
MicroPython nədir? Əsas komandalar, REPL və ilk proqramlar
MicroPython nədir, Python-dan fərqi nədir? REPL, machine.Pin, PWM, ADC, I2C, ticks_ms, main.py, Thonny və mpremote, mip ilə kitabxana, Pico və ESP32 quraşdırılması.
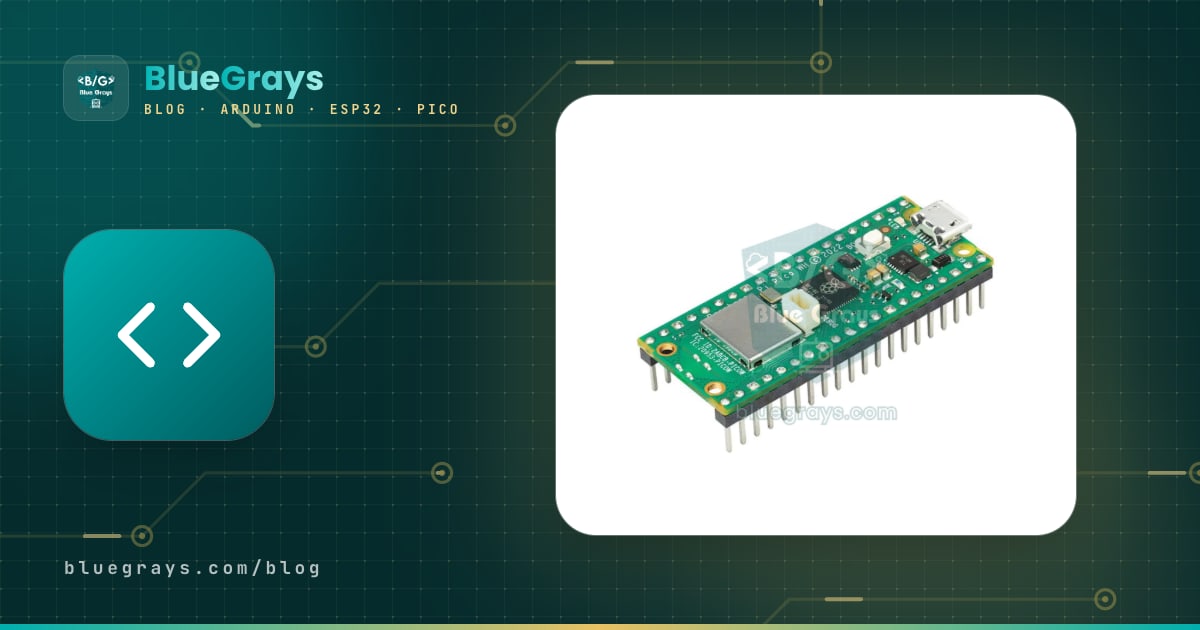
MicroPython Python 3 dilinin mikrokontrollerlər üçün yenidən yazılmış kiçik və sürətli versiyasıdır. Raspberry Pi Pico və ya ESP32 kimi platoya MicroPython yüklədikdə plata Python kodunu birbaşa öz daxilində işlədir: kompilyasiyanı gözləmədən komanda yazırsan və LED-in dərhal yandığını görürsən. Python-u məktəbdə və ya kompüterdə öyrənmisənsə, eyni sintaksislə pinləri oxuya, mühərrik idarə edə, sensorlardan məlumat ala və Wi-Fi-a qoşula bilərsən.
Bu bələdçidə MicroPython-un adi Python-dan fərqlərini, platayla dərhal danışmağa imkan verən REPL-i və ən çox istifadə edəcəyin modulları, yəni machine.Pin, PWM, ADC və I2C-ni nümunə kodlarla öyrənəcəksən. Sonra time.sleep ilə ticks_ms arasındakı fərqi, açılışda işləyən main.py və boot.py fayllarını, Thonny və mpremote ilə fayl yükləməyi, mip ilə kitabxana əlavə etməyi və Pico ilə ESP32-yə firmware yükləməyi görəcəksən. Son bölmədə MicroPython-u Arduino C++ ilə yan-yana müqayisə edirik.

MicroPython nədir, Python-dan fərqi nədir?
MicroPython 2013-cü ildə Damien George tərəfindən kiçik bir plata üçün başladılmış açıq mənbəli layihədir və bu gün onlarla mikrokontrolleri dəstəkləyir. Platoya yüklədiyin firmware Python interpretatorunu, əsas modulları və kiçik bir fayl sistemini ehtiva edir. Yazdığın kod plata üzərində əvvəlcə bytecode-a çevrilir, sonra interpretator bu bytecode-u sətir-sətir icra edir. Kompüterindəki Python-un hamısını bir neçə yüz KB RAM-a sığdırmaq mümkün olmadığı üçün dil eyni qalır, amma kitabxanaların böyük hissəsi ya kiçildilib, ya da heç yoxdur. Əvəzində kompüterdəki Python-da olmayan bir şey əlavə edilib: avadanlığa birbaşa çıxış verən machine modulu.
| Mövzu | Python (kompüter) | MicroPython (plata) |
|---|---|---|
| İşlədiyi yer | Kompüter, GB-larla RAM | Mikrokontroller, yüzlərlə KB RAM |
| Standart kitabxana | Çox geniş: datetime, threading, urllib... | Kiçik alt çoxluq: time, os, json, re, struct, random, math... |
| Paketlər | pip ilə numpy, pandas və minlərlə başqası | numpy və pandas yoxdur; mip ilə micropython-lib paketləri |
| Avadanlığa çıxış | Yoxdur, əlavə kitabxana lazımdır | machine modulu: Pin, PWM, ADC, I2C, SPI, UART, Timer |
| Kəsr ədədlər | 64 bit (təxminən 15 rəqəm) | Pico və ESP32-də 32 bit (təxminən 7 rəqəm) |
| Vaxt | time.time(), datetime | time.sleep_ms(), time.ticks_ms(), machine.RTC |
| Proqramın başlaması | Komanda xəttindən işə salırsan | Açılışda boot.py və main.py avtomatik işləyir |
MicroPython işlədən platalar
| Plata | Firmware faylı | Ümumi RAM | Qeyd |
|---|---|---|---|
| Raspberry Pi Pico (RP2040) | RPI_PICO (.uf2) | 264 KB | Başlanğıc üçün ən asan plata |
| Raspberry Pi Pico W | RPI_PICO_W (.uf2) | 264 KB | Wi-Fi üçün network modulu; adi Pico firmware-i burada Wi-Fi-ni aktiv etmir |
| Raspberry Pi Pico 2 (RP2350) | RPI_PICO2 (.uf2) | 520 KB | Daha sürətli, daha çox yaddaş |
| ESP32 (WROOM) | ESP32_GENERIC (.bin) | 520 KB (bir hissəsini Wi-Fi istifadə edir) | Wi-Fi və Bluetooth; PSRAM-lı modellərdə yaddaş xeyli çoxdur |
| ESP8266 (NodeMCU, Wemos D1 Mini) | ESP8266_GENERIC (.bin) | Təxminən 80 KB | İşləyir, amma yaddaş azdır; yeni layihədə ESP32 seç |
| Arduino Uno (ATmega328P) | Yoxdur | 2 KB | MicroPython işlədə bilməz; C++ ilə proqramlaşdırılır |
Pico və ESP32-yə MicroPython firmware-i yükləmək
- Pico: Platanın üzərindəki BOOTSEL düyməsini basılı saxlayaraq USB kabelini qoş, sonra düyməni burax. Kompüterdə RPI-RP2 adlı disk görünür (Pico 2-də RP2350).
- MicroPython-un rəsmi endirmə səhifəsindən platana uyğun .uf2 faylını endir (Pico üçün RPI_PICO, Pico W üçün RPI_PICO_W) və bu diskin içinə sürüşdür.
- Köçürmə bitəndə plata özü yenidən başlayır və disk yoxa çıxır; MicroPython quraşdırılıb. Thonny-də Tools > Options > Interpreter bölməsindən MicroPython (Raspberry Pi Pico) seç.
- ESP32: Kompüterinə Python quraşdırılıbsa, komanda xəttində pip install esptool yaz. Platanı qoş və portunu öyrən (Windows-da COM3, Linux-da /dev/ttyUSB0 kimi).
- Əvvəlcə fləşi sil: esptool.py --chip esp32 --port COM3 erase_flash. Plata qoşula bilmirsə, komanda işləyərkən BOOT düyməsini basılı saxla.
- Firmware-i yaz: esptool.py --chip esp32 --port COM3 --baud 460800 write_flash -z 0x1000 ESP32_GENERIC-....bin. ESP32-S3 və ESP32-C3-də ünvan 0x0-dır. Thonny-dəki Install or update MicroPython (esptool) seçimi eyni işi pəncərədən görür.
REPL: platayla dərhal danışmaq
REPL (Read-Eval-Print Loop) platanın serial port üzərindən sənə açdığı komanda xəttidir. Thonny-nin aşağı hissəsindəki Shell pəncərəsində gördüyün >>> işarəsi REPL-in səni gözlədiyini göstərir. Bura 1 + 1 yazsan, plata hesablayıb 2 qaytarır; from machine import Pin və ardınca Pin("LED", Pin.OUT).value(1) yazsan, Pico-nun LED-i elə həmin an yanır. Kompilyasiya və yükləməni gözləmədən sensorun dəyərini oxumaq, pinin düzgün qoşulub-qoşulmadığını yoxlamaq və ya kitabxananın necə işlədiyini kəşf etmək üçün REPL-dən sürətli yol yoxdur.
| Qısayol və ya komanda | Nə edir? |
|---|---|
| Ctrl+C | İşləyən proqramı dayandırır (KeyboardInterrupt) və REPL-ə qayıdır |
| Ctrl+D | Proqram səviyyəli yenidən başlatma (soft reset); boot.py və main.py yenidən işləyir |
| Ctrl+E | Yapışdırma rejimi: uzun kodu girintilər pozulmadan yapışdırırsan, Ctrl+D ilə işləyir |
| Tab | Avtomatik tamamlama; machine. yazıb Tab-a basanda moduldakı hər şey siyahılanır |
| help("modules") | Firmware-dəki bütün modulları siyahılayır |
| import gc; gc.mem_free() | Proqramın istifadə edə biləcəyi boş RAM-ı bayt ilə göstərir |
| import os; os.listdir() | Platadakı faylları siyahılayır |
İlk proqram və Arduino C++ qarşılığı
1# İlk program: dahili LED'i yakıp söndür / First program: blink the onboard LED
2from machine import Pin
3import time
4
5led = Pin("LED", Pin.OUT)        # Pico ve Pico W; ESP32'de Pin(2, Pin.OUT) / Pico and Pico W; Pin(2, Pin.OUT) on ESP32
6
7while True:
8    led.value(1)                 # yak / on
9    time.sleep(0.5)              # saniye cinsinden / in seconds
10    led.value(0)                 # söndür / off
11 time.sleep(0.5)1// Aynı program Arduino C++ ile / The same program in Arduino C++
2void setup() {
3 pinMode(LED_BUILTIN, OUTPUT);
4}
5
6void loop() {
7 digitalWrite(LED_BUILTIN, HIGH);
8 delay(500); // milisaniye cinsinden / in milliseconds
9 digitalWrite(LED_BUILTIN, LOW);
10 delay(500);
11}İki proqram eyni işi görür, amma strukturları fərqlidir. MicroPython-da setup() və loop() yoxdur: fayl yuxarıdan aşağı bir dəfə işləyir, sonsuz dövrü özün while True: ilə qurursan. Fiqurlu mötərizə və nöqtəli vergül əvəzinə girinti istifadə olunur; dövrün içindəki sətirlərin hamısı eyni miqdarda (adətən 4 boşluq) içəridə olmalıdır. Gözləmə müddətinin vahidi də fərqlidir: time.sleep(0.5) saniyə, Arduino-dakı delay(500) isə millisaniyə qəbul edir. MicroPython-da millisaniyə üçün time.sleep_ms(), mikrosaniyə üçün time.sleep_us() istifadə olunur. Arduino tərəfinin əsasları Arduino proqramlaşdırma əsasları yazısındadır.
machine.Pin: rəqəmsal giriş və çıxış
| MicroPython | Arduino C++ qarşılığı | İzah |
|---|---|---|
| led = Pin(15, Pin.OUT) | pinMode(15, OUTPUT) | Pini çıxış edir |
| led.value(1) və ya led.on() | digitalWrite(15, HIGH) | Pini HIGH edir; value(0) və ya off() LOW edir |
| buton = Pin(14, Pin.IN, Pin.PULL_UP) | pinMode(14, INPUT_PULLUP) | Daxili pull-up rezistorlu giriş |
| buton.value() | digitalRead(14) | 0 və ya 1 qaytarır |
| led.toggle() | digitalWrite(15, !digitalRead(15)) | Vəziyyəti tərsinə çevirir; Pico-da var, ESP32-də əvəzinə value(not led.value()) |
| buton.irq(trigger=Pin.IRQ_FALLING, handler=f) | attachInterrupt(..., f, FALLING) | Pin dəyişəndə f funksiyasını çağırır |
time.sleep və ticks_ms: gözləmədən vaxt ölçmək
time.sleep() platanı tamamilə gözlədir; bu zaman düymə oxunmur, sensora baxılmır. Eyni anda bir neçə işi aparmaq üçün Arduino-dakı millis() məntiqinin MicroPython qarşılığından istifadə edirsən: time.ticks_ms() açılışdan bəri keçən millisaniyəni verir, time.ticks_diff(new, old) isə iki an arasındakı fərqi hesablayır. Fərqi çıxma əməli ilə yox, ticks_diff ilə almaq vacibdir; sayğac müəyyən dəyərə çatanda başa qayıdır və adi çıxma həmin anda səhv nəticə verir. Aşağıdakı kod LED-i gözləmədən yandırıb-söndürərkən düyməni kəsmə (IRQ) ilə dinləyir; düyməyə hər basanda yanıb-sönmə sürəti dəyişir.
1# delay kullanmadan iki iş: LED yanıp söner, buton kesmeyle modu değiştirir
2# Two jobs without blocking: the LED blinks, a button interrupt switches the mode
3from machine import Pin
4import time
5
6led = Pin(15, Pin.OUT)                       # LED + 220 Ω, GP15
7buton = Pin(14, Pin.IN, Pin.PULL_UP)         # buton GP14 ile GND arasında / button between GP14 and GND
8
9hizli = False
10son_basma = 0
11son_degisim = time.ticks_ms()
12
13def buton_kesme(pin):                        # kesme fonksiyonu kısa olmalı / keep the handler short
14    global hizli, son_basma
15    simdi = time.ticks_ms()
16    if time.ticks_diff(simdi, son_basma) > 200:   # 200 ms debounce / 200 ms debounce
17        son_basma = simdi
18        hizli = not hizli
19
20buton.irq(trigger=Pin.IRQ_FALLING, handler=buton_kesme)   # basınca HIGH'dan LOW'a iner / goes HIGH to LOW when pressed
21
22while True:
23    aralik = 100 if hizli else 500
24    if time.ticks_diff(time.ticks_ms(), son_degisim) >= aralik:   # taşmaya karşı güvenli / safe against wrap-around
25        son_degisim = time.ticks_ms()
26        led.value(not led.value())
27 # burada başka işler yapılabilir / other work can run herePWM: parlaqlıq, servo və səs
1# PWM: LED parlaklığı ve servo açısı / PWM: LED brightness and servo angle
2from machine import Pin, PWM
3import time
4
5led = PWM(Pin(15))
6led.freq(1000)                               # 1 kHz: titreme görünmez / no visible flicker
7
8for d in range(0, 65536, 2048):              # duty_u16: 0 (kapalı) ... 65535 (tam) / 0 (off) ... 65535 (full)
9    led.duty_u16(d)
10    time.sleep_ms(20)
11led.duty_u16(0)
12
13servo = PWM(Pin(16))
14servo.freq(50)                               # servolar 50 Hz (20 ms) ister / servos expect 50 Hz (20 ms)
15
16def servo_aci(derece):
17    us = 500 + derece * 2000 // 180          # 0° = 0,5 ms, 180° = 2,5 ms; servona göre ayarla / tune for your servo
18    servo.duty_ns(us * 1000)
19
20for a in (0, 90, 180, 90):
21    servo_aci(a)
22    time.sleep(1)
PWM obyekti pini çox sürətlə açıb-bağlayaraq orta gücü tənzimləyir. freq() saniyədəki təkrar sayını, duty_u16() isə pinin nə qədər müddət açıq qalacağını 0 ilə 65535 arasında bir ədədlə müəyyən edir; 32768 təxminən 50% deməkdir. Bu miqyas Arduino-dakı analogWrite-in 0–255 aralığından qat-qat incə addımlar verir. Servolar 50 Hz-lik siqnal və 0,5–2,5 ms arasında impuls eni gözləyir; duty_ns() impuls müddətini birbaşa nanosaniyə ilə verdiyi üçün servo kodunu xeyli sadələşdirir. Passiv buzzer-ə fərqli freq() dəyərləri verməklə not da çala bilərsən. Doldurma əmsalı (duty cycle) və tezlik anlayışlarının təfərrüatı PWM nədir yazısındadır.
ADC: analoq oxuma
1# ADC: potansiyometre ve Pico'nun dahili sıcaklık sensörü
2# ADC: a potentiometer and the Pico's internal temperature sensor
3from machine import ADC, Pin
4import time
5
6pot = ADC(Pin(26))                           # GP26 = ADC0; ESP32'de ADC(Pin(34)) / ADC(Pin(34)) on ESP32
7yonga = ADC(4)                               # 4. kanal: dahili sıcaklık / channel 4: internal temperature
8
9def ortalama(adc, n=16):                     # gürültüyü azalt / reduce noise
10    toplam = 0
11    for _ in range(n):
12        toplam += adc.read_u16()
13    return toplam // n
14
15while True:
16    ham = ortalama(pot)                      # 0-65535 (12 bit ölçüm 16 bite ölçeklenir) / 12-bit reading scaled to 16 bits
17    volt = ham * 3.3 / 65535
18    v_t = ortalama(yonga) * 3.3 / 65535
19    derece = 27 - (v_t - 0.706) / 0.001721   # RP2040 veri sayfasındaki formül / formula from the RP2040 datasheet
20    print("Pot: {} ({:.2f} V)  Yonga / chip: {:.1f} C".format(ham, volt, derece))
21    time.sleep(1)
read_u16() hər platada 0–65535 arasında dəyər qaytarır; beləliklə eyni kod həm Pico-da, həm ESP32-də işləyir. Pico-nun ADC-si əslində 12 bitlidir və oxunuş 16 bitə miqyaslanır. Pico-da istifadəçiyə açıq üç analoq pin var: GP26 (ADC0), GP27 (ADC1) və GP28 (ADC2); dördüncü kanal çipin daxilindəki temperatur sensorudur və ətraf temperaturunu yox, çipin temperaturunu ölçür. ESP32-də tam 0–3,3 V aralığını oxumaq üçün adc.atten(ADC.ATTN_11DB) tənzimləməsi lazımdır və Wi-Fi açıq olanda ADC2 pinlərindən istifadə etmək olmur; buna görə GPIO 32–39 arasındakı ADC1 pinlərini seç. Koddakı 16 ölçmənin ortası ADC küyünü nəzərəçarpacaq dərəcədə azaldır. Ayırdetmə və istinad gərginliyi kimi anlayışlar ADC nədir yazısındadır.
I2C: sensor və ekran qoşmaq
1# I2C: hattı tara ve SSD1306 OLED'e yaz / I2C: scan the bus and write to an SSD1306 OLED
2from machine import Pin, I2C
3import ssd1306                               # önce: mpremote mip install ssd1306 / first: mpremote mip install ssd1306
4
5i2c = I2C(0, sda=Pin(4), scl=Pin(5), freq=400000)   # Pico; ESP32'de I2C(0, sda=Pin(21), scl=Pin(22))
6adresler = i2c.scan()
7print("Bulunan / found:", [hex(a) for a in adresler])   # OLED genelde 0x3c / OLED is usually 0x3c
8
9if 0x3C in adresler:
10    oled = ssd1306.SSD1306_I2C(128, 64, i2c)
11    oled.fill(0)
12    oled.text("MicroPython", 0, 0)
13    oled.text("I2C: " + hex(adresler[0]), 0, 16)
14    oled.show()
I2C(0, sda=..., scl=...) aparat I2C blokunu seçdiyin pinlərlə başladır, scan() isə xəttdə cavab verən bütün cihazların ünvanlarını siyahı kimi qaytarır. Sensor işləmirsə, ilk iş bu skanı etməkdir: siyahı boşdursa, problem naqil bağlantısındadır; ünvan gözlədiyindən fərqlidirsə, koddakı ünvanı düzəldirsən. Pico-da hər I2C blokunun istifadə edə biləcəyi pinlər sabitdir; məsələn, I2C0 üçün GP0-GP1, GP4-GP5 və ya GP8-GP9 cütləri işləyir, səhv cüt seçsən ValueError alarsan. ESP32-də isə demək olar ki, hər pinə I2C təyin etmək olur. Ekranın təfərrüatları OLED ekran, protokolun özü I2C nədir yazısındadır.
main.py və boot.py: açılışda işləyən kod
Thonny-də Run düyməsinə basanda kod platada saxlanmadan yalnız həmin an işləyir; USB-ni çıxaranda yoxa çıxır. Kodun plata hər açılanda avtomatik işləməsi üçün faylı platanın içinə main.py adı ilə yadda saxlamalısan. Açılışda əvvəlcə boot.py, sonra main.py işləyir. boot.py Wi-Fi qoşulması və ya saat tənzimi kimi bir dəfə görüləcək hazırlıqlar üçün istifadə olunur; ESP32 firmware-i bu faylı özü yaradır, Pico-da isə adətən olmur. Əsas proqramın həmişə main.py-da durur. Başqa fayllara yazdığın funksiyaları import ilə main.py-a çağıra, ölçmələri platadakı fayl sisteminə open() ilə yaza bilərsən.
1# main.py: kart her açıldığında otomatik çalışır / runs automatically every time the board starts
2import time
3from machine import Pin
4
5time.sleep(3)                                # Ctrl+C ile durdurmak için güvenlik payı / a safety window for Ctrl+C
6led = Pin("LED", Pin.OUT)
7sayac = 0
8
9try:
10    while True:
11        sayac += 1
12        led.value(sayac % 2)
13        print("Calisiyor / running", sayac)
14        time.sleep(1)
15except KeyboardInterrupt:                    # Thonny'de Stop ya da Ctrl+C / Stop in Thonny or Ctrl+C
16    led.value(0)
17 print("Durduruldu / stopped")Fayl yükləmə: Thonny və mpremote
Təzə başlayırsansa, Thonny ən asan yoldur: kodunu yaz, File > Save as de, açılan pəncərədə Raspberry Pi Pico və ya MicroPython device seçimini seçib fayl adını main.py et. View > Files menyusunu açsan, kompüterindəki və platadakı faylları yan-yana görür, sağ klikləklə birindən digərinə köçürürsən. Komanda xəttini sevənlər və VS Code kimi redaktordan istifadə edənlər üçün rəsmi alət mpremote-dir; pip install mpremote ilə quraşdırılır və tapdığı ilk MicroPython platasına avtomatik qoşulur.
| mpremote komandası | Nə edir? |
|---|---|
| mpremote | Tapdığı ilk platayla əlaqə qurur və REPL-i açır (çıxış: Ctrl+X) |
| mpremote ls | Platadakı faylları siyahılayır |
| mpremote cp main.py :main.py | Kompüterdəki faylı platoya köçürür; iki nöqtə (:) platanı göstərir |
| mpremote run test.py | Faylı platada saxlamadan işlədir və çıxışını göstərir |
| mpremote mip install ssd1306 | Kitabxananı kompüterin interneti ilə endirib platanın /lib qovluğuna quraşdırır |
| mpremote reset | Platanı yenidən başladır |
| mpremote connect COM3 ls | Müəyyən portdakı platayla əlaqə qurur (macOS və Linux-da /dev/ttyACM0 kimi) |
Kitabxana əlavə etmək: mip
MicroPython-da pip yoxdur; əvəzində kiçik paket meneceri mip istifadə olunur. Pico W və ya ESP32 kimi internetə qoşula bilən platada əvvəlcə Wi-Fi-a qoşulursan, sonra REPL-də import mip və mip.install("ssd1306") yazırsan; paket rəsmi micropython-lib anbarından endirilib platanın /lib qovluğuna yerləşir. GitHub-dakı drayveri mip.install("github:user/repo") formasında da quraşdıra bilərsən. Wi-Fi-ı olmayan Pico üçün eyni işi kompüterdən mpremote mip install komandası ilə və ya Thonny-nin Tools > Manage packages menyusu ilə görürsən. Tək fayllıq drayveri (məsələn, bir sensor üçün yazılmış .py faylı) platoya köçürmək də kifayətdir; fayl kökdə və ya /lib daxilində olduqca import ilə çağırılır. Wi-Fi qoşulmasının addımları Pico W Wi-Fi yazısındadır.
MicroPython, yoxsa Arduino C++?
| Xüsusiyyət | MicroPython | Arduino C++ |
|---|---|---|
| Dil | Python 3 sintaksisi | C++ və Arduino nüvəsi |
| İşləmə qaydası | Plata üzərindəki interpretator bytecode icra edir | Kompüterdə maşın koduna kompilyasiya olunur |
| Yoxlama müddəti | REPL-də dərhal; yadda saxlamaq 1–2 saniyə | Hər dəyişiklikdə kompilyasiya və yükləmə, 10–60 saniyə |
| Sürət | Təmiz Python dövrləri təxminən 10–100 dəfə yavaşdır | Doğma sürət |
| Zamanlama | Zibil yığıcı arabir qısa fasilələr edir | Mikrosaniyə səviyyəsində proqnozlaşdırıla bilir |
| Fayl sistemi | Var: main.py, məlumat və ayar faylları | Yoxdur; EEPROM və ya əlavə kitabxana lazımdır |
| Kitabxanalar | micropython-lib və icma drayverləri | Çox geniş Arduino kitabxana dünyası |
| Platalar | Pico, ESP32, ESP8266 | Uno, Nano, Mega daxil olmaqla demək olar ki, hamısı |
| Xəta mesajı | İşləyərkən sətir nömrəli aydın mesaj | Kompilyasiya xətası; işləyərkən Serial.print ilə izləmə |
| Ən yaxşı olduğu iş | Öyrənmə, sürətli yoxlama, Wi-Fi və məlumat emalı | Dəqiq zamanlama, az yaddaşlı platalar, hazır kitabxana bolluğu |
Praktikada seçimi layihən müəyyən edir. Sensoru oxuyub Wi-Fi ilə göndərmək, veb səhifə təqdim etmək və ya ekran idarə etmək MicroPython-da daha az sətirlə və daha tez bitir. Mikrosaniyə dəqiqliyində siqnal yaratmaq, yüzlərlə LED-i çox sürətlə yeniləmək və ya yalnız Uno kimi kiçik platanın olması isə C++-ı önə çıxarır. Yavaş qalan funksiyanı @micropython.native dekoratoru ilə sürətləndirə, dövr daxilində yeni siyahı və mətn yaratmaqdan çəkinərək zibil yığıcının fasilələrini azalda bilərsən. Plata seçimi üçün Arduino, yoxsa ESP32 yazısına da baxa bilərsən.
Tez-tez rast gəlinən xətalar və həlləri
| Xəta və ya əlamət | Səbəb | Həll |
|---|---|---|
| ImportError: no module named 'ssd1306' | Kitabxana platada yoxdur | mip və ya mpremote mip ilə quraşdır, yaxud .py faylını platoya köçür |
| IndentationError | Girintilər uyğun deyil, boşluq və tab qarışıb | Bütün faylda 4 boşluq istifadə et; Thonny bunu özü edir |
| OSError: [Errno 5] EIO (I2C) | Cihaz cavab vermir: naqil, ünvan və ya qida | scan() ilə ünvanı yoxla, SDA və SCL-i təsdiqlə |
| ValueError: bad SCL pin | Seçilən pinlər həmin I2C blokuna aid deyil | Pico-nun pin sxemindən düzgün I2C0 və ya I2C1 cütünü seç |
| Kod Thonny-də işləyir, USB-ni çıxaranda işləmir | Fayl platoya main.py kimi yadda saxlanmayıb | Save as ilə platoya main.py adı ilə yadda saxla |
| MemoryError: memory allocation failed | RAM dolub: böyük siyahı, uzun mətn və ya böyük bufer | Məlumatları hissə-hissə emal et, gc.collect() çağır, bytearray istifadə et |
| Thonny: Device is busy or does not respond | main.py gözləməsiz dövrdədir, port başqa proqram tərəfindən istifadə olunur | Stop və ya Ctrl+C, o biri proqramı bağla, lazım olsa fləşi təmizlə |
MicroPython Python bilənlər üçün mikrokontroller dünyasına ən qısa yoldur: REPL-də pini yoxladığın anda nəticəni görür, bir neçə sətirlə sensor oxuyub Wi-Fi-a qoşulursan. Əsas modulları, main.py məntiqini və ticks_ms ilə gözləmədən vaxt ölçməyi öyrənəndə layihələrin sürətlə böyüyür. BlueGrays tətbiqində Raspberry Pi Pico ilə LED, svetofor, düymə və PWM layihələrini dövrə sxemləri və MicroPython kodları ilə addım-addım tapa bilərsən.
Tez-tez verilən suallar
MicroPython nədir?
MicroPython Python 3 dilinin mikrokontrollerlər üçün hazırlanmış kiçik versiyasıdır. Platoya yüklənən firmware sayəsində Raspberry Pi Pico və ESP32 kimi platalar Python kodunu birbaşa işlədir; machine modulu ilə pinlərə, PWM-ə, ADC-yə və I2C-yə çıxış əldə edirsən.
MicroPython ilə Python eyni şeydir?
Sintaksis eynidir, amma MicroPython kompüterdəki Python-un kiçildilmiş alt çoxluğudur. numpy və pandas kimi böyük kitabxanalar yoxdur, standart kitabxana daraldılıb və kəsr ədədlər Pico ilə ESP32-də 32 bitlidir. Əvəzində avadanlığa birbaşa çıxış verən machine modulu əlavə edilib.
MicroPython, yoxsa Arduino daha yaxşıdır?
Məqsədindən asılıdır. MicroPython öyrənmək, sürətli yoxlama etmək və Wi-Fi ilə məlumat göndərən layihələr üçün daha rahatdır; Arduino C++ isə daha sürətli işləyir, zamanlaması daha dəqiqdir və çox daha çox hazır kitabxana təqdim edir. Pico və ESP32 hər iki üsulla proqramlaşdırıla bilər.
Arduino Uno-da MicroPython işləyirmi?
Xeyr. Arduino Uno-dakı ATmega328P çipində cəmi 2 KB RAM və 32 KB fləş yaddaş var; MicroPython interpretatoru ora sığmır. MicroPython istifadə etmək istəyirsənsə, Raspberry Pi Pico və ya ESP32 kimi daha güclü plata seçməlisən.
MicroPython-a kitabxana necə yüklənir?
İnternetə qoşulu platada REPL-də import mip və mip.install("package_name") yazırsan. Wi-Fi-ı olmayan platalarda eyni işi kompüterdən mpremote mip install package_name komandası ilə və ya Thonny-nin paket meneceri ilə görürsən. Tək fayllıq drayverləri platoya köçürmək də kifayətdir.
Pico-ya kod həmişəlik necə yadda saxlanır?
Thonny-də File > Save as menyusundan Raspberry Pi Pico-nu seç və faylın adını main.py et. Plata hər açılanda əvvəlcə boot.py, sonra main.py avtomatik işləyir; USB-ni kompüterdən çıxarıb başqa 5 V mənbəyə qoşsan da, proqram işləməyə davam edir.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Raspberry Pi Pico daxili LED-in yanıb-sönməsi (Pico və Pico W)
Raspberry Pi Pico seriyasının açılış layihəsi! Pico-nun üzərindəki yaşıl daxili LED-i yandırıb söndürərək platanın işlədiyini təsdiqləyirik; klassik "Hello World" tipli ilk təcrübə. Xarici komponent lazım deyil, Pico və USB kabeli kifayətdir. Kod MicroPython ilə yazılıb (Raspberry Pi Fondunun rəsmi dəstəklədiyi dil).

Raspberry Pi Pico xarici LED-in yanıb-sönməsi (breadboard)
Pico-nun daxili LED-indən sonrakı addım: breadboard-a xarici LED qoşub GP14 pini ilə idarə etmək. Bu layihədə Pico-nun istənilən GPIO pinindən çıxış kimi istifadəni, LED-in qütblərini (uzun ayaq = anod/+, qısa ayaq = katod/–) və cərəyanı məhdudlaşdıran rezistorun (220Ω) niyə vacib olduğunu öyrənirsən. Rezistoru qoymasan, LED-ə artıq cərəyan gedər və yana bilər.

Raspberry Pi Pico ilə 2 LED növbəli yanma (Blink-Flip nümunəsi)
Pico-nun tək LED-indən sonrakı addım: iki LED-i növbə ilə yandırıb söndürən klassik flip-flop animasiyası. Bir LED sönəndə digəri yanır; çoxsaylı GPIO idarəsinin ən əsas nümunəsi. Bu layihədə iki fərqli rəngli LED (qırmızı GP14, yaşıl GP13) hər 500 ms-də yer dəyişir. MicroPython-un Pin.toggle() metodu ilə kod çox qısa və oxunaqlı olur.

Raspberry Pi Pico svetofor (3 LED ardıcıl)
Qırmızı, sarı və yaşıl LED-lərlə real svetofor məntiqini canlandırırıq; Pico seriyasının 3 LED-ə keçən ilk layihəsi! Yaşıl 4 saniyə "keç", sarı 1,5 saniyə "hazırlaş", qırmızı 3 saniyə "dayan" və qırmızı+sarı 1 saniyə "yola düş" deyir (Avropa svetofor sxemi). Bu layihədə funksiya təyin etməyi (def all_off()), vəziyyət maşını məntiqini və çoxlu GPIO sinxronizasiyasını öyrənəcəksən.

Raspberry Pi Pico düymə ilə LED yandırma (Push)
Pico ilə ilk giriş layihəsi — düymə oxuma! Düyməyə basdıqca LED yanır, buraxdıqca sönür. Bu layihə LED animasiyalarından sonrakı böyük addımdır: Pico-ya xaricdən siqnal girişi. Yeni öyrəniləcəklər: Pin.IN (giriş rejimi), Pin.PULL_UP (daxili pull-up rezistoru — düymə üçün standart), button.value() oxuması. GP14 LED, GP2 düymə (daxili PULL_UP). Düyməyə basılanda siqnal LOW (0), buraxılanda HIGH (1) olur — bu tərs məntiq əvvəlcə çaşdırıcıdır, amma sənaye standartıdır.

Raspberry Pi Pico düymə debounce müqayisəsi: IRQ vs Software Polling
Düyməyə bir dəfə basanda kod 3-4 dəfə saydısa, səbəb contact bounce-dur: düymənin metal kontaktları toxunma anında mikrosaniyələr ərzində dəfələrlə açılıb-bağlanır! Bu layihədə eyni düyməni 2 fərqli üsulla sayıb Serial-da yan-yana müqayisə edirik: RAW polling (bounce-u tutur, səhv sayır) və IRQ + proqram debounce (düzgün sayır).

Raspberry Pi Pico PWM ilə LED Fade (nəfəs effekti)
LED artıq sadəcə yanıb-sönmür, nəfəs alır! Raspberry Pi Pico-nun PWM (Pulse Width Modulation, impuls eni modulyasiyası) xüsusiyyəti ilə LED-in parlaqlığı yavaş-yavaş artır, sonra yavaş-yavaş azalır; yuxu rejimindəki noutbukun işığı kimi sakit "nəfəs" effekti. Bu layihədə machine.PWM sinfini, duty_u16() ilə 0–65535 arası 16 bit parlaqlıq dəyərini və PWM tezliyini öyrənirsən.

Raspberry Pi Pico RGB LED rəng dövrü (3 kanallı PWM)
Tək LED, milyonlarla rəng! RGB LED-in içində əslində 3 ayrı LED var: qırmızı, yaşıl və göy. Pico-nun 3 ayrı PWM kanalı ilə hər birinin parlaqlığını ayrıca tənzimləyəndə rənglər qarışır: qırmızı + yaşıl = sarı, yaşıl + göy = firuzəyi, üçü birdən = ağ. Bu layihədə LED 8 rəng arasında növbə ilə dövr edir.