
Xətt izləyən robot düzəltmək: Arduino, TCRT5000 və PID bələdçisi
Arduino ilə xətt izləyən robot: TCRT5000 sensorları, yerləşdirmə və kalibrləmə, if-else və PID kodu, Kp/Kd tənzimi, mühərrik sürücüsü, batareya və yarış qaydaları.
Xətt izləyən robot yerdəki qara (ya da ağ) xətti infraqırmızı sensorlarla aşkarlayıb iki təkərinin sürətini daim tənzimləməklə həmin xəttin üzərində qalan avtonom nəqliyyat vasitəsidir. Arduino ilə düzəldilən ilk real robot layihələrindən biridir, çünki sensor oxumanı, qərar verməni və mühərrik idarəsini bir layihədə birləşdirir. Fabriklərdə material daşıyan avtonom arabalar (AGV) də eyni ideya ilə işləyir; məktəb və MEB robot yarışlarının ən izdihamlı kateqoriyalarından biri də xətt izləyəndir.
Bu bələdçidə TCRT5000 sensorunun necə işlədiyini, 2, 3 və 5 sensorlu sıralar arasındakı fərqi, sensorları hansı hündürlük və aralıqla yerləşdirəcəyini və hədd kalibrləməsini öyrənəcəksən. Əvvəlcə sadə if-else kodu ilə robotu hərəkət etdirəcək, sonra PID idarəsi ilə ziqzaq çəkmədən və döngələrdə trasdan çıxmadan izləyən versiyaya keçəcəksən. Arduino Uno, ESP32 və Raspberry Pi Pico üçün işləyən kodlarla yanaşı, mühərrik sürücüsü və batareya seçimi, yarış qaydaları və ən çox rast gəlinən problemlərin həlli də bu yazıdadır.
Xətt izləyən robot necə işləyir?
Ağ səth infraqırmızı işığın böyük hissəsini geri əks etdirir, mat qara səth isə çoxunu udur. Robotun altındakı sensorlar bu fərqi ölçərək xəttin robota nəzərən harada olduğunu anlayır. Robotun sükanı yoxdur; diferensial sürücülük adlanan üsulla dönür: sol təkər sağdakından sürətli fırlanırsa robot sağa, yavaş fırlanırsa sola əyilir. Proqram saniyədə yüzlərlə dəfə eyni dövrü icra edir: sensorları oxu, xəttin nə qədər sürüşdüyünü hesabla, iki mühərrikin sürətini buna uyğun düzəlt. Bu qapalı dövr nə qədər sürətli və sabit işləyirsə, robot bir o qədər axıcı gedir.
| Hissə | Tövsiyə olunan | Qeyd |
|---|---|---|
| İdarəetmə platası | Arduino Uno və ya Nano | Nano kiçik şassiyə asan yerləşir; ESP32 və Pico da istifadə oluna bilər |
| Xətt sensoru | 3 və ya 5 kanallı TCRT5000 sırası, QTR-8A | PID üçün analoq çıxışlı sıra daha yaxşı nəticə verir |
| Mühərrik sürücüsü | L298N və ya TB6612FNG | TB6612FNG daha kiçik və səmərəlidir |
| Mühərriklər | 2 ədəd reduktorlu DC mühərrik (TT 1:48 və ya N20) | Hər iki mühərrik eyni model və eyni sürətdə olmalıdır |
| Təkərlər | 2 aparıcı təkər və 1 sərbəst təkər | 65 mm diametrli təkərlər geniş yayılıb |
| Qida | 2 ədəd 18650 Li-ion batareya (7,4 V) və açar | Krona tipli 9 V batareya mühərriklər üçün yetərsizdir |
| Digər | Şassi, düymə, jumper naqillər | Düymə kalibrləməni və başlatmanı asanlaşdırır |



TCRT5000 sensoru: 2, 3 və 5 sensorlu sıralar
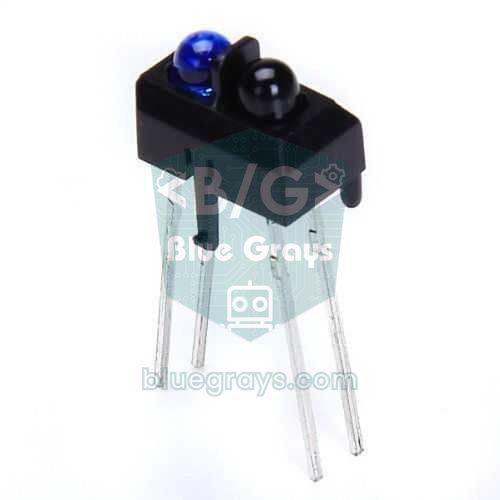
TCRT5000 eyni gövdədə yan-yana duran bir infraqırmızı LED (950 nm) və bir fototranzistordan ibarətdir. LED-in işığı zəmindən əks olunub fototranzistora nə qədər çox çatarsa, tranzistor bir o qədər keçirici olur. Sensorun ən yaxşı işlədiyi məsafə təxminən 2,5 mm-dir; 1 sm-dən yuxarıda qara ilə ağ arasındakı fərq sürətlə azalır. Hazır modullarda LM393 müqayisəedici olur: DO pini potensiometrlə tənzimlənən həddə görə əksər modullarda qarada HIGH, ağda LOW verir və plata üzərindəki LED ağ zəmində yanır. AO pini isə xam analoq dəyəri verir: qarada yüksək, ağda aşağı oxunur. Sensorun bütün təfərrüatı TCRT5000 infraqırmızı sensor yazısındadır.
| Sensor sayı | Yerləşdirmə | Alqoritm | Nə vaxt seçilir? |
|---|---|---|---|
| 2 | Xəttin iki tərəfində; normalda ikisi də ağı görür | if-else | İlk cəhd, geniş və yumşaq döngəli pist |
| 3 | Ortadakı xəttin üstündə, yandakılar kənarlarında | if-else və ya sadə PID | Məktəb layihələri, başlanğıc səviyyəli yarışlar |
| 5 | Bərabər aralıqlı cərgə, ortadakı xəttin üstündə | PID (çəkili orta) | Sürətli və axıcı izləmə |
| 8 | Geniş cərgə (QTR-8A kimi) | PID və kəsişmə aşkarlama | Kəskin döngəli, kəsişməli yarış pistləri |
Sensorların yerləşdirilməsi: hündürlük, aralıq və önə məsafə
Kodun nə qədər yaxşı olsa da, sensorlar yanlış yerdədirsə, robot düzgün gedə bilməz. Sensor çubuğunu təkər oxunun qabağına, zəmində paralel və robotun orta xəttinə simmetrik olacaq şəkildə quraşdır. Bu ölçülər yaxşı başlanğıc nöqtəsidir:
- Hündürlük: Sensorun alt üzü ilə zəmin arasında 3–5 mm burax. Pololu QTR-8A sırası üçün ən yaxşı məsafəni 3 mm, maksimum məsafəni 6 mm verir. Daha yüksəkdə qara ilə ağ arasındakı fərq azalır və robot xətti itirir.
- Aralıq: Analoq sıralarda iki sensor arasındakı məsafə xətt enin yarısı ilə üçdə ikisi arasında olsun; 20 mm-lik xətt üçün 10–13 mm yaxşı işləyir. Beləliklə xətt çox vaxt iki sensorun altına düşür və mövqe hamar hesablanır.
- 3 sensorlu rəqəmsal yerləşdirmə: Orta sensor xəttin tam üstündə, yan sensorlar xəttin kənarının elə xaricində dursun; 20 mm-lik xətt üçün mərkəzdən mərkəzə təxminən 18–22 mm.
- Önə məsafə: Sensorları təkər oxunun 4–8 sm qabağına yerləşdir. Çox yaxındırsa, robot döngəni gec hiss edir; çox uzaqdırsa, kiçik dönüş belə sensorları çox sovurur və robot titrəyir.
- Ətraf işıq: Günəş işığı və halogen lampalar da infraqırmızı işıq ehtiva edir. Sensorların ətrafını qara ətəklə və ya lentlə örtmək ölçmələri sabitləşdirir.
Qoşulma sxemi: Arduino Uno, ESP32 və Pico
Aşağıdakı cədvəl sensor testi və PID kodları ilə eynidir; 3 sensorlu if-else nümunəsinin qoşulması öz bölməsində izah olunur. Sensorları robotun arxasından baxaraq soldan sağa nömrələ: ən soldakı sensor 1 nömrəlidir. Mühərrik sürücüsü kimi L298N istifadə edirik; pinlərinin vəzifəsi və H-körpünün məntiqi L298N ilə DC mühərrik idarəsi yazısında ətraflı izah olunur. Pico-da yalnız üç analoq giriş olduğu üçün 1, 3 və 5 nömrəli sensorlardan istifadə edirik.
| Qoşulma | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Sensor 1 (ən sol) AO | A0 | GPIO 36 | GP26 |
| Sensor 2 AO | A1 | GPIO 39 | - |
| Sensor 3 (orta) AO | A2 | GPIO 34 | GP27 |
| Sensor 4 AO | A3 | GPIO 35 | - |
| Sensor 5 (ən sağ) AO | A4 | GPIO 32 | GP28 |
| Sensor VCC | 5V | 3V3 | 3V3 |
| L298N ENA (sol mühərrik sürəti) | D9 | GPIO 25 | GP15 |
| L298N IN1, IN2 | D8, D7 | GPIO 26, 27 | GP14, GP13 |
| L298N ENB (sağ mühərrik sürəti) | D10 | GPIO 33 | GP10 |
| L298N IN3, IN4 | D5, D4 | GPIO 18, 19 | GP11, GP12 |
| Start düyməsi (digər ayağı GND-yə) | D2 | GPIO 23 | GP16 |
| GND | GND | GND | GND (batareya və sürücü ilə ortaq) |
Mühərrik sürücüsü və batareya seçimi
L298N ucuz və davamlıdır, amma içindəki bipolyar tranzistorlar 1,5–3 V udur: 7,4 V-luq batareya paketindən mühərriklərə cəmi 5–5,5 V qalır. Kiçik və sürətli robotlarda MOSFET-li TB6612FNG və ya DRV8833 daha yaxşı nəticə verir. TB6612FNG-də kod dəyişmir: ENA, IN1 və IN2 naqillərini PWMA, AIN1 və AIN2 pinlərinə (B kanalında PWMB, BIN1 və BIN2-yə) qoşursan və STBY pinini VCC-yə qoşursan. DRV8833-də isə ayrıca sürət (enable) pini yoxdur; PWM siqnalı birbaşa IN pinlərinə verildiyi üçün drive() funksiyasını buna uyğun dəyişməlisən. Qida üçün ən praktik seçim ardıcıl qoşulmuş iki ədəd 18650 Li-ion batareyadır: dolu olanda 8,4 V, nominal 7,4 V verir və yüksək cərəyanı rahatlıqla təmin edir. Krona tipli 9 V batareyalar mühərrik cərəyanını daşıya bilmir və tez bitir. Batareyanın nə qədər dayanacağını Batareya ömrü aləti ilə hesablaya bilərsən.
| Sürücü | Mühərrik gərginliyi | Kanal üzrə cərəyan | Gərginlik itkisi | Rəy |
|---|---|---|---|---|
| L298N | 5–35 V | 2 A | 1,5–3 V | Davamlı, amma böyük və səmərəsiz |
| TB6612FNG | 4,5–13,5 V | 1,2 A (pik 3,2 A) | Çox az | Xətt izləyən üçün ən yaxşı qiymət/performans |
| DRV8833 | 2,7–10,8 V | 1,5 A (pik 2 A) | Çox az | N20 mühərrikli kiçik robotlar |
| L9110S | 2,5–12 V | 0,8 A | Az | Yalnız yüngül və yavaş robotlar |

Sürət üçün bir nümunə: sarı TT mühərriklər (1:48) 6 V-da yüksüz təxminən 200 dövr/dəq fırlanır. 65 mm diametrli təkərin çevrəsi π × 65 ≈ 204 mm olduğuna görə robot maksimum 200 × 0,204 ≈ 41 m/dəq, yəni saniyədə təxminən 0,7 m gedə bilər. Bu, əksər məktəb pistləri üçün kifayətdir; əsas çətinlik bu sürətdə xətti itirməməkdir. Daha sürətli robotlarda N20 mikro reduktorlu mühərriklər və yüngül şassi istifadə olunur. Batareya gərginliyi düşdükcə mühərriklər yavaşlayır və tənzimlədiyin PID dəyərləri sürüşür; batareya gərginliyini gərginlik bölücü ilə ölçüb sürəti buna görə miqyaslamaq qabaqcıl təkmilləşdirmədir.
Addım 1: Sensorları test et və həddi tap
Mühərrikləri qoşmazdan əvvəl sensorların nə gördüyünü öyrən. Aşağıdakı kod beş sensorun xam analoq dəyərini tabla ayıraraq çap edir; Arduino IDE-də Tools > Serial Plotter pəncərəsini 115200 baud ilə açsan, hər sensoru ayrıca xətt kimi görəcəksən. Robotu əllə xəttin üzərindən yavaş-yavaş keçir və dəyərlərin necə dəyişdiyinə bax.
1// 5 sensörün ham değerlerini okur / reads the raw values of 5 sensors
2const int N = 5;
3const int SENSOR[N] = {A0, A1, A2, A3, A4};   // A0 en solda / A0 is the leftmost
4
5void setup() {
6  Serial.begin(115200);
7}
8
9void loop() {
10  for (int i = 0; i < N; i++) {
11    Serial.print(analogRead(SENSOR[i]));
12    Serial.print(i < N - 1 ? '\t' : '\n');    // Serial Plotter için sekme / tabs for the Serial Plotter
13  }
14  delay(50);
15}
Tipik TCRT5000 modulu 5 V-da ağ zəmində 30–200, qara xəttdə 600–1000 arası dəyər verir; amma bu rəqəmlər sensor hündürlüyünə, zəminin materialına və ətraf işığa görə dəyişir. Ən sadə hədd belədir: hədd = (ağ dəyər + qara dəyər) / 2. Məsələn, ağda 80, qarada 820 oxuyursansa, hədd 450 olur. Hər sensor bir az fərqli oxuduğu üçün PID kodunda bunu avtomatik edəcəyik: kalibrləmə zamanı hər sensorun ən kiçik və ən böyük dəyəri qeyd olunur, sonra hər oxuma (oxunan − ən kiçik) × 1000 / (ən böyük − ən kiçik) düsturu ilə 0 (ağ) ilə 1000 (qara) arasında miqyaslanır. Beləliklə, hədd hər sensor üçün 500 olur.
Addım 2: Sadə if-else alqoritmi (3 sensor)
İlk işləyən robot üçün ən anlaşılan yol üç sensorun vəziyyətinə görə hazır hərəkətlər seçməkdir. 3 kanallı modulun DO çıxışlarını A0 (sol), A1 (orta) və A2 (sağ) pinlərinə qoş; Uno-nun analoq pinləri rəqəmsal giriş kimi də istifadə oluna bilər. Məntiq bu cədvəldəki kimidir (1 sensorun xətti gördüyü deməkdir):
| Sol | Orta | Sağ | Mənası | Hərəkət |
|---|---|---|---|---|
| 0 | 1 | 0 | Xətt ortadadır | Düz get |
| 1 | 1 | 0 | Xətt bir az soldadır | Sol təkər yavaşlayır, yüngül sola |
| 1 | 0 | 0 | Xətt çox soldadır | Sol təkər geri fırlanır, kəskin sola |
| 0 | 1 | 1 | Xətt bir az sağdadır | Sağ təkər yavaşlayır, yüngül sağa |
| 0 | 0 | 1 | Xətt çox sağdadır | Sağ təkər geri fırlanır, kəskin sağa |
| 1 | 1 | 1 | Kəsişmə və ya finiş xətti | Düz keç |
| 0 | 0 | 0 | Xətt itdi | Axırıncı görülən tərəfə dön |
1// 3 sensörlü basit çizgi izleyen / simple 3-sensor line follower
2const int ENA = 9, IN1 = 8, IN2 = 7;      // sol motor / left motor
3const int ENB = 10, IN3 = 5, IN4 = 4;     // sağ motor / right motor
4const int S_LEFT = A0, S_MID = A1, S_RIGHT = A2;   // sensörlerin DO çıkışları / sensor DO outputs
5const bool WHITE_LINE = false;            // siyah zemin + beyaz çizgi ise true / true for a white line on black
6
7const int SPEED = 150;                    // düz gidiş hızı / straight-line speed
8const int SOFT = 80;                      // hafif dönüşte iç teker / inner wheel on a soft turn
9const int BACK = -90;                     // sert dönüşte iç teker geri / inner wheel reverses on a sharp turn
10int lastSide = 0;                         // -1 sol, 1 sağ / -1 left, 1 right
11
12void drive(int left, int right) {         // her biri -255 … 255 / each -255 … 255
13  left = constrain(left, -255, 255);
14  right = constrain(right, -255, 255);
15  digitalWrite(IN1, left >= 0);  digitalWrite(IN2, left < 0);
16  digitalWrite(IN3, right >= 0); digitalWrite(IN4, right < 0);
17  analogWrite(ENA, abs(left));
18  analogWrite(ENB, abs(right));
19}
20
21void setup() {
22  int outputs[] = {ENA, IN1, IN2, ENB, IN3, IN4};
23  for (int p : outputs) pinMode(p, OUTPUT);
24  pinMode(S_LEFT, INPUT);
25  pinMode(S_MID, INPUT);
26  pinMode(S_RIGHT, INPUT);
27}
28
29void loop() {
30  bool l = digitalRead(S_LEFT) != WHITE_LINE;    // true = sensör çizgide / true = sensor on the line
31  bool m = digitalRead(S_MID) != WHITE_LINE;
32  bool r = digitalRead(S_RIGHT) != WHITE_LINE;
33
34  if (m && !l && !r) {                    // tam ortada: düz git / centered: go straight
35    drive(SPEED, SPEED);
36  } else if (l && r) {                    // kavşak ya da bitiş çizgisi: düz geç / junction or finish line: go straight
37    drive(SPEED, SPEED);
38  } else if (l && m) {                    // çizgi biraz solda / line slightly to the left
39    drive(SOFT, SPEED);  lastSide = -1;
40  } else if (r && m) {                    // çizgi biraz sağda / line slightly to the right
41    drive(SPEED, SOFT);  lastSide = 1;
42  } else if (l) {                         // çizgi çok solda / line far to the left
43    drive(BACK, SPEED);  lastSide = -1;
44  } else if (r) {                         // çizgi çok sağda / line far to the right
45    drive(SPEED, BACK);  lastSide = 1;
46  } else {                                // çizgi kayıp: son görülen tarafa dön / line lost: turn to the last seen side
47    if (lastSide < 0)      drive(BACK, SPEED);
48    else if (lastSide > 0) drive(SPEED, BACK);
49    else                   drive(SOFT, SOFT);
50  }
51}
lastSide dəyişəni robotun xətti ən son hansı tərəfdə gördüyünü yadda saxlayır; kəskin döngədə üç sensor birdən xətti itirsə, robot təsadüfi düz getmək əvəzinə xətti yenidən tapmaq üçün o tərəfə dönür. İki sensorlu robotlarda eyni məntiq daha da sadədir: sensorlar xəttin iki tərəfində durur, ikisi də ağ görürsə, düz gedilir, soldakı qara görsə sola, sağdakı qara görsə sağa dönülür. Bu üsulun zəif cəhəti hərəkətlərin pilləli olmasıdır: robot yalnız bir neçə sabit sürət arasında keçid etdiyi üçün düzlükdə belə yüngül ziqzaq çəkir və sürəti artıranda döngələrdə pistdən çıxır.
Addım 3: PID ilə yumşaq xətt izləmə
PID robotun xəttdən nə qədər sapdığına görə mütənasib düzəliş edir. Əvvəlcə beş sensordan xəttin mövqeyi çəkili ortalama ilə hesablanır: hər sensorun 0–1000 arası dəyəri öz mövqeyinə (0, 1000, 2000, 3000, 4000) vurulub toplanır və dəyərlərin cəminə bölünür. Nəticə 0 ilə 4000 arasında bir ədəddir; xətt tam ortada olanda 2000-dir. Məsələn, sensorlar 0, 0, 300, 900, 0 oxuyursa, mövqe (300 × 2000 + 900 × 3000) / 1200 = 2750 olur. Xəta = mövqe − 2000 kimi təyin olunur: müsbət dəyər xəttin sağda, mənfi dəyər solda qaldığını göstərir.
Düzəliş üç hədin cəmidir: düzəliş = Kp × xəta + Ki × xətaların cəmi + Kd × (xəta − əvvəlki xəta). P həddi sapma böyüdükcə daha sərt döndərir. D həddi xətanın nə qədər sürətlə dəyişdiyinə baxır və robot xəttə yaxınlaşarkən əyləc basaraq rəqsi söndürür. I həddi uzun müddət eyni istiqamətdə qalan kiçik xətaları düzəldir, amma xətt izləyəndə çox vaxt sıfır buraxılır. Sonra sol mühərrik baza sürət + düzəliş, sağ mühərrik baza sürət − düzəliş ilə fırlanır. Məsələn, xəta 800, Kp 0,06 olarsa, düzəliş 48 olur; baza sürət 140 olanda sol mühərrik 188, sağ mühərrik 92 ilə fırlanır və robot yumşaqca sağa əyilir.
1// PID çizgi izleyen: Arduino Uno + 5 analog sensör + L298N
2// PID line follower: Arduino Uno + 5 analog sensors + L298N
3const int ENA = 9, IN1 = 8, IN2 = 7;      // sol motor / left motor
4const int ENB = 10, IN3 = 5, IN4 = 4;     // sağ motor / right motor
5const int BUTTON = 2;                     // diğer bacağı GND'ye / other leg to GND
6const int N = 5;
7const int SENSOR[N] = {A0, A1, A2, A3, A4};   // A0 en solda / A0 is the leftmost
8const bool WHITE_LINE = false;            // siyah zemin + beyaz çizgi ise true / true for a white line on black
9const int CENTER = (N - 1) * 500;         // orta konum: 2000 / center position: 2000
10
11float Kp = 0.06, Ki = 0.0, Kd = 0.6;      // başlangıç değerleri / starting values
12int baseSpeed = 140;                      // düzlük hızı (0-255) / straight-line speed (0-255)
13const unsigned long PERIOD_MS = 5;        // sabit döngü süresi / fixed loop period
14
15int minVal[N], maxVal[N];
16int lastPosition = CENTER;
17float integral = 0, lastError = 0;
18unsigned long lastTime = 0;
19
20void drive(int left, int right) {         // her biri -255 … 255 / each -255 … 255
21  left = constrain(left, -255, 255);
22  right = constrain(right, -255, 255);
23  digitalWrite(IN1, left >= 0);  digitalWrite(IN2, left < 0);
24  digitalWrite(IN3, right >= 0); digitalWrite(IN4, right < 0);
25  analogWrite(ENA, abs(left));
26  analogWrite(ENB, abs(right));
27}
28
29void waitButton() {
30  while (digitalRead(BUTTON) == HIGH) {}  // basılmasını bekle / wait for a press
31  delay(30);
32  while (digitalRead(BUTTON) == LOW) {}   // bırakılmasını bekle / wait for the release
33  delay(30);
34}
35
36void calibrate() {                        // 5 sn: robotu çizginin üstünde sağa sola gezdir / 5 s: sweep the robot across the line
37  for (int i = 0; i < N; i++) { minVal[i] = 1023; maxVal[i] = 0; }
38  digitalWrite(LED_BUILTIN, HIGH);
39  unsigned long start = millis();
40  while (millis() - start < 5000) {
41    for (int i = 0; i < N; i++) {
42      int v = analogRead(SENSOR[i]);
43      if (v < minVal[i]) minVal[i] = v;
44      if (v > maxVal[i]) maxVal[i] = v;
45    }
46  }
47  digitalWrite(LED_BUILTIN, LOW);
48}
49
50int readPosition() {                      // 0 (en sol) … 4000 (en sağ) / 0 (leftmost) … 4000 (rightmost)
51  long sum = 0, weighted = 0;
52  bool onLine = false;
53  for (int i = 0; i < N; i++) {
54    int range = max(maxVal[i] - minVal[i], 1);
55    long v = (long)(analogRead(SENSOR[i]) - minVal[i]) * 1000 / range;
56    v = constrain(v, 0L, 1000L);          // 0 = beyaz, 1000 = siyah / 0 = white, 1000 = black
57    if (WHITE_LINE) v = 1000 - v;
58    if (v > 500) onLine = true;           // eşik: kalibrasyonun ortası / threshold: middle of the calibration
59    if (v > 50) {                         // küçük gürültüyü yok say / ignore small noise
60      weighted += v * (i * 1000L);
61      sum += v;
62    }
63  }
64  if (!onLine) {                          // çizgi kayıp: son görülen tarafa dön / line lost: turn to the last seen side
65    return (lastPosition < CENTER) ? 0 : (N - 1) * 1000;
66  }
67  lastPosition = weighted / sum;
68  return lastPosition;
69}
70
71void setup() {
72  int outputs[] = {ENA, IN1, IN2, ENB, IN3, IN4, LED_BUILTIN};
73  for (int p : outputs) pinMode(p, OUTPUT);
74  pinMode(BUTTON, INPUT_PULLUP);
75  drive(0, 0);
76  waitButton();                           // 1. basış: kalibrasyon / 1st press: calibration
77  calibrate();
78  waitButton();                           // 2. basış: yarış / 2nd press: race
79  lastTime = millis();
80}
81
82void loop() {
83  if (millis() - lastTime < PERIOD_MS) return;
84  lastTime += PERIOD_MS;
85
86  float error = readPosition() - CENTER;  // artı: çizgi sağda / positive: line is to the right
87  integral = constrain(integral + error, -20000.0f, 20000.0f);   // birikmeyi sınırla / anti-windup
88  float derivative = error - lastError;
89  lastError = error;
90
91  int correction = (int)(Kp * error + Ki * integral + Kd * derivative);
92  drive(baseSpeed + correction, baseSpeed - correction);
93}
Kod yüklənəndən sonra düyməyə bir dəfə bas: plata üzərindəki LED 5 saniyə yanır. Bu müddətdə robotu əllə xəttin üzərində bir neçə dəfə sağa-sola sürüşdür ki, hər sensor həm qaranı, həm ağı görsün. LED sönəndə robotu xəttin üstünə qoy və düyməyə yenidən bas. Dövr millis() ilə hər 5 ms-dən bir işləyir; sabit müddət D həddinin həmişə eyni miqyasda qalmasını təmin edir. Xətt tamamilə itərsə, readPosition() axırıncı görülən tərəfə görə 0 və ya 4000 qaytarır və robot ən sərt dönüşlə xətti axtarır. Düymə qoşulması üçün Arduino-ya düymə necə qoşulur?, delay istifadə etmədən zamanlama üçün Arduino millis() və delay() yazılarına baxa bilərsən.
Kp və Kd necə tənzimlənir?
- Baza sürəti aşağı saxla (məsələn, 100) və Ki ilə Kd-ni sıfırla.
- Kp-ni kiçik başlat (0,02) və robot döngələri ala bilənə qədər addım-addım artır. Robot xəttin ətrafında sürətli və müntəzəm rəqs etməyə başlayanda Kp-nin yuxarı həddinə çatmısan; bu dəyərin bir az altında qal.
- Kd-ni Kp-nin təxminən 10 qatından başlat və rəqs sönənə qədər artır. Kd çox böyüyərsə, robot titrəyir və mühərriklər vıyıldayır.
- Robot düzlükdə düz, döngədə axıcı gedirsə, baza sürəti 10–20 vahid artır və 2-ci ilə 3-cü addımları təkrarla.
- Ki-ni yalnız robot uzun düzlüklərdə həmişə bir tərəfə sürüşürsə, çox kiçik dəyərlə (0,0001 kimi) yoxla.
- Tapdığın dəyərləri və həmin anda batareya gərginliyini qeyd et; batareya azaldıqca eyni dəyərlər fərqli davranır.
ESP32 ilə xətt izləyən robot: PID-i telefondan tənzimlə
ESP32-nin ən böyük üstünlüyü PID dəyərlərini hər dəfə kod yükləmədən telefondan dəyişə bilməyindir. Kod Uno versiyası ilə eyni məntiqdədir; fərqlər bunlardır: ESP32-nin analoq girişi 12 bitdir (0–4095), sensorlar yalnız ADC1 pinlərinə, yəni GPIO 32–39-a qoşulmalıdır (ADC2 pinləri Wi-Fi açıq olanda oxunmur) və sensorlar 3,3 V ilə qidalanır. analogWrite() ESP32 Arduino nüvəsinin 2.x və 3.x versiyalarında işləyir. Android telefonuna Serial Bluetooth Terminal kimi bir tətbiq qur, "CizgiRobot" cihazına qoşul və p0.07, d0.9, s160 kimi əmrlər göndər; robot yeni dəyəri dərhal istifadə edir və geri yazır. Klassik Bluetooth yalnız orijinal ESP32-də var (S3 və C3-də yoxdur) və iPhone-lar bu tip serial qoşulmanı dəstəkləmir. ESP32-ni təzə tanıyırsansa, əvvəlcə ESP32 nədir? yazısına bax.
1// ESP32 PID çizgi izleyen + Bluetooth ile canlı ayar
2// ESP32 PID line follower + live tuning over Bluetooth
3#include "BluetoothSerial.h"
4
5BluetoothSerial SerialBT;
6
7const int ENA = 25, IN1 = 26, IN2 = 27;   // sol motor / left motor
8const int ENB = 33, IN3 = 18, IN4 = 19;   // sağ motor / right motor
9const int BUTTON = 23;                    // diğer bacağı GND'ye / other leg to GND
10const int LED_PIN = 2;                    // DevKit üzerindeki LED / onboard LED on the DevKit
11const int N = 5;
12const int SENSOR[N] = {36, 39, 34, 35, 32};   // yalnız ADC1 pinleri / ADC1 pins only
13const bool WHITE_LINE = false;            // siyah zemin + beyaz çizgi ise true / true for a white line on black
14const int CENTER = (N - 1) * 500;
15
16float Kp = 0.06, Ki = 0.0, Kd = 0.6;
17int baseSpeed = 140;
18const unsigned long PERIOD_MS = 5;
19
20int minVal[N], maxVal[N];
21int lastPosition = CENTER;
22float integral = 0, lastError = 0;
23unsigned long lastTime = 0;
24
25void drive(int left, int right) {         // her biri -255 … 255 / each -255 … 255
26  left = constrain(left, -255, 255);
27  right = constrain(right, -255, 255);
28  digitalWrite(IN1, left >= 0);  digitalWrite(IN2, left < 0);
29  digitalWrite(IN3, right >= 0); digitalWrite(IN4, right < 0);
30  analogWrite(ENA, abs(left));
31  analogWrite(ENB, abs(right));
32}
33
34void waitButton() {
35  while (digitalRead(BUTTON) == HIGH) {}
36  delay(30);
37  while (digitalRead(BUTTON) == LOW) {}
38  delay(30);
39}
40
41void calibrate() {                        // ESP32 ADC 12 bit: 0-4095 / ESP32 ADC is 12-bit: 0-4095
42  for (int i = 0; i < N; i++) { minVal[i] = 4095; maxVal[i] = 0; }
43  digitalWrite(LED_PIN, HIGH);
44  unsigned long start = millis();
45  while (millis() - start < 5000) {
46    for (int i = 0; i < N; i++) {
47      int v = analogRead(SENSOR[i]);
48      if (v < minVal[i]) minVal[i] = v;
49      if (v > maxVal[i]) maxVal[i] = v;
50    }
51  }
52  digitalWrite(LED_PIN, LOW);
53}
54
55int readPosition() {
56  long sum = 0, weighted = 0;
57  bool onLine = false;
58  for (int i = 0; i < N; i++) {
59    int range = max(maxVal[i] - minVal[i], 1);
60    long v = (long)(analogRead(SENSOR[i]) - minVal[i]) * 1000 / range;
61    v = constrain(v, 0L, 1000L);
62    if (WHITE_LINE) v = 1000 - v;
63    if (v > 500) onLine = true;
64    if (v > 50) {
65      weighted += v * (i * 1000L);
66      sum += v;
67    }
68  }
69  if (!onLine) {
70    return (lastPosition < CENTER) ? 0 : (N - 1) * 1000;
71  }
72  lastPosition = weighted / sum;
73  return lastPosition;
74}
75
76void readTuning() {                       // telefondan "p0.07", "d0.9", "s160" gibi komutlar / commands like "p0.07", "d0.9", "s160" from the phone
77  if (!SerialBT.available()) return;
78  char cmd = SerialBT.read();
79  if (cmd != 'p' && cmd != 'i' && cmd != 'd' && cmd != 's') return;   // satır sonlarını atla / skip line endings
80  float value = SerialBT.parseFloat();
81  if (cmd == 'p') Kp = value;
82  if (cmd == 'i') { Ki = value; integral = 0; }
83  if (cmd == 'd') Kd = value;
84  if (cmd == 's') baseSpeed = (int)value;
85  SerialBT.printf("Kp=%.3f Ki=%.4f Kd=%.3f speed=%d\n", Kp, Ki, Kd, baseSpeed);
86}
87
88void setup() {
89  int outputs[] = {ENA, IN1, IN2, ENB, IN3, IN4, LED_PIN};
90  for (int p : outputs) pinMode(p, OUTPUT);
91  pinMode(BUTTON, INPUT_PULLUP);
92  drive(0, 0);
93  SerialBT.begin("CizgiRobot");           // telefonda görünecek ad / name shown on the phone
94  SerialBT.setTimeout(20);                // parseFloat robotu bekletmesin / keep parseFloat from blocking
95  waitButton();
96  calibrate();
97  waitButton();
98  lastTime = millis();
99}
100
101void loop() {
102  readTuning();
103  if (millis() - lastTime < PERIOD_MS) return;
104  lastTime += PERIOD_MS;
105
106  float error = readPosition() - CENTER;
107  integral = constrain(integral + error, -20000.0f, 20000.0f);
108  float derivative = error - lastError;
109  lastError = error;
110
111  int correction = (int)(Kp * error + Ki * integral + Kd * derivative);
112  drive(baseSpeed + correction, baseSpeed - correction);
113}Raspberry Pi Pico və MicroPython ilə xətt izləyən
Pico-da istifadəçiyə açıq yalnız üç analoq giriş var (GP26, GP27, GP28), buna görə aşağıdakı kod üç analoq sensorla işləyir və mövqeyi 0–2000 arasında hesablayır. Beş sensor istifadə etmək istəsən, rəqəmsal çıxışlı 5 kanallı modulu istənilən beş GPIO-ya qoşub hər sensoru 0 və ya 1000 sayə bilərsən; çəkili ortalama daha kobud olur, amma yenə işləyir. read_u16() 0–65535 arası dəyər qaytarır, mühərrik sürəti isə faizlə (-100 ilə 100 arası) verilir. Quraşdırma və ilk addımlar üçün Raspberry Pi Pico nədir? yazısına baxa bilərsən.
1from machine import Pin, PWM, ADC
2import time
3
4ena = PWM(Pin(15)); ena.freq(1000)        # sol motor hızı / left motor speed
5in1 = Pin(14, Pin.OUT); in2 = Pin(13, Pin.OUT)
6enb = PWM(Pin(10)); enb.freq(1000)        # sağ motor hızı / right motor speed
7in3 = Pin(11, Pin.OUT); in4 = Pin(12, Pin.OUT)
8button = Pin(16, Pin.IN, Pin.PULL_UP)     # diğer bacağı GND'ye / other leg to GND
9led = Pin("LED", Pin.OUT)
10sensors = [ADC(26), ADC(27), ADC(28)]     # sol, orta, sağ / left, middle, right
11WHITE_LINE = False                        # siyah zemin + beyaz çizgi ise True / True for a white line on black
12
13N = len(sensors)
14CENTER = (N - 1) * 500                    # orta konum: 1000 / center position: 1000
15Kp, Ki, Kd = 0.05, 0.0, 0.4
16BASE = 45                                 # taban hız (%) / base speed (%)
17min_val = [65535] * N
18max_val = [0] * N
19last_pos = CENTER
20
21def drive(left, right):                   # her biri -100 … 100 / each -100 … 100
22    left = max(-100, min(100, left))
23    right = max(-100, min(100, right))
24    in1.value(left >= 0); in2.value(left < 0)
25    in3.value(right >= 0); in4.value(right < 0)
26    ena.duty_u16(int(abs(left) * 655.35))
27    enb.duty_u16(int(abs(right) * 655.35))
28
29def wait_button():
30    while button.value():                 # basılmasını bekle / wait for a press
31        time.sleep_ms(10)
32    time.sleep_ms(30)
33    while not button.value():             # bırakılmasını bekle / wait for the release
34        time.sleep_ms(10)
35    time.sleep_ms(30)
36
37def calibrate():                          # 5 sn sağa sola gezdir / sweep for 5 s
38    led.on()
39    start = time.ticks_ms()
40    while time.ticks_diff(time.ticks_ms(), start) < 5000:
41        for i, s in enumerate(sensors):
42            v = s.read_u16()
43            min_val[i] = min(min_val[i], v)
44            max_val[i] = max(max_val[i], v)
45    led.off()
46
47def read_position():                      # 0 (sol) … 2000 (sağ) / 0 (left) … 2000 (right)
48    global last_pos
49    total = weighted = 0
50    on_line = False
51    for i, s in enumerate(sensors):
52        rng = max(1, max_val[i] - min_val[i])
53        v = max(0, min(1000, (s.read_u16() - min_val[i]) * 1000 // rng))
54        if WHITE_LINE:
55            v = 1000 - v
56        if v > 500:
57            on_line = True
58        if v > 50:
59            weighted += v * i * 1000
60            total += v
61    if not on_line:                       # çizgi kayıp / line lost
62        return 0 if last_pos < CENTER else (N - 1) * 1000
63    last_pos = weighted // total
64    return last_pos
65
66drive(0, 0)
67wait_button()                             # 1. basış: kalibrasyon / 1st press: calibration
68calibrate()
69wait_button()                             # 2. basış: yarış / 2nd press: race
70integral = 0
71last_error = 0
72while True:
73    t0 = time.ticks_ms()
74    error = read_position() - CENTER
75    integral = max(-10000, min(10000, integral + error))
76    correction = Kp * error + Ki * integral + Kd * (error - last_error)
77    last_error = error
78    drive(BASE + correction, BASE - correction)
79    while time.ticks_diff(time.ticks_ms(), t0) < 5:   # 5 ms sabit döngü / fixed 5 ms loop
80        pass
Yarış qaydaları və pist
Xətt izləyən yarışların qaydaları təşkilatçıya və ilə görə dəyişir, amma əsas ideya eynidir: robot pisti xəttdən çıxmadan ən qısa müddətdə tamamlamalıdır. Məsələn, Türkiyənin MEB Robot Yarışının 2024-cü il başlanğıc səviyyəli xətt izləyən əsasnaməsində pist qara zəmin üzərində 20 ± 2 mm enində ağ xəttdir. Robot təkərlər daxil olmaqla ən çox 280 × 180 mm, batareya daxil olmaqla ən çox 1 kq ola bilər; iş gərginliyi 12 V-u keçə bilməz, 6–12 V-luq plastik dişli L tipli reduktorlu iki DC mühərrik, diametri 65 mm-i keçməyən təkərlər və ən çox 8 sensorlu bir sıra istifadə olunur. Pistdə 13 dərəcə maili körpü və ortasından kəsib keçən robota 20 saniyə cərimə verilən kvadrat bölmə var; gövdəsi tamamilə qara zəminə çıxan robot yoldan çıxmış sayılır, xətt üzərində 30 saniyədən uzun hərəkətsiz qalan robot diskvalifikasiya olunur. Bəzi bölgə və məktəb yarışları isə tam tərsini, ağ zəmin üzərində 20 ± 2 mm qara xətti istifadə edir və 500 qramı keçməyən daha kiçik robotlar istəyir. Qısası, robotunu dizayn etməzdən əvvəl həmin ilin əsasnaməsini mütləq oxu.
- Tərs rəngli pist: Qara zəmin və ağ xətt üçün kodlarda WHITE_LINE dəyişənini true et. Pist daxilində rəng dəyişirsə, xarici sensorlar qara, ortadakı ağ görməyə başlayanda rejimə keçən bir yoxlama əlavə edə bilərsən.
- 90 dərəcəlik dönüşlər: Döngədən əvvəl baza sürəti azalt və ya daxili təkərin geri fırlanmasına icazə ver; bu yazıdakı kodlarda düzəliş baza sürətdən böyük olanda daxili təkər onsuz da geri fırlanır.
- Kəsişmələr: Bütün sensorlar eyni anda xətti görəndə düz keç; istiqamət seçməlisənsə, kəsişmələri sayan vəziyyət maşını qur.
- Qırıq xətlər: Xətt qısa müddətə itəndə dərhal dönmək əvəzinə 100–200 ms düz davam etməyi yoxla.
- Rampa və körpü: Maillikdə sensor ilə zəmin arasındakı məsafə dəyişir; sensor çubuğunu təkərlərə yaxın və alçaq saxla, rampada sürəti bir az azalt.
- Məşq pisti: Ağ mat karton və ya dekota üzərinə 19 mm-lik mat qara elektrik lenti yapışdır; ilk cəhdlərdə döngə radiusunu 15 sm-dən aşağı salma.
Tez-tez rast gəlinən problemlər və həlləri
| Problem | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Robot düzlükdə ziqzaq çəkir | Kp çox böyükdür, Kd çox kiçikdir və ya sürət çoxdur | Kp-ni təxminən 20% azalt, Kd-ni artır; lazım olsa, baza sürəti azalt |
| Döngədə pistdən çıxır | Sürət yüksəkdir, sensor sırası dardır və ya xətt itəndə yanlış reaksiya var | Baza sürəti azalt, daxili təkərin geri fırlanmasına icazə ver, itkidə axırıncı görülən tərəfə dön |
| Robot həmişə bir tərəfə çəkir | Mühərriklərin sürətləri fərqlidir və ya sensor çubuğu ortalanmayıb | Sensorları ortala, sürətli mühərrikin sürətini kiçik əmsalla (məsələn, 0,95) azalt |
| Sensorlar hər yerdə qara və ya ağ görür | Kalibrləmə edilməyib, sensor çox yüksəkdir və ya trimmer tənzimlənməyib | Hündürlüyü 3–5 mm-ə endir, kalibrləməni pistin üzərində təkrarla |
| Mühərriklər işə düşəndə Arduino resetlənir | Batareya gərginliyi anlıq düşür və ya ortaq GND zəifdir | Platanı ayrıca qidalandır və ya qidaya 470 µF kondensator əlavə et, naqilləri qısalt |
| Batareya azaldıqca robot fərqli davranır | Gərginlik düşdükcə mühərrik sürəti azalır | Batareya gərginliyini ölçüb sürəti miqyasla və ya hər yarışdan əvvəl dolu batareya tax |
| Evdə işləyir, zalda işləmir | Ətraf işıq və ya parlaq zəmin infraqırmızını pozur | Sensorları qara ətəklə örtüb kalibrləməni yarış işığında et |
Növbəti addımlar və layihə ideyaları
- Maneədən qaçan xətt izləyən: Önünə HC-SR04 əlavə edib pistdəki maneənin ətrafından dolanan robot; qərar məntiqi Maneədən qaçan robot yazısındadır.
- Bluetooth rejimi: Bir düymə ilə xətt izləmədən telefon idarəsinə keç; HC-05 Bluetooth modulu ilə asanlıqla əlavə olunur.
- Dövrə taymeri: Start xəttini aşkarlayıb dövrə müddətini OLED ekranda göstərən robot.
- Labirint həlledici: Kəsişmələri sayıb yadda saxlayan və ikinci dövrədə ən qısa yolu izləyən robot.
- Anbar robotu: Xətt üzərindəki stansiyalarda dayanan və servo ilə yük qoyan kiçik AGV modeli.
- Möhkəm baza: Şassi, mühərrik və batareya quraşdırmasını hələ etməmisənsə, Arduino robot maşın düzəltmək bələdçisi ilə başla.
Xətt izləyən robot sensor, alqoritm, mühərrik və qida mövzularını eyni anda öyrədən, hər tənzimləmə turunda bir az daha sürətlənən layihədir. Əvvəlcə sadə if-else versiyası ilə robotu hərəkət etdir, sonra PID-ə keç və dəyərləri səbrlə tənzimlə. Mühərrik sürətinin PWM ilə necə tənzimləndiyini maraqlanırsansa, PWM nədir? yazısı yaxşı davam olar. BlueGrays tətbiqində TCRT5000 ilə qara-ağ zəmin aşkarlama, L298N ilə Bluetooth idarəli maşın və maneədən qaçan robot layihələrini dövrə sxemləri və kodları ilə addım-addım tapa bilərsən.
Tez-tez verilən suallar
Xətt izləyən robot üçün neçə sensor lazımdır?
İşləyən robot üçün 2 sensor kifayətdir, amma 3 sensor sadə if-else kodu ilə daha sabit nəticə verir. Axıcı və sürətli izləmə üçün PID ilə birlikdə 5 və ya 8 analoq sensor tövsiyə olunur. MEB kimi bir çox yarışda ən çox 8 sensora icazə verilir.
Xətt izləyən robot niyə ziqzaq çəkir?
Ən çox rast gəlinən səbəb Kp dəyərinin böyük, Kd dəyərinin kiçik olmasıdır; robot hər sapmada həddindən artıq sərt düzəliş edib xəttin o biri tərəfinə keçir. Kp-ni bir az azaltmaq, Kd-ni artırmaq, baza sürəti aşağı salmaq və sensorları təkərlərin 4–8 sm qabağına almaq rəqsi azaldır. Sadə if-else kodlarında robot bir neçə sabit sürət arasında keçid etdiyi üçün yüngül ziqzaq normaldır.
PID olmadan xətt izləyən robot düzəltmək olarmı?
Bəli, 2 və ya 3 sensorlu sadə if-else kodu ilə robot xətti izləyir və məktəb layihələri üçün çox vaxt kifayət edir. Lakin sürət artdıqca robot döngələrdə xətti itirir və düzlükdə rəqs edir. Yarışda yaxşı yer hədəfləyirsənsə, PID-ə keçməlisən.
Xətt izləyən robotda hansı batareya istifadə olunmalıdır?
Ən praktik seçim ardıcıl qoşulmuş iki ədəd 18650 Li-ion batareyadır; nominal 7,4 V verir və mühərriklərin çəkdiyi yüksək cərəyanı rahatlıqla təmin edir. Yüngül robotlarda 2S LiPo batareya da istifadə olunur. Krona tipli 9 V batareya mühərrik cərəyanını qarşılaya bilmir və qısa müddətdə bitir.
Qara zəmin üzərindəki ağ xətt üçün kod necə dəyişir?
Sensor dəyərlərini tərsinə çevirmək kifayətdir: bu yazıdakı kodlarda WHITE_LINE dəyişənini true edəndə normallaşdırılmış dəyər 1000 − dəyər olur və robot ağ xətti izləyir. Rəqəmsal modullarda eyni dəyişən DO oxumasını tərsinə çevirir. Kalibrləməni yenə yarışacağın pistin üzərində etməlisən.
TCRT5000 sensoru zəmindən nə qədər hündürdə olmalıdır?
TCRT5000-in ən yaxşı işlədiyi məsafə təxminən 2,5 mm-dir; praktikada sensorla zəmin arasında 3–5 mm buraxmaq yaxşı nəticə verir. 1 sm-dən yuxarıda qara ilə ağ arasındakı fərq çox azalır və robot xətti itirir. Rampalı pistlərdə sensor çubuğunu təkərlərə yaxın saxlamaq məsafənin dəyişməsini azaldır.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
TCRT5000 ilə qara-ağ zəmin aşkarlanması
Xətt izləyən robotların gözü olan kiçik bir sensorla zəminin qara, yoxsa ağ olduğunu müəyyən edirsən.

TCRT5000 ilə əksolunma (yaxınlıq) oxumaq
Görünməz işıq göndərib əksini ölçən kiçik sensorla qarşındakı səthi aşkar edirsən.

L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.

HC-SR04 ilə məsafə ölçmə (Serial ekran)
Yarasalar qaranlıqda yolunu necə tapırsa, HC-SR04 sensoru da elə işləyir: eşidə bilmədiyin bir səs göndərir, əks-sədasını dinləyir və qarşısındakı cismin nə qədər uzaqda olduğunu ölçür.

Düymə ilə LED yandırma (Push)
Qapı zəngi kimi: bassan işıq yanır, buraxanda sönür. Arduino düyməni daim dinləyir; düymə basılı olanda LED-i yandırır, əlini çəkdiyin anda söndürür.

ESP32 PWM ilə LED sönməsi (Fade)
LED-in parlaqlığını yumşaq şəkildə 0-dan maksimuma, maksimumdan 0-a dəyişmək. Arduino-dakı kimi analogWrite() ilə PWM idarəsi edirik — ESP32 Arduino Core 3.0+ ilə eyni sintaksis problemsiz işləyir. Pin təyini + pinMode + analogWrite kifayətdir.

Raspberry Pi Pico PWM ilə LED Fade (nəfəs effekti)
LED artıq sadəcə yanıb-sönmür, nəfəs alır! Raspberry Pi Pico-nun PWM (Pulse Width Modulation, impuls eni modulyasiyası) xüsusiyyəti ilə LED-in parlaqlığı yavaş-yavaş artır, sonra yavaş-yavaş azalır; yuxu rejimindəki noutbukun işığı kimi sakit "nəfəs" effekti. Bu layihədə machine.PWM sinfini, duty_u16() ilə 0–65535 arası 16 bit parlaqlıq dəyərini və PWM tezliyini öyrənirsən.