
TCRT5000 Arduino: infraqırmızı sensorun qoşulması, kod və tahometr
TCRT5000 Arduino ilə: IR LED və fototranzistor quruluşu, qara-ağ zəmin aşkarlanması, AO/DO çıxışı, hədd tənzimi, 1–15 mm məsafə, FC-51 fərqi, tahometr kodu.
TCRT5000 Arduino layihələrində zəmindəki qara xətti, fırlanan valdakı işarəni və ya bir neçə millimetr qarşıdakı səthi aşkarlamaq üçün istifadə olunan kiçik infraqırmızı əksolunma sensorudur. TCRT5000-i Arduino ilə istifadə etmək çox asandır: hazır modulu 5V, GND və tək siqnal pininə qoşursan; kitabxana lazım deyil, analogRead() və ya digitalRead() kifayətdir. Tək korpusda həm işıq göndərən infraqırmızı LED, həm də əks olunan işığı ölçən fototranzistor olduğu üçün xətt izləyən robotların, kağızı aşkarlayan printerlərin və dövr ölçən tahometrlərin ortaq gözüdür.
Bu yazıda TCRT5000-in içindəki IR LED ilə fototranzistorun birlikdə necə işlədiyini, qara və ağ zəmini niyə bu qədər asan ayırd etdiyini, moduldakı analoq (AO) və rəqəmsal (DO) çıxışın fərqini, həddin potensiometrlə və proqramla necə tənzimləndiyini öyrənəcəksən. Sensorun 1–15 mm arasındakı iş məsafəsini, ətraf işığın təsirini və bu təsiri aradan qaldıran ölçmə texnikasını, FC-51 maneə sensorundan fərqini və TCRT5000 ilə dövr ölçən (tahometr) düzəltməyi də Arduino Uno, ESP32 və Raspberry Pi Pico kodları ilə addım-addım görəcəksən.
TCRT5000 nədir, necə işləyir?
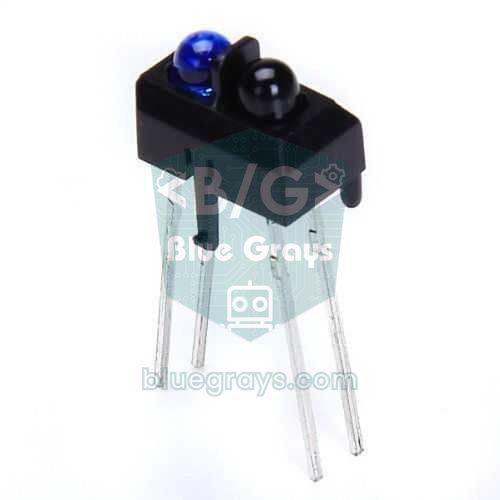
TCRT5000 Vishay şirkətinin hazırladığı əksolunmalı optik sensordur (reflective optical sensor). Korpusun bir tərəfində infraqırmızı işıq yayan LED, digər tərəfində bu işığa həssas fototranzistor var və ikisi də eyni istiqamətə, yəni sensorun qabağına baxır. Aralarındakı plastik arakəsmə LED-in işığının fototranzistora birbaşa çatmasının qarşısını alır; işıq yalnız qarşıdakı səthə dəyib geri əks olunarsa aşkarlanır. Fototranzistor bazasına düşən işıq artdıqca kollektorundan daha çox cərəyan buraxan tranzistordur: səth nə qədər çox işıq əks etdirsə, kollektor cərəyanı o qədər böyük olur. Qara linza gündüz işığı filtridir; görünən işığın böyük hissəsini kəsir və yalnız infraqırmızıya yaxın dalğa uzunluqlarını buraxır.
| Xüsusiyyət | Dəyər (Vishay məlumat vərəqi) |
|---|---|
| Quruluş | İnfraqırmızı LED + fototranzistor, görünən işığı əngəlləyən korpus |
| LED dalğa uzunluğu | 950 nm (gözlə görünməyən infraqırmızı) |
| Ən yaxşı iş məsafəsi | 2,5 mm |
| İş aralığı | 0,2–15 mm (siqnal, ən yüksək dəyərin 20%-indən çox) |
| LED-in düz gərginliyi | Tipik 1,25 V, ən çox 1,5 V (60 mA-də) |
| LED-in ən yüksək fasiləsiz cərəyanı | 60 mA |
| Fototranzistor | VCEO 70 V, ən çox 100 mA kollektor cərəyanı |
| Qaranlıq cərəyanı | Tipik 10 nA, ən çox 200 nA |
| Ölçü | 10,2 × 5,8 × 7 mm; TCRT5000L 15 mm uzun ayaqlı versiyadır |
| İş temperaturu | −25 ilə +85 °C |
Arduino fototranzistorun cərəyanını birbaşa oxuya bilməz; cərəyanı gərginliyə çevirmək üçün kollektora yük rezistoru qoşulur. Hazır modullarda bu rezistor adətən 10 kΩ-dur və kollektoru VCC-yə çəkir. Kollektordakı gərginlik bu düsturla tapılır: V = VCC − Ic × R. Ağ səth fototranzistordan təxminən 0,4 mA axıdırsa, 10 kΩ üzərində düşmə 4 V olur və çıxış 1 V-a enir. Qara səthdə cərəyan 20 µA-ə düşərsə, düşmə cəmi 0,2 V olur və çıxış 4,8 V-da qalır. Yəni TCRT5000 modulunda ağ zəmin aşağı, qara zəmin yüksək gərginlik verir; bu tərs məntiq əvvəlcə çaşdırır, amma dövrənin təbii nəticəsidir. Yük rezistorunu böyütsən sensor daha həssas olur, amma reaksiyası yavaşlayır; kiçiltsən sürətlənir, amma zəif əksolunmaları ayırd edə bilmir.
TCRT5000 qara və ağ zəmini necə ayırd edir?
Ağ kağız üzərinə düşən infraqırmızı işığın böyük hissəsini hər istiqamətə səpərək geri göndərir; mat qara boya, toner və ya lent isə işığın çoxunu udub istiliyə çevirir. TCRT5000 bu fərqi fototranzistor cərəyanındakı böyük fərqə çevirir. Lakin sensor rəngləri insan gözü kimi görmür; onun üçün önəmli olan səthin 950 nm-də nə qədər əks etdirməsidir. Ona görə bəzi sürprizlər olur: bəzi mürəkkəb püskürən printer çapları gözə qapqara görünsə də infraqırmızıda demək olar ki, şəffafdır və sensor onları ağ sayır. Parlaq qara elektrik lenti sensor ona düz baxanda işığı güzgü kimi geri əks etdirə bilər. Qırmızı, narıncı və sarı səthlər çox vaxt ağa yaxın oxunur. Ona görə xətt və zəmin materialını seçməzdən əvvəl mütləq sensorla sına. Aşağıdakı cədvəl 5 V-da, təxminən 3 mm hündürlükdə alınmış nümunə dəyərləri göstərir; öz ölçmələrin sensora və ətrafa görə fərqli ola bilər.
| Səth | İnfraqırmızı əksolunma | AO (Uno, 0–1023) | DO (əksər modullar) |
|---|---|---|---|
| Ağ kağız | Çox yüksək | Təxminən 30–200 | LOW, status LED-i yanır |
| Açıq rəngli taxta və ya masa | Yüksək | Təxminən 100–400 | Adətən LOW |
| Mat qara lent və ya lazer çapı | Çox aşağı | Təxminən 600–1000 | HIGH, status LED-i sönür |
| Parlaq qara elektrik lenti | Bucaqdan asılıdır | Qeyri-sabit | Qeyri-sabit |
| Altında səth yoxdur (2 sm-dən uzaq) | Əksolunma yoxdur | 1000-ə yaxın | HIGH, qara kimi |
TCRT5000 modulu: analoq (AO) və rəqəmsal (DO) çıxış
Çılpaq TCRT5000 əvəzinə çox vaxt hazır modul istifadə olunur. Modul platasında sensorun yanında bir LM393 müqayisəedici, göy tənzimləmə potensiometri, IR LED-in cərəyanını məhdudlaşdıran rezistor, fototranzistorun 10 kΩ-luq yük rezistoru və iki kiçik LED var: biri qida LED-i, digəri DO çıxışını göstərən status LED-idir. AO pini birbaşa fototranzistorun kollektoruna qoşulub və yuxarıda hesabladığın xam gərginliyi verir. LM393 bu gərginliyi potensiometrin orta ucundakı gərginliklə müqayisə edir və nəticəni DO pininə yazır. Geniş yayılmış modullarda DO ağ zəmində LOW olur və status LED-i yanır; qara zəmində və ya qarşısında heç nə olmayanda HIGH olur və LED sönür. Bəzi platalarda bu məntiq tərs ola bildiyi üçün ilk iş Serial Monitor-da öz modulunun davranışını yoxla. Təkkanallı modulların çoxu 4 pinlidir (VCC, GND, DO, AO); yalnız DO çıxışlı 3 pinli versiyalar, həmçinin 3 və 5 kanallı xətt sensoru dizilişləri də var. Bir modul IR LED rezistorundan asılı olaraq 5 V-da təxminən 15–40 mA çəkir.
| Xüsusiyyət | AO (analog) | DO (rəqəmsal) |
|---|---|---|
| Verdiyi məlumat | Əksolunmanın miqdarı | Həddin üstündədir, yoxsa altında |
| Uno-da oxuma | analogRead(): 0–1023 | digitalRead(): HIGH və ya LOW |
| Hədd | Kodda özün təyin edirsən | Plata üzərindəki potensiometr |
| Ağ zəmində | Aşağı (təxminən 30–200) | LOW |
| Qara zəmində | Yüksək (təxminən 600–1000) | HIGH |
| Ən yaxşı istifadə | Məsafə təxmini, PID ilə xətt izləmə, kalibrləmə | Kəsmə ilə dövr sayma, sadə var/yox qərarları |
İş məsafəsi: 1–15 mm aralığından düzgün istifadə
TCRT5000-in məlumat vərəqinə görə siqnal 2,5 mm-də ən yüksək dəyərinə çatır və 0,2 ilə 15 mm arasında bu dəyərin 20%-indən yuxarı qalır. Praktikada sensor 1–15 mm arasında iş görür, amma qara ilə ağ arasındakı fərq məsafə artdıqca sürətlə kiçilir. Məsafə-siqnal əyrisi birtərəfli də deyil: 2 mm-dən aşağıda siqnal yenidən düşür, çünki LED-in işıq konusu ilə fototranzistorun görmə sahəsi səthdə yalnız müəyyən məsafədən sonra üst-üstə düşür. Sensoru səthə söykəsən, ağ kağız belə tünd oxunur. Ona görə eyni analoq dəyər həm 1 mm-də, həm də 5 mm-də oxuna bilər; məsafə təxmini edəcəksənsə, yalnız 3 mm-dən o yanakı birtərəfli bölgədən istifadə et.
| Məsafə | Nə olur? | Uyğun istifadə |
|---|---|---|
| 0–1 mm | İşıq konusu ilə görmə sahəsi üst-üstə düşmür, ağ belə zəif oxunur | İstifadə etmə; sensoru zəmin boyunca sürütmə |
| 2–3 mm | Ən güclü siqnal, ən böyük qara-ağ fərqi | Xətt izləmə, kağız və işarə aşkarlama |
| 3–8 mm | Siqnal azalır, amma fərq hələ də bəlli olur | Robotun altına təhlükəsiz montaj, tahometr |
| 8–15 mm | Yalnız ağ və parlaq səthlər sezilir | Yaxınlıq aşkarlama, obyekt var/yox |
| 15 mm-dən uzaq | Siqnal ətraf küyə qarışır | FC-51 və ya HC-SR04 kimi başqa sensor seç |
TCRT5000 ilə qısa məsafə ölçmək də mümkündür: eyni səthdə analoq dəyər məsafə ilə müntəzəm dəyişdiyi üçün 3, 5, 8 və 12 mm kimi bir neçə nöqtədə ölçmə alıb cədvəl yarada, aradakı dəyərləri xətti hesablaya bilərsən. Amma bu ölçmə səthin rəngindən asılıdır: ağ kağıza görə kalibrlədiyin sensor boz səthi olduğundan uzaq sayır. Ona görə TCRT5000-i xətkeş kimi yox, eyni səthdə "yaxınlaşdı, yoxsa uzaqlaşdı" sualına cavab verən yaxınlıq sensoru kimi düşün. Santimetr ölçmək üçün HC-SR04 məsafə sensoru daha uyğundur.
TCRT5000 modulunun qoşulması: Arduino Uno, ESP32 və Pico
| Modul pini | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| VCC | 5V | 3V3 | 3V3(OUT), pin 36 |
| GND | GND | GND | GND, pin 38 |
| DO | D2 (kəsmə pini) | GPIO 27 | GP15, pin 20 |
| AO | A0 | GPIO 34 (ADC1) | GP26 / ADC0, pin 31 |
Modulsuz (çılpaq) TCRT5000 necə qoşulur?
Çılpaq sensorun dörd ayağı var: göy tərəfdəki iki ayaq IR LED-in anodu və katodu, qara tərəfdəki iki ayaq isə fototranzistorun kollektoru və emitteridir. Hansının hansı olduğunu tapmağın ən asan yolu multimetrin diod rejimidir: göy tərəfdəki iki ayaqda yalnız bir istiqamətdə təxminən 1,0–1,2 V oxuyursan; həmin anda qırmızı probun toxunduğu ayaq anoddur. Fototranzistoru tərs qoşmaq ona zərər vermir, çünki cərəyanı 10 kΩ-luq rezistor məhdudlaşdırır; sadəcə işləmir. Oxu işıqla dəyişmirsə, qara tərəfdəki iki ayağın yerini dəyiş.
IR LED-in cərəyanını rezistorla məhdudlaşdırmalısan. Rezistoru R = (VCC − VF) / I düsturu ilə hesablayırsan: 5 V, 1,2 V düz gərginlik və 20 mA üçün (5 − 1,2) / 0,02 = 190 Ω çıxır; ən yaxın standart dəyər olan 220 Ω təxminən 17 mA axıdır və bu, Arduino pininin rahatlıqla verə biləcəyi cərəyandır. Bu hesabı LED rezistoru aləti ilə də apara bilərsən. Fototranzistorun emitterini GND-yə, kollektorunu 10 kΩ-luq rezistorla 5V-a qoş və kollektoru A0-a apar. Daha uzaq və ya daha tünd səthləri ayırd etmək üçün yük rezistorunu 47 kΩ-a qaldıra bilərsən; bu halda ağ zəmin tez doyur, amma tünd bölgədəki kiçik fərqlər böyüyür.
| TCRT5000 ayağı | Qoşulma (Arduino Uno) |
|---|---|
| Anod (göy tərəf) | 220 Ω vasitəsilə 5V-a; ətraf işıq ölçməsi üçün 5V əvəzinə D7-yə |
| Katod (göy tərəf) | GND |
| Kollektor (qara tərəf) | A0-a və 10 kΩ vasitəsilə 5V-a |
| Emitter (qara tərəf) | GND |
Addım-addım: Arduino ilə qara-ağ zəmin aşkarlama
- Modulun VCC pinini Arduino-nun 5V pininə, GND pinini GND-yə qoş.
- AO pinini A0-a, DO pinini D2-yə qoş.
- Test üçün ağ kağıza 2 sm enində mat qara lent yapışdır.
- Sensoru zəmindən təxminən 3 mm yüksəklikdə və səthə dik olacaq şəkildə tut və ya bərkit.
- Aşağıdakı kodu yüklə və Serial Monitor-u 9600 baud ilə aç.
- Açılışdakı 5 saniyə ərzində sensoru qara lent ilə ağ kağızın üzərindən bir neçə dəfə keçir; kod ən aşağı və ən yüksək dəyəri tapıb həddi özü hesablayır.
- Sensoru qara və ağ zəmin arasında gəzdir; plata üzərindəki L LED-i qarada yanmalı, ağda sönməlidir.
1// TCRT5000 ile siyah-beyaz zemin algılama / Black-white surface detection with TCRT5000
2const int SENSOR_AO = A0;      // modülün AO pini / module AO pin
3const int SENSOR_DO = 2;       // modülün DO pini / module DO pin
4const int LED_PIN = 13;        // kart üzerindeki L LED'i / onboard L LED
5const int HYST = 40;           // histerezis payı / hysteresis margin
6
7int threshold = 450;           // varsayılan eşik / default threshold
8bool onBlack = false;
9
10void setup() {
11  Serial.begin(9600);
12  pinMode(SENSOR_DO, INPUT);   // modülde çekme direnci var / the module has its own pull-up
13  pinMode(LED_PIN, OUTPUT);
14
15  Serial.println(F("5 sn: sensoru siyah ve beyazin uzerinden gecir / sweep over black and white"));
16  digitalWrite(LED_PIN, HIGH);                // kalibrasyon sürüyor / calibrating
17  int lo = 1023, hi = 0;
18  unsigned long start = millis();
19  while (millis() - start < 5000) {
20    int v = analogRead(SENSOR_AO);
21    if (v < lo) lo = v;                       // en beyaz / whitest
22    if (v > hi) hi = v;                       // en siyah / blackest
23  }
24  digitalWrite(LED_PIN, LOW);
25  if (hi - lo >= 100) {
26    threshold = (lo + hi) / 2;                // eşik = (beyaz + siyah) / 2 / threshold = (white + black) / 2
27  } else {
28    Serial.println(F("Fark cok az, varsayilan esik / Too little contrast, default threshold"));
29  }
30  Serial.print(F("Beyaz/White: ")); Serial.print(lo);
31  Serial.print(F("  Siyah/Black: ")); Serial.print(hi);
32  Serial.print(F("  Esik/Threshold: ")); Serial.println(threshold);
33}
34
35void loop() {
36  int raw = analogRead(SENSOR_AO);            // beyazda düşük, siyahta yüksek / low on white, high on black
37  bool doBlack = digitalRead(SENSOR_DO) == HIGH;   // çoğu modülde siyahta HIGH / HIGH on black on most modules
38
39  if (!onBlack && raw > threshold + HYST) onBlack = true;    // siyaha geçti / moved onto black
40  if (onBlack && raw < threshold - HYST) onBlack = false;    // beyaza geçti / moved onto white
41
42  digitalWrite(LED_PIN, onBlack ? HIGH : LOW);
43  Serial.print(F("AO: ")); Serial.print(raw);
44  Serial.print(F("  DO: ")); Serial.print(doBlack ? F("SIYAH/BLACK") : F("BEYAZ/WHITE"));
45  Serial.print(F("  Kod/Code: ")); Serial.println(onBlack ? F("SIYAH/BLACK") : F("BEYAZ/WHITE"));
46  delay(100);
47}
Kod həddi (ən aşağı + ən yüksək) / 2 kimi hesablayır: ağda 80, qarada 820 oxumusansa, hədd 450 olur. Tək hədd əvəzinə iki sərhəd istifadə olunur: dəyər 490-ı keçəndə qaraya, 410-un altına enəndə ağa keçilir. Bu histerezis sayəsində sensor tam xəttin kənarında olanda çıxış titrəmir. Kalibrləmə zamanı fərq 100-dən kiçik qalarsa, kod standart 450 həddini istifadə edir və səni xəbərdar edir; bu, adətən sensorun çox hündürdə olduğunu və ya yalnız bir rəng üzərində gəzdirildiyini göstərir. DO sətri isə eyni qərarın moduldakı potensiometrlə verilmiş halıdır; ikisini yan-yana görmək potensiometr tənzimini yoxlamağın yaxşı yoludur.
Hədd tənzimi: potensiometr, yoxsa proqram?
DO çıxışından istifadə edirsənsə, hədd plata üzərindəki potensiometrlə təyin olunur. Potensiometrin orta ucundakı gərginlik müqayisəedicinin referansıdır; AO gərginliyi bu dəyəri keçdiyi anda DO vəziyyəti dəyişir. Düzgün tənzim üçün bu yolu izlə:
- Sensoru istifadə edəcəyin hündürlükdə ağ zəminin üzərinə qoy və potensiometri status LED-i yanana qədər çevir.
- Sensoru qara xəttin üzərinə sürüşdür və LED-in söndüyünü yoxla; sönmürsə, potensiometri əks istiqamətdə bir az çevir.
- LED-in ağda dəqiq yandığı və qarada dəqiq söndüyü iki son mövqeyi tap və potensiometri bu iki mövqenin ortasına gətir.
- Daha dəqiq tənzim üçün multimetrlə AO-nu ağda və qarada ölç, potensiometrin orta ucundakı gərginliyi bu iki dəyərin ortasına gətir; məsələn, 0,6 V və 4,2 V üçün təxminən 2,4 V.
- Tənzimi həmişə robotun və ya qurğunun işləyəcəyi yerdə, eyni işıq altında et.
Ətraf işığın təsiri və həlli
Qara linzadakı gündüz işığı filtri görünən işığı kəsir, amma infraqırmızını kəsə bilmir, çünki sensorun özü də infraqırmızı ilə işləyir. Günəş işığı, közərmə və halogen lampalar 950 nm ətrafında güclü infraqırmızı yayır; bu işıq fototranzistora çatanda qara zəmin belə ağ kimi oxunur. Birbaşa günəşdə fototranzistor tamamilə doya bilər və sensor heç nəyi ayırd edə bilmir. LED və flüoresan lampaların infraqırmızı işığı isə çox azdır; ona görə eyni robot sinifdə qüsursuz işləyib pəncərə qabağında çaşa bilər. Həllər sadədən çətinə belə sıralanır:
- Kölgələ: Sensorun ətrafına qara ətək, istiliklə büzüşən boru və ya qara köpük əlavə et; yandan gələn işığı kəsir.
- Alçaq tut: Sensoru zəmindən 2–4 mm-ə yaxınlaşdır; əks olunan işıq güclənir, ətraf işığın payı kiçilir.
- Yerindəcə kalibrlə: Həddi həmişə real mühitdə təyin et və işıq dəyişirsə, açılışda yenidən ölç.
- Fərqi ölç: Çılpaq sensorda IR LED-i Arduino pinindən idarə et və LED sönükkən və yanarkən iki ölçmə al. Ətraf işıq hər iki ölçmədə eyni olduğu üçün aradakı fərq yalnız LED-in əksolunmasıdır.
1// Ortam ışığını çıkaran ölçüm (çıplak TCRT5000) / Ambient-light-cancelling reading (bare TCRT5000)
2const int IR_LED = 7;          // 220 Ω üzerinden IR LED anoduna / to the IR LED anode via 220 Ω
3const int SENSOR = A0;         // kolektör, 10 kΩ ile 5V'a / collector, 10 kΩ pull-up to 5V
4const int SETTLE_US = 500;     // fototransistörün oturma süresi / phototransistor settling time
5
6int readReflection() {
7  digitalWrite(IR_LED, LOW);
8  delayMicroseconds(SETTLE_US);
9  int ambient = analogRead(SENSOR);           // yalnız ortam ışığı / ambient light only
10  digitalWrite(IR_LED, HIGH);
11  delayMicroseconds(SETTLE_US);
12  int lit = analogRead(SENSOR);               // ortam + yansıma / ambient + reflection
13  digitalWrite(IR_LED, LOW);
14  return ambient - lit;                       // ışık arttıkça gerilim düşer / voltage drops as light rises
15}
16
17void setup() {
18  Serial.begin(115200);
19  pinMode(IR_LED, OUTPUT);
20}
21
22void loop() {
23  long sum = 0;
24  for (int i = 0; i < 8; i++) sum += readReflection();   // 8 ölçümün ortalaması / average of 8 readings
25  int reflection = sum / 8;
26  Serial.println(reflection);                 // büyük değer = beyaz ya da yakın / large = white or near
27  delay(50);
28}
Fototranzistorun reaksiyası ani deyil; 10 kΩ-luq yük rezistoru ilə yeni dəyərinə oturması yüzlərlə mikrosaniyə çəkə bilər, ona görə hər ölçmədən əvvəl 500 µs gözlənilir. Oxunuşlar qeyri-sabitdirsə, SETTLE_US dəyərini 1000-ə qaldır. Fərq böyüdükcə səth daha ağ və ya daha yaxındır. Bu üsul günəşi tamamilə məğlub edə bilməz: fototranzistor ətraf işıqla artıq doyubsa, LED-i yandırmaq heç nəyi dəyişmir və fərq sıfıra enir; onda yeganə çarə sensoru kölgələməkdir. Eyni fikri daha sürətli tətbiq edən TV pultları işığı 38 kHz-lik impulslarla göndərir və qəbuledici yalnız bu tezliyi dinləyir; bu mövzu IR qəbuledici və pult yazısında izah olunur.
TCRT5000 ilə FC-51 maneə sensoru arasındakı fərq
İkisi də infraqırmızı LED ilə əks olunan işığı ölçən qəbuledicidən ibarət olduğu və ikisində də LM393 müqayisəedici olduğu üçün tez-tez qarışdırılır. Fərq dizayn məqsədindədir: TCRT5000 vericini və qəbulediciyə tək korpusda, bir neçə millimetr qarşıdakı kiçik nöqtəyə baxacaq şəkildə birləşdirir. FC-51 isə ayrı IR LED ilə ayrı qəbulediciyə yan-yana istifadə edir və santimetrlərlə irəlidəki maneədən qayıdan işığı axtarır. Ona görə FC-51 zəmindəki nazik xətti etibarlı ayırd edə bilmir, TCRT5000 da 10 sm kənardakı divarı görə bilmir.
| Xüsusiyyət | TCRT5000 modulu | FC-51 maneə sensoru |
|---|---|---|
| Quruluş | LED və fototranzistor tək korpusda, aralarında arakəsmə | Ayrı IR LED və ayrı qəbuledici, yan-yana |
| Aşkarlama məsafəsi | Təxminən 1–15 mm (ən yaxşı 2,5 mm) | Təxminən 2–30 sm (tənzimlənən) |
| Aşkarlama sahəsi | Dar bir nöqtə | Təxminən 35° konus |
| Çıxışlar | Əksərən AO + DO | Yalnız DO (maneə olanda LOW) |
| Tipik istifadə | Xətt izləmə, tahometr, kağız və işarə aşkarlama | Maneədən qaçan robot, əl və ya obyekt aşkarlama |
| Ətraf işıq | Qısa məsafə sayəsində daha davamlı | Günəşdə mənzili nəzərəçarpacaq dərəcədə qısalır |
TCRT5000 ilə dövr sayma (tahometr)
TCRT5000-in ən faydalı, amma az bilinən işlərindən biri fırlanan bir şeyin sürətini ölçməkdir; Vishay-in məlumat vərəqi belə tətbiqlər siyahısının ilk sırasına val enkoderi üçün mövqe sensoru yazır. Məntiq sadədir: qaraya boyanmış diskin və ya valın üzərinə ağ işarə yapışdırırsan; işarə sensorun qarşısından hər keçəndə DO çıxışı bir dəfə LOW olur. Bu impulsları sayaraq dövrü iki yolla hesablaya bilərsən:
- Sayma üsulu: dövr/dəq = impuls sayı × 60 / (işarə sayı × ölçmə müddəti, saniyə). 1 saniyədə 25 impuls sayılıbsa və diskdə 1 işarə varsa, nəticə 25 × 60 = 1500 dövr/dəq olur. Yüksək dövrlərdə çox dəqiqdir, amma 1 saniyəlik pəncərədə tək işarə ilə ayırdetməsi 60 dövr/dəq-dir.
- Periyod üsulu: dövr/dəq = 60.000.000 / (iki impuls arası mikrosaniyə × işarə sayı). İki impuls arasında 40.000 µs (40 ms) keçirsə, nəticə 60.000.000 / 40.000 = 1500 dövr/dəq olur. Aşağı dövrlərdə belə hər impulsda yeni və dəqiq nəticə verir.
- İşarə sayı: Diskə 2 və ya 4 bərabər aralıqlı işarə qoymaq sayma üsulunun ayırdetməsini artırır; düsturdakı işarə sayını dəyişməyi unutma.
- Ölçəcəyin valı və ya təkəri mat qaraya boya, ya da mat qara lentlə ört.
- Üzərinə təxminən 5 × 5 mm-lik ağ kağız etiket yapışdır; işarə sensorun baxdığı nöqtədən geniş olmalıdır.
- Sensoru işarədən 3–5 mm məsafədə, titrəməyəcək şəkildə bərkit.
- Valı əllə yavaşca çevir və işarə hər keçəndə DO LED-inin yanıb-söndüyünü yoxla; lazım gələrsə potensiometri tənzimlə.
- DO pinini Uno-nun kəsmə pinlərindən birinə (D2 və ya D3) qoş və aşağıdakı kodu yüklə.
1// TCRT5000 ile takometre (devir ölçer) / Tachometer with TCRT5000
2const byte SENSOR_DO = 2;                // DO -> D2 (kesme pini / interrupt pin)
3const byte MARKS = 1;                    // diskteki beyaz işaret sayısı / white marks on the disc
4const unsigned long MIN_GAP_US = 500;    // daha sık darbeler titreşimdir / closer pulses are glitches
5
6volatile unsigned long pulseCount = 0;
7volatile unsigned long lastPulseUs = 0;
8volatile unsigned long periodUs = 0;
9
10void onPulse() {
11  unsigned long now = micros();
12  unsigned long gap = now - lastPulseUs;
13  if (gap < MIN_GAP_US) return;          // sınırdaki titreşimi ele / filter edge chatter
14  if (lastPulseUs != 0) periodUs = gap;  // iki darbe arası süre / time between pulses
15  lastPulseUs = now;
16  pulseCount++;
17}
18
19void setup() {
20  Serial.begin(115200);
21  pinMode(SENSOR_DO, INPUT);
22  attachInterrupt(digitalPinToInterrupt(SENSOR_DO), onPulse, FALLING);   // beyaz işarette LOW olur / goes LOW on the white mark
23}
24
25void loop() {
26  static unsigned long lastPrint = 0;
27  if (millis() - lastPrint < 1000) return;   // saniyede bir hesapla / calculate once per second
28  lastPrint = millis();
29
30  noInterrupts();                        // paylaşılan değişkenleri güvenle kopyala / copy shared variables safely
31  unsigned long count = pulseCount;
32  pulseCount = 0;
33  unsigned long period = periodUs;
34  unsigned long last = lastPulseUs;
35  interrupts();
36
37  float rpmCount = count * 60.0 / MARKS;                 // sayma yöntemi / counting method
38  float rpmPeriod = 0;
39  if (period > 0 && micros() - last < 2000000UL) {       // 2 sn darbe yoksa durmuş say / stopped after 2 s without pulses
40    rpmPeriod = 60000000.0 / (period * (float)MARKS);    // periyot yöntemi / period method
41  }
42  Serial.print(F("Sayma/Count: "));
43  Serial.print(rpmCount, 0);
44  Serial.print(F(" rpm   Periyot/Period: "));
45  Serial.print(rpmPeriod, 1);
46  Serial.println(F(" rpm"));
47}
İmpulslar attachInterrupt() ilə tutulur: prosessor loop() daxilində nə edirsə-etsin, DO düşdüyü anda onPulse() funksiyası işləyir və impuls qaçmır. Kəsmə funksiyası ilə loop() arasında paylaşılan dəyişənlər volatile kimi təyin olunur və loop() onları noInterrupts() ilə interrupts() arasında kopyalayır; əks halda 4 baytlıq ədəd oxunarkən kəsmə araya girir və yarımçıq yenilənmiş dəyər oxuna bilər. LM393-ün çıxışı qara-ağ sərhəddində bir neçə dəfə tez titrəyə bilər; MIN_GAP_US 500 µs-dən qısa aralıqlarla gələn impulsları nəzərə almayaraq bunları süzür. Bu filtr tək işarə ilə 120.000 dövr/dəq-ə qədər ölçməyə imkan verir, yəni hobbi mühərrikləri üçün praktikada heç bir məhdudiyyət qoymur. Kəsmələrin təfərrüatı üçün Arduino kəsmələri (interrupt) yazısına baxa bilərsən.
ESP32 ilə TCRT5000 istifadəsi
ESP32-də eyni məntiq işləyir, amma üç fərqə diqqət et. Birincisi, modul 3V3 ilə qidalanır. İkincisi, analoq giriş 12 bitdir və 0–4095 arası dəyər verir; AO-nu yalnız ADC1 pinlərinə (GPIO 32–39) qoş, çünki ADC2 pinləri Wi-Fi açıq olanda oxuna bilmir. Üçüncüsü, kəsmə funksiyası IRAM_ATTR ilə işarələnir və ESP32-nin iki nüvəsi olduğu üçün paylaşılan dəyişənlər portMUX kritik bölgəsi ilə qorunur. Aşağıdakı kod diskdəki iki işarəni sayaraq yarım saniyədən bir dövrü və analoq dəyəri yazdırır. ESP32 ilə yeni tanış olursansa, əvvəlcə ESP32 nədir? yazısına bax.
1// ESP32 + TCRT5000: devir ölçer ve analog okuma / tachometer and analog reading
2const int SENSOR_DO = 27;                // DO -> GPIO 27
3const int SENSOR_AO = 34;                // AO -> GPIO 34 (ADC1)
4const int MARKS = 2;                     // diskteki beyaz işaret sayısı / white marks on the disc
5const uint32_t MIN_GAP_US = 300;         // daha sık darbeler titreşimdir / closer pulses are glitches
6
7volatile uint32_t pulseCount = 0;
8volatile uint32_t lastPulseUs = 0;
9portMUX_TYPE mux = portMUX_INITIALIZER_UNLOCKED;
10
11void IRAM_ATTR onPulse() {               // kesme kodu IRAM'de durur / ISR lives in IRAM
12  uint32_t now = micros();
13  portENTER_CRITICAL_ISR(&mux);
14  if (now - lastPulseUs >= MIN_GAP_US) {
15    lastPulseUs = now;
16    pulseCount++;
17  }
18  portEXIT_CRITICAL_ISR(&mux);
19}
20
21void setup() {
22  Serial.begin(115200);
23  pinMode(SENSOR_DO, INPUT);
24  analogReadResolution(12);              // 0-4095
25  attachInterrupt(digitalPinToInterrupt(SENSOR_DO), onPulse, FALLING);
26}
27
28void loop() {
29  static uint32_t lastMs = 0;
30  uint32_t nowMs = millis();
31  if (nowMs - lastMs < 500) return;      // yarım saniyede bir / every half second
32  uint32_t elapsed = nowMs - lastMs;
33  lastMs = nowMs;
34
35  portENTER_CRITICAL(&mux);              // iki çekirdeğe karşı koruma / protection across both cores
36  uint32_t pulses = pulseCount;
37  pulseCount = 0;
38  portEXIT_CRITICAL(&mux);
39
40  float rpm = pulses * 60000.0 / (elapsed * (float)MARKS);   // dev/dk / revolutions per minute
41  int raw = analogRead(SENSOR_AO);       // siyahta yüksek, beyazda düşük / high on black, low on white
42  Serial.printf("RPM: %.0f   AO: %d\n", rpm, raw);
43}
Ölçmə pəncərəsi yarım saniyə olduğu üçün kod keçən müddəti millis() ilə dəqiq hesablayır və düsturda istifadə edir: dövr/dəq = impuls × 60.000 / (keçən ms × işarə sayı). Dövrü Wi-Fi üzərindən veb səhifədə göstərmək və ya müəyyən sürətin altına düşəndə telefona bildiriş göndərmək ESP32-nin bu layihəyə qatdığı əsas dəyərdir. Analoq dəyər də eyni anda oxunduğu üçün diskin sensora məsafəsinin dəyişib-dəyişmədiyini, yəni valın yırğalanıb-yırğalanmadığını da izləyə bilərsən.
Raspberry Pi Pico və MicroPython ilə TCRT5000
Pico-da modulu 3V3(OUT) pinindən qidalandır, AO-nu GP26-ya (ADC0), DO-nu GP15-ə qoş. read_u16() 0–65535 arası dəyər qaytarır; ağ zəmində aşağı, qarada yüksək oxunur. Aşağıdakı kod həm zəmini aşkarlayır, həm də DO xəttindəki impulsları kəsmə ilə sayaraq dövrü hesablayır. MicroPython kəsmələri C-dəki qədər sürətli deyil; saniyədə bir neçə yüz impulsa qədər etibarla işləyir, çox sürətli mühərriklərdə Arduino və ya ESP32-ni üstün tut. Quraşdırma və ilk addımlar üçün Raspberry Pi Pico nədir? yazısına baxa bilərsən.
1# Raspberry Pi Pico: TCRT5000 ile zemin algılama ve devir sayma
2# Raspberry Pi Pico: surface detection and RPM counting with TCRT5000
3from machine import Pin, ADC
4import machine
5import time
6
7ao = ADC(26)                     # AO -> GP26 (ADC0)
8do = Pin(15, Pin.IN)             # DO -> GP15
9led = Pin("LED", Pin.OUT)        # kart üzerindeki LED / onboard LED
10
11MARKS = 1                        # diskteki beyaz işaret sayısı / white marks on the disc
12MIN_GAP_US = 500                 # daha sık darbeler titreşimdir / closer pulses are glitches
13count = 0
14last_us = time.ticks_us()
15
16def on_pulse(pin):
17    global count, last_us
18    now = time.ticks_us()
19    if time.ticks_diff(now, last_us) < MIN_GAP_US:
20        return                   # sınırdaki titreşimi ele / filter edge chatter
21    last_us = now
22    count += 1
23
24do.irq(trigger=Pin.IRQ_FALLING, handler=on_pulse)   # beyaz işarette DO LOW olur / DO goes LOW on white
25
26while True:
27    time.sleep(1)
28    state = machine.disable_irq()   # sayacı güvenle oku / read the counter safely
29    pulses = count
30    count = 0
31    machine.enable_irq(state)
32
33    raw = ao.read_u16()             # 0-65535: beyazda düşük, siyahta yüksek / low on white, high on black
34    on_white = do.value() == 0      # çoğu modülde beyazda LOW / LOW on white on most modules
35    led.value(on_white)
36    rpm = pulses * 60 / MARKS
37    print("AO:", raw, "Zemin/Surface:", "BEYAZ/WHITE" if on_white else "SIYAH/BLACK", "RPM:", rpm)
TCRT5000 ilə layihə ideyaları
- Xətt izləyən robot: 2, 3 və ya 5 sensorlu dizilişlə qara xətti izləyən robot; sensor yerləşdirilməsi və PID tənzimi Xətt izləyən robot yazısındadır.
- Masa kənarını sezən robot: Robotun önünə aşağı baxan TCRT5000 qoy; masanın kənarına çatanda siqnal "qaraya" dönür və robot düşmədən dayanır. Şassi və mühərrik quraşdırılması üçün Arduino ilə robot maşın düzəltmək bələdçisinə bax.
- Mühərrik dövr göstəricisi: Tahometr kodunu OLED ekranla birləşdirib dövrü böyük rəqəmlərlə göstər.
- Təkər enkoderi və yol sayğacı: Təkərin daxili üzünə 8–20 qara-ağ dilim yapışdır, impulsları say və dilim sayına bölüb təkərin çevrəsinə vuraraq gedilən yolu hesabla. İstiqamət məlumatı lazımdırsa, rotary encoder məntiqində olduğu kimi iki sensoru yarım dilim sürüşdürərək yerləşdir.
- Məhsul sayğacı: Kiçik konveyerin üzərindən keçən ağ qutuları və ya kağızları say və sayı ekranda göstər.
- Kağız bitdi xəbərdarlığı: Sensoru etiket və ya printer makarasının arxasına yönəlt; kağız bitən anda əksolunma yox olur və buzzer səslənir.
- Eyni prinsipin qapalı forması: LED ilə fototranzistorun tək korpusda, işıq keçirməyən şəkildə birləşdirildiyi optokuplyoru TCRT5000 ilə müqayisə edərək siqnalın işıqla ötürülməsini daha yaxşı anla.
Tez-tez edilən xətalar və həlləri
| Əlamət | Mümkün səbəb | Həll |
|---|---|---|
| AO həmişə 1000 ətrafındadır, dəyişmir | Sensor səthdən çox uzaqdır, IR LED yanmır və ya AO yanlış pinə qoşulub | Sensoru 3 mm-ə yaxınlaşdır, IR LED-i telefon kamerası ilə yoxla, naqilləri nəzərdən keçir |
| Qara zəmin də ağ oxunur | Günəş və ya közərmə lampası işığı, parlaq lent yaxud infraqırmızını buraxan mürəkkəb | Sensoru kölgələ, mat lent və ya lazer çapı istifadə et, həddi yerindəcə tənzimlə |
| DO LED-i heç dəyişmir | Potensiometr bir ucda qalıb | LED-in yanıb-söndüyü sərhədi tap və potensiometri ona görə tənzimlə |
| Tahometr real dövrün iki qatını göstərir | Diskdə ikinci parlaq nöqtə və ya sərhəddə titrəmə var | Diski tamamilə mat et, MIN_GAP_US dəyərini artır, MARKS dəyərini yoxla |
| ESP32-də analoq dəyər həmişə 0 və ya qeyri-sabitdir | AO ADC2 pininə qoşulub və Wi-Fi açıqdır | AO-nu GPIO 32–39 arasındakı ADC1 pininə köçür |
| Robot havaya qaldırılanda mühərriklər fırlanmağa davam edir | Səth olmayanda sensor qara oxuyur | Bütün sensorlar eyni anda qara görəndə mühərrikləri dayandıran təhlükəsizlik qaydası əlavə et |
TCRT5000 ucuz, kiçik və çox öyrədici sensordur: tək hissə üzərindən fototranzistoru, müqayisəedicini, hədd və histerezis anlayışlarını, kəsmələri və ətraf işıqla mübarizəni öyrənirsən. Əvvəlcə zəmin aşkarlama kodu ilə öz sensorunun dəyərlərini tanı, sonra tahometrlə sürət ölç, ən sonda bir neçə sensoru robotun altında birləşdir. İşıqla ölçmənin başqa sadə yoluna maraq göstərirsənsə, LDR işıq sensoru yazısına da bax. BlueGrays tətbiqində TCRT5000 ilə qara-ağ zəmin aşkarlanması və TCRT5000 ilə məsafə ölçmə layihələrini, həmçinin L298N ilə Bluetooth idarəli maşın və maneədən qaçan robot layihələrini dövrə sxemləri və kodları ilə addım-addım tapa bilərsən.
Tez-tez verilən suallar
TCRT5000 sensoru nəyə lazımdır?
TCRT5000 infraqırmızı LED ilə fototranzistoru eyni korpusda birləşdirən əksolunma sensorudur. Bir neçə millimetr qarşısındakı səthin nə qədər infraqırmızı işıq əks etdirdiyini ölçür; beləcə qara və ağ zəmini ayırd edir, fırlanan diskdəki işarələri sayır və ya çox yaxındakı obyekti sezir. Ən çox xətt izləyən robotlarda, tahometrlərdə və kağız aşkarlamada istifadə olunur.
TCRT5000 neçə sm məsafəni aşkarlayır?
TCRT5000 santimetr yox, millimetr miqyasında işləyir. Məlumat vərəqinə görə ən güclü siqnal 2,5 mm-də alınır və sensor təxminən 0,2–15 mm arasında istifadə oluna bilər; praktikada ən etibarlı aralıq 2–8 mm-dir. Daha uzaq məsafələr üçün FC-51 infraqırmızı maneə sensoru və ya HC-SR04 ultrasəs məsafə sensoru seçməlisən.
TCRT5000 qara zəmində HIGH, yoxsa LOW verir?
Geniş yayılmış TCRT5000 modullarında DO çıxışı ağ zəmində LOW olur və status LED-i yanır; qara zəmində və ya qarşısında səth olmayanda HIGH olur. AO çıxışı da ağda aşağı, qarada yüksək dəyər verir. Bəzi platalarda məntiq tərs ola bildiyi üçün öz modulunu Serial Monitor-da yoxlamaq ən düzgünüdür.
TCRT5000 ilə FC-51 arasındakı fərq nədir?
TCRT5000 verici və qəbulediciyə tək korpusda olan və 1–15 mm kimi çox qısa məsafədə işləyən əksolunma sensorudur; xətt izləmə və dövr sayma üçün idealdır. FC-51 isə ayrı IR LED və qəbuledici istifadə edir, təxminən 2–30 sm uzaqdakı maneələri aşkarlayır və yalnız rəqəmsal çıxış verir. Qısası, TCRT5000 zəmində baxır, FC-51 irəliyə baxır.
TCRT5000 rəngləri ayırd edə bilərmi?
Xeyr, TCRT5000 yalnız 950 nm ətrafındakı infraqırmızı işığın nə qədər əks olunduğunu ölçür və rəngi bilmir. Bəzi rənglər infraqırmızıda gözlənilmədən davranır: qırmızı və sarı səthlər çox vaxt ağa yaxın oxunur, bəzi mürəkkəb püskürən qara çaplar isə demək olar ki, şəffafdır. Rəngi ayırd etmək üçün TCS3200 və ya TCS34725 kimi rəng sensorundan istifadə etməlisən.
TCRT5000 ESP32 və 3,3 V ilə işləyirmi?
Bəli, TCRT5000 modulları 3,3–5 V arasında işləyir və ESP32 ilə Raspberry Pi Pico-da 3V3 pinindən qidalanmalıdır. Beləliklə, AO və DO çıxışları 3,3 V-u keçmir və platanın pinləri qorunur. 3,3 V-da IR LED daha az cərəyan çəkdiyi üçün aşkarlama məsafəsi bir az qısalır; ESP32-də AO-nu ADC1 pininə qoşmağı unutma.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
TCRT5000 ilə qara-ağ zəmin aşkarlanması
Xətt izləyən robotların gözü olan kiçik bir sensorla zəminin qara, yoxsa ağ olduğunu müəyyən edirsən.

TCRT5000 ilə əksolunma (yaxınlıq) oxumaq
Görünməz işıq göndərib əksini ölçən kiçik sensorla qarşındakı səthi aşkar edirsən.

LDR ilə işıq intensivliyinin oxunması
Otağın nə qədər işıqlı olduğunu rəqəmlə görmək istəyirsən? İşığa həssas kiçik hissə olan LDR ətraf işığı ölçür, Arduino isə bu dəyəri yarım saniyədən bir kompüter ekranına yazır.

HC-SR04 ilə məsafə ölçmə (Serial ekran)
Yarasalar qaranlıqda yolunu necə tapırsa, HC-SR04 sensoru da elə işləyir: eşidə bilmədiyin bir səs göndərir, əks-sədasını dinləyir və qarşısındakı cismin nə qədər uzaqda olduğunu ölçür.

L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.
Lazerli xəbərdarlıq sistemi
Filmlərdəki kimi görünməz şüa çəpəri qurursan. Lazer işığı qarşıdakı işıq sensoruna düşür; kimsə qarşısından keçib şüanı kəsdiyi anda LED yanır və buzzer səslənir, şüa geri qayıdanda ikisi də susur.
7 seqmentli displey və düymələrlə sayğac
Üç düymeli sadə sayğac: birinə basdıqca ekrandakı rəqəm bir artır, digərinə basdıqca bir azalır, üçüncüsü sıfıra qaytarır.