
ESP32 Bluetooth maşın (L298N)
İki təkərli maşınını telefondakı coystik ilə Bluetooth üzərindən sür; internet lazım deyil, iPhone və Android-də işləyir. Bu layihə tətbiqdəki Maşın pultu Bluetooth şablonunun addım-addım bələdçisidir: ESP32, L298N və iki mühərriklə qurulur. Emalatxanam › Cihazlarım › Yeni cihaz əlavə et › Bluetooth yolunu izlə, Maşın pultunu seç, Kodu al ilə kodu plataya yüklə. Bu səhifədəki Bluetooth paneli kimi qur düyməsi sehrbazı bu şablonla açır.
Video
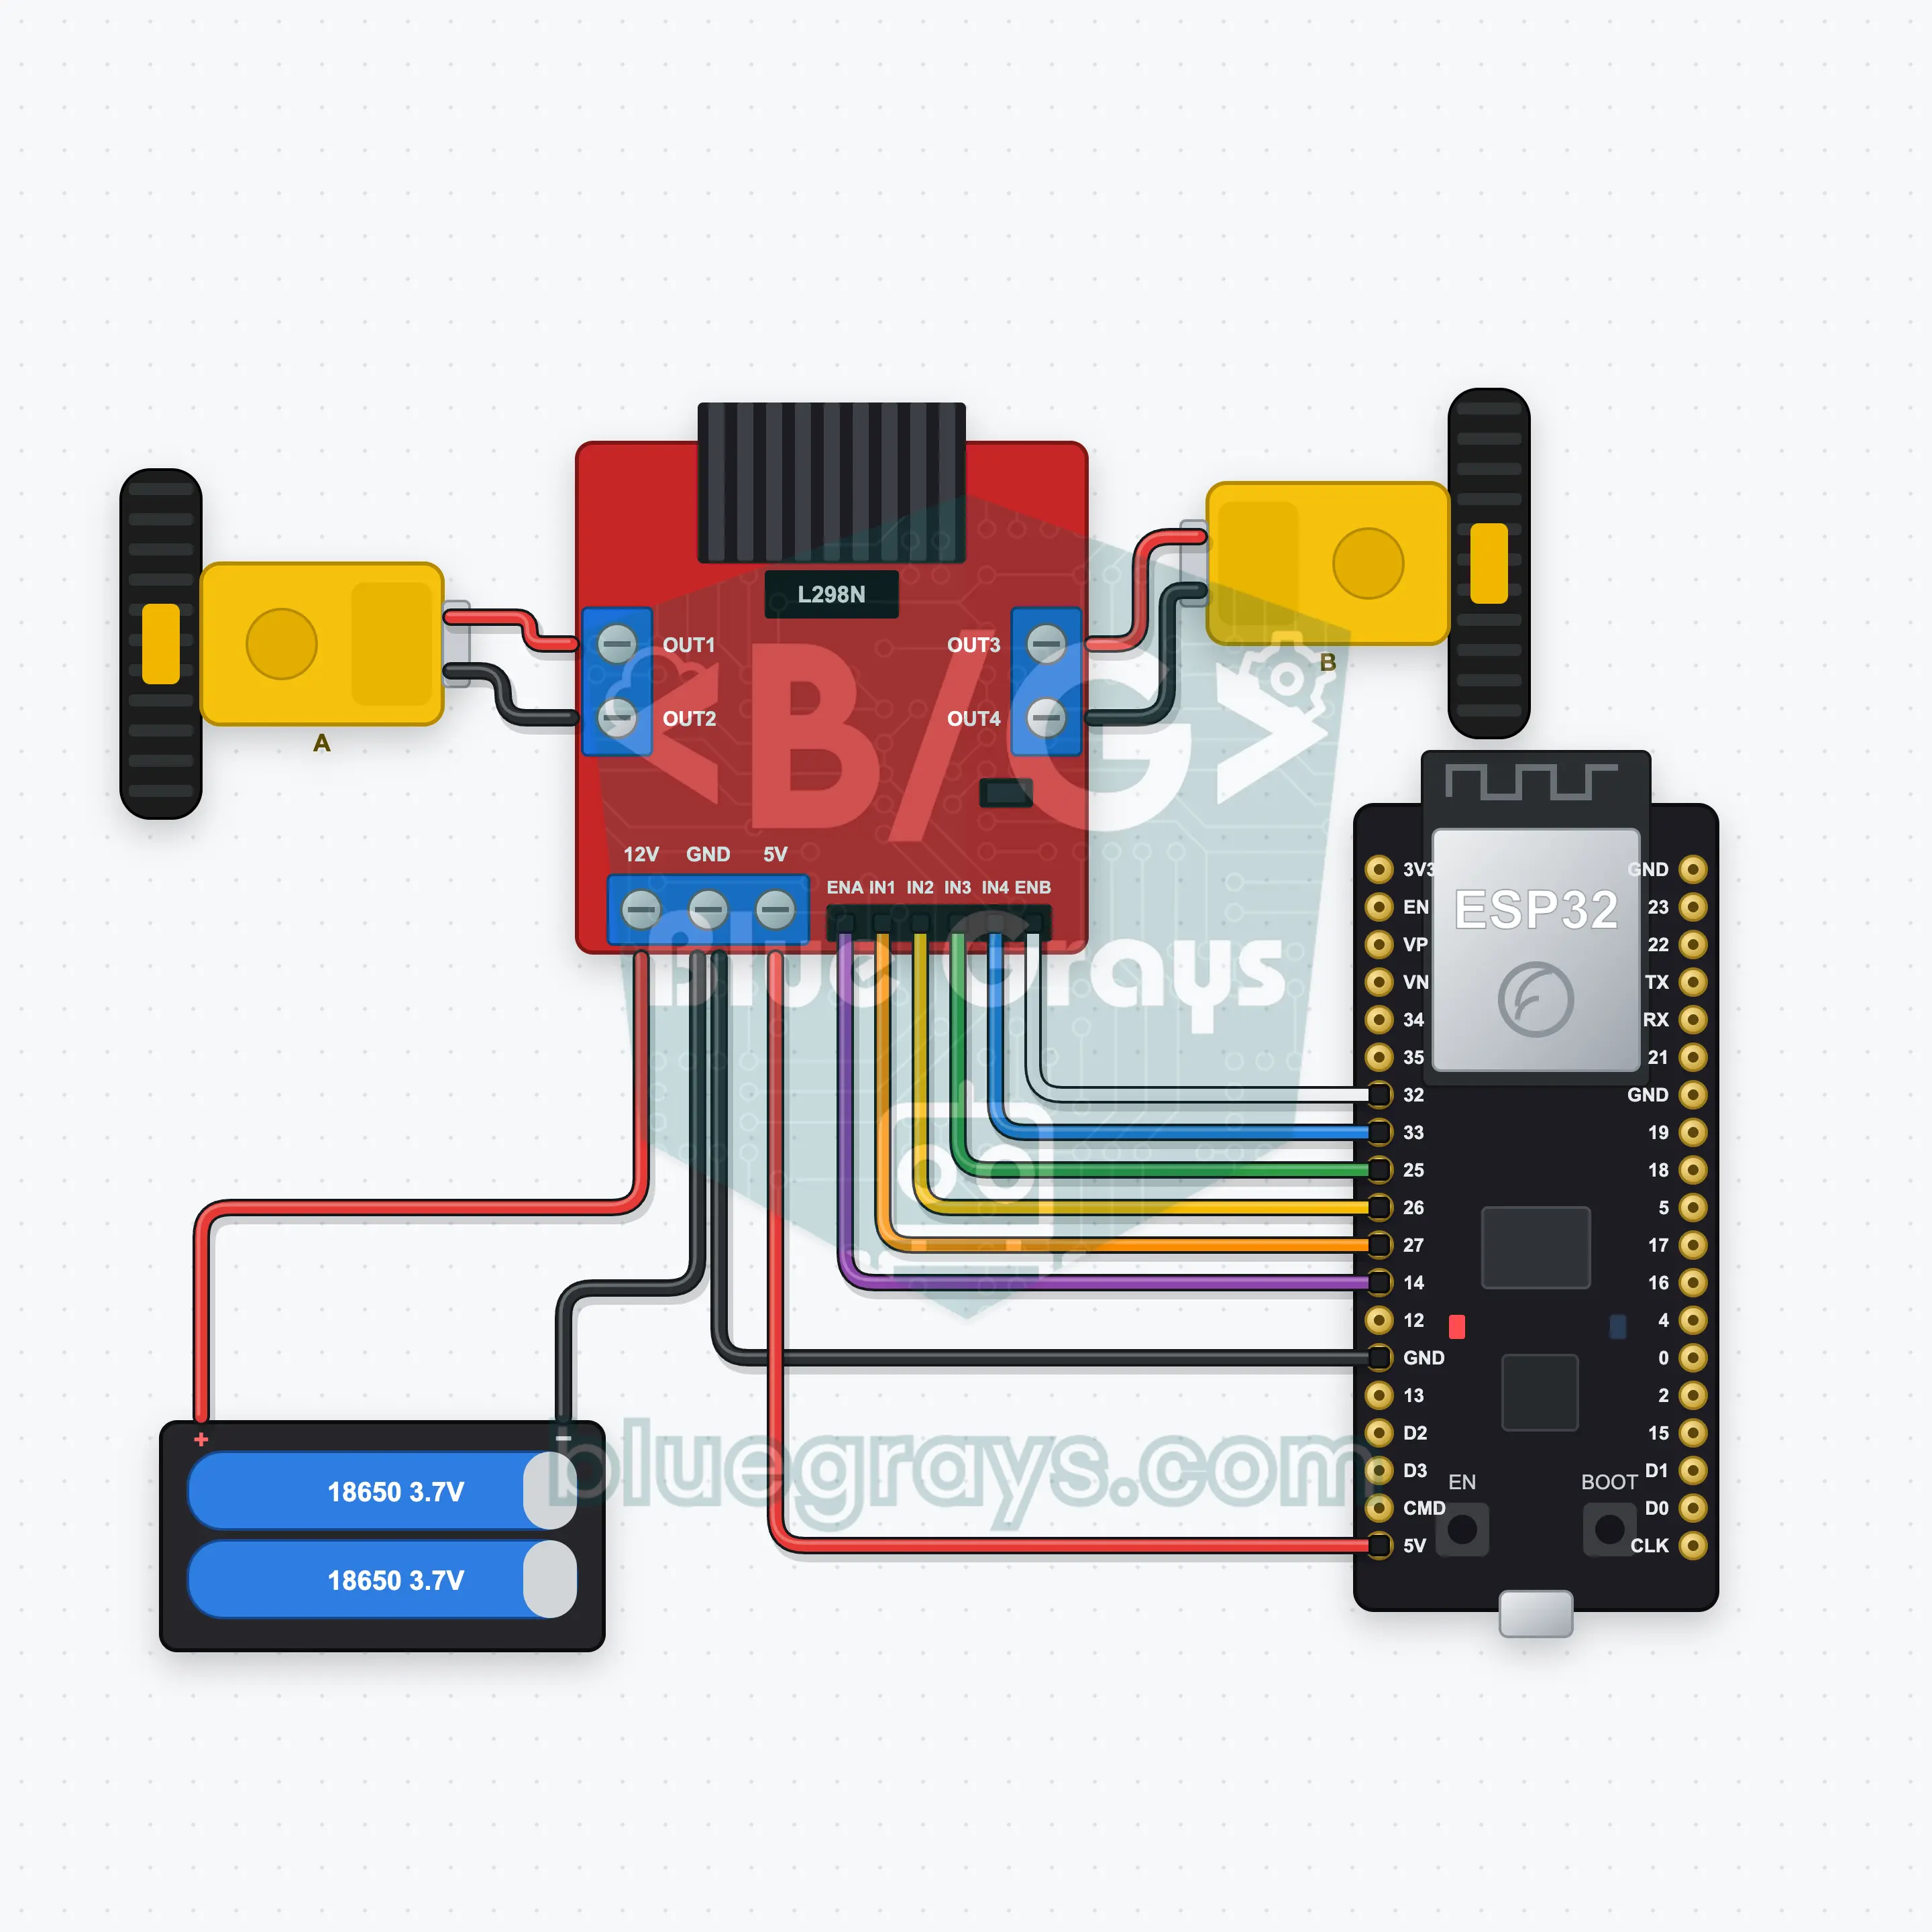
Dövrə sxemi
Mənbə kodu
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Araba                  │
5// └───────────────────────────┘
6// Maşın pultu
7// Arduino IDE-də plata: ESP32 Dev Module
8// BLE kitabxanası ESP32 plata paketi ilə gəlir, ayrıca quraşdırılmır
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13
14const char BLE_NAME[] = "BG-Araba";  // plata bu adla yayım edir, tətbiq onu siyahıda bu adla tapır
15
16// Pinlər: fərqli qoşmusansa, buradan dəyiş
17const int ENA = 14, IN1 = 27, IN2 = 26;  // A mühərriki (ENA, IN1, IN2) sol təkər, B mühərriki (ENB, IN3, IN4) sağ təkərdir
18const int ENB = 32, IN3 = 25, IN4 = 33;
19const unsigned long COMMAND_TIMEOUT_MS = 500;  // Təhlükəsizlik: 500 ms ərzində əmr gəlməsə, mühərriklər dayanır (sürərkən tətbiq əmri təkrarlayır)
20
21void btWrite(const char *text);
22void onValue(const char *key, const char *value);
23void sendAll();
24void onLinkLost();
25
26// ── Tətbiq "açar=dəyər" sətirləri göndərir; "?" gələndə plata bütün dəyərlərini göndərir ──
27char line[65];
28uint8_t lineLen = 0;
29unsigned long lastRxMs = 0;
30
31bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
32bool isOn(const char *v) { return v[0] == '1'; }
33
34void sendText(const char *key, const char *value) {
35  char out[72];
36  snprintf(out, sizeof(out), "%s=%s\n", key, value);
37  btWrite(out);
38}
39
40void sendInt(const char *key, long value) {
41  char text[12];
42  snprintf(text, sizeof(text), "%ld", value);
43  sendText(key, text);
44}
45
46void sendFloat(const char *key, float value) {
47  char text[16];
48  dtostrf(value, 1, 1, text);
49  sendText(key, text);
50}
51
52void handleLine(char *text) {
53  char *eq = strchr(text, '=');
54  if (eq == nullptr) {
55    if (text[strlen(text) - 1] == '?') {
56      btWrite("@v=1.0\n");  // "@v" sətri tətbiqə kodun versiyasını bildirir
57      sendAll();
58    }
59    return;
60  }
61  *eq = '\0';
62  onValue(text, eq + 1);
63}
64
65void feed(char c) {
66  lastRxMs = millis();
67  if (c == '\n' || c == '\r') {
68    if (lineLen == 0) return;
69    line[lineLen] = '\0';
70    lineLen = 0;
71    handleLine(line);
72  } else if (lineLen < sizeof(line) - 1) {
73    line[lineLen++] = c;
74  }
75}
76
77// ── Bluetooth (Nordic UART) ──
78#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
79#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
81
82BLECharacteristic *txChar = nullptr;
83volatile bool linked = false;
84volatile bool linkLost = false;
85// gələn baytlar Bluetooth tapşırığından loop()-a kiçik dairəvi bufer vasitəsilə keçir
86const int RX_SIZE = 256;
87volatile uint8_t rxBuf[RX_SIZE];
88volatile int rxHead = 0, rxTail = 0;
89
90class ServerEvents : public BLEServerCallbacks {
91  void onConnect(BLEServer *server) override { linked = true; }
92  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
93};
94
95class RxEvents : public BLECharacteristicCallbacks {
96  void onWrite(BLECharacteristic *c) override {
97    auto v = c->getValue();
98    for (size_t i = 0; i < v.length(); i++) {
99      int next = (rxHead + 1) % RX_SIZE;
100      if (next == rxTail) break;
101      rxBuf[rxHead] = (uint8_t)v[i];
102      rxHead = next;
103    }
104  }
105};
106
107// sətirlər 20 baytlıq paketlərlə göndərilir (hər telefonla işləyir)
108void btWrite(const char *text) {
109  if (!linked || txChar == nullptr) return;
110  size_t n = strlen(text);
111  for (size_t i = 0; i < n; i += 20) {
112    size_t len = n - i < 20 ? n - i : 20;
113    txChar->setValue((uint8_t *)text + i, len);
114    txChar->notify();
115    delay(4);
116  }
117}
118
119void btBegin() {
120  BLEDevice::init(BLE_NAME);
121  BLEServer *server = BLEDevice::createServer();
122  server->setCallbacks(new ServerEvents());
123  BLEService *uart = server->createService(UART_SERVICE);
124  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
125  txChar->addDescriptor(new BLE2902());
126  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
127  rx->setCallbacks(new RxEvents());
128  uart->start();
129  BLEAdvertisementData adv;
130  adv.setFlags(0x06);
131  adv.setCompleteServices(BLEUUID(UART_SERVICE));
132  BLEAdvertisementData scan;
133  scan.setName(BLE_NAME);
134  BLEAdvertising *advertising = BLEDevice::getAdvertising();
135  advertising->setAdvertisementData(adv);
136  advertising->setScanResponseData(scan);
137  BLEDevice::startAdvertising();
138}
139
140void btPoll() {
141  while (rxTail != rxHead) {
142    char c = (char)rxBuf[rxTail];
143    rxTail = (rxTail + 1) % RX_SIZE;
144    feed(c);
145  }
146  if (linkLost) {
147    linkLost = false;
148    onLinkLost();
149    delay(100);
150    BLEDevice::startAdvertising();
151  }
152}
153
154// ── ESP32 ──
155int speedLimit = 80;  // tətbiqdən gələn sürət həddi (0–100%)
156unsigned long lastCommandMs = 0;
157bool moving = false;
158
159// maşın tərsinə gedirsə, həmin mühərrikin iki naqilinin yerini dəyiş
160void motor(int en, int a, int b, int power) {
161  power = constrain(power, -100, 100);
162  digitalWrite(a, power > 0 ? HIGH : LOW);
163  digitalWrite(b, power < 0 ? HIGH : LOW);
164  analogWrite(en, abs(power) * speedLimit * 255L / 10000);
165}
166
167void drive(int left, int right) {
168  motor(ENA, IN1, IN2, left);
169  motor(ENB, IN3, IN4, right);
170  moving = left != 0 || right != 0;
171  lastCommandMs = millis();
172}
173
174void onValue(const char *key, const char *value) {
175  if (is(key, "joy")) {  // Joystick: y irəli-geri, x dönmə; sol və sağ təkərin sürətinə çevrilir
176    const char *comma = strchr(value, ',');
177    int x = atoi(value), y = comma ? atoi(comma + 1) : 0;
178    drive(constrain(y + x, -100, 100), constrain(y - x, -100, 100));
179  } else if (is(key, "yon")) {
180    if (is(value, "ileri")) drive(100, 100);
181    else if (is(value, "geri")) drive(-100, -100);
182    else if (is(value, "sol")) drive(-70, 70);
183    else if (is(value, "sag")) drive(70, -70);
184    else drive(0, 0);
185  } else if (is(key, "hiz")) {
186    speedLimit = constrain(atoi(value), 0, 100);
187  }
188}
189
190void sendAll() {
191  sendInt("hiz", speedLimit);
192}
193
194void onLinkLost() {
195  drive(0, 0);  // Əlaqə kəsildi: mühərriklər dayanır
196}
197
198void setup() {
199  Serial.begin(115200);
200  int pins[] = { ENA, IN1, IN2, ENB, IN3, IN4 };
201  for (int pin : pins) pinMode(pin, OUTPUT);
202  drive(0, 0);
203  btBegin();
204  Serial.print(F("BlueGrays Bluetooth: "));
205  Serial.println(BLE_NAME);
206}
207
208void loop() {
209  btPoll();
210  if (moving && millis() - lastCommandMs > COMMAND_TIMEOUT_MS) drive(0, 0);
211}
212Tez-tez verilən suallar
iPhone ilə işləyirmi? HC-05-dən fərqi nədir?
Bəli, iPhone və Android-də işləyir. HC-05 və HC-06 kimi klassik Bluetooth modulları iPhone-a qoşula bilmir; ona görə layihədə ESP32-nin daxili Bluetooth Low Energy-si istifadə olunur, əlavə modul lazım deyil. Platanı telefonun Bluetooth ayarlarından cütləşdirməyə çalışma; qoşulmanı yalnız BlueGrays tətbiqi qurur.
Maşın tərs gedir və ya bir təkər tərs fırlanır.
Tərs fırlanan mühərrikin iki naqilini L298N-in vintli ucunda yerini dəyiş (sol mühərrik OUT1/OUT2, sağ mühərrik OUT3/OUT4); koddakı şərh də bunu deyir. İrəli basanda maşın öz ətrafında fırlanırsa, yalnız bir mühərrik tərsdir. İkisi də düzgün fırlanır, amma sola basanda sağa gedirsə, sol və sağ mühərrikin yerini dəyiş.
ESP32-ni necə qidalandırım? USB və batareya eyni anda taxıla bilərmi?
2× 18650 batareya (7,4 V) L298N-in 12V girişinə gedir, L298N-in 5V çıxışı da ESP32-nin VIN pinini qidalandırır; bunun üçün L298N-dəki 5V stabilizator jumper-i taxılı qalmalıdır. Beləliklə maşın naqilsiz işləyir. Kod yükləyəndə USB taxılıdırsa, batareya açarını bağla və ya 5V naqilini çıxar ki, iki qida toqquşmasın. L298N GND-si ilə ESP32 GND-si mütləq birləşdirilməlidir.
Əhatə dairəsi nə qədərdir? Əlaqə qopsa maşın nə edir?
Bluetooth Low Energy açıq sahədə adətən 10-30 metr çatır; divarlar və arada duran insanlar bu məsafəni azaldır. Əlaqə qopsa, plata mühərrikləri dərhal dayandırır və yenidən yayıma başlayır, tətbiqdən platana təkrar qoşula bilərsən. Plata 500 ms əmr almasa da maşın dayanır, yəni əhatə dairəsindən çıxıb qaçmır.