
ESP32 HC-SR04 ultrasəs məsafə ölçəni
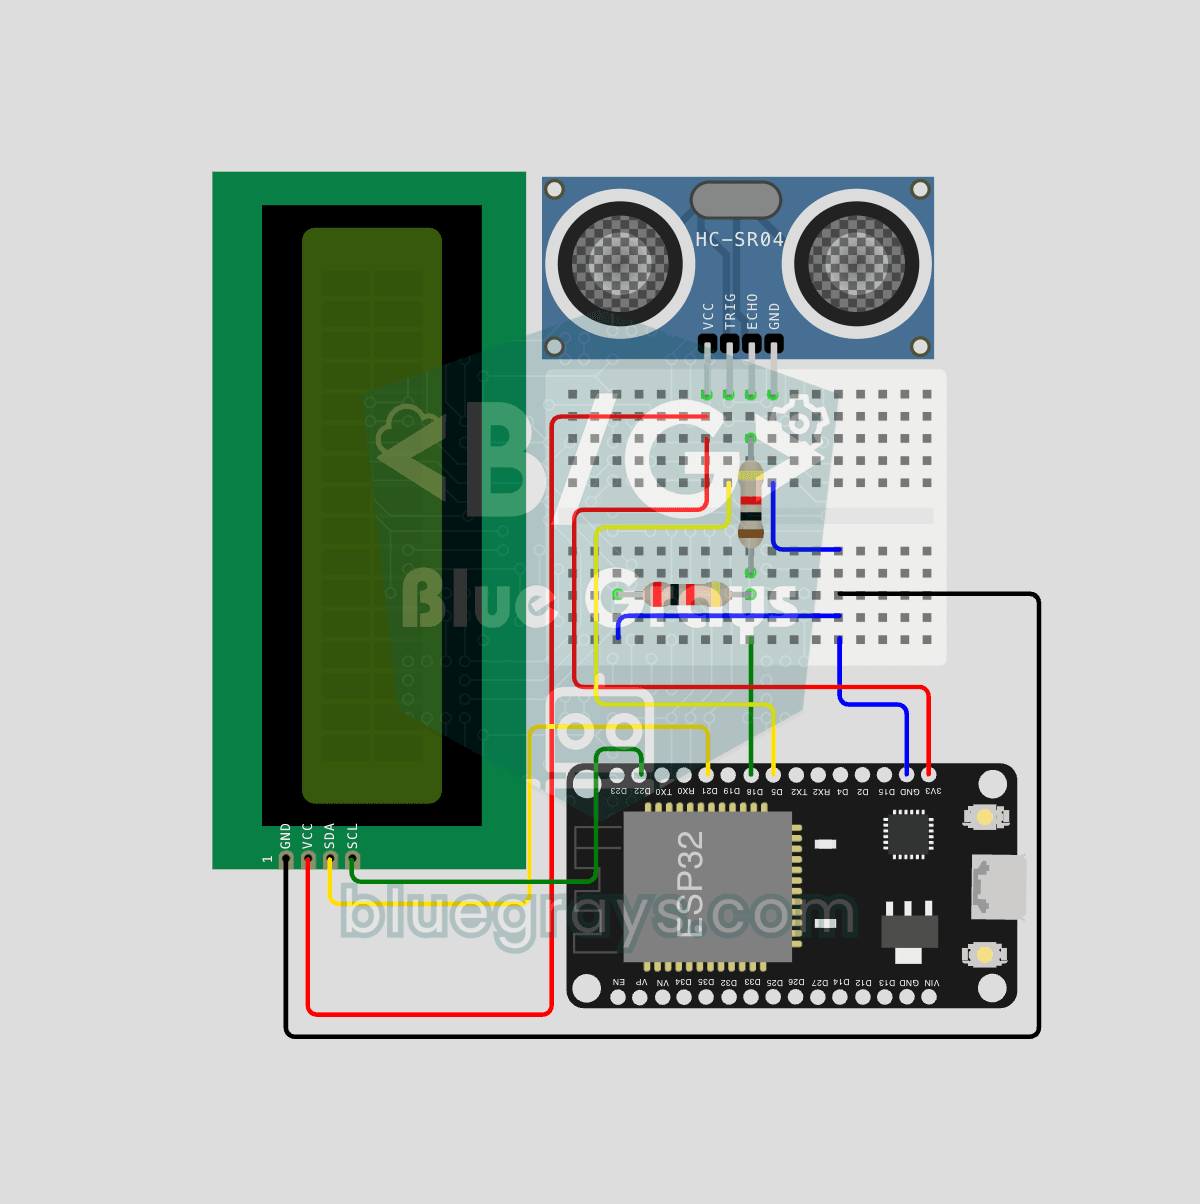
HC-SR04 ultrasəs sensoru göndərdiyi səs dalğasının cisimə çarpıb geri qayıtma müddətini (Time of Flight) ölçərək məsafəni hesablayır. Bu layihədə ESP32 ilə TRIG pininə 10 mikrosaniyəlik impuls göndərib, ECHO pinindən gələn əks-səda müddətini pulseIn() ilə oxuyacağıq. Hesablanan məsafəni sm ilə 16x2 I2C LCD-də göstərəcəyik. HC-SR04 5V ilə işlədiyi üçün ECHO pininə gərginlik bölücü məcburidir — əks halda ESP32-nin 3.3V GPIO-su zədələnir.

Video
Dövrə sxemi
Mənbə kodu
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   ESP32 HC-SR04 ultrasəs məsafə ölçəni
4// ─────────────────────────────────────────
5// HC-SR04-ü TRIG impulsu ilə işə salır, ECHO müddətindən məsafəni (sm)
6// hesablayır və hər 0.2 san-dən bir 16x2 I2C LCD-də göstərir. Əks-səda
7// qayıtmasa, ekranda "Menzil disinda" (diapazondan kənar) göstərilir.
8//
9// Pinlər:
10//   GPIO 5  -> HC-SR04 TRIG
11//   GPIO 18 -> HC-SR04 ECHO (gərginlik bölücü ilə)
12//   Bölücü: ECHO -> 1k -> GPIO 18 -> 2k -> GND
13//   GPIO 21 -> LCD SDA, GPIO 22 -> LCD SCL
14//   HC-SR04 and LCD VCC -> 5V (VIN), GND -> GND
15
16#include <Wire.h>
17#include <LiquidCrystal_I2C.h>
18
19// Pin təyinatları
20const int TRIG_PIN = 5;
21const int ECHO_PIN = 18;   // 1k + 2k gərginlik bölücü lazımdır
22
23// LCD ünvanı 0x27 və ya 0x3F
24LiquidCrystal_I2C lcd(0x27, 16, 2);
25
26const float SOUND_SPEED_CM_PER_US = 0.0343f;      // Səsin sürəti (sm/µs)
27const unsigned long PULSE_TIMEOUT_US = 30000UL;   // Əks-səda zaman aşımı (~5 m)
28
29void setup() {
30  pinMode(TRIG_PIN, OUTPUT);
31  pinMode(ECHO_PIN, INPUT);
32  digitalWrite(TRIG_PIN, LOW);
33
34  // DevKit V1-in standart I2C pinləri
35  Wire.begin(21, 22);
36
37  lcd.init();
38  lcd.backlight();
39
40  // Açılış ekranı 3 san
41  lcd.setCursor(3, 0);
42  lcd.print("BlueGrays");
43  lcd.setCursor(1, 1);
44  lcd.print("HC-SR04 v1.0");
45  delay(3000);
46
47  // Əsas ekran
48  lcd.clear();
49  lcd.setCursor(0, 0);
50  lcd.print("Distance:");
51}
52
53// Məsafəni sm ilə oxuyur, xəta olarsa -1
54float readDistanceCm() {
55  // 10 µs-lik TRIG impulsu ölçməni başladır
56  digitalWrite(TRIG_PIN, LOW);
57  delayMicroseconds(2);
58  digitalWrite(TRIG_PIN, HIGH);
59  delayMicroseconds(10);
60  digitalWrite(TRIG_PIN, LOW);
61
62  unsigned long duration = pulseIn(ECHO_PIN, HIGH, PULSE_TIMEOUT_US);
63  if (duration == 0) return -1.0f;
64  // Get-gəl məsafəsidir, ona görə 2-yə böl
65  return (duration * SOUND_SPEED_CM_PER_US) / 2.0f;
66}
67
68void loop() {
69  float distance = readDistanceCm();
70
71  // Alt sətri təmizlə
72  lcd.setCursor(0, 1);
73  lcd.print("                ");
74  lcd.setCursor(0, 1);
75
76  if (distance < 0) {
77    lcd.print("Out of range");
78  } else {
79    lcd.print(distance, 1);   // 1 onluq rəqəm
80    lcd.print(" cm");
81  }
82
83  delay(200);
84}
85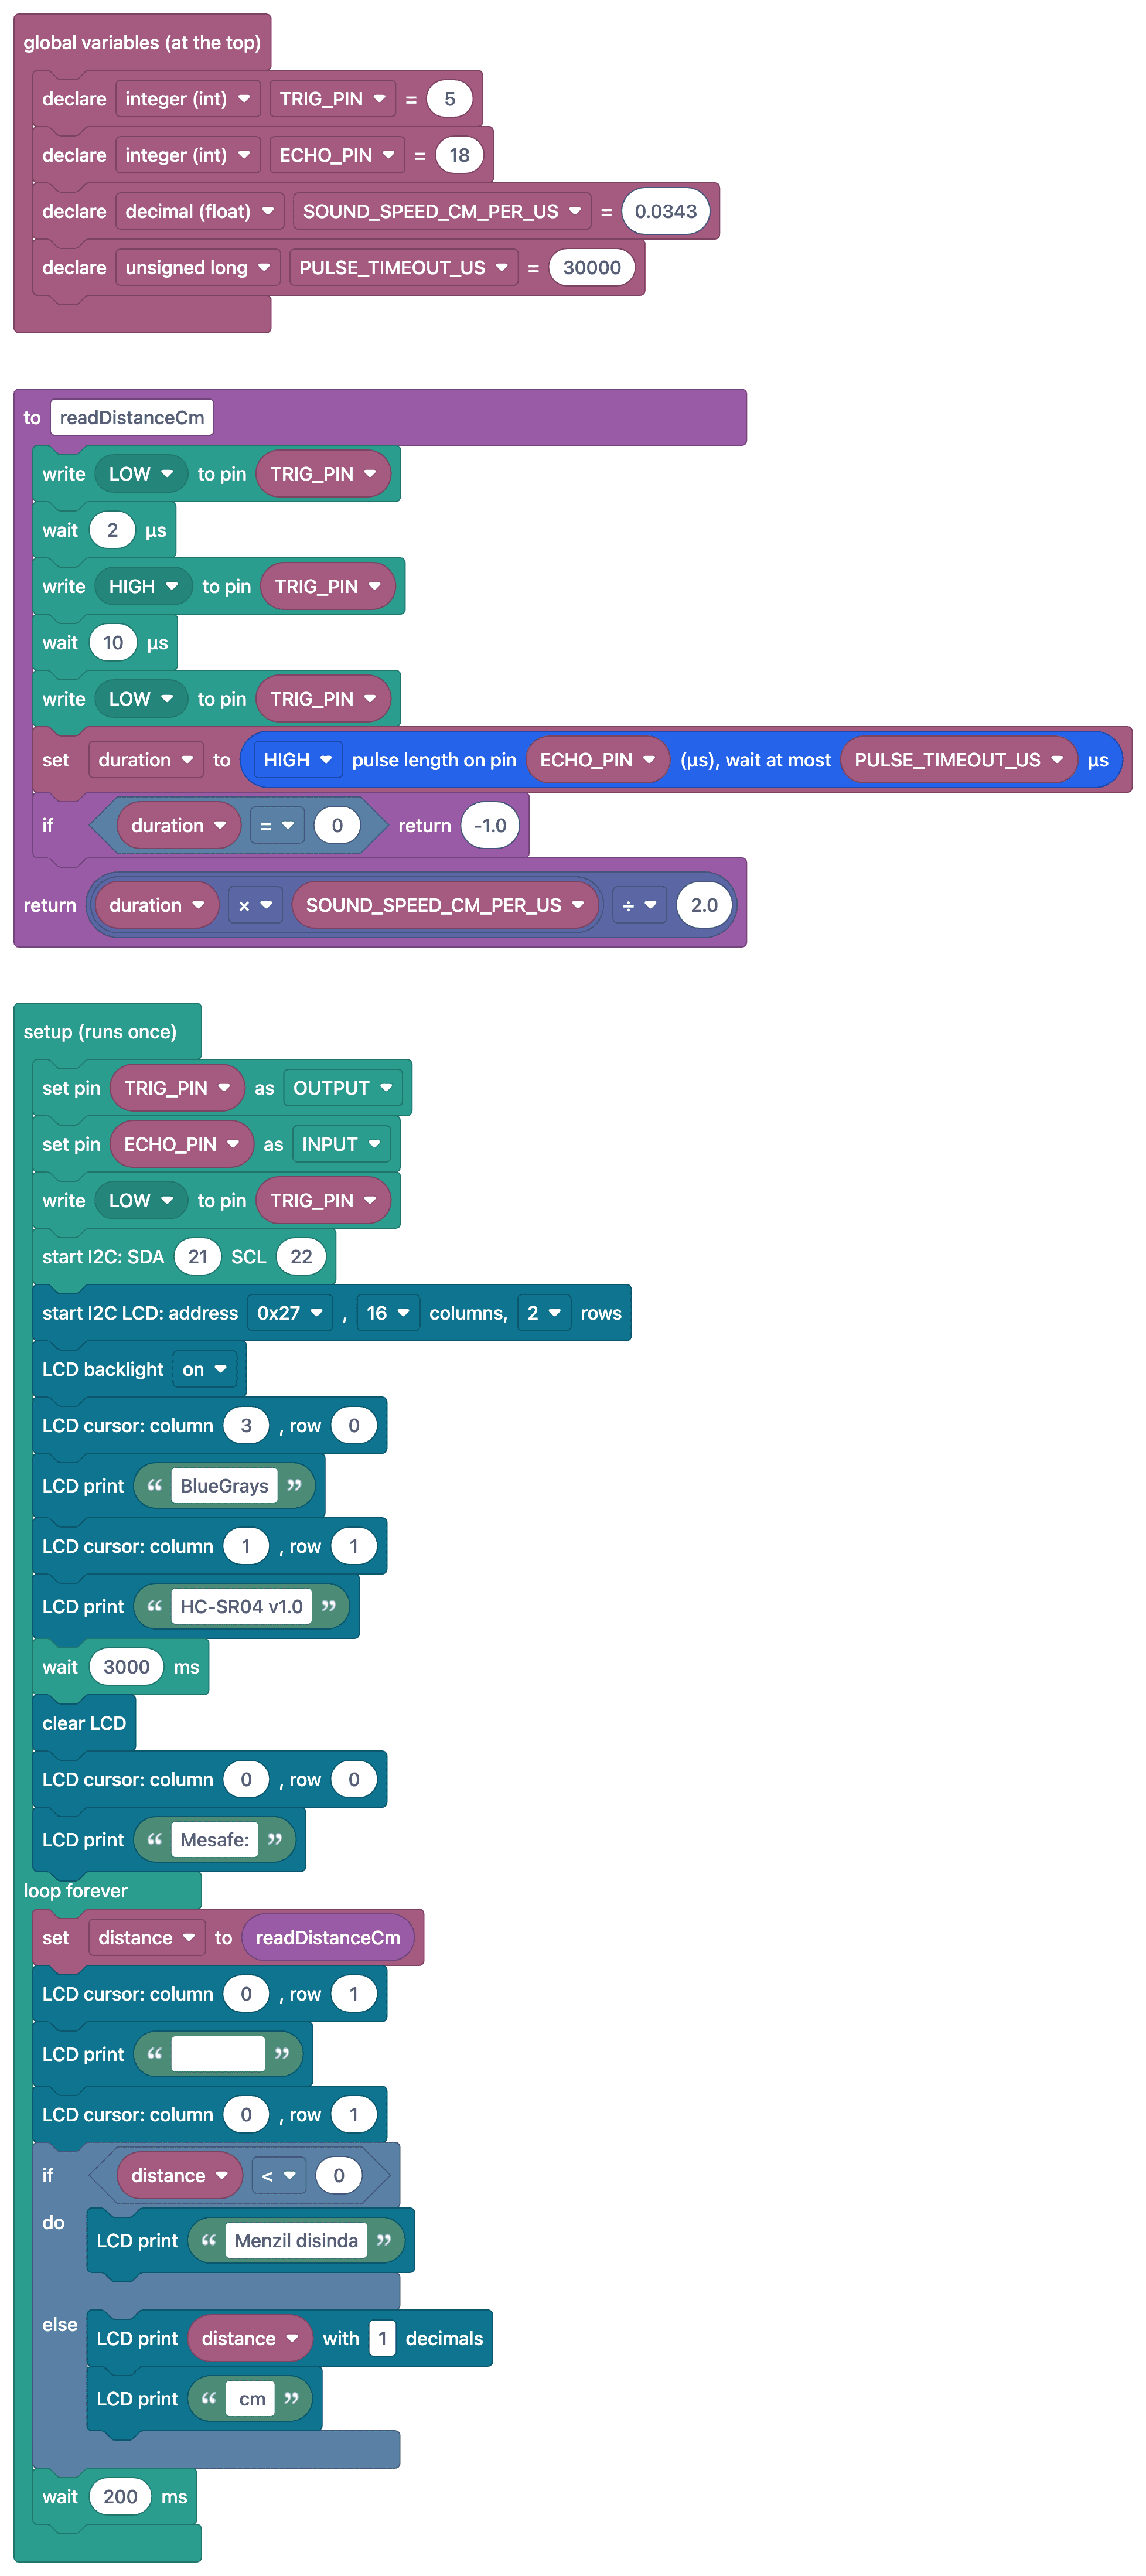
Tez-tez verilən suallar
ECHO xəttinə niyə gərginlik bölücü qoyulur?
HC-SR04 5 V ilə işləyir və ECHO pini 5 V verir; ESP32 girişləri ən çox 3,3 V qəbul edir. 1 kΩ və 2 kΩ rezistorlarla qurulan bölücü 5 V-u təxminən 3,3 V-a endirir və ESP32-ni qoruyur.
TRIG pininə də bölücü lazımdır?
Xeyr. TRIG ESP32-dən sensora gedən siqnaldır; ESP32-nin 3,3 V-luq HIGH-ı HC-SR04 tərəfindən əksər hallarda etibarlı şəkildə qəbul olunur.
HC-SR04P ilə bölücüyə ehtiyac qalır?
HC-SR04P və RCWL-1601 kimi modellər 3,3 V ilə qidalana bilər; bu halda ECHO çıxışı da 3,3 V olur və bölücü lazım deyil.
Məsafə ölçməsi necə daha dəqiq olar?
Səsin sürəti temperaturla dəyişir (20 °C-də təxminən 343 m/s). Temperatur sensoru ilə səs sürətini düzəltmək və bir neçə ölçmənin medianını götürmək dəqiqliyi artırır.