
Arduino GPSジオフェンス:NEO-6MとSMSで作る仮想フェンスアラーム
ArduinoでGPSジオフェンスを作ります。NEO-6Mの安全エリア、Haversineの距離計算、円形と多角形のフェンス、ブザーとSMSの通知、動物の見守り、電池寿命を解説します。
Arduino GPSジオフェンスは、物理的な柵や壁の代わりにGPSの座標で決める見えない境界です。デバイスがこの安全エリアを出ると、ブザーが鳴り、必要ならスマホに位置へのリンク付きのSMSが届きます。こうした仮想フェンスは、牧草地のヤギや羊、庭から逃げ出す犬、駐車中のバイク、ロボット芝刈り機の見守りに使われています。ArduinoかESP32、GPSモジュールNEO-6M、ブザーがあれば、最初のジオフェンスを週末に作れます。
このガイドでは、まず2点間の距離を計算するHaversineの公式と、度の差をそのままメートルに変換できない理由を見ます。次に円形、長方形、多角形のフェンスを表で比べ、GPSのずれによる誤報を取り除く方法を学び、Arduino Unoで円形フェンスを、SIM800LでSMSを送るESP32で多角形フェンスをプログラムします。最後に、動物の見守りや庭での使い方、電池寿命、よくある間違いを取り上げます。
ジオフェンスとは?その仕組み
仮想フェンスでは、境界はコードの中のいくつかの数値にすぎません。円の中心と半径、または多角形の頂点です。GPSモジュールは毎秒新しい位置を出し、マイコンはその位置が境界の内側か外側かを計算します。難しいのは計算ではなく判断です。GPSの位置はまったく動かないデバイスでも数メートルふらつき、1回の悪い測定値が誤報につながります。そのため、良いジオフェンスは4つのステップで動きます。
- 位置を取得する:NEO-6Mは毎秒、緯度、経度、衛星数、HDOPを送ります。
- 信頼できるか確認する:使っている衛星が5個未満、HDOPが3より大きい、または測位から2秒以上経っている場合は、その値を無視します。
- 境界と比べる:円ならHaversineで中心までの距離を計算し、多角形ならレイキャスティング法で点が内側にあるかを調べます。
- 判断をフィルターしてアラームを出す:連続する複数の測定値が一致し、余裕をもって境界を越えたときだけ状態を変え、ブザーを鳴らしてSMSを送ります。
部品リスト
| 部品 | 役割 | メモ |
|---|---|---|
| Arduino UnoまたはESP32 | 計算と判断 | SMS版にはハードウェアUARTが2つあるESP32 |
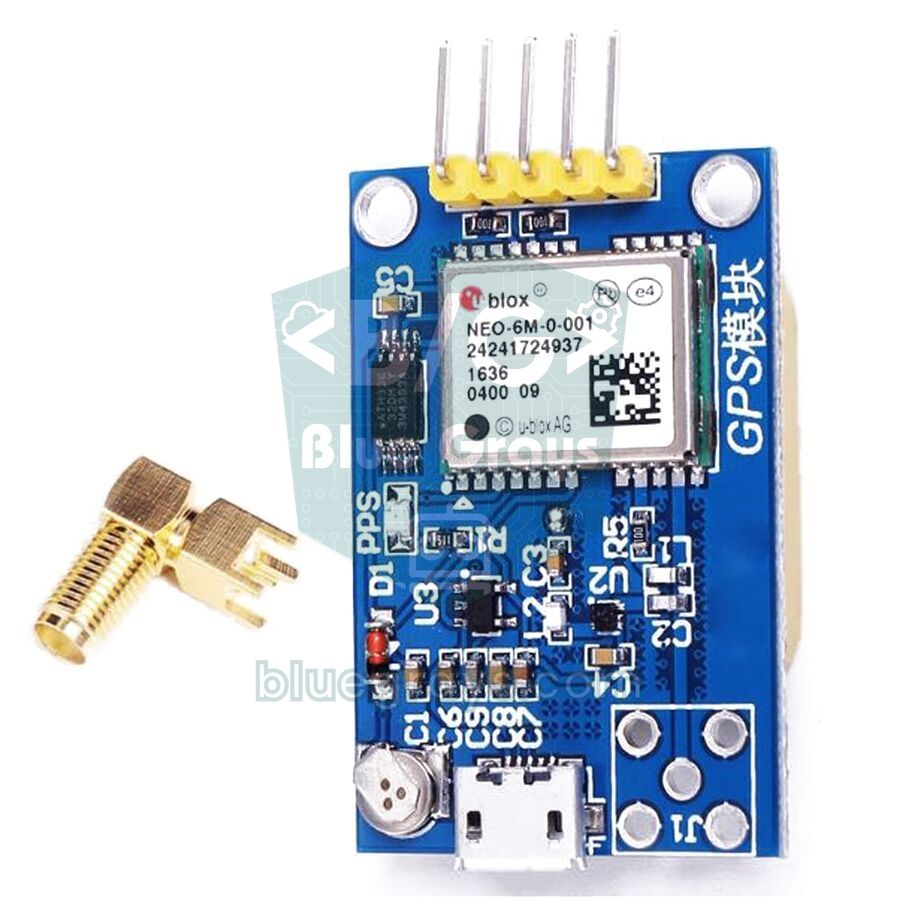
| GPSモジュールNEO-6M | 位置 | セラミックアンテナは空に向ける |
| GSMモジュールSIM800L | SMS送信 | 2Gネットワークのみ、最大2 Aの電流ピーク |
| アクティブブザー | その場での警報音 | ESP32では3.3 Vで鳴るものかトランジスターを使う |
| 18650リチウムイオンセルとTP4056充電モジュール | 持ち運べる電源 | SIM800Lはセルから直接動かせる |
| 3.3 V LDOレギュレーター(例:HT7833) | ESP32とGPSに給電 | 自己消費電流が小さく、500 mA以上 |
| 1 kΩ、2 kΩ、5.6 kΩの抵抗 | 分圧回路 | GPSのRX(Uno)とSIM800LのRXD用 |
Haversineの公式:2つの位置の間の距離
緯度と経度は度で表され、地球は平らではないので、2点の度の差を一定の数に掛けるだけでは距離は出ません。緯度1度はどこでも約111.2 kmです。しかし経度は、子午線が極に向かって狭まるため、1度の長さが緯度のコサインに比例して短くなります。
| 緯度(場所の例) | 経度1°の長さ | 経度0.001° |
|---|---|---|
| 0°(赤道) | 111.2 km | 111 m |
| 37° (Antalya) | 88.8 km | 89 m |
| 41°(イスタンブール、ニューヨーク) | 83.9 km | 84 m |
| 52°(ベルリン、ロンドン) | 68.5 km | 68 m |
Haversineの公式はこの曲率を考慮し、2点間の地表上の最短距離を求めます。a = sin²(Δφ/2) + cos φ1 · cos φ2 · sin²(Δλ/2)、d = 2R · atan2(√a, √(1−a))。ここでφは緯度、λは経度(ラジアン)、Rは地球の平均半径6,371,000メートルです。たとえば緯度41°で、中心から北に0.0009度、東に0.001度の点は、北に100.1 m、東に83.9 m、合計130.6 m離れています。ほとんどのジオフェンスは数百メートルの大きさなので、より簡単な平面近似でも同じ結果になります。経度の差に平均緯度のコサインを掛け、ピタゴラスの定理を使います。下の短いスケッチで2つを比べます。
1// İki konum arası mesafe: Haversine ve hızlı düz yaklaşım / distance between two points: Haversine and the fast flat approximation
2double haversineM(double lat1, double lon1, double lat2, double lon2) {
3  const double R = 6371000.0;
4  double dLat = radians(lat2 - lat1);
5  double dLon = radians(lon2 - lon1);
6  double a = sin(dLat / 2) * sin(dLat / 2) +
7             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
8  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
9}
10
11double flatM(double lat1, double lon1, double lat2, double lon2) {
12  const double R = 6371000.0;
13  double x = radians(lon2 - lon1) * cos(radians((lat1 + lat2) / 2));  // doğu-batı / east-west
14  double y = radians(lat2 - lat1);                                     // kuzey-güney / north-south
15  return R * sqrt(x * x + y * y);
16}
17
18void setup() {
19  Serial.begin(115200);
20  // Merkez ve bir nokta: kuzeyde 0,0009°, doğuda 0,001° / centre and a point 0.0009° north, 0.001° east
21  Serial.println(haversineM(41.015137, 28.979530, 41.016037, 28.980530), 1);
22  Serial.println(flatM(41.015137, 28.979530, 41.016037, 28.980530), 1);
23}
24
25void loop() {
26}
どちらの関数もシリアルモニタに約130.6と表示し、この規模では差は1センチ未満です。平面近似は数キロメートルを超えるとずれ始めますが、Haversineは数百キロメートルでも正確です。Arduino Unoのdoubleは実際には32ビットのfloatで、座標を約0.4メートルの精度で保持でき、ジオフェンスには十分すぎるほどです。TinyGPSPlusライブラリのdistanceBetween()関数も同じ計算をします。ライブラリのインストールとGPSの配線はGPSモジュールNEO-6Mで詳しく解説しています。
フェンスの種類:円、長方形、多角形
| フェンスの種類 | 定義のしかた | 判定のしかた | 使う場所 |
|---|---|---|---|
| 円 | 中心点と半径 | Haversineの距離が半径より小さいか? | 家や庭の周り、公園、キャンプ場 |
| 長方形(ボックス) | 緯度と経度の最小値と最大値 | 4つの簡単な比較 | 南北に沿った土地、駐車場 |
| 多角形 | 境界に沿って順番に並べた頂点 | レイキャスティングのアルゴリズム | 形の不規則な牧草地、庭、区画の境界 |
| リング(2つの円) | 内側の警告半径と外側のアラーム半径 | 2つの距離の比較 | 段階的な警告:まずビープ、次にSMS |
| 回廊 | ルートの線と幅 | 点から線までの距離 | スクールバスやツアーのルート |
最初は円がいちばん簡単で、中心と半径が1つずつあれば十分です。土地が四角形や不規則な形なら多角形を使います。頂点の座標は、パソコンのGoogleマップでその地点を右クリックし、1行目の数値をコピーすれば得られます。スマホなら地点を長押しすると、検索欄に座標が表示されます。小数点以下6桁で約11センチの精度です。多角形の頂点は、時計回りでも反時計回りでもよいので、境界に沿って順番に書いてください。順番がばらばらだと自分と交差する図形になり、内外の判定がでたらめになります。
GPSの精度:半径の選び方
NEO-6Mのデータシートにある2.5 mのCEPは、測定値の半分が真の位置から2.5メートル以内にあるという意味で、残りの半分はもっと離れています。木、建物、金属の屋根は衛星の信号を反射し、位置が数秒で10〜30メートル跳ぶこともあります。机の上に置いたGPSの位置をプロットすると、1つの点ではなく数メートルの雲になります。そのため、半径は周囲の環境に合わせて選びましょう。
| 環境 | 一般的なずれ | 推奨する最小半径 |
|---|---|---|
| 開けた土地、牧草地 | 2–5 m | 20 m |
| 庭、木の近く | 5–15 m | 30–40 m |
| 建物の間、市街地 | 10〜30 m、ときにはそれ以上 | 50 m以上 |
| 屋内、小屋の中 | 測位できない、または大きくずれる | GPSは不向き |
配線図
| 部品とピン | Arduino Uno | ESP32 | メモ |
|---|---|---|---|
| NEO-6M VCC | 5V | 3V3 | 基板にレギュレーターあり |
| NEO-6M TX | D4 (SoftwareSerial RX) | GPIO 16 (RX2) | モジュールの出力 |
| NEO-6M RX | D3、1 kΩ+2 kΩの分圧経由 | GPIO 17 (TX2) | 入力は最大3.6 V |
| SIM800L VCC | 使わない | 18650(+)または4.0 V電源 | 2 Aの電流ピーク |
| SIM800L TXD | 使わない | GPIO 26 (RX1) | 2.8 V出力 |
| SIM800L RXD | 使わない | GPIO 27(TX1)、1 kΩ+5.6 kΩの分圧経由 | 入力は最大3.1 V |
| Buzzer (+) | D8 | GPIO 25 | アクティブブザー |
| GND | GND | GND | 電池、GPS、SIM800L、ボードのGNDを共通にする |
Arduino Unoで作るブザー付きの円形ジオフェンス
最初の版はインターネットもSIMカードも不要です。デバイスが中心から50メートルより離れると、ブザーが1秒に1回鳴り、距離がシリアルモニタに表示されます。HOME_LATとHOME_LNGは、Googleマップで調べた自分の中心点に置き換えてください。コードのloop()ではdelay()を使いません。GPSは毎秒約500バイトを送るので、長く待つとSoftwareSerialの64バイトのバッファーがあふれます。
1// Sanal çit (daire): NEO-6M + aktif buzzer, Arduino Uno / virtual fence (circle): NEO-6M + active buzzer
2#include <TinyGPSPlus.h>
3#include <SoftwareSerial.h>
4
5const double HOME_LAT = 41.015137;            // güvenli bölgenin merkezi / centre of the safe zone
6const double HOME_LNG = 28.979530;
7const double RADIUS_M = 50.0;                 // yarıçap, metre / radius in metres
8const double MARGIN_M = 5.0;                  // histerezis payı / hysteresis margin
9const byte NEED_FIXES = 3;                    // art arda kaç ölçüm / how many readings in a row
10const int BUZZER_PIN = 8;
11
12TinyGPSPlus gps;
13SoftwareSerial gpsSerial(4, 3);               // RX = D4 ← GPS TX, TX = D3 → GPS RX (bölücüyle / via divider)
14bool outside = false;
15byte outCount = 0, inCount = 0;
16unsigned long lastCheck = 0;
17
18double haversineM(double lat1, double lon1, double lat2, double lon2) {
19  const double R = 6371000.0;                 // Dünya yarıçapı, metre / Earth radius in metres
20  double dLat = radians(lat2 - lat1);
21  double dLon = radians(lon2 - lon1);
22  double a = sin(dLat / 2) * sin(dLat / 2) +
23             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
24  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
25}
26
27void checkFence() {
28  if (!gps.location.isValid() || gps.location.age() > 2000) return;  // eski konumu yok say / ignore stale fixes
29  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;    // zayıf konumu yok say / ignore weak fixes
30  double d = haversineM(HOME_LAT, HOME_LNG, gps.location.lat(), gps.location.lng());
31  if (d > RADIUS_M + MARGIN_M) { outCount++; inCount = 0; }
32  else if (d < RADIUS_M - MARGIN_M) { inCount++; outCount = 0; }
33  if (!outside && outCount >= NEED_FIXES) {
34    outside = true;
35    Serial.println(F("ALARM: bolge disi / outside the fence"));
36  }
37  if (outside && inCount >= NEED_FIXES) {
38    outside = false;
39    Serial.println(F("Bolgeye dondu / back inside"));
40  }
41  Serial.print(F("Mesafe / distance: "));
42  Serial.print(d, 1);
43  Serial.println(F(" m"));
44}
45
46void setup() {
47  Serial.begin(115200);
48  gpsSerial.begin(9600);                      // NEO-6M varsayılan hızı / NEO-6M default baud rate
49  pinMode(BUZZER_PIN, OUTPUT);
50}
51
52void loop() {
53  while (gpsSerial.available()) gps.encode(gpsSerial.read());  // her baytı ayrıştırıcıya ver / feed every byte
54  if (millis() - lastCheck >= 1000) {         // saniyede bir kontrol / check once per second
55    lastCheck = millis();
56    checkFence();
57  }
58  // Bölge dışında 200 ms aç, 800 ms kapat / outside: 200 ms on, 800 ms off
59  bool beep = outside && (millis() % 1000 < 200);
60  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
61}| コードの部分 | 役割 |
|---|---|
| HOME_LAT, HOME_LNG, RADIUS_M | 安全エリアの中心と半径を決める |
| MARGIN_M = 5 | ヒステリシスの余裕。外に出たのは55 m超、戻ったのは45 m未満 |
| NEED_FIXES = 3 | 状態を変える前に何回連続で一致する必要があるか |
| hdop() > 3.0, satellites() < 5 | 弱い測定値を計算から除外する |
| location.age() > 2000 | GPSが黙ったとき、古い位置で判断しないようにする |
| millis() % 1000 < 200 | エリアの外にいる間、毎秒最初の200 msだけブザーを鳴らす |
ESP32で作るSMS通知付きの多角形ジオフェンス
2つ目の版は、土地の実際の形を頂点で定義し、デバイスがエリアを出るとSIM800L経由で位置へのGoogleマップリンク付きのSMSを送ります。ESP32にはハードウェアUARTが3つあるので、GPSはSerial2、SIM800LはSerial1に割り当て、両方を同時に問題なく受信できます。多角形の判定にはレイキャスティング法を使います。点から東へ仮想の光線を引き、多角形の辺と交わる回数を数えます。奇数なら内側、偶数なら外側です。コードはSMSの間を最低10分あけ、デバイスが戻ったときにもSMSを送ります。
1// ESP32 sanal çit (çokgen) + SIM800L ile SMS / ESP32 virtual fence (polygon) + SMS with a SIM800L
2#include <TinyGPSPlus.h>
3
4#define GPS_RX 16                              // ESP32 RX2 ← GPS TX
5#define GPS_TX 17                              // ESP32 TX2 → GPS RX
6#define SIM_RX 26                              // ESP32 RX1 ← SIM800L TXD
7#define SIM_TX 27                              // ESP32 TX1 → SIM800L RXD (1k + 5,6k bölücü / divider)
8const int BUZZER_PIN = 25;
9const char PHONE[] = "+905551112233";          // SMS gidecek numara / number that gets the SMS
10
11// Güvenli bölgenin köşeleri: {enlem, boylam}, sırayla / corners of the safe zone in order: {lat, lng}
12const double POLY[][2] = {
13  {41.015600, 28.978900},
14  {41.015650, 28.980300},
15  {41.014700, 28.980450},
16  {41.014550, 28.979000}
17};
18const int N = sizeof(POLY) / sizeof(POLY[0]);
19const byte NEED_FIXES = 5;                     // 5 ölçüm üst üste / 5 readings in a row
20const unsigned long SMS_COOLDOWN_MS = 600000;  // iki SMS arası en az 10 dk / at least 10 min between SMS
21
22TinyGPSPlus gps;
23HardwareSerial &gpsSerial = Serial2;
24HardwareSerial &sim = Serial1;
25bool outside = false;
26byte outCount = 0, inCount = 0;
27unsigned long lastCheck = 0, lastSms = 0;
28bool smsSent = false;
29
30// Işın atma: nokta çokgenin içinde mi? / ray casting: is the point inside the polygon?
31bool insidePolygon(double lat, double lng) {
32  bool in = false;
33  for (int i = 0, j = N - 1; i < N; j = i++) {
34    bool crosses = (POLY[i][0] > lat) != (POLY[j][0] > lat);
35    if (crosses) {
36      double lngAtLat = (POLY[j][1] - POLY[i][1]) * (lat - POLY[i][0]) / (POLY[j][0] - POLY[i][0]) + POLY[i][1];
37      if (lng < lngAtLat) in = !in;
38    }
39  }
40  return in;
41}
42
43bool waitFor(const char *word, unsigned long timeoutMs) {   // cevapta kelimeyi bekle / wait for a word in the reply
44  String reply = "";
45  unsigned long start = millis();
46  while (millis() - start < timeoutMs) {
47    while (sim.available()) reply += (char)sim.read();
48    if (reply.indexOf(word) >= 0) return true;
49    if (reply.indexOf("ERROR") >= 0) return false;
50  }
51  return false;
52}
53
54bool sendSms(const String &text) {
55  sim.println("AT+CMGF=1");                    // metin modu / text mode
56  if (!waitFor("OK", 2000)) return false;
57  sim.print("AT+CMGS=\"");
58  sim.print(PHONE);
59  sim.println("\"");
60  if (!waitFor(">", 5000)) return false;
61  sim.print(text);
62  sim.write(26);                               // Ctrl+Z: gönder / Ctrl+Z: send
63  return waitFor("+CMGS", 15000);
64}
65
66String mapsLink() {
67  return "https://www.google.com/maps/search/?api=1&query=" +
68         String(gps.location.lat(), 6) + "," + String(gps.location.lng(), 6);
69}
70
71void checkFence() {
72  if (!gps.location.isValid() || gps.location.age() > 2000) return;
73  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;
74  bool in = insidePolygon(gps.location.lat(), gps.location.lng());
75  if (in) { inCount++; outCount = 0; } else { outCount++; inCount = 0; }
76
77  if (!outside && outCount >= NEED_FIXES) {
78    outside = true;
79    smsSent = false;
80    Serial.println("ALARM: bolge disi / outside the fence");
81  }
82  if (outside && inCount >= NEED_FIXES) {
83    outside = false;
84    Serial.println("Bolgeye dondu / back inside");
85    if (millis() - lastSms > SMS_COOLDOWN_MS) {
86      sendSms("Bolgeye dondu / back inside " + mapsLink());
87      lastSms = millis();
88    }
89  }
90  if (outside && !smsSent && (lastSms == 0 || millis() - lastSms > SMS_COOLDOWN_MS)) {
91    smsSent = sendSms("SANAL CIT ALARMI / FENCE ALARM " + mapsLink());
92    lastSms = millis();
93    Serial.println(smsSent ? "SMS gonderildi / sent" : "SMS gonderilemedi / failed");
94  }
95}
96
97void setup() {
98  Serial.begin(115200);
99  gpsSerial.setRxBufferSize(1024);             // SMS sırasında veri taşmasın / room for data while sending SMS
100  gpsSerial.begin(9600, SERIAL_8N1, GPS_RX, GPS_TX);
101  sim.begin(9600, SERIAL_8N1, SIM_RX, SIM_TX);
102  pinMode(BUZZER_PIN, OUTPUT);
103  delay(3000);                                 // SIM800L açılsın / let the SIM800L start
104  sim.println("ATE0");                         // yankıyı kapat / echo off
105  waitFor("OK", 2000);
106}
107
108void loop() {
109  while (gpsSerial.available()) gps.encode(gpsSerial.read());
110  if (millis() - lastCheck >= 1000) {
111    lastCheck = millis();
112    checkFence();
113  }
114  bool beep = outside && (millis() % 1000 < 200);
115  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
116}動物の見守りと庭での使い方
- 牧草地と群れの見守り:群れを率いるヤギや羊に防水の首輪ボックスを付け、アンテナが上を向くようにします。農家の建物まで届かせるなら、LoRaモジュールは通信事業者が不要で、SMSの代わりに数キロメートルの通信距離が得られます。
- 脱走した犬の通知:庭を多角形で定義すれば、門が開いている間に犬が抜け出したとき、位置付きのSMSが届きます。
- ロボット芝刈り機と庭用の車両:ロボットが境界を越えたらモーターを止める出力を追加します。GPSの精度を考え、物理的な境界ワイヤーと併用する追加の安全策として使いましょう。
- バイク、自転車、ボート:駐車する場所に30〜50 mの円を定義し、乗り物がそこを出たら、盗難に備えてSMSを受け取ります。
- キャンプや遠足:子どもたちのグループがキャンプ場から離れたら知らせる携帯アラームです。グループの了解と同意を得たうえでのみ使ってください。
電池寿命:ジオフェンスは何日もつ?
持ち運び型のジオフェンスで最も電力を使うのはGPSです。NEO-6Mは衛星の捕捉中に約47 mA、追尾中に39 mAを消費し、Wi-FiをオフにしたESP32は30〜50 mA、待機中のSIM800Lは約15 mAが必要です。すべてを常にオンにしておくと、3000 mAhの18650セルは約1日しかもちません。解決策は、システムを間欠的に動かすことです。ESP32が決まった間隔でディープスリープから起き、GPSをオンにして測位し、境界を確認してまた眠ります。下の数値は、3000 mAhのセル、ESP32モジュール単体、自己消費電流の小さいLDOを想定したおおよその見積もりです。
| 動作モード | 平均電流 | おおよその電池寿命 |
|---|---|---|
| すべて常時オン(ESP32+NEO-6M+待機中のSIM800L) | 約120 mA | 1日 |
| 5分ごとに30秒測位、その間はディープスリープ、SIM800Lはスリープモード | 約11 mA | 11日 |
| 15分ごとに20秒測位、SIM800Lはアラーム時だけオン | 約2〜3 mA | 6〜8週間 |
間欠動作では2つの点が重要です。1つ目に、素早く測位するには、NEO-6M基板のバックアップ電池が充電されている必要があります。モジュールがエフェメリスを保持していれば数秒で位置が分かりますが(ホットスタート)、数時間以上電源が切れていると、ウォームスタートに30秒以上かかります。2つ目に、PチャネルMOSFETでGPSとSIM800Lを完全に電源オフにすると、スリープモードのままにするより消費電力は少なくなりますが、SIM800Lは起動のたびにネットワークへの登録に10〜30秒かかります。スリープモードとRTCメモリはESP32ディープスリープ、電池の安全は18650リチウムイオン電池とTP4056充電モジュールで解説しています。自分のケースは電池寿命ツールで計算できます。
よくある間違いと対処法
| 症状 | 考えられる原因 | 対処 |
|---|---|---|
| 距離がまったく表示されない | モジュールがまだ位置を見つけていない、またはデバイスが屋内にある | 屋外に出て、最初の測位まで1〜5分待つ |
| デバイスが止まっているのにアラームが鳴る | GPSのずれが半径より大きい | 半径、MARGIN_M、NEED_FIXESを大きくする |
| 距離が数千キロメートルになる | 緯度と経度が逆、または符号の間違い | 緯度を先に書く。南と西の座標はマイナス |
| 多角形がどこでも外側と判定する | 頂点の順番がばらばら、または緯度と経度が逆 | 頂点を境界に沿って順番に{lat, lng}で書く |
| SMSが送られない | SIM800Lの電源が弱い、2Gのエリア外、SIMのPINが有効 | 2 Aを供給できる電源を使い、ATコマンドでテストし、PINを無効にする |
| SMS送信中にESP32が再起動する | SIM800Lと共有している電源で電圧が落ち込む | SIM800Lには電池から専用のラインで給電し、1000 µFのコンデンサーを追加する |
| Unoでときどき位置が乱れる | loop()のdelay()、またはSoftwareSerialのバッファーあふれ | delay()を使わない。必要ならESP32に切り替える |
GPSジオフェンスはGPS、数学、通信を1つのプロジェクトにまとめているので、学びが多く、実際にも役立ちます。まずUnoで円形フェンスを庭で試し、半径を環境に合わせ、その後ESP32とSIM800Lで多角形フェンスとSMSアラームに進みましょう。BlueGraysアプリの「ブザーの警報音」と「Telegram通知付きESP32アラームシステム」プロジェクトで、システムのアラーム部分を配線図とすぐ使えるコードで手順どおりに組み立てられます。
よくある質問
GPSジオフェンスとは?
ジオフェンスは、物理的な柵の代わりにGPSの座標で決める見えない境界です。デバイスがこの安全エリアを出ると、ブザーが鳴るか、持ち主にSMSや通知が届きます。動物の見守り、庭、乗り物の防犯、ロボット芝刈り機に使われています。
Arduinoでジオフェンスを作るには?
NEO-6MのようなGPSモジュールをArduinoかESP32につなぎ、コードで安全エリアを中心と半径、または頂点で定義します。マイコンは毎秒、Haversineの公式か多角形の判定で位置がエリア内かを計算します。デバイスがエリアを出ると、ブザーが鳴り、SIM800LでSMSを送ることもできます。
GPSジオフェンスの精度は?
開けた土地ならNEO-6Mはふつう2〜5メートルの誤差で位置を出しますが、木や建物の近くではずれが10〜30メートルになることがあります。そのため、ジオフェンスの半径は開けた土地で20メートル以上、庭では30〜40メートルにしましょう。連続する複数の測定値の一致とヒステリシスの余裕を組み合わせれば、ほとんどの誤報を防げます。
ジオフェンスにインターネットは必要ですか?
必要ありません。GPSは衛星で動き、ブザー付きのジオフェンスは通信なしで動作します。離れた場所で通知を受けたいなら、SIM800LのSMS、Wi-Fiのある場所ではTelegram、農場のような広い場所ではLoRaを使えます。
仮想フェンスは動物にとって安全ですか?
音と通知だけを使う仮想フェンスなら、動物を傷つけることはありません。市販の首輪の電気パルスは厳しく規制された製品のもので、趣味のプロジェクトで作るべきではありません。首輪のボックスは軽く、防水で、動物の首を締めつけない程度にゆとりを持たせてください。
GPSトラッカーの電池はどのくらいもちますか?
GPS、ESP32、SIM800Lを常にオンにすると、3000 mAhのセルは約1日もちます。デバイスが5〜15分ごとにディープスリープから起きて測位するようにすれば、数週間に延びます。開発ボードの代わりにESP32モジュール単体と自己消費電流の小さいレギュレーターを使うのも大きな差になります。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
ブザーの使い方
呼び鈴やアラームがどうやって音を出すのか、気になったことはありませんか?Arduinoが小さなブザーを短い間隔で鳴らし、音を出す、止める、を繰り返します。電気で音が生まれる仕組みを学び、メロディーを演奏するプロジェクトへの第一歩を踏み出せます。

ESP32でLEDを点滅
ESP32のGPIO出力の基本を学びます。デジタルピンからLEDを点灯・消灯させて、点滅させます。Arduino UNOの定番のLED点滅プロジェクトのESP32版です。Arduino環境で使う基本的な点滅コマンドは同じですが、ESP32のピン配置と3.3 VのGPIO電圧レベルはArduino UNOとは異なります。

ESP32とブザーでメロディーを演奏
パッシブブザーで簡単なメロディー「きらきら星」を演奏します。Arduinoと同じようにtone()とnoTone()で音を鳴らします。ESP32 Arduino Core 3.0+でも同じ構文が使えます。パッシブブザーを使用してください。アクティブブザーではメロディーを演奏できません。

ESP32動体検知アラーム(PIR + ブザー + LED + Telegram)
PIRセンサーが動きを検知するとブザーとLEDを作動させ、同時にTelegramで持ち主に即座に通知するスマート防犯アラームです。アラームが繰り返される頻度を抑えるため、30秒のクールダウン(待ち時間)を設けています。この仕組みはPIRの検知が正しいかを確認したり、誤検知をなくしたりするものではありません。家の防犯、ガレージの監視、倉庫や作業部屋などに使えます。ESP32-CAMなら写真付きの通知を追加でき、通常のESP32 DevKit V1ではテキストで通知します。

ESP32のディープスリープで節電(OLED + RTC RAMカウンター)
ESP32のディープスリープモードは、CPUとほとんどの周辺機器を停止し、消費電流を約10 µAまで抑えます。電池で動くIoT機器に欠かせない機能です。このプロジェクトでは、タイマー(15秒)、外部ピン(EXT0、ボタンはGPIO 33)、タッチ(T0/GPIO 4)の3種類の復帰方法を使います。RTC_DATA_ATTRを付けた変数はディープスリープ中も保持され、起動回数、タイマーによる復帰回数、ボタンによる復帰回数を継続して記録できます。復帰するたびにSSD1306 OLEDディスプレイに復帰理由と回数を表示します。

ESP32温度データロガー(DHT22 + DS1307 RTC + microSD + OLED)
ESP32で日時付きの温度・湿度記録システムを作ります!DHT22で1分ごとに温度と湿度を読み取り、DS1307 RTCから取得した日時とともにmicroSDカードへCSV形式で記録します。OLEDには最新の温度を大きな文字で表示し、湿度のパーセント値、日時、総記録数も表示します。SDカードの/temp_log.csvファイルはExcel、Google Sheets、Pythonのpandasで開いて分析できます。温室の監視、家や部屋の温度管理、実験室のデータ収集、食品の保管環境や養蜂箱の監視に適しています。

ESP32 HTTPClient+天気API(SSD1306 OLED付き)
このプロジェクトでは、ESP32でHTTPClient.hを使い、インターネット経由で天気API(wttr.in)をREST APIとして呼び出します。前のI2C LCD版とは異なり、SSD1306 OLED(128×64)ディスプレイを使うため、大きな文字やベクターアイコンで、1つの画面に豊かな表現ができます。天気を表す7種類のベクターアイコン(晴れ、晴れ時々曇り、曇り、雨、雪、嵐、霧)を実行時に描画するので、ビットマップファイルは不要です。気温は中央に3倍の大きさの文字で表示します。