
Gelijkstroommotor aansturen met de L298N: snelheid en richting met Arduino
Hoe werkt de L298N-motordriver? Het H-brugprincipe, de pinnen ENA, IN1 en IN2, de 5V-jumper en de voedingsbedrading, snelheid met PWM, richting wisselen, code voor een robotauto met twee motoren en gebruik met ESP32 en Pico.
Gelijkstroommotoren zijn de meest gebruikte motoren: ze laten ventilatoren draaien, robotwielen, waterpompen en speelgoedauto's. Maar je kunt een motor niet direct op een Arduino-pin aansluiten: hij trekt veel meer stroom dan de pin kan leveren, en om de draairichting te wijzigen moet je de polariteit omkeren. De L298N-motordriver lost beide problemen tegelijk op: hij laat twee gelijkstroommotoren onafhankelijk van elkaar vooruit en achteruit draaien en regelt hun snelheid met PWM. Je vindt hem in bijna elk project met een robotauto.
Hoe werkt een gelijkstroommotor en waarom heeft hij een driver nodig?
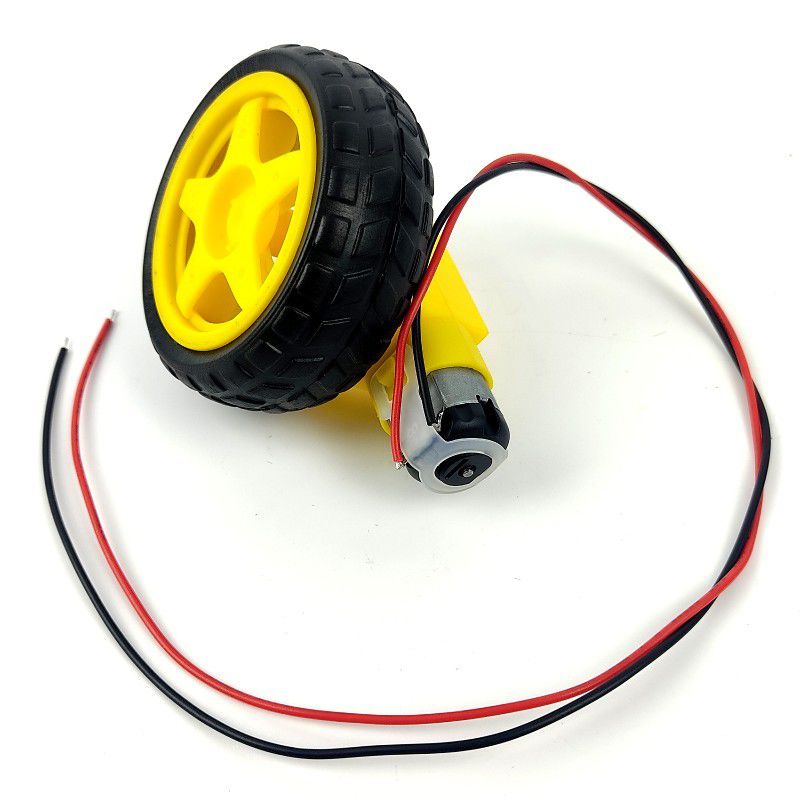
Zet je een spanning over de twee aansluitingen van een gelijkstroommotor, dan draait hij; keer je de polariteit om, dan draait hij de andere kant op; verlaag je de spanning, dan gaat hij langzamer. Zelfs een kleine speelgoedmotor trekt tijdens het draaien honderden milliampères, en meer dan 1 ampère bij het starten of als hij geblokkeerd raakt. Doordat een motor een spoel is, geeft hij bij het uitschakelen bovendien spanningspieken in tegengestelde richting. Een Arduino-pin kan hooguit 20–40 mA leveren en is niet beschermd tegen die pieken; sluit je de motor direct aan, dan maak je de pin kapot en kun je zelfs het board beschadigen.
Wat is een H-brug?
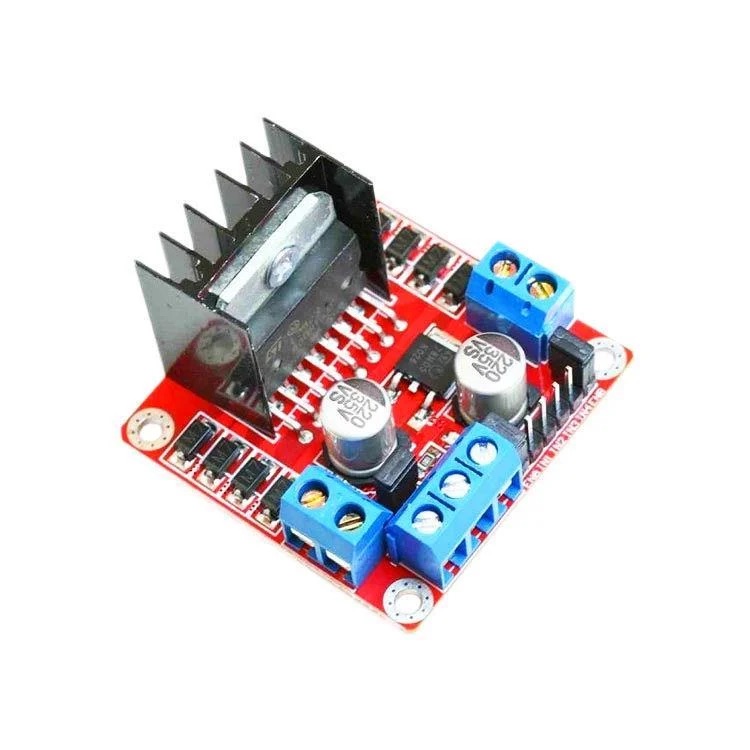
Een motor in beide richtingen laten draaien kan met een H-brug: vier elektronische schakelaars die in de vorm van de letter "H" om de motor zijn gerangschikt. Sluiten twee diagonaal tegenover elkaar liggende schakelaars, dan loopt de stroom in de ene richting door de motor; sluit het andere diagonale paar, dan loopt hij de andere kant op. De L298N-chip bevat twee van zulke H-bruggen, dus hij kan twee motoren onafhankelijk aansturen. Elke motor gebruikt twee richtingspinnen (IN1 en IN2) en één snelheidspin (ENA):
| IN1 | IN2 | ENA | Wat de motor doet |
|---|---|---|---|
| HIGH | LOW | HIGH of PWM | Draait vooruit |
| LOW | HIGH | HIGH of PWM | Draait achteruit |
| HIGH | HIGH | HIGH | Remt en stopt snel |
| Willekeurig | Willekeurig | LOW | Loopt vrij uit en vertraagt vanzelf |
Specificaties van de L298N
| Eigenschap | Waarde |
|---|---|
| Motorvoedingsspanning | 5–35 V (max. 12 V als de 5V-jumper erop zit) |
| Stroom per kanaal | 2 A continu, 3 A piek |
| Logicaspanning | 5 V (de ingangen herkennen ook een 3,3V-signaal) |
| Spanningsverlies | Ongeveer 1,5–3 V (de motor krijgt zoveel minder) |
| Motoren die hij kan aansturen | 2 gelijkstroommotoren of 1 bipolaire stappenmotor |
| Beveiliging | Vrijloopdiodes op de print |
Pinnen en voedingsbedrading van de L298N
| Pin of aansluiting | Functie |
|---|---|
| OUT1, OUT2 | De twee draden van motor A |
| OUT3, OUT4 | De twee draden van motor B |
| 12V (VS) | Motorvoeding: plus van de batterij of adapter |
| GND | Gemeenschappelijke massa: hier komen de min van de batterij en de GND van de Arduino |
| 5V | 5V-uitgang met de 5V-jumper erop, ingang voor de logicavoeding als hij eraf is |
| ENA, ENB | Snelheidsingangen (PWM); met hun jumpers erop draait de motor altijd op volle snelheid |
| IN1, IN2, IN3, IN4 | Richtingsingangen |
Een motor vooruit, achteruit en op verschillende snelheden laten draaien
Haal eerst de jumper van ENA en sluit ENA aan op Arduino-pin D9, IN1 op D8 en IN2 op D7. Sluit de motor aan op OUT1 en OUT2 en een pakket van 2 × 18650-cellen (7,4 V) of 4–6 AA-batterijen op de aansluitingen 12V en GND; verbind GND ook met de GND van de Arduino. De functie motor() hieronder neemt een waarde van -255 tot 255: positief is vooruit, negatief achteruit en nul is remmen. Het idee achter snelheidsregeling staat in Wat is PWM?
1const int ENA = 9;    // hız (PWM) / speed (PWM)
2const int IN1 = 8;
3const int IN2 = 7;
4
5void motor(int speed) {              // -255 … 255
6  if (speed == 0) {                  // fren / brake
7    digitalWrite(IN1, HIGH);
8    digitalWrite(IN2, HIGH);
9    analogWrite(ENA, 255);
10    return;
11  }
12  digitalWrite(IN1, speed > 0);      // ileri ya da geri / forward or backward
13  digitalWrite(IN2, speed < 0);
14  analogWrite(ENA, abs(speed));
15}
16
17void setup() {
18  pinMode(ENA, OUTPUT);
19  pinMode(IN1, OUTPUT);
20  pinMode(IN2, OUTPUT);
21}
22
23void loop() {
24  motor(200);   delay(2000);   // ileri / forward
25  motor(0);     delay(500);    // dur / stop
26  motor(-120);  delay(2000);   // yavaşça geri / slowly backward
27  motor(0);     delay(500);
28}Een robotauto met twee motoren: vooruit, achteruit, links en rechts
Robotauto's hebben geen stuur; ze draaien door de twee wielen met verschillende snelheden en richtingen te laten lopen. Draaien beide motoren vooruit, dan rijdt de auto rechtdoor; draait de linkermotor achteruit en de rechter vooruit, dan draait de auto ter plaatse naar links. De functie drive() hieronder neemt de snelheid van elke motor apart, van -255 tot 255:
1// Sol motor / left motor: ENA=9, IN1=8, IN2=7 — Sağ motor / right motor: ENB=10, IN3=5, IN4=4
2const int ENA = 9, IN1 = 8, IN2 = 7;
3const int ENB = 10, IN3 = 5, IN4 = 4;
4
5void drive(int left, int right) {            // her biri -255 … 255 / each -255 … 255
6  digitalWrite(IN1, left >= 0);  digitalWrite(IN2, left < 0);
7  digitalWrite(IN3, right >= 0); digitalWrite(IN4, right < 0);
8  analogWrite(ENA, abs(left));
9  analogWrite(ENB, abs(right));
10}
11
12void setup() {
13  int pins[] = {ENA, IN1, IN2, ENB, IN3, IN4};
14  for (int p : pins) pinMode(p, OUTPUT);
15}
16
17void loop() {
18  drive(200, 200);   delay(1500);   // ileri / forward
19  drive(-200, 200);  delay(600);    // sola dön / turn left
20  drive(200, -200);  delay(600);    // sağa dön / turn right
21  drive(-180, -180); delay(1000);   // geri / backward
22  drive(0, 0);       delay(1000);   // dur / stop
23}
Plaats een afstandssensor aan de voorkant van de auto en je hebt een robot die stopt en draait als hij een obstakel ziet; voor de sensor zelf, zie HC-SR04-afstandssensor. Gebruik je de Servo-bibliotheek op een Uno, let dan op: die schakelt PWM op pin 9 en 10 uit, dus verplaats ENA en ENB naar pin 5 en 6.
L298N met de ESP32 en Raspberry Pi Pico
De ingangen van de L298N zien alles boven ongeveer 2,3 V als HIGH, dus ze werken direct met de 3,3V-signalen van de ESP32 en Pico; de logicavoeding van de module moet nog steeds 5 V zijn. Op de ESP32 kun je dezelfde Arduino-code gebruiken met PWM-geschikte pinnen voor ENA en ENB (bijvoorbeeld GPIO 25 en 26); pin 34–39 kunnen geen uitgang zijn. Op de Pico met MicroPython ziet het aansturen van één motor er zo uit:
1from machine import Pin, PWM
2import time
3
4ena = PWM(Pin(15), freq=1000)
5in1 = Pin(14, Pin.OUT)
6in2 = Pin(13, Pin.OUT)
7
8def motor(speed):                   # -100 … 100
9    in1.value(speed > 0)
10    in2.value(speed < 0)
11    ena.duty_u16(int(abs(speed) * 655.35))
12
13while True:
14    motor(80);  time.sleep(2)       # ileri / forward
15    motor(0);   time.sleep(0.5)     # dur / stop
16    motor(-50); time.sleep(2)       # geri / backward
L298N, TB6612FNG of MOSFET?
| Driver | Voordelen | Nadelen | Het best voor |
|---|---|---|---|
| L298N | Goedkoop, robuust, 2 A per kanaal | Ongeveer 2 V verlies, wordt heet, groot | Hobbyrobots, motoren van 6–12 V |
| TB6612FNG | Klein, efficiënt (MOSFET), geschikt voor 3,3 V | 1,2 A continu, max. 13,5 V | Kleine robots op batterijen |
| L9110S | Zeer klein en goedkoop | Ongeveer 800 mA per kanaal | Minimotoren |
| Enkele MOSFET (zoals de IRLZ44N) | Zeer efficiënt, hoge stroom | Slechts één richting | Ventilatoren, pompen, ledstrips |
Hoef je een motor alleen aan en uit te schakelen, dan volstaat een relais, maar daarmee kun je de snelheid niet regelen; we vergeleken de twee in Wat is een relaismodule? Om een geschikte transistor of MOSFET te kiezen, kun je de tool Transistors bekijken.
Projectideeën met de L298N
- Robot die obstakels ontwijkt: een auto die obstakels ziet met een HC-SR04 en van richting verandert.
- Auto met Bluetooth-besturing: een robot die je via een HC-05 met een app op je telefoon bestuurt.
- Auto met joystickbesturing: zet de twee assen van een joystick om in de snelheden van twee motoren; details in Een joystickmodule gebruiken.
- Lijnvolgrobot: een auto die met infraroodsensoren een zwarte lijn op de vloer volgt.
- Automatisch gordijn: een gemotoriseerd systeem dat het gordijn opent als het licht wordt in de ochtend en 's avonds sluit.
- Lopende band: een kleine lopende band waarvan je de snelheid met een potmeter instelt.
Veelvoorkomende fouten en hoe je ze oplost
- De led op de print brandt, maar de motor draait niet: de massa's zijn niet gedeeld, de ENA-jumper is verwijderd maar de pin is niet aangesloten, of de PWM-waarde is te laag.
- De Arduino reset als de motor draait: de motor en de Arduino delen een zwakke voeding; voed ze apart en soldeer een condensator van 100 nF over de motoraansluitingen.
- De motor is erg traag en zwak: de L298N slokt ongeveer 2 V op; verhoog de batterijspanning (bijvoorbeeld 2 × 18650) of gebruik een efficiëntere driver.
- De motor draait maar één kant op: een van de IN-pinnen is niet aangesloten, of de code schrijft voor beide richtingen dezelfde waarden.
- De L298N wordt erg heet: de motor trekt te veel stroom; zorg dat de koelplaat vrij ligt en kies zo nodig een krachtiger driver.
- Een 9V-blokbatterij gebruiken: die kan geen hoge stroom leveren en is snel leeg; gebruik een oplaadbare 18650 of een AA-pakket.
Heb je motorbesturing met de L298N onder de knie, dan staat de deur naar robotprojecten open. In de BlueGrays-app vind je projecten als de L298N-auto met Bluetooth-besturing en de robot die obstakels ontwijkt, stap voor stap met schakelschema's en code.
Veelgestelde vragen
Hoeveel motoren kan de L298N aansturen?
Omdat de L298N twee H-bruggen bevat, kan hij twee gelijkstroommotoren onafhankelijk aansturen, vooruit en achteruit en op verschillende snelheden. Door beide kanalen samen te gebruiken kan hij ook één bipolaire stappenmotor aansturen.
Waar dient de 5V-jumper op de L298N voor?
Zit de jumper erop, dan maakt de ingebouwde regelaar 5 V uit de motorvoeding om de chip te voeden; die 5 V kun je ook gebruiken om de Arduino te voeden. Is de motorvoeding hoger dan 12 V, dan kan de regelaar oververhit raken, dus haal de jumper eraf en geef een aparte 5 V op de 5V-pin.
Welke batterij sluit ik aan op de L298N?
Voor kleine motoren van 6–9 V zijn 2 × 18650-lithiumcellen (7,4 V) of 6 AA-batterijen (9 V) een goede keuze. Omdat de L298N ongeveer 2 V verliest, kies je een voeding die iets boven de nominale spanning van de motor ligt. 9V-blokbatterijen leveren niet genoeg stroom om motoren aan te sturen.
Waarom de ENA-jumper verwijderen?
Zit de jumper op ENA, dan draait de motor altijd op volle snelheid. Om de snelheid te regelen haal je de jumper eraf en sluit je de ENA-pin aan op een van de PWM-pinnen van de Arduino; dan stel je de snelheid met analogWrite in van 0 tot 255.
Waarom draait mijn motor niet op lage snelheden?
Een motor heeft een bepaalde minimale spanning nodig om de wrijving te overwinnen en in beweging te komen, en het spanningsverlies van de L298N maakt dat lastiger. Meestal gonst de motor alleen als de PWM-waarde onder 80–120 komt. Stel in je code een minimumsnelheid in of gebruik een voeding met een hogere spanning.
Werkt de L298N met de ESP32 en Raspberry Pi Pico?
Ja. De ingangspinnen van de L298N herkennen een 3,3V-signaal als HIGH, dus hij kan direct op de ESP32 en Pico worden aangesloten. De logicakant van de module moet nog steeds op 5 V werken en alle massa's moeten gedeeld zijn.
Projecten om hierna te bouwen
Alle projecten bekijken
Auto met Bluetooth-besturing en L298N
Verander je telefoon in een afstandsbediening en bestuur je eigen robotauto. De Arduino ontvangt via een Bluetooth-module commando's van een afstandsbedieningsapp op je telefoon en laat de wielen…

Obstakelvermijdende robot
Zin om een slim voertuig te bouwen dat zelf zijn weg vindt? De obstakelvermijdende robot scant voortdurend zijn omgeving dankzij de ultrasone sensor voorop.

Servo's bedienen met joystick
Stuur twee motoren aan met een joystick, net als bij het draaien van een bewakingscamera.

ESP32-servomotor (bediening met potentiometer)
In dit project bedien je een SG90-servomotor met een potentiometer. De analoge waarde van de potentiometer zet je om naar het bereik van 0–180 graden en zo stel je de servohoek in. De ESP32Servo-bibliotheek maakt het servosignaal op geschikte GPIO-pinnen van de ESP32 die als uitgang kunnen dienen; dit project gebruikt GPIO 18. Dit is een basismethode voor robotarmen, cameragimbals en automatische deurmechanismen.
Led bedienen met joystick
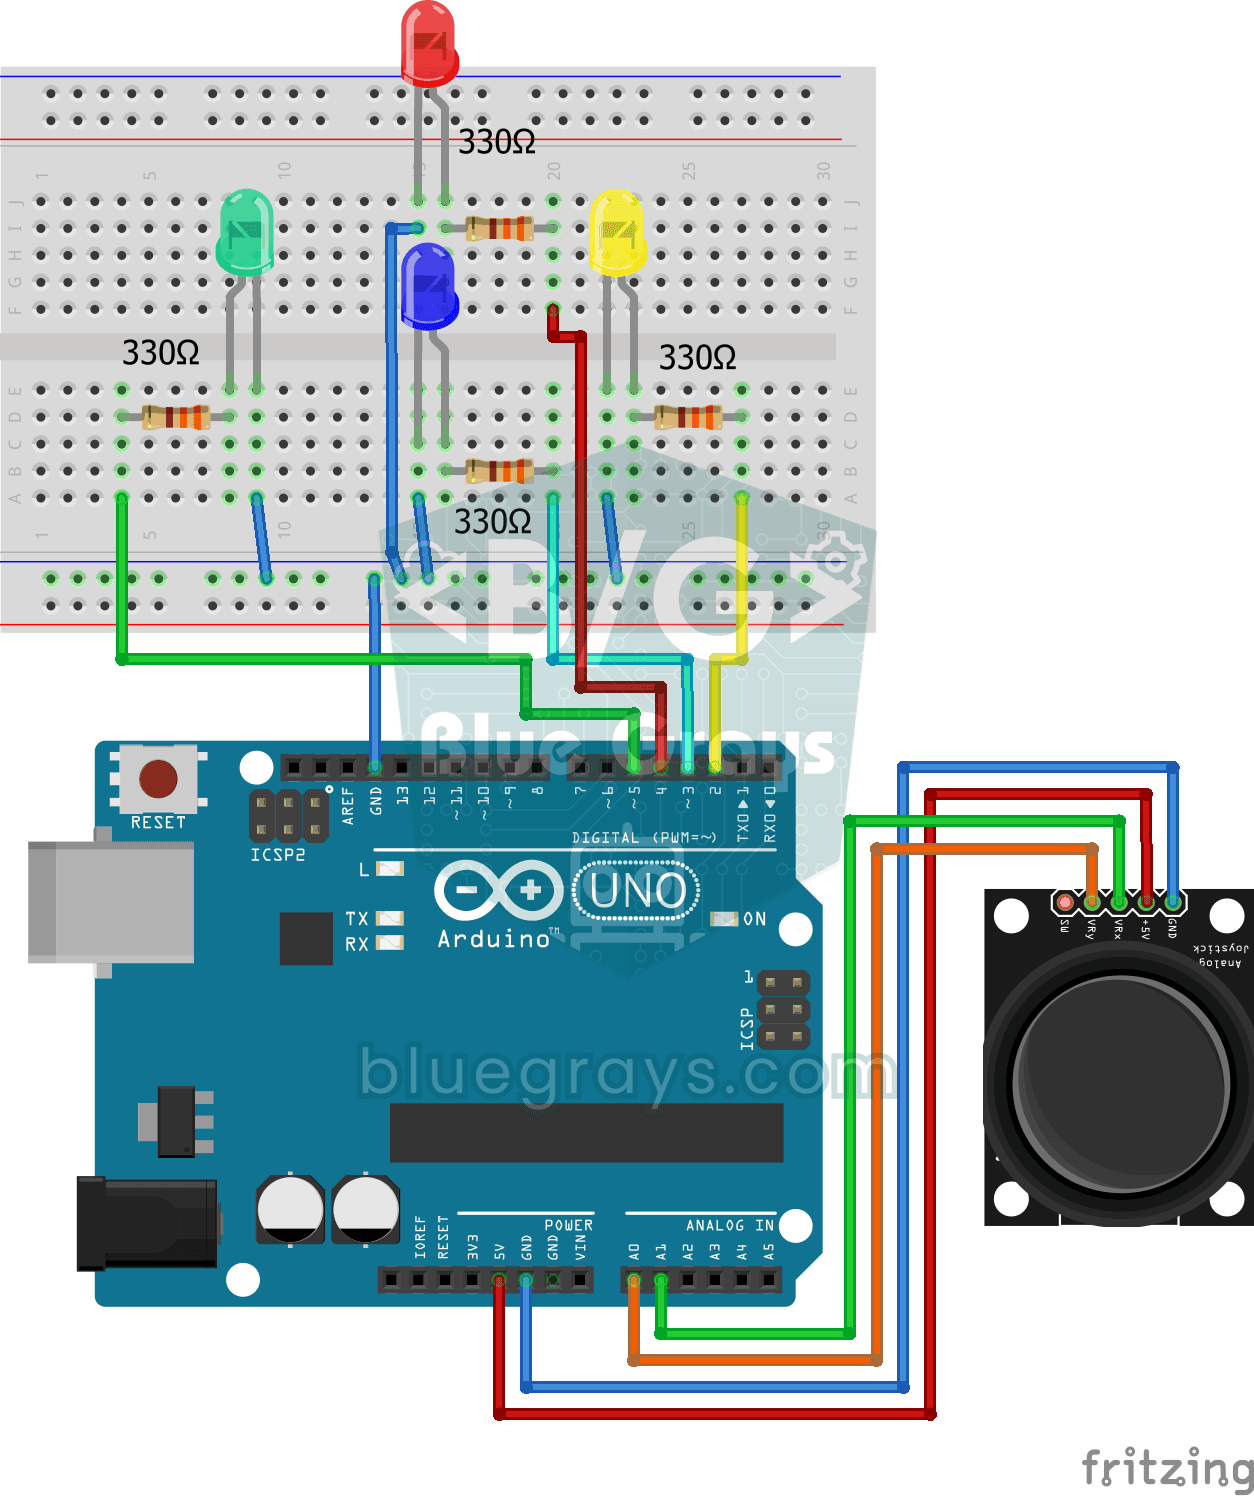
Duw het stokje van de joystick helemaal in een richting en de led voor die richting gaat branden: er zijn vier kleuren voor rechts, links, omhoog en omlaag.

ESP32 HC-SR04 ultrasone afstandssensor
De ultrasone sensor HC-SR04 meet afstand door te timen hoe lang zijn geluidspuls erover doet om van een voorwerp terug te kaatsen (time of flight). In dit project stuurt de ESP32 een puls van 10 microseconden naar de TRIG-pin en leest hij de echotijd met pulseIn() van de ECHO-pin. De afstand wordt in cm getoond op een 16x2 I2C-LCD. De HC-SR04 werkt op 5V, dus de ECHO-pin heeft een spanningsdeler nodig, anders raakt de 3,3V-GPIO van de ESP32 beschadigd.

ESP32 parkeersensor (HC-SR04 + 5-ledbalk + buzzer + OLED)
De ESP32-versie van een parkeersensor voor auto's! De HC-SR04-ultrasoonsensor meet de afstand tot het voorwerp ervoor. Naarmate je dichterbij komt, vult een balk van 5 leds zich (groen → geel → rood) en piept de buzzer sneller. Heel dichtbij (onder 10 cm) klinkt een continu alarm en branden alle leds. Het SSD1306 OLED-display toont de live afstand in cm in grote tekst, plus een statusbericht.

Afstand meten met HC-SR04 (Serial-weergave)
De HC-SR04-sensor werkt net als een vleermuis die in het donker zijn weg vindt: hij stuurt een geluid uit dat je niet kunt horen, luistert naar de echo en meet hoe ver het object voor hem staat.