
Een joystickmodule gebruiken: de X-Y-assen en de knop uitlezen met Arduino
Hoe werkt een analoge joystickmodule (KY-023)? De pins VRx, VRy en SW, bedrading op Arduino, dode zone en kalibratie, richtingsdetectie, een servo aansturen met een joystick, code voor ESP32 en Pico.
Een joystickmodule is de Arduino-vriendelijke versie van de thumbsticks op gamecontrollers. Als je de stick naar links en rechts en naar voren en achteren beweegt, geeft hij zijn positie door op twee assen, en als je de stick indrukt, wordt een knop erin ingedrukt. Het is de handigste invoer voor afstandsbedieningen van robotauto's, pan-tilt-cameramontages, ledmatrixspelletjes en displaymenu's. Het meest gebruikte model heet ook wel de KY-023.
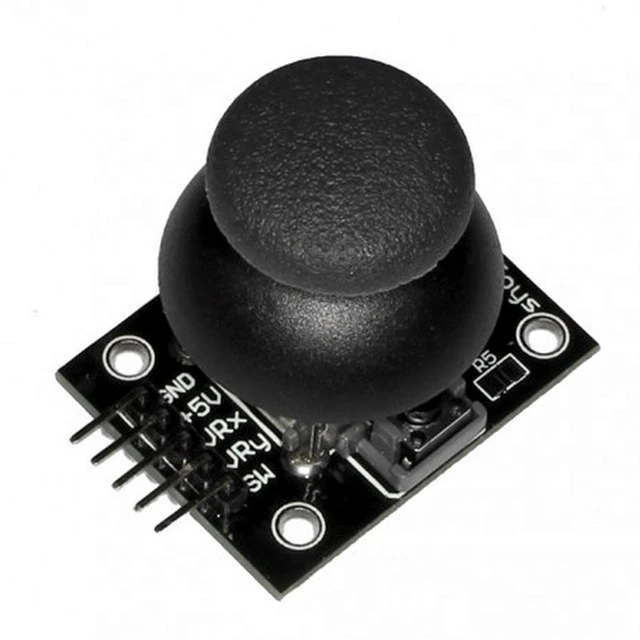
Hoe werkt een joystickmodule?
Onder de stick zitten twee potentiometers van 10 kΩ die haaks op elkaar staan: de ene meet de beweging op de X-as, de andere op de Y-as. Elke potentiometer werkt als spanningsdeler; als de stick in het midden staat, geeft de loper ongeveer 2,5 V en leest analogRead() ongeveer 512. Duw je de stick naar het ene uiteinde, dan nadert de waarde 0; duw je hem naar het andere, dan nadert hij 1023. Druk je de stick in, dan verbindt een kleine knop de SW-pin met GND.
| Positie van de stick | VRx (X) | VRy (Y) |
|---|---|---|
| Midden (losgelaten) | ~512 | ~512 |
| Helemaal naar links | ~0 | ~512 |
| Helemaal naar rechts | ~1023 | ~512 |
| Helemaal omhoog | ~512 | ~0 |
| Helemaal omlaag | ~512 | ~1023 |
Welke richting 0 geeft en welke 1023, hangt af van hoe je de module vasthoudt. Als de richtingen anders zijn dan in deze tabel terwijl de pins naar je toe wijzen, geen zorgen; je kunt een as in code eenvoudig omkeren door de waarde van 1023 af te trekken.
Pinout en bedrading van de joystick
| Pin | Functie | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|---|
| GND | Massa | GND | GND | GND |
| +5V | Voeding | 5V | 3V3 | 3V3 |
| VRx | X-as (analoog) | A0 | GPIO 34 | GP26 |
| VRy | Y-as (analoog) | A1 | GPIO 35 | GP27 |
| SW | Knop (naar GND als je indrukt) | D2 | GPIO 25 | GP15 |
Een joystick uitlezen met Arduino
De onderstaande code leest beide assen en de knop uit en toont ze in de Serial Monitor. Omdat de knop bij indrukken met GND verbindt en de meeste modules geen pull-upweerstand hebben, moet de SW-pin als INPUT_PULLUP worden ingesteld; zo lees je HIGH als de knop los is en LOW als hij is ingedrukt.
1const int X_PIN = A0;
2const int Y_PIN = A1;
3const int SW_PIN = 2;
4
5void setup() {
6  pinMode(SW_PIN, INPUT_PULLUP);   // basınca LOW / LOW when pressed
7  Serial.begin(9600);
8}
9
10void loop() {
11  int x = analogRead(X_PIN);       // 0–1023, ortada ~512 / ~512 at center
12  int y = analogRead(Y_PIN);
13  bool pressed = digitalRead(SW_PIN) == LOW;
14
15  Serial.print("X: ");  Serial.print(x);
16  Serial.print("  Y: "); Serial.print(y);
17  Serial.print("  Buton / button: ");
18  Serial.println(pressed ? "basılı / pressed" : "-");
19  delay(100);
20}Dode zone en kalibratie
In de praktijk is de waarde niet precies 512 als de stick losgelaten is; je leest zoiets als 495 of 525 en de waarde schommelt een paar eenheden. Corrigeer je dat niet, dan kruipt je robotauto vooruit of trilt de servo, terwijl je de joystick niet aanraakt. De oplossing heeft twee stappen: meet en bewaar de middenwaarde bij het opstarten (kalibratie) en negeer kleine afwijkingen rond het midden (een dode zone). De onderstaande functie zet elke as om in een schone waarde van -100 tot +100 met het midden op precies 0:
1int centerX, centerY;
2const int DEAD_ZONE = 40;
3
4int readAxis(int pin, int center) {
5  int v = analogRead(pin) - center;
6  if (abs(v) < DEAD_ZONE) return 0;                              // ölü bölge / dead zone
7  if (v > 0) return map(v, DEAD_ZONE, 1023 - center, 0, 100);    // sağ ya da aşağı / right or down
8  return map(v, -center, -DEAD_ZONE, -100, 0);                   // sol ya da yukarı / left or up
9}
10
11void setup() {
12  Serial.begin(9600);
13  centerX = analogRead(A0);   // açılışta joystick'e dokunma / don't touch it at startup
14  centerY = analogRead(A1);
15}
16
17void loop() {
18  Serial.print(readAxis(A0, centerX));
19  Serial.print(", ");
20  Serial.println(readAxis(A1, centerY));
21  delay(50);
22}
Richtingen detecteren: omhoog, omlaag, links, rechts
In games en menu's heb je vaak alleen de richting nodig, niet de exacte positie. Door de waarden met twee drempels te vergelijken, maak je van de joystick een richtingstoetsenkruis met vier richtingen. Bij menunavigatie wil je dat elke duw als één stap telt, dus de code gebruikt een korte delay of negeert nieuwe stappen totdat de stick terug is in het midden.
1void loop() {
2  int x = analogRead(A0);
3  int y = analogRead(A1);
4  if (x < 300)      Serial.println("Sol / left");
5  else if (x > 700) Serial.println("Sağ / right");
6  else if (y < 300) Serial.println("Yukarı / up");
7  else if (y > 700) Serial.println("Aşağı / down");
8  delay(150);
9}
Een servomotor aansturen met een joystick
Door één joystickas om te zetten naar 0–180 graden kun je een servomotor met de hand sturen; met twee assen en twee servo's krijg je een pan-tilt-montage die een camera links-rechts en omhoog-omlaag draait. Voor de bedrading van servo's en waarschuwingen over de voeding, zie Wat is een servomotor?
1#include <Servo.h>
2
3Servo panServo;
4
5void setup() {
6  panServo.attach(9);
7}
8
9void loop() {
10  int x = analogRead(A0);
11  int angle = map(x, 0, 1023, 0, 180);   // joystick → açı / joystick → angle
12  panServo.write(angle);
13  delay(15);
14}
Joysticks met de ESP32 en Raspberry Pi Pico
De ADC van de ESP32 is 12-bit en geeft waarden van 0 tot 4095, maar omdat de ADC niet lineair is, komt de middenwaarde vaak uit rond 1800–1950 in plaats van 2048. Daardoor is de bovenstaande kalibratiemethode op de ESP32 nog belangrijker. Als je Wi-Fi gebruikt, sluit je de assen aan op ADC1-pins (GPIO 32–39). Op de Pico zijn de analoge ingangen GP26–GP28 en geeft read_u16() waarden van 0 tot 65535:
1from machine import ADC, Pin
2import time
3
4x_axis = ADC(26)                        # GP26 → VRx
5y_axis = ADC(27)                        # GP27 → VRy
6button = Pin(15, Pin.IN, Pin.PULL_UP)   # SW, basınca 0 / 0 when pressed
7
8while True:
9    x = x_axis.read_u16()               # 0–65535, ortada ~32768 / ~32768 at center
10    y = y_axis.read_u16()
11    print(x, y, "BASILI / PRESSED" if button.value() == 0 else "")
12    time.sleep(0.1)
Projectideeën met een joystick
- Afstandsbediening voor een robotauto: sluit de joystick aan op een zenderboard en stuur commando's naar de auto via een nRF24L01 of Bluetooth.
- Pan-tilt-camera: richt een camera in elke richting met twee servo's en één joystick.
- Snake op een ledmatrix: stuur de slang op een 8x8-matrix met de joystick.
- Displaymenu: navigeer met omhoog en omlaag door opties en kies met de knop; voor de displaykant zie Een I2C-LCD-display gebruiken.
- Kleurkiezer: bestuur een RGB-led door de kleur in te stellen met de X-as en de helderheid met de Y-as.
- Computermuis: maak van de joystick een echte USB-muis met een Arduino Leonardo of Pro Micro.
Veelgemaakte fouten en hoe je ze oplost
- De knop lijkt ingedrukt terwijl hij dat niet is: de SW-pin is niet ingesteld als INPUT_PULLUP; de pin zweeft, dus je leest willekeurige waarden.
- De waarde is in rust niet 512 en schommelt: dit is normaal; kalibreer bij het opstarten en voeg een dode zone toe.
- De assen zijn omgekeerd of verwisseld: het hangt af van de stand van de module; trek de waarde af van 1023 of verwissel de draden van VRx en VRy.
- Het midden is op de ESP32 niet 2048: de ADC van de ESP32 is niet lineair; meet het midden bij het opstarten en reken daarmee verder.
- De servo trilt of de Arduino reset: de servo overbelast de 5 V van de Arduino; voed de servo met een aparte 5V-voeding en verbind de massa's met elkaar.
Een joystick is eigenlijk gewoon twee potentiometers en een knop, dus Wat is een potentiometer? en Een drukknop aansluiten op Arduino versterken wat je hier hebt geleerd. In de BlueGrays-app vind je projecten met joystick, led en servo en een Snake-spel op een ledmatrix, met schakelschema's en code.
Veelgestelde vragen
Waar dienen de pins van de joystickmodule voor?
GND en +5V zijn de voedingspins. VRx en VRy geven de positie op de X- en Y-as als analoge spanning en worden aangesloten op analoge pins. SW is de knopuitgang, die met GND verbindt als je de stick indrukt, en gaat naar een digitale pin die is ingesteld als INPUT_PULLUP.
Waarom leest mijn joystick in het midden niet precies 512?
Potentiometers en mechanische onderdelen zijn niet perfect; in rust ligt de waarde meestal ergens tussen 490 en 530 en schommelt hij een paar eenheden. Als je de middenwaarde bij het opstarten meet en bewaart en een dode zone van ±30–50 gebruikt, is het probleem opgelost.
Waarom schakelt de SW-pin willekeurig tussen LOW en HIGH?
De meeste joystickmodules hebben geen pull-upweerstand voor de knop, dus de pin zweeft alsof hij niet is aangesloten. Schakel de interne pull-up van de Arduino in met pinMode(SW_PIN, INPUT_PULLUP) en je leest HIGH als de knop los is en LOW als hij is ingedrukt.
Hoeveel servo's kan ik met één joystick aansturen?
Een joystick heeft twee assen, dus je kunt twee servo's onafhankelijk aansturen, ideaal voor een pan-tilt-camera. Voor meer servo's voeg je een tweede joystick toe; de 6 analoge pins van de Arduino Uno zijn genoeg voor maximaal drie joysticks.
Kan ik een joystick als draadloze afstandsbediening gebruiken?
Ja. Sluit de joystick aan op één Arduino en stuur de waarden naar een ander board met een nRF24L01-radiomodule, een HC-05-Bluetoothmodule of ESP-NOW tussen twee ESP32's. De meeste projecten met robotauto's en afstandsbedieningen zijn zo gebouwd.
Werkt de joystickmodule met de ESP32 en Raspberry Pi Pico?
Ja, maar voed hem dan via de 3V3-pin. De waarden lopen van 0 tot 4095 op de ESP32 en van 0 tot 65535 op de Pico. Gebruik op de ESP32 ADC1-pins (GPIO 32–39), die werken terwijl Wi-Fi aan staat, en kalibreer de middenwaarde bij het opstarten.
Projecten om hierna te bouwen
Alle projecten bekijken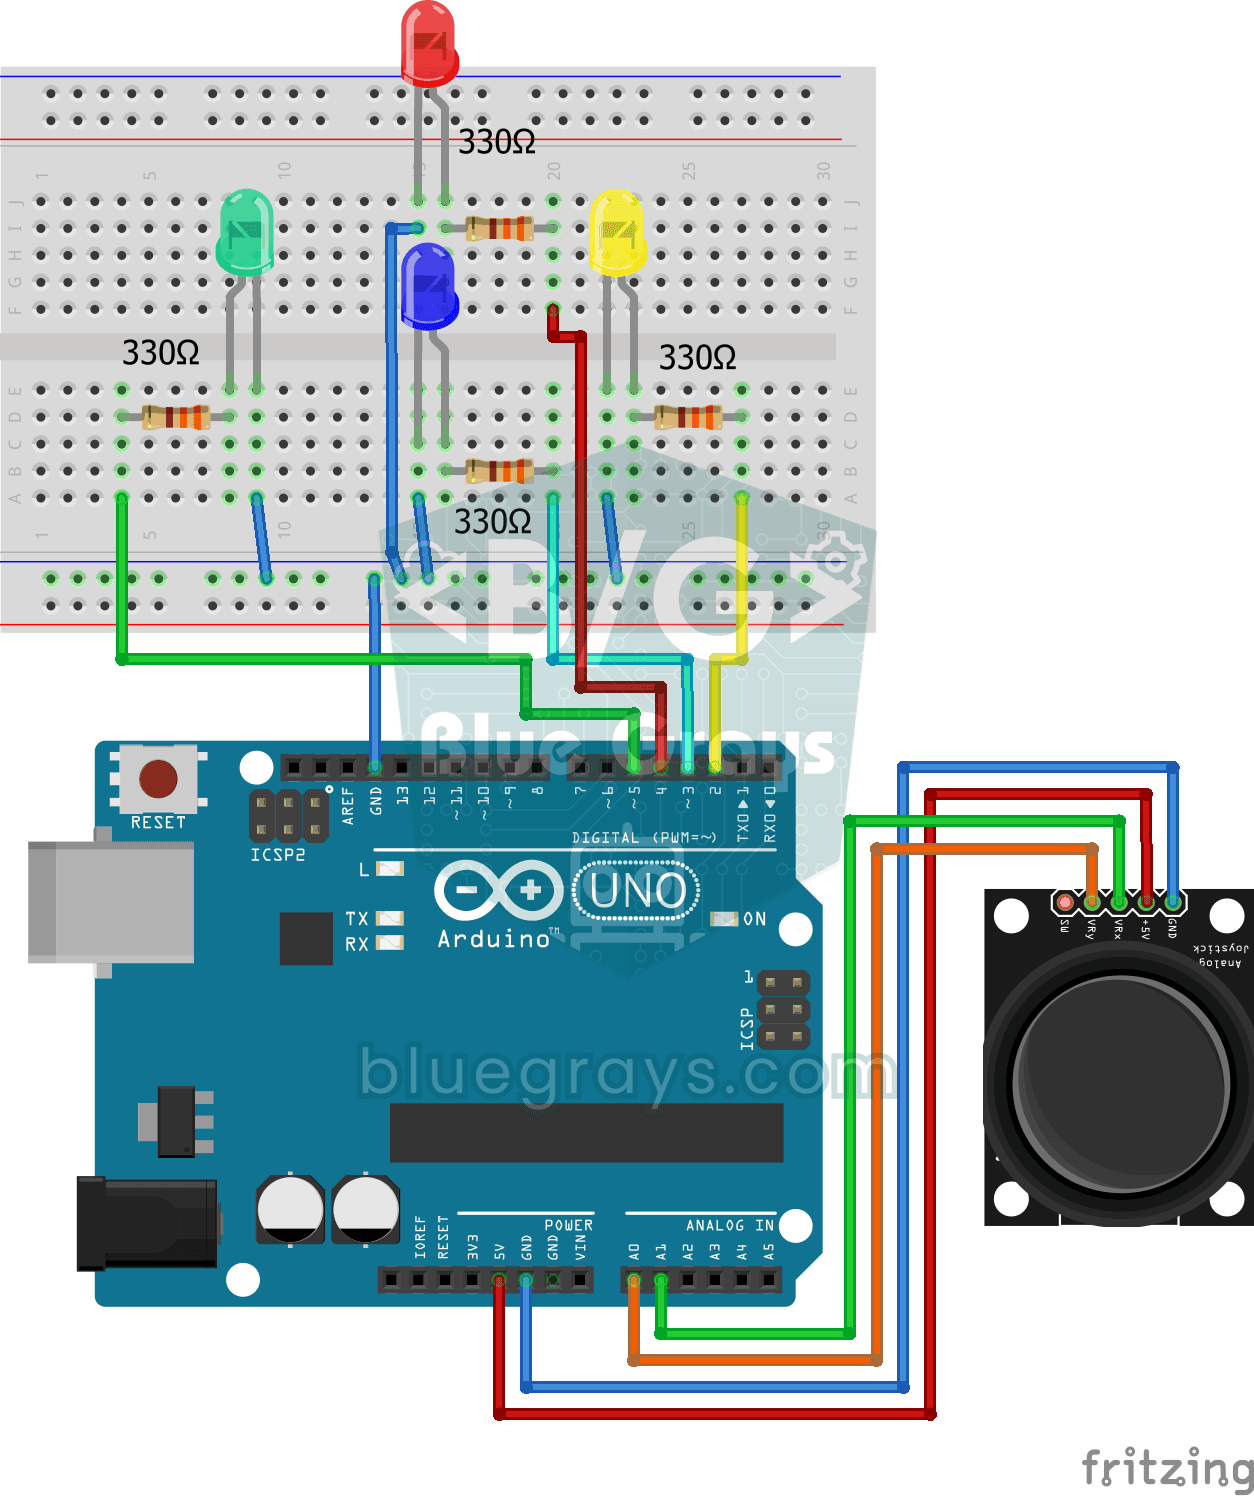
Led bedienen met joystick
Duw het stokje van de joystick helemaal in een richting en de led voor die richting gaat branden: er zijn vier kleuren voor rechts, links, omhoog en omlaag.

Servo's bedienen met joystick
Stuur twee motoren aan met een joystick, net als bij het draaien van een bewakingscamera.

Pixelslang 8x8-matrix
Bouw het klassieke slangenspel zelf en speel het. Op een kleurrijke 8x8-lichtmatrix stuur je met een joystick een groene slang en eet je rode appels.

Matrixslang 16x16
Het klassieke slangenspel, nu op een enorm ledscherm van 256 lichtjes. Je stuurt de groene slang met een joystick en verzamelt rode appels.

ESP32-servomotor (bediening met potentiometer)
In dit project bedien je een SG90-servomotor met een potentiometer. De analoge waarde van de potentiometer zet je om naar het bereik van 0–180 graden en zo stel je de servohoek in. De ESP32Servo-bibliotheek maakt het servosignaal op geschikte GPIO-pinnen van de ESP32 die als uitgang kunnen dienen; dit project gebruikt GPIO 18. Dit is een basismethode voor robotarmen, cameragimbals en automatische deurmechanismen.

Paddleballspel - SSD1306
Een bal, twee batjes en jij: op een klein OLED-scherm speel je tafeltennis, een van de allereerste videogames.

OLED T-Rex Run: Arduino-dinosaurusspel
Het dinosaurusspel dat verschijnt als je internet wegvalt, nu op je bureau: de dinosaurus rent over het kleine OLED-scherm, cactussen komen op je af en jij springt met één knop.

Arduino-lcd-runnerspel
Zijwaarts scrollend endless-runnerspel op een 16x2-tekens-lcd. De held rent vanzelf en de speler springt over obstakels met een druk op de knop. Op de bovenste en onderste regel verschijnen willekeurige obstakels. Een passieve buzzer speelt een openingsmelodie, een springgeluid, een feestgeluid bij 50 punten en een eindmelodie. Bij het opstarten verschijnt "BlueGrays - Arduino Projects". De score staat rechtsboven.