
Wat is een servomotor? Servo's aansturen met Arduino
Wat is een servomotor, hoe werkt hij en hoe sluit je hem aan op Arduino? SG90 vs MG90S vs MG996R, de Servo-bibliotheek, servo's voeden en veelgemaakte fouten.
Een servomotor is een kleine motor waarvan de as naar een ingestelde hoek draait en daar blijft staan. Een gewone gelijkstroommotor blijft draaien; een servo gaat precies naar 90 graden als je 90 graden vraagt en houdt de belasting daar vast. Robotarmen, pan-tilt-camerahouders, automatische deursloten en de roeren van modelvliegtuigen worden allemaal door servo's bewogen.
Hoe werkt een servomotor?
In een servo zitten vier onderdelen: een kleine gelijkstroommotor, een tandwielkast die het toerental verlaagt en het koppel verhoogt, een potentiometer die de positie van de as meet en een regelschakeling die alles aanstuurt. De regelschakeling vergelijkt voortdurend de gevraagde hoek met de hoek die de potentiometer meet en laat de motor draaien tot het verschil nul is. Dankzij deze gesloten lus houdt de servo zijn positie vast, ook onder belasting.
De hoek wordt als PWM-signaal naar de servo gestuurd: elke 20 ms (50 Hz) komt er een puls binnen en de pulsbreedte bepaalt de hoek. Ongeveer 1 ms betekent 0°, 1,5 ms betekent 90° en 2 ms betekent 180°. De meeste servo's accepteren een bereik van 0,5–2,5 ms; de exacte waarden verschillen een beetje per model.
Servodraden en bedrading
| Kleur van de draad | Functie | Waar het op de Arduino heen gaat |
|---|---|---|
| Bruin / zwart | GND (massa) | GND |
| Rood | Voeding (+4,8–6 V) | 5V of een externe voeding van 5–6 V |
| Oranje / geel / wit | Signaal (PWM) | Elke digitale pin (bijv. 9) |
Welke servo kies ik?
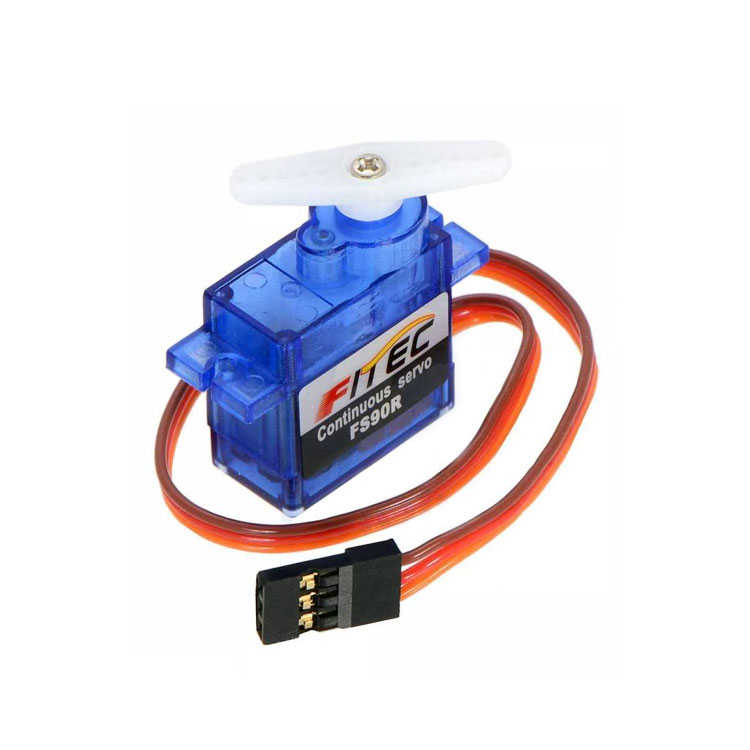
| Model | Koppel (ca.) | Tandwielen | Geschikt voor |
|---|---|---|---|
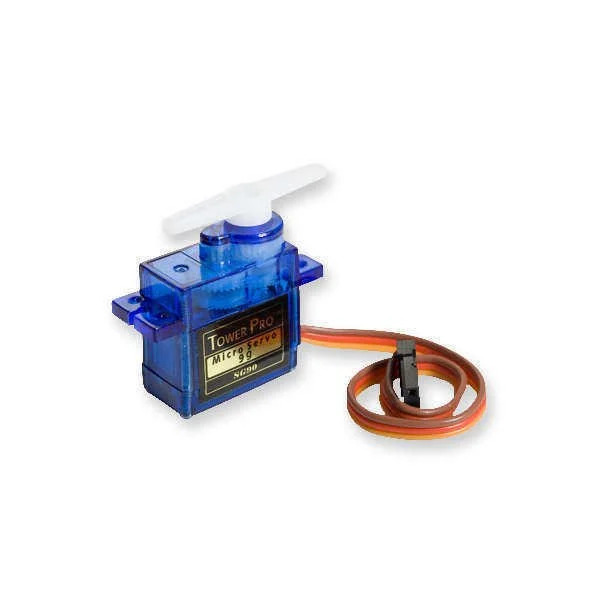
| SG90 | 1,8 kg·cm | Kunststof | Lichte klussen, eerste experimenten, pan-tilt |
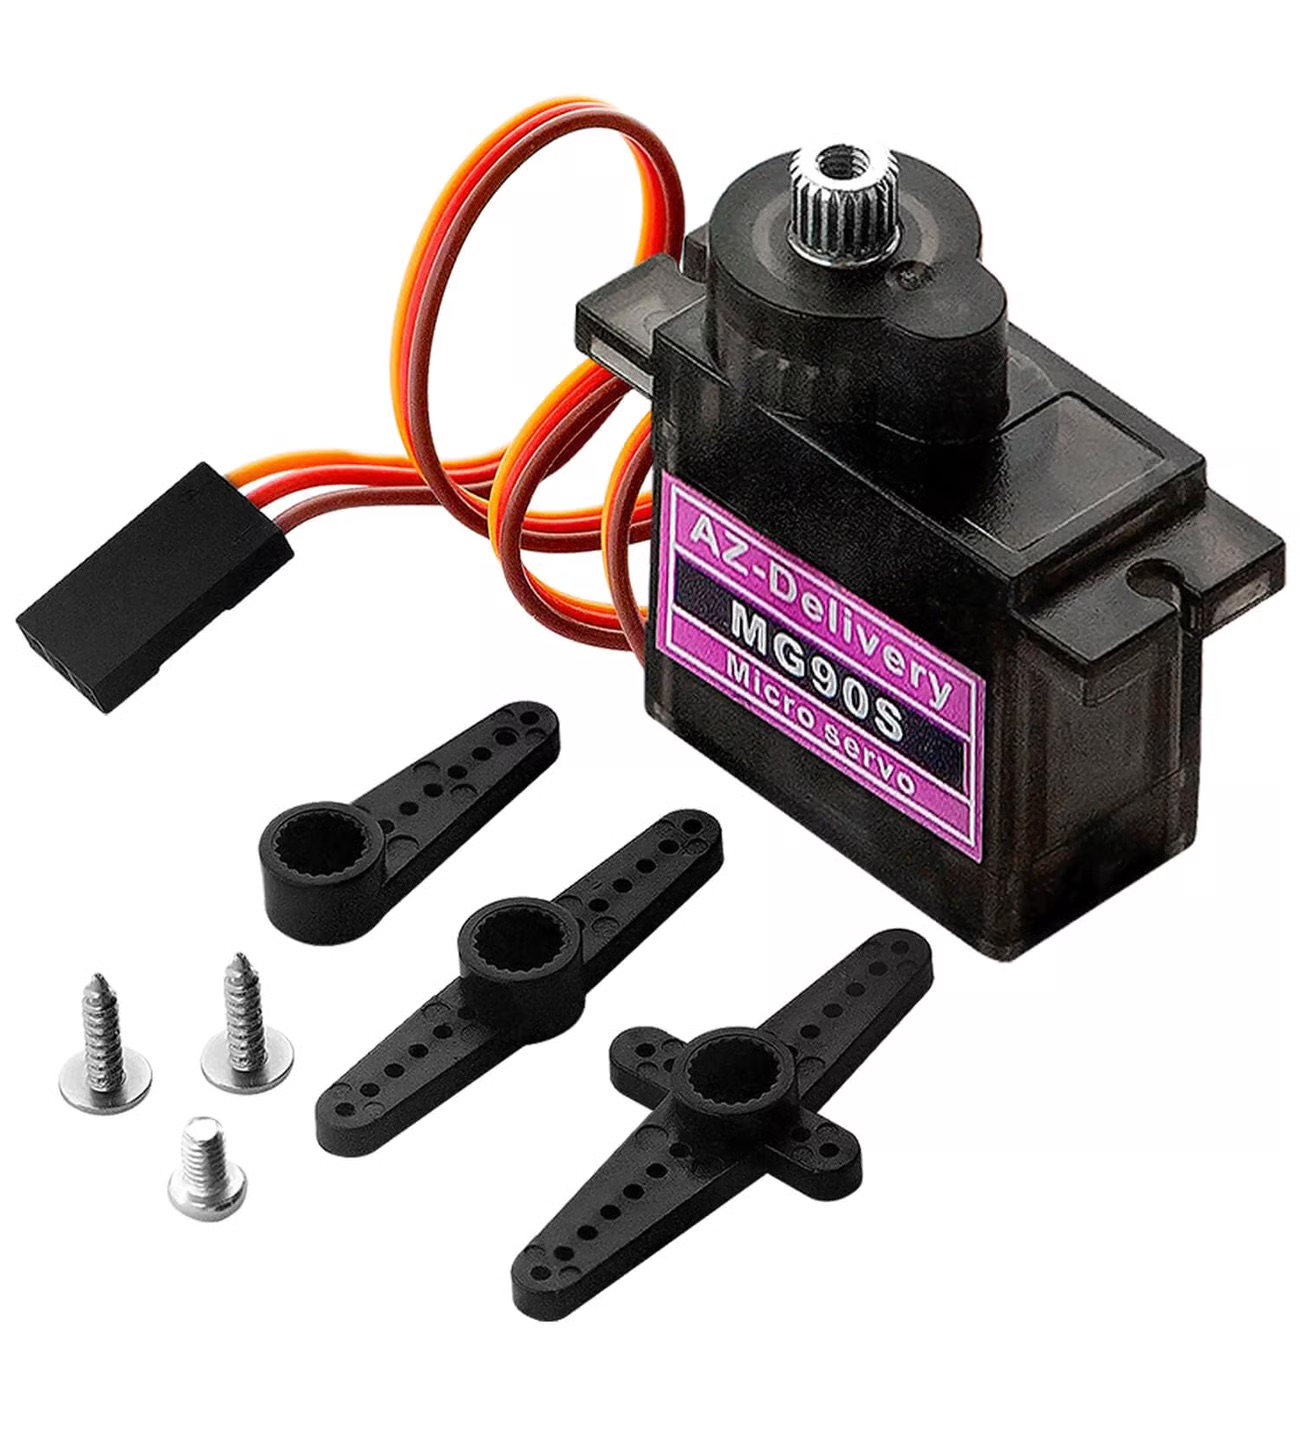
| MG90S | 2,2 kg·cm | Metal | Even groot als de SG90, duurzamer |
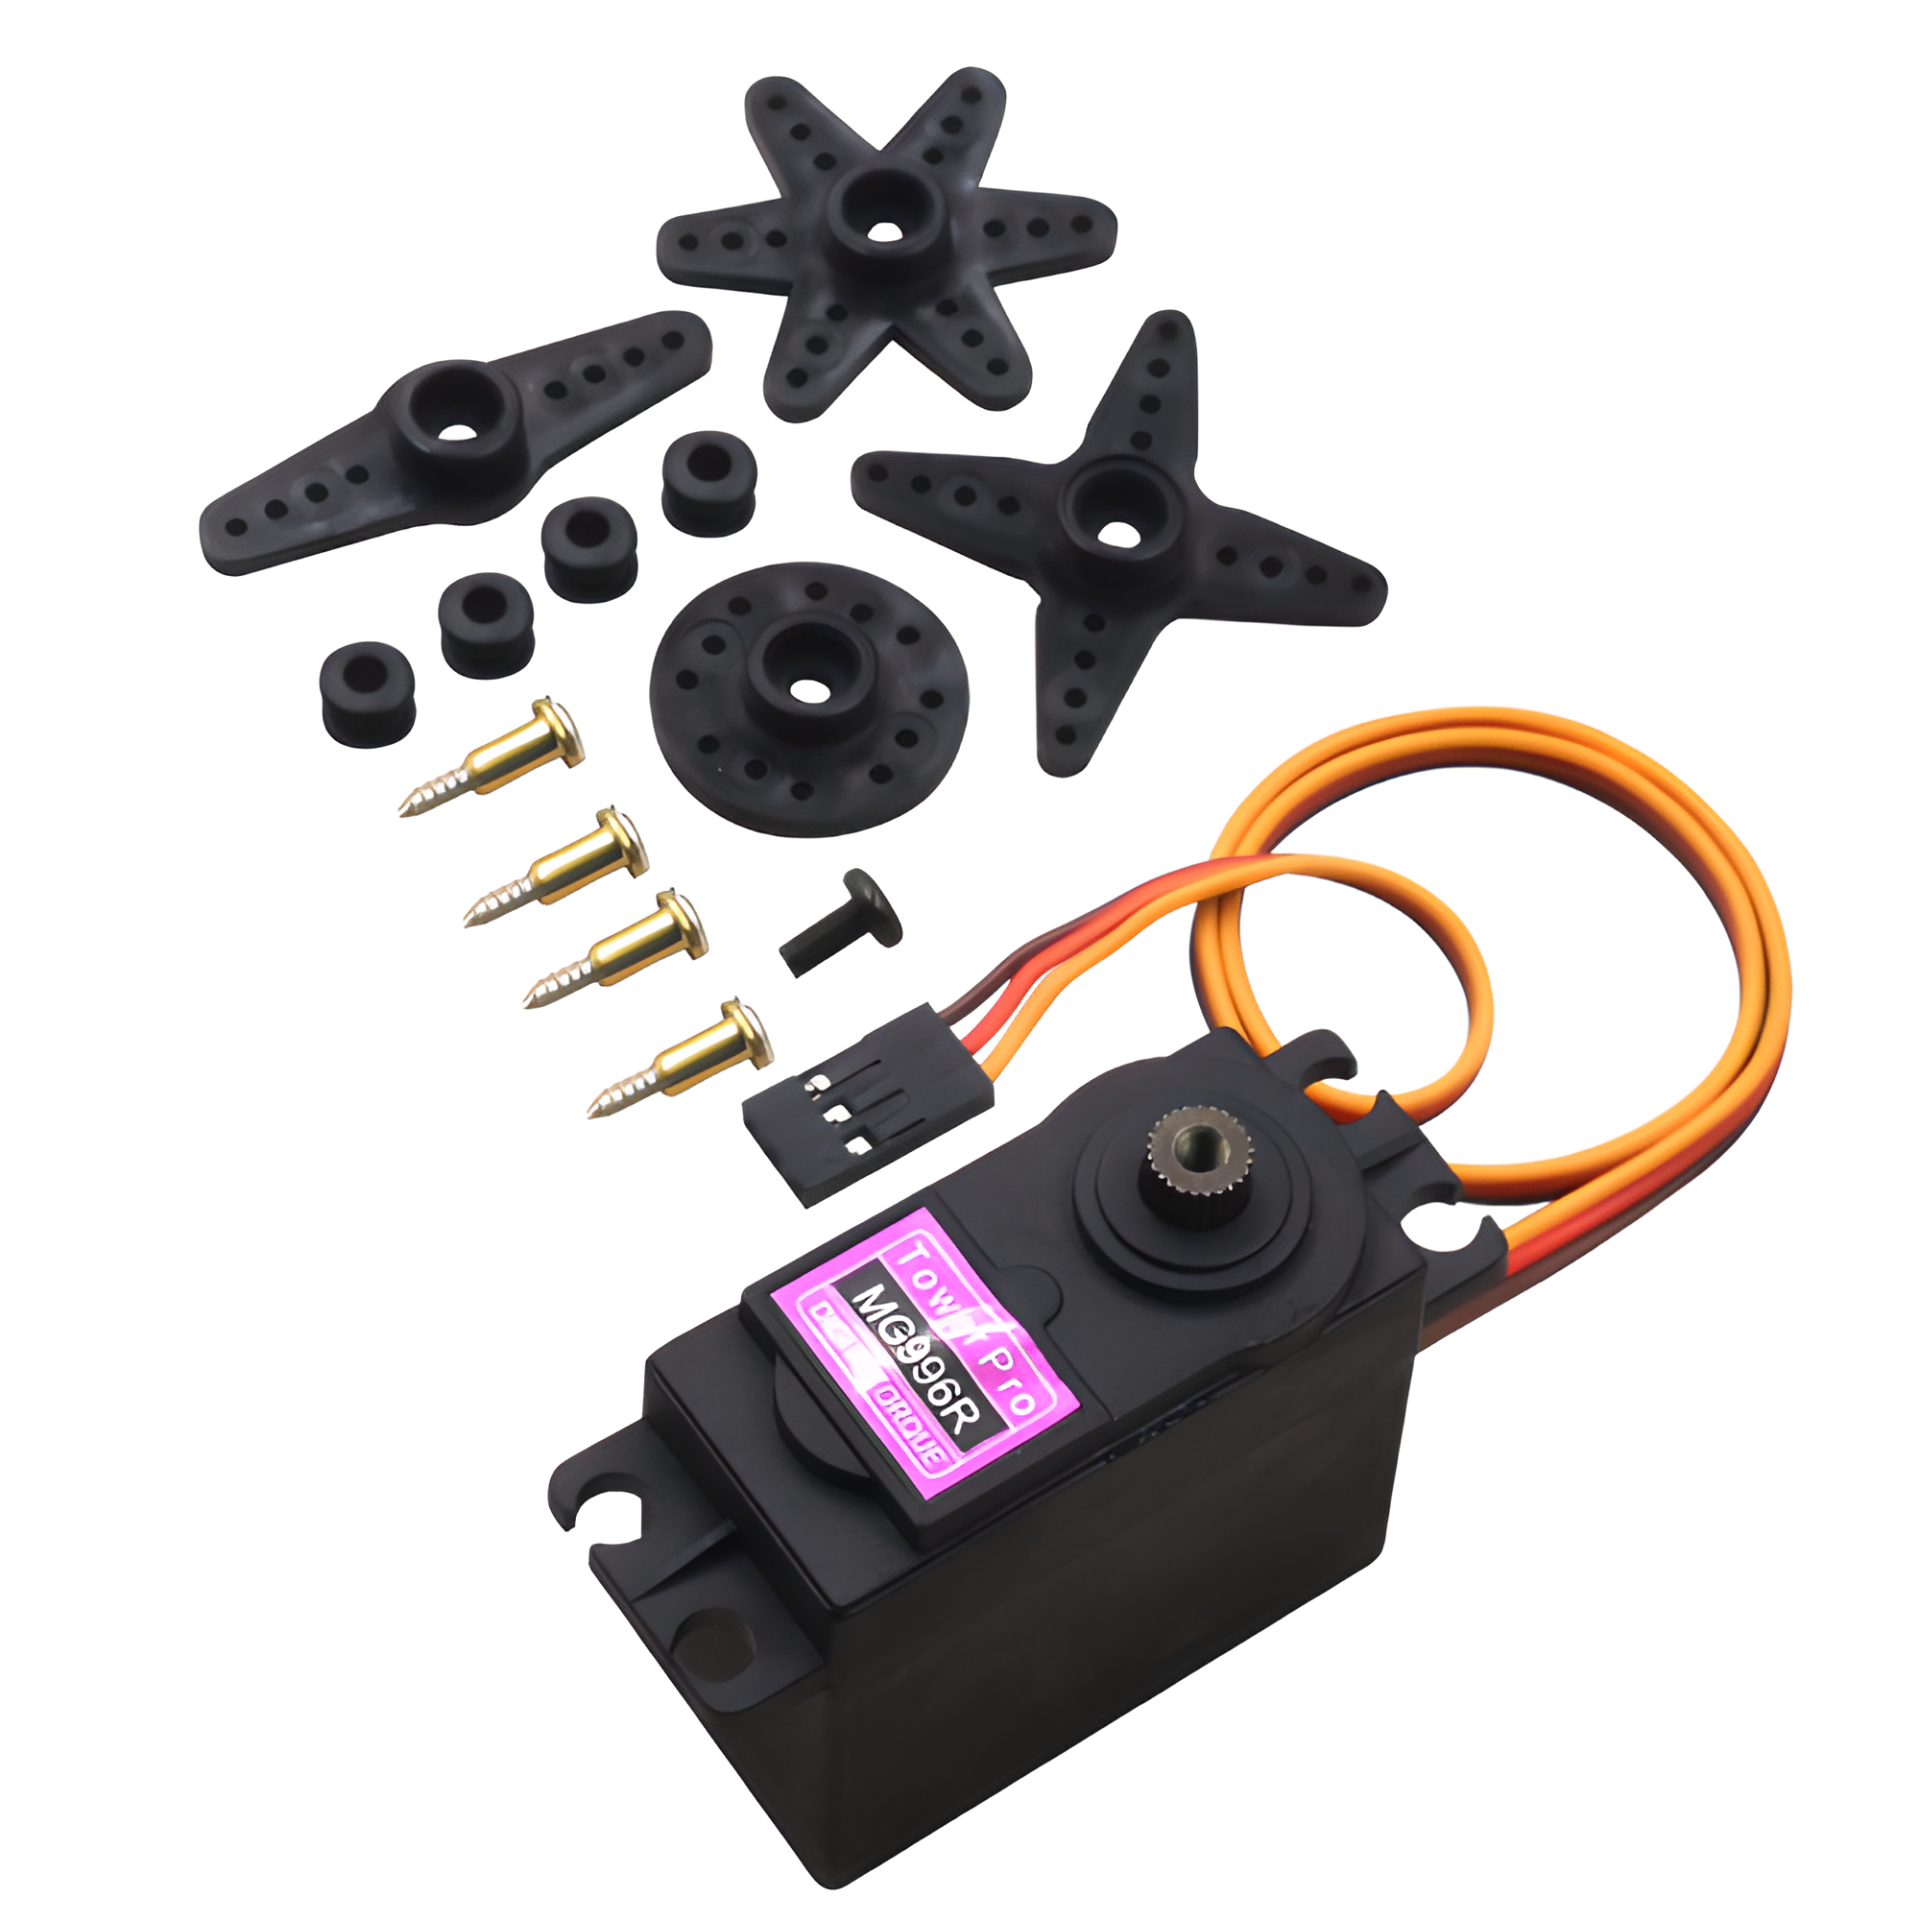
| MG996R | 9–11 kg·cm | Metal | Robotarmen, zware kleppen en mechanismen |
| FS90R | 1,5 kg·cm | Kunststof | Continu draaiend: kleine robots op wielen |
Een servo aansturen met Arduino: de hoek instellen met een potentiometer
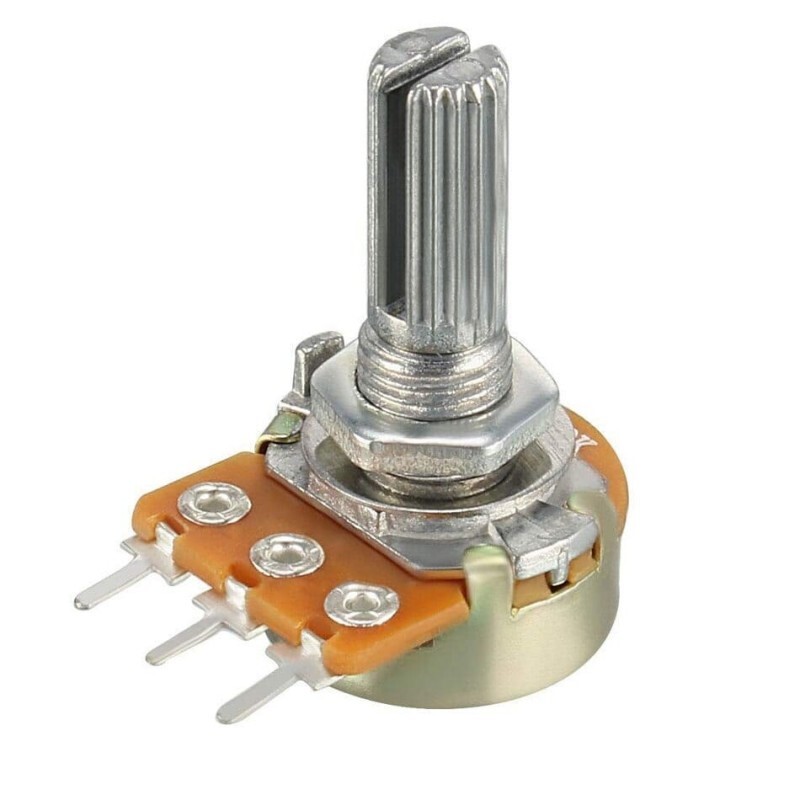

- Verbind de bruine draad van de servo met GND en de rode draad met 5V (voor één SG90).
- Verbind de oranje signaaldraad met digitale pin 9.
- Verbind de buitenste pootjes van de potentiometer met 5V en GND en het middelste pootje met A0.
- Upload de onderstaande code; de servo moet tussen 0 en 180° draaien terwijl je aan de potentiometer draait.
1#include <Servo.h>
2
3Servo servo;                       // servo nesnesi / servo object
4const int POT_PIN = A0;            // potansiyometre / potentiometer
5
6void setup() {
7  servo.attach(9);                 // sinyal 9. pinde / signal on pin 9
8}
9
10void loop() {
11  int value = analogRead(POT_PIN);         // 0–1023 oku / read 0–1023
12  int angle = map(value, 0, 1023, 0, 180); // açıya çevir / convert to angle
13  servo.write(angle);                      // servoyu döndür / move the servo
14  delay(15);                               // servo yetişsin / let the servo settle
15}
servo.write(angle) neemt een hoek van 0 tot 180. Voor fijnere regeling gebruik je servo.writeMicroseconds(1500) om de pulsbreedte direct in microseconden in te stellen. In de pinouttool zie je welke pins van jouw board PWM en digitaal zijn.
Servo's met ESP32 en Raspberry Pi Pico
- ESP32: de standaard Servo-bibliotheek werkt niet; installeer de bibliotheek ESP32Servo in de Arduino IDE. Je gebruikt hem op dezelfde manier. Een signaal van 3,3 V is voor de meeste servo's genoeg.
- Raspberry Pi Pico (MicroPython): stel de PWM in op 50 Hz en geef de pulsbreedte op met duty_ns(): 1.000.000 ns ≈ 0°, 1.500.000 ns ≈ 90°, 2.000.000 ns ≈ 180°.
- Voed de servo bij beide boards niet via de 3,3V-pin van het board; gebruik de 5V-lijn of een externe voeding.
De meest voorkomende servofouten
- Trillen en willekeurige bewegingen: meestal veroorzaakt door te weinig stroom. Gebruik een externe voeding en plaats een condensator van 470–1000 µF over de voeding van de servo.
- De gemeenschappelijke GND vergeten: een servo die op een externe voeding draait, begrijpt het signaal niet als de massa's niet zijn verbonden.
- De servo tot het uiterste dwingen: een servo die tegen zijn mechanische aanslag duwt, gonst en wordt warm. Beperk het bereik zo nodig tot 10–170°.
- PWM verwachten op pin 9 en 10: op de Uno gebruikt de Servo-bibliotheek Timer1, dus analogWrite werkt op deze pins niet zolang er een servo is aangesloten.
- Een hoek verwachten van een servo met continue rotatie: modellen zoals de FS90R kennen hun positie niet; alleen snelheid en richting zijn te regelen.
Wil je zien wat je met servo's kunt bouwen, bekijk dan de robot- en motorprojecten op BlueGrays. Ben je nieuw met Arduino, lees dan eerst Wat is Arduino? en Wat is een breadboard? om de schakeling op een breadboard te bouwen.
Veelgestelde vragen
Hoeveel graden draait een servomotor?
Standaardservo's draaien ongeveer 180°; sommige modellen 90° of 270°. Servo's met continue rotatie draaien onbeperkt rond, maar houden geen hoek vast.
Kan ik een servo voeden via de 5V-pin van de Arduino?
Eén SG90 met een lichte belasting kun je voor tests wel zo voeden. Gebruik voor meerdere servo's, sterke modellen zoals de MG996R of projecten met belasting een externe voeding van 5–6 V en verbind de massa's.
Hoeveel servo's kan één Arduino aansturen?
De Servo-bibliotheek ondersteunt tot 12 servo's op de Arduino Uno en 48 op de Mega. Voor veel servo's zijn I2C-driverboards met 16 kanalen, zoals de PCA9685, praktischer.
Waarom trilt mijn servo?
De meest voorkomende oorzaken zijn te weinig stroom, een ontbrekende gemeenschappelijke massa en lange signaaldraden. Gebruik een sterke voeding, plaats een condensator op de voeding van de servo en houd de draden kort.
Wat is het verschil tussen een servomotor en een stappenmotor?
Een servo gebruikt terugkoppeling om naar een bepaalde hoek te gaan en daar te blijven, en is meestal beperkt tot 180°. Een stappenmotor draait stap voor stap onbeperkt rond; hij heeft een driverboard nodig voor nauwkeurige positionering en meet zijn eigen positie niet.
Projecten om hierna te bouwen
Alle projecten bekijken
Een servomotor gebruiken
De arm van een kleine servomotor draait na elkaar naar drie standen: helemaal naar het begin, precies naar het midden en helemaal naar het einde, en wacht bij elke stop twee seconden.

Servomotor aansturen met een potentiometer
Als je aan de knop van de potentiometer draait, draait de arm van de servomotor mee: het ene uiteinde van de knop staat voor nul graden, het andere voor een halve slag.

Servo's bedienen met joystick
Stuur twee motoren aan met een joystick, net als bij het draaien van een bewakingscamera.

360-gradenservo van een stappenmotor
Leer een gewone stappenmotor naar elke gewenste hoek te gaan, helemaal rond de cirkel.

ESP32-servomotor (bediening met potentiometer)
In dit project bedien je een SG90-servomotor met een potentiometer. De analoge waarde van de potentiometer zet je om naar het bereik van 0–180 graden en zo stel je de servohoek in. De ESP32Servo-bibliotheek maakt het servosignaal op geschikte GPIO-pinnen van de ESP32 die als uitgang kunnen dienen; dit project gebruikt GPIO 18. Dit is een basismethode voor robotarmen, cameragimbals en automatische deurmechanismen.

ESP32 RFID-deurslot (RC522 + servo + OLED + buzzer + LED)
We bouwen een slim deurslot met een ESP32, een RC522 RFID-module, een SG90-servo, een SSD1306 OLED-display, een actieve buzzer en 2 leds. Bij het scannen van een kaart wordt de UID vergeleken met de geautoriseerde kaarten in de code; bij een match ontgrendelt de servo (groene led + 2 korte piepjes) en vergrendelt na 5 seconden weer. Een onbekende kaart laat de rode led branden, geeft 3 snelle piepjes en toont de UID op de OLED.

Servocirkelchoreografie: geanimeerde patronen met 32 servo's
Een visueel animatieproject met 32 servomotoren in een cirkel op een Arduino Mega. De servo's worden in één array beheerd, zijn aangesloten op pin 22–53 van de Mega en voeren vier bewegingsreeksen uit: een chaotische trilling met willekeurige hoeken, een gesynchroniseerde zwaai, een golf die rond de cirkel loopt en een kompasnaald die heen en weer zwaait.