
TCRT5000 Arduino-gids: IR-sensor aansluiten, code en toerenteller
Gebruik de TCRT5000 met Arduino: IR-led en fototransistor, zwart/wit-detectie, AO/DO-uitgangen, drempelwaarde, bereik 1–15 mm, FC-51 vs TCRT5000, rpm-code.
De TCRT5000 is een kleine reflectieve infraroodsensor die je in Arduino-projecten gebruikt om een zwarte lijn op de vloer, een markering op een draaiende as of een oppervlak een paar millimeter voor de sensor te detecteren. De TCRT5000 gebruiken met Arduino is eenvoudig: je sluit de kant-en-klare module aan op 5V, GND en één signaalpin; een bibliotheek is niet nodig, analogRead() of digitalRead() is genoeg. Omdat één behuizing zowel een infrarood-led bevat die licht uitzendt als een fototransistor die het gereflecteerde licht meet, is hij het gedeelde oog van lijnvolgerrobots, printers die papier detecteren en toeltellers die toerentallen meten.
In dit artikel leer je hoe de IR-led en de fototransistor in de TCRT5000 samenwerken, waarom hij zwarte en witte oppervlakken zo makkelijk onderscheidt, wat het verschil is tussen de analoge (AO) en digitale (DO) uitgang van de module, en hoe je de drempelwaarde instelt met de potentiometer en in software. Je ziet ook stap voor stap, met code voor Arduino Uno, ESP32 en Raspberry Pi Pico, de werkafstand van 1–15 mm, het effect van omgevingslicht en een meettechniek die dat wegfiltert, hoe de sensor verschilt van de FC-51-obstakelsensor en hoe je met de TCRT5000 een toerenteller (rpm-meter) bouwt.
Wat is de TCRT5000 en hoe werkt hij?
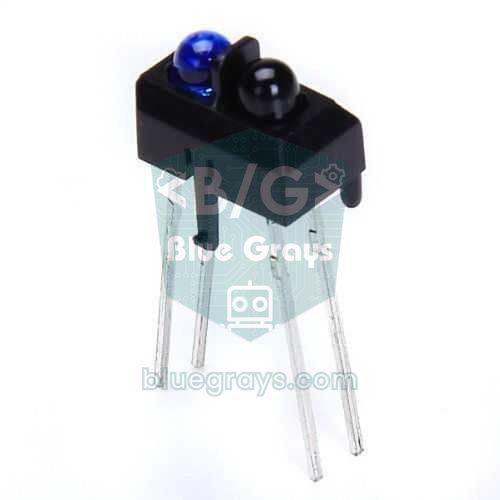
De TCRT5000 is een reflectieve optische sensor ontwikkeld door Vishay. Aan de ene kant van de behuizing zit een led die infrarood licht uitzendt, aan de andere kant een lichtgevoelige fototransistor, en beide kijken dezelfde kant op, naar de voorkant van de sensor. De plastic wand ertussen voorkomt dat het licht van de led rechtstreeks de fototransistor bereikt; licht wordt alleen gedetecteerd als het een oppervlak ervoor raakt en terugkaatst. Een fototransistor is een transistor die meer stroom door zijn collector laat lopen naarmate er meer licht op het basisgebied valt: hoe meer licht een oppervlak terugkaatst, hoe groter de collectorstroom. De zwarte lens is een daglichtfilter; hij blokkeert het meeste zichtbare licht en laat alleen golflengten dicht bij infrarood door.
| Eigenschap | Waarde (Vishay-datasheet) |
|---|---|
| Opbouw | Infrarood-led + fototransistor, behuizing die zichtbaar licht blokkeert |
| Golflengte van de led | 950 nm (onzichtbaar infrarood) |
| Beste werkafstand | 2,5 mm |
| Werkbereik | 0,2–15 mm (signaal boven 20% van de piek) |
| Doorlaatspanning van de led | Typisch 1,25 V, max 1,5 V (bij 60 mA) |
| Maximale continustroom van de led | 60 mA |
| Fototransistor | VCEO 70 V, max 100 mA collectorstroom |
| Donkerstroom | Typisch 10 nA, max 200 nA |
| Afmetingen | 10,2 × 5,8 × 7 mm; de TCRT5000L is de versie met lange pootjes (15 mm) |
| Bedrijfstemperatuur | −25 tot +85 °C |
Een Arduino kan de stroom van de fototransistor niet rechtstreeks meten; om de stroom in een spanning om te zetten, sluit je een belastingsweerstand aan op de collector. Op kant-en-klare modules is die meestal 10 kΩ en trekt hij de collector omhoog naar VCC. De collectorspanning is V = VCC − Ic × R. Als een wit oppervlak ongeveer 0,4 mA door de fototransistor laat lopen, is de spanningsval over 10 kΩ 4 V en zakt de uitgang naar 1 V. Als de stroom bij een zwart oppervlak daalt tot 20 µA, is de val maar 0,2 V en blijft de uitgang op 4,8 V. Op een TCRT5000-module geeft wit dus een lage spanning en zwart een hoge; die omgekeerde logica is in het begin verwarrend, maar zo werkt de schakeling nu eenmaal. Een grotere belastingsweerstand maakt de sensor gevoeliger maar trager; een kleinere maakt hem sneller maar minder goed in het onderscheiden van zwakke reflecties.
Hoe onderscheidt de TCRT5000 zwart van wit?
Wit papier verstrooit het meeste infrarode licht dat erop valt in alle richtingen terug; matzwarte verf, toner of tape absorbeert het meeste licht en zet het om in warmte. De TCRT5000 zet dit verschil om in een groot verschil in fototransistorstroom. Maar de sensor ziet geen kleuren zoals het menselijk oog; voor hem telt hoeveel het oppervlak reflecteert bij 950 nm. Dat leidt tot verrassingen: sommige inkjetprints zien er voor het oog diepzwart uit maar zijn in infrarood bijna doorzichtig, dus de sensor ziet ze als wit. Glanzende zwarte isolatietape kan het licht als een spiegel recht terugkaatsen als de sensor er recht op kijkt. Rode, oranje en gele oppervlakken lezen vaak bijna als wit. Test je lijn en vloermateriaal dus altijd met de sensor voordat je ervoor kiest. De tabel hieronder toont voorbeeldwaarden bij 5 V en een hoogte van ongeveer 3 mm; jouw metingen kunnen afwijken, afhankelijk van de sensor en de omgeving.
| Oppervlak | Infraroodreflectie | AO (Uno, 0–1023) | DO (meeste modules) |
|---|---|---|---|
| Wit papier | Zeer hoog | Ongeveer 30–200 | LOW, status-led aan |
| Licht hout of bureau | Hoog | Ongeveer 100–400 | Meestal LOW |
| Matzwarte tape of laserprint | Zeer laag | Ongeveer 600–1000 | HIGH, status-led uit |
| Glanzende zwarte isolatietape | Hangt af van de hoek | Onstabiel | Onstabiel |
| Geen oppervlak eronder (meer dan 2 cm) | Geen reflectie | Dicht bij 1000 | HIGH, zoals zwart |
De TCRT5000-module: analoge (AO) en digitale (DO) uitgang
Meestal gebruik je een kant-en-klare module in plaats van een kale TCRT5000. Naast de sensor draagt de modulepcb een LM393-comparator, een blauwe instelpotentiometer, een weerstand die de stroom van de IR-led beperkt, de belastingsweerstand van 10 kΩ van de fototransistor en twee kleine leds: één is de voedingsled, de andere een status-led die de DO-uitgang toont. De AO-pin zit rechtstreeks op de collector van de fototransistor en geeft de ruwe spanning die je hierboven hebt berekend. De LM393 vergelijkt die spanning met de spanning op de loper van de potentiometer en schrijft het resultaat naar de DO-pin. Op gangbare modules gaat DO LOW boven wit en licht de status-led op; boven zwart, of als er niets voor zit, gaat DO HIGH en gaat de led uit. Omdat de logica op sommige boards omgekeerd is, controleer je het gedrag van je eigen module eerst in de Serial Monitor. De meeste eenkanaalsmodules hebben 4 pins (VCC, GND, DO, AO); er zijn ook versies met 3 pins met alleen DO, plus lijnsensorarrays met 3 en 5 kanalen. Eén module verbruikt ongeveer 15–40 mA bij 5 V, afhankelijk van de weerstand van de IR-led.
| Eigenschap | AO (analog) | DO (digitaal) |
|---|---|---|
| Wat het je vertelt | Hoeveel licht wordt gereflecteerd | Of het boven of onder de drempelwaarde ligt |
| Uitlezen op de Uno | analogRead(): 0–1023 | digitalRead(): HIGH of LOW |
| Drempelwaarde | Stel je in de code in | Potentiometer op het board |
| Boven wit | Laag (ongeveer 30–200) | LOW |
| Boven zwart | Hoog (ongeveer 600–1000) | HIGH |
| Het beste voor | Afstandsschatting, PID-lijnvolging, kalibratie | Rpm tellen met interrupts, simpele ja/nee-beslissingen |
Werkafstand: het bereik van 1–15 mm optimaal benutten
Volgens de TCRT5000-datasheet piekt het signaal bij 2,5 mm en blijft het boven 20% van die piek tussen 0,2 en 15 mm. In de praktijk is de sensor bruikbaar van 1 tot 15 mm, maar het verschil tussen zwart en wit neemt snel af naarmate de afstand toeneemt. De curve van afstand tegen signaal loopt ook niet in één richting: onder 2 mm daalt het signaal weer, omdat de lichtkegel van de led en het gezichtsveld van de fototransistor pas vanaf een bepaalde afstand op het oppervlak overlappen. Druk je de sensor tegen een oppervlak, dan leest zelfs wit papier donker. Dezelfde analoge waarde kan dus zowel bij 1 mm als bij 5 mm voorkomen; wil je afstand schatten, gebruik dan alleen het gebied voorbij 3 mm, waar het signaal in één richting loopt.
| Afstand | Wat gebeurt er? | Goed voor |
|---|---|---|
| 0–1 mm | Lichtkegel en gezichtsveld overlappen niet, zelfs wit leest zwak | Vermijden; laat de sensor niet over de vloer slepen |
| 2–3 mm | Sterkste signaal, grootste zwart-wit-verschil | Lijnvolging, papier- en markeringsdetectie |
| 3–8 mm | Signaal neemt af maar het verschil is nog duidelijk | Veilige montage onder een robot, toerenteller |
| 8–15 mm | Alleen witte en glanzende oppervlakken worden opgemerkt | Nabijheidsdetectie, voorwerp aanwezig/afwezig |
| Voorbij 15 mm | Signaal gaat verloren in omgevingsruis | Kies een andere sensor, zoals de FC-51 of HC-SR04 |
Je kunt met de TCRT5000 ook korte afstanden meten: omdat de analoge waarde op hetzelfde oppervlak gelijkmatig met de afstand verandert, kun je op een paar punten zoals 3, 5, 8 en 12 mm metingen doen, een tabel maken en daartussen lineair interpoleren. Maar deze meting hangt af van de kleur van het oppervlak: een sensor die op wit papier is gekalibreerd, denkt dat een grijs oppervlak verder weg is dan het werkelijk is. Zie de TCRT5000 dus niet als liniaal maar als nabijheidssensor die op hetzelfde oppervlak antwoord geeft op "komt het dichterbij of gaat het verder weg?". Voor het meten van centimeters past de HC-SR04-afstandssensor veel beter.
De TCRT5000-module aansluiten: Arduino Uno, ESP32 en Pico
| Modulepin | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| VCC | 5V | 3V3 | 3V3(OUT), pin 36 |
| GND | GND | GND | GND, pin 38 |
| DO | D2 (interruptpin) | GPIO 27 | GP15, pin 20 |
| AO | A0 | GPIO 34 (ADC1) | GP26 / ADC0, pin 31 |
Hoe sluit je een kale TCRT5000 zonder module aan?
De kale sensor heeft vier pootjes: de twee aan de blauwe kant zijn de anode en kathode van de IR-led, de twee aan de zwarte kant zijn de collector en emitter van de fototransistor. Het makkelijkst herken je ze met de diodestand van je multimeter: op de twee pootjes van de blauwe kant lees je in één richting ongeveer 1,0–1,2 V; het pootje dat op dat moment door de rode meetpen wordt aangeraakt, is de anode. De fototransistor omgekeerd aansluiten beschadigt hem niet, omdat de weerstand van 10 kΩ de stroom beperkt; hij werkt dan gewoon niet. Verandert de meting niet met het licht, wissel dan de twee pootjes aan de zwarte kant om.
Je moet de stroom door de IR-led beperken met een weerstand. Die bereken je met R = (VCC − VF) / I: voor 5 V, een doorlaatspanning van 1,2 V en 20 mA krijg je (5 − 1,2) / 0,02 = 190 Ω; de dichtstbijzijnde standaardwaarde, 220 Ω, geeft ongeveer 17 mA, een stroom die een Arduino-pin makkelijk kan leveren. Je kunt deze berekening ook doen met de tool Ledweerstand. Sluit de emitter van de fototransistor aan op GND en de collector via een weerstand van 10 kΩ op 5V, en voer de collector naar A0. Om verder weg gelegen of donkerdere oppervlakken te onderscheiden, kun je de belastingsweerstand verhogen naar 47 kΩ; witte oppervlakken raken dan snel verzadigd, maar kleine verschillen in het donkere bereik worden groter.
| TCRT5000-pootje | Aansluiting (Arduino Uno) |
|---|---|
| Anode (blauwe kant) | Naar 5V via 220 Ω; naar D7 in plaats van 5V voor de meting van omgevingslicht |
| Kathode (blauwe kant) | GND |
| Collector (zwarte kant) | Naar A0 en via 10 kΩ naar 5V |
| Emitter (zwarte kant) | GND |
Stap voor stap: zwarte en witte oppervlakken detecteren met Arduino
- Sluit de VCC-pin van de module aan op de 5V-pin van de Arduino en GND op GND.
- Sluit de AO-pin aan op A0 en de DO-pin op D2.
- Plak om te testen een strook matzwarte tape van 2 cm breed op een vel wit papier.
- Houd de sensor ongeveer 3 mm boven het oppervlak, loodrecht erop, of zet hem zo vast.
- Upload de onderstaande code en open de Serial Monitor op 9600 baud.
- Beweeg de sensor de eerste 5 seconden een paar keer heen en weer over de zwarte tape en het witte papier; de code zoekt de laagste en hoogste waarden en berekent de drempelwaarde zelf.
- Beweeg de sensor tussen zwart en wit; de L-led van het board moet boven zwart oplichten en boven wit uitgaan.
1// TCRT5000 ile siyah-beyaz zemin algılama / Black-white surface detection with TCRT5000
2const int SENSOR_AO = A0;      // modülün AO pini / module AO pin
3const int SENSOR_DO = 2;       // modülün DO pini / module DO pin
4const int LED_PIN = 13;        // kart üzerindeki L LED'i / onboard L LED
5const int HYST = 40;           // histerezis payı / hysteresis margin
6
7int threshold = 450;           // varsayılan eşik / default threshold
8bool onBlack = false;
9
10void setup() {
11  Serial.begin(9600);
12  pinMode(SENSOR_DO, INPUT);   // modülde çekme direnci var / the module has its own pull-up
13  pinMode(LED_PIN, OUTPUT);
14
15  Serial.println(F("5 sn: sensoru siyah ve beyazin uzerinden gecir / sweep over black and white"));
16  digitalWrite(LED_PIN, HIGH);                // kalibrasyon sürüyor / calibrating
17  int lo = 1023, hi = 0;
18  unsigned long start = millis();
19  while (millis() - start < 5000) {
20    int v = analogRead(SENSOR_AO);
21    if (v < lo) lo = v;                       // en beyaz / whitest
22    if (v > hi) hi = v;                       // en siyah / blackest
23  }
24  digitalWrite(LED_PIN, LOW);
25  if (hi - lo >= 100) {
26    threshold = (lo + hi) / 2;                // eşik = (beyaz + siyah) / 2 / threshold = (white + black) / 2
27  } else {
28    Serial.println(F("Fark cok az, varsayilan esik / Too little contrast, default threshold"));
29  }
30  Serial.print(F("Beyaz/White: ")); Serial.print(lo);
31  Serial.print(F("  Siyah/Black: ")); Serial.print(hi);
32  Serial.print(F("  Esik/Threshold: ")); Serial.println(threshold);
33}
34
35void loop() {
36  int raw = analogRead(SENSOR_AO);            // beyazda düşük, siyahta yüksek / low on white, high on black
37  bool doBlack = digitalRead(SENSOR_DO) == HIGH;   // çoğu modülde siyahta HIGH / HIGH on black on most modules
38
39  if (!onBlack && raw > threshold + HYST) onBlack = true;    // siyaha geçti / moved onto black
40  if (onBlack && raw < threshold - HYST) onBlack = false;    // beyaza geçti / moved onto white
41
42  digitalWrite(LED_PIN, onBlack ? HIGH : LOW);
43  Serial.print(F("AO: ")); Serial.print(raw);
44  Serial.print(F("  DO: ")); Serial.print(doBlack ? F("SIYAH/BLACK") : F("BEYAZ/WHITE"));
45  Serial.print(F("  Kod/Code: ")); Serial.println(onBlack ? F("SIYAH/BLACK") : F("BEYAZ/WHITE"));
46  delay(100);
47}
De code berekent de drempelwaarde als (laagste + hoogste) / 2: lees je 80 op wit en 820 op zwart, dan is de drempelwaarde 450. In plaats van één drempelwaarde gebruikt hij twee grenzen: hij schakelt naar zwart zodra de waarde boven 490 komt en terug naar wit zodra ze onder 410 zakt. Dankzij deze hysterese flikkert de uitgang niet als de sensor precies op de rand van de lijn zit. Blijft het verschil tijdens de kalibratie onder 100, dan valt de code terug op een standaarddrempel van 450 en waarschuwt hij je; dit betekent meestal dat de sensor te hoog zit of maar over één kleur is bewogen. De DO-kolom toont dezelfde beslissing die de potentiometer van de module neemt; beide naast elkaar zien is een goede manier om de instelling van de potentiometer te controleren.
De drempelwaarde instellen: potentiometer of software?
Gebruik je de DO-uitgang, dan stel je de drempelwaarde in met de potentiometer op het board. De spanning op de loper van de potentiometer is de referentie van de comparator; op het moment dat de AO-spanning die overschrijdt, verandert DO van toestand. Volg deze stappen voor een goede instelling:
- Plaats de sensor boven een wit oppervlak op de hoogte waarop je hem gaat gebruiken en draai de potentiometer tot de status-led oplicht.
- Schuif de sensor over de zwarte lijn en controleer of de led uitgaat; zo niet, draai de potentiometer dan een stukje terug.
- Zoek de twee eindposities waarbij de led duidelijk aan is boven wit en duidelijk uit boven zwart, en zet de potentiometer precies tussen die twee in.
- Voor een fijnere instelling meet je AO boven wit en boven zwart met een multimeter en stel je de spanning op de loper van de potentiometer in halverwege tussen de twee waarden; bijvoorbeeld ongeveer 2,4 V bij 0,6 V en 4,2 V.
- Doe de afstelling altijd op de plek waar de robot of opstelling gaat draaien, onder dezelfde verlichting.
Het effect van omgevingslicht en hoe je het oplost
Het daglichtfilter in de zwarte lens blokkeert zichtbaar licht, maar kan infrarood niet blokkeren, omdat de sensor zelf met infrarood werkt. Zonlicht en gloei- en halogeenlampen stralen sterk infrarood uit rond 950 nm; als dit licht de fototransistor bereikt, leest zelfs een zwart oppervlak als wit. In direct zonlicht kan de fototransistor volledig verzadigen en kan de sensor niets meer onderscheiden. Led- en tl-lampen geven daarentegen heel weinig infrarood af, daarom kan dezelfde robot in het lokaal perfect rijden en in de war raken naast een raam. Hier zijn de oplossingen, van eenvoudigst tot moeilijkst:
- Afschermen: Plaats een zwarte rok, krimpkous of zwart schuim rond de sensor; het blokkeert licht dat van opzij komt.
- Laag houden: Breng de sensor op 2–4 mm van het oppervlak; het gereflecteerde licht wordt sterker en het aandeel omgevingslicht kleiner.
- Ter plekke kalibreren: Stel de drempelwaarde altijd in de echte omgeving in en meet bij het opstarten opnieuw als de verlichting verandert.
- Het verschil meten: Stuur met een kale sensor de IR-led aan vanaf een Arduino-pin en doe twee metingen, één met de led uit en één met de led aan. Omgevingslicht is in beide metingen gelijk, dus het verschil is alleen de reflectie van de led.
1// Ortam ışığını çıkaran ölçüm (çıplak TCRT5000) / Ambient-light-cancelling reading (bare TCRT5000)
2const int IR_LED = 7;          // 220 Ω üzerinden IR LED anoduna / to the IR LED anode via 220 Ω
3const int SENSOR = A0;         // kolektör, 10 kΩ ile 5V'a / collector, 10 kΩ pull-up to 5V
4const int SETTLE_US = 500;     // fototransistörün oturma süresi / phototransistor settling time
5
6int readReflection() {
7  digitalWrite(IR_LED, LOW);
8  delayMicroseconds(SETTLE_US);
9  int ambient = analogRead(SENSOR);           // yalnız ortam ışığı / ambient light only
10  digitalWrite(IR_LED, HIGH);
11  delayMicroseconds(SETTLE_US);
12  int lit = analogRead(SENSOR);               // ortam + yansıma / ambient + reflection
13  digitalWrite(IR_LED, LOW);
14  return ambient - lit;                       // ışık arttıkça gerilim düşer / voltage drops as light rises
15}
16
17void setup() {
18  Serial.begin(115200);
19  pinMode(IR_LED, OUTPUT);
20}
21
22void loop() {
23  long sum = 0;
24  for (int i = 0; i < 8; i++) sum += readReflection();   // 8 ölçümün ortalaması / average of 8 readings
25  int reflection = sum / 8;
26  Serial.println(reflection);                 // büyük değer = beyaz ya da yakın / large = white or near
27  delay(50);
28}
Een fototransistor reageert niet direct; met een belastingsweerstand van 10 kΩ kan het honderden microseconden duren voordat hij op zijn nieuwe waarde is gekomen, daarom wacht de code 500 µs voor elke meting. Zijn de metingen onstabiel, verhoog dan SETTLE_US naar 1000. Hoe groter het verschil, hoe witter of dichterbij het oppervlak. Deze methode kan de zon niet volledig verslaan: als omgevingslicht de fototransistor al heeft verzadigd, verandert het inschakelen van de led niets en zakt het verschil naar nul; dan is afschermen de enige oplossing. Tv-afstandsbedieningen passen hetzelfde idee veel sneller toe door licht in bursts van 38 kHz te sturen, waarbij de ontvanger alleen naar die frequentie luistert; dat vind je uitgelegd in het artikel IR-ontvanger en afstandsbediening.
TCRT5000 vs FC-51-obstakelsensor: wat is het verschil?
Ze worden vaak verward omdat beide bestaan uit een infrarood-led en een ontvanger die gereflecteerd licht meet, en beide een LM393-comparator hebben. Het verschil zit in waarvoor ze zijn ontworpen: de TCRT5000 combineert zender en ontvanger in één behuizing, gericht op een klein punt een paar millimeter ervoor. De FC-51 gebruikt daarentegen een aparte IR-led en een aparte ontvanger naast elkaar en zoekt licht dat terugkomt van een obstakel enkele centimeters verderop. Daarom kan de FC-51 een dunne lijn op de vloer niet betrouwbaar vinden, en kan de TCRT5000 geen muur op 10 cm afstand zien.
| Eigenschap | TCRT5000-module | FC-51-obstakelsensor |
|---|---|---|
| Opbouw | Led en fototransistor in één behuizing, met een wand ertussen | Aparte IR-led en aparte ontvanger, naast elkaar |
| Detectieafstand | Ongeveer 1–15 mm (beste bij 2,5 mm) | Ongeveer 2–30 cm (instelbaar) |
| Detectiegebied | Een smal punt | Kegel van ongeveer 35° |
| Uitgangen | Meestal AO + DO | Alleen DO (LOW als er een obstakel is) |
| Typisch gebruik | Lijnvolging, toerenteller, papier- en markeringsdetectie | Obstakelmijdende robot, hand- of objectdetectie |
| Omgevingslicht | Robuuster dankzij de korte afstand | Bereik daalt merkbaar in zonlicht |
Rpm tellen met de TCRT5000 (toerenteller)
Een van de nuttigste maar minder bekende taken van de TCRT5000 is meten hoe snel iets draait; zelfs in de datasheet van Vishay staat positiesensor voor asencoders bovenaan de lijst met toepassingen. Het idee is simpel: je plakt een witte markering op een zwart geverfde schijf of as; elke keer dat de markering langs de sensor komt, gaat de DO-uitgang één keer LOW. Door deze pulsen te tellen kun je het toerental op twee manieren berekenen:
- Telmethode: rpm = aantal pulsen × 60 / (aantal markeringen × meettijd in seconden). Als er in 1 seconde 25 pulsen zijn geteld en de schijf 1 markering heeft, is het resultaat 25 × 60 = 1500 rpm. Het is zeer nauwkeurig bij hoge toerentallen, maar met een venster van 1 seconde en één markering is de resolutie 60 rpm.
- Periodemethode: rpm = 60.000.000 / (microseconden tussen twee pulsen × aantal markeringen). Als er 40.000 µs (40 ms) tussen twee pulsen zit, is het resultaat 60.000.000 / 40.000 = 1500 rpm. Het geeft bij elke puls een vers, nauwkeurig resultaat, zelfs bij lage toerentallen.
- Aantal markeringen: 2 of 4 gelijkmatig verdeelde markeringen op de schijf verbeteren de resolutie van de telmethode; vergeet niet het aantal markeringen in de formule aan te passen.
- Verf de as of het wiel dat je wilt meten matzwart, of bedek het met matzwarte tape.
- Plak er een wit papieren labeltje van ongeveer 5 × 5 mm op; de markering moet breder zijn dan het punt waar de sensor naar kijkt.
- Monteer de sensor op 3–5 mm van de markering, zodat hij niet kan trillen.
- Draai de as langzaam met de hand en controleer of de DO-led knippert elke keer dat de markering langskomt; pas zo nodig de potentiometer aan.
- Sluit de DO-pin aan op een van de interruptpins van de Uno (D2 of D3) en upload de onderstaande code.
1// TCRT5000 ile takometre (devir ölçer) / Tachometer with TCRT5000
2const byte SENSOR_DO = 2;                // DO -> D2 (kesme pini / interrupt pin)
3const byte MARKS = 1;                    // diskteki beyaz işaret sayısı / white marks on the disc
4const unsigned long MIN_GAP_US = 500;    // daha sık darbeler titreşimdir / closer pulses are glitches
5
6volatile unsigned long pulseCount = 0;
7volatile unsigned long lastPulseUs = 0;
8volatile unsigned long periodUs = 0;
9
10void onPulse() {
11  unsigned long now = micros();
12  unsigned long gap = now - lastPulseUs;
13  if (gap < MIN_GAP_US) return;          // sınırdaki titreşimi ele / filter edge chatter
14  if (lastPulseUs != 0) periodUs = gap;  // iki darbe arası süre / time between pulses
15  lastPulseUs = now;
16  pulseCount++;
17}
18
19void setup() {
20  Serial.begin(115200);
21  pinMode(SENSOR_DO, INPUT);
22  attachInterrupt(digitalPinToInterrupt(SENSOR_DO), onPulse, FALLING);   // beyaz işarette LOW olur / goes LOW on the white mark
23}
24
25void loop() {
26  static unsigned long lastPrint = 0;
27  if (millis() - lastPrint < 1000) return;   // saniyede bir hesapla / calculate once per second
28  lastPrint = millis();
29
30  noInterrupts();                        // paylaşılan değişkenleri güvenle kopyala / copy shared variables safely
31  unsigned long count = pulseCount;
32  pulseCount = 0;
33  unsigned long period = periodUs;
34  unsigned long last = lastPulseUs;
35  interrupts();
36
37  float rpmCount = count * 60.0 / MARKS;                 // sayma yöntemi / counting method
38  float rpmPeriod = 0;
39  if (period > 0 && micros() - last < 2000000UL) {       // 2 sn darbe yoksa durmuş say / stopped after 2 s without pulses
40    rpmPeriod = 60000000.0 / (period * (float)MARKS);    // periyot yöntemi / period method
41  }
42  Serial.print(F("Sayma/Count: "));
43  Serial.print(rpmCount, 0);
44  Serial.print(F(" rpm   Periyot/Period: "));
45  Serial.print(rpmPeriod, 1);
46  Serial.println(F(" rpm"));
47}
De pulsen worden opgevangen met attachInterrupt(): wat de processor ook doet in loop(), onPulse() draait op het moment dat DO daalt, dus er wordt geen puls gemist. Variabelen die worden gedeeld tussen de interruptroutine en loop() declareer je als volatile, en loop() kopieert ze tussen noInterrupts() en interrupts(); anders kan de interrupt afgaan terwijl een getal van 4 bytes wordt gelezen en krijg je een half bijgewerkte waarde. De uitgang van de LM393 kan op de zwart-witrand een paar keer stuiteren; MIN_GAP_US filtert dit weg door pulsen te negeren die minder dan 500 µs na elkaar komen. Met één markering staat dit filter metingen tot 120.000 rpm toe, dus in de praktijk is er voor hobbymotoren geen limiet. Meer over interrupts lees je in het artikel Arduino-interrupts.
De TCRT5000 gebruiken met de ESP32
Dezelfde logica werkt op de ESP32, maar let op drie verschillen. Ten eerste wordt de module gevoed via 3V3. Ten tweede is de analoge ingang 12 bit en geeft hij waarden van 0 tot 4095; sluit AO alleen aan op ADC1-pins (GPIO 32–39), omdat ADC2-pins niet kunnen worden gelezen als Wi-Fi aan staat. Ten derde is de interruptroutine gemarkeerd met IRAM_ATTR en worden gedeelde variabelen, omdat de ESP32 twee kernen heeft, beschermd met een kritieke sectie van portMUX. De onderstaande code telt de twee markeringen op de schijf en print elke halve seconde het rpm en de analoge waarde. Ben je nieuw met de ESP32, lees dan eerst Wat is de ESP32?.
1// ESP32 + TCRT5000: devir ölçer ve analog okuma / tachometer and analog reading
2const int SENSOR_DO = 27;                // DO -> GPIO 27
3const int SENSOR_AO = 34;                // AO -> GPIO 34 (ADC1)
4const int MARKS = 2;                     // diskteki beyaz işaret sayısı / white marks on the disc
5const uint32_t MIN_GAP_US = 300;         // daha sık darbeler titreşimdir / closer pulses are glitches
6
7volatile uint32_t pulseCount = 0;
8volatile uint32_t lastPulseUs = 0;
9portMUX_TYPE mux = portMUX_INITIALIZER_UNLOCKED;
10
11void IRAM_ATTR onPulse() {               // kesme kodu IRAM'de durur / ISR lives in IRAM
12  uint32_t now = micros();
13  portENTER_CRITICAL_ISR(&mux);
14  if (now - lastPulseUs >= MIN_GAP_US) {
15    lastPulseUs = now;
16    pulseCount++;
17  }
18  portEXIT_CRITICAL_ISR(&mux);
19}
20
21void setup() {
22  Serial.begin(115200);
23  pinMode(SENSOR_DO, INPUT);
24  analogReadResolution(12);              // 0-4095
25  attachInterrupt(digitalPinToInterrupt(SENSOR_DO), onPulse, FALLING);
26}
27
28void loop() {
29  static uint32_t lastMs = 0;
30  uint32_t nowMs = millis();
31  if (nowMs - lastMs < 500) return;      // yarım saniyede bir / every half second
32  uint32_t elapsed = nowMs - lastMs;
33  lastMs = nowMs;
34
35  portENTER_CRITICAL(&mux);              // iki çekirdeğe karşı koruma / protection across both cores
36  uint32_t pulses = pulseCount;
37  pulseCount = 0;
38  portEXIT_CRITICAL(&mux);
39
40  float rpm = pulses * 60000.0 / (elapsed * (float)MARKS);   // dev/dk / revolutions per minute
41  int raw = analogRead(SENSOR_AO);       // siyahta yüksek, beyazda düşük / high on black, low on white
42  Serial.printf("RPM: %.0f   AO: %d\n", rpm, raw);
43}
Omdat het meetvenster een halve seconde is, meet de code de verstreken tijd exact met millis() en gebruikt die in de formule: rpm = pulsen × 60.000 / (verstreken ms × aantal markeringen). Het toerental tonen op een webpagina via Wi-Fi, of een melding naar je telefoon sturen als het onder een bepaalde waarde komt, is wat de ESP32 echt toevoegt aan dit project. Omdat de analoge waarde tegelijk wordt gelezen, kun je ook zien of de afstand van de schijf tot de sensor verandert, met andere woorden of de as wiebelt.
De TCRT5000 gebruiken met de Raspberry Pi Pico en MicroPython
Voed de module op de Pico via de 3V3(OUT)-pin, sluit AO aan op GP26 (ADC0) en DO op GP15. read_u16() geeft een waarde van 0 tot 65535; die leest laag boven wit en hoog boven zwart. De onderstaande code detecteert het oppervlak en berekent ook het rpm door de pulsen op de DO-lijn met een interrupt te tellen. MicroPython-interrupts zijn niet zo snel als in C; ze werken betrouwbaar tot een paar honderd pulsen per seconde, dus kies voor zeer snelle motoren liever een Arduino of ESP32. Voor de opstelling en eerste stappen, zie Wat is de Raspberry Pi Pico?.
1# Raspberry Pi Pico: TCRT5000 ile zemin algılama ve devir sayma
2# Raspberry Pi Pico: surface detection and RPM counting with TCRT5000
3from machine import Pin, ADC
4import machine
5import time
6
7ao = ADC(26)                     # AO -> GP26 (ADC0)
8do = Pin(15, Pin.IN)             # DO -> GP15
9led = Pin("LED", Pin.OUT)        # kart üzerindeki LED / onboard LED
10
11MARKS = 1                        # diskteki beyaz işaret sayısı / white marks on the disc
12MIN_GAP_US = 500                 # daha sık darbeler titreşimdir / closer pulses are glitches
13count = 0
14last_us = time.ticks_us()
15
16def on_pulse(pin):
17    global count, last_us
18    now = time.ticks_us()
19    if time.ticks_diff(now, last_us) < MIN_GAP_US:
20        return                   # sınırdaki titreşimi ele / filter edge chatter
21    last_us = now
22    count += 1
23
24do.irq(trigger=Pin.IRQ_FALLING, handler=on_pulse)   # beyaz işarette DO LOW olur / DO goes LOW on white
25
26while True:
27    time.sleep(1)
28    state = machine.disable_irq()   # sayacı güvenle oku / read the counter safely
29    pulses = count
30    count = 0
31    machine.enable_irq(state)
32
33    raw = ao.read_u16()             # 0-65535: beyazda düşük, siyahta yüksek / low on white, high on black
34    on_white = do.value() == 0      # çoğu modülde beyazda LOW / LOW on white on most modules
35    led.value(on_white)
36    rpm = pulses * 60 / MARKS
37    print("AO:", raw, "Zemin/Surface:", "BEYAZ/WHITE" if on_white else "SIYAH/BLACK", "RPM:", rpm)
Projectideeën met de TCRT5000
- Lijnvolgerrobot: Een robot die een zwarte lijn volgt met een array van 2, 3 of 5 sensoren; sensorplaatsing en PID-afstelling komen aan bod in het artikel Lijnvolgerrobot.
- Robot die de tafelrand herkent: Plaats een naar beneden gerichte TCRT5000 aan de voorkant van de robot; bij de rand van de tafel wordt het signaal "zwart" en stopt de robot voordat hij valt. Voor het chassis en de motoren, zie de gids Een Arduino-robotauto bouwen.
- Toerentalweergave van een motor: Combineer de code van de toerenteller met een OLED-display en toon het rpm in grote cijfers.
- Wielencoder en kilometerteller: Plak 8–20 zwarte en witte segmenten aan de binnenkant van een wiel, tel de pulsen, deel door het aantal segmenten en vermenigvuldig met de omtrek van het wiel om de afgelegde afstand te krijgen. Heb je ook de richting nodig, plaats dan twee sensoren een half segment uit elkaar, zoals bij een rotary encoder.
- Voorwerpenteller: Tel witte dozen of vellen papier die op een kleine transportband voorbijkomen en toon het totaal op een display.
- Alarm voor papier op: Richt de sensor op de achterkant van een label- of printerrol; zodra het papier op is, verdwijnt de reflectie en klinkt een buzzer.
- Hetzelfde principe, afgesloten: Vergelijk de TCRT5000 met een optocoupler, waarin een led en een fototransistor samen in één lichtdichte behuizing zijn afgesloten, om beter te begrijpen hoe signalen via licht reizen.
Veelgemaakte fouten en hoe je ze oplost
| Symptoom | Waarschijnlijke oorzaak | Oplossing |
|---|---|---|
| AO blijft rond 1000 en verandert niet | Sensor te ver van het oppervlak, IR-led brandt niet of AO zit op de verkeerde pin | Breng de sensor naar 3 mm, controleer de IR-led met een telefooncamera, loop de bedrading na |
| Zwarte oppervlakken lezen als wit | Zonlicht of gloeilamplicht, glanzende tape of inkt die infrarood doorlaat | Schaf de sensor af, gebruik matte tape of een laserprint, stel de drempelwaarde ter plekke in |
| DO-led verandert nooit | Potentiometer naar één uiteinde gedraaid | Zoek het punt waar de led schakelt en stel de potentiometer daarop af |
| Toerenteller toont twee keer het echte rpm | Een tweede glanzende plek op de schijf of stuiteren op de rand | Maak de schijf volledig mat, verhoog MIN_GAP_US, controleer de waarde van MARKS |
| Op de ESP32 is de analoge waarde altijd 0 of onstabiel | AO zit op een ADC2-pin en Wi-Fi staat aan | Verplaats AO naar een ADC1-pin tussen GPIO 32 en 39 |
| Motoren blijven draaien als de robot wordt opgetild | Zonder oppervlak eronder leest de sensor zwart | Voeg een veiligheidsregel toe die de motoren stopt als alle sensoren tegelijk zwart zien |
De TCRT5000 is een goedkope, kleine en zeer leerzame sensor: met één onderdeel leer je over fototransistors, comparators, drempelwaarden en hysterese, interrupts en omgaan met omgevingslicht. Begin met de waarden van je eigen sensor te leren kennen met de code voor oppervlaktedetectie, meet daarna het toerental met de toerenteller en combineer ten slotte meerdere sensoren onder een robot. Ben je benieuwd naar een andere simpele manier om met licht te meten, lees dan ook het artikel LDR-lichtsensor. In de BlueGrays-app vind je de projecten TCRT5000 zwart-witoppervlakdetectie en TCRT5000-afstandsmeting, plus de met Bluetooth bestuurde auto met L298N en de obstakelmijdende robot, elk met stap-voor-stap-schakelschema's en code.
Veelgestelde vragen
Waar wordt de TCRT5000-sensor voor gebruikt?
De TCRT5000 is een reflectieve sensor die een infrarood-led en een fototransistor in één behuizing combineert. Hij meet hoeveel infrarood licht een oppervlak een paar millimeter voor de sensor terugkaatst, en kan dus zwart van wit onderscheiden, markeringen op een draaiende schijf tellen of een heel dichtbij voorwerp opmerken. Hij wordt vooral gebruikt in lijnvolgerrobots, toeltellers en papierdetectie.
Wat is het detectiebereik van de TCRT5000?
De TCRT5000 werkt op de schaal van millimeters, niet centimeters. Volgens de datasheet is het signaal het sterkst bij 2,5 mm en is de sensor bruikbaar van ongeveer 0,2 tot 15 mm; in de praktijk is 2–8 mm het meest betrouwbare bereik. Kies voor grotere afstanden een FC-51-infraroodobstakelsensor of een HC-SR04-ultrasone afstandssensor.
Geeft de TCRT5000 HIGH of LOW op zwart?
Op gangbare TCRT5000-modules gaat de DO-uitgang LOW boven wit en licht de status-led op; boven zwart, of als er geen oppervlak voor zit, gaat hij HIGH. De AO-uitgang geeft eveneens een lage waarde boven wit en een hoge waarde boven zwart. Omdat de logica op sommige boards omgekeerd is, controleer je je eigen module het best in de Serial Monitor.
Wat is het verschil tussen de TCRT5000 en de FC-51?
De TCRT5000 is een reflectieve sensor met zender en ontvanger in één behuizing die werkt op zeer korte afstanden van ongeveer 1–15 mm; hij is ideaal voor lijnvolging en het tellen van rpm. De FC-51 gebruikt een aparte IR-led en ontvanger, detecteert obstakels op ongeveer 2–30 cm afstand en heeft alleen een digitale uitgang. Kortom: de TCRT5000 kijkt naar de vloer en de FC-51 kijkt vooruit.
Kan de TCRT5000 kleuren detecteren?
Nee, de TCRT5000 meet alleen hoeveel infrarood licht rond 950 nm wordt gereflecteerd; de kleur kan hij niet weten. Sommige kleuren gedragen zich in infrarood onverwacht: rode en gele oppervlakken lezen vaak bijna als wit, terwijl sommige zwarte inkjetprints bijna doorzichtig zijn. Gebruik om kleuren te onderscheiden een kleurensensor zoals de TCS3200 of TCS34725.
Werkt de TCRT5000 met de ESP32 en 3,3 V?
Ja, TCRT5000-modules werken tussen 3,3 en 5 V, en op de ESP32 en Raspberry Pi Pico moet je ze voeden via de 3V3-pin. Zo komen de AO- en DO-uitgangen nooit boven 3,3 V en blijven de pins van het board veilig. Bij 3,3 V neemt de IR-led minder stroom op, waardoor de detectieafstand wat korter wordt; denk er op de ESP32 aan AO op een ADC1-pin aan te sluiten.
Projecten om hierna te bouwen
Alle projecten bekijken
Zwart-wit ondergrond herkennen met TCRT5000
Met de kleine sensor die de ogen van lijnvolgrobots vormt, merk je of de ondergrond zwart of wit is.

Reflectie (nabijheid) meten met de TCRT5000
Met een kleine sensor die onzichtbaar licht uitzendt en meet hoeveel er terugkaatst, detecteer je het oppervlak ervoor.

Lichtsterkte meten met een LDR
Wil je zien hoe licht je kamer is, als getal? De LDR, een klein onderdeel dat op licht reageert, meet het licht om je heen en de Arduino schrijft de waarde elke halve seconde naar je computerscherm.

Afstand meten met HC-SR04 (Serial-weergave)
De HC-SR04-sensor werkt net als een vleermuis die in het donker zijn weg vindt: hij stuurt een geluid uit dat je niet kunt horen, luistert naar de echo en meet hoe ver het object voor hem staat.

Auto met Bluetooth-besturing en L298N
Verander je telefoon in een afstandsbediening en bestuur je eigen robotauto. De Arduino ontvangt via een Bluetooth-module commando's van een afstandsbedieningsapp op je telefoon en laat de wielen…

Obstakelvermijdende robot
Zin om een slim voertuig te bouwen dat zelf zijn weg vindt? De obstakelvermijdende robot scant voortdurend zijn omgeving dankzij de ultrasone sensor voorop.
Laserwaarschuwingssysteem
Je bouwt een onzichtbaar lichtscherm, net als in films. Een laser schijnt op een lichtsensor aan de overkant; zodra iemand erdoorheen loopt en de straal onderbreekt, gaat de led branden en klinkt de…
Teller met 7-segmentdisplay en knoppen
Een eenvoudige teller met drie knoppen: met de ene knop gaat het cijfer op het display er één omhoog, met de andere één omlaag en de derde zet het terug op nul.