
O que é I2C? SDA, SCL, resistores de pull-up e um scanner com Arduino
O que é I2C e como funciona? SDA e SCL, endereços de 7 bits, cálculo do resistor de pull-up, um sketch scanner I2C, conflitos de endereço e os pinos do Uno, ESP32 e Pico.
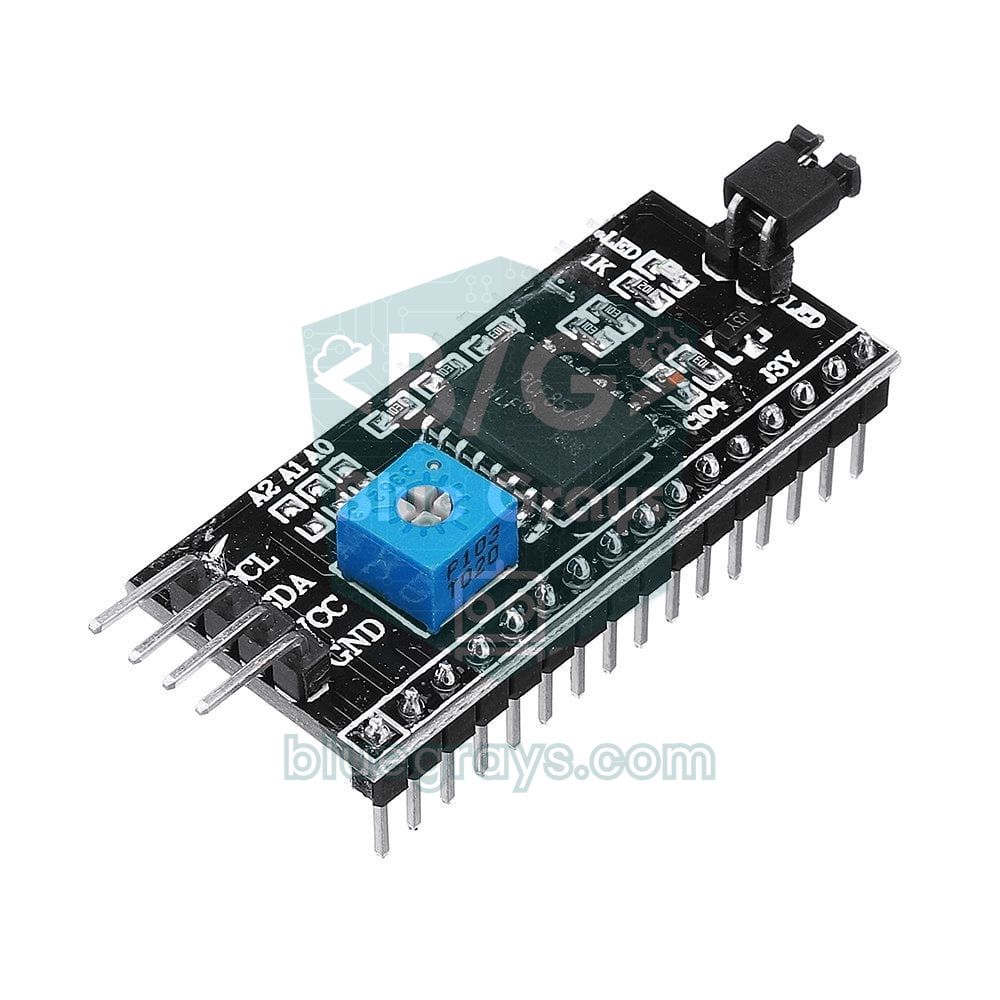
O I2C (Inter-Integrated Circuit) é um protocolo de comunicação serial que permite a um microcontrolador conversar com dezenas de sensores, displays e módulos usando só dois fios de sinal (SDA e SCL). Em inglês se pronuncia “I-squared-C”, e alguns datasheets o chamam de IIC ou TWI (Two Wire Interface). O LCD I2C, o display OLED, o acelerômetro MPU6050, o sensor de pressão BMP280 e o módulo de relógio DS1307 que você usa em projetos com Arduino falam todos esse protocolo; você pode ligar todos em paralelo nos mesmos dois fios e acessar cada um pelo próprio endereço.
Neste guia você vai aprender como o I2C funciona eletricamente, o que significam os endereços, por que os resistores de pull-up são indispensáveis e como calcular o valor deles. Depois, passo a passo, você vai ver uma tabela de pinos para o Arduino Uno, o ESP32 e o Raspberry Pi Pico, um sketch scanner I2C que encontra todos os dispositivos do barramento, um exemplo de leitura de registradores sem biblioteca e soluções para problemas comuns, como conflitos de endereço.
O que é I2C e como funciona?
O I2C foi desenvolvido pela Philips (hoje NXP) em 1982 para que chips na mesma placa de circuito pudessem se comunicar com poucos fios. Há dois papéis no barramento: o controlador (antes chamado de mestre), que inicia toda transferência e gera o clock, e os alvos (antes chamados de escravos), que respondem a ele. Em projetos com Arduino, o controlador quase sempre é o Arduino, o ESP32 ou o Pico, enquanto sensores e displays são os alvos.
- SDA (Serial Data): a linha que transporta os dados nos dois sentidos. O controlador envia endereços e comandos, e o sensor devolve as leituras pela mesma linha.
- SCL (Serial Clock): a linha de clock. Um bit na SDA é lido a cada pulso de clock, e quem gera o clock é o controlador.
- GND (terra comum): a referência dos sinais. Mesmo módulos com fontes de alimentação separadas precisam compartilhar um GND comum.
As linhas são de dreno aberto: nenhum dispositivo leva a linha para nível alto, só consegue puxá-la para baixo. O que mantém a linha em 1 são os resistores de pull-up, que ligam SDA e SCL à tensão de alimentação. Por isso não há curto-circuito mesmo quando dois dispositivos tentam falar ao mesmo tempo; se qualquer dispositivo puxa a linha para baixo, todos veem um 0. Uma mensagem I2C funciona assim:
- START: com SCL em nível alto, o controlador leva a SDA de 1 para 0, e todos os dispositivos do barramento começam a escutar.
- Endereço e bit de direção: o endereço de 7 bits é enviado, seguido de um bit de leitura (1) ou escrita (0).
- ACK: o dispositivo dono do endereço puxa a SDA para baixo durante o 9º pulso de clock para dizer “estou aqui”. Se ninguém fizer isso, chama-se NACK.
- Bytes de dados: cada byte é enviado como 8 bits, e o receptor responde a cada um com um ACK. Na maioria dos sensores, o primeiro byte é o número do registrador a ser lido ou escrito.
- STOP: com SCL em nível alto, a SDA sobe de 0 para 1 e o barramento fica livre de novo. Nas leituras, usa-se um START repetido em vez de um STOP para mudar a direção sem liberar o barramento.
Comparar o I2C com os outros dois protocolos comuns no mundo Arduino deixa claro quando escolhê-lo:
| Característica | I2C | SPI | UART (Serial) |
|---|---|---|---|
| Fios de sinal | 2 (SDA, SCL) | 3 compartilhados (MOSI, MISO, SCK) + um CS por dispositivo | 2 (TX, RX) |
| Número de dispositivos | Mais de 100 endereços em um barramento | Tantos quantos pinos CS livres houver | Geralmente 2 dispositivos |
| Velocidade típica | 100 kHz, 400 kHz, 1 MHz | 10 MHz ou mais | 9600 – 115200 baud |
| Seleção do dispositivo | Por endereço | Pelo pino CS | Nenhuma, ponto a ponto |
| Uso típico | Sensores, relógios, displays pequenos, EEPROM | Cartões SD, displays TFT, RFID | GPS, Bluetooth, conexão com o computador |
Velocidades e limites técnicos do I2C
| Modo | Velocidade máxima | Tempo de subida máximo | Onde é usado? |
|---|---|---|---|
| Modo padrão (Sm) | 100 kHz | 1000 ns | Padrão, fios longos |
| Modo rápido (Fm) | 400 kHz | 300 ns | OLED, MPU6050, BMP280 |
| Modo rápido plus (Fm+) | 1 MHz | 120 ns | Pico e alguns sensores mais novos |
| Modo de alta velocidade (Hs) | 3,4 MHz | 80 ns (400 pF), exige drivers especiais | Raro em projetos de hobby |
A biblioteca Wire do Arduino começa em 100 kHz por padrão; a maioria dos sensores também suporta 400 kHz, e você muda para essa velocidade com Wire.setClock(400000). Uma velocidade maior faz os displays atualizarem com mais suavidade, mas também deixa o barramento mais sensível ao comprimento dos fios e ao valor do pull-up. Pelo padrão, a capacitância total do barramento (fios mais pinos dos dispositivos) não pode passar de 400 pF. Jumpers e cabos flat comuns somam 50–100 pF por metro, e cada pino de dispositivo soma até 10 pF; por isso o I2C foi projetado para uso em uma placa ou com fios de algumas dezenas de centímetros. Acima de 1 metro você precisa baixar a velocidade, usar pull-ups mais fortes ou adicionar extensores de barramento como o P82B715.
Endereços I2C: 7 bits, 8 bits e endereços reservados
Cada dispositivo no barramento tem um endereço de 7 bits, o que em teoria dá 128 endereços. Como as faixas 0x00–0x07 e 0x78–0x7F são reservadas para fins especiais, os endereços utilizáveis são os 112 de 0x08 a 0x77. O endereço geralmente é fixado pelo fabricante do chip, mas em muitos módulos você pode mudar os últimos bits com jumpers de solda ou pinos chamados A0, A1, A2 ou AD0.
Agora a parte confusa: alguns datasheets e as etiquetas no verso dos módulos dão o endereço em 8 bits, incluindo o bit de direção. Por exemplo, o verso de uma placa OLED diz “0x78”, mas o endereço no código é 0x3C; se um módulo LCD diz 0x4E, o endereço no código é 0x27. A regra é simples: divida o valor de 8 bits por 2 (desloque um bit para a direita) e você obtém o endereço de 7 bits. As bibliotecas do Arduino, do ESP32 e do MicroPython esperam todas endereços de 7 bits.
| Módulo | Chip | Endereço padrão | Dá para mudar? |
|---|---|---|---|
| Módulo LCD I2C (16x2, 20x4) | PCF8574 / PCF8574A | 0x27 / 0x3F | Com os jumpers A0–A2: 0x20–0x27 ou 0x38–0x3F |
| OLED de 0,96 polegada | SSD1306 | 0x3C | 0x3D por um resistor no verso |
| Acelerômetro e giroscópio | MPU6050 | 0x68 | 0x69 quando AD0 = 1 |
| Relógio de tempo real | DS1307 / DS3231 | 0x68 | Não |
| Pressão e temperatura | BMP280 / BME280 | 0x76 ou 0x77 | Depende do pino SDO |
| Intensidade de luz | BH1750 | 0x23 | 0x5C quando ADDR = 1 |
| ADC de 16 bits | ADS1115 | 0x48 | 0x48–0x4B pelo pino ADDR |
| Driver de servo e PWM de 16 canais | PCA9685 | 0x40 | Dezenas de endereços a partir de 0x40 pelos jumpers A0–A5 |
| Memória EEPROM | AT24C32 / AT24C256 | 0x50 | 0x50–0x57 pelos pinos A0–A2 |
| Multiplexador I2C | TCA9548A | 0x70 | 0x70–0x77 pelos pinos A0–A2 |
Resistores de pull-up: por que são necessários e como escolher o valor
Como os dispositivos de um barramento I2C só conseguem puxar as linhas para baixo, são os resistores de pull-up que fornecem o nível alto. Se o resistor for grande demais, a capacitância do barramento deixa lenta a passagem de 0 para 1, as bordas do sinal ficam arredondadas e os bits são lidos errado em velocidades altas. Se for pequeno demais, a corrente que um dispositivo precisa absorver para puxar a linha para baixo aumenta; o padrão só exige que um dispositivo absorva pelo menos 3 mA a 0,4 V, então o pull-up precisa manter a corrente abaixo disso.
Estas fórmulas dão os dois limites: a resistência mínima é R(min) = (VCC − 0,4 V) / 3 mA, e a máxima é R(max) = t(subida) / (0,8473 × C(barramento)). Para 5 V, R(min) = 4,6 V / 0,003 A ≈ 1,53 kΩ, e para 3,3 V é ≈ 0,97 kΩ. Em um barramento curto com 100 pF de capacitância, R(max) ≈ 11,8 kΩ a 100 kHz e ≈ 3,5 kΩ a 400 kHz. Por isso, na prática, 4,7 kΩ para 100 kHz e 2,2 kΩ para 400 kHz e barramentos cheios são os valores mais comuns. Você pode usar a ferramenta Código de cores de resistores para ler as faixas de um resistor e a ferramenta Constante de tempo RC para ver o atraso criado pela resistência e pela capacitância.
| Situação | Pull-up recomendado | Observação |
|---|---|---|
| Um módulo, fios curtos, 100 kHz | 4,7 kΩ – 10 kΩ | A maioria dos módulos já tem |
| Vários módulos, 400 kHz | 2,2 kΩ – 4,7 kΩ | Os resistores dos módulos ficam em paralelo |
| Fios com mais de 50 cm | 2,2 kΩ e 100 kHz | Não trance SDA com SCL; trance cada um com o GND |
| Barramento de 3,3 V (ESP32, Pico) | 2,2 kΩ – 4,7 kΩ | Ligue os resistores em 3,3 V, não em 5 V |
No Arduino Uno, chamar Wire.begin() também ativa os resistores de pull-up internos de 20–50 kΩ do ATmega328P. Com um único módulo e 10–20 cm de fio, eles muitas vezes funcionam, mas não são confiáveis; resistores externos são sempre melhores. Se você está usando uma placa de sensor simples sem pull-ups, não esqueça de colocar um resistor de 4,7 kΩ da SDA e da SCL até o VCC.
Pinos I2C: Arduino Uno, Mega, ESP32, ESP8266 e Pico
| Placa | SDA | SCL | Observação |
|---|---|---|---|
| Arduino Uno / Nano | A4 | A5 | No Uno R3, os pinos SDA e SCL ao lado do AREF são o mesmo barramento do A4/A5 |
| Arduino Mega 2560 | 20 | 21 | No Mega, A4 e A5 não são I2C |
| Arduino Leonardo / Micro | D2 | D3 | São pinos digitais |
| ESP32 (DevKit) | GPIO 21 | GPIO 22 | Outros pinos podem ser escolhidos com Wire.begin(SDA, SCL); o segundo barramento é o Wire1 |
| ESP8266 NodeMCU | D2 (GPIO 4) | D1 (GPIO 5) | I2C por software, os pinos podem ser trocados |
| Raspberry Pi Pico | GP4 (I2C0) | GP5 (I2C0) | I2C0 e I2C1 estão disponíveis em vários pares de pinos |
Passo a passo: encontrando endereços com um sketch scanner I2C
Quando você recebe um módulo novo, a primeira tarefa é descobrir os endereços dos dispositivos no barramento. Um scanner I2C envia uma mensagem vazia para cada endereço de 0x08 a 0x77 e lista os que respondem com um ACK. Assim você descobre tanto que o módulo está ligado corretamente quanto qual endereço precisa colocar no código.
- Ligue o GND do módulo no GND do Arduino e o VCC no 5V (no 3.3V para módulos que só suportam 3,3 V).
- Ligue a SDA no A4 e a SCL no A5. Se você tiver vários módulos, junte todos os pinos SDA e SCL deles na protoboard.
- Carregue o sketch abaixo e abra o Monitor Serial em 115200 baud.
- Anote os endereços listados. Se nada aparecer, confira a ligação, o GND comum e os resistores de pull-up.
- Desconecte e reconecte os módulos um por um para confirmar qual endereço pertence a qual dispositivo; o scanner refaz a varredura a cada 5 segundos.
1#include <Wire.h>
2
3void printHex(byte addr) {
4  Serial.print(F("0x"));
5  if (addr < 16) Serial.print('0');    // tek haneliye sıfır ekle / pad single digit
6  Serial.print(addr, HEX);
7}
8
9void setup() {
10  Serial.begin(115200);
11  Wire.begin();                         // Uno: A4 = SDA, A5 = SCL
12#if defined(ARDUINO_ARCH_AVR)
13  Wire.setWireTimeout(3000, true);      // AVR (Uno, Nano, Mega): hat kilitlenirse 3 ms sonra kurtar / recover a stuck bus after 3 ms
14#endif
15  Serial.println(F("I2C tarayici / I2C scanner"));
16}
17
18void loop() {
19  byte found = 0;
20  for (byte addr = 0x08; addr <= 0x77; addr++) {   // geçerli 7 bit adresler / valid 7-bit addresses
21    Wire.beginTransmission(addr);
22    byte err = Wire.endTransmission();             // 0 = cihaz ACK verdi / device acknowledged
23    if (err == 0) {
24      Serial.print(F("Bulundu / found: "));
25      printHex(addr);
26      Serial.println();
27      found++;
28    } else if (err == 4 || err == 5) {
29      Serial.print(F("Hat hatasi / bus error at "));
30      printHex(addr);
31      Serial.println();
32    }
33  }
34  if (found == 0) {
35    Serial.println(F("Cihaz yok: kablolari ve pull-up'lari kontrol et / no devices: check wiring and pull-ups"));
36  } else {
37    Serial.print(found);
38    Serial.println(F(" cihaz bulundu / device(s) found"));
39  }
40  Serial.println();
41  delay(5000);                          // 5 sn sonra yeniden tara / rescan after 5 s
42}| Resultado do endTransmission() | Significado | O que fazer |
|---|---|---|
| 0 | O dispositivo confirmou o endereço (ACK) | Use esse endereço no seu código |
| 1 | Dados longos demais para o buffer | Nunca aparece em um scanner; não escreva mais de 32 bytes de uma vez no Uno |
| 2 | NACK no endereço | Não há dispositivo nesse endereço, normal durante a varredura |
| 3 | NACK nos dados | O dispositivo rejeitou o comando; confira o número do registrador |
| 4 | Outro erro de barramento | Curto-circuito, falta de pull-ups ou ruído |
| 5 | Tempo esgotado (timeout) | O barramento travou; confira a ligação e a alimentação |
A linha setWireTimeout no sketch é importante: quando a SDA ou a SCL está em curto, ou um dispositivo trava segurando a linha em nível baixo, a biblioteca Wire do Uno com as configurações padrão pode esperar para sempre e congelar o seu programa. Com o timeout ativado, a biblioteca desiste depois de 3 ms, reinicia o hardware I2C e o scanner informa o problema com um código de erro. A linha está dentro de um #if para ser compilada só em placas AVR (Uno, Nano, Mega); as bibliotecas Wire do ESP32 e do ESP8266 já vêm com a própria proteção de timeout, então o mesmo sketch compila e roda sem mudanças nas três plataformas.
I2C sem biblioteca: lendo e escrevendo registradores
As bibliotecas facilitam a vida, mas, por baixo, todas fazem a mesma coisa: enviam ao dispositivo o número do registrador e depois leem bytes desse registrador ou escrevem bytes nele. Fazer isso você mesmo uma vez significa que você consegue ler o datasheet de um sensor novo e usá-lo mesmo sem biblioteca. O exemplo abaixo acorda o sensor MPU6050 do modo de repouso, lê o registrador de identidade (WHO_AM_I) e depois calcula a temperatura e a aceleração no eixo Z a partir dos valores brutos.

1#include <Wire.h>
2
3const byte MPU_ADDR = 0x68;             // AD0 GND'de; AD0 = 3.3V ise 0x69 / AD0 low; 0x69 if AD0 high
4
5void writeReg(byte reg, byte value) {
6  Wire.beginTransmission(MPU_ADDR);
7  Wire.write(reg);                      // önce yazmaç adresi / register address first
8  Wire.write(value);                    // sonra veri / then the data
9  Wire.endTransmission();               // STOP gönder / send STOP
10}
11
12int16_t readWord(byte reg) {
13  Wire.beginTransmission(MPU_ADDR);
14  Wire.write(reg);
15  Wire.endTransmission(false);          // STOP yok, tekrarlı START / no STOP, repeated START
16  Wire.requestFrom(MPU_ADDR, (byte)2);  // 2 bayt iste / request 2 bytes
17  uint8_t hi = Wire.read();
18  uint8_t lo = Wire.read();
19  return (int16_t)(((uint16_t)hi << 8) | lo);
20}
21
22void setup() {
23  Serial.begin(115200);
24  Wire.begin();
25  Wire.setClock(400000);                // hızlı mod 400 kHz / fast mode 400 kHz
26  writeReg(0x6B, 0x00);                 // PWR_MGMT_1: uykudan uyandır / wake up from sleep
27  Wire.beginTransmission(MPU_ADDR);
28  Wire.write(0x75);                     // WHO_AM_I yazmacı / WHO_AM_I register
29  Wire.endTransmission(false);
30  Wire.requestFrom(MPU_ADDR, (byte)1);
31  Serial.print(F("WHO_AM_I = 0x"));
32  Serial.println(Wire.read(), HEX);     // 68 beklenir / expect 68
33}
34
35void loop() {
36  int16_t raw = readWord(0x41);         // TEMP_OUT_H ve TEMP_OUT_L / TEMP_OUT_H and TEMP_OUT_L
37  float tempC = raw / 340.0 + 36.53;    // veri sayfasındaki formül / datasheet formula
38  int16_t az = readWord(0x3F);          // Z ekseni ivmesi / Z-axis acceleration
39  Serial.print(F("Sicaklik / temp: "));
40  Serial.print(tempC, 1);
41  Serial.print(F(" C   AccZ: "));
42  Serial.println(az / 16384.0, 2);      // +-2g aralığında 16384 = 1 g / 16384 = 1 g at +-2g
43  delay(500);
44}
Repare na linha endTransmission(false) da função de leitura: ela muda a direção com um START repetido em vez de um STOP, então nenhum outro dispositivo consegue se intrometer e o sensor não esquece qual registrador foi pedido. Se o WHO_AM_I ler 0x68, a comunicação está perfeita. Em módulos clones baratos o valor pode ser 0x70 ou outro número; isso significa que o chip é um modelo compatível, mas diferente, como o MPU6500, e é por isso que algumas bibliotecas prontas dizem “sensor not found” (sensor não encontrado). A fórmula da temperatura (valor bruto / 340 + 36,53) vem direto do datasheet do MPU6050; para a aceleração na faixa de ±2 g, um valor bruto de 16384 equivale a 1 g, então um sensor deitado sobre a mesa mostra cerca de 1,00 no eixo Z.
Vários dispositivos em um barramento e conflitos de endereço
A maior vantagem do I2C é que você pode ligar dispositivos em paralelo nos mesmos dois fios, desde que os endereços sejam diferentes. Por exemplo, um LCD (0x27), um OLED (0x3C), um BMP280 (0x76) e um relógio DS3231 (0x68) compartilham numa boa os mesmos pinos A4 e A5; cada biblioteca fala com o próprio endereço enquanto os outros dispositivos só escutam. O problema começa quando dois dispositivos têm o mesmo endereço: os dois enviam ACK, os dados colidem e geralmente nenhum funciona. Estas são as formas de resolver:
- Mude o pino de endereço: se você ligar o pino AD0 do MPU6050 em 3,3 V, o endereço passa a ser 0x69 e o conflito com o DS3231 (0x68) acaba.
- Use os jumpers de solda: os jumpers A0–A2 dos módulos LCD oferecem 8 endereços, e o pino ADDR do ADS1115 oferece 4.
- Abra um segundo barramento I2C: passe o dispositivo em conflito para outros pinos com o Wire1 no ESP32 ou o I2C1 no Pico.
- Adicione um multiplexador I2C: o TCA9548A abre oito sub-barramentos separados a partir de um único endereço (0x70); dá até para ligar oito OLEDs com o mesmo endereço.
- Dispositivos com endereço fixo: alguns chips, como o DS1307 ou o HTU21D, têm um endereço que não pode ser mudado de jeito nenhum; para eles, só um barramento separado ou um multiplexador resolve.
I2C no ESP32: qualquer pino e dois barramentos separados
No ESP32, o hardware I2C pode ser direcionado aos pinos com flexibilidade. Os pinos padrão são o GPIO 21 (SDA) e o GPIO 22 (SCL), mas com Wire.begin(SDA, SCL) você escolhe praticamente quaisquer dois GPIOs. O ESP32 clássico e o ESP32-S3 têm dois controladores I2C, então você pode rodar dois sensores com o mesmo endereço em dois barramentos separados; o ESP32-C3 tem só um controlador. Os GPIO 34–39 são só de entrada e não podem ser usados para I2C. Para o mapa completo de pinos da placa, consulte a ferramenta de pinagem e, para uma introdução geral, veja O que é ESP32?.
1#include <Wire.h>
2
3// Klasik ESP32'de iki I2C denetleyicisi vardır: Wire ve Wire1 / the classic ESP32 has two I2C controllers: Wire and Wire1
4
5void scan(TwoWire &bus, const char *name) {
6  Serial.printf("%s:\n", name);
7  for (uint8_t addr = 0x08; addr <= 0x77; addr++) {
8    bus.beginTransmission(addr);
9    if (bus.endTransmission() == 0) {
10      Serial.printf("  bulundu / found 0x%02X\n", addr);
11    }
12  }
13}
14
15void setup() {
16  Serial.begin(115200);
17  Wire.begin(21, 22);                   // SDA, SCL: varsayılan pinler / default pins
18  Wire1.begin(32, 33, 400000);          // SDA, SCL, hız: başka iki GPIO / SDA, SCL, speed: any two other GPIOs
19  scan(Wire, "Wire  (SDA 21, SCL 22)");
20  scan(Wire1, "Wire1 (SDA 32, SCL 33)");
21}
22
23void loop() {
24}
I2C no Raspberry Pi Pico (MicroPython)
O chip RP2040 do Pico tem dois controladores, chamados I2C0 e I2C1, e cada um pode ser direcionado a vários pares de pinos diferentes. Para o I2C0 você pode usar GP0/GP1, GP4/GP5, GP8/GP9, GP12/GP13, GP16/GP17 e GP20/GP21; para o I2C1, GP2/GP3, GP6/GP7, GP10/GP11, GP14/GP15, GP18/GP19 e GP26/GP27. Em cada par, o pino de número par é a SDA e o de número ímpar é a SCL. No MicroPython o scanner tem uma linha só: i2c.scan() retorna uma lista com os endereços que respondem com ACK. Como o Pico funciona em 3,3 V, alimentar os módulos pelo pino 3V3(OUT) é a opção mais segura; embora o RP2040 também suporte o modo rápido plus de 1 MHz, ficar em 400 kHz na protoboard dá menos surpresas. Para os primeiros passos com o Pico, veja O que é Raspberry Pi Pico?.
1from machine import Pin, I2C
2
3i2c = I2C(0, sda=Pin(4), scl=Pin(5), freq=400000)   # I2C0: GP4 = SDA, GP5 = SCL
4devices = i2c.scan()                                 # ACK veren adresler / addresses that ACK
5
6if devices:
7    for addr in devices:
8        print("Bulundu / found:", hex(addr))
9else:
10    print("Cihaz yok / no devices")
11
12# MPU6050 varsa WHO_AM_I yazmacını oku / if an MPU6050 is present, read WHO_AM_I
13if 0x68 in devices:
14    i2c.writeto_mem(0x68, 0x6B, b"\x00")             # uykudan uyandır / wake up
15    who = i2c.readfrom_mem(0x68, 0x75, 1)[0]
16    print("WHO_AM_I:", hex(who))                     # 0x68 beklenir / expect 0x68
Ideias de projetos com I2C
- Mini estação meteorológica: meça pressão e temperatura com um BMP280 e mostre os valores em um display OLED de 0,96 polegada; os dois módulos compartilham os mesmos dois fios.
- Relógio digital: leia a hora de um módulo de relógio DS3231 e mostre em um display LCD I2C.
- Indicador de inclinação: calcule o ângulo com um MPU6050 e desenhe o resultado no OLED como um nível de bolha.
- Nó de sensores com Wi-Fi: acompanhe pelo celular um sensor ligado aos pinos D1 e D2 de um ESP8266 NodeMCU.
- Braço robótico com 16 servos: controle 16 servos com só dois pinos usando um driver PCA9685.
- Registrador de dados: grave uma leitura por minuto em uma EEPROM AT24C256 para que os dados sobrevivam a uma queda de energia.
Erros comuns e como corrigir
| Sintoma | Causa provável | Solução |
|---|---|---|
| O scanner não encontra nenhum dispositivo | SDA e SCL invertidos, sem GND comum ou o módulo não está alimentado | Confira a ligação; no Uno, A4 = SDA e A5 = SCL |
| O scanner trava ou mostra erro em todos os endereços | Barramento em curto ou falta de pull-ups | Adicione o setWireTimeout; meça a tensão de alimentação na SDA e na SCL em repouso |
| O sketch compila, mas o display fica em branco | Endereço errado no código (0x27 em vez de 0x3F) | Use o endereço que o scanner encontrou |
| A placa diz 0x78 no verso e o código não funciona | Foi usado o endereço de 8 bits | Divida por 2: 0x78 → 0x3C |
| Dois sensores não funcionam juntos | Conflito de endereço | Mude o pino de endereço, use um segundo barramento ou um TCA9548A |
| Travamentos aleatórios, falhas quando um motor liga | Fios longos, ruído ou fonte fraca | Encurte os fios, baixe para 100 kHz, coloque capacitores de 100 nF nos módulos |
| Um pino do ESP32 ou do Pico foi danificado | Pull-ups presos em 5 V ligados a um pino de 3,3 V | Alimente o módulo com 3,3 V ou use um conversor de nível lógico |
O I2C é o jeito mais prático de adicionar displays, relógios, sensores e memória ao seu projeto com só dois fios; depois que você entende os endereços, os resistores de pull-up e o sketch scanner, resolve a maioria dos problemas em poucos minutos. No app BlueGrays você encontra projetos que usam I2C, como o display LCD I2C, o jogo Pong em um display OLED, um relógio digital com DS1307 e um display de previsão do tempo com ESP32, cada um com esquema do circuito e código passo a passo.
Perguntas frequentes
Qual é a diferença entre I2C e SPI?
O I2C usa endereçamento para colocar mais de cem dispositivos nos mesmos dois fios, mas costuma ficar limitado a 100–400 kHz. O SPI precisa de três fios compartilhados mais um pino de seleção de chip (CS) separado para cada dispositivo; em troca, chega a 10 MHz ou mais. O I2C é preferido para sensores e displays pequenos, e o SPI para cartões SD e displays TFT coloridos.
Quantos dispositivos dá para ligar em um barramento I2C?
O endereçamento de 7 bits dá 112 endereços utilizáveis. Na prática, o limite vem menos do número de endereços e mais da capacitância do barramento (máximo de 400 pF) e dos resistores de pull-up em paralelo; 5–10 dispositivos funcionam bem em uma protoboard. Para mais, use um multiplexador TCA9548A ou um segundo barramento I2C.
Qual deve ser o valor dos resistores de pull-up do I2C?
4,7 kΩ para 100 kHz e fios curtos, e 2,2 kΩ para 400 kHz ou barramentos com muitos dispositivos, são os valores mais comuns. Não desça abaixo de 1,5 kΩ em um barramento de 5 V nem de 1 kΩ em um de 3,3 V. Lembre também que os resistores dos seus módulos ficam em paralelo.
Quais são os pinos I2C do Arduino Uno?
No Arduino Uno e no Nano, a SDA é o pino A4 e a SCL é o pino A5. O Uno R3 tem mais dois pinos marcados SDA e SCL ao lado do AREF, mas eles estão ligados ao A4 e ao A5 na placa, não são um barramento separado. No Mega, os pinos I2C são o 20 (SDA) e o 21 (SCL).
Qual é o comprimento máximo do cabo I2C?
O I2C foi projetado para distâncias curtas em uma placa de circuito; a 100 kHz e com pull-ups adequados, costuma funcionar até cerca de 1 metro. Para distâncias maiores, você precisa baixar a velocidade, usar cabo de par trançado ou passar para drivers de barramento como o P82B715. Para vários metros, RS-485 ou uma conexão sem fio são a melhor escolha.
O que fazer se o scanner I2C não encontrar meu dispositivo?
Primeiro confira se SDA e SCL estão nos pinos certos, se o GND comum está ligado e se o módulo está alimentado. Depois confirme os pull-ups medindo a tensão de alimentação na SDA e na SCL em repouso. Se ainda não for encontrado, teste o módulo sozinho com fios curtos a 100 kHz e, no ESP32, confira se passou os pinos corretos para o Wire.begin.
Projetos para montar depois desta leitura
Ver todos os projetos
Uso do display LCD com I2C
Dê ao seu Arduino um display próprio e faça-o escrever sua primeira mensagem. O display LCD de duas linhas é conectado com poucos fios; primeiro aparece uma saudação na linha de cima, depois uma segun

Display LCD I2C com ESP32 (16x2)
Neste projeto, exibimos texto conectando um display LCD de 16x2 caracteres ao ESP32 pelo protocolo I2C. Com o I2C, controlamos o display usando apenas dois pinos de dados (SDA e SCL), dispensando o uso de seis ou mais pinos da conexão paralela tradicional. O código mostra uma mensagem fixa na primeira linha e um contador que aumenta a cada segundo na segunda linha. Na inicialização, também executamos um scanner I2C para mostrar o endereço do display no Monitor Serial (geralmente 0x27 ou 0x3F).

Relógio digital com ESP32 e RTC DS1307 (I2C + LCD)
Neste projeto, exibimos a hora e a data em um display LCD I2C 16x2 usando o módulo de relógio de tempo real (RTC) DS1307. O DS1307 é um RTC com bateria de reserva que mantém a hora mesmo quando o ESP32 é desligado. Os dois módulos compartilham o mesmo barramento I2C (SDA/SCL), permitindo aprender a controlar vários dispositivos com apenas dois fios de sinal. Você aprenderá na prática o protocolo de comunicação I2C, o funcionamento dos módulos RTC e a exibição de dados dinâmicos em um LCD.

Calculadora I2C com Arduino
Projeto de calculadora com Arduino que faz operações de adição, subtração, multiplicação e divisão usando um teclado de membrana 4x4 e um display LCD I2C 16x2. Com I2C, a conexão do display usa apenas 2 fios, reduzindo a quantidade de cabos e deixando mais pinos livres. Também permite inserir números decimais e negativos.

Jogo de bola e raquetes - SSD1306
Uma bola, duas raquetes e você: jogue tênis de mesa, um dos primeiros videogames, em um pequeno display OLED. Dois botões movem sua raquete à direita para cima e para baixo, enquanto o computador cont

ESP32 HTTPClient + API de clima (com display OLED SSD1306)
Neste projeto, usamos o ESP32 para fazer uma chamada REST à API de clima wttr.in pela internet com HTTPClient.h. Diferentemente da versão anterior com LCD I2C, aqui usamos um display OLED SSD1306 (128×64), que permite usar fontes grandes, ícones vetoriais e uma apresentação visual rica em uma única tela. Sete ícones vetoriais de condições do tempo (ensolarado, parcialmente nublado, nublado, chuvoso, com neve, com tempestade e com neblina) são desenhados durante a execução, sem arquivos bitmap.

Relógio e calendário de matriz de LEDs (MAX7219, DS1307)
Um painel luminoso para a mesa ou a parede que mostra a hora e a data em texto deslizante. O display de LEDs 8x32 exibe um relógio com dígitos grandes e dois pontos que piscam a cada segundo; no iníci

Registrador de temperatura com ESP32 (DHT22 + DS1307 RTC + microSD + OLED)
Monte um registrador de temperatura com data e hora usando ESP32! Leia a temperatura e a umidade do DHT22 a cada minuto, obtenha a hora real do DS1307 RTC e grave os dados em CSV no cartão microSD. O OLED exibe a temperatura atual em letras grandes, a porcentagem de umidade, a data e a hora e o contador de registros. O arquivo /temp_log.csv no cartão SD pode ser aberto no Excel, Google Sheets ou pandas do Python para análise — ideal para monitorar estufas, acompanhar a temperatura de casa ou…
Mais artigos
- Como usar um display LCD I2C (16x2) com Arduino, ESP32 e Pico
- Como usar um display OLED (SSD1306): texto, formas e gráficos com Arduino
- Guia do MPU6050 com Arduino: acelerômetro, giroscópio e ângulo de inclinação
- O que é ESP32? Características, configuração na Arduino IDE e seu primeiro projeto com Wi-Fi