
O que é um indutor? Indutância, henry, códigos de bobinas e aplicações
O que é um indutor? Indutância e henry, armazenamento de energia, códigos de cores e SMD, buck-boost e filtros LC, força contraeletromotriz em relés, diodo de roda livre e medidor com Arduino.
A resposta curta para o que é um indutor é esta: um indutor (bobina) é um componente feito enrolando um fio condutor em espiras e que se opõe a mudanças na corrente que passa por ele. Quando a corrente circula, forma-se um campo magnético ao seu redor, e o indutor armazena energia nesse campo; quando a corrente tenta diminuir, ele devolve a energia e tenta manter a corrente circulando. Graças a essa propriedade simples, você encontra indutores em módulos abaixadores e elevadores de tensão, filtros de ruído, circuitos de rádio, relés, motores e transformadores.
Neste artigo, você vai aprender como um indutor funciona, o que significam a indutância e sua unidade, o henry, como ele difere de um capacitor, quanta energia armazena e qual é sua constante de tempo. Vamos ver passo a passo como ler valores pelos códigos de cores e SMD, o papel dos indutores em conversores buck e boost e filtros LC, a força contraeletromotriz em bobinas de relés e motores e o diodo que a controla, como estimar a indutância pelo número de espiras e como montar um medidor de indutância simples com Arduino.
O que é um indutor e como ele funciona?
Quando a corrente passa por um fio, forma-se um campo magnético ao seu redor. Se o fio for enrolado em espiras em vez de ficar reto, os campos de todas as espiras se somam e formam um campo forte e concentrado dentro da bobina. A parte interessante é o que acontece quando esse campo muda. Segundo a lei de Faraday, um campo magnético variável induz uma tensão no fio; segundo a lei de Lenz, essa tensão sempre se opõe à mudança. Tente aumentar a corrente e o indutor produzirá uma tensão contrária que desacelera o aumento; tente cortar a corrente e ele produzirá uma tensão no mesmo sentido para manter a corrente circulando.
Você pode compará-lo a um volante de inércia: é difícil fazer um volante pesado começar a girar e, depois que ele gira, também é difícil pará-lo. Um indutor faz o mesmo com a corrente. Um capacitor faz exatamente o contrário com a tensão: não permite que ela mude de repente. Por isso, os dois costumam ser usados juntos na eletrônica e são vistos quase como gêmeos. Se você ainda não leu sobre capacitores, o guia o que é um capacitor facilita essa comparação.
| Propriedade | Indutor (bobina) | Capacitor |
|---|---|---|
| Onde armazena energia? | Em um campo magnético | Em um campo elétrico |
| A que mudança repentina se opõe? | Corrente | Tensão |
| Fórmula básica | V = L × di/dt | I = C × dV/dt |
| Com corrente contínua (DC) | Como um curto-circuito (apenas a resistência do fio) | Como um circuito aberto (sem corrente) |
| À medida que a frequência aumenta | Sua resistência (reatância) aumenta | Sua resistência (reatância) diminui |
| Unidade | Henry (H) | Farad (F) |
| Símbolo | L | C |
Indutância e sua unidade, o henry
A intensidade com que um indutor se opõe a mudanças na corrente é determinada pela sua indutância; o símbolo é L e a unidade é o henry (H). A definição: um indutor tem indutância de 1 henry se uma variação de corrente de 1 ampere por segundo produzir 1 volt entre seus terminais. A fórmula é V = L × di/dt. Um henry é um valor muito alto na eletrônica; em circuitos de hobby, você encontrará principalmente indutores na faixa de microhenry (µH) e milihenry (mH).
| Unidade | Em henrys | Onde você encontra |
|---|---|---|
| Nanohenry (nH) | 0,000000001 H | Circuitos de Wi-Fi, Bluetooth e rádio, indutores SMD tipo chip |
| Microhenry (µH) | 0,000001 H | Módulos buck e boost, filtros, módulos LoRa e RF |
| Milihenry (mH) | 0,001 H | Filtros de áudio, bobinas de relés, indutores de choque de modo comum |
| Henry (H) | 1 H | Indutores de choque de fontes de alimentação antigas, enrolamentos de transformadores grandes |
A indutância depende de quatro fatores: o número de espiras (N), a área da seção transversal da bobina, seu comprimento e o material do núcleo em seu interior. O mais importante é o número de espiras, porque a indutância cresce com o quadrado desse número: dobrar o número de espiras quadruplica a indutância. Colocar um núcleo de ferrite ou pó de ferro dentro da bobina aumenta a indutância dezenas ou até centenas de vezes para o mesmo número de espiras. Por isso, um pequeno indutor de ferrite pode ter um valor maior que um grande indutor com núcleo de ar.
Armazenamento de energia em um campo magnético e constante de tempo
Um indutor percorrido por corrente armazena uma energia de E = ½ × L × I² em seu campo magnético. Por exemplo, um indutor de potência de 33 µH percorrido por 3 A armazena 0,5 × 0,000033 × 9 = cerca de 150 microjoules. Parece pouco, mas um conversor buck armazena e libera essa energia 150.000 vezes por segundo e, assim, transfere watts de potência de um lado para o outro. Como a energia cresce com o quadrado da corrente, dobrar a corrente quadruplica a energia armazenada.
Quando você coloca um indutor em série com um resistor e aplica uma tensão, a corrente não sobe instantaneamente; ela aumenta aos poucos. A velocidade desse aumento é determinada pela constante de tempo: τ = L / R. Um indutor de 10 mH em série com um resistor de 100 Ω tem τ = 0,01 / 100 = 100 µs. Esse é o equivalente, para o indutor, da constante de tempo RC de um capacitor e segue as mesmas porcentagens:
| Tempo decorrido | Corrente em relação ao valor final |
|---|---|
| 1 τ | 63% |
| 2 τ | 86% |
| 3 τ | 95% |
| 4 τ | 98% |
| 5 τ | 99% (completo na prática) |
Reatância indutiva: como um indutor se comporta com corrente alternada?
Com corrente contínua, um indutor apresenta apenas a resistência do seu fio; esse valor é chamado de DCR (resistência em DC) e, em um bom indutor de potência, é de algumas dezenas de miliohms. Com corrente alternada, porém, a corrente muda continuamente, o indutor se opõe a isso e surge uma resistência dependente da frequência chamada reatância indutiva: XL = 2 × π × f × L. Um indutor de 10 mH apresenta apenas 2 × 3,14 × 50 × 0,01 = 3,14 Ω a 50 Hz, mas 6.283 Ω a 100 kHz. Em resumo, um indutor deixa passar facilmente baixas frequências e DC e dificulta a passagem de altas frequências. Um capacitor faz o contrário; o segredo dos filtros é usar os dois juntos.
Tipos de indutores
| Tipo | Aparência | Uso típico |
|---|---|---|
| Núcleo de ar | Enrolamento oco de fio grosso | Transmissores de rádio, circuitos de alta frequência |
| Bastão de ferrite | Fio enrolado em um bastão | Antenas de rádio AM, filtros |
| Toroide (anel) | Enrolado em um núcleo em forma de anel | Fontes de alimentação, indutores de choque, pouca dispersão magnética |
| Axial (código de cores) | Parece um resistor, com faixas coloridas | Filtros, circuitos antigos, kits |
| Indutor SMD tipo chip | Retângulo minúsculo, com código ou sem nenhuma marcação | Celulares, módulos Wi-Fi e Bluetooth |
| Indutor de potência (blindado ou sem blindagem) | Quadrado ou cilíndrico, marcado com códigos como 330 ou 101 | Módulos buck e boost, conversores DC-DC |
| Indutor de choque de modo comum | Um anel com dois enrolamentos | Supressão de ruído nas entradas USB e de alimentação |
| Bobina de relé e solenoide | Um eletroímã que puxa um mecanismo | Relés, fechaduras, válvulas, buzzers |
Leitura de valores de indutores pelo código de cores
Indutores axiais se parecem muito com resistores e são lidos com a mesma tabela de cores; a única diferença é que o resultado é em microhenrys (µH), em vez de ohms. As duas primeiras faixas indicam os dígitos, a terceira indica o multiplicador e a quarta, a tolerância. Por exemplo, marrom-preto-preto significa 10 × 1 = 10 µH, marrom-preto-marrom significa 10 × 10 = 100 µH, amarelo-violeta-preto indica 47 µH e vermelho-vermelho-dourado indica 22 × 0,1 = 2,2 µH. Na faixa de tolerância, dourado significa ±5%, prateado ±10% e preto ±20%. Você não precisa decorar as cores: encontre os dígitos com a ferramenta Código de cores e leia o resultado como µH. Em alguns indutores de padrão militar, a primeira faixa é larga e prateada; ela indica o padrão, e não o valor, e deve ser ignorada na leitura.
Códigos de indutores SMD: o que significam 101, 4R7 e 47N?
Indutores de potência SMD e indutores tipo chip geralmente trazem um código de três caracteres, e o valor também é em µH. Em um código de três dígitos, os dois primeiros indicam o número e o terceiro indica quantos zeros adicionar. A letra R indica a vírgula decimal em µH e a letra N indica a vírgula decimal em nanohenrys. Em vez de decodificar à mão, você pode usar a ferramenta Código do indutor.
| Código | Cálculo | Valor |
|---|---|---|
| 100 | 10 × 10⁰ | 10 µH |
| 101 | 10 × 10¹ | 100 µH |
| 102 | 10 × 10² | 1.000 µH = 1 mH |
| 220 | 22 × 10⁰ | 22 µH |
| 330 | 33 × 10⁰ | 33 µH |
| 4R7 | 4.7 | 4,7 µH |
| R47 | 0.47 | 0,47 µH = 470 nH |
| 47N | 47 nH | 0,047 µH |
| 2N2 | 2,2 nH | 0,0022 µH |
O papel do indutor em conversores buck e boost
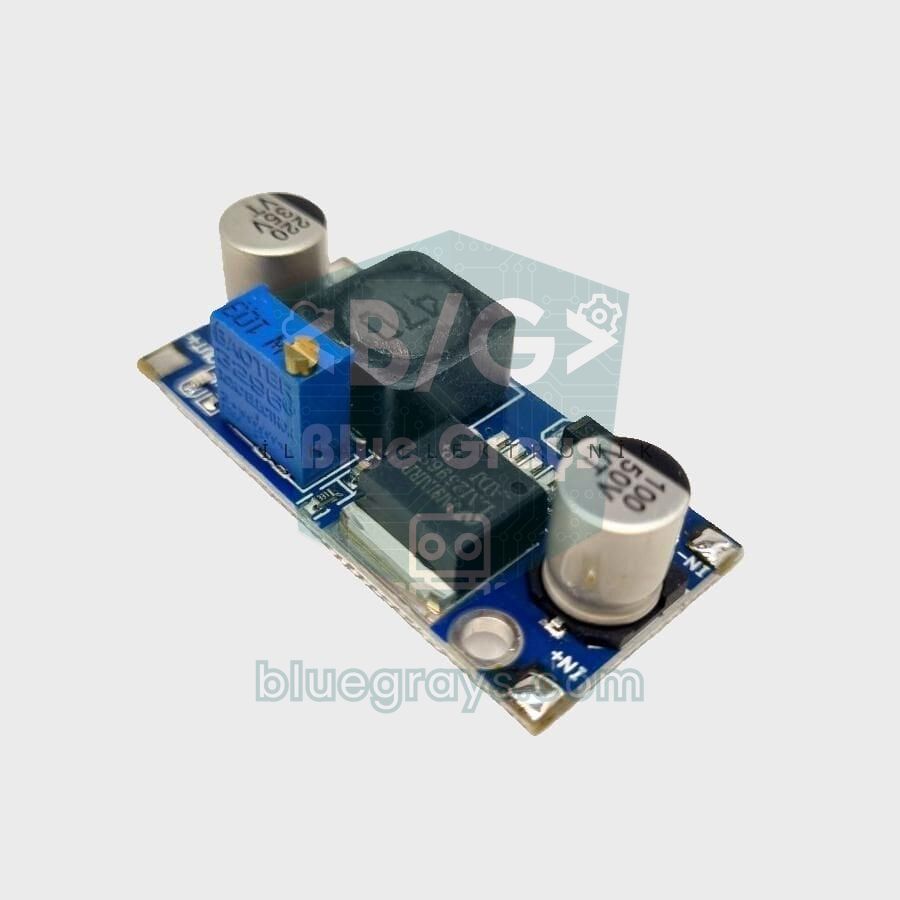
Conversores chaveados abaixadores (buck) e elevadores (boost) usam a capacidade do indutor de armazenar energia para converter a tensão sem dissipá-la como calor. Em um conversor buck, um transistor liga e desliga dezenas de milhares de vezes por segundo. Enquanto o transistor está ligado, a corrente passa pelo indutor até a carga, e o indutor armazena energia; quando o transistor desliga, o indutor fornece a energia armazenada à carga por meio de um diodo para manter a corrente circulando. O capacitor de saída suaviza a ondulação. Idealmente, a tensão de saída é determinada pela fração de tempo em que o transistor fica ligado (D, o ciclo de trabalho): Vout = D × Vin para um buck e Vout = Vin / (1 − D) para um boost. Por isso, um módulo como o LM2596 transforma 12 V em 5 V com eficiência de 80–90%, enquanto um regulador linear como o 7805 transforma a diferença de 7 V em calor.
Ao escolher um indutor, os dois valores mais importantes são a indutância e a corrente de saturação (Isat). A corrente pelo indutor sobe e desce um pouco a cada ciclo de chaveamento; essa ondulação é calculada por ΔI = (Vin − Vout) × D / (f × L). Suponha que um LM2596 operando a 150 kHz reduza 12 V para 5 V com um indutor de 33 µH: D = 5 / 12 = 0,42, ΔI = 7 × 0,42 / (150.000 × 0,000033) ≈ 0,59 A. Com uma carga de 2 A, a corrente de pico pelo indutor é 2 + 0,3 = 2,3 A, e a corrente de saturação do indutor deve ser maior que isso. Um indutor saturado perde sua indutância de repente, a corrente sobe sem controle e o módulo esquenta e emite um zumbido. Para usar o módulo corretamente, veja o guia do conversor abaixador LM2596.
Filtro LC: filtragem de ruído com um indutor e um capacitor
Coloque um indutor em série e um capacitor em paralelo e você terá um filtro LC passa-baixa. O indutor dificulta a passagem do ruído de alta frequência, e o capacitor desvia para o terra o ruído que consegue passar. A frequência de corte é calculada por f = 1 / (2 × π × √(L × C)). Com um indutor de 10 µH e um capacitor de 100 µF, o corte fica em cerca de 5 kHz. O ruído de chaveamento de 150 kHz na saída de um módulo buck tem frequência 30 vezes maior, e esse filtro de segunda ordem reduz o ruído a aproximadamente um milésimo. Ao alimentar circuitos de medição analógica sensíveis, circuitos de áudio e módulos RF, esse filtro simples faz uma grande diferença.
A mesma fórmula é a base dos circuitos de ressonância LC: quando um indutor e um capacitor são conectados em paralelo e recebem um pulso de energia, a energia oscila entre eles e o circuito oscila exatamente nessa frequência. O botão que você gira para escolher uma estação em um rádio antigo, na verdade, altera o valor de um capacitor para ajustar a frequência de ressonância. Vamos usar essa oscilação abaixo para medir indutores com Arduino.
Força contraeletromotriz em bobinas de relés e motores e diodo de roda livre

Relés, motores, fechaduras e válvulas solenoides também são bobinas. Quando você os aciona com um transistor ou MOSFET, no instante em que corta a corrente, a bobina inverte sua tensão para manter a corrente circulando e produz um pico elevado, como no exemplo acima. Isso é chamado de força contraeletromotriz (força eletromotriz reversa) ou retorno indutivo. A solução é muito simples: conectar um diodo em paralelo com a bobina, em sentido inverso. O cátodo do diodo (a ponta com faixa) vai no terminal + da bobina, e o ânodo vai na ponta conectada ao transistor. Enquanto a bobina funciona normalmente, o diodo fica polarizado reversamente e não atua; quando a corrente é cortada, a corrente da bobina circula pelo diodo e a energia se dissipa sem causar danos.
| Carga | Proteção recomendada | Observação |
|---|---|---|
| Relé de 5 V ou 12 V | Diodo 1N4007 ou 1N4148 | Já está na placa dos módulos de relé prontos |
| Motor CC pequeno | Diodo Schottky 1N5819 e capacitor de 100 nF | O capacitor também reduz o ruído das escovas |
| Fechadura ou válvula solenoide | 1N4007 ou 1N5408, que suporta mais corrente | Para correntes altas, o diodo também deve suportar uma corrente alta |
| Motor com L298N | Diodos integrados ao módulo | Um chip L298 avulso precisa de diodos externos |
| Motor com L293D | Diodos de proteção dentro do chip | O L293 (sem o D) não tem diodos |
O diodo tem um pequeno efeito colateral: como a energia da bobina se dissipa lentamente, o contato do relé é liberado um pouco depois. Na maioria dos projetos, você não perceberá; quando é necessária uma liberação muito rápida, adiciona-se um zener em série com o diodo. Para conhecer os tipos de diodos e o sentido correto, veja o que é um diodo; para acionar um relé com transistor, veja o que é um transistor e o que é um módulo de relé. Conectar uma bobina diretamente a um pino do Arduino excede o limite de corrente do pino e pode destruir o microcontrolador com a força contraeletromotriz; sempre coloque um transistor ou um MOSFET entre eles.
Estimativa da indutância pelo número de espiras
Se você quiser enrolar sua própria bobina, pode estimar a indutância por cálculo. Para uma bobina de camada única com núcleo de ar, a versão em centímetros da fórmula de Wheeler é prática: L (µH) = r² × N² / (22,9 × r + 25,4 × l). Aqui, r é o raio da bobina, l é o comprimento do enrolamento (ambos em cm) e N é o número de espiras. Por exemplo, se você enrolar 50 espiras ao longo de 3 cm em um tubo de 2 cm de diâmetro (1 cm de raio): L = 1 × 2.500 / (22,9 + 76,2) ≈ 25 µH.
Com núcleos em anel (toroides), o cálculo é ainda mais fácil, porque o fabricante informa o valor AL do núcleo: L = AL × N². AL geralmente é dado em nH/espira². Enrole 20 espiras em um anel com AL = 50 nH/espira² e terá L = 50 × 400 = 20.000 nH = 20 µH. Se precisar de um valor específico, inverta a fórmula: N = √(L / AL). O cálculo é sempre aproximado; o espaçamento entre as espiras e a espessura do fio alteram o valor em alguns por cento, então o melhor é medir a bobina pronta.
| Alteração | Efeito na indutância |
|---|---|
| Dobrar o número de espiras | Quadruplica (N²) |
| Aumentar o raio | Aumenta |
| Distribuir as mesmas espiras por um comprimento maior | Diminui |
| Adicionar um núcleo de ferrite ou pó de ferro | Aumenta dezenas ou centenas de vezes |
| Remover o núcleo ou deixar um entreferro | Diminui, mas aumenta a corrente de saturação |
Medição de um indutor com Arduino: método de ressonância LC
A maioria dos multímetros não mede indutância, mas, com um Arduino Uno, um comparador LM339 e alguns componentes, você pode montar um medidor de indutância prático. A ideia é conectar a bobina em paralelo com um capacitor de valor conhecido, fornecer corrente por um breve período para que ela armazene energia e depois cortar a corrente. O circuito oscila na sua frequência de ressonância; o LM339 transforma a oscilação em uma onda quadrada, e o Arduino mede o meio período com pulseIn() e calcula a indutância a partir de f = 1 / (2π√(LC)).
- Conecte o pino D13 do Arduino ao ponto superior do circuito LC por meio de um resistor de 220 Ω e um diodo 1N4148.
- Conecte a bobina em teste e um capacitor de filme de 2 µF (dois de 1 µF em paralelo), lado a lado, entre esse nó superior e GND.
- Conecte o ponto superior do circuito LC à entrada + do LM339 por meio de um resistor de 1 kΩ, e a entrada − ao GND.
- Alimente o LM339 com 5V e GND, conecte sua saída ao D11 e adicione um resistor de pull-up de 1 kΩ entre a saída e 5V.
- Carregue o código, abra o Monitor Serial a 115200 baud e observe a leitura.
1// LC rezonansıyla bobin ölçer / LC resonance inductance meter
2// D13 -> 220 Ω -> 1N4148 -> LC (bobin ve kondansatör paralel) -> LM339 (+) giriş
3// D13 -> 220 Ω -> 1N4148 -> LC tank (coil and capacitor in parallel) -> LM339 (+) input
4// LM339 (-) GND'ye, çıkış D11'e ve 1 kΩ ile 5V'a / LM339 (-) to GND, output to D11 with 1 kΩ to 5V
5
6const int DRIVE_PIN = 13;              // LC devresini şarj eden pin / pin that charges the tank
7const int SENSE_PIN = 11;              // karşılaştırıcı çıkışı / comparator output
8const double C_FARAD = 2.0e-6;         // kondansatörün gerçek değeri (2 µF) / real capacitor value (2 µF)
9
10void setup() {
11  Serial.begin(115200);
12  pinMode(DRIVE_PIN, OUTPUT);
13  pinMode(SENSE_PIN, INPUT);
14}
15
16void loop() {
17  digitalWrite(DRIVE_PIN, HIGH);
18  delay(5);                            // bobinden akım geçsin, enerji depolansın / let current build up in the coil
19  digitalWrite(DRIVE_PIN, LOW);        // akımı kes: LC salınmaya başlar / cut the current: the tank starts ringing
20  delayMicroseconds(100);
21
22  unsigned long halfPeriod = pulseIn(SENSE_PIN, HIGH, 5000);   // yarım periyot (µs), 0 = zaman aşımı / half period (µs), 0 = timeout
23  if (halfPeriod > 0) {
24    double f = 1.0e6 / (2.0 * halfPeriod);                      // frekans (Hz) / frequency (Hz)
25    double L = 1.0 / (4.0 * PI * PI * f * f * C_FARAD);         // f = 1 / (2π√(LC)) formülünden / from f = 1 / (2π√(LC))
26    Serial.print("f = ");
27    Serial.print(f, 0);
28    Serial.print(" Hz   L = ");
29    Serial.print(L * 1.0e6, 1);                                 // µH cinsinden / in µH
30    Serial.println(" uH");
31  } else {
32    Serial.println("Salinim yok / no oscillation");
33  }
34  delay(500);
35}
A precisão depende muito do capacitor: C aparece diretamente na fórmula, então meça o valor real do capacitor com um multímetro e escreva esse valor na linha C_FARAD do código. Capacitores cerâmicos mudam de valor com a tensão e a temperatura, por isso um capacitor de filme é melhor. Com 2 µF, uma bobina de 100 µH oscila a cerca de 11 kHz, e o meio período é de 44 µs. Essa montagem dá bons resultados de cerca de 50 µH a algumas dezenas de mH; com bobinas muito pequenas, a frequência aumenta e a precisão cai. No Pico, você pode montar o mesmo circuito usando um pull-up para 3V3 na saída do LM339. Em MicroPython, você usa time_pulse_us() em vez de pulseIn():
1from machine import Pin, time_pulse_us
2import math
3import time
4
5drive = Pin(15, Pin.OUT)               # 330 Ω ve diyot üzerinden LC'ye / to the tank through 330 Ω and a diode
6sense = Pin(14, Pin.IN)                # LM339 çıkışı, 3V3'e 1 kΩ / LM339 output, 1 kΩ pull-up to 3V3
7C_FARAD = 2.0e-6                       # kondansatör değeri / capacitor value
8
9while True:
10    drive.value(1)
11    time.sleep_ms(5)                   # bobin akımı otursun / let the coil current settle
12    drive.value(0)                     # salınımı başlat / start the ringing
13    half = time_pulse_us(sense, 0, 5000)   # ilk LOW yarım periyot (µs), eksi = zaman aşımı / first LOW half period (µs), negative = timeout
14    if half > 0:
15        f = 1e6 / (2 * half)
16        L = 1 / (4 * math.pi ** 2 * f ** 2 * C_FARAD)
17        print("f = %d Hz  L = %.1f uH" % (int(f), L * 1e6))
18    else:
19        print("Salinim yok / no oscillation")
20    time.sleep_ms(500)
Valores a conferir ao escolher um indutor
| Valor | Significado | Por que é importante |
|---|---|---|
| Indutância (L) | Valor em µH ou mH | Deve corresponder ao que o circuito precisa |
| Tolerância | Quanto o valor pode variar (±10%, ±20%) | Importante em filtros e circuitos ressonantes |
| Corrente de saturação (Isat) | Corrente na qual a indutância cai de forma perceptível | A corrente de pico deve ficar abaixo desse valor |
| Corrente nominal (Irms) | Corrente que pode conduzir sem superaquecer | A corrente média deve ficar abaixo desse valor |
| Resistência em DC (DCR) | Resistência do fio | Quanto menor, menores o aquecimento e as perdas |
| Frequência de autorressonância (SRF) | Frequência na qual o indutor começa a se comportar como um capacitor | A frequência de operação deve ficar muito abaixo desse valor |
| Blindado ou sem blindagem | Se o campo magnético se dispersa para fora | Um indutor blindado interfere menos nos circuitos próximos |
Erros comuns e soluções
- Acionar um relé sem diodo: O transistor queima após alguns ciclos de chaveamento ou o Arduino reinicia aleatoriamente. Conecte um diodo em sentido inverso em paralelo com a bobina.
- Substituir um indutor apenas pela indutância: Um componente menor com o mesmo valor em µH satura e superaquece em um módulo buck; confira também a corrente de saturação.
- Ler códigos SMD incorretamente: Achar que 330 significa 330 µH; na verdade, são 33 µH. Use a ferramenta Código do indutor para confirmar.
- Ler códigos de cores como ohms: Em um indutor axial, o resultado é em µH; marrom-preto-marrom é 100 µH, não 100 Ω.
- Colocar indutores lado a lado: Dois indutores sem blindagem afetam o campo um do outro; monte-os em ângulo reto ou use modelos blindados.
- Ignorar o zumbido de um módulo: Um zumbido fraco em um módulo buck geralmente significa que o indutor está sobrecarregado ou saturando; reduza a carga ou use um módulo que suporte mais corrente.
À primeira vista, um indutor parece um simples enrolamento de fio, mas é um componente versátil que suaviza a corrente, transporta energia e filtra ruído. Se você lembrar que a indutância se opõe a mudanças na corrente e que isso pode ser tanto útil quanto perigoso, montará seus projetos com relés, motores e fontes de alimentação com muito mais segurança. No app BlueGrays, você encontra projetos para acionar uma lâmpada de 220 V com relé, buzzers, motores de passo e controle de motor com L298N, com esquemas do circuito e código passo a passo, e pode ler valores rapidamente com as ferramentas Código do indutor e Código de cores na aba Ferramentas.
Perguntas frequentes
Para que serve um indutor?
Um indutor se opõe a mudanças repentinas na corrente e armazena energia em um campo magnético. Isso permite que ele transporte energia em módulos abaixadores e elevadores, filtre ruído de alta frequência, selecione frequências junto com um capacitor em rádios e produza movimento como eletroímã em relés e motores.
Qual é a diferença entre um indutor e um capacitor?
Um indutor armazena energia em um campo magnético e se opõe a mudanças na corrente; um capacitor armazena energia em um campo elétrico e se opõe a mudanças na tensão. Com DC, um indutor se comporta como um curto-circuito, e um capacitor, como um circuito aberto. À medida que a frequência aumenta, a resistência do indutor aumenta, enquanto a do capacitor diminui.
Qual é a unidade de indutância?
O valor de um indutor é sua indutância, medida em henrys (H). Na eletrônica, usam-se principalmente milihenrys (mH), microhenrys (µH) e nanohenrys (nH). 1 mH equivale a 1.000 µH e 1 µH equivale a 1.000 nH.
O que significa 101 em um indutor SMD?
O código 101 significa os dois primeiros dígitos, 10, seguidos de um zero, e o valor é em microhenrys: 101 = 100 µH. Da mesma forma, 100 = 10 µH, 220 = 22 µH, 4R7 = 4,7 µH e 47N = 47 nH.
Por que se conecta um diodo em paralelo com a bobina de um relé?
Quando a corrente na bobina de um relé é cortada, a bobina produz uma tensão reversa alta (força contraeletromotriz), e esse pico pode destruir o transistor ou Arduino que aciona o relé. Um diodo conectado em sentido inverso em paralelo com a bobina oferece um caminho seguro para essa corrente e dissipa a energia sem causar danos. Módulos de relé prontos já têm esse diodo na placa.
Como testar um indutor com um multímetro?
Na escala de resistência, um indutor em bom estado indica alguns ohms ou menos; se você vir OL, o fio está rompido. Para medir a indutância, é necessário um medidor LCR ou um multímetro com escala de indutância. Se você não tiver um, pode encontrar um valor aproximado com um Arduino, um LM339 e um capacitor de valor conhecido, usando o método de ressonância LC.
Projetos para montar depois desta leitura
Ver todos os projetos
Uso do buzzer
Já se perguntou como uma campainha ou um alarme produz som? O Arduino faz um pequeno buzzer emitir bipes em intervalos curtos: bipe, pausa, bipe, pausa.

LED piscante
O primeiro contato com a eletrônica: acender e apagar um único LED. O Arduino acende e apaga o LED em intervalos curtos, fazendo a luz piscar rapidamente.

Acender uma lâmpada de 220V com botão de pressão
Enquanto você mantém o botão pressionado, uma lâmpada de 220 volts fica acesa e apaga assim que você solta.

Ligar e desligar uma lâmpada de 220V com botão
Quer ligar e desligar uma lâmpada de casa com um pequeno botão? Ao pressionar o botão, o Arduino aciona um relé e a lâmpada acende; ao pressionar novamente, ela apaga.
Acender uma lâmpada de 220V com controle remoto
Ligue e desligue uma lâmpada de casa com o controle da TV, sem sair do sofá. O Arduino lê o sinal de luz invisível do controle; o botão de ligar aciona o relé e acende a lâmpada, e o botão de…

Uso do motor de passo
Um motor que gira passo a passo, exatamente o quanto você quer, como o ponteiro de um relógio.

Carrinho controlado por Bluetooth com L298N
Transforme seu celular em um controle remoto e dirija seu próprio carrinho robô.

Robô que desvia de obstáculos
Que tal construir um veículo inteligente que encontra seu próprio caminho? O robô que desvia de obstáculos monitora o ambiente constantemente com o sensor ultrassônico na parte da frente.