
Proiecte care folosesc această componentă
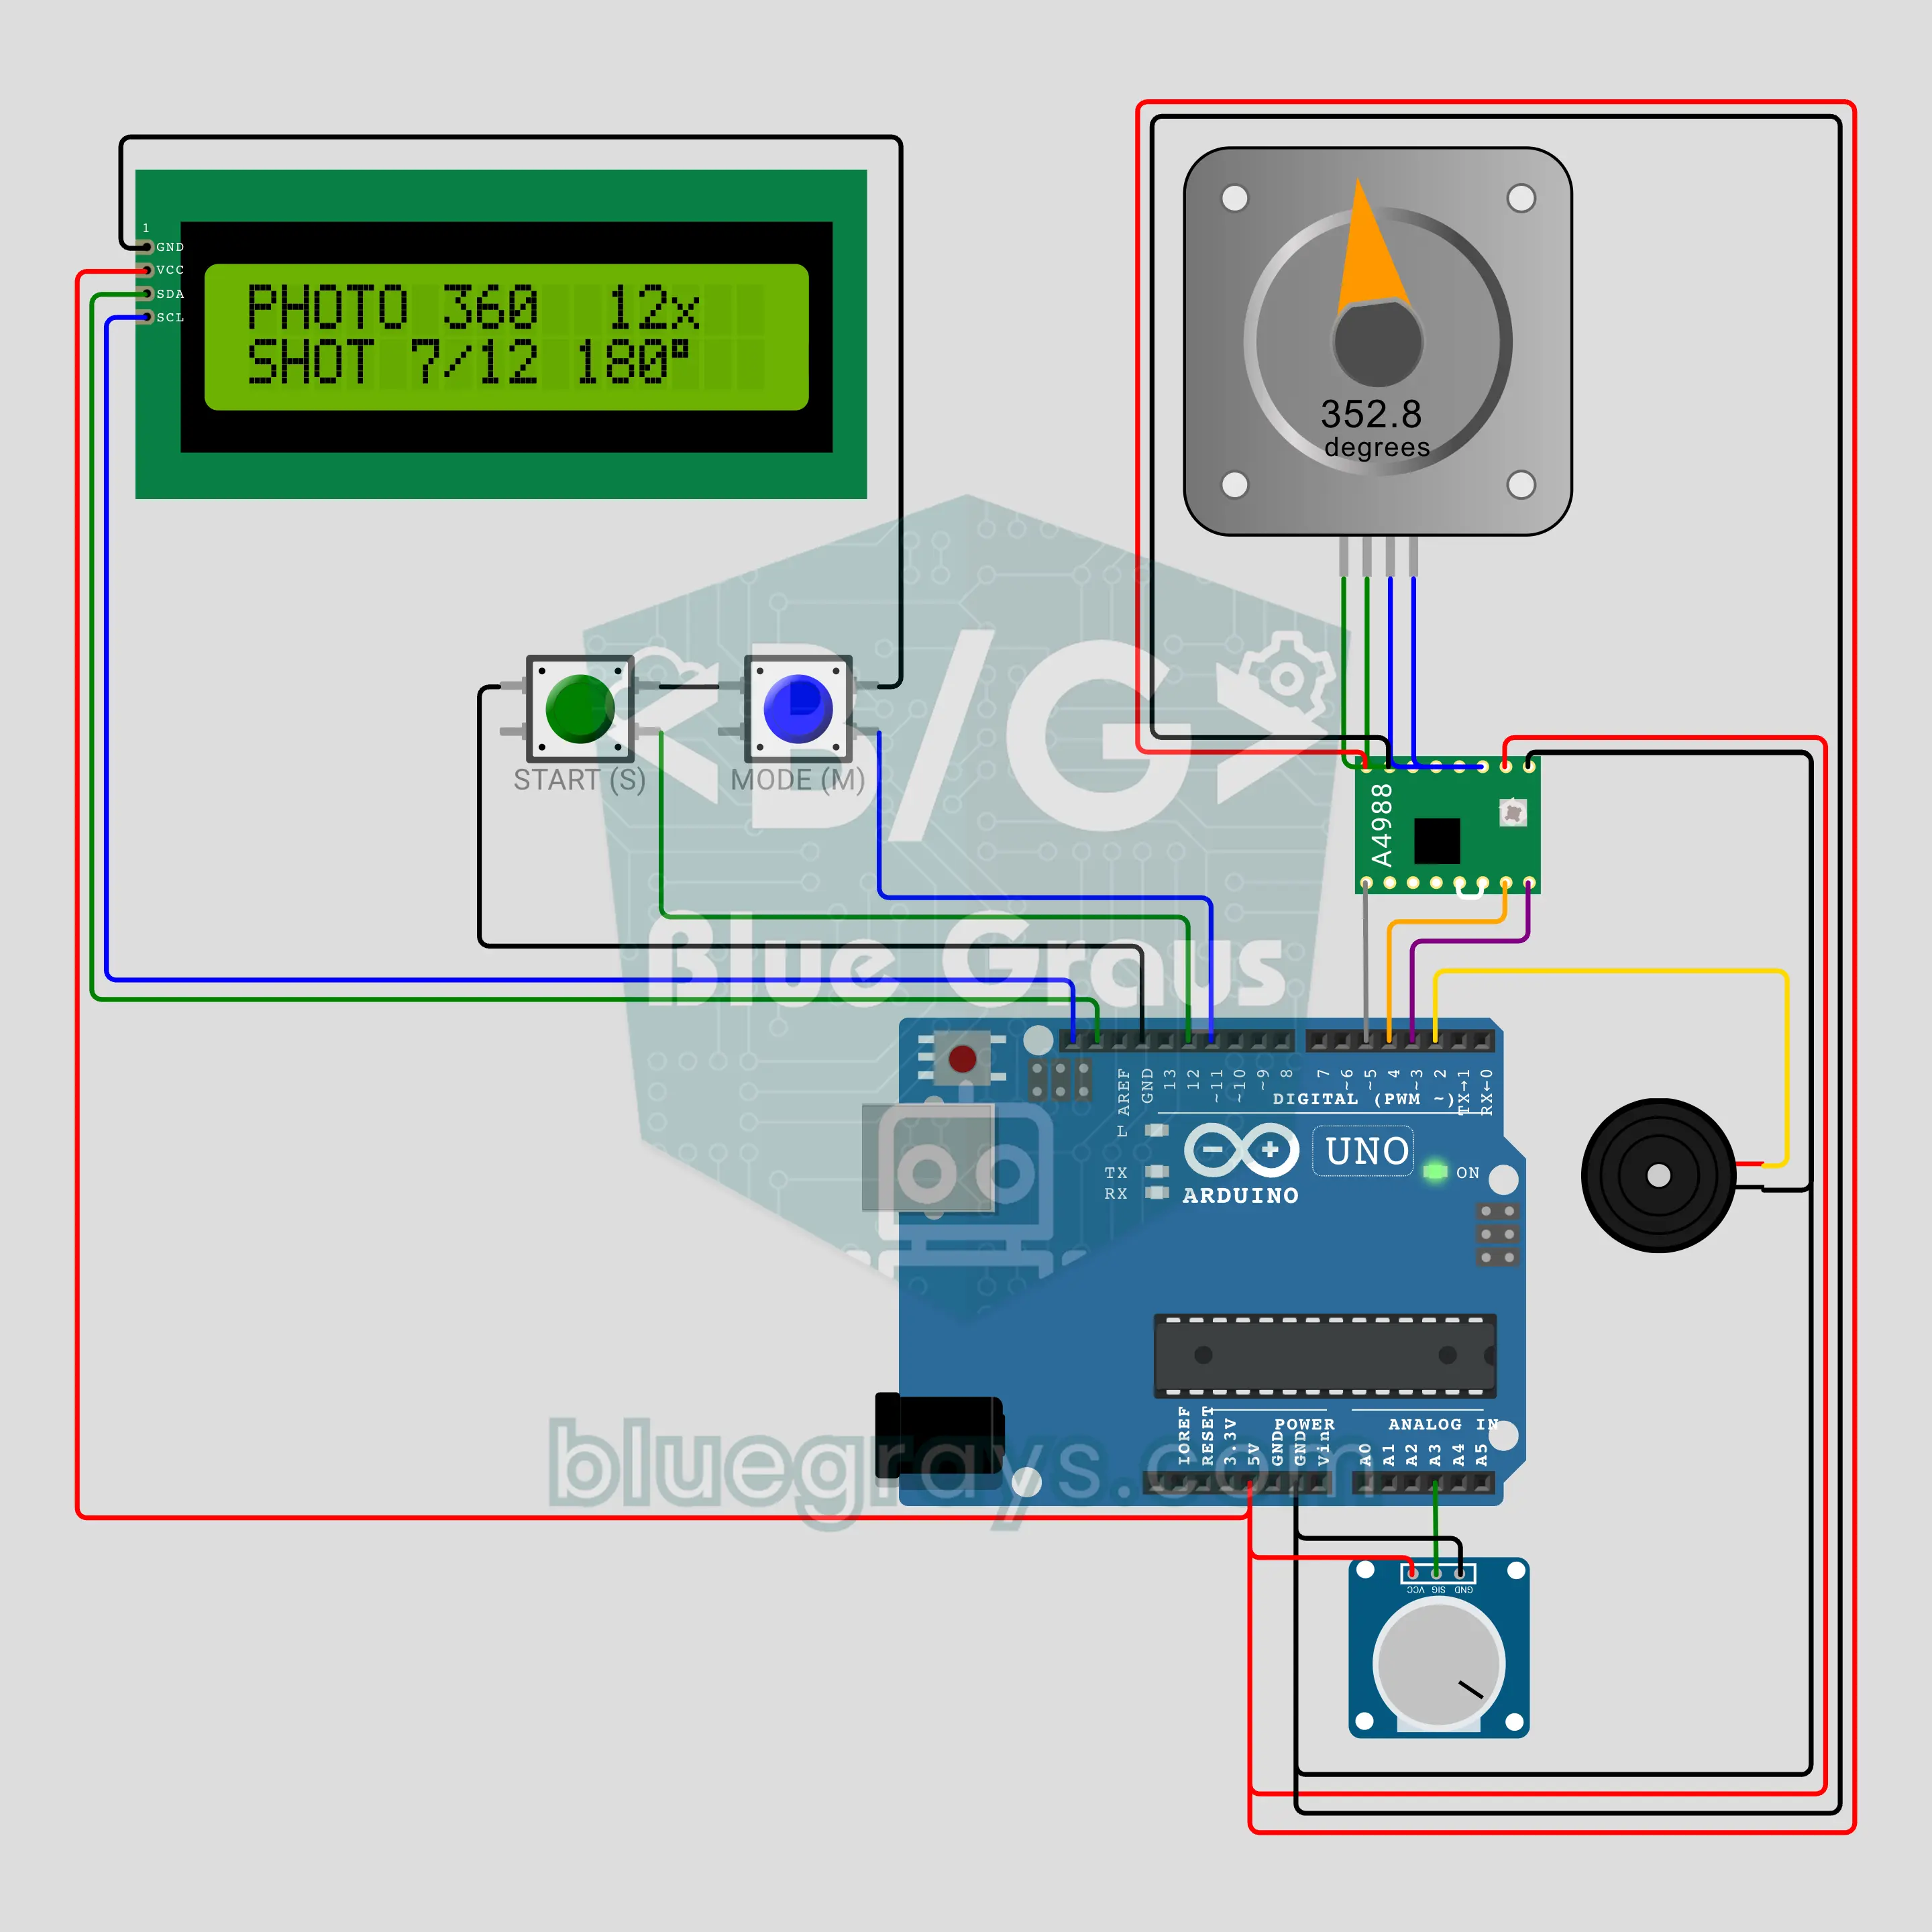
Platformă rotativă pentru produse cu Arduino (motor pas cu pas NEMA 17 + A4988 + LCD)
Construiește o platformă rotativă pentru fotografii de produs și filmări la 360°! Motorul pas cu pas NEMA 17 este controlat de driverul A4988 prin doar două semnale și accelerează și încetinește lin, fără să zdruncine produsul. Ai trei moduri: rotație continuă cu viteza reglată din potențiometru, foto 360 cu 12, 24 sau 36 de opriri și un bip la fiecare, plus oscilație de ±90° pentru prezentare în vitrină. Ecranul LCD I2C arată viteza, unghiul și numărul de cadre.
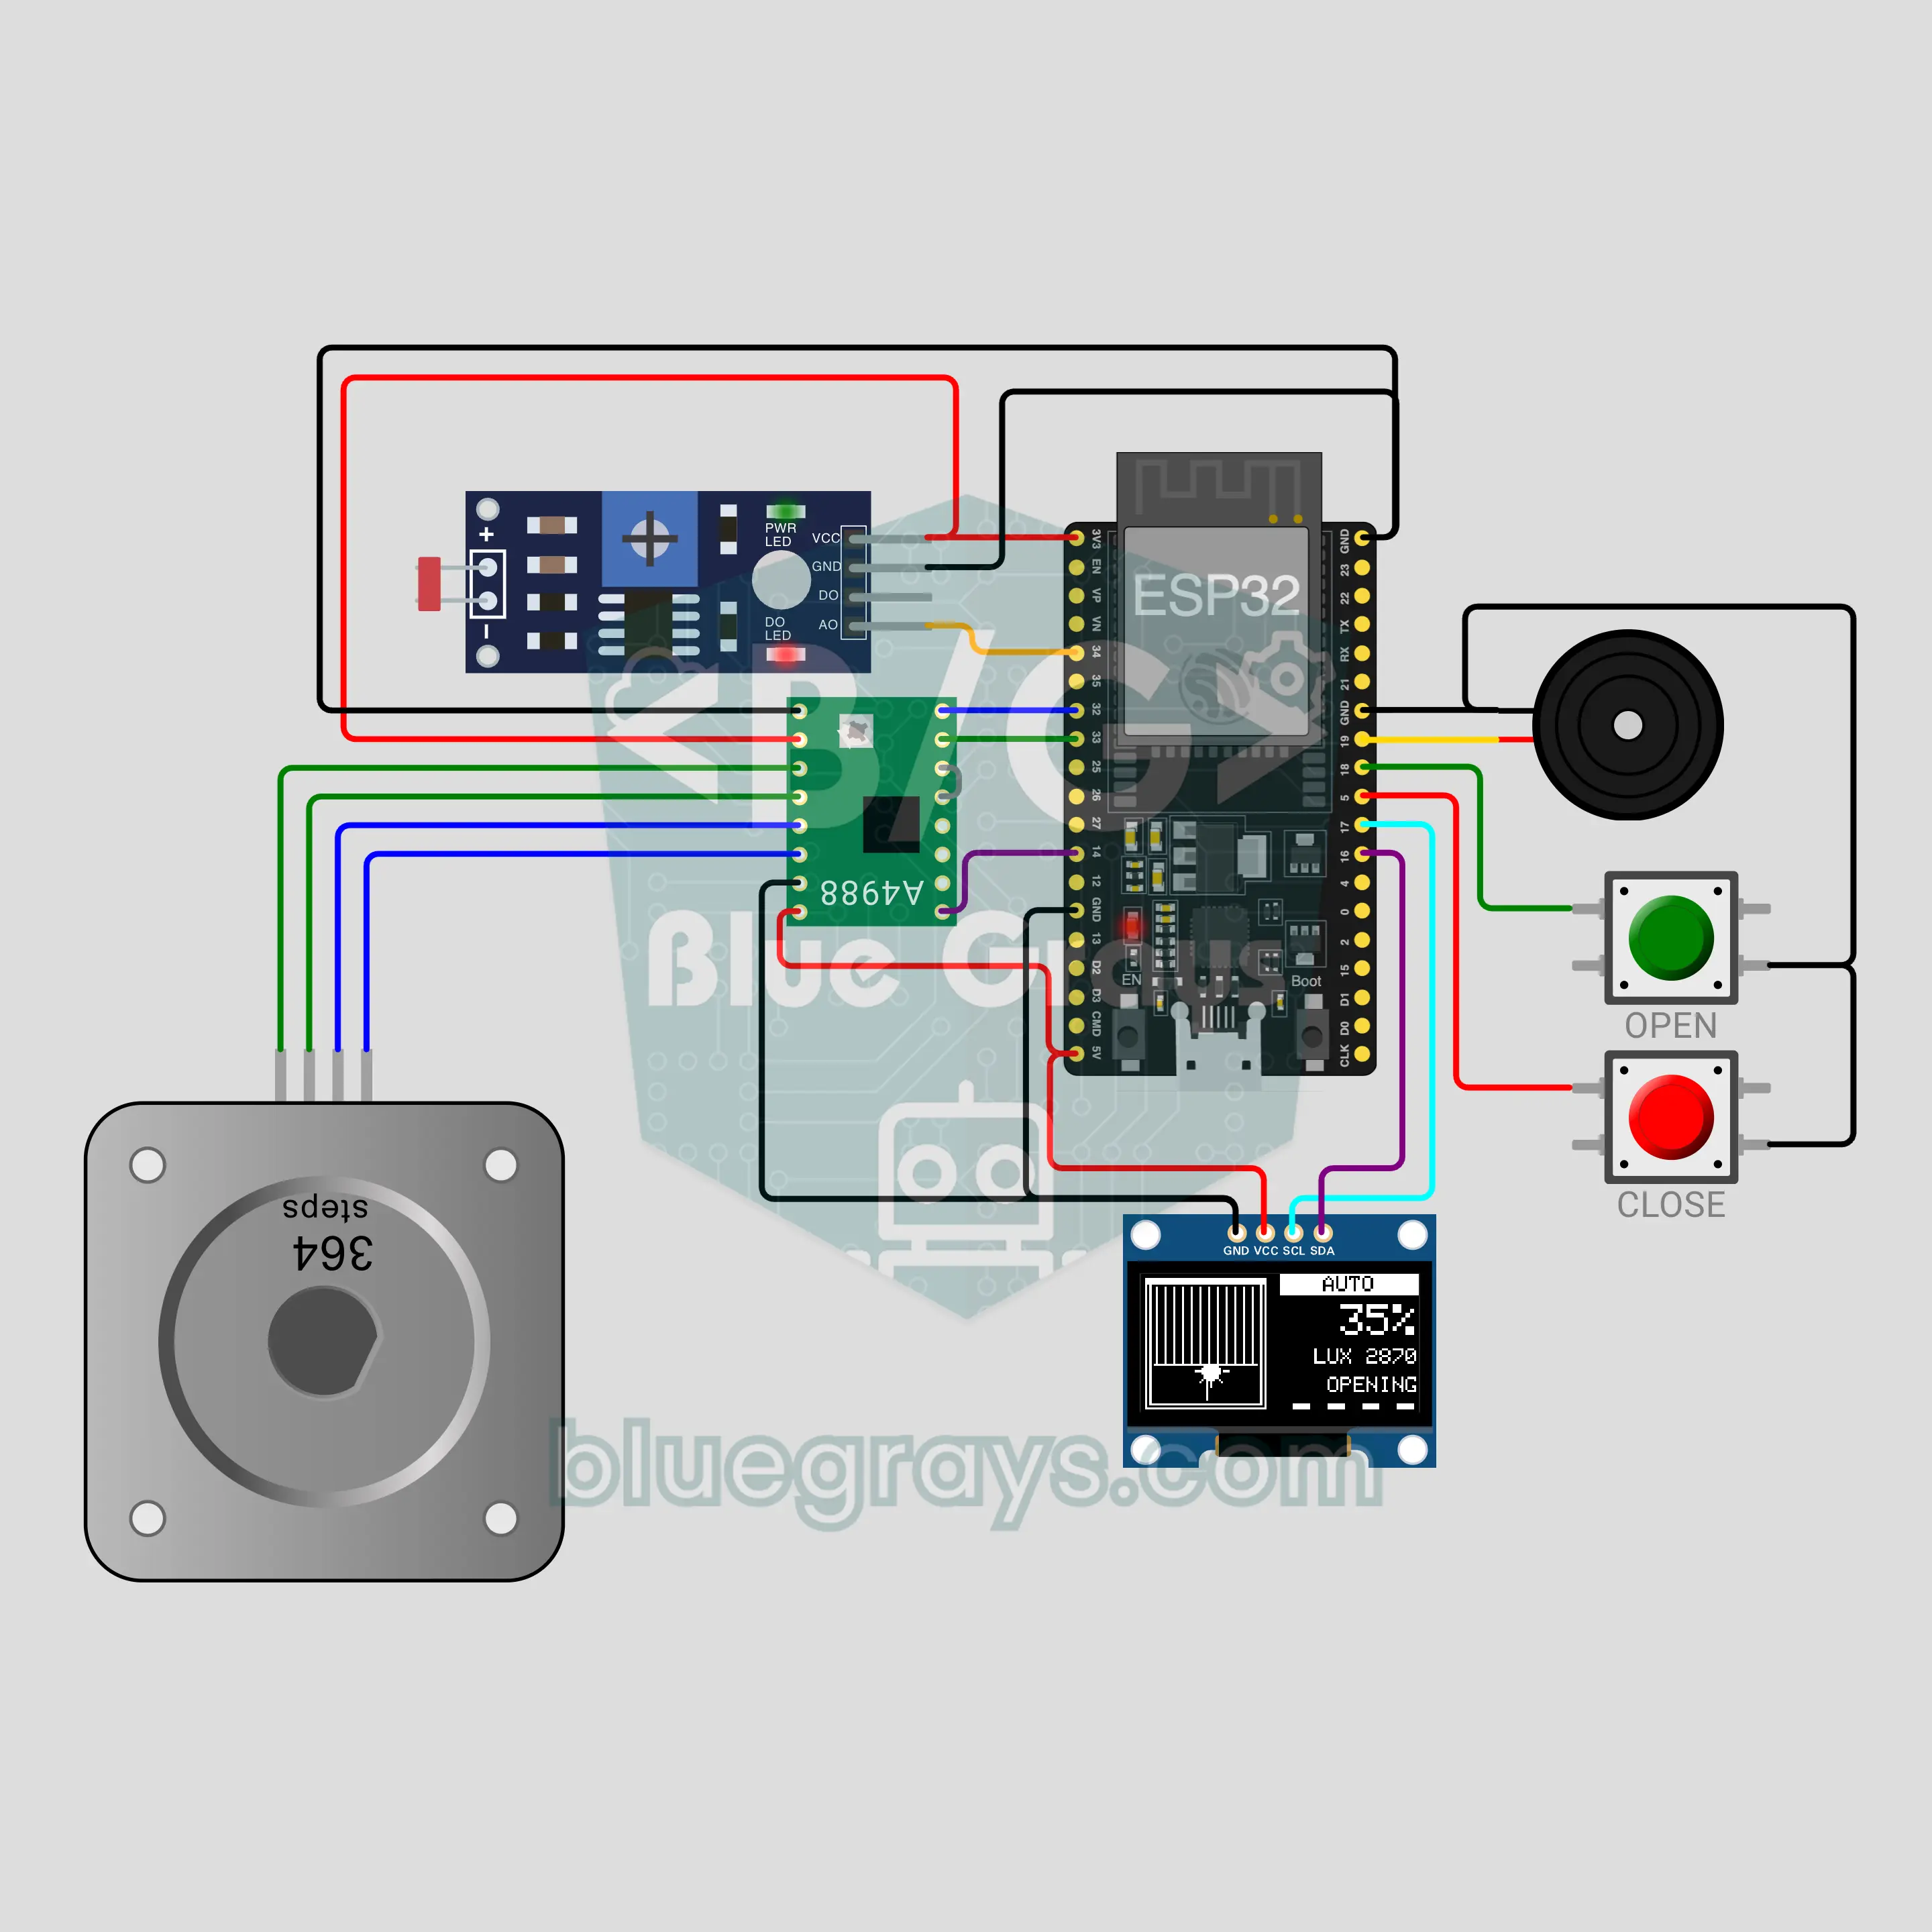
Perdea inteligentă cu ESP32 (NEMA 17 + A4988 + LDR + OLED)
Perdeaua se deschide automat la răsărit și se închide după lăsarea întunericului! Un LDR măsoară lumina, iar driverul A4988 comandă motorul pas cu pas NEMA 17, cu pornire și oprire lină. Afișajul OLED de 0,96 inchi arată o fereastră, procentul de deschidere și un soare sau o lună. Două butoane permit deschiderea și închiderea manuală; o apăsare lungă o lasă pe jumătate deschisă. Poziția se salvează în memoria flash și se păstrează după o pană de curent.
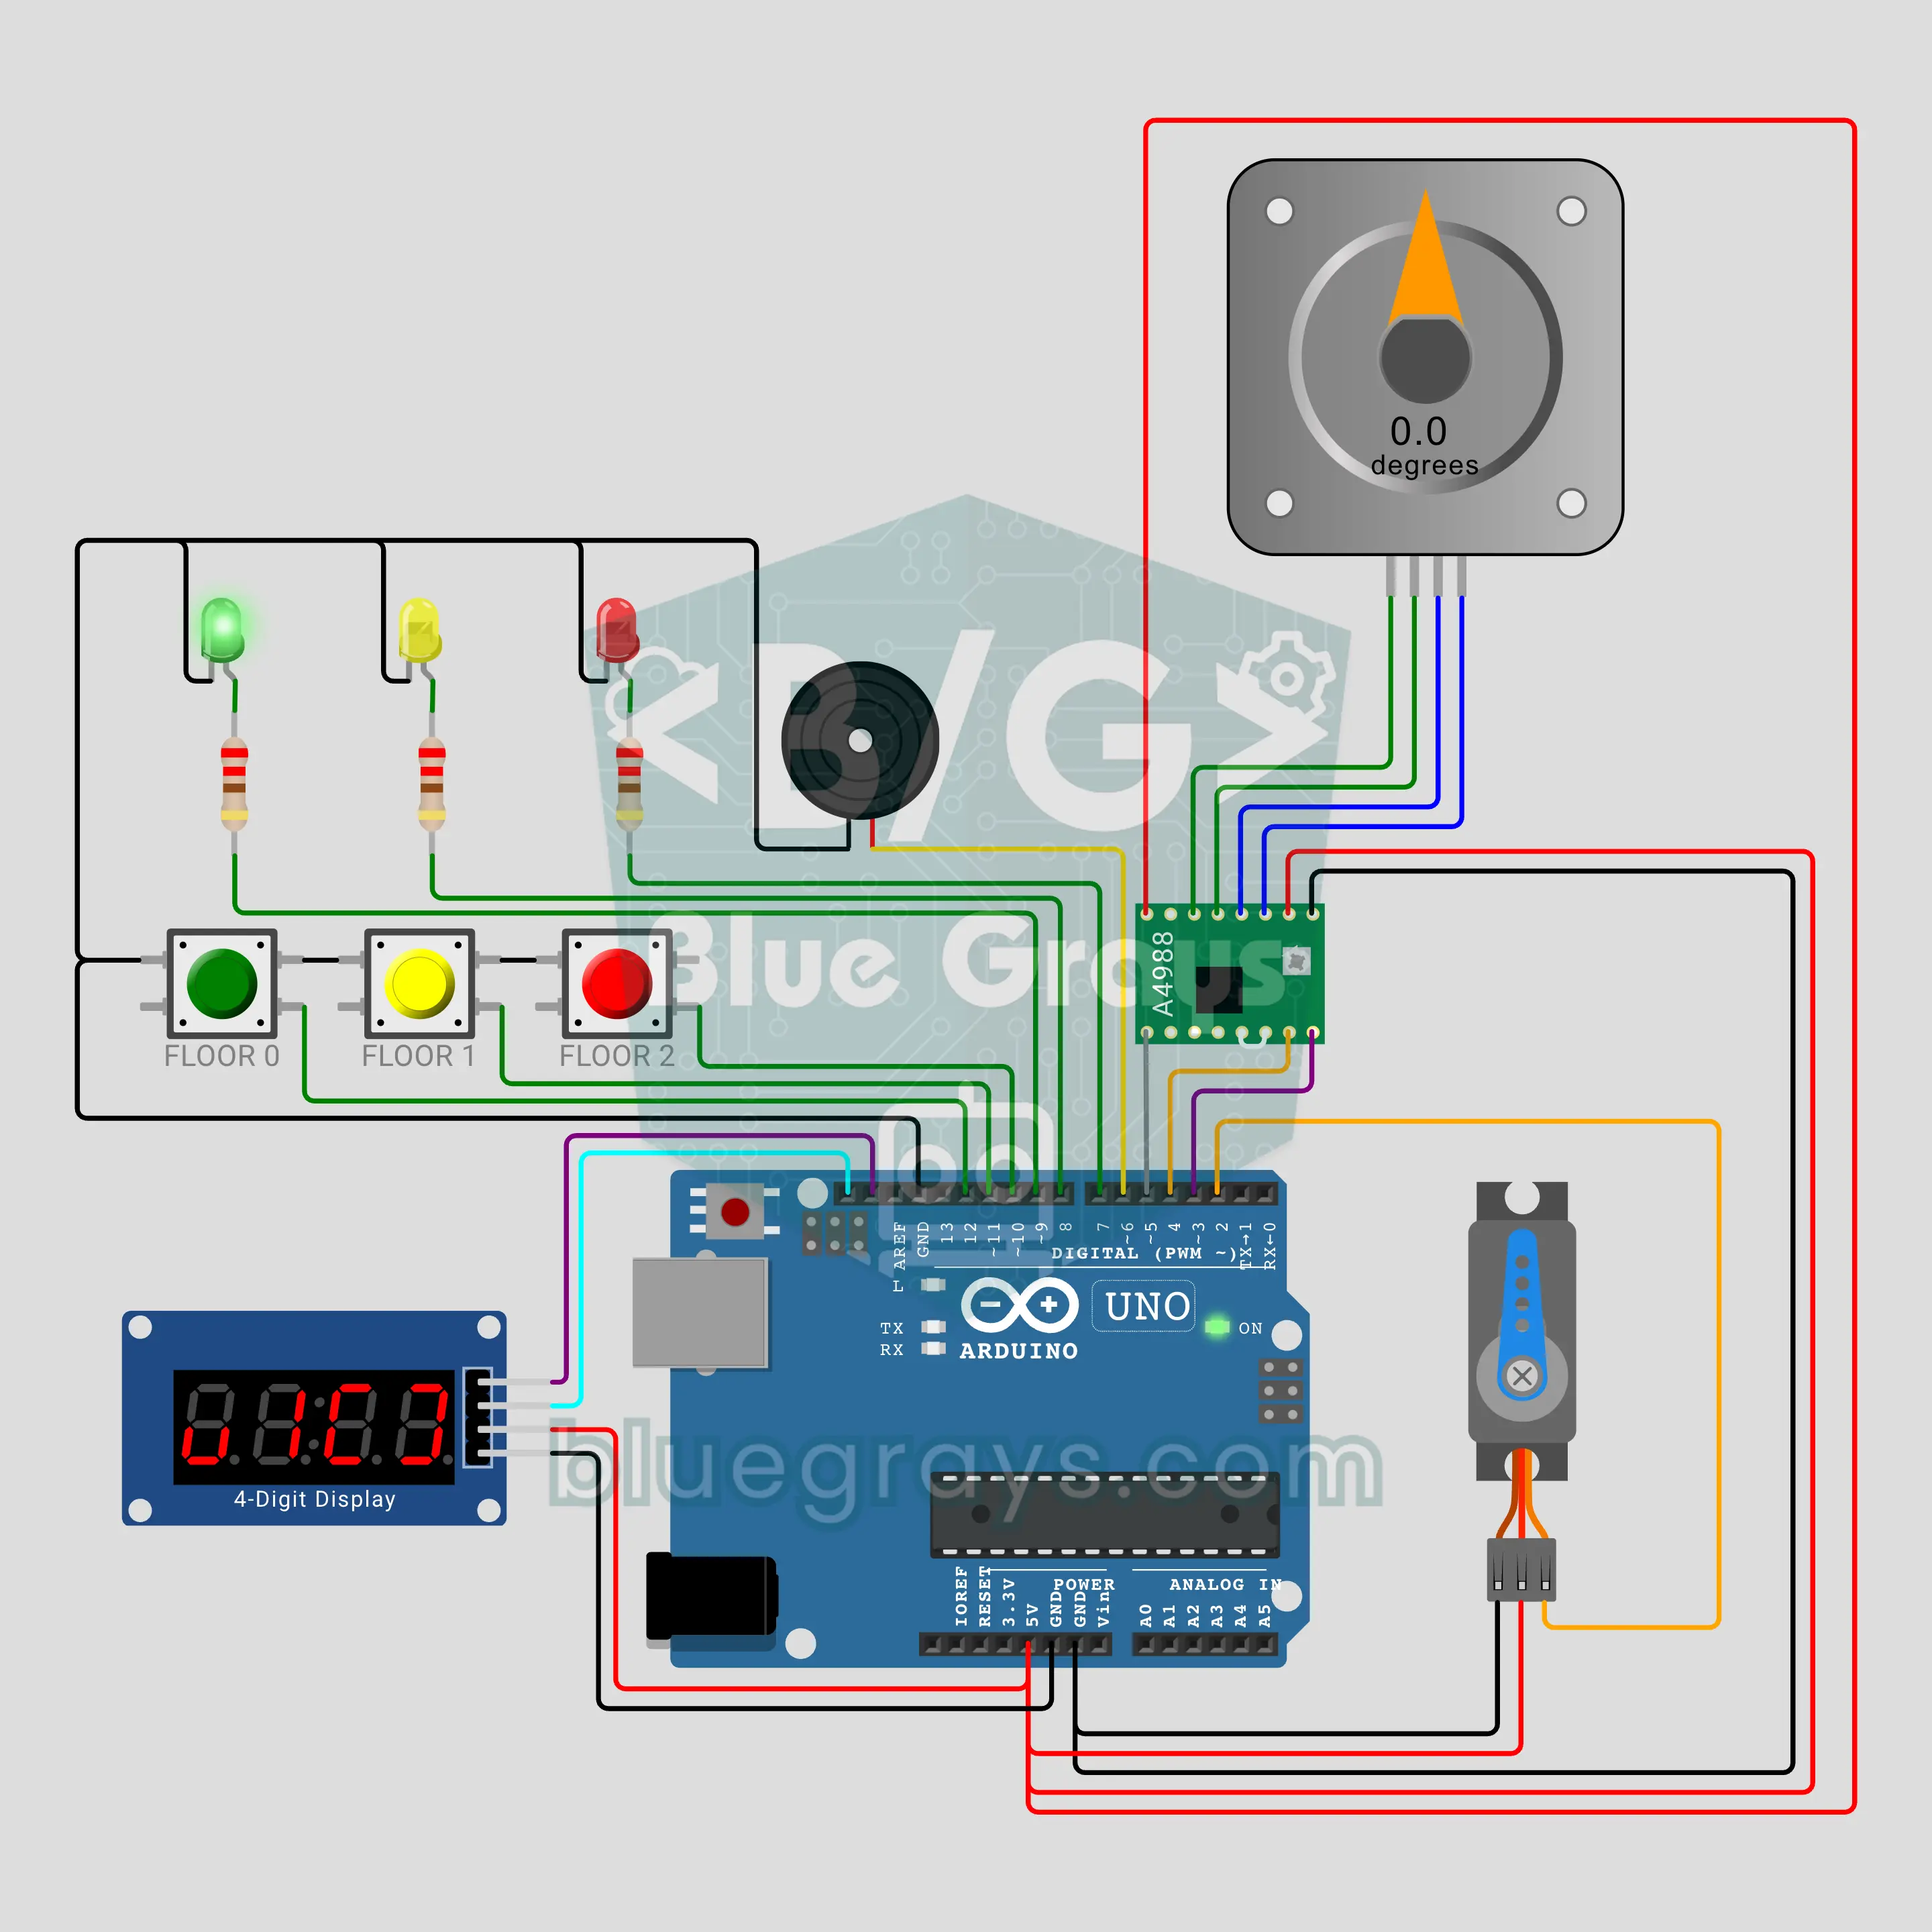
Ascensor cu Arduino pentru 3 niveluri (motor pas cu pas NEMA 17 + A4988 + ușă cu servomotor + TM1637)
Construiește o machetă de ascensor care atrage toate privirile la târgul de știință! Un motor pas cu pas NEMA 17, comandat de A4988, ridică și coboară lin cabina. La fiecare nivel se aude „ding-dong”, iar un servomotor SG90 deschide ușa și o închide după trei bipuri. Apelurile sunt preluate ca la un ascensor real: mai întâi nivelurile din direcția de mers, apoi cele de la întoarcere, cu opriri pe traseu. Afișajul TM1637 arată săgeata de direcție, nivelul și starea ușii.
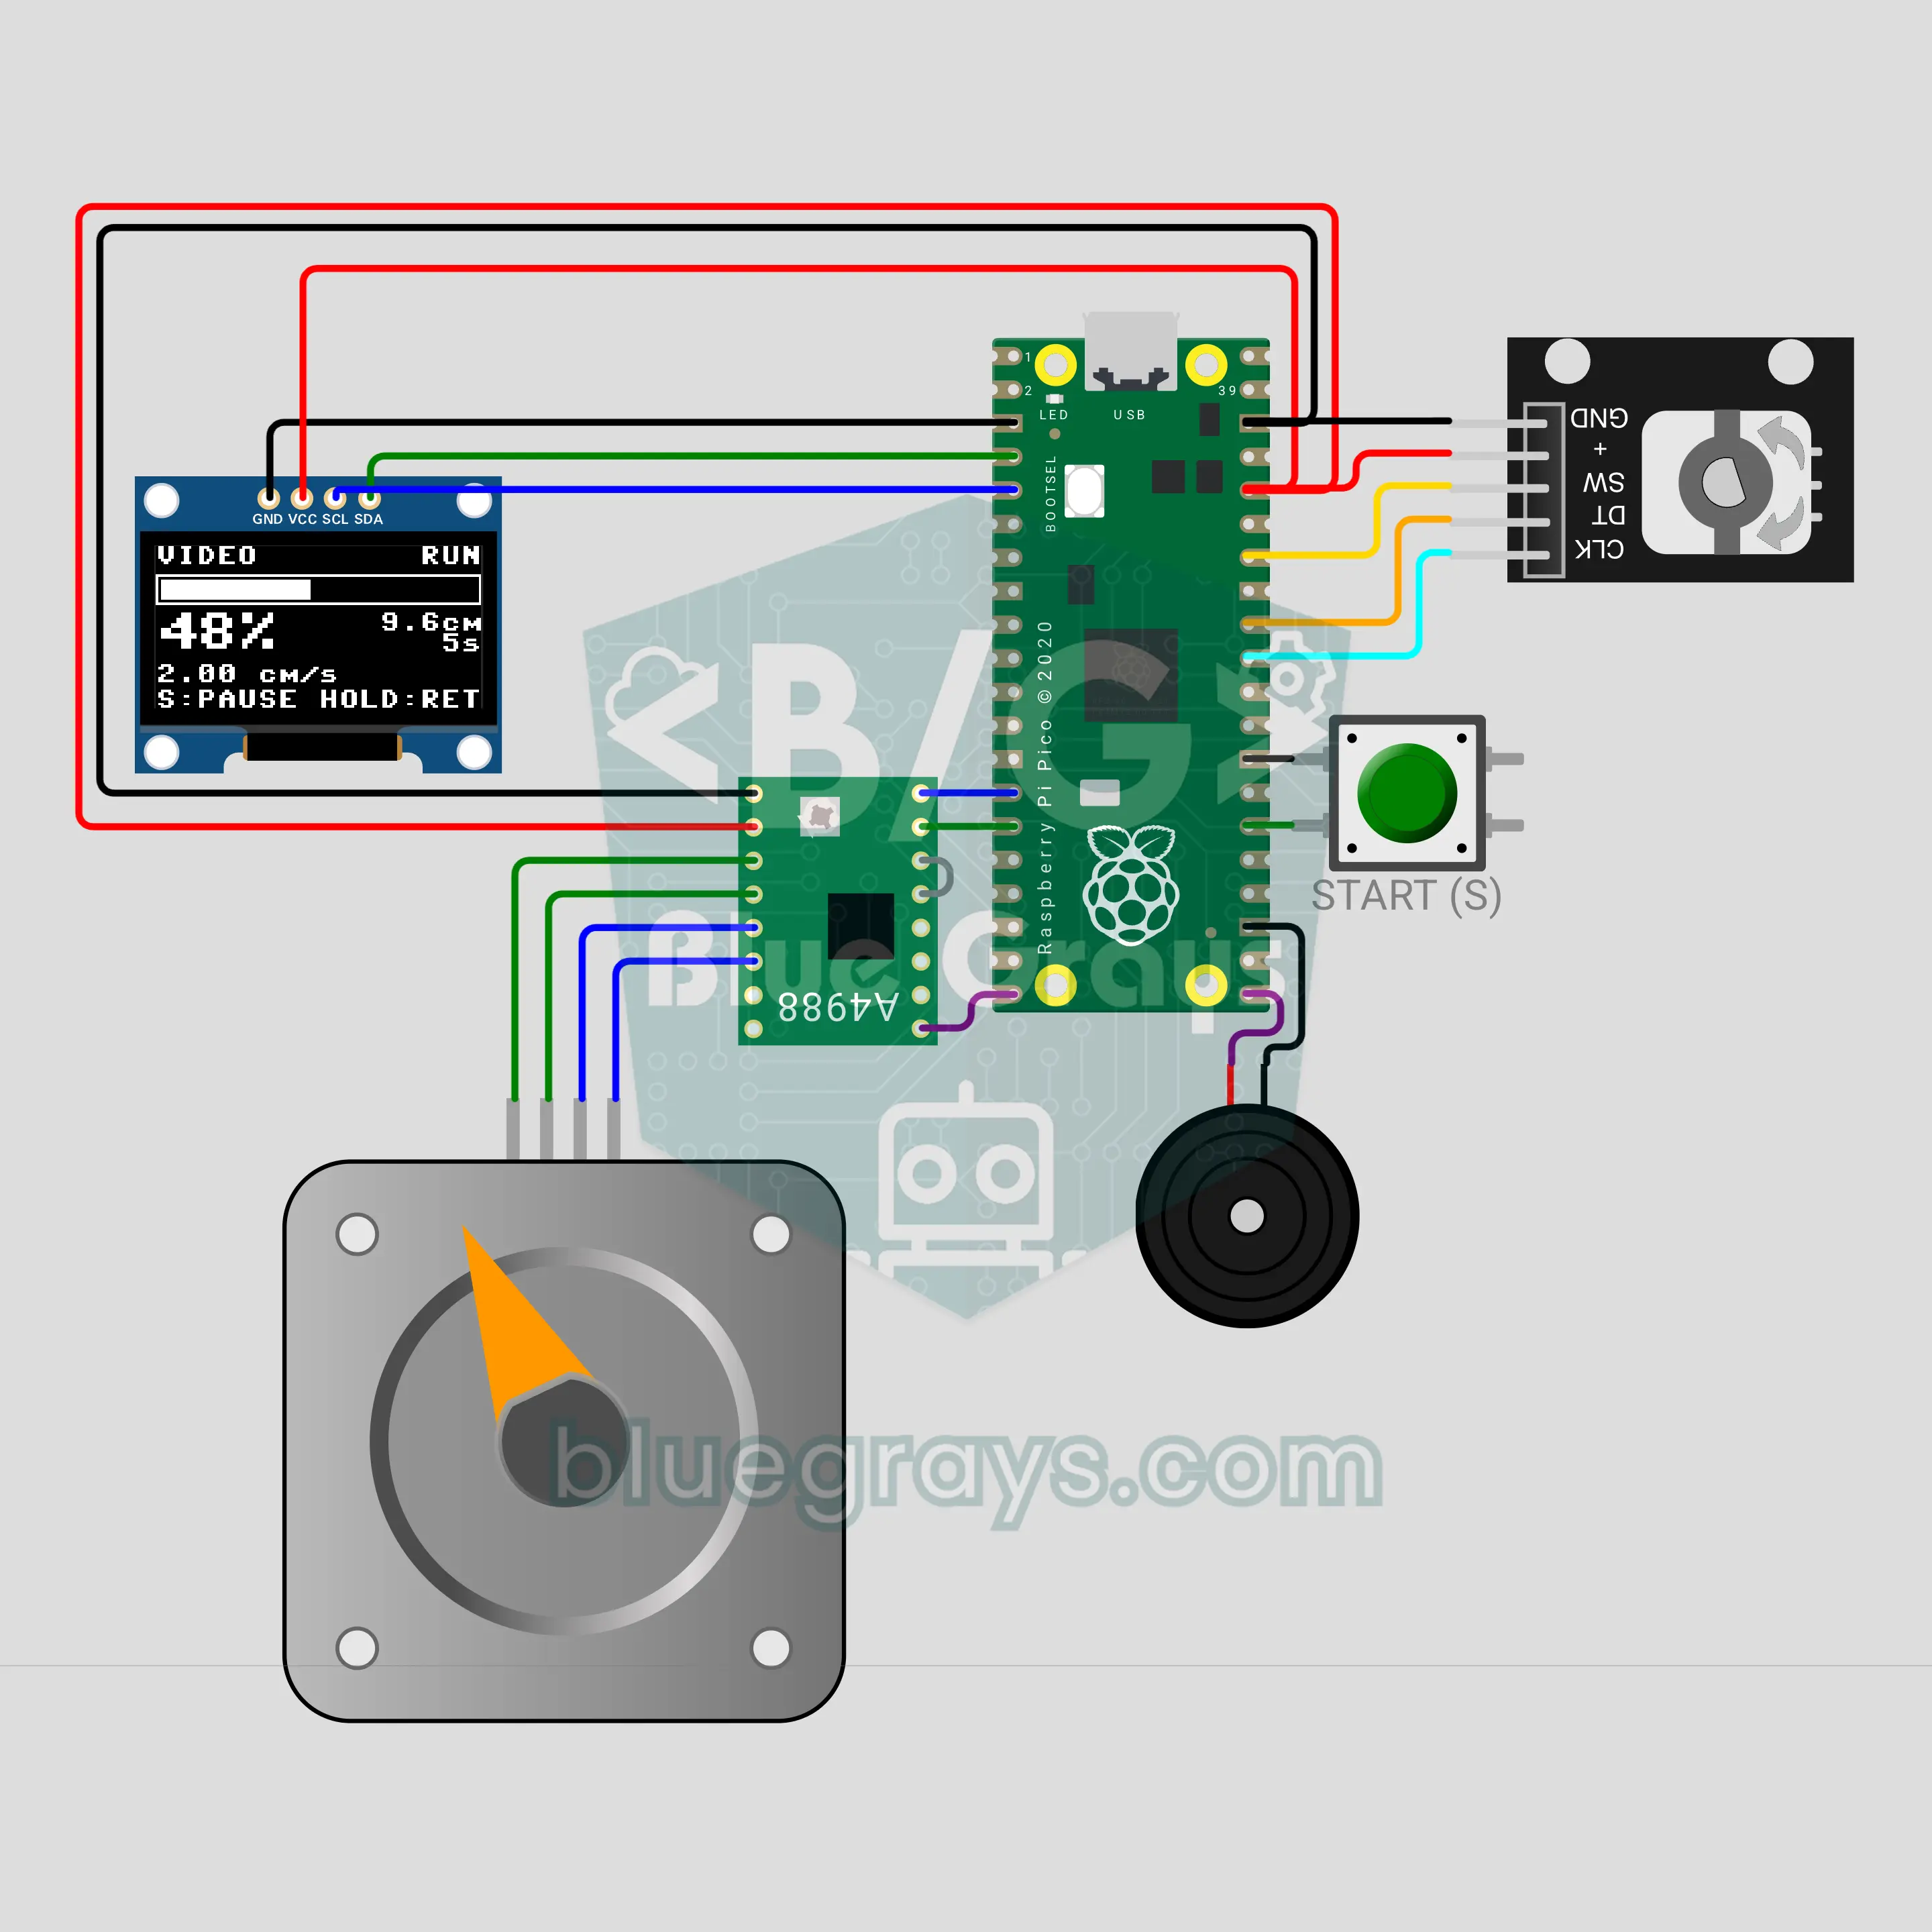
Slider pentru cameră și timelapse cu Raspberry Pi Pico (NEMA 17 + A4988 + KY-040 + OLED)
Construiește un slider pentru cadre în mișcare ca la cinema! Raspberry Pi Pico rotește lent și lin un motor pas cu pas NEMA 17 prin driverul A4988, iar căruciorul deplasează telefonul sau camera pe șină. Cu encoderul KY-040 alegi din meniu modul, distanța, durata, direcția și numărul de cadre. În modul VIDEO, căruciorul accelerează și încetinește lin; în TIMELAPSE, se oprește la fiecare cadru și așteaptă să dispară vibrațiile. OLED-ul arată progresul și timpul rămas.
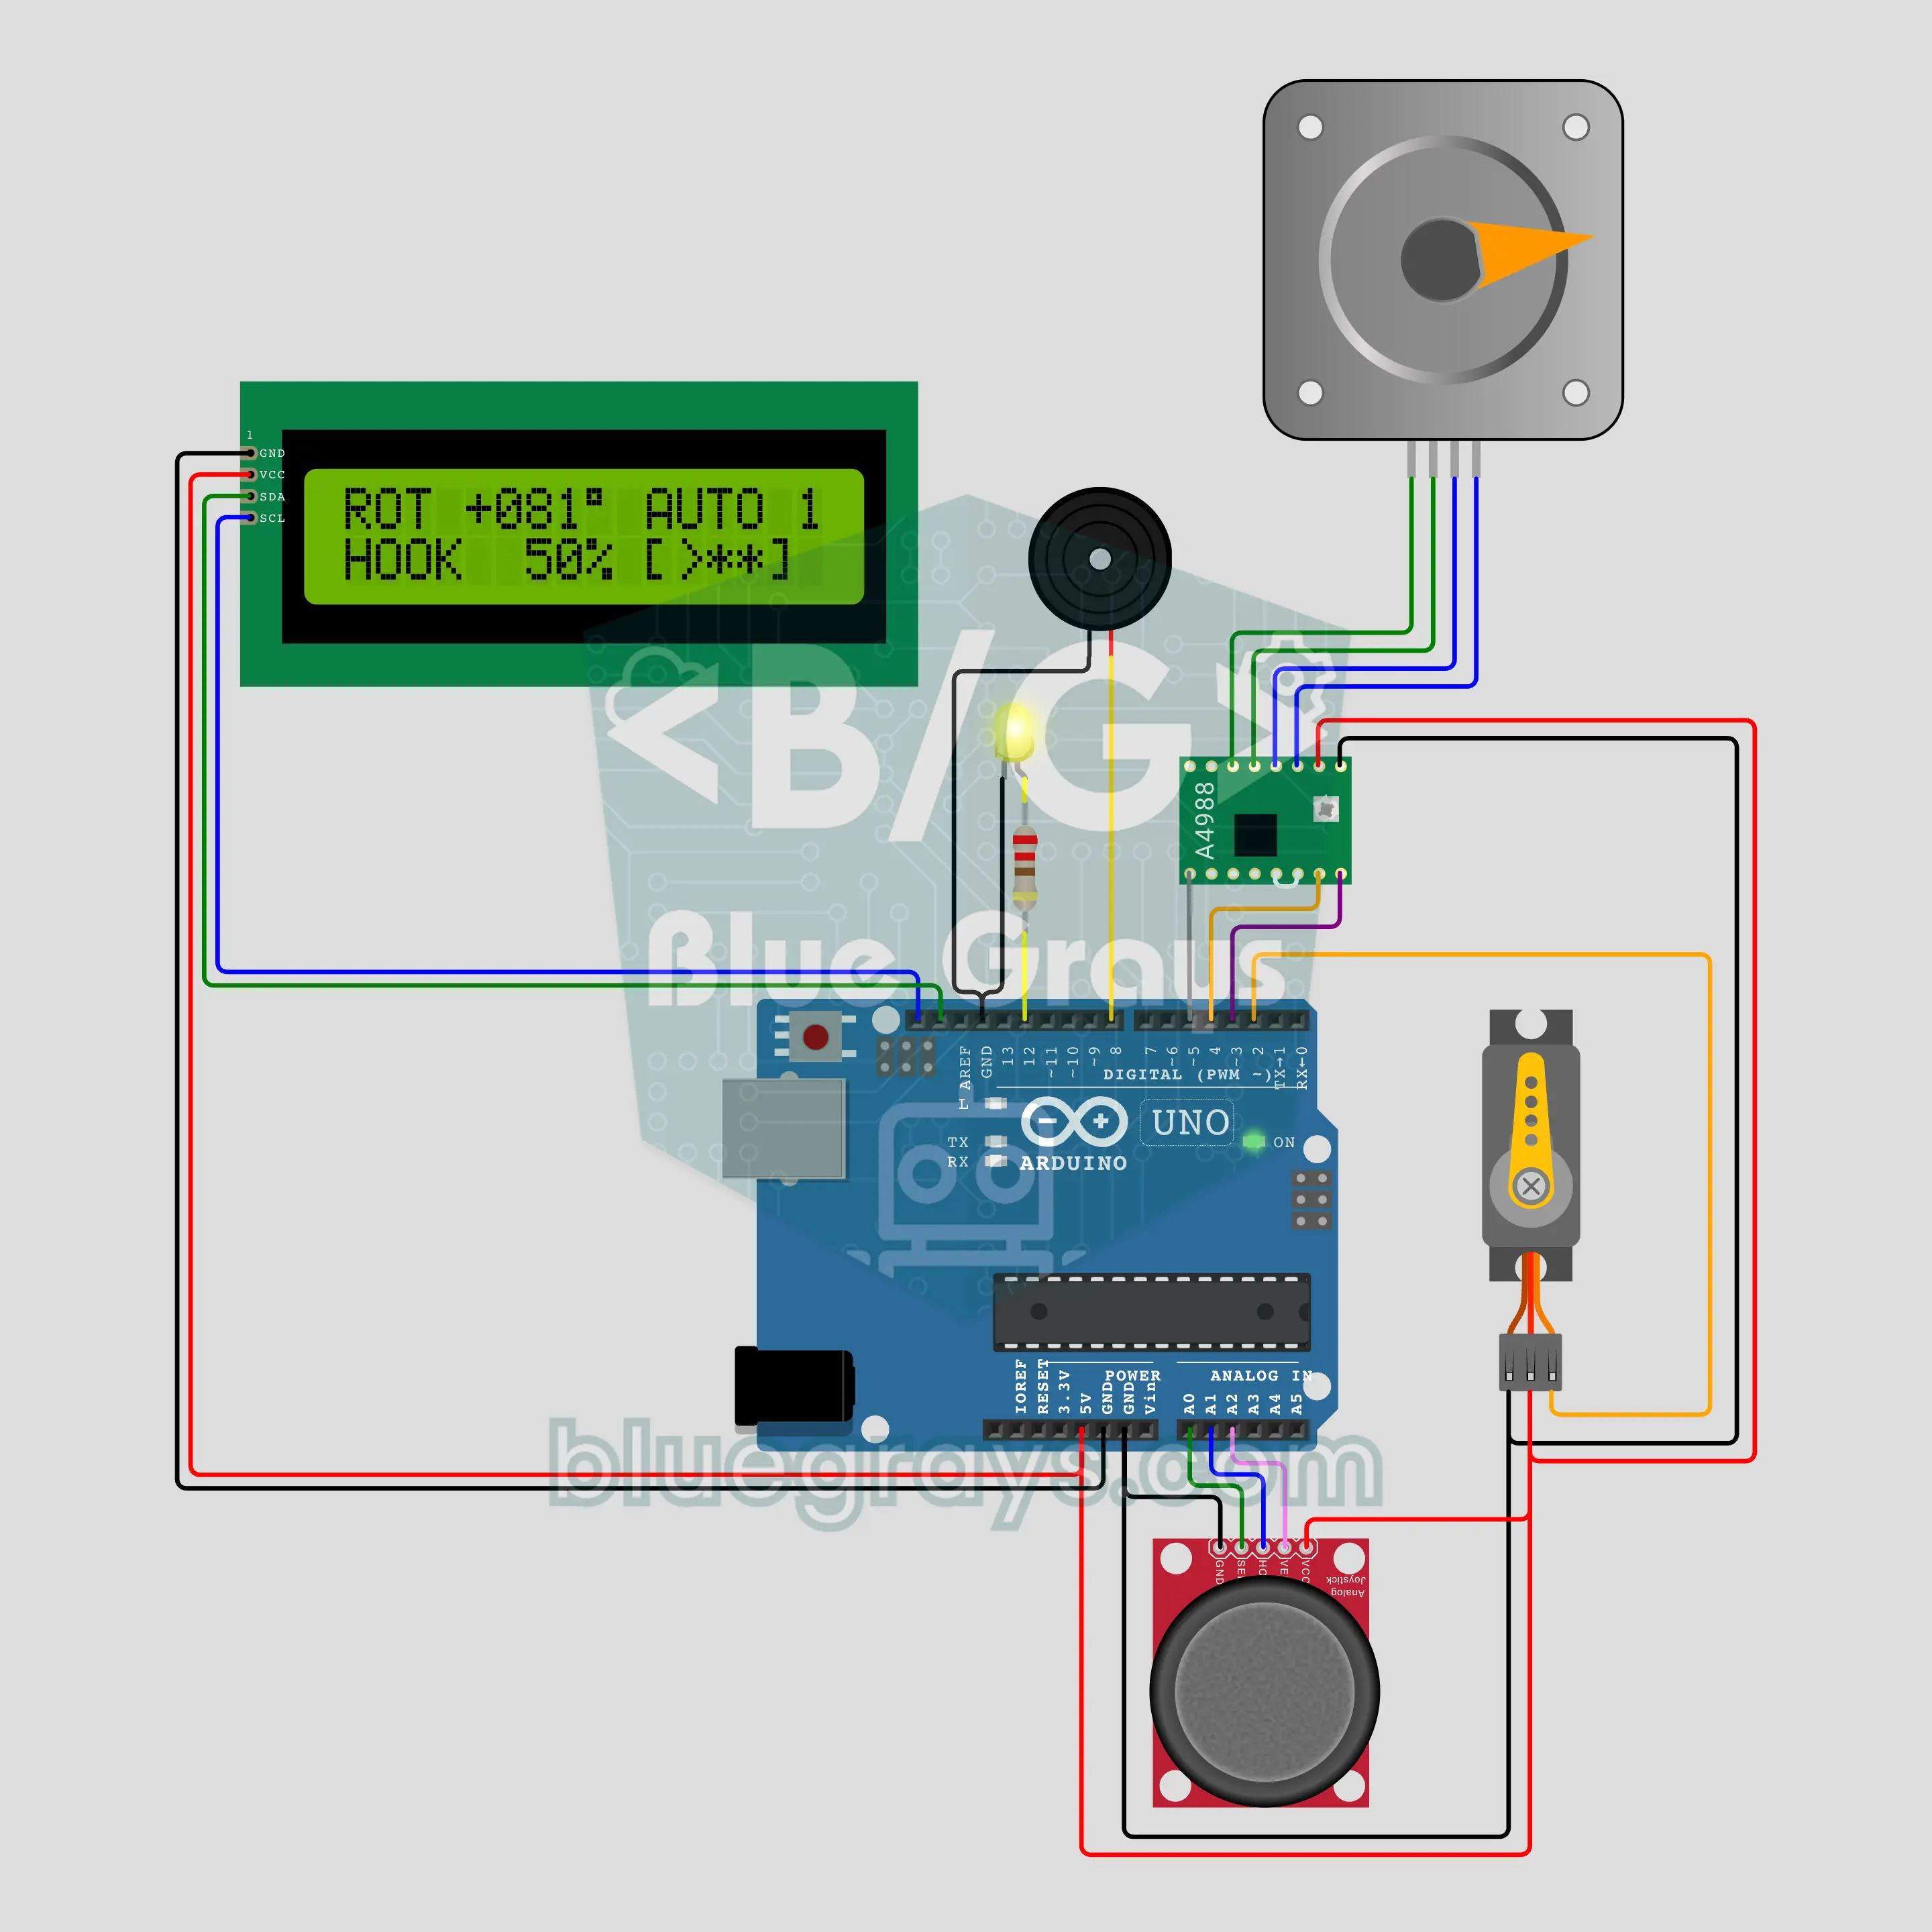
Macara turn cu Arduino (motor pas cu pas NEMA 17 + A4988 + servomotor + joystick + LCD I2C)
O macara turn pe biroul tău: motorul pas cu pas NEMA 17, cu driver A4988, rotește turnul cu accelerare treptată, un servomotor SG90 coboară și ridică cârligul, iar joystickul este maneta de comandă. Rotația se oprește la ±170°; în mișcare, girofarul galben clipește și buzzerul emite bipuri. Butonul joystickului salvează 3 opriri; o apăsare lungă pornește transportul automat, iar mișcarea manetei îl oprește. LCD-ul I2C arată unghiul, coborârea cârligului și opririle.

Bandă de sortare industrială cu Arduino: cutii sortate după înălțime (NEMA 17 + A4988 + HC-SR04 + servomotor + LCD)
Un model de birou al unei linii de sortare: motorul pas cu pas NEMA 17, comandat de A4988, mișcă permanent banda, iar HC-SR04 montat deasupra măsoară înălțimea fiecărei cutii. Cutia este urmărită de la senzor la braț numărând pașii motorului. Brațul cu servomotor SG90 împinge lateral cutiile de cel puțin 6 cm, iar cele joase trec mai departe. LCD-ul I2C afișează numărul cutiilor joase și înalte, ultima măsurare și câte cutii sunt urmărite pe bandă.
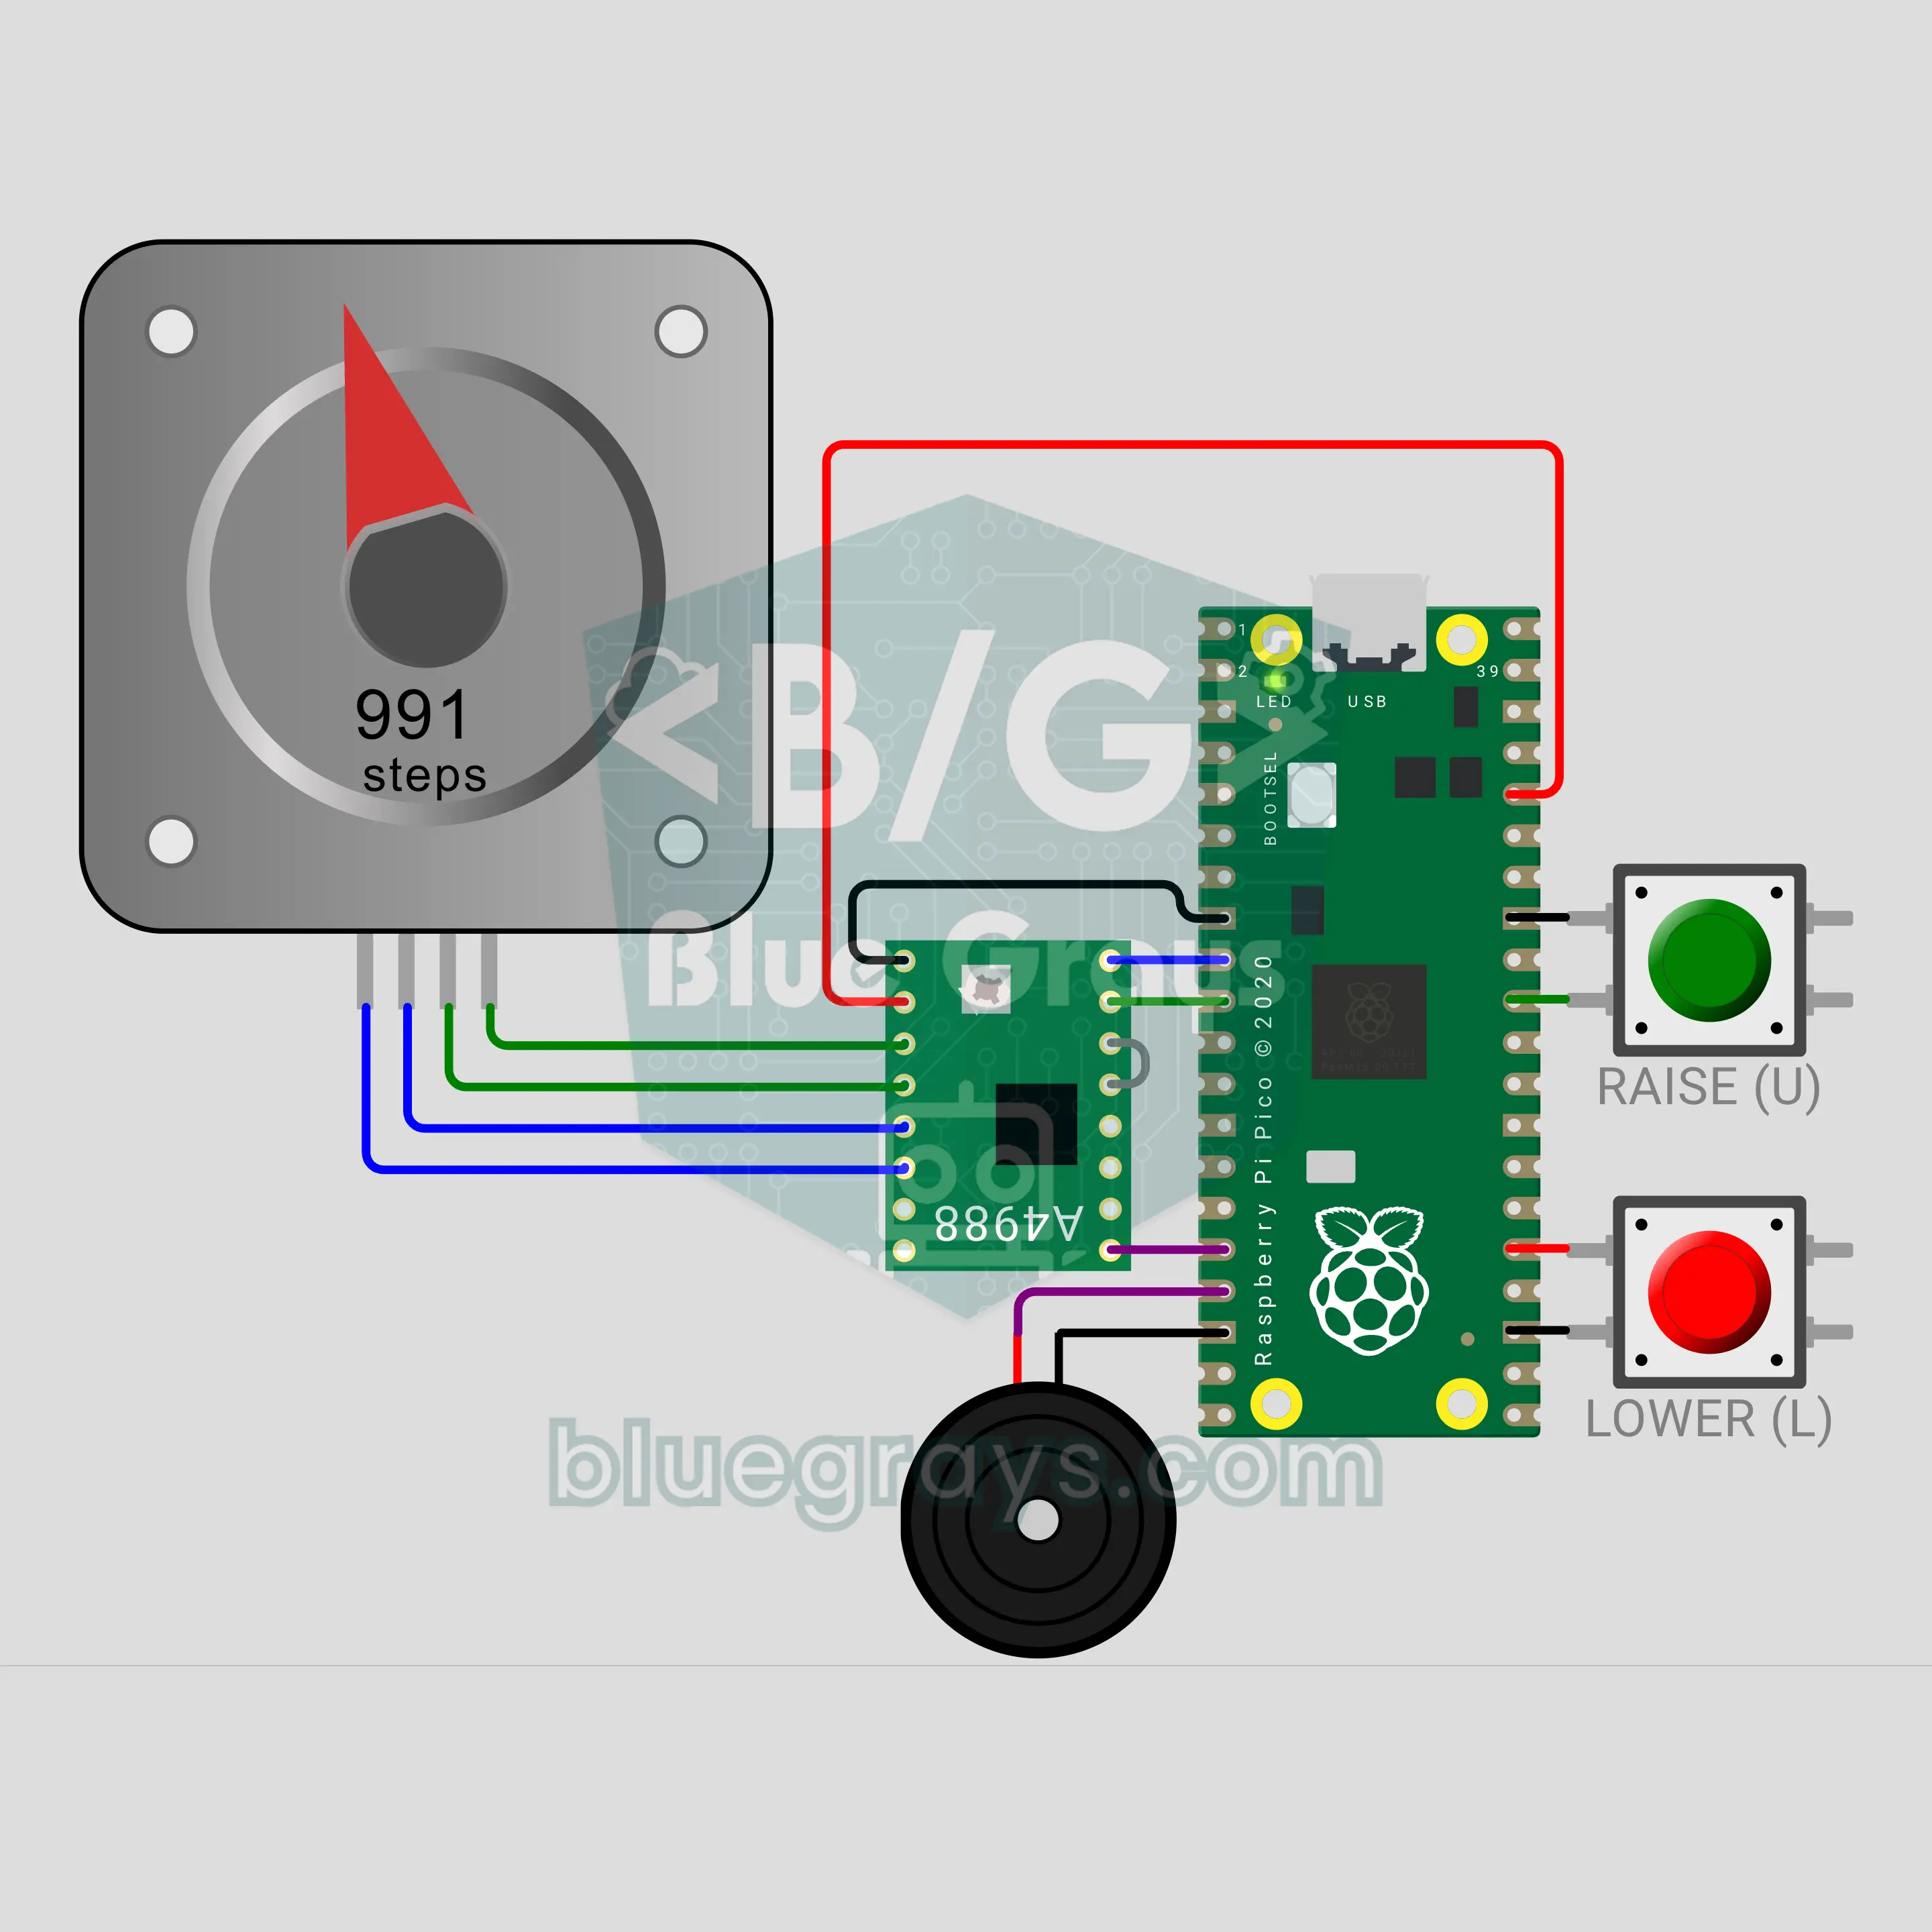
Catarg cu Raspberry Pi Pico W: ridicare lină a steagului cu motor (NEMA 17 + A4988 + 2 butoane + buzzer)
Un catarg motorizat cu Raspberry Pi Pico W. Apeși butonul verde, iar motorul pas cu pas NEMA 17 înfășoară sfoara și ridică steagul în 40 de secunde, cu pornire lină, viteză constantă și oprire lină. Butonul roșu îl coboară; dacă îl ții apăsat 1 secundă, steagul urcă mai întâi în vârf, apoi coboară în bernă. Poziția este urmărită prin numărarea pașilor, driverul A4988 alimentează motorul la 12 V, iar buzzerul emite doar bipuri scurte.

Rezervor industrial de amestecare cu Arduino: umplere, amestecare și golire cu logică PLC (HC-SR04 + 2 relee + NEMA 17 + A4988 + LCD + oprire de urgență)
Proiectul clasic de proces pe loturi de la cursurile de automatizări industriale: umpli rezervorul, amesteci, golești și numeri loturile. Codul urmează logica PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Două relee deschid valvele, HC-SR04 măsoară nivelul, iar NEMA 17 rotește agitatorul în ambele sensuri. Include START, STOP, oprire de urgență cu blocare, coloană luminoasă și alarmă la depășirea timpului.

Robot aspirator cu ESP32: ocolește obstacolele și cartografiază camera (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bare de protecție + OLED)
Un robot aspirator cu două roți, care se deplasează ca unul real. Două motoare pas cu pas NEMA 17 antrenează roțile: robotul trasează o spirală, merge drept, încetinește și virează când HC-SR04 detectează un obstacol, dă înapoi și schimbă direcția la impact, apoi urmează pereții. Își calculează poziția din pașii roților și afișează pe OLED harta camerei, procentul curățat și timpul. La final, revine la punctul de plecare.