
Efect Knight Rider cu LED-uri și viteză reglabilă

Video
Schemă electrică

Cod sursă
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   Knight Rider LED Effect with Adjustable Speed
4// ─────────────────────────────────────────
5// A potentiometer sets the speed of the Knight Rider (back and forth) LED
6// effect. A0 is read at every step and its 0-1023 value becomes the delay
7// time (ms).
8//
9// Pins:
10//   D2, D3, D4, D5, D6, D7 -> 6 LEDs (in order)
11//   Each LED with a 330 ohm resistor
12//   A0 -> Potentiometer wiper
13//   (outer legs to 5V and GND)
14
15int ledPins[] = {2, 3, 4, 5, 6, 7};   // LED pins in lighting order
16int potValue;                         // Pot value = delay (ms)
17
18void setup() {
19  // Set all LED pins as outputs
20  for(int i = 0; i < 6; i++) {
21    pinMode(ledPins[i], OUTPUT);
22  }
23}
24
25void loop() {
26  // Forward: D2 to D7
27  for(int i = 0; i < 6; i++) {
28    potValue = analogRead(A0);        // Read the speed (0-1023)
29    digitalWrite(ledPins[i], HIGH);
30    delay(potValue);                  // Wait as many ms as the pot value
31    digitalWrite(ledPins[i], LOW);
32  }
33
34  // Backward: D6 to D3. The end LEDs are skipped so the bounce looks seamless
35  for(int i = 4; i > 0; i--) {
36    potValue = analogRead(A0);
37    digitalWrite(ledPins[i], HIGH);
38    delay(potValue);
39    digitalWrite(ledPins[i], LOW);
40  }
41}
42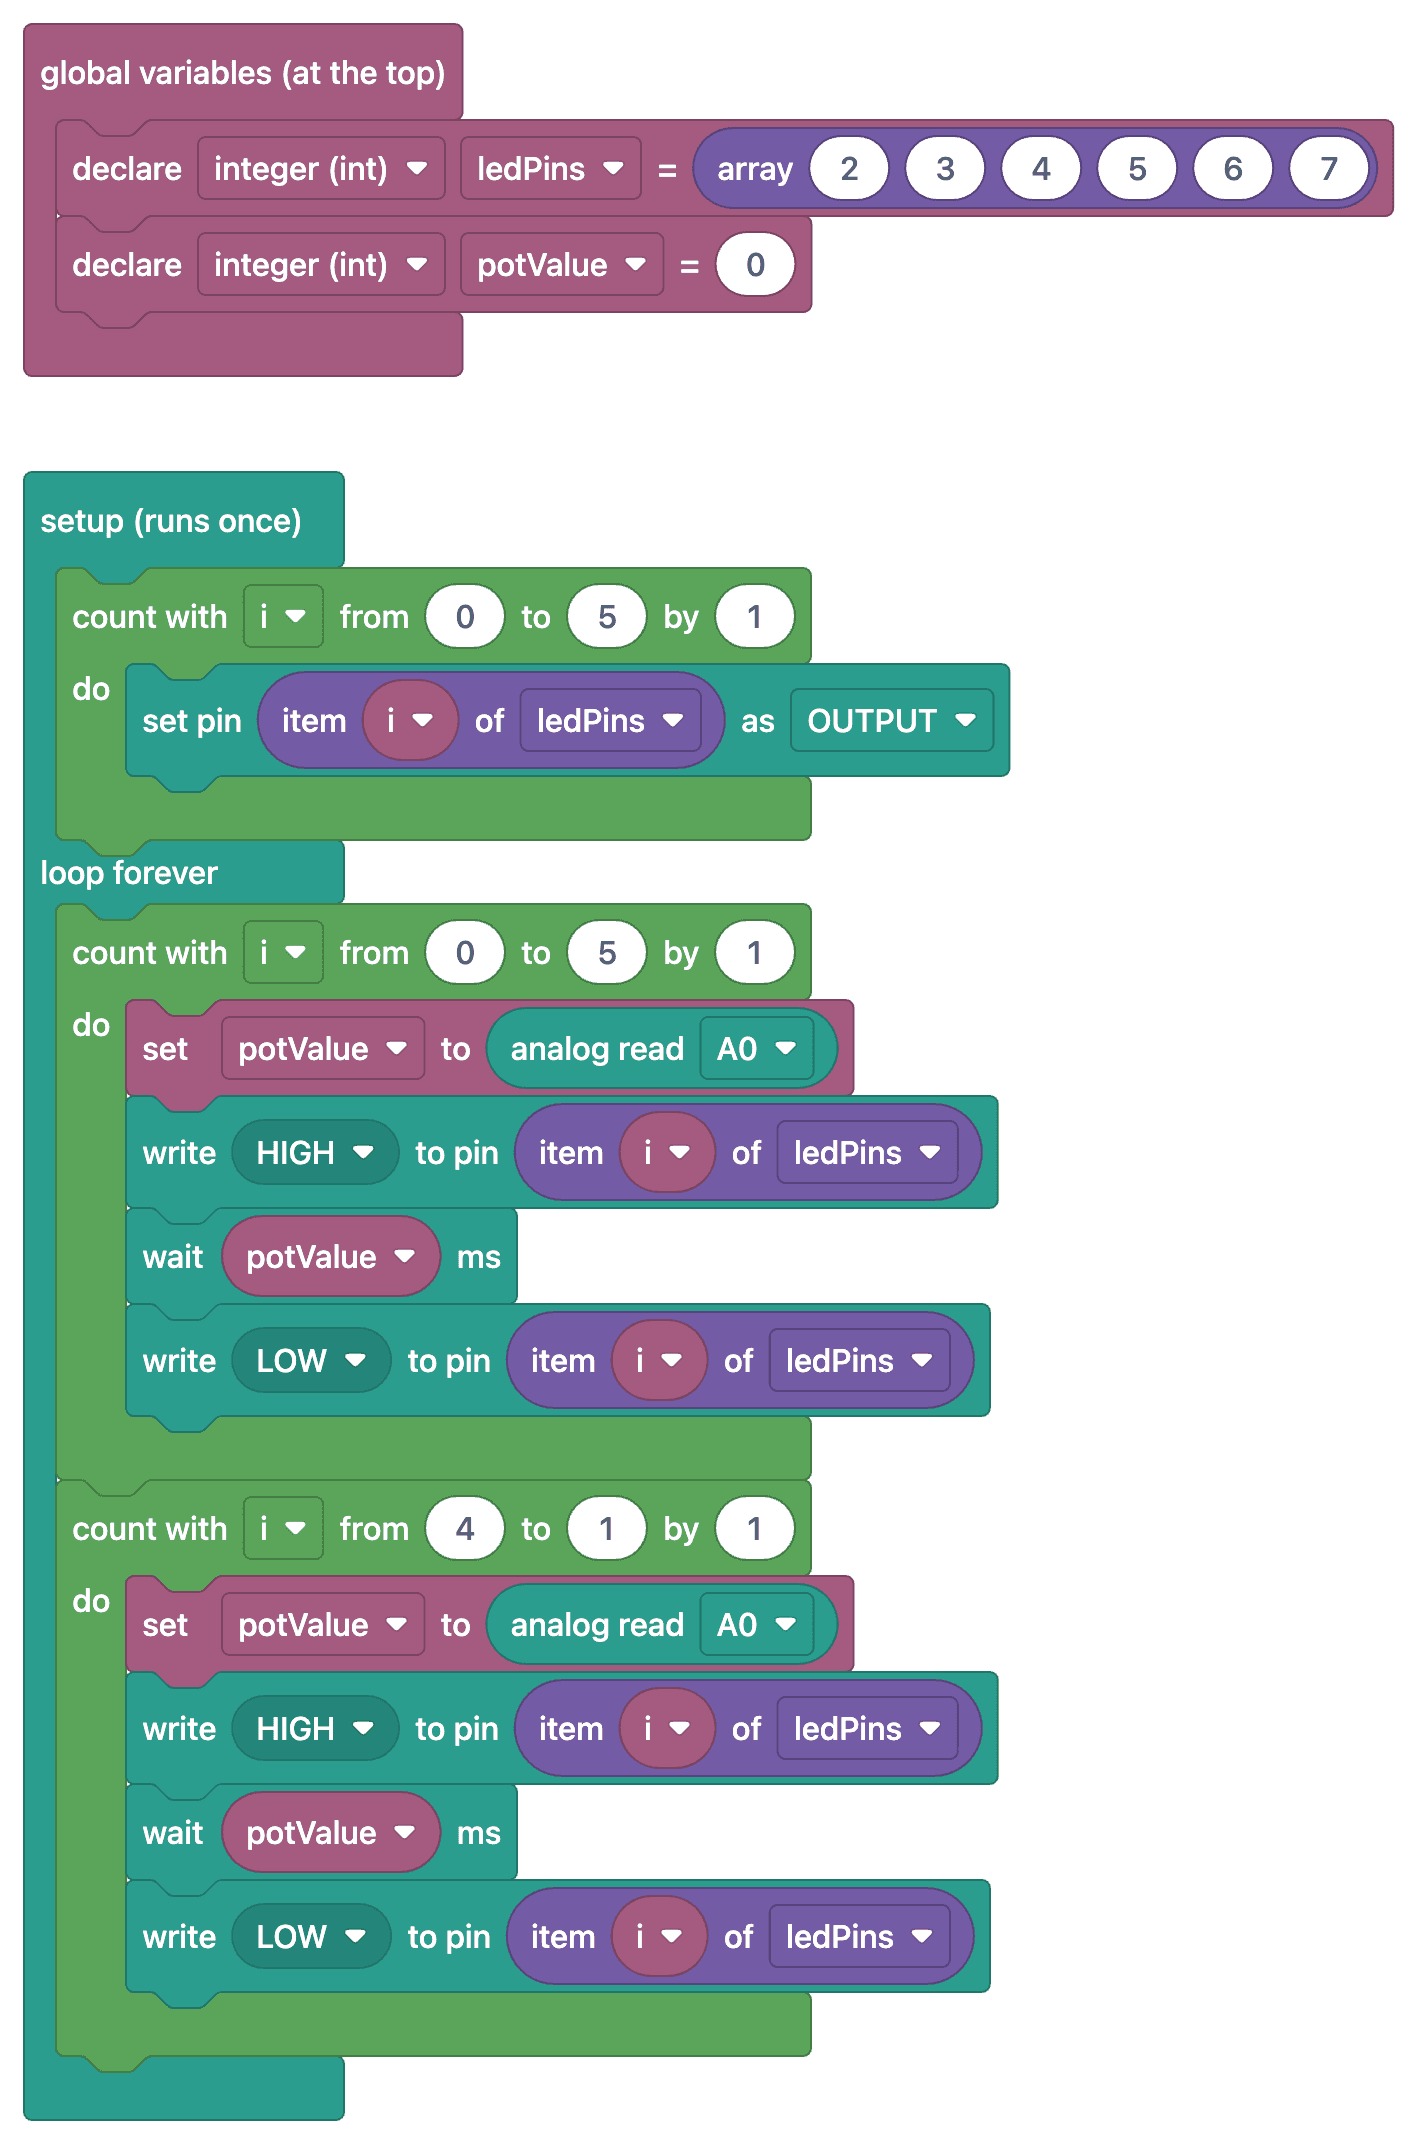
Întrebări frecvente
Ce învăț în acest proiect în plus față de cele anterioare?
Combină intrarea analogică (potențiometrul) cu o secvență parcursă în ambele sensuri. În timp ce lumina se deplasează înainte și înapoi, potențiometrul este citit la fiecare pas, iar durata pauzei este actualizată imediat. Acesta este principiul de bază al modificării comportamentului în funcție de valoarea unui senzor.
Valoarea citită fluctuează. Cum o stabilizez?
Micile fluctuații ale citirilor analogice sunt normale. Le poți masca făcând media mai multor citiri sau folosind funcția `map()` pentru a împărți valoarea în trepte mai mari (de exemplu, trepte de 10 ms).
Pot folosi alt senzor în locul unui potențiometru?
Da, poți folosi un LDR, dar acesta nu produce singur o tensiune de ieșire. Construiește un divizor de tensiune cu LDR-ul și un rezistor fix între 5 V și GND, apoi conectează punctul lor comun la A0. În cod, poți folosi `map()` pentru a transforma intervalul măsurat în intervalul de întârziere dorit.
Ce pin analogic ar trebui să folosesc?
Pe Uno, toți pinii de la A0 la A5 pot fi folosiți pentru citiri analogice. Verifică dacă pinul folosit în cod corespunde conexiunii din circuit; deoarece A4 și A5 sunt folosiți și pentru I2C, alege A0 dacă vrei să adaugi un afișaj mai târziu.