
Măsurarea ultrasonică a distanței cu ESP32 și HC-SR04
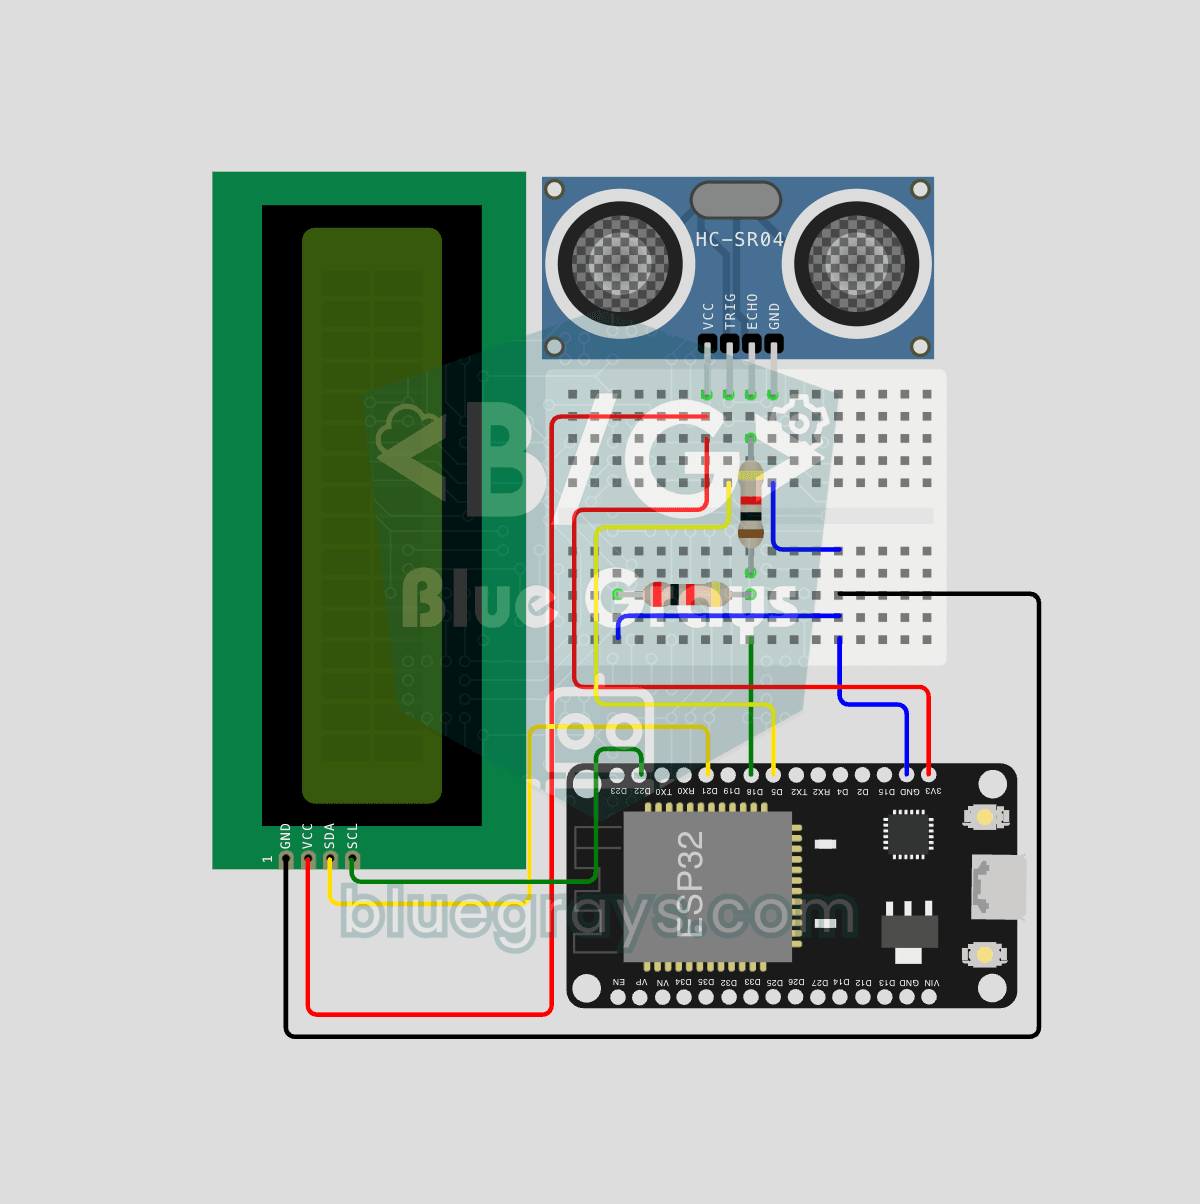
Senzorul ultrasonic HC-SR04 calculează distanța măsurând timpul în care un impuls sonor ajunge la un obiect și se întoarce (timp de zbor). ESP32 trimite un impuls de 10 microsecunde la pinul TRIG și citește durata ecoului de pe pinul ECHO cu pulseIn(). Distanța apare în cm pe un LCD I2C 16x2. HC-SR04 funcționează la 5 V, deci pinul ECHO necesită un divizor de tensiune; altfel, intrarea GPIO de 3,3 V a plăcii ESP32 se deteriorează.

Video
Schemă electrică
Cod sursă
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   ESP32 HC-SR04 Ultrasonic Distance Sensor
4// ─────────────────────────────────────────
5// Triggers the HC-SR04 with a TRIG pulse, computes the distance (cm) from
6// the ECHO time and shows it on a 16x2 I2C LCD every 0.2 s. If no echo
7// comes back, the screen shows "Menzil disinda" (out of range).
8//
9// Pins:
10//   GPIO 5  -> HC-SR04 TRIG
11//   GPIO 18 -> HC-SR04 ECHO (via a voltage divider)
12//   Divider: ECHO -> 1k -> GPIO 18 -> 2k -> GND
13//   GPIO 21 -> LCD SDA, GPIO 22 -> LCD SCL
14//   HC-SR04 and LCD VCC -> 5V (VIN), GND -> GND
15
16#include <Wire.h>
17#include <LiquidCrystal_I2C.h>
18
19// Pin definitions
20const int TRIG_PIN = 5;
21const int ECHO_PIN = 18;   // Needs a 1k + 2k voltage divider
22
23// LCD addr 0x27 or 0x3F
24LiquidCrystal_I2C lcd(0x27, 16, 2);
25
26const float SOUND_SPEED_CM_PER_US = 0.0343f;      // Speed of sound (cm/us)
27const unsigned long PULSE_TIMEOUT_US = 30000UL;   // Echo timeout (~5 m)
28
29void setup() {
30  pinMode(TRIG_PIN, OUTPUT);
31  pinMode(ECHO_PIN, INPUT);
32  digitalWrite(TRIG_PIN, LOW);
33
34  // DevKit V1 default I2C pins
35  Wire.begin(21, 22);
36
37  lcd.init();
38  lcd.backlight();
39
40  // Splash screen 3 s
41  lcd.setCursor(3, 0);
42  lcd.print("BlueGrays");
43  lcd.setCursor(1, 1);
44  lcd.print("HC-SR04 v1.0");
45  delay(3000);
46
47  // Main screen
48  lcd.clear();
49  lcd.setCursor(0, 0);
50  lcd.print("Distance:");
51}
52
53// Reads the distance in cm, -1 on error
54float readDistanceCm() {
55  // A 10 us TRIG pulse starts a measurement
56  digitalWrite(TRIG_PIN, LOW);
57  delayMicroseconds(2);
58  digitalWrite(TRIG_PIN, HIGH);
59  delayMicroseconds(10);
60  digitalWrite(TRIG_PIN, LOW);
61
62  unsigned long duration = pulseIn(ECHO_PIN, HIGH, PULSE_TIMEOUT_US);
63  if (duration == 0) return -1.0f;
64  // Round trip, so divide by 2
65  return (duration * SOUND_SPEED_CM_PER_US) / 2.0f;
66}
67
68void loop() {
69  float distance = readDistanceCm();
70
71  // Clear bottom row
72  lcd.setCursor(0, 1);
73  lcd.print("                ");
74  lcd.setCursor(0, 1);
75
76  if (distance < 0) {
77    lcd.print("Out of range");
78  } else {
79    lcd.print(distance, 1);   // 1 decimal place
80    lcd.print(" cm");
81  }
82
83  delay(200);
84}
85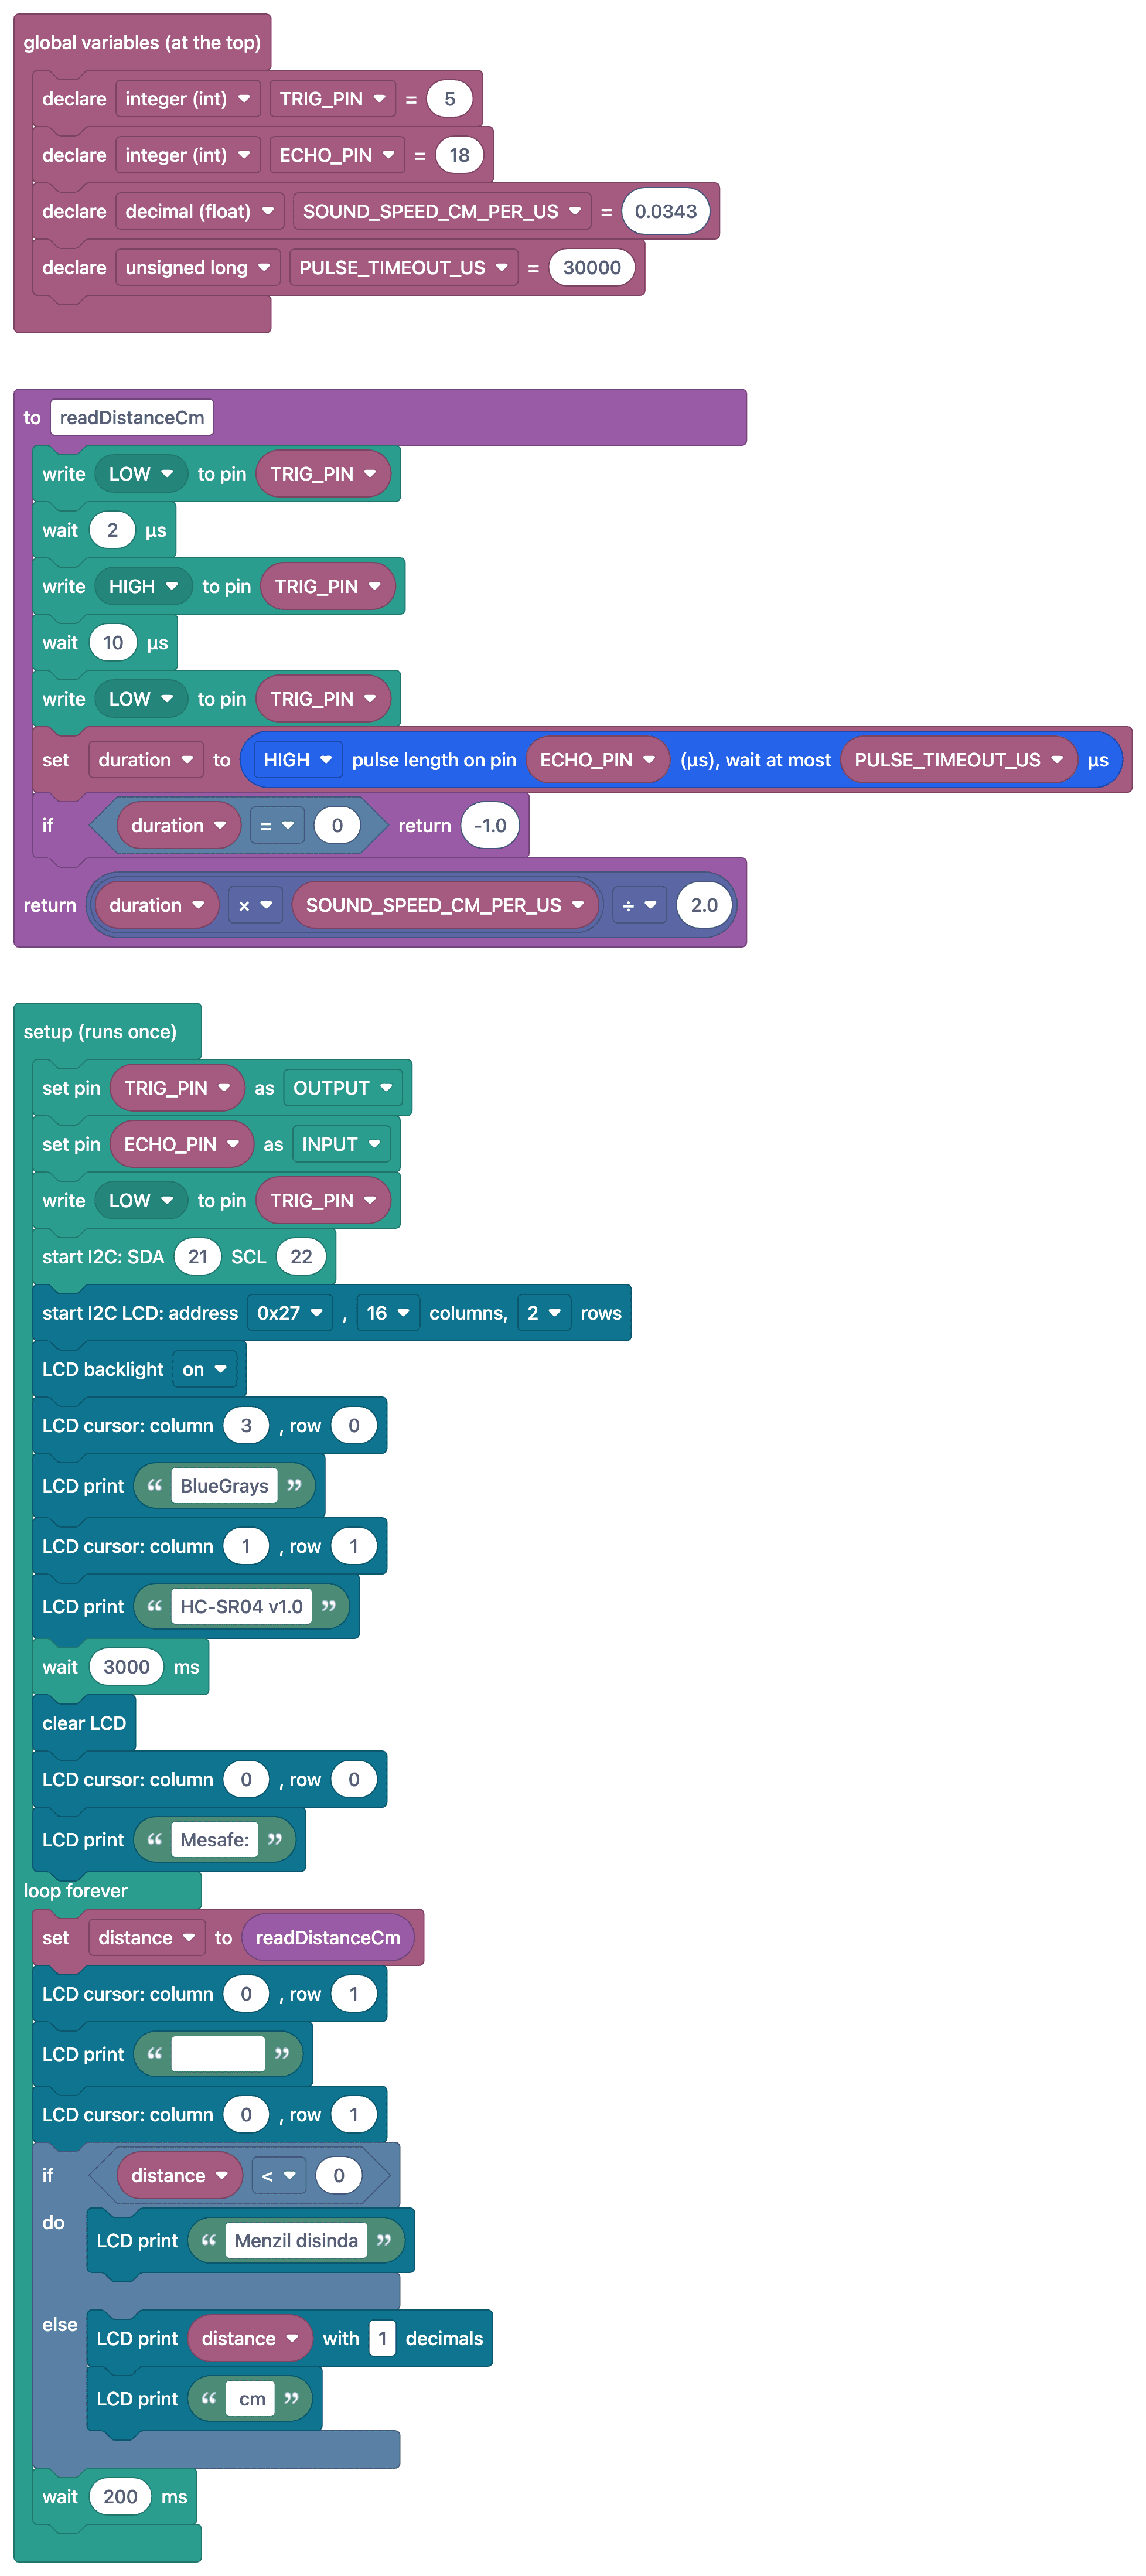
Întrebări frecvente
De ce se montează un divizor de tensiune pe linia ECHO?
HC-SR04 funcționează la 5 V, iar pinul ECHO furnizează 5 V; intrările plăcii ESP32 acceptă cel mult 3,3 V. Un divizor de tensiune realizat cu rezistoare de 1 kΩ și 2 kΩ reduce tensiunea de la 5 V la aproximativ 3,3 V, protejând placa ESP32.
Este necesar un divizor și pe pinul TRIG?
Nu. TRIG este un semnal trimis de ESP32 către senzor; nivelul HIGH de 3,3 V al plăcii ESP32 este, de obicei, detectat corect de HC-SR04.
Mai este nevoie de divizor cu HC-SR04P?
Modele precum HC-SR04P și RCWL-1601 pot fi alimentate la 3,3 V; în acest caz, ieșirea ECHO furnizează tot 3,3 V și nu mai este nevoie de divizor.
Cum pot măsura distanța mai precis?
Viteza sunetului variază cu temperatura (aproximativ 343 m/s la 20 °C). Corectarea vitezei sunetului pe baza unui senzor de temperatură și folosirea medianei mai multor măsurări îmbunătățesc precizia.