
Descoperă proiecte Arduino
Sute de proiecte, de la începător la avansat, cu scheme electrice, cod și videoclipuri. Începe de la nivelul tău.
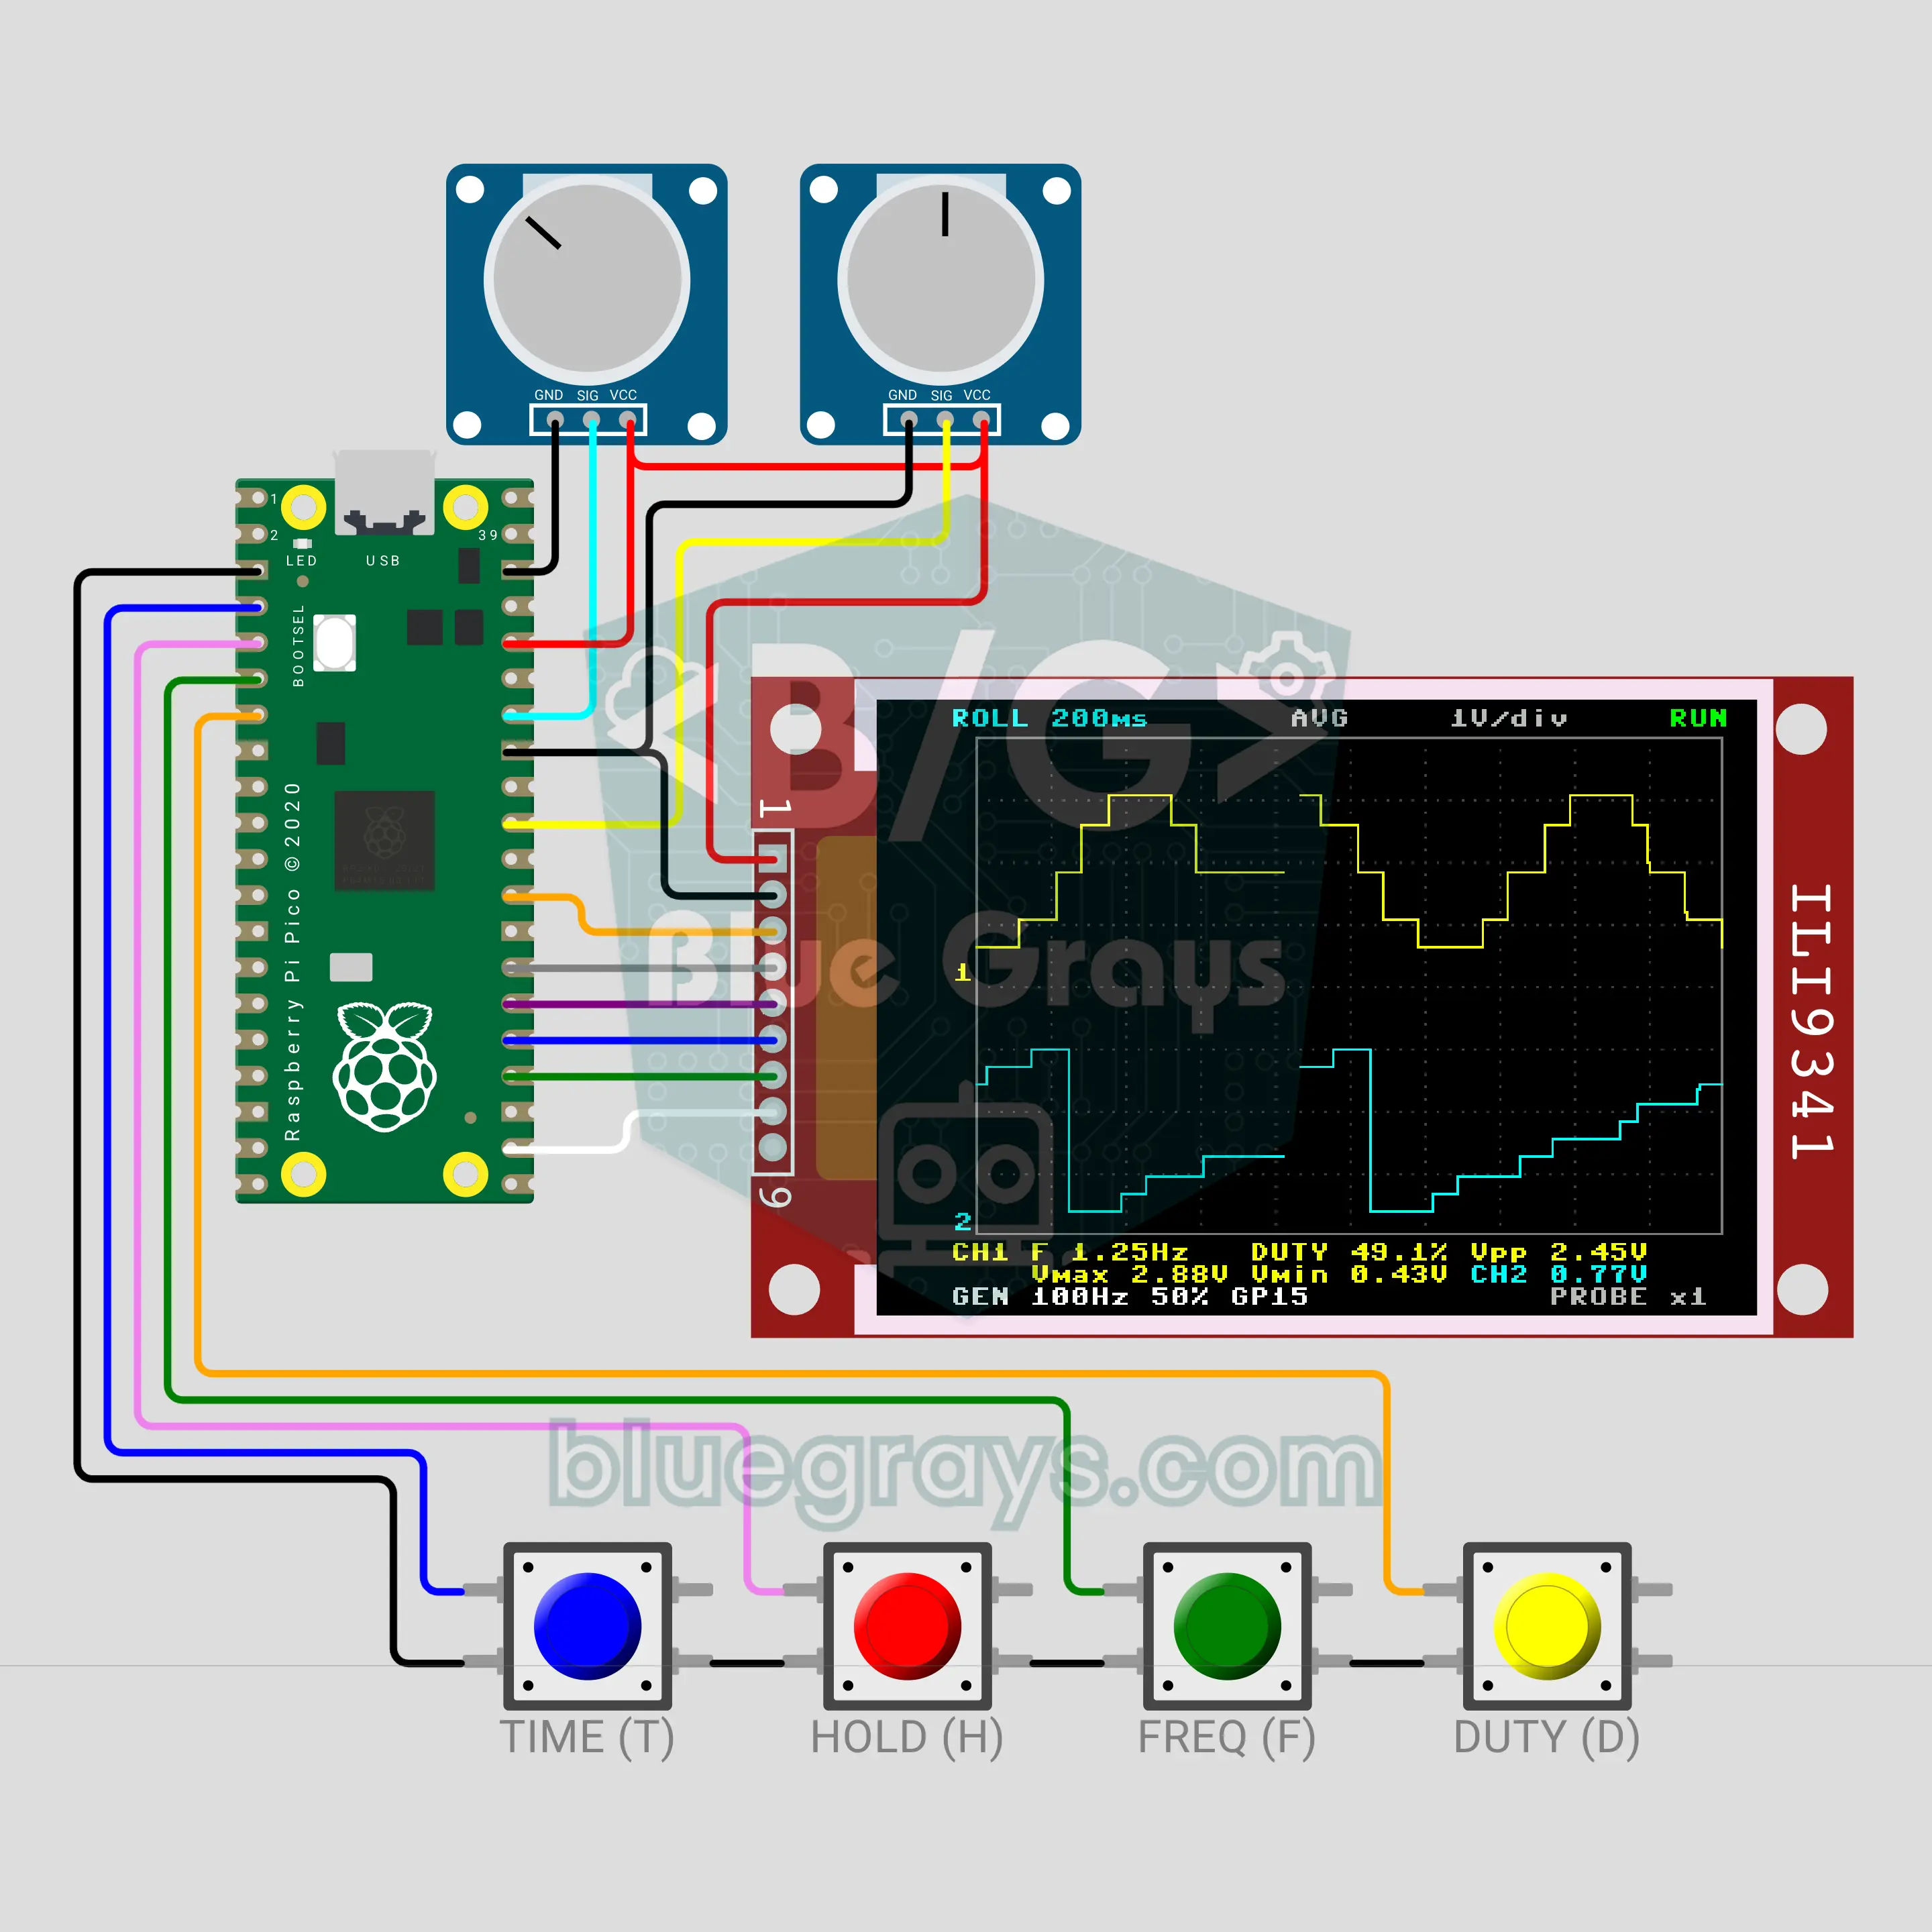
Miniosciloscop cu Raspberry Pi Pico (afișaj TFT ILI9341 + potențiometru + semnal de test PWM)
O versiune pentru studiu a osciloscopului de laborator: ADC-ul plăcii Raspberry Pi Pico preia mii de eșantioane pe secundă, iar ecranul color ILI9341 trasează semnalul pe o grilă. Declanșarea stabilizează forma de undă; se măsoară frecvența, factorul de umplere și tensiunea vârf la vârf. GP15 generează un semnal de test PWM, modul ROLL derulează ambele canale ca un înregistrator grafic, iar HOLD fixează imaginea. Măsoară doar între 0 și 3,3 V.

Echilibrarea unei bile cu PID și ESP32 (HC-SR04 + servomotor + LCD I2C + 3 potențiometre)
Un experiment clasic de automatică pe masa ta: un servomotor înclină o șină, iar PID-ul menține bila la țintă. Trei potențiometre reglează Kp, Ki și Kd în timp real: P produce oscilații, D le amortizează, iar I compensează ușoara înclinare a șinei. LCD-ul I2C arată șina, bila, ținta, timpul de stabilizare și depășirea țintei. În modul SIM, bila se mișcă după un model fizic; în modul REAL, HC-SR04 îi măsoară poziția.
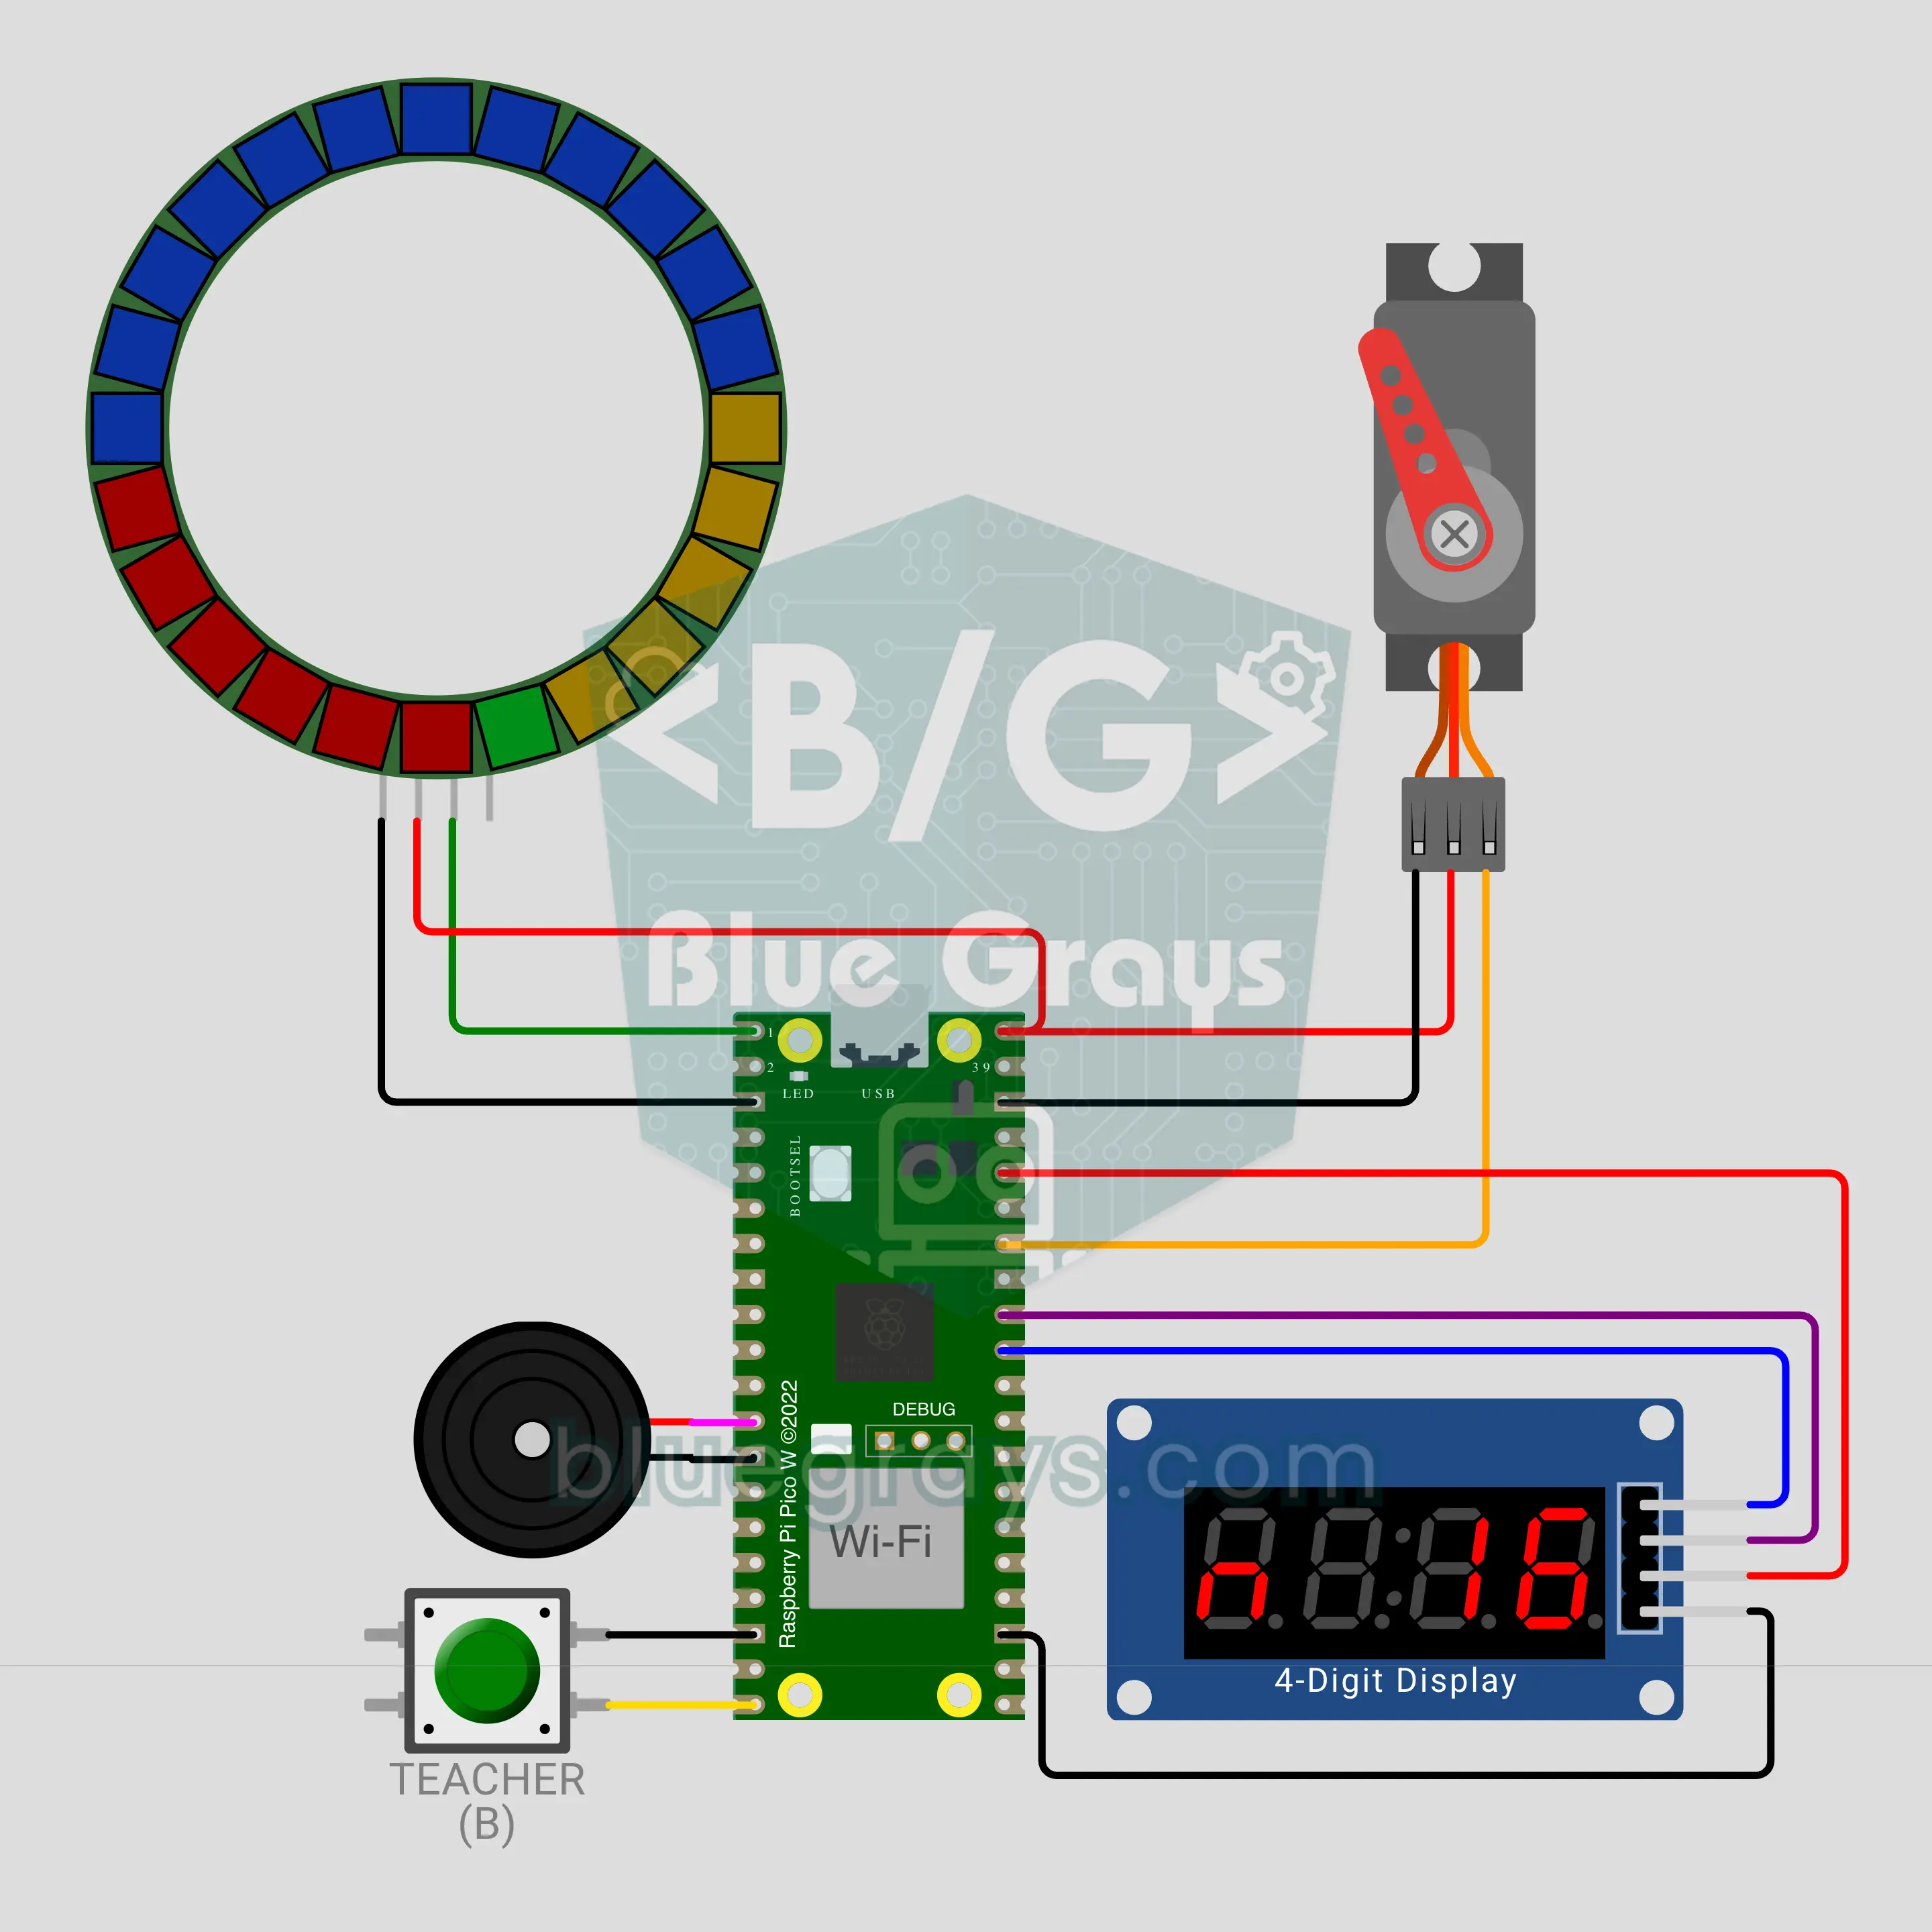
Sondaj în timp real la clasă cu Raspberry Pi Pico W (MQTT + inel LED + servomotor SG90 + TM1637)
Vezi imediat răspunsurile clasei! Raspberry Pi Pico W colectează prin MQTT voturi A/B/C/D sau YES/NO de pe telefoanele elevilor. Inelul cu 24 de LED-uri devine o diagramă circulară în timp real, acul unui servomotor SG90 indică varianta fruntașă, iar TM1637 afișează numărul de voturi. Fiecare telefon are un vot; dacă răspunsul se schimbă, contează doar ultimul. La întrebările cu timp limitat, ultimele 5 secunde sunt marcate prin bipuri, iar la încheiere se luminează varianta corectă.
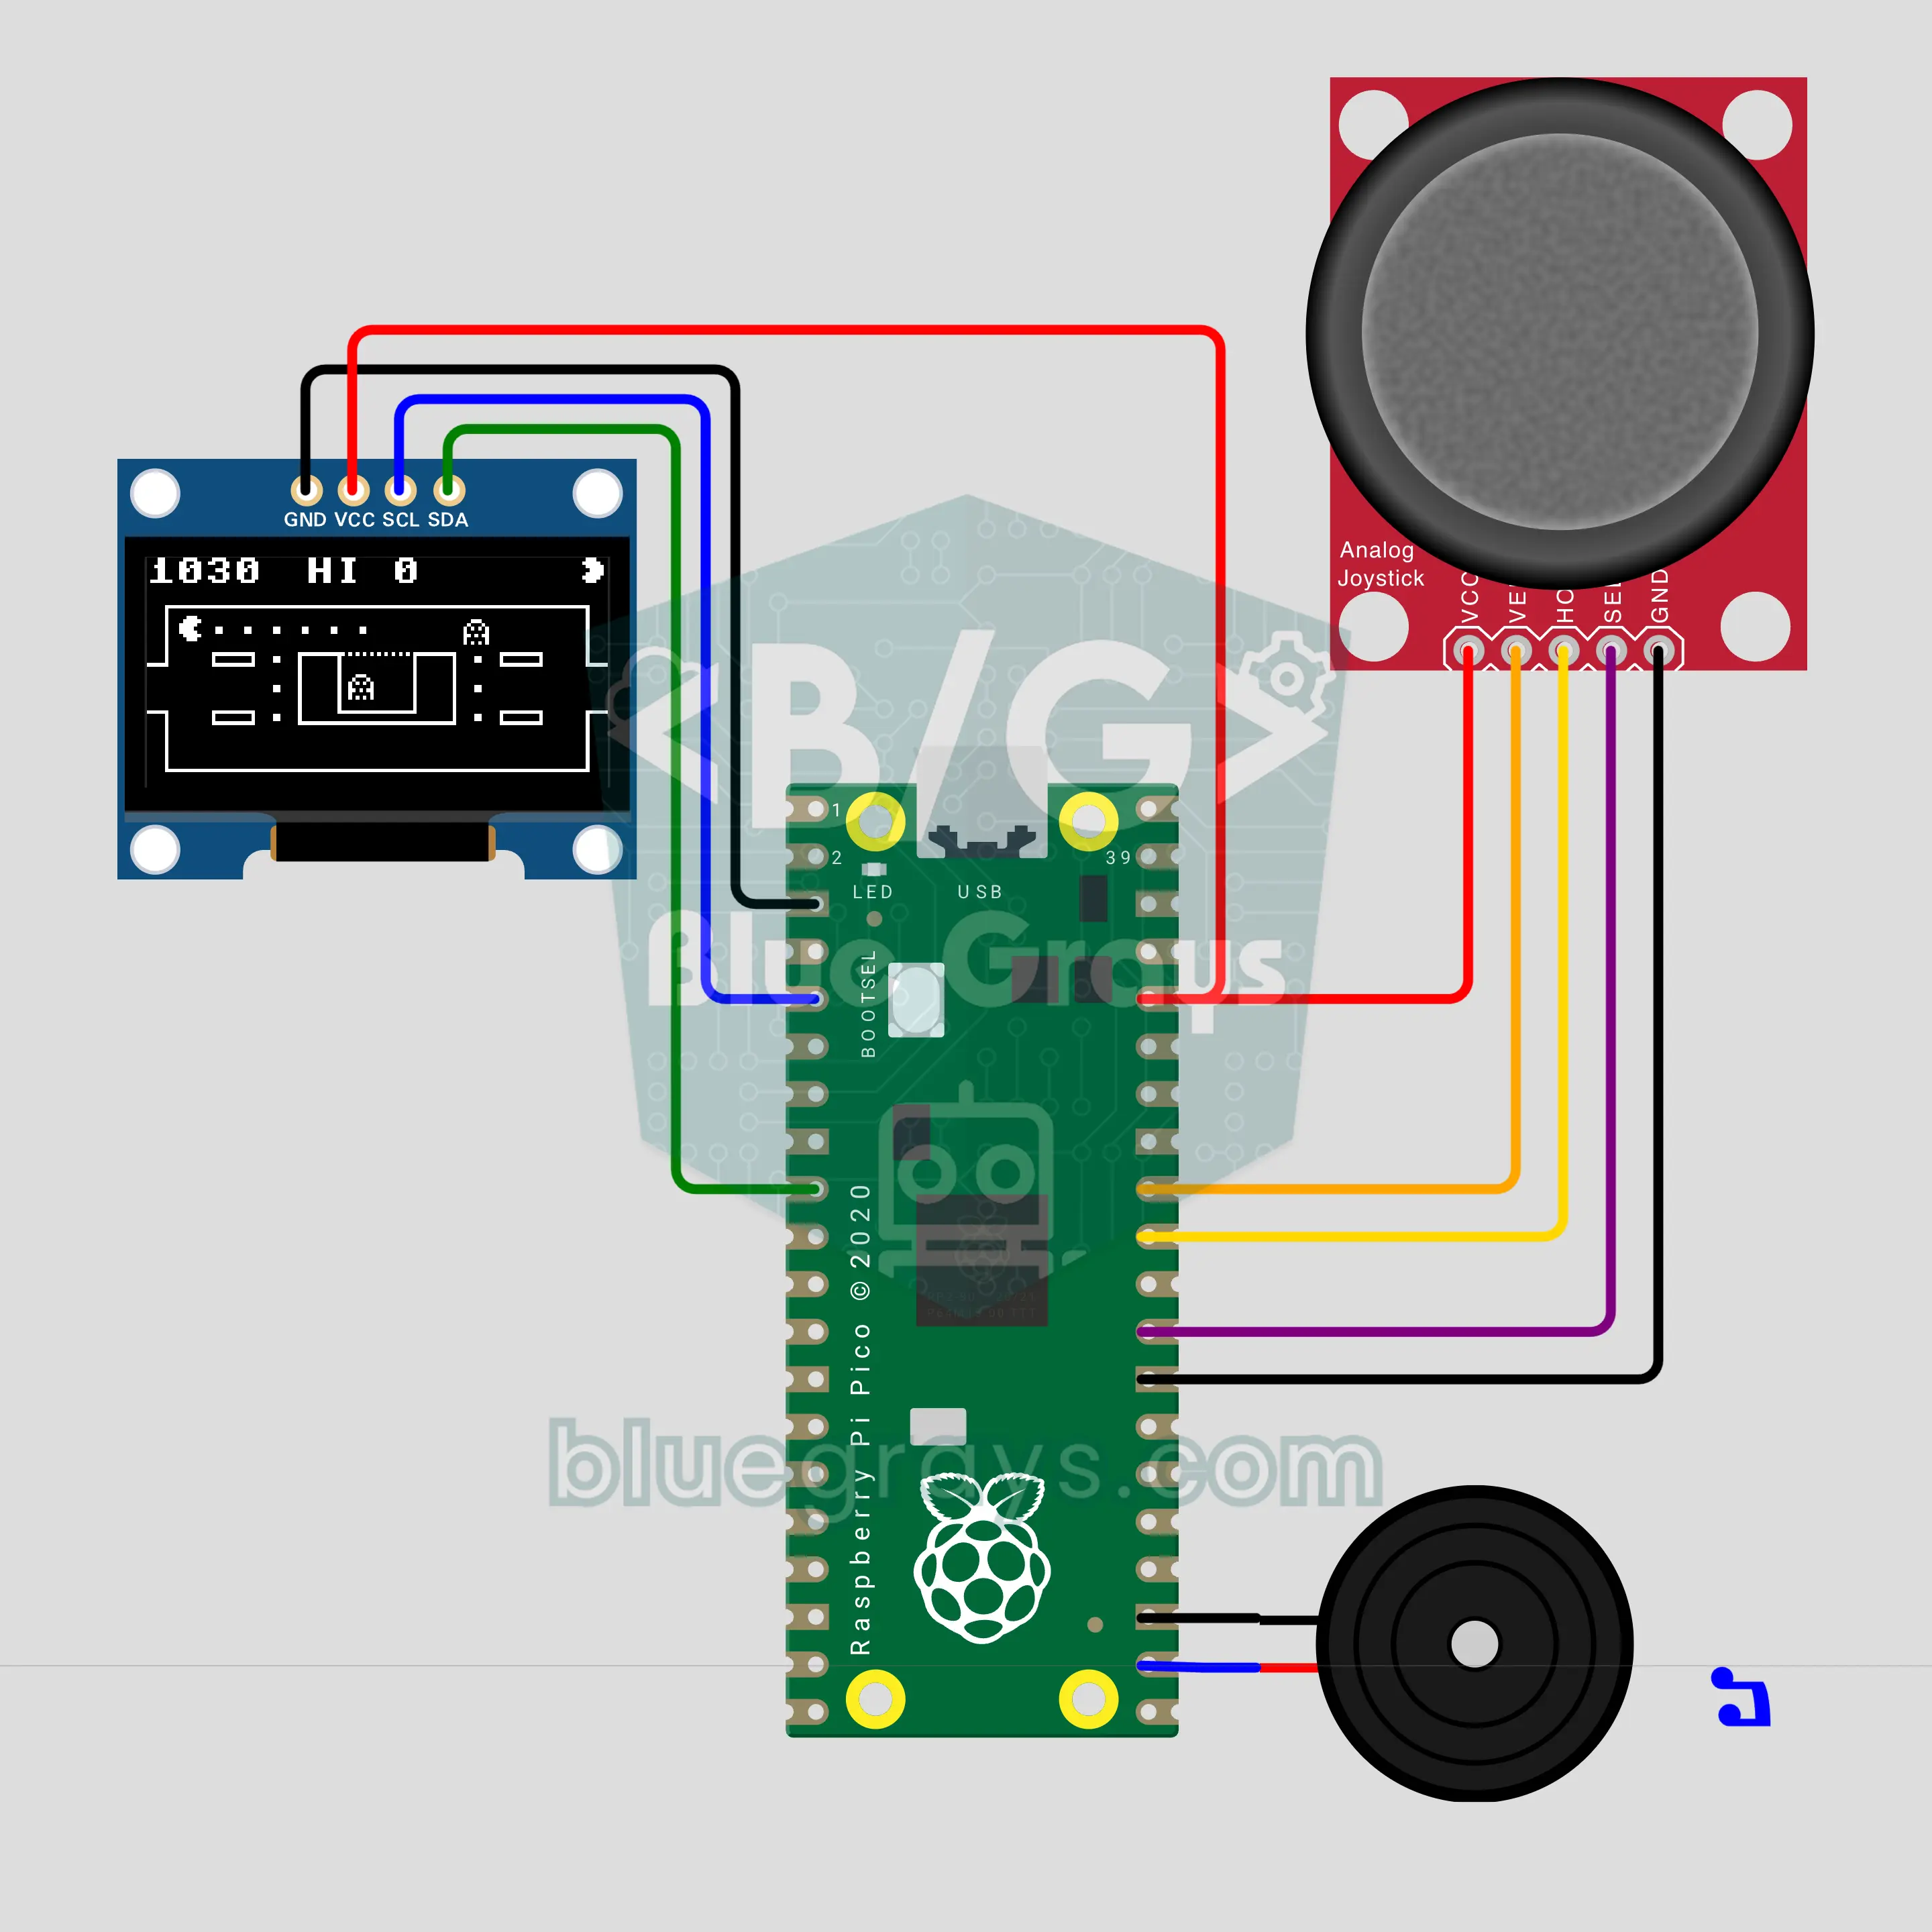
Vânător prin labirint cu Raspberry Pi Pico: mănâncă punctele, ferește-te de fantome (OLED + joystick + buzzer)
Urmărirea prin labirint din sălile de jocuri ale anilor ’80 ajunge pe Raspberry Pi Pico: personajul ronțăie punctele de pe un OLED de 0,96 inchi, în timp ce două fantome îl urmăresc, fiecare în felul ei. Îl conduci cu joystickul, iar buzzerul redă ronțăitul, sirena și melodia de început. Un punct de putere sperie fantomele timp de 6 secunde și pornești tu în urmărirea lor. Ai 3 vieți, fantome mai rapide la fiecare nivel și un record păstrat chiar și după întreruperea alimentării.
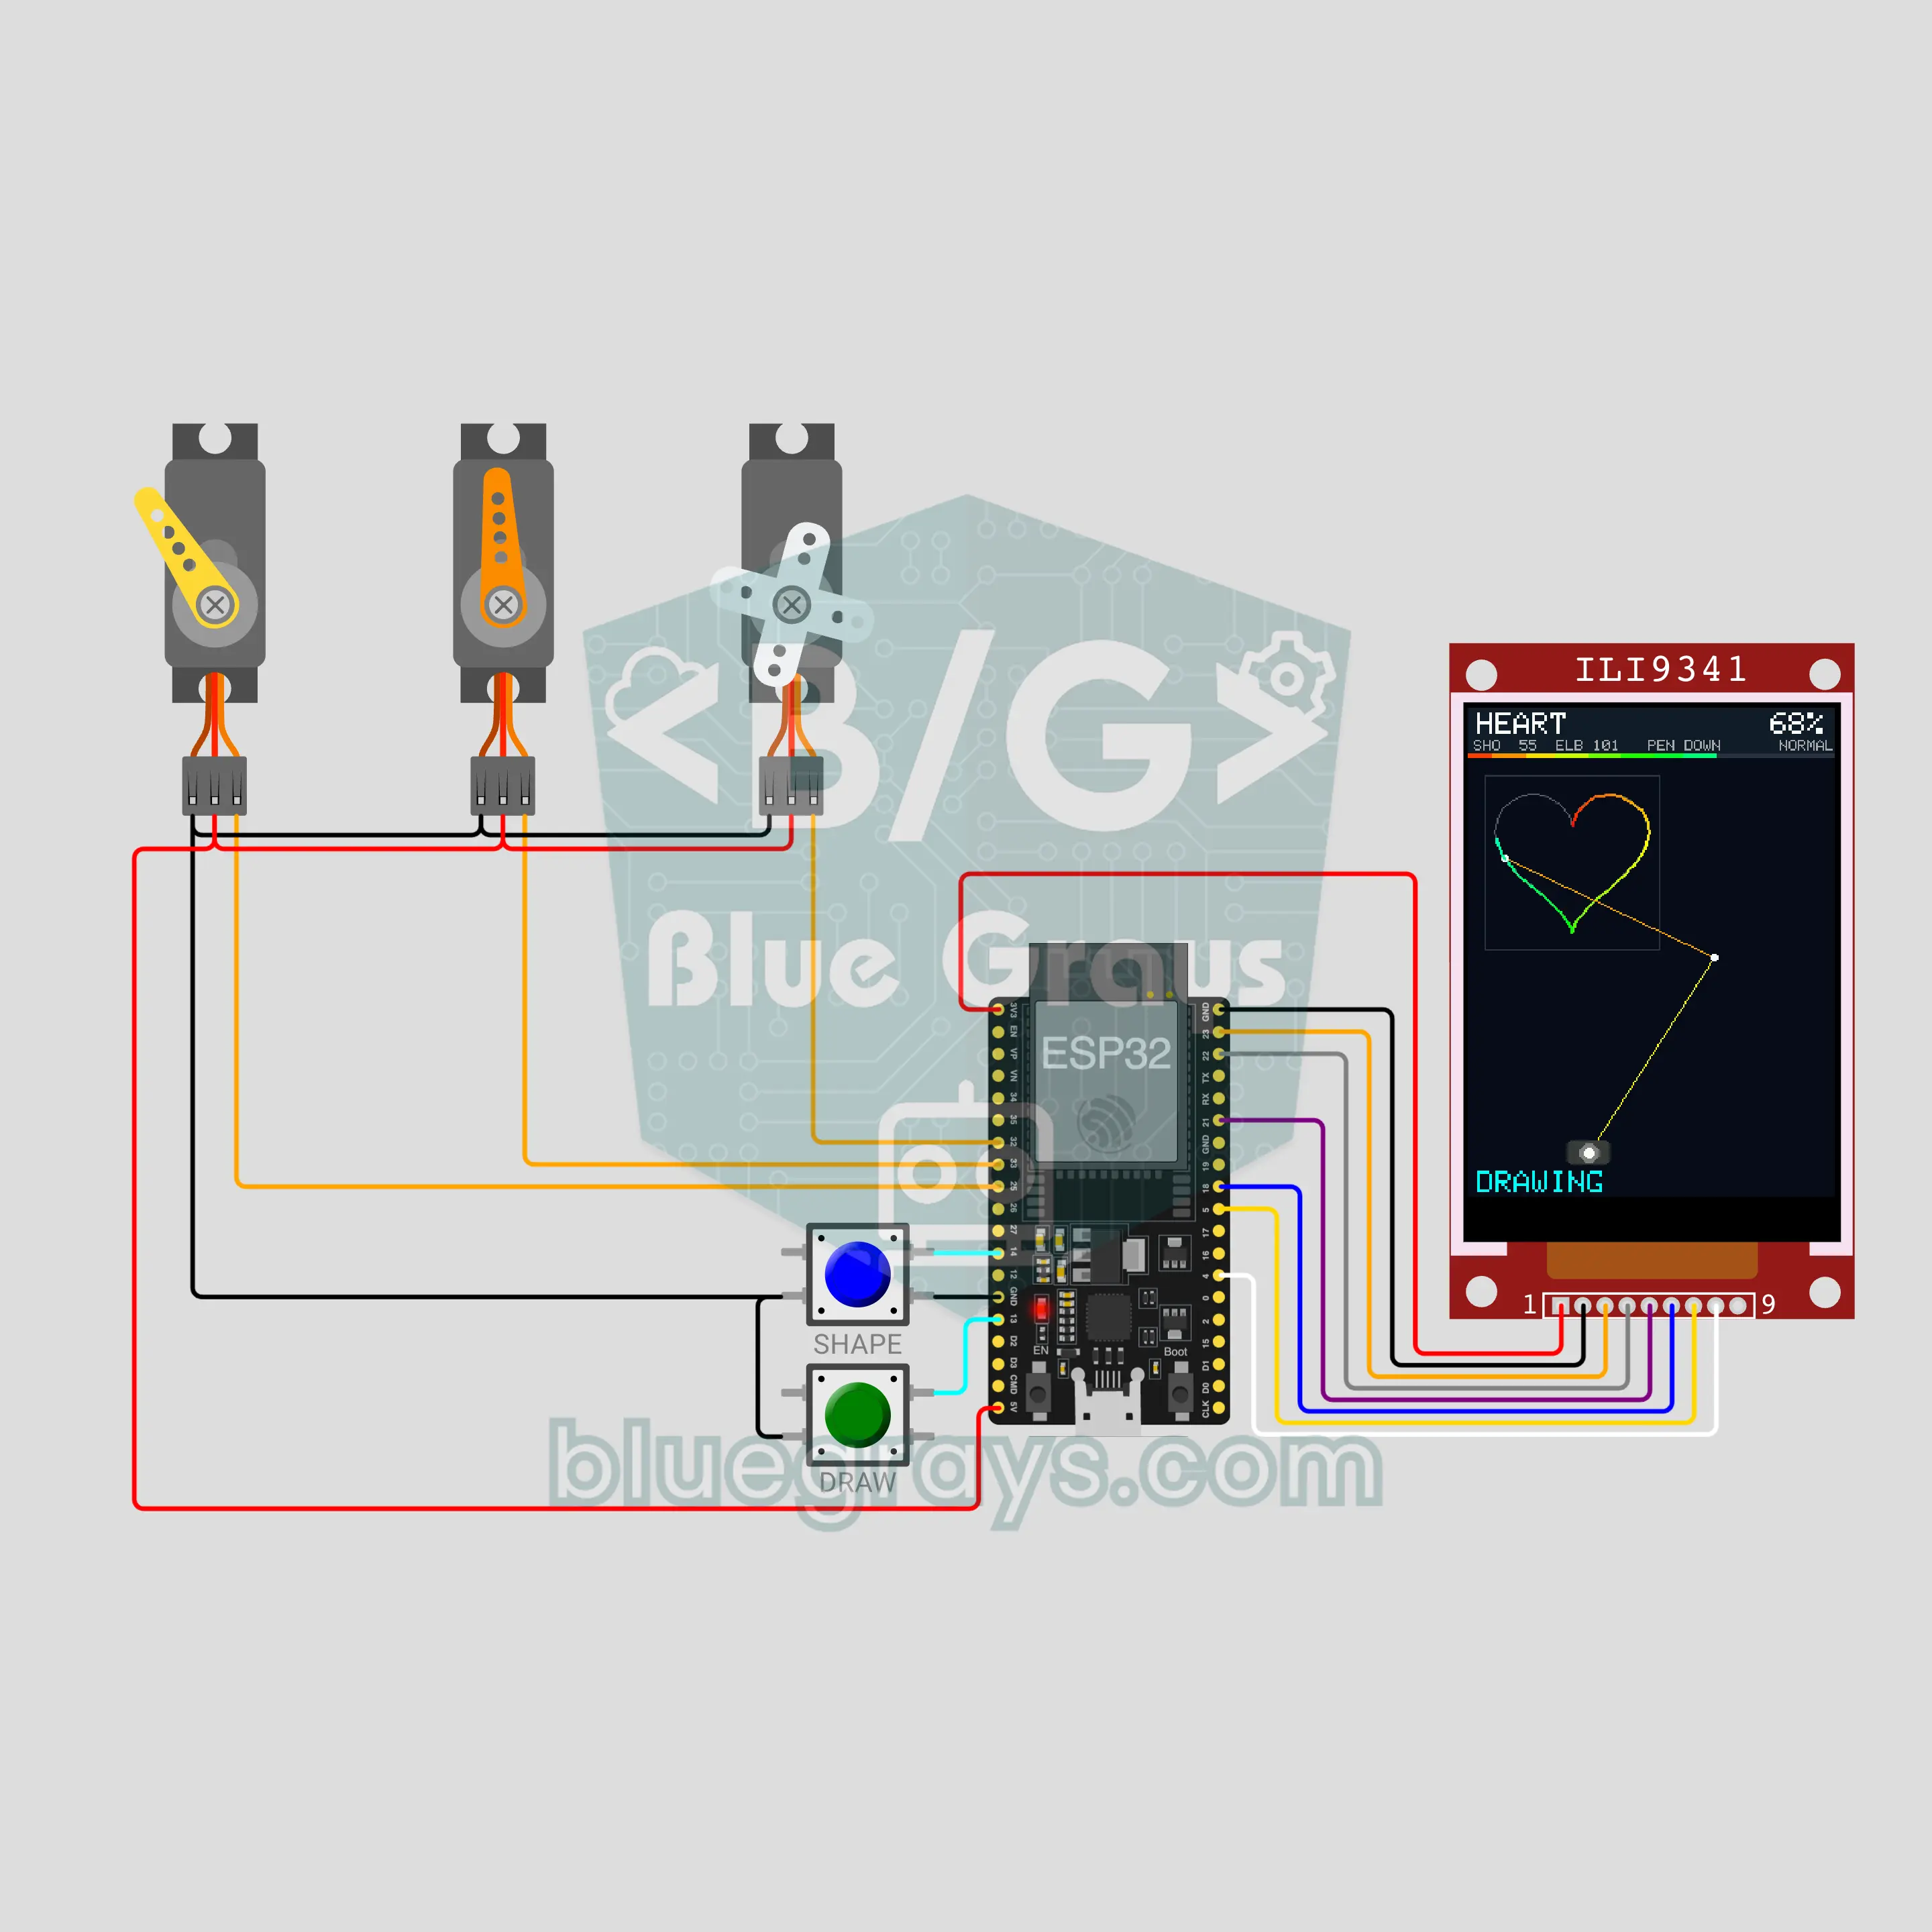
Braț robotizat care desenează cu ESP32 (3 servomotoare + afișaj TFT ILI9341 + 2 butoane)
Un braț robotizat cu două articulații desenează pe hârtie o inimă, o stea, o casă, o spirală și MERHABA; un al treilea servomotor ridică și coboară pixul. ESP32-ul calculează unghiurile umărului și cotului prin cinematică inversă și mișcă brațul în pași de 0,5 mm. La punctele inaccesibile afișează OUT OF REACH. Pe ILI9341 vezi forma țintă estompată, brațul în mișcare și urma care trece de la roșu la albastru. Două butoane controlează forma, pauza, reluarea, anularea și viteza.
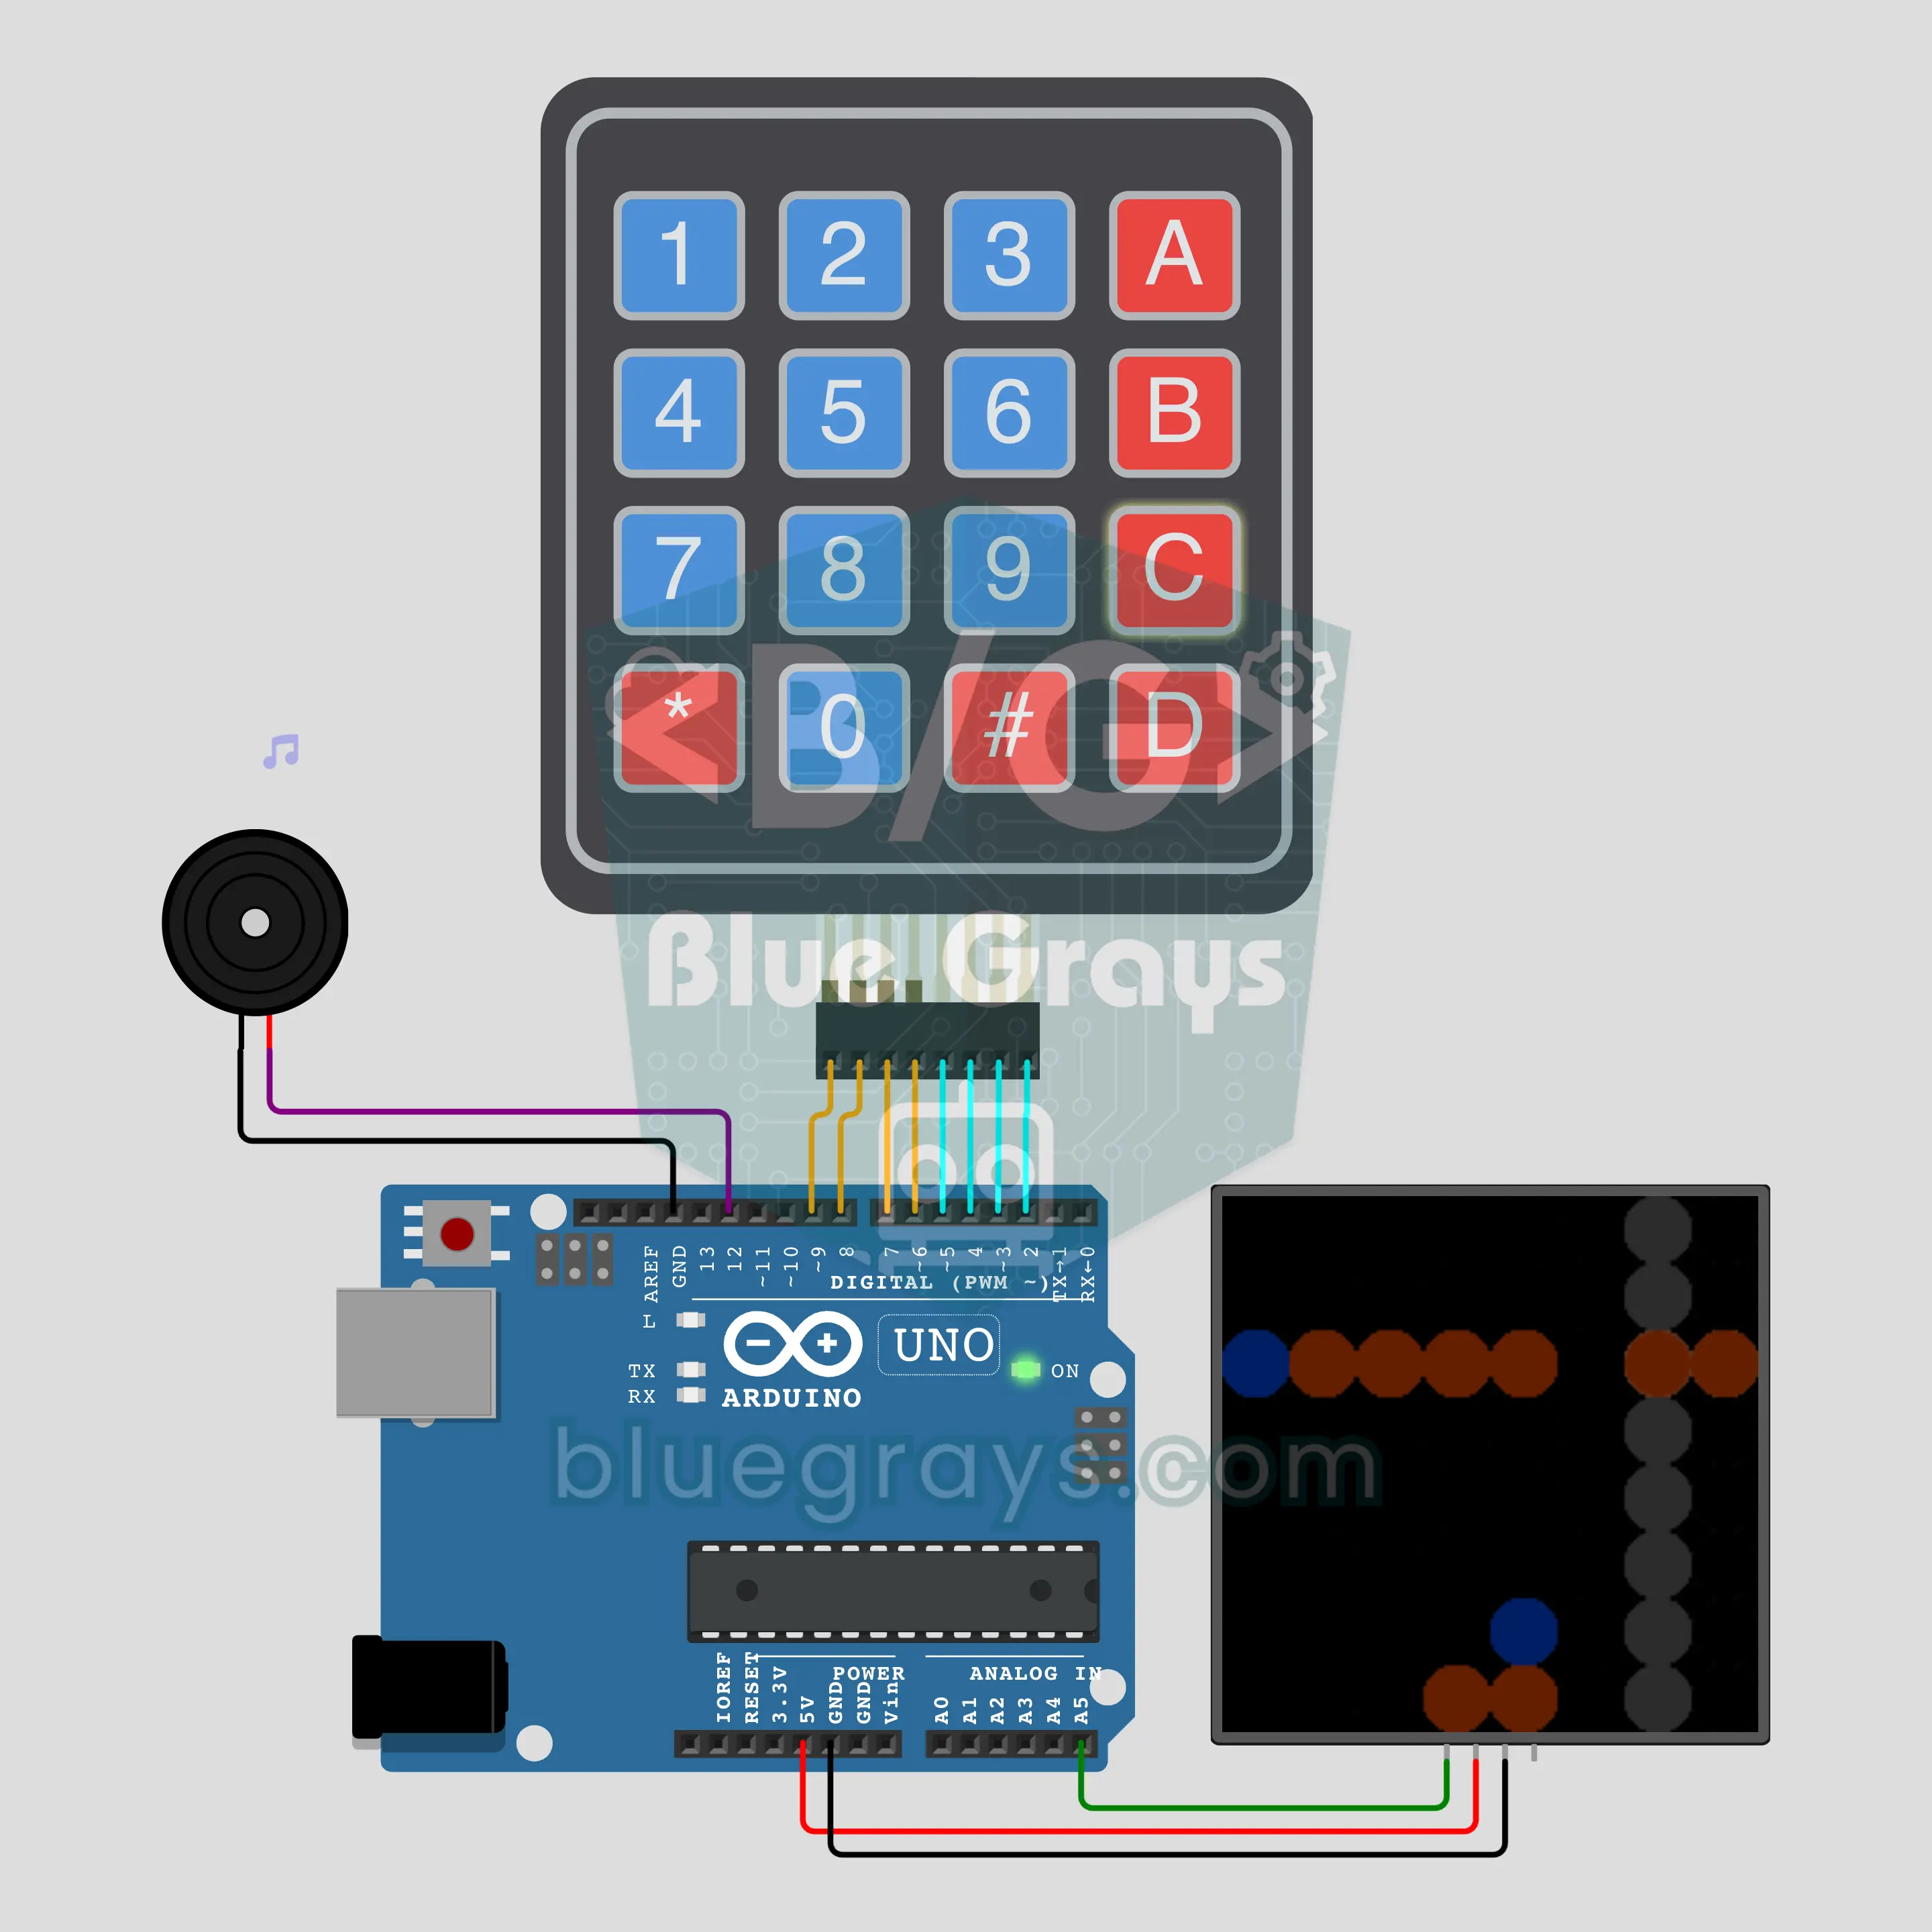
Bătălie navală împotriva plăcii Arduino (tastatură matriceală 4x4 + NeoPixel 8x8 + buzzer)
Clasicul joc de bătălie navală pe hârtie, acum cu Arduino ca adversar. Placa plasează în secret ambele flote pe o mare 8x8, iar tu introduci coordonate de la A1 la H8 pe o tastatură matriceală 4x4 pentru a trage. Pe matricea NeoPixel 8x8, loviturile apar în roșu, ratările în albastru și navele scufundate în portocaliu. Buzzer-ul redă șuierături, stropi și explozii. Dacă ratezi, Arduino trece la atac și îți caută navele.
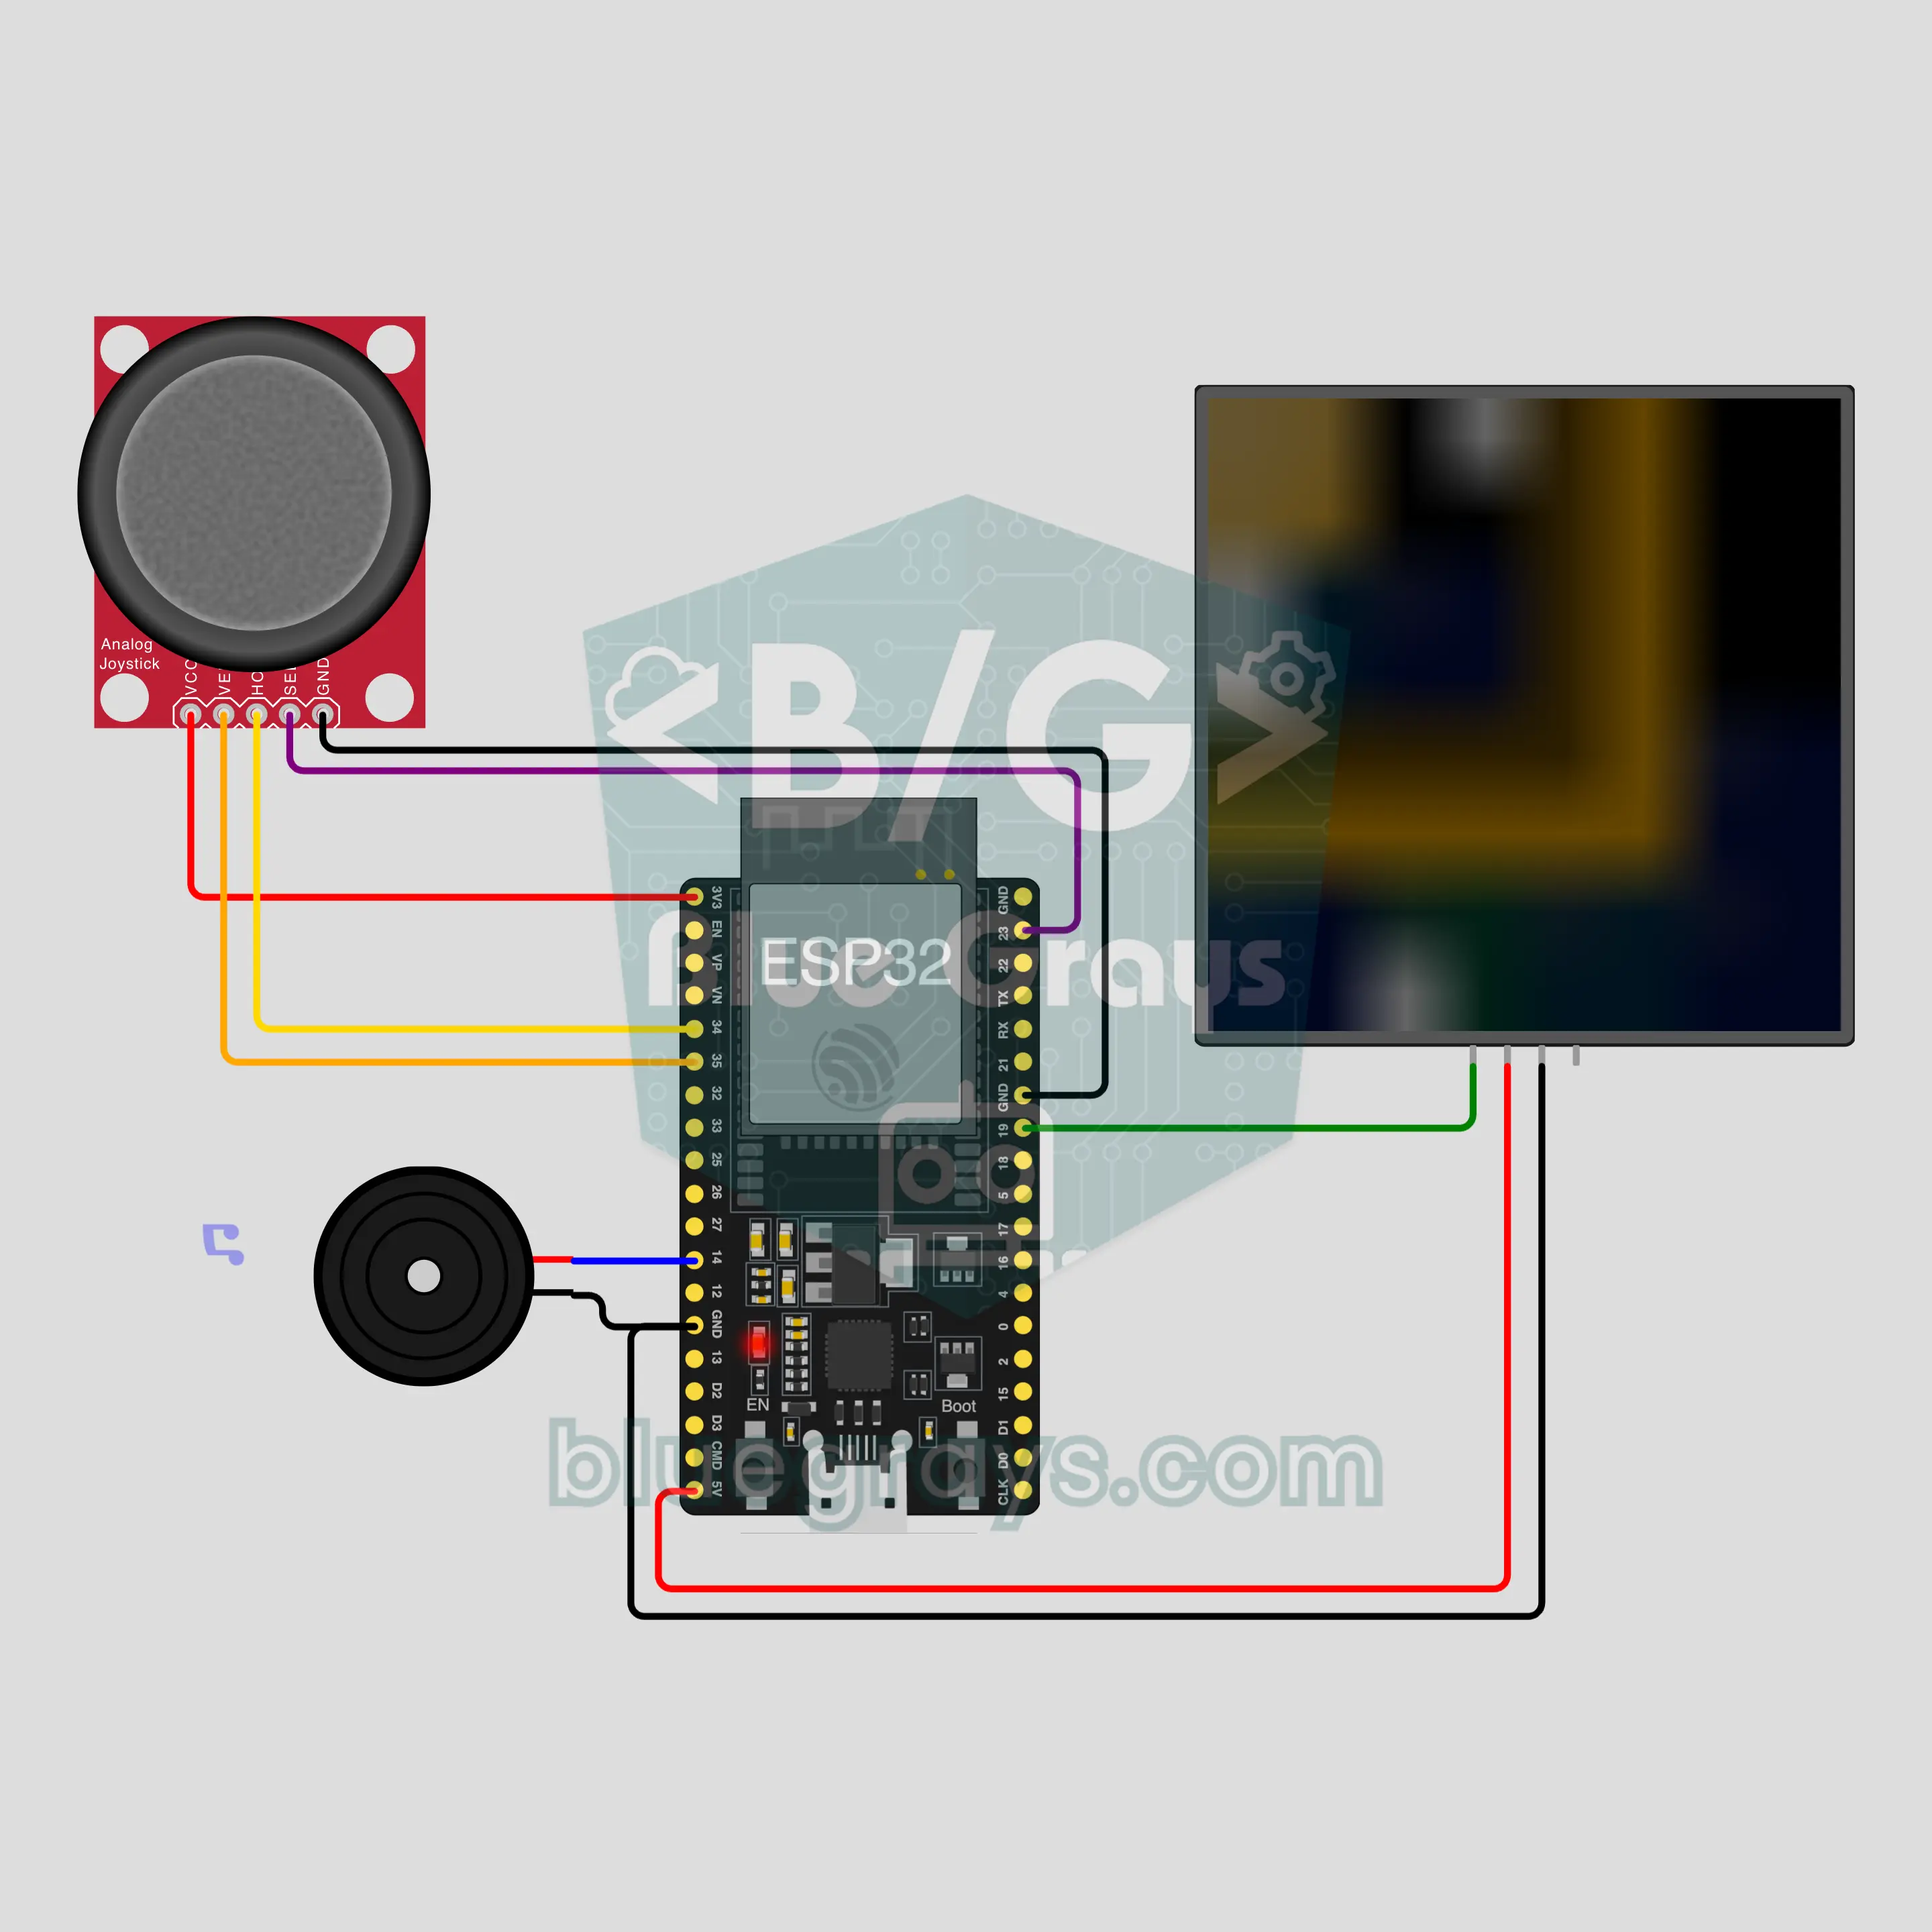
2048 pe matrice cu ESP32: glisează și combină (NeoPixel 8x8 + joystick + buzzer)
Jocul de glisare în stil 2048 de pe telefon ajunge pe o matrice NeoPixel 8x8. Tabla are 4x4 căsuțe, fără cifre: fiecare număr are propria culoare, 2 este albastru, 2048 este auriu. Glisează cu joystick-ul; când numerele egale se combină, buzzer-ul cântă o notă tot mai ascuțită pe măsură ce numărul crește. La 2048, un inel auriu sărbătorește reușita. Când nu mai ai mutări, scorul derulează pe matrice, iar recordul se păstrează.
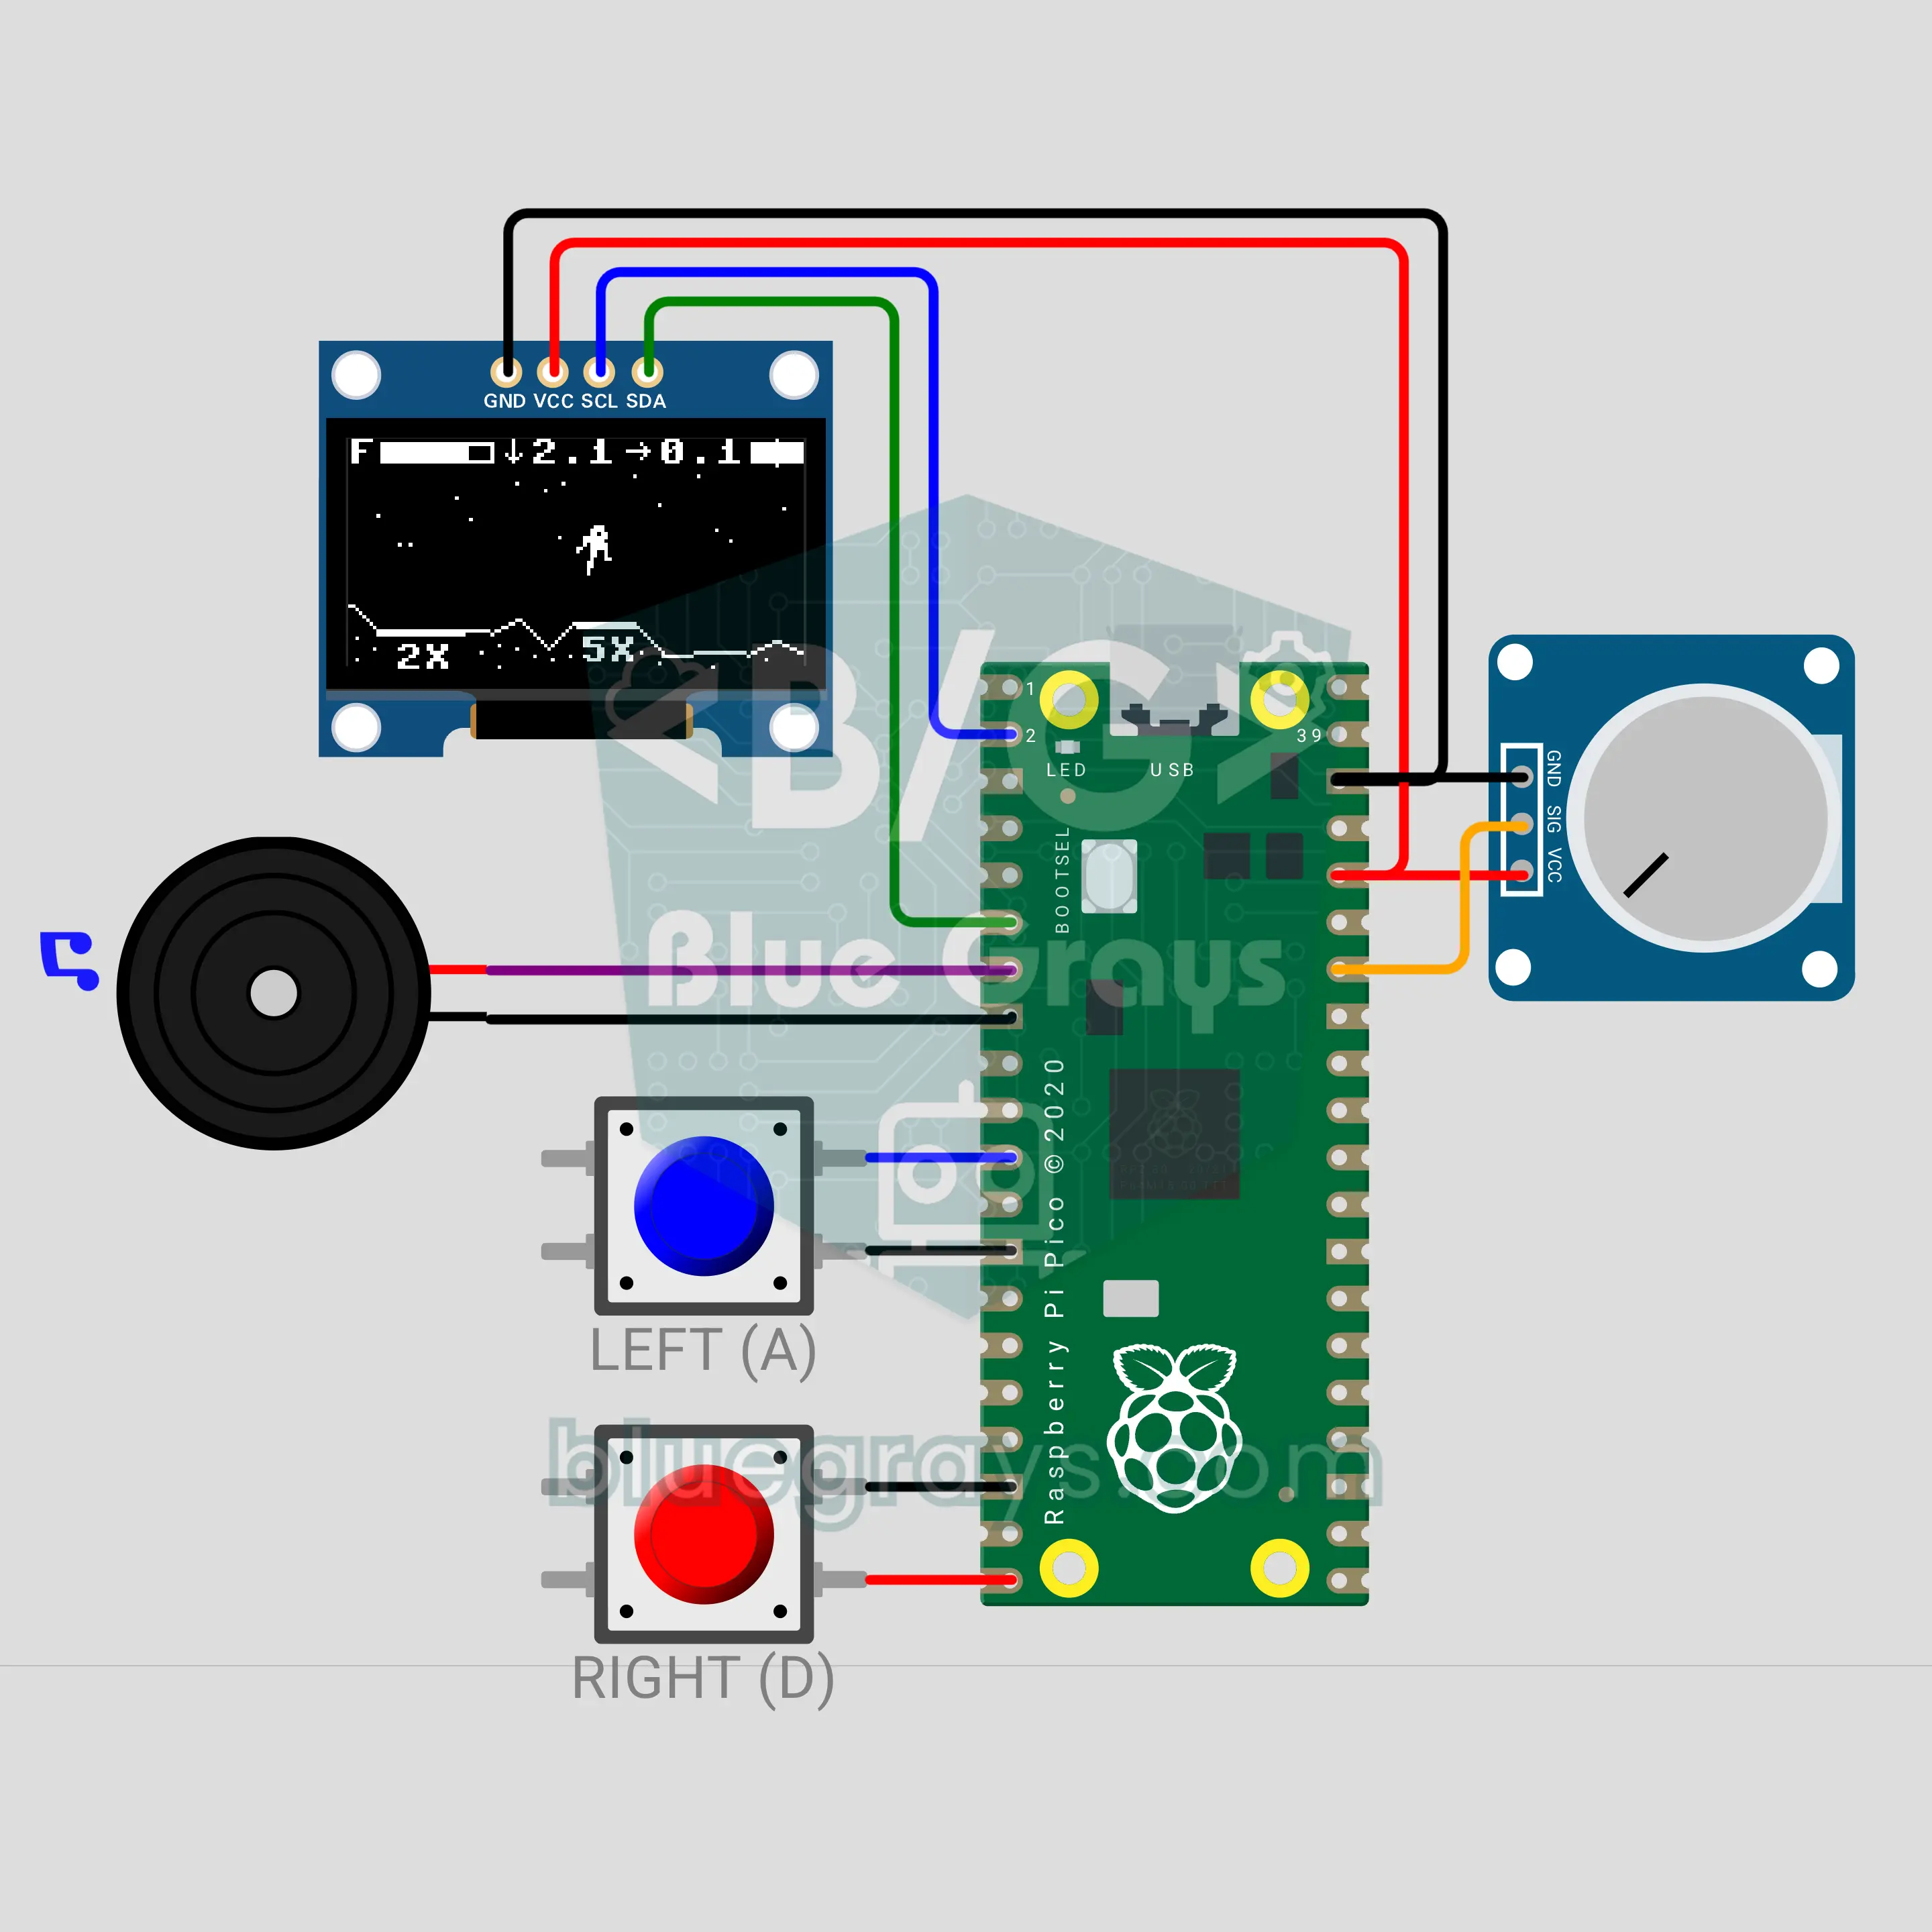
Aselenizare cu Raspberry Pi Pico W: aterizează înainte să se termine combustibilul (OLED + potențiometru + 2 butoane + buzzer)
Aselenizare în stilul unui joc arcade clasic din 1979, acum pe Raspberry Pi Pico W: potențiometrul reglează puterea motorului, iar două butoane rotesc modulul. Gravitația lunară îl trage în jos, iar un OLED de 0,96 inchi afișează combustibilul și vitezele verticală și orizontală. Aterizează vertical pe o platformă cu mai puțin de 2 m/s ca să câștigi puncte. Când se golește unicul rezervor, jocul se termină. Și joc, și lecție de fizică: la exact jumătate din putere, modulul plutește pe loc.
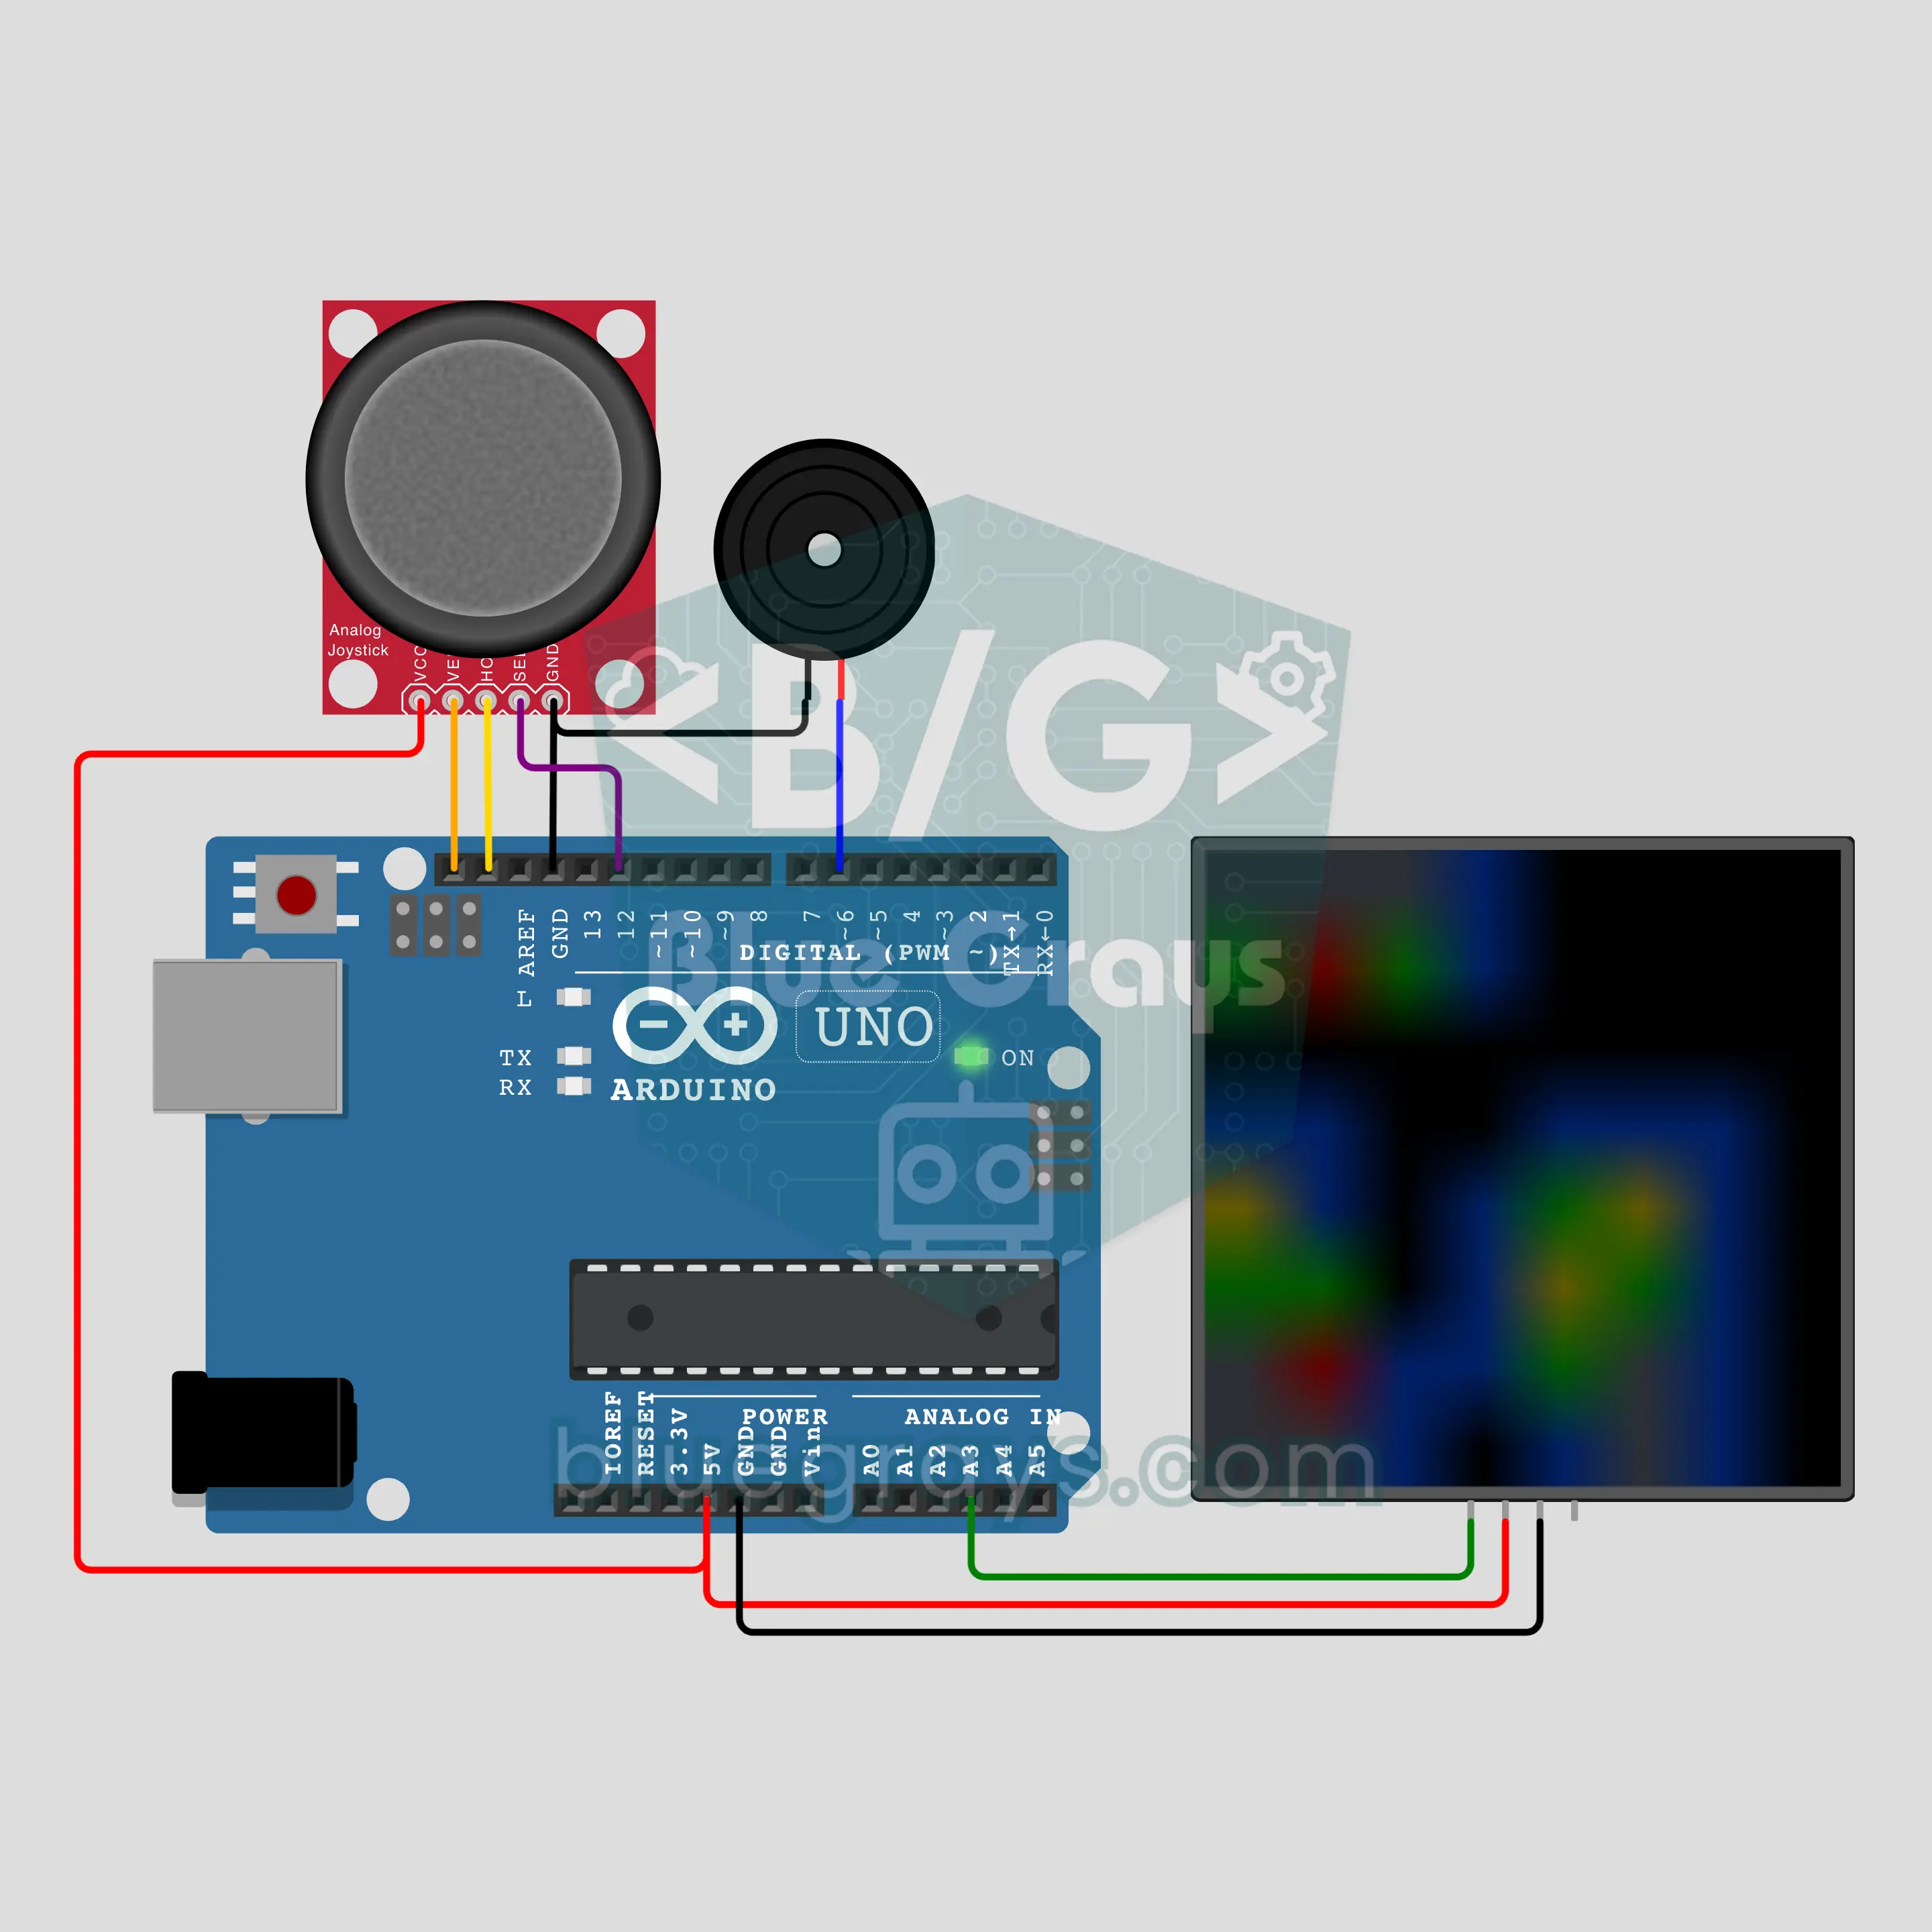
Minesweeper cu Arduino (NeoPixel 8x8 + joystick + buzzer)
Jocul clasic cu mine de pe calculatoarele vechi, acum pe o matrice NeoPixel 8x8. Din cele 64 de celule, 10 ascund mine. Numerele sunt culori: 1 albastru, 2 verde, 3 roșu. Mișcă cursorul cu joystickul, apasă scurt pentru a deschide o celulă și lung pentru a pune un steag. O celulă goală dezvăluie zona în valuri, folosind o coadă. Dacă atingi o mină, minele explodează în cercuri succesive; dacă le găsești pe toate, te așteaptă un curcubeu și o fanfară la buzzer.

Bandă de sortare industrială cu Arduino: cutii sortate după înălțime (NEMA 17 + A4988 + HC-SR04 + servomotor + LCD)
Un model de birou al unei linii de sortare: motorul pas cu pas NEMA 17, comandat de A4988, mișcă permanent banda, iar HC-SR04 montat deasupra măsoară înălțimea fiecărei cutii. Cutia este urmărită de la senzor la braț numărând pașii motorului. Brațul cu servomotor SG90 împinge lateral cutiile de cel puțin 6 cm, iar cele joase trec mai departe. LCD-ul I2C afișează numărul cutiilor joase și înalte, ultima măsurare și câte cutii sunt urmărite pe bandă.

Rezervor industrial de amestecare cu Arduino: umplere, amestecare și golire cu logică PLC (HC-SR04 + 2 relee + NEMA 17 + A4988 + LCD + oprire de urgență)
Proiectul clasic de proces pe loturi de la cursurile de automatizări industriale: umpli rezervorul, amesteci, golești și numeri loturile. Codul urmează logica PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Două relee deschid valvele, HC-SR04 măsoară nivelul, iar NEMA 17 rotește agitatorul în ambele sensuri. Include START, STOP, oprire de urgență cu blocare, coloană luminoasă și alarmă la depășirea timpului.

Robot aspirator cu ESP32: ocolește obstacolele și cartografiază camera (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bare de protecție + OLED)
Un robot aspirator cu două roți, care se deplasează ca unul real. Două motoare pas cu pas NEMA 17 antrenează roțile: robotul trasează o spirală, merge drept, încetinește și virează când HC-SR04 detectează un obstacol, dă înapoi și schimbă direcția la impact, apoi urmează pereții. Își calculează poziția din pașii roților și afișează pe OLED harta camerei, procentul curățat și timpul. La final, revine la punctul de plecare.