
Descoperă proiecte Arduino
Sute de proiecte, de la începător la avansat, cu scheme electrice, cod și videoclipuri. Începe de la nivelul tău.
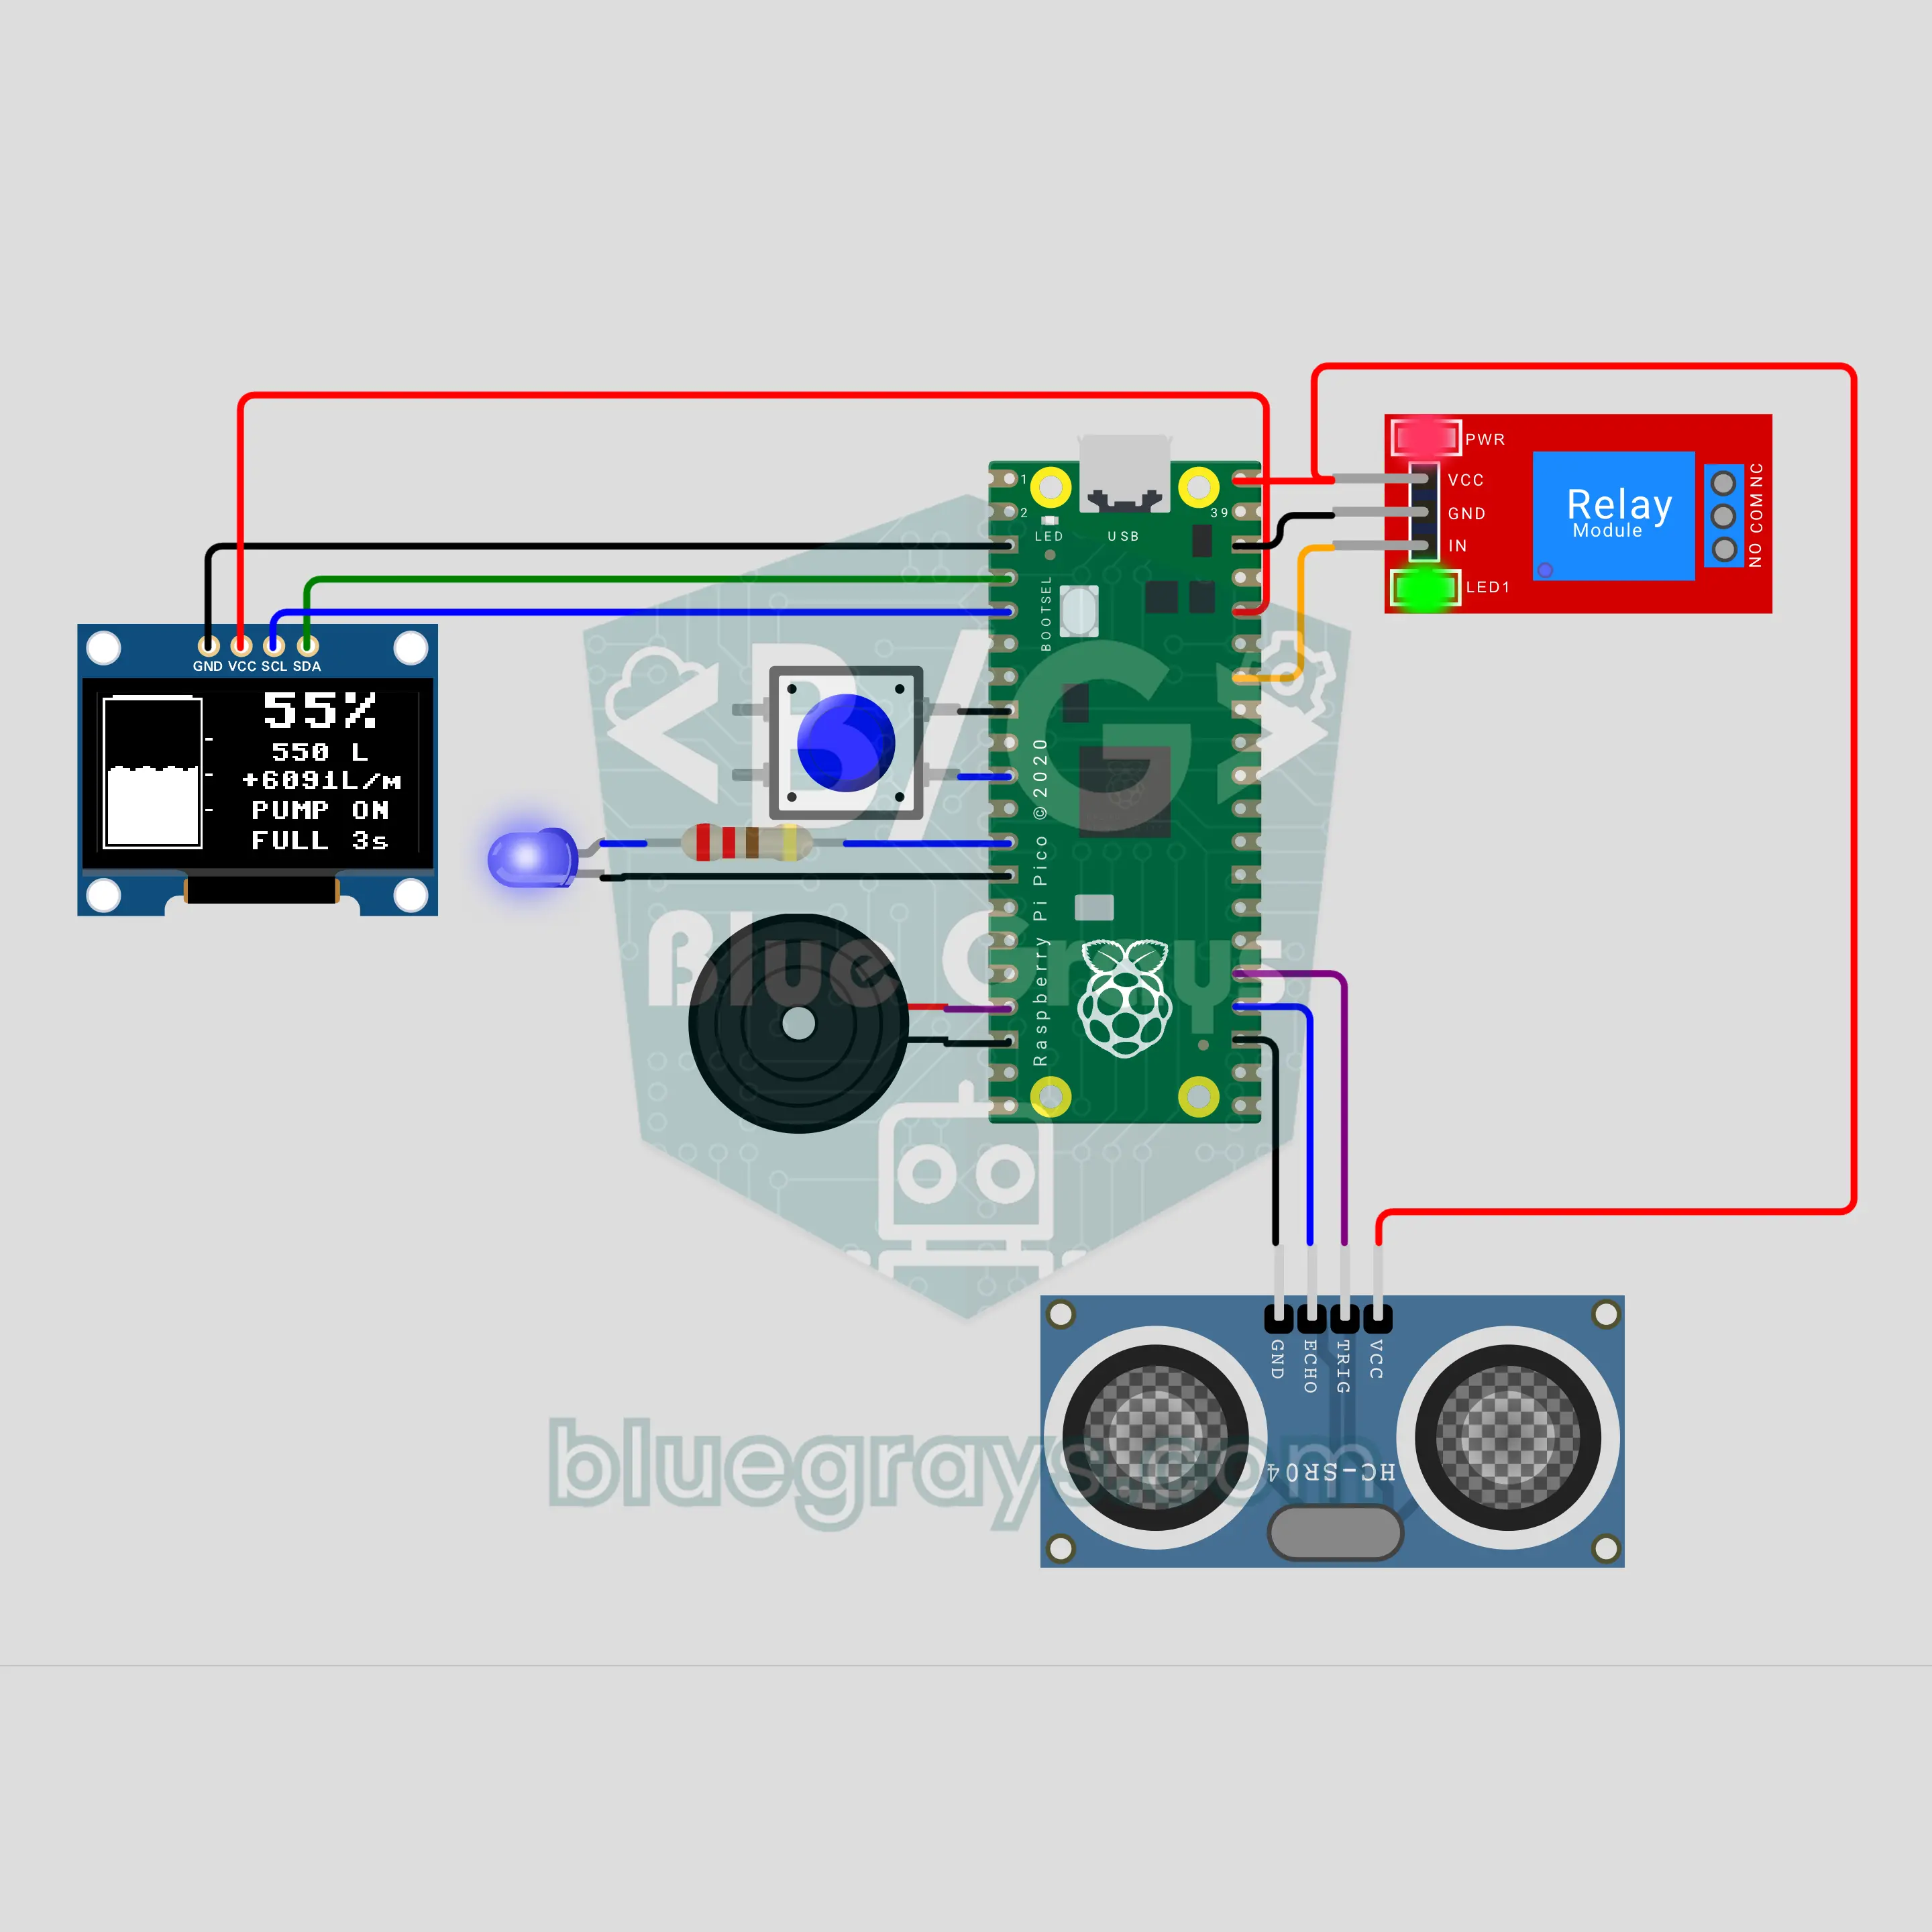
Indicator de nivel al apei și pompă automată cu Raspberry Pi Pico (HC-SR04 + OLED + releu)
Un indicator inteligent care măsoară nivelul apei fără să o atingă! HC-SR04 măsoară distanța de la capacul rezervorului până la apă, iar Raspberry Pi Pico o transformă în procent și litri. Când nivelul scade la 20%, releul pornește pompa și o oprește la 95%. Dacă nu intră apă sau rezervorul se revarsă, buzzerul dă alarma. Afișajul OLED arată desenul rezervorului cu valuri animate, debitul și timpul rămas până la umplere.
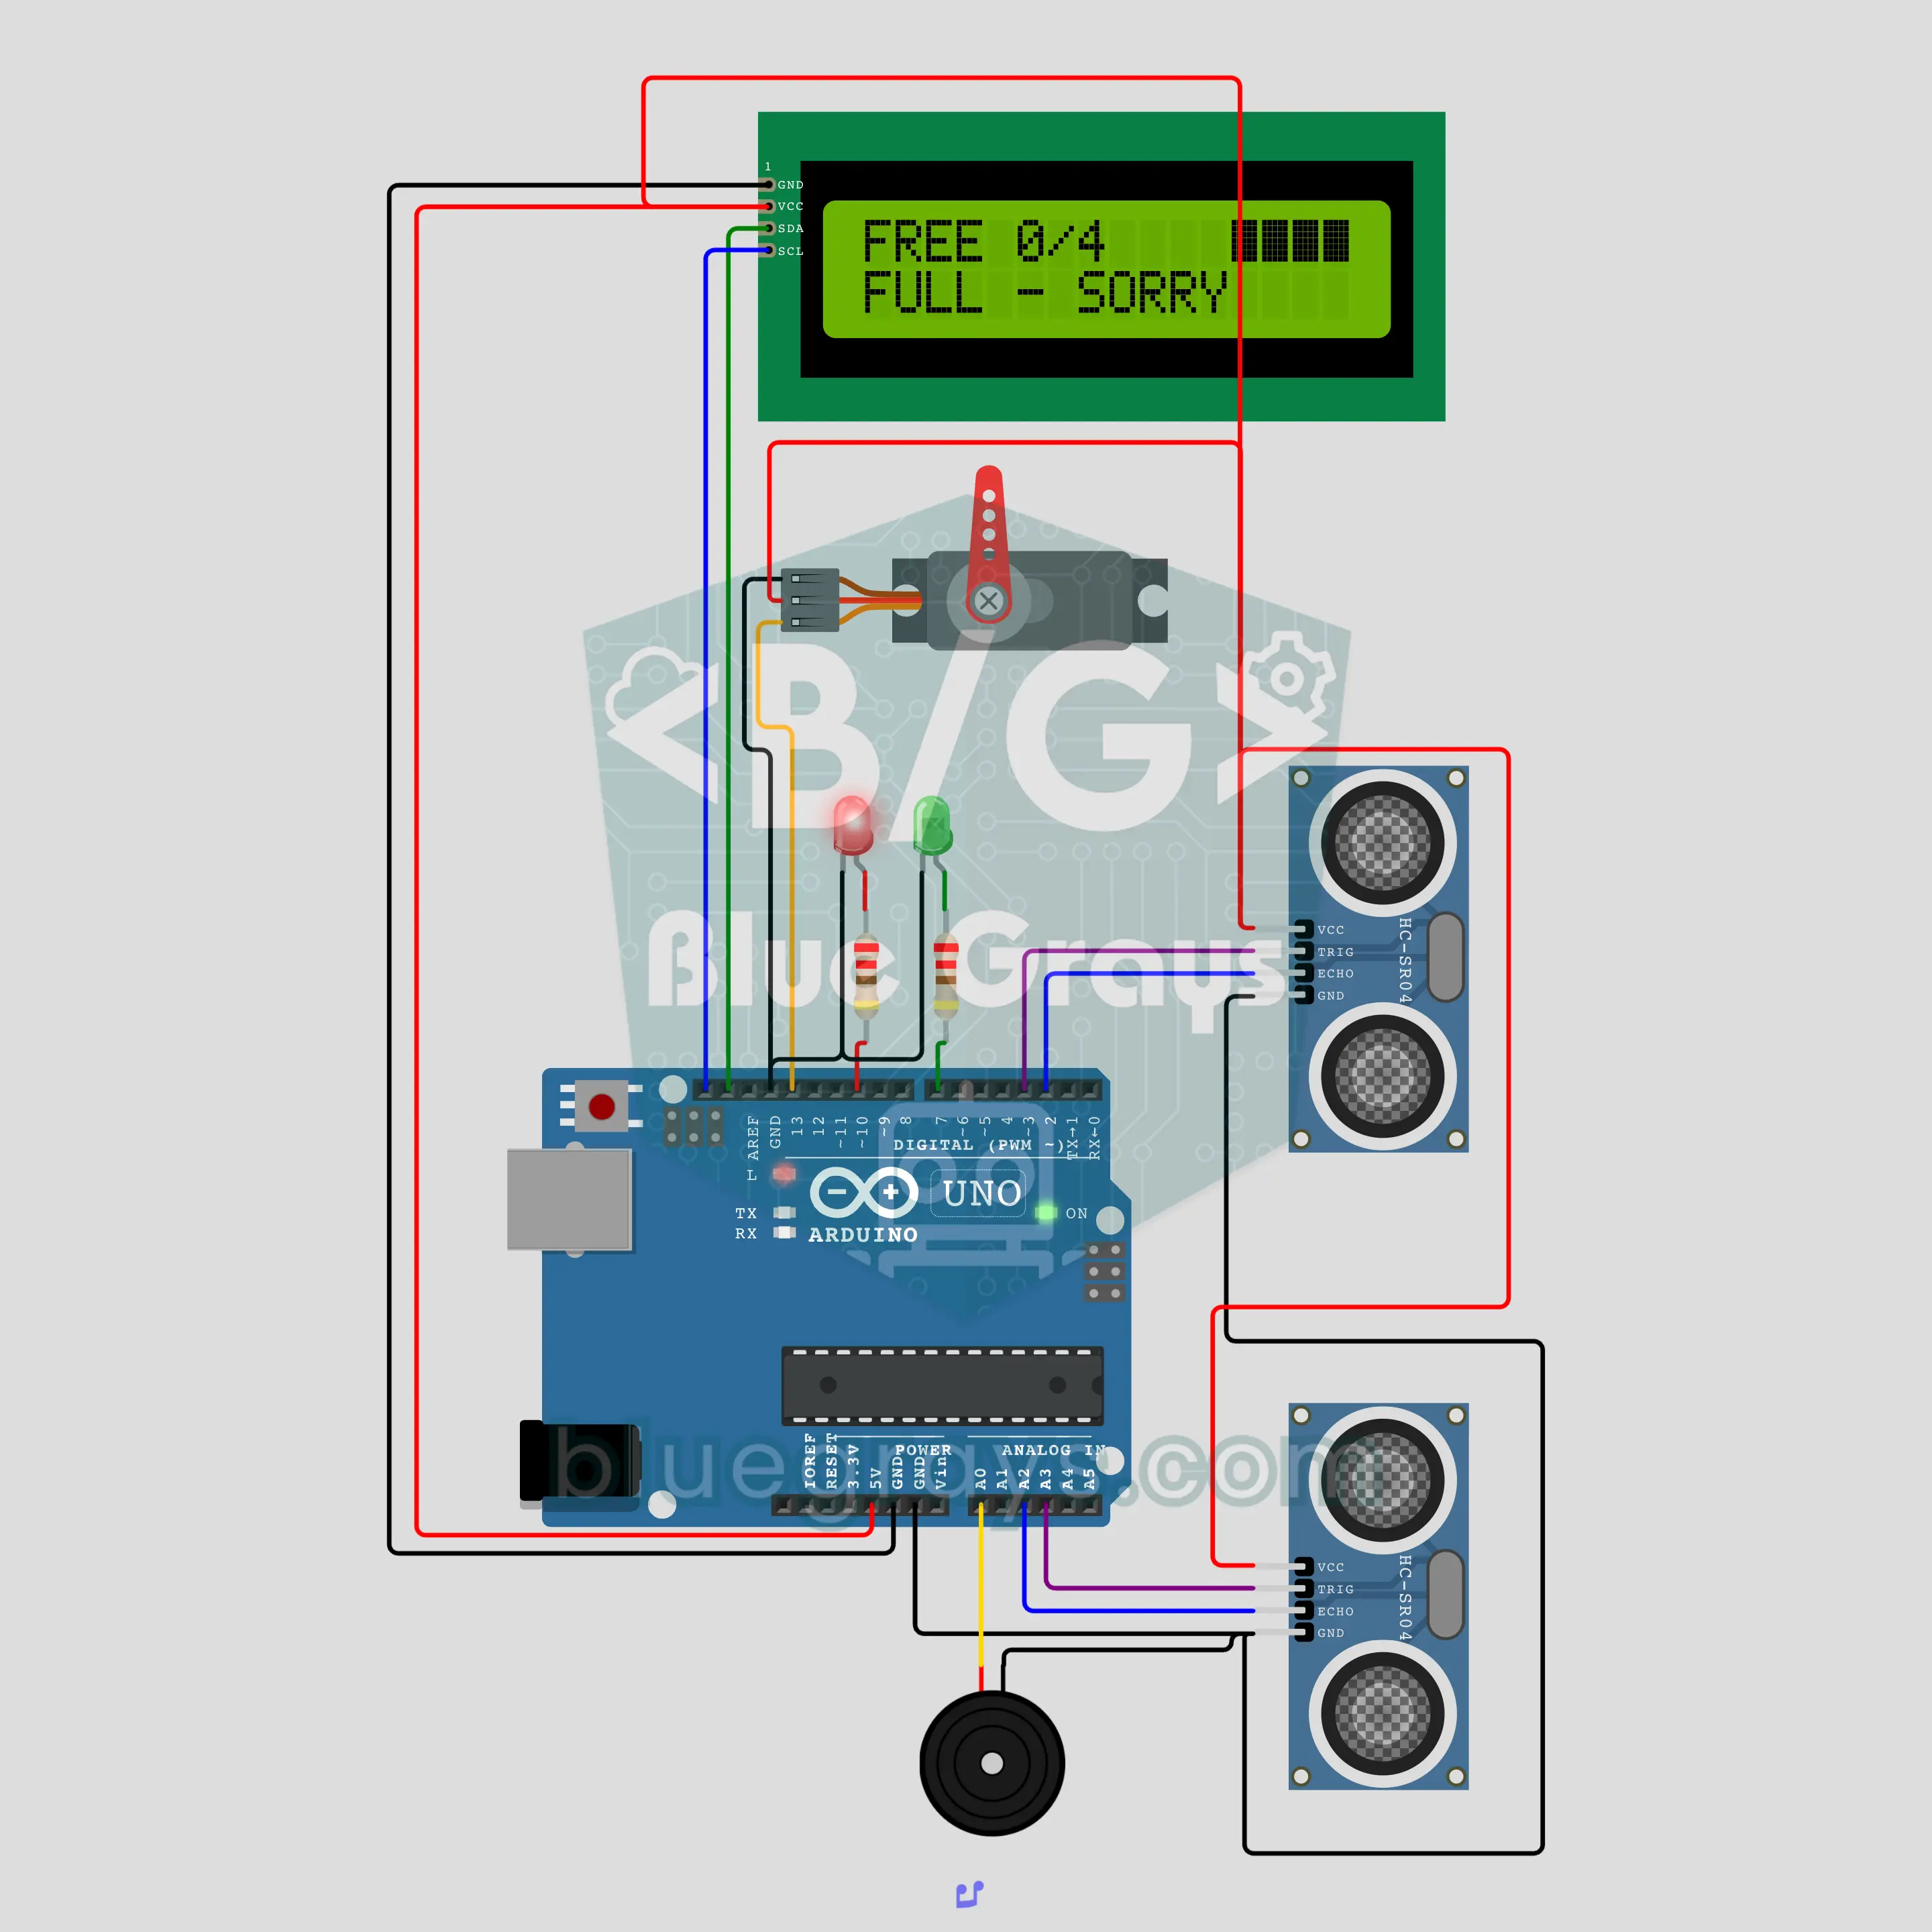
Parcare inteligentă cu Arduino (2x HC-SR04 + barieră cu servomotor + LCD I2C)
Bariera se ridică atunci când se apropie o mașină și rămâne coborâtă dacă parcarea este plină! Doi senzori HC-SR04, la intrare și la ieșire, detectează mașinile. Un servomotor SG90 ridică lin bariera, iar un LCD I2C arată locurile libere și gradul de ocupare. Când parcarea e plină, se aprinde LED-ul roșu. Dacă detectează o mașină sub ea în timpul coborârii, bariera se ridică din nou. Numărul de mașini se salvează în EEPROM, ideal pentru un proiect școlar de oraș inteligent.
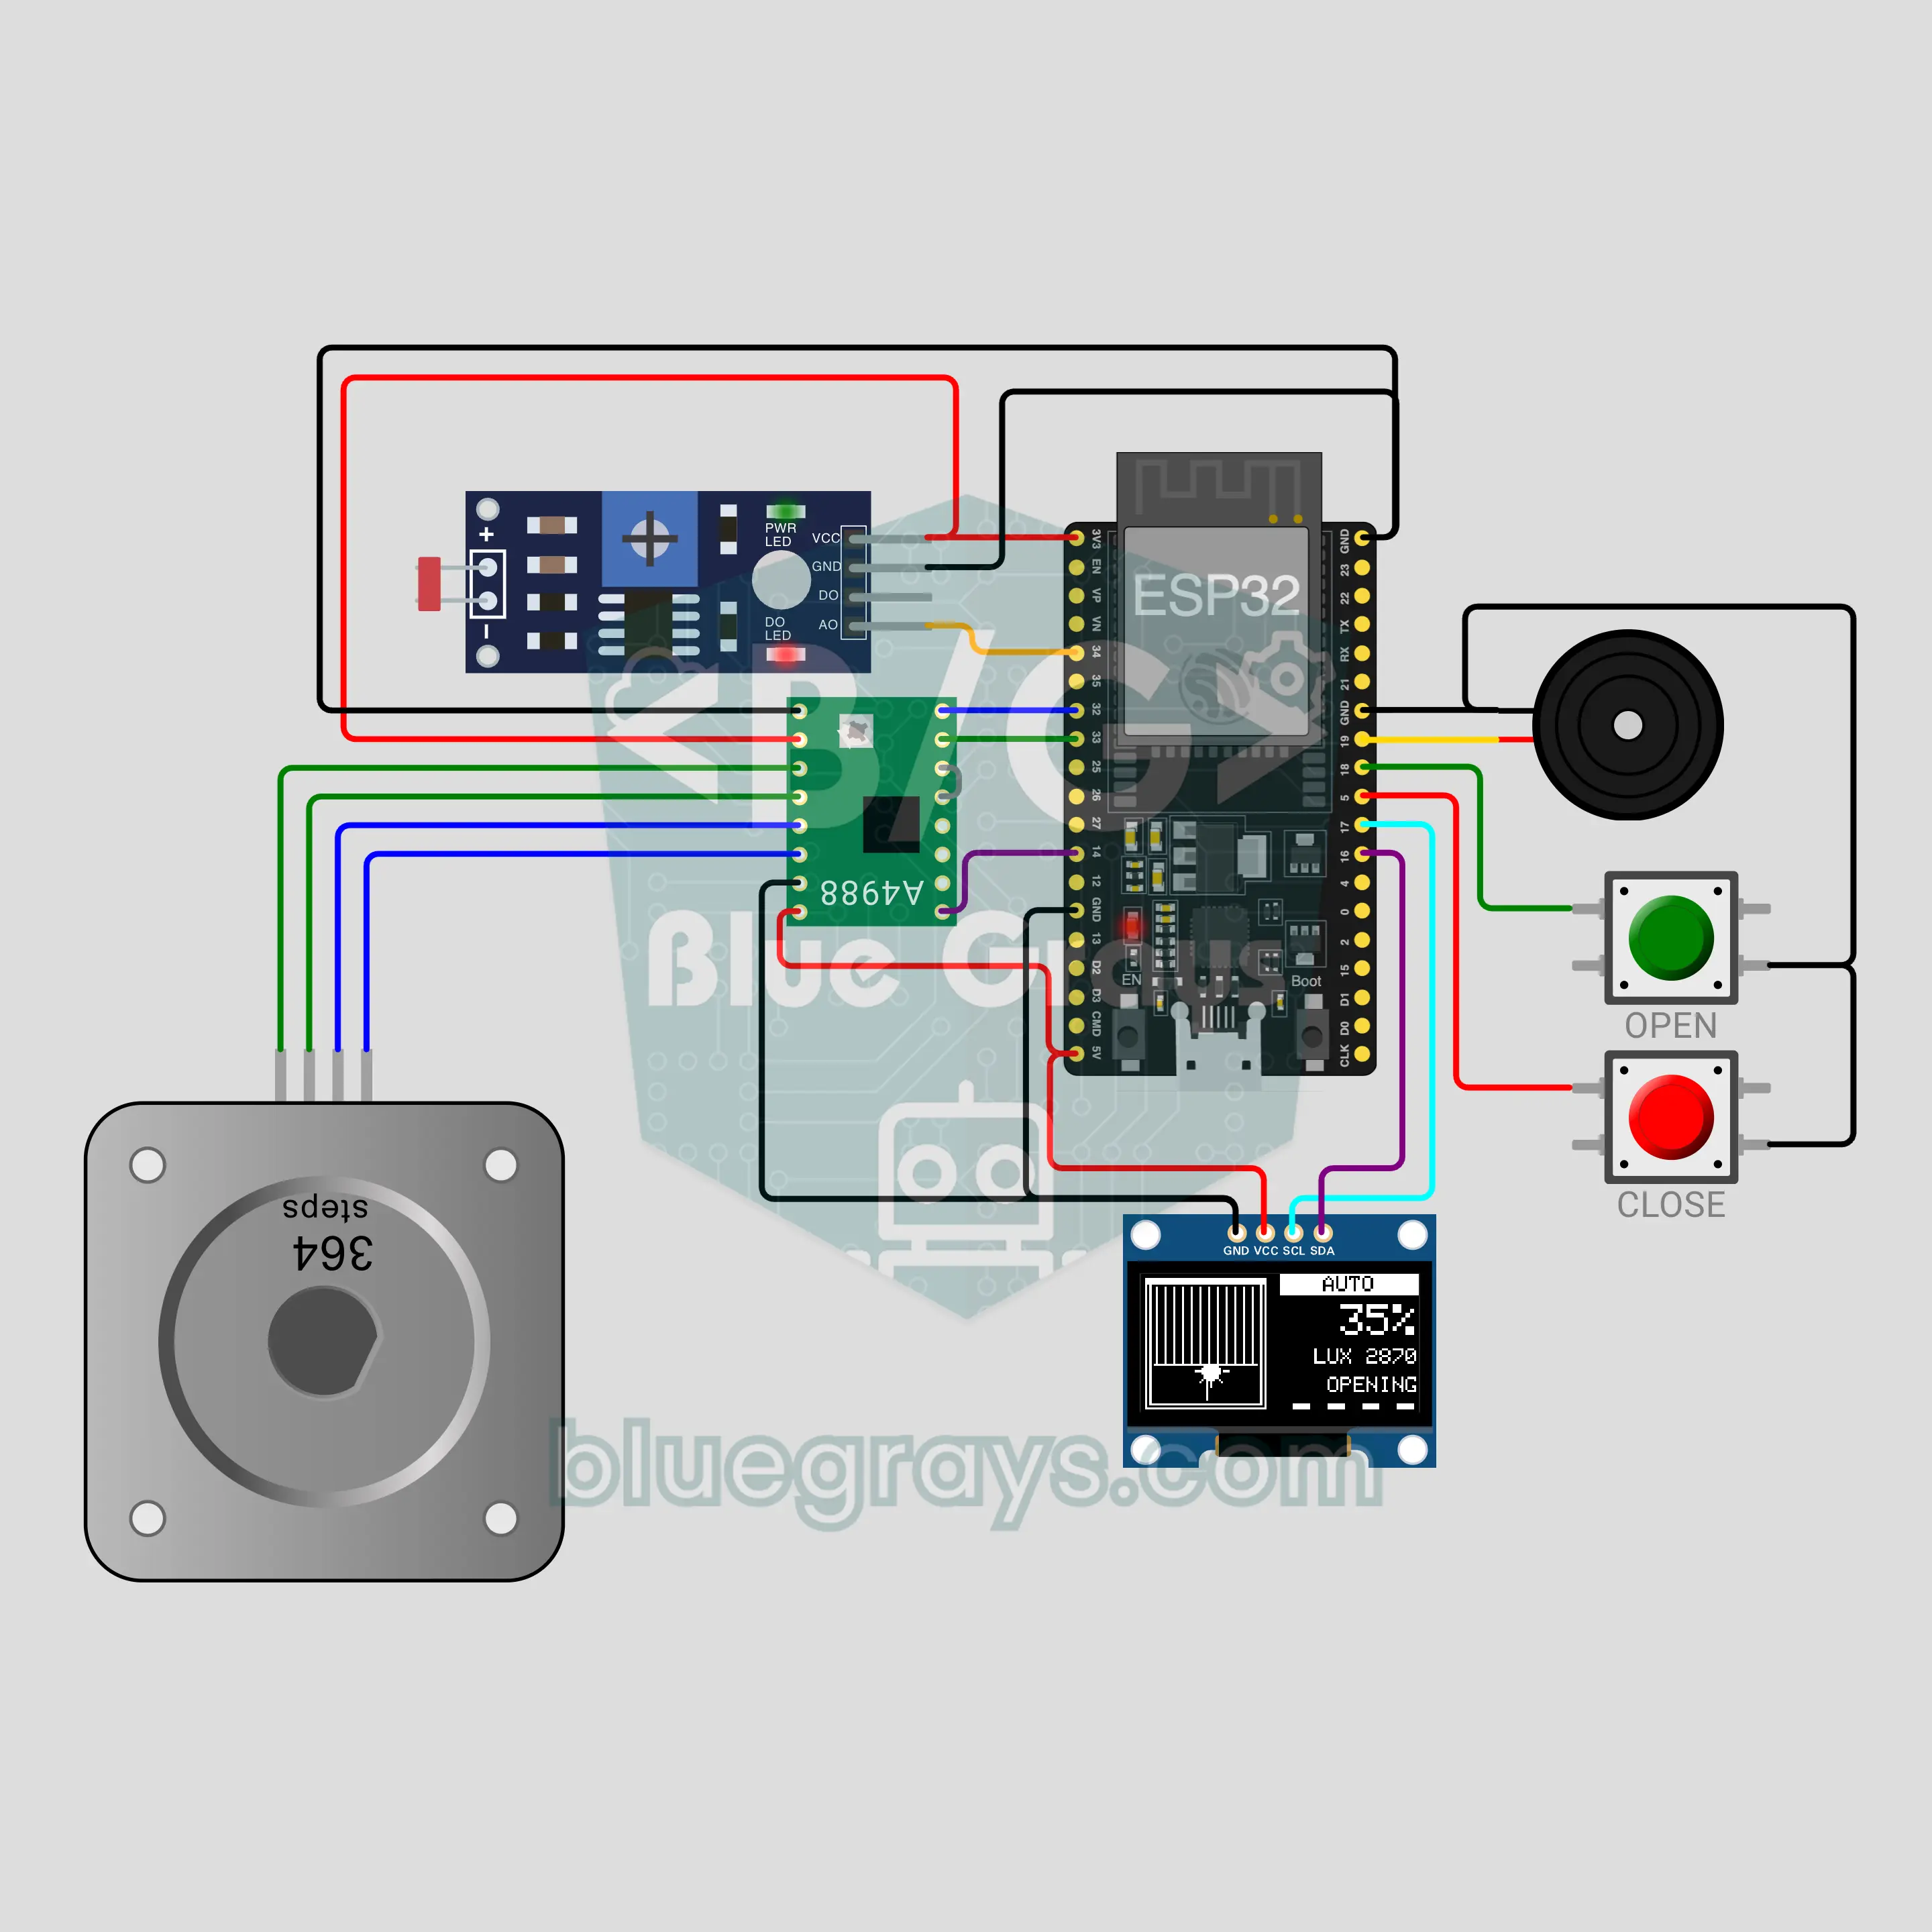
Perdea inteligentă cu ESP32 (NEMA 17 + A4988 + LDR + OLED)
Perdeaua se deschide automat la răsărit și se închide după lăsarea întunericului! Un LDR măsoară lumina, iar driverul A4988 comandă motorul pas cu pas NEMA 17, cu pornire și oprire lină. Afișajul OLED de 0,96 inchi arată o fereastră, procentul de deschidere și un soare sau o lună. Două butoane permit deschiderea și închiderea manuală; o apăsare lungă o lasă pe jumătate deschisă. Poziția se salvează în memoria flash și se păstrează după o pană de curent.
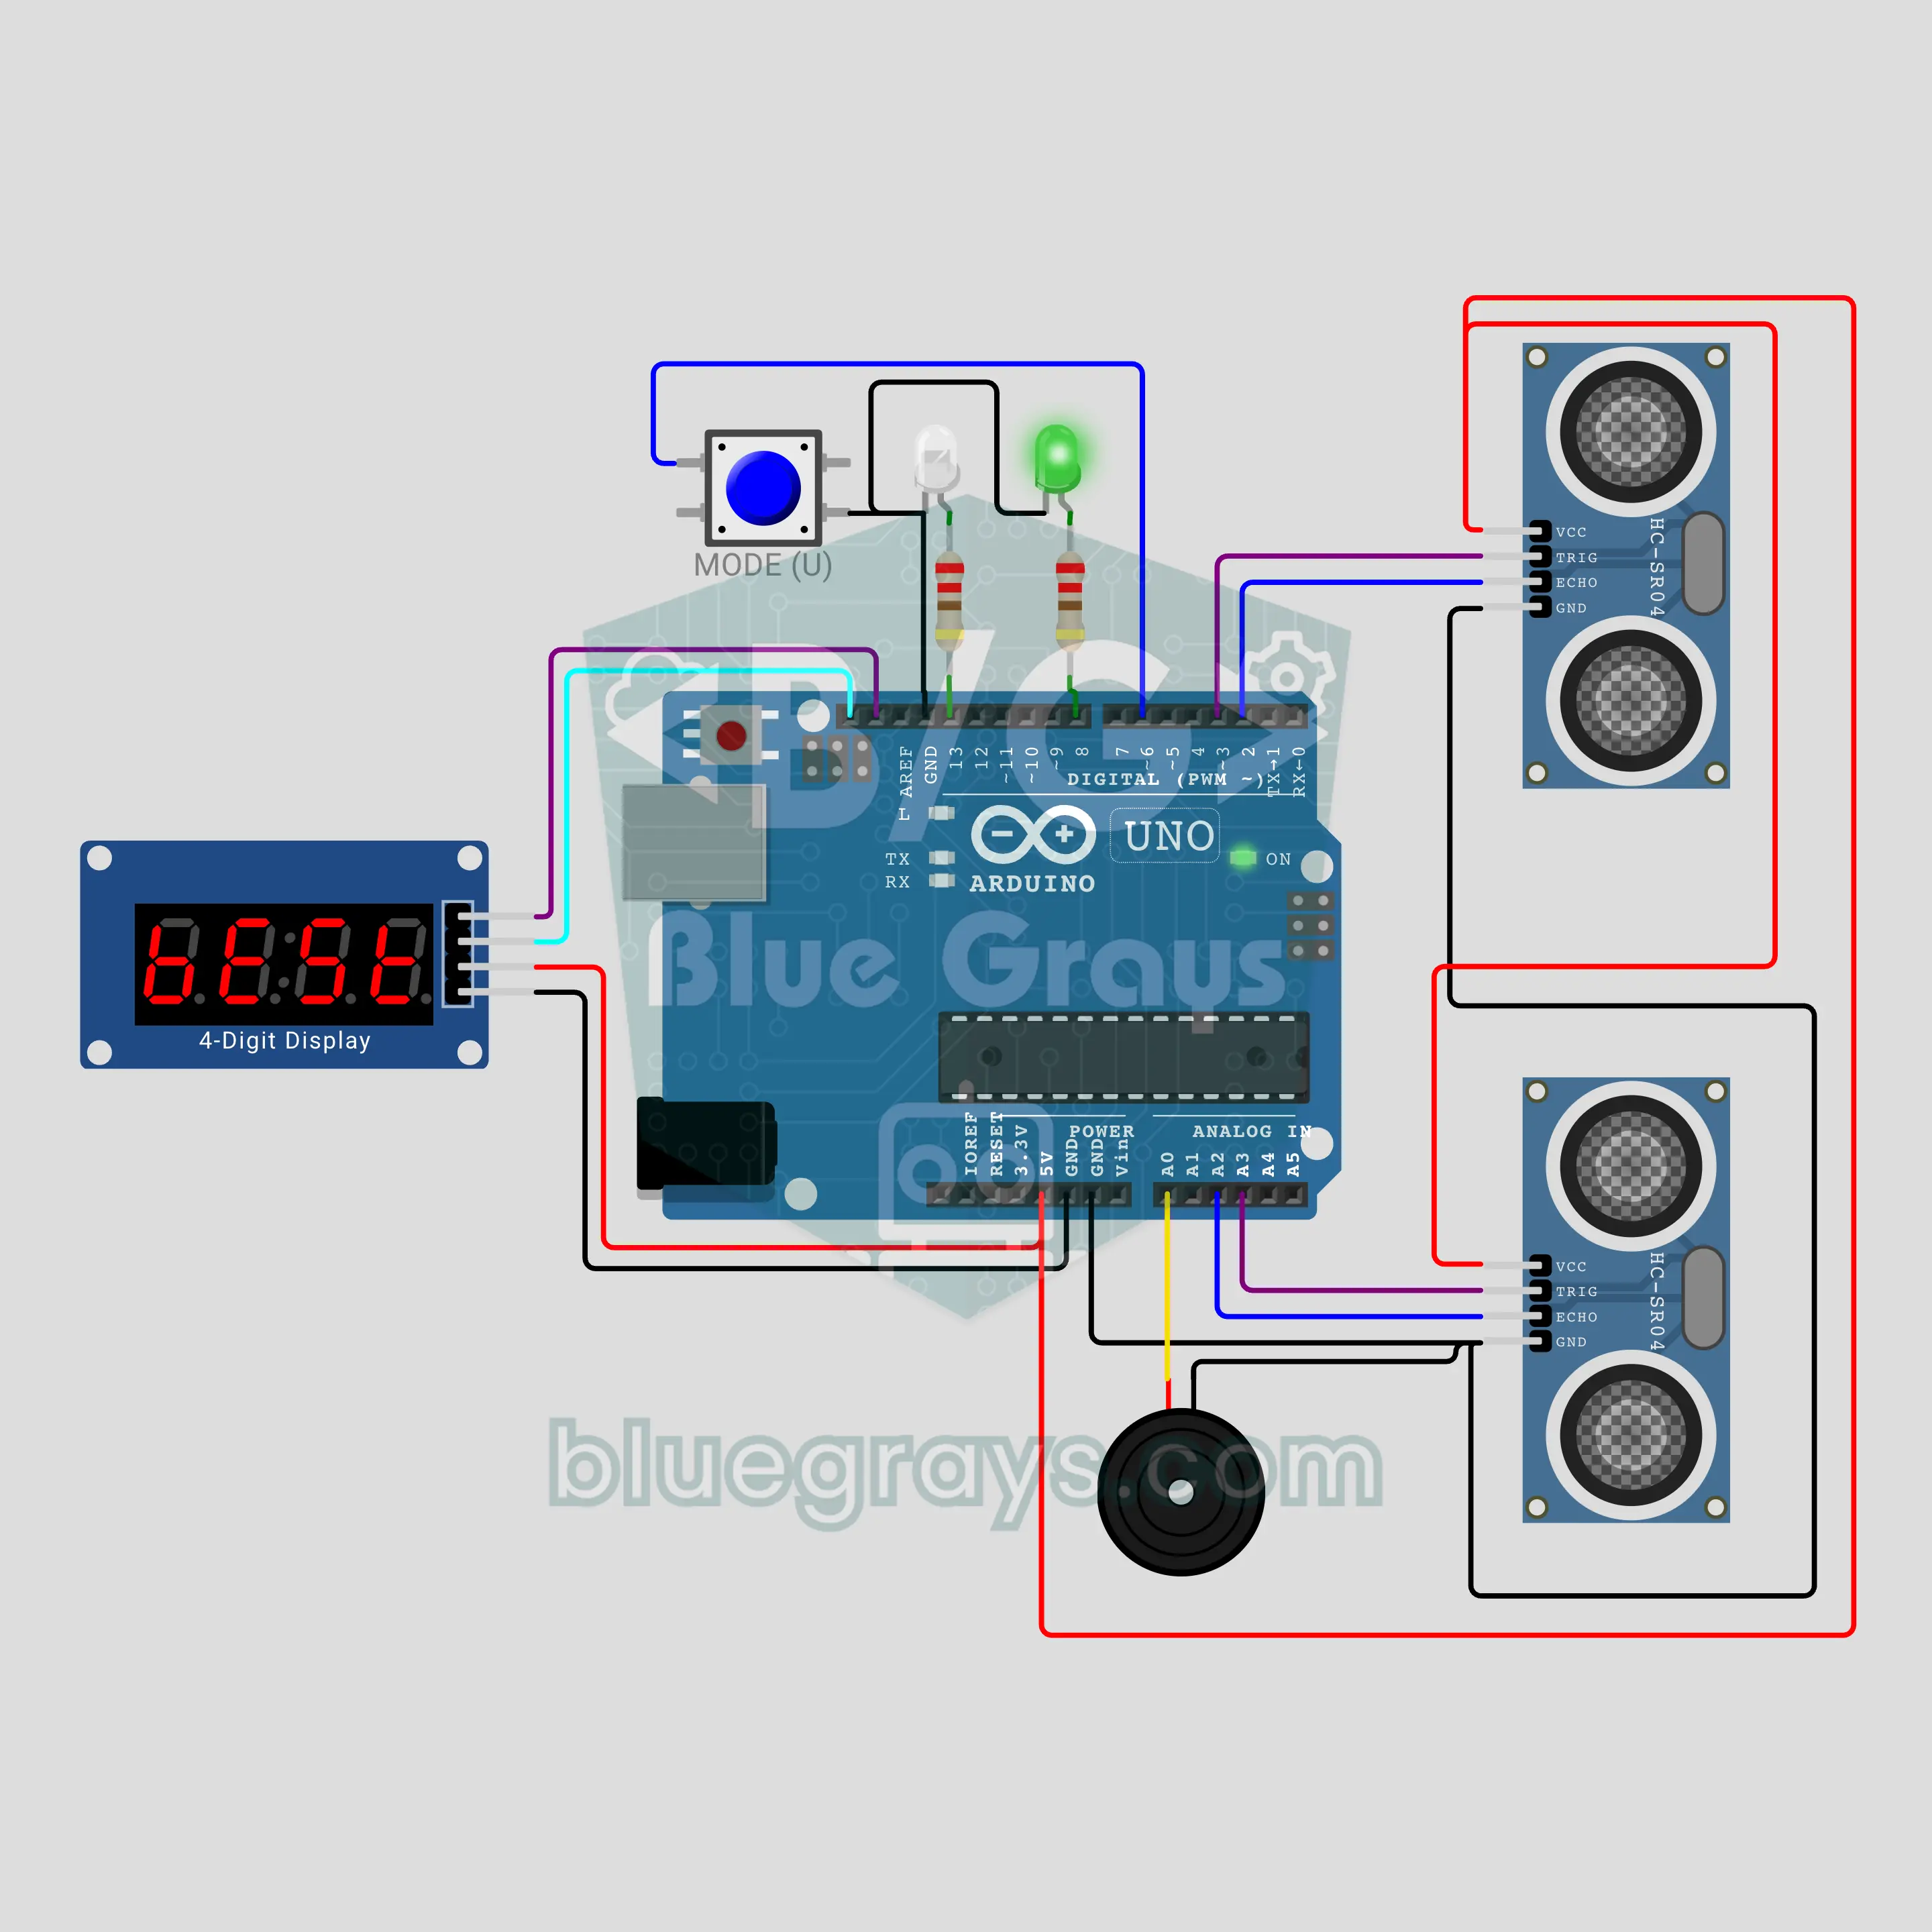
Radar de viteză pentru mașinuțe cu Arduino (2 HC-SR04 + afișaj TM1637)
Un radar care măsoară viteza mașinuțelor! Doi senzori HC-SR04, montați la 20 cm unul de altul lângă pistă, cronometrează trecerea cu micros(): viteză = distanță / timp. TM1637 afișează rezultatul în cm/s, km/h sau ca viteză echivalentă la mărime reală pentru scara 1:64. Peste limită, un LED alb clipește ca blițul unui radar și sună o sirenă. Sensul invers apare cu minus, iar recordul se păstrează în EEPROM.
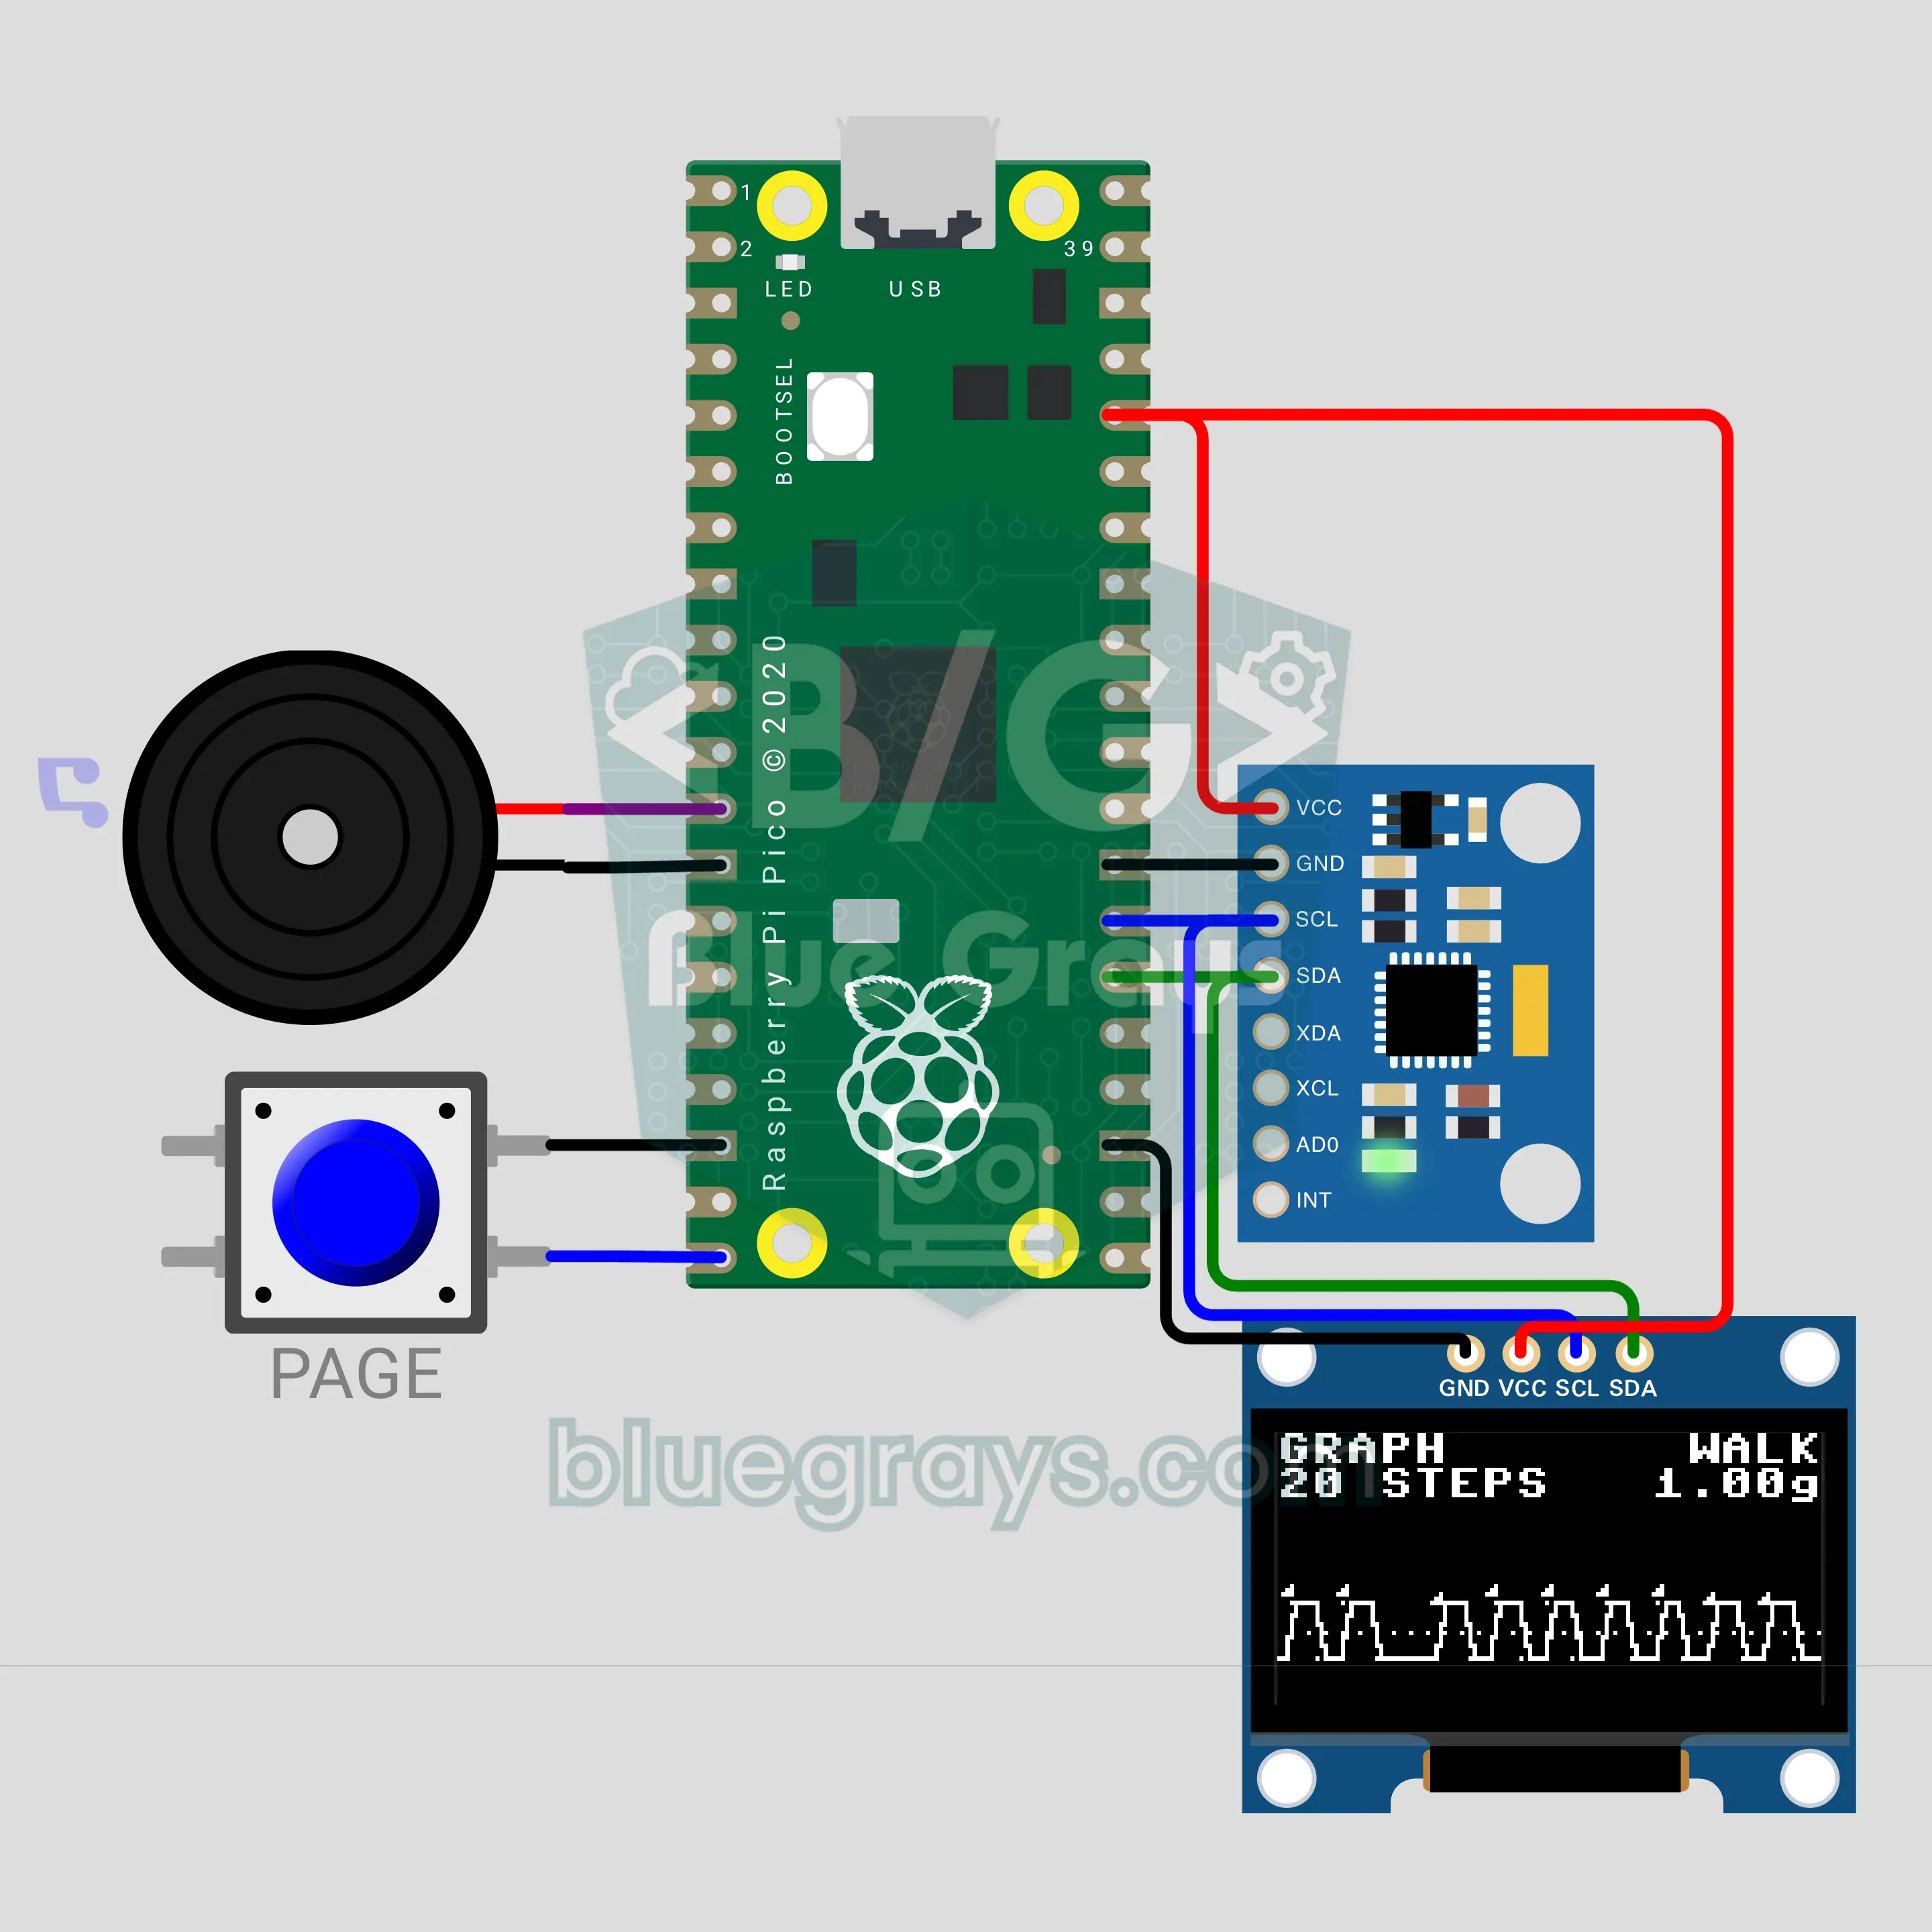
Pedometru cu Raspberry Pi Pico (MPU-6050 + OLED + buzzer)
Descoperă pe propriul circuit cum îți numără pașii ceasurile inteligente! Raspberry Pi Pico citește accelerometrul MPU-6050 de 50 de ori pe secundă, netezește semnalul și numără vârfurile produse de pași. Afișajul OLED de 0,96 inchi arată pașii, distanța, caloriile și cadența. Un grafic în timp real suprapune semnalul brut, media și pragul. Când atingi obiectivul, buzzerul cântă o melodie, iar numărul de pași se salvează în memoria flash.
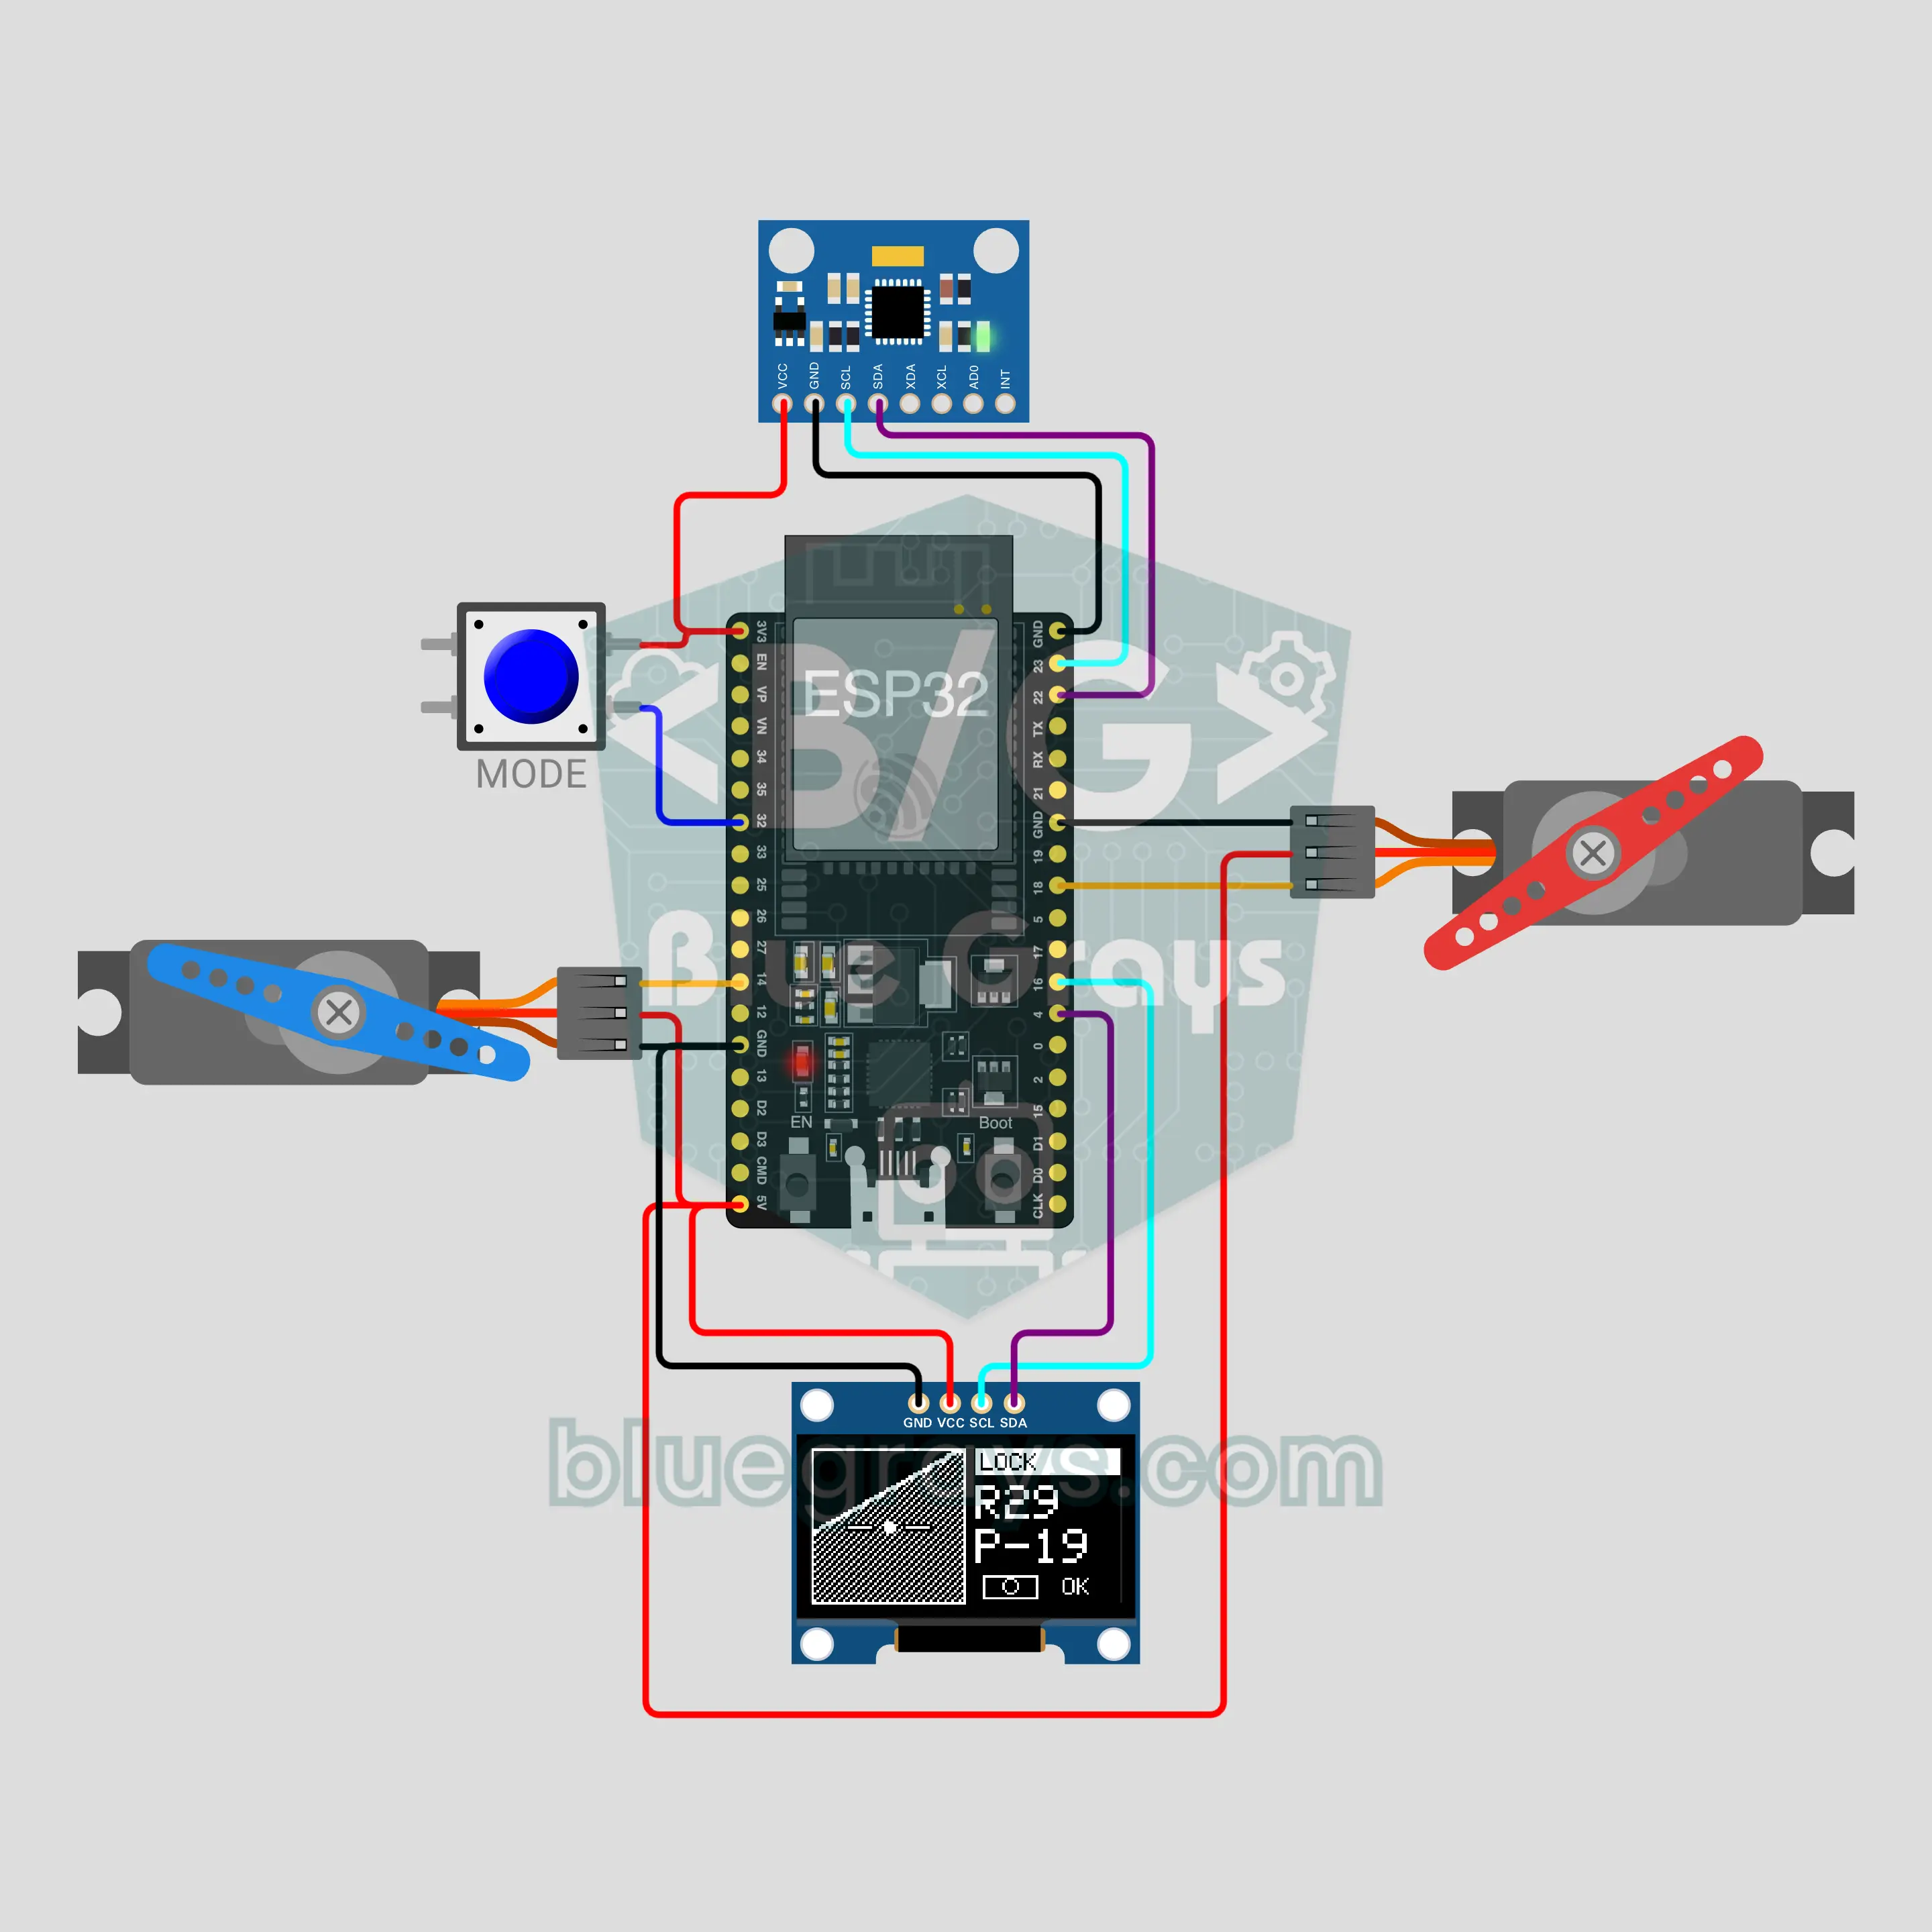
Gimbal pentru cameră cu ESP32 (MPU-6050 + 2 servomotoare + OLED)
Descoperă cum funcționează un gimbal pentru telefon! Când înclini mânerul, MPU-6050 măsoară unghiul, iar două servomotoare SG90 se rotesc în sens opus ca să mențină platforma orizontală. Unghiul se calculează de 200 de ori pe secundă cu un filtru complementar care combină datele giroscopului și accelerometrului. OLED-ul de 0,96 inchi desenează un orizont artificial ca la avion, iar un buton schimbă modurile LOCK, FOLLOW și CENTER. O introducere clară în bucla de control.
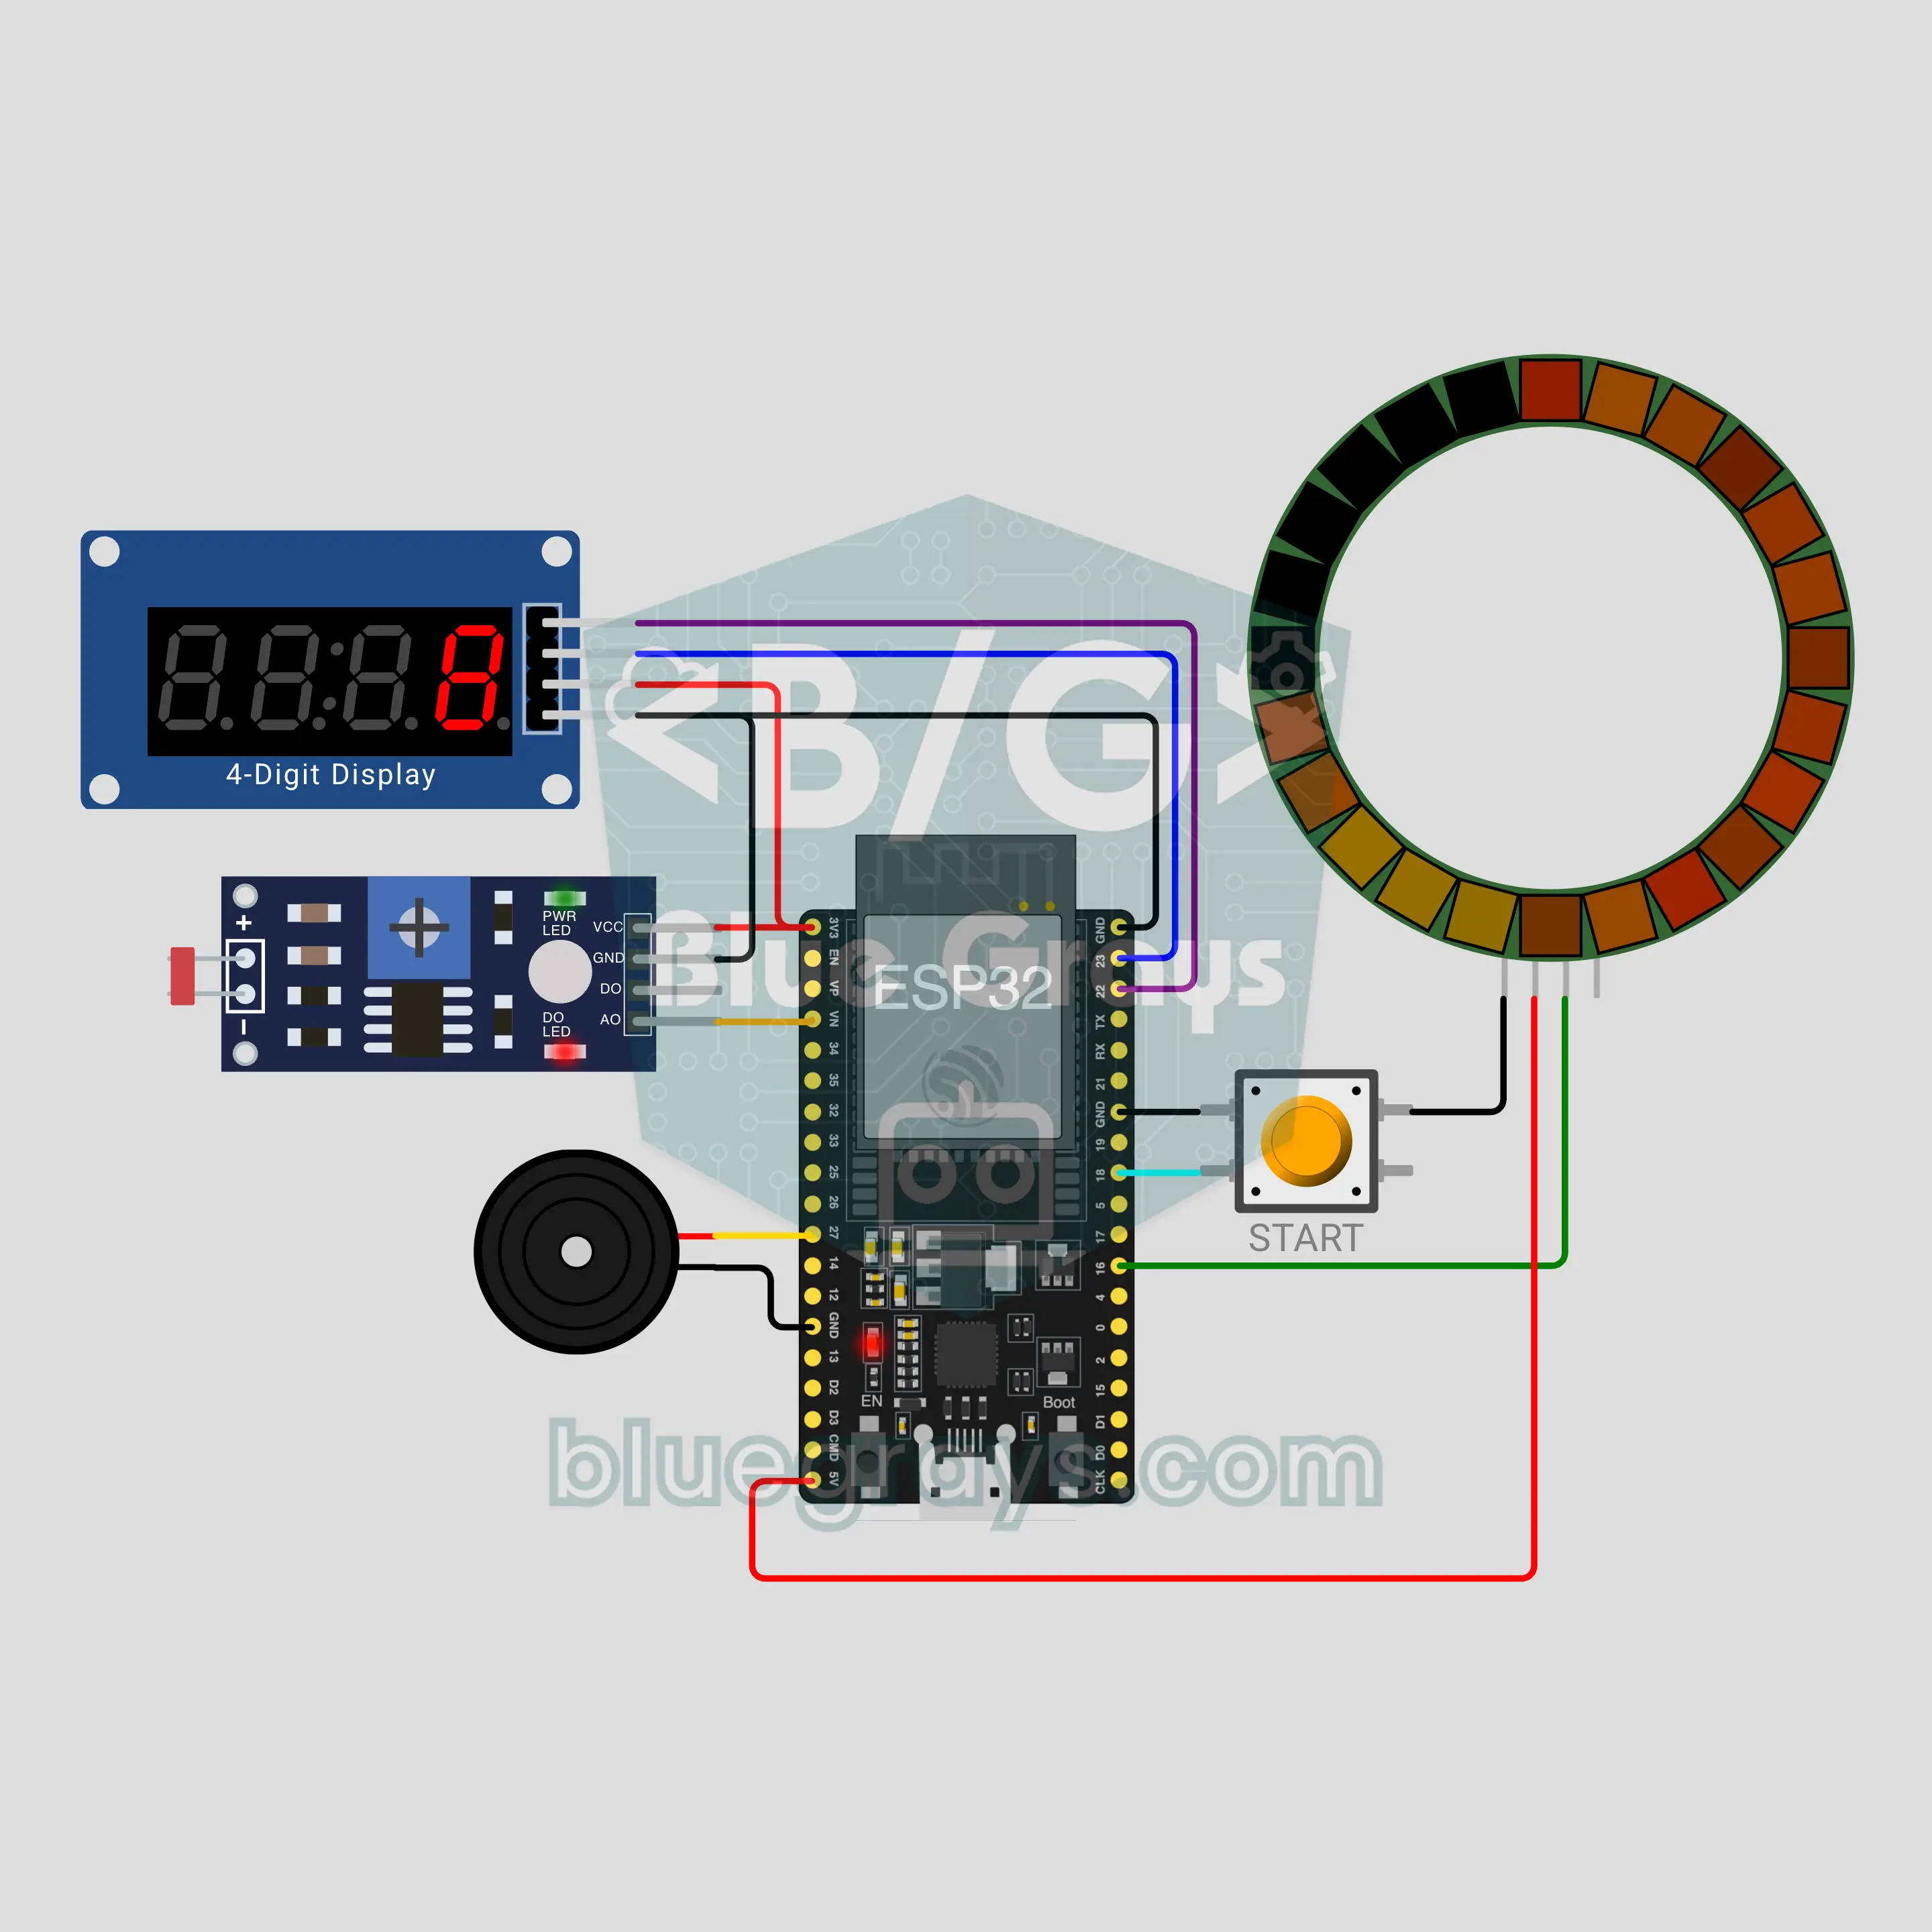
Joc arcade de baschet cu ESP32 (LDR + TM1637 + inel cu 24 de LED-uri)
Jocul de baschet din parcul de distracții ajunge pe biroul tău! Când mingea trece prin coșul de carton, întrerupe lumina barierei optice cu LDR, iar ESP32-ul numără un coș. Timpul rămas apare ca un arc tot mai scurt pe inelul cu 24 de LED-uri, iar scorul, pe TM1637. În ultimele 10 secunde, coșurile valorează 3 puncte; 3 coșuri în 2 secunde aprind efectul de flăcări. Pragul urmărește o medie lentă a luminii, astfel încât tragerea perdelelor nu este numărată drept coș.
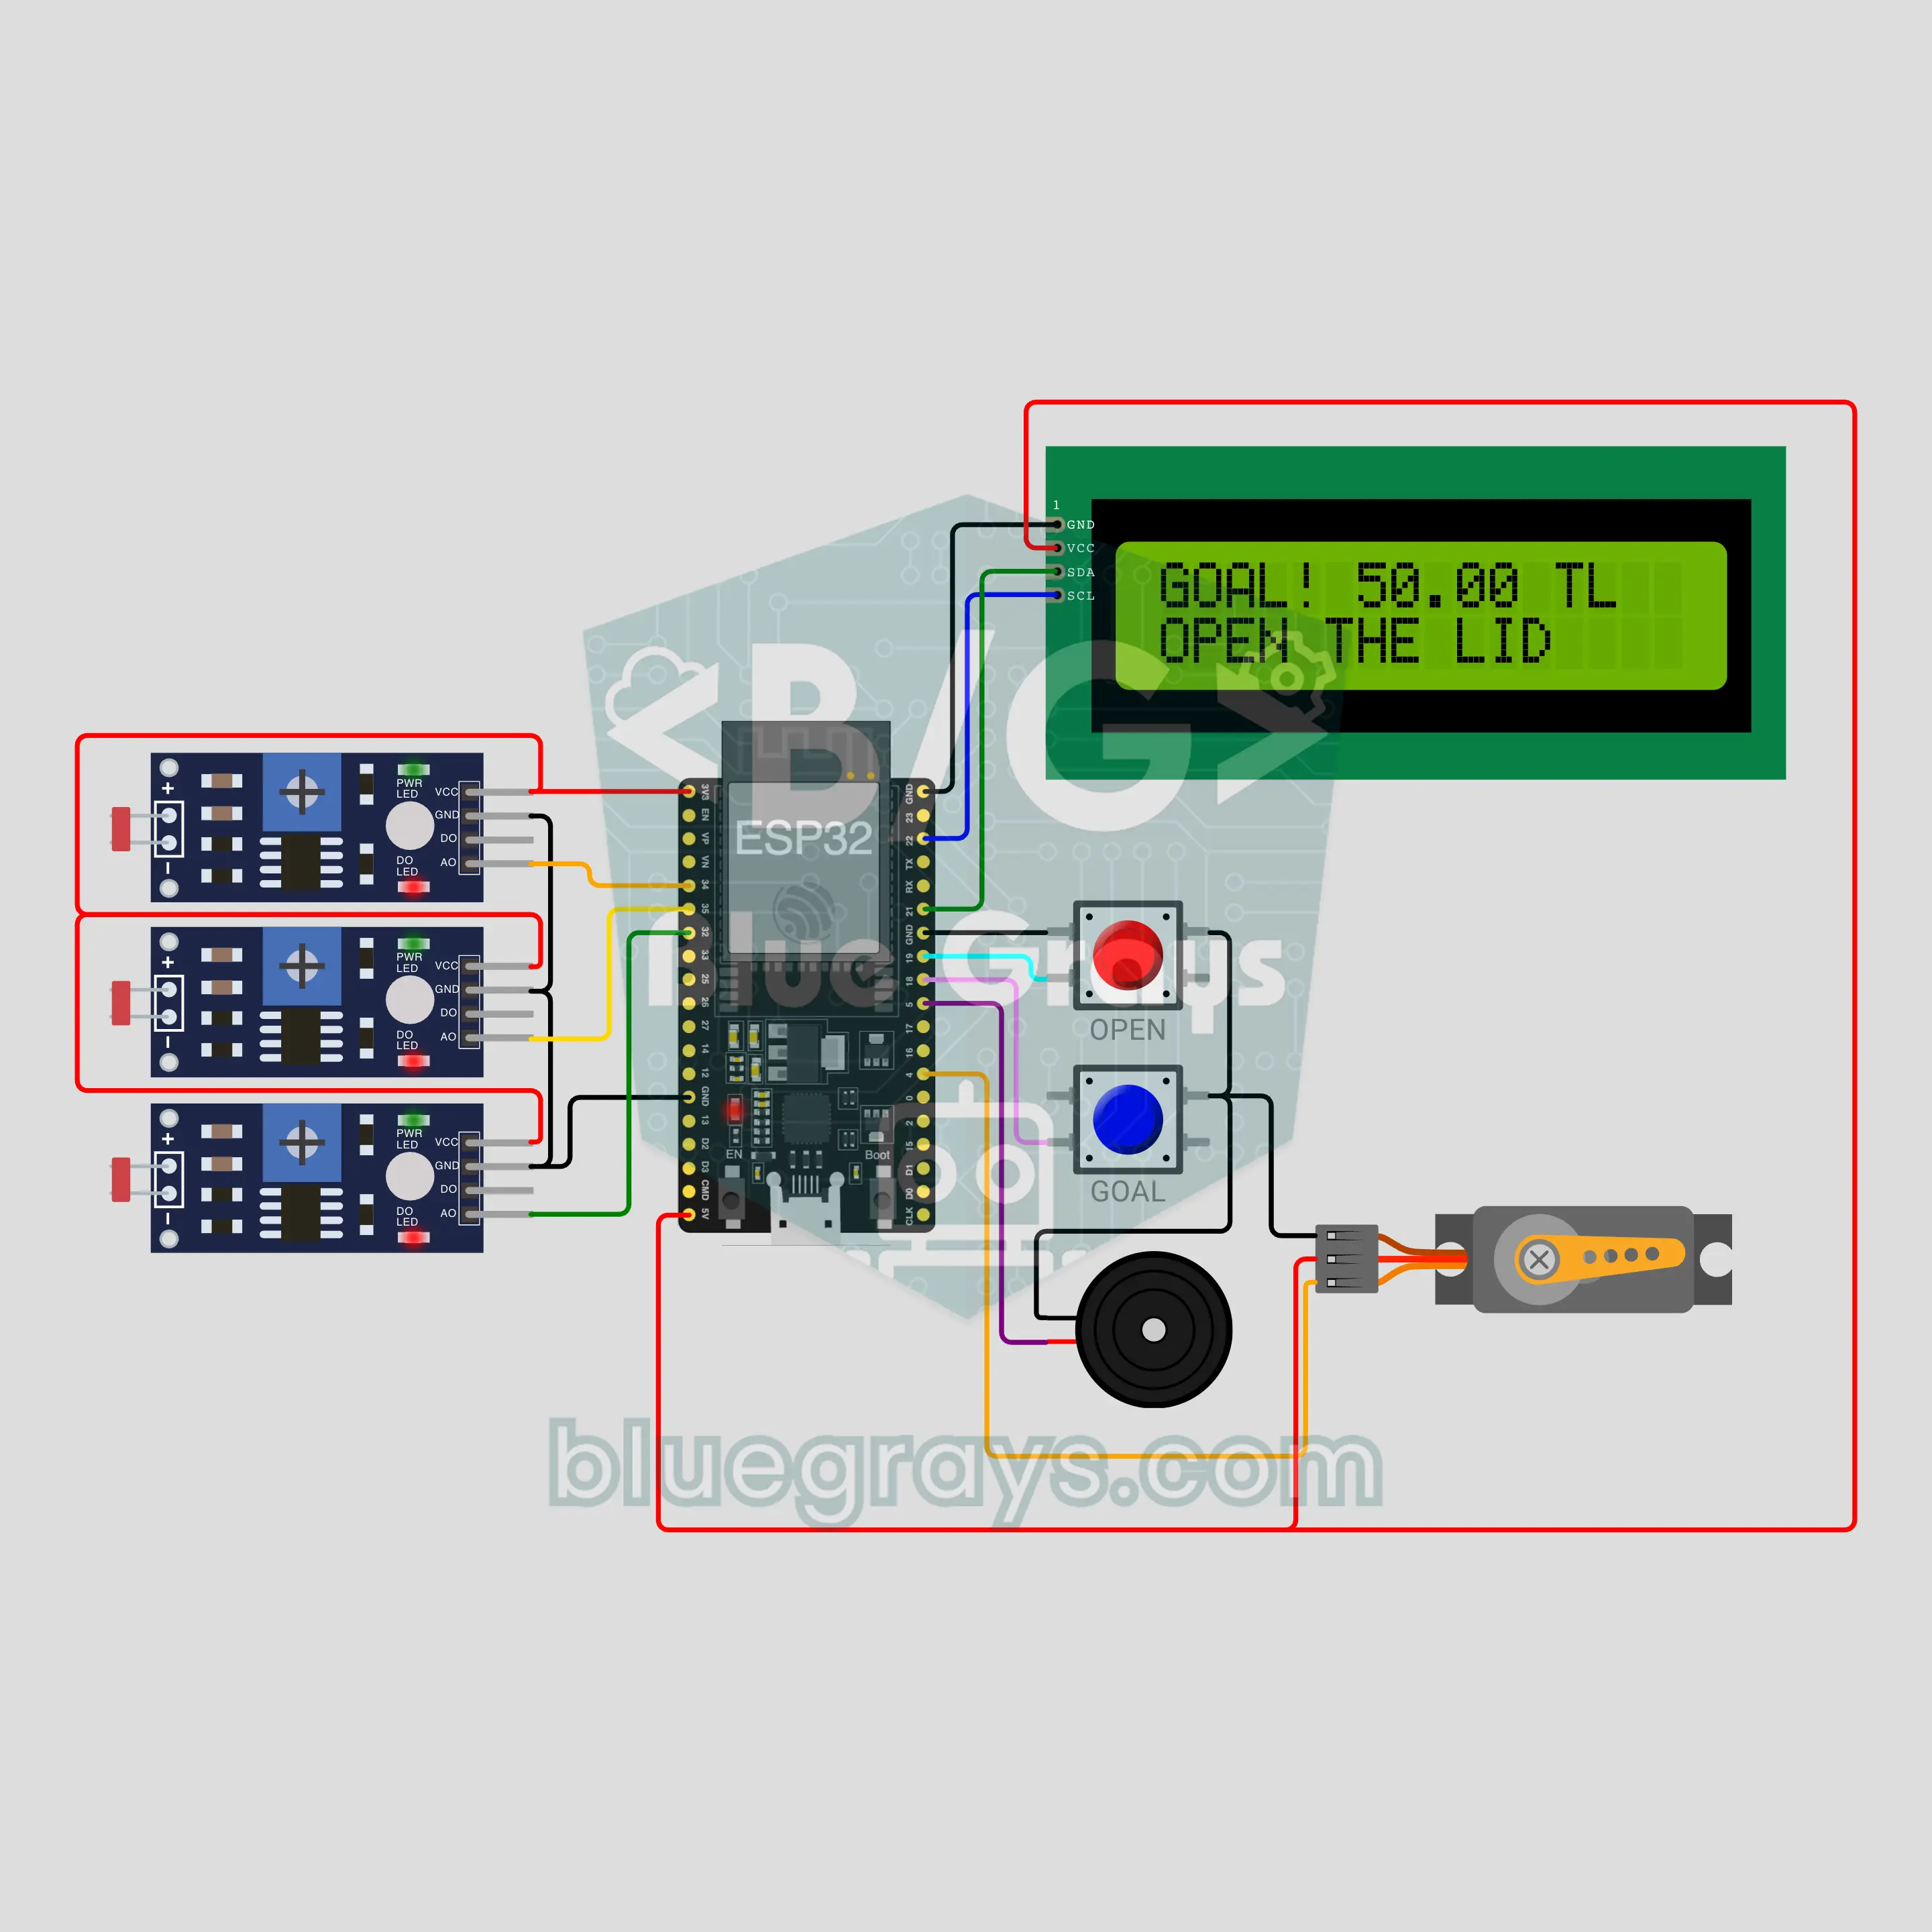
Pușculiță cu ESP32 care numără monedele (3 LDR + LCD I2C + încuietoare cu servomotor)
Pușculița îți spune cât ai economisit! Monedele alunecă pe o rampă și cad prin prima gaură în care încap. Senzorul LDR de sub fiecare gaură detectează umbra, iar ESP32-ul adună valoarea monedei. Pe LCD-ul I2C apar totalul și bara obiectivului. La atingerea obiectivului, se aude o fanfară și servomotorul descuie capacul. Nivelul de referință se adaptează treptat la lumină, așa că numără și seara. Până la atingerea obiectivului, doar un părinte poate deschide capacul.
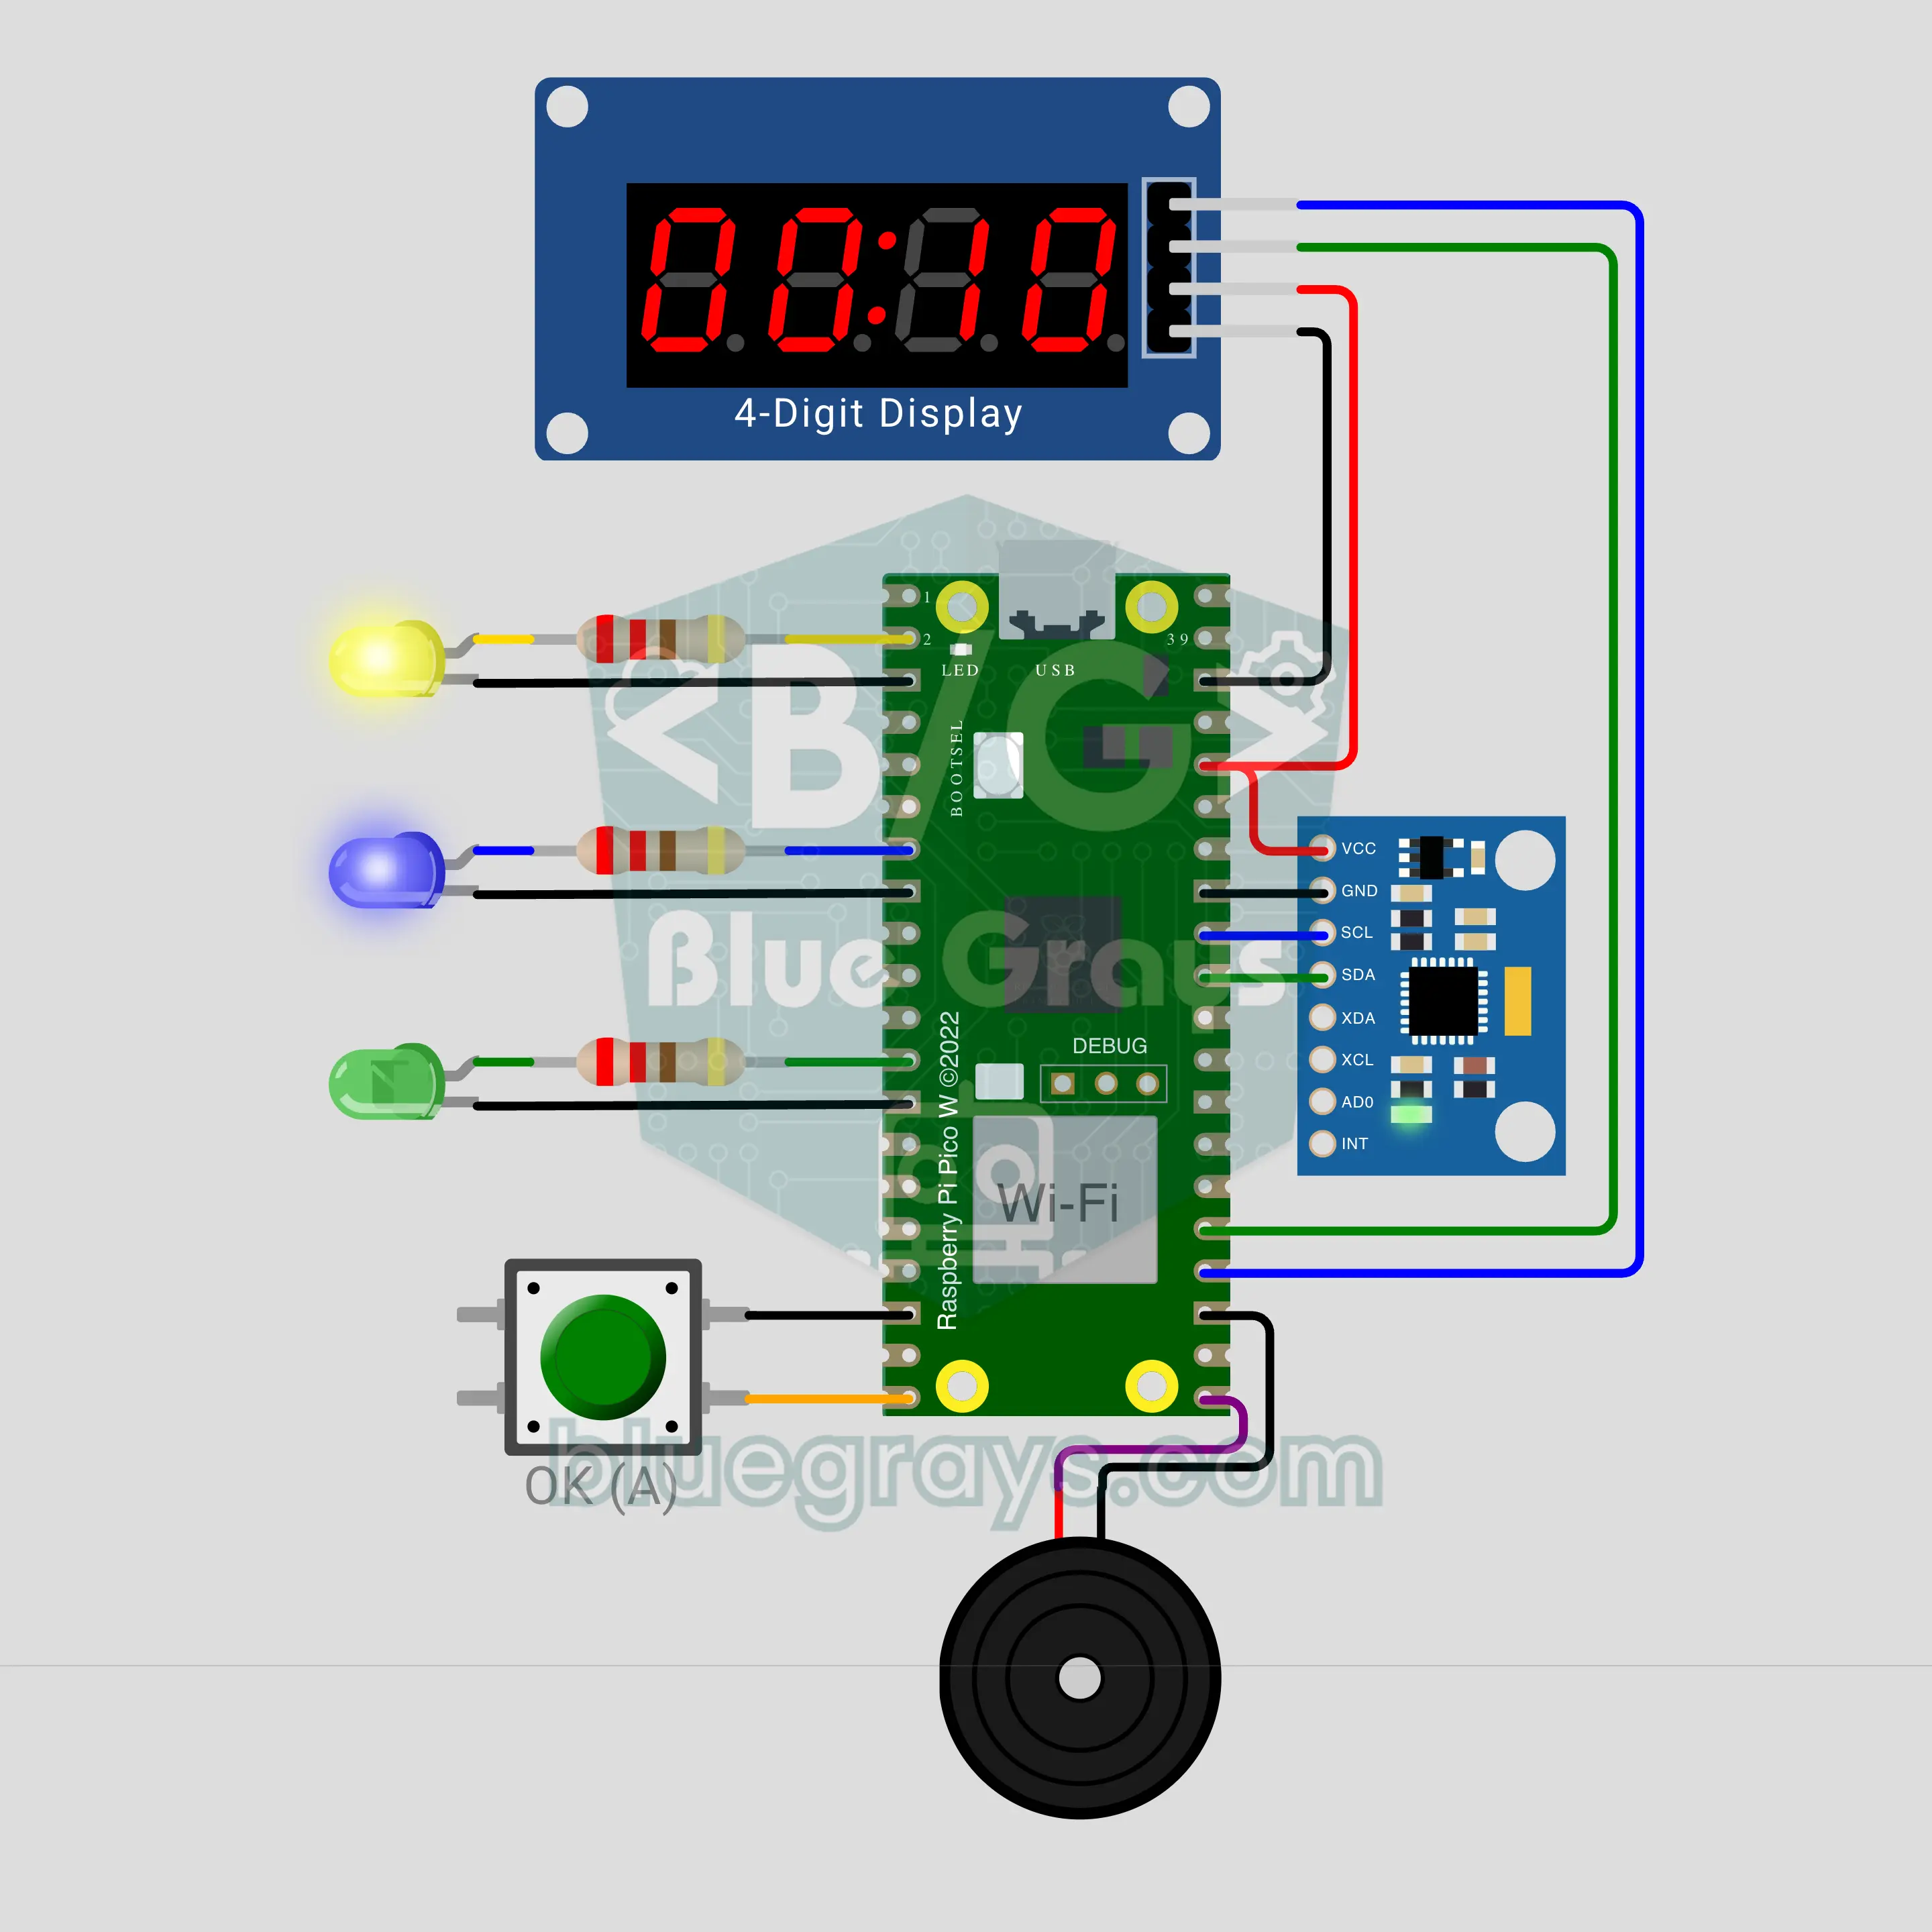
Notificare la terminarea spălării cu Raspberry Pi Pico W (MPU-6050 + TM1637 + buzzer)
O cutiuță care îți anunță telefonul când se termină spălarea! Raspberry Pi Pico W măsoară vibrațiile cu un MPU-6050 pus pe mașină. Afișajul TM1637 arată timpul scurs, iar la centrifugare se aprinde un LED albastru. După 3 minute fără vibrații, se aprinde un LED verde, buzzer-ul emite două bipuri, iar pe telefon primești o notificare de terminare a spălării, cu durata programului. Dacă nu confirmi, primești încă un memento după 10 minute.
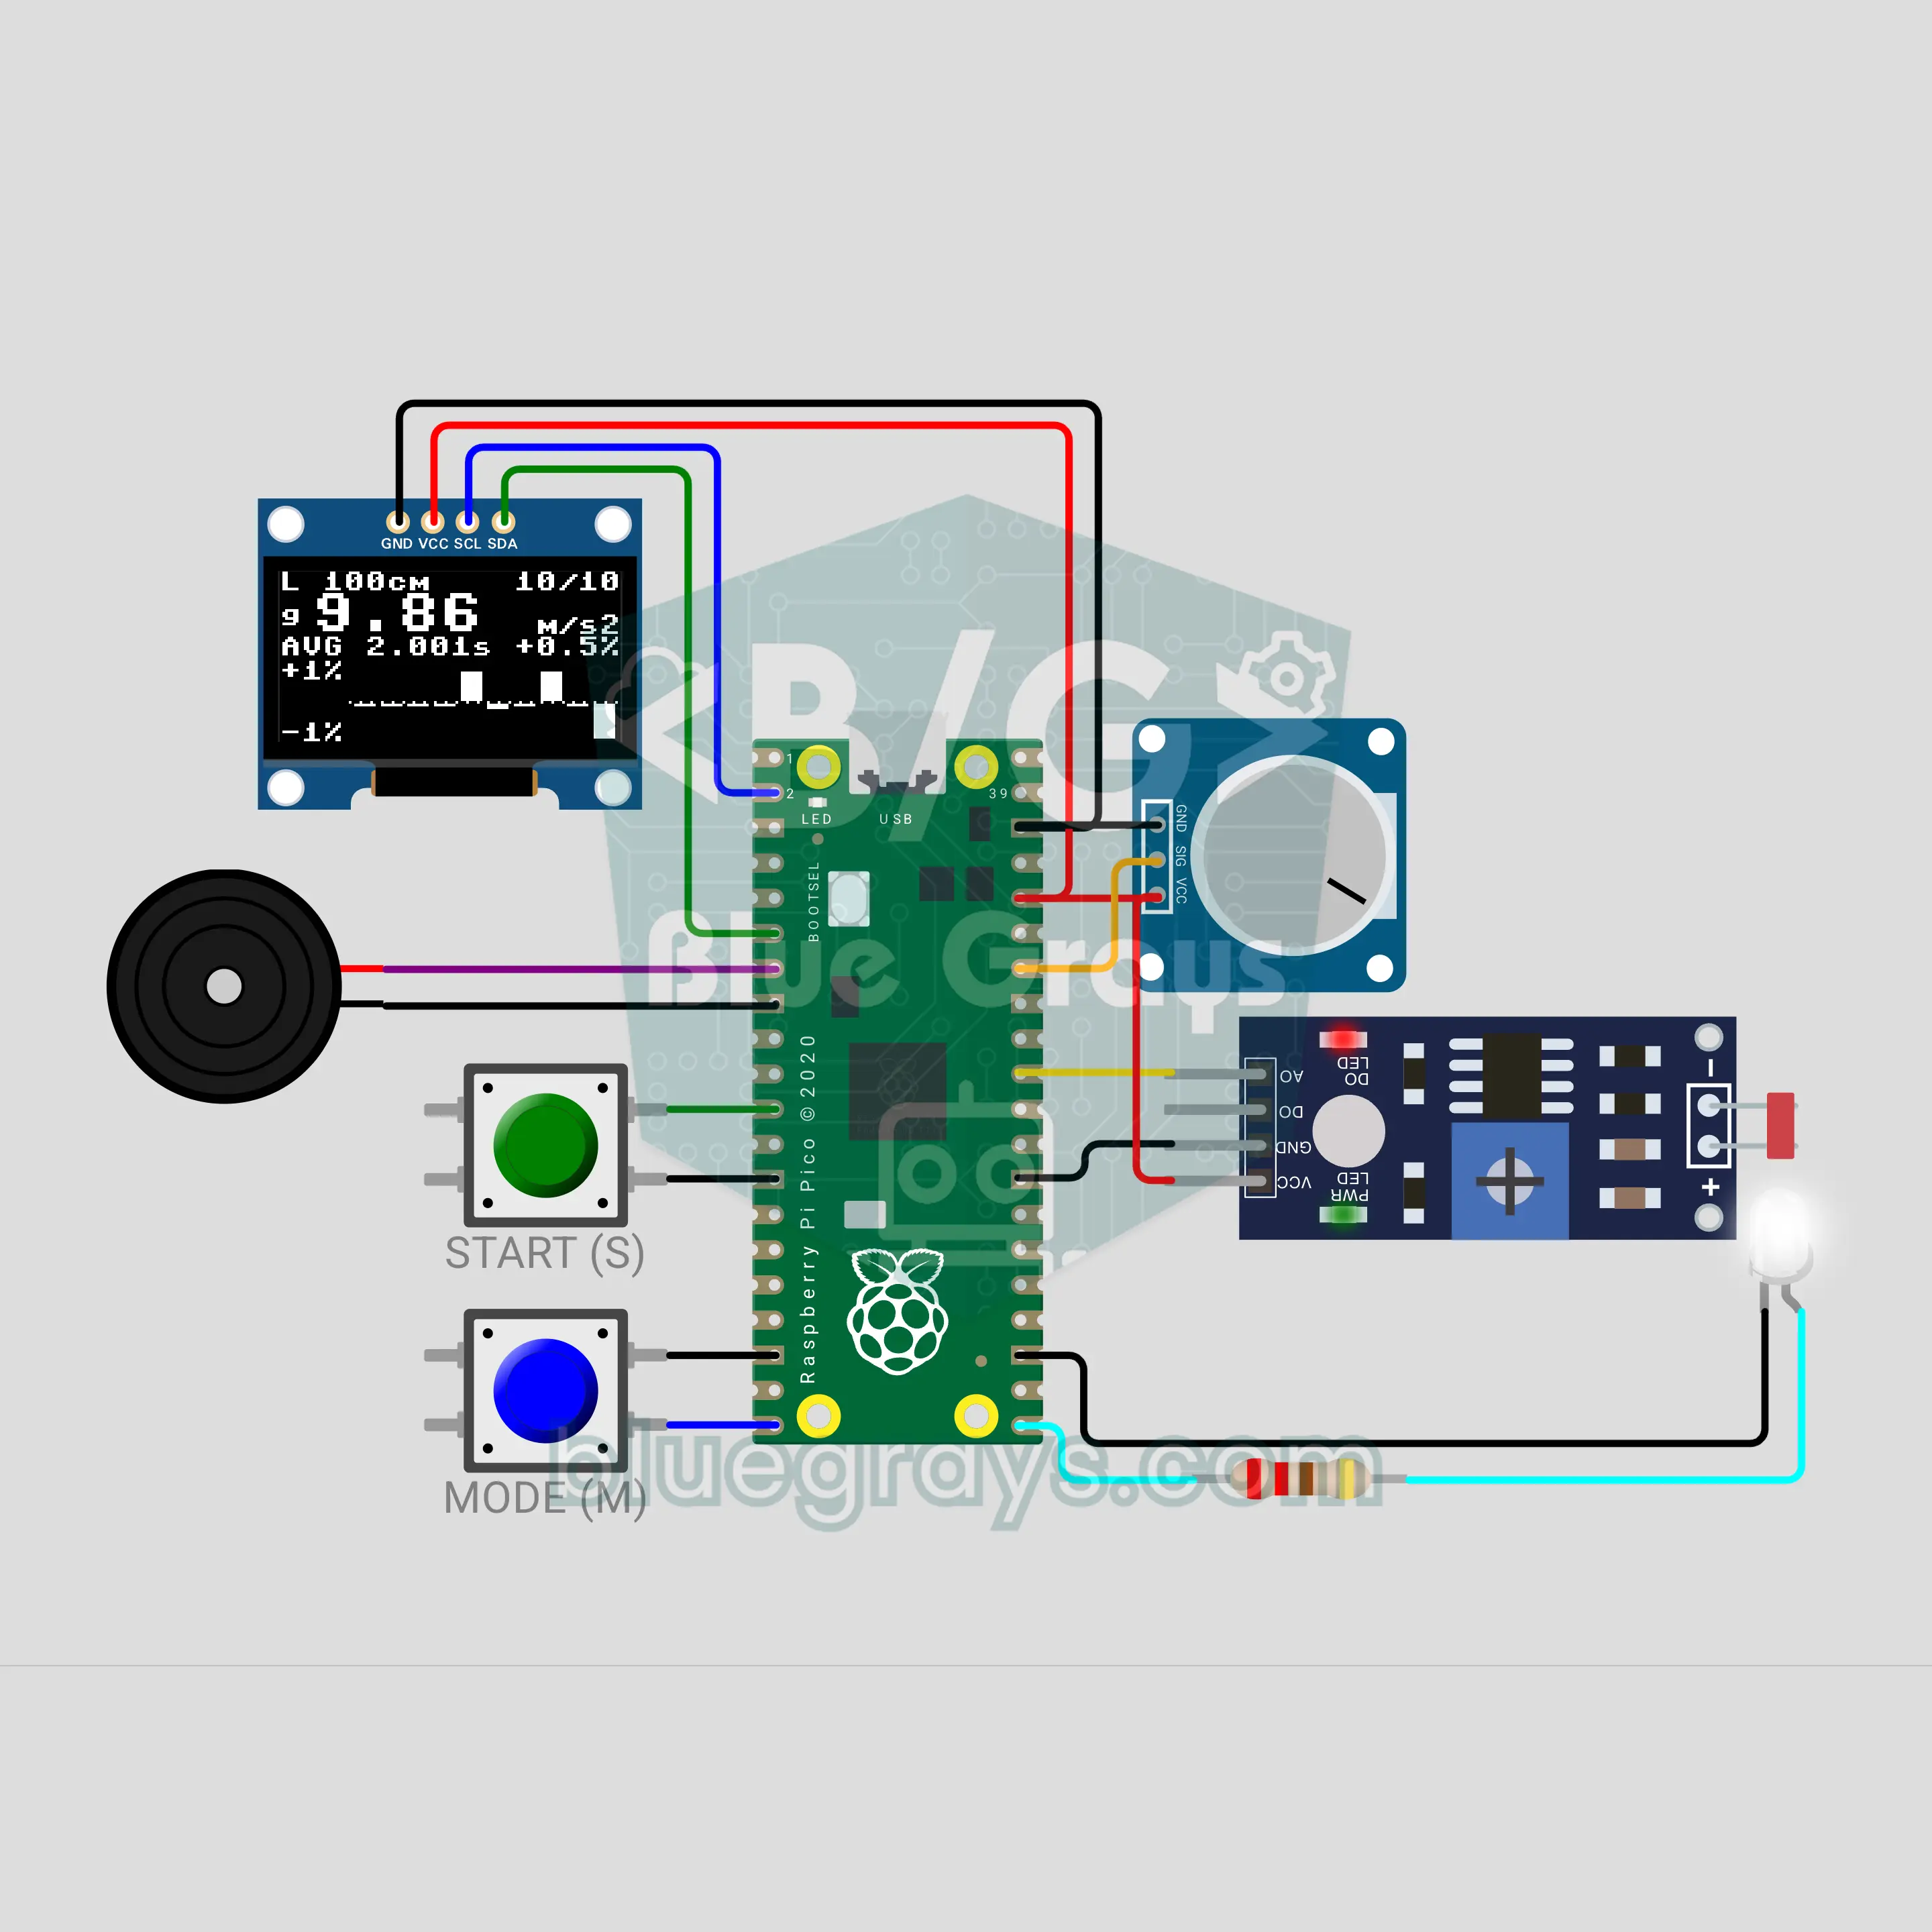
Măsurarea gravitației cu pendul și Raspberry Pi Pico (barieră optică LED + LDR + OLED + potențiometru)
Experimentul clasic de fizică, pe biroul tău: o greutate oscilează pe un fir, iar o barieră optică LED + LDR cronometrează fiecare trecere. Raspberry Pi Pico calculează perioada medie pentru 10 oscilații. Setezi lungimea firului din potențiometru și se calculează g = 4π²L/T². Ecranul OLED arată perioada, g, eroarea procentuală și graficul oscilațiilor, iar buzzerul emite un clic la fiecare trecere. Modul invers pornește de la g = 9,81 și calculează lungimea.
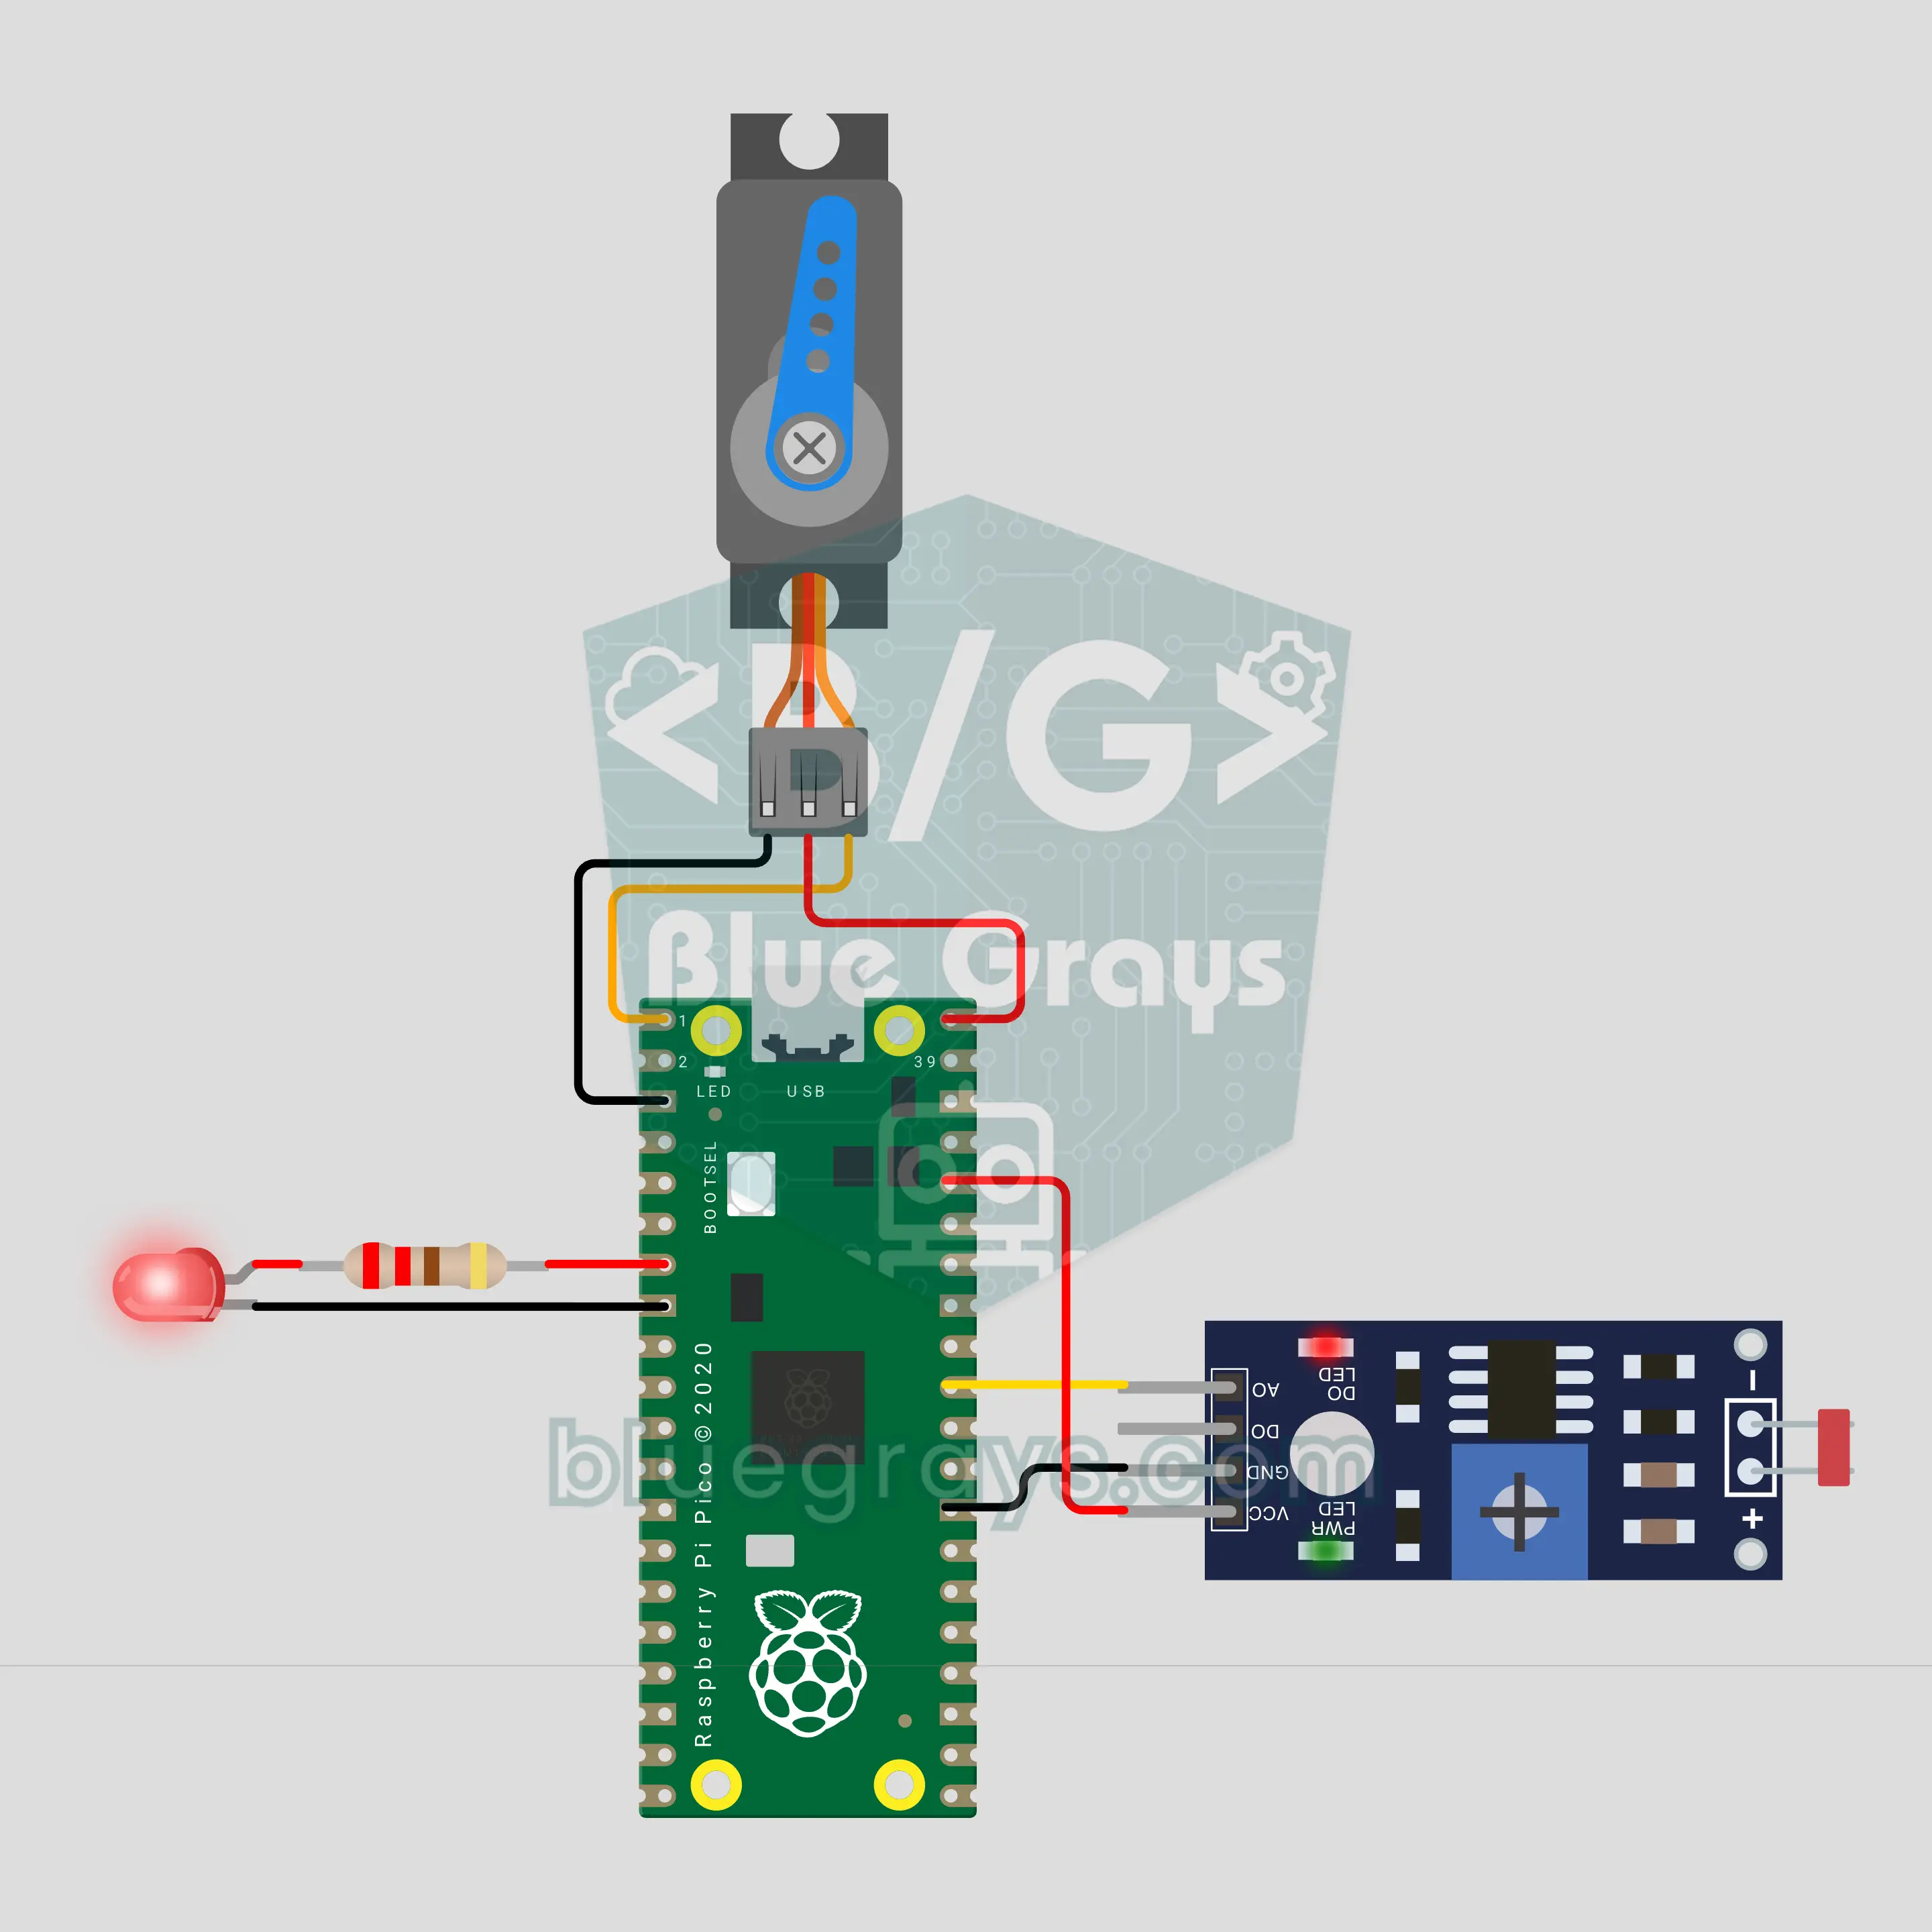
Raspberry Pi Pico W joacă jocul cu dinozaurul: robot cu ochi LDR și servomotor (LDR + servomotor + LED)
Raspberry Pi Pico W joacă acum un joc cu dinozaurul, asemănător celui care apare când nu ai internet. Un LDR lipit pe ecran detectează cactusul, un servomotor SG90 apasă bara de spațiu, iar un LED arată ce vede robotul. Pico estimează viteza jocului din timpul de trecere al fiecărui cactus și apasă mai devreme pe măsură ce jocul accelerează. Se calibrează automat la pornire și trece în modul de noapte când ecranul se întunecă.
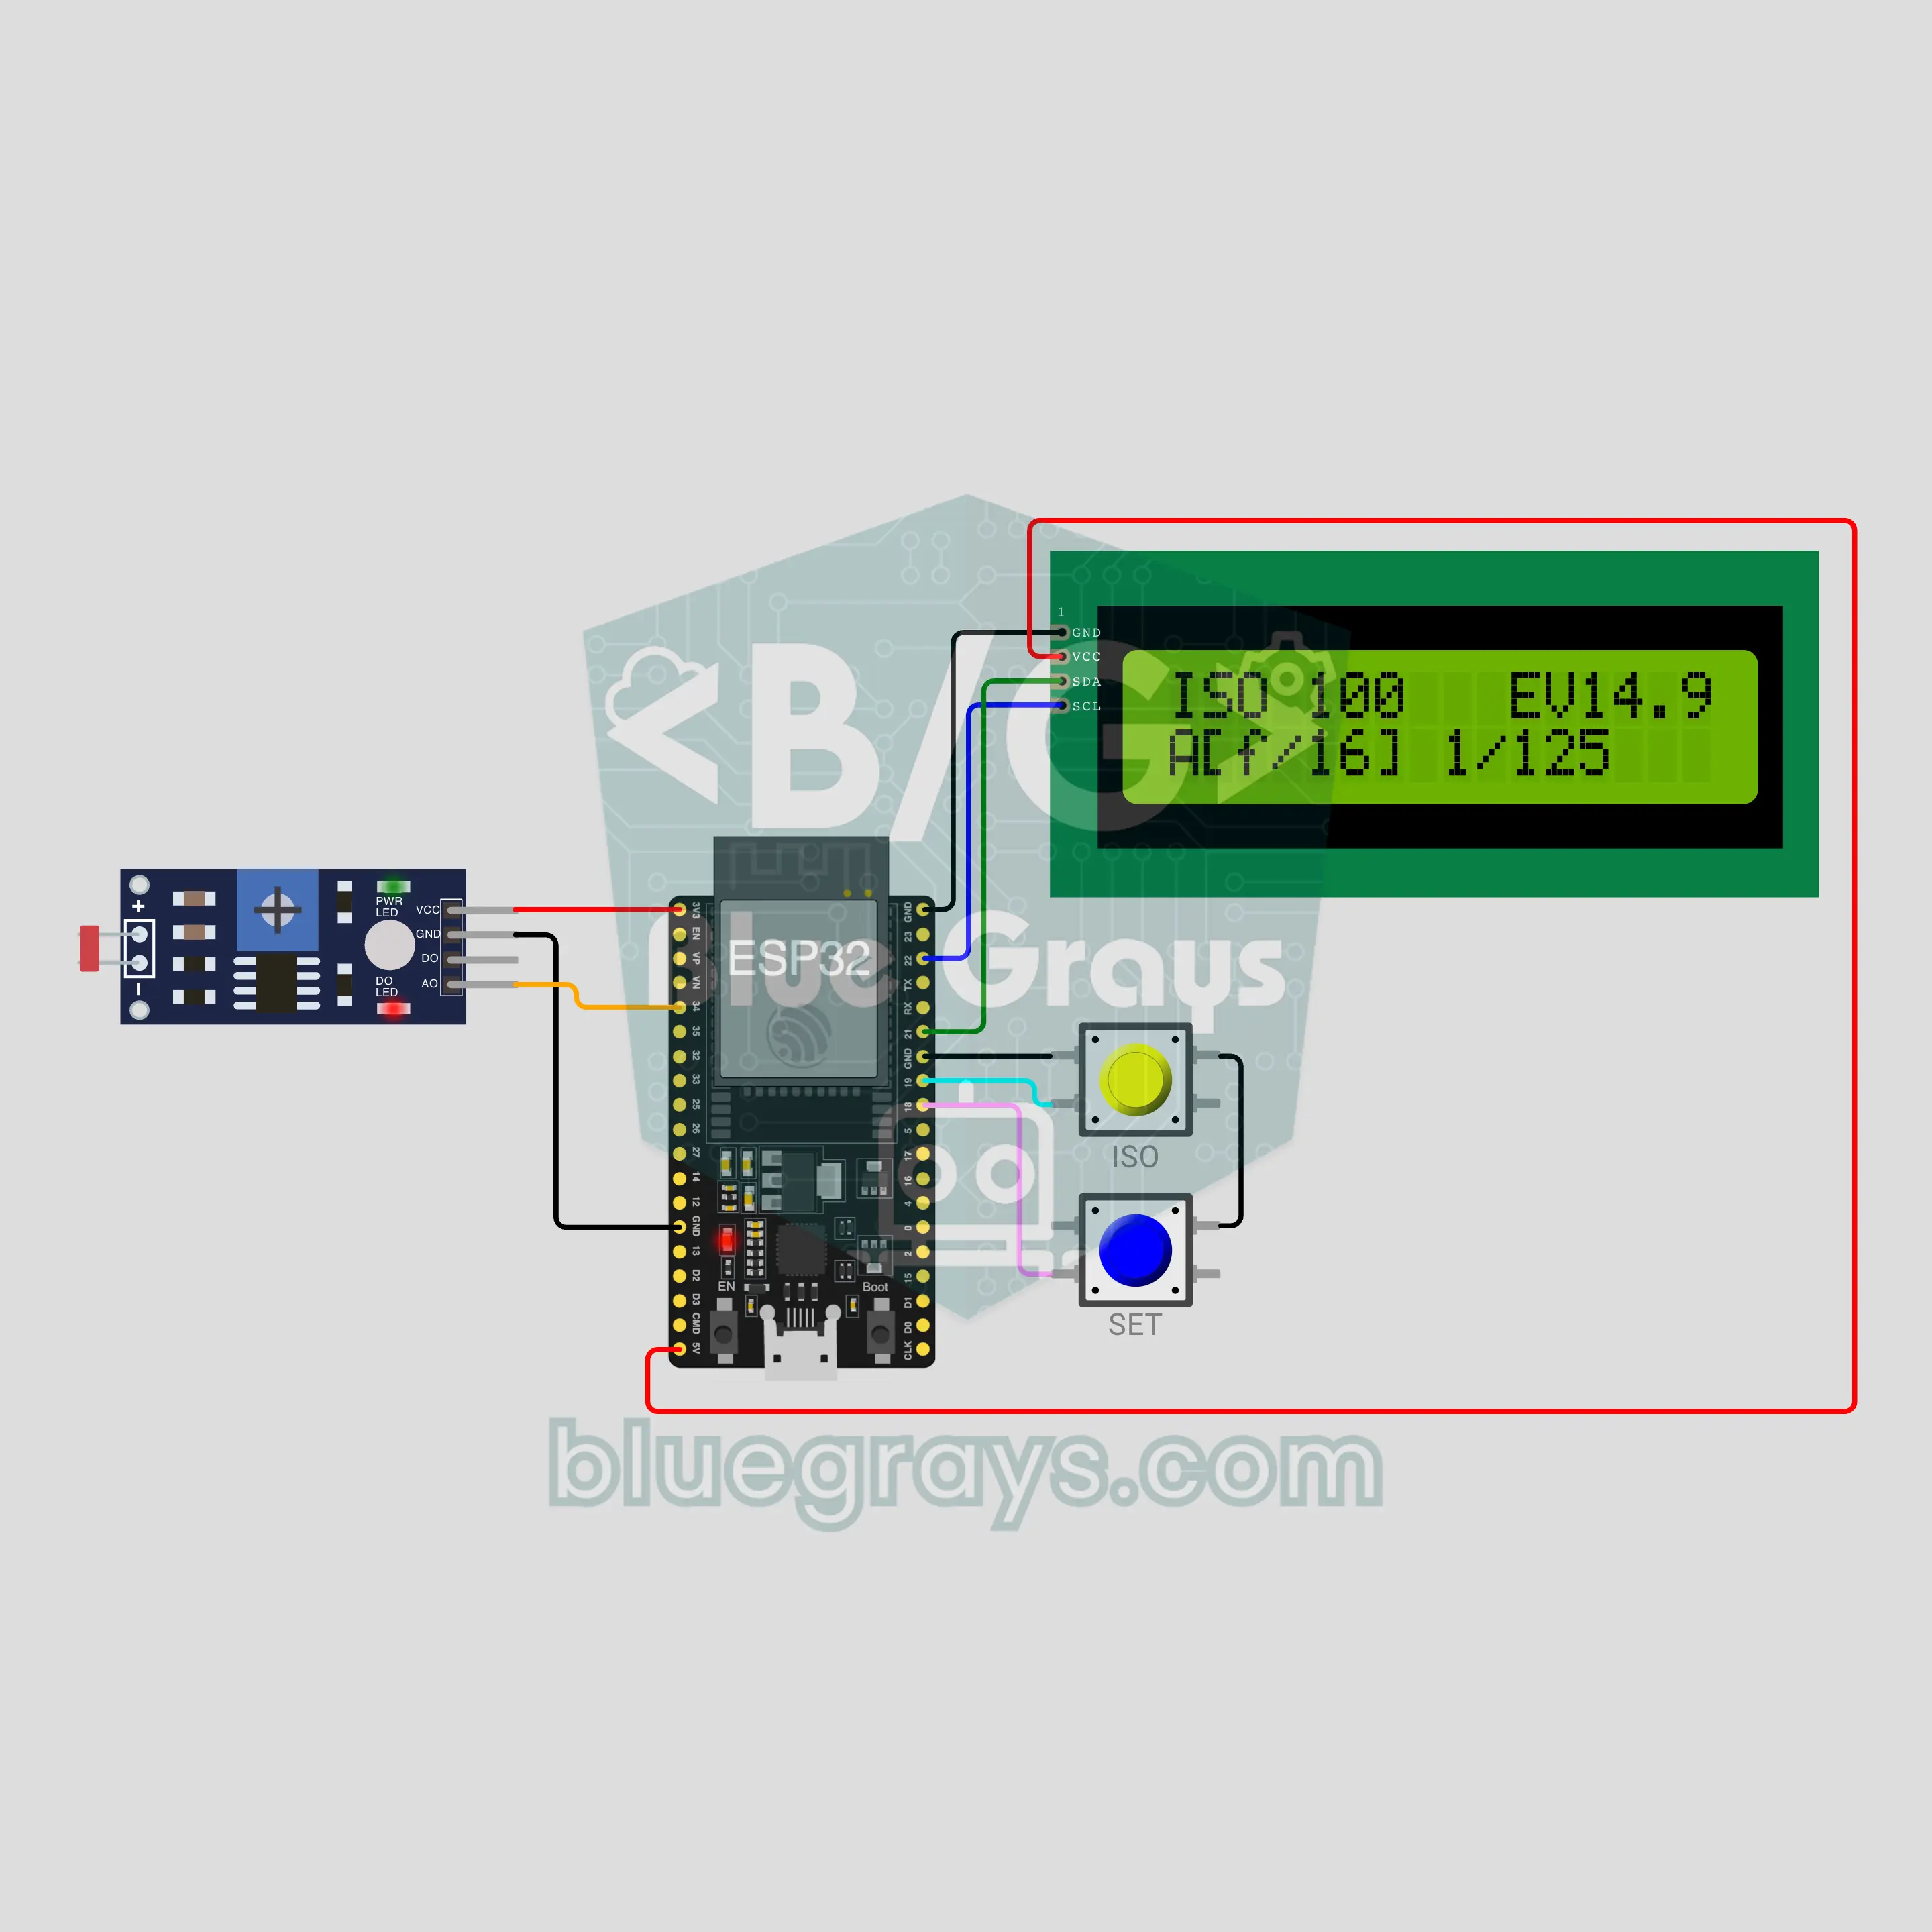
Exponometru cu ESP32 pentru fotografia pe film (LDR + LCD I2C + 2 butoane)
O soluție electronică pentru un aparat pe film cu exponometrul defect: un LDR măsoară lumina, iar ESP32 o transformă într-o valoare EV (EV100 = log2(lux / 2.5)), ajustată după ISO-ul filmului. LCD-ul I2C propune timpul de expunere în modul cu prioritate de diafragmă sau diafragma în modul cu prioritate de timp. Două butoane schimbă ISO-ul, valoarea fixată și modul. În plin soare, rezultatele respectă întocmai regula clasică „sunny 16”.