
Автоматическая кормушка для питомца на Arduino: кормление по расписанию своими руками
Собери автоматическую кормушку на Arduino: бункер с крышкой на сервоприводе, кормление по расписанию с RTC DS1307, выбор порции кнопкой, веб-панель на ESP32 и уведомления в Telegram, а также код для Pico.

Автоматическая кормушка — это небольшое электронное устройство, которое само выдаёт сухой корм твоей кошке или собаке в выбранное время и в выбранном количестве. Чтобы собрать автоматическую кормушку на Arduino, нужны бункер для корма, сервопривод, который открывает и закрывает выход бункера, модуль RTC (часы реального времени), который никогда не забывает время, и две кнопки для настройки порции. Вся конструкция стоит лишь малую часть цены готовой магазинной кормушки, а когда и сколько корма выдавать, решаешь только ты.
В этом руководстве сначала соберём базовую версию на Arduino Uno: три кормления в день с RTC DS1307, бункер с крышкой на сервоприводе SG90, одна кнопка для мгновенной выдачи корма, другая — для выбора порции от 1 до 5, и часы на LCD с I2C. Затем в версии на ESP32 ты научишься менять время кормления из браузера телефона и получать уведомление в Telegram при каждой выдаче корма, а в конце увидишь ту же логику на Raspberry Pi Pico и MicroPython. В самом конце есть советы по сборке, чтобы корм не застревал, питомец не мог опрокинуть устройство, а корпус оставался прочным.

Что такое автоматическая кормушка и как она работает?
Логика системы очень простая: корм лежит в бункере сверху и под действием силы тяжести стекает к узкому выходу внизу. Выход закрывает крышка, закреплённая на сервоприводе. На каждом проходе цикла Arduino считывает время с модуля RTC; когда оно совпадает с одним из времён кормления в списке, сервопривод ненадолго открывает крышку, корм высыпается в миску, и крышка снова закрывается. Сколько раз откроется крышка, определяет порцию. Благодаря батарейке-таблетке на модуле RTC время не сбивается даже при отключении электричества; когда питание возвращается, устройство продолжает кормить вовремя. Кнопки нужны для ручной выдачи корма и настройки порции, а зуммер подаёт короткий сигнал перед каждым кормлением.
| Деталь | Назначение | Примечание |
|---|---|---|
| Arduino Uno (или Nano) | Основная управляющая плата | С Nano корпус получится меньше |
| Сервопривод SG90 | Открывает и закрывает крышку | Для тяжёлой крышки — MG90S или MG996R |
| Модуль RTC DS1307 | Хранит время и дату | Батарейка CR2032 сохраняет время при отключении питания; нужно 5 V |
| 2 тактовые кнопки | Ручная выдача корма и выбор порции | Используется встроенная подтяжка, резистор не нужен |
| Активный зуммер | Сигнал кормления | Со временем питомец привыкнет к звуку |
| LCD 16x2 с I2C | Показывает время и порцию | Адрес обычно 0x27 или 0x3F |
| Блок питания 5 V 2 A | Питание сервопривода и платы | Не питай сервопривод от USB |
| Бункер, воронка, корпус | Хранят и направляют корм | Пластиковая бутылка, контейнер для хранения, вспененный ПВХ или 3D-печать |
Выбор механизма: бункер с крышкой, шнек или вращающийся барабан
Сердце кормушки — механизм, который выдаёт корм, и от его выбора зависят и код, и корпус. Самый простой способ для новичков — бункер с крышкой на сервоприводе: крышка, прикрученная к концу качалки сервопривода, закрывает выход, а когда крышка открывается, корм высыпается. Если нужны более точные порции, можно использовать шнек (винт) или вращающийся барабан с отсеками; такие механизмы переносят корм по объёму, поэтому за каждый оборот высыпается почти одинаковое количество, но им нужна 3D-печать или более аккуратная механическая работа.
| Механизм | Мотор | Стабильность порции | Сложность |
|---|---|---|---|
| Бункер с крышкой на сервоприводе | SG90 / MG90S | Средняя, зависит от размера гранул | Низкая |
| Шнек (винт) | Сервопривод постоянного вращения FS90R или шаговый двигатель 28BYJ-48 | Высокая | Средняя, нужна 3D-печать |
| Вращающийся барабан (колесо с отсеками) | Шаговый двигатель 28BYJ-48 | Высокая, равна объёму отсека | Средняя |
| Выдвижная заслонка | Сервопривод MG996R | Средняя | Низкая–средняя |
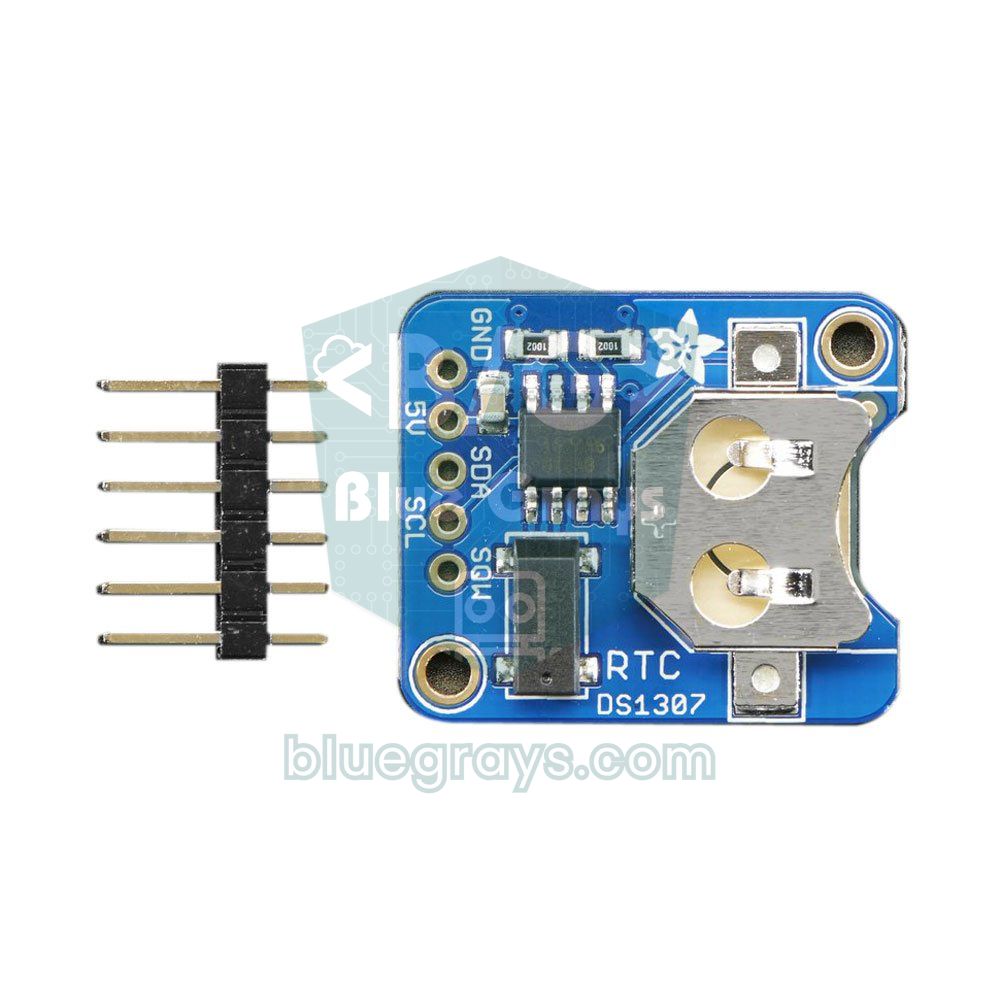
Схема подключения: пины Arduino Uno, ESP32 и Pico
| Деталь / пин | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Сигнал сервопривода (оранжевый) | D9 | GPIO 18 | GP15 |
| VCC сервопривода (красный) | Внешние 5 V | Внешние 5 V | Внешние 5 V |
| GND сервопривода (коричневый) | GND (общая) | GND (общая) | GND (общая) |
| Кнопка кормления | D2 – GND | GPIO 25 – GND | GP14 – GND |
| Кнопка порции | D3 – GND | GPIO 26 – GND | GP13 – GND |
| Активный зуммер (+) | D8 | GPIO 27 | GP16 |
| RTC / LCD SDA | A4 | Не нужно (NTP) | GP4 (DS3231) |
| RTC / LCD SCL | A5 | Не нужно (NTP) | GP5 (DS3231) |
| RTC VCC | 5V (DS1307) | — | 3V3 (DS3231) |
Пошаговая сборка
- В Arduino IDE через «Менеджер библиотек» (Library Manager) установи RTClib (Adafruit) и LiquidCrystal I2C (Frank de Brabander); библиотека Servo уже входит в состав IDE.
- Подключи модуль RTC и LCD к одной шине I2C (A4 = SDA, A5 = SCL); они не конфликтуют, потому что у двух модулей разные адреса (0x68 и 0x27).
- Подключи сигнальный провод сервопривода к D9, а красный и коричневый провода — к внешнему блоку питания на 5 V; соедини GND блока питания с GND Arduino.
- Одну ножку каждой кнопки подключи к D2 и D3, а другую — к GND. В коде используется INPUT_PULLUP, поэтому внешний резистор не нужен.
- Вставь батарейку CR2032 в RTC и загрузи код. Если RTC ещё ни разу не настраивался, время устанавливается по часам компьютера на момент компиляции кода.
- Перед установкой качалки сервопривода дождись, пока код повернёт сервопривод в 0°, а затем прикрути качалку, когда крышка находится в закрытом положении. Так углы ACIK (открыто) и KAPALI (закрыто) точно подойдут к твоему механизму.
- Поставь миску под бункер, сделай несколько пробных выдач кнопкой кормления и откалибруй порцию, взвешивая высыпавшийся корм.
1#include <Wire.h>
2#include <RTClib.h>
3#include <Servo.h>
4#include <LiquidCrystal_I2C.h>
5
6RTC_DS1307 rtc;
7Servo kapak;
8LiquidCrystal_I2C lcd(0x27, 16, 2);          // adres 0x27 ya da 0x3F / address 0x27 or 0x3F
9
10const int SERVO_PIN   = 9;
11const int FEED_BTN    = 2;                    // elle besleme / manual feed
12const int PORTION_BTN = 3;                    // porsiyon seçimi / portion select
13const int BUZZER_PIN  = 8;                    // aktif buzzer / active buzzer
14const int KAPALI = 0;                         // kapak kapalı açısı / lid closed angle
15const int ACIK   = 80;                        // kapak açık açısı / lid open angle
16
17const byte ogunler[][2] = { {8, 0}, {13, 0}, {19, 30} };   // öğün saatleri / feeding times
18const byte OGUN_SAYISI = sizeof(ogunler) / sizeof(ogunler[0]);
19
20byte porsiyon = 2;                            // 1-5 arası / between 1 and 5
21long sonBesleme = -1;                         // son öğün anahtarı / last feeding key
22bool oncekiBesle = HIGH, oncekiPors = HIGH;
23unsigned long sonEkran = 0;
24
25void bip(int ms) {
26  digitalWrite(BUZZER_PIN, HIGH);
27  delay(ms);
28  digitalWrite(BUZZER_PIN, LOW);
29}
30
31void mamaVer(byte adet) {
32  bip(300);                                   // öğün sinyali / meal signal
33  for (byte i = 0; i < adet; i++) {
34    kapak.write(ACIK);                        // kapağı aç / open the lid
35    delay(400);
36    kapak.write(KAPALI);                      // kapağı kapat / close the lid
37    delay(500);
38  }
39}
40
41void ekranYaz(const DateTime &t) {
42  char satir[17];
43  snprintf(satir, sizeof(satir), "Saat %02d:%02d:%02d", t.hour(), t.minute(), t.second());
44  lcd.setCursor(0, 0);
45  lcd.print(satir);
46  snprintf(satir, sizeof(satir), "Porsiyon: %d   ", porsiyon);
47  lcd.setCursor(0, 1);
48  lcd.print(satir);
49}
50
51void setup() {
52  pinMode(FEED_BTN, INPUT_PULLUP);
53  pinMode(PORTION_BTN, INPUT_PULLUP);
54  pinMode(BUZZER_PIN, OUTPUT);
55  kapak.attach(SERVO_PIN);
56  kapak.write(KAPALI);
57  lcd.init();
58  lcd.backlight();
59  if (!rtc.begin()) {                         // RTC bulunamadı / RTC not found
60    lcd.print("RTC yok!");
61    while (true);
62  }
63  if (!rtc.isrunning()) {                     // saat ayarlı değil / clock not set
64    rtc.adjust(DateTime(F(__DATE__), F(__TIME__)));
65  }
66}
67
68void loop() {
69  DateTime now = rtc.now();
70
71  for (byte i = 0; i < OGUN_SAYISI; i++) {
72    if (now.hour() == ogunler[i][0] && now.minute() == ogunler[i][1]) {
73      long anahtar = (long)now.day() * 1440L + now.hour() * 60 + now.minute();
74      if (anahtar != sonBesleme) {            // bu dakikada verilmediyse / not yet served this minute
75        sonBesleme = anahtar;
76        mamaVer(porsiyon);
77      }
78    }
79  }
80
81  bool b1 = digitalRead(FEED_BTN);
82  if (b1 == LOW && oncekiBesle == HIGH) {     // basıldığı an / moment of press
83    mamaVer(porsiyon);
84  }
85  oncekiBesle = b1;
86
87  bool b2 = digitalRead(PORTION_BTN);
88  if (b2 == LOW && oncekiPors == HIGH) {
89    porsiyon = porsiyon % 5 + 1;              // 1,2,3,4,5,1... / cycles 1 to 5
90    bip(80);
91  }
92  oncekiPors = b2;
93
94  if (millis() - sonEkran >= 1000) {          // ekranı saniyede bir yenile / refresh once per second
95    sonEkran = millis();
96    ekranYaz(now);
97  }
98  delay(20);                                  // basit debounce / simple debounce
99}
Как работает код?
| Часть | Что делает |
|---|---|
| ogunler[][2] (массив кормлений) | Хранит время кормлений в виде пар «час — минута»; добавляя новые строки, можно увеличить число кормлений. |
| mamaVer(adet) (выдать корм) | Включает зуммер и открывает крышку на 400 мс столько раз, сколько указано в порции. |
| anahtar / sonBesleme (ключ / последнее кормление) | Гарантирует, что кормление выполнится только один раз, даже если цикл проходит сотни раз за одну и ту же минуту. |
| rtc.isrunning() (идут ли часы) | Если RTC ни разу не настраивался или его батарейка села, устанавливает время компиляции. |
| oncekiBesle / oncekiPors (прошлое состояние кнопок) | Определяет момент нажатия кнопки (спадающий фронт), а не её удержание. |
| ekranYaz() (вывод на экран) | Обновляет LCD раз в секунду; если писать на экран на каждом проходе цикла, появляются мерцание и замедление. |
Самая важная строка в коде — ключ кормления. Функция loop на Arduino выполняется десятки раз в секунду; когда часы показывают 08:00, условие оказывается истинным снова и снова в течение всей этой минуты. При простой проверке на совпадение устройство опустошило бы весь бункер за одну эту минуту. Поэтому день, час и минуту мы превращаем в одно число: день × 1440 + час × 60 + минута. Если это число совпадает с числом последнего кормления, порция уже выдана. Учёт дня также гарантирует, что на следующий день в то же время кормление повторится, даже если в списке всего одно кормление.
Калибровка порции: сколько граммов корма высыпается?
В бункере с крышкой на сервоприводе количество высыпающегося корма зависит от того, сколько времени крышка остаётся открытой, от диаметра выхода и размера гранул. Поэтому порцию нужно не рассчитывать, а измерять. Поставь пустую миску на кухонные весы, нажми кнопку кормления 10 раз при порции 1 и раздели общий вес на 10; получится среднее количество граммов за одно открытие крышки. Например, если за 10 открытий высыпается 120 г, одно открытие даёт примерно 12 г. Если кошке нужно 60 г в день и кормлений три, на одно кормление нужно 20 г; значит, стоит выставить порцию 2 (около 24 г) или немного уменьшить время открытия с 400 мс. Суточную норму определяй по таблице на упаковке корма и по рекомендации ветеринара.
Версия на ESP32: время кормления через веб и уведомления в Telegram
ESP32 даёт кормушке два больших удобства. Во-первых, она получает время из интернета (NTP), поэтому модуль RTC не нужен, а часы не уходят. Во-вторых, она может запустить собственный веб-сервер, так что время кормления и порцию можно менять из браузера телефона в той же сети Wi-Fi. После каждого кормления в Telegram приходит сообщение «Корм выдан», и даже вдали от дома ты знаешь, что питомец сыт. Чтобы скомпилировать код, установи через «Менеджер библиотек» UniversalTelegramBot и используемую ею библиотеку ArduinoJson. Токен бота можно получить у BotFather в Telegram, а свой chat ID — после того как отправишь боту сообщение; подробности в статье Telegram-бот на ESP32.
1#include <WiFi.h>
2#include <WebServer.h>
3#include <Preferences.h>
4#include <WiFiClientSecure.h>
5#include <UniversalTelegramBot.h>
6#include <time.h>
7
8const char* WIFI_SSID = "WIFI_ADI";        // Wi-Fi adın / your Wi-Fi name
9const char* WIFI_PASS = "WIFI_SIFRESI";    // Wi-Fi şifren / your Wi-Fi password
10#define BOT_TOKEN "123456789:ABCdefGhIJKlmnoPQRstuVWxyz"   // BotFather token'ı / BotFather token
11#define CHAT_ID   "123456789"                              // senin chat ID'n / your chat ID
12
13const int SERVO_PIN   = 18;
14const int SERVO_CH    = 0;                 // yalnız core 2.x için / core 2.x only
15const int FEED_BTN    = 25;
16const int PORTION_BTN = 26;
17const int BUZZER_PIN  = 27;
18const int KAPALI = 0;
19const int ACIK   = 80;
20
21WebServer server(80);
22Preferences prefs;
23WiFiClientSecure secured;
24UniversalTelegramBot bot(BOT_TOKEN, secured);
25
26uint8_t saatH[3] = {8, 13, 19};            // öğün saatleri / feeding hours
27uint8_t saatM[3] = {0, 0, 30};             // öğün dakikaları / feeding minutes
28uint8_t porsiyon = 2;
29long sonBesleme = -1;
30
31void servoYaz(int aci) {
32  uint32_t us = 500 + (uint32_t)aci * 1900 / 180;   // 500-2400 us darbe / pulse
33  uint32_t duty = us * 16383UL / 20000UL;           // 14 bit, 20 ms periyot / period
34#if ESP_ARDUINO_VERSION_MAJOR >= 3
35  ledcWrite(SERVO_PIN, duty);
36#else
37  ledcWrite(SERVO_CH, duty);
38#endif
39}
40
41void bip(int ms) {
42  digitalWrite(BUZZER_PIN, HIGH);
43  delay(ms);
44  digitalWrite(BUZZER_PIN, LOW);
45}
46
47void ayarlariOku() {
48  prefs.begin("mama", false);
49  char k[4];
50  for (int i = 0; i < 3; i++) {
51    snprintf(k, sizeof(k), "h%d", i);
52    saatH[i] = prefs.getUChar(k, saatH[i]);
53    snprintf(k, sizeof(k), "m%d", i);
54    saatM[i] = prefs.getUChar(k, saatM[i]);
55  }
56  porsiyon = prefs.getUChar("p", porsiyon);
57  prefs.end();
58}
59
60void ayarlariYaz() {                        // flash'a kaydet / save to flash
61  prefs.begin("mama", false);
62  char k[4];
63  for (int i = 0; i < 3; i++) {
64    snprintf(k, sizeof(k), "h%d", i);
65    prefs.putUChar(k, saatH[i]);
66    snprintf(k, sizeof(k), "m%d", i);
67    prefs.putUChar(k, saatM[i]);
68  }
69  prefs.putUChar("p", porsiyon);
70  prefs.end();
71}
72
73void mamaVer(uint8_t adet, const char* neden) {
74  bip(300);
75  for (uint8_t i = 0; i < adet; i++) {
76    servoYaz(ACIK);
77    delay(400);
78    servoYaz(KAPALI);
79    delay(500);
80  }
81  if (WiFi.status() == WL_CONNECTED) {      // Telegram bildirimi / Telegram notification
82    String msg = "Mama verildi / Food served: ";
83    msg += adet;
84    msg += " porsiyon (";
85    msg += neden;
86    msg += ")";
87    bot.sendMessage(CHAT_ID, msg, "");
88  }
89}
90
91void sayfaGonder() {                        // ayar sayfası / settings page
92  String h = "<!DOCTYPE html><html><head><meta charset='utf-8'>";
93  h += "<meta name='viewport' content='width=device-width'><title>Mama</title></head><body>";
94  h += "<h2>Mama Makinesi</h2><form action='/kaydet'>";
95  for (int i = 0; i < 3; i++) {
96    char satir[100];
97    snprintf(satir, sizeof(satir), "Öğün %d: <input name='t%d' type='time' value='%02d:%02d'><br>",
98             i + 1, i, saatH[i], saatM[i]);
99    h += satir;
100  }
101  h += "Porsiyon (1-5): <input name='p' type='number' min='1' max='5' value='";
102  h += porsiyon;
103  h += "'><br><button>Kaydet</button></form>";
104  h += "<form action='/besle'><button>Şimdi besle</button></form></body></html>";
105  server.send(200, "text/html", h);
106}
107
108void kaydet() {
109  for (int i = 0; i < 3; i++) {
110    String ad = String("t") + i;
111    if (server.hasArg(ad)) {
112      String v = server.arg(ad);            // "HH:MM" biçimi / format
113      if (v.length() >= 5) {
114        long hh = v.substring(0, 2).toInt();
115        long mm = v.substring(3, 5).toInt();
116        if (hh >= 0 && hh < 24 && mm >= 0 && mm < 60) {
117          saatH[i] = hh;
118          saatM[i] = mm;
119        }
120      }
121    }
122  }
123  if (server.hasArg("p")) {
124    long p = server.arg("p").toInt();
125    if (p < 1) p = 1;
126    if (p > 5) p = 5;
127    porsiyon = p;
128  }
129  ayarlariYaz();
130  server.sendHeader("Location", "/");
131  server.send(303);
132}
133
134void setup() {
135  Serial.begin(115200);
136  pinMode(FEED_BTN, INPUT_PULLUP);
137  pinMode(PORTION_BTN, INPUT_PULLUP);
138  pinMode(BUZZER_PIN, OUTPUT);
139#if ESP_ARDUINO_VERSION_MAJOR >= 3
140  ledcAttach(SERVO_PIN, 50, 14);            // 50 Hz, 14 bit (core 3.x)
141#else
142  ledcSetup(SERVO_CH, 50, 14);              // 50 Hz, 14 bit (core 2.x)
143  ledcAttachPin(SERVO_PIN, SERVO_CH);
144#endif
145  servoYaz(KAPALI);
146  ayarlariOku();
147
148  WiFi.mode(WIFI_STA);
149  WiFi.begin(WIFI_SSID, WIFI_PASS);
150  while (WiFi.status() != WL_CONNECTED) {
151    delay(500);
152    Serial.print(".");
153  }
154  Serial.println();
155  Serial.println(WiFi.localIP());           // tarayıcıda bu adresi aç / open this address in the browser
156
157  configTzTime("<+03>-3", "pool.ntp.org"); // Türkiye UTC+3 / Turkey UTC+3
158  secured.setCACert(TELEGRAM_CERTIFICATE_ROOT);
159
160  server.on("/", sayfaGonder);
161  server.on("/kaydet", kaydet);
162  server.on("/besle", []() {
163    mamaVer(porsiyon, "web");
164    server.sendHeader("Location", "/");
165    server.send(303);
166  });
167  server.begin();
168  bot.sendMessage(CHAT_ID, "Mama makinesi acildi / Feeder online", "");
169}
170
171void loop() {
172  server.handleClient();
173
174  struct tm t;
175  if (getLocalTime(&t, 10)) {               // saat senkronize ise / if time is synced
176    for (int i = 0; i < 3; i++) {
177      if (t.tm_hour == saatH[i] && t.tm_min == saatM[i]) {
178        long anahtar = (long)t.tm_yday * 1440L + t.tm_hour * 60 + t.tm_min;
179        if (anahtar != sonBesleme) {
180          sonBesleme = anahtar;
181          mamaVer(porsiyon, "zamanli / scheduled");
182        }
183      }
184    }
185  }
186
187  static bool oncekiBesle = HIGH, oncekiPors = HIGH;
188  bool b1 = digitalRead(FEED_BTN);
189  if (b1 == LOW && oncekiBesle == HIGH) mamaVer(porsiyon, "buton / button");
190  oncekiBesle = b1;
191
192  bool b2 = digitalRead(PORTION_BTN);
193  if (b2 == LOW && oncekiPors == HIGH) {
194    porsiyon = porsiyon % 5 + 1;
195    ayarlariYaz();
196    bip(80);
197  }
198  oncekiPors = b2;
199  delay(20);
200}
В этом коде нет отдельной библиотеки для сервопривода: сигнал частотой 50 Hz с разрешением 14 бит формирует аппаратный блок ШИМ LEDC на ESP32. Длительность импульса 500–2400 микросекунд соответствует углу 0–180 градусов. В версии 3.x ядра ESP32 для Arduino функции LEDC изменились, поэтому две версии разделены через ESP_ARDUINO_VERSION_MAJOR; код компилируется и с 2.x, и с 3.x. Время кормления и порция записываются во флеш-память с помощью Preferences, поэтому не теряются при отключении и включении питания. Открой в браузере IP-адрес ESP32 (он выводится в мониторе порта), выбери время и нажми «Сохранить». Часовой пояс настроен для Турции на UTC+3; если ты в другой стране, измени строку в configTzTime. Подробнее об NTP — в статье часы на ESP32 по NTP.
Кормушка на Raspberry Pi Pico и MicroPython
У Pico тоже есть встроенный блок часов, но при отключении питания он сбрасывается; поэтому RTC с батарейкой обязателен. Pico работает от 3,3 V, так что вместо DS1307 используй DS3231: у него тот же адрес 0x68 и те же регистры времени, а благодаря кварцу с термокомпенсацией он уходит всего примерно на минуту в год. Коду ниже не нужны дополнительные библиотеки: он читает RTC напрямую по I2C и управляет сервоприводом через ШИМ 50 Hz. Чтобы установить время впервые, достаточно убрать знак комментария в начале строки set_time, один раз запустить код, а затем снова закомментировать эту строку.
1from machine import Pin, PWM, I2C
2import time
3
4i2c = I2C(0, sda=Pin(4), scl=Pin(5), freq=100000)
5RTC_ADDR = 0x68                       # DS3231 adresi / DS3231 address
6
7servo = PWM(Pin(15))
8servo.freq(50)                        # servo için 50 Hz / 50 Hz for servo
9buzzer = Pin(16, Pin.OUT)             # aktif buzzer / active buzzer
10btn_feed = Pin(14, Pin.IN, Pin.PULL_UP)
11btn_portion = Pin(13, Pin.IN, Pin.PULL_UP)
12
13SCHEDULE = [(8, 0), (13, 0), (19, 30)]   # öğün saatleri / feeding times
14CLOSED = 0
15OPEN = 80
16portion = 2
17last_key = -1
18
19def bcd2dec(b):
20    return (b >> 4) * 10 + (b & 0x0F)
21
22def dec2bcd(v):
23    return ((v // 10) << 4) | (v % 10)
24
25def set_time(year, month, day, hour, minute, second):
26    # saati bir kez kur / set the clock once
27    data = bytes([dec2bcd(second), dec2bcd(minute), dec2bcd(hour), 1,
28                  dec2bcd(day), dec2bcd(month), dec2bcd(year % 100)])
29    i2c.writeto_mem(RTC_ADDR, 0x00, data)
30
31def read_time():
32    d = i2c.readfrom_mem(RTC_ADDR, 0x00, 7)
33    minute = bcd2dec(d[1] & 0x7F)
34    hour = bcd2dec(d[2] & 0x3F)       # 24 saat modu / 24-hour mode
35    day = bcd2dec(d[4] & 0x3F)
36    return hour, minute, day
37
38def set_angle(angle):
39    us = 500 + angle * 1900 // 180    # 500-2400 us darbe / pulse
40    servo.duty_u16(us * 65535 // 20000)
41
42def beep(ms):
43    buzzer.value(1)
44    time.sleep_ms(ms)
45    buzzer.value(0)
46
47def feed(count):
48    beep(300)                         # öğün sinyali / meal signal
49    for _ in range(count):
50        set_angle(OPEN)
51        time.sleep_ms(400)
52        set_angle(CLOSED)
53        time.sleep_ms(500)
54
55# set_time(2027, 1, 25, 8, 0, 0)     # ilk kurulumda bir kez / once at first setup
56
57set_angle(CLOSED)
58prev_feed = 1
59prev_portion = 1
60
61while True:
62    h, m, day = read_time()
63    for sh, sm in SCHEDULE:
64        if h == sh and m == sm:
65            key = day * 1440 + h * 60 + m
66            if key != last_key:       # bu dakikada verilmediyse / not yet served
67                last_key = key
68                feed(portion)
69
70    f = btn_feed.value()
71    if f == 0 and prev_feed == 1:     # basıldığı an / moment of press
72        feed(portion)
73    prev_feed = f
74
75    p = btn_portion.value()
76    if p == 0 and prev_portion == 1:
77        portion = portion % 5 + 1
78        beep(80)
79        print("Porsiyon / Portion:", portion)
80    prev_portion = p
81
82    time.sleep_ms(50)                 # basit debounce / simple debounce
Советы по сборке и корпусу
- Бункер: подойдёт пластиковая бутылка на 1,5 литра или пластиковый контейнер для хранения с крышкой. Крышка защищает корм от влаги и любопытных лап; для деталей, которые касаются корма, используй пищевой пластик.
- Наклон дна: дно бункера должно иметь наклон не меньше 45 градусов. При более пологом дне корм остаётся в углах, и последние порции получаются неполными.
- Выход: гранулы сухого корма обычно 8–15 мм; сделай выход 25–35 мм. Слишком узкий выход приводит к застреванию, а слишком широкий — к тому, что гранулы давятся при закрытии крышки.
- Крышка: возьми пластину из вспененного ПВХ, пенокартона или напечатай её на 3D-принтере и закрепи на качалке сервопривода винтом M2. Один только клей со временем ослабевает.
- Устойчивое основание: кошки и собаки толкают кормушку и пытаются её опрокинуть, чтобы добраться до корма. Сделай основание широким, добавь снизу груз или закрепи корпус на стене.
- Безопасность кабеля: защити кабель блока питания спиральной оплёткой, а электронику помести в закрытую коробку; перегрызенный кабель опасен и для животного, и для устройства.
- Постоянная схема: на макетной плате контакты могут разболтаться от вибрации. Перенеси рабочую схему пайкой на перфоплату.
Идеи для улучшения кормушки
- Миска с весами: измеряй вес миски с помощью HX711 и тензодатчика; не выдавай новую порцию, если миска ещё полная, и корми точно в граммах.
- Сигнал о пустом бункере: бесконтактный датчик уровня XKC-Y25 клеится снаружи на бункер и сообщает в Telegram, когда корм заканчивается.
- Уведомление с фото: с ESP32-CAM при каждом кормлении отправляй на телефон фото питомца за едой.
- Автоматическая поилка: с помощью мини-насоса и датчика уровня автоматически доливай воду в миску.
- Голосовой призыв: с DFPlayer Mini во время кормления включай призыв, записанный твоим голосом.
- Сохранение настроек: в версии на Arduino записывай порцию в EEPROM, чтобы при отключении электричества она не сбрасывалась к значению по умолчанию.
Частые ошибки и их решение
| Проблема | Вероятная причина | Решение |
|---|---|---|
| Arduino перезагружается, когда двигается сервопривод | Сервопривод питается от пина 5V платы | Используй внешний блок питания 5 V 2 A и соедини GND |
| Во время кормления бункер опустошается полностью | Кормление повторяется в течение одной минуты | Сохрани в коде проверку anahtar / sonBesleme |
| При каждом включении часы возвращаются ко времени компиляции | Батарейки в RTC нет или она села | Замени CR2032 и проверь контакты держателя батарейки |
| На LCD нет текста, только прямоугольники | Настройка контраста или неверный I2C-адрес | Покрути потенциометр на обратной стороне, попробуй адрес 0x3F |
| Корм застревает в выходе | Выход слишком узкий или наклон дна слишком мал | Расширь выход, увеличь наклон, добавь покачивание крышкой |
| Сервопривод в закрытом положении жужжит и дрожит | Крышка не садится до конца, сервопривод постоянно корректирует положение | Измени угол KAPALI на несколько градусов или вызывай kapak.detach() после движения |
| ESP32 совсем не кормит | NTP ещё не синхронизировался или нет Wi-Fi | Проверь подключение в мониторе порта; код написан так, что ждёт, пока не получит время |
Автоматическая кормушка объединяет в одном реальном проекте основы вроде сервопривода, RTC, кнопок и Wi-Fi, поэтому она ценна и как школьный проект, и как устройство, которым действительно будут пользоваться дома. Подробнее о сервоприводе и RTC — в статьях сервопривод и модуль часов реального времени RTC. В приложении BlueGrays есть проекты с сервоприводом, часами на RTC, ESP32 и NTP и сигнализацией с уведомлениями в Telegram — с пошаговыми схемами подключения и кодом, так что каждую часть этой кормушки можно попробовать отдельно.
Частые вопросы
Какой сервопривод выбрать для автоматической кормушки?
Для лёгкой крышки достаточно SG90, это самый дешёвый вариант. Если крышка тяжёлая, бункер большой или корм давит на крышку, выбирай MG90S или MG996R с металлическими шестернями. Для механизмов со шнеком или вращающимся барабаном лучше подойдёт сервопривод постоянного вращения FS90R или шаговый двигатель 28BYJ-48.
Забудет ли кормушка время, если отключится электричество?
Благодаря батарейке CR2032 в модуле RTC время сохраняется, и когда питание вернётся, устройство продолжит кормить вовремя. Однако кормление, пришедшееся на время отключения, пропускается. Версия на ESP32 получает время из интернета по NTP, как только снова подключится к Wi-Fi.
Сколько кормлений в день может выполнять кормушка на Arduino?
Добавляя новые строки в массив ogunler в коде, можно задать сколько угодно кормлений. Памяти Arduino Uno с запасом хватит на десятки кормлений. На практике ограничение — суточная потребность питомца и режим кормления, который рекомендует ветеринар.
Может ли кормушка работать от пауэрбанка или батареек?
Недолго — да; самый практичный вариант — пауэрбанк с выходом 5 V. Arduino Uno вместе с LCD потребляют около 60–70 mA, поэтому пауэрбанка на 10 000 mAh хватит примерно на 3–4 дня. Некоторые пауэрбанки сами отключаются при малом токе, поэтому для долгой работы надёжнее блок питания на 5 V.
Можно ли управлять кормушкой на ESP32 не из дома?
Веб-панель из примера работает только в той же сети Wi-Fi. Для удалённого управления можно добавить в Telegram-бота обработку команд вроде /feed или использовать MQTT либо облачный сервис, например Blynk. Открывать проброс портов на роутере не рекомендуется из соображений безопасности.
Подходит ли автоматическая кормушка для влажного корма?
Бункер с крышкой на сервоприводе подходит только для сухого корма: влажный корм не высыпается, налипает на крышку и быстро портится. Для влажного корма нужны конструкции, в которых каждая порция ждёт в отдельном отсеке, а крышку отсека в нужное время открывает сервопривод; желательно ещё охлаждать корм аккумулятором холода.
Что собрать после прочтения
Все проекты
Включение и выключение светодиода кнопкой (вкл/выкл)
Нажми кнопку один раз — свет загорится, нажми ещё раз — погаснет, совсем как выключатель в твоей комнате.

Работа с сервоприводом
Рычаг маленького сервопривода по очереди поворачивается в три положения: до упора в начало, ровно на середину и до упора в конец, задерживаясь на каждой остановке на две секунды.
Настройка модуля часов DS1302 RTC
Ты запускаешь маленький модуль часов, который никогда не забывает время, даже когда Arduino выключена.

Часы на DS1302 RTC с LCD-дисплеем
Маленькие настольные часы, которые помнят время даже при отключении питания. Модуль часов DS1302 считает время благодаря своей крошечной батарейке; каждую секунду Arduino читает его и выводит время и…

Цифровые часы на ESP32 и DS1307 RTC (I2C + LCD)
В этом проекте время и дата из модуля часов реального времени (RTC) DS1307 выводятся на I2C LCD-экран 16x2. DS1307 — RTC с резервной батарейкой, который хранит время даже при выключенной ESP32. Оба модуля делят одну шину I2C (SDA/SCL), и ты узнаёшь, как управлять несколькими устройствами всего по двум сигнальным проводам. Проект даёт практические знания о протоколе I2C, работе модуля RTC и динамическом выводе данных на LCD-экран.

Точное время из интернета через NTP на ESP32
ESP32 подключается к Wi-Fi и получает точное время с точностью до миллисекунд от серверов NTP (Network Time Protocol). Благодаря функции configTzTime() автоматически применяется часовой пояс Турции (TRT, UTC+3), а в странах с летним временем переходы обрабатываются автоматически по строке POSIX TZ. Время выводится в монитор порта и на необязательный I2C LCD. configTzTime() запускает службу SNTP, которая периодически пересинхронизирует часы.

Сигнализация движения на ESP32 (PIR + зуммер + светодиод + Telegram)
Умная охранная сигнализация, которая при обнаружении движения PIR-датчиком включает зуммер и светодиод и одновременно сразу отправляет владельцу уведомление в Telegram. В ней есть 30-секундная пауза, ограничивающая частоту повторных тревог; этот механизм не проверяет срабатывания PIR и не устраняет ложные тревоги. Подходит для дома, гаража, склада или мастерской. С ESP32-CAM можно добавить уведомления с фото, а с обычной ESP32 DevKit V1 приходят текстовые.