
L9110S и Arduino: двухканальный драйвер моторов и регулировка скорости ШИМ
Как подключить драйвер моторов L9110S к Arduino? Распиновка, направление и регулировка скорости ШИМ, предел 800 mA, примеры робота-машинки и вентилятора, код для Uno, ESP32 и Pico.

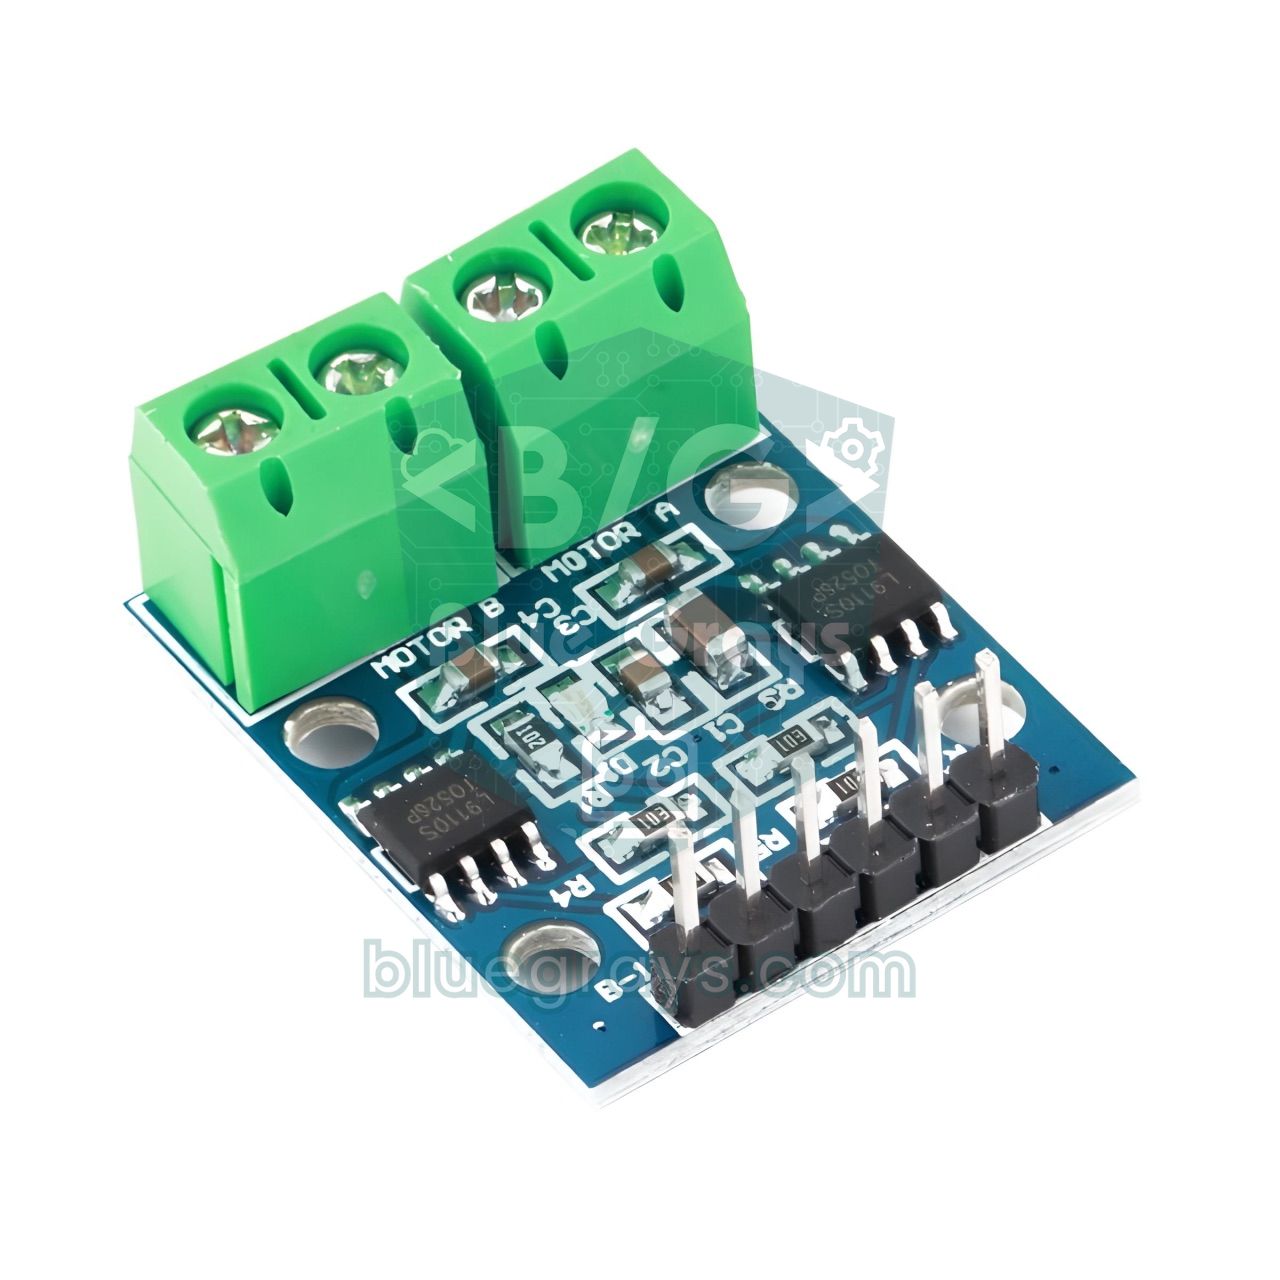
L9110S — это размером с кончик пальца и очень дешёвый двухканальный модуль драйвера моторов. С ним можно одновременно управлять и направлением, и скоростью двух небольших DC-моторов. Связка L9110S и Arduino — одно из самых практичных решений для мини-роботов-машинок на батарейках, небольших вентиляторов, игрушечных лодок и проектов с пропеллерами. На модуле стоят две микросхемы L9110S. Каждая из них питает мотор длительным током около 800 mA на канал в диапазоне 2,5–12 V.
Пин Arduino не может дать ток, достаточный для прямого запуска мотора. Пин Uno выдаёт максимум 20–40 mA, а небольшой жёлтый мотор с редуктором при старте потребляет во много раз больше. Кроме того, чтобы изменить направление вращения мотора, нужно поменять направление тока через него. В этой статье ты узнаешь распиновку L9110S, его таблицу истинности, регулировку скорости ШИМ и предел тока. А ещё напишешь код для робота-машинки на Arduino Uno, вентилятора с управлением потенциометром на ESP32 и программу на MicroPython для Raspberry Pi Pico. В последнем разделе разберёмся, когда L9110S может заменить L298N, а когда нет.
Что такое L9110S и как он работает?
Внутри L9110S находится H-мост из четырёх ключей. Ключи открываются и закрываются диагональными парами, поэтому ток идёт через мотор в одну или в другую сторону, и мотор крутится вперёд или назад. У каждого H-моста два входных пина (IA и IB) и два выходных (OA и OB). Подай HIGH на IA и LOW на IB, и мотор закрутится в одну сторону. Если поменять уровни местами, он закрутится в другую. Если подать ШИМ-сигнал на один из этих входов, изменится среднее напряжение на моторе, и так регулируется его скорость. В микросхеме есть и защитные диоды от обратных выбросов напряжения, которые мотор создаёт при остановке или смене направления. Поэтому внешний диод добавлять не нужно. Отдельного питания логики или стабилизатора на 5 V у модуля нет: напряжение на пине VCC питает и микросхемы, и моторы.
| Характеристика | Значение |
|---|---|
| Микросхема драйвера | 2 × L9110S (по одной на мотор) |
| Число каналов | 2 DC-мотора или 1 небольшой биполярный шаговый двигатель |
| Напряжение питания (VCC) | 2,5–12 V |
| Длительный ток | Около 800 mA на канал |
| Пиковый ток | Кратковременно около 1,5 A |
| Логический вход | Совместим с 3,3 V и 5 V |
| Регулировка скорости | ШИМ на входные пины (отдельного пина enable нет) |
| Защита | Встроенные диоды свободного хода |
| Размер | Около 3 × 2,5 см, несколько граммов |
Распиновка и таблица истинности L9110S
| Пин | Назначение |
|---|---|
| B-IA | Вход 1 мотора B (можно подавать ШИМ) |
| B-IB | Вход 2 мотора B (можно подавать ШИМ) |
| GND | Общая земля (минус батареи и GND микроконтроллера) |
| VCC | Питание моторов и микросхем, 2,5–12 V |
| A-IA | Вход 1 мотора A (можно подавать ШИМ) |
| A-IB | Вход 2 мотора A (можно подавать ШИМ) |
| MOTOR A / MOTOR B | Двухконтактные винтовые клеммы для подключения моторов |
| A-IA | A-IB | Мотор A |
|---|---|---|
| HIGH | LOW | Вращается вперёд |
| LOW | HIGH | Вращается назад |
| LOW | LOW | Стоит |
| HIGH | HIGH | Стоит |
| PWM | LOW | Вперёд, скорость зависит от коэффициента заполнения |
| LOW | PWM | Назад, скорость зависит от коэффициента заполнения |
«Вперёд» и «назад» здесь всего лишь названия. В какую сторону мотор крутится на самом деле, зависит от порядка подключения его проводов к клемме. Если мотор крутится не туда, не трогай код, а просто поменяй местами два его провода. У модуля нет пинов ENA/ENB, как у L298N, поэтому для регулировки скорости ШИМ подаётся на один из двух входов. Если ШИМ-пинов мало, можно держать один вход постоянно в HIGH, а на другой подавать ШИМ. Но тогда логика инвертируется: с ростом коэффициента заполнения мотор замедляется, потому что при HIGH на обоих входах мотор стоит. Поэтому самый чистый способ — выделить по два ШИМ-пина на каждый мотор.
Подключение L9110S: Arduino Uno, ESP32 и Pico
| Пин L9110S | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| A-IA | D5 | GPIO 25 | GP16 |
| A-IB | D6 | GPIO 26 | GP17 |
| B-IA | D9 | GPIO 32 | GP18 |
| B-IB | D10 | GPIO 33 | GP19 |
| VCC | Плюс батареи (напр. 4×AA, 6 V) | Плюс батареи (напр. 4×AA, 6 V) | Плюс батареи (напр. 4×AA, 6 V) |
| GND | GND (общий с минусом батареи) | GND (общий с минусом батареи) | GND (общий с минусом батареи) |
| Средний вывод потенциометра (по желанию) | A0 | GPIO 34 | GP26 |
Выбирай источник питания с напряжением, близким к номинальному напряжению твоего мотора. Для жёлтых моторов-редукторов TT и микромоторов N20 отличный вариант для старта — 4 батарейки AA (около 6 V). Два последовательно соединённых аккумулятора Li-Ion 18650 дают 7,4 V (8,4 V при полном заряде). Моторы на 6 V это выдержат, но будут сильнее греться и быстрее изнашиваться, так что максимальную скорость лучше ограничить ШИМ. Помехи от моторов почти перестанут доходить до микроконтроллера, если впаять два конденсатора. Первый — электролитический конденсатор на 100 µF на линию VCC модуля, ближе к клемме. Второй — керамический конденсатор на 100 nF между двумя выводами каждого мотора. Время работы от батарей можно оценить с помощью калькулятора времени работы от батареи. Робот с общим потреблением 450 mA на батарейках AA ёмкостью 2000 mAh проработает примерно 2000 / 450 ≈ 4,4 ч. На практике это время немного меньше.
Пошагово: робот-машинка на L9110S (Arduino Uno)
- Установи два DC-мотора с редуктором на шасси. Левый мотор подключи к клемме MOTOR A, правый — к клемме MOTOR B.
- Подключи пины A-IA и A-IB модуля к пинам D5 и D6 платы Uno, а B-IA и B-IB — к D9 и D10. Все четыре пина поддерживают ШИМ.
- Подключи плюс батарейного отсека 4×AA к пину VCC модуля, а минус — к пину GND.
- Сделай общую землю: соедини пин GND модуля с пином GND платы Uno проводом-перемычкой.
- Подай на Uno питание по USB и загрузи код ниже. При первом тесте приподними колёса над поверхностью.
- Если какой-то мотор крутится не в ту сторону, поменяй местами два его провода в клемме.

1// L9110S ile iki motorlu robot araba / Two-motor robot car with L9110S
2const int A_IA = 5;   // Sol motor girişi 1 (PWM) / left motor input 1 (PWM)
3const int A_IB = 6;   // Sol motor girişi 2 (PWM) / left motor input 2 (PWM)
4const int B_IA = 9;   // Sağ motor girişi 1 (PWM) / right motor input 1 (PWM)
5const int B_IB = 10;  // Sağ motor girişi 2 (PWM) / right motor input 2 (PWM)
6
7// hız: -255 tam geri, 0 dur, 255 tam ileri / speed: -255 full reverse, 0 stop, 255 full forward
8void setMotor(int pinIA, int pinIB, int speed) {
9  speed = constrain(speed, -255, 255);
10  if (speed > 0) {
11    analogWrite(pinIA, speed);   // ileri / forward
12    analogWrite(pinIB, 0);
13  } else if (speed < 0) {
14    analogWrite(pinIA, 0);       // geri / reverse
15    analogWrite(pinIB, -speed);
16  } else {
17    analogWrite(pinIA, 0);       // dur / stop
18    analogWrite(pinIB, 0);
19  }
20}
21
22void drive(int left, int right) {
23  setMotor(A_IA, A_IB, left);
24  setMotor(B_IA, B_IB, right);
25}
26
27void setup() {
28  pinMode(A_IA, OUTPUT);
29  pinMode(A_IB, OUTPUT);
30  pinMode(B_IA, OUTPUT);
31  pinMode(B_IB, OUTPUT);
32  drive(0, 0);
33  delay(2000);                   // tekerlekleri kaldırmak için süre / time to lift the wheels
34}
35
36void loop() {
37  for (int s = 80; s <= 200; s += 5) {   // yumuşak kalkış / soft start
38    drive(s, s);
39    delay(30);
40  }
41  delay(1500);                   // 200 hızla ileri / forward at speed 200
42  drive(0, 0);
43  delay(500);
44  drive(-160, -160);             // geri / reverse
45  delay(1000);
46  drive(0, 0);
47  delay(500);
48  drive(-150, 150);              // yerinde sola dön / spin left in place
49  delay(600);
50  drive(150, -150);              // yerinde sağa dön / spin right in place
51  delay(600);
52  drive(0, 0);
53  delay(2000);
54}| Фрагмент кода | Что делает? |
|---|---|
| setMotor(pinIA, pinIB, speed) (управление одним мотором) | В зависимости от знака скорости подаёт ШИМ на один вход и 0 на другой. Положительное значение означает вперёд, отрицательное — назад, 0 — стоп. |
| constrain(speed, -255, 255) (ограничение) | Обрезает значения, выходящие за диапазон analogWrite. |
| drive(left, right) (движение) | Управляет обоими моторами вместе. При равных значениях машинка едет прямо, при противоположных знаках разворачивается на месте. |
| цикл for (80 → 200) | Плавный старт: уменьшает бросок тока и пробуксовку колёс. |
| drive(-150, 150) (разворот влево) | Левый мотор крутится назад, правый — вперёд. Машинка разворачивается влево вокруг своей оси. |
Регулировка скорости ШИМ: коэффициент заполнения и среднее напряжение
ШИМ подаёт на мотор среднее напряжение: пин включается и выключается сотни раз в секунду. Благодаря инерции мотор воспринимает эти быстрые импульсы как среднее значение. Среднее напряжение примерно считается по формуле V_ср = V_пит × duty / 255. При питании 6 V вызов analogWrite(pin, 150) соответствует примерно 6 × 150 / 255 ≈ 3,5 V. На Arduino Uno пины D5 и D6 выдают ШИМ около 980 Hz, а пины D9 и D10 — около 490 Hz. Лёгкий писк мотора на этих частотах — это нормально. На ESP32 и Pico частоту можно выбрать любую, и для L9110S около 1 kHz — безопасное начало. На очень высоких частотах микросхема сильнее греется при каждом переключении, а на очень низких мотор крутится рывками. Подробнее — в статье Что такое ШИМ.
Предел тока: какие моторы потянет L9110S?
Главное ограничение L9110S — длительный ток около 800 mA на канал. Смотреть нужно не на ток мотора без нагрузки, а на ток при заторможенном валу (stall). Когда мотор стартует или колесо упирается в препятствие и останавливается, ток ограничивает только сопротивление обмотки, и мотор потребляет максимум. Его можно примерно оценить по закону Ома. Допустим, сопротивление обмотки по мультиметру 5 Ω, а питание 6 V. Тогда ток при заторможенном валу составит около 6 / 5 = 1,2 A. При коротком старте это не проблема. Но если машинка упрётся в стену и будет секундами стоять с заблокированными колёсами, микросхема быстро нагреется. Радиатора у модуля нет, поэтому лучше не держать подолгу длительную нагрузку выше 500 mA на канал.
| Мотор | Типичный ток | Для L9110S |
|---|---|---|
| Микромотор с редуктором N20 (6 V) | 30–100 mA без нагрузки | Отлично подходит |
| Жёлтый мотор-редуктор TT (3–6 V) | 150–250 mA без нагрузки, около 1 A при заторможенном валу | Подходит; избегай долгой блокировки |
| DC-мотор типа 130 + пропеллер | 200–500 mA | Подходит (мини-вентилятор) |
| Бесколлекторный компьютерный вентилятор на 5 V | 100–250 mA | Подходит только для одного направления |
| Мотор с металлическим редуктором на 12 V (25GA/37GA) | 2–5 A при заторможенном валу | Не подходит, нужен более мощный драйвер |
| Мотор RS-550 / 775 | От нескольких ампер до десятков ампер | Однозначно не подходит |
L9110S с ESP32: скорость и направление вентилятора потенциометром
Пины ESP32 работают на 3,3 V, и входы L9110S без проблем воспринимают этот уровень. Преобразователь уровней не нужен. В примере ниже к клемме MOTOR A подключён небольшой мотор типа 130 с пропеллером. Крайние выводы потенциометра подключены к 3V3 и GND, средний — к GPIO 34. Когда ручка в середине, вентилятор стоит. Поворачиваешь в одну сторону — дует всё сильнее, в другую — тянет воздух в обратном направлении. Небольшая мёртвая зона в середине не даёт дрожащим показаниям потенциометра постоянно дёргать мотор туда-сюда. Разницу в LEDC между ядром ESP32 для Arduino версий 2.x и 3.x код разделяет через #if. Если нужен и канал B, добавь GPIO 32 и 33 таким же образом.
1// ESP32 + L9110S: potansiyometre ile fan hızı ve yönü / fan speed and direction with a potentiometer
2const int FAN_IA = 25;      // Motor A girişi 1 / Motor A input 1
3const int FAN_IB = 26;      // Motor A girişi 2 / Motor A input 2
4const int POT_PIN = 34;     // Potansiyometre orta ucu (ADC1) / potentiometer wiper (ADC1)
5const int PWM_FREQ = 1000;  // PWM frekansı (Hz) / PWM frequency (Hz)
6const int PWM_RES = 8;      // 8 bit: 0-255 / 8 bit: 0-255
7const int DEAD_ZONE = 40;   // ortadaki ölü bölge / dead zone around the middle
8
9void pwmBegin(int pin, int channel) {
10#if ESP_ARDUINO_VERSION_MAJOR >= 3
11  (void)channel;                          // 3.x kanalı kendisi seçer / 3.x picks the channel itself
12  ledcAttach(pin, PWM_FREQ, PWM_RES);
13#else
14  ledcSetup(channel, PWM_FREQ, PWM_RES);  // 2.x: önce kanal ayarı / 2.x: set up the channel first
15  ledcAttachPin(pin, channel);
16#endif
17}
18
19void pwmSet(int pin, int channel, int duty) {
20#if ESP_ARDUINO_VERSION_MAJOR >= 3
21  (void)channel;
22  ledcWrite(pin, duty);                   // 3.x: pin numarasıyla / 3.x: by pin number
23#else
24  (void)pin;
25  ledcWrite(channel, duty);               // 2.x: kanal numarasıyla / 2.x: by channel number
26#endif
27}
28
29void setFan(int speed) {
30  speed = constrain(speed, -255, 255);
31  if (speed >= 0) {
32    pwmSet(FAN_IA, 0, speed);   // üfle / blow
33    pwmSet(FAN_IB, 1, 0);
34  } else {
35    pwmSet(FAN_IA, 0, 0);       // ters yönde em / suck in reverse
36    pwmSet(FAN_IB, 1, -speed);
37  }
38}
39
40void setup() {
41  Serial.begin(115200);
42  analogReadResolution(12);     // 0-4095
43  pwmBegin(FAN_IA, 0);
44  pwmBegin(FAN_IB, 1);
45  setFan(0);
46}
47
48void loop() {
49  int raw = analogRead(POT_PIN);
50  int speed = map(raw, 0, 4095, -255, 255);
51  if (abs(speed) < DEAD_ZONE) speed = 0;  // ortada dur / stop in the middle
52  setFan(speed);
53  Serial.printf("ADC: %d  Hiz/Speed: %d\n", raw, speed);
54  delay(50);
55}
L9110S с Raspberry Pi Pico и MicroPython
Каждый GPIO-пин Pico умеет выдавать аппаратный ШИМ, так что пины можно выбирать довольно свободно. В примере левый мотор подключён к GP16 и GP17, правый — к GP18 и GP19. Код описывает каждый мотор как класс и принимает скорость в процентах (от -100 до 100). Так не приходится возиться с диапазоном 0–65535 у duty_u16. Pico питай по USB, а моторы — от батарейного блока, подключённого к VCC модуля. Обе земли (GND) соедини. Если остановить программу в Thonny сочетанием Ctrl+C, блок KeyboardInterrupt безопасно остановит моторы. Без него ШИМ продолжит работать, и машинка может уехать со стола.
1from machine import Pin, PWM
2import time
3
4class Motor:
5    def __init__(self, pin_ia, pin_ib, freq=1000):
6        self.ia = PWM(Pin(pin_ia))       # IA girişi / IA input
7        self.ib = PWM(Pin(pin_ib))       # IB girişi / IB input
8        self.ia.freq(freq)
9        self.ib.freq(freq)
10        self.stop()
11
12    def speed(self, percent):            # -100 geri ... 100 ileri / -100 reverse ... 100 forward
13        percent = max(-100, min(100, percent))
14        duty = int(abs(percent) * 65535 // 100)
15        if percent > 0:
16            self.ia.duty_u16(duty)
17            self.ib.duty_u16(0)
18        elif percent < 0:
19            self.ia.duty_u16(0)
20            self.ib.duty_u16(duty)
21        else:
22            self.stop()
23
24    def stop(self):
25        self.ia.duty_u16(0)
26        self.ib.duty_u16(0)
27
28left = Motor(16, 17)    # A-IA = GP16, A-IB = GP17
29right = Motor(18, 19)   # B-IA = GP18, B-IB = GP19
30
31def drive(l, r, ms):
32    left.speed(l)
33    right.speed(r)
34    time.sleep_ms(ms)
35
36try:
37    while True:
38        for s in range(30, 81, 5):       # yumuşak kalkış / soft start
39            drive(s, s, 40)
40        drive(80, 80, 1500)              # ileri / forward
41        drive(0, 0, 500)
42        drive(-60, -60, 1000)            # geri / reverse
43        drive(0, 0, 500)
44        drive(-60, 60, 600)              # yerinde sola dön / spin left in place
45        drive(0, 0, 2000)
46except KeyboardInterrupt:
47    left.stop()                          # Ctrl+C ile güvenli dur / safe stop on Ctrl+C
48    right.stop()
L9110S или L298N? Что и когда выбрать?
| Характеристика | Модуль L9110S | Модуль L298N |
|---|---|---|
| Напряжение моторов | 2,5–12 V | Примерно 5–35 V |
| Ток на канал | Около 800 mA длительно | Около 2 A длительно |
| Падение напряжения на драйвере | Низкое | Около 2 V и больше |
| Регулировка скорости | ШИМ на пины IA/IB | ШИМ на пины ENA/ENB |
| Нужно управляющих пинов | 4 | 6 (4 с перемычками) |
| Встроенный стабилизатор на 5 V | Нет | Есть (при питании до 12 V) |
| Размер и вес | Очень маленький, несколько граммов | Большой, с радиатором |
| Логика 3,3 V | Совместим | Обычно работает |
Коротко: если моторы рассчитаны меньше чем на 12 V и ни один из них даже при заторможенном валу почти не превышает 1 A, лучше взять L9110S. Он меньше, легче и не теряет примерно 2 V на биполярных транзисторах, как L298N. В проектах на батарейках эта разница очень заметна. С батарейным блоком на 6 V L298N оставляет мотору около 4 V, а L9110S передаёт мотору бо́льшую часть питания, и машинка едет заметно быстрее. Зато для моторов с металлическим редуктором на 12 V, тяжёлых шасси, длительных нагрузок выше 1 A или питания выше 12 V нужен L298N или более современные драйверы на MOSFET. Подробное сравнение с альтернативами вроде TB6612FNG — в статье сравнение драйверов моторов.
Идеи проектов с L9110S
- Мини-машинка с управлением по Bluetooth: с модулем HC-05 вызывай функцию drive() в зависимости от букв, приходящих с телефона.
- Робот, объезжающий препятствия: поставь спереди HC-SR04 и собери робота, который отъезжает назад и поворачивает, если препятствие ближе 20 см. Подробности — в статье робот, объезжающий препятствия.
- Робот, следующий по линии: следуй по чёрной линии с двумя датчиками TCRT5000. С моторами N20 и L9110S получится лёгкий и юркий робот.
- Вентилятор, зависящий от температуры: плавно повышай скорость вентилятора ШИМ в зависимости от измеренной температуры. Логику найдёшь в статье управление вентилятором на Arduino.
- Танковое управление джойстиком: преобразуй оси X и Y джойстика в скорости левого и правого моторов.
- Машинка с управлением по Wi-Fi: отправляй команды направления и скорости кнопками на веб-странице, которую раздаёт ESP32.
- Мини-кран или открыватель штор: наматывай нить мотором с редуктором. В крайних точках мотор останавливает концевой выключатель.
Частые ошибки и их решения
| Симптом | Возможная причина | Решение |
|---|---|---|
| Мотор вообще не крутится | Нет общей земли или на VCC не приходит питание | Соедини GND модуля с GND платы и измерь VCC мультиметром |
| На малой скорости мотор не крутится, только гудит | Значение заполнения ниже порога трогания мотора | Подними минимальную скорость примерно до 70–100 |
| Arduino перезагружается при старте мотора | Моторы питаются от той же линии 5V, что и плата | Используй для моторов отдельную батарею и добавь на VCC конденсатор 100 µF |
| Крутится в одну сторону, а в другую нет | Один вход подключён к пину без ШИМ или провод не контачит | Подключи все четыре входа к ШИМ-пинам и проверь перемычки |
| Микросхема сильно греется | Ток мотора превышает предел 800 mA или вал заблокирован | Возьми мотор поменьше, не допускай блокировки или перейди на L298N |
| Регулировка скорости работает наоборот | На одном входе HIGH, на другом ШИМ | Поставь на постоянный вход LOW или вычитай значение заполнения из 255 |
| При включении ESP32 мотор ненадолго крутится | Выбранный пин выдаёт сигнал при старте | Используй пины, которые молчат при загрузке, например GPIO 25, 26, 32 и 33 |
L9110S — лёгкий, дешёвый и эффективный драйвер для проектов на батарейках с небольшими моторами. Если знать его пределы и подобрать подходящий мотор, он долго проработает без проблем. А при переходе на более крупные моторы ту же логику направления и ШИМ можно использовать с L298N. В приложении BlueGrays есть пошаговые схемы подключения и код для таких проектов, как машинка с управлением по Bluetooth, робот, объезжающий препятствия, и управление ШИМ потенциометром. Описанное здесь подключение L9110S легко переносится на них. С выбором шасси, колёс и батареи поможет руководство как собрать робота-машинку на Arduino.
Частые вопросы
Какой ток выдерживает L9110S?
L9110S выдаёт около 800 mA длительного тока на канал, кратковременный пик — около 1,5 A. На модуле две микросхемы, поэтому он управляет двумя моторами раздельно, и у каждого этот предел. Для долгой службы стоит держать длительный ток на мотор ниже 500–600 mA.
Можно ли управлять мотором на 12 V через L9110S?
Максимальное напряжение питания модуля — 12 V, так что теоретически небольшим мотором на 12 V управлять можно. Однако большинство моторов на 12 V при заторможенном валу потребляют намного больше 1 A, и микросхема на пределе нагревается. Для моторов на 12 V надёжнее L298N или драйвер на MOSFET.
Работает ли L9110S с ESP32 и 3,3 V?
Да. Входные пины L9110S воспринимают логический уровень 3,3 V как HIGH. Поэтому его можно подключать напрямую к ESP32, Raspberry Pi Pico и другим платам на 3,3 V. Нужно только отдельно подать питание моторов на VCC и соединить земли (GND).
Что лучше: L9110S или L298N?
Для проектов на батарейках с небольшими моторами лучше L9110S. Он меньше и легче и не теряет около 2 V, как L298N. Если ток мотора больше 1 A или нужно питание выше 12 V, выбирай L298N.
Можно ли управлять шаговым двигателем через L9110S?
Да, два H-моста модуля могут управлять двумя обмотками небольшого биполярного (4-проводного) шагового двигателя. Библиотека Stepper для Arduino работает с таким подключением. Ток обмотки не должен превышать 800 mA. Для 5-проводных униполярных моторов вроде 28BYJ-48 лучше подходит плата ULN2003.
Почему L9110S так сильно греется?
Чаще всего нагрев возникает, когда мотор потребляет ток, близкий к пределу микросхемы. Особенно это касается моторов с заклинившими колёсами или под тяжёлой нагрузкой: их ток приближается к току при заторможенном валу. Ток растёт и тогда, когда напряжение питания выше номинального напряжения мотора. Возьми мотор поменьше, ограничь максимальную скорость ШИМ или перейди на более мощный драйвер.
Что собрать после прочтения
Все проекты
Машинка на L298N с управлением по Bluetooth
Преврати телефон в пульт и управляй своей машинкой-роботом. Arduino получает команды из приложения-пульта на телефоне через Bluetooth-модуль и вращает колёса через драйвер моторов; машинка едет…

Робот, объезжающий препятствия
Как насчёт того, чтобы собрать умную машину, которая сама находит дорогу? Робот, объезжающий препятствия, постоянно осматривает всё вокруг благодаря ультразвуковому датчику спереди.

Регулировка яркости светодиода потенциометром на ESP32 (аналог → PWM)
В этом проекте яркость светодиода плавно регулируется потенциометром. Пин АЦП ESP32 читает напряжение 0–3,3V с потенциометра, затем это значение превращается в сигнал PWM (широтно-импульсная модуляция) и подаётся на светодиод. В результате при повороте потенциометра светодиод постепенно становится ярче или тусклее. В Arduino Core 3.0+ можно сразу использовать analogWrite(); на ESP32-S2/S3 разрешение АЦП фиксировано — 12 бит.

Плавное затухание светодиода с PWM на ESP32
Плавное изменение яркости светодиода от 0 до максимума и от максимума до 0. PWM управляется через analogWrite(), как в Arduino, — тот же синтаксис без проблем работает в ESP32 Arduino Core 3.0+. Достаточно определения пина, pinMode и analogWrite.

Плавное затухание светодиода с PWM на Pico (эффект дыхания)
Светодиод больше не просто мигает — он дышит! С помощью PWM (широтно-импульсной модуляции) Raspberry Pi Pico яркость светодиода медленно растёт и медленно падает, как огонёк спящего MacBook. Изучи класс machine.PWM, duty_u16() (16-битная яркость 0–65535), частоту PWM (freq(1000) — 1000 циклов вкл/выкл в секунду, мерцания не видно), циклы range() с шагом (вверх и вниз) и почти аналоговый выход с цифрового пина.

Управление сервоприводом джойстиком
Управляй двумя моторами джойстиком, как будто поворачиваешь камеру наблюдения. Наклони рычажок влево или вправо, и нижний сервопривод медленно поворачивается, наклони вверх или вниз — верхний…

Управление сервоприводом потенциометром
Когда ты поворачиваешь ручку потенциометра, рычаг сервопривода поворачивается вместе с ней: одно крайнее положение ручки — ноль градусов, другое — пол-оборота.

Работа с шаговым мотором
Мотор, который поворачивается шаг за шагом ровно настолько, насколько нужно, как стрелка часов.