
Мотор-редуктор TT с Arduino: скорость, момент, ШИМ и энкодер
Что такое DC-мотор с редуктором (жёлтый мотор TT)? Передаточное число 1:48, скорость и момент, 3–6 V, измерение тока, выравнивание скорости с ШИМ, конденсаторы от помех, энкодер, N20 и TT.

DC-мотор с редуктором — это небольшой быстроходный мотор постоянного тока, на вал которого установлен редуктор для снижения скорости и увеличения момента. Жёлтый пластиковый мотор TT, который встречается в роботах-машинках на Arduino, — самый распространённый представитель этого семейства: мотор внутри совершает тысячи оборотов в минуту, но благодаря шестерням колесо вращается всего 100–250 раз в минуту и получает достаточно усилия, чтобы легко двигать машинку. Обычно он продаётся в комплекте с резиновым колесом диаметром 65 мм и работает от 3–6 V.
В этом руководстве ты узнаешь, как передаточное число (1:48) меняет скорость и момент, какие у мотора TT напряжение, ток и обороты, как измерять потребляемый ток и выбирать подходящий драйвер мотора. Затем разберёшься, почему два мотора вращаются с разной скоростью при одинаковом значении ШИМ, и выровняешь их скорость сначала программно, а потом по измерениям с диском энкодера. Здесь также есть конденсаторы для подавления помех, код для ESP32 и Raspberry Pi Pico и сравнение с микромотором N20.

Что такое DC-мотор с редуктором и как он работает?
Обычный небольшой DC-мотор без нагрузки вращается со скоростью 8 000–10 000 об/мин, но его момент очень мал: если установить его прямо на колесо, машинка не сдвинется. Редуктор с помощью сцепленных шестерён снижает высокие обороты и в той же пропорции увеличивает момент. При передаточном числе 1:48 выходной вал делает один оборот за каждые 48 оборотов вала мотора: скорость делится на 48, а момент умножается примерно на 48 (за вычетом потерь на трение в шестернях). Мощность (момент × скорость вращения) остаётся прежней; редуктор просто обменивает скорость на усилие. Поэтому моторы с редуктором идеально подходят там, где нужно медленное, но мощное движение: для колёс, лебёдок, дверей или конвейеров.
| Характеристика | Жёлтый мотор TT (1:48, типичные значения) |
|---|---|
| Рабочее напряжение | 3–6 V DC |
| Передаточное число | 1:48 (также есть версии 1:120 и 1:220) |
| Обороты выходного вала без нагрузки | Около 90–120 об/мин при 3 V, около 200–250 об/мин при 6 V |
| Ток без нагрузки | Около 150 mA |
| Ток при заторможенном валу | Около 1,2 A при 4,5 V, около 1,5 A при 6 V |
| Момент при заторможенном валу | Около 0,4 кг·см при 3 V, около 0,8 кг·см при 6 V |
| Вал | Двусторонний пластиковый вал с двумя плоскими гранями |
| Корпус и шестерни | Пластик; около 70 × 22 × 18 мм, 30 г |
| Колесо | Диаметр около 65 мм, резиновое |
Расчёт передаточного числа, скорости и момента
Для выбора мотора или оценки скорости робота достаточно нескольких простых расчётов. Длина окружности колеса равна π × диаметр: для колеса 65 мм получаем 3,14 × 6,5 ≈ 20,4 см. Колесо, вращающееся без нагрузки со скоростью 200 об/мин при 6 V, проходит 200 × 20,4 = 4 080 см в минуту, то есть примерно 0,68 м/с; под нагрузкой это значение снижается на 20–30%. Момент 0,8 кг·см при радиусе колеса 3,25 см соответствует толкающему усилию 0,8 / 3,25 ≈ 0,25 кг; это максимум, который мотор может развить перед остановкой. Не следует надолго нагружать моторы более чем примерно на треть их момента при заторможенном валу.
| Передаточное число | Обороты выходного вала (6 V, без нагрузки) | Момент | Подходящие задачи |
|---|---|---|---|
| 1:48 | Около 200–250 об/мин | Средний | Робот-машинка, робот, следующий по линии, робот, объезжающий препятствия |
| 1:120 | Около 80–100 об/мин | Высокий | Машинка с тяжёлым грузом, медленное управляемое движение |
| 1:220 | Около 45–55 об/мин | Очень высокий | Дверь, штора, поворотный столик, солнечный трекер |
От какого напряжения работает мотор TT?
Номинальное напряжение мотора TT — 3–6 V, и в этом диапазоне скорость меняется почти пропорционально напряжению. Самый распространённый источник питания — 4 батарейки AA: новые щелочные элементы дают 6,0–6,4 V, аккумуляторы Ni-MH — 4,8–5,2 V. Два полностью заряженных Li-ion аккумулятора 18650 дают 8,4 V, что слишком много для мотора на 6 V; однако на драйверах вроде L298N падает около 2 V, поэтому до мотора доходит примерно 6 V. Если используешь более эффективный драйвер, можно ограничить максимальное значение ШИМ: чтобы получить в среднем 6 V из 8,4 V, используй не больше 255 × 6 / 8,4 ≈ 182. Подробнее о батареях — в статьях питание Arduino от батарей и ёмкость батареи в mAh.
Измерение тока, потребляемого мотором
Зная ток, можно выбрать подходящий драйвер и рассчитать время работы от батареи. Проще всего переключить мультиметр в режим измерения тока и включить его последовательно с мотором: вставь красный щуп в гнездо 10A, отсоедини провод от плюса батареи и включи мультиметр в разрыв. Сначала измерь ток, когда мотор поднят в воздух (без нагрузки), затем с роботом на полу, а в конце ненадолго придержи колесо рукой. О работе с мультиметром читай в статье как пользоваться мультиметром, а о непрерывном измерении тока с Arduino — в статье датчик тока ACS712.
| Ситуация | Типичный ток (6 V) | Что это означает? |
|---|---|---|
| Колесо в воздухе, без нагрузки | 150–170 mA | Трение шестерён и щёток; мотор исправен |
| Робот едет по ровному полу | 200–350 mA | Нормальная работа; используй это значение для расчётов батареи |
| Уклон или ковёр | 400–700 mA | Мотору тяжело; рассмотри передаточное число 1:120 или более лёгкое шасси |
| Колесо заблокировано (вал заторможен) | 1,2–1,5 A | Худший случай для драйвера и батареи; при длительной блокировке мотор нагревается |
| Момент запуска | Кратковременно до 1 A | Может вызвать просадку напряжения батареи и сброс Arduino |
По этим значениям легко оценить время работы: робот, два мотора которого на ровном полу потребляют суммарно 0,6 A, проработает от Ni-MH аккумуляторов AA ёмкостью 2 000 mAh примерно 2000 / 600 ≈ 3.3 часа. При выборе драйвера ориентируйся на ток при заторможенном валу: L9110S выдаёт около 800 mA на канал, что для моторов TT уже на грани; у TB6612FNG с постоянным током 1,2 A и пиковым 3,2 A на канал запас больше. Быстро рассчитать связь тока, напряжения и сопротивления поможет калькулятор закона Ома.
Выбор драйвера мотора и подключение

| Драйвер | Ток на канал | Падение напряжения | Примечание |
|---|---|---|---|
| L298N | 2 A | Около 1,5–2,5 V | Надёжный и распространённый; с 4×AA мотору остаётся около 4–4,5 V |
| L293D (шилд) | 0,6 A (пиковый 1,2 A) | Около 1,5–2,5 V | Устанавливается на Uno, управляет четырьмя моторами; для TT на грани |
| L9110S | 0,8 A | Низкое | Маленький и дешёвый; с трудом выдерживает ток при заторможенном валу |
| TB6612FNG | 1,2 A (пиковый 3,2 A) | Очень низкое (MOSFET) | Эффективно использует напряжение батареи, один из лучших вариантов для TT |
| Подключение | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| L298N ENA (скорость левого мотора, ШИМ) | D5 | GPIO 25 | GP15 |
| L298N IN1 / IN2 | D7 / D8 | GPIO 27 / GPIO 33 | GP14 / GP13 |
| L298N ENB (скорость правого мотора, ШИМ) | D6 | GPIO 26 | GP10 |
| L298N IN3 / IN4 | D9 / D4 | GPIO 32 / GPIO 4 | GP12 / GP11 |
| Выход левого / правого энкодера (LM393) | D2 / D3 | GPIO 34 / GPIO 35 | GP16 / GP17 |
| VCC модуля энкодера | 5V | 3V3 | 3V3(OUT) |
| GND | Минус батареи, GND L298N и Arduino соединены | Общая земля | Общая земля |
Не забудь снять перемычки ENA и ENB: если оставить их, мотор игнорирует ШИМ и всегда работает на полной скорости. Все пины L298N, а также режимы торможения и свободного выбега подробно разобраны в статье DC-мотор и L298N. Если мотор вращается не в ту сторону, проще всего поменять местами два его провода на драйвере, вместо того чтобы менять код.
Код Arduino: вперёд, назад, повороты и подстройка скорости
1// İki TT motoru L298N ile: ileri, geri, dönüş ve hız dengeleme
2// Two TT motors with an L298N: forward, reverse, turning and speed trim
3const byte ENA = 5, IN1 = 7, IN2 = 8;    // sol motor / left motor
4const byte ENB = 6, IN3 = 9, IN4 = 4;    // sağ motor / right motor
5const int MIN_PWM = 70;                  // altında motor kalkamaz / below this the motor won't start
6const float SOL_KATSAYI = 1.00;          // hızlı motoru yavaşlatmak için / to slow the faster motor
7const float SAG_KATSAYI = 0.92;
8
9void motorSur(byte en, byte inA, byte inB, int hiz, float katsayi) {   // hiz: -255..255
10  int pwm = abs(hiz) * katsayi;
11  if (pwm > 0 && pwm < MIN_PWM) pwm = MIN_PWM;    // ölü bölgeyi atla / skip the dead zone
12  digitalWrite(inA, hiz > 0 ? HIGH : LOW);
13  digitalWrite(inB, hiz < 0 ? HIGH : LOW);
14  analogWrite(en, hiz == 0 ? 0 : pwm);
15}
16
17void sur(int sol, int sag) {
18  motorSur(ENA, IN1, IN2, sol, SOL_KATSAYI);
19  motorSur(ENB, IN3, IN4, sag, SAG_KATSAYI);
20}
21
22void setup() {
23  byte pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
24  for (byte p : pinler) pinMode(p, OUTPUT);
25}
26
27void loop() {
28  sur(200, 200);    // ileri / forward
29  delay(2000);
30  sur(0, 0);        // dur / stop
31  delay(500);
32  sur(-180, -180);  // geri / reverse
33  delay(1500);
34  sur(0, 0);
35  delay(500);
36  sur(180, -180);   // yerinde sağa dön / spin right in place
37  delay(600);
38  sur(0, 0);
39  delay(1500);
40}
MIN_PWM в коде — минимальное значение ШИМ, при котором мотор преодолевает трение покоя и начинает вращаться. Пины 5 и 6 Uno выдают ШИМ с частотой около 980 Hz; ниже некоторого значения между 60 и 90 моторы TT обычно лишь гудят, но не вращаются. Найти это значение для своего мотора просто: начни с ШИМ 0, увеличивай его с шагом пять и запиши значение, при котором колесо впервые начнёт вращаться. О принципе работы ШИМ и частоте читай в статье что такое ШИМ?.
Почему два мотора вращаются с разной скоростью?
Когда на два мотора TT из одной коробки подаётся одинаковая ШИМ, ожидаешь, что робот поедет прямо, но чаще машинку уводит в сторону. Причина — производственный разброс дешёвых моторов: допуски щёток и магнитов, трение шестерён, смазка и соосность пластиковых валов у каждого немного отличаются. Указанный продавцами допуск ±10% может означать разницу скоростей двух моторов до 20%. К тому же эта разница непостоянна: она меняется при снижении напряжения батареи, нагреве мотора и смене покрытия пола. А поскольку моторы установлены зеркально, с точки зрения самих моторов один вращается вперёд, а другой назад, и у некоторых моторов скорость в двух направлениях различается.
- Пусти робота вперёд по ровному полу на 2–3 метра с одинаковой ШИМ и отметь, в какую сторону его уводит.
- Если машинку уводит вправо, левый мотор быстрее; уменьши SOL_KATSAYI до 0.95 и повтори попытку.
- Меняй коэффициент с шагом 0.01–0.02, пока машинка не поедет прямо; обычно хватает 3–5 попыток.
- Повтори ту же проверку задним ходом; если разница велика, используй отдельные коэффициенты для движения вперёд и назад.
- При изменении напряжения батареи настройка может сбиться; для постоянного решения с автоматической коррекцией переходи к описанному ниже способу с энкодерами.
Подавление помех: конденсаторы на моторе
При вращении коллекторных DC-моторов между щётками и коллектором возникают небольшие искры. Они вызывают выбросы напряжения на линии питания и электрические помехи, излучаемые в воздух. Симптомы знакомы: при работе мотора Arduino самопроизвольно перезагружается, в мониторе порта появляются мусорные символы, ультразвуковой датчик показывает бессмысленные расстояния или пропадает соединение Bluetooth. Решение — подавить помехи у источника, прямо на моторе.
- 100 nF между выводами мотора: припаяй керамический конденсатор 100 nF с маркировкой 104 между двумя выводами каждого мотора. Оставь ножки как можно короче.
- Ещё два на корпус: у моторов с металлическим корпусом конденсатор 100 nF от каждого вывода к корпусу дополнительно снижает помехи. Корпус мотора TT пластиковый, поэтому обычно достаточно одного конденсатора между выводами.
- Электролитический конденсатор на питании драйвера: поставь конденсатор 470–1 000 µF на вход питания L298N; он смягчает просадку напряжения батареи при запуске.
- Скрути провода: скрути два провода мотора между собой; излучаемые ими помехи уменьшатся.
- Раздели питание: по возможности питай Arduino и моторы от отдельных батарей и соедини GND в одной точке.
О работе конденсаторов и чтении их маркировки рассказано в статье что такое конденсатор?, а о других причинах сброса при работе мотора — в статье Arduino постоянно перезагружается.
Измерение скорости с диском энкодера
Вал мотора TT выходит с обеих сторон; на конец без колеса обычно устанавливают входящий в комплект пластиковый диск энкодера с 20 прорезями. Прорези проходят между плечами П-образного инфракрасного щелевого датчика (оптического модуля с компаратором LM393), и каждая создаёт импульс. Поскольку диск вращается с той же скоростью, что и колесо, 20 импульсов означают один оборот колеса. Если за полсекунды насчитывается 30 импульсов, колесо делает 30 / 20 = 1.5 оборота, то есть 1.5 × 120 = 180 об/мин. Умножив число оборотов на длину окружности колеса, можно получить пройденное расстояние: каждый импульс соответствует примерно 20,4 / 20 ≈ 1 см.
Код ниже измеряет скорость обоих колёс и автоматически регулирует ШИМ правого мотора, пока обе стороны не начнут давать одинаковое число импульсов. Это простой пропорциональный (P) регулятор: чем больше разница, тем сильнее коррекция. Поскольку щелевые датчики могут выдавать несколько импульсов при прохождении края, функция прерывания игнорирует импульсы с интервалом менее 2 мс. Подробнее о прерываниях — в статье прерывания Arduino.
1// 20 yarıklı enkoder diskiyle devir ölçümü ve iki motoru eşitleme
2// RPM measurement with 20-slot encoder discs and matching two motors
3const byte ENA = 5, IN1 = 7, IN2 = 8;      // sol motor / left motor
4const byte ENB = 6, IN3 = 9, IN4 = 4;      // sağ motor / right motor
5const byte ENC_SOL = 2, ENC_SAG = 3;       // LM393 yarık sensörleri / slot sensors
6const byte YARIK = 20;                     // disk başına yarık / slots per disc
7const int TEMEL_PWM = 180;                 // sol motorun sabit hızı / fixed left speed
8const float KP = 4.0;                      // oransal kazanç / proportional gain
9
10volatile unsigned int solSayac = 0, sagSayac = 0;
11volatile unsigned long solSon = 0, sagSon = 0;
12int sagPwm = TEMEL_PWM;
13unsigned long oncekiZaman = 0;
14
15void solDarbe() {
16  unsigned long t = micros();
17  if (t - solSon > 2000) {                 // 2 ms'den yakın darbeleri yok say / ignore bounces
18    solSayac++;
19    solSon = t;
20  }
21}
22
23void sagDarbe() {
24  unsigned long t = micros();
25  if (t - sagSon > 2000) {
26    sagSayac++;
27    sagSon = t;
28  }
29}
30
31void setup() {
32  Serial.begin(9600);
33  byte pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
34  for (byte p : pinler) pinMode(p, OUTPUT);
35  pinMode(ENC_SOL, INPUT);
36  pinMode(ENC_SAG, INPUT);
37  attachInterrupt(digitalPinToInterrupt(ENC_SOL), solDarbe, RISING);
38  attachInterrupt(digitalPinToInterrupt(ENC_SAG), sagDarbe, RISING);
39  digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);   // iki motor da ileri / both forward
40  digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);
41  analogWrite(ENA, TEMEL_PWM);
42  analogWrite(ENB, sagPwm);
43}
44
45void loop() {
46  if (millis() - oncekiZaman >= 500) {     // yarım saniyede bir / every half second
47    oncekiZaman = millis();
48    noInterrupts();
49    unsigned int sol = solSayac, sag = sagSayac;
50    solSayac = 0;
51    sagSayac = 0;
52    interrupts();
53
54    float solDevir = sol * 120.0 / YARIK;  // 0,5 s'deki darbe -> d/dk / pulses in 0.5 s -> rpm
55    float sagDevir = sag * 120.0 / YARIK;
56    sagPwm += (int)(KP * ((int)sol - (int)sag));    // sağ geride kaldıysa hızlandır / speed up if behind
57    sagPwm = constrain(sagPwm, 70, 255);
58    analogWrite(ENB, sagPwm);
59
60    Serial.print(F("Sol / Left: "));
61    Serial.print(solDevir, 0);
62    Serial.print(F(" d/dk  Sag / Right: "));
63    Serial.print(sagDevir, 0);
64    Serial.print(F(" d/dk  Sag PWM: "));
65    Serial.println(sagPwm);
66  }
67}
При запуске кода в мониторе порта видно, как в первые несколько секунд меняется значение ШИМ правого мотора, а затем скорости колёс сходятся. Если KP слишком велик, правый мотор то ускоряется, то замедляется; если слишком мал, коррекция идёт медленно. Для начала стоит попробовать значения от 2 до 6. Для более точного движения можно также выравнивать суммарный путь или написать полноценный PID-регулятор. Датчик энкодера работает примерно как инфракрасные датчики роботов, следующих по линии; подробнее — в статье инфракрасный датчик TCRT5000.
Управление мотором TT с ESP32
Пины ESP32 с уровнем 3,3 V без проблем управляют входами L298N и TB6612FNG, поскольку эти драйверы воспринимают всё выше 2,3 V как HIGH. Ядро ESP32 для Arduino поддерживает analogWrite; частота ШИМ по умолчанию — около 1 kHz. Питай датчики энкодеров от 3V3, чтобы на их выходах тоже было 3,3 V; GPIO 34 и 35 работают только как входы и идеально подходят для энкодеров. Благодаря Wi-Fi и Bluetooth ESP32 можно управлять роботом с телефона и показывать скорость на веб-странице.
1// ESP32: iki TT motor, enkoderle devir ölçümü / two TT motors with RPM measurement
2const int ENA = 25, IN1 = 27, IN2 = 33;      // sol motor / left motor
3const int ENB = 26, IN3 = 32, IN4 = 4;       // sağ motor / right motor
4const int ENC_SOL = 34, ENC_SAG = 35;        // yalnız giriş pinleri / input-only pins
5const int YARIK = 20;
6
7volatile uint32_t solSayac = 0, sagSayac = 0;
8portMUX_TYPE kilit = portMUX_INITIALIZER_UNLOCKED;
9
10void IRAM_ATTR solDarbe() {
11  portENTER_CRITICAL_ISR(&kilit);
12  solSayac++;
13  portEXIT_CRITICAL_ISR(&kilit);
14}
15
16void IRAM_ATTR sagDarbe() {
17  portENTER_CRITICAL_ISR(&kilit);
18  sagSayac++;
19  portEXIT_CRITICAL_ISR(&kilit);
20}
21
22void sur(int sol, int sag) {                 // -255..255
23  digitalWrite(IN1, sol > 0); digitalWrite(IN2, sol < 0);
24  digitalWrite(IN3, sag > 0); digitalWrite(IN4, sag < 0);
25  analogWrite(ENA, abs(sol));
26  analogWrite(ENB, abs(sag));
27}
28
29void setup() {
30  Serial.begin(115200);
31  int pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
32  for (int p : pinler) pinMode(p, OUTPUT);
33  pinMode(ENC_SOL, INPUT);
34  pinMode(ENC_SAG, INPUT);
35  attachInterrupt(digitalPinToInterrupt(ENC_SOL), solDarbe, RISING);
36  attachInterrupt(digitalPinToInterrupt(ENC_SAG), sagDarbe, RISING);
37  sur(180, 180);                             // ileri / forward
38}
39
40void loop() {
41  delay(1000);
42  portENTER_CRITICAL(&kilit);
43  uint32_t sol = solSayac, sag = sagSayac;
44  solSayac = 0;
45  sagSayac = 0;
46  portEXIT_CRITICAL(&kilit);
47  Serial.printf("Sol / Left: %.0f d/dk  Sag / Right: %.0f d/dk\n",
48                sol * 60.0 / YARIK, sag * 60.0 / YARIK);   // 1 s'deki darbe -> d/dk / pulses in 1 s -> rpm
49}
Мотор TT с Raspberry Pi Pico и MicroPython
Каждый GPIO Pico умеет генерировать ШИМ. В MicroPython задай объекту PWM частоту 1 kHz и установи скорость через duty_u16() в диапазоне 0–65535; 65535 означает полную скорость. Код ниже запускает левый мотор на разных скоростях и измеряет его обороты энкодером. Если хочешь питать Pico от той же батареи, что и моторы, можно соединить выход 5V L298N с пином VSYS.
1from machine import Pin, PWM
2import machine
3import time
4
5ena = PWM(Pin(15))                     # sol motor hızı / left motor speed
6ena.freq(1000)
7in1 = Pin(14, Pin.OUT)
8in2 = Pin(13, Pin.OUT)
9YARIK = 20
10sayac = 0
11
12def darbe(pin):                        # enkoder kesmesi / encoder interrupt
13    global sayac
14    sayac += 1
15
16enc = Pin(16, Pin.IN)
17enc.irq(trigger=Pin.IRQ_RISING, handler=darbe)
18
19def motor(hiz):                        # hiz: -100..100 (%)
20    in1.value(1 if hiz > 0 else 0)
21    in2.value(1 if hiz < 0 else 0)
22    ena.duty_u16(int(abs(hiz) * 65535 / 100))
23
24for hiz in (40, 60, 80, 100):
25    motor(hiz)
26    time.sleep(1)                      # hızlanmayı bekle / let it settle
27    durum = machine.disable_irq()
28    sayac = 0
29    machine.enable_irq(durum)
30    time.sleep(1)                      # 1 saniye say / count for 1 second
31    print("PWM %{}: {} d/dk".format(hiz, sayac * 60 // YARIK))
32motor(0)
Мотор TT или микромотор N20?
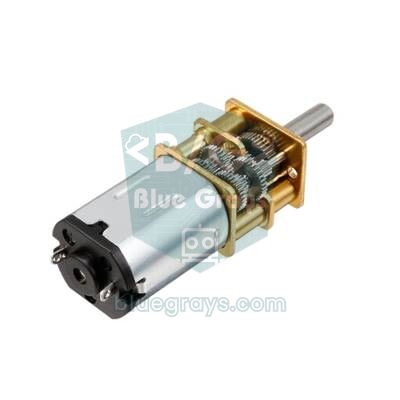
| Характеристика | Мотор TT (жёлтый) | Микромотор N20 |
|---|---|---|
| Размеры | Около 70 × 22 × 18 мм | Сечение около 12 × 10 мм, длина 25–35 мм |
| Шестерни | Пластиковые | Металлические |
| Варианты напряжения | 3–6 V | Версии на 3 V, 6 V и 12 V |
| Передаточное число | Обычно 1:48 (1:120, 1:220) | Большой выбор от 1:10 до 1:1000 |
| Вал | Пластиковый, с двумя плоскими гранями | Металлический D-образный вал 3 мм |
| Энкодер | Отдельный диск и щелевой датчик | Распространены версии с магнитным энкодером на датчиках Холла сзади |
| Цена и долговечность | Очень дешёвый, шестерни со временем изнашиваются | Дороже, точнее и долговечнее |
| Подходящие проекты | Учебные роботы, наборы роботов-машинок | Мини-сумо, быстрые роботы, следующие по линии, небольшие механизмы |
Итак, мотор TT — лучший старт для первой машинки-робота и школьных проектов: он дешёвый и легко крепится. Если нужен более компактный, точный и долговечный механизм или ты строишь робота для соревнований, предпочтительнее N20; у N20 с энкодерами измерение идёт на валу мотора, что даёт сотни импульсов на оборот колеса и гораздо более точное измерение скорости. Обзор того, какой тип мотора подходит для какой задачи, есть в статье различия DC-мотора, сервопривода и шагового двигателя.
Идеи проектов с мотором-редуктором
- Робот-машинка: собери машинку с управлением по Bluetooth на двух моторах TT, поворотном колесе и L298N; все шаги есть в статье робот-машинка на Arduino.
- Робот, следующий по линии: следуй по чёрной линии с инфракрасными датчиками; баланс скоростей моторов здесь очень важен. См. робот, следующий по линии.
- Робот, объезжающий препятствия: обнаруживай препятствия впереди с HC-SR04 и меняй направление; сборка — в статье робот, объезжающий препятствия.
- Измерительное колесо: прокатывай колесо с энкодером по полу, чтобы сделать цифровую рулетку для комнат; каждый импульс соответствует примерно 1 см.
- Автоматическая штора: открывай штору утром и закрывай вечером мотором TT 1:220; используй фоторезистор LDR для срабатывания по освещённости.
- Вращающийся стенд: сделай подставку, которая медленно поворачивает небольшой товар или модель с помощью медленного мотора.
Частые ошибки и их решения
| Симптом | Вероятная причина | Решение |
|---|---|---|
| Мотор гудит, но не вращается | ШИМ ниже порога мёртвой зоны или слабая батарея | Увеличь MIN_PWM, измерь напряжение батареи |
| Мотор всегда на полной скорости | Установлена перемычка ENA/ENB или выбран пин без ШИМ | Сними перемычку; на Uno используй пины 3, 5, 6, 9, 10, 11 |
| Машинка не едет прямо | Производственный разброс между моторами | Выровняй скорости коэффициентом или создай замкнутый контур с энкодерами |
| Arduino перезагружается при работе мотора | Пусковой ток вызывает просадку напряжения батареи, помехи от щёток | Добавь 100 nF между выводами мотора и 470 µF на входе драйвера; питай Arduino отдельно |
| Одно колесо вращается назад | Провода мотора подключены наоборот | Поменяй местами два провода этого мотора на драйвере |
| Скорость ниже ожидаемой | На L298N теряется 2 V | Используй батарею с более высоким напряжением или драйвер на MOSFET, например TB6612FNG |
| Энкодер насчитывает слишком много импульсов | Дребезг датчика на краю прорези | Введи в обработчике прерывания фильтр с мёртвым временем 2 мс, отцентрируй диск в датчике |
Мотор-редуктор TT — дешёвая, но очень полезная учебная деталь для изучения связи скорости и момента с передаточным числом, управления скоростью через ШИМ и обратной связи с энкодером. С подходящим драйвером, несколькими конденсаторами и простым кодом выравнивания скоростей робот едет прямо и надёжно. В приложении BlueGrays есть машинка с управлением по Bluetooth, робот, объезжающий препятствия, и проекты с инфракрасными датчиками с пошаговыми схемами и кодом, так что можно сразу превратить эти моторы в проект.
Частые вопросы
Что такое DC-мотор с редуктором?
Это небольшой быстроходный DC-мотор с редуктором на валу. Шестерни снижают скорость и в той же пропорции увеличивают момент; при 1:48 выходной вал делает один оборот за каждые 48 оборотов вала мотора. Благодаря этому маленький мотор легко приводит в движение робота-машинку или механизм.
От какого напряжения работает мотор TT?
Жёлтые моторы TT работают от 3–6 V, чаще всего их питают от 4 батареек AA. Скорость составляет около 90–120 об/мин при 3 V и около 200–250 об/мин при 6 V. Напряжение выше 6 V ускоряет мотор, но вызывает нагрев и быстрый износ шестерён.
Какой ток потребляет мотор TT?
Около 150 mA без нагрузки и 200–350 mA в роботе, который едет по ровному полу. При блокировке колеса ток может вырасти до 1,5 A при 6 V. Поэтому драйвер и батарею нужно выбирать по току при заторможенном валу, а питать мотор напрямую от пина Arduino нельзя никогда.
Почему два DC-мотора вращаются с разной скоростью?
У дешёвых моторов различаются щётки, магниты, трение шестерён и смазка; даже при одинаковой ШИМ скорости могут отличаться на 10–20%. Напряжение батареи и температура тоже влияют на разницу. Проблему решает программный коэффициент для более быстрого мотора либо измерение скоростей обоих колёс энкодерами с автоматической коррекцией ШИМ.
Зачем ставить конденсатор на DC-мотор?
При вращении коллекторного мотора небольшие искры на щётках создают электрические помехи. Они могут перезагружать Arduino, искажать показания датчиков и обрывать беспроводные соединения. Керамический конденсатор 100 nF, припаянный между выводами мотора, подавляет помехи у источника.
Как измерить скорость мотора диском энкодера?
Диск с прорезями на валу мотора проходит через щелевой оптический датчик, и каждая прорезь создаёт импульс. Arduino считает эти импульсы с помощью прерывания; у диска с 20 прорезями 20 импульсов соответствуют одному обороту колеса. Раздели число импульсов за одну секунду на 20 и умножь на 60, чтобы получить обороты в минуту.
Что собрать после прочтения
Все проекты
Машинка на L298N с управлением по Bluetooth
Преврати телефон в пульт и управляй своей машинкой-роботом. Arduino получает команды из приложения-пульта на телефоне через Bluetooth-модуль и вращает колёса через драйвер моторов; машинка едет…

Робот, объезжающий препятствия
Как насчёт того, чтобы собрать умную машину, которая сама находит дорогу? Робот, объезжающий препятствия, постоянно осматривает всё вокруг благодаря ультразвуковому датчику спереди.

Определение чёрной и белой поверхности с TCRT5000
С маленьким датчиком, который служит глазом роботов, едущих по линии, можно узнать, чёрный пол или белый.

Чтение отражения (приближения) с TCRT5000
С маленьким датчиком, который посылает невидимый свет и измеряет, сколько его отражается обратно, можно определить поверхность перед ним.

Управление сервоприводом джойстиком
Управляй двумя моторами джойстиком, как будто поворачиваешь камеру наблюдения. Наклони рычажок влево или вправо, и нижний сервопривод медленно поворачивается, наклони вверх или вниз — верхний…

Регулировка яркости светодиода потенциометром на ESP32 (аналог → PWM)
В этом проекте яркость светодиода плавно регулируется потенциометром. Пин АЦП ESP32 читает напряжение 0–3,3V с потенциометра, затем это значение превращается в сигнал PWM (широтно-импульсная модуляция) и подаётся на светодиод. В результате при повороте потенциометра светодиод постепенно становится ярче или тусклее. В Arduino Core 3.0+ можно сразу использовать analogWrite(); на ESP32-S2/S3 разрешение АЦП фиксировано — 12 бит.

Плавное затухание светодиода с PWM на ESP32
Плавное изменение яркости светодиода от 0 до максимума и от максимума до 0. PWM управляется через analogWrite(), как в Arduino, — тот же синтаксис без проблем работает в ESP32 Arduino Core 3.0+. Достаточно определения пина, pinMode и analogWrite.

Плавное затухание светодиода с PWM на Pico (эффект дыхания)
Светодиод больше не просто мигает — он дышит! С помощью PWM (широтно-импульсной модуляции) Raspberry Pi Pico яркость светодиода медленно растёт и медленно падает, как огонёк спящего MacBook. Изучи класс machine.PWM, duty_u16() (16-битная яркость 0–65535), частоту PWM (freq(1000) — 1000 циклов вкл/выкл в секунду, мерцания не видно), циклы range() с шагом (вверх и вниз) и почти аналоговый выход с цифрового пина.