
MPU6050 и Arduino: акселерометр, гироскоп и угол наклона
MPU6050 с Arduino: подключение, I2C-адрес, сырые значения, калибровка, угол наклона через atan2 и комплементарный фильтр, библиотека Adafruit, код для ESP32 и Pico.
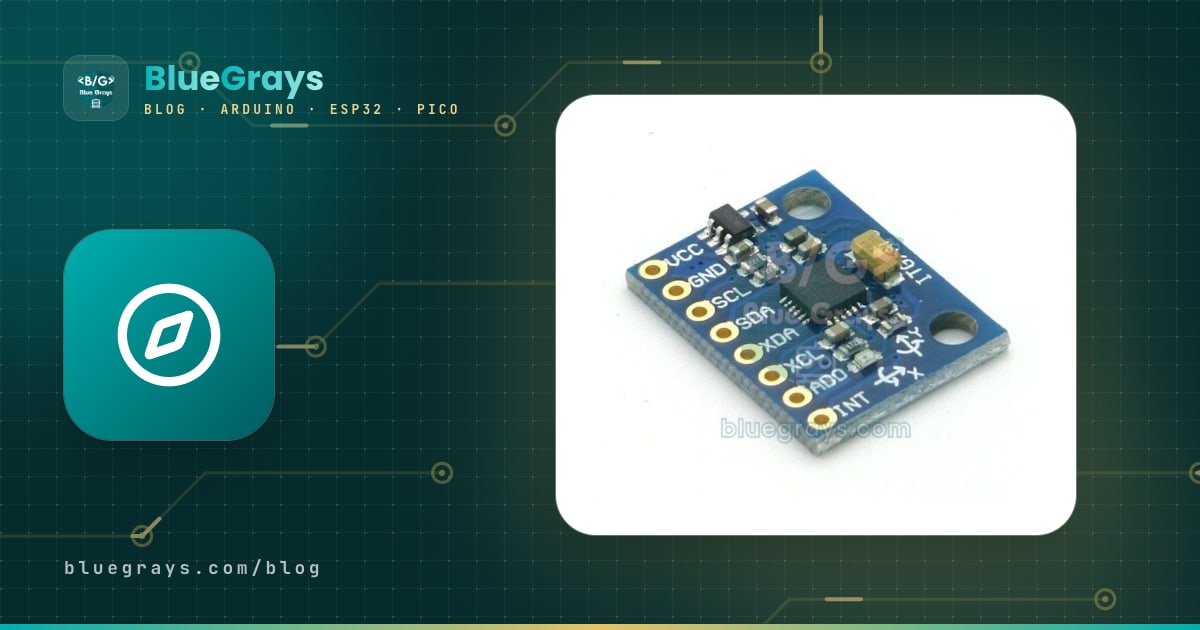
MPU6050 объединяет в одной крошечной микросхеме 3-осевой акселерометр и 3-осевой гироскоп и считается самым популярным датчиком движения в проектах на Arduino. Он измеряет, насколько наклонена плата, в какую сторону и с какой скоростью она вращается, трясут ли её и не упала ли она. На этом датчике строят балансирующих роботов, дроны, стабилизаторы камеры (подвесы, gimbal), шагомеры и игры с управлением движением. MPU6050 подключается к Arduino всего четырьмя проводами по I2C.
В этой статье шаг за шагом разберём, как работает MPU6050, что такое его оси и сырые значения, как подключить его по I2C, как читать данные с библиотекой и без неё, как провести калибровку, посчитать углы наклона через atan2 и применить комплементарный фильтр, который объединяет сильные стороны обоих датчиков. Затем соберём на ESP32 сигнализацию падения и напишем код на MicroPython для Raspberry Pi Pico.

Что такое MPU6050 и как он работает?
MPU6050 производства InvenSense (сейчас TDK) — это IMU, инерциальный измерительный модуль. Внутри находятся крошечные механические структуры из кремния (MEMS). Акселерометр измеряет, насколько смещается при ускорении маленькая масса на пружинах; поскольку он чувствует силу тяжести даже в покое, датчик, лежащий ровно на столе, показывает по оси Z около 1 g (9,81 м/с²), и по этому можно определить его наклон относительно земли. Гироскоп измеряет угловую скорость, то есть на сколько градусов в секунду поворачивается датчик, по силе Кориолиса, действующей на колеблющиеся структуры. Измерения переводятся в числа 16-битными АЦП внутри микросхемы и читаются по I2C. Ещё в микросхеме есть датчик температуры и цифровой процессор движения (DMP), который может взять на себя расчёты движения.
| Параметр | Значение |
|---|---|
| Датчики | 3-осевой акселерометр + 3-осевой гироскоп + температура |
| Диапазон акселерометра | ±2, ±4, ±8, ±16 g |
| Диапазон гироскопа | ±250, ±500, ±1000, ±2000 °/с |
| Разрешение | 16 бит (от −32768 до 32767 на каждую ось) |
| Интерфейс | I2C, до 400 kHz |
| I2C-адрес | 0x68 (AD0 на GND) или 0x69 (AD0 на 3,3 V) |
| Напряжение микросхемы | 2,375–3,46 V (плата GY-521 принимает 3,3–5 V) |
| Ток | Около 3,9 mA (5 µA во сне) |
| Дополнительно | DMP, FIFO на 1024 байта, прерывание по движению, вспомогательная шина I2C для внешнего датчика |
Оси, сырые значения и чувствительность
Стрелки на плате показывают оси X и Y; ось Z перпендикулярна плате и направлена вверх. Для каждой оси датчик выдаёт 16-битное число со знаком. Чтобы перевести это сырое число в физическую величину, его делят на чувствительность выбранного диапазона. Например, в диапазоне по умолчанию ±2 g сырое значение 16384 означает 1 g; у датчика, лежащего на столе, будет az ≈ 16384, а ax, ay ≈ 0. У гироскопа в диапазоне ±250 °/с сырое значение 131 соответствует повороту на 1 градус в секунду. Широкий диапазон позволяет измерять более резкие движения, но мелкие изменения показывает грубее, поэтому выбирай самый узкий диапазон, которого хватает для проекта.
| Настройка | Диапазон акселерометра | LSB/g | Диапазон гироскопа | LSB/(°/с) |
|---|---|---|---|---|
| 0 | ±2 g | 16384 | ±250 °/с | 131 |
| 1 | ±4 g | 8192 | ±500 °/с | 65,5 |
| 2 | ±8 g | 4096 | ±1000 °/с | 32,8 |
| 3 | ±16 g | 2048 | ±2000 °/с | 16,4 |
Микросхема измеряет и температуру: °C = сырое значение / 340 + 36.53. Это температура самой микросхемы, а не комнаты, но поскольку нулевая точка гироскопа уплывает вместе с температурой, она пригодится для продвинутых поправок.
Подключение MPU6050: Arduino Uno, ESP32 и Pico
| Пин MPU6050 | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| VCC | 5V | 3V3 | 3V3(OUT) |
| GND | GND | GND | GND |
| SCL | A5 | GPIO 22 | GP5 |
| SDA | A4 | GPIO 21 | GP4 |
| AD0 | Не подключён (адрес 0x68) | Не подключён (адрес 0x68) | Не подключён (адрес 0x68) |
| INT | D2 (по желанию) | Любой GPIO (по желанию) | Любой пин GP (по желанию) |
| XDA, XCL | Не подключаются | Не подключаются | Не подключаются |
На плате GY-521 есть стабилизатор на 3,3 V, поэтому VCC можно подключить к пину 5V на Uno. Пин AD0 на плате подтянут к GND через резистор 4,7 kΩ, так что, если оставить его неподключённым, адрес будет 0x68; если нужны два MPU6050 на одной шине, подключи AD0 одного из них к 3,3 V, и его адрес сменится на 0x69. Пин INT сообщает, что готовы новые данные или обнаружено движение; для простых проектов его можно не подключать. После подключения полезно проверить скетчем-сканером I2C, что датчик виден на шине; как это сделать, рассказано в статье I2C LCD-дисплей.
Быстрый старт с библиотекой: Adafruit MPU6050
- Открой в Arduino IDE «Менеджер библиотек» (Library Manager) и найди Adafruit MPU6050.
- Когда при установке появится вопрос о зависимостях, выбери «Установить все» (Install all), чтобы заодно установились Adafruit Unified Sensor и Adafruit BusIO.
- Подключи датчик по таблице, загрузи скетч ниже и открой монитор порта на скорости 115200 бод.
- Открой в меню «Инструменты» (Tools) «Плоттер по последовательному соединению» (Serial Plotter), чтобы смотреть на все шесть осей в виде живых графиков: при наклоне платы меняются кривые ускорения, при вращении — кривые гироскопа.
1#include <Wire.h>
2#include <Adafruit_MPU6050.h>
3#include <Adafruit_Sensor.h>
4
5Adafruit_MPU6050 mpu;
6
7void setup() {
8  Serial.begin(115200);
9  if (!mpu.begin()) {                             // varsayılan adres 0x68 / default address 0x68
10    Serial.println("MPU6050 bulunamadi / not found");
11    while (true) delay(10);
12  }
13  mpu.setAccelerometerRange(MPU6050_RANGE_4_G);   // ±4 g
14  mpu.setGyroRange(MPU6050_RANGE_500_DEG);        // ±500 °/s
15  mpu.setFilterBandwidth(MPU6050_BAND_21_HZ);     // titreşimi süz / filter out vibration
16}
17
18void loop() {
19  sensors_event_t a, g, t;
20  mpu.getEvent(&a, &g, &t);
21  Serial.print("ax:");  Serial.print(a.acceleration.x);   // m/s²
22  Serial.print(" ay:"); Serial.print(a.acceleration.y);
23  Serial.print(" az:"); Serial.print(a.acceleration.z);
24  Serial.print(" gx:"); Serial.print(g.gyro.x);           // rad/s
25  Serial.print(" gy:"); Serial.print(g.gyro.y);
26  Serial.print(" gz:"); Serial.print(g.gyro.z);
27  Serial.print(" T:");  Serial.println(t.temperature);    // °C
28  delay(100);
29}
Библиотека Adafruit сразу выдаёт результаты в физических единицах: ускорение в м/с², угловую скорость в рад/с и температуру в °C. Чтобы перевести значение гироскопа в градусы в секунду, достаточно умножить его на 57.3. Встроенный фильтр нижних частот, который выбирают через setFilterBandwidth, уменьшает шум от вибраций: 21 Hz — хорошая отправная точка для движений рукой, а если нужно ловить короткие удары, выбери 94 или 260 Hz. При запуске библиотека читает регистр идентификатора микросхемы (WHO_AM_I), и begin() возвращает false, если там не 0x68.
Чтение без библиотеки, калибровка и угол наклона
Библиотеки облегчают жизнь, но прямое чтение регистров — отличный способ понять, что происходит внутри датчика. MPU6050 запускается в спящем режиме; сначала его нужно разбудить, записав 0 в регистр 0x6B (PWR_MGMT_1). Затем читаются 14 байт, начиная с адреса 0x3B: 6 байт ускорения, 2 байта температуры и 6 байт данных гироскопа. Каждое значение занимает два байта, старший байт идёт первым. Вот основные регистры, которые используются в коде и которые стоит знать:
| Регистр | Адрес | Назначение |
|---|---|---|
| SMPLRT_DIV | 0x19 | Делитель частоты выборки |
| CONFIG | 0x1A | Встроенный фильтр нижних частот (DLPF) |
| GYRO_CONFIG | 0x1B | Диапазон гироскопа (±250 … ±2000 °/с) |
| ACCEL_CONFIG | 0x1C | Диапазон акселерометра (±2 … ±16 g) |
| ACCEL_XOUT_H | 0x3B | Адрес, с которого начинаются измерения (14 байт) |
| PWR_MGMT_1 | 0x6B | Сон и источник тактирования; запись 0 будит датчик |
| WHO_AM_I | 0x75 | Идентификатор; у оригинального MPU6050 возвращает 0x68 |
У неподвижного датчика единственная сила, которую видит акселерометр, — это сила тяжести. По тому, как она распределяется между осями, находят два угла: угол крена (roll) вокруг оси X — roll = atan2(ay, az), а угол тангажа (pitch) вокруг оси Y — pitch = atan2(−ax, √(ay² + az²)). В отличие от обычного арктангенса, atan2 даёт правильный знак во всех четырёх четвертях и не делит на ноль, когда az приближается к нулю. Например, при ay = 8192 и az = 14189 получится roll = atan2(8192, 14189) ≈ 30°. А вот поворот вокруг оси Z (рыскание, yaw) акселерометр не видит, потому что он не меняет распределение силы тяжести между осями.
У обоих датчиков есть слабое место. Акселерометр точен на длинной дистанции, но сильно шумит при движении и вибрации, потому что поверх силы тяжести измеряет и ускорение самого движения. Гироскоп плавный на коротком отрезке, но чтобы получить угол, угловую скорость суммируют во времени (angle += rate × dt), и даже небольшое смещение накапливается и потихоньку уводит угол. Комплементарный фильтр объединяет их: angle = 0.98 × (angle + gyro × dt) + 0.02 × угол акселерометра. На коротком отрезке он доверяет гироскопу, на длинном — акселерометру. При 100 Hz (dt = 0.01 с) эти коэффициенты дают постоянную времени около половины секунды: τ = 0.98 × 0.01 / 0.02 = 0.49 с.
Калибровка важна не меньше фильтра. Даже совершенно неподвижный гироскоп может показывать постоянное смещение в несколько °/с; если его не убрать, рассчитанный угол за считаные секунды уплывёт на десятки градусов. Скетч ниже при запуске, пока датчик неподвижен, усредняет 500 показаний и потом вычитает это значение из каждого следующего. Положи плату на ровную поверхность и не трогай её во время калибровки, а затем смотри на кривые roll, pitch и yaw в плоттере.
1#include <Wire.h>
2
3const int MPU_ADDR = 0x68;           // AD0 GND'de ya da boşta / AD0 to GND or floating
4const float GYRO_LSB = 131.0;        // ±250 °/s aralığında 1 °/s / 1 °/s at the ±250 °/s range
5const float ALPHA = 0.98;            // tamamlayıcı filtre katsayısı / complementary filter weight
6
7int16_t ax, ay, az, tempRaw, gx, gy, gz;
8float gxOff = 0, gyOff = 0, gzOff = 0;   // jiroskop sapmaları / gyro offsets
9float roll = 0, pitch = 0, yaw = 0;
10unsigned long lastMicros;
11
12void writeReg(uint8_t reg, uint8_t val) {
13  Wire.beginTransmission(MPU_ADDR);
14  Wire.write(reg);
15  Wire.write(val);
16  Wire.endTransmission();
17}
18
19int16_t read16() {
20  uint8_t hi = Wire.read();          // önce yüksek bayt / high byte first
21  uint8_t lo = Wire.read();
22  return (int16_t)(((uint16_t)hi << 8) | lo);
23}
24
25void readMPU() {
26  Wire.beginTransmission(MPU_ADDR);
27  Wire.write(0x3B);                  // ACCEL_XOUT_H
28  Wire.endTransmission(false);       // hattı bırakma, tekrar başlat / repeated start
29  Wire.requestFrom(MPU_ADDR, 14);    // ivme 6 + sıcaklık 2 + jiroskop 6 bayt / accel 6 + temp 2 + gyro 6 bytes
30  ax = read16(); ay = read16(); az = read16();
31  tempRaw = read16();
32  gx = read16(); gy = read16(); gz = read16();
33}
34
35void calibrateGyro() {
36  const int N = 500;
37  long sx = 0, sy = 0, sz = 0;
38  for (int i = 0; i < N; i++) {
39    readMPU();
40    sx += gx; sy += gy; sz += gz;
41    delay(3);
42  }
43  gxOff = sx / (float)N;
44  gyOff = sy / (float)N;
45  gzOff = sz / (float)N;
46}
47
48void setup() {
49  Serial.begin(115200);
50  Wire.begin();
51  Wire.setClock(400000);             // 400 kHz hızlı mod / 400 kHz fast mode
52  writeReg(0x6B, 0x00);              // PWR_MGMT_1: uykudan uyandır / wake up
53  writeReg(0x1A, 0x03);              // CONFIG: alçak geçiren filtre ~44 Hz / low-pass ~44 Hz
54  writeReg(0x1B, 0x00);              // GYRO_CONFIG: ±250 °/s
55  writeReg(0x1C, 0x00);              // ACCEL_CONFIG: ±2 g
56  delay(100);
57  Serial.println("Kalibrasyon: sensoru oynatma / calibrating: keep still");
58  calibrateGyro();
59  readMPU();
60  roll  = atan2(ay, az) * RAD_TO_DEG;                                    // başlangıç açıları / initial angles
61  pitch = atan2(-ax, sqrt((float)ay * ay + (float)az * az)) * RAD_TO_DEG;
62  lastMicros = micros();
63}
64
65void loop() {
66  readMPU();
67  unsigned long now = micros();
68  float dt = (now - lastMicros) / 1000000.0;   // saniye / seconds
69  lastMicros = now;
70
71  float accRoll  = atan2(ay, az) * RAD_TO_DEG;                           // ivmeölçerden açı / angle from accelerometer
72  float accPitch = atan2(-ax, sqrt((float)ay * ay + (float)az * az)) * RAD_TO_DEG;
73  float gxRate = (gx - gxOff) / GYRO_LSB;      // °/s
74  float gyRate = (gy - gyOff) / GYRO_LSB;
75  float gzRate = (gz - gzOff) / GYRO_LSB;
76
77  roll  = ALPHA * (roll  + gxRate * dt) + (1 - ALPHA) * accRoll;        // tamamlayıcı filtre / complementary filter
78  pitch = ALPHA * (pitch + gyRate * dt) + (1 - ALPHA) * accPitch;
79  yaw  += gzRate * dt;                         // yalnız jiroskop: zamanla kayar / gyro only: drifts over time
80
81  Serial.print("roll:");   Serial.print(roll, 1);
82  Serial.print(" pitch:"); Serial.print(pitch, 1);
83  Serial.print(" yaw:");   Serial.println(yaw, 1);
84  delay(10);                                   // yaklaşık 100 Hz / about 100 Hz
85}| Строка кода | Что делает |
|---|---|
| writeReg(0x6B, 0x00) | Выводит датчик из спящего режима |
| writeReg(0x1A, 0x03) | Включает встроенный фильтр примерно на 44 Hz |
| Wire.requestFrom(MPU_ADDR, 14) | Читает ускорение, температуру и данные гироскопа за один раз |
| calibrateGyro() | Находит смещение гироскопа, усредняя 500 показаний |
| atan2(ay, az) * RAD_TO_DEG | Считает по акселерометру угол крена в градусах |
| ALPHA * (...) + (1 - ALPHA) * ... | Комплементарный фильтр: объединяет гироскоп и акселерометр |
| yaw += gzRate * dt | Считает рыскание только по гироскопу, чтобы было видно, как оно уплывает со временем |
MPU6050 и ESP32: сигнализация падения
На ESP32 подключение такое же, как на Uno, только пины I2C — GPIO 21 (SDA) и GPIO 22 (SCL), а модуль питается от 3V3. Все скетчи выше работают на ESP32 без изменений; при желании пины можно задать явно через Wire.begin(21, 22). Пример ниже — детектор падения. В свободном падении акселерометр показывает почти 0 g, потому что корпус датчика и масса внутри него падают вместе; следующий за этим удар даёт пик в несколько g. Если скетч видит свободное падение длительностью не меньше 100 мс, а в течение полсекунды после него — удар сильнее 2,5 g, он на одну секунду включает активный зуммер на GPIO 25. Свободное падение длительностью 100 мс соответствует высоте около 5 см (h = ½ × g × t²).
1#include <Wire.h>
2#include <Adafruit_MPU6050.h>
3#include <Adafruit_Sensor.h>
4
5Adafruit_MPU6050 mpu;
6const int BUZZER_PIN = 25;           // aktif buzzer / active buzzer
7const float FREE_FALL_G = 0.4;       // serbest düşüş eşiği / free-fall threshold
8const float IMPACT_G = 2.5;          // darbe eşiği / impact threshold
9unsigned long fallStart = 0, fallEnd = 0;
10
11void setup() {
12  Serial.begin(115200);
13  pinMode(BUZZER_PIN, OUTPUT);
14  Wire.begin(21, 22);                // SDA, SCL
15  if (!mpu.begin(0x68, &Wire)) {
16    Serial.println("MPU6050 bulunamadi / not found");
17    while (true) delay(10);
18  }
19  mpu.setAccelerometerRange(MPU6050_RANGE_8_G);   // darbeler için geniş aralık / wide range for impacts
20  mpu.setFilterBandwidth(MPU6050_BAND_94_HZ);     // kısa darbeleri kaçırma / keep short peaks
21}
22
23void loop() {
24  sensors_event_t a, g, t;
25  mpu.getEvent(&a, &g, &t);
26  float x = a.acceleration.x, y = a.acceleration.y, z = a.acceleration.z;
27  float total = sqrt(x * x + y * y + z * z) / SENSORS_GRAVITY_STANDARD;   // toplam ivme, g / total acceleration in g
28  unsigned long now = millis();
29
30  if (total < FREE_FALL_G) {
31    if (fallStart == 0) fallStart = now;             // düşüş başladı / fall started
32  } else if (fallStart != 0) {
33    if (now - fallStart > 100) fallEnd = now;        // en az 100 ms süren düşüş / fall of at least 100 ms
34    fallStart = 0;
35  }
36
37  if (fallEnd != 0 && now - fallEnd < 500 && total > IMPACT_G) {   // düşüşten sonra 0,5 s içinde darbe / impact within 0.5 s
38    Serial.println("DUSME ALGILANDI / FALL DETECTED");
39    digitalWrite(BUZZER_PIN, HIGH);
40    delay(1000);
41    digitalWrite(BUZZER_PIN, LOW);
42    fallEnd = 0;
43  }
44  if (fallEnd != 0 && now - fallEnd >= 500) fallEnd = 0;   // darbe gelmedi, sıfırla / no impact, reset
45  delay(5);
46}
Дальше можно подключить Wi-Fi на ESP32 и, например, отправлять уведомление в Telegram на телефон, если упадёт пожилой родственник, или показывать углы на веб-странице в реальном времени. Пороги подбирай по своим тестам: коробка, упавшая со стола, и датчик на запястье дают разные пики. Как выбрать и подключить зуммер, читай в статье Что такое зуммер?.
MPU6050 и Raspberry Pi Pico (MicroPython)
На Pico дополнительная библиотека не нужна: встроенный класс I2C в MicroPython умеет читать регистры напрямую. Подключи датчик к шине I2C0: SDA на GP4, SCL на GP5. С помощью struct.unpack 14 байт превращаются в семь 16-битных чисел со знаком; «>» означает big-endian (старший байт первым), а «h» — 16-битное число со знаком. Сначала код печатает найденные I2C-адреса; если в списке нет 0x68, проверь подключение. Для простоты калибровку мы не добавляли; при необходимости метод усреднения из скетча для Arduino применяется точно так же.
1from machine import Pin, I2C
2import math, struct, time
3
4MPU = 0x68
5i2c = I2C(0, sda=Pin(4), scl=Pin(5), freq=400000)
6print("Bulunan adresler / found addresses:", [hex(a) for a in i2c.scan()])
7
8i2c.writeto_mem(MPU, 0x6B, b"\x00")     # uykudan uyandır / wake up
9i2c.writeto_mem(MPU, 0x1A, b"\x03")     # alçak geçiren filtre ~44 Hz / low-pass ~44 Hz
10i2c.writeto_mem(MPU, 0x1B, b"\x00")     # jiroskop ±250 °/s / gyro ±250 °/s
11i2c.writeto_mem(MPU, 0x1C, b"\x00")     # ivmeölçer ±2 g / accelerometer ±2 g
12roll = pitch = 0.0
13last = time.ticks_us()
14
15while True:
16    data = i2c.readfrom_mem(MPU, 0x3B, 14)
17    ax, ay, az, t, gx, gy, gz = struct.unpack(">hhhhhhh", data)   # büyük endian, işaretli / big-endian, signed
18    now = time.ticks_us()
19    dt = time.ticks_diff(now, last) / 1000000
20    last = now
21    acc_roll = math.degrees(math.atan2(ay, az))
22    acc_pitch = math.degrees(math.atan2(-ax, math.sqrt(ay * ay + az * az)))
23    roll = 0.98 * (roll + gx / 131 * dt) + 0.02 * acc_roll        # tamamlayıcı filtre / complementary filter
24    pitch = 0.98 * (pitch + gy / 131 * dt) + 0.02 * acc_pitch
25    temp = t / 340 + 36.53                                        # °C
26    print("roll {:.1f}  pitch {:.1f}  T {:.1f}".format(roll, pitch, temp))
27    time.sleep_ms(10)
Идеи проектов с MPU6050
- Электронный уровень: показывай углы крена и тангажа на OLED-дисплее с движущимся пузырьком.
- Сервопривод с управлением движением: наклоняешь датчик в руке, и сервопривод поворачивается на тот же угол; идеально для руки робота или поворотной головки камеры.
- Игра с управлением наклоном: играй в Pong или лабиринт, наклоняя плату вместо джойстика.
- Балансирующий робот: обрабатывай угол тангажа ПИД-регулятором и удерживай робота в вертикальном положении с помощью DC-моторов на драйвере L298N.
- Шагомер: считай шаги по регулярным пикам полного ускорения.
- Регистратор вибраций: измеряй тряску станка или стиральной машины и подавай сигнал, когда превышен порог.
Частые ошибки и как их исправить
| Симптом | Вероятная причина | Решение |
|---|---|---|
| begin() возвращает false («MPU6050 not found») | Ошибка в подключении, неверный адрес или микросхема-клон | Найди адрес сканером I2C; если WHO_AM_I не 0x68 (например, 0x70), используй код без библиотеки |
| Все значения равны 0 | Датчик в спящем режиме | Запиши 0 в регистр 0x6B |
| Значения равны -1 или замирают | Плохой контакт, слишком длинная шина I2C | Укороти провода, припаяй пины |
| Угол уплывает в покое | Не убрано смещение гироскопа | Откалибруй датчик при запуске, пока он неподвижен |
| Угол скачет при движении | Используется только акселерометр | Добавь комплементарный фильтр |
| Рыскание постоянно уплывает | У MPU6050 нет компаса | Добавь магнитометр, например QMC5883L, или возьми 9-осевой датчик |
| Крен считается неверно, когда тангаж близок к ±90° | Сингулярность углов Эйлера | Избегай этой области или используй кватернионы из DMP |
Несмотря на низкую цену, MPU6050 открывает дверь в мир измерения движения: сначала познакомься с сырыми значениями, затем посчитай углы и в конце сгладь их фильтром. Другие I2C-датчики и их применение смотри в руководстве по датчикам Arduino. В приложении BlueGrays есть проекты с управлением сервоприводом, I2C-дисплеем, джойстиком и роботами, с пошаговыми схемами и кодом, которые можно объединить с MPU6050.
Частые вопросы
Для чего используют MPU6050?
MPU6050 измеряет наклон предмета, скорость его вращения и ускорение. Его используют в балансирующих роботах, дронах и подвесах для камер, шагомерах, для обнаружения падений и ударов, а также в играх с управлением движением.
Какой адрес у MPU6050: 0x68 или 0x69?
Адрес 0x68, если пин AD0 не подключён или соединён с GND, и 0x69, если он подключён к 3,3 V. На плате GY-521 AD0 подтянут к GND через резистор, поэтому адрес по умолчанию 0x68. Чтобы знать наверняка, запусти скетч-сканер I2C.
Работает ли MPU6050 от 5 V?
Сама микросхема MPU6050 работает максимум от 3,46 V, но благодаря стабилизатору на плате GY-521 на пин VCC можно подавать 5 V. Линии I2C остаются на уровне 3,3 V, и Arduino Uno читает их без проблем. На голые платы без стабилизатора 5 V подавать нельзя.
Как посчитать углы с помощью MPU6050?
Когда датчик неподвижен, углы получают из акселерометра: roll = atan2(ay, az) и pitch = atan2(−ax, √(ay² + az²)). Чтобы результат был точным и при движении, угловую скорость гироскопа интегрируют во времени и объединяют с углом акселерометра комплементарным фильтром или фильтром Калмана.
Может ли MPU6050 измерять рыскание (yaw)?
На коротких отрезках — да: рыскание можно посчитать, интегрируя угловую скорость по оси Z. Но поскольку у MPU6050 нет магнитометра, рыскание со временем уплывает, а абсолютное направление (на север) датчик знать не может. Для стабильного курса нужен датчик-компас, например QMC5883L, или 9-осевой IMU.
Чем MPU6050 отличается от MPU9250?
MPU6050 — 6-осевой датчик с акселерометром и гироскопом. В MPU9250 добавлен 3-осевой магнитометр, поэтому он 9-осевой и может измерять рыскание без дрейфа; кроме того, он поддерживает SPI. MPU9250 снят с производства, поэтому для новых проектов предпочитают его преемников, например ICM-20948.
Что собрать после прочтения
Все проекты
Работа с сервоприводом
Рычаг маленького сервопривода по очереди поворачивается в три положения: до упора в начало, ровно на середину и до упора в конец, задерживаясь на каждой остановке на две секунды. Arduino сообщает мото

Управление сервоприводом джойстиком
Управляй двумя моторами джойстиком, как будто поворачиваешь камеру наблюдения. Наклони рычажок влево или вправо, и нижний сервопривод медленно поворачивается, наклони вверх или вниз — верхний сервопри

Сервопривод на ESP32 (управление потенциометром)
В этом проекте сервопривод SG90 управляется потенциометром. Угол сервопривода задаётся сопоставлением аналогового значения потенциометра с диапазоном 0–180 градусов. Библиотека ESP32Servo формирует сигналы сервопривода на подходящих выходных пинах GPIO у ESP32; этот проект использует GPIO 18. Это базовый способ управления для роборук, подвесов камер и механизмов автоматических дверей.

Игра в пинг-понг — SSD1306
Мяч, две ракетки и ты: на маленьком OLED-экране ты играешь в настольный теннис — одну из самых первых видеоигр. Две кнопки двигают твою ракетку справа вверх и вниз, а левой ракеткой управляет компьюте

LCD-экран с I2C
Дай своему Arduino собственный экран и заставь его написать первое сообщение. Двухстрочный LCD-экран подключается всего несколькими проводами; в верхней строке появляется приветствие, затем второе соо

I2C LCD-дисплей (16x2) на ESP32
В этом проекте символьный LCD-экран 16x2 подключается к ESP32 по протоколу I2C и выводит текст. Благодаря I2C экраном можно управлять всего двумя пинами данных (SDA и SCL), не тратя 6+ пинов, как при классическом параллельном подключении. Код печатает постоянное сообщение в первой строке и счётчик, растущий каждую секунду, во второй. Кроме того, при запуске работает сканер I2C, который выводит адрес дисплея в монитор порта.

Робот, объезжающий препятствия
Как насчёт того, чтобы собрать умную машину, которая сама находит дорогу? Робот, объезжающий препятствия, постоянно осматривает всё вокруг благодаря ультразвуковому датчику спереди. Встретив препятств