
Сервопривод на 360 градусов (FS90R): скорость и направление с Arduino
Как работает сервопривод FS90R на 360 градусов? Остановка через write(90), управление скоростью и направлением, подстройка остановки, привод колеса робота и код PWM для ESP32 и Pico.
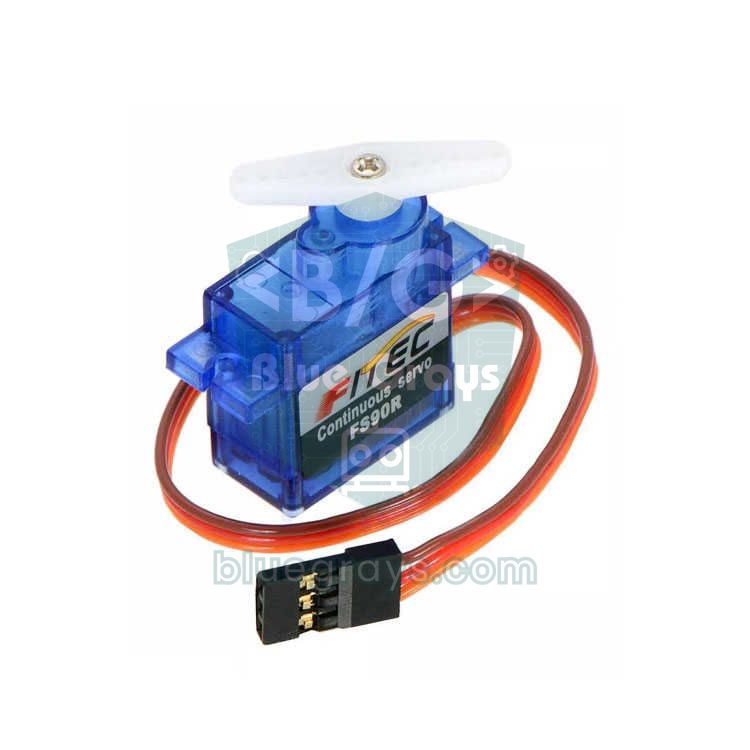
Сервопривод на 360 градусов хоть и называется сервоприводом, на деле представляет собой небольшой мотор с редуктором, который непрерывно вращается, а не поворачивается на заданный угол и останавливается. Самый известный вариант — FS90R от FEETECH: у него те же размеры и те же три провода, что у SG90, но подаваемый сигнал задаёт скорость и направление вращения, а не угол. Он подключается прямо к пину Arduino без драйвера мотора, поэтому очень удобен для колёс маленьких роботов, поворотных столиков и устройств вроде кормушек для питомцев.
В этом руководстве ты узнаешь, чем устройство FS90R отличается от обычного сервопривода, почему команда write(90) останавливает мотор, как задавать скорость и направление длительностью импульса и как с помощью подстроечного резистора остановки устранить медленное вращение вместо остановки. Затем попробуешь управлять маленьким роботом на двух FS90R, регулировать скорость потенциометром и повторить то же на ESP32 и Raspberry Pi Pico. В конце разберём, почему этот сервопривод не позволяет управлять положением и что выбрать для такой задачи.
Что такое сервопривод на 360 градусов и чем он отличается от обычного?
В обычном сервоприводе есть небольшой DC-мотор, редуктор, схема управления и потенциометр, связанный с выходным валом. Схема управления сравнивает угол, заданный входным импульсом, с фактическим углом, считанным с потенциометра, и вращает мотор, пока разница не станет нулевой; когда вал достигает цели, мотор останавливается. В сервоприводе непрерывного вращения эта обратная связь разорвана: потенциометр отсоединён от вала и зафиксирован в среднем положении, а механический упор в шестернях удалён. Схема по-прежнему вычисляет «разницу между заданным и фактическим положением», но фактическое положение для неё не меняется, поэтому разница не исчезает. В результате чем больше разница, тем быстрее вращается мотор, а знак разницы определяет направление.
| Характеристика | SG90 (сервопривод на 180°) | FS90R (непрерывное вращение на 360°) |
|---|---|---|
| Что задаёт сигнал? | Угол вала (0–180°) | Скорость и направление вращения |
| Импульс 1500 мкс | Поворачивается в среднее положение (90°) и удерживает его | Останавливается |
| 1000 мкс / 2000 мкс | Поворачивается в одно или другое крайнее положение | Полная скорость в одну или другую сторону |
| Внутренняя обратная связь | Потенциометр связан с валом | Нет; потенциометр задаёт только точку остановки |
| Механический упор | Есть | Нет, вращается неограниченно |
| Удержание положения | Сохраняет угол под нагрузкой | Невозможно; не знает, где остановился |
| Типичное применение | Манипуляторы, крышки, рулевое управление | Колёса, поворотные столики, шнековые дозаторы |
Характеристики FS90R
| Характеристика | Значение |
|---|---|
| Рабочее напряжение | 4,8–6 V |
| Скорость без нагрузки | Около 100–110 об/мин при 4,8 V, около 130 об/мин при 6 V |
| Момент при заторможенном валу | Около 1,3 кг·см при 4,8 V, около 1,5 кг·см при 6 V |
| Ток | 100–130 mA без нагрузки, до 800 mA при 6 V с заторможенным валом |
| Управляющий сигнал | PWM 50 Hz; остановка при 1500 мкс, рабочий диапазон около 900–2100 мкс |
| Уровень сигнала | Работает с сигналами 5 V и 3,3 V |
| Направление | Больше 1500 мкс — в одну сторону, меньше — в другую (со стороны выходного вала: больше 1500 мкс — против часовой стрелки) |
| Вес и размеры | 9 г, около 23 × 12 × 22 мм (такой же корпус, как у SG90) |
| Провода | Коричневый — GND, красный — VCC, оранжевый — сигнал |
Подключение FS90R: Arduino Uno, ESP32 и Pico
| Провод сервопривода | Назначение | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|---|
| Коричневый | GND | GND | GND | GND |
| Красный | Питание 4,8–6 V | 5V (один сервопривод) или внешние 5 V | VIN / 5V или внешние 5 V | VBUS (5 V) или внешние 5 V |
| Оранжевый | Сигнал PWM | D9 | GPIO 18 | GP15 |
Пина 5V на Uno хватает для одного FS90R без нагрузки. Когда колесо сервопривода касается пола или два сервопривода запускаются одновременно, ток подскакивает до нескольких сотен миллиампер; напряжение USB проседает, Arduino может перезагрузиться, а сервоприводы — дёргаться. Поэтому в роботе питай сервоприводы от отдельного источника 5 V (4 аккумулятора NiMH, стабилизатор на 5 V или подходящий источник питания), обязательно соединяй GND питания сервоприводов с GND Arduino и добавь конденсатор 470 µF рядом с проводами сервоприводов. Сигнала 3,3 V от ESP32 и Pico достаточно для FS90R; сам сервопривод всё равно нужно питать от 5 V, а не от пина 3.3V.
write(90) = остановка: как длительность импульса задаёт скорость?
Управляющий сигнал сервопривода — импульс, который подаётся 50 раз в секунду (каждые 20 мс), и значение имеет его длительность. Для FS90R 1500 мкс означает «стоп». При увеличении длительности относительно 1500 мкс сервопривод ускоряется в одном направлении, при уменьшении — в другом; полной скорости он достигает примерно при 1000 мкс и 2000 мкс, а за этими пределами скорость почти не растёт. Поэтому write(90) в библиотеке Servo для Arduino означает остановку, а write(0) и write(180) — полную скорость в каждом из направлений. Но есть нюанс: по умолчанию библиотека переводит значения 0–180 в диапазон 544–2400 мкс, поэтому write(90) на самом деле выдаёт 1472 мкс. Этой разницы может хватить, чтобы сервопривод медленно вращался даже при write(90). Решение — сузить диапазон через attach(9, 1000, 2000) или напрямую использовать writeMicroseconds(1500).
| Импульс | Аналог Servo.write (при attach(pin, 1000, 2000)) | Поведение FS90R |
|---|---|---|
| 1000 мкс | write(0) | Полная скорость, по часовой стрелке |
| 1300 мкс | write(54) | Средняя скорость, по часовой стрелке |
| 1461 мкс | write(83) | Очень медленно, по часовой стрелке |
| 1500 мкс | write(90) | Остановка (если подстроечный резистор настроен правильно) |
| 1538 мкс | write(97) | Очень медленно, против часовой стрелки |
| 1700 мкс | write(126) | Средняя скорость, против часовой стрелки |
| 2000 мкс | write(180) | Полная скорость, против часовой стрелки |
Первый скетч: вперёд, стоп, назад
1// FS90R ilk test: ileri, dur, geri / FS90R first test: forward, stop, backward
2#include <Servo.h>
3
4Servo teker;                         // sürekli dönüş servosu / continuous rotation servo
5
6void setup() {
7  teker.attach(9, 1000, 2000);       // write(0..180) artık 1000..2000 µs üretir / write(0..180) now outputs 1000..2000 µs
8}
9
10void loop() {
11  teker.write(180);                  // tam hız bir yöne / full speed one way
12  delay(2000);
13  teker.write(90);                   // 1500 µs: dur / 1500 µs: stop
14  delay(1000);
15  teker.write(0);                    // tam hız ters yöne / full speed the other way
16  delay(2000);
17  teker.write(110);                  // yavaş / slow
18  delay(2000);
19  teker.writeMicroseconds(1500);     // durmanın en kesin yolu / the most precise way to stop
20  delay(1000);
21}
Скетч подключает сервопривод к D9 и с помощью attach(9, 1000, 2000) переводит шкалу write() в диапазон, который действительно использует FS90R, поэтому write(90) точно соответствует 1500 мкс. Скорость зависит от импульса нелинейно: около 1500 мкс есть мёртвая зона шириной в несколько десятков микросекунд, в которой сервопривод не движется; в пределах 1500 ± 300 мкс скорость быстро растёт, а ближе к краям остаётся почти постоянной. Для медленного и точного движения держи значения близкими к 1500 мкс. Общий принцип длительности импульса разобран в статье «Что такое PWM», а управление углом обычных сервоприводов — в статье «Что такое сервопривод».
Настройка подстроечного резистора остановки (центра)
- Загрузи приведённый ниже калибровочный скетч; сервопривод получает сигнал 1500 мкс и в норме должен остановиться.
- Если сервопривод медленно вращается, найди маленькое отверстие сбоку корпуса рядом с выходом кабеля; внутри находится подстроечный резистор, задающий точку остановки.
- Немного поверни подстроечный резистор маленькой плоской или крестовой отвёрткой; если сервопривод замедляется, направление верное.
- Продолжай поворачивать понемногу, пока сервопривод полностью не остановится и не исчезнет даже слабый гул. Подстроечный резистор очень чувствительный; даже четверть оборота — слишком много.
- Если не хочется трогать подстроечный резистор, отправляй + и - из монитора порта, чтобы найти длительность импульса, при которой сервопривод останавливается, и используй это значение вместо 1500 в коде.
1// Durma noktası ayarı: Serial Monitor'den µs değeri gönder
2// Stop point calibration: send a µs value from the Serial Monitor
3#include <Servo.h>
4
5Servo teker;
6int darbe = 1500;                    // başlangıç: teorik durma noktası / start: theoretical stop point
7
8void setup() {
9  Serial.begin(9600);
10  teker.attach(9);
11  teker.writeMicroseconds(darbe);
12  Serial.println(F("Sayi yaz (900-2100) ya da + / - gonder"));
13  Serial.println(F("Type a number (900-2100) or send + / -"));
14}
15
16void loop() {
17  if (Serial.available()) {
18    char c = Serial.peek();
19    if (c == '+') { Serial.read(); darbe += 5; }          // 5 µs artır / add 5 µs
20    else if (c == '-') { Serial.read(); darbe -= 5; }     // 5 µs azalt / subtract 5 µs
21    else if (isDigit(c)) darbe = Serial.parseInt();       // doğrudan değer / direct value
22    else { Serial.read(); return; }                       // satır sonu vb. atla / skip line endings etc.
23
24    darbe = constrain(darbe, 900, 2100);
25    teker.writeMicroseconds(darbe);
26    Serial.print(F("Darbe / pulse: "));
27    Serial.print(darbe);
28    Serial.println(F(" us"));
29  }
30}Управление скоростью и направлением с помощью потенциометра
1// Potansiyometreyle hız ve yön: ortada dur, sağa ileri, sola geri
2// Speed and direction with a pot: centre = stop, right = forward, left = backward
3#include <Servo.h>
4
5const int POT_PIN = A0;
6const int OLU_BOLGE = 40;            // ortadaki ±40 adım: kesin dur / ±40 steps in the middle: solid stop
7Servo teker;
8
9void setup() {
10  teker.attach(9);
11}
12
13void loop() {
14  int okuma = analogRead(POT_PIN) - 512;                   // -512 ... +511
15  int darbe = 1500;                                        // varsayılan: dur / default: stop
16  if (okuma > OLU_BOLGE) {
17    darbe = map(okuma, OLU_BOLGE, 511, 1540, 2000);        // ileri, yavaştan hızlıya / forward, slow to fast
18  } else if (okuma < -OLU_BOLGE) {
19    darbe = map(okuma, -OLU_BOLGE, -512, 1460, 1000);      // geri / backward
20  }
21  teker.writeMicroseconds(darbe);
22  delay(20);                                               // servo periyodu kadar / one servo period
23}
Если потенциометр подключён к 5V, A0 и GND, среднее положение означает остановку, поворот вправо — движение вперёд, а влево — назад. Код задаёт в середине мёртвую зону ±40 шагов, поэтому сервопривод надёжно останавливается, даже если потенциометр не совсем по центру или показания немного колеблются. Вне мёртвой зоны значение переводится в диапазон 1540–2000 мкс или 1460–1000 мкс: небольшой поворот ручки даёт медленное вращение, а поворот до упора — полную скорость. Тот же принцип можно применить с джойстиком; подключение потенциометра описано в статье «Что такое потенциометр».
FS90R как привод колеса маленького робота
FS90R популярен в роботах благодаря простоте: редуктор и схема драйвера уже встроены, поэтому отдельный драйвер мотора, H-мост или энкодер не нужны; на каждое колесо достаточно одного сигнального пина. Два сервопривода устанавливаются по бокам шасси зеркально, поэтому для движения вперёд один должен вращаться по часовой стрелке, а другой — против. Приведённый ниже код учитывает это внутри функции surus(); тебе нужно только задать скорость от -100 до +100. Колесо диаметром 60 мм, вращаясь со скоростью 130 об/мин при 6 V, проходит около 0,4 метра в секунду; при 4,8 V это значение снижается примерно до 0,3 м/с.
1// İki FS90R ile küçük robot: tekerlekler ayna gibi takılır
2// A small robot with two FS90Rs: the wheels are mounted as mirror images
3#include <Servo.h>
4
5Servo sol, sag;
6const int DUR_SOL = 1500;            // kalibrasyonla bulduğun değerler / values you found during calibration
7const int DUR_SAG = 1500;
8
9// hiz: -100 (tam geri) ... +100 (tam ileri) / speed: -100 (full back) ... +100 (full forward)
10void surus(int hizSol, int hizSag) {
11  sol.writeMicroseconds(DUR_SOL + hizSol * 5);             // sol teker normal yönde / left wheel normal direction
12  sag.writeMicroseconds(DUR_SAG - hizSag * 5);             // sağ teker ters takılı / right wheel is mounted reversed
13}
14
15void setup() {
16  sol.attach(9);
17  sag.attach(10);
18  surus(0, 0);
19  delay(1000);
20}
21
22void loop() {
23  surus(80, 80);    delay(1500);     // ileri / forward
24  surus(0, 0);      delay(500);      // dur / stop
25  surus(-60, 60);   delay(600);      // yerinde sola dön / spin left in place
26  surus(60, 60);    delay(1000);
27  surus(30, 80);    delay(1500);     // sola doğru yay çiz / curve to the left
28  surus(-80, -80);  delay(1000);     // geri / backward
29  surus(0, 0);      delay(2000);
30}
Два сервопривода никогда не вращаются с совершенно одинаковой скоростью; если робота уводит в сторону вместо движения прямо, отдельно откалибруй значение остановки каждого сервопривода (DUR_SOL, DUR_SAG) и немного уменьши коэффициент более быстрого. Момент FS90R в 1,5 кг·см подходит для маленьких роботов массой не больше нескольких сотен граммов; для более тяжёлого шасси или крупных колёс лучше выбрать DC-мотор с L298N или моторы с редуктором. При питании от батарей 4 аккумулятора NiMH (4,8 V) дают идеальное напряжение; напряжение 4 свежих щелочных батареек может достигать 6,4 V и превышать предел сервопривода. Полная сборка шасси с датчиками описана в статье «Сборка робота-машинки на Arduino».
FS90R с ESP32
Библиотека Servo для Arduino не работает на ESP32; вместо неё установи ESP32Servo через «Менеджер библиотек» (Library Manager). Использование почти такое же, но частоту 50 Hz нужно явно задать через setPeriodHertz(50). Для сигнала подойдёт почти любой GPIO с выходом PWM; исключение — GPIO 34–39, которые работают только как входы. Красный провод сервопривода подключи к пину VIN (USB 5 V) на ESP32 или внешнему источнику 5 V, а не к пину 3V3. Код ниже плавно разгоняет сервопривод от остановки до полной скорости, затем замедляет его и меняет направление; монитор порта показывает длительность импульса на каждом шаге.
1// ESP32 + FS90R: ESP32Servo kütüphanesiyle hız rampası
2// ESP32 + FS90R: a speed ramp with the ESP32Servo library
3#include <ESP32Servo.h>
4
5const int SERVO_PIN = 18;            // PWM verebilen herhangi bir GPIO / any PWM-capable GPIO
6Servo teker;
7
8void setup() {
9  Serial.begin(115200);
10  teker.setPeriodHertz(50);          // standart servo frekansı / standard servo frequency
11  teker.attach(SERVO_PIN, 1000, 2000);
12  teker.writeMicroseconds(1500);     // dur / stop
13  delay(1000);
14}
15
16void loop() {
17  for (int us = 1500; us <= 2000; us += 25) {   // yavaşça hızlan / speed up gently
18    teker.writeMicroseconds(us);
19    Serial.println(us);
20    delay(200);
21  }
22  for (int us = 2000; us >= 1000; us -= 25) {   // yavaşla, dur, ters yöne hızlan / slow down, stop, reverse
23    teker.writeMicroseconds(us);
24    Serial.println(us);
25    delay(200);
26  }
27  teker.writeMicroseconds(1500);
28  delay(2000);
29}
FS90R с Raspberry Pi Pico и MicroPython
На Pico дополнительная библиотека не нужна: задай объекту machine.PWM частоту 50 Hz и укажи длительность импульса в наносекундах через duty_ns(). Функция hiz() в коде переводит значение от -100 до +100 в диапазон 1000–2000 мкс; достаточно вписать в строку DUR_US значение остановки, найденное при калибровке твоего сервопривода. При остановке программы через Ctrl+C сервопривод тоже останавливается; иначе PWM продолжает работать с последним значением, и колесо продолжает вращаться. Питай сервопривод от пина VBUS на Pico (5 V от USB). Если MicroPython тебе пока незнаком, сначала прочитай «Основы MicroPython».
1# Raspberry Pi Pico (MicroPython) + FS90R: hız -100 ... +100
2# Raspberry Pi Pico (MicroPython) + FS90R: speed -100 ... +100
3from machine import Pin, PWM
4import time
5
6servo = PWM(Pin(15))
7servo.freq(50)                        # 20 ms periyot / 20 ms period
8DUR_US = 1500                         # kalibrasyonla bulduğun durma noktası / your calibrated stop point
9
10def hiz(yuzde):
11    yuzde = max(-100, min(100, yuzde))
12    us = DUR_US + yuzde * 5           # -100 -> 1000 µs, +100 -> 2000 µs
13    servo.duty_ns(us * 1000)
14
15try:
16    while True:
17        for h in (50, 100, 0, -50, -100, 0):
18            hiz(h)
19            print("Hiz / speed:", h)
20            time.sleep(2)
21except KeyboardInterrupt:
22    hiz(0)                            # durdurunca teker dönmeye devam etmesin / stop the wheel on exit
23    servo.deinit()
Идеи проектов с сервоприводом на 360 градусов
- Мини-робот, следующий по линии: Лёгкое шасси с двумя FS90R и двумя ИК-датчиками; принцип работы описан в статье «Робот, следующий по линии».
- Робот, объезжающий препятствия: Добавь спереди HC-SR04, чтобы при обнаружении препятствия робот разворачивался на месте и менял направление.
- Машинка с управлением с телефона: Отправляй команды с телефона через Bluetooth-модуль HC-05.
- Кормушка для питомца: FS90R вращает шнек, и корм подаётся в заданное время по таймеру.
- Поворотный столик: Очень медленно вращающаяся платформа для предметной съёмки или таймлапса; задавай скорость значениями, близкими к 1500 мкс.
- Маленькая лебёдка или привод шторы: Наматывай лёгкий шнур, а два концевых выключателя по краям остановят мотор в нужном месте.
Частые проблемы и их решения
| Симптом | Вероятная причина | Решение |
|---|---|---|
| Медленно вращается даже при write(90) | Шкала по умолчанию выдаёт 1472 мкс или неверно настроен подстроечный резистор остановки | Используй attach(pin, 1000, 2000) или writeMicroseconds(1500), настрой подстроечный резистор |
| Сервопривод совсем не вращается | Неверный сигнальный пин, нет общей GND или это на самом деле позиционный сервопривод | Проверь номер пина и соединение GND, убедись, что это сервопривод непрерывного вращения |
| Сервопривод дёргается, Arduino перезагружается | Питание от USB не справляется с пиками тока | Питай сервоприводы от внешнего источника 5 V, соедини GND, добавь конденсатор 470 µF |
| При изменении импульса с 1000 мкс до 1200 мкс скорость почти не меняется | У краёв диапазона сервопривод уже работает на полной скорости; наступает насыщение | Для точной регулировки скорости используй диапазон 1500 ± 300 мкс |
| Робот не едет прямо | У двух сервоприводов разные скорости и точки остановки | Откалибруй каждый сервопривод отдельно, уменьши коэффициент более быстрого |
| Сервопривод греется и гудит, но не вращается | Вал заблокирован или нагрузка слишком велика | Убери препятствие, уменьши нагрузку; блокировка вала повреждает шестерни и мотор |
| Ошибка компиляции или нет сигнала на ESP32 | Используется библиотека Servo только для AVR или выбран GPIO 34–39 | Установи библиотеку ESP32Servo, выбери GPIO, который работает как выход |
FS90R — самый простой способ управлять непрерывно вращающимся механизмом через один пин без драйвера мотора: он останавливается при 1500 мкс, вращается в обе стороны с нужной скоростью и служит готовым приводом колеса для маленьких роботов. Настрой точку остановки один раз и помни, что для задач с управлением положением нужен обычный сервопривод или шаговый двигатель, — тогда FS90R долго проработает без проблем. В приложении BlueGrays ты найдёшь основы работы с сервоприводами, управление сервоприводом через потенциометр и джойстик, создание сервопривода на 360 градусов из шагового двигателя и проекты роботов-машинок с пошаговыми схемами подключения и готовым кодом.
Частые вопросы
Как остановить сервопривод на 360 градусов?
Сервоприводы непрерывного вращения вроде FS90R останавливаются при импульсе 1500 мкс; на Arduino используй writeMicroseconds(1500) или write(90) после подключения через attach(pin, 1000, 2000). Если при этом значении он всё ещё медленно вращается, настрой маленький подстроечный резистор на корпусе отвёрткой или используй в коде значение, при котором твой сервопривод действительно останавливается.
Чем сервопривод на 360 градусов отличается от обычного?
Обычный сервопривод поворачивается на заданный сигналом угол и остаётся в этом положении, потому что внутренний потенциометр измеряет положение вала. У сервопривода непрерывного вращения на 360 градусов такой обратной связи нет; сигнал задаёт скорость и направление вместо угла, и сервопривод вращается неограниченно.
Можно ли управлять углом сервопривода на 360 градусов?
Нет. FS90R не знает положения своего вала, поэтому не может повернуться на заданный угол и остановиться. Вращение в течение заданного времени даёт приблизительный результат, который меняется с напряжением и нагрузкой. Если нужен заданный угол, используй обычный сервопривод, шаговый двигатель или мотор с энкодером.
При каком напряжении работает FS90R?
FS90R работает при 4,8–6 V; в проектах Arduino его обычно питают от 5 V. Сигнальная линия принимает уровни и 5 V, и 3,3 V, поэтому его можно напрямую использовать с ESP32 и Raspberry Pi Pico, но питание всё равно должно быть 5 V.
Сколько FS90R можно подключить к Arduino?
Библиотека Servo поддерживает до 12 сервоприводов на Arduino Uno, но реальное ограничение — ток. Каждый FS90R под нагрузкой может потреблять несколько сотен миллиампер, а при заторможенном валу — до 800 mA, поэтому больше двух сервоприводов обязательно питай от внешнего источника 5 V и соединяй GND.
Можно ли переделать SG90 в сервопривод на 360 градусов?
Да, но это необратимая переделка. Нужно открыть сервопривод, срезать механический упор на шестерне и отсоединить потенциометр от вала, заменив его двумя одинаковыми резисторами или зафиксировав в среднем положении. Результат работает как FS90R, но гарантия теряется, а сервопривод больше не сможет удерживать угол; купить готовый FS90R обычно проще.
Что собрать после прочтения
Все проекты
Работа с сервоприводом
Рычаг маленького сервопривода по очереди поворачивается в три положения: до упора в начало, ровно на середину и до упора в конец, задерживаясь на каждой остановке на две секунды. Arduino сообщает мото

Управление сервоприводом потенциометром
Когда ты поворачиваешь ручку потенциометра, рычаг сервопривода поворачивается вместе с ней: одно крайнее положение ручки — ноль градусов, другое — пол-оборота. Arduino всё время читает положение ручки

Сервопривод на ESP32 (управление потенциометром)
В этом проекте сервопривод SG90 управляется потенциометром. Угол сервопривода задаётся сопоставлением аналогового значения потенциометра с диапазоном 0–180 градусов. Библиотека ESP32Servo формирует сигналы сервопривода на подходящих выходных пинах GPIO у ESP32; этот проект использует GPIO 18. Это базовый способ управления для роборук, подвесов камер и механизмов автоматических дверей.

Управление сервоприводом джойстиком
Управляй двумя моторами джойстиком, как будто поворачиваешь камеру наблюдения. Наклони рычажок влево или вправо, и нижний сервопривод медленно поворачивается, наклони вверх или вниз — верхний сервопри

Сервопривод на 360 градусов из шагового мотора
Научи обычный шаговый мотор вставать на любой нужный угол по всему кругу. Arduino вычисляет, сколько шагов нужно для каждого угла; мотор по очереди поворачивается на 0, 90, 45, 180, 135 и 360 градусов

Машинка на L298N с управлением по Bluetooth
Преврати телефон в пульт и управляй своей машинкой-роботом. Arduino получает команды из приложения-пульта на телефоне через Bluetooth-модуль и вращает колёса через драйвер моторов; машинка едет вперёд

Робот, объезжающий препятствия
Как насчёт того, чтобы собрать умную машину, которая сама находит дорогу? Робот, объезжающий препятствия, постоянно осматривает всё вокруг благодаря ультразвуковому датчику спереди. Встретив препятств