
Bluetooth-машинка на ESP32 (L298N)
Управляй двухколёсной машинкой по Bluetooth с джойстика на телефоне; интернет не нужен, работает на iPhone и Android. Этот проект: пошаговое руководство к Bluetooth-шаблону Пульт машинки в приложении, собирается на ESP32, L298N и двух моторах. Открой Мастерская › Устройства › Добавить устройство › Bluetooth, выбери Пульт машинки и загрузи код из Получить код. Кнопка Настроить как Bluetooth-панель на этой странице откроет мастер с этим шаблоном.
Видео
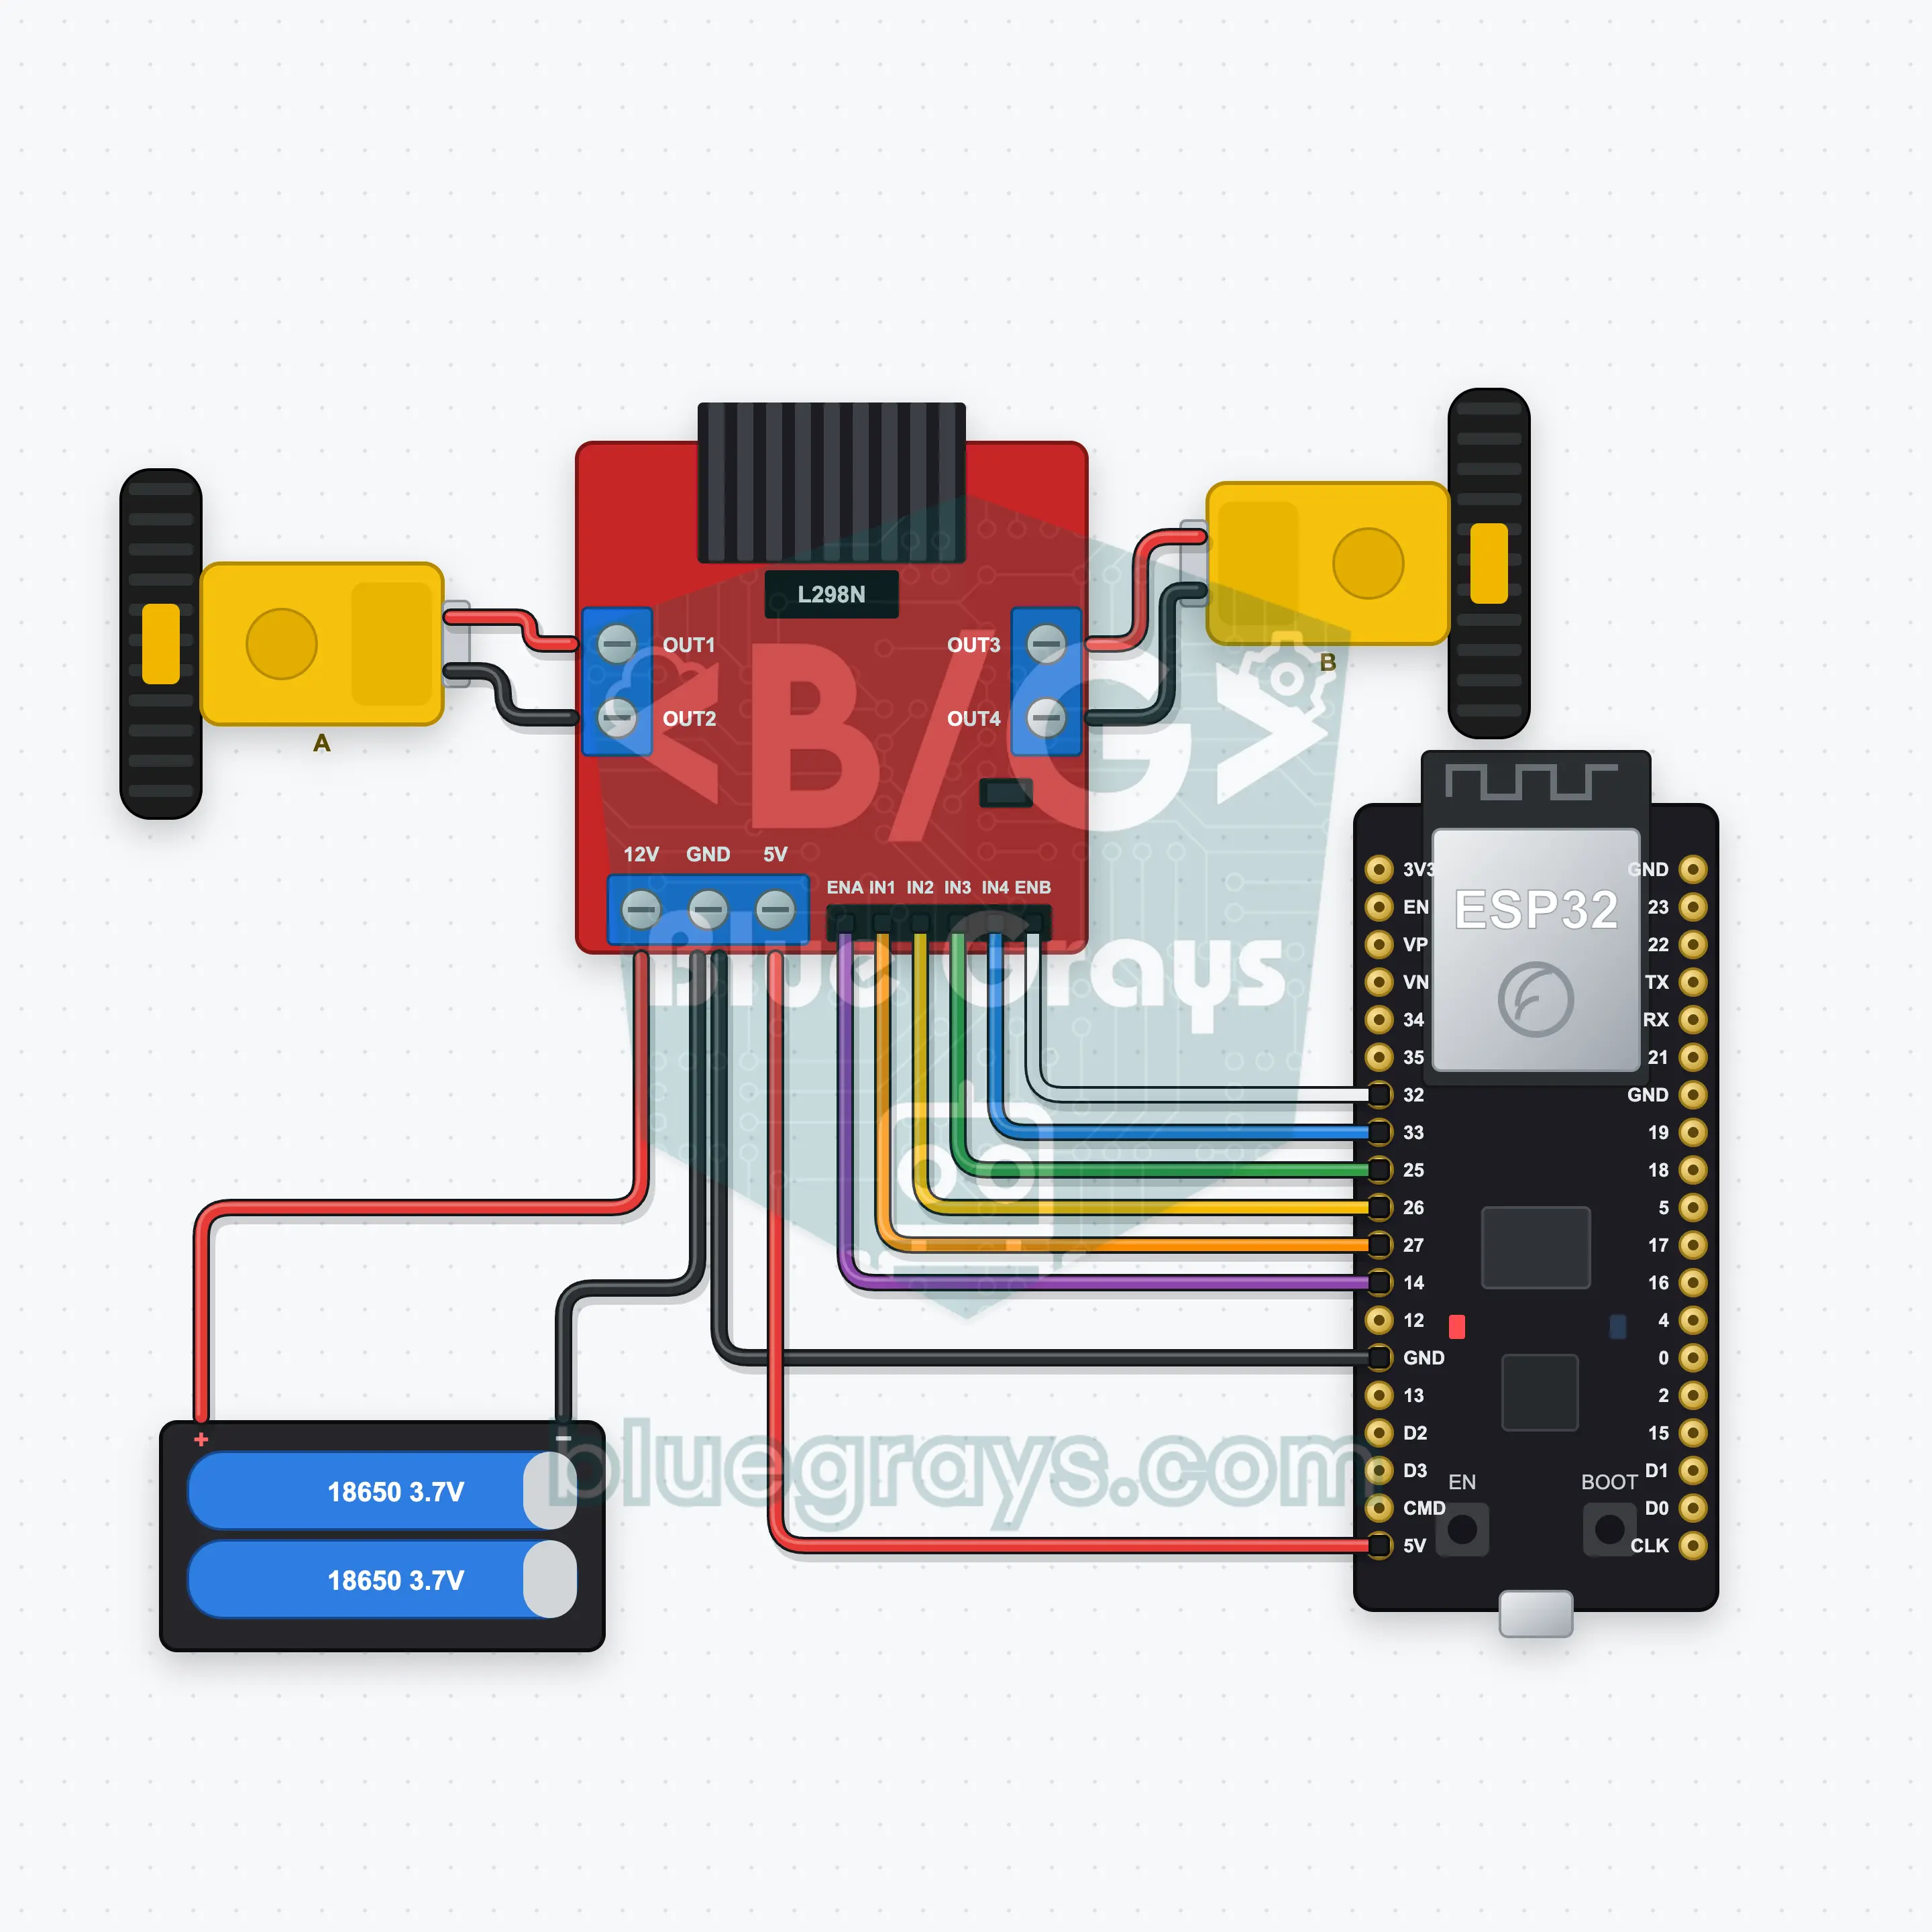
Схема
Исходный код
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Araba                  │
5// └───────────────────────────┘
6// Пульт машинки
7// Плата в Arduino IDE: ESP32 Dev Module
8// библиотека BLE входит в пакет плат ESP32, ничего дополнительно ставить не нужно
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13
14const char BLE_NAME[] = "BG-Araba";  // плата вещает под этим именем, приложение находит её в списке по нему
15
16// Пины: измени их здесь, если подключал иначе
17const int ENA = 14, IN1 = 27, IN2 = 26;  // Мотор A (ENA, IN1, IN2) — левое колесо, мотор B (ENB, IN3, IN4) — правое
18const int ENB = 32, IN3 = 25, IN4 = 33;
19const unsigned long COMMAND_TIMEOUT_MS = 500;  // Безопасность: если 500 мс нет команды, моторы останавливаются (пока ты рулишь, приложение повторяет команду)
20
21void btWrite(const char *text);
22void onValue(const char *key, const char *value);
23void sendAll();
24void onLinkLost();
25
26// ── Приложение шлёт строки «ключ=значение»; на «?» плата отправляет все свои значения ──
27char line[65];
28uint8_t lineLen = 0;
29unsigned long lastRxMs = 0;
30
31bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
32bool isOn(const char *v) { return v[0] == '1'; }
33
34void sendText(const char *key, const char *value) {
35  char out[72];
36  snprintf(out, sizeof(out), "%s=%s\n", key, value);
37  btWrite(out);
38}
39
40void sendInt(const char *key, long value) {
41  char text[12];
42  snprintf(text, sizeof(text), "%ld", value);
43  sendText(key, text);
44}
45
46void sendFloat(const char *key, float value) {
47  char text[16];
48  dtostrf(value, 1, 1, text);
49  sendText(key, text);
50}
51
52void handleLine(char *text) {
53  char *eq = strchr(text, '=');
54  if (eq == nullptr) {
55    if (text[strlen(text) - 1] == '?') {
56      btWrite("@v=1.0\n");  // строка «@v» сообщает приложению версию кода
57      sendAll();
58    }
59    return;
60  }
61  *eq = '\0';
62  onValue(text, eq + 1);
63}
64
65void feed(char c) {
66  lastRxMs = millis();
67  if (c == '\n' || c == '\r') {
68    if (lineLen == 0) return;
69    line[lineLen] = '\0';
70    lineLen = 0;
71    handleLine(line);
72  } else if (lineLen < sizeof(line) - 1) {
73    line[lineLen++] = c;
74  }
75}
76
77// ── Bluetooth (Nordic UART) ──
78#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
79#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
81
82BLECharacteristic *txChar = nullptr;
83volatile bool linked = false;
84volatile bool linkLost = false;
85// входящие байты попадают из задачи Bluetooth в loop() через небольшой кольцевой буфер
86const int RX_SIZE = 256;
87volatile uint8_t rxBuf[RX_SIZE];
88volatile int rxHead = 0, rxTail = 0;
89
90class ServerEvents : public BLEServerCallbacks {
91  void onConnect(BLEServer *server) override { linked = true; }
92  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
93};
94
95class RxEvents : public BLECharacteristicCallbacks {
96  void onWrite(BLECharacteristic *c) override {
97    auto v = c->getValue();
98    for (size_t i = 0; i < v.length(); i++) {
99      int next = (rxHead + 1) % RX_SIZE;
100      if (next == rxTail) break;
101      rxBuf[rxHead] = (uint8_t)v[i];
102      rxHead = next;
103    }
104  }
105};
106
107// строки уходят пакетами по 20 байт (работает с любым телефоном)
108void btWrite(const char *text) {
109  if (!linked || txChar == nullptr) return;
110  size_t n = strlen(text);
111  for (size_t i = 0; i < n; i += 20) {
112    size_t len = n - i < 20 ? n - i : 20;
113    txChar->setValue((uint8_t *)text + i, len);
114    txChar->notify();
115    delay(4);
116  }
117}
118
119void btBegin() {
120  BLEDevice::init(BLE_NAME);
121  BLEServer *server = BLEDevice::createServer();
122  server->setCallbacks(new ServerEvents());
123  BLEService *uart = server->createService(UART_SERVICE);
124  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
125  txChar->addDescriptor(new BLE2902());
126  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
127  rx->setCallbacks(new RxEvents());
128  uart->start();
129  BLEAdvertisementData adv;
130  adv.setFlags(0x06);
131  adv.setCompleteServices(BLEUUID(UART_SERVICE));
132  BLEAdvertisementData scan;
133  scan.setName(BLE_NAME);
134  BLEAdvertising *advertising = BLEDevice::getAdvertising();
135  advertising->setAdvertisementData(adv);
136  advertising->setScanResponseData(scan);
137  BLEDevice::startAdvertising();
138}
139
140void btPoll() {
141  while (rxTail != rxHead) {
142    char c = (char)rxBuf[rxTail];
143    rxTail = (rxTail + 1) % RX_SIZE;
144    feed(c);
145  }
146  if (linkLost) {
147    linkLost = false;
148    onLinkLost();
149    delay(100);
150    BLEDevice::startAdvertising();
151  }
152}
153
154// ── ESP32 ──
155int speedLimit = 80;  // ограничение скорости из приложения (0–100 %)
156unsigned long lastCommandMs = 0;
157bool moving = false;
158
159// если машинка едет назад, поменяй местами два провода этого мотора
160void motor(int en, int a, int b, int power) {
161  power = constrain(power, -100, 100);
162  digitalWrite(a, power > 0 ? HIGH : LOW);
163  digitalWrite(b, power < 0 ? HIGH : LOW);
164  analogWrite(en, abs(power) * speedLimit * 255L / 10000);
165}
166
167void drive(int left, int right) {
168  motor(ENA, IN1, IN2, left);
169  motor(ENB, IN3, IN4, right);
170  moving = left != 0 || right != 0;
171  lastCommandMs = millis();
172}
173
174void onValue(const char *key, const char *value) {
175  if (is(key, "joy")) {  // Джойстик: y — вперёд/назад, x — поворот; переводится в скорость левого и правого колеса
176    const char *comma = strchr(value, ',');
177    int x = atoi(value), y = comma ? atoi(comma + 1) : 0;
178    drive(constrain(y + x, -100, 100), constrain(y - x, -100, 100));
179  } else if (is(key, "yon")) {
180    if (is(value, "ileri")) drive(100, 100);
181    else if (is(value, "geri")) drive(-100, -100);
182    else if (is(value, "sol")) drive(-70, 70);
183    else if (is(value, "sag")) drive(70, -70);
184    else drive(0, 0);
185  } else if (is(key, "hiz")) {
186    speedLimit = constrain(atoi(value), 0, 100);
187  }
188}
189
190void sendAll() {
191  sendInt("hiz", speedLimit);
192}
193
194void onLinkLost() {
195  drive(0, 0);  // Связь потеряна: моторы останавливаются
196}
197
198void setup() {
199  Serial.begin(115200);
200  int pins[] = { ENA, IN1, IN2, ENB, IN3, IN4 };
201  for (int pin : pins) pinMode(pin, OUTPUT);
202  drive(0, 0);
203  btBegin();
204  Serial.print(F("BlueGrays Bluetooth: "));
205  Serial.println(BLE_NAME);
206}
207
208void loop() {
209  btPoll();
210  if (moving && millis() - lastCommandMs > COMMAND_TIMEOUT_MS) drive(0, 0);
211}
212Частые вопросы
Работает ли с iPhone? Чем это отличается от HC-05?
Да, работает на iPhone и Android. Модули классического Bluetooth вроде HC-05 и HC-06 к iPhone подключиться не могут, поэтому в проекте используется встроенный Bluetooth Low Energy платы ESP32, и дополнительный модуль не нужен. Не пытайся сопрягать плату в настройках Bluetooth телефона: соединение устанавливает только приложение BlueGrays.
Машинка едет назад или одно колесо крутится не в ту сторону.
Поменяй местами два провода того мотора, который крутится не туда, в винтовой клемме L298N (левый мотор OUT1/OUT2, правый OUT3/OUT4); об этом говорит и комментарий в коде. Если по команде вперёд машинка крутится на месте, перевёрнут только один мотор. Если оба крутятся правильно, но влево поворачивает вправо, поменяй местами левый и правый моторы.
Как питать ESP32? Можно ли подключать USB и аккумулятор одновременно?
Два аккумулятора 18650 (7,4 V) идут на вход 12V модуля L298N, а его выход 5V питает вывод VIN платы ESP32; для этого перемычка 5-вольтового стабилизатора на L298N должна оставаться на месте. Так машинка ездит без провода. Если во время загрузки кода подключён USB, выключи аккумулятор или сними провод 5V, чтобы два источника питания не конфликтовали. GND модуля L298N и GND платы ESP32 всегда должны быть соединены.
Какая дальность? Что сделает машинка, если связь пропадёт?
Bluetooth Low Energy на открытом месте обычно работает на расстоянии от 10 до 30 метров; стены и люди между телефоном и машинкой сокращают это расстояние. Если связь пропадёт, плата сразу остановит моторы и снова начнёт вещать, так что можно переподключиться из приложения. Машинка остановится и тогда, когда плата 500 мс не получает команд, поэтому за пределы досягаемости она не уедет.