
โปรเจกต์ที่ใช้อุปกรณ์นี้
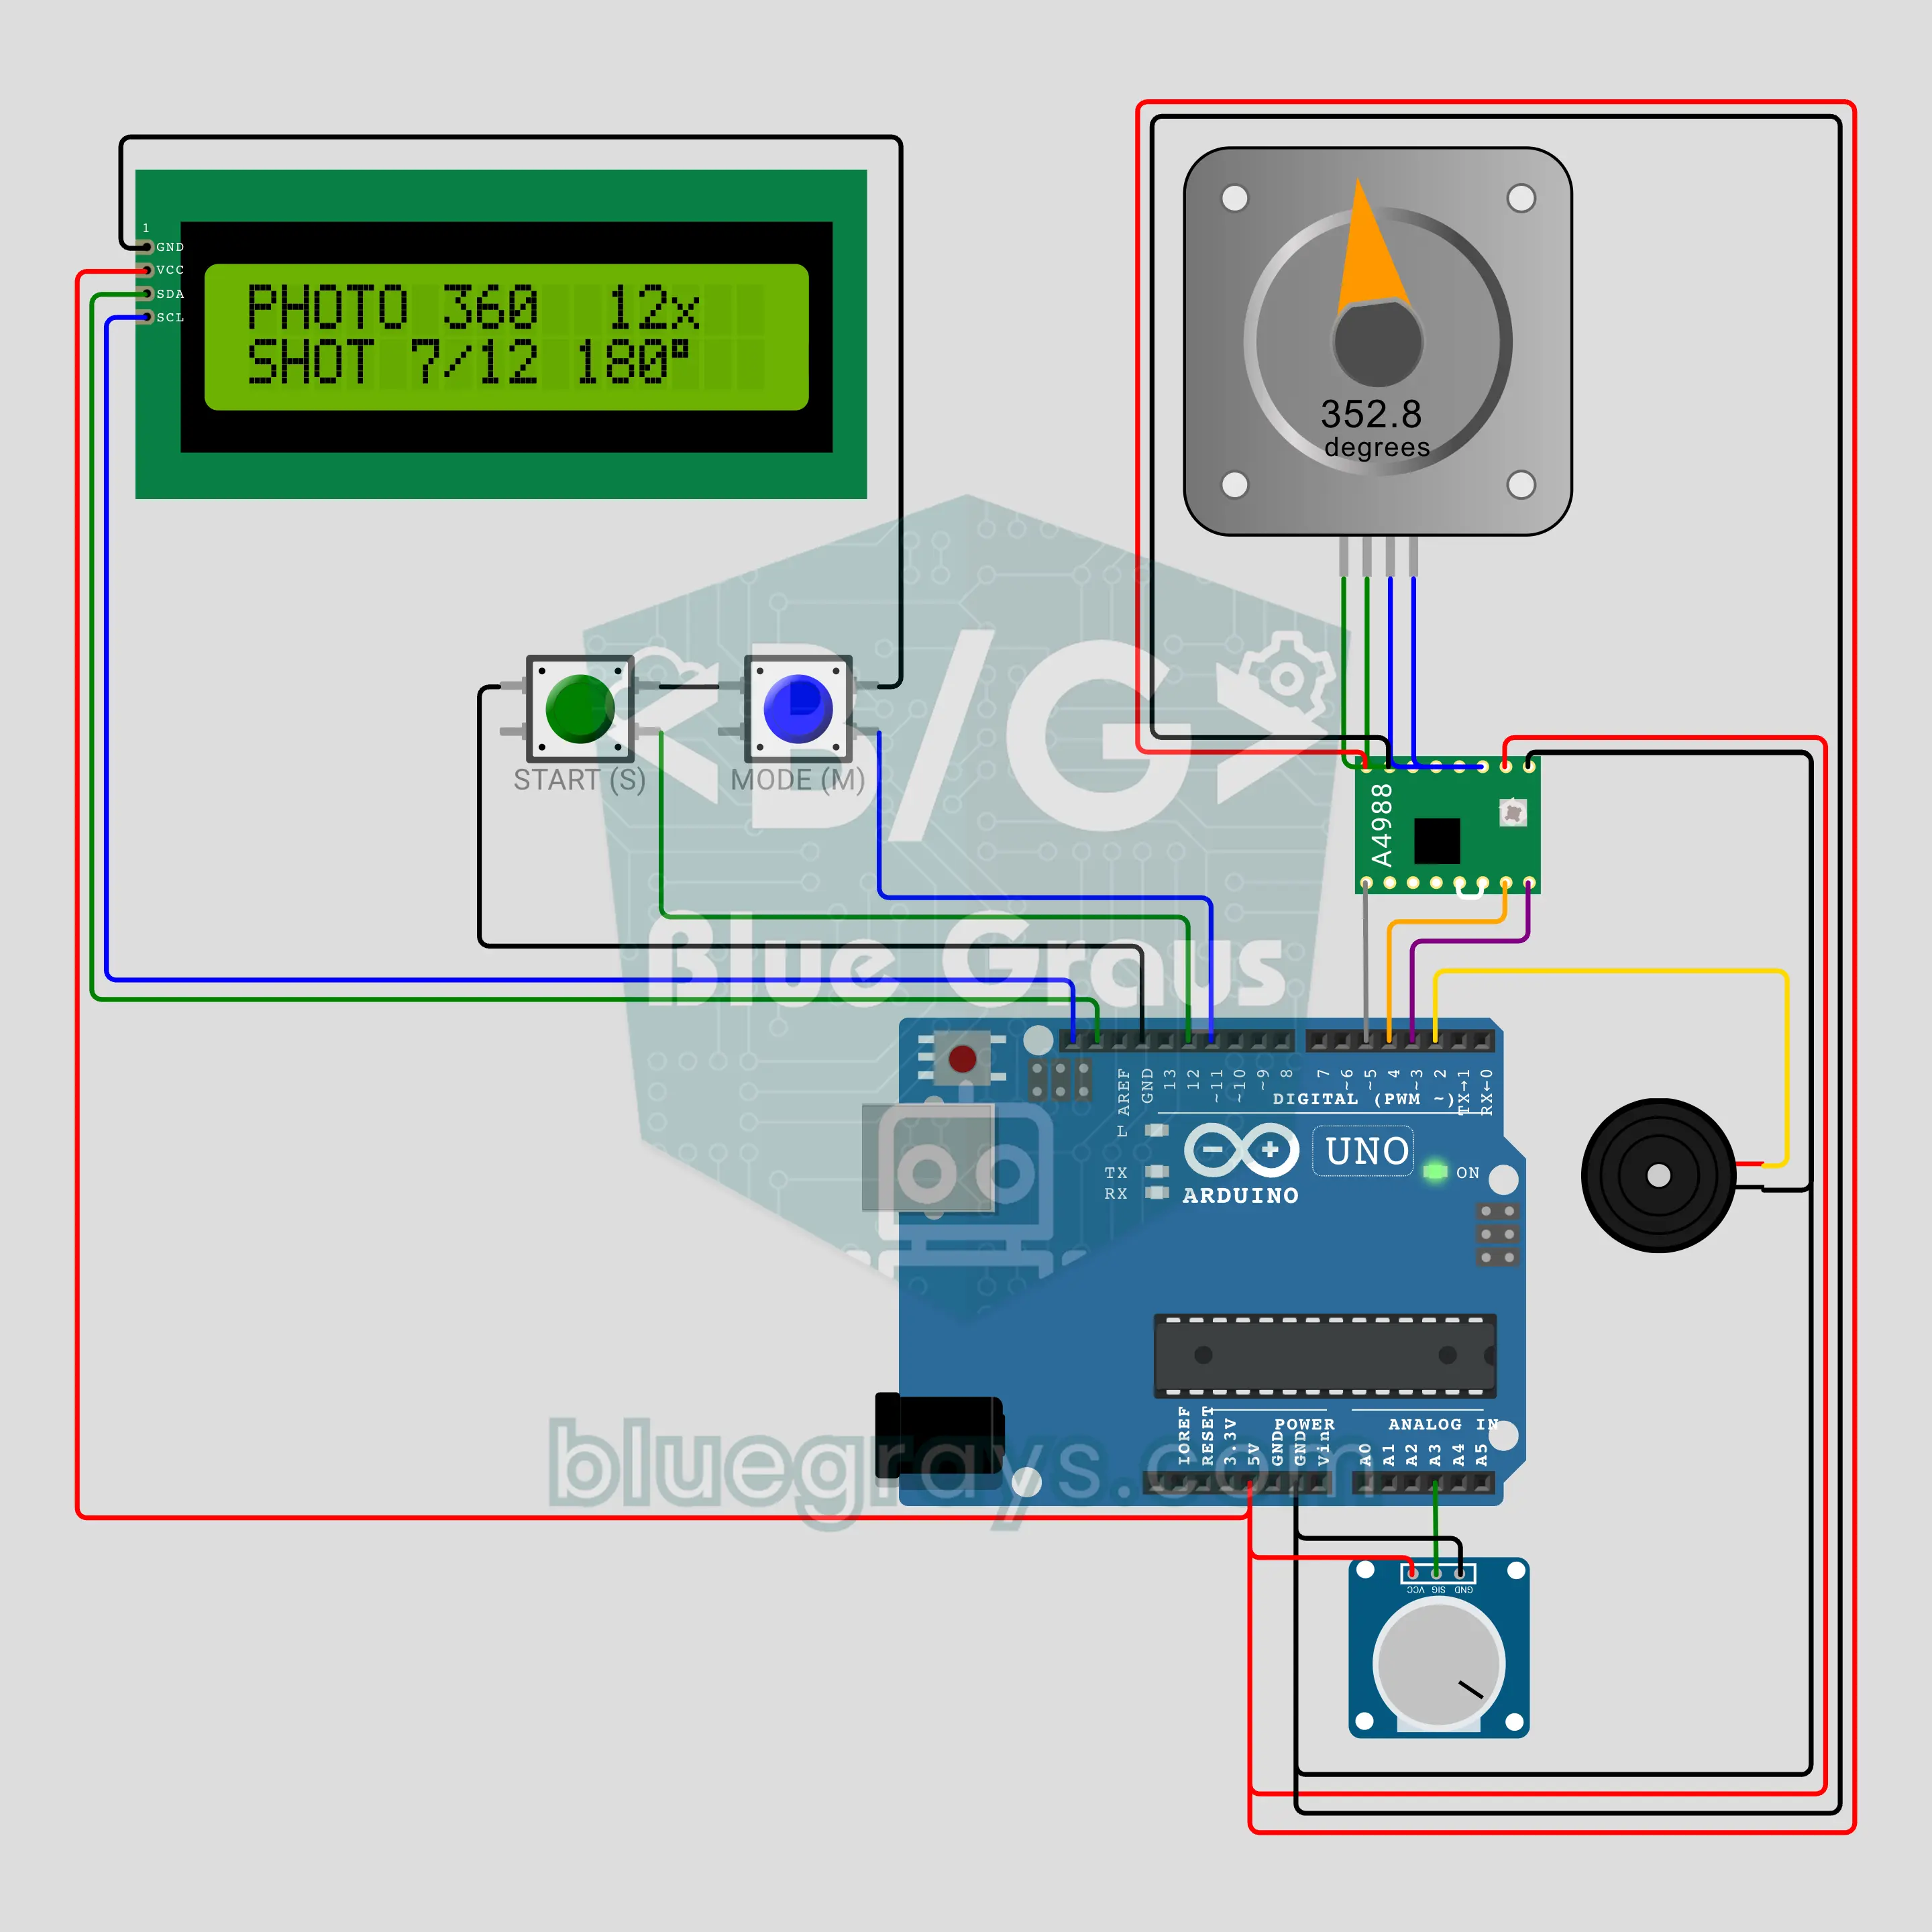
แท่นหมุนสินค้าด้วย Arduino (สเต็ปเปอร์มอเตอร์ NEMA 17 + A4988 + LCD)
สร้างแท่นหมุนสำหรับถ่ายภาพสินค้าและวิดีโอ 360 องศา! สเต็ปเปอร์มอเตอร์ NEMA 17 ใช้ไดรเวอร์ A4988 ควบคุมด้วยสัญญาณเพียง 2 เส้น เร่งและลดความเร็วอย่างนุ่มนวลเพื่อไม่ให้สินค้าสั่น มี 3 โหมด: หมุนต่อเนื่องโดยปรับความเร็วด้วยโพเทนชิโอมิเตอร์ ถ่ายภาพ 360 องศาโดยแบ่งรอบเป็น 12 24 หรือ 36 จุดพร้อมเสียงบี๊บทุกจุด และหมุนสลับไปมา ±90° สำหรับโชว์สินค้า จอ I2C LCD แสดงความเร็ว มุมและจำนวนภาพ
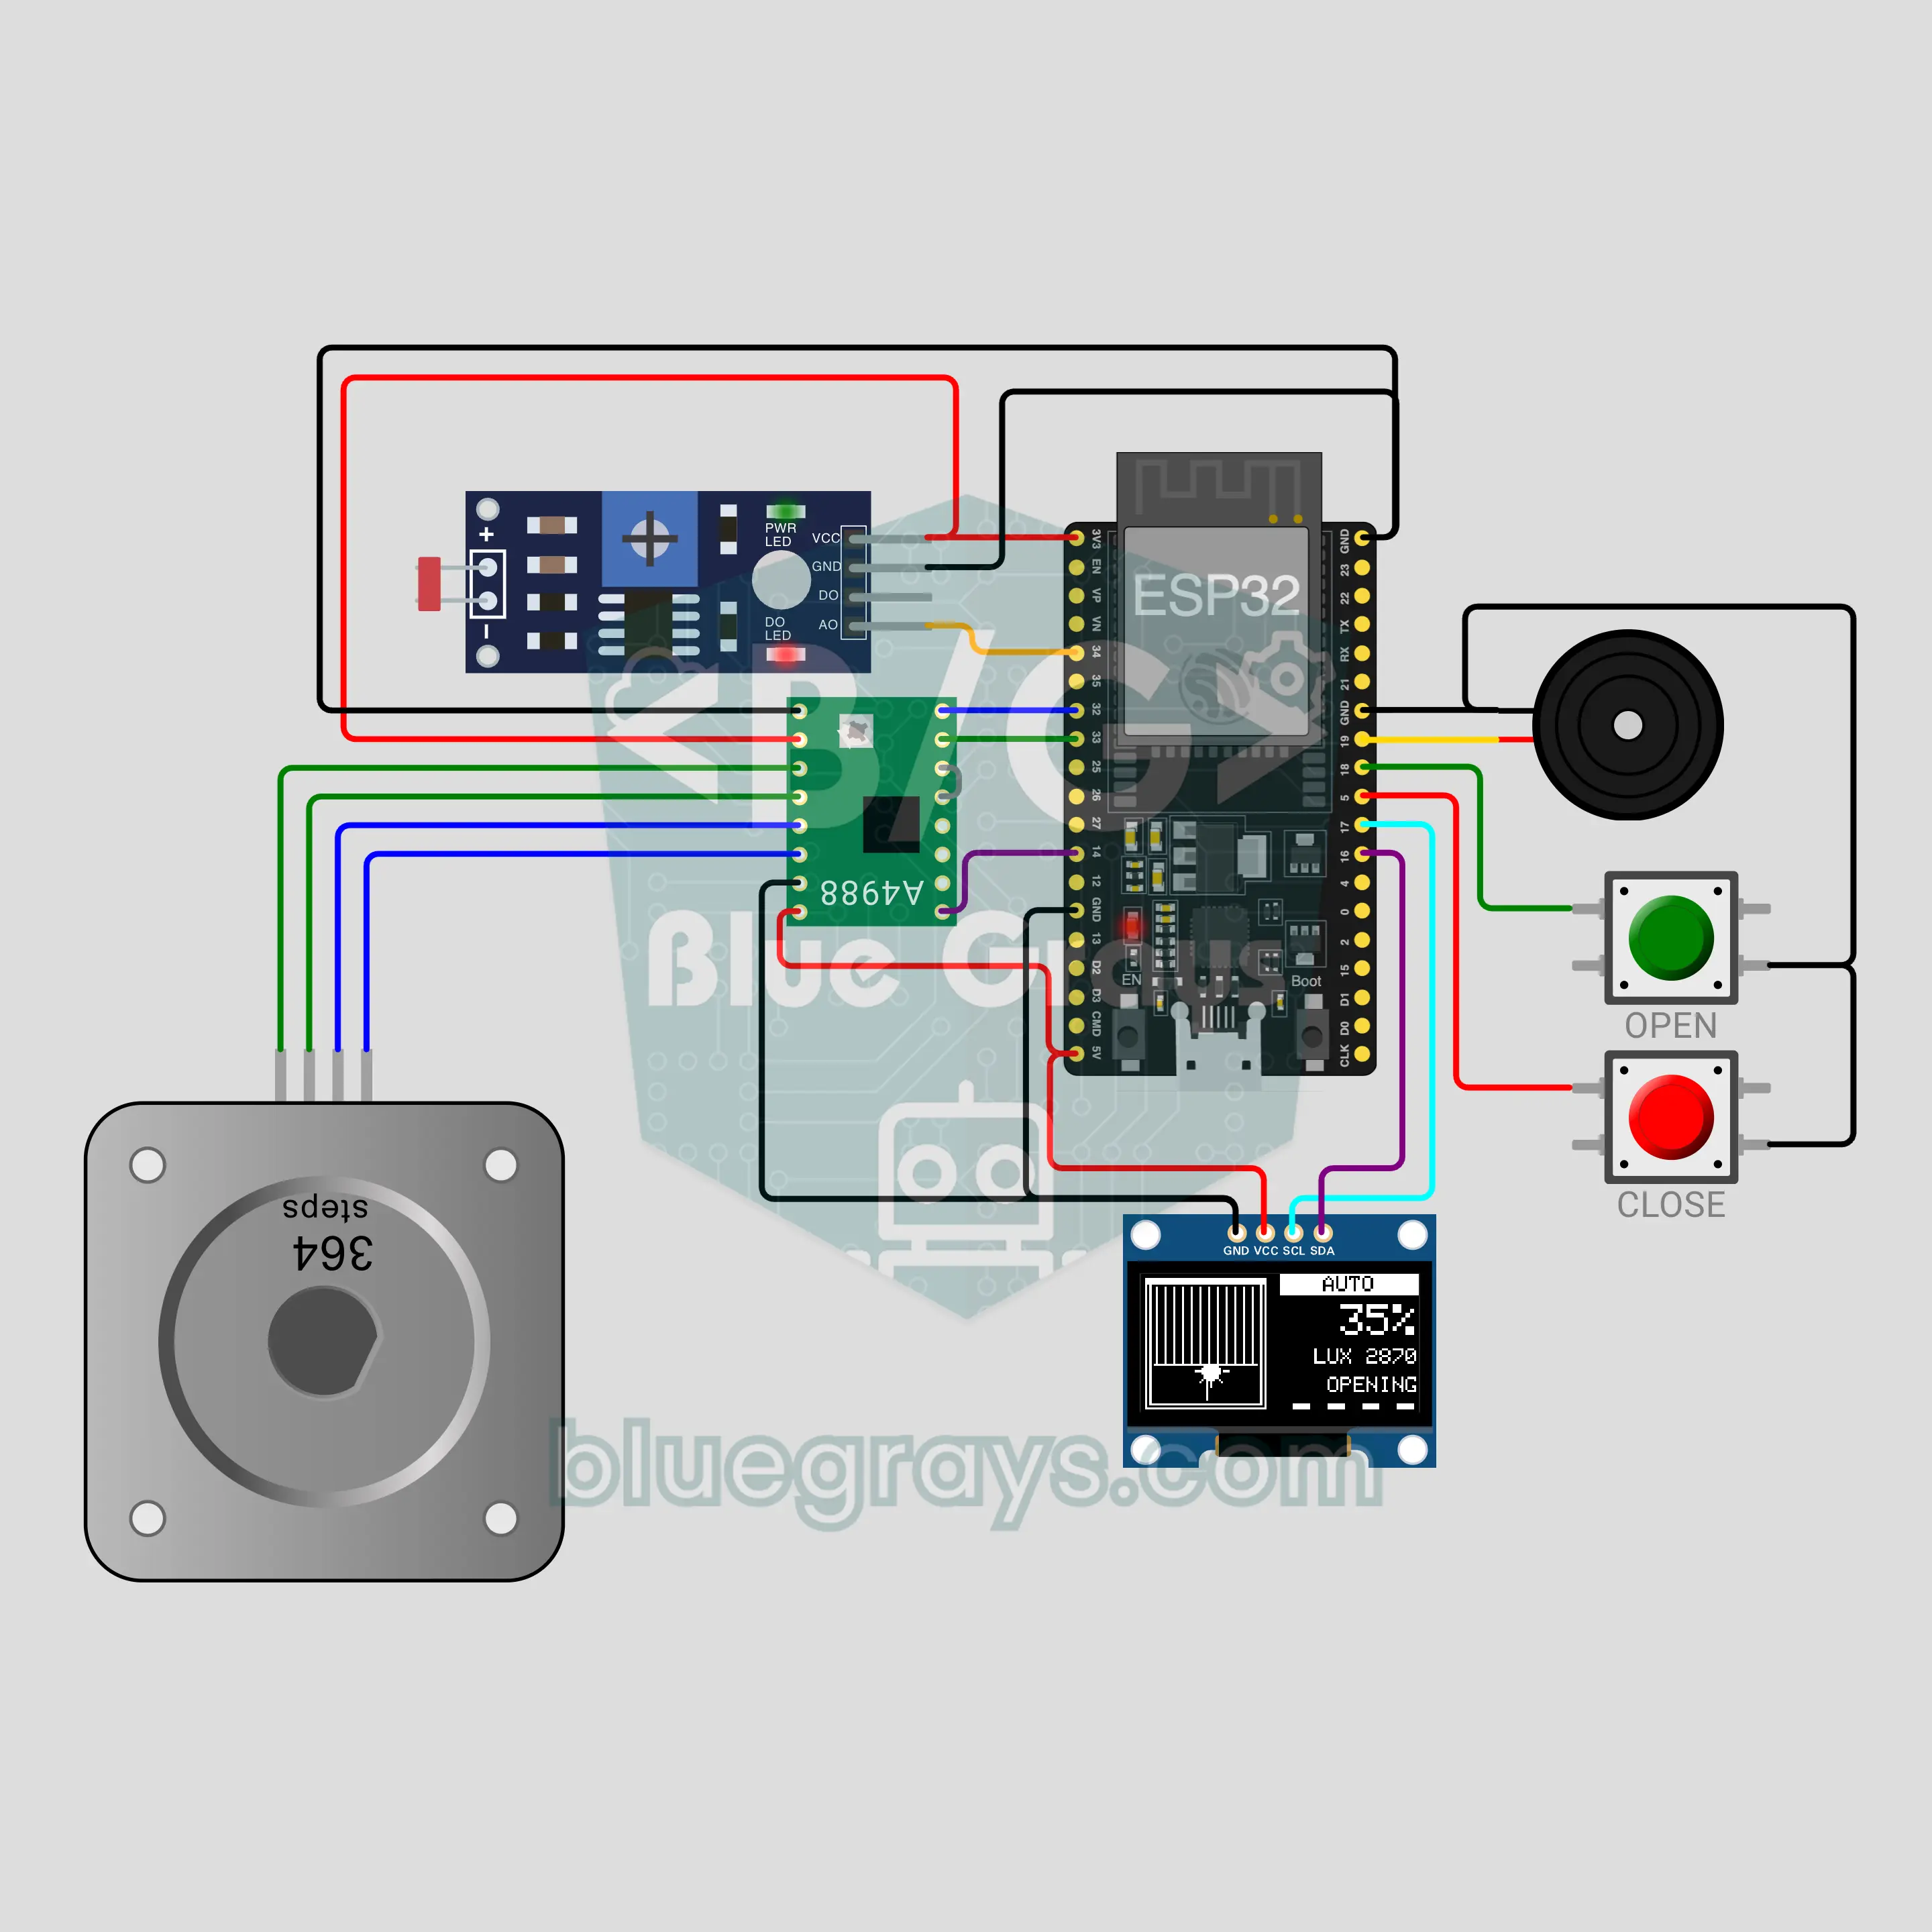
ม่านอัจฉริยะด้วย ESP32 (NEMA 17 + A4988 + LDR + OLED)
ม่านเปิดเองเมื่อแดดออกและปิดเมื่อมืด! LDR วัดแสง ไดรเวอร์ A4988 ควบคุมสเต็ปเปอร์มอเตอร์ NEMA 17 ให้เริ่มหมุนและหยุดอย่างนุ่มนวล จอ OLED ขนาด 0.96 นิ้วแสดงรูปหน้าต่าง เปอร์เซ็นต์การเปิดม่าน และรูปดวงอาทิตย์หรือดวงจันทร์ ใช้ปุ่ม 2 ปุ่มเปิดปิดเองได้ หรือกดค้างเพื่อหยุดกลางทาง ตำแหน่งบันทึกลงหน่วยความจำแฟลช ไฟดับแล้วกลับมาก็ยังรู้ว่าม่านอยู่ตรงไหน
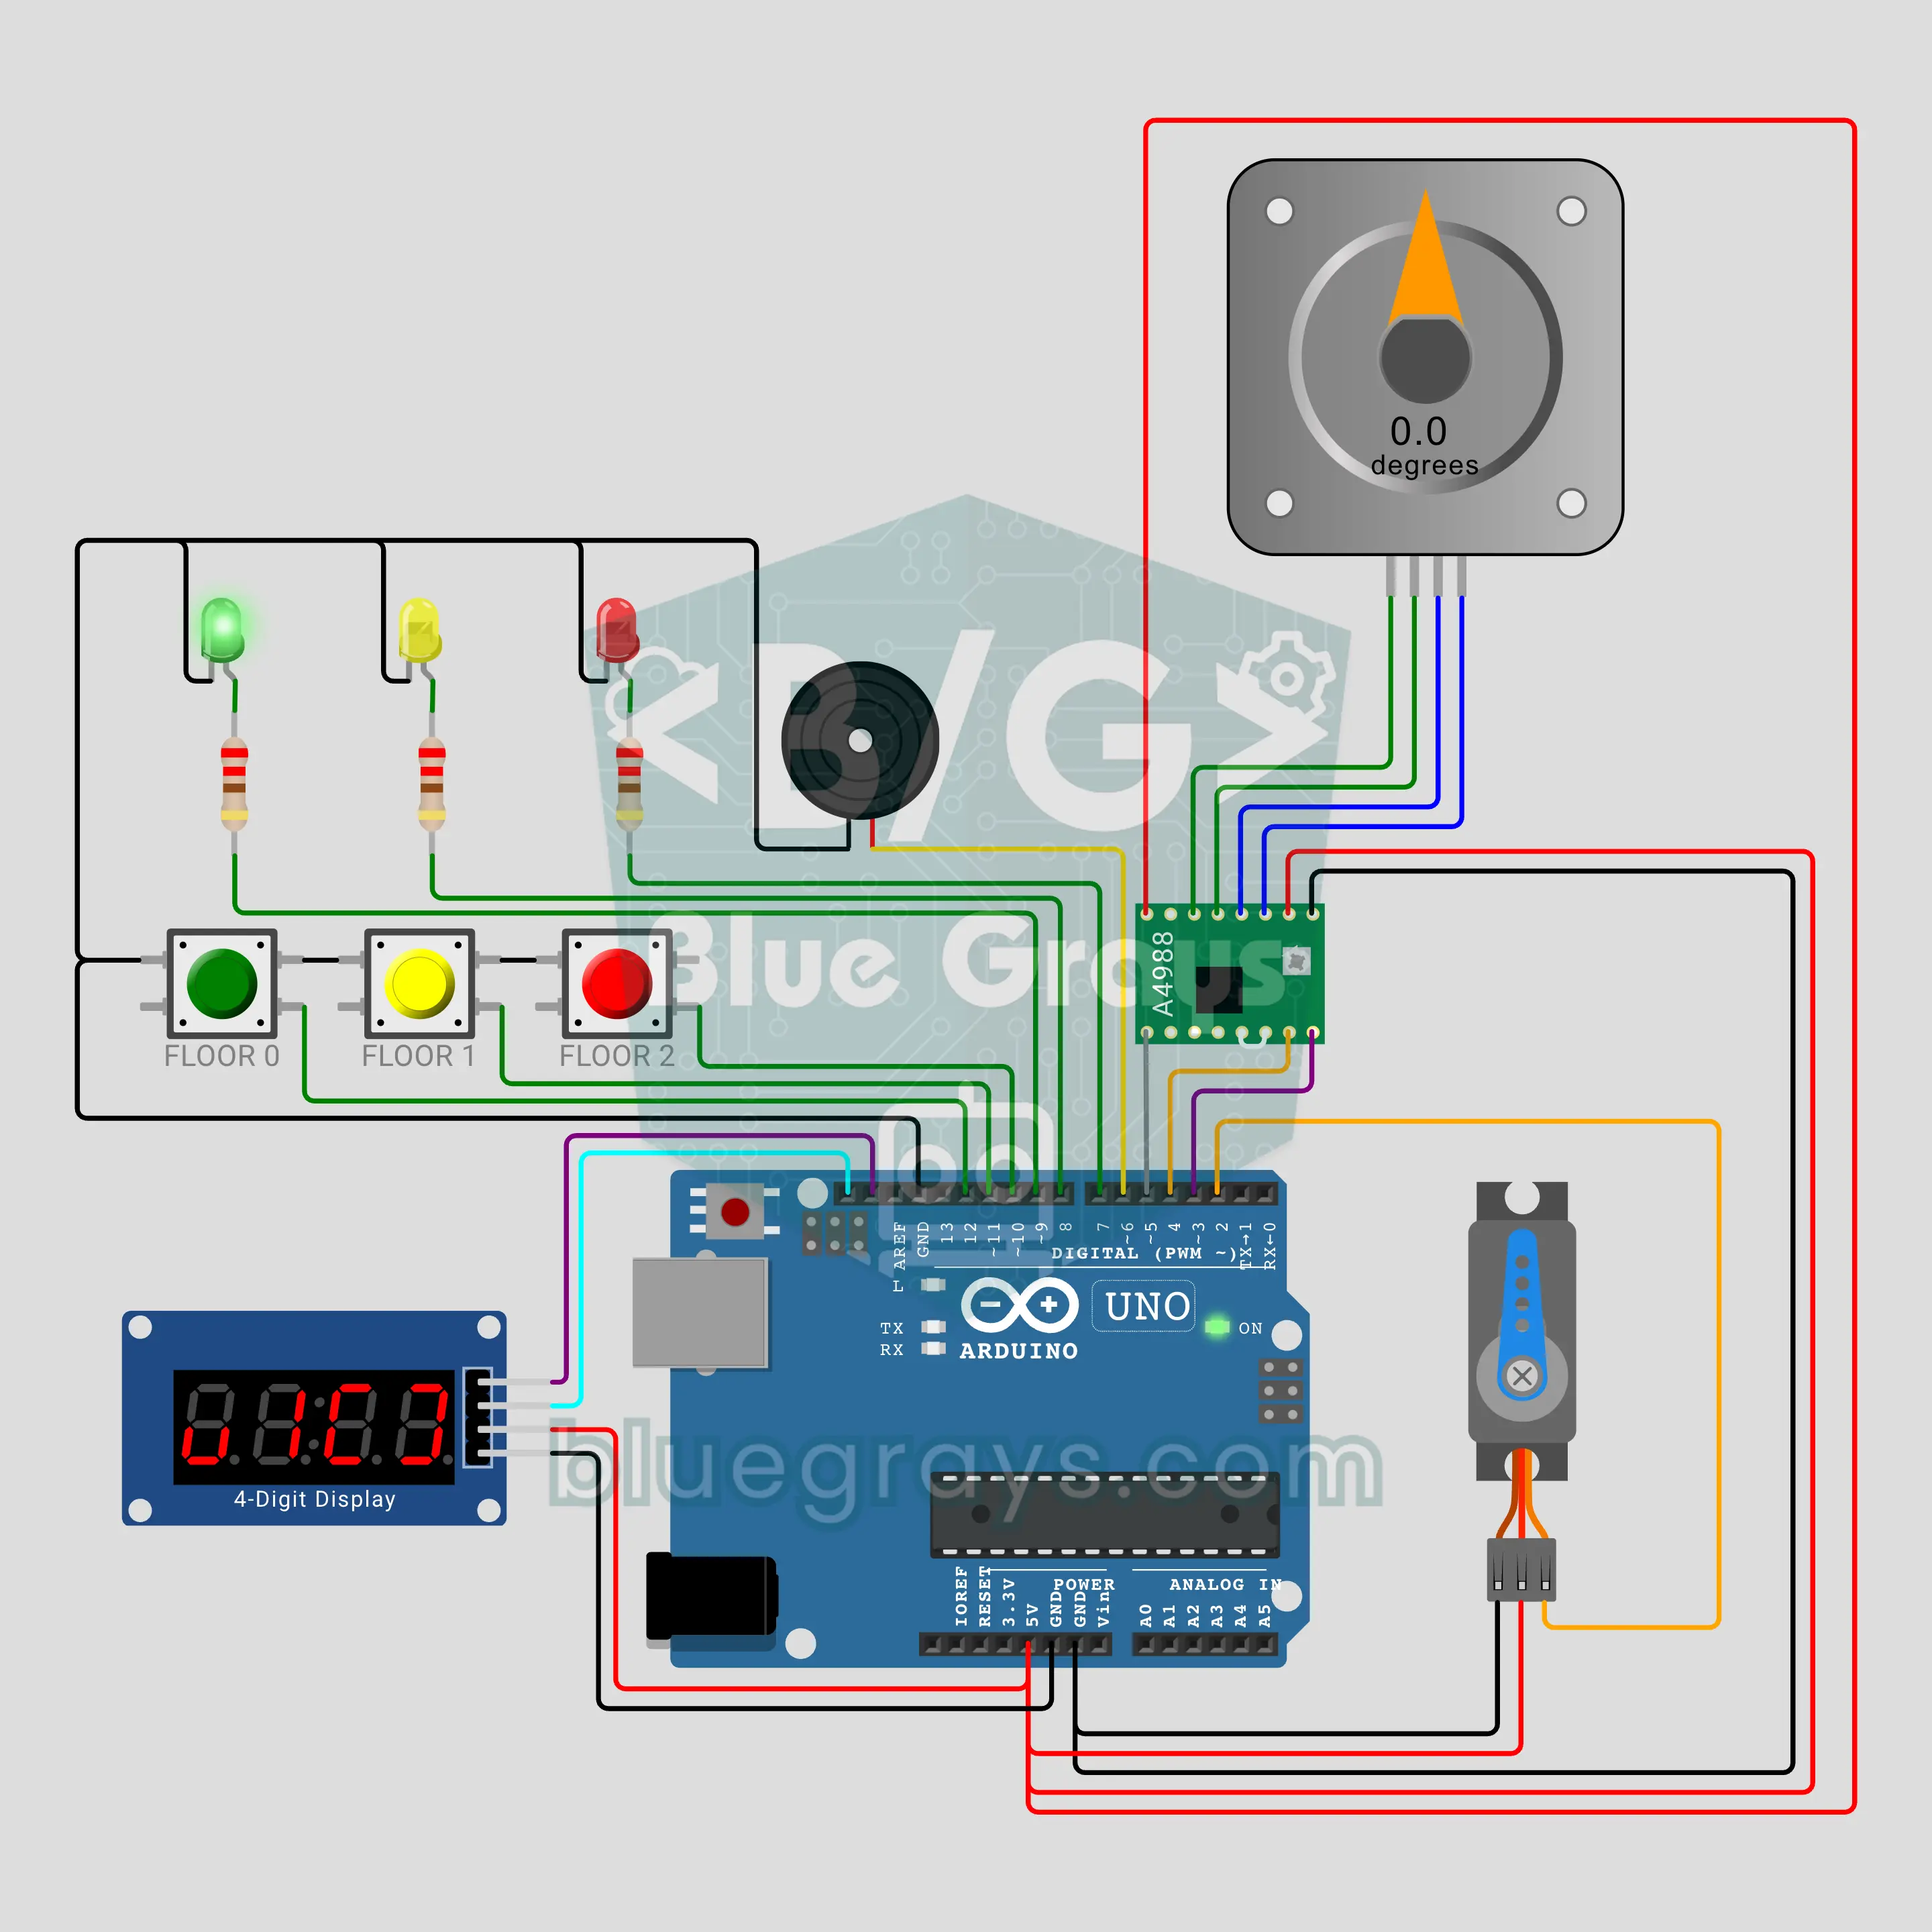
ลิฟต์ 3 ชั้นด้วย Arduino (สเต็ปเปอร์มอเตอร์ NEMA 17 + A4988 + ประตูเซอร์โว + TM1637)
สร้างลิฟต์จำลองให้เป็นดาวเด่นในงานวิทยาศาสตร์ สเต็ปเปอร์มอเตอร์ NEMA 17 กับไดรเวอร์ A4988 ยกห้องโดยสารขึ้นลงอย่างนุ่มนวล เมื่อถึงชั้นจะมีเสียง "ติ๊งต่อง" เซอร์โว SG90 เปิดประตู แล้วส่งเสียงเตือน 3 ครั้งก่อนปิด จัดคิวเรียกเหมือนลิฟต์จริง โดยไปชั้นที่อยู่ในทิศทางเดียวกันก่อนแล้วจึงย้อนกลับ พร้อมแวะรับสายเรียกระหว่างทาง จอ TM1637 แสดงลูกศรทิศทาง ชั้นและสถานะประตู
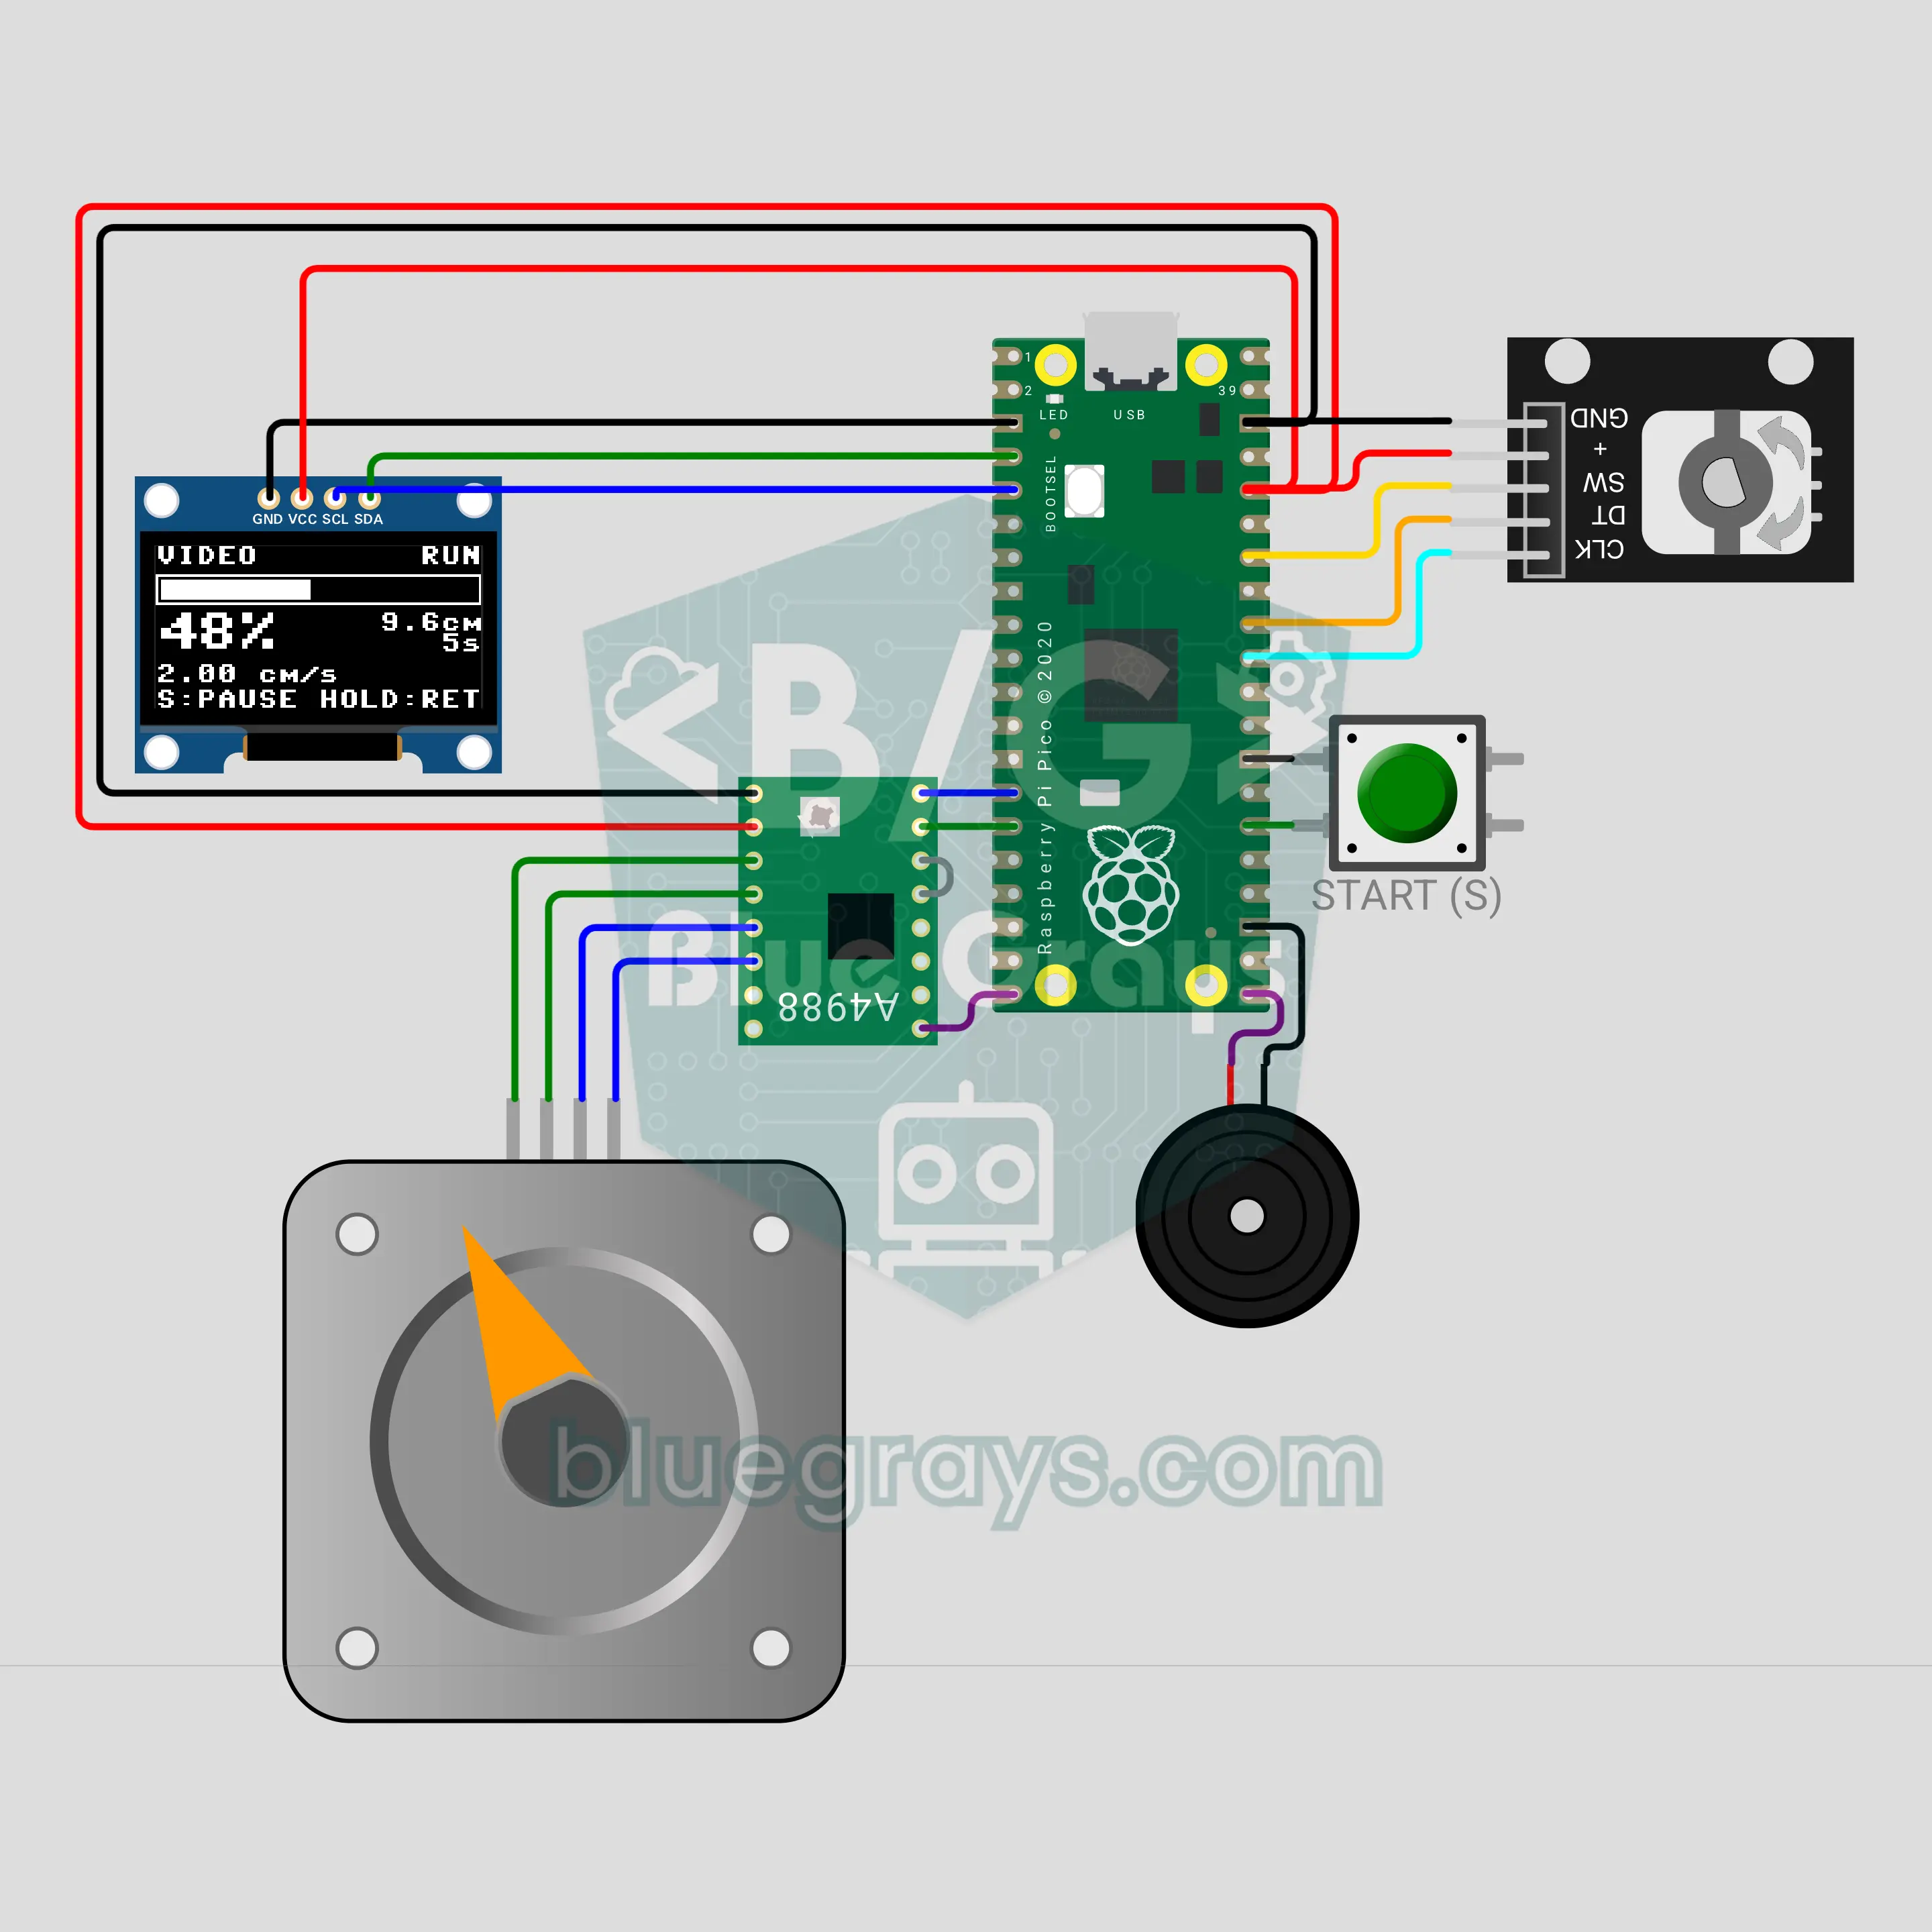
รางเลื่อนกล้องไทม์แลปส์ด้วย Raspberry Pi Pico (NEMA 17 + A4988 + KY-040 + OLED)
สร้างรางเลื่อนกล้องเพื่อถ่ายช็อตเคลื่อนกล้องแบบภาพยนตร์! Raspberry Pi Pico ควบคุมสเต็ปเปอร์มอเตอร์ NEMA 17 ผ่านไดรเวอร์ A4988 ให้หมุนช้าและลื่นไหล แท่นเลื่อนพาโทรศัพท์หรือกล้องไปตามราง ใช้เอนโคเดอร์ KY-040 เลือกโหมด ระยะทาง เวลา ทิศทาง และจำนวนเฟรมจากเมนู โหมด VIDEO ค่อยๆ เร่งและลดความเร็ว ส่วนโหมด TIMELAPSE จะหยุดทุกเฟรมและรอให้การสั่นสงบ จอ OLED แสดงความคืบหน้าและเวลาที่เหลือ
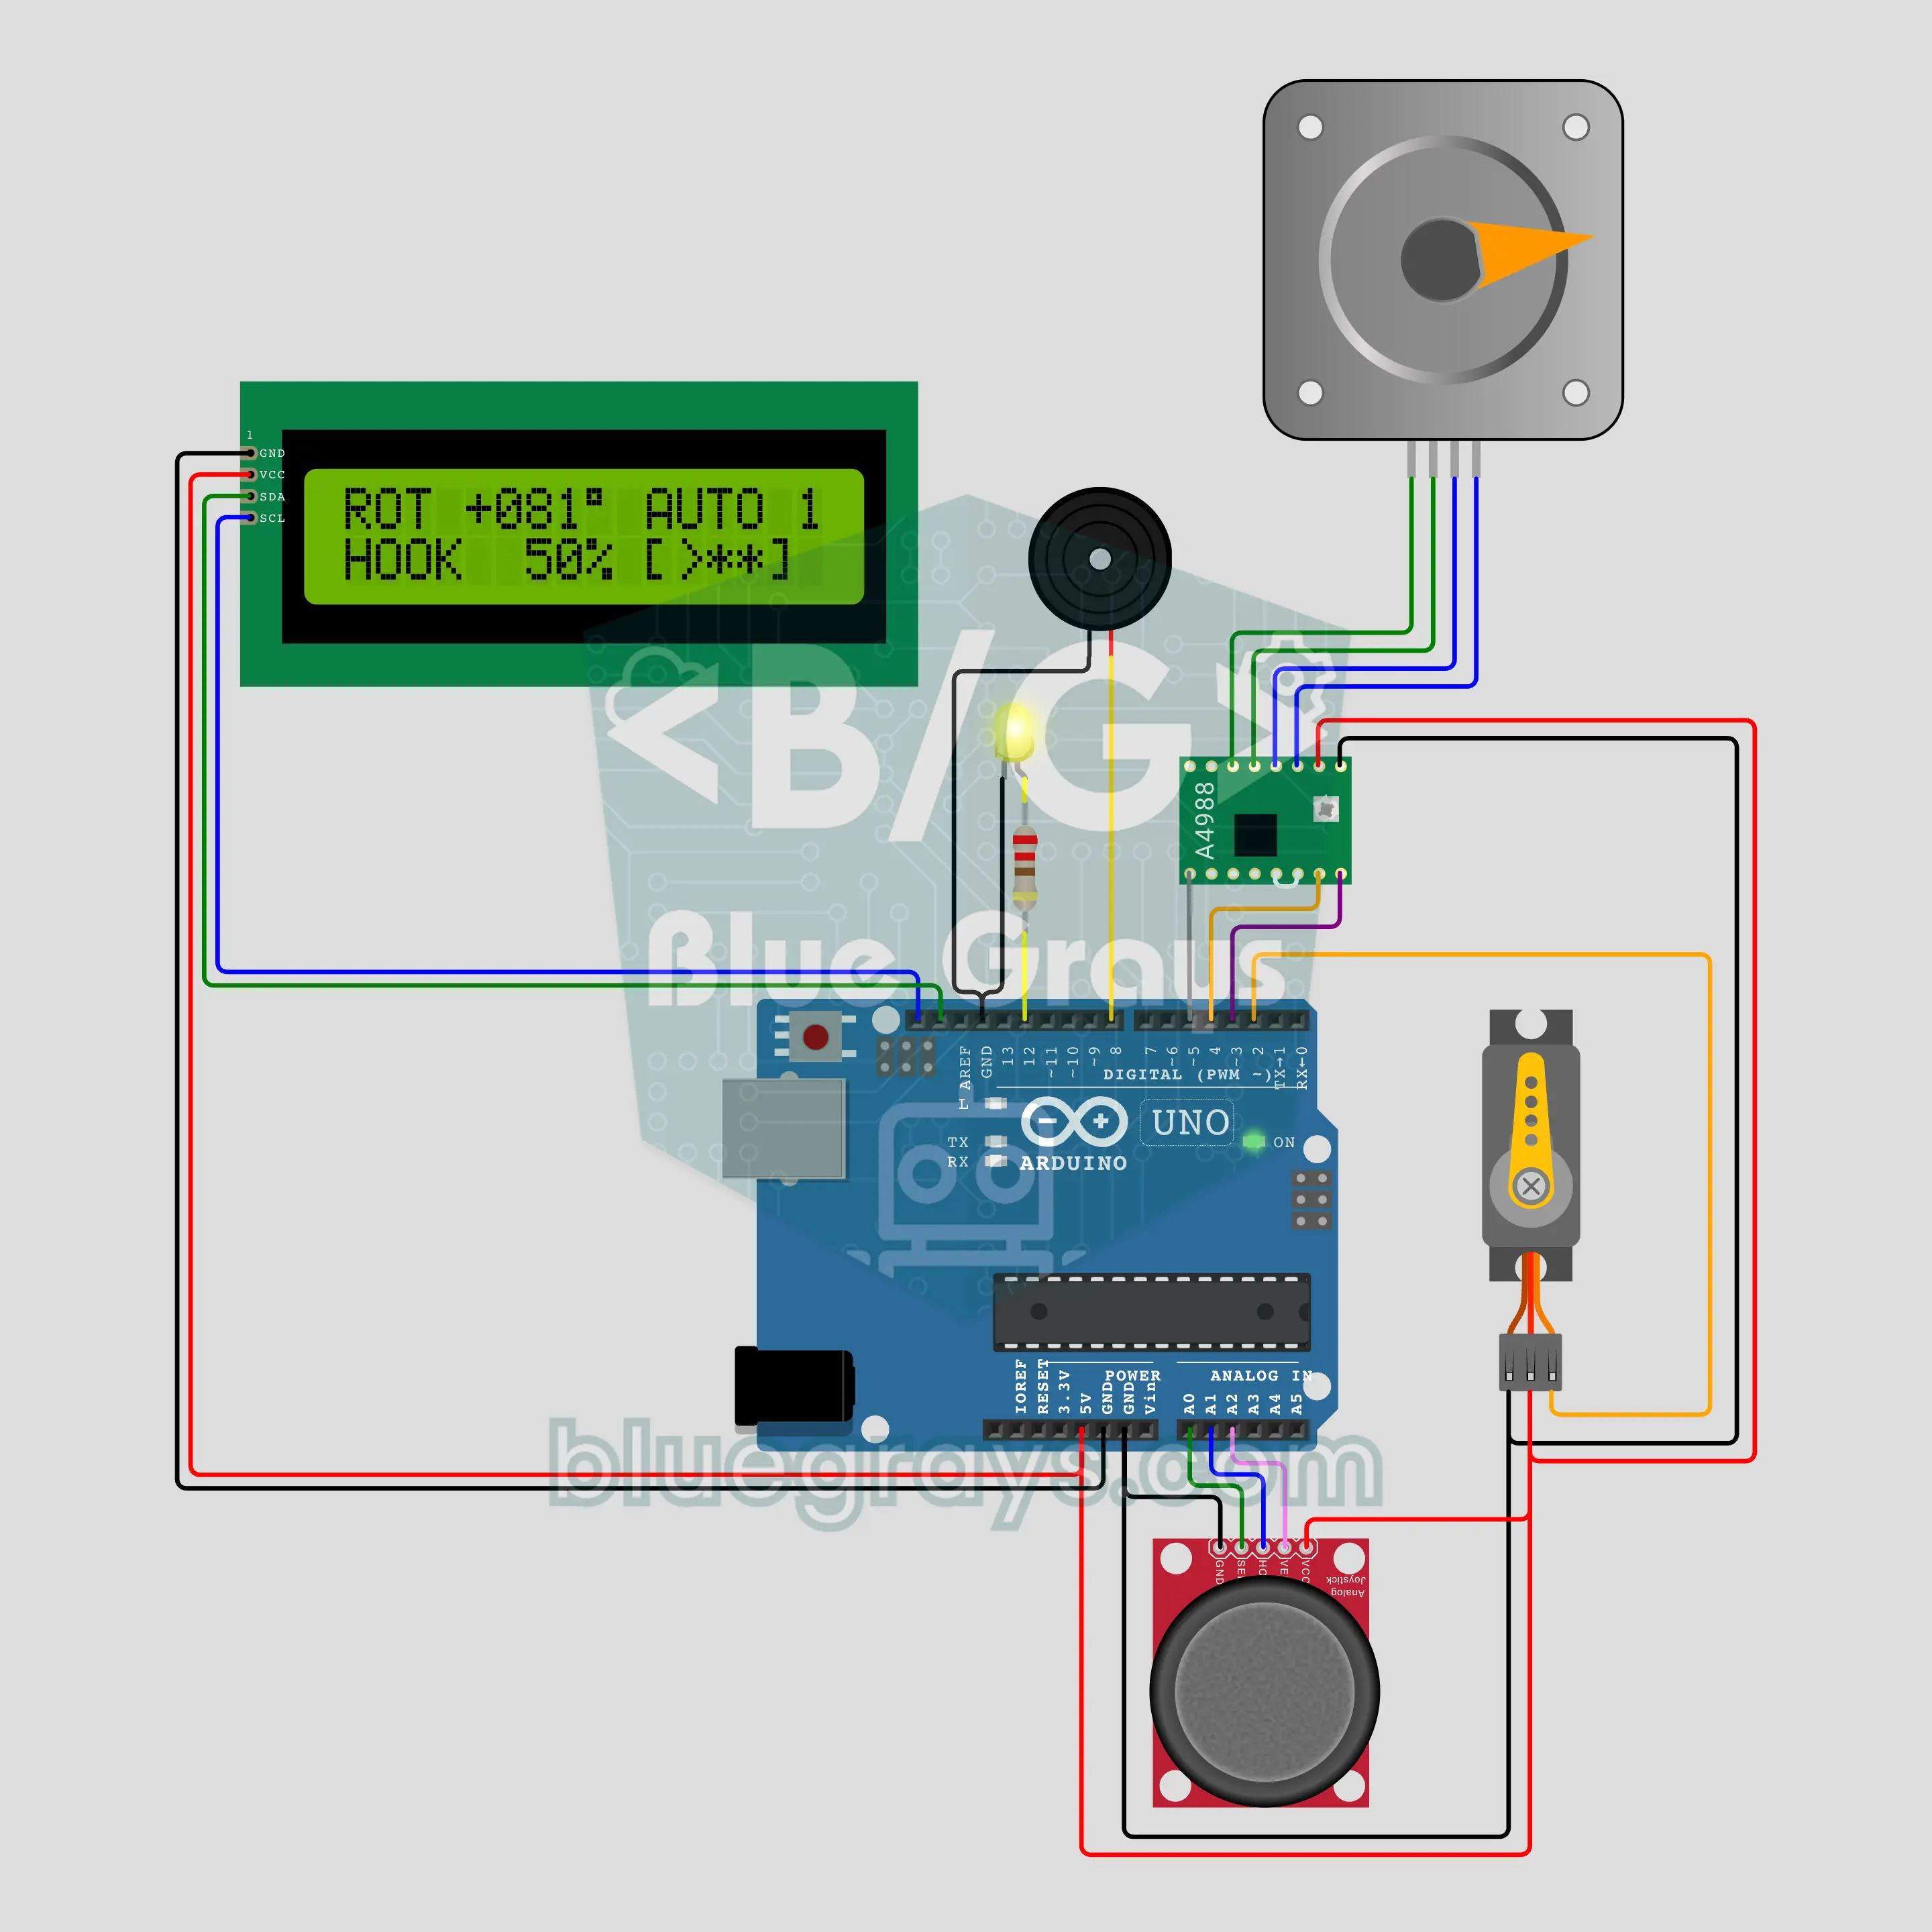
ทาวเวอร์เครนด้วย Arduino (สเต็ปเปอร์มอเตอร์ NEMA 17 + A4988 + เซอร์โว + จอยสติ๊ก + I2C LCD)
ทาวเวอร์เครนตั้งโต๊ะ ใช้สเต็ปเปอร์มอเตอร์ NEMA 17 กับไดรเวอร์ A4988 หมุนหอเครนโดยค่อยๆ เพิ่มความเร็ว เซอร์โว SG90 ยกและลดตะขอ ควบคุมด้วยจอยสติ๊ก จำกัดมุมที่ ±170° ขณะหมุนไฟสีเหลืองจะกะพริบพร้อมเสียงบัซเซอร์ กดปุ่มจอยสติ๊กเพื่อบันทึกจุดหยุด 3 จุด กดค้างให้เครนขนของเอง ขยับคันโยกเพื่อหยุดทันที จอ I2C LCD แสดงมุม ระยะหย่อนตะขอและจุดหยุด

สายพานคัดแยกกล่องตามความสูงด้วย Arduino (NEMA 17 + A4988 + HC-SR04 + เซอร์โว + LCD)
จำลองสายพานคัดแยกในโรงงานไว้บนโต๊ะ สเต็ปเปอร์มอเตอร์ NEMA 17 กับไดรเวอร์ A4988 ขับสายพานต่อเนื่อง ส่วน HC-SR04 เหนือสายพานวัดความสูงของกล่องที่ผ่าน ระบบติดตามกล่องจากเซ็นเซอร์ถึงแขนผลักด้วยจำนวนสเต็ปของสายพาน กล่องสูงตั้งแต่ 6 cm จะถูกแขนเซอร์โว SG90 ผลักออกด้านข้าง ส่วนกล่องเตี้ยวิ่งต่อไป จอ I2C LCD นับกล่องเตี้ยและสูง พร้อมแสดงค่าที่วัดล่าสุดและจำนวนกล่องที่กำลังติดตามบนสายพาน
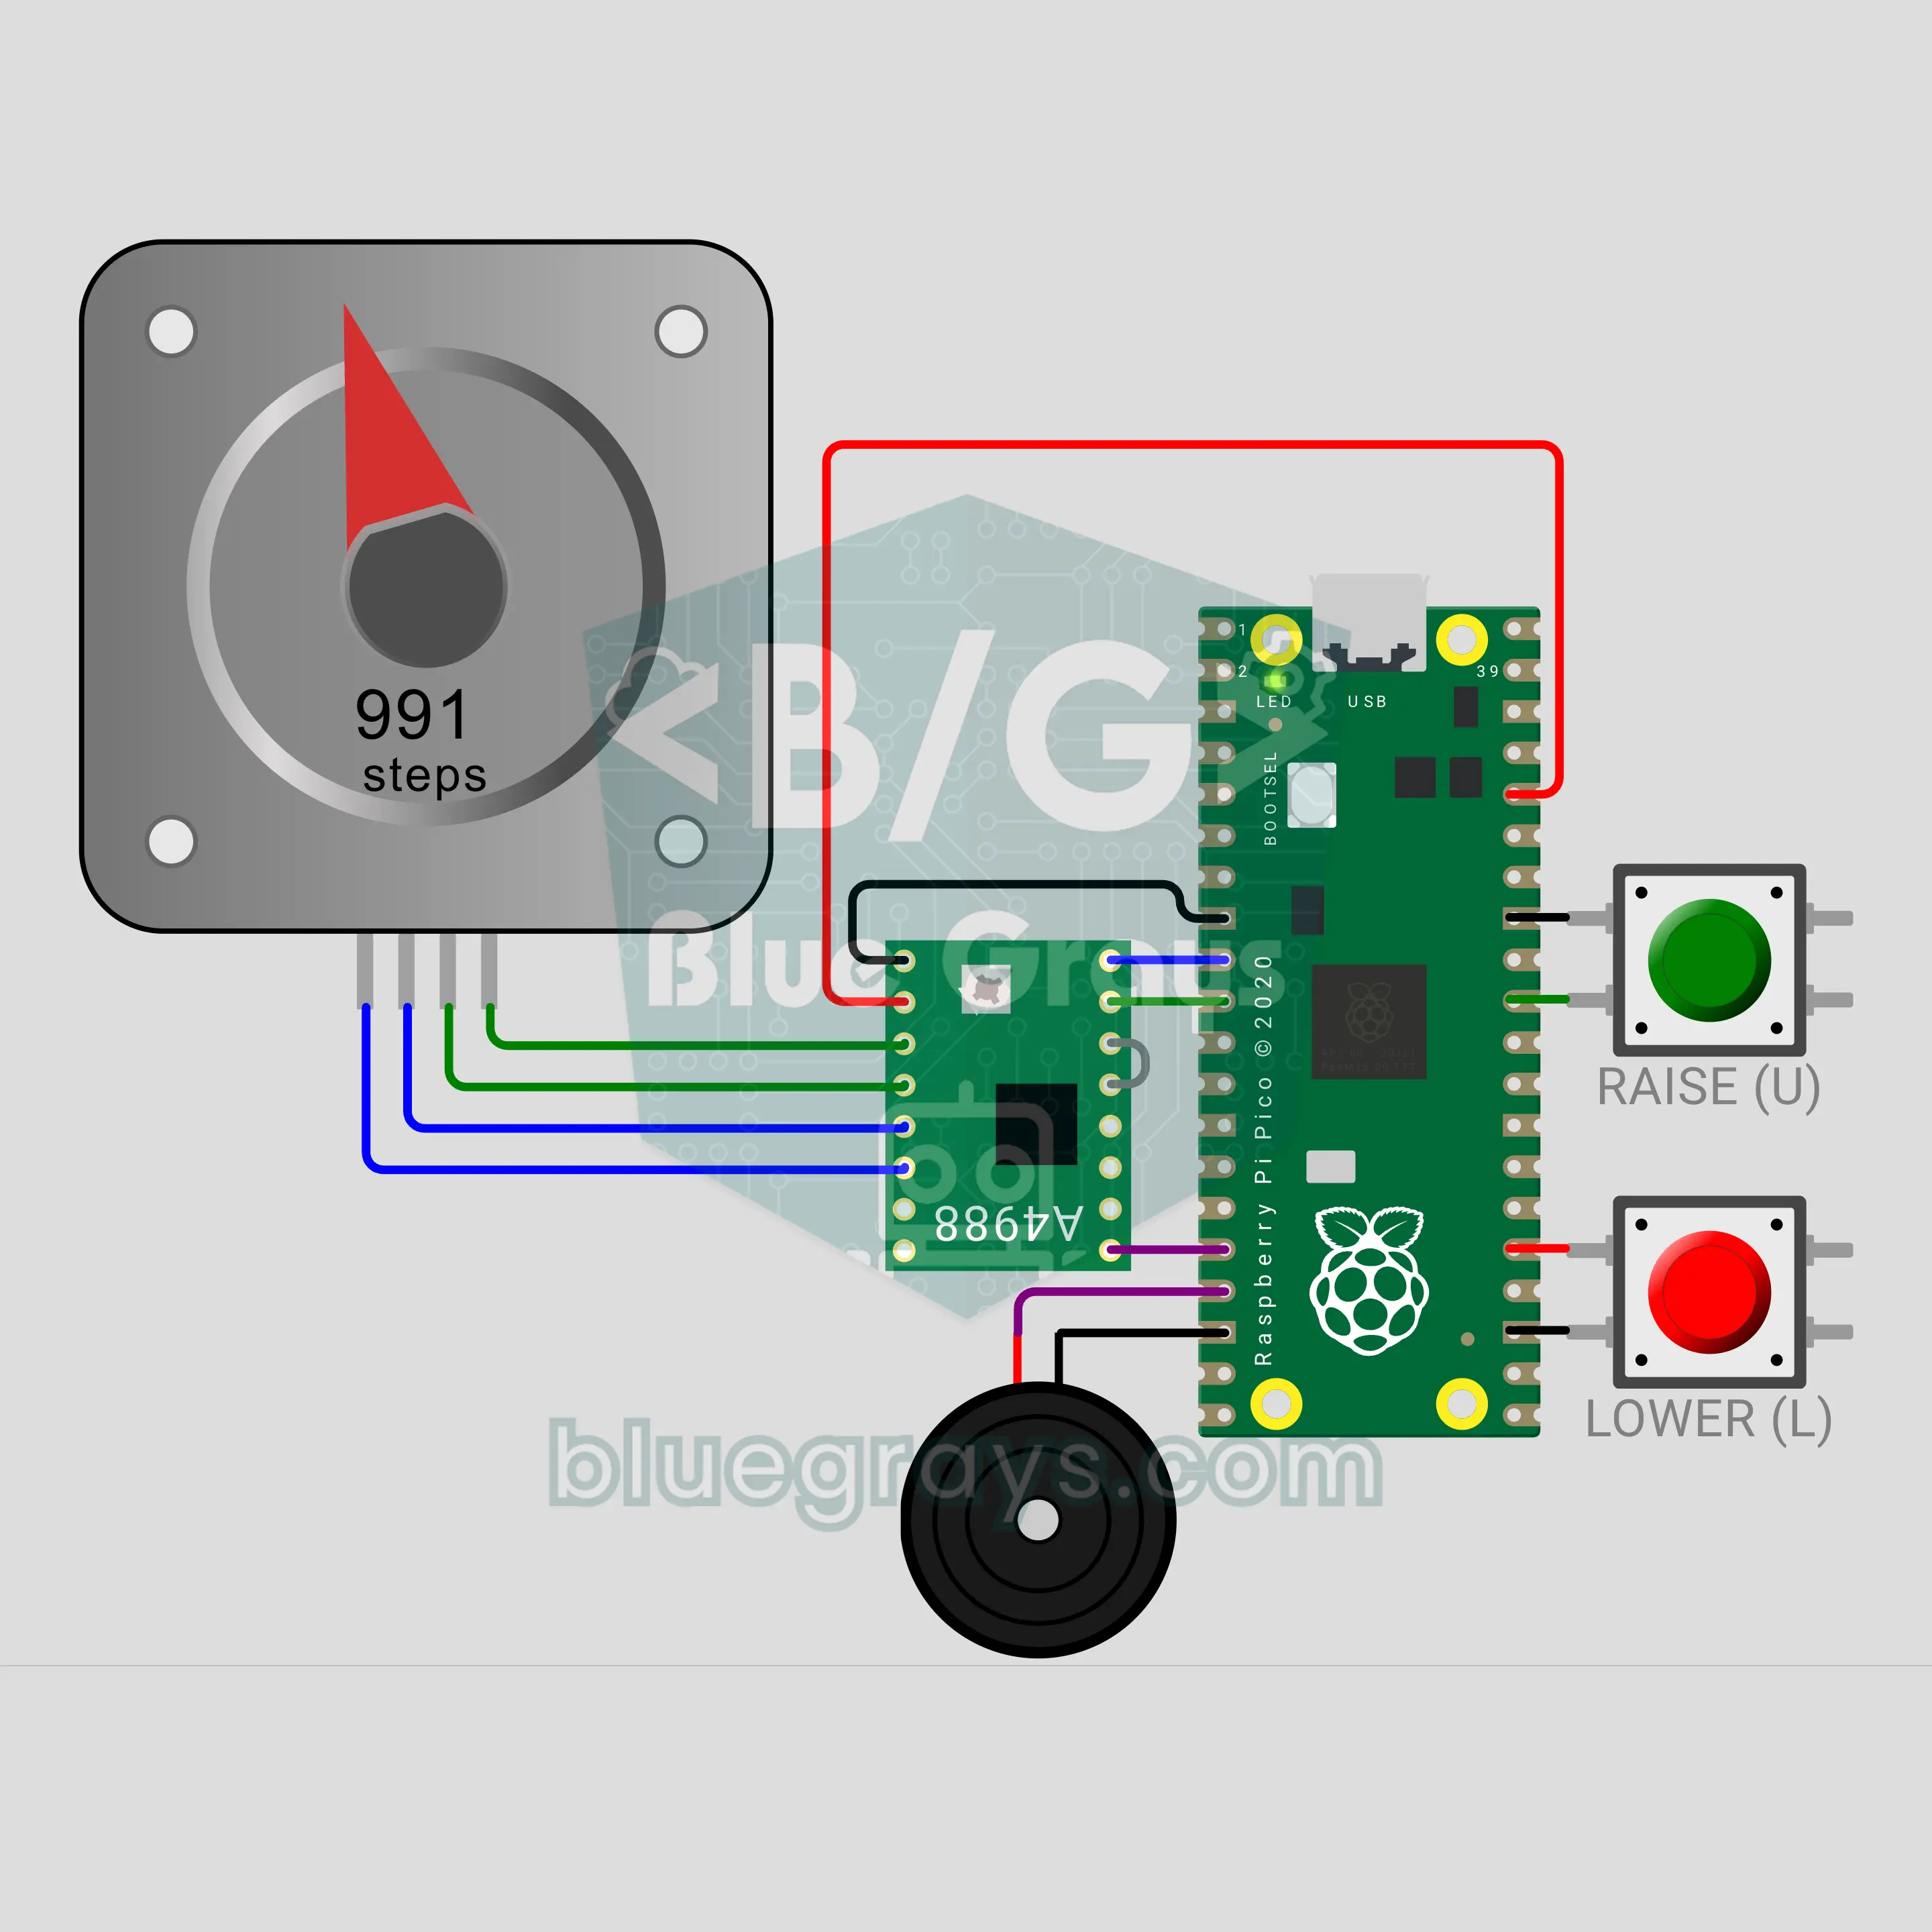
เสาธง Raspberry Pi Pico W: ชักธงขึ้นอย่างนุ่มนวลด้วยมอเตอร์ (NEMA 17 + A4988 + ปุ่มกด 2 ปุ่ม + บัซเซอร์)
เสาธงขับด้วยมอเตอร์ควบคุมผ่าน Raspberry Pi Pico W กดปุ่มสีเขียวแล้วสเต็ปเปอร์มอเตอร์ NEMA 17 จะม้วนเชือก ชักธงขึ้นใน 40 วินาทีโดยค่อยๆ ออกตัว เคลื่อนที่ด้วยความเร็วคงที่แล้วหยุดอย่างนุ่มนวล ปุ่มสีแดงใช้ลดธง กดค้าง 1 วินาทีเพื่อชักธงขึ้นยอดก่อนลดลงครึ่งเสา ระบบนับสเต็ปเพื่อติดตามตำแหน่ง ใช้ไดรเวอร์ A4988 ขับมอเตอร์ด้วยไฟ 12 V และบัซเซอร์ส่งเสียงบี๊บสั้นๆ เท่านั้น

ถังผสมอุตสาหกรรมด้วย Arduino: เติม ผสมและระบายด้วยลอจิก PLC (HC-SR04 + รีเลย์ 2 ตัว + NEMA 17 + A4988 + LCD + ปุ่มหยุดฉุกเฉิน)
โจทย์กระบวนการผลิตแบบเป็นชุดจากวิชาระบบอัตโนมัติอุตสาหกรรม: เติมถัง ผสม ระบายแล้วนับชุด โค้ดทำงานทีละขั้นตามลอจิก PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE) รีเลย์ 2 ตัวเปิดวาล์วเข้าและออก HC-SR04 วัดระดับ เครื่องผสม NEMA 17 หมุนและกลับทิศ มี START และ STOP ปุ่ม EMERGENCY STOP แบบล็อกค้าง ไฟเสาสัญญาณและการตรวจจับการทำงานเกินเวลา

หุ่นยนต์ดูดฝุ่น ESP32: เลี้ยวหลบสิ่งกีดขวางและทำแผนที่ห้อง (NEMA 17 จำนวน 2 ตัว + A4988 จำนวน 2 ตัว + HC-SR04 + กันชน 2 ตัว + OLED)
หุ่นยนต์ดูดฝุ่น 2 ล้อที่เคลื่อนที่เหมือนของจริง ใช้สเต็ปเปอร์มอเตอร์ NEMA 17 จำนวน 2 ตัวขับล้อ เริ่มวิ่งเป็นก้นหอยแล้ววิ่งตรง ชะลอและเลี้ยวเมื่อ HC-SR04 พบสิ่งกีดขวาง ถอยแล้วเลี้ยวหนีเมื่อกันชนชน และวิ่งเลียบผนัง คำนวณตำแหน่งจากจำนวนสเต็ปของล้อ แสดงแผนที่ห้อง เปอร์เซ็นต์พื้นที่ที่ทำความสะอาดแล้วและเวลาบน OLED เมื่อเสร็จก็กลับไปยังจุดเริ่มต้น