
AR-27เริ่มต้น
วัดระยะด้วย HC-SR04 (แสดงผลผ่าน Serial Monitor)
4.6(50)
82 เสร็จแล้ว
เซ็นเซอร์ HC-SR04 ทำงานเหมือนค้างคาวที่หาทางในความมืด โดยส่งเสียงที่หูเราไม่ได้ยินออกไป ฟังเสียงสะท้อนกลับ แล้ววัดว่าวัตถุด้านหน้าอยู่ไกลแค่ไหน Arduino จะแสดงระยะเป็นเซนติเมตรบนหน้าจอคอมพิวเตอร์ทุกครึ่งวินาที โดยแสดงค่าที่วัดได้ระหว่าง 3 ถึง 100 เซนติเมตร นี่คือพื้นฐานของโปรเจกต์อย่างเซ็นเซอร์ช่วยจอดรถและหุ่นยนต์หลบสิ่งกีดขวาง
วิดีโอ
แผนผังวงจร
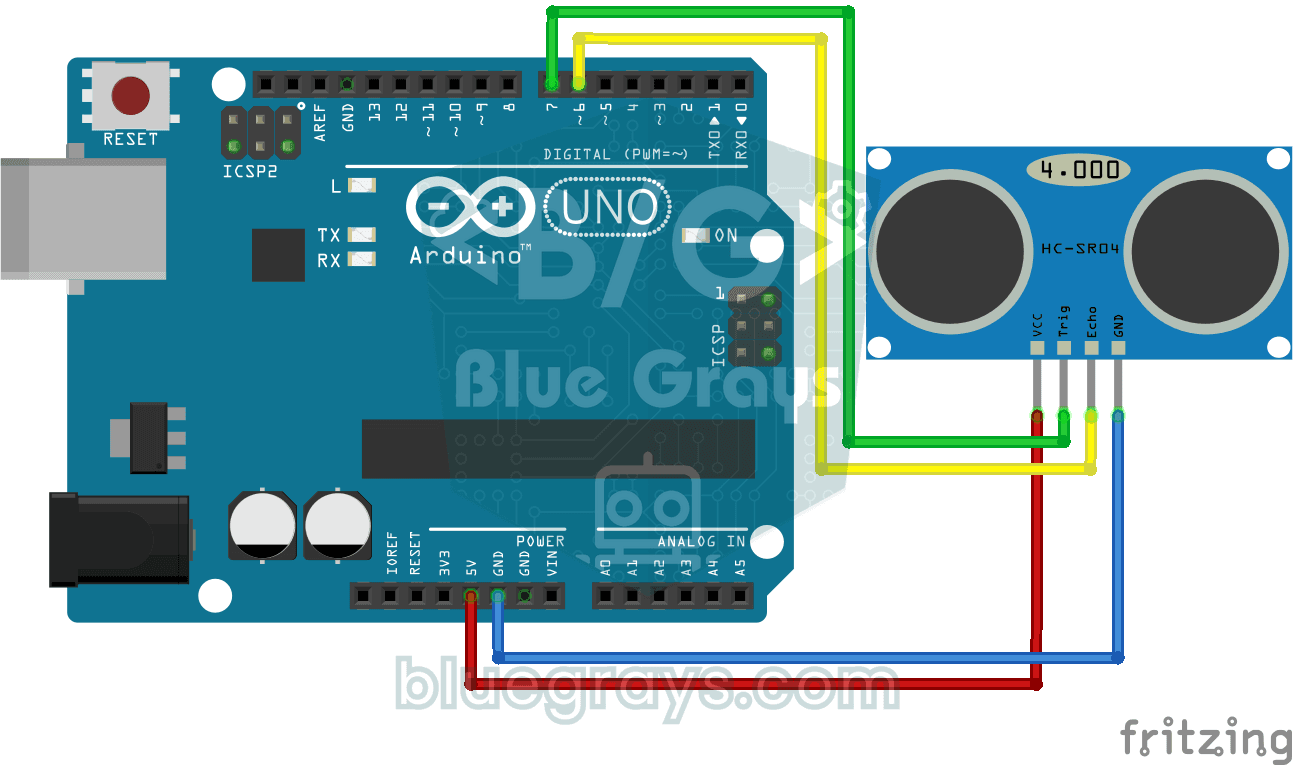
ซอร์สโค้ด
C++ (Arduino IDE)
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   HC-SR04 Distance Measurement (Serial Display)
4// ─────────────────────────────────────────
5// Measures distance with the HC-SR04 ultrasonic sensor and prints results
6// between 3 and 100 cm to the Serial Monitor in cm every 0.5 s.
7//
8// Pins:
9//   D7 -> HC-SR04 Trig
10//   D6 -> HC-SR04 Echo
11//   HC-SR04 VCC to 5V, GND to GND
12
13int echoPin = 6;        // Echo input
14int trigPin = 7;        // Trigger output
15int maxDistance = 100;  // Largest distance shown (cm)
16int minDistance = 3;    // Smallest distance shown (cm)
17
18void setup() {
19  pinMode(trigPin, OUTPUT);
20  pinMode(echoPin, INPUT);
21  Serial.begin(9600);
22}
23
24void loop() {
25  // A 10 us trigger pulse sends the sound burst
26  digitalWrite(trigPin, HIGH);
27  delayMicroseconds(10);
28  digitalWrite(trigPin, LOW);
29
30  // How long Echo stays HIGH (us) is the round-trip time. Sound travels at 0.034 cm/us; halving the
31  // path gives the distance
32  unsigned long duration = pulseIn(echoPin, HIGH);
33  double totalPath = (double)duration * 0.034;
34  int distance = totalPath / 2;
35
36  // Print only inside the valid range
37  if (distance > minDistance && distance < maxDistance) {
38    Serial.print("Distance: ");
39    Serial.print(distance);
40    Serial.println("cm");
41  }
42
43  delay(500);   // Wait 0.5 s
44}
45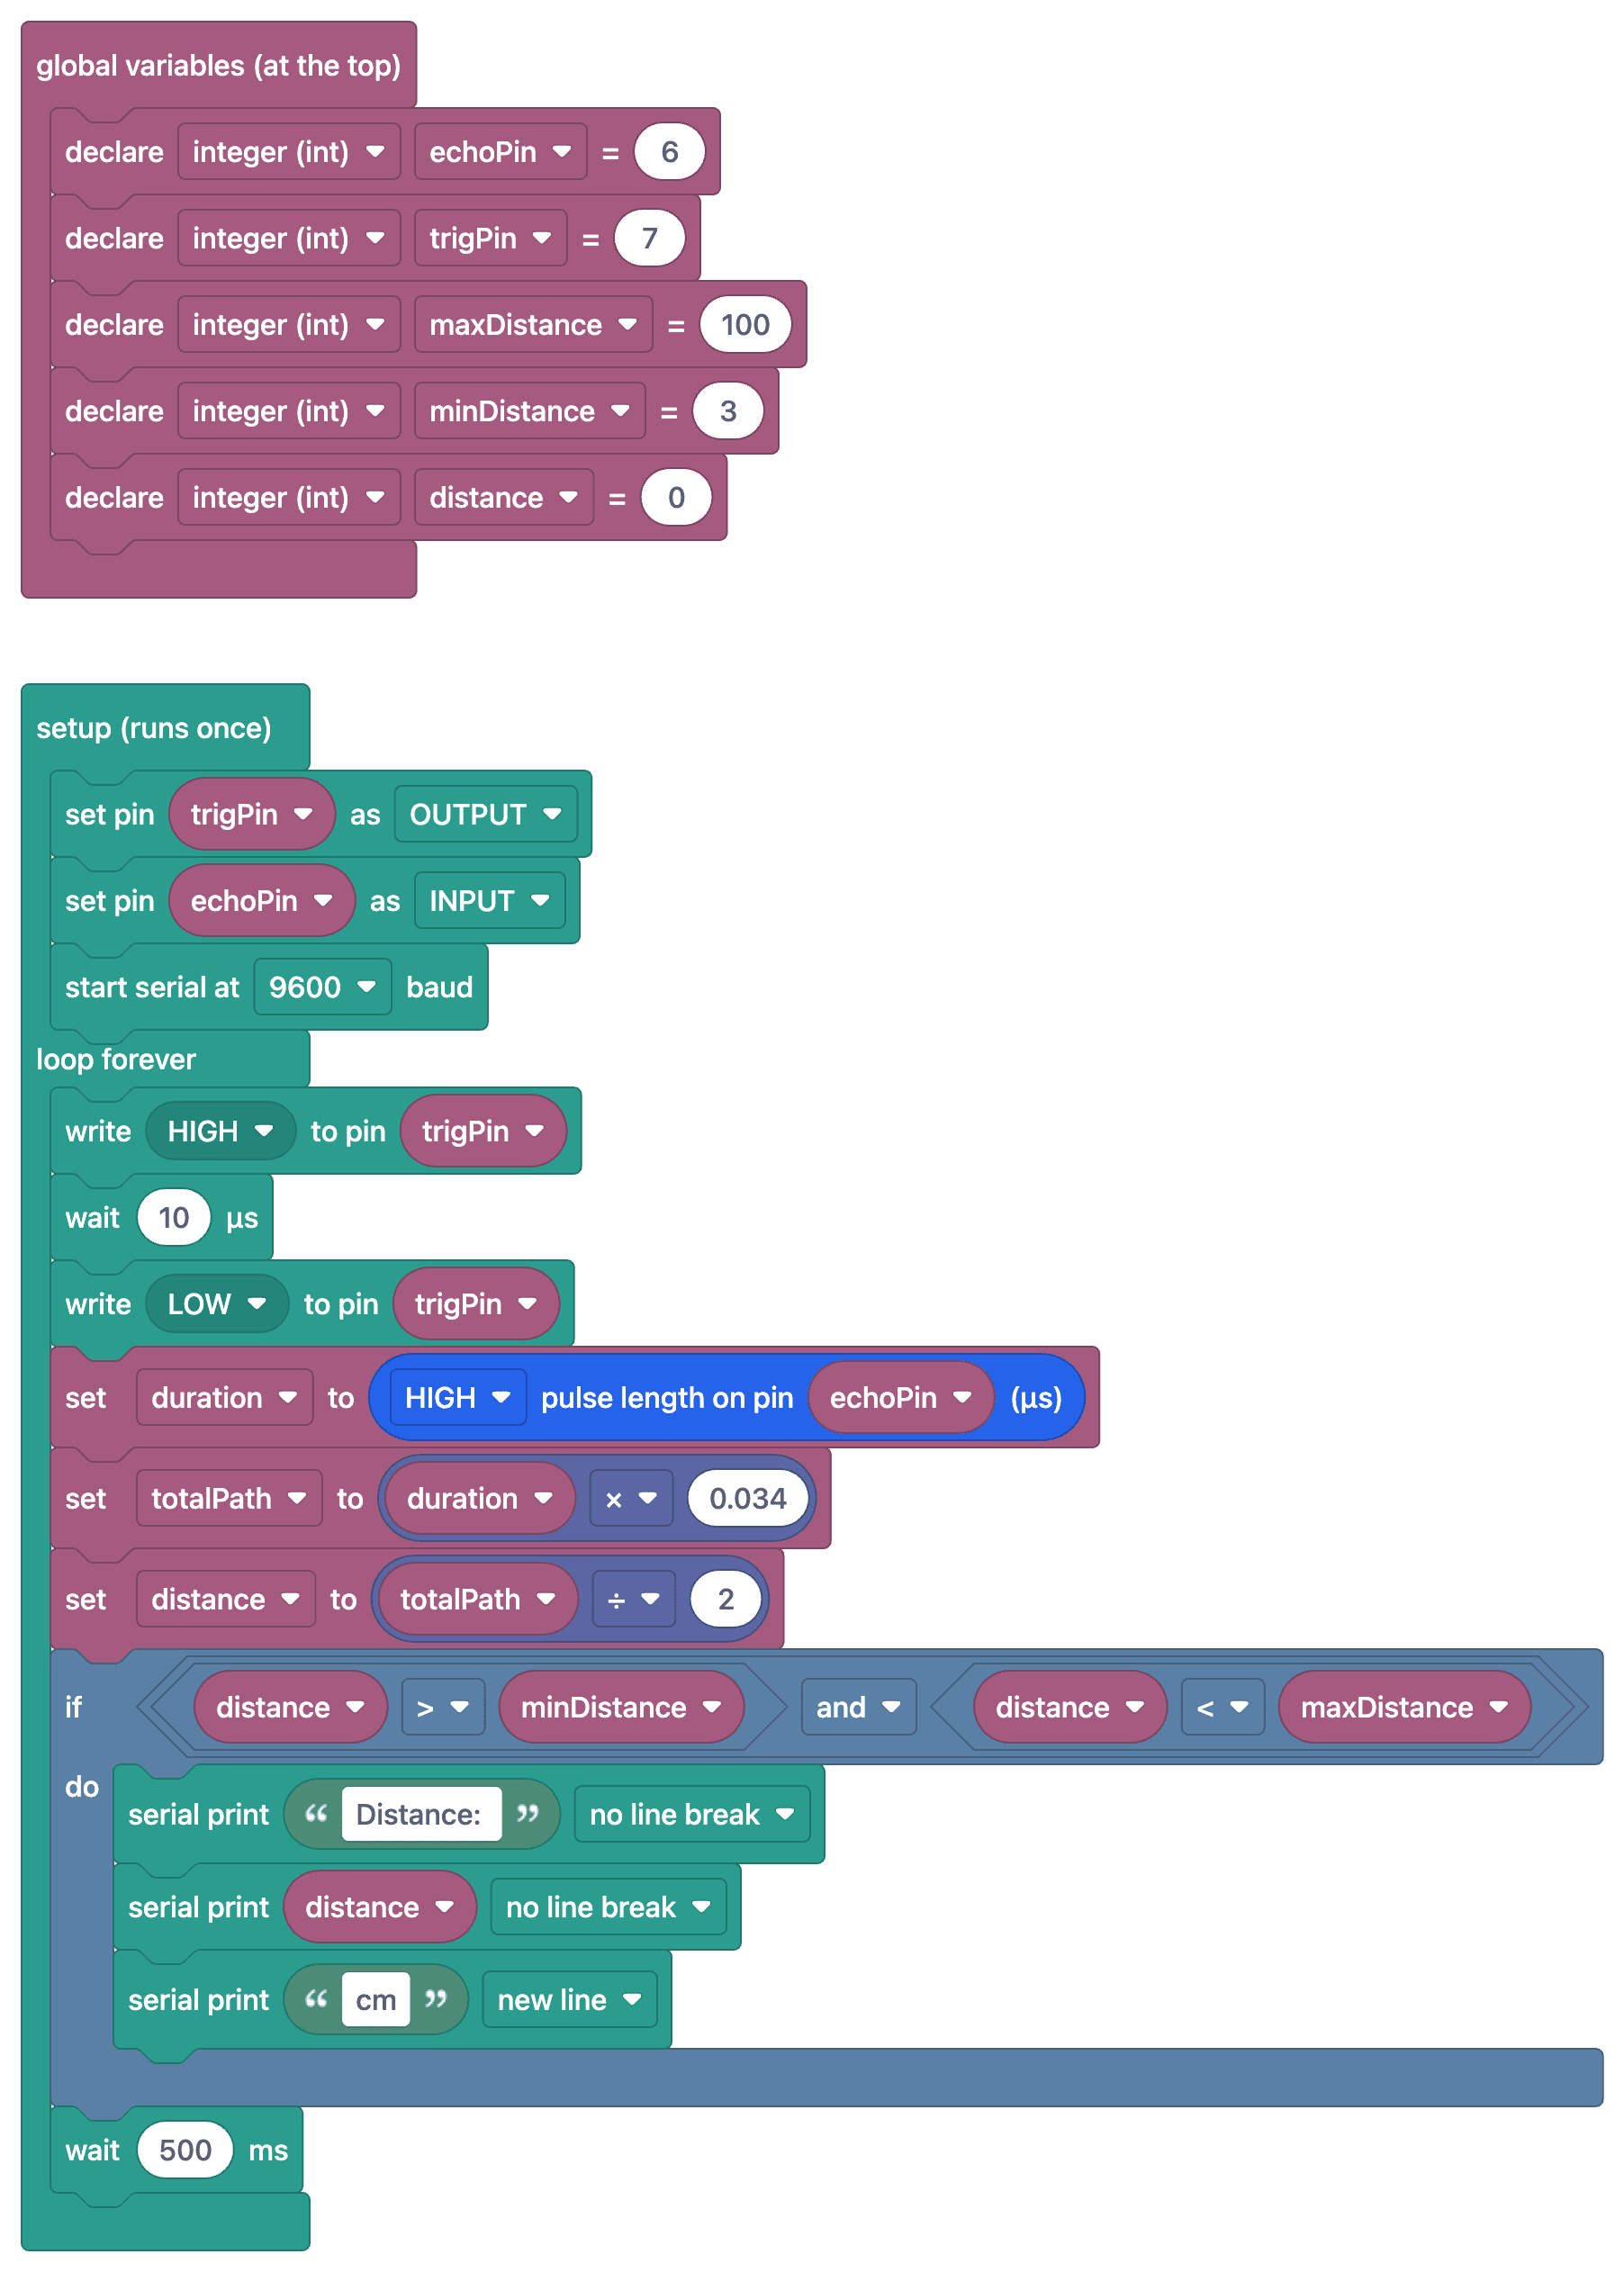
FAQ
HC-SR04 วัดระยะได้อย่างไร
เซ็นเซอร์ส่งคลื่นเสียงความถี่ 40 kHz แล้ววัดเวลาที่เสียงสะท้อนเดินทางกลับมา เสียงเดินทางในอากาศด้วยความเร็วประมาณ 343 m/s คำนวณระยะเป็นเซนติเมตรได้จากสูตร ระยะทาง = เวลา × 0.0343 / 2 (หารด้วย 2 เพราะเสียงเดินทางทั้งขาไปและขากลับ)
วัดระยะใกล้สุดและไกลสุดได้เท่าไร
ในการใช้งานจริงวัดระยะได้ประมาณ 2 cm ถึง 400 cm หากวัตถุอยู่ใกล้กว่า 2 cm อยู่ไกลมาก หรือมีพื้นผิวดูดซับเสียง เช่น ผ้าหรือฟองน้ำ ค่าที่วัดได้อาจผิดพลาดหรือเป็น 0
ทำไมบางครั้งอ่านค่าได้ 0 หรือค่าที่สูงมาก
เมื่อไม่มีเสียงสะท้อนกลับมา `pulseIn` จะหมดเวลารอ ตรวจสอบว่าเซ็นเซอร์หันเข้าหาพื้นผิวเรียบและแข็ง เว้นช่วงระหว่างการวัดอย่างน้อย 60 ms และกรองค่าที่ผิดพลาดออกในโค้ด
ใช้กับ ESP32 ได้ไหม
HC-SR04 ใช้ไฟ 5 V และขา ECHO ส่งสัญญาณออกที่ 5 V ส่วน ESP32 ใช้ลอจิกระดับ 3.3 V จึงต้องเพิ่มวงจรแบ่งแรงดัน (เช่น 1 kΩ + 2 kΩ) ที่สาย ECHO หรือใช้รุ่น HC-SR04P ที่รองรับ 3.3 V