
สำรวจโปรเจกต์ Arduino
โปรเจกต์หลายร้อยรายการ ตั้งแต่ระดับเริ่มต้นถึงขั้นสูง พร้อมแผนผังวงจร โค้ด และวิดีโอ
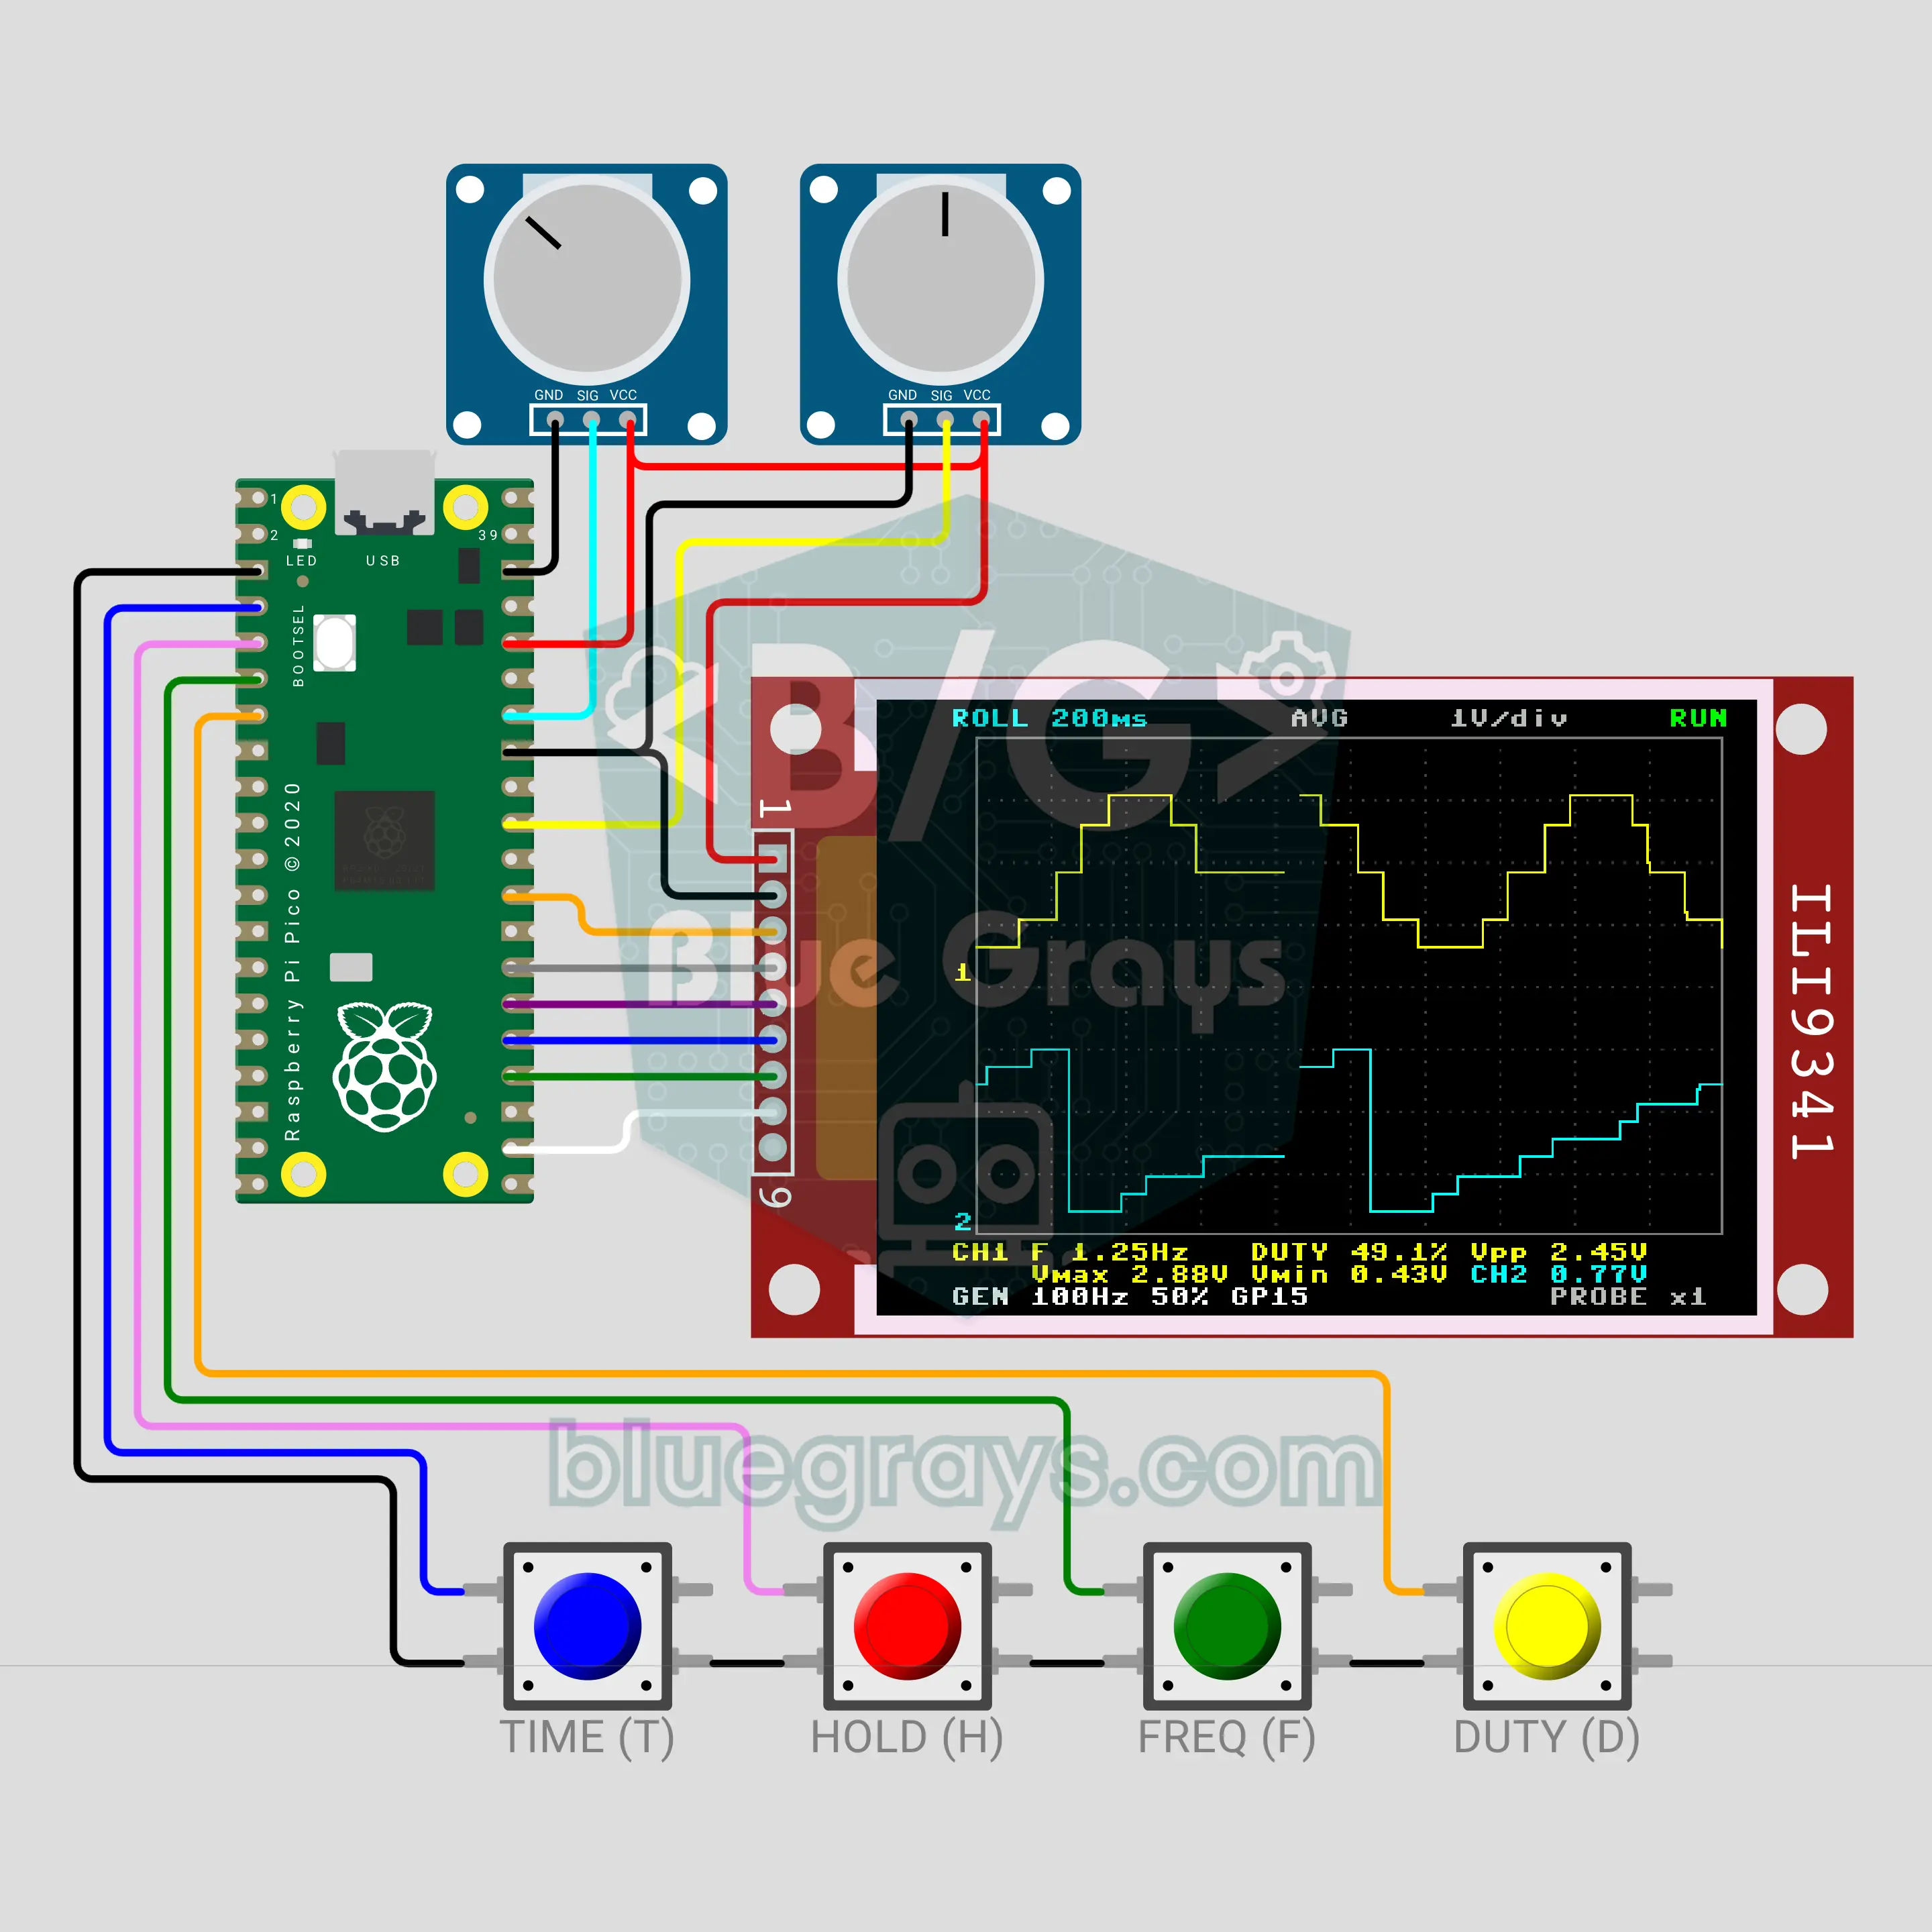
ออสซิลโลสโคปจิ๋วด้วย Raspberry Pi Pico (จอ TFT ILI9341 + โพเทนชิโอมิเตอร์ + สัญญาณทดสอบ PWM)
ออสซิลโลสโคปในห้องแล็บฉบับนักเรียนและนักศึกษา ADC ของ Raspberry Pi Pico เก็บตัวอย่างหลายพันครั้งต่อวินาที แล้ววาดสัญญาณบนตารางในจอสี ILI9341 ระบบทริกเกอร์ช่วยให้รูปคลื่นอยู่นิ่ง พร้อมวัดความถี่ ดิวตี้ไซเคิลและแรงดันพีกทูพีก ขา GP15 สร้างสัญญาณทดสอบ PWM ได้เอง โหมด ROLL เลื่อนกราฟทั้งสองช่องเหมือนเครื่องบันทึกกราฟ ส่วน HOLD หยุดภาพไว้ วัดได้เฉพาะช่วง 0–3.3 V

ระบบทรงตัวลูกบอลบนรางด้วย ESP32 และ PID (HC-SR04 + เซอร์โวมอเตอร์ + I2C LCD + โพเทนชิโอมิเตอร์ 3 ตัว)
ยกการทดลองคลาสสิกด้านวิศวกรรมควบคุมมาไว้บนโต๊ะ เซอร์โวมอเตอร์เอียงรางและ PID คุมลูกบอลให้อยู่ตรงเป้าหมาย หมุนโพเทนชิโอมิเตอร์ 3 ตัวเพื่อปรับ Kp Ki และ Kd ได้ทันที ใช้ P อย่างเดียวลูกบอลจะแกว่ง D ช่วยลดการแกว่ง ส่วน I ชดเชยรางที่เอียงเล็กน้อยให้ลูกบอลหยุดตรงเป้าหมาย I2C LCD แสดงราง ลูกบอล เป้าหมาย เวลาเข้าสู่สภาวะคงตัวและระยะเกินเป้าหมาย โหมด SIM ใช้แบบจำลองฟิสิกส์ ส่วนโหมด REAL ใช้ HC-SR04 วัดตำแหน่ง
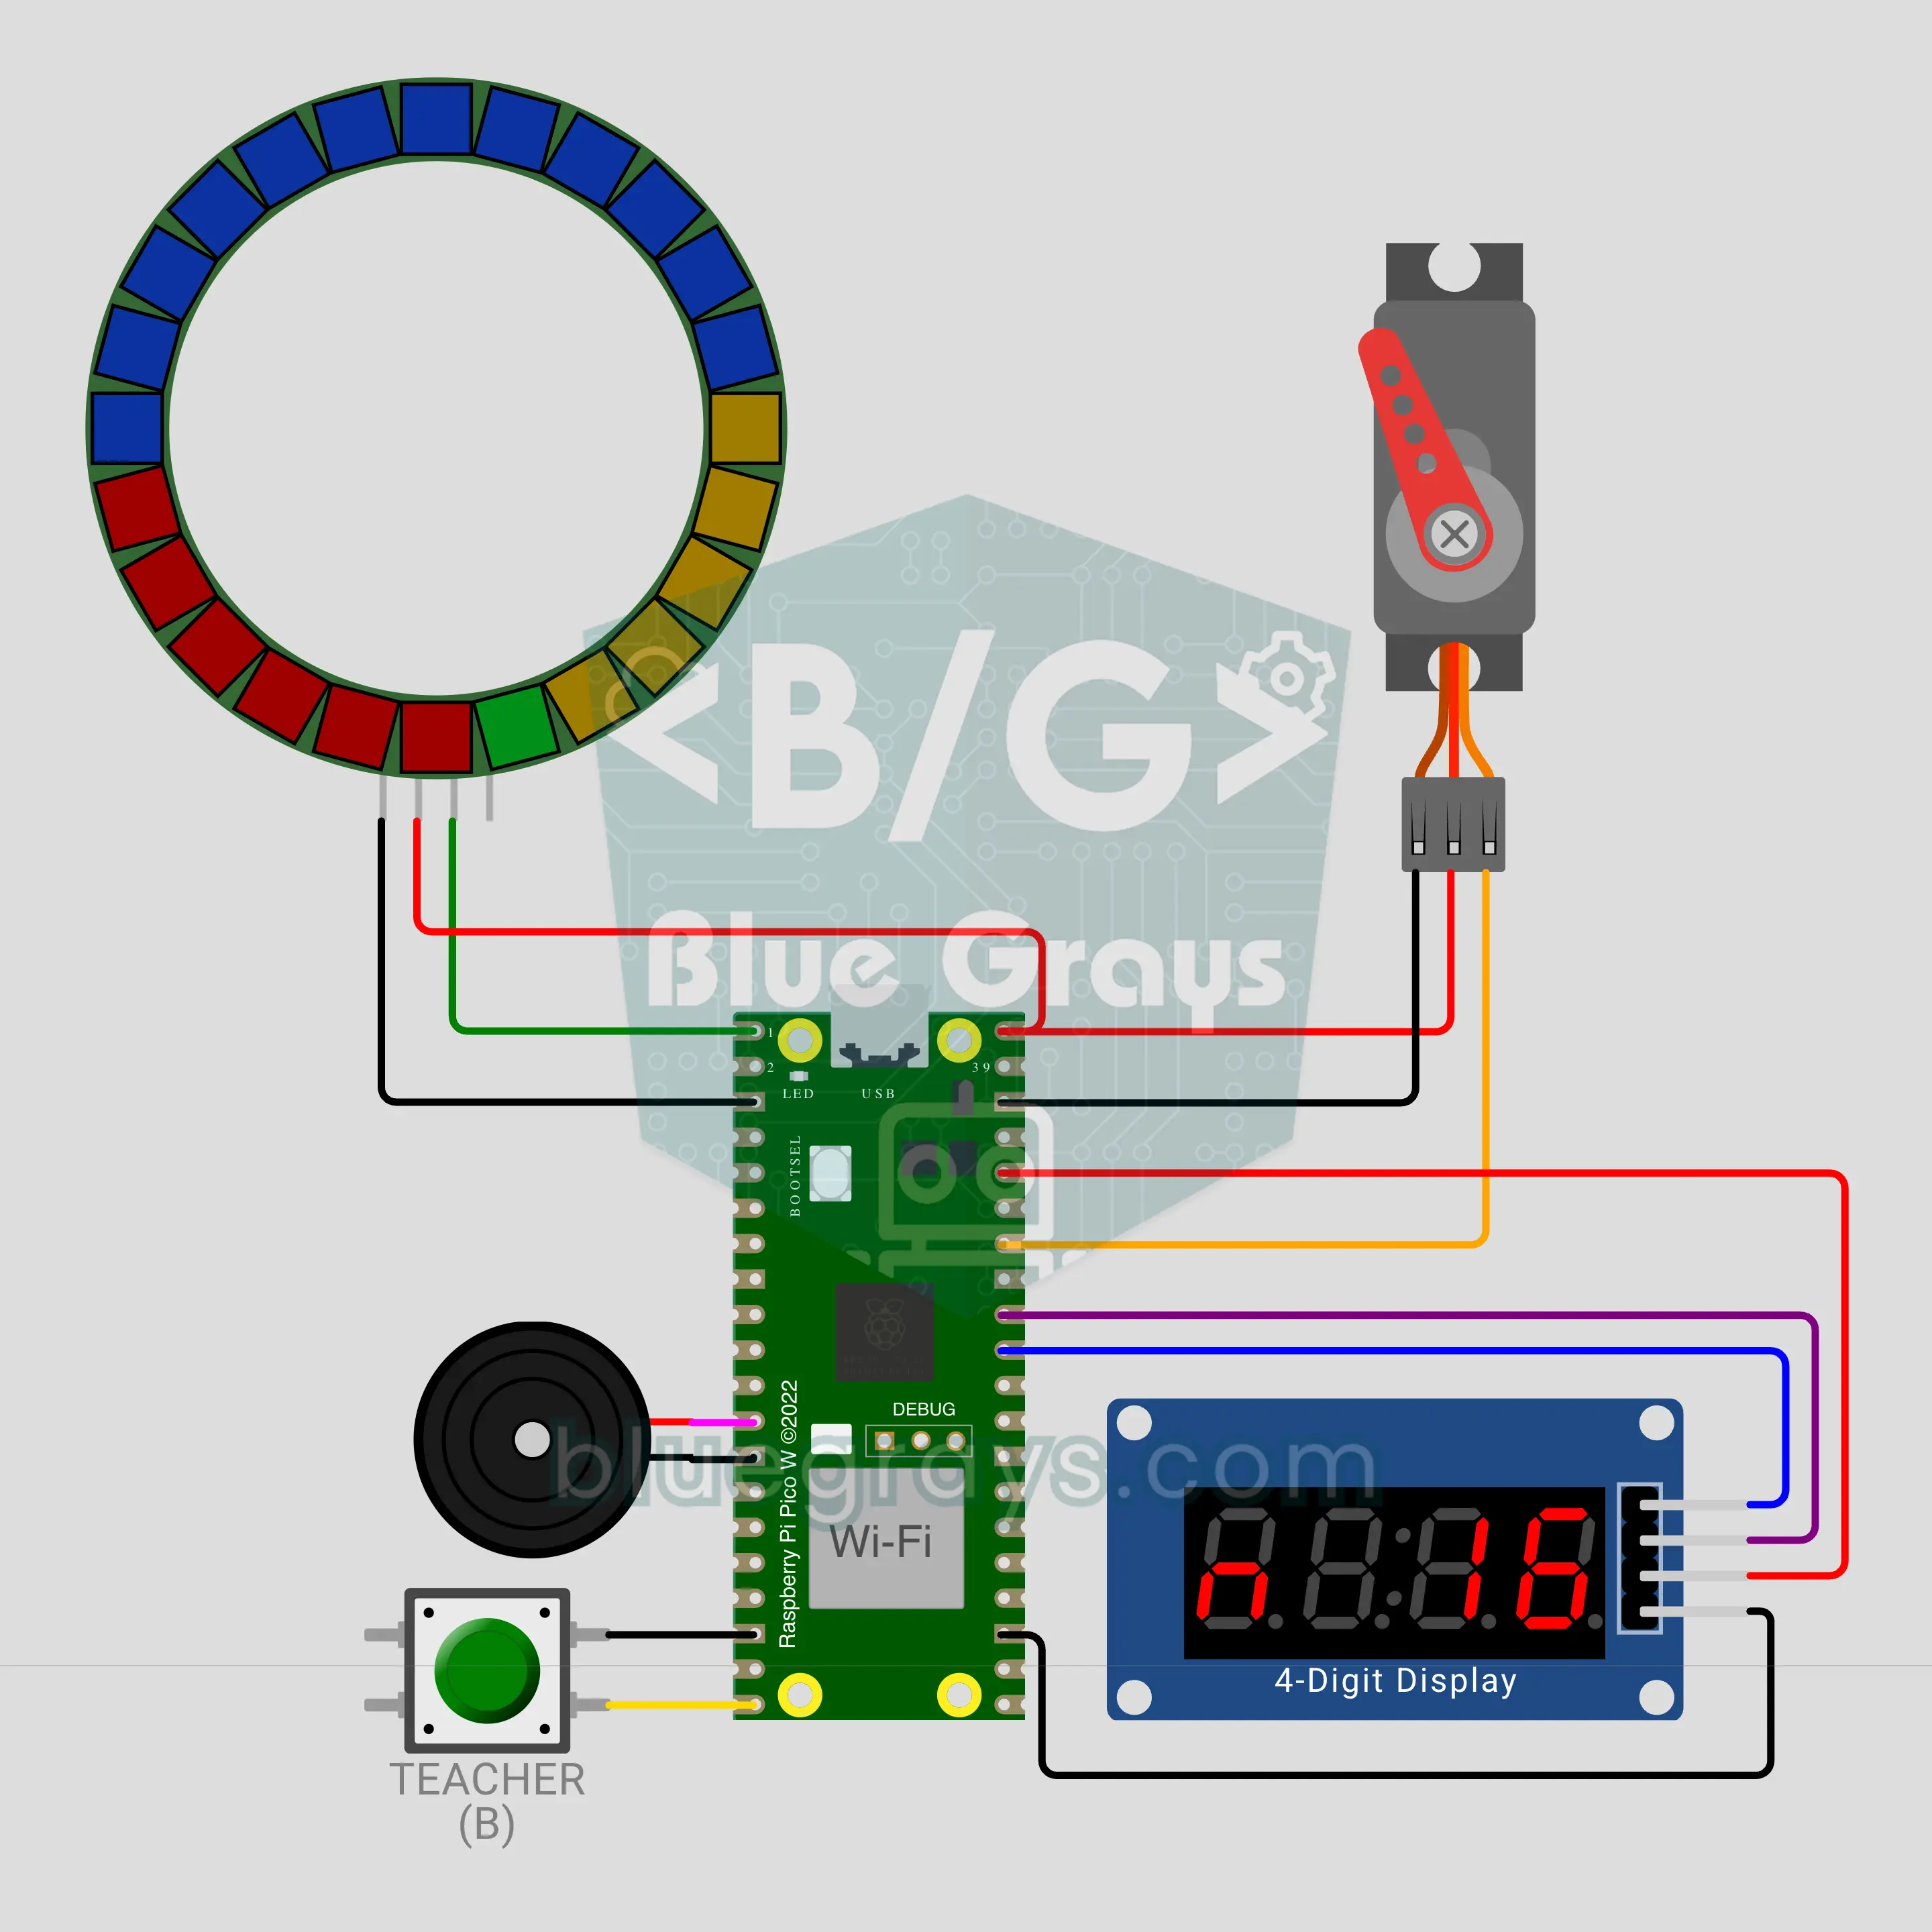
ระบบโหวตในห้องเรียนแบบเรียลไทม์ด้วย Raspberry Pi Pico W (MQTT + วงแหวน LED + เซอร์โวมอเตอร์ SG90 + TM1637)
เห็นคำตอบทั้งห้องทันทีที่โหวต! Raspberry Pi Pico W รับคะแนน A/B/C/D หรือ YES/NO จากโทรศัพท์ของนักเรียนผ่าน MQTT วงแหวน LED 24 ดวงแสดงกราฟวงกลมแบบเรียลไทม์ เข็มเซอร์โวมอเตอร์ SG90 ชี้ตัวเลือกที่นำอยู่ และ TM1637 แสดงจำนวนโหวต โทรศัพท์แต่ละเครื่องมี 1 เสียง หากเปลี่ยนใจจะนับเฉพาะคำตอบล่าสุด คำถามแบบจับเวลามีเสียงบี๊บใน 5 วินาทีสุดท้าย เมื่อปิดรับคำตอบ ตัวเลือกที่ถูกต้องจะสว่างขึ้น
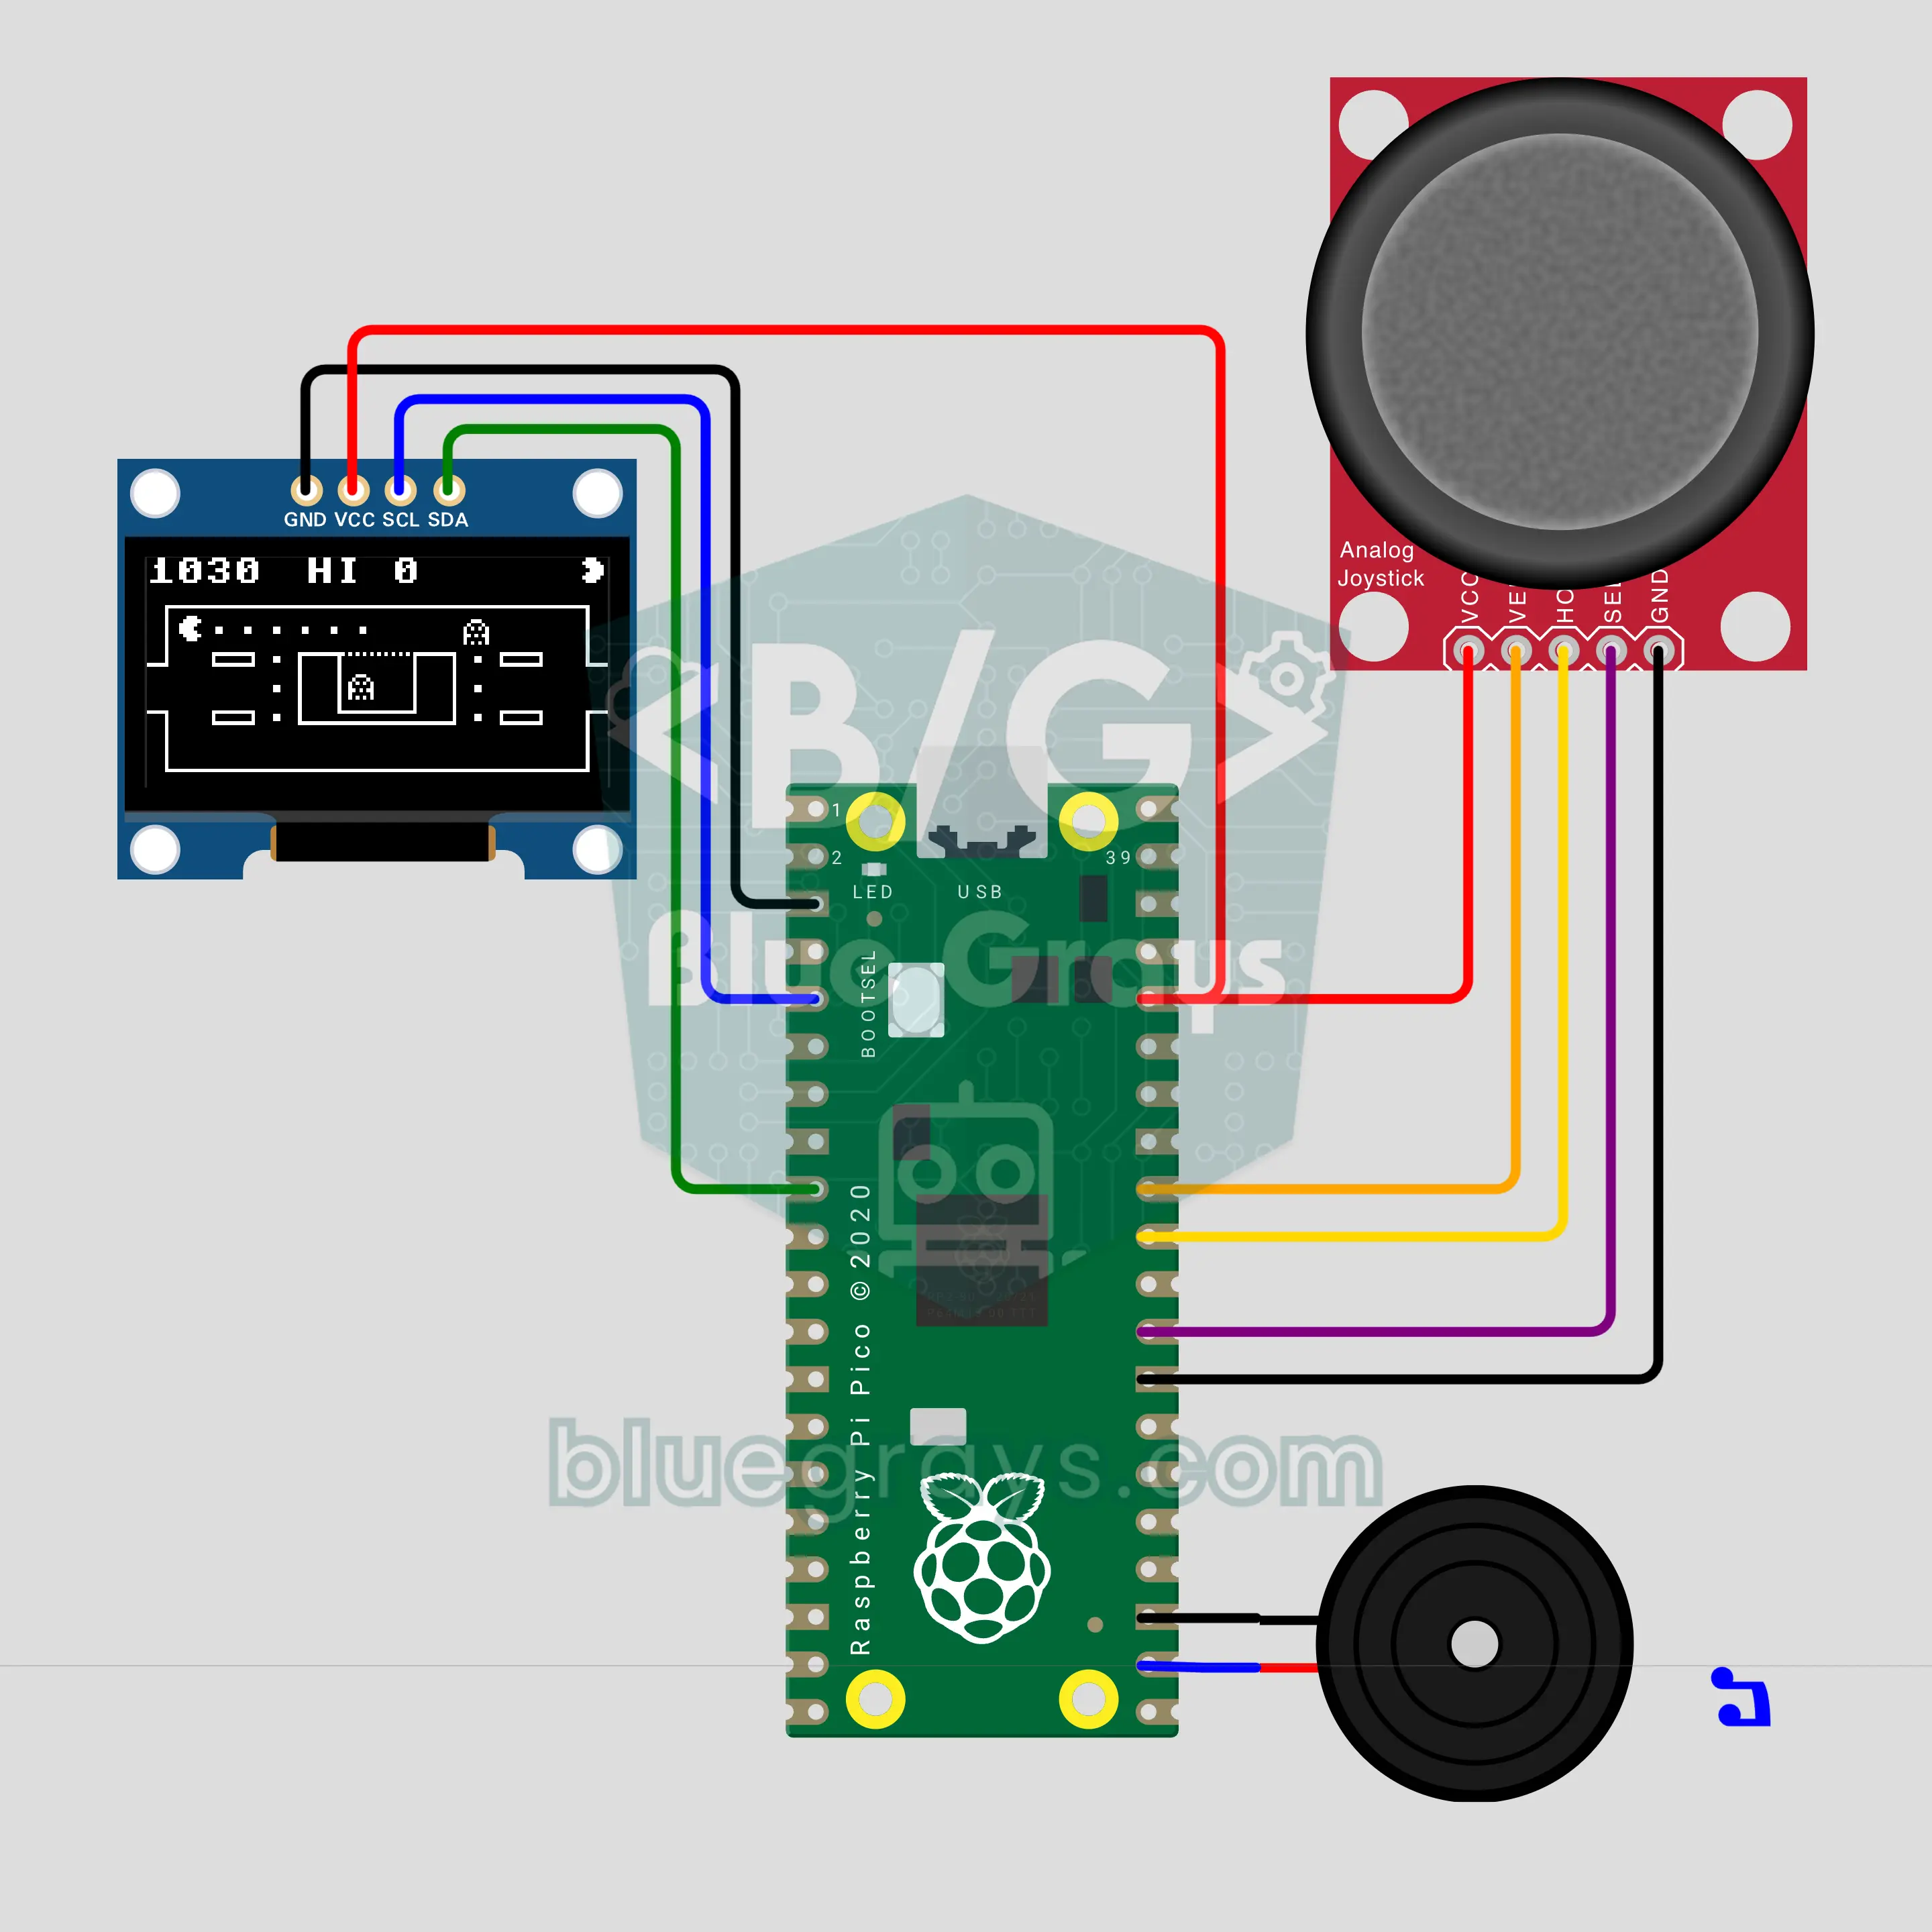
นักล่าเขาวงกตด้วย Raspberry Pi Pico: กินจุด หลบผี (OLED + จอยสติ๊ก + บัซเซอร์)
เกมไล่ล่าในเขาวงกตจากตู้อาร์เคดยุค 80 มาอยู่บน Raspberry Pi Pico แล้ว! ตัวละครอ้าปากงับจุดในเขาวงกตบนจอ OLED ขนาด 0.96 นิ้ว ขณะผี 2 ตัวไล่ตามด้วยนิสัยต่างกัน บังคับทิศทางด้วยจอยสติ๊ก พร้อมเสียงงับ ไซเรนและเพลงเริ่มเกมจากบัซเซอร์ กินจุดพลังเพื่อทำให้ผีกลัวนาน 6 วินาที แล้วสลับมาเป็นผู้ล่า มี 3 ชีวิต ผีเร็วขึ้นทุกด่าน และบันทึกคะแนนสูงสุดไว้แม้ไฟดับ
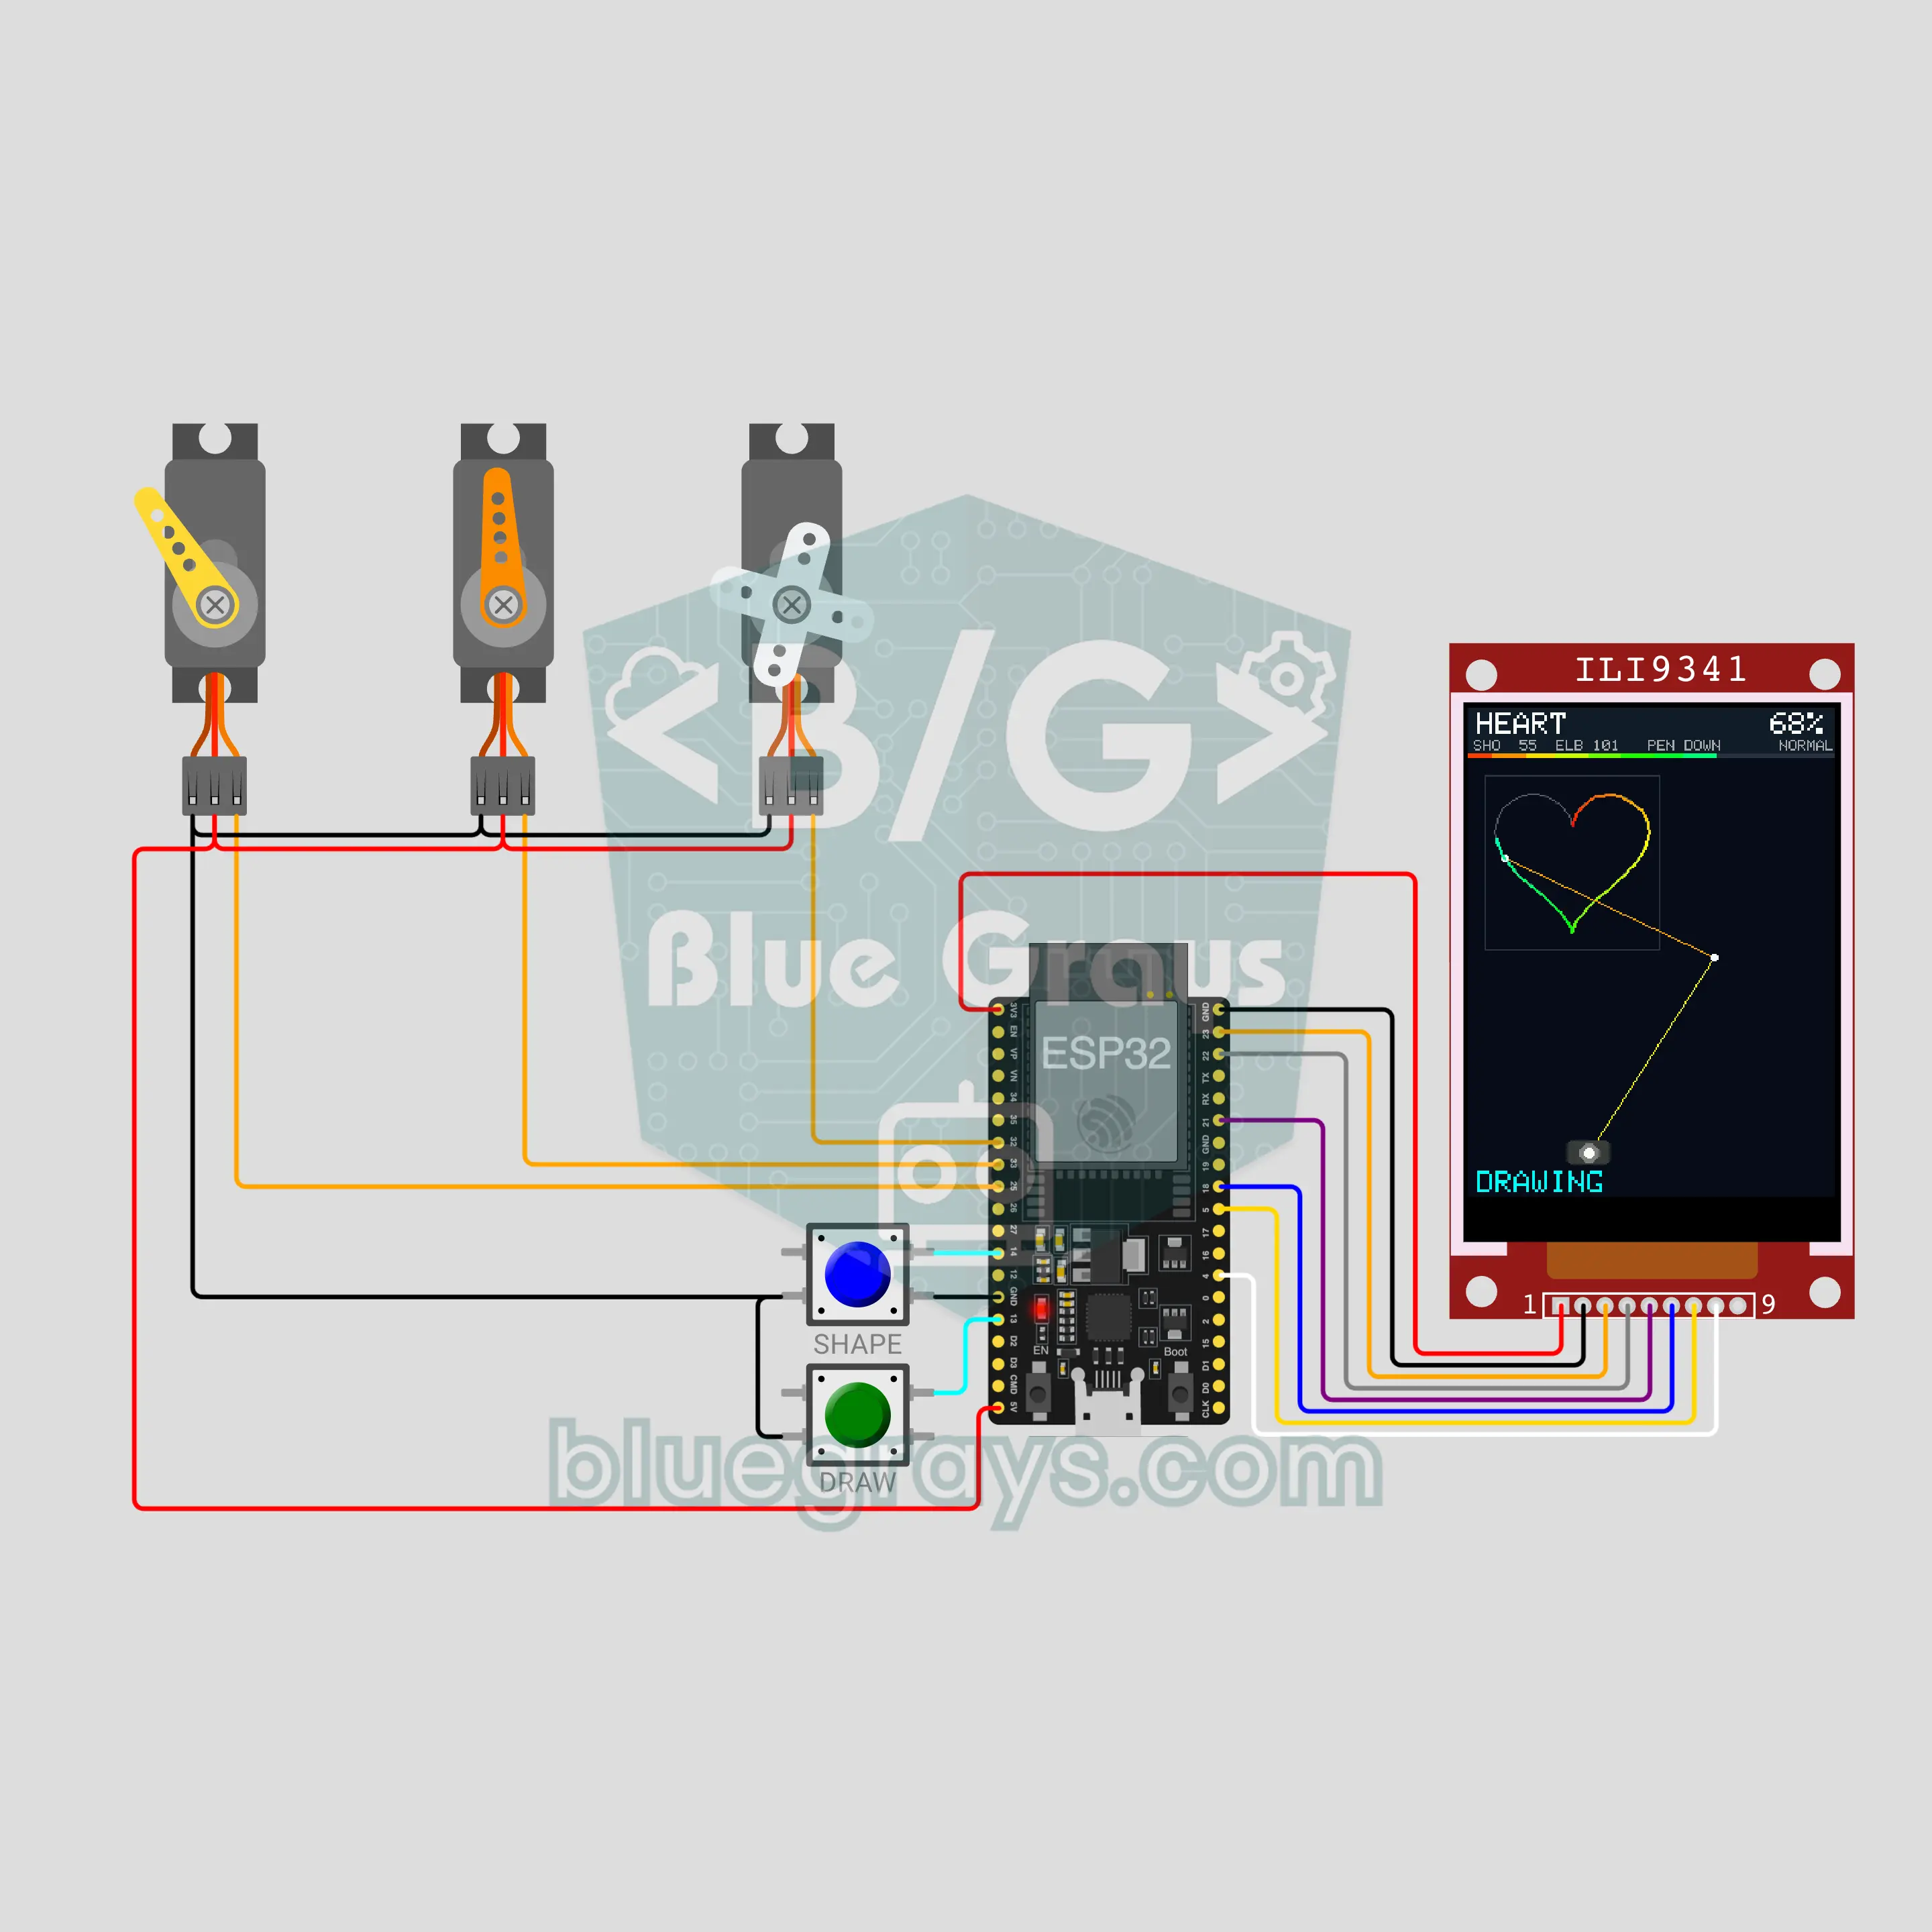
แขนกลวาดรูปด้วย ESP32 (เซอร์โวมอเตอร์ 3 ตัว + จอ TFT ILI9341 + ปุ่มกด 2 ปุ่ม)
แขนกล 2 ข้อต่อวาดหัวใจ ดาว บ้าน เกลียวและคำว่า MERHABA ลงบนกระดาษ เซอร์โวมอเตอร์ตัวที่ 3 ยกและวางปากกา ESP32 ใช้จลนศาสตร์ผกผันแปลงแต่ละจุดเป็นมุมไหล่และข้อศอก ขยับทีละ 0.5 mm หากเอื้อมไม่ถึงจะแสดง OUT OF REACH จอ ILI9341 แสดงรูปเป้าหมายจางๆ แขนกลที่เคลื่อนไหวแบบเรียลไทม์ และเส้นที่เปลี่ยนจากแดงเป็นน้ำเงิน ใช้ปุ่ม 2 ปุ่มเลือกรูป หยุดชั่วคราวหรือทำต่อ ยกเลิกและปรับความเร็ว
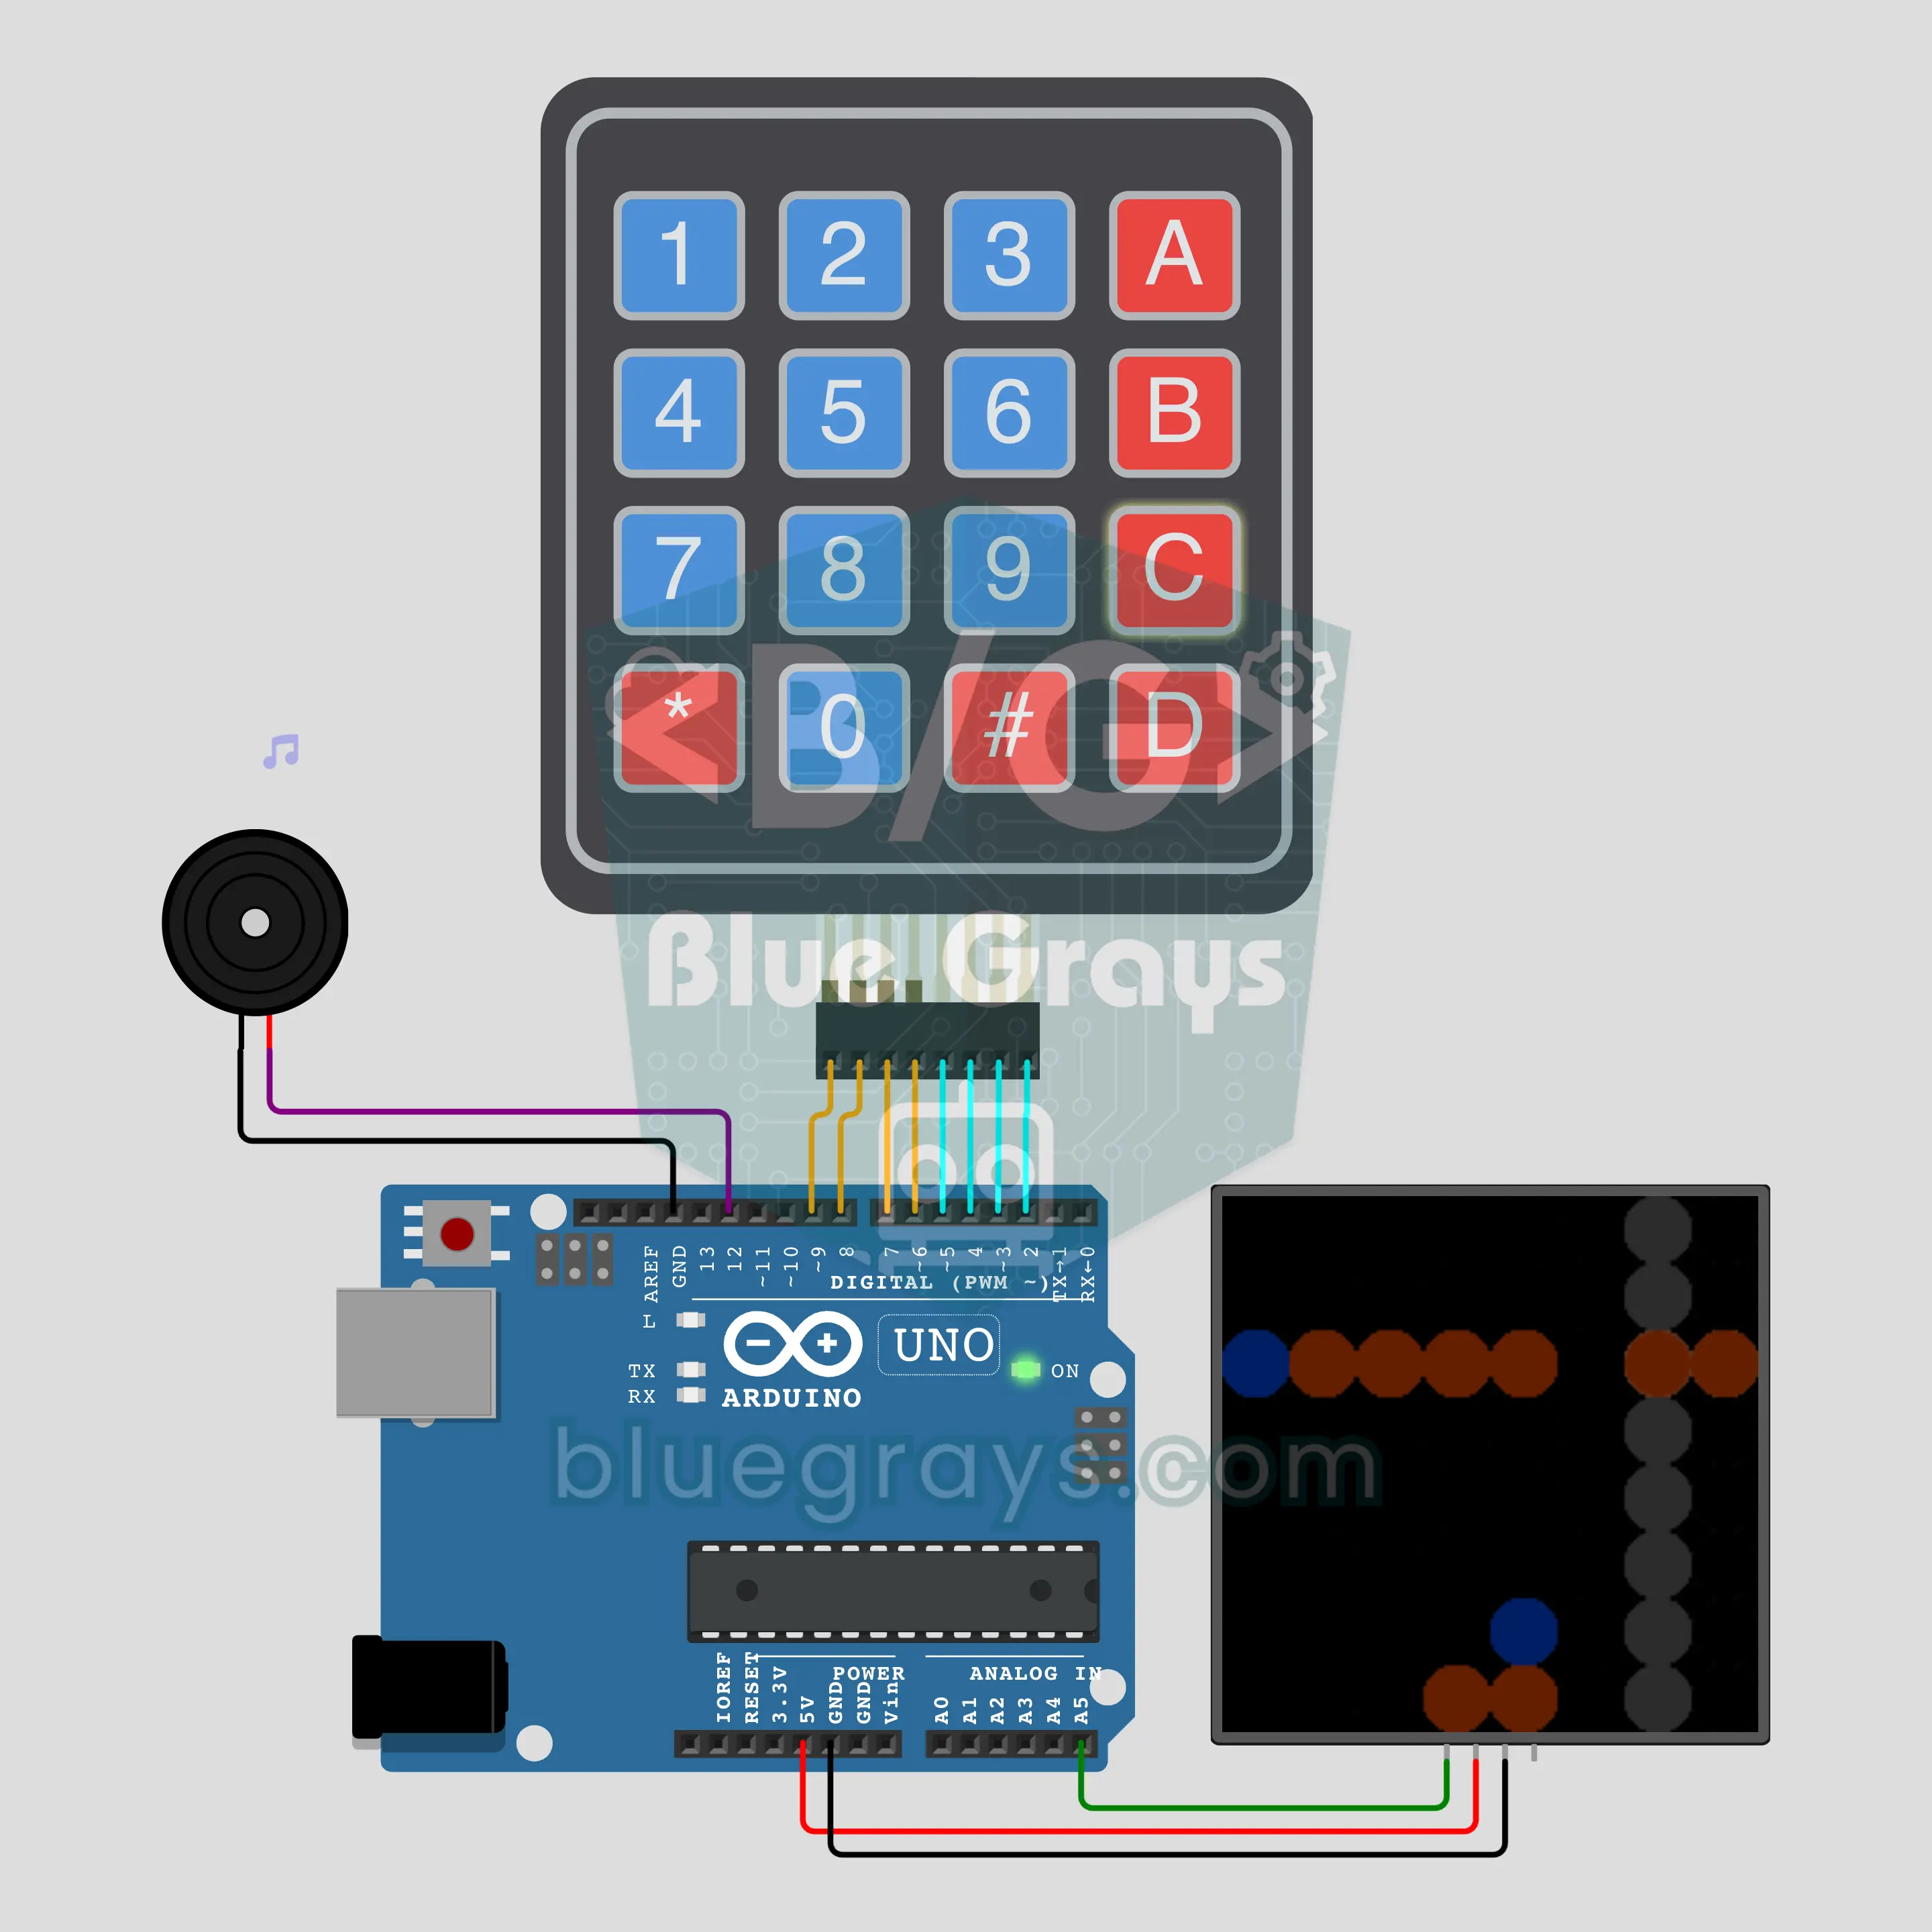
เกมยิงเรือรบแข่งกับ Arduino (คีย์แพด 4x4 + NeoPixel 8x8 + บัซเซอร์)
เกมยิงเรือรบคลาสสิกบนกระดาษ คราวนี้มี Arduino เป็นคู่แข่ง ระบบแอบวางกองเรือทั้งสองฝ่ายในทะเลขนาด 8x8 คุณป้อนพิกัด A1 ถึง H8 ด้วยคีย์แพด 4x4 เพื่อยิง บนเมทริกซ์ NeoPixel 8x8 ยิงโดนเป็นสีแดง ยิงพลาดเป็นสีน้ำเงิน และเรือจมเป็นสีส้ม บัซเซอร์เล่นเสียงหวีด เสียงน้ำกระเซ็น และเสียงระเบิด เมื่อยิงพลาดจะเป็นตาของ Arduino ที่ใช้โหมดค้นหาและไล่ยิงเป้าหมายโจมตีกองเรือของคุณ
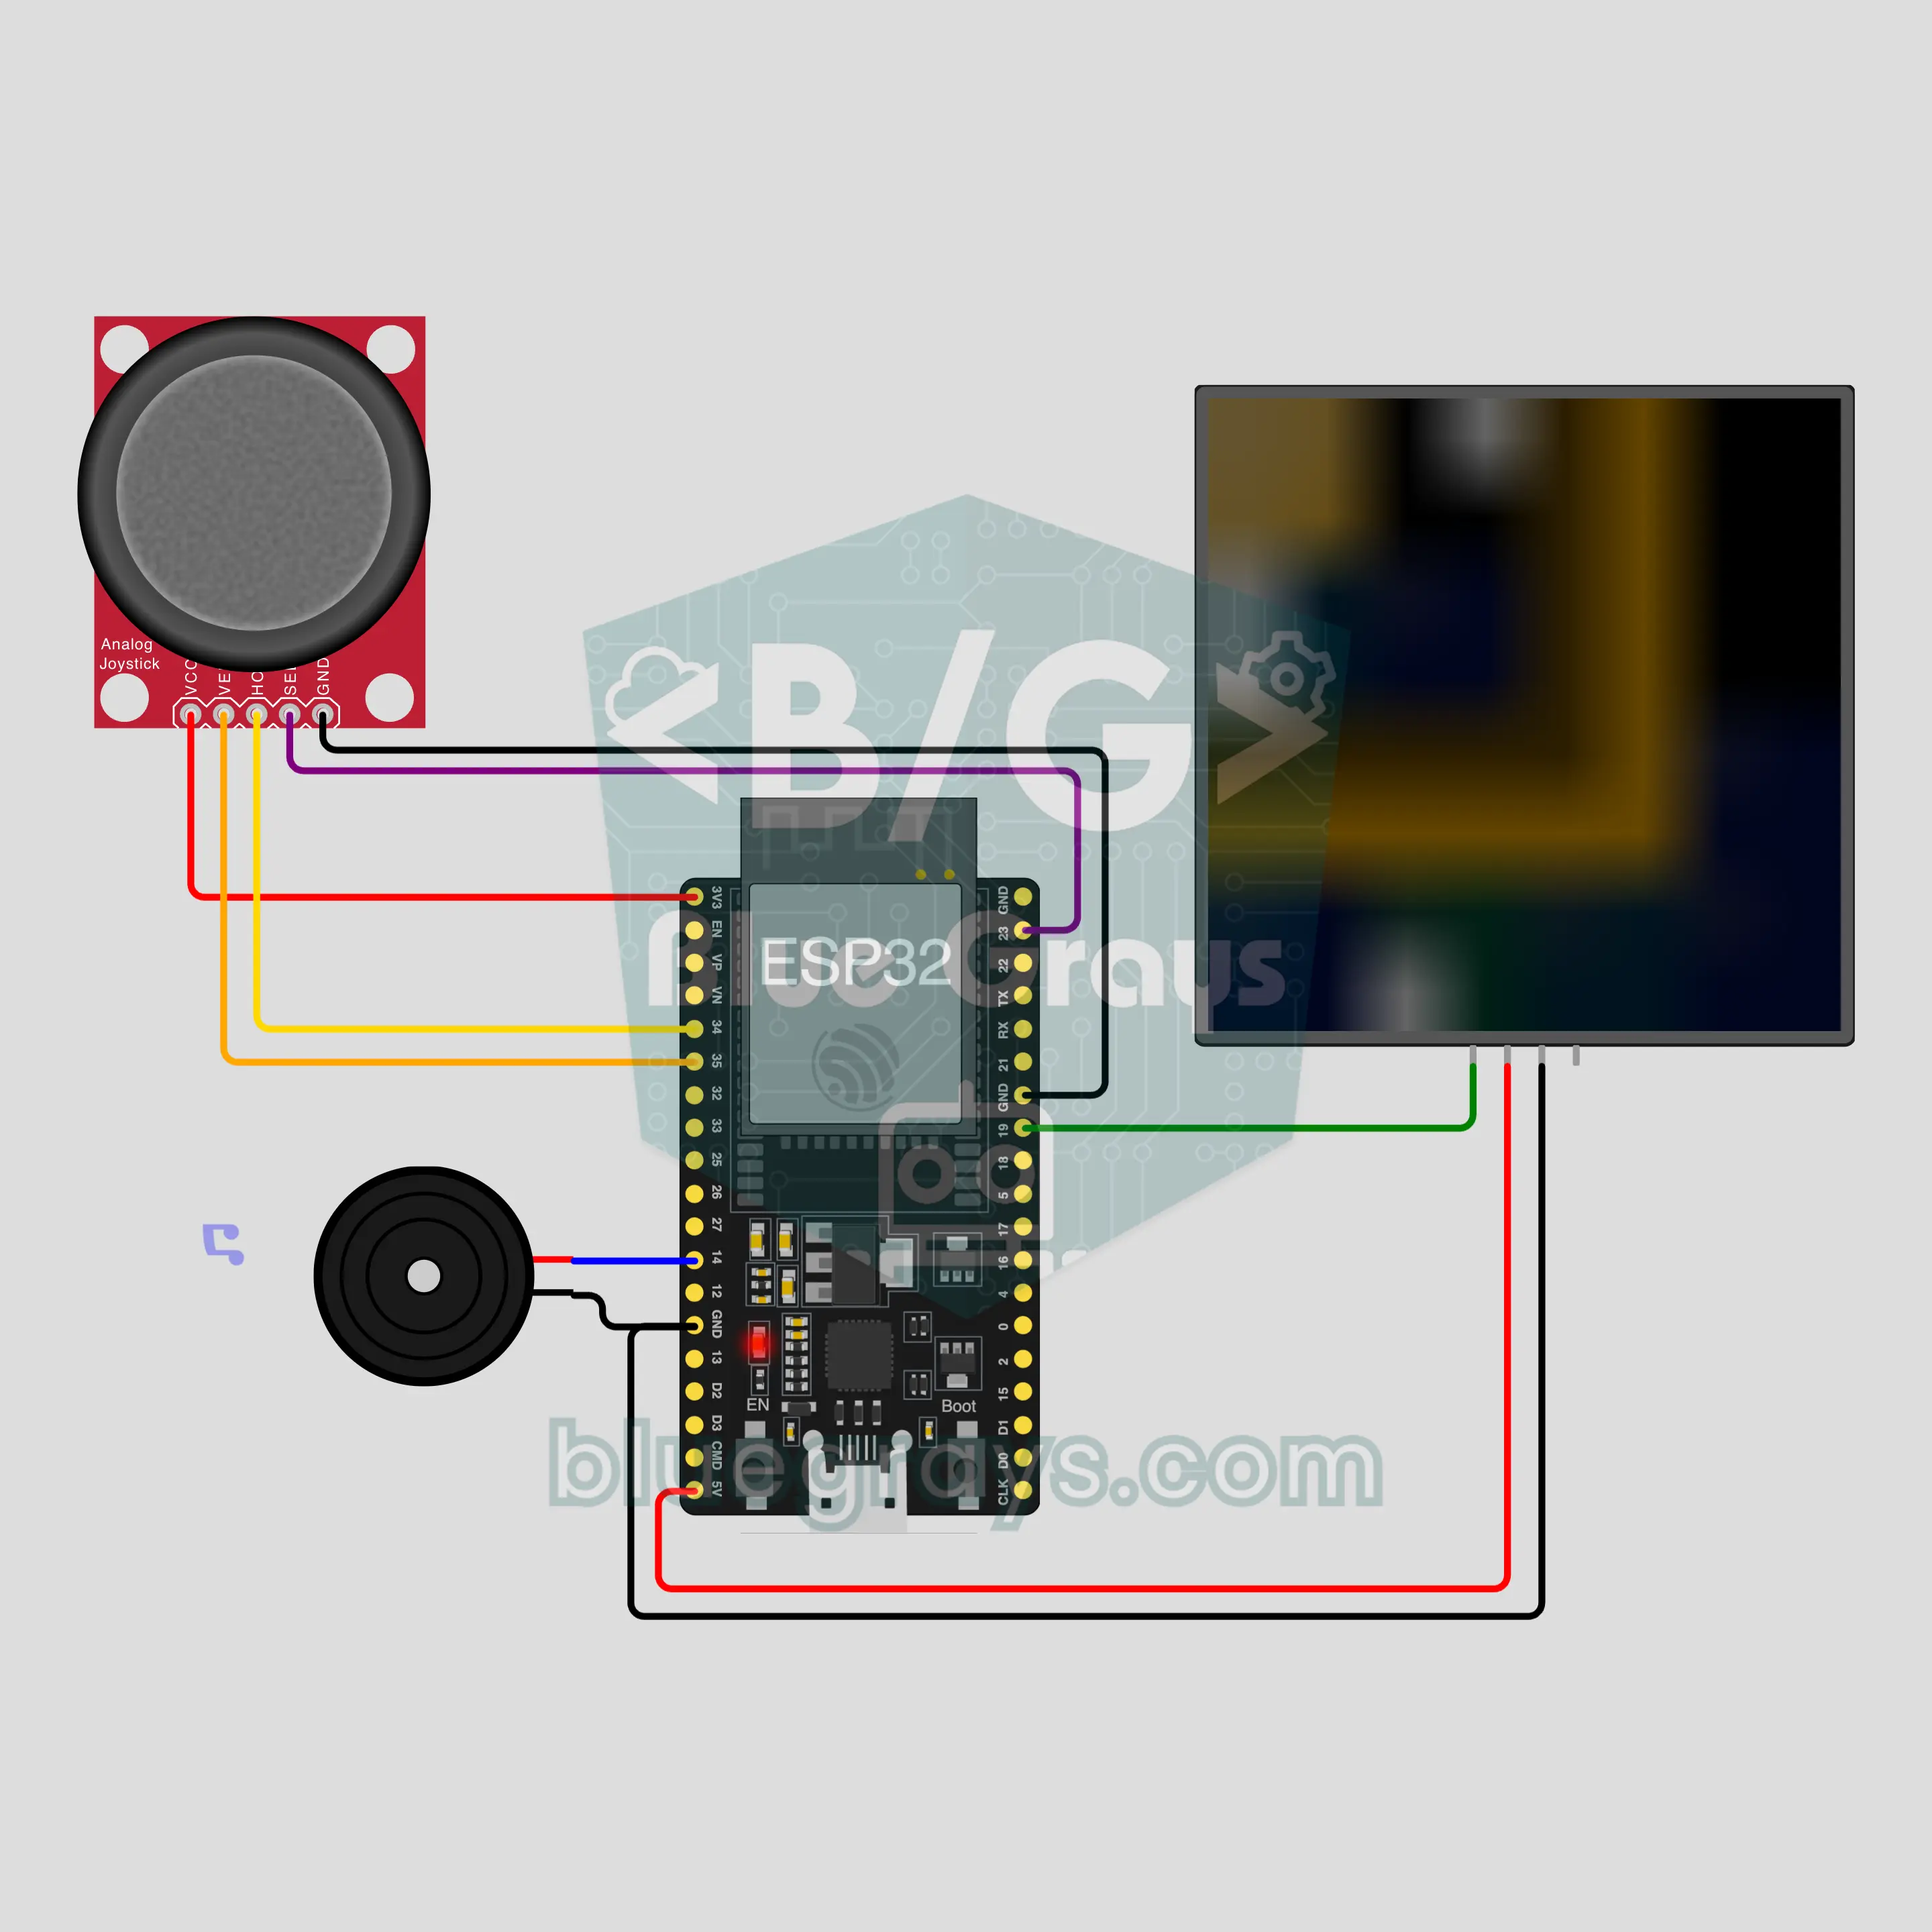
เกม 2048 บนเมทริกซ์ด้วย ESP32: เลื่อนแล้วรวม (NeoPixel 8x8 + จอยสติ๊ก + บัซเซอร์)
เกมเลื่อนรวมตัวเลขสไตล์ 2048 ที่เล่นเพลินบนมือถือ มาอยู่บนเมทริกซ์ NeoPixel 8x8 แล้ว กระดานมีช่อง 4x4 และไม่แสดงตัวเลข แต่ใช้สีแทนแต่ละค่า เช่น 2 เป็นสีน้ำเงินและ 2048 เป็นสีทอง เลื่อนด้วยจอยสติ๊ก เมื่อตัวเลขเท่ากันรวมกัน บัซเซอร์จะเล่นโน้ตที่สูงขึ้นตามค่า เมื่อถึง 2048 จะมีวงแหวนสีทองฉลอง เมื่อเลื่อนต่อไม่ได้ คะแนนจะเลื่อนผ่านเมทริกซ์และบันทึกสถิติสูงสุดไว้
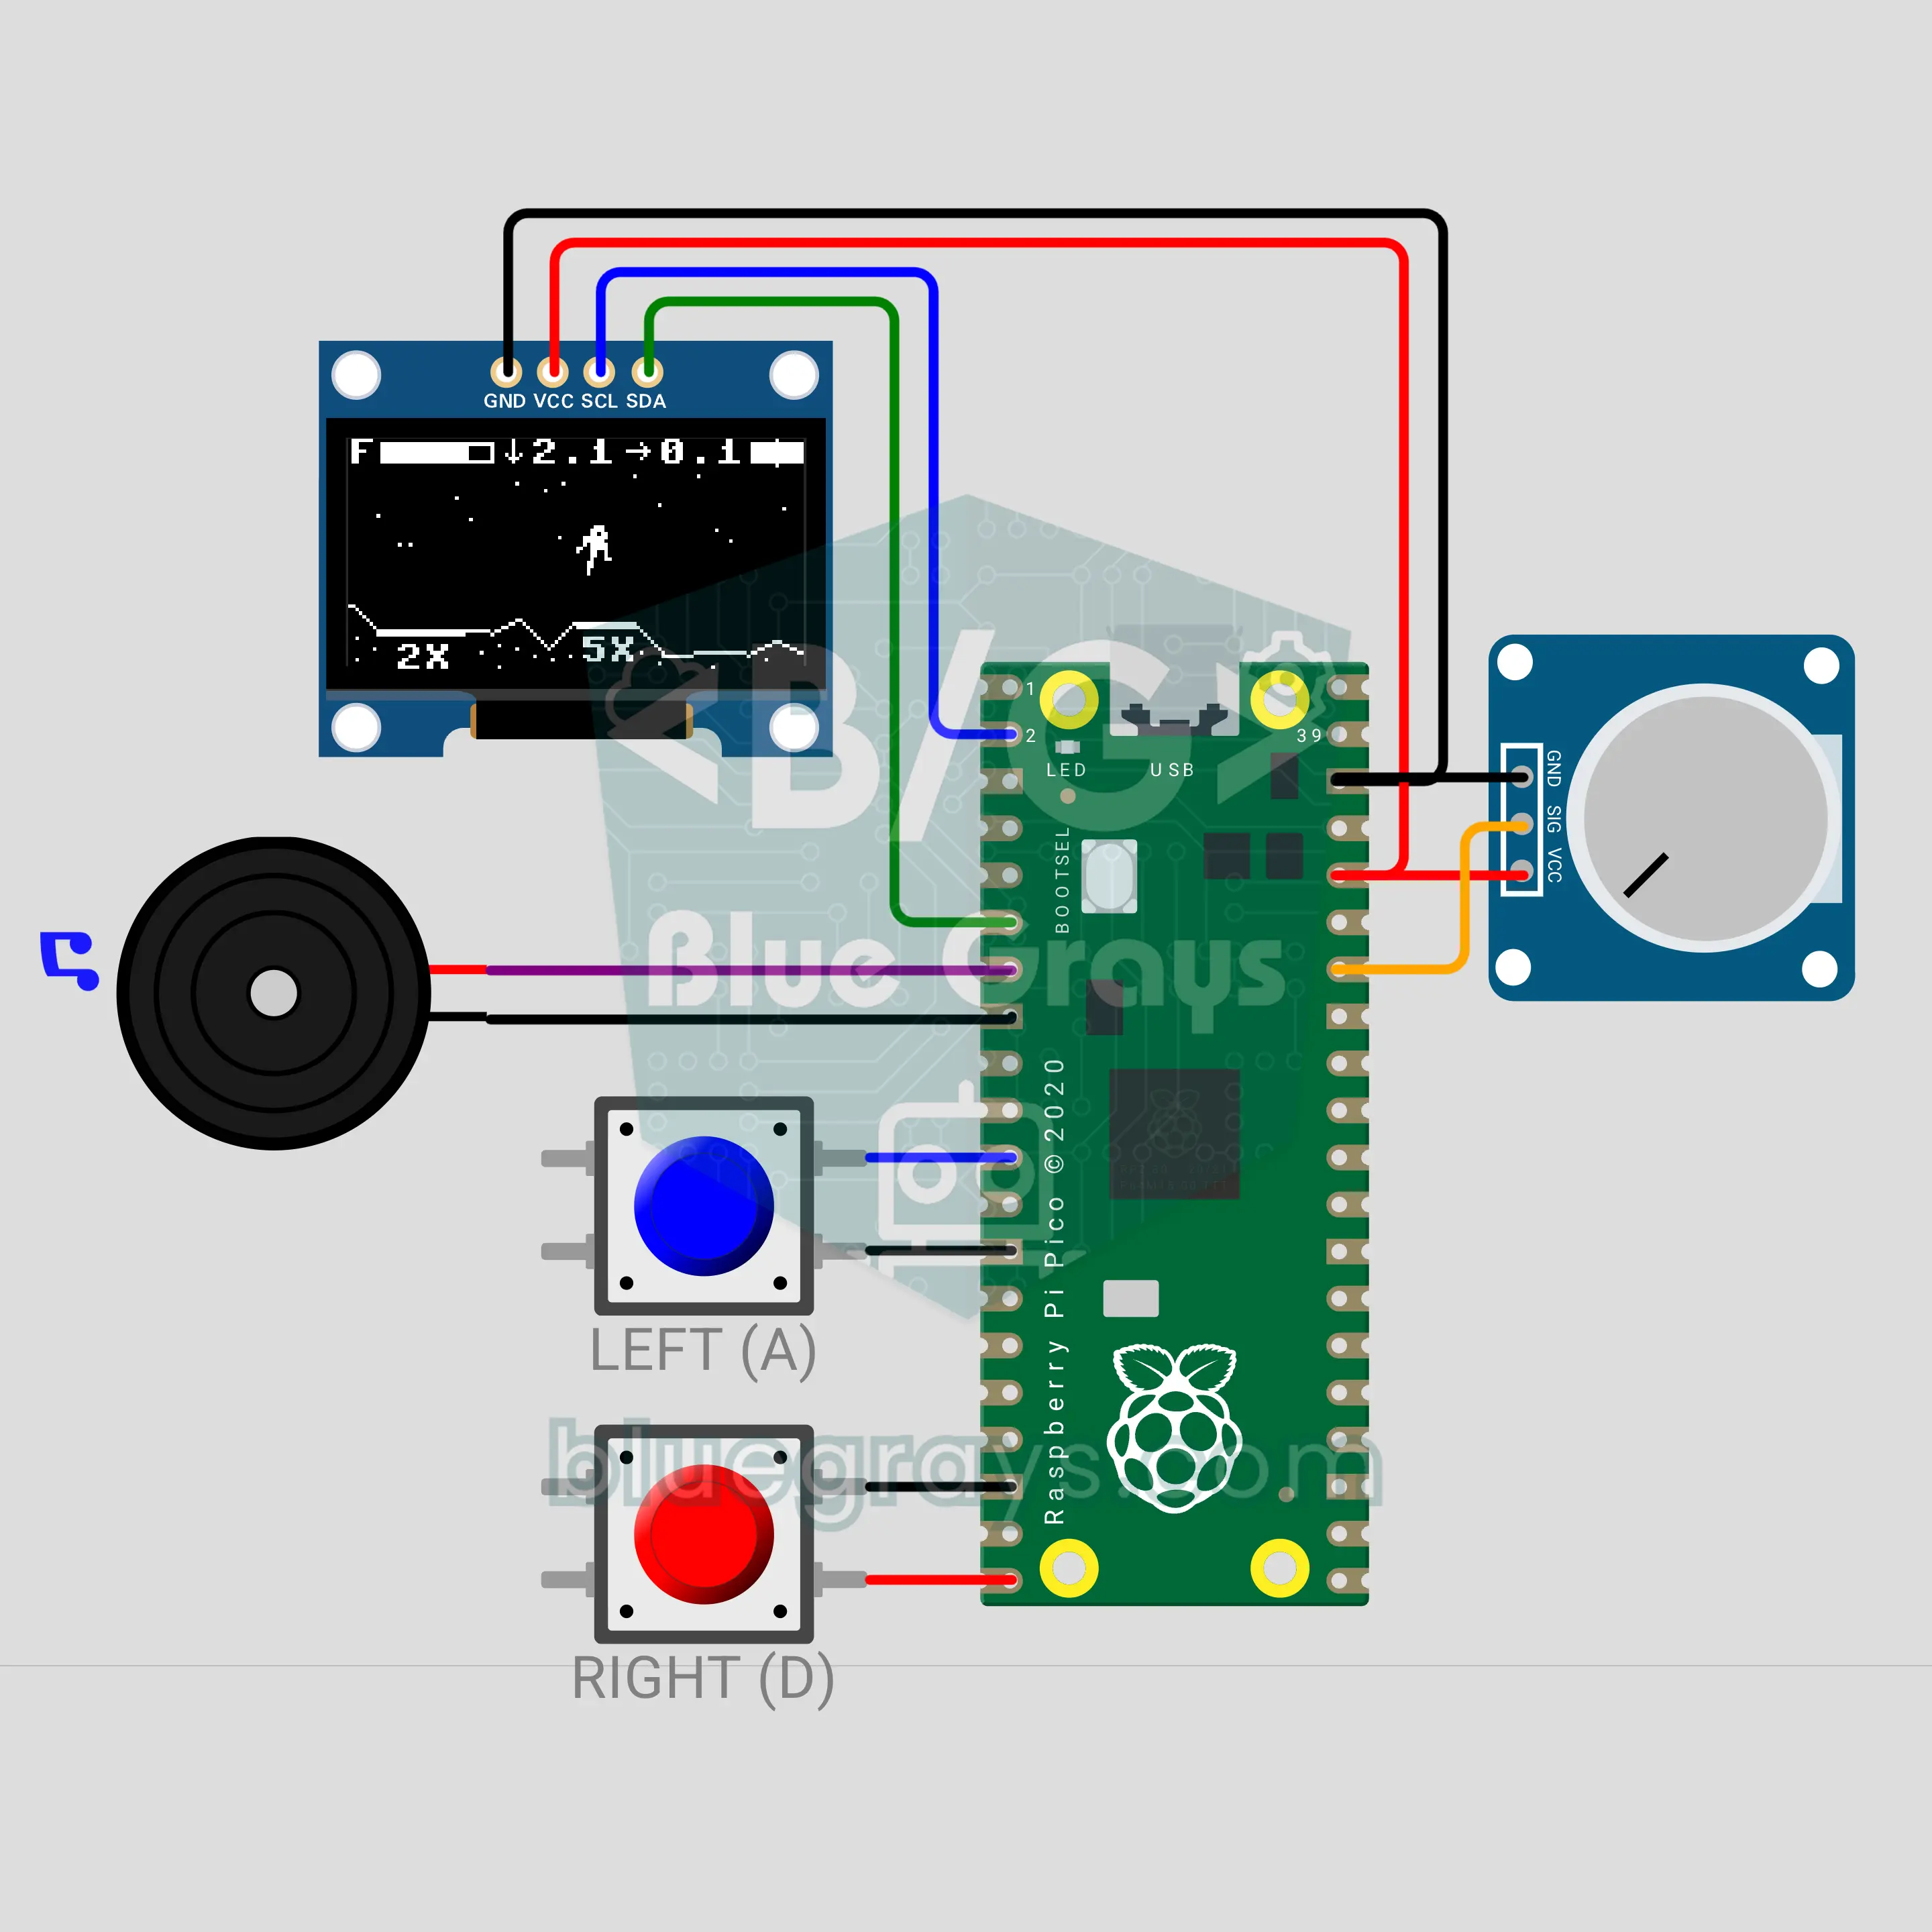
ลงจอดบนดวงจันทร์ด้วย Raspberry Pi Pico W: ลงให้ทันก่อนเชื้อเพลิงหมด (OLED + โพเทนชิโอมิเตอร์ + ปุ่มกด 2 ปุ่ม + บัซเซอร์)
เกมลงจอดบนดวงจันทร์สไตล์เกมอาร์เคดคลาสสิกปี 1979 บน Raspberry Pi Pico W ใช้โพเทนชิโอมิเตอร์เร่งเครื่องยนต์และปุ่ม 2 ปุ่มหมุนยาน แรงโน้มถ่วงดึงยานลงตลอดเวลา จอ OLED ขนาด 0.96 นิ้วแสดงเชื้อเพลิงและความเร็วแนวดิ่งกับแนวนอน ลงจอดบนแท่นให้ยานตั้งตรงด้วยความเร็วต่ำกว่า 2 m/s เพื่อเก็บคะแนน เชื้อเพลิงมีถังเดียว หมดแล้วจบเกม ได้ทั้งเล่นเกมและเรียนฟิสิกส์ เมื่อเร่งเครื่องครึ่งหนึ่งพอดี ยานจะลอยค้างอยู่กับที่
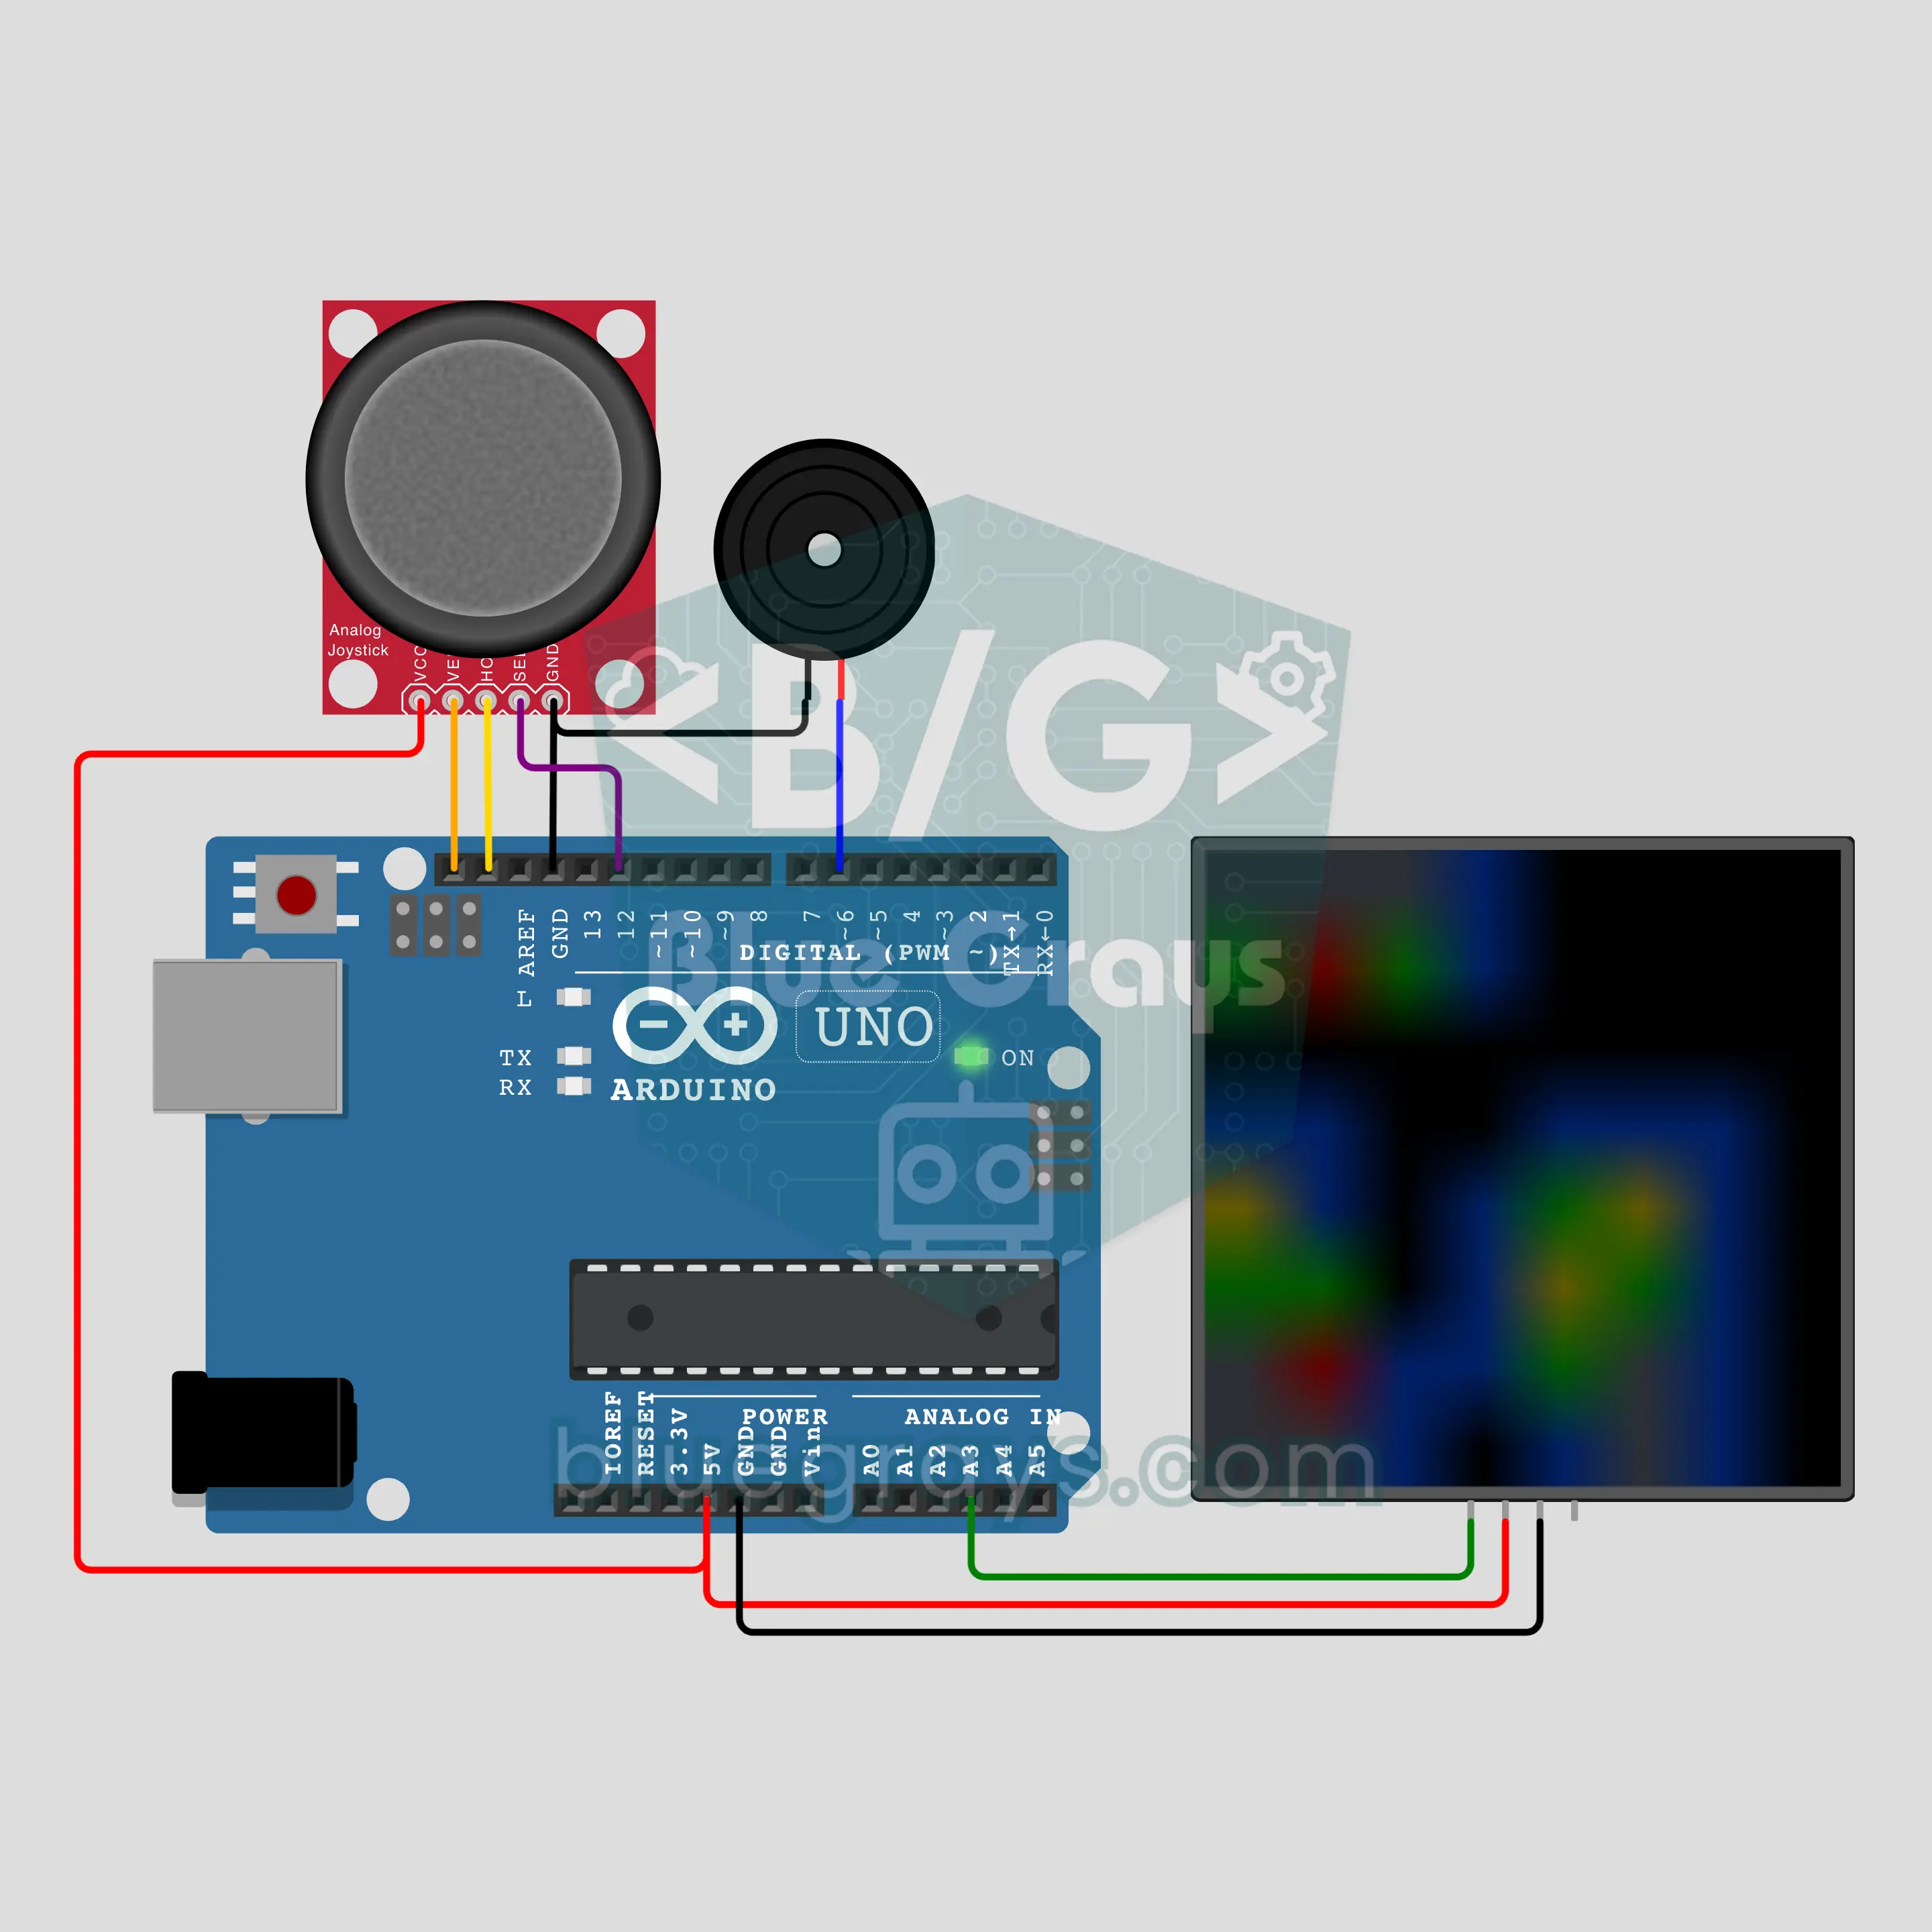
เกมกู้ระเบิดด้วย Arduino (NeoPixel 8x8 + จอยสติ๊ก + บัซเซอร์)
เกมกู้ระเบิดในตำนานจากคอมพิวเตอร์รุ่นเก่าสู่เมทริกซ์ NeoPixel 8x8 มีระเบิดซ่อนอยู่ 10 ช่องจาก 64 ช่อง ใช้สีแทนตัวเลข: 1 สีน้ำเงิน 2 สีเขียว 3 สีแดง เลื่อนเคอร์เซอร์ด้วยจอยสติ๊ก กดสั้นเพื่อเปิดช่อง กดค้างเพื่อปักธง เมื่อเปิดช่องว่าง ระบบคิวจะเปิดพื้นที่เป็นระลอก ถ้าเจอระเบิดจะระเบิดไล่เป็นวง ถ้าหาครบจะมีแสงรุ้งและเสียงบัซเซอร์ฉลองชัย

สายพานคัดแยกกล่องตามความสูงด้วย Arduino (NEMA 17 + A4988 + HC-SR04 + เซอร์โว + LCD)
จำลองสายพานคัดแยกในโรงงานไว้บนโต๊ะ สเต็ปเปอร์มอเตอร์ NEMA 17 กับไดรเวอร์ A4988 ขับสายพานต่อเนื่อง ส่วน HC-SR04 เหนือสายพานวัดความสูงของกล่องที่ผ่าน ระบบติดตามกล่องจากเซ็นเซอร์ถึงแขนผลักด้วยจำนวนสเต็ปของสายพาน กล่องสูงตั้งแต่ 6 cm จะถูกแขนเซอร์โว SG90 ผลักออกด้านข้าง ส่วนกล่องเตี้ยวิ่งต่อไป จอ I2C LCD นับกล่องเตี้ยและสูง พร้อมแสดงค่าที่วัดล่าสุดและจำนวนกล่องที่กำลังติดตามบนสายพาน

ถังผสมอุตสาหกรรมด้วย Arduino: เติม ผสมและระบายด้วยลอจิก PLC (HC-SR04 + รีเลย์ 2 ตัว + NEMA 17 + A4988 + LCD + ปุ่มหยุดฉุกเฉิน)
โจทย์กระบวนการผลิตแบบเป็นชุดจากวิชาระบบอัตโนมัติอุตสาหกรรม: เติมถัง ผสม ระบายแล้วนับชุด โค้ดทำงานทีละขั้นตามลอจิก PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE) รีเลย์ 2 ตัวเปิดวาล์วเข้าและออก HC-SR04 วัดระดับ เครื่องผสม NEMA 17 หมุนและกลับทิศ มี START และ STOP ปุ่ม EMERGENCY STOP แบบล็อกค้าง ไฟเสาสัญญาณและการตรวจจับการทำงานเกินเวลา

หุ่นยนต์ดูดฝุ่น ESP32: เลี้ยวหลบสิ่งกีดขวางและทำแผนที่ห้อง (NEMA 17 จำนวน 2 ตัว + A4988 จำนวน 2 ตัว + HC-SR04 + กันชน 2 ตัว + OLED)
หุ่นยนต์ดูดฝุ่น 2 ล้อที่เคลื่อนที่เหมือนของจริง ใช้สเต็ปเปอร์มอเตอร์ NEMA 17 จำนวน 2 ตัวขับล้อ เริ่มวิ่งเป็นก้นหอยแล้ววิ่งตรง ชะลอและเลี้ยวเมื่อ HC-SR04 พบสิ่งกีดขวาง ถอยแล้วเลี้ยวหนีเมื่อกันชนชน และวิ่งเลียบผนัง คำนวณตำแหน่งจากจำนวนสเต็ปของล้อ แสดงแผนที่ห้อง เปอร์เซ็นต์พื้นที่ที่ทำความสะอาดแล้วและเวลาบน OLED เมื่อเสร็จก็กลับไปยังจุดเริ่มต้น