
สำรวจโปรเจกต์ Arduino
โปรเจกต์หลายร้อยรายการ ตั้งแต่ระดับเริ่มต้นถึงขั้นสูง พร้อมแผนผังวงจร โค้ด และวิดีโอ
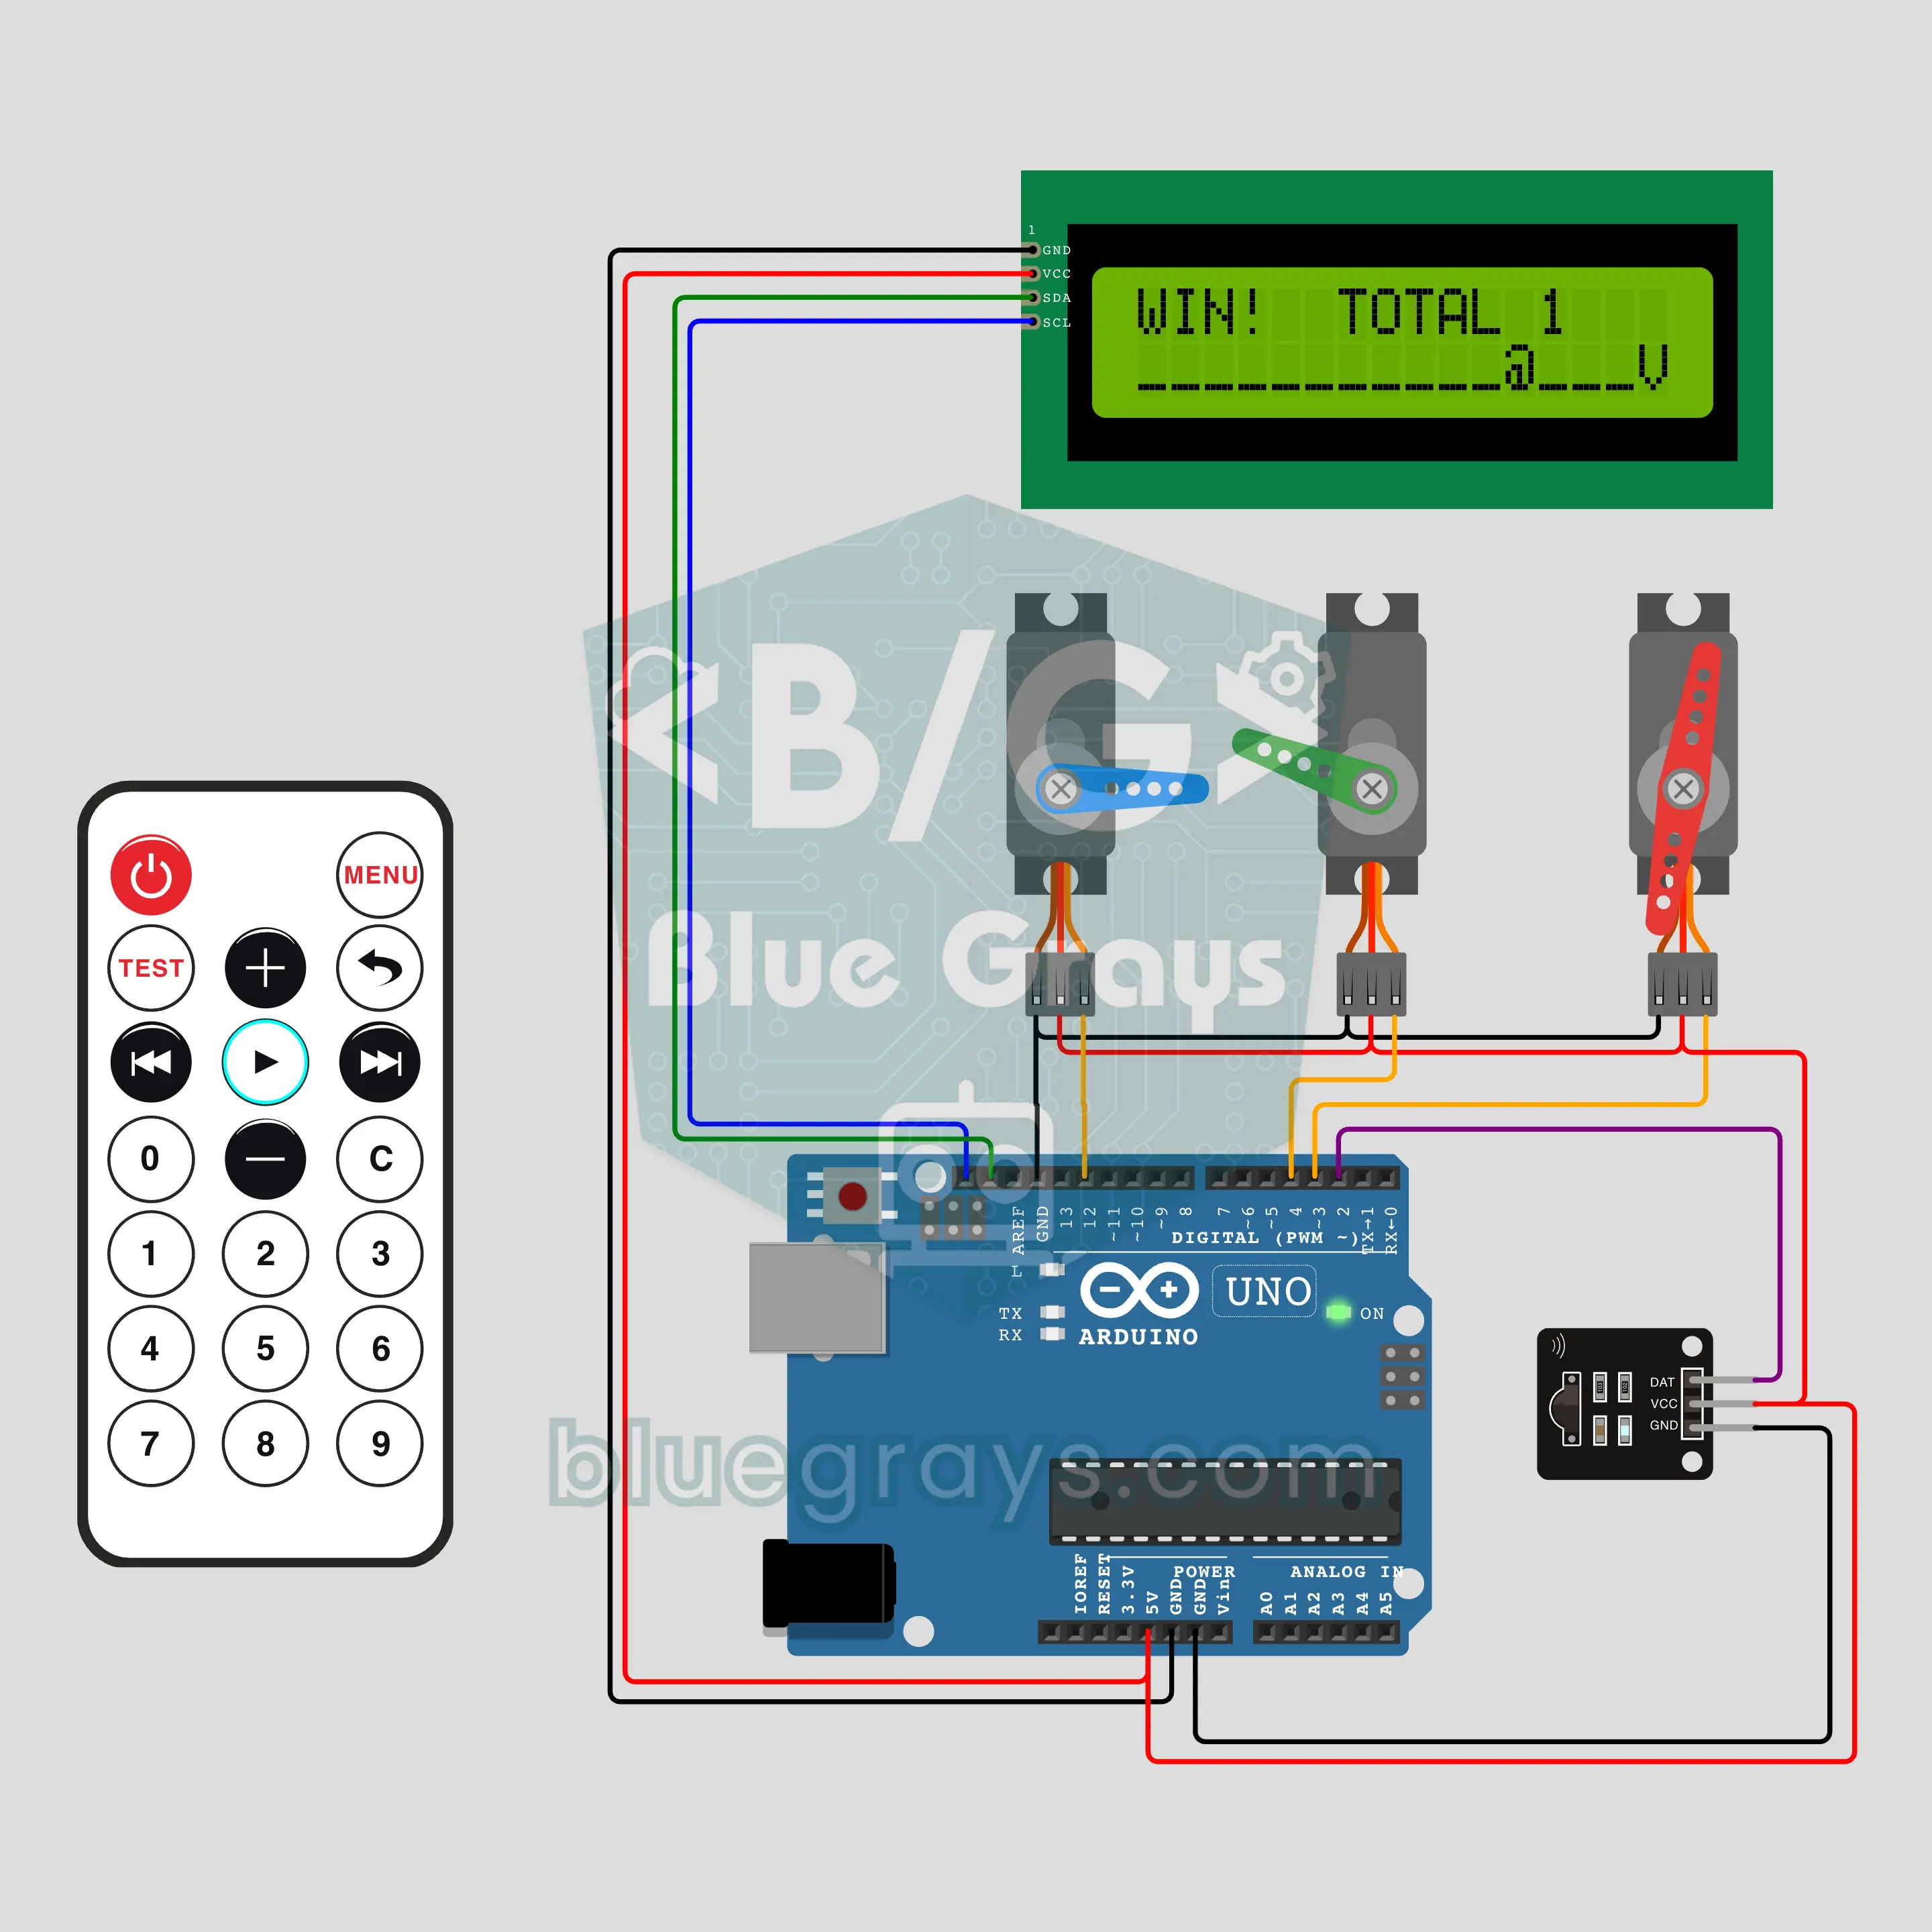
เกมตู้คีบตุ๊กตา Arduino ควบคุมด้วยรีโมต: คีบให้ได้ใน 30 วินาที (IR + เซอร์โว 3 ตัว + LCD)
ย่อตู้คีบตุ๊กตาในห้างมาไว้บนโต๊ะ แล้วเล่นด้วยรีโมตทีวี เซอร์โว 3 ตัวทำหน้าที่หมุนแขนซ้ายขวา ยกหัวคีบขึ้นลง และอ้าหุบก้าม จอ I2C LCD แสดงเวลานับถอยหลัง 30 วินาที จำนวนครั้งที่ลองและแผนผังตู้ มีโอกาสคีบติดเหมือนตู้จริง หากอยู่เหนือตุ๊กตาพอดีมักจะคีบติดแล้วนำไปส่งที่ช่องรับรางวัล แต่ถ้าคลาดไป 1 ตำแหน่ง ตุ๊กตาจะหลุดตอนยกขึ้นถึงด้านบน
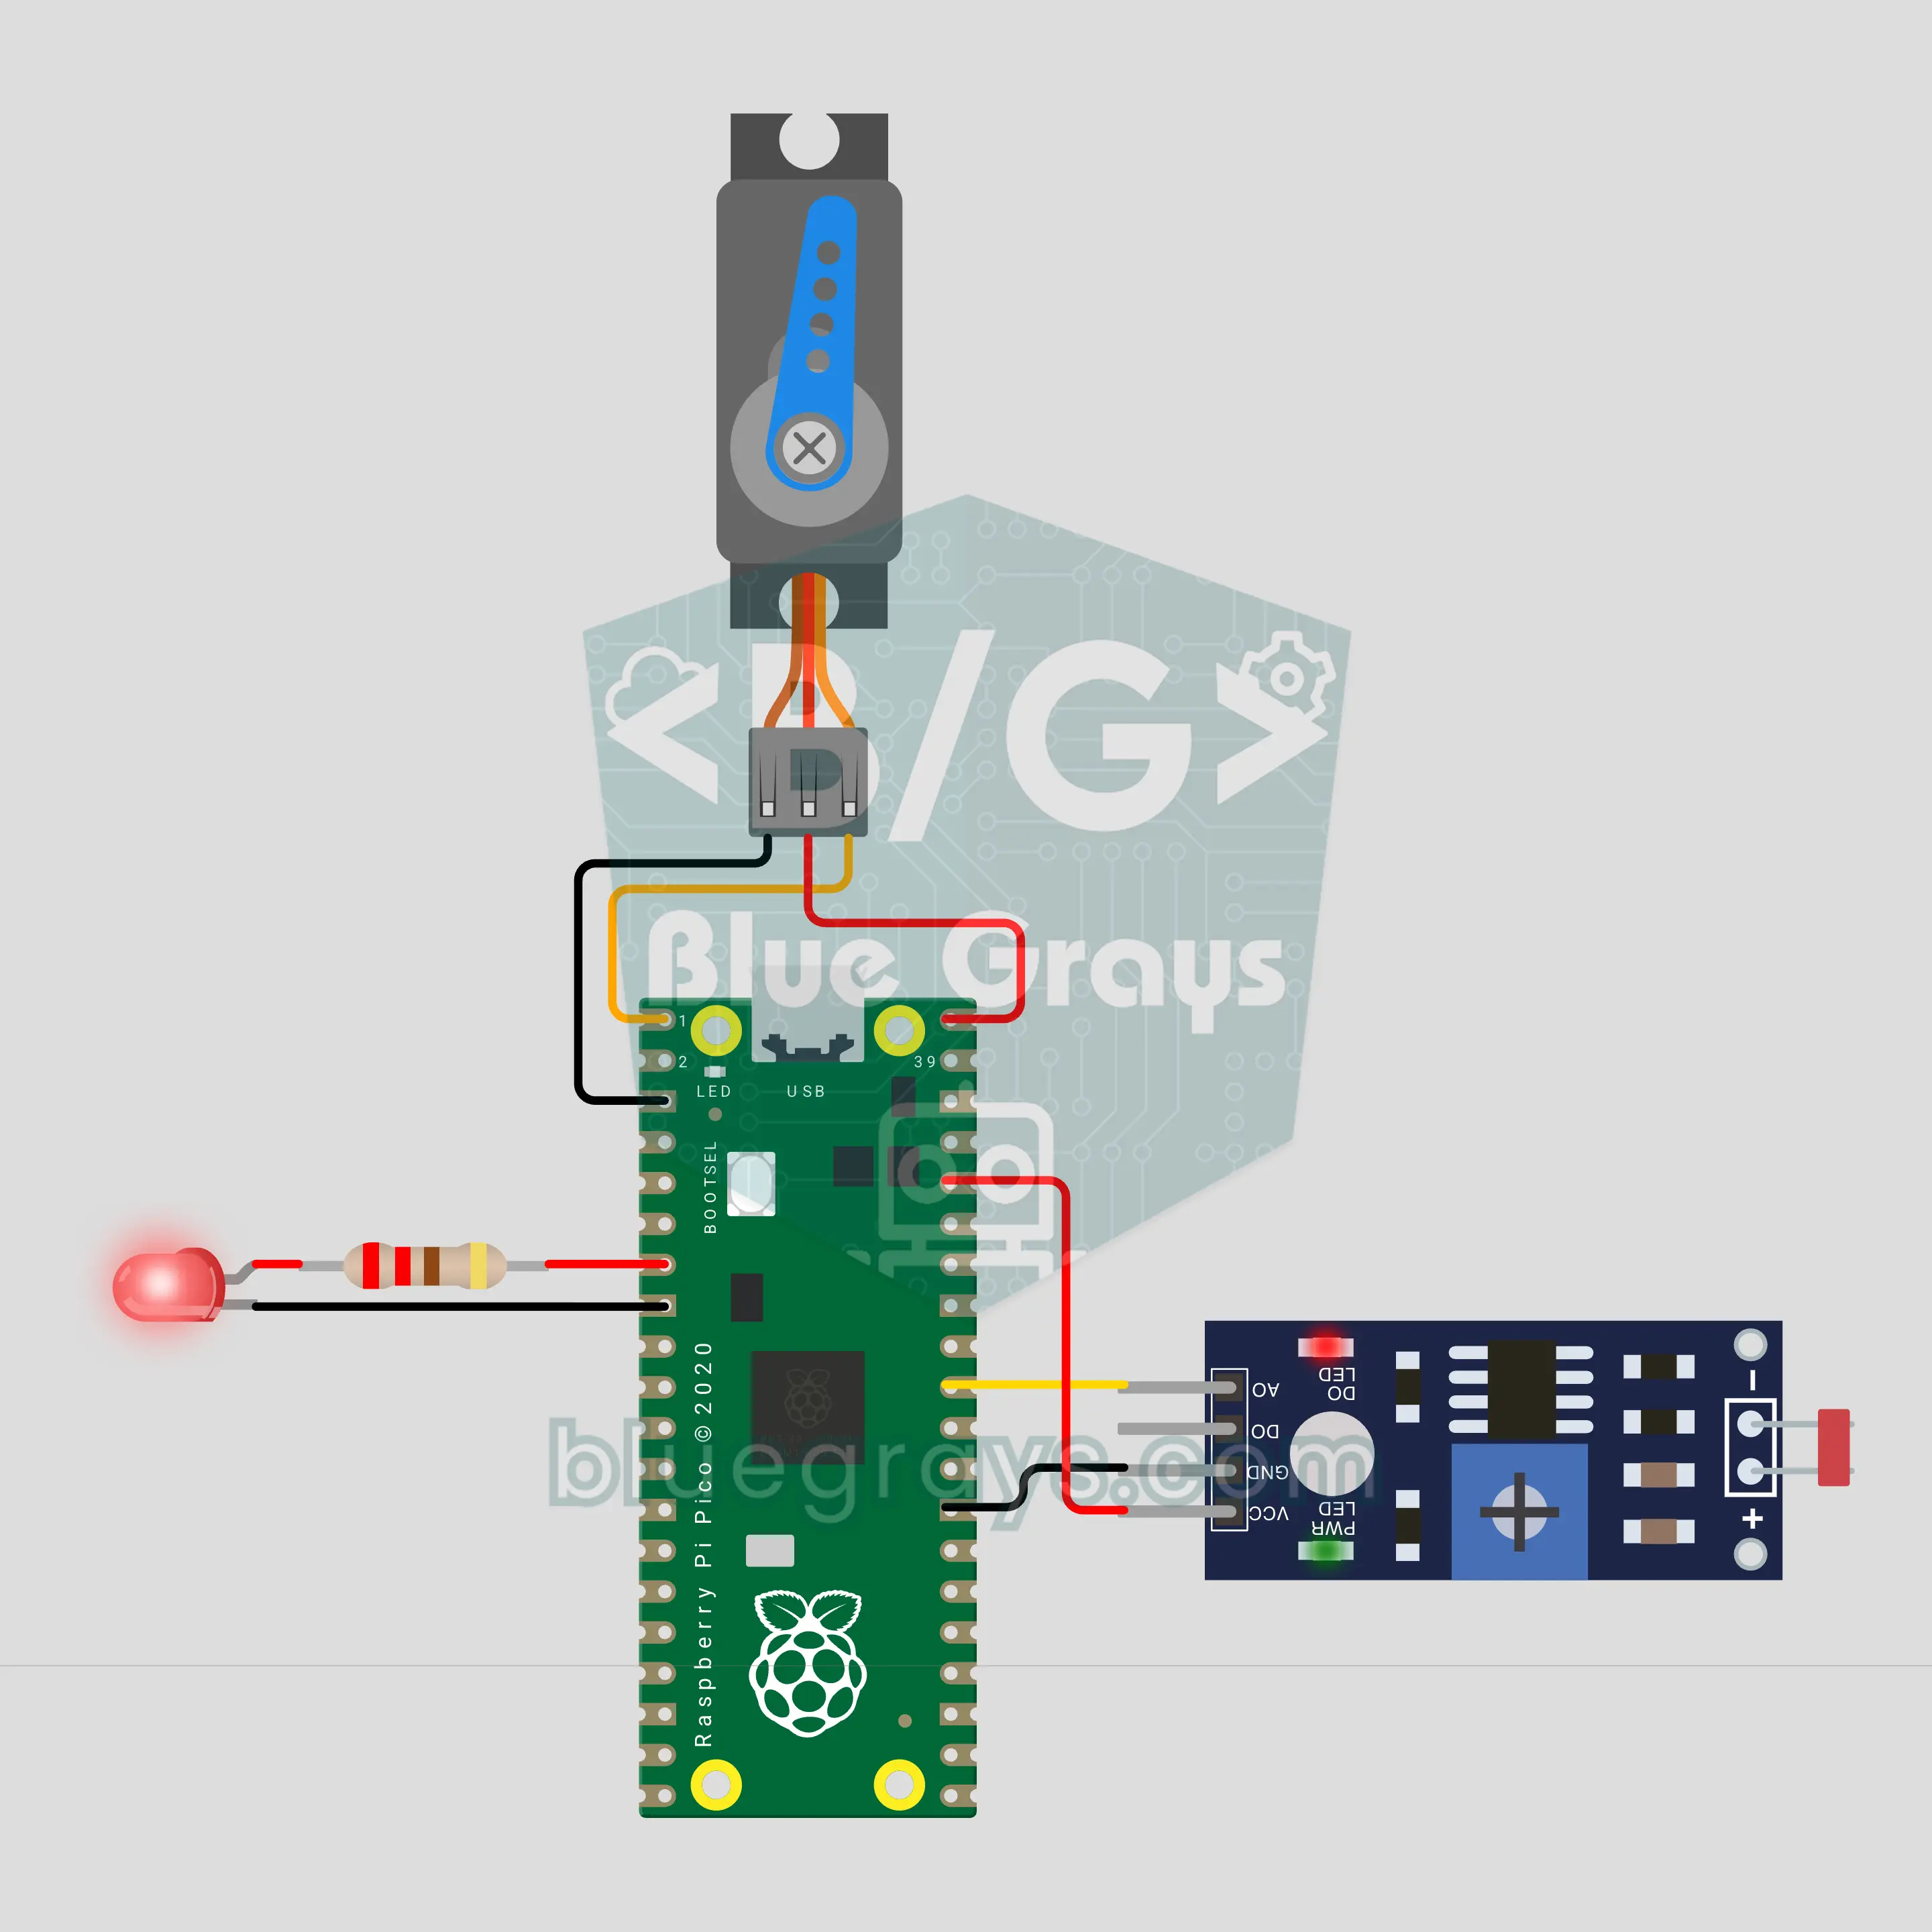
ให้ Raspberry Pi Pico W เล่นเกมไดโนเสาร์: บอตเซอร์โวใช้ LDR เป็นตา (LDR + เซอร์โว + LED)
ให้ Raspberry Pi Pico W เล่นเกมแนวไดโนเสาร์ที่ปรากฏเมื่อไม่มีอินเทอร์เน็ต LDR ที่ติดเทปไว้บนหน้าจอตรวจจับกระบองเพชร เซอร์โว SG90 กดแป้นเว้นวรรค และ LED แสดงสิ่งที่บอตเห็น Pico ประเมินความเร็วเกมจากเวลาที่กระบองเพชรใช้เคลื่อนผ่าน และกดเร็วขึ้นเมื่อเกมเร็วขึ้น ระบบปรับเทียบตัวเองตอนเริ่มทำงาน และสลับเป็นโหมดกลางคืนเมื่อหน้าจอมืดลง
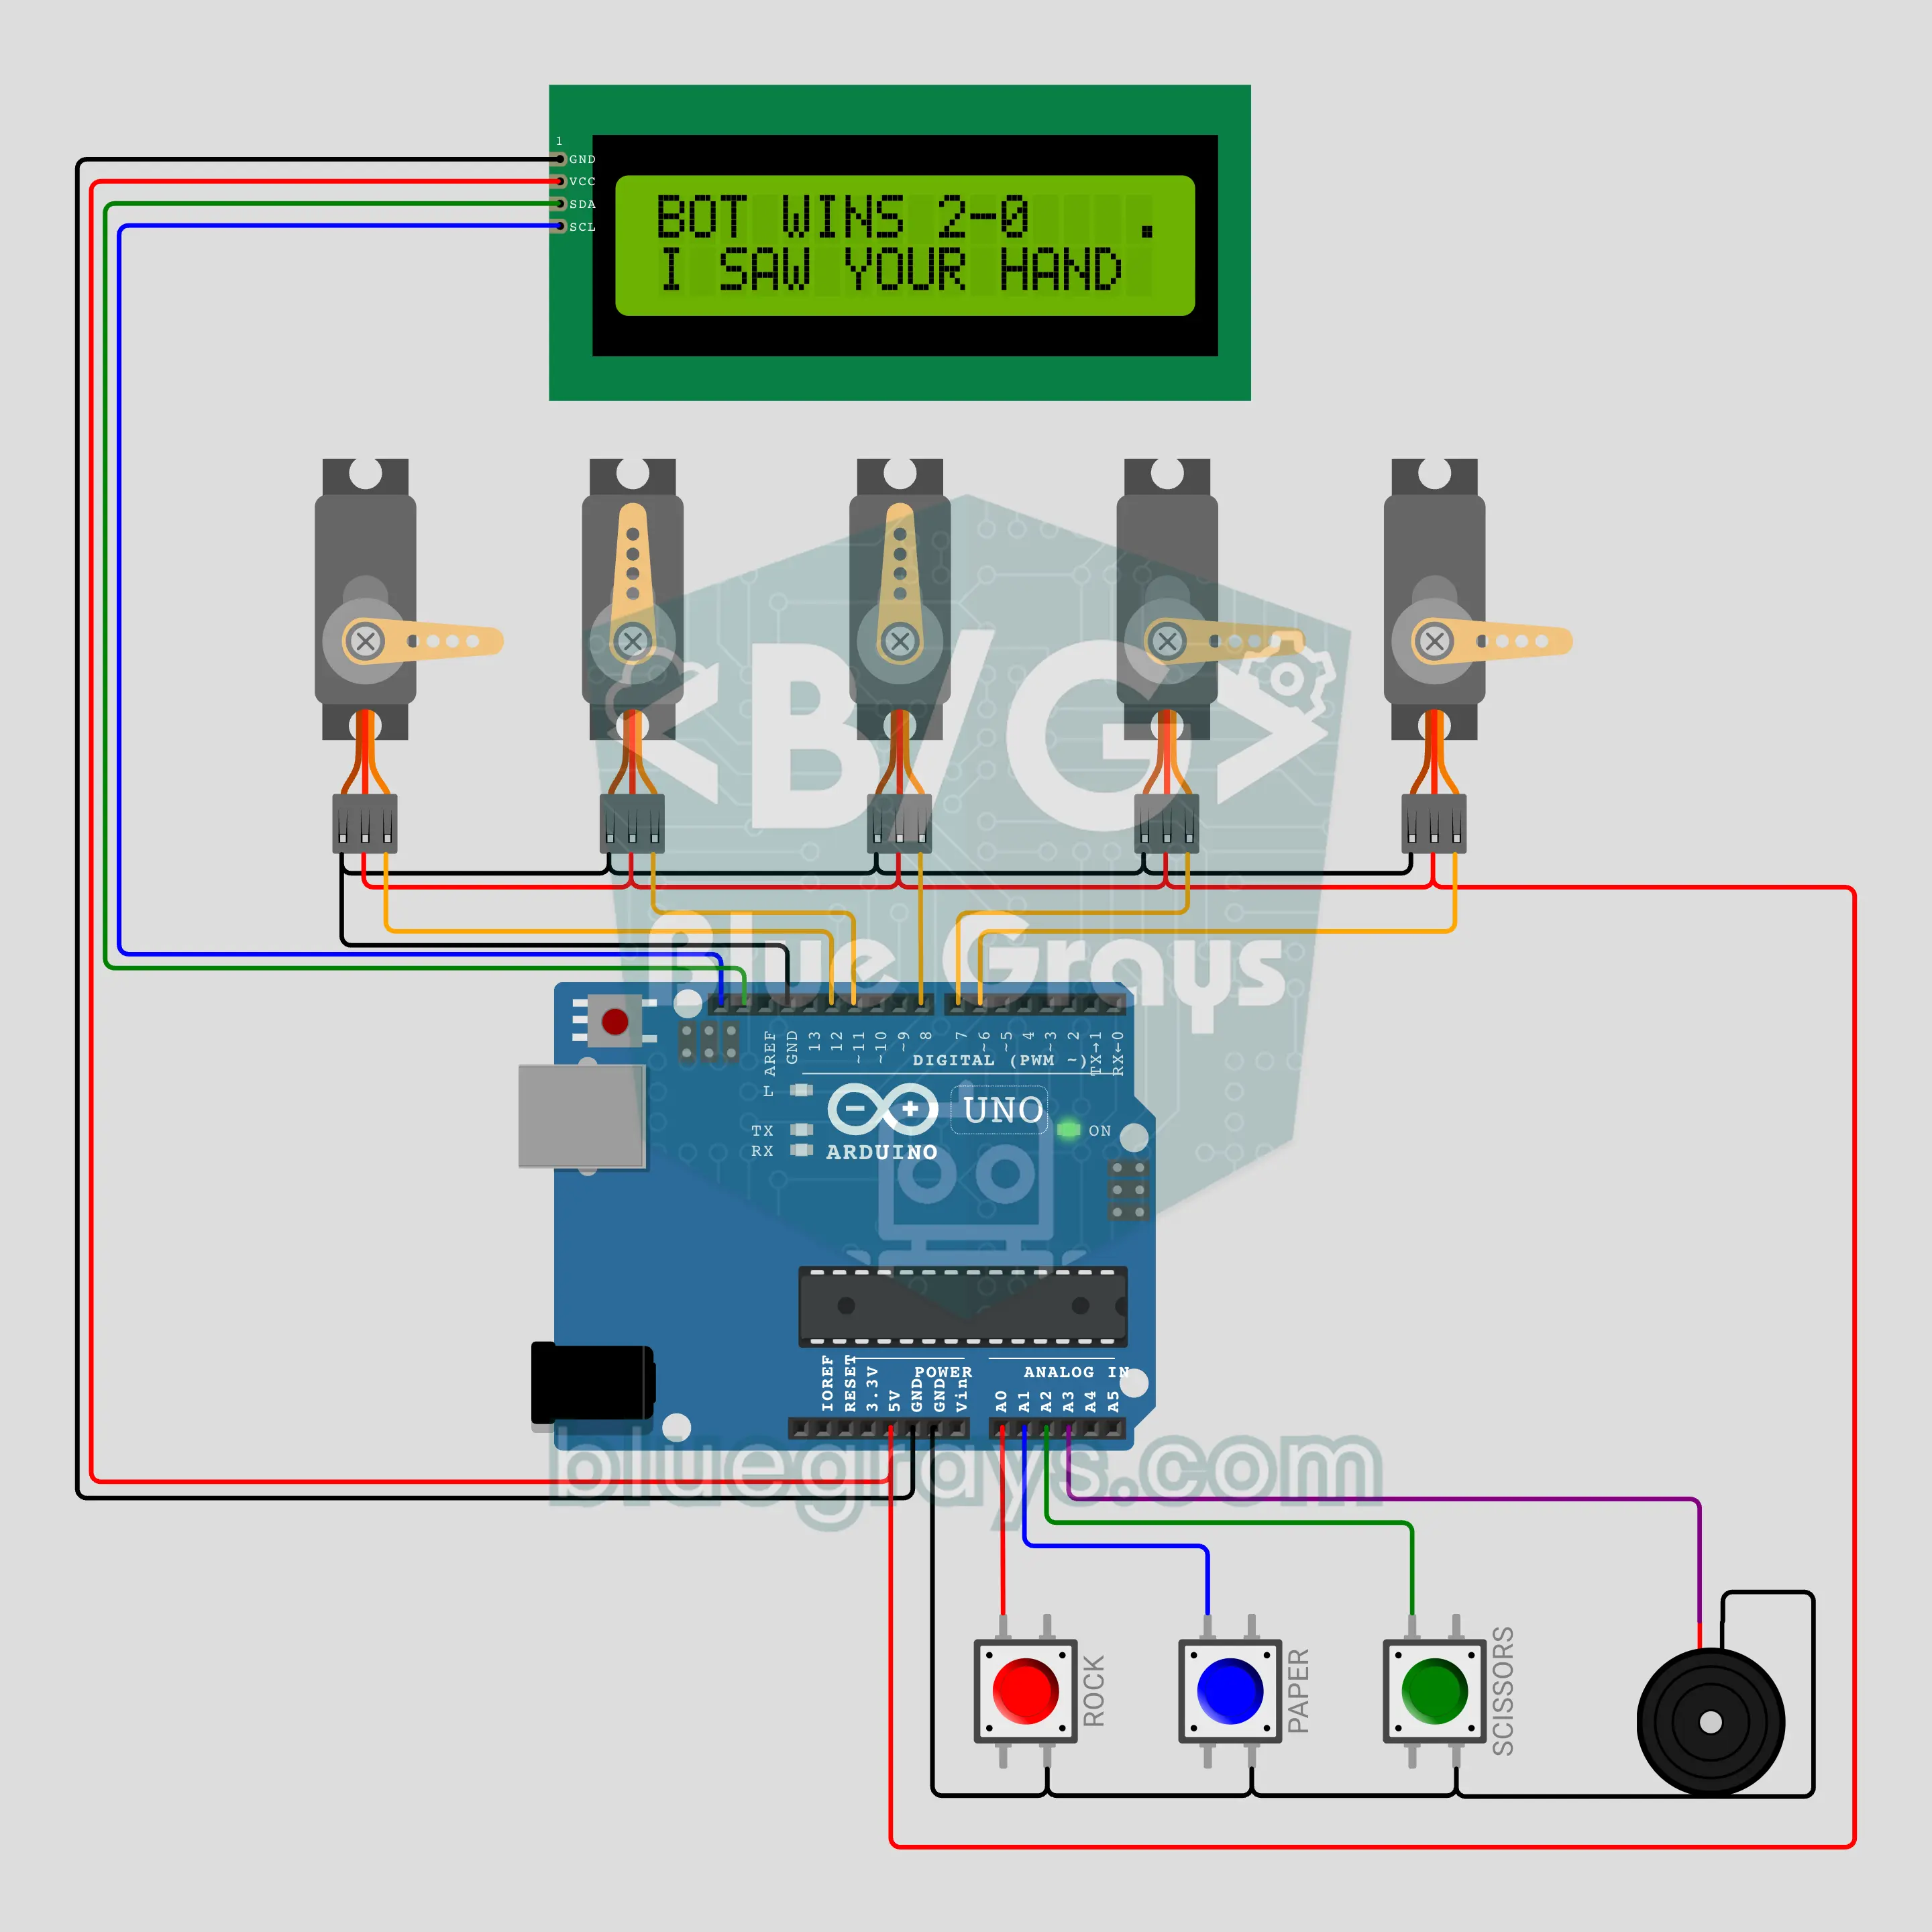
มือหุ่นยนต์ขี้โกงด้วย Arduino: เป่ายิ้งฉุบ (เซอร์โวมอเตอร์ 5 ตัว + ปุ่มกด 3 ปุ่ม + LCD)
เซอร์โวมอเตอร์ 5 ตัวงอนิ้วทั้ง 5 ให้มือหุ่นยนต์ออกค้อน กระดาษ หรือกรรไกร คุณเล่นผ่านปุ่มกด 3 ปุ่ม จอ I2C LCD นับ "3, 2, 1, SHOOT!" แสดงท่าของทั้งสองฝ่ายและคะแนน พร้อมเสียงบัซเซอร์ทุกจังหวะ โหมดปกติสุ่มเลือกท่าอย่างยุติธรรม กดปุ่ม 2 ปุ่มค้างพร้อมกันเพื่อเปิดโหมดโกงลับ มือจะรู้ว่าคุณกดอะไรแล้วออกท่าที่ชนะทันที จบเกมยังสารภาพว่าโกงด้วย
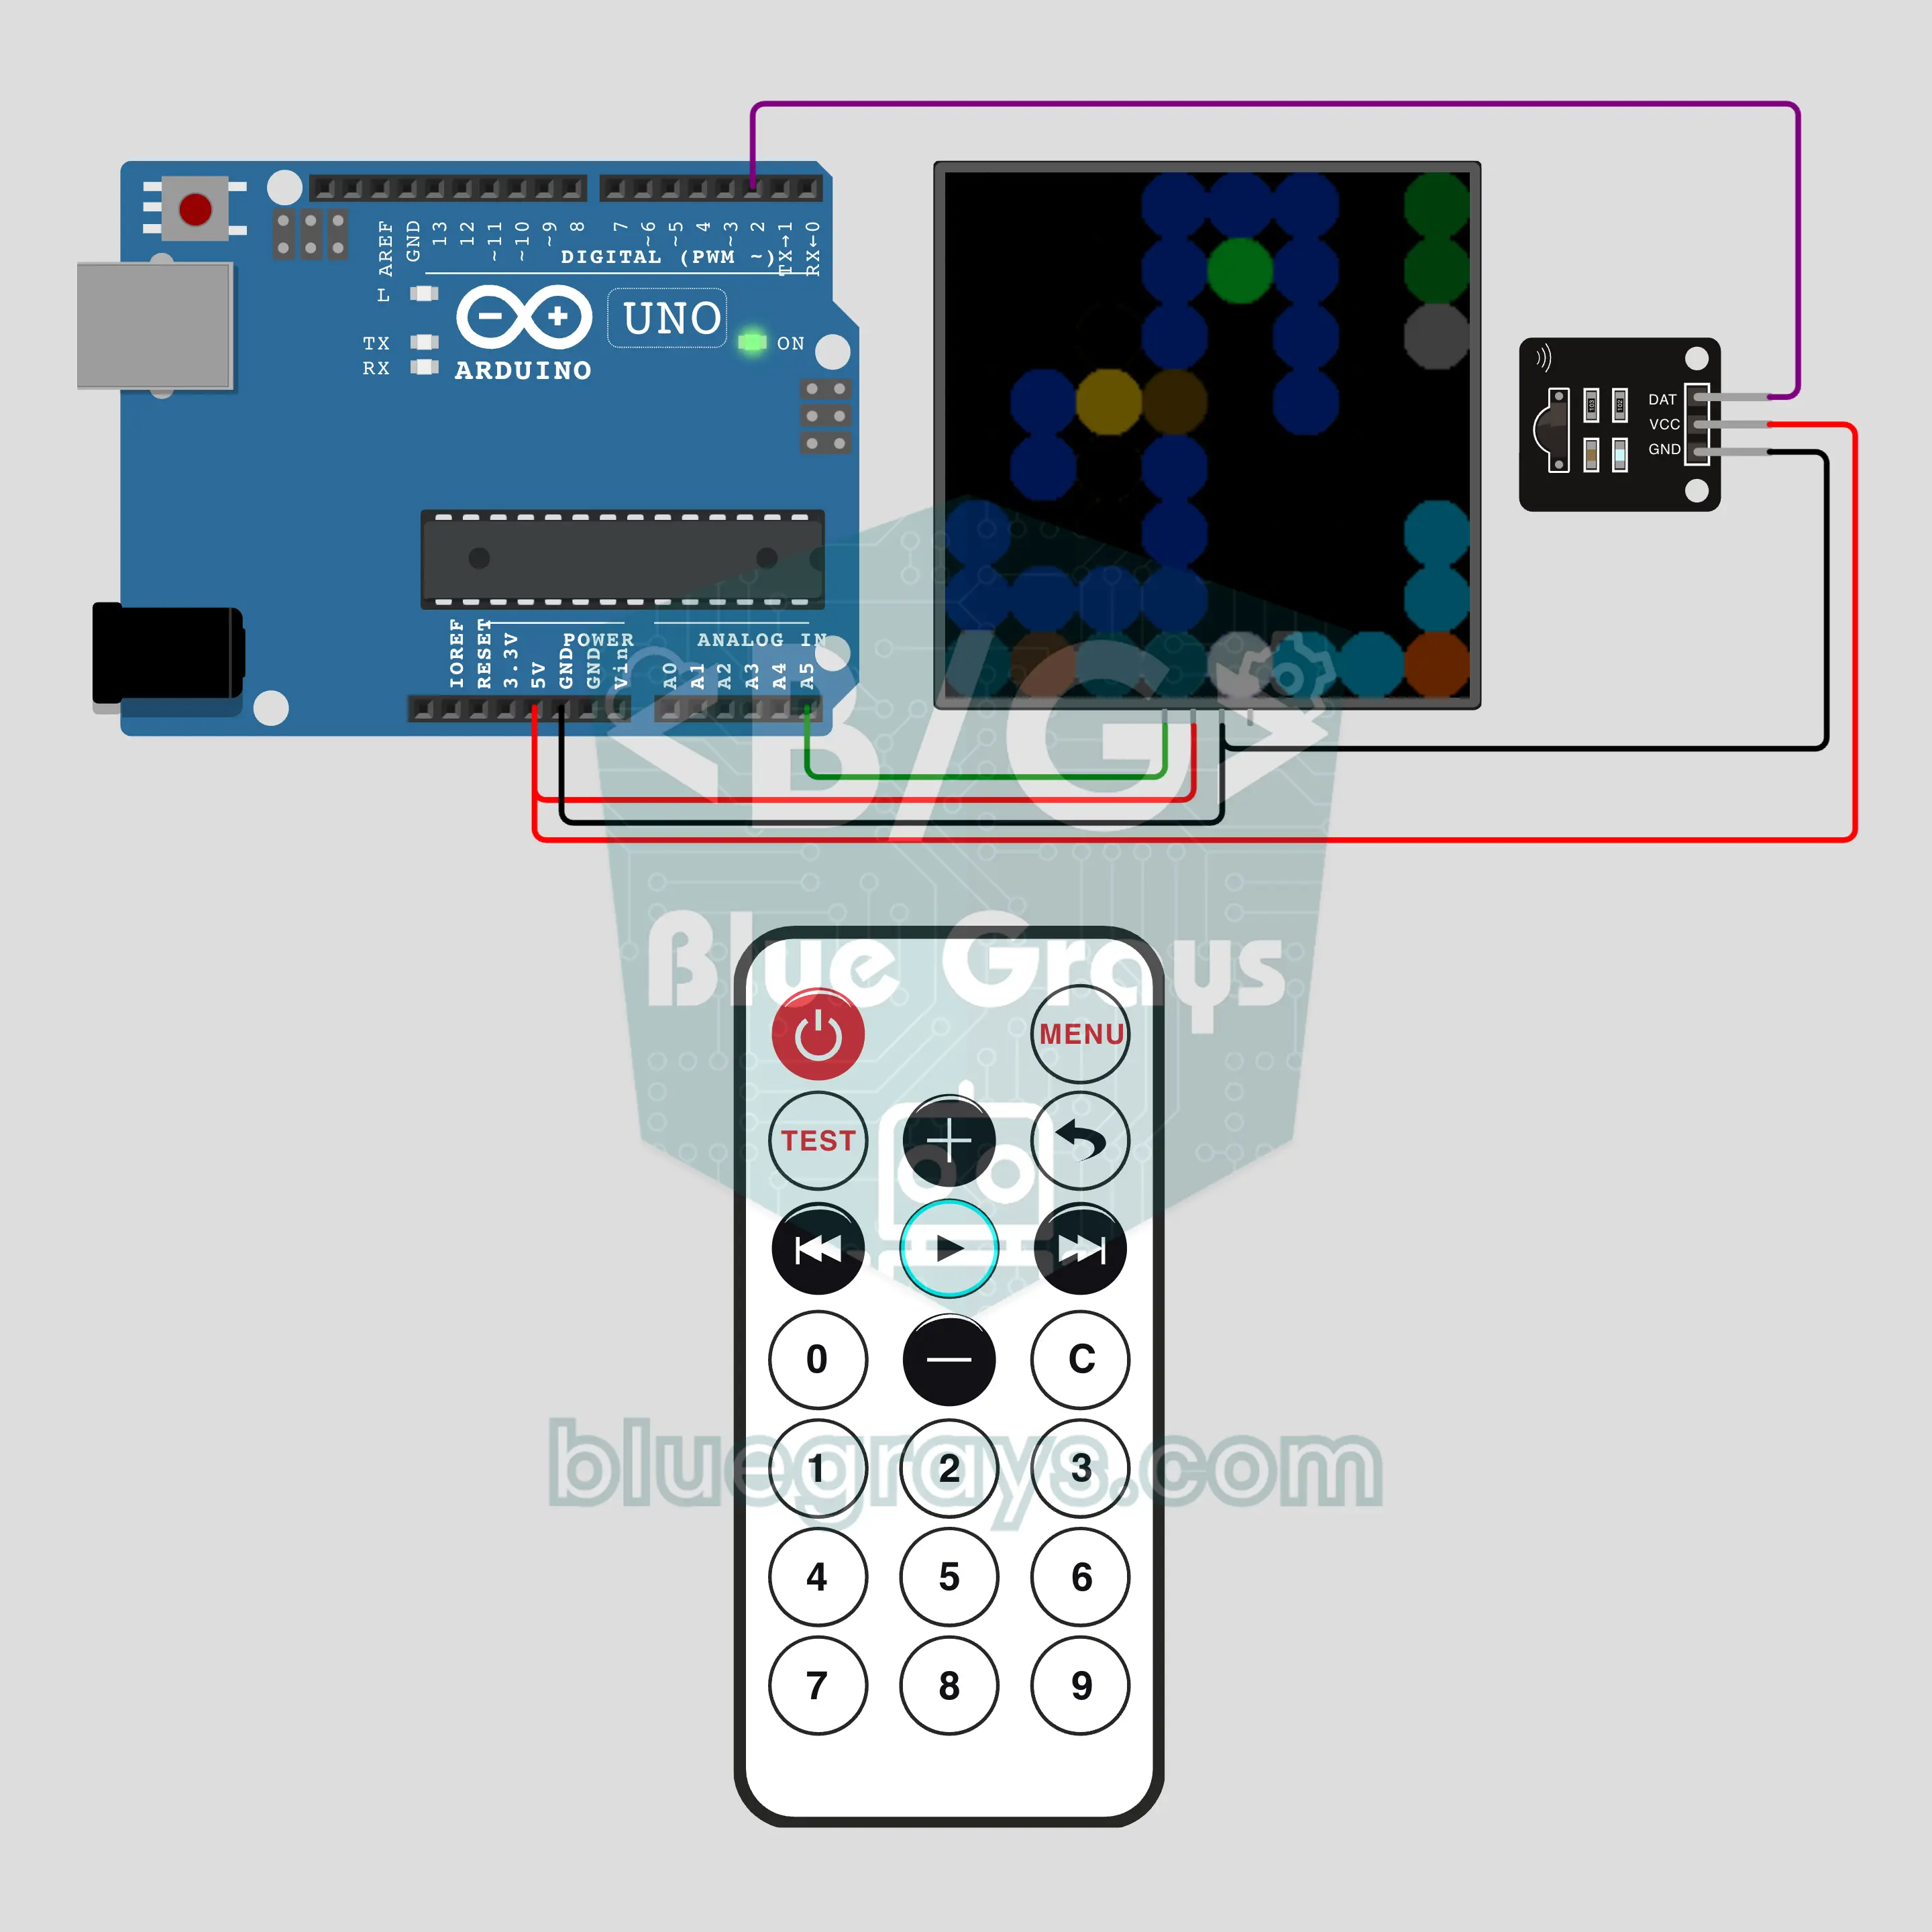
เขียนโปรแกรมหุ่นยนต์ผ่านรีโมตด้วย Arduino: ฝึกเขียนโค้ดสำหรับเด็กอนุบาล (IR + NeoPixel 8x8)
ฝึกเขียนโค้ดโดยไม่ใช้หน้าจอแบบหุ่นยนต์เดินพื้น เด็กใช้ปุ่ม 2-4-6-8 บนรีโมตป้อนคำสั่งได้สูงสุด 10 ขั้นตอน แล้วกด PLAY หุ่นยนต์พิกเซลจะเดินตามแผนทีละขั้นในเขาวงกตบนเมทริกซ์ NeoPixel 8x8 ถ้าชนกำแพงจะกะพริบสีแดงแล้วกลับจุดเริ่มต้น เมื่อถึงเป้าหมายจะฉลองด้วยสีรุ้งแล้วไปเขาวงกตถัดไป มีเขาวงกตสำเร็จรูป 4 แบบ พร้อมปุ่มยกเลิกและล้างคำสั่ง เป็นกิจกรรมพร้อมใช้สำหรับชั้นอนุบาลและประถม
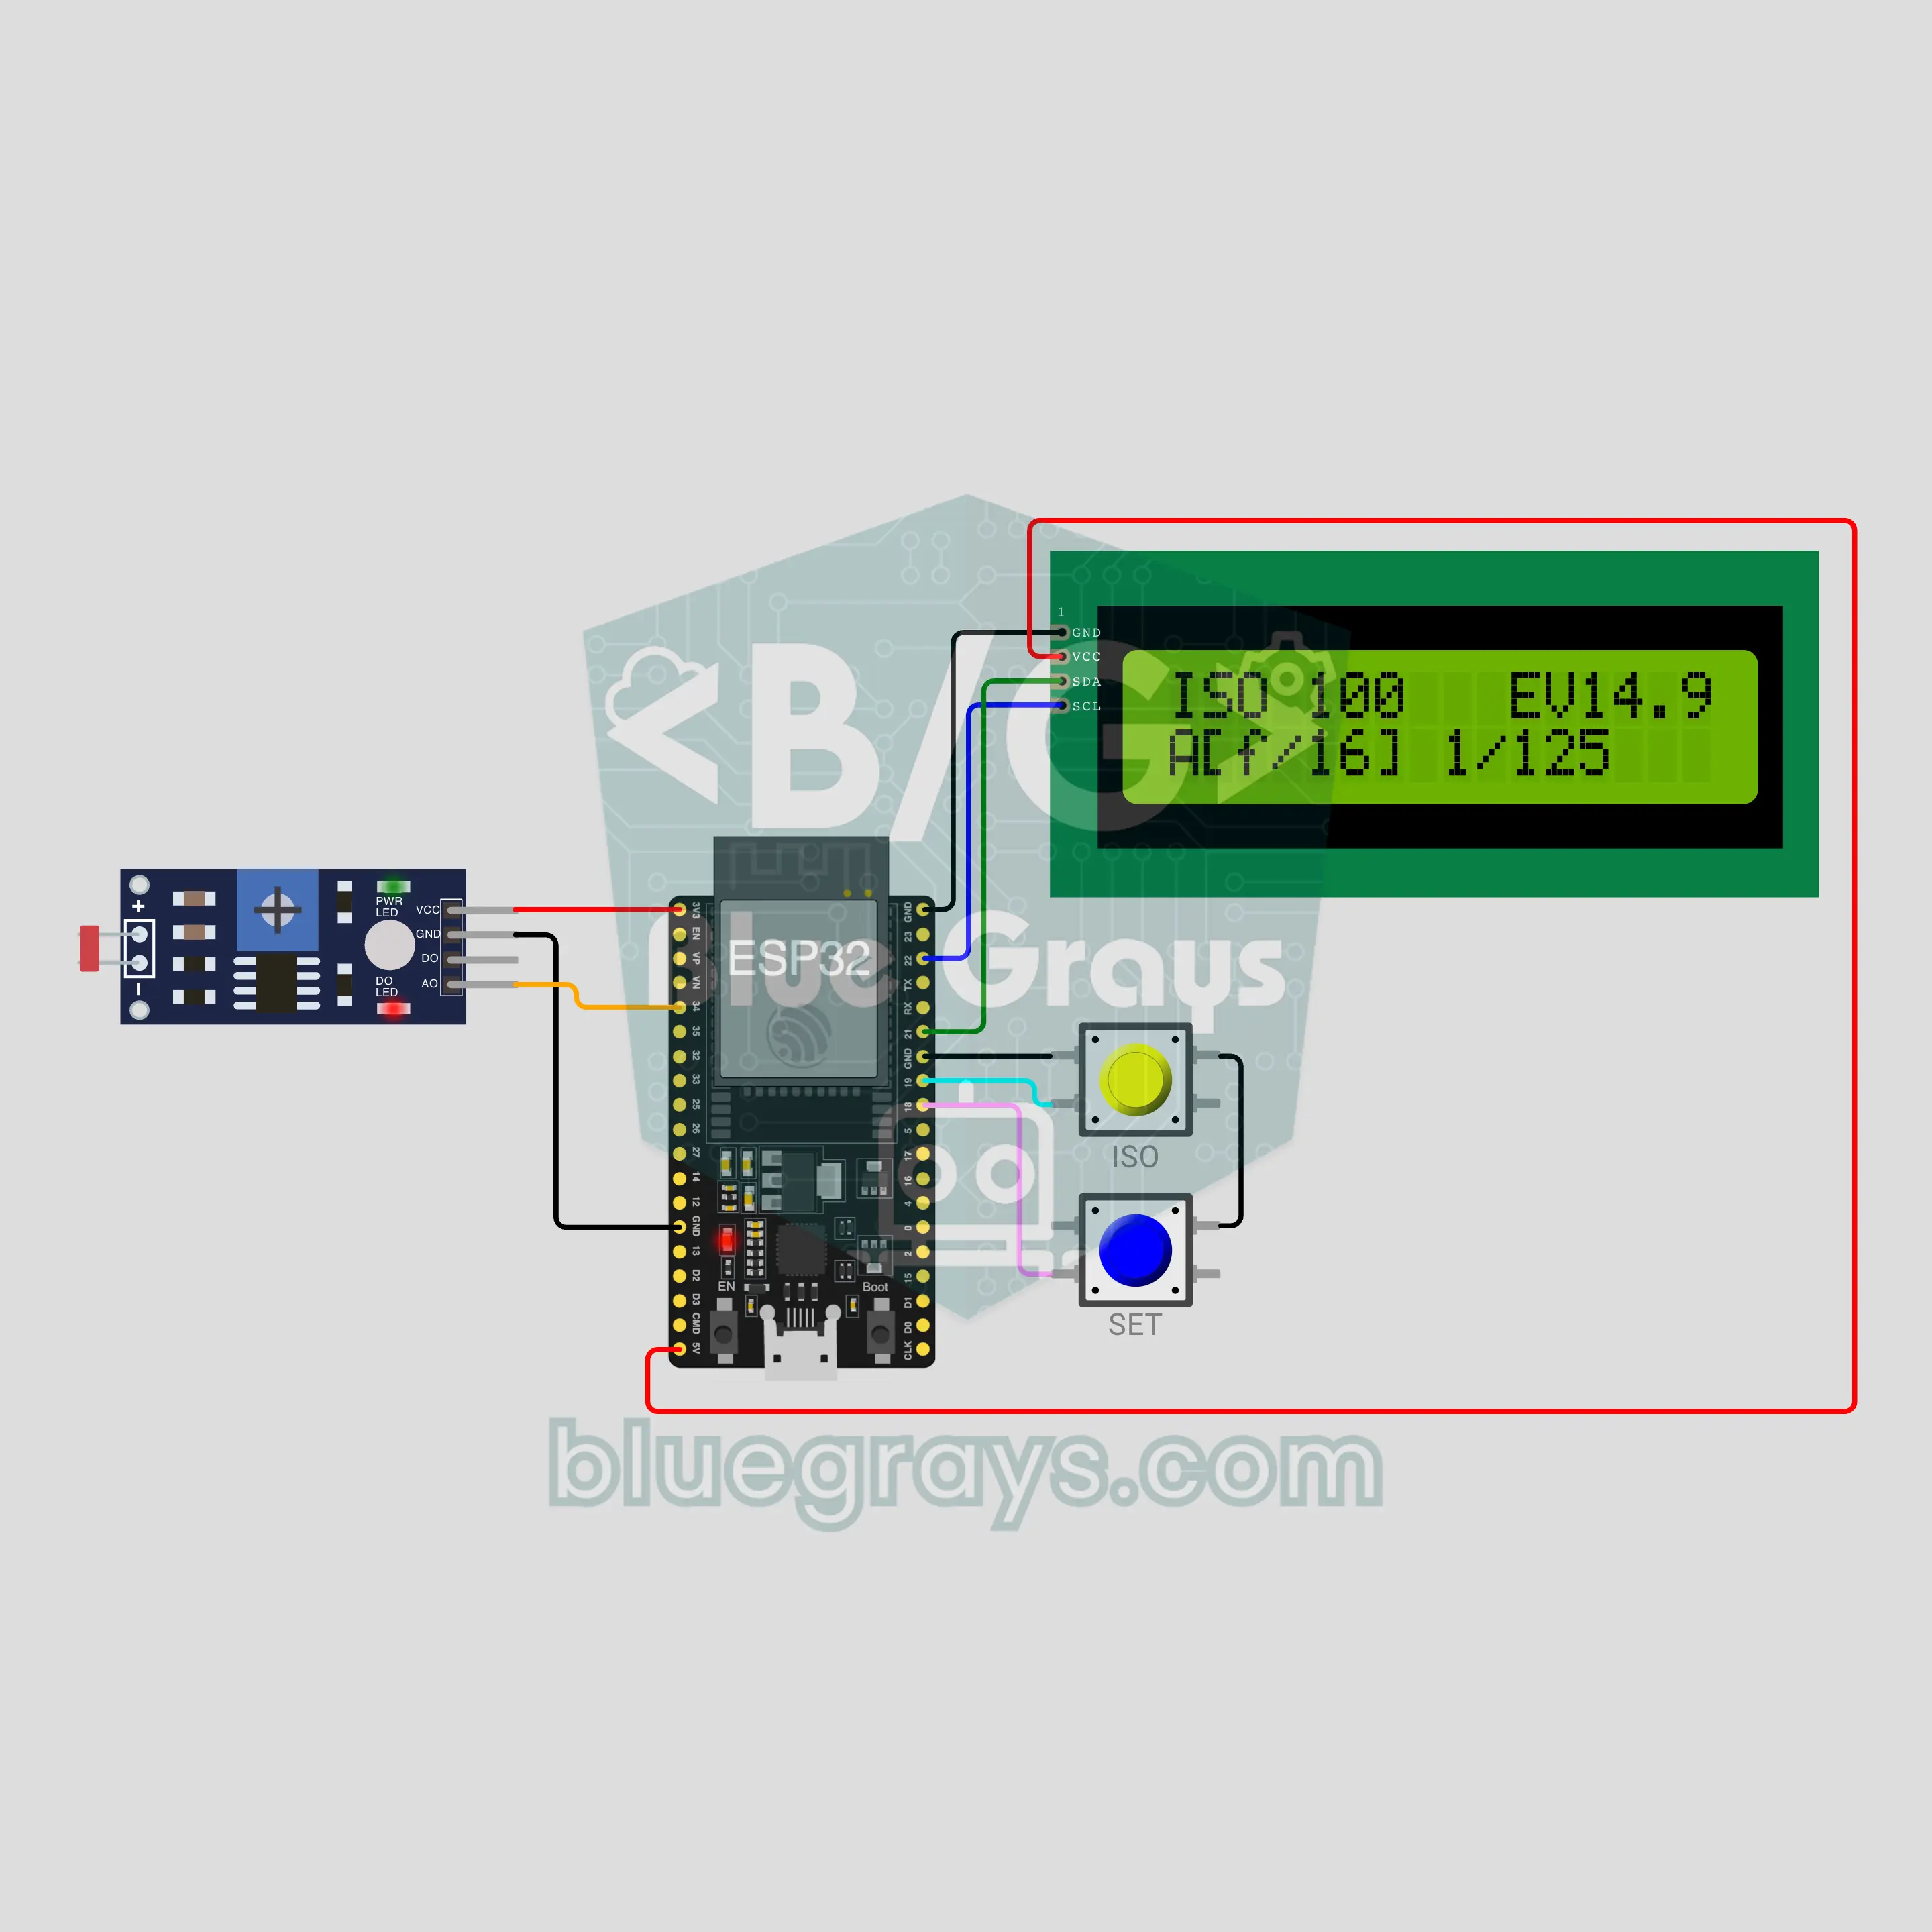
เครื่องวัดแสง ESP32 สำหรับช่างภาพฟิล์ม (LDR + I2C LCD + ปุ่มกด 2 ปุ่ม)
แก้ปัญหาเครื่องวัดแสงในกล้องฟิล์มเสียด้วยวงจรอิเล็กทรอนิกส์ LDR วัดแสงรอบตัว แล้ว ESP32 แปลงเป็นค่า EV (EV100 = log2(lux / 2.5)) และปรับตาม ISO ของฟิล์ม จอ I2C LCD แนะนำความเร็วชัตเตอร์ในโหมดกำหนดรูรับแสง หรือแนะนำรูรับแสงในโหมดกำหนดความเร็วชัตเตอร์ ใช้ปุ่ม 2 ปุ่มเปลี่ยน ISO ค่าที่ล็อกไว้ และโหมด เมื่ออยู่กลางแดด ค่าที่ได้จะตรงกับกฎ Sunny 16
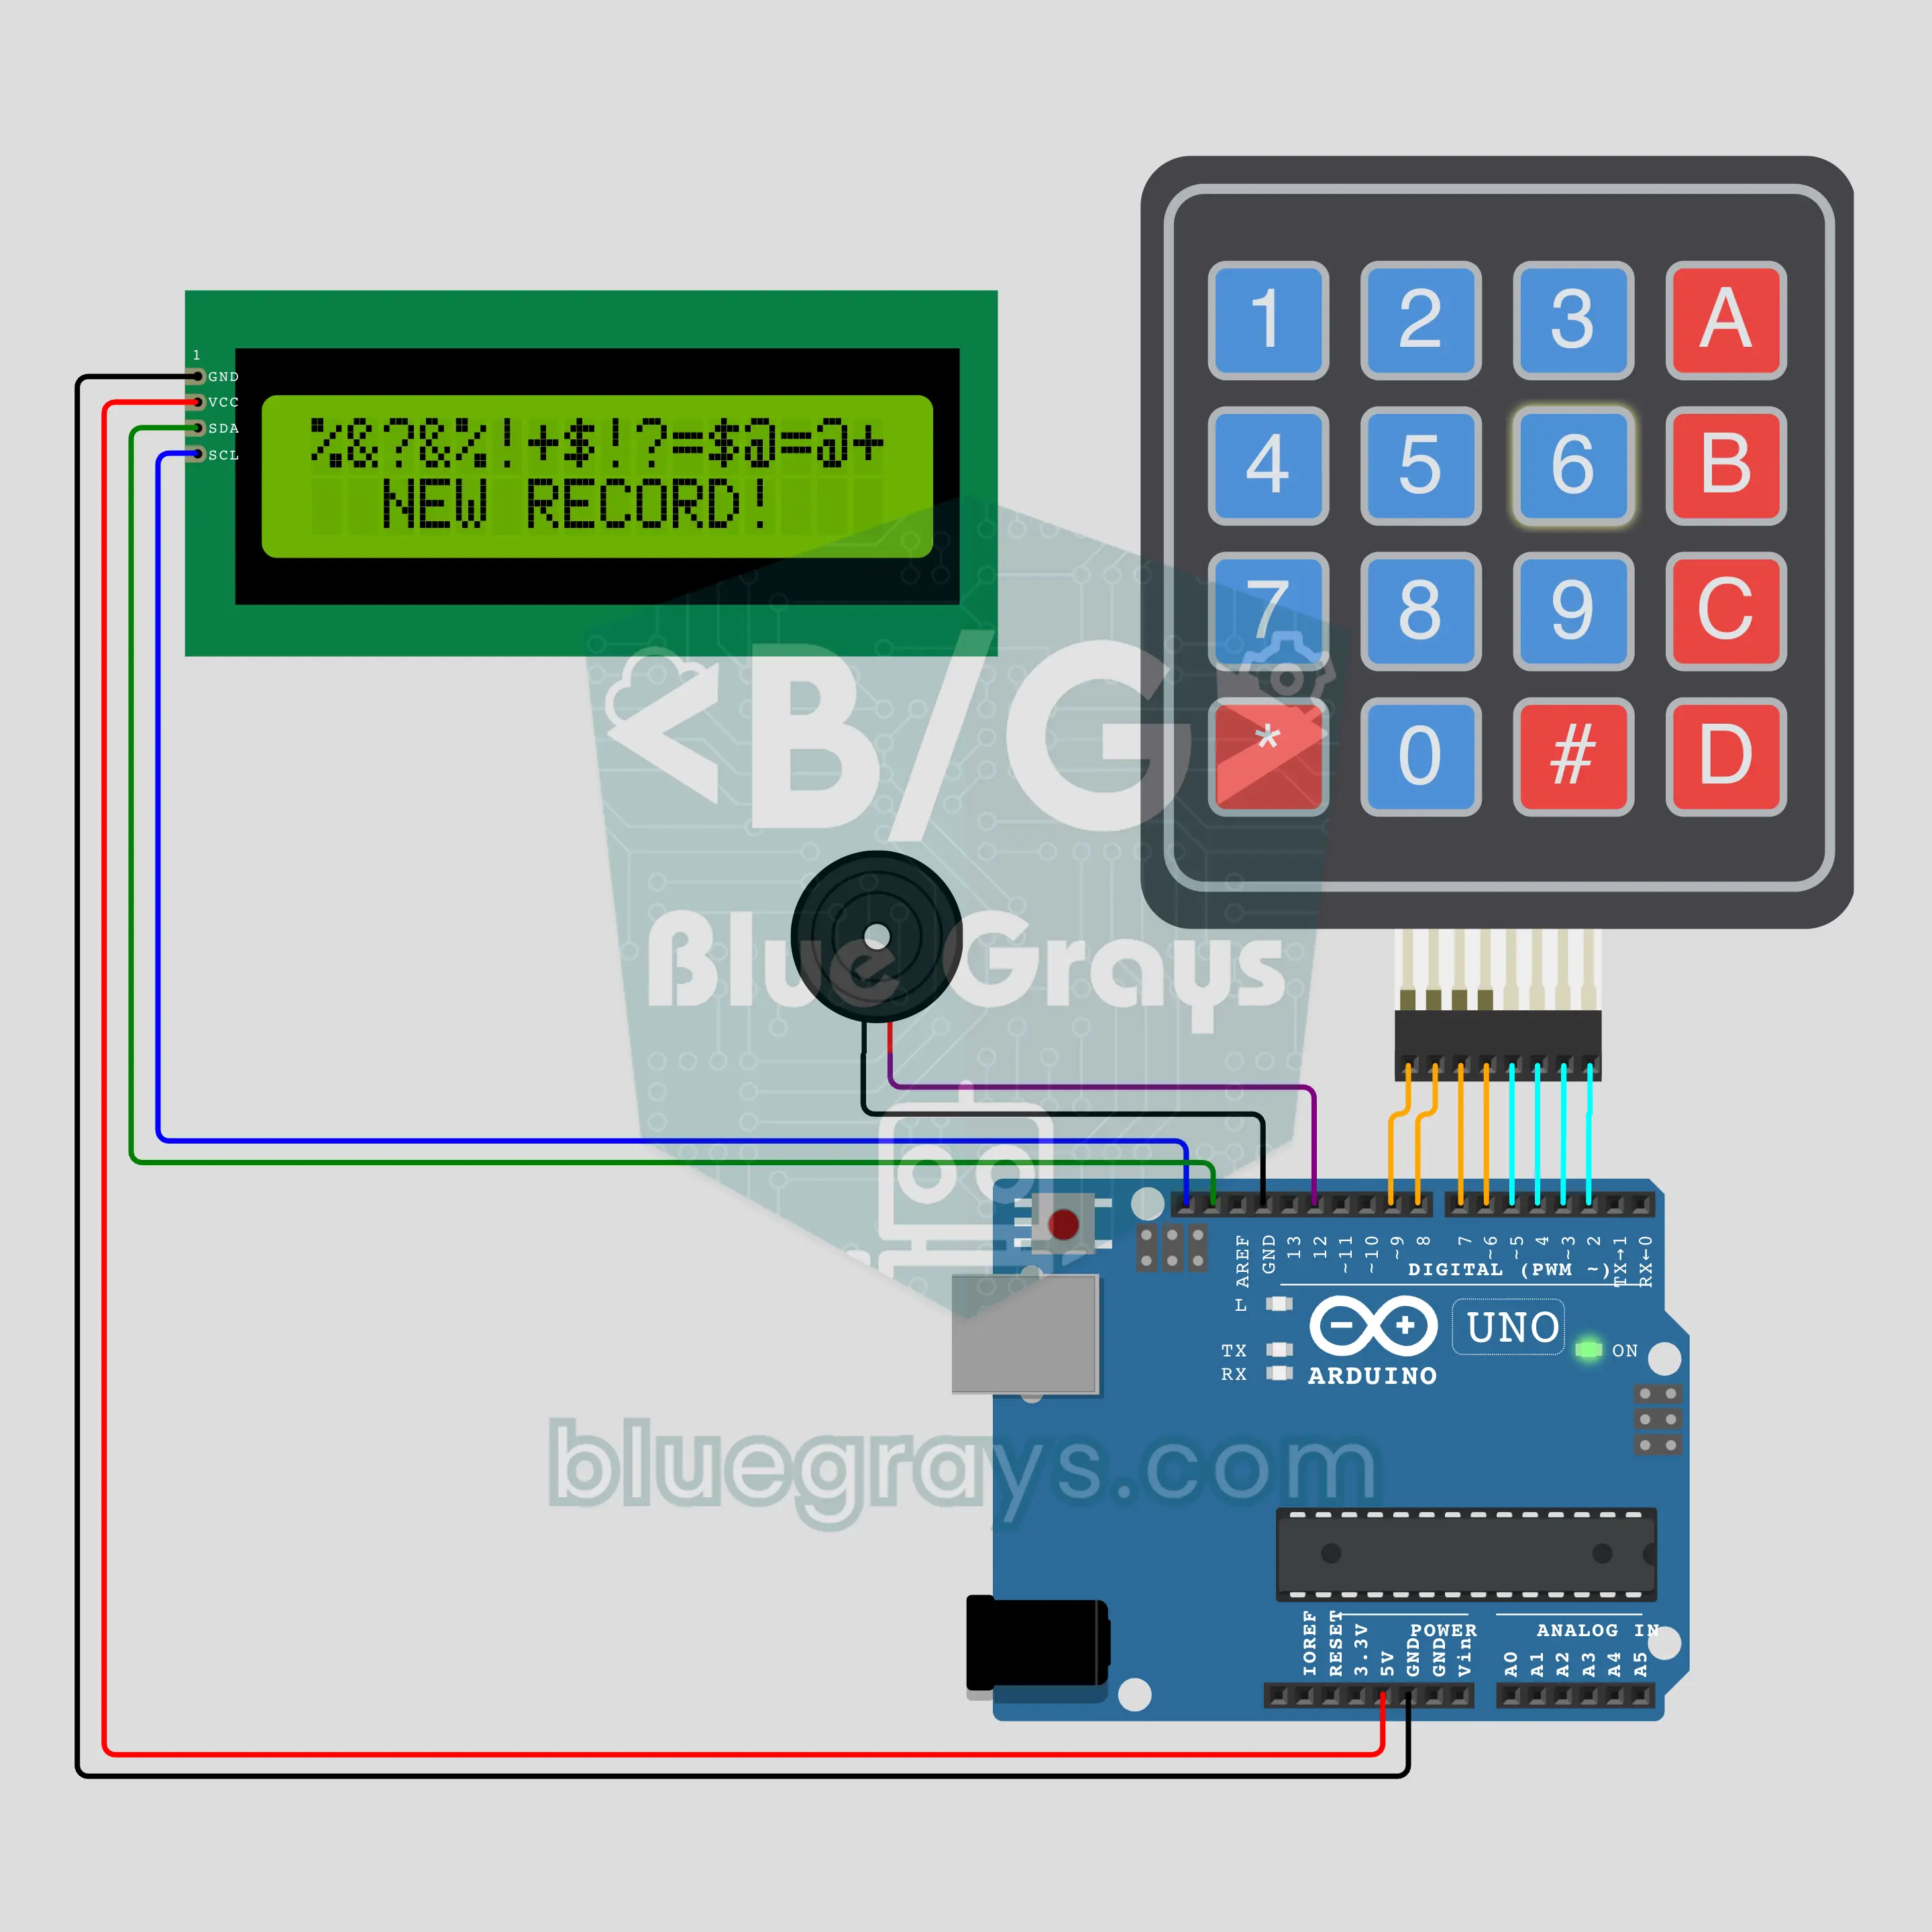
เกมจับคู่การ์ดฝึกความจำด้วย Arduino (คีย์แพด + I2C LCD + บัซเซอร์)
เกมจับคู่การ์ดสุดคลาสสิกที่ใช้ปุ่มคีย์แพดทั้ง 16 ปุ่มแทนการ์ด ใต้แต่ละปุ่มมีสัญลักษณ์ซ่อนอยู่ สัญลักษณ์ละ 2 ใบ กดปุ่ม 2 ปุ่มแล้วจอ I2C LCD จะเปิดการ์ดทั้งคู่ ถ้าจับคู่ถูก บัซเซอร์จะเล่นทำนองและการ์ดจะเปิดค้างไว้ ถ้าไม่ตรงกันก็จะปิดกลับ เมื่อครบ 8 คู่ จอจะแสดงจำนวนตาและเวลาที่ใช้ ถ้าทำลายสถิติในการเปิดเครื่องครั้งนี้ จะขึ้น NEW RECORD!
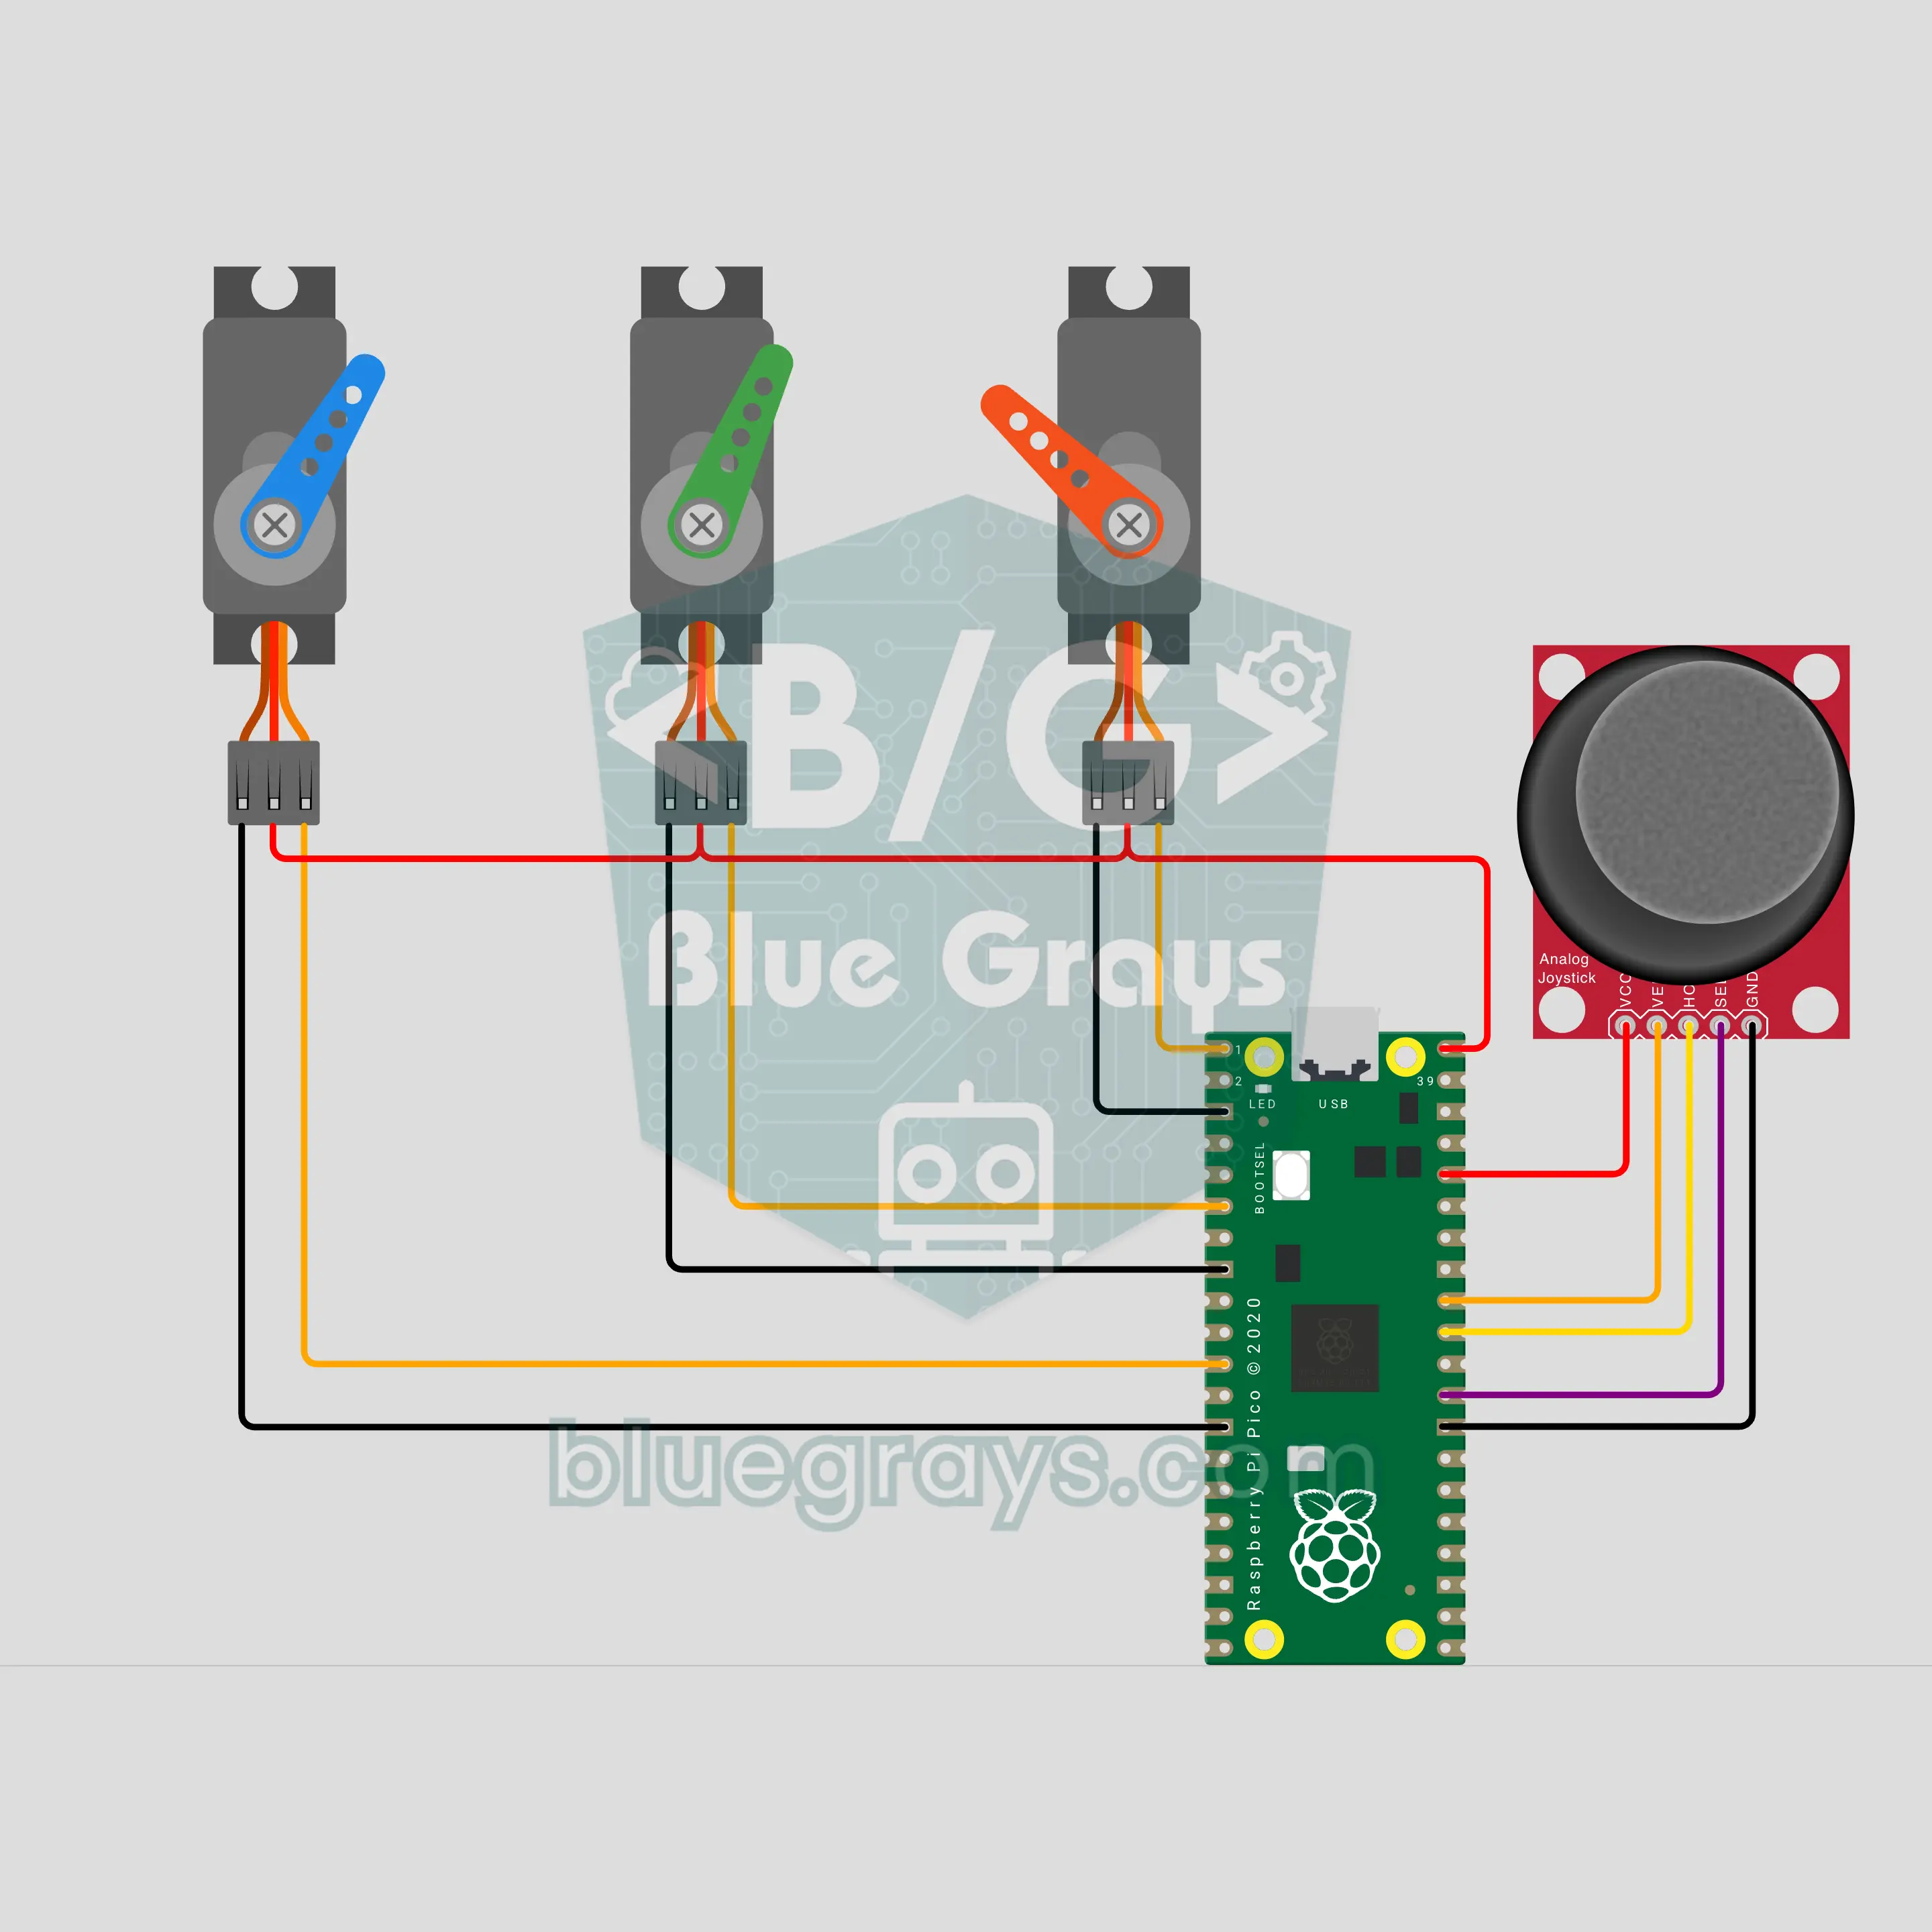
ดวงตาหุ่นยนต์แอนิเมทรอนิกส์ด้วย Raspberry Pi Pico W: มอง กะพริบและงีบด้วยจอยสติ๊ก (จอยสติ๊ก + เซอร์โวมอเตอร์ 3 ตัว)
ย่อดวงตากลไกจากกองถ่ายหนังมาไว้บนโต๊ะ: เซอร์โวมอเตอร์ SG90 จำนวน 3 ตัวช่วยให้ตาหันซ้ายขวา มองขึ้นลงและเปิดปิดเปลือกตา โยกจอยสติ๊กไปทางไหน ตาจะเลื่อนไปทางนั้นอย่างนุ่มนวล กดเพื่อกะพริบตา กดค้างเพื่อหลับตา ถ้าปล่อยไว้ Raspberry Pi Pico W จะให้ตามองไปรอบๆ แล้วงีบหลับ พอแตะจอยสติ๊กก็สะดุ้งตื่น
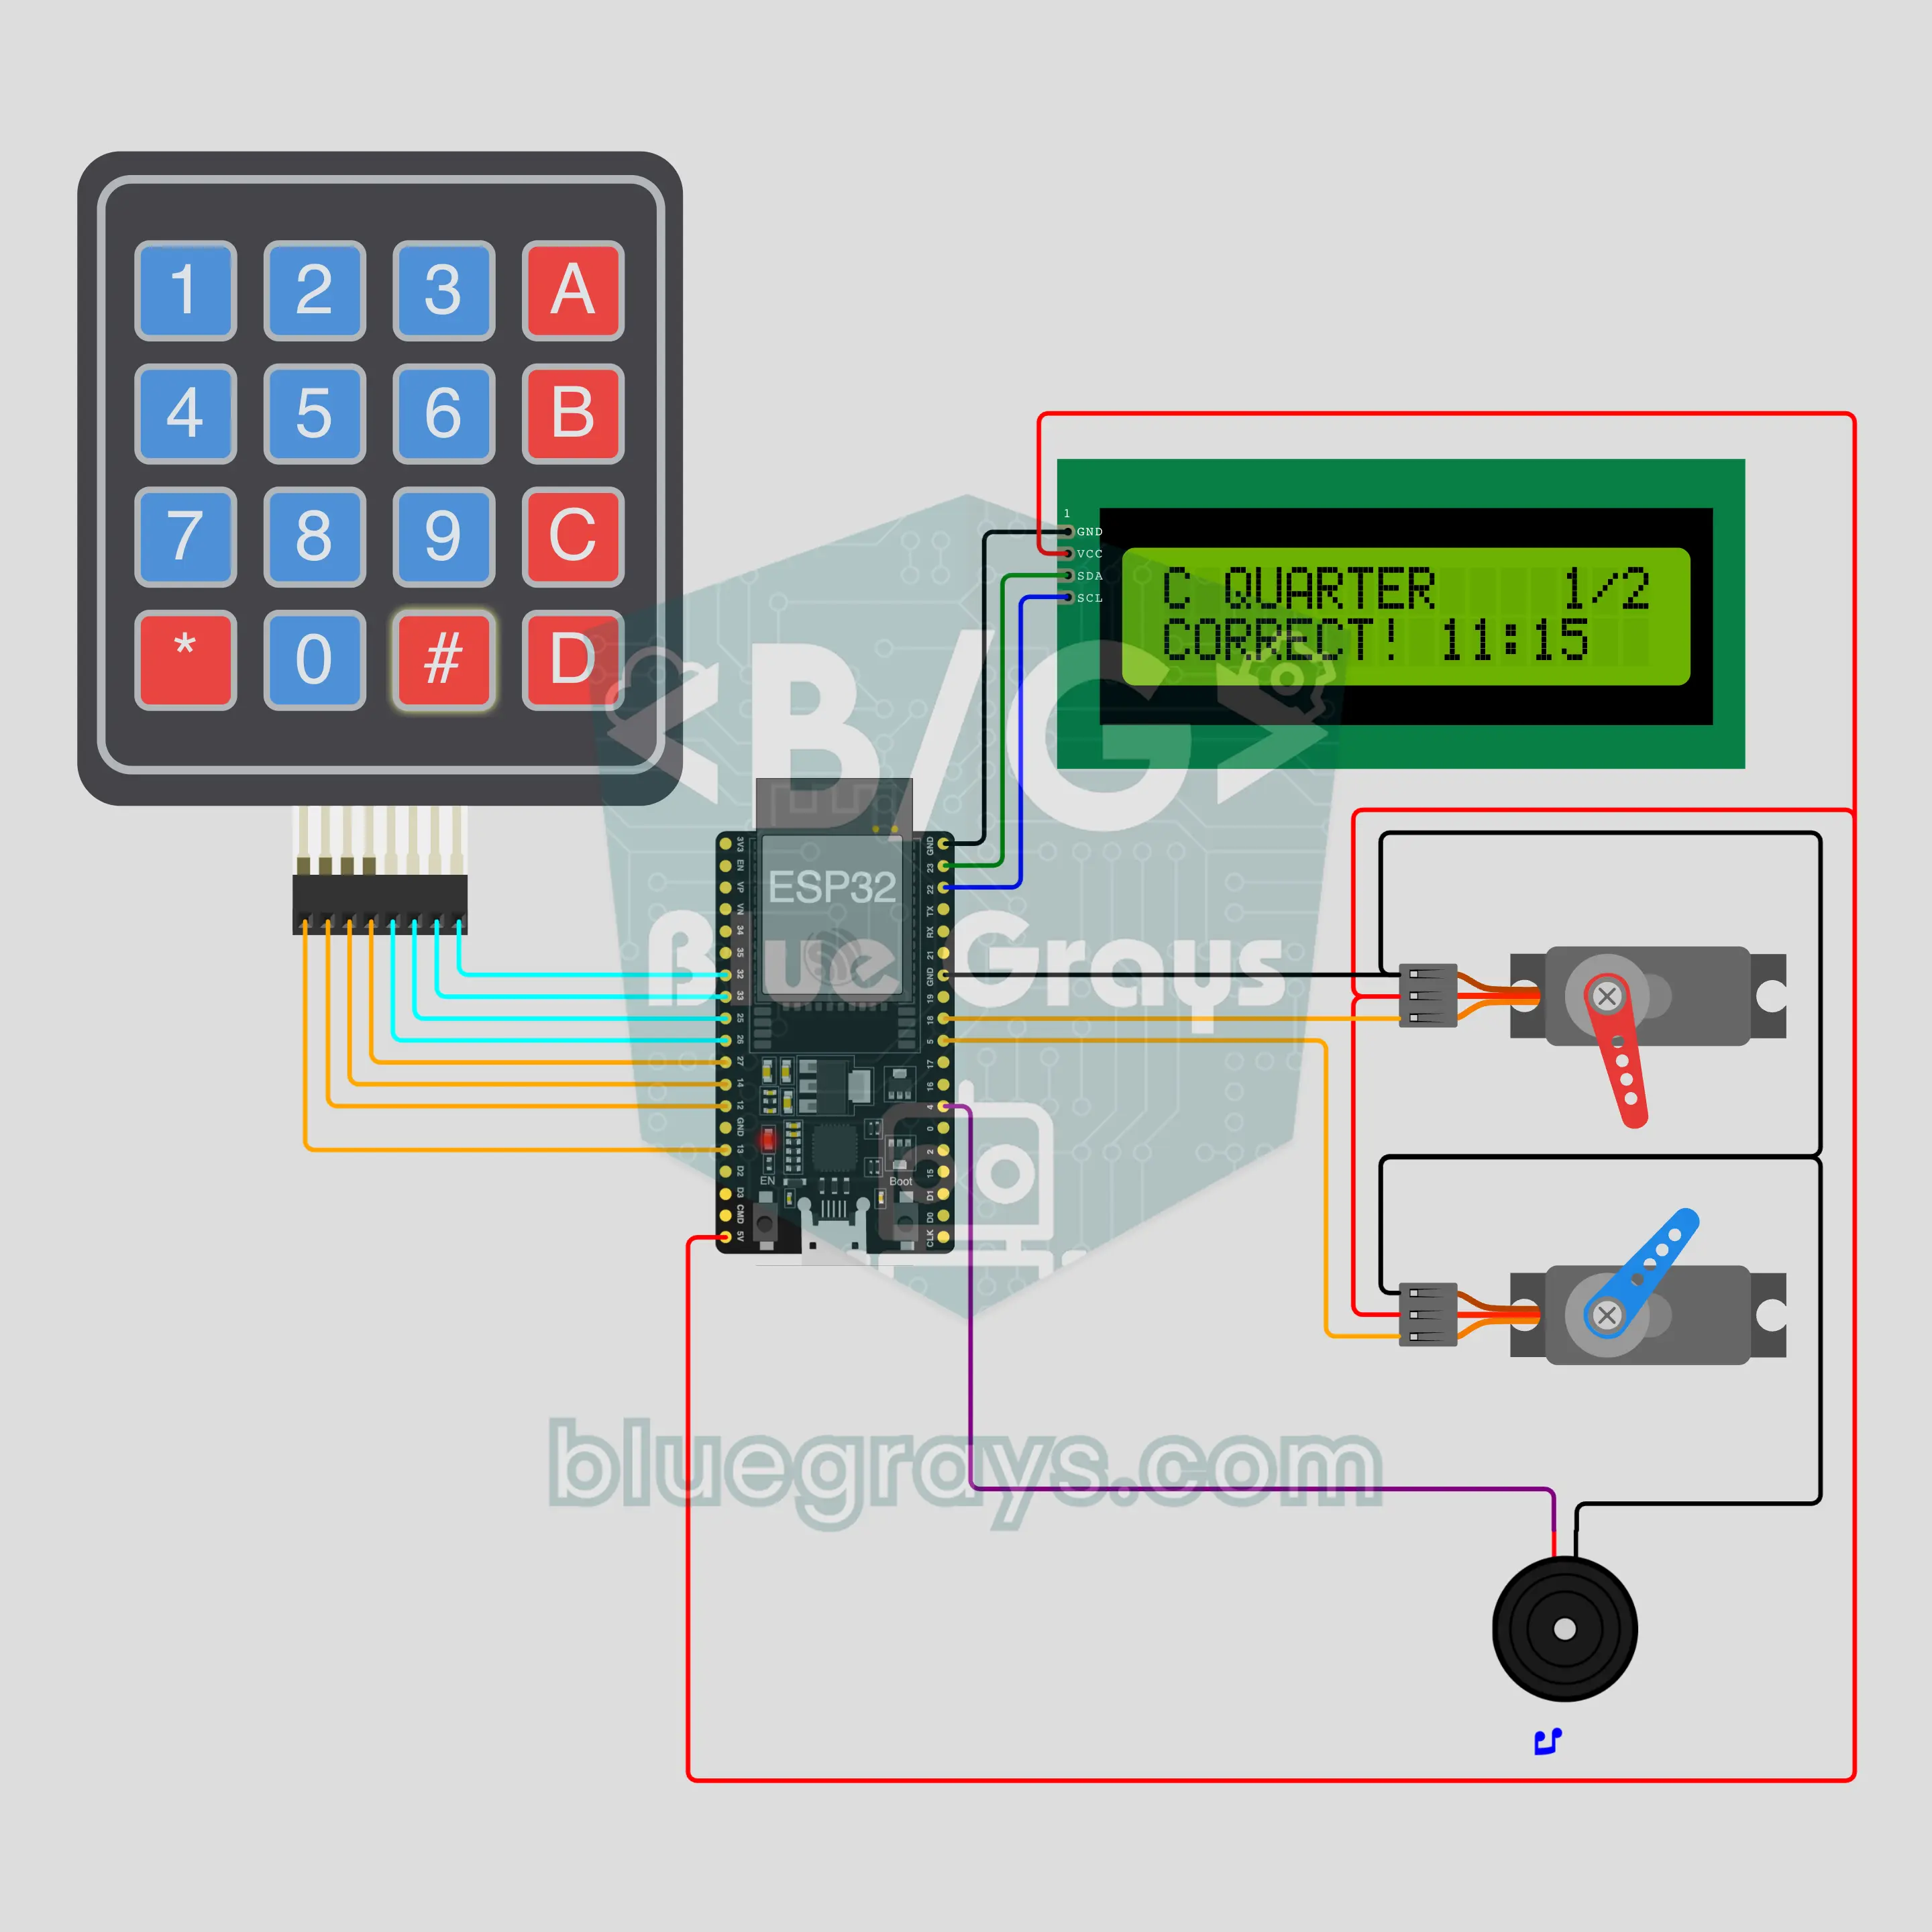
ESP32 กี่โมงแล้ว: ตัวช่วยฝึกอ่านนาฬิกาเข็ม (เซอร์โวมอเตอร์ 2 ตัว + คีย์แพด + I2C LCD + บัซเซอร์)
เกมฝึกอ่านนาฬิกาเข็มสำหรับนักเรียนประถม ใช้เซอร์โวมอเตอร์ SG90 จำนวน 2 ตัวเป็นเข็มชั่วโมงและเข็มนาทีบนหน้าปัดครึ่งวงกลม แสดงเวลาแบบสุ่มให้เด็กป้อนคำตอบด้วยคีย์แพดแล้วกด # เพื่อยืนยัน ถ้าตอบถูกจะมีทำนองสนุกๆ ถ้าตอบผิด เข็มที่อ่านผิดจะขยับไปมาและจอ I2C LCD จะแสดงเวลาที่ถูกต้อง มี 4 ระดับ: ตรงชั่วโมง ครึ่งชั่วโมง ทุก 15 นาทีและทุก 5 นาที
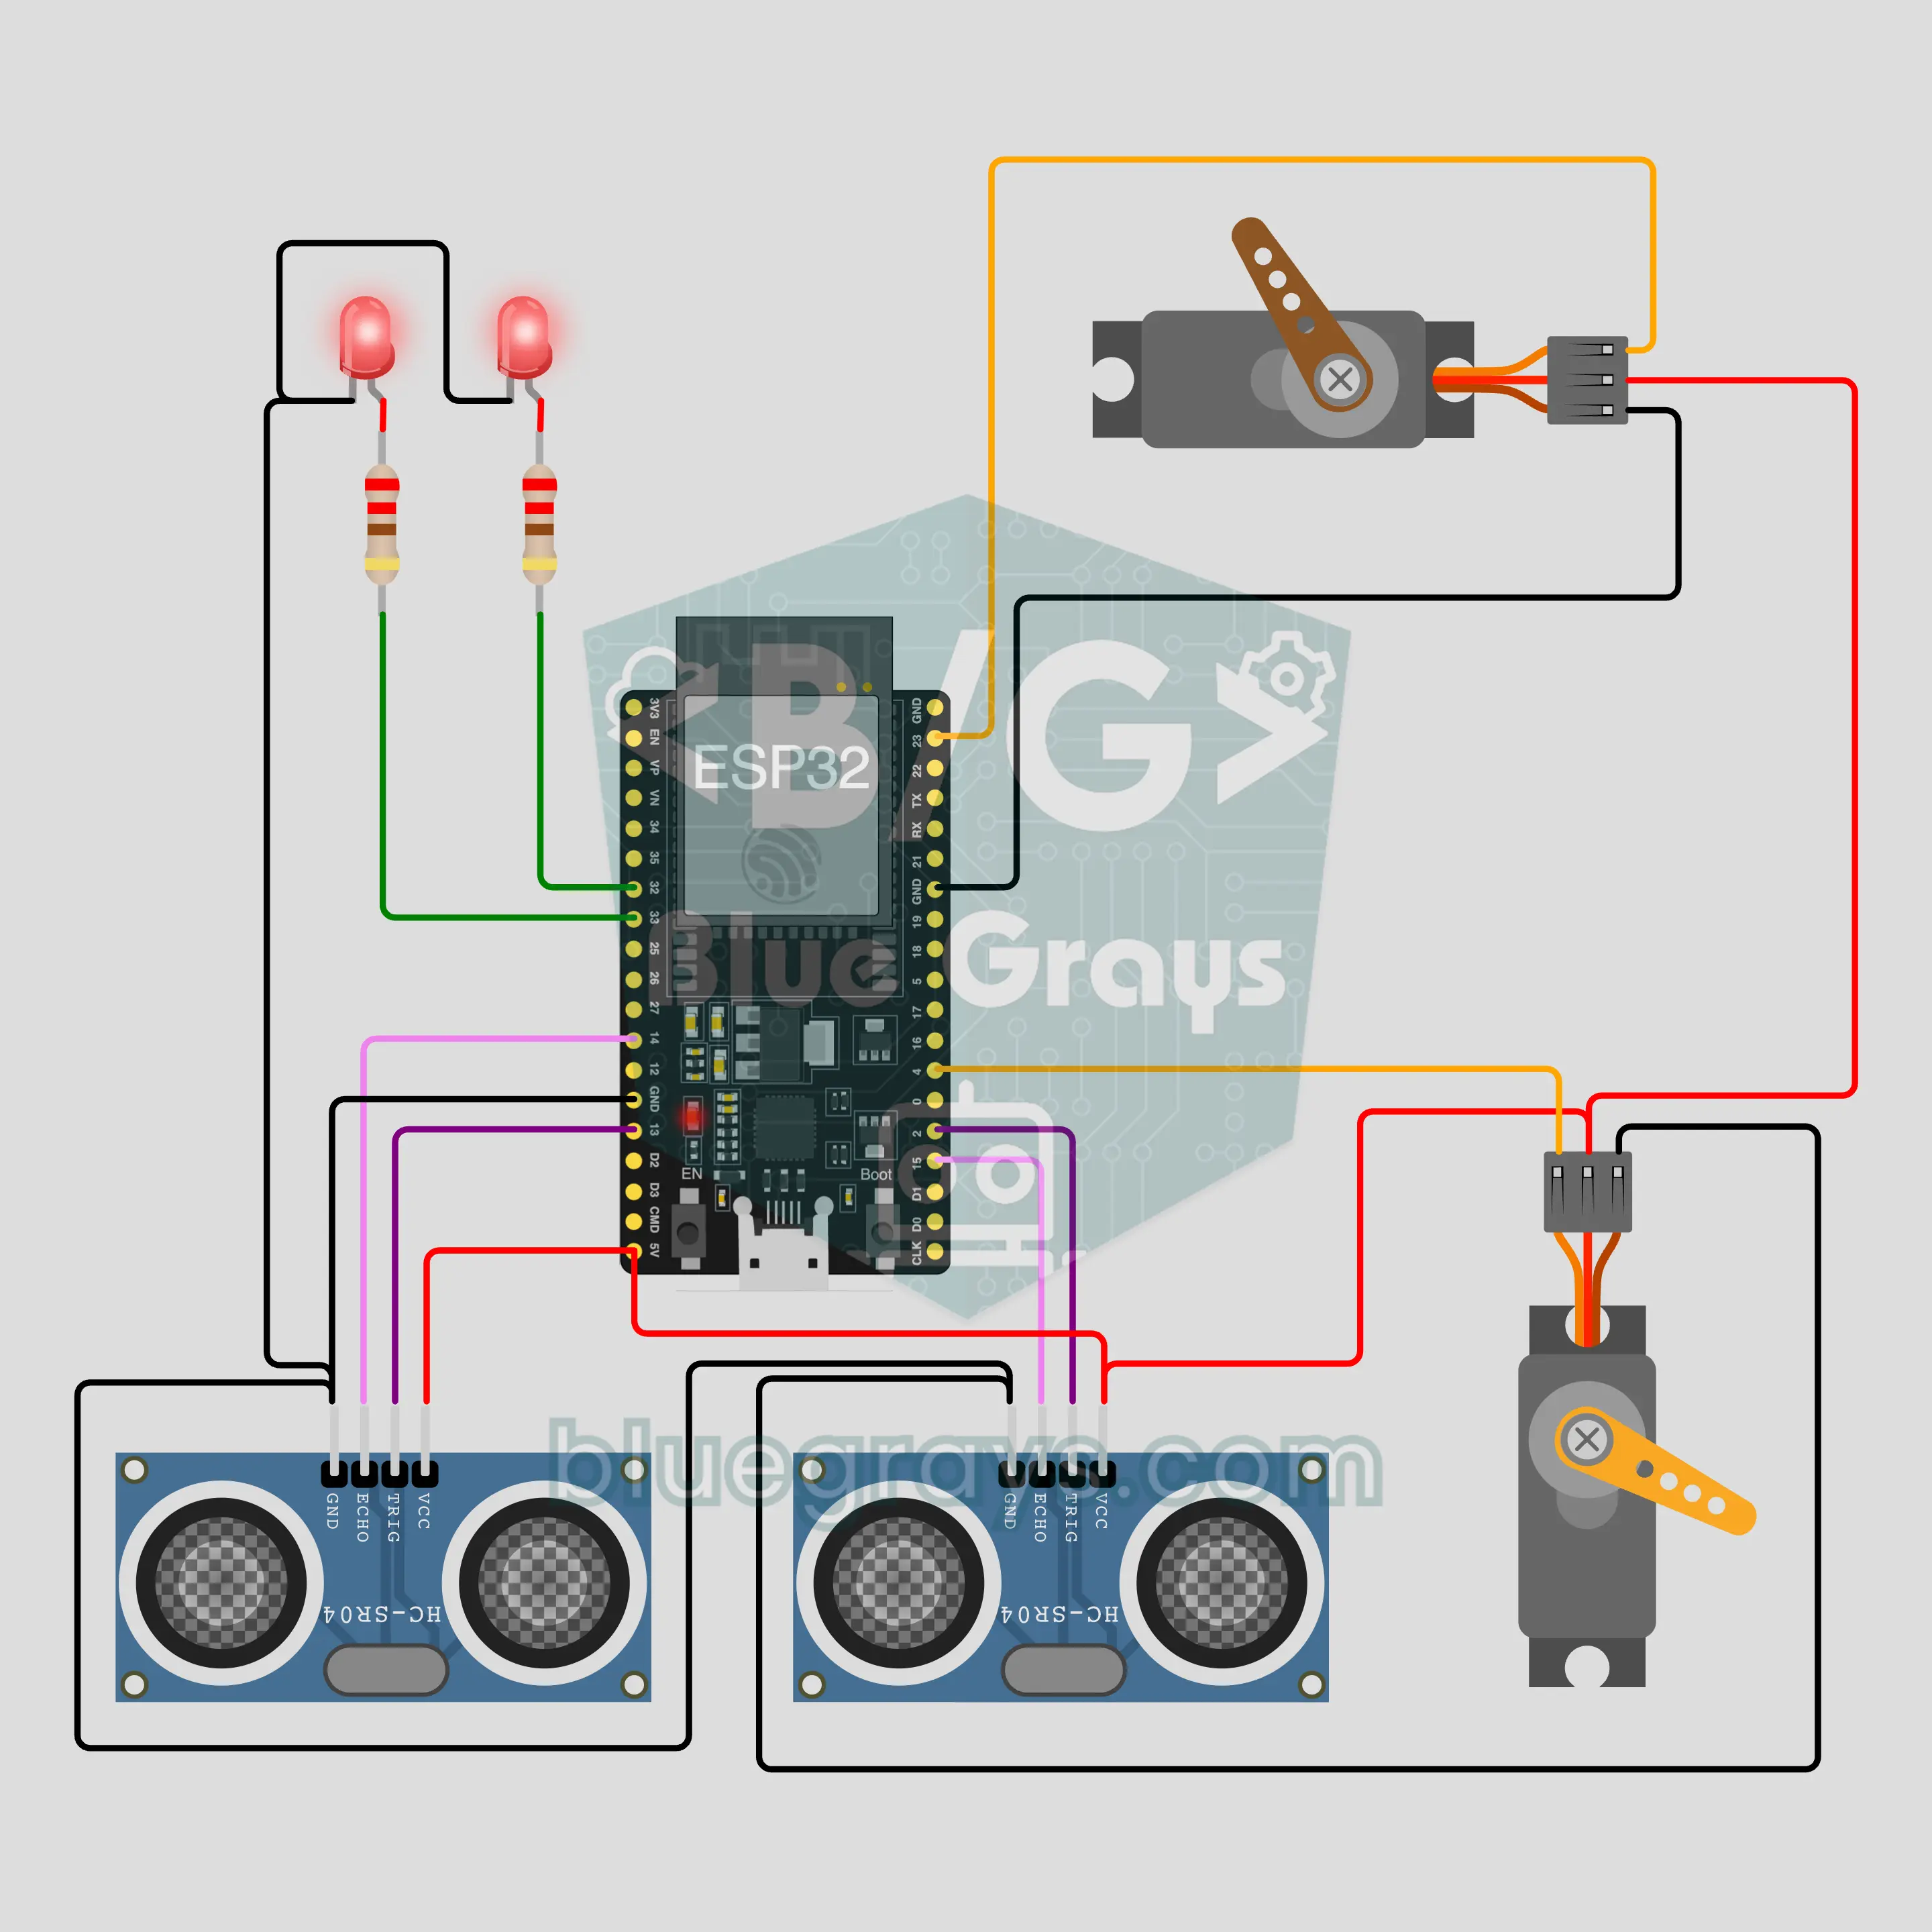
หัวหุ่นยนต์ ESP32 หันตามคุณและหรี่ตาได้ (HC-SR04 2 ตัว + เซอร์โว 2 ตัว)
หัวหุ่นยนต์ชวนขนลุกแต่ก็ตลก หันตามคุณไม่ว่าจะเดินไปทางไหนในห้อง HC-SR04 2 ตัวสลับกันวัดระยะ เซอร์โวจะหันหัวไปทางเซ็นเซอร์ที่เห็นคุณอยู่ใกล้กว่า ถ้าเข้าใกล้เกินไป เซอร์โวเปลือกตาจะทำให้ตาหรี่ลง ดวงตา LED ดับและมองคุณอย่างระแวง เมื่อไม่มีใครอยู่จะมองไปรอบๆ ถ้าไม่มีใครมานานก็หลับ และสะดุ้งตื่นเมื่อมีคนเข้ามา
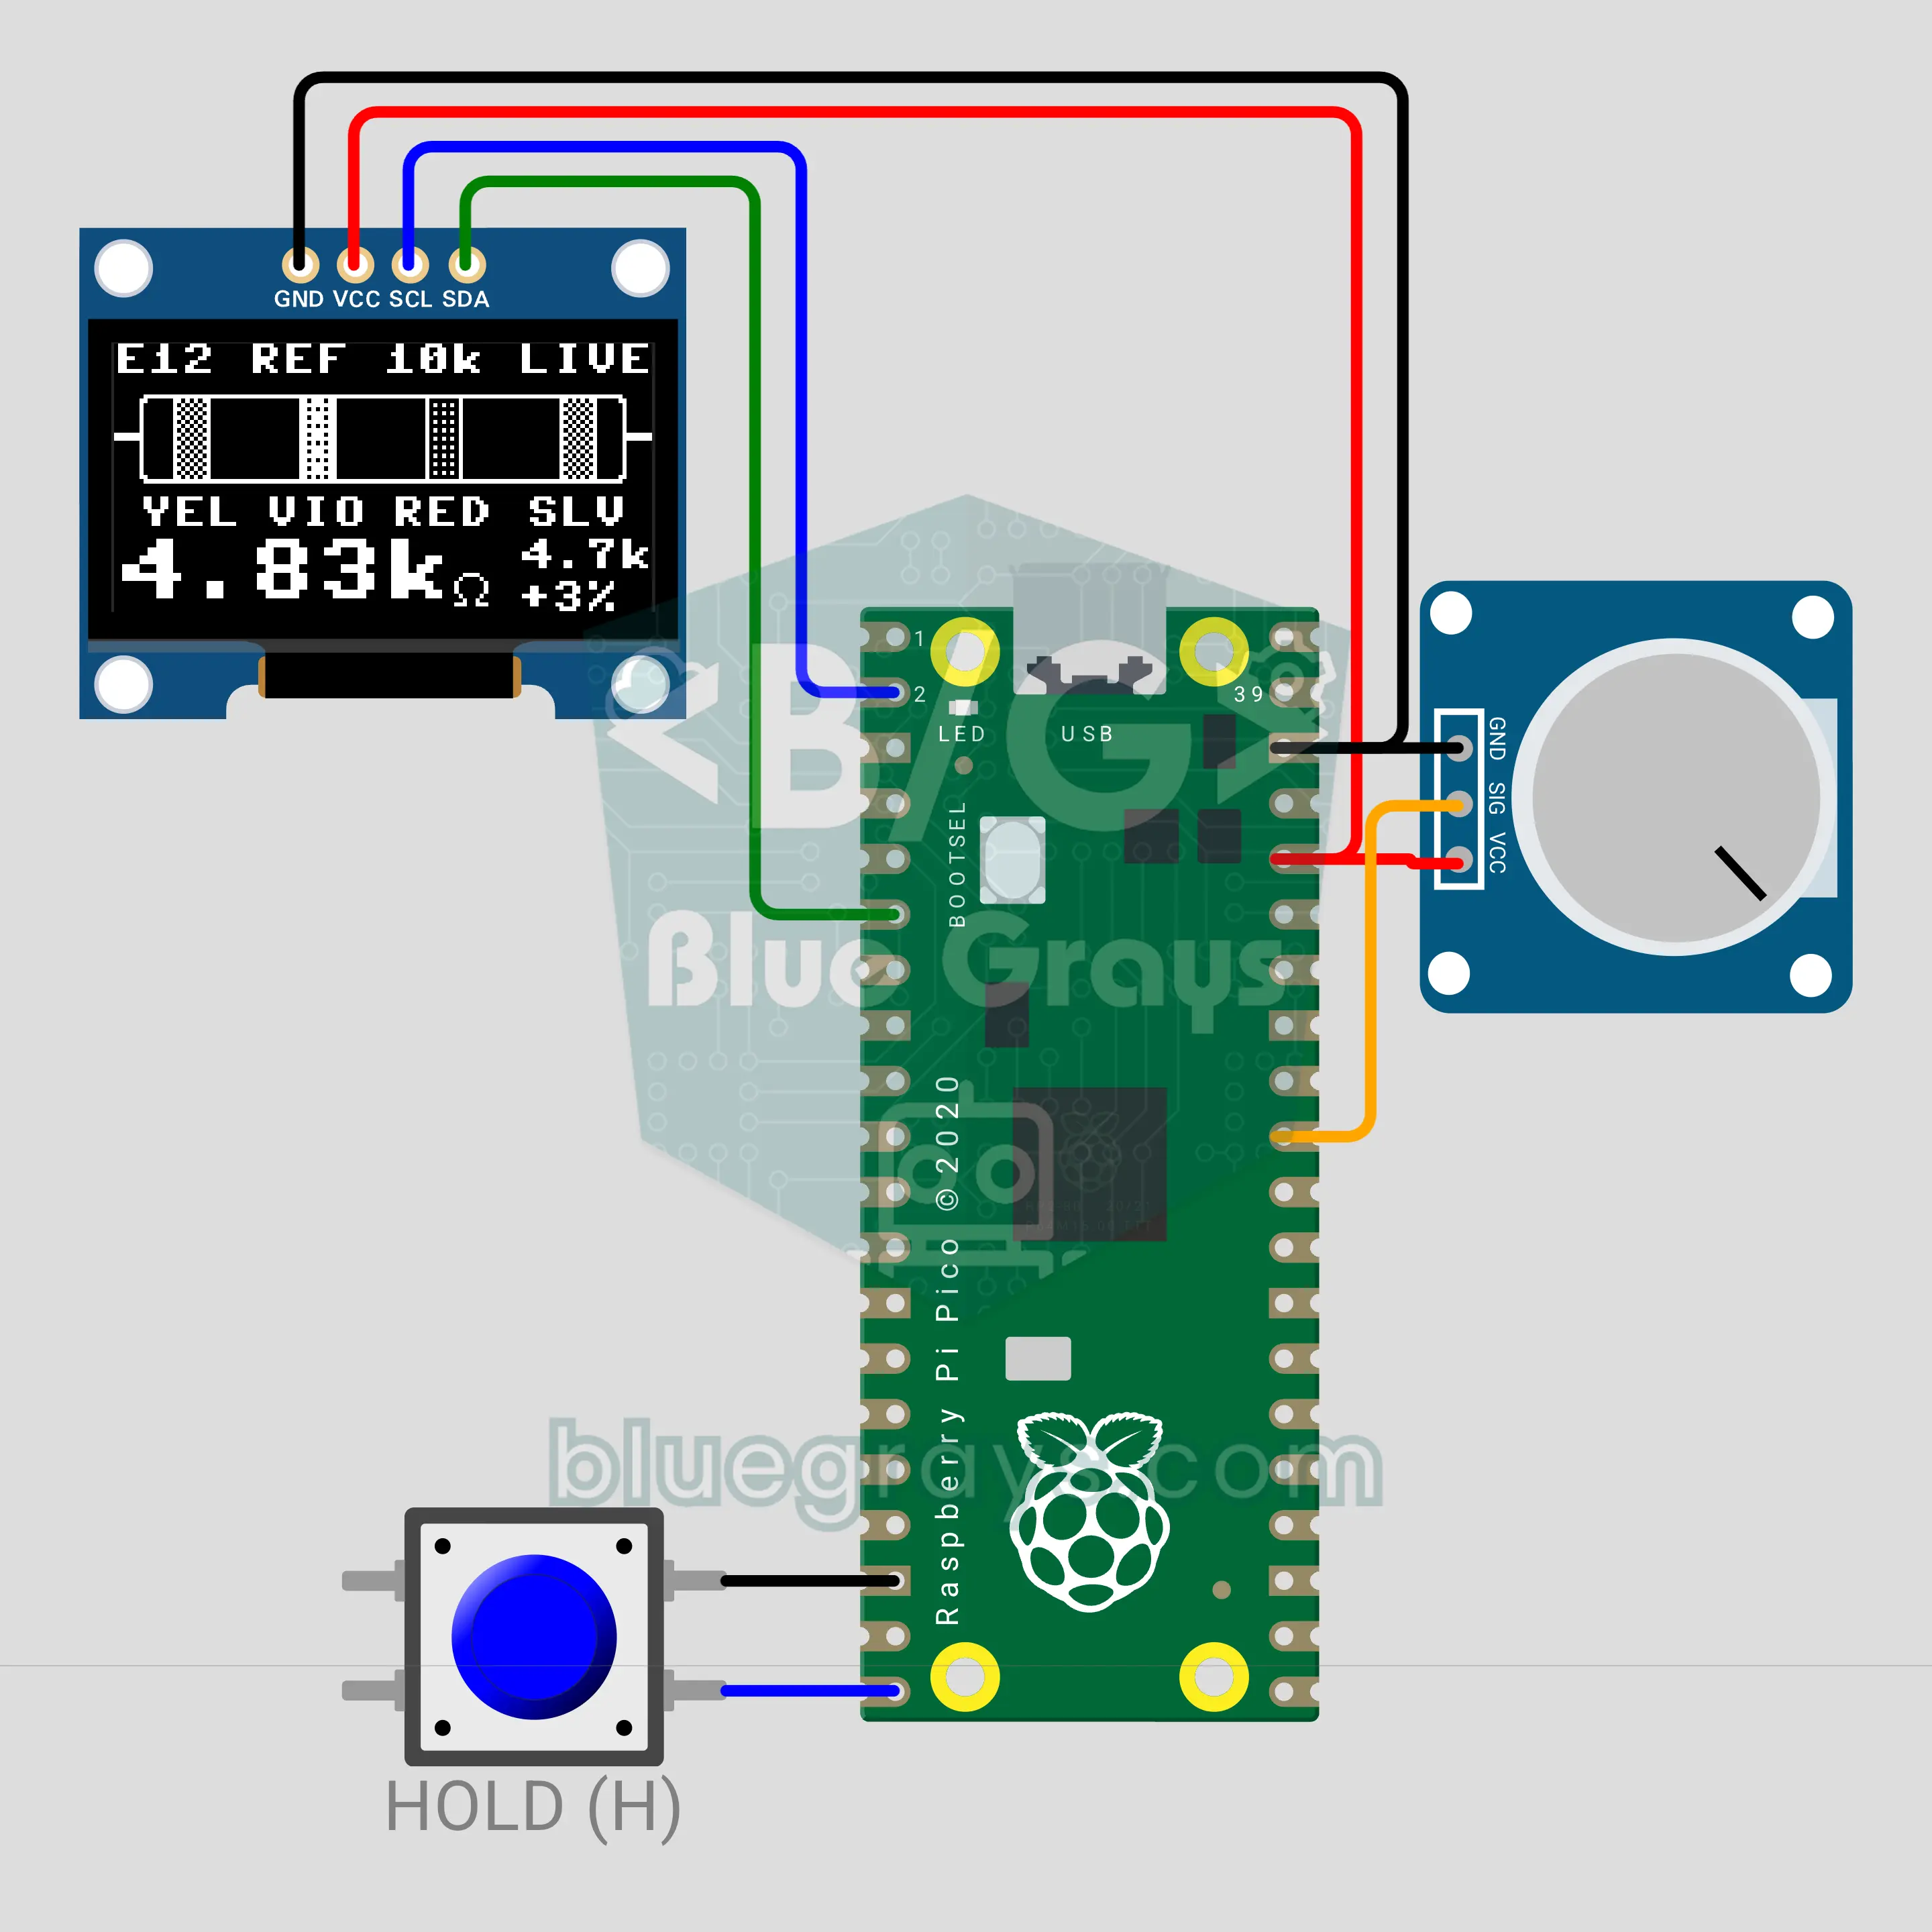
เครื่องอ่านรหัสสีตัวต้านทานด้วย Raspberry Pi Pico W: โอห์มมิเตอร์ (OLED + วงจรแบ่งแรงดัน)
ไม่ต้องท่องจำแถบสี เพียงต่อตัวต้านทานเข้ากับโพรบ 2 ข้าง Raspberry Pi Pico W จะใช้ร่วมกับตัวต้านทานอ้างอิงเป็นวงจรแบ่งแรงดัน แล้วคำนวณค่าด้วยกฎของโอห์ม ระบบสลับค่าอ้างอิง 1k, 10k และ 100k อัตโนมัติ จอ OLED 0.96 นิ้ววาดตัวต้านทานพร้อมแถบสี 4 แถบ แสดงชื่อสี (YEL VIO RED SLV) และค่ามาตรฐาน E12/E24 ที่ใกล้ที่สุดพร้อมค่าความคลาดเคลื่อน กดสั้นเพื่อค้างค่าที่วัดได้ กดค้างเพื่อเปลี่ยนชุดค่ามาตรฐาน
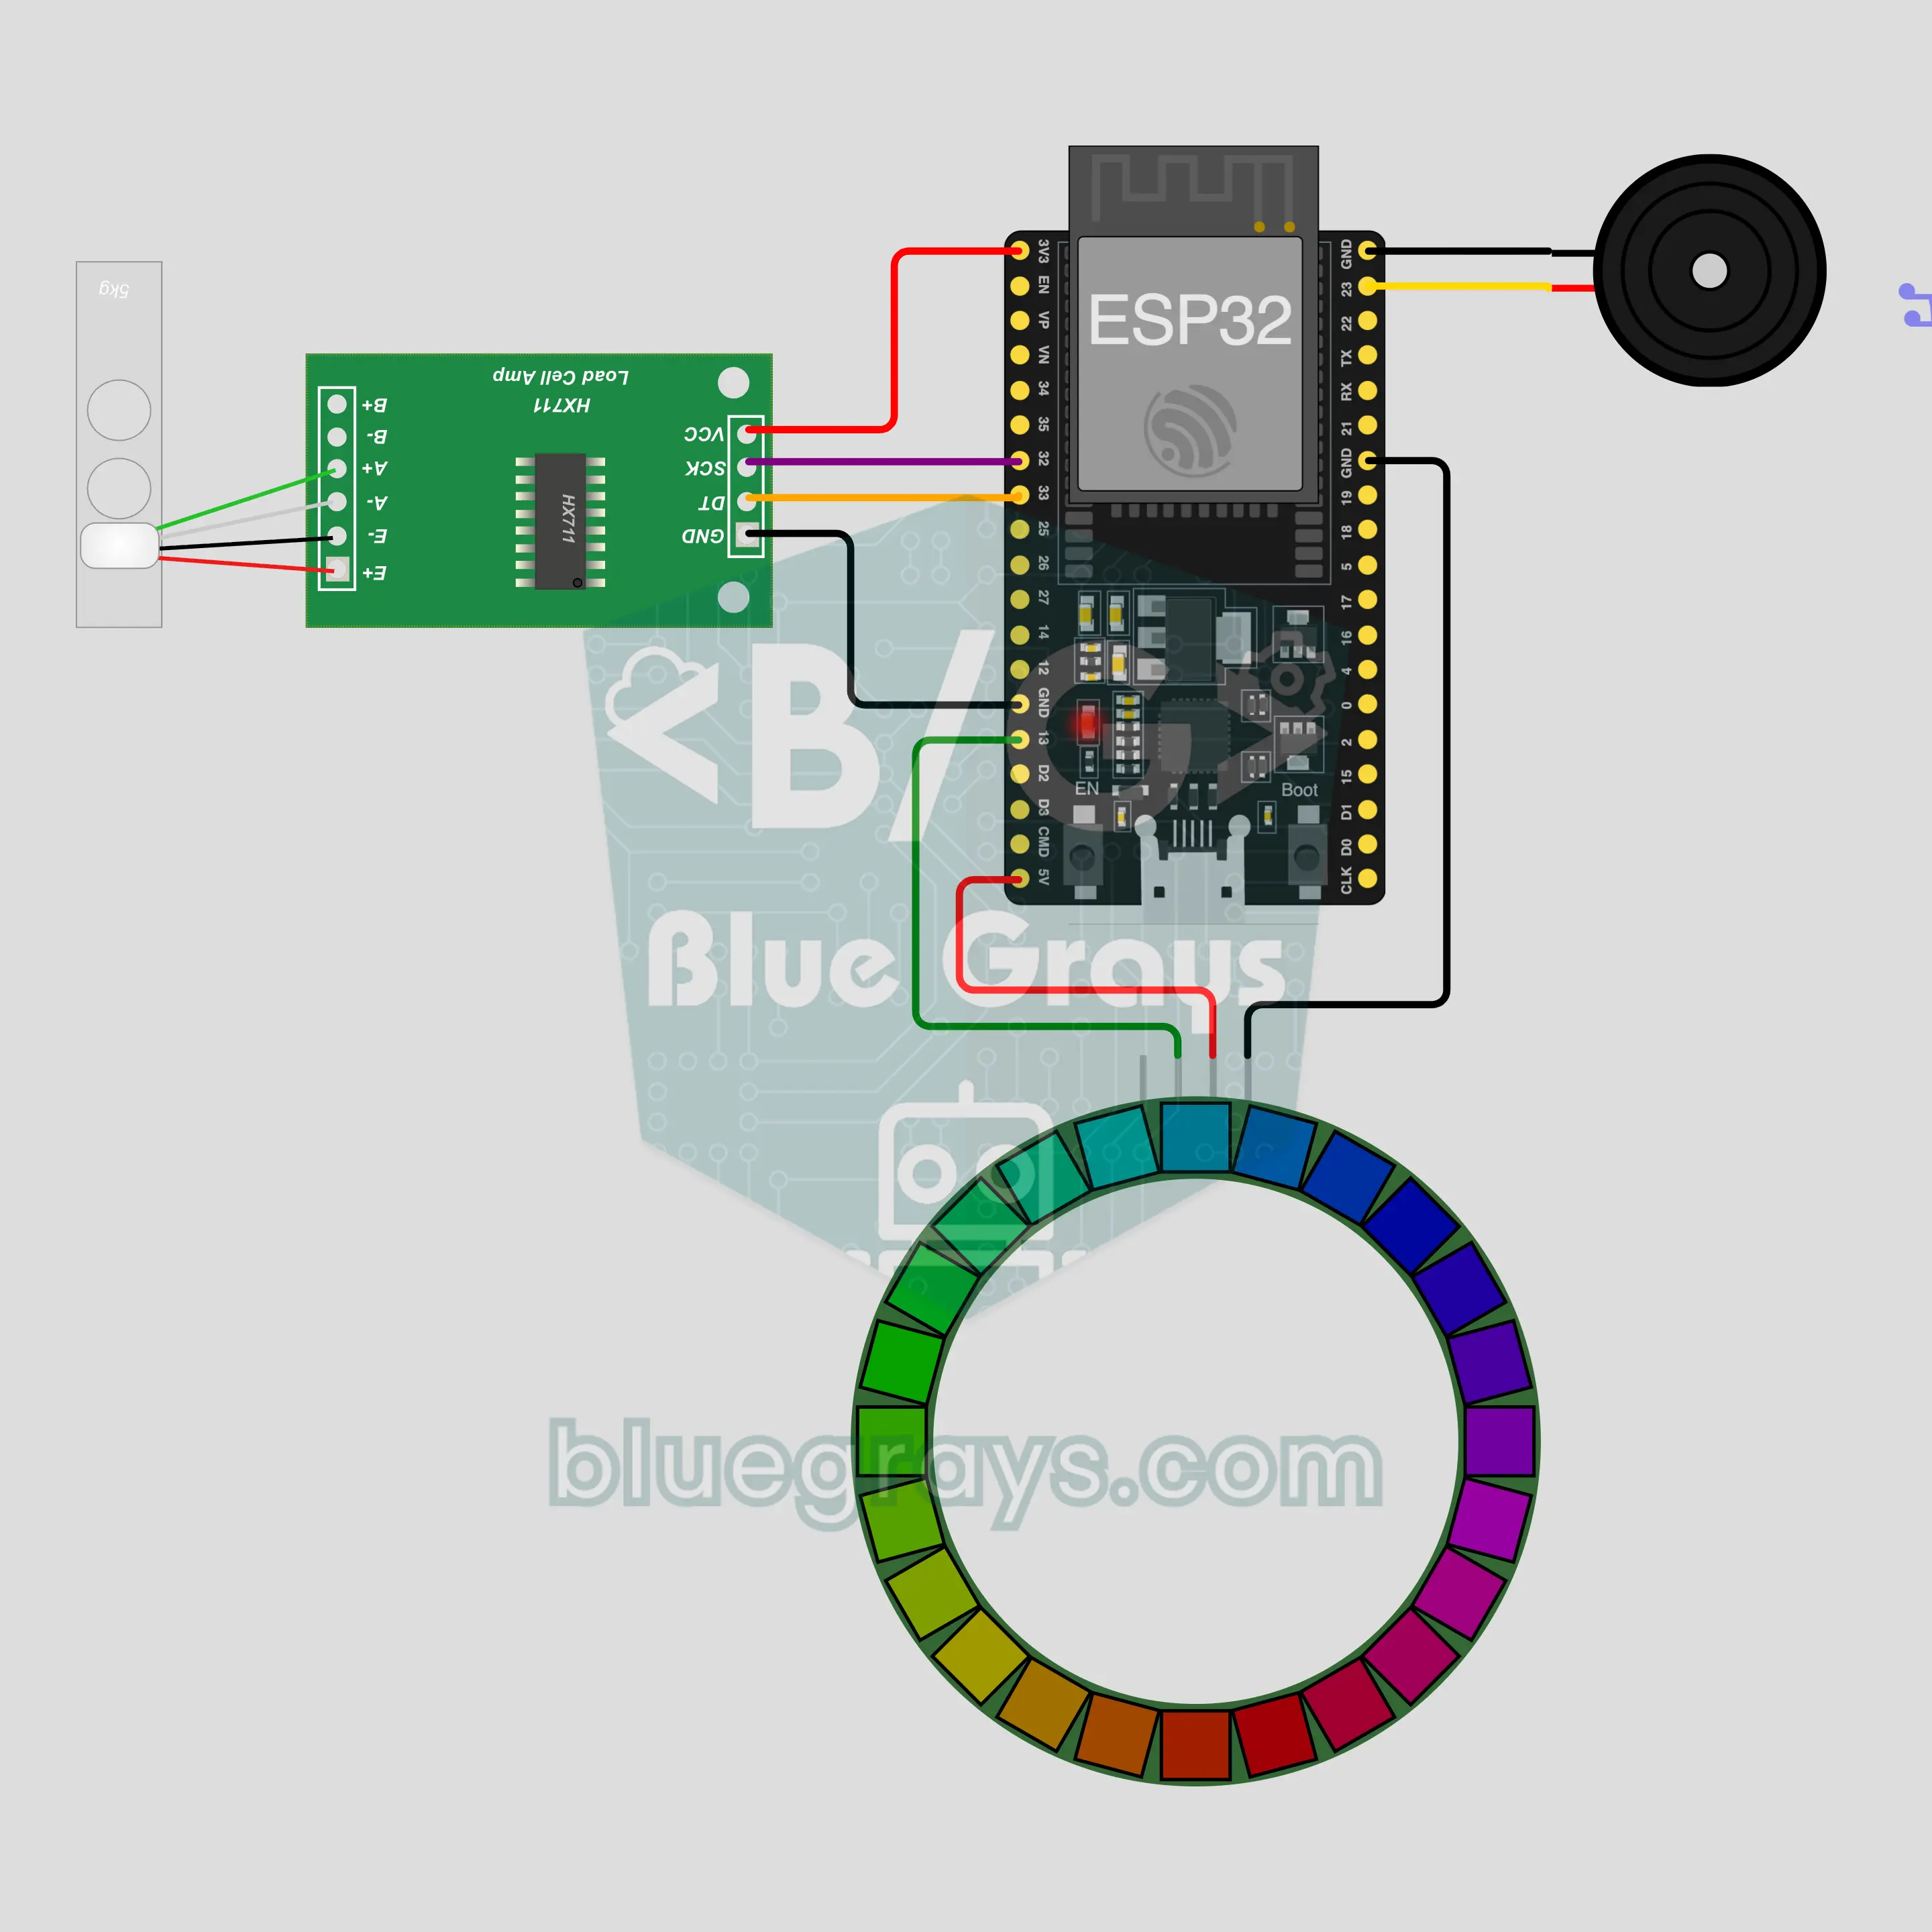
ESP32 ดื่มน้ำหรือยัง? ที่รองแก้วอัจฉริยะ (HX711 + โหลดเซลล์ + วงแหวน LED 24 ดวง + บัซเซอร์)
ที่รองแก้ววัดปริมาณน้ำที่ดื่มจากน้ำหนักแก้ว เมื่อยกแก้วแล้ววางกลับ น้ำหนักที่ลดลงคือปริมาณน้ำที่ดื่ม โดยไม่นับการเติมน้ำ วงแหวน LED 24 ดวงค่อยๆ เติมสีฟ้าจนถึงเป้าหมาย 2000 ml ต่อวัน หากไม่ดื่มนาน 45 นาที บัซเซอร์จะดังและส่วนที่ยังไม่เต็มจะกะพริบสีส้มเป็นจังหวะ HX711 และโหลดเซลล์ใช้ค่าเฉลี่ยเพื่อให้น้ำหนักนิ่ง เมื่อถึงเป้าหมายจะมีไฟสายรุ้งหมุนรอบวง
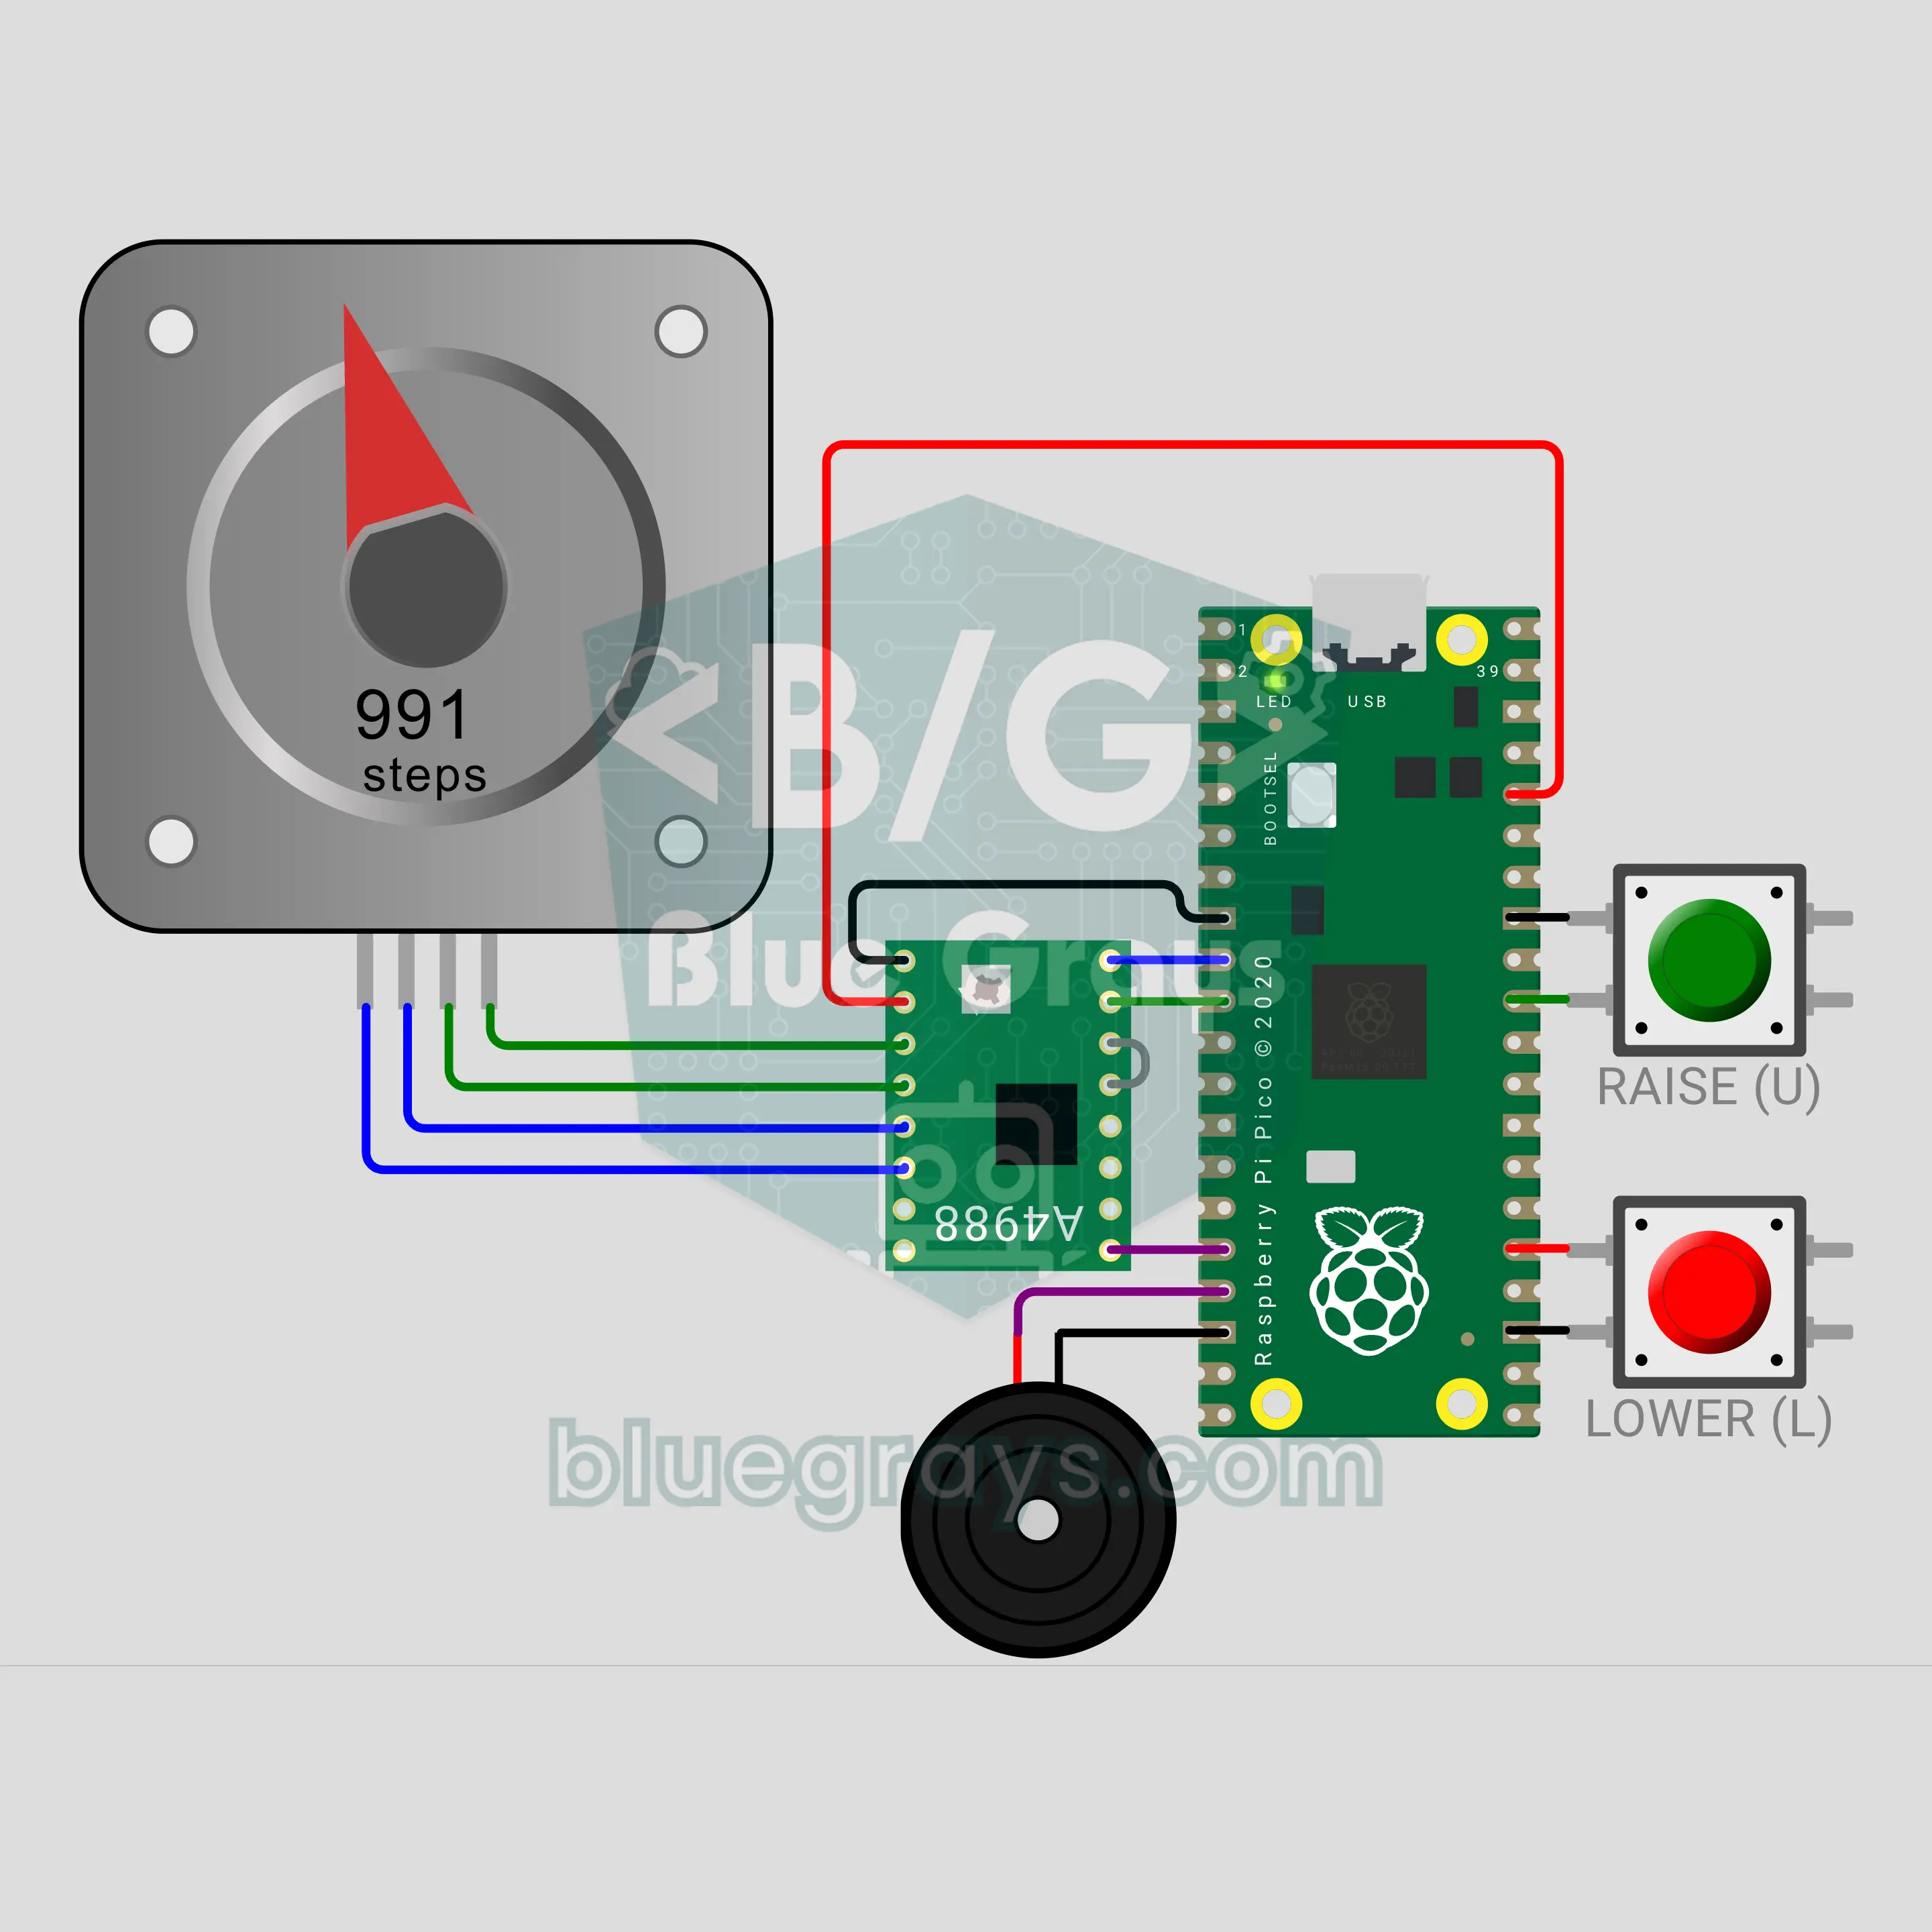
เสาธง Raspberry Pi Pico W: ชักธงขึ้นอย่างนุ่มนวลด้วยมอเตอร์ (NEMA 17 + A4988 + ปุ่มกด 2 ปุ่ม + บัซเซอร์)
เสาธงขับด้วยมอเตอร์ควบคุมผ่าน Raspberry Pi Pico W กดปุ่มสีเขียวแล้วสเต็ปเปอร์มอเตอร์ NEMA 17 จะม้วนเชือก ชักธงขึ้นใน 40 วินาทีโดยค่อยๆ ออกตัว เคลื่อนที่ด้วยความเร็วคงที่แล้วหยุดอย่างนุ่มนวล ปุ่มสีแดงใช้ลดธง กดค้าง 1 วินาทีเพื่อชักธงขึ้นยอดก่อนลดลงครึ่งเสา ระบบนับสเต็ปเพื่อติดตามตำแหน่ง ใช้ไดรเวอร์ A4988 ขับมอเตอร์ด้วยไฟ 12 V และบัซเซอร์ส่งเสียงบี๊บสั้นๆ เท่านั้น