
สำรวจโปรเจกต์ Arduino
โปรเจกต์หลายร้อยรายการ ตั้งแต่ระดับเริ่มต้นถึงขั้นสูง พร้อมแผนผังวงจร โค้ด และวิดีโอ
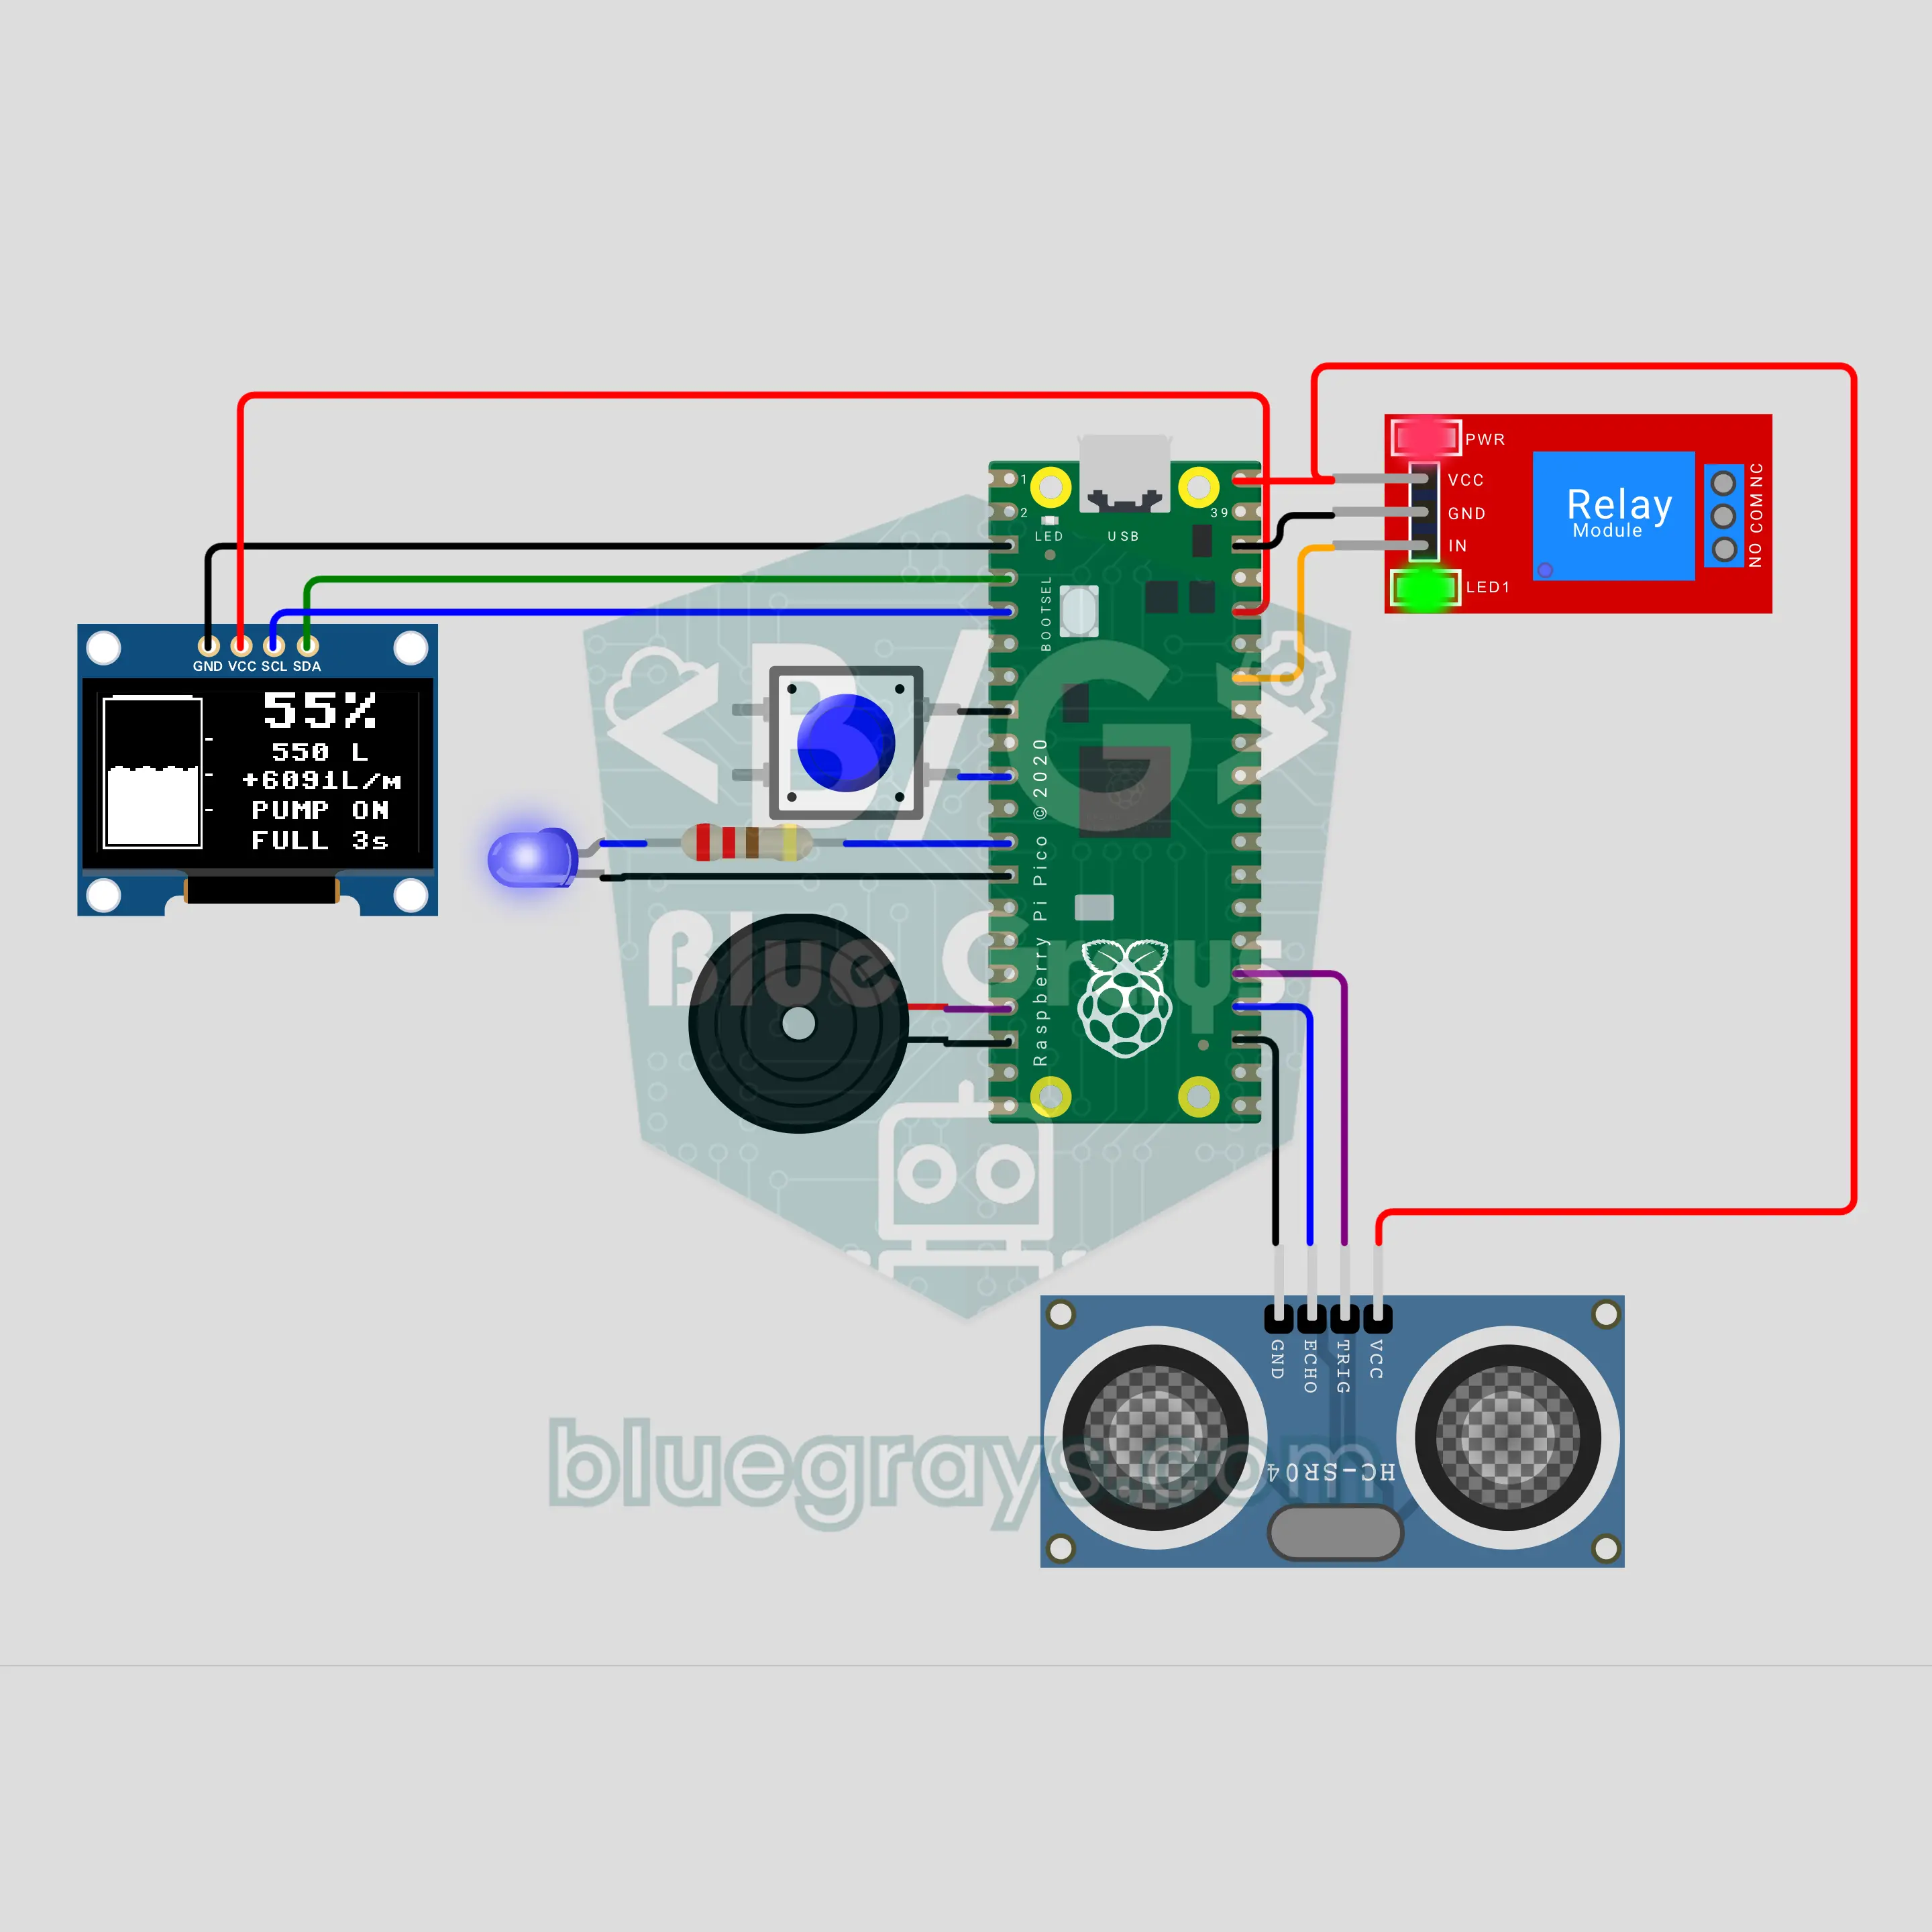
เครื่องวัดระดับน้ำในถังและควบคุมปั๊มอัตโนมัติด้วย Raspberry Pi Pico (HC-SR04 + OLED + รีเลย์)
เครื่องวัดระดับน้ำอัจฉริยะที่ไม่ต้องสัมผัสน้ำ! HC-SR04 วัดระยะจากฝาถังถึงผิวน้ำ แล้ว Raspberry Pi Pico แปลงเป็นเปอร์เซ็นต์และลิตร เมื่อระดับลดถึง 20% รีเลย์จะเปิดปั๊ม และหยุดเมื่อถึง 95% หากน้ำไม่ไหลเข้าหรือน้ำล้นถัง บัซเซอร์จะส่งเสียงเตือน จอ OLED แสดงภาพถังที่มีคลื่นน้ำ อัตราการไหล และเวลาที่เหลือจนเต็มถัง
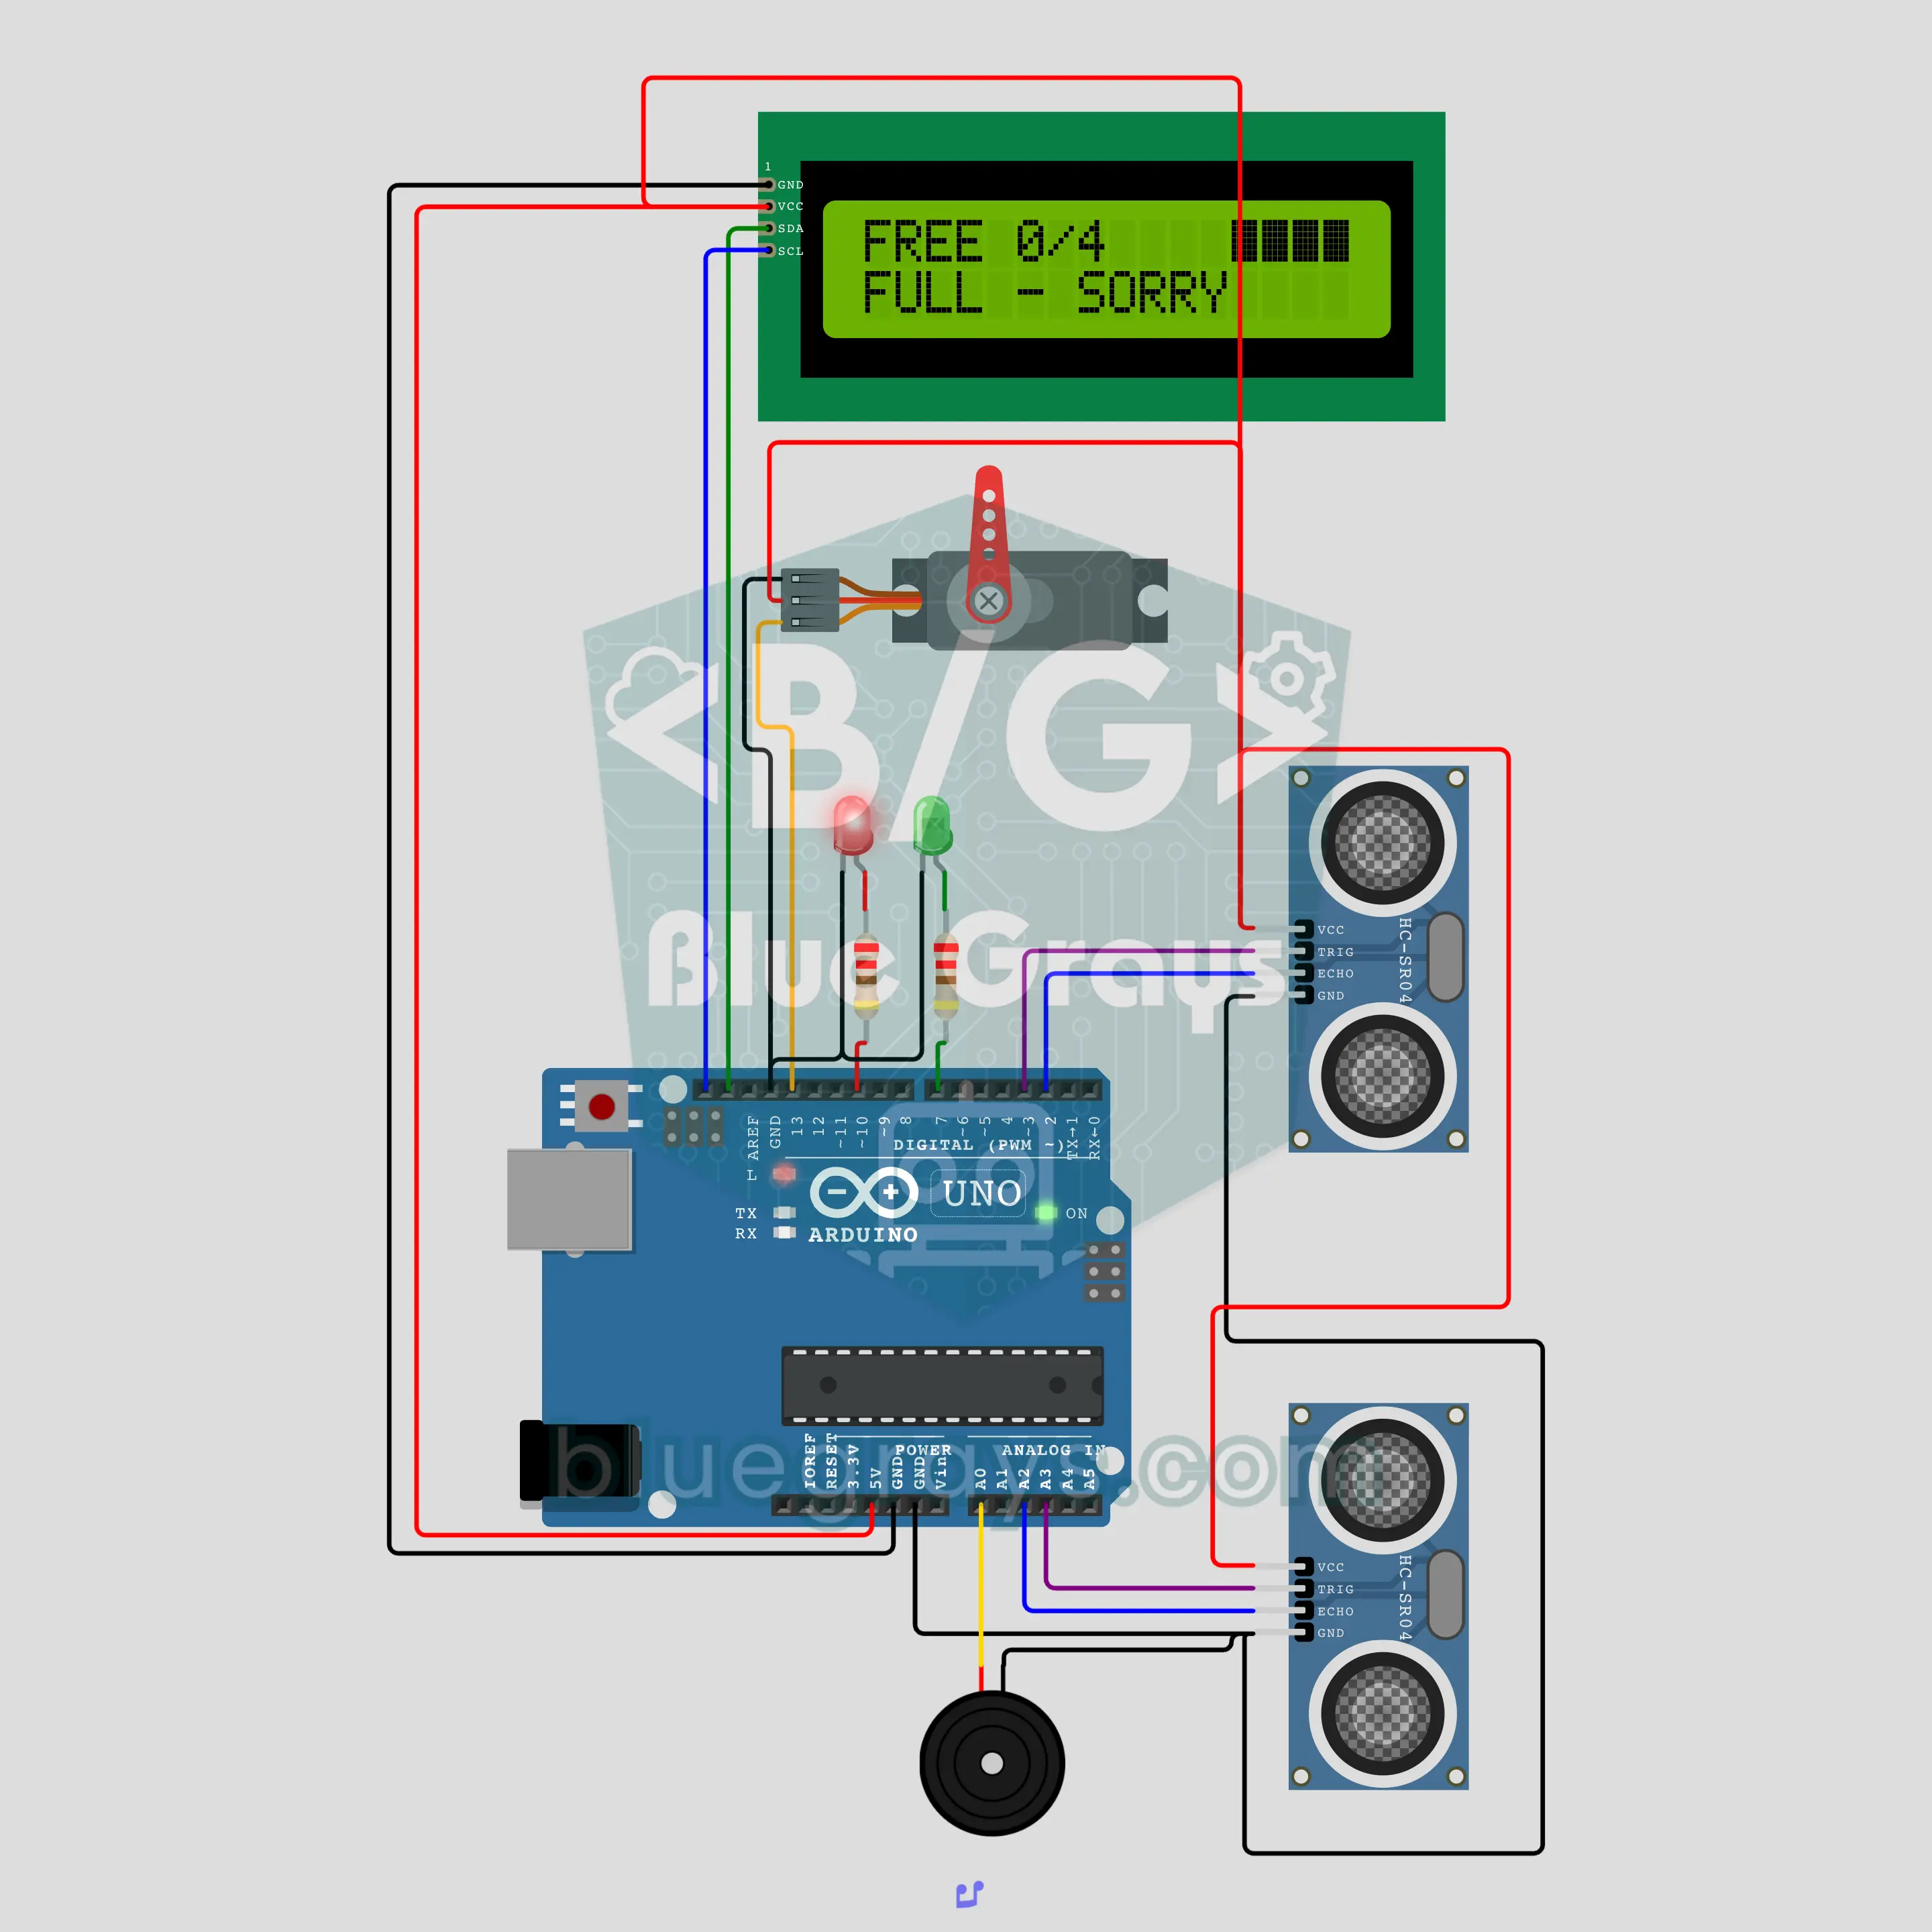
ลานจอดรถอัจฉริยะด้วย Arduino (HC-SR04 จำนวน 2 ตัว + ไม้กั้นเซอร์โว + I2C LCD)
รถเข้าใกล้แล้วไม้กั้นยกขึ้นเอง แต่ถ้าที่จอดเต็มก็ไม่เปิด! HC-SR04 ที่ทางเข้าและทางออกตรวจจับรถ เซอร์โว SG90 ยกไม้กั้นอย่างนุ่มนวล ส่วน I2C LCD แสดงที่ว่างและแถบแสดงสัดส่วนการใช้ที่จอด เมื่อเต็ม LED สีแดงจะติด หากตรวจพบรถใต้ไม้กั้นขณะลดลง ไม้กั้นจะยกกลับขึ้น จำนวนรถบันทึกไว้ใน EEPROM เหมาะกับโปรเจกต์เมืองอัจฉริยะของนักเรียน
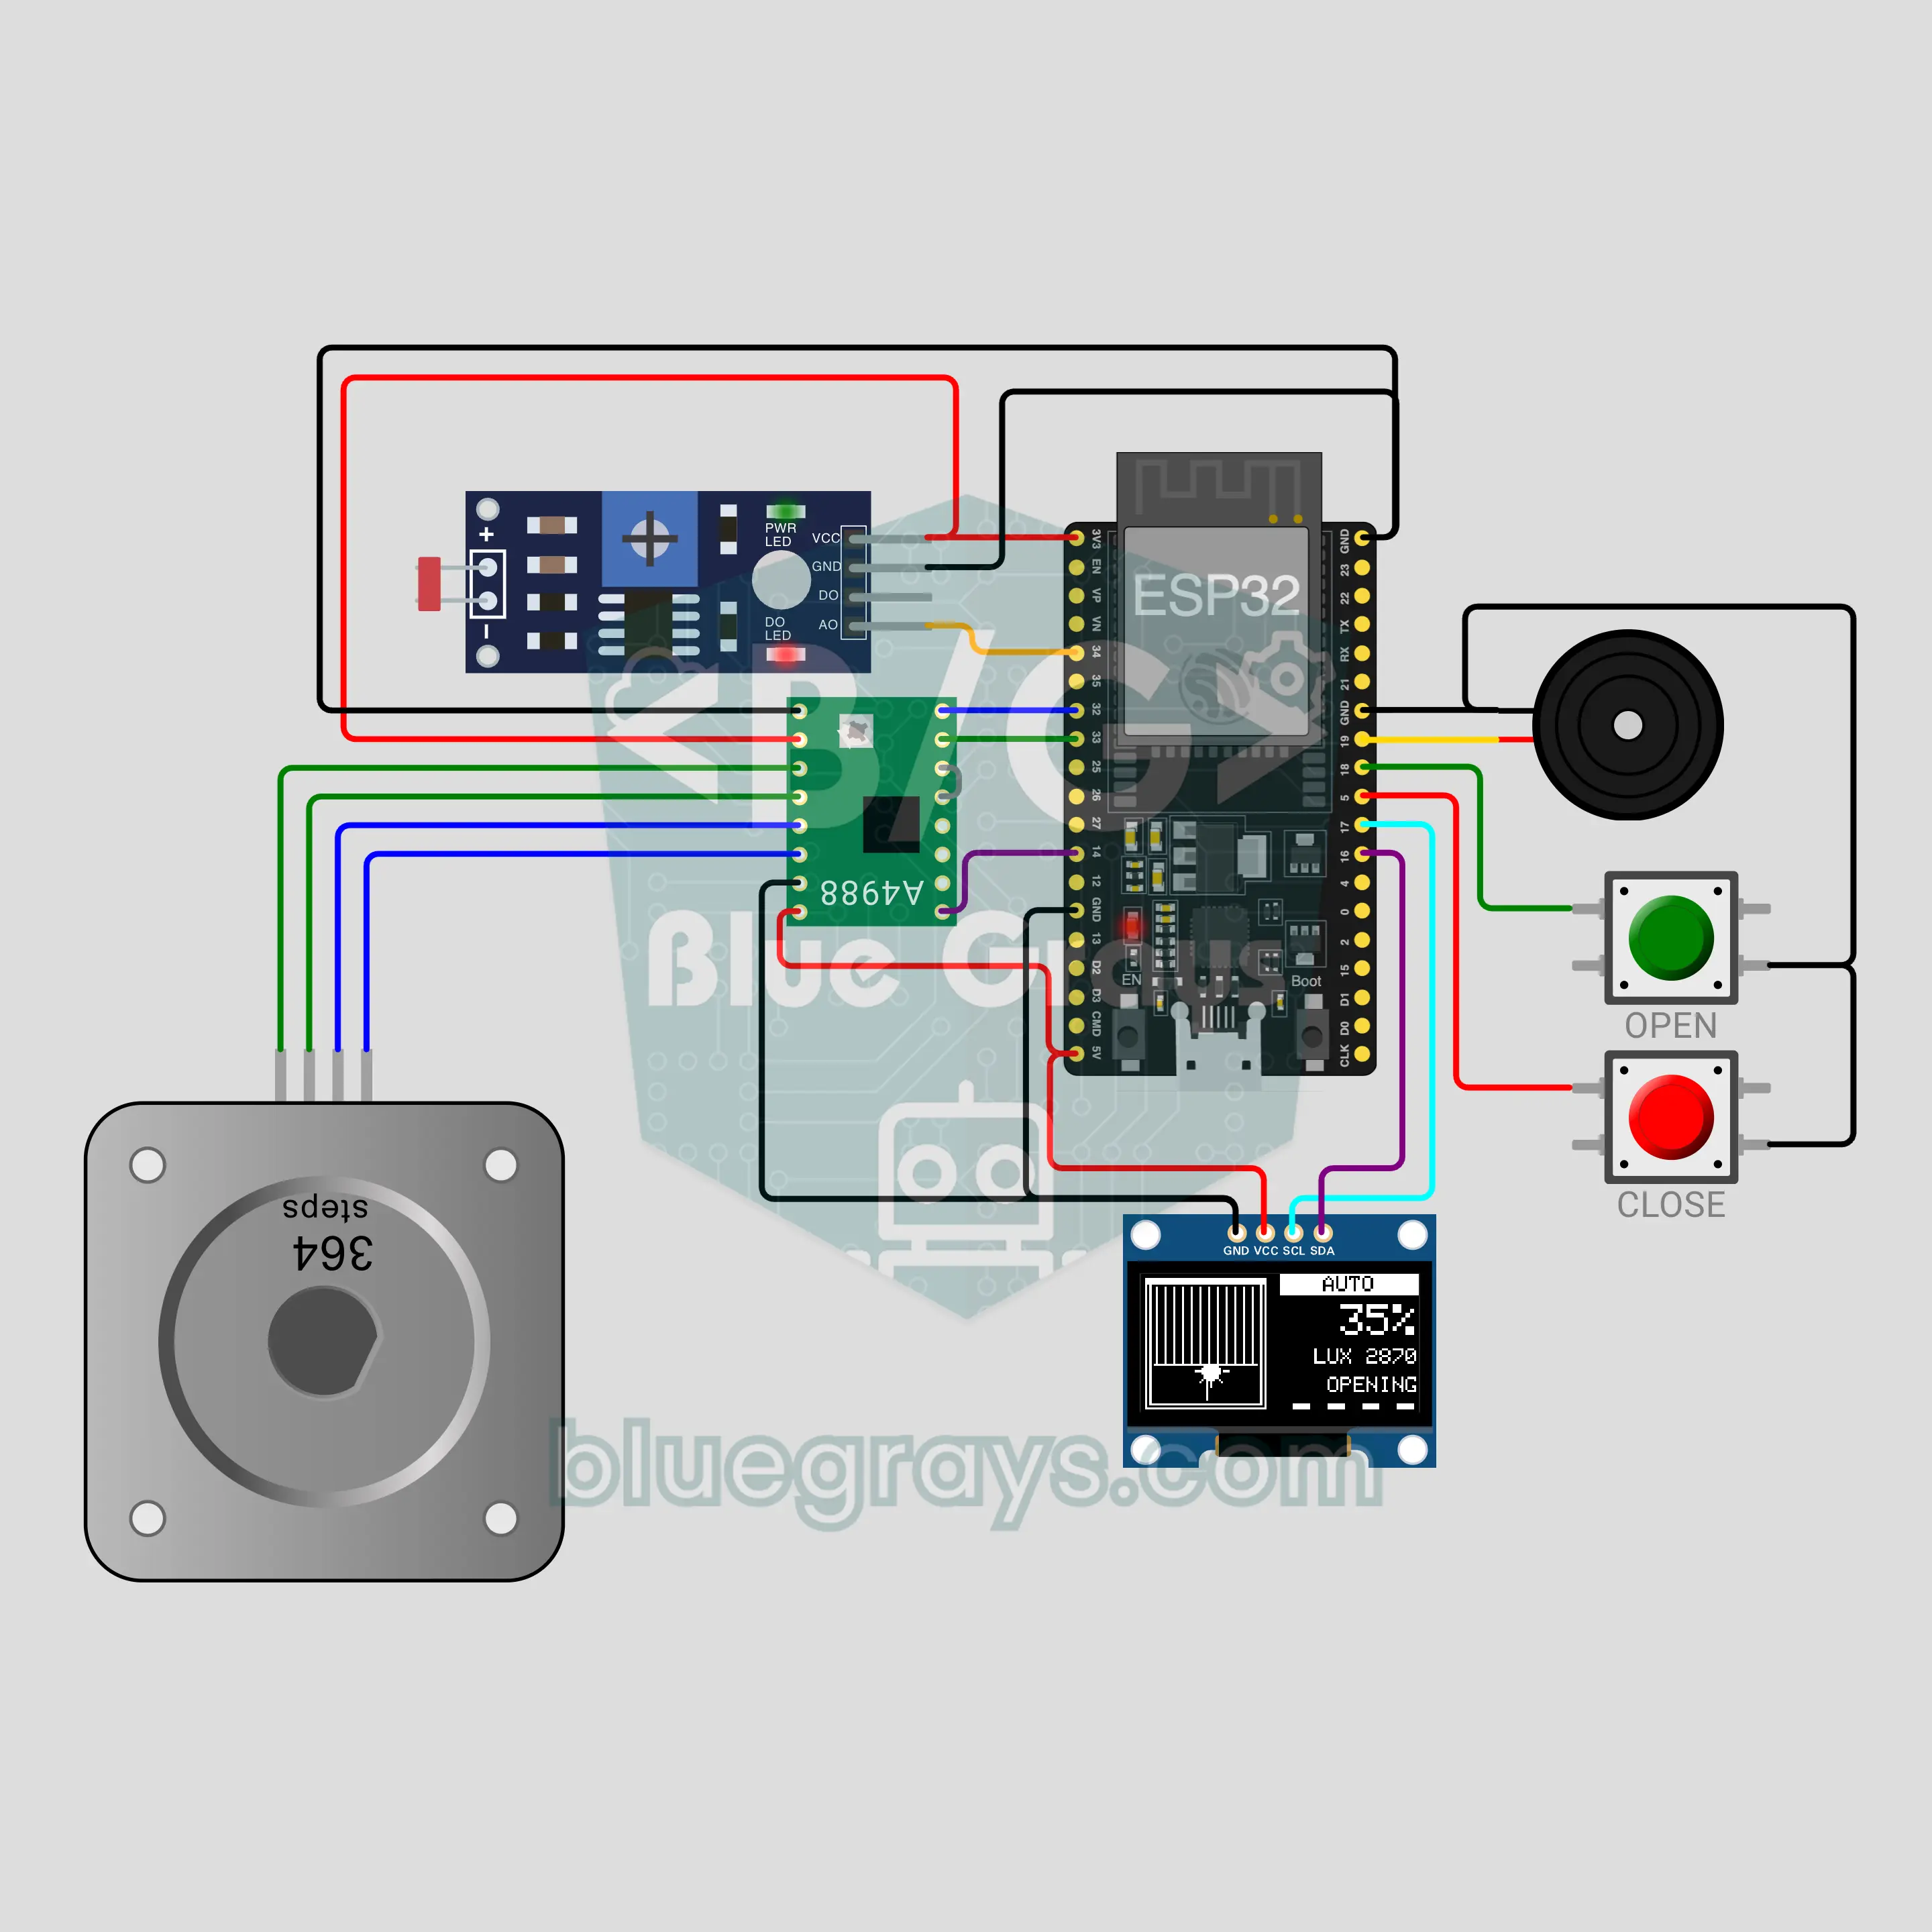
ม่านอัจฉริยะด้วย ESP32 (NEMA 17 + A4988 + LDR + OLED)
ม่านเปิดเองเมื่อแดดออกและปิดเมื่อมืด! LDR วัดแสง ไดรเวอร์ A4988 ควบคุมสเต็ปเปอร์มอเตอร์ NEMA 17 ให้เริ่มหมุนและหยุดอย่างนุ่มนวล จอ OLED ขนาด 0.96 นิ้วแสดงรูปหน้าต่าง เปอร์เซ็นต์การเปิดม่าน และรูปดวงอาทิตย์หรือดวงจันทร์ ใช้ปุ่ม 2 ปุ่มเปิดปิดเองได้ หรือกดค้างเพื่อหยุดกลางทาง ตำแหน่งบันทึกลงหน่วยความจำแฟลช ไฟดับแล้วกลับมาก็ยังรู้ว่าม่านอยู่ตรงไหน
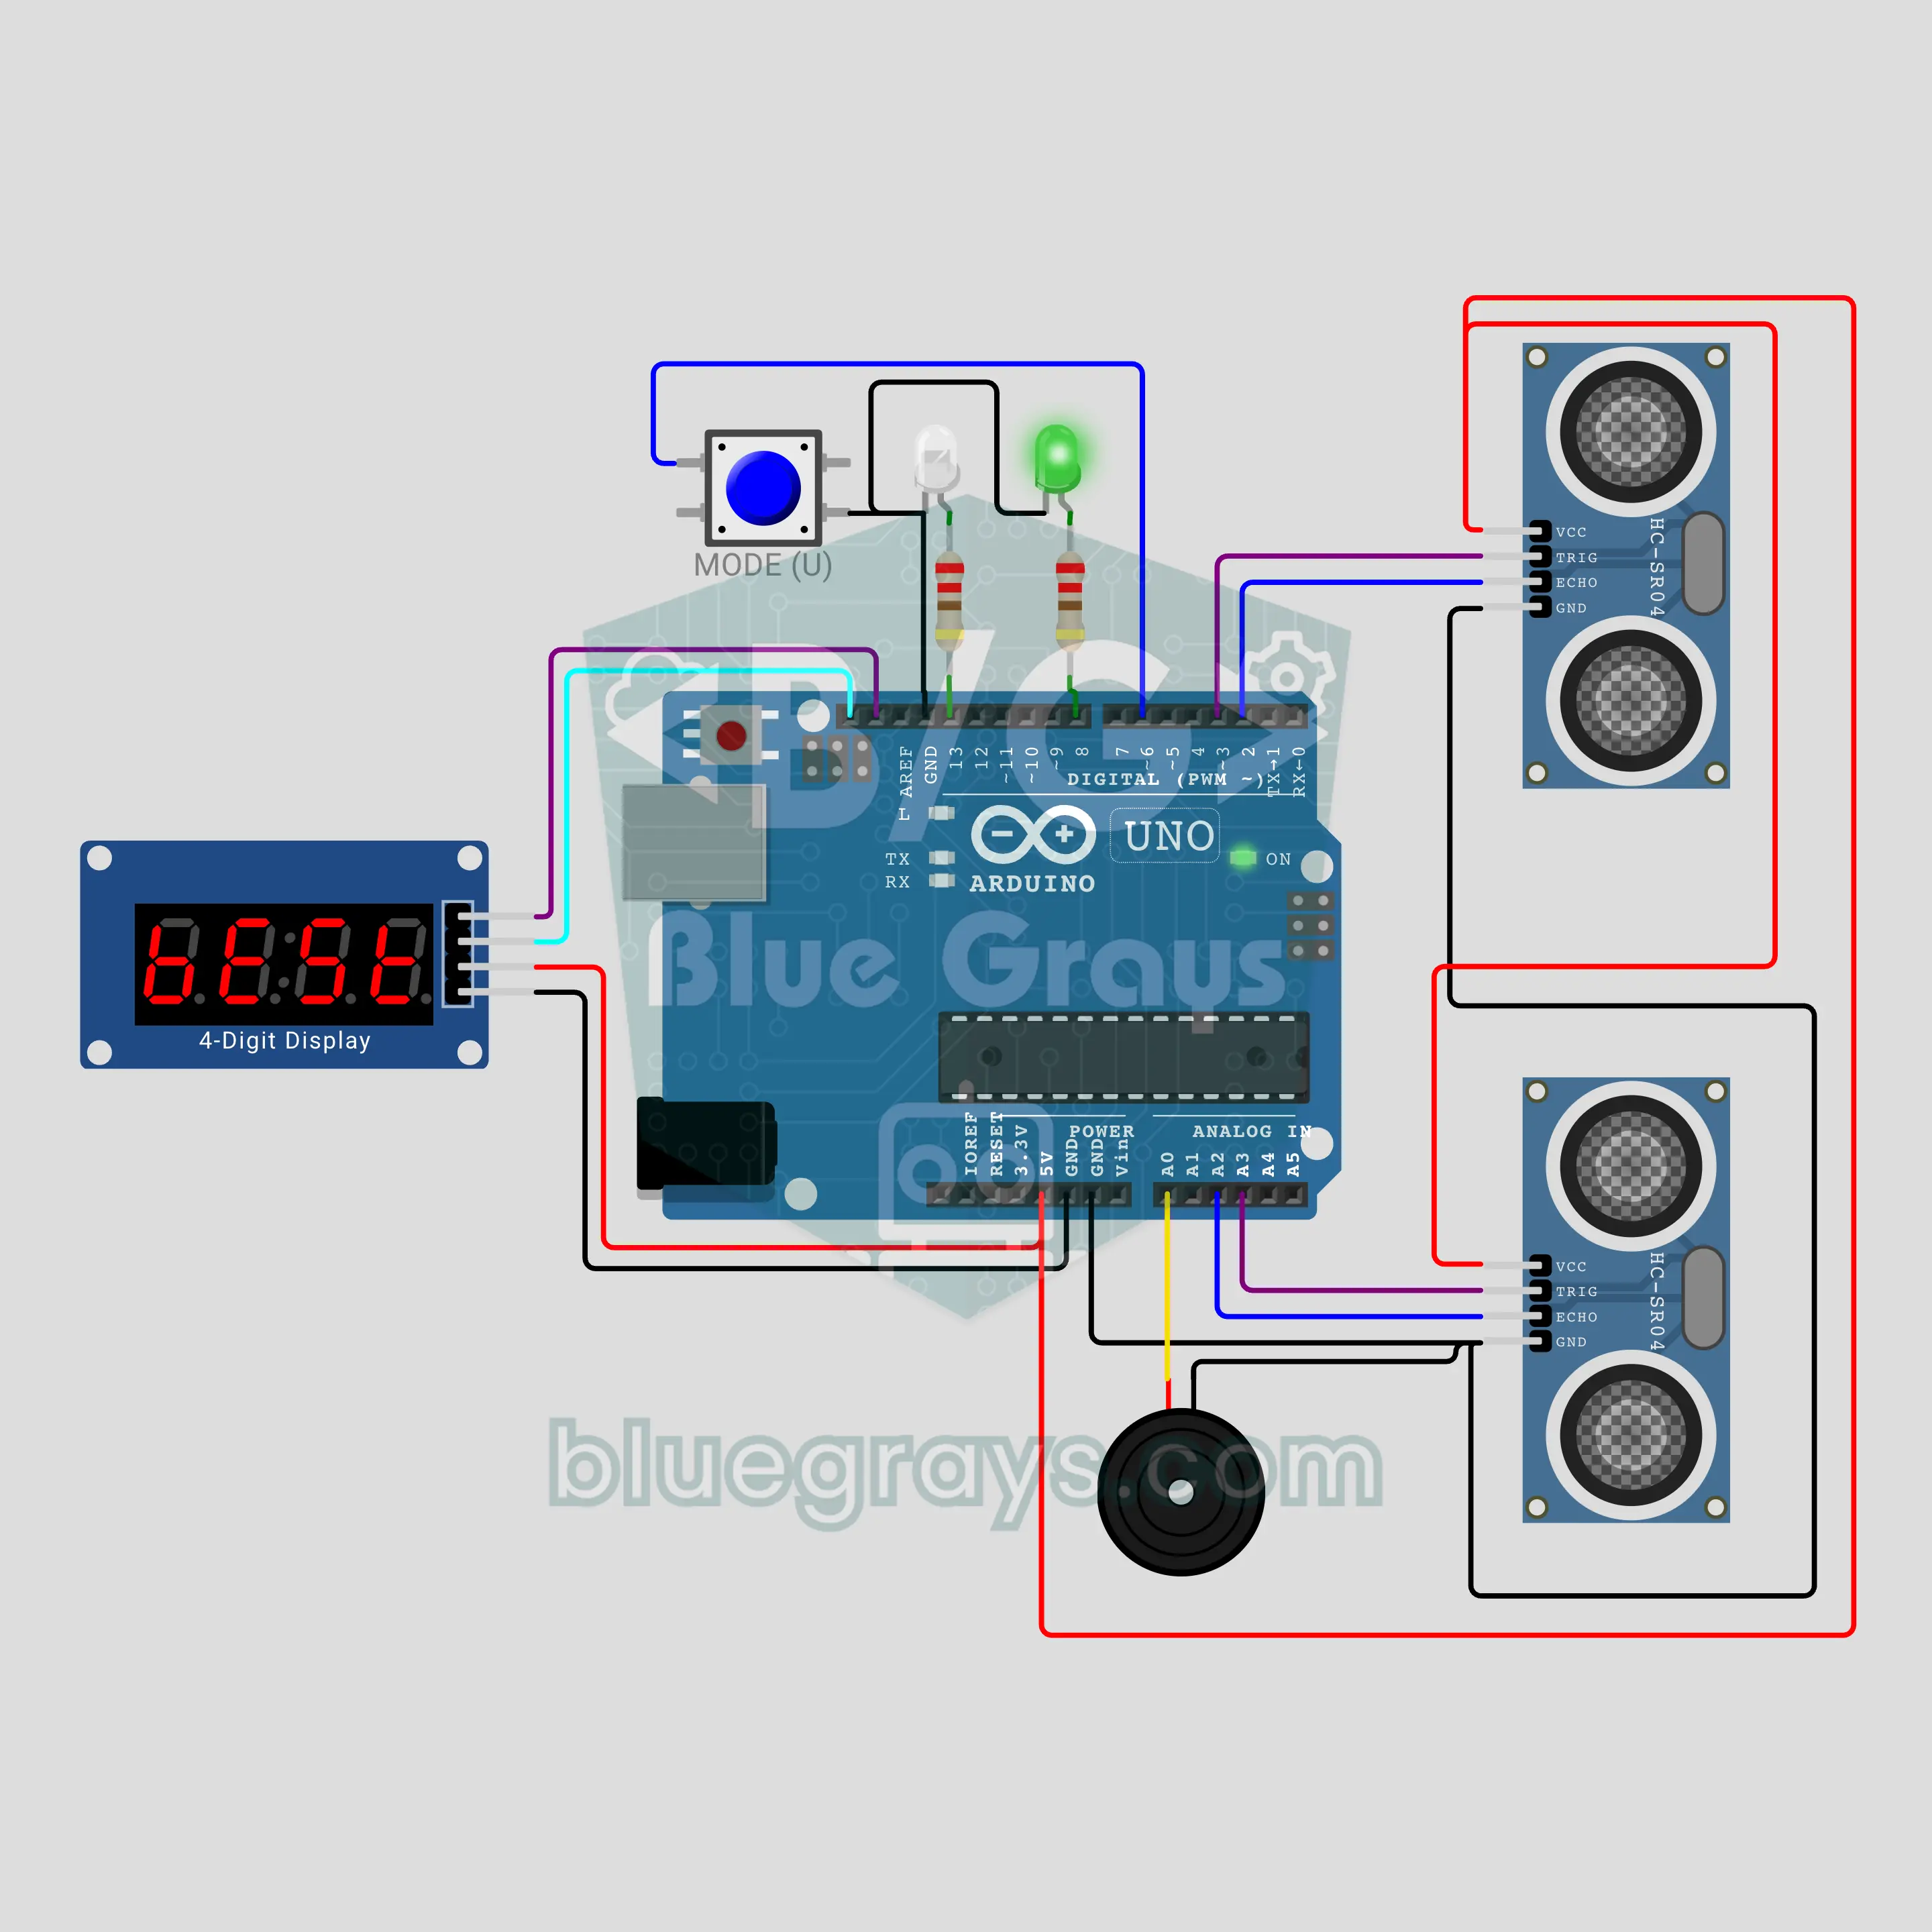
เรดาร์วัดความเร็วรถของเล่นด้วย Arduino (HC-SR04 2 ตัว + จอ TM1637)
เรดาร์วัดความเร็วรถของเล่น! วางเซ็นเซอร์ HC-SR04 2 ตัวข้างสนามห่างกัน 20 cm แล้วจับเวลาที่รถวิ่งผ่านด้วย micros(): ความเร็ว = ระยะทาง / เวลา จอ TM1637 แสดงผลเป็น cm/s หรือ km/h หรือแปลงเป็นความเร็วเทียบรถขนาดจริงที่มาตราส่วน 1:64 หากเกินกำหนด LED สีขาวจะวาบเหมือนแฟลชกล้องจับความเร็วพร้อมเสียงไซเรน รถที่วิ่งย้อนทิศจะแสดงเครื่องหมายลบ และบันทึกสถิติสูงสุดไว้ใน EEPROM
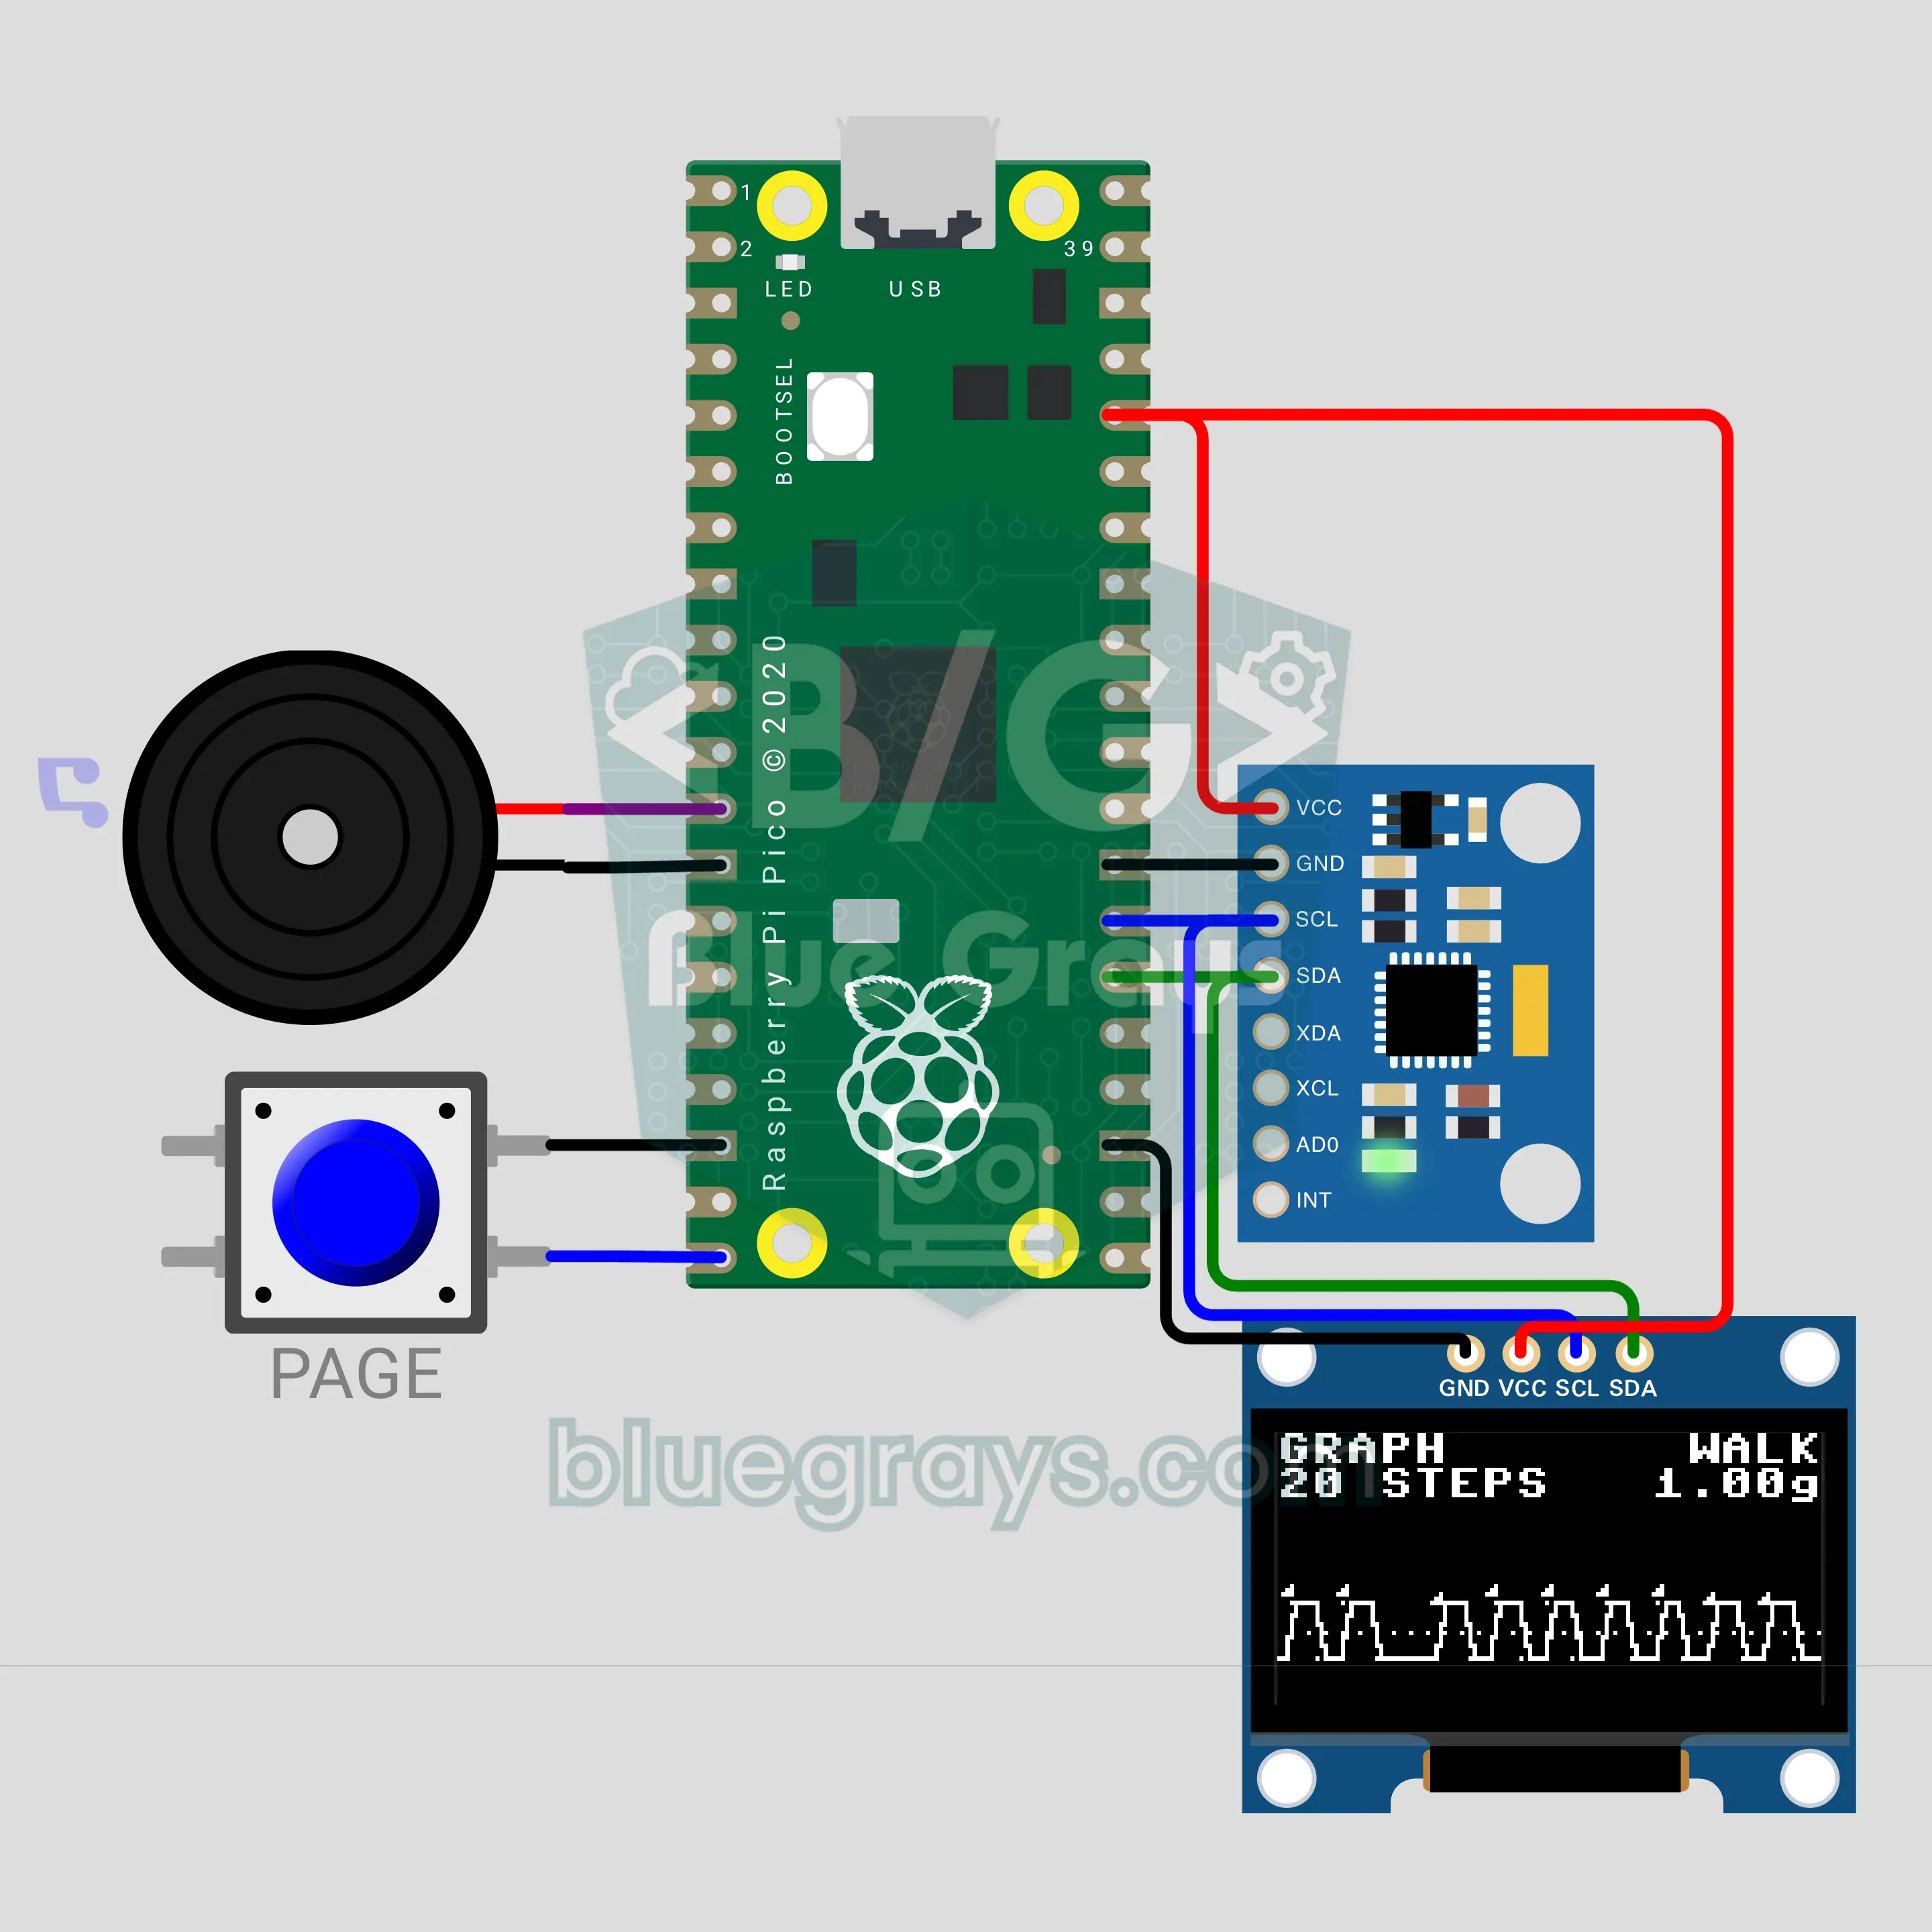
เครื่องนับก้าวด้วย Raspberry Pi Pico (MPU-6050 + OLED + บัซเซอร์)
ลองดูว่านาฬิกาอัจฉริยะนับก้าวอย่างไรด้วยวงจรของคุณเอง! Raspberry Pi Pico อ่านค่าเซ็นเซอร์วัดความเร่ง MPU-6050 วินาทีละ 50 ครั้ง ปรับสัญญาณให้เรียบแล้วนับยอดคลื่นจากแต่ละก้าว จอ OLED ขนาด 0.96 นิ้วแสดงจำนวนก้าว ระยะทาง แคลอรีและจังหวะก้าว พร้อมกราฟสดซ้อนสัญญาณดิบ ค่าเฉลี่ยและค่าเกณฑ์ เมื่อถึงเป้าหมายบัซเซอร์จะเล่นทำนองและบันทึกจำนวนก้าวลงหน่วยความจำแฟลช
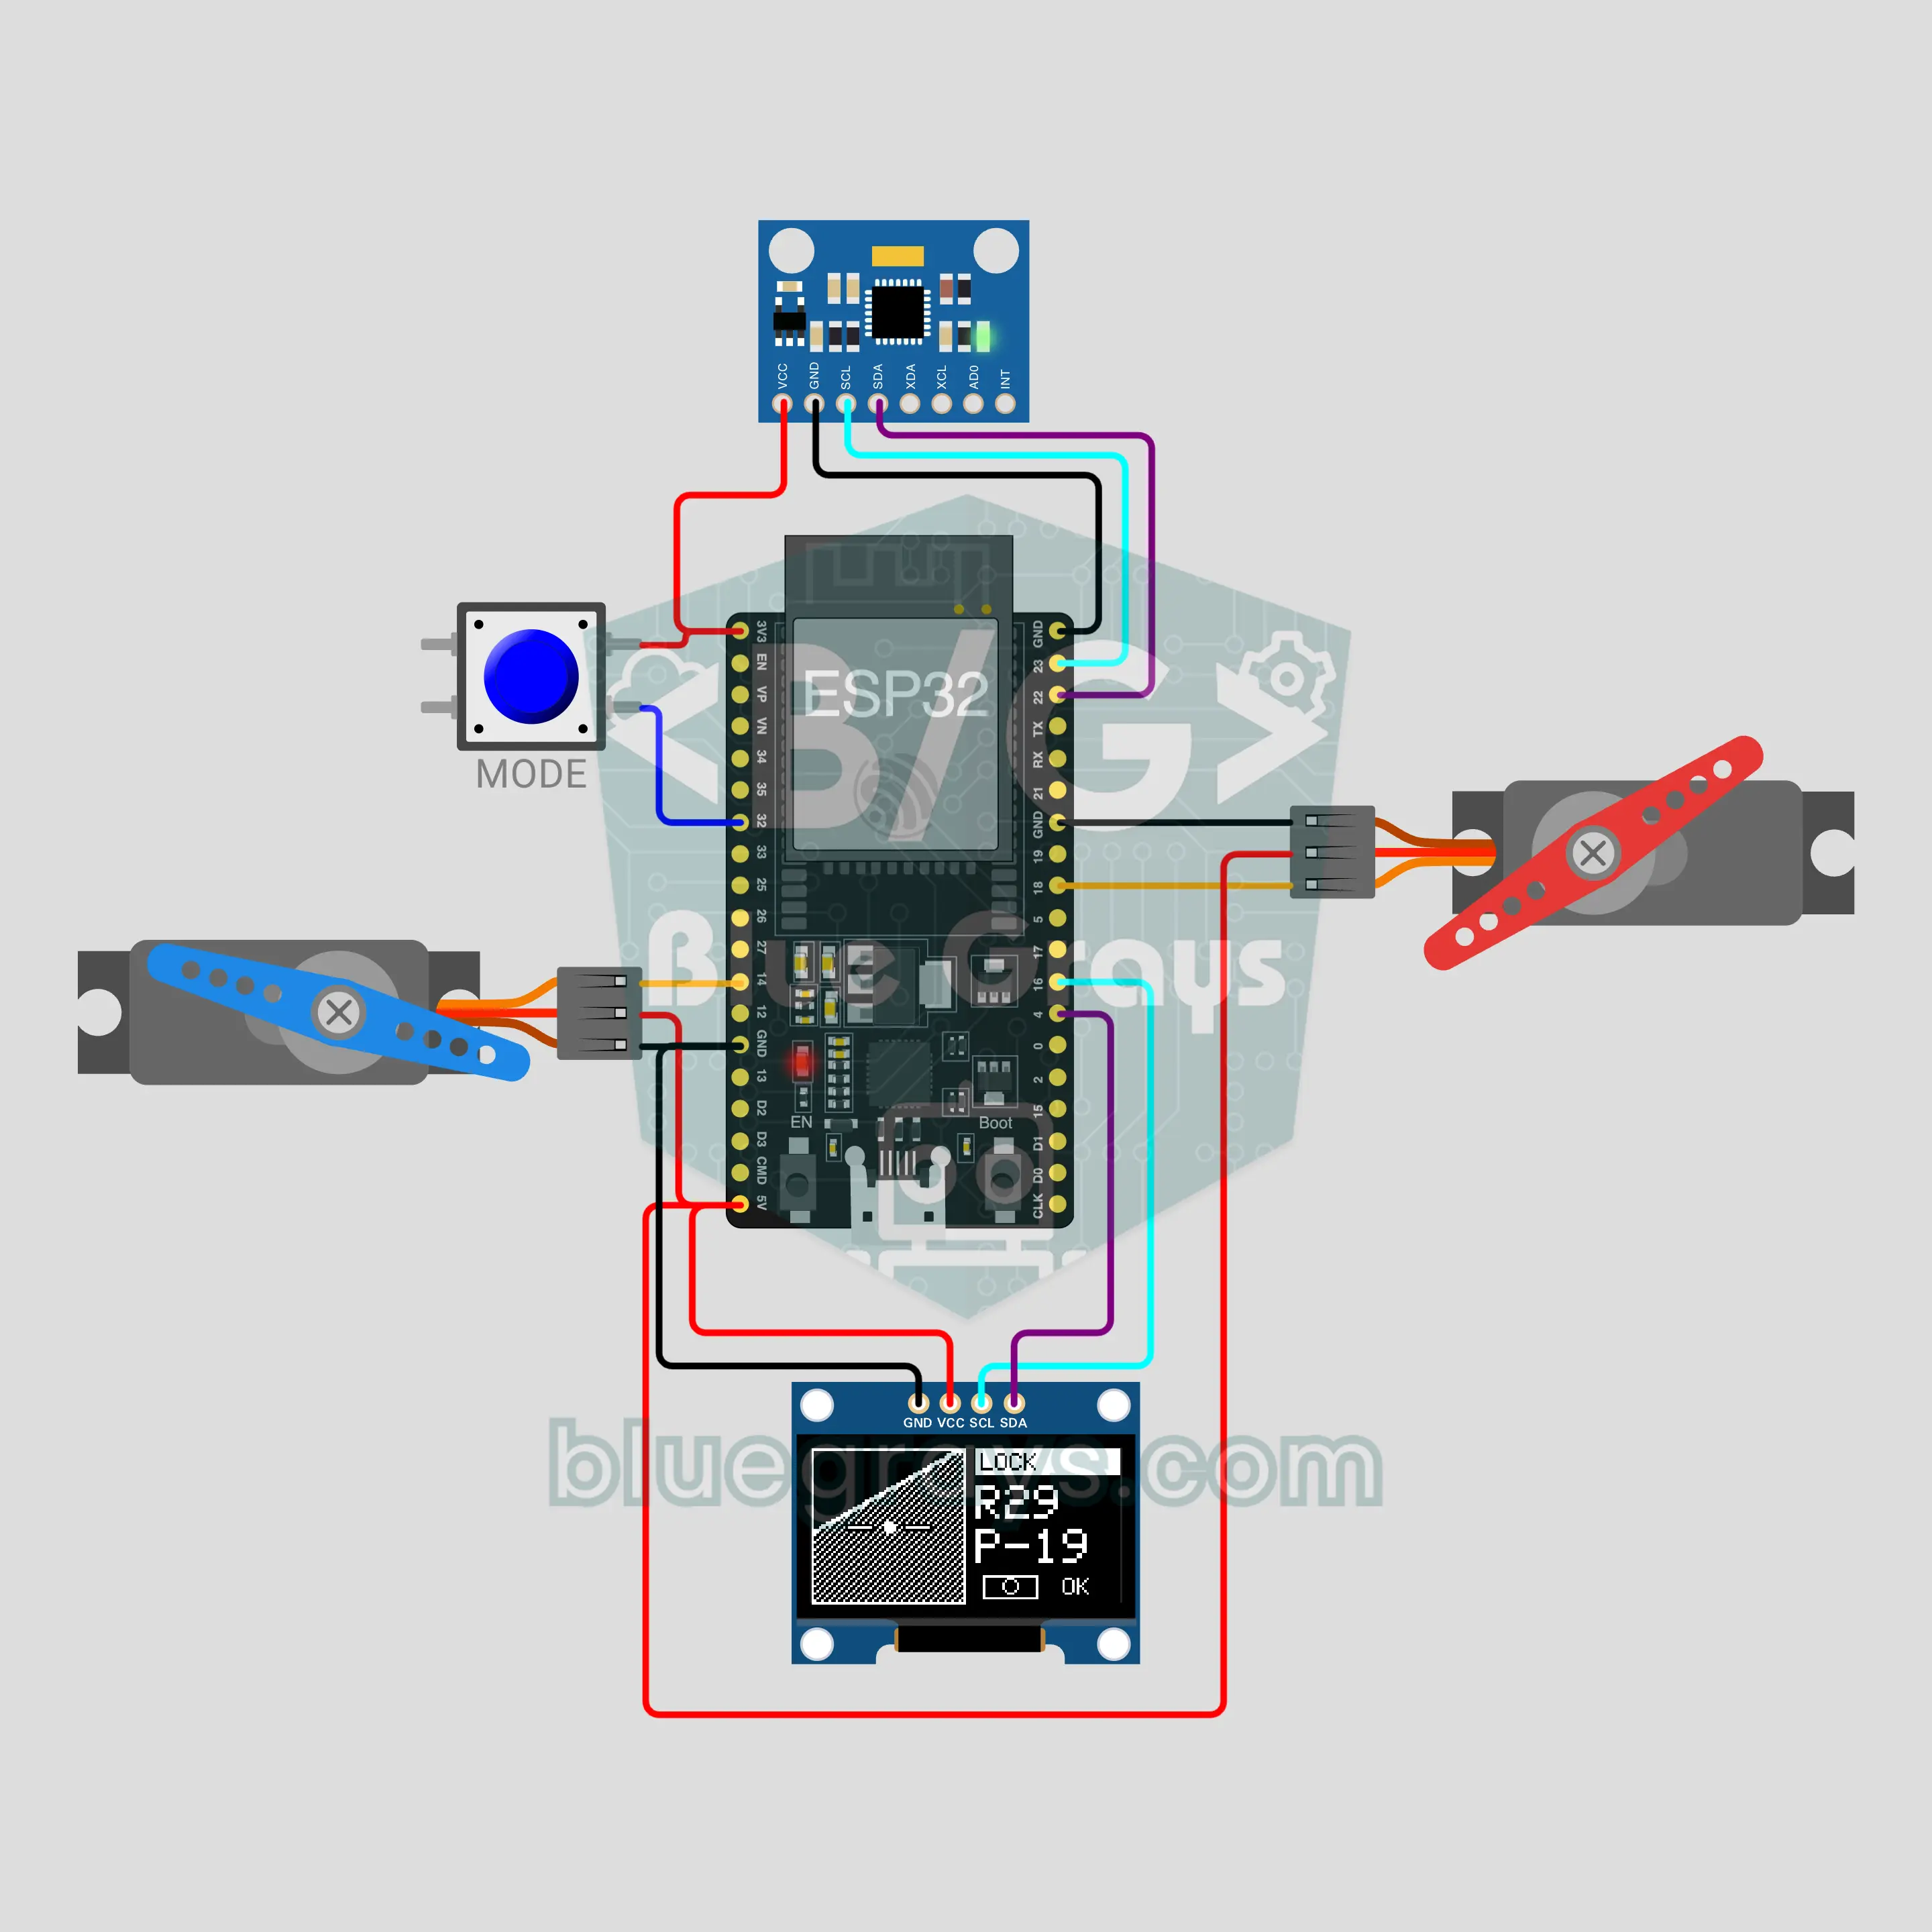
กิมบอลกล้องด้วย ESP32 (MPU-6050 + เซอร์โวมอเตอร์ 2 ตัว + OLED)
ค้นพบหลักการของกิมบอลมือถือด้วยตัวเอง! เมื่อเอียงด้ามจับ MPU-6050 จะวัดมุมเอียงแล้วสั่งเซอร์โวมอเตอร์ SG90 2 ตัวให้หมุนสวนทางเพื่อรักษาแท่นด้านบนให้อยู่ในแนวระดับ คำนวณมุมวินาทีละ 200 ครั้งด้วยตัวกรองคอมพลีเมนทารีที่ผสานข้อมูลไจโรสโคปกับมาตรวัดความเร่ง จอ OLED ขนาด 0.96 นิ้วแสดงเส้นขอบฟ้าจำลองเหมือนเครื่องวัดบนเครื่องบิน ใช้ปุ่มเดียวสลับโหมด LOCK, FOLLOW และ CENTER เหมาะสำหรับเริ่มเรียนรู้ลูปควบคุม
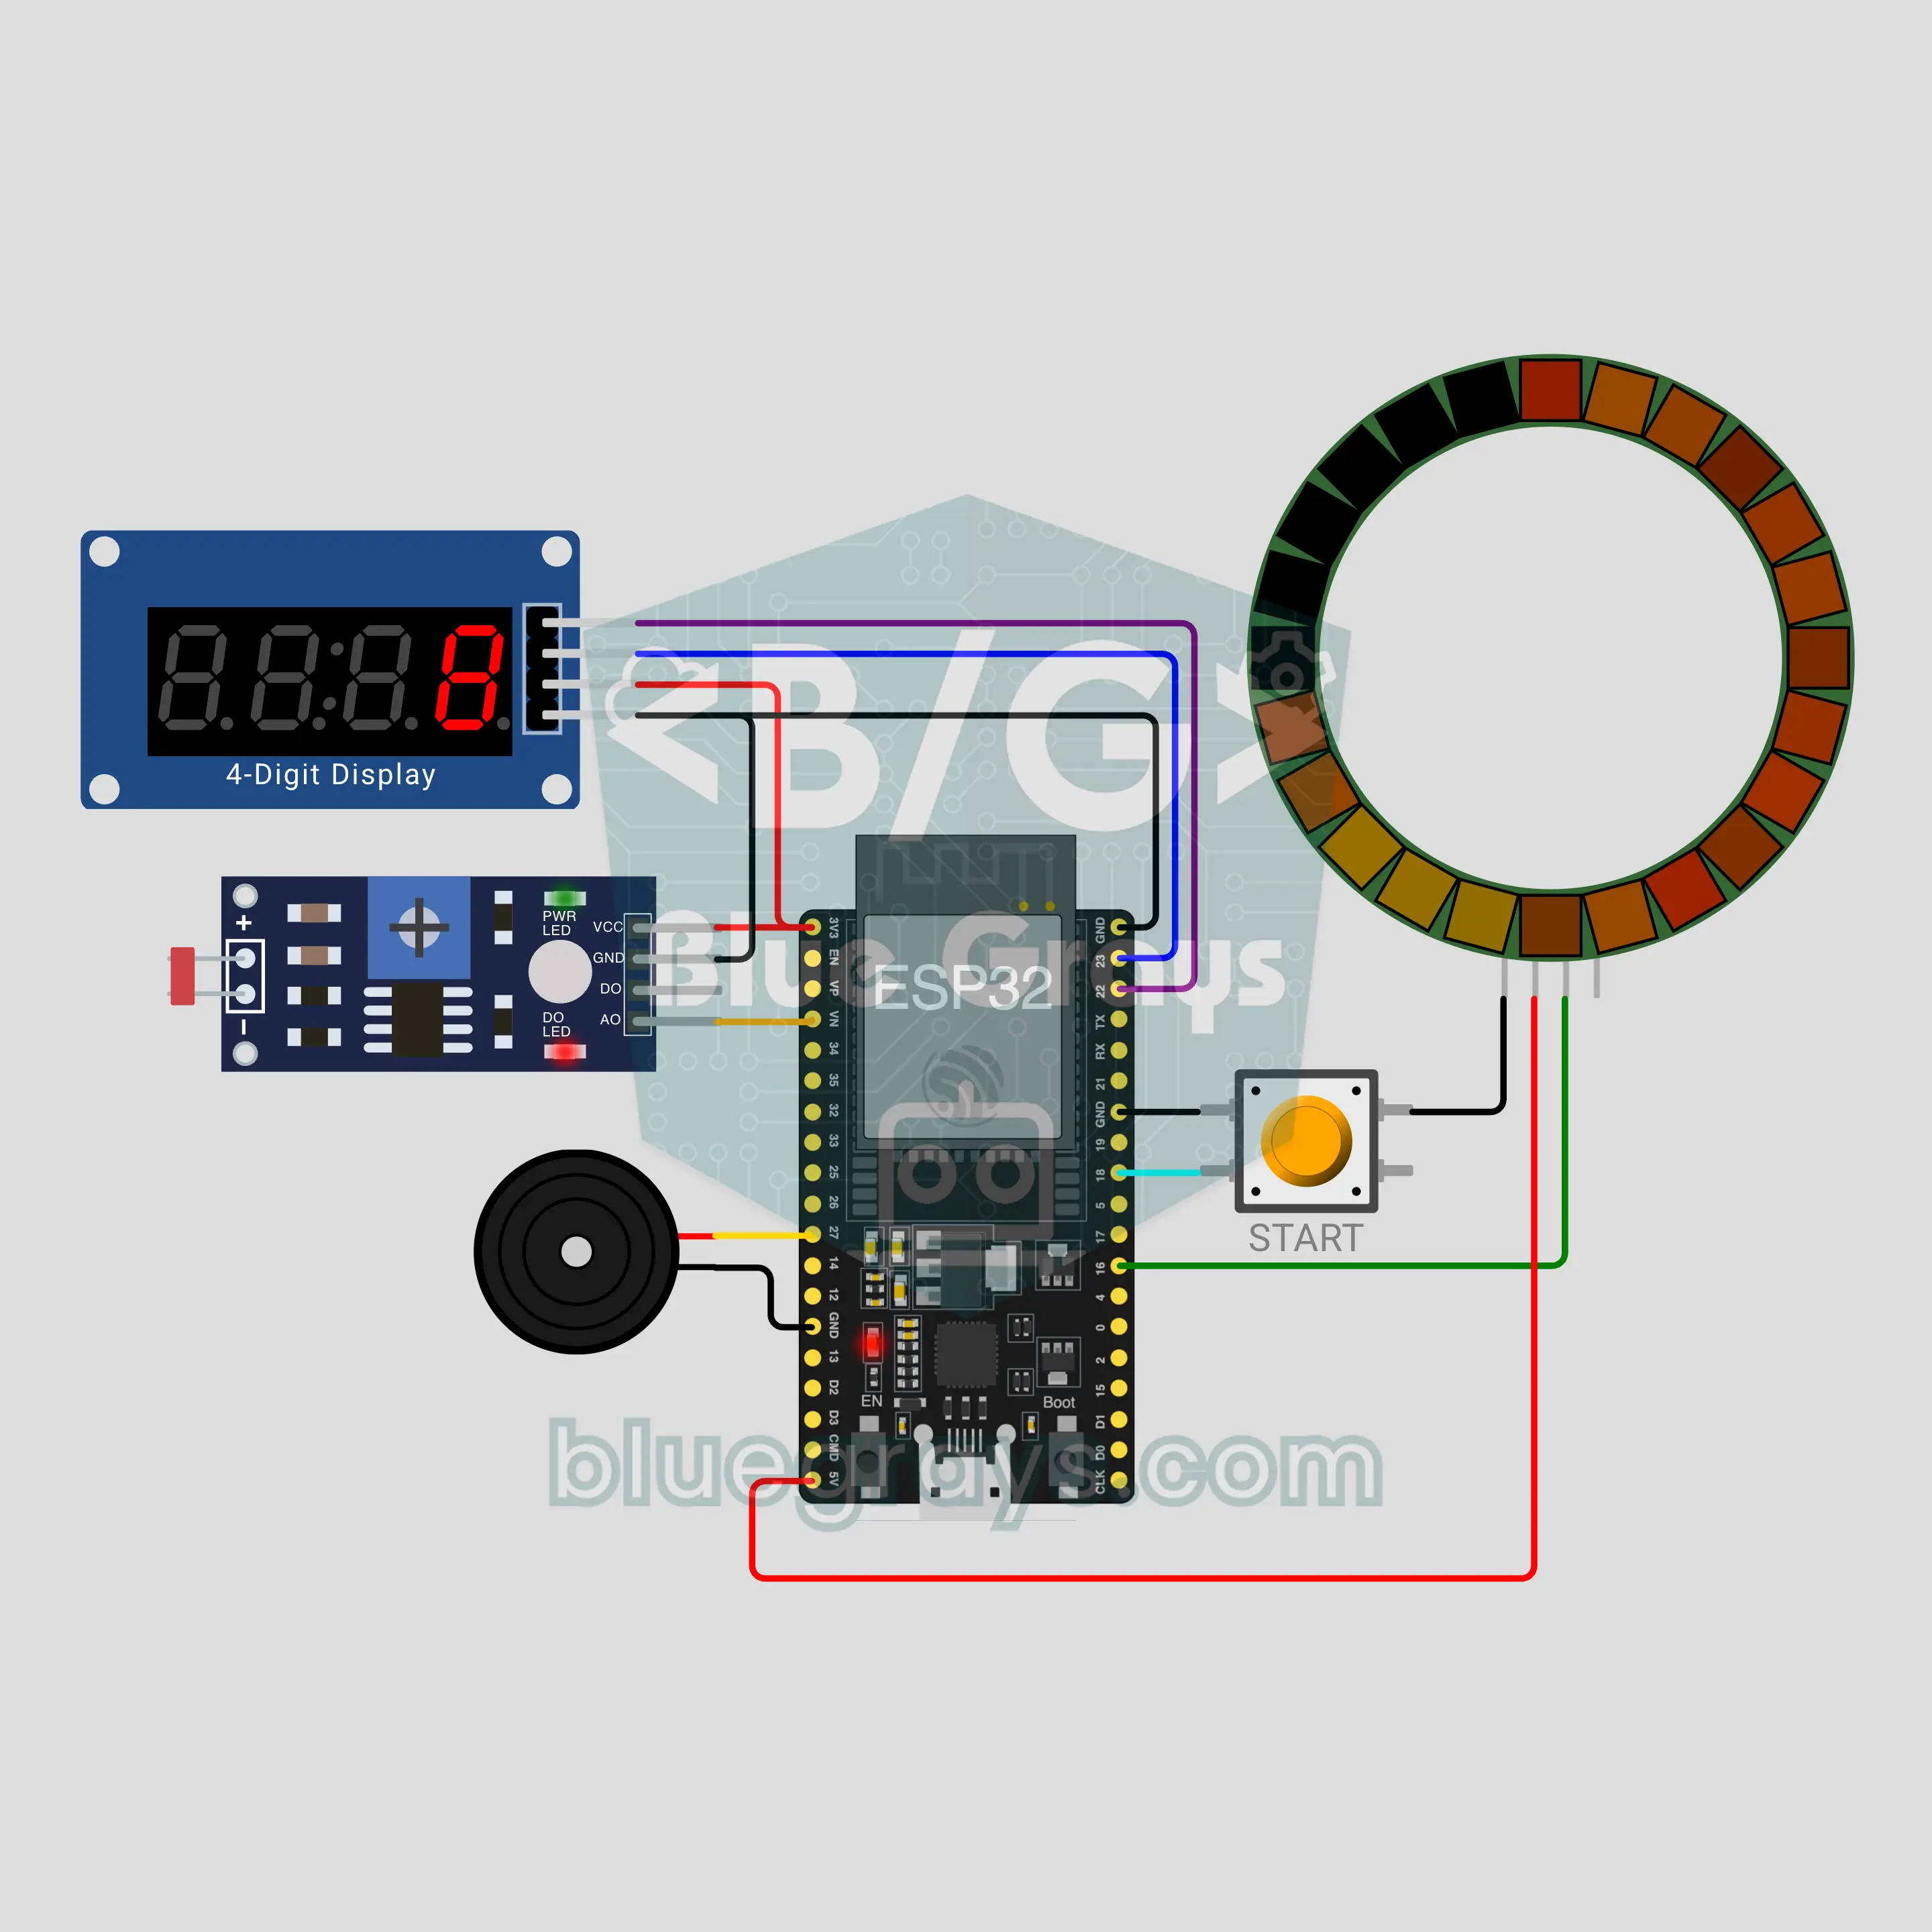
เครื่องเกมชู้ตบาสด้วย ESP32 (LDR + TM1637 + วงแหวน LED 24 ดวง)
ยกเครื่องชู้ตบาสในสวนสนุกมาไว้บนโต๊ะ! เมื่อลูกบอลตกผ่านห่วงกระดาษแข็งแล้วบังแสงที่ส่องไปยัง LDR บอร์ด ESP32 จะนับแต้ม วงแหวน LED 24 ดวงแสดงเวลาที่เหลือเป็นส่วนโค้งที่ค่อยๆ หดลง ส่วน TM1637 แสดงคะแนน ช่วง 10 วินาทีสุดท้ายชู้ตลงได้ 3 แต้ม และถ้าลง 3 ลูกใน 2 วินาทีจะเข้าโหมดไฟลุก ค่าเกณฑ์ปรับตามค่าเฉลี่ยแสงอย่างช้าๆ จึงไม่เผลอนับแต้มเมื่อปิดม่าน
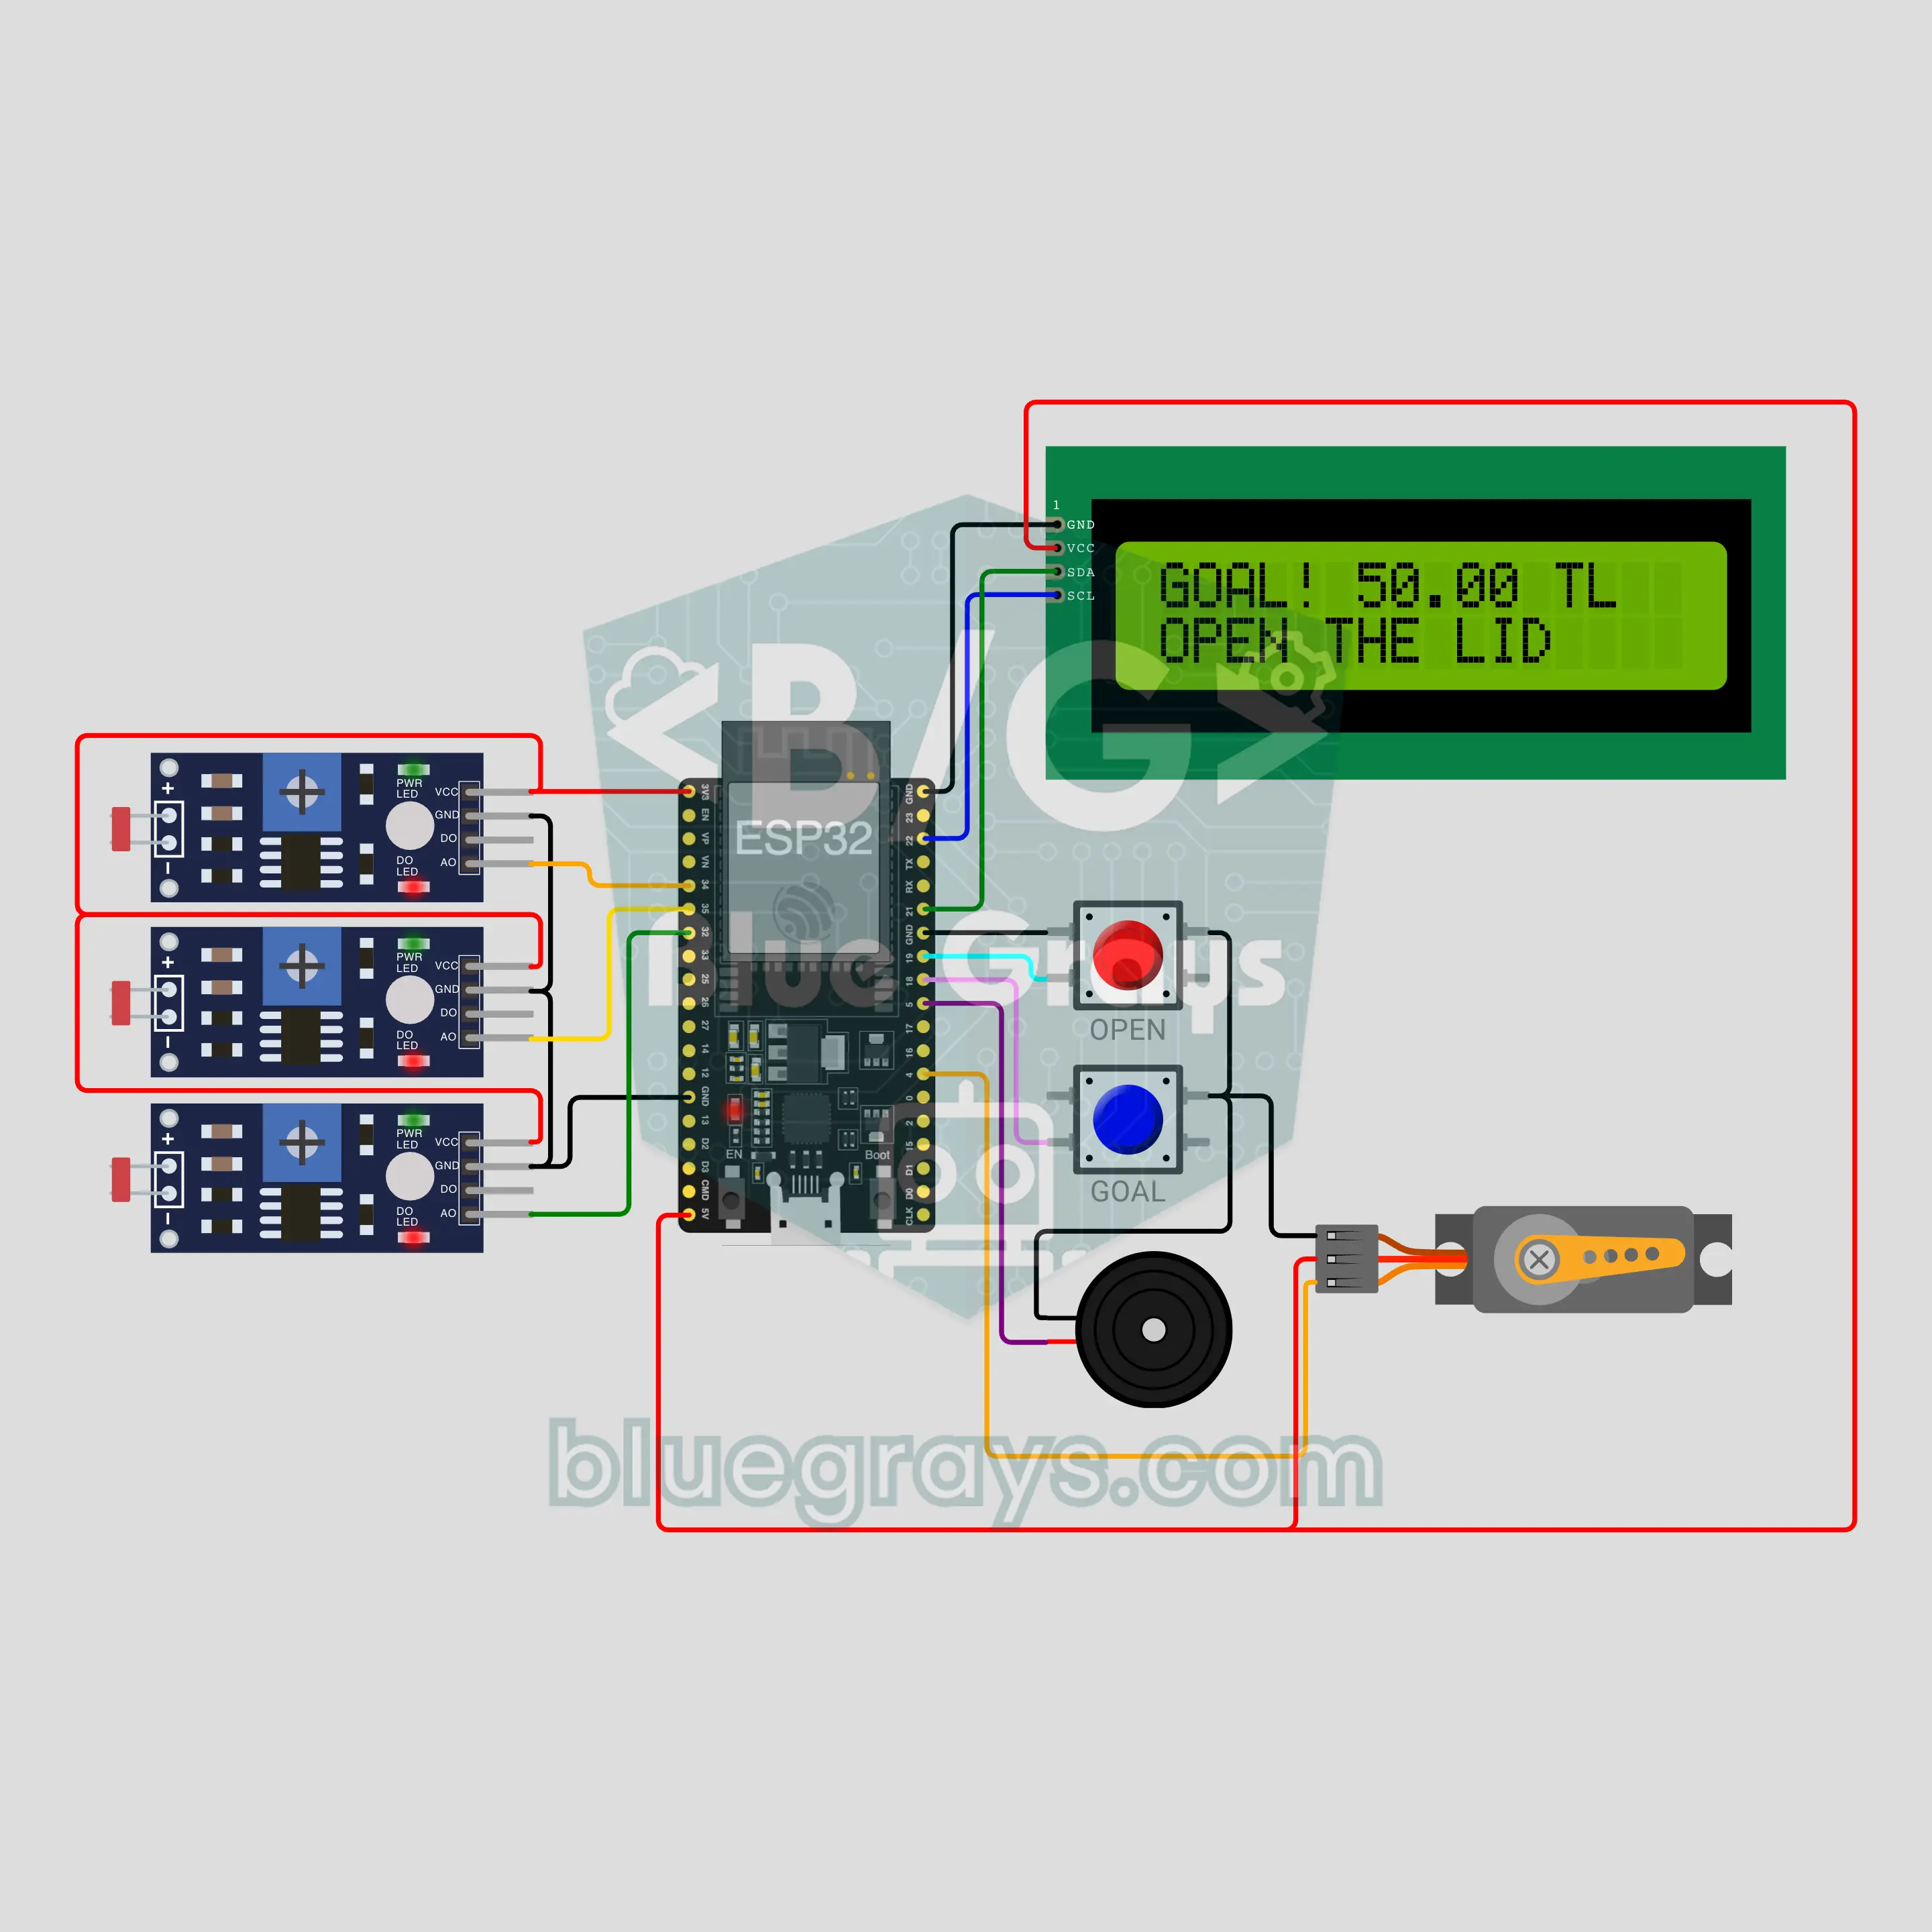
กระปุกออมสินนับเหรียญด้วย ESP32 (LDR 3 ตัว + LCD แบบ I2C + ล็อกเซอร์โวมอเตอร์)
ให้กระปุกออมสินบอกยอดเงินที่คุณเก็บได้! เหรียญไหลลงทางลาดและตกผ่านรูแรกที่มีขนาดพอดี LDR ใต้แต่ละรูตรวจจับเงา แล้ว ESP32 บวกมูลค่าเหรียญตุรกี 25 kuruş หรือ 50 kuruş หรือ 1 ลีรา จอ LCD แบบ I2C แสดงยอดรวมและแถบเป้าหมาย เมื่อถึงเป้าจะมีเสียงฉลองและปลดล็อกเซอร์โวมอเตอร์ ค่าฐานแสงปรับตามค่าเฉลี่ยอย่างช้าๆ จึงนับได้แม้แสงช่วงเย็นลดลง ก่อนถึงเป้าหมายมีเพียงผู้ปกครองที่เปิดฝาได้
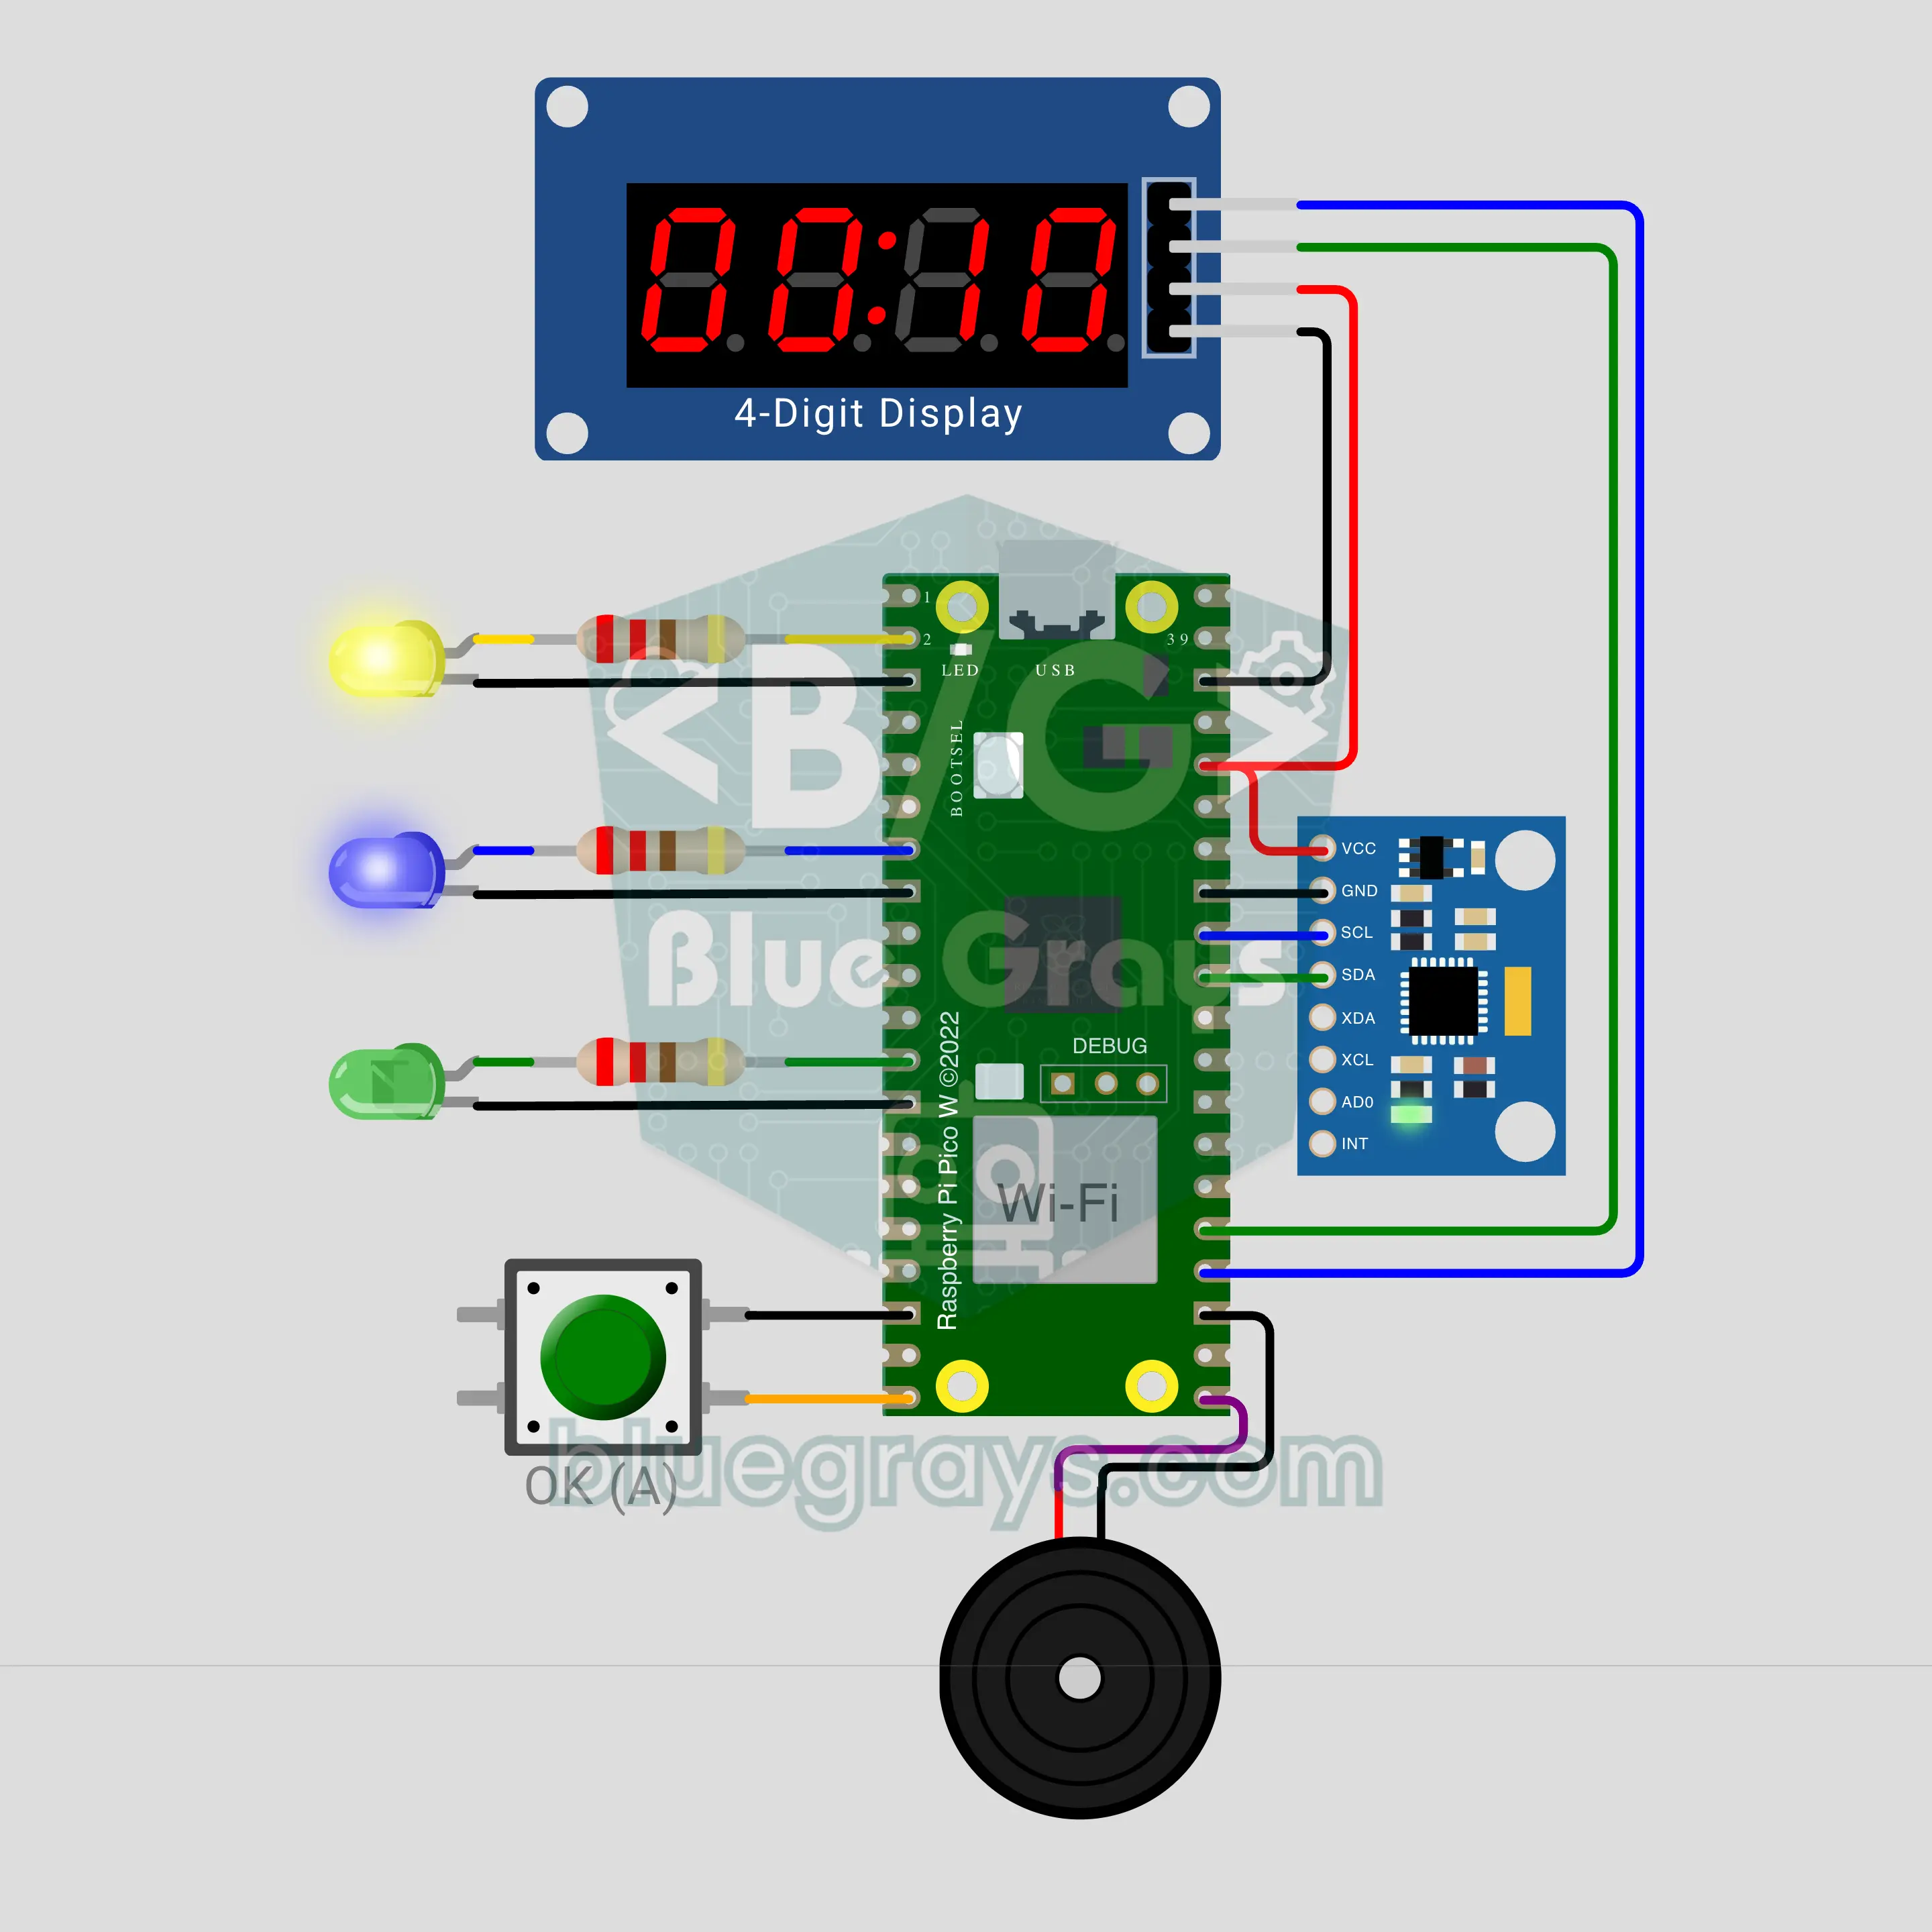
เครื่องแจ้งเตือนซักผ้าเสร็จด้วย Raspberry Pi Pico W (MPU-6050 + TM1637 + บัซเซอร์)
กล่องเล็กๆ ที่แจ้งมือถือเมื่อซักผ้าเสร็จ! Raspberry Pi Pico W วัดแรงสั่นสะเทือนด้วย MPU-6050 ที่วางบนเครื่องซักผ้า ระหว่างทำงานจอ TM1637 แสดงเวลาที่ผ่านไป และ LED สีน้ำเงินติดขณะปั่นหมาด เมื่อไม่มีแรงสั่นสะเทือน 3 นาที LED สีเขียวจะติด บัซเซอร์ดัง 2 ครั้ง และส่งแจ้งเตือน "ซักผ้าเสร็จแล้ว" พร้อมเวลาทำงานไปยังมือถือ หากยังไม่กดยืนยันจะเตือนซ้ำอีกครั้งใน 10 นาที
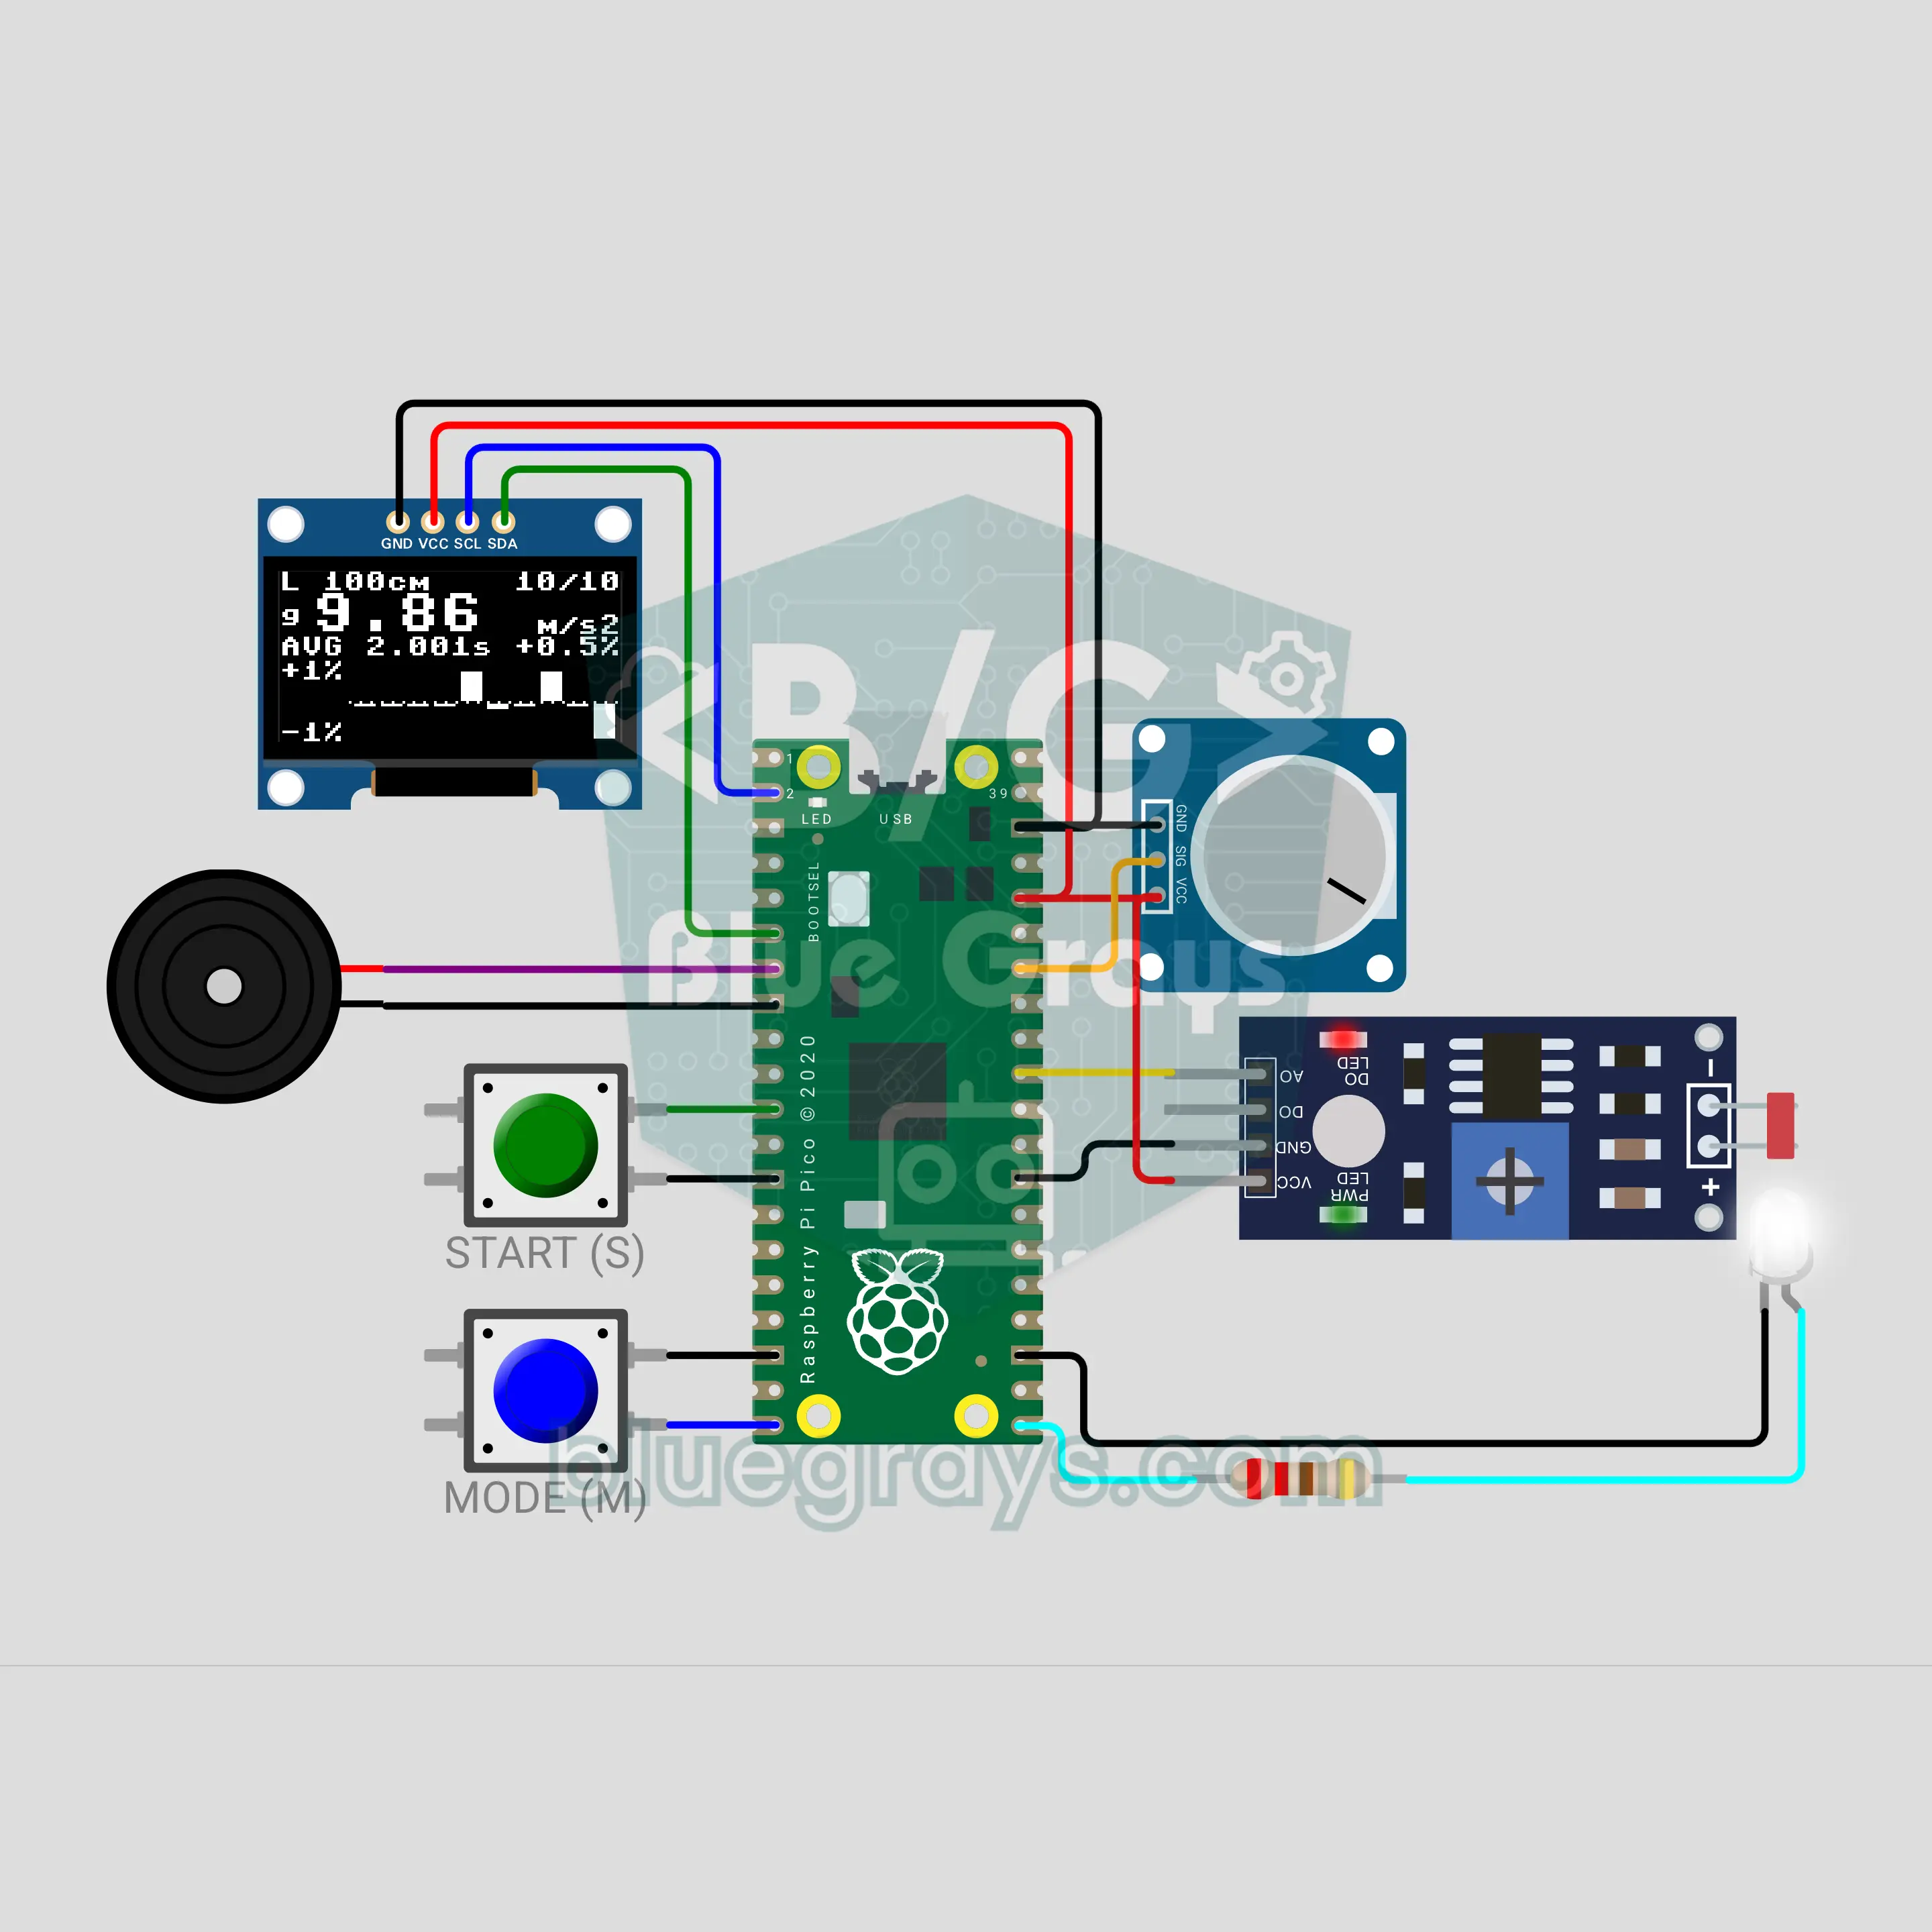
เครื่องวัดความเร่งโน้มถ่วงด้วยลูกตุ้มและ Raspberry Pi Pico (ชุดตรวจจับแสง LED + LDR + OLED + โพเทนชิโอมิเตอร์)
ยกการทดลองฟิสิกส์สุดคลาสสิกมาไว้บนโต๊ะ เมื่อลูกตุ้มที่ผูกเชือกแกว่งผ่าน ชุดตรวจจับแสง LED + LDR จะจับเวลาทุกครั้ง Raspberry Pi Pico หาคาบเฉลี่ยจากการแกว่ง 10 รอบ ตั้งความยาวเชือกด้วยโพเทนชิโอมิเตอร์แล้วคำนวณ g = 4π²L/T² จอ OLED แสดงคาบ ค่า g เปอร์เซ็นต์ความคลาดเคลื่อนและกราฟแต่ละรอบ บัซเซอร์ดังติ๊กทุกครั้งที่ผ่าน โหมดย้อนกลับใช้ g = 9.81 เพื่อหาความยาวเชือก
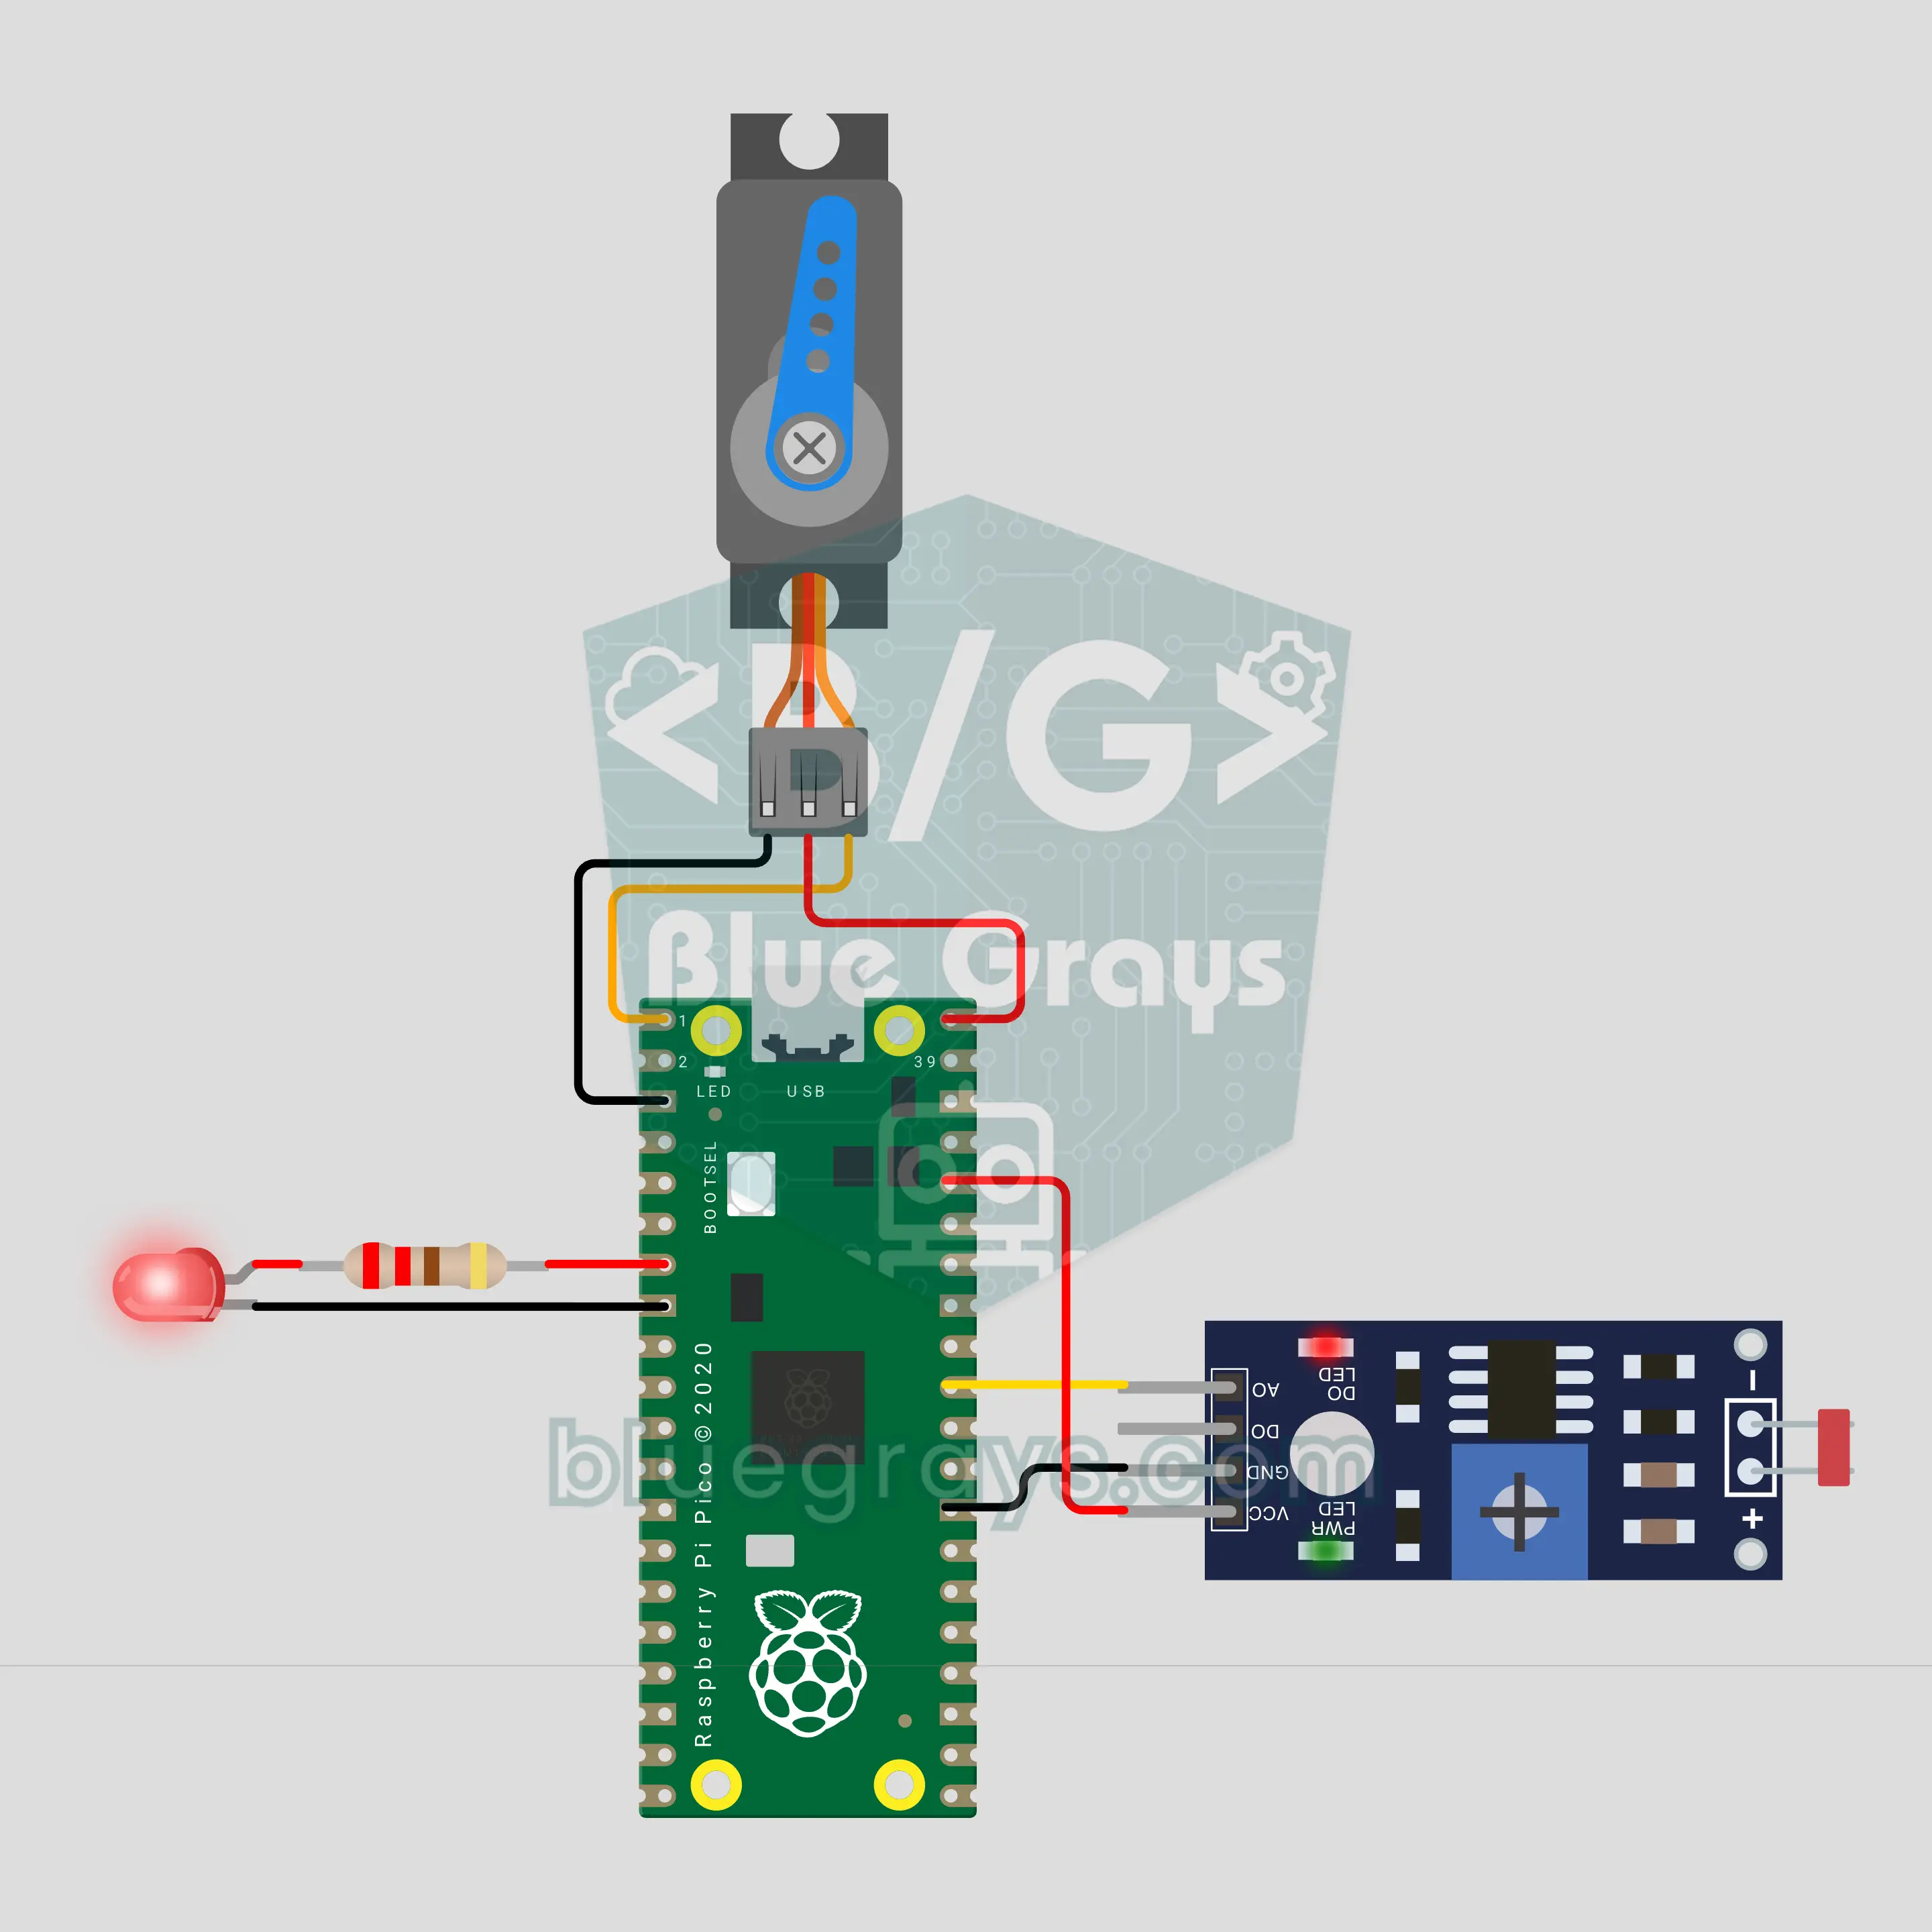
ให้ Raspberry Pi Pico W เล่นเกมไดโนเสาร์: บอตเซอร์โวใช้ LDR เป็นตา (LDR + เซอร์โว + LED)
ให้ Raspberry Pi Pico W เล่นเกมแนวไดโนเสาร์ที่ปรากฏเมื่อไม่มีอินเทอร์เน็ต LDR ที่ติดเทปไว้บนหน้าจอตรวจจับกระบองเพชร เซอร์โว SG90 กดแป้นเว้นวรรค และ LED แสดงสิ่งที่บอตเห็น Pico ประเมินความเร็วเกมจากเวลาที่กระบองเพชรใช้เคลื่อนผ่าน และกดเร็วขึ้นเมื่อเกมเร็วขึ้น ระบบปรับเทียบตัวเองตอนเริ่มทำงาน และสลับเป็นโหมดกลางคืนเมื่อหน้าจอมืดลง
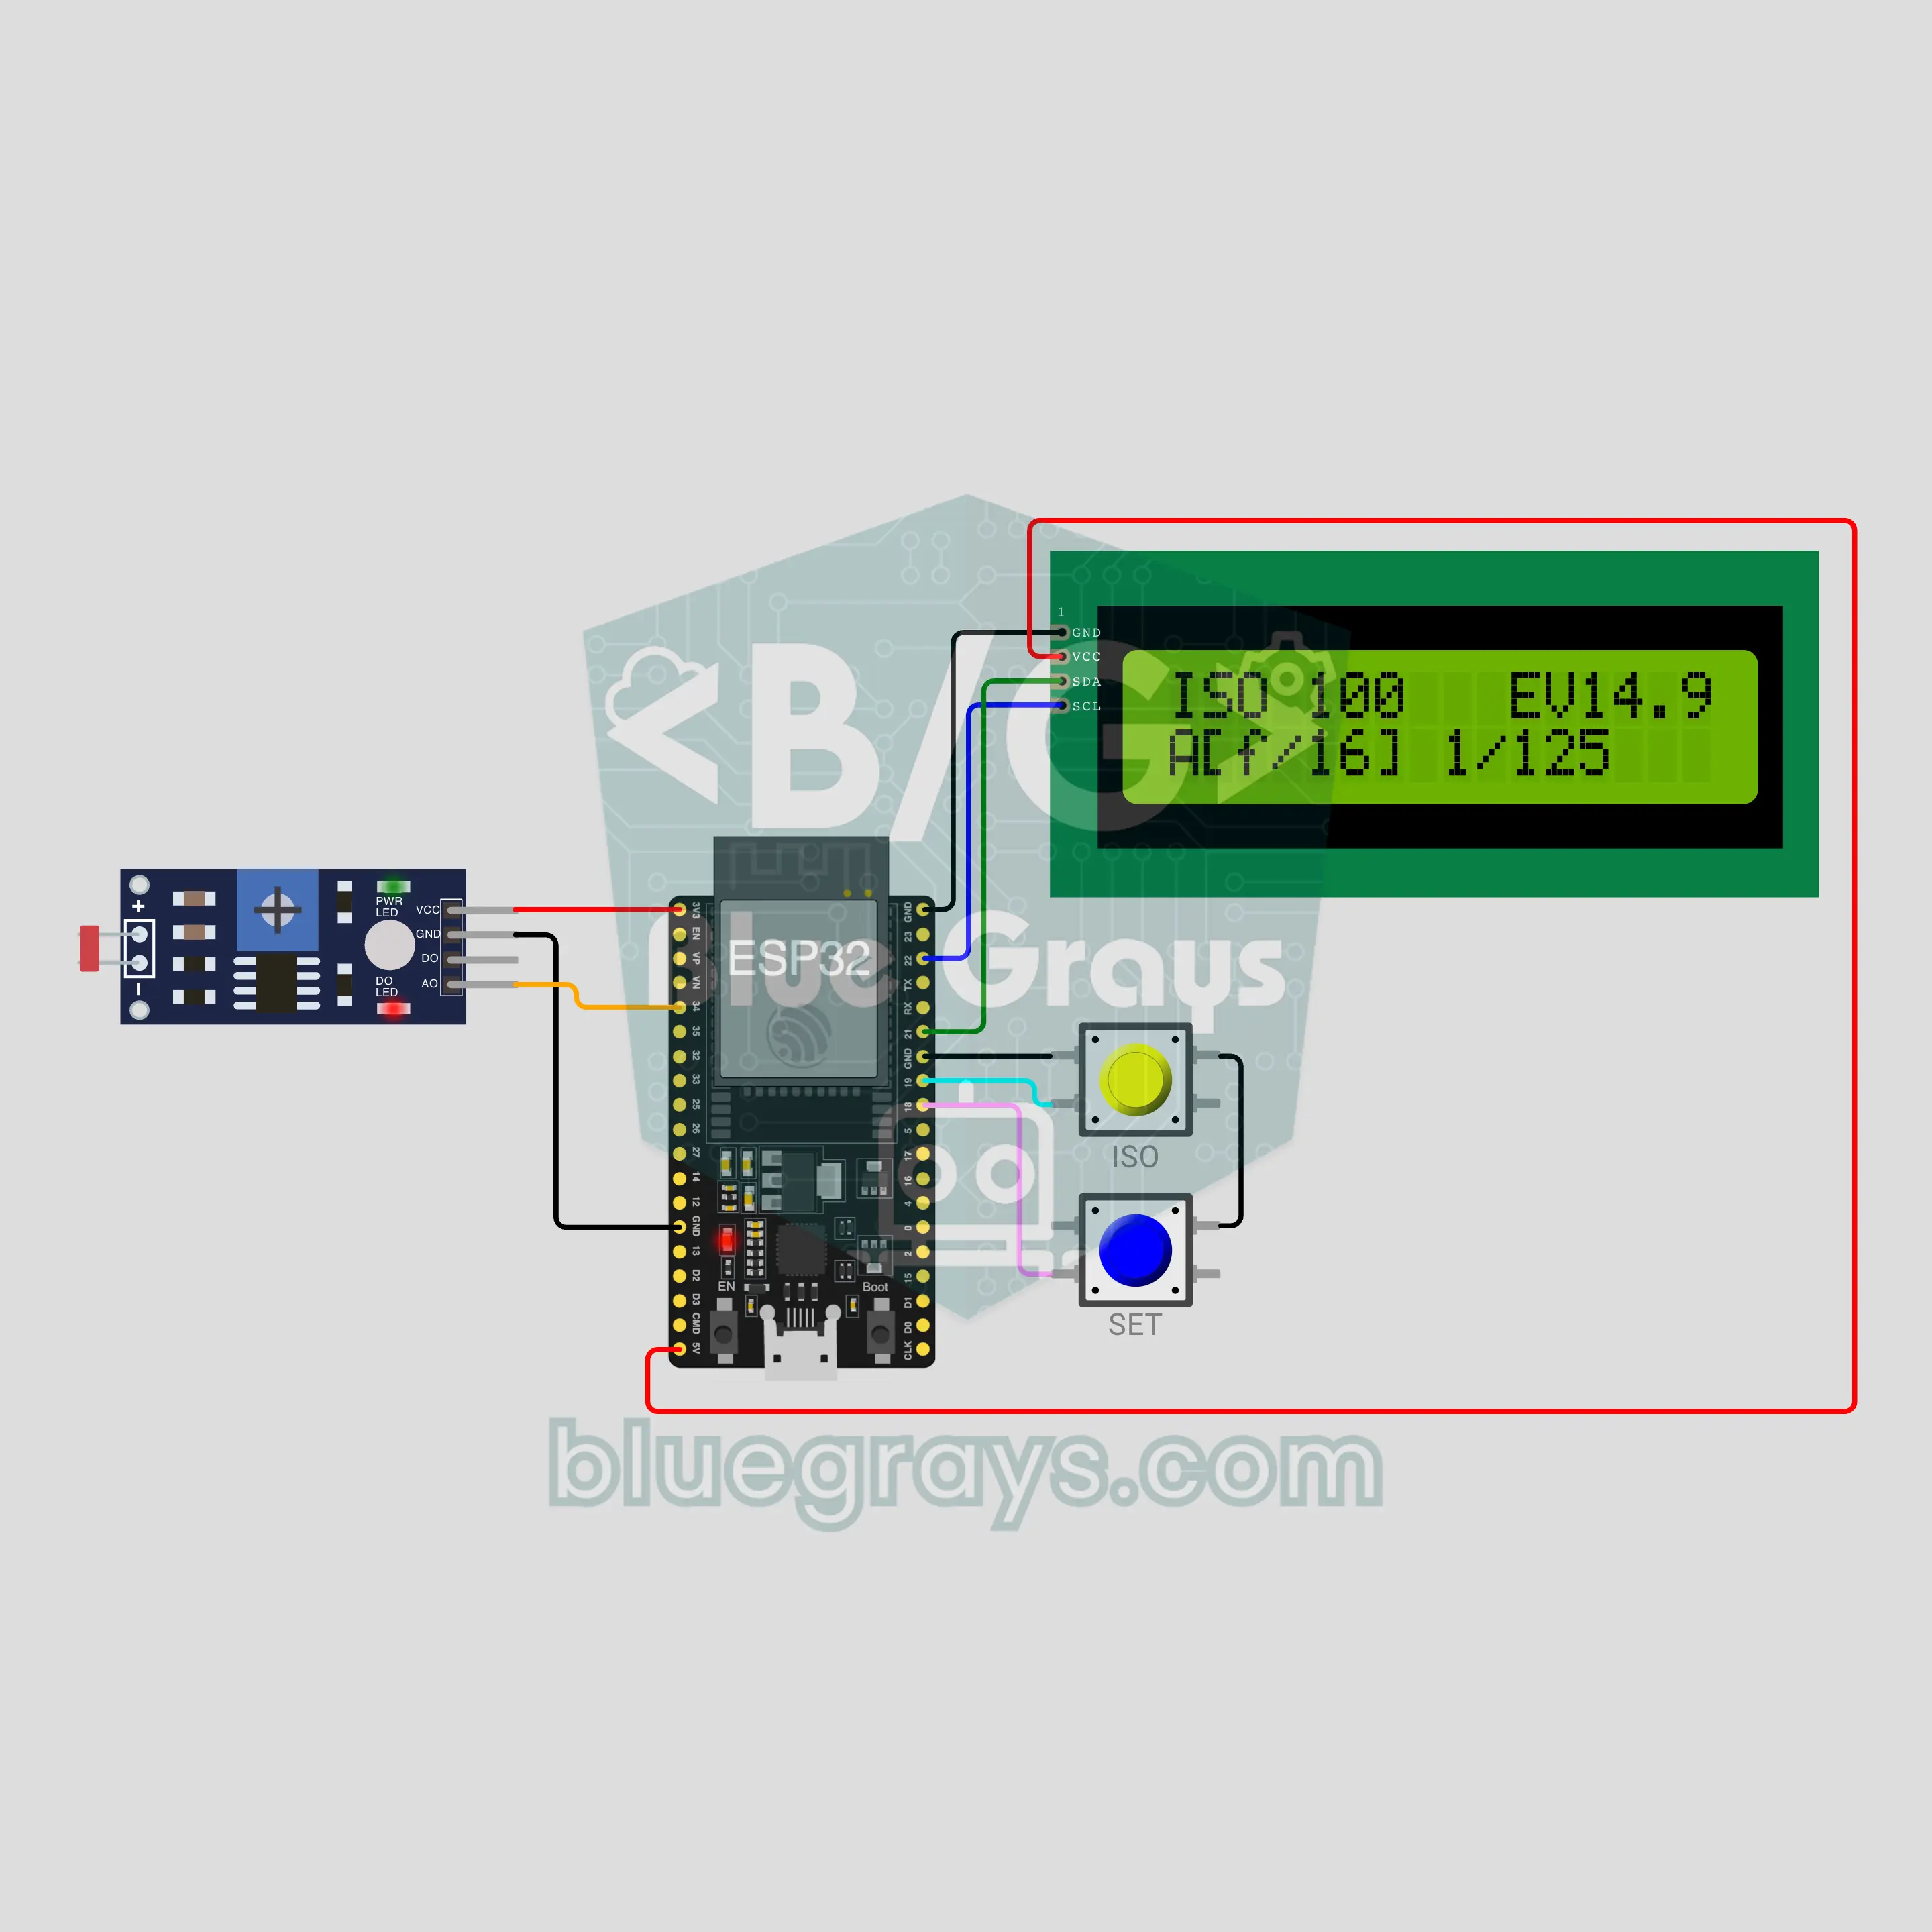
เครื่องวัดแสง ESP32 สำหรับช่างภาพฟิล์ม (LDR + I2C LCD + ปุ่มกด 2 ปุ่ม)
แก้ปัญหาเครื่องวัดแสงในกล้องฟิล์มเสียด้วยวงจรอิเล็กทรอนิกส์ LDR วัดแสงรอบตัว แล้ว ESP32 แปลงเป็นค่า EV (EV100 = log2(lux / 2.5)) และปรับตาม ISO ของฟิล์ม จอ I2C LCD แนะนำความเร็วชัตเตอร์ในโหมดกำหนดรูรับแสง หรือแนะนำรูรับแสงในโหมดกำหนดความเร็วชัตเตอร์ ใช้ปุ่ม 2 ปุ่มเปลี่ยน ISO ค่าที่ล็อกไว้ และโหมด เมื่ออยู่กลางแดด ค่าที่ได้จะตรงกับกฎ Sunny 16