
สำรวจโปรเจกต์ Arduino
โปรเจกต์หลายร้อยรายการ ตั้งแต่ระดับเริ่มต้นถึงขั้นสูง พร้อมแผนผังวงจร โค้ด และวิดีโอ
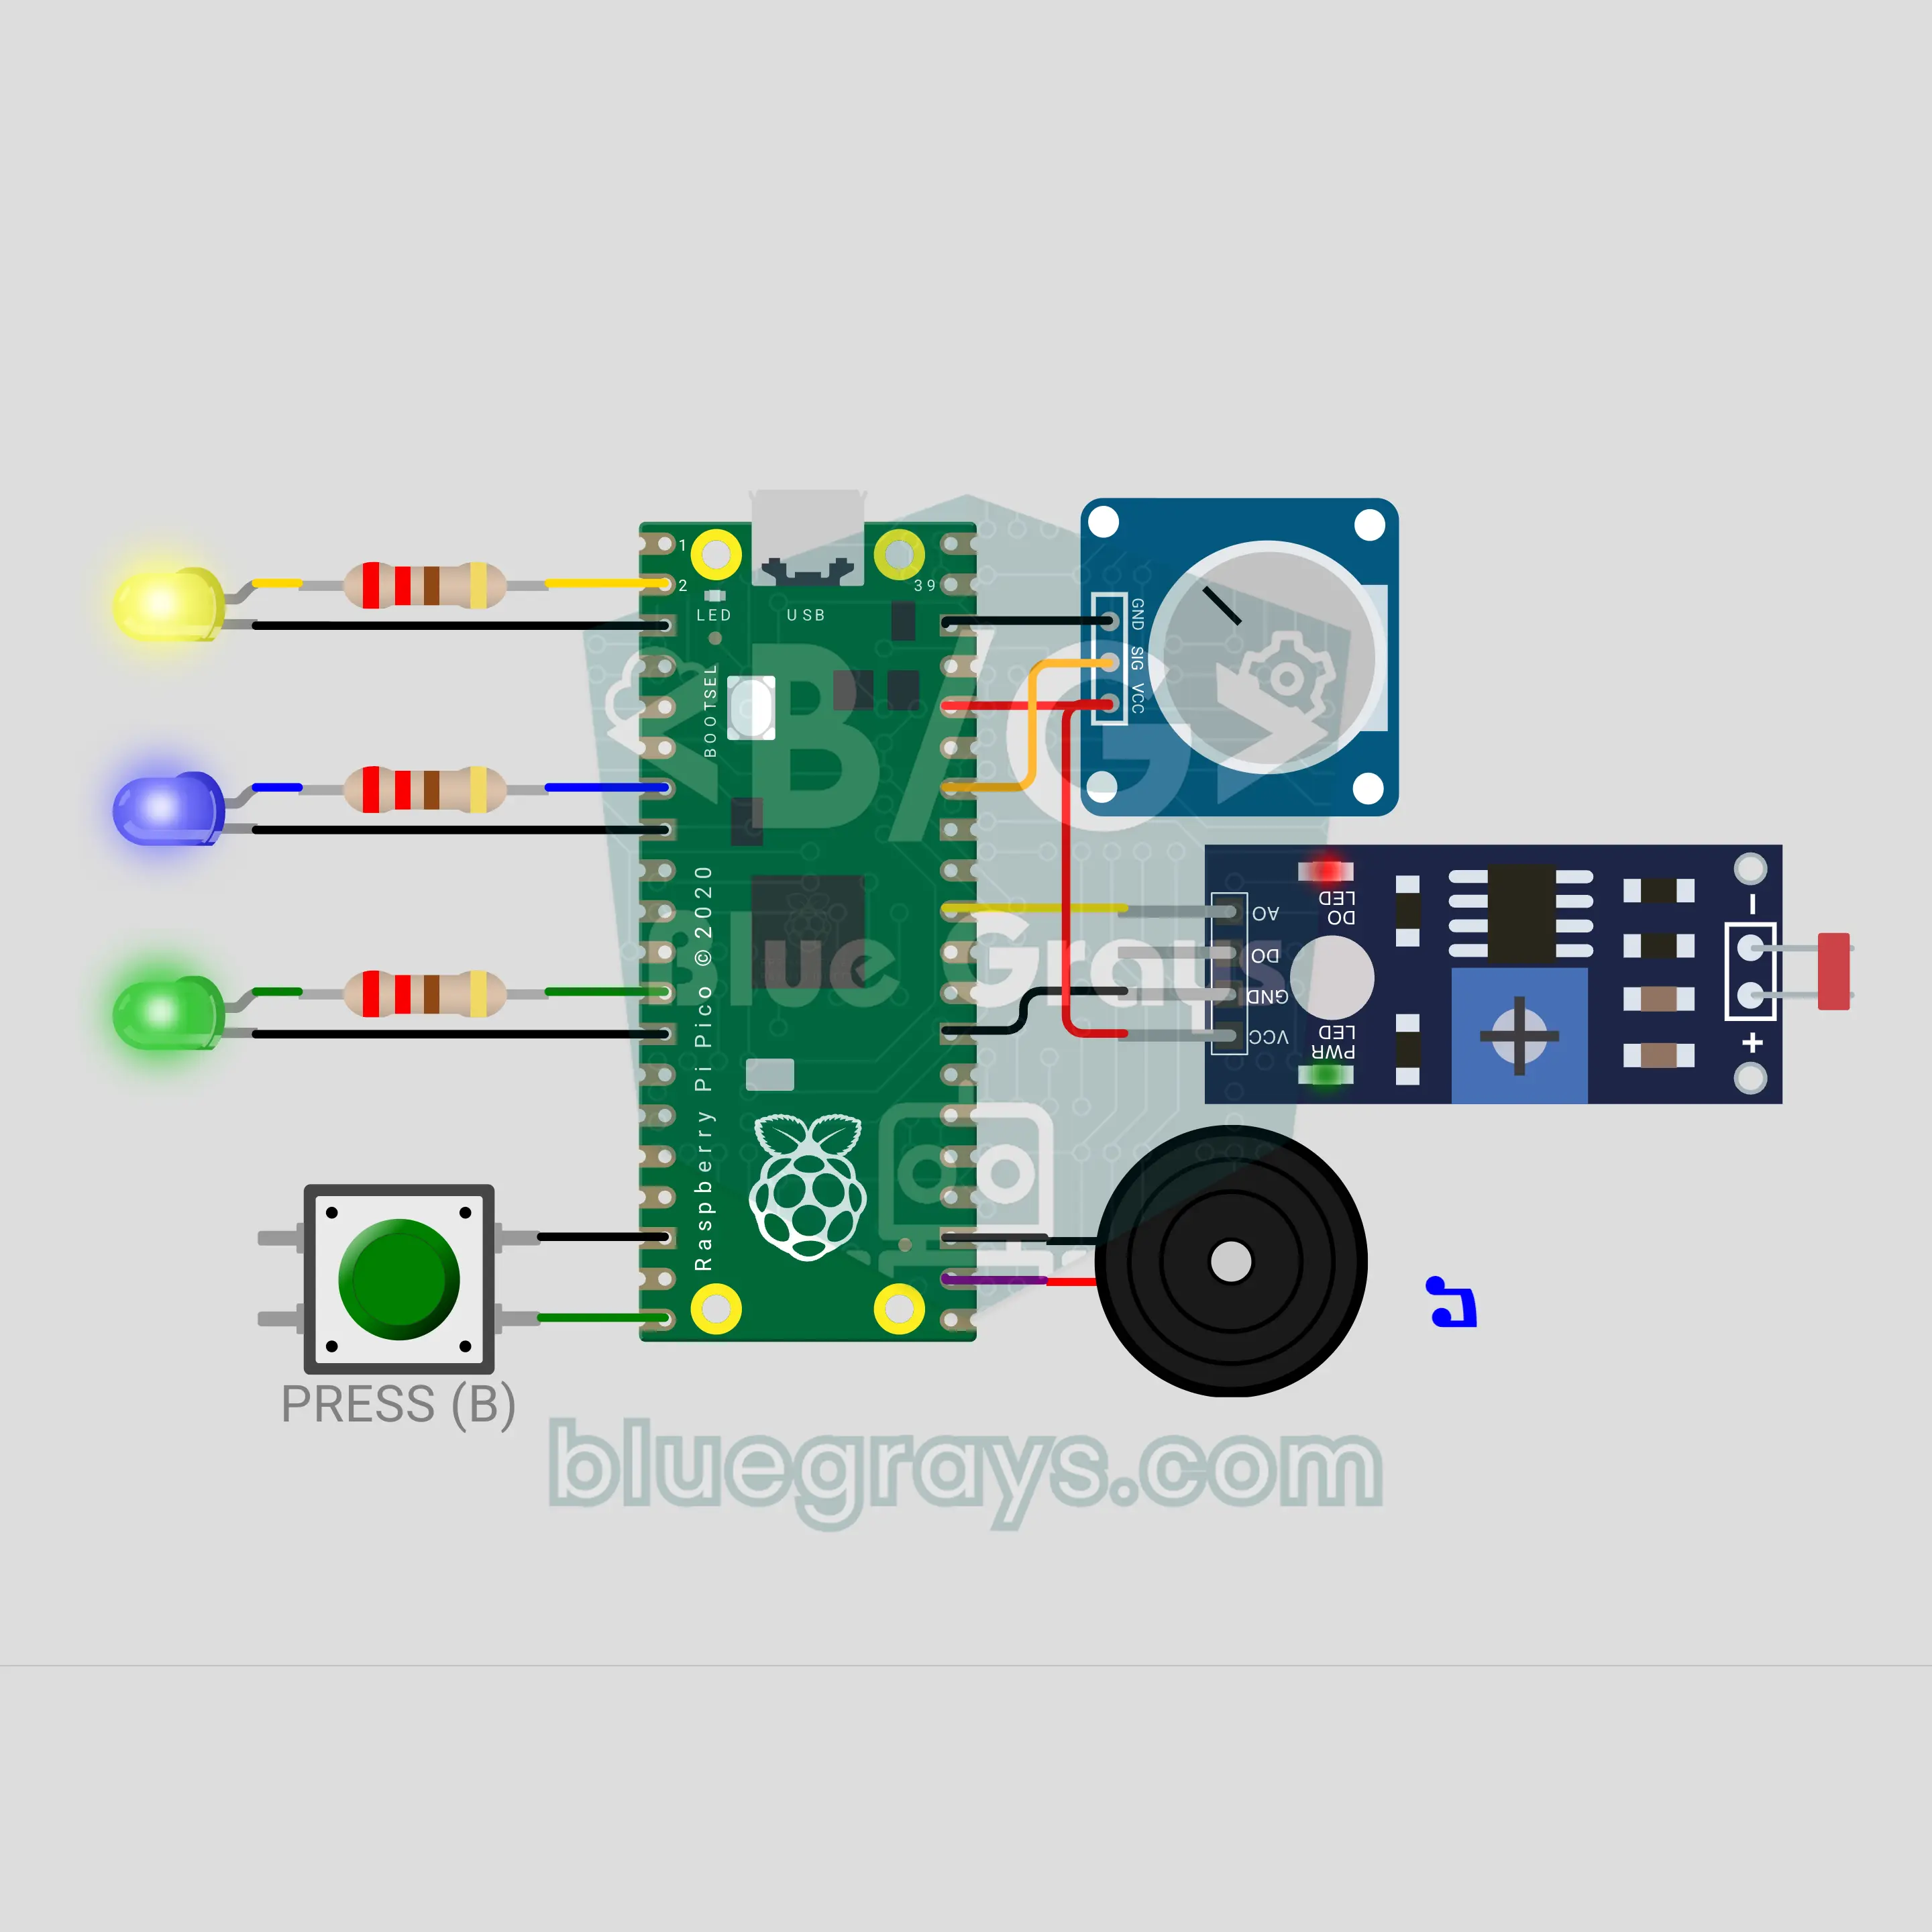
กด! หมุน! บัง! เกมทำตามคำสั่งด้วย Raspberry Pi Pico W (ปุ่มกด + โพเทนชิโอมิเตอร์ + LDR + LED 3 ดวง + บัซเซอร์)
เกมฝึกปฏิกิริยาตอบสนองแบบของเล่นทำตามคำสั่งยุค 90 โดย Raspberry Pi Pico W จะสุ่มคำสั่ง PRESS IT หรือ TURN IT หรือ COVER IT ให้คุณกดปุ่ม หมุนโพเทนชิโอมิเตอร์จากปลายหนึ่งไปอีกปลายหนึ่ง หรือใช้มือบัง LDR แต่ละคำสั่งมี LED และเสียงเฉพาะ ทุกครั้งที่ทำถูก เวลาจะสั้นลงจาก 2.5 วินาทีจนเหลือ 0.9 วินาที หากทำผิดหรือช้าเกินไปจะ GAME OVER แล้วไฟ LED จะกะพริบบอกคะแนน
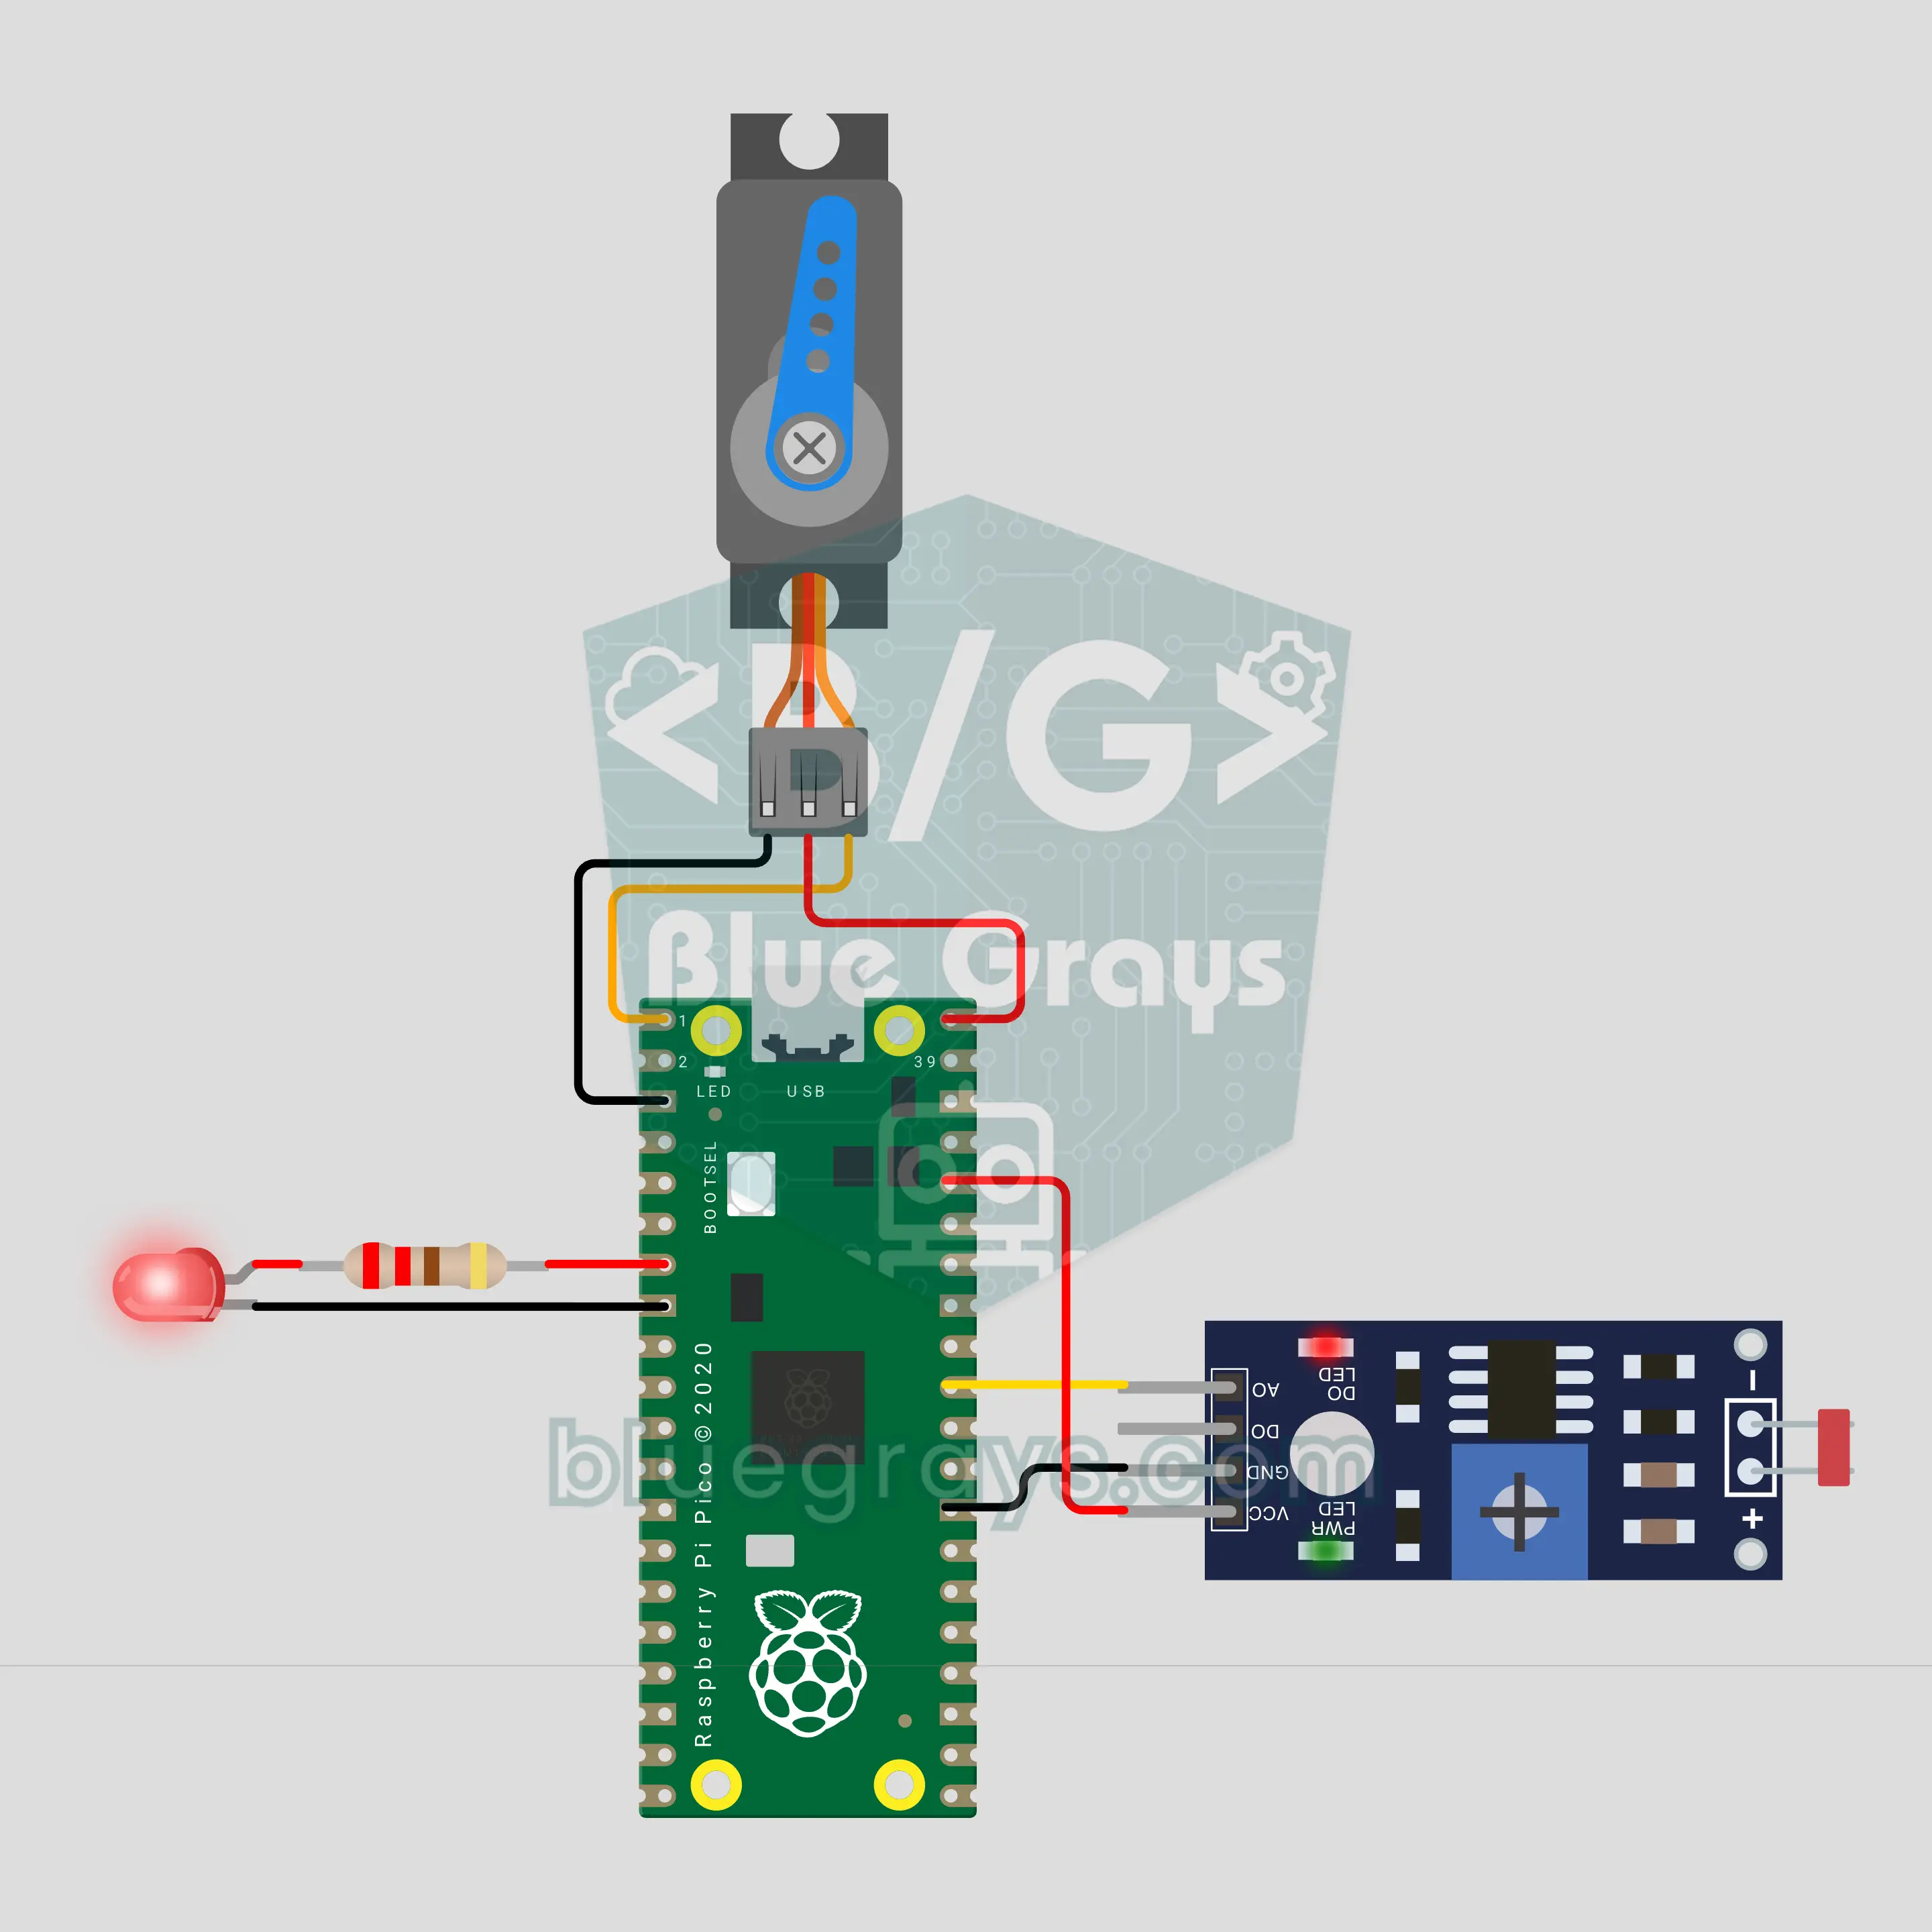
ให้ Raspberry Pi Pico W เล่นเกมไดโนเสาร์: บอตเซอร์โวใช้ LDR เป็นตา (LDR + เซอร์โว + LED)
ให้ Raspberry Pi Pico W เล่นเกมแนวไดโนเสาร์ที่ปรากฏเมื่อไม่มีอินเทอร์เน็ต LDR ที่ติดเทปไว้บนหน้าจอตรวจจับกระบองเพชร เซอร์โว SG90 กดแป้นเว้นวรรค และ LED แสดงสิ่งที่บอตเห็น Pico ประเมินความเร็วเกมจากเวลาที่กระบองเพชรใช้เคลื่อนผ่าน และกดเร็วขึ้นเมื่อเกมเร็วขึ้น ระบบปรับเทียบตัวเองตอนเริ่มทำงาน และสลับเป็นโหมดกลางคืนเมื่อหน้าจอมืดลง
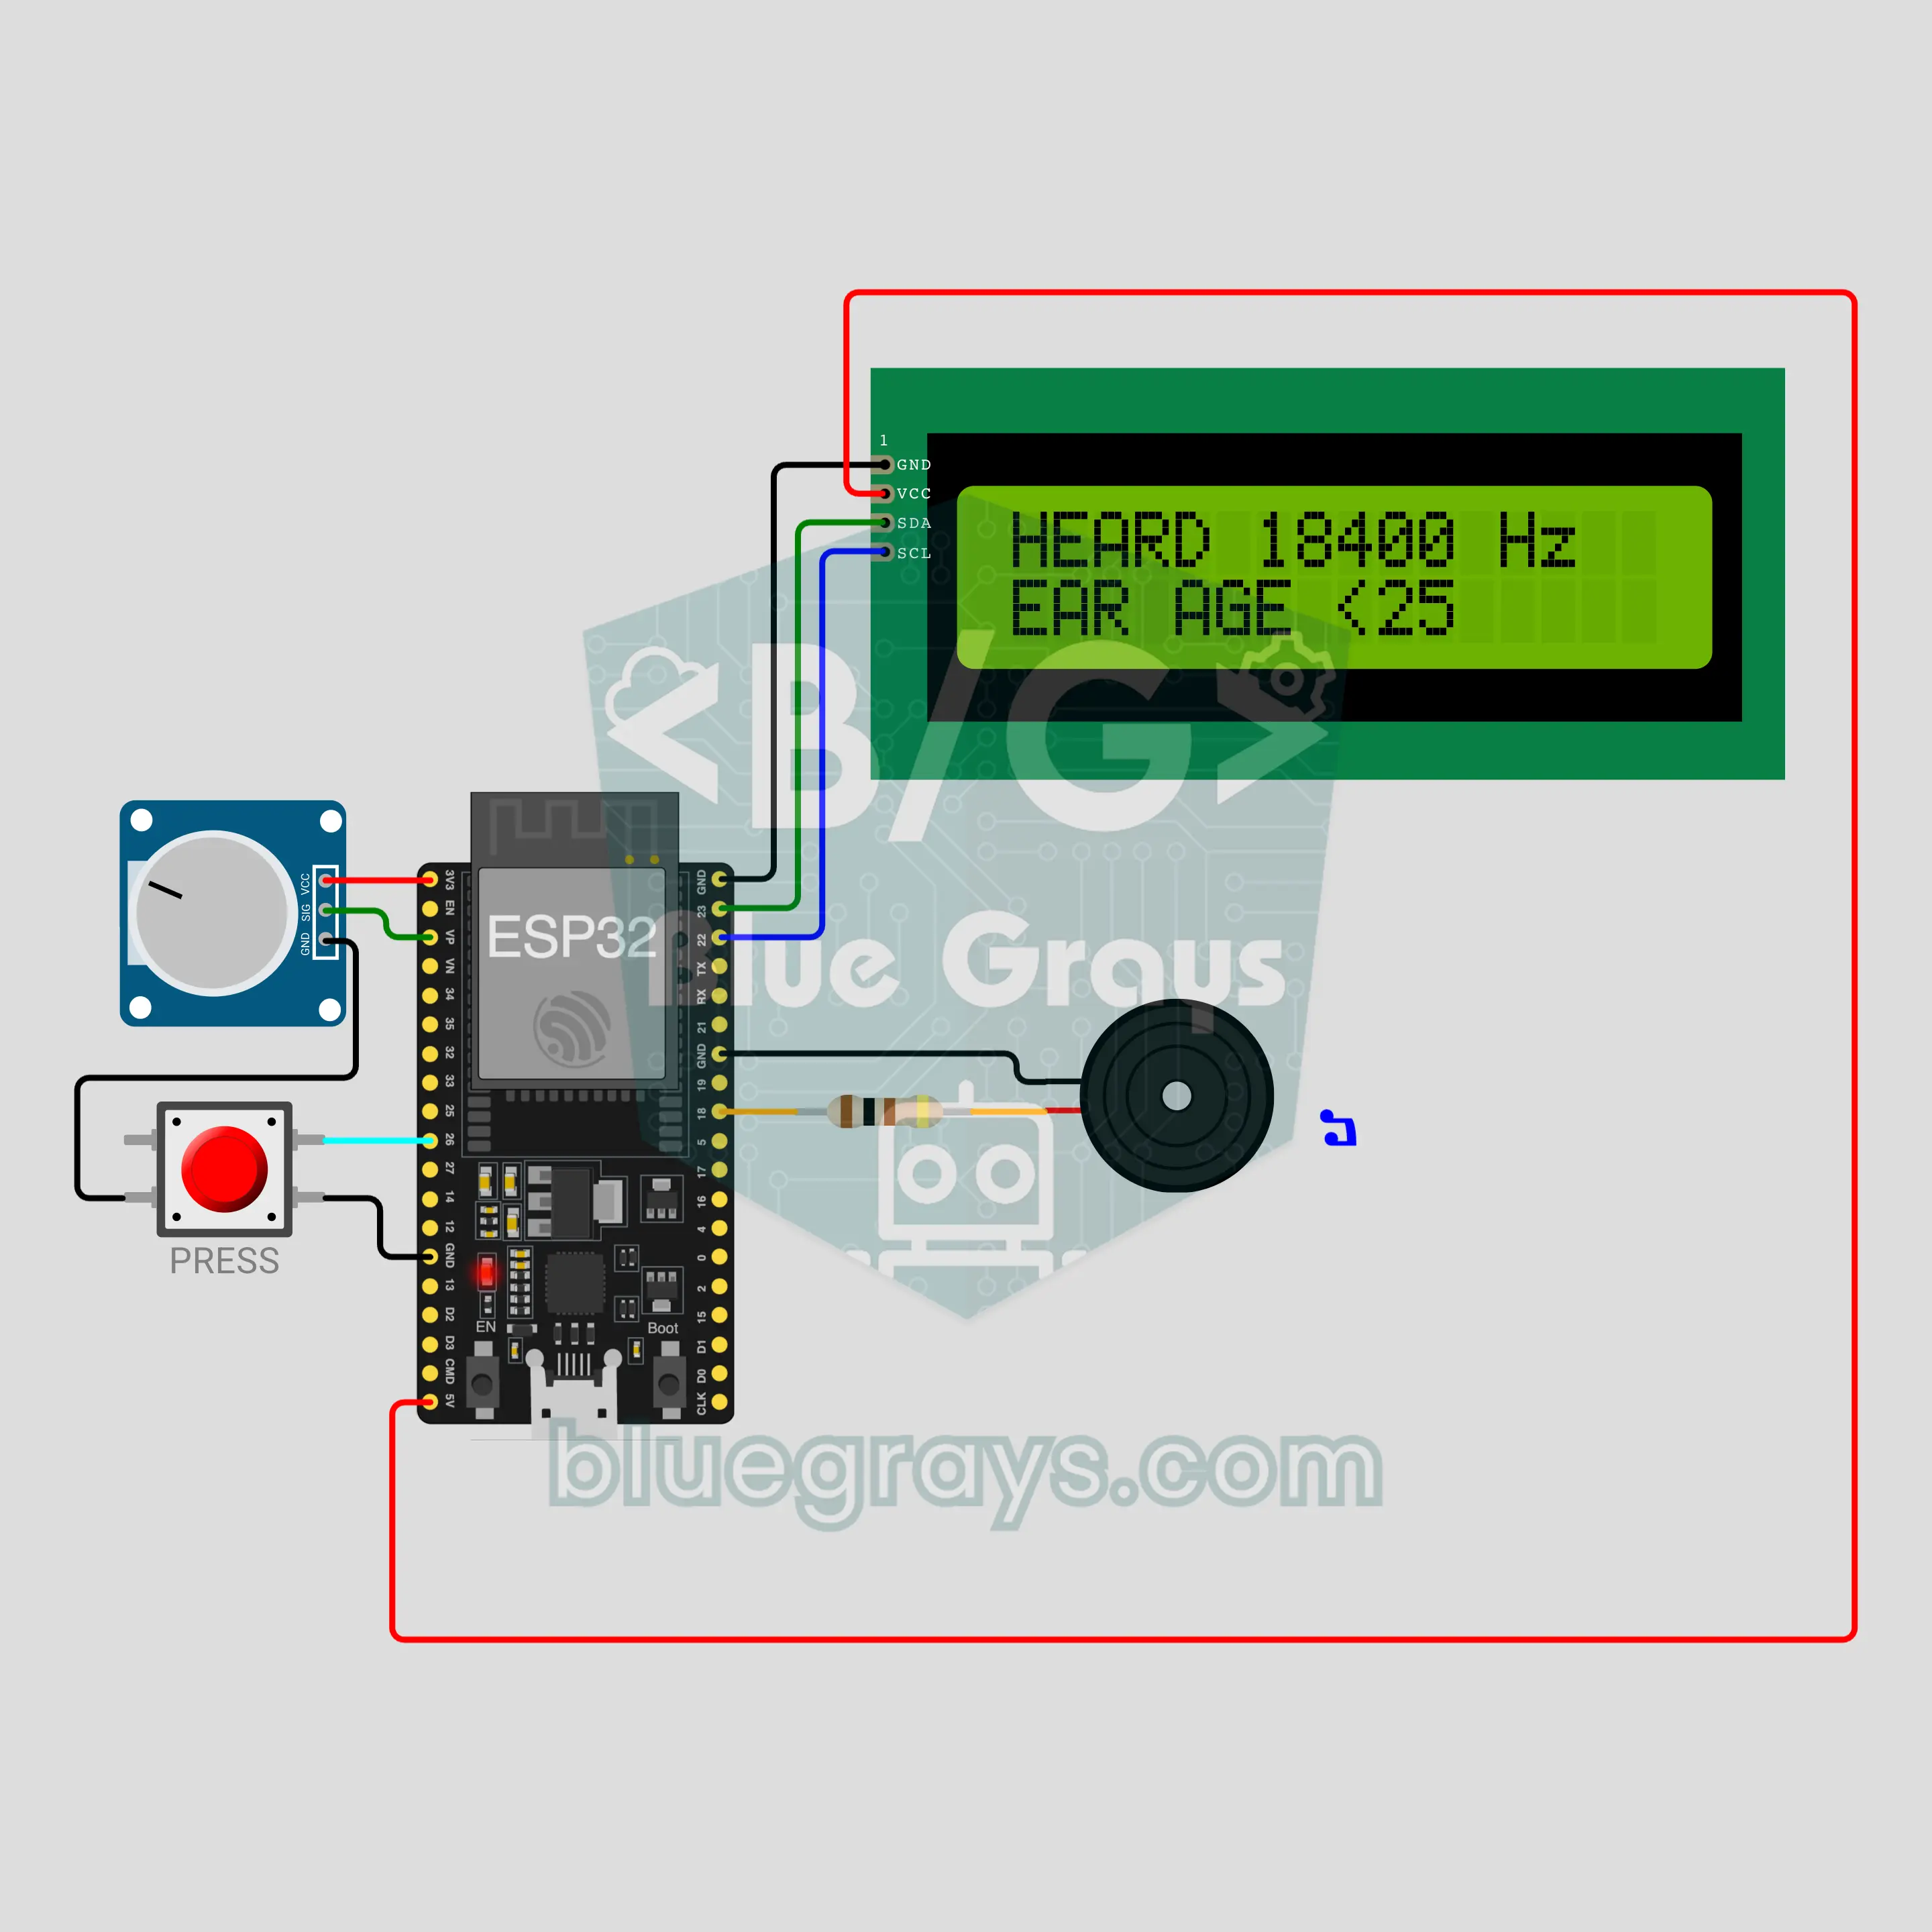
ทดสอบอายุหูด้วย ESP32: ได้ยินเสียงนี้ไหม (ลำโพง + โพเทนชิโอมิเตอร์ + I2C LCD + ปุ่มกด)
ยกแบบทดสอบ "ได้ยินเสียงนี้ไหม" จากโซเชียลมีเดียมาไว้บนโต๊ะ ลำโพงเล่นเสียงบี๊บที่ค่อยๆ สูงขึ้นจาก 8 kHz ถึง 20 kHz ให้กดปุ่มทันทีที่ไม่ได้ยิน จอ I2C LCD แสดงความถี่สุดท้ายที่ได้ยินและอายุหูโดยประมาณ ปรับระดับเสียงด้วยโพเทนชิโอมิเตอร์ ใช้เล่นเพื่อความสนุก ไม่ใช่การทดสอบการได้ยินทางการแพทย์ เริ่มด้วยเสียงเบาๆ
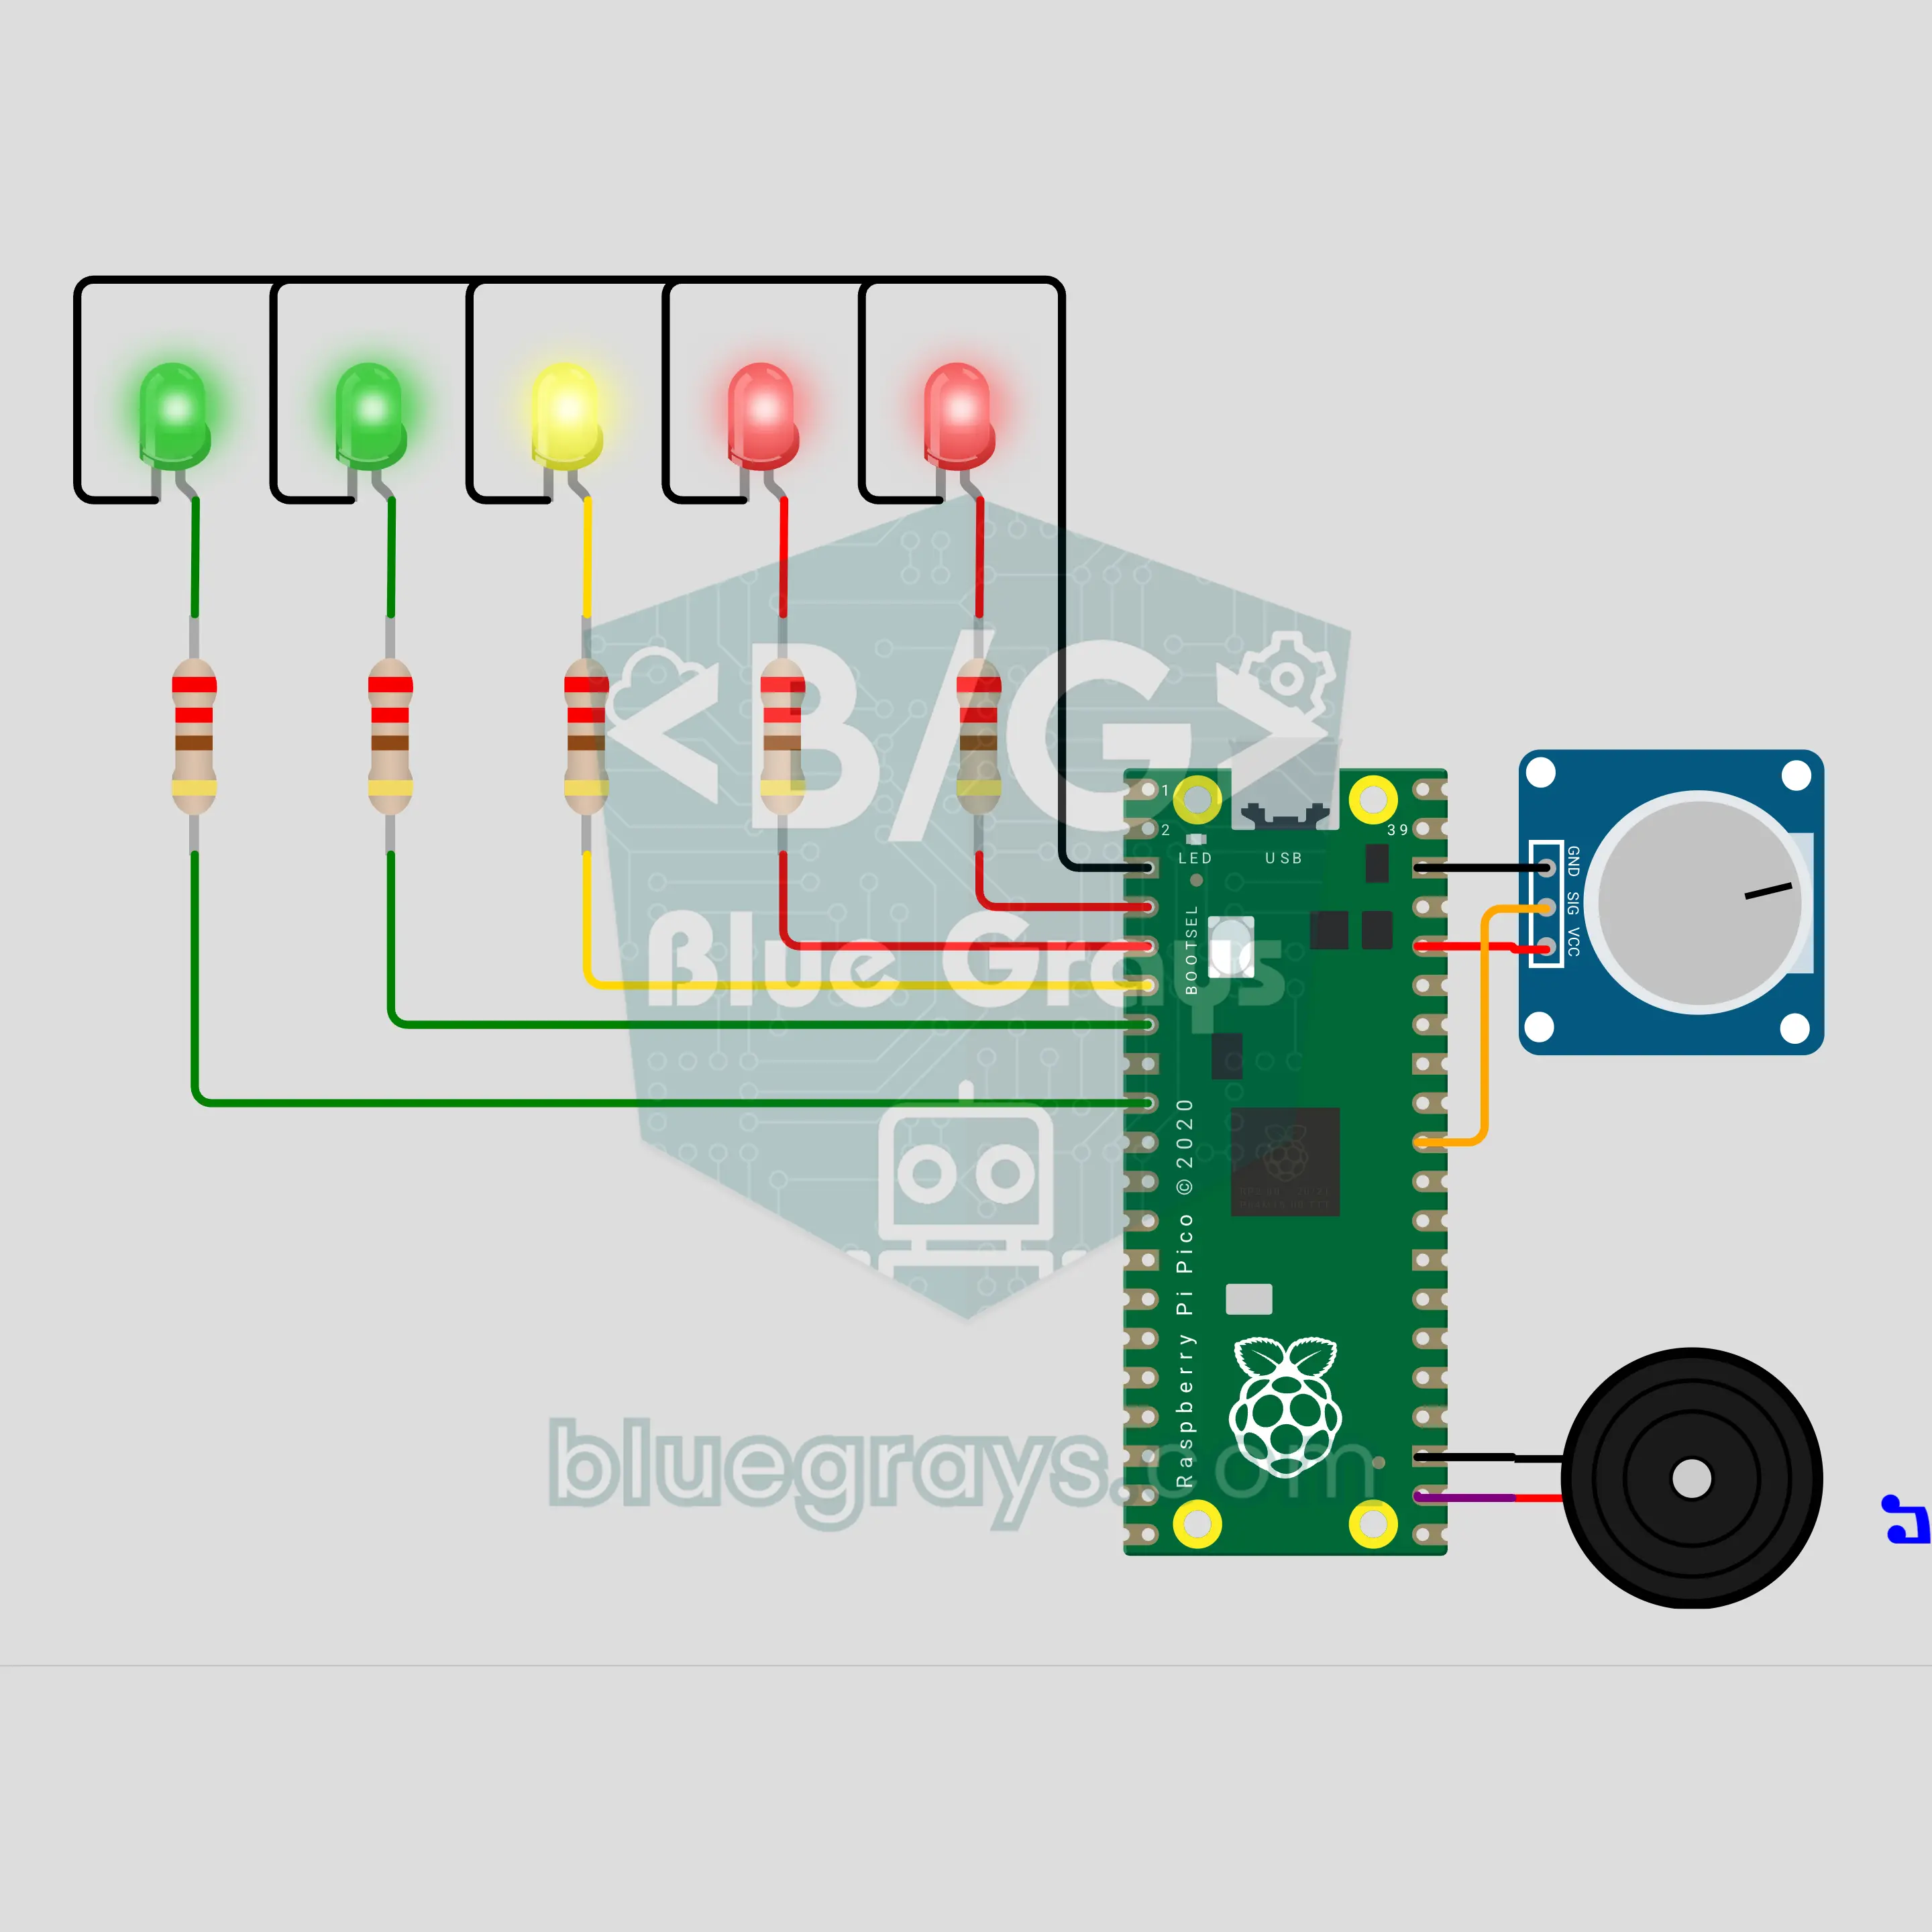
เครื่องวัดความตื่นเต้นด้วย Raspberry Pi Pico W: เกมปาร์ตี้ที่เล่นด้วยนิ้ว (วงจรแบ่งแรงดัน + LED 5 ดวง + บัซเซอร์)
เกมปาร์ตี้แนวเครื่องจับเท็จสำหรับเล่นกับเพื่อน วางนิ้ว 2 นิ้วบนขั้วสัมผัส 2 จุด แล้ว Raspberry Pi Pico W จะวัดค่าอ้างอิงขณะคุณสงบก่อน เมื่อคำถามยากขึ้น ความต้านทานผิวหนังลดลงและแรงดันขาออกของวงจรแบ่งแรงดันสูงขึ้น แถบ LED 5 ดวงจึงติดเพิ่ม เสียงบัซเซอร์สูงขึ้น และไซเรนดังเมื่อค่าพุ่งฉับพลัน ค่าที่วัดเป็นค่าจริง แต่ใช้เล่นสนุกเท่านั้น ไม่ใช่เครื่องจับเท็จจริง
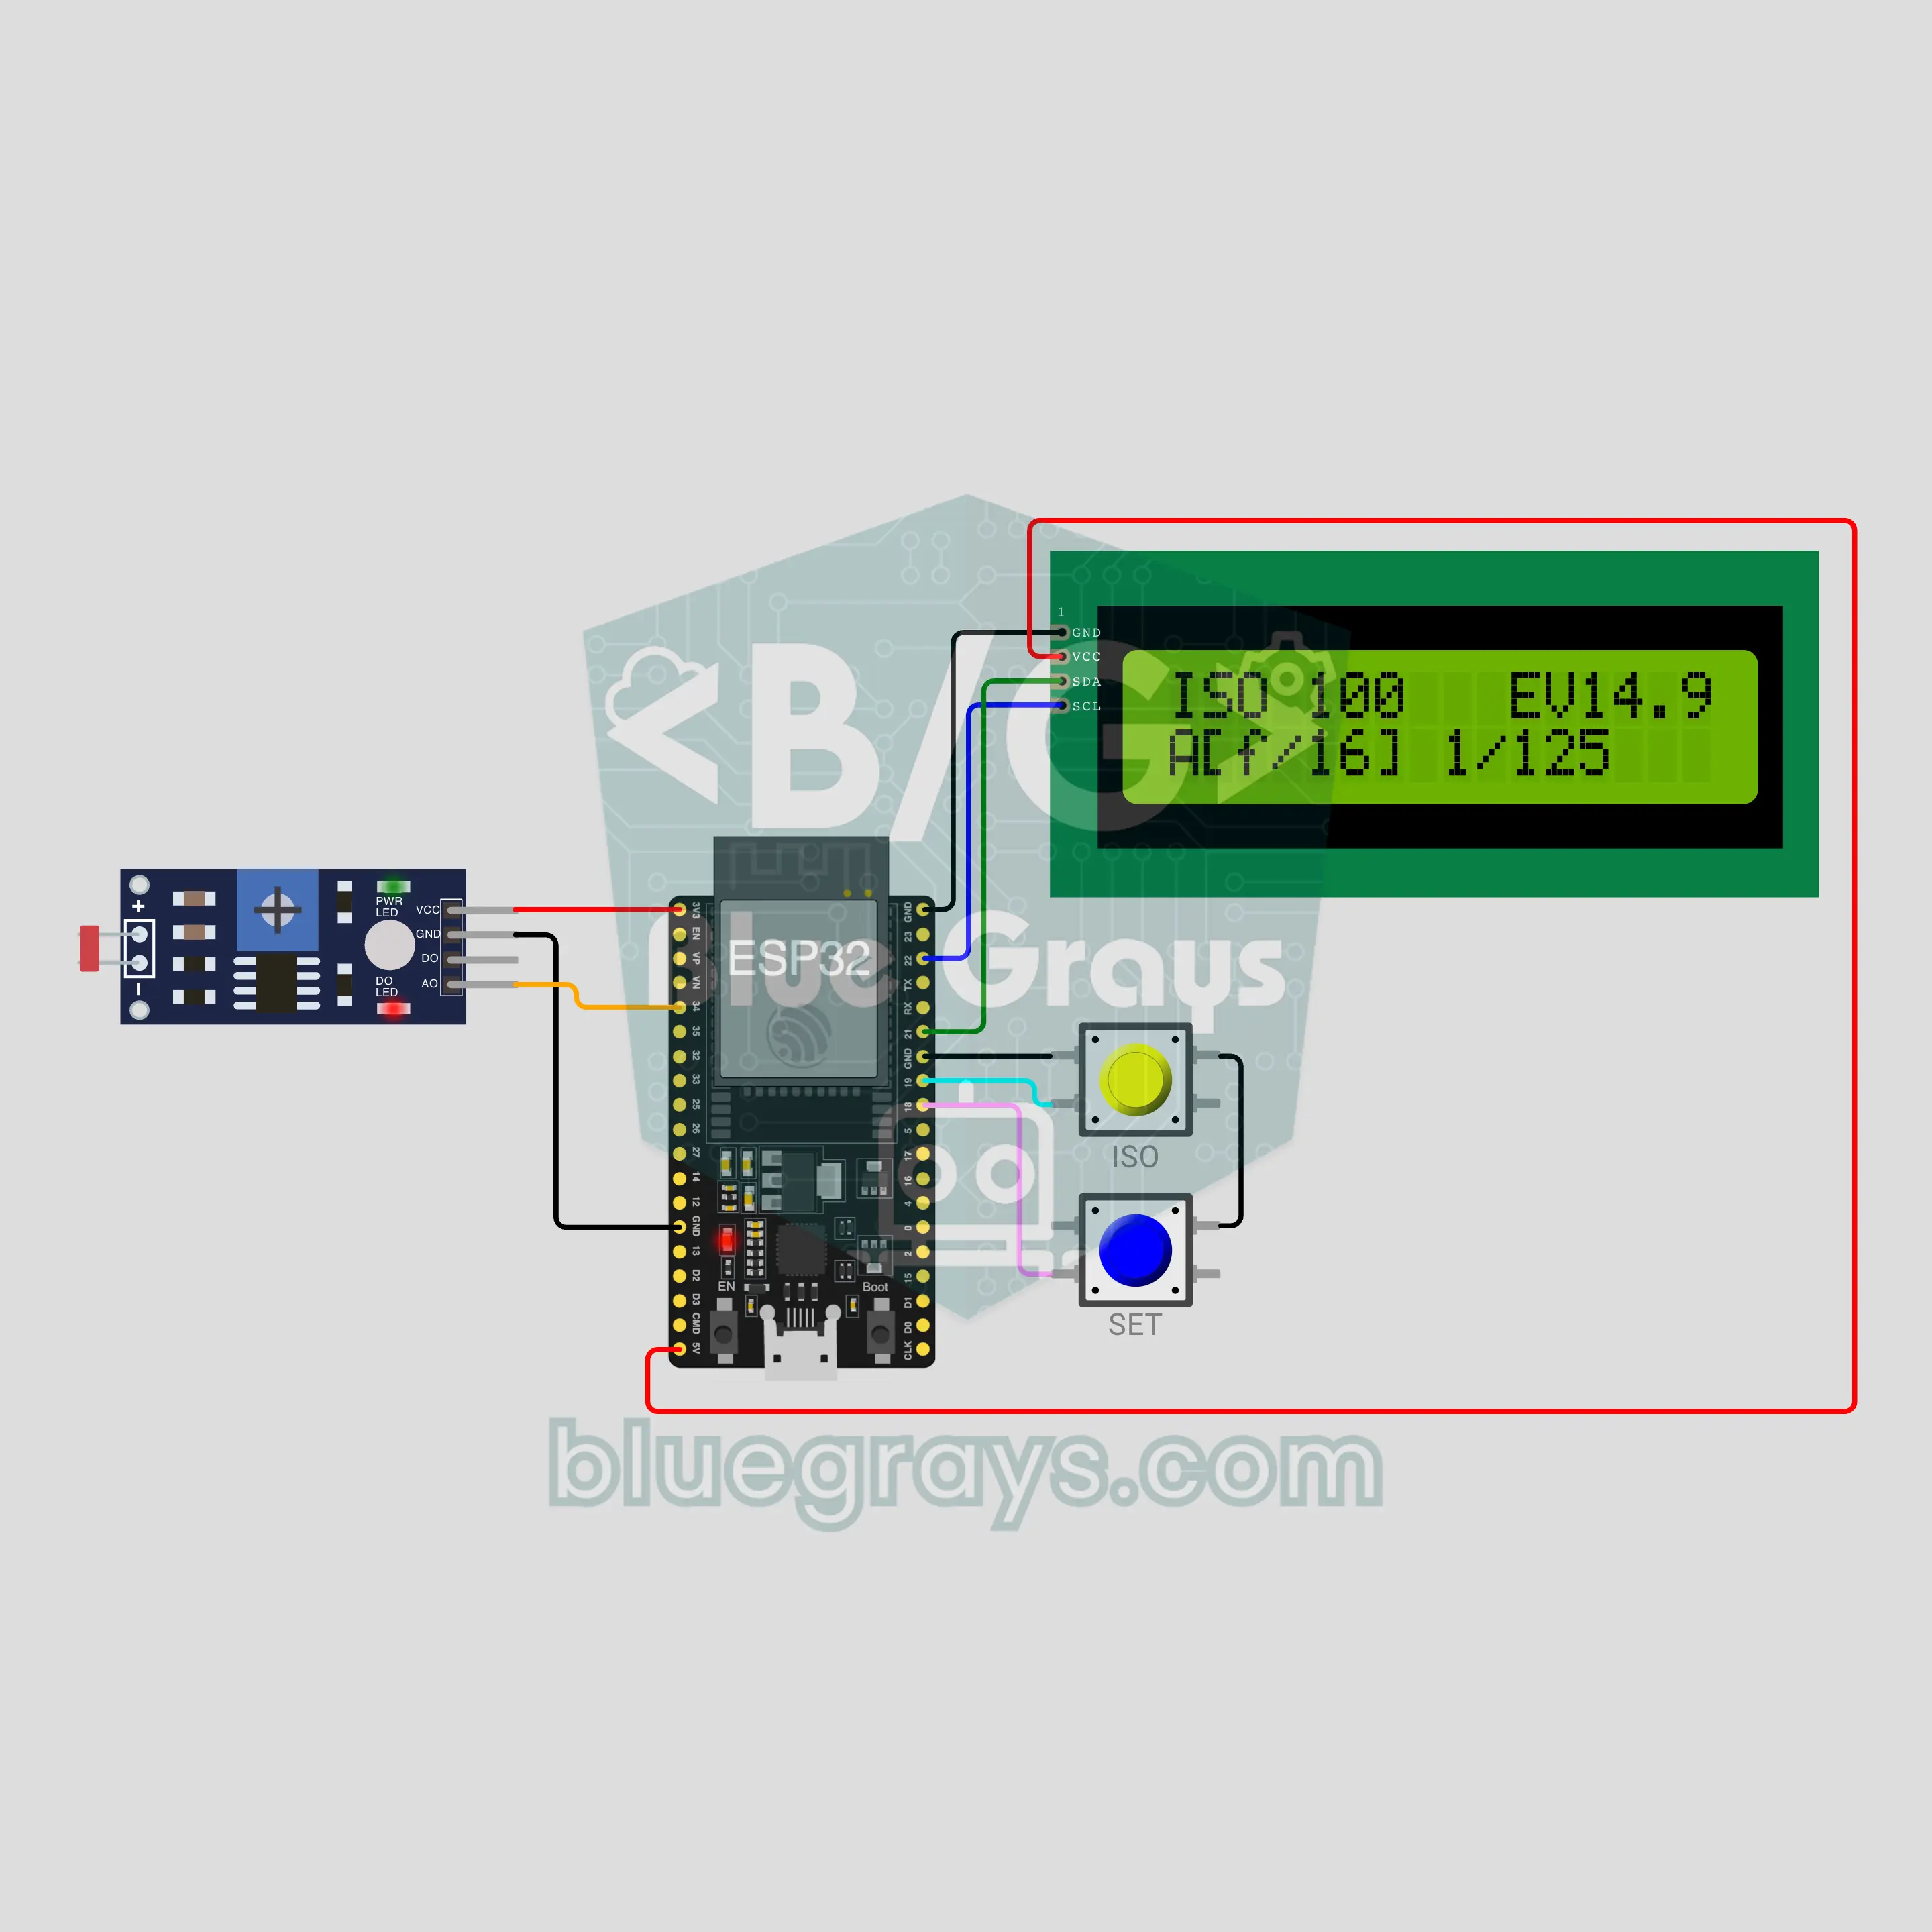
เครื่องวัดแสง ESP32 สำหรับช่างภาพฟิล์ม (LDR + I2C LCD + ปุ่มกด 2 ปุ่ม)
แก้ปัญหาเครื่องวัดแสงในกล้องฟิล์มเสียด้วยวงจรอิเล็กทรอนิกส์ LDR วัดแสงรอบตัว แล้ว ESP32 แปลงเป็นค่า EV (EV100 = log2(lux / 2.5)) และปรับตาม ISO ของฟิล์ม จอ I2C LCD แนะนำความเร็วชัตเตอร์ในโหมดกำหนดรูรับแสง หรือแนะนำรูรับแสงในโหมดกำหนดความเร็วชัตเตอร์ ใช้ปุ่ม 2 ปุ่มเปลี่ยน ISO ค่าที่ล็อกไว้ และโหมด เมื่ออยู่กลางแดด ค่าที่ได้จะตรงกับกฎ Sunny 16
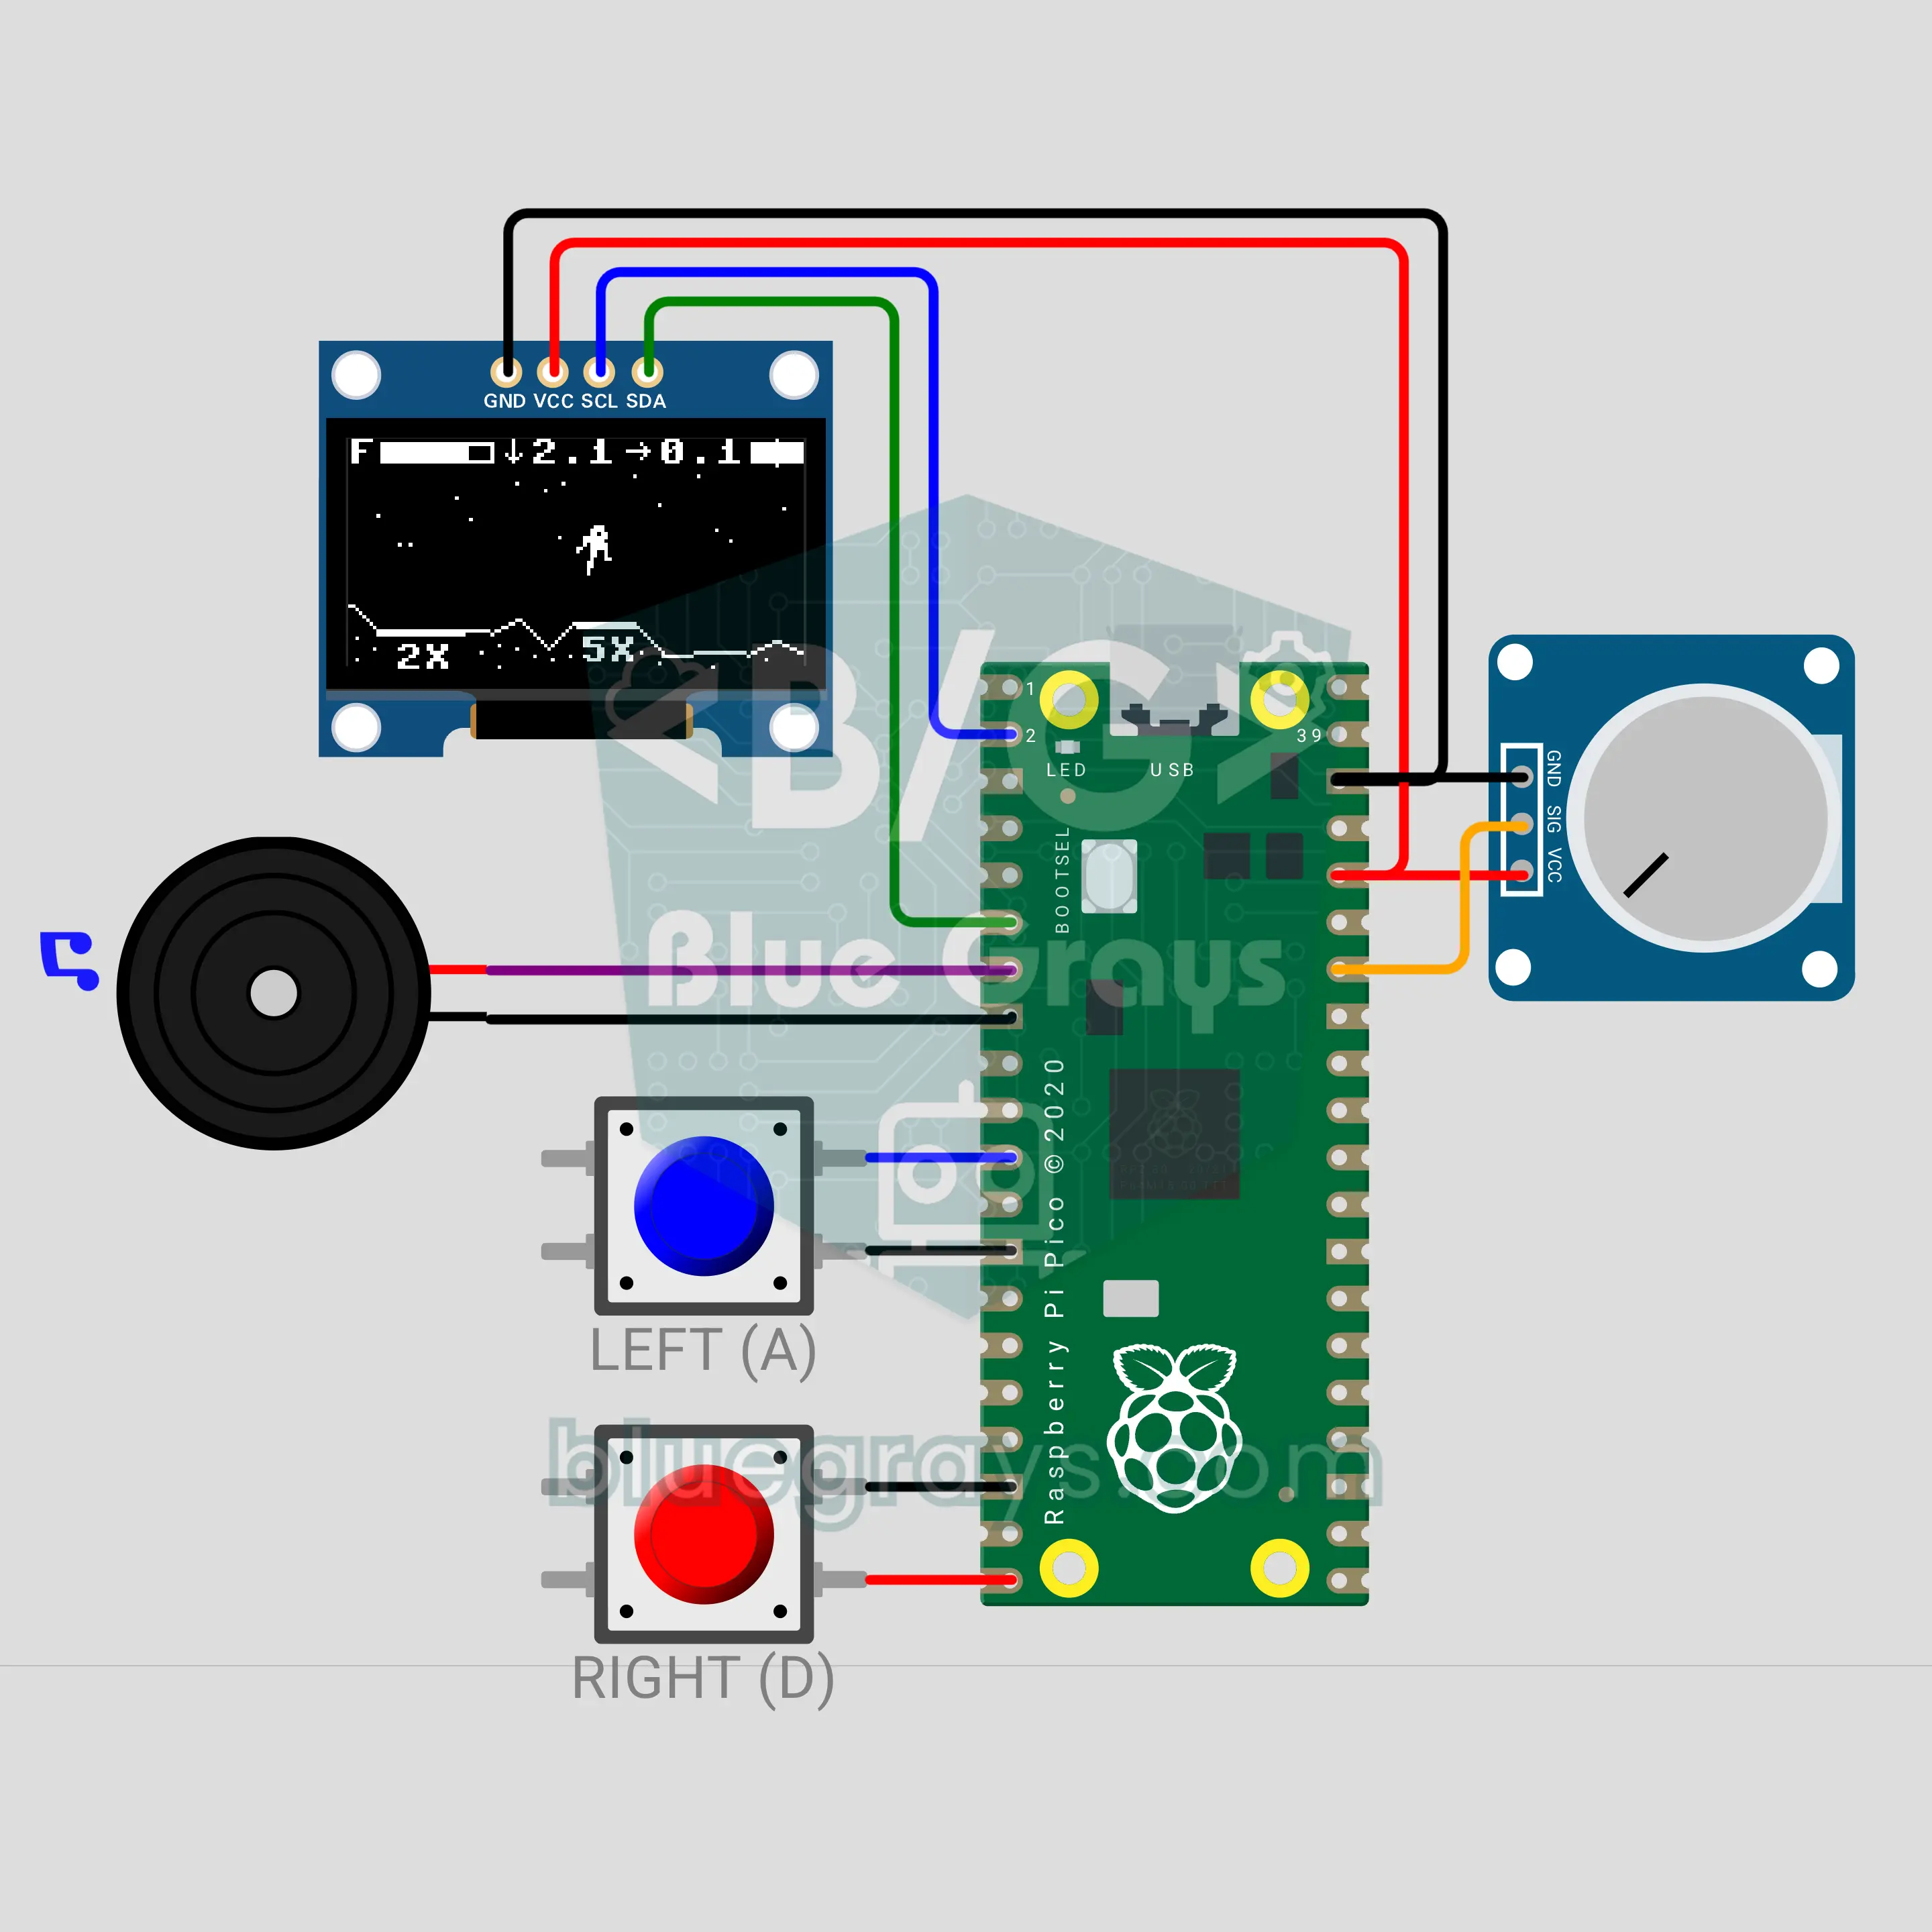
ลงจอดบนดวงจันทร์ด้วย Raspberry Pi Pico W: ลงให้ทันก่อนเชื้อเพลิงหมด (OLED + โพเทนชิโอมิเตอร์ + ปุ่มกด 2 ปุ่ม + บัซเซอร์)
เกมลงจอดบนดวงจันทร์สไตล์เกมอาร์เคดคลาสสิกปี 1979 บน Raspberry Pi Pico W ใช้โพเทนชิโอมิเตอร์เร่งเครื่องยนต์และปุ่ม 2 ปุ่มหมุนยาน แรงโน้มถ่วงดึงยานลงตลอดเวลา จอ OLED ขนาด 0.96 นิ้วแสดงเชื้อเพลิงและความเร็วแนวดิ่งกับแนวนอน ลงจอดบนแท่นให้ยานตั้งตรงด้วยความเร็วต่ำกว่า 2 m/s เพื่อเก็บคะแนน เชื้อเพลิงมีถังเดียว หมดแล้วจบเกม ได้ทั้งเล่นเกมและเรียนฟิสิกส์ เมื่อเร่งเครื่องครึ่งหนึ่งพอดี ยานจะลอยค้างอยู่กับที่
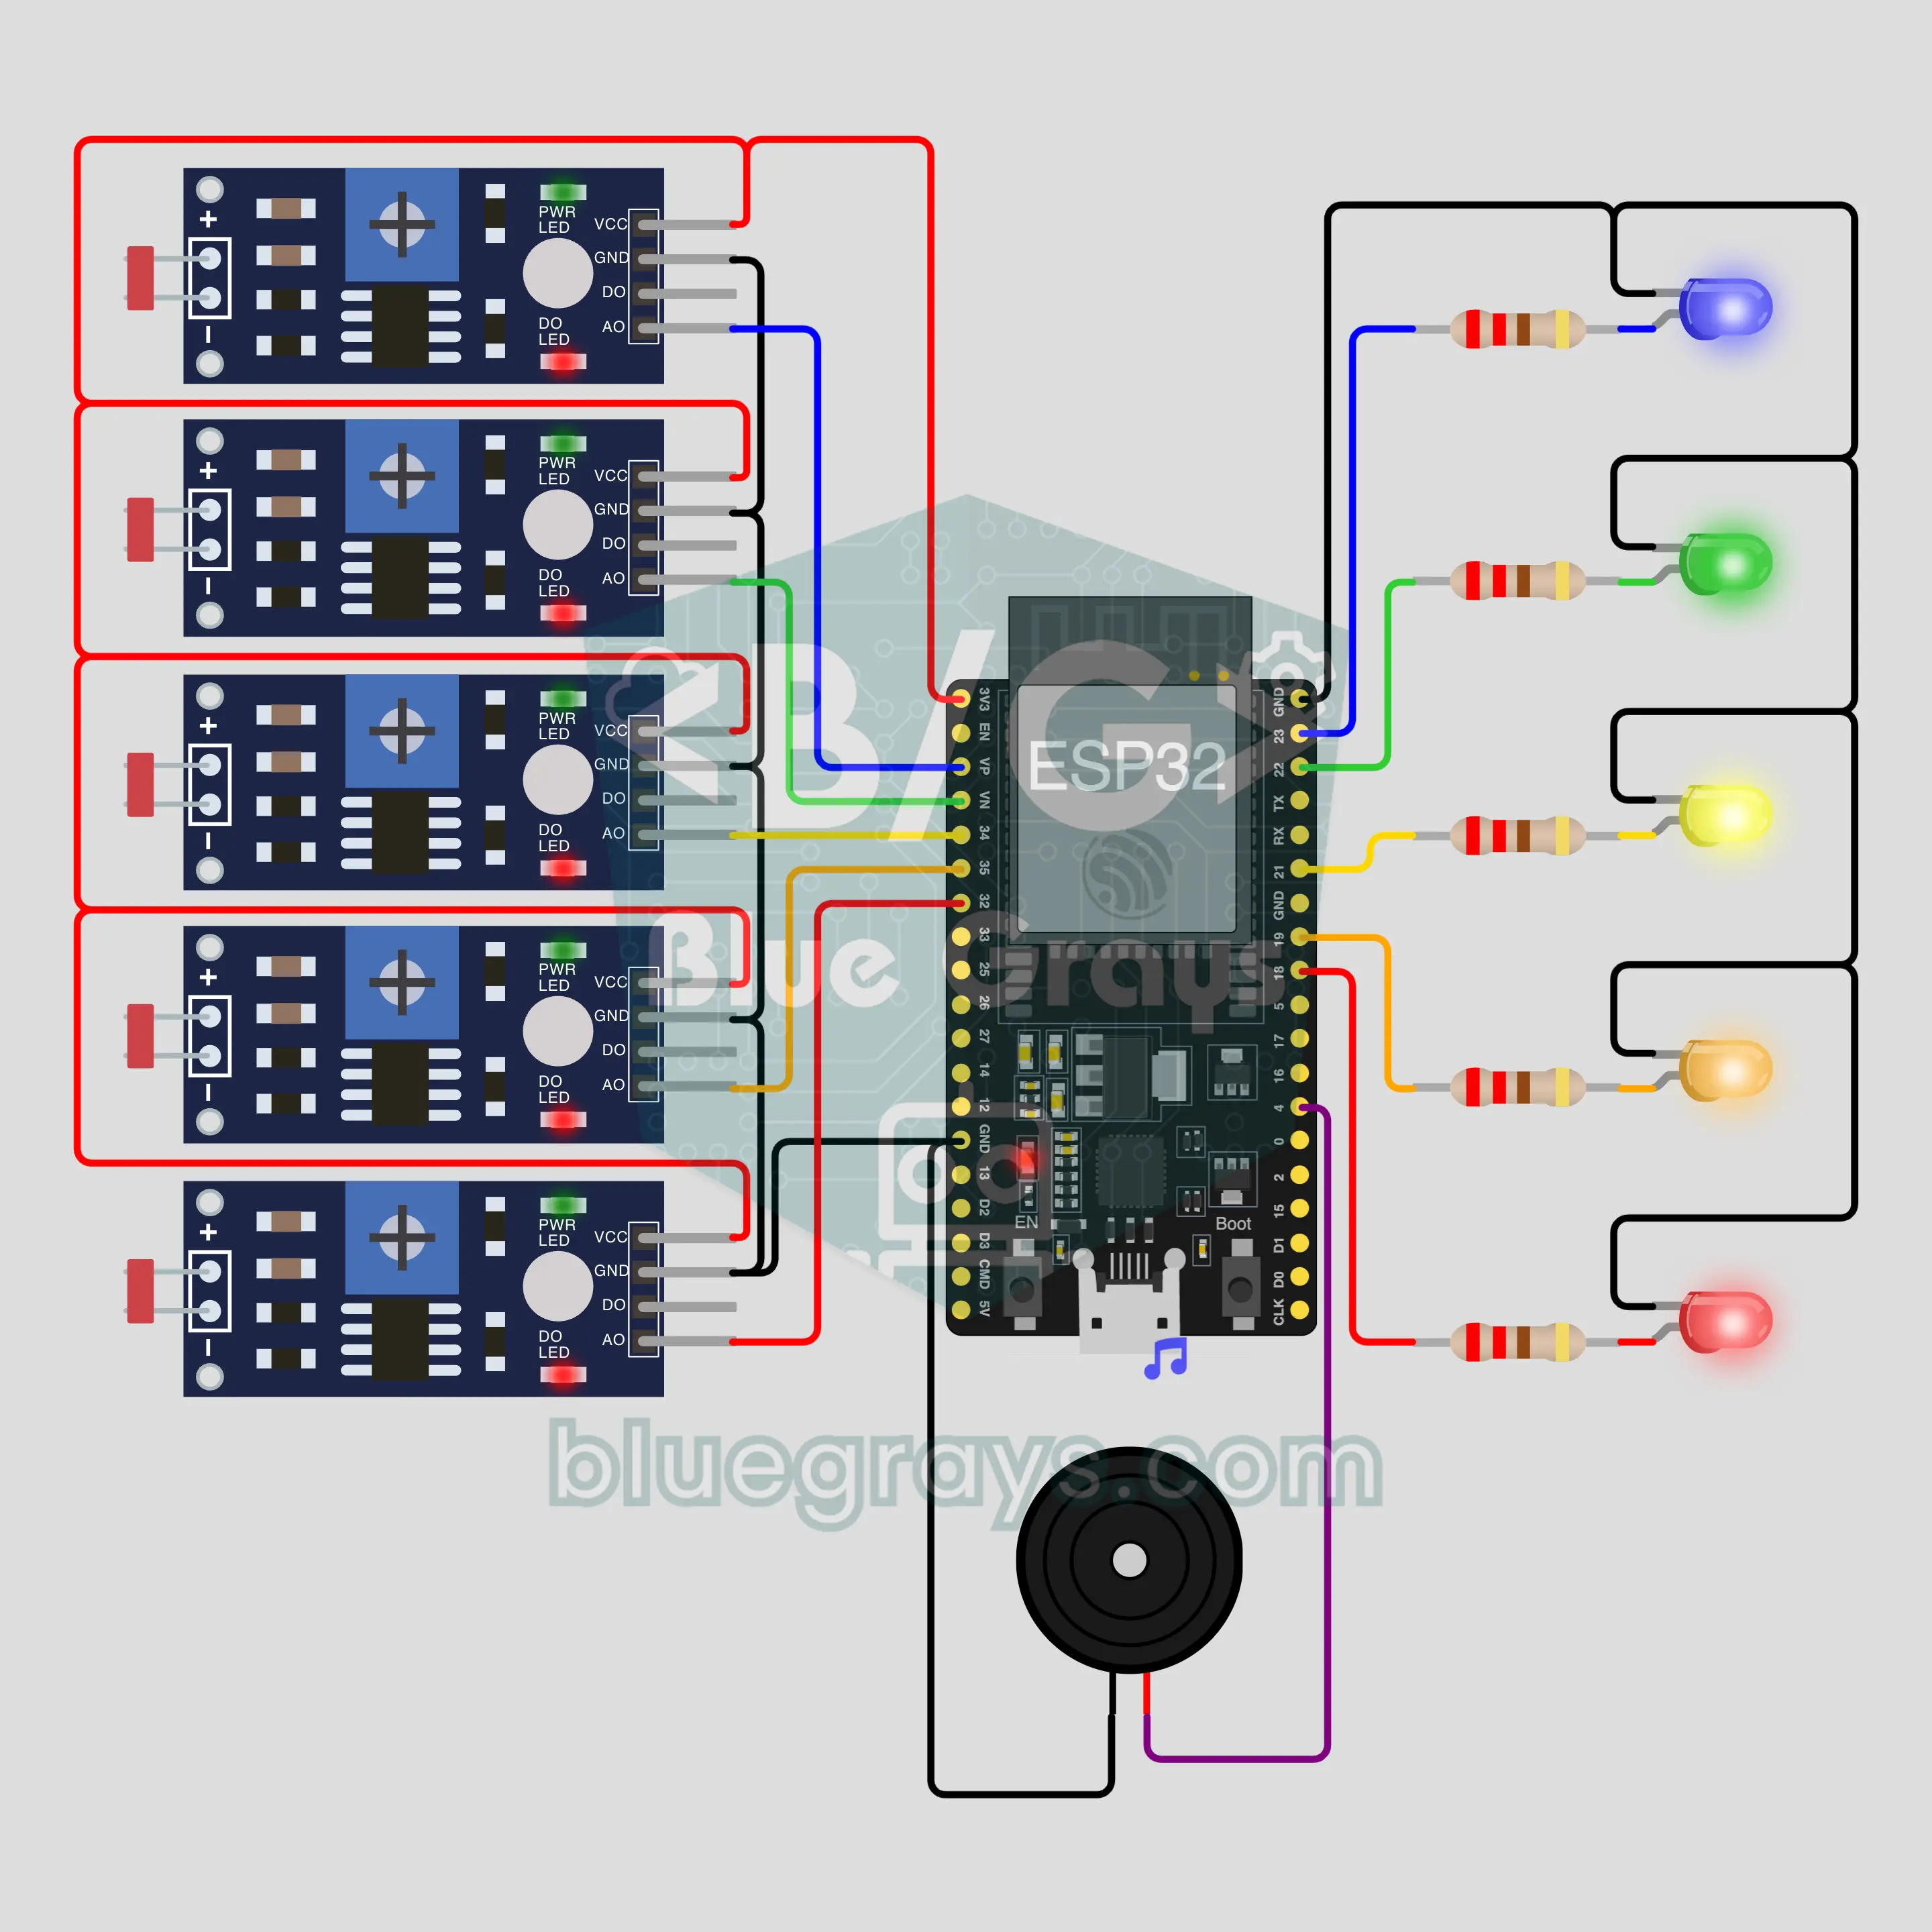
บันไดเปียโนด้วย ESP32: ทุกขั้นมีเสียงโน้ต (LDR 5 ตัว + LED 5 ดวง + บัซเซอร์)
ยกการทดลองบันไดเปียโนชื่อดังมาไว้บนโต๊ะ: ด่านตรวจจับแสงด้วย LDR ในแต่ละขั้นตรวจจับเงาเท้า แล้ว ESP32 จะเล่นโน้ตของขั้นนั้นผ่านบัซเซอร์พร้อมเปิด LED แต่ละขั้นเป็นโน้ตโด เร มี ฟา ซอล เมื่อเปิดเครื่อง LDR แต่ละตัวจะวัดแสงรอบข้างและตั้งเกณฑ์ตรวจจับเอง เดินขึ้นครบทุกขั้นจะได้ทำนองไล่เสียงขึ้น เดินลงจะได้ทำนองไล่เสียงลง
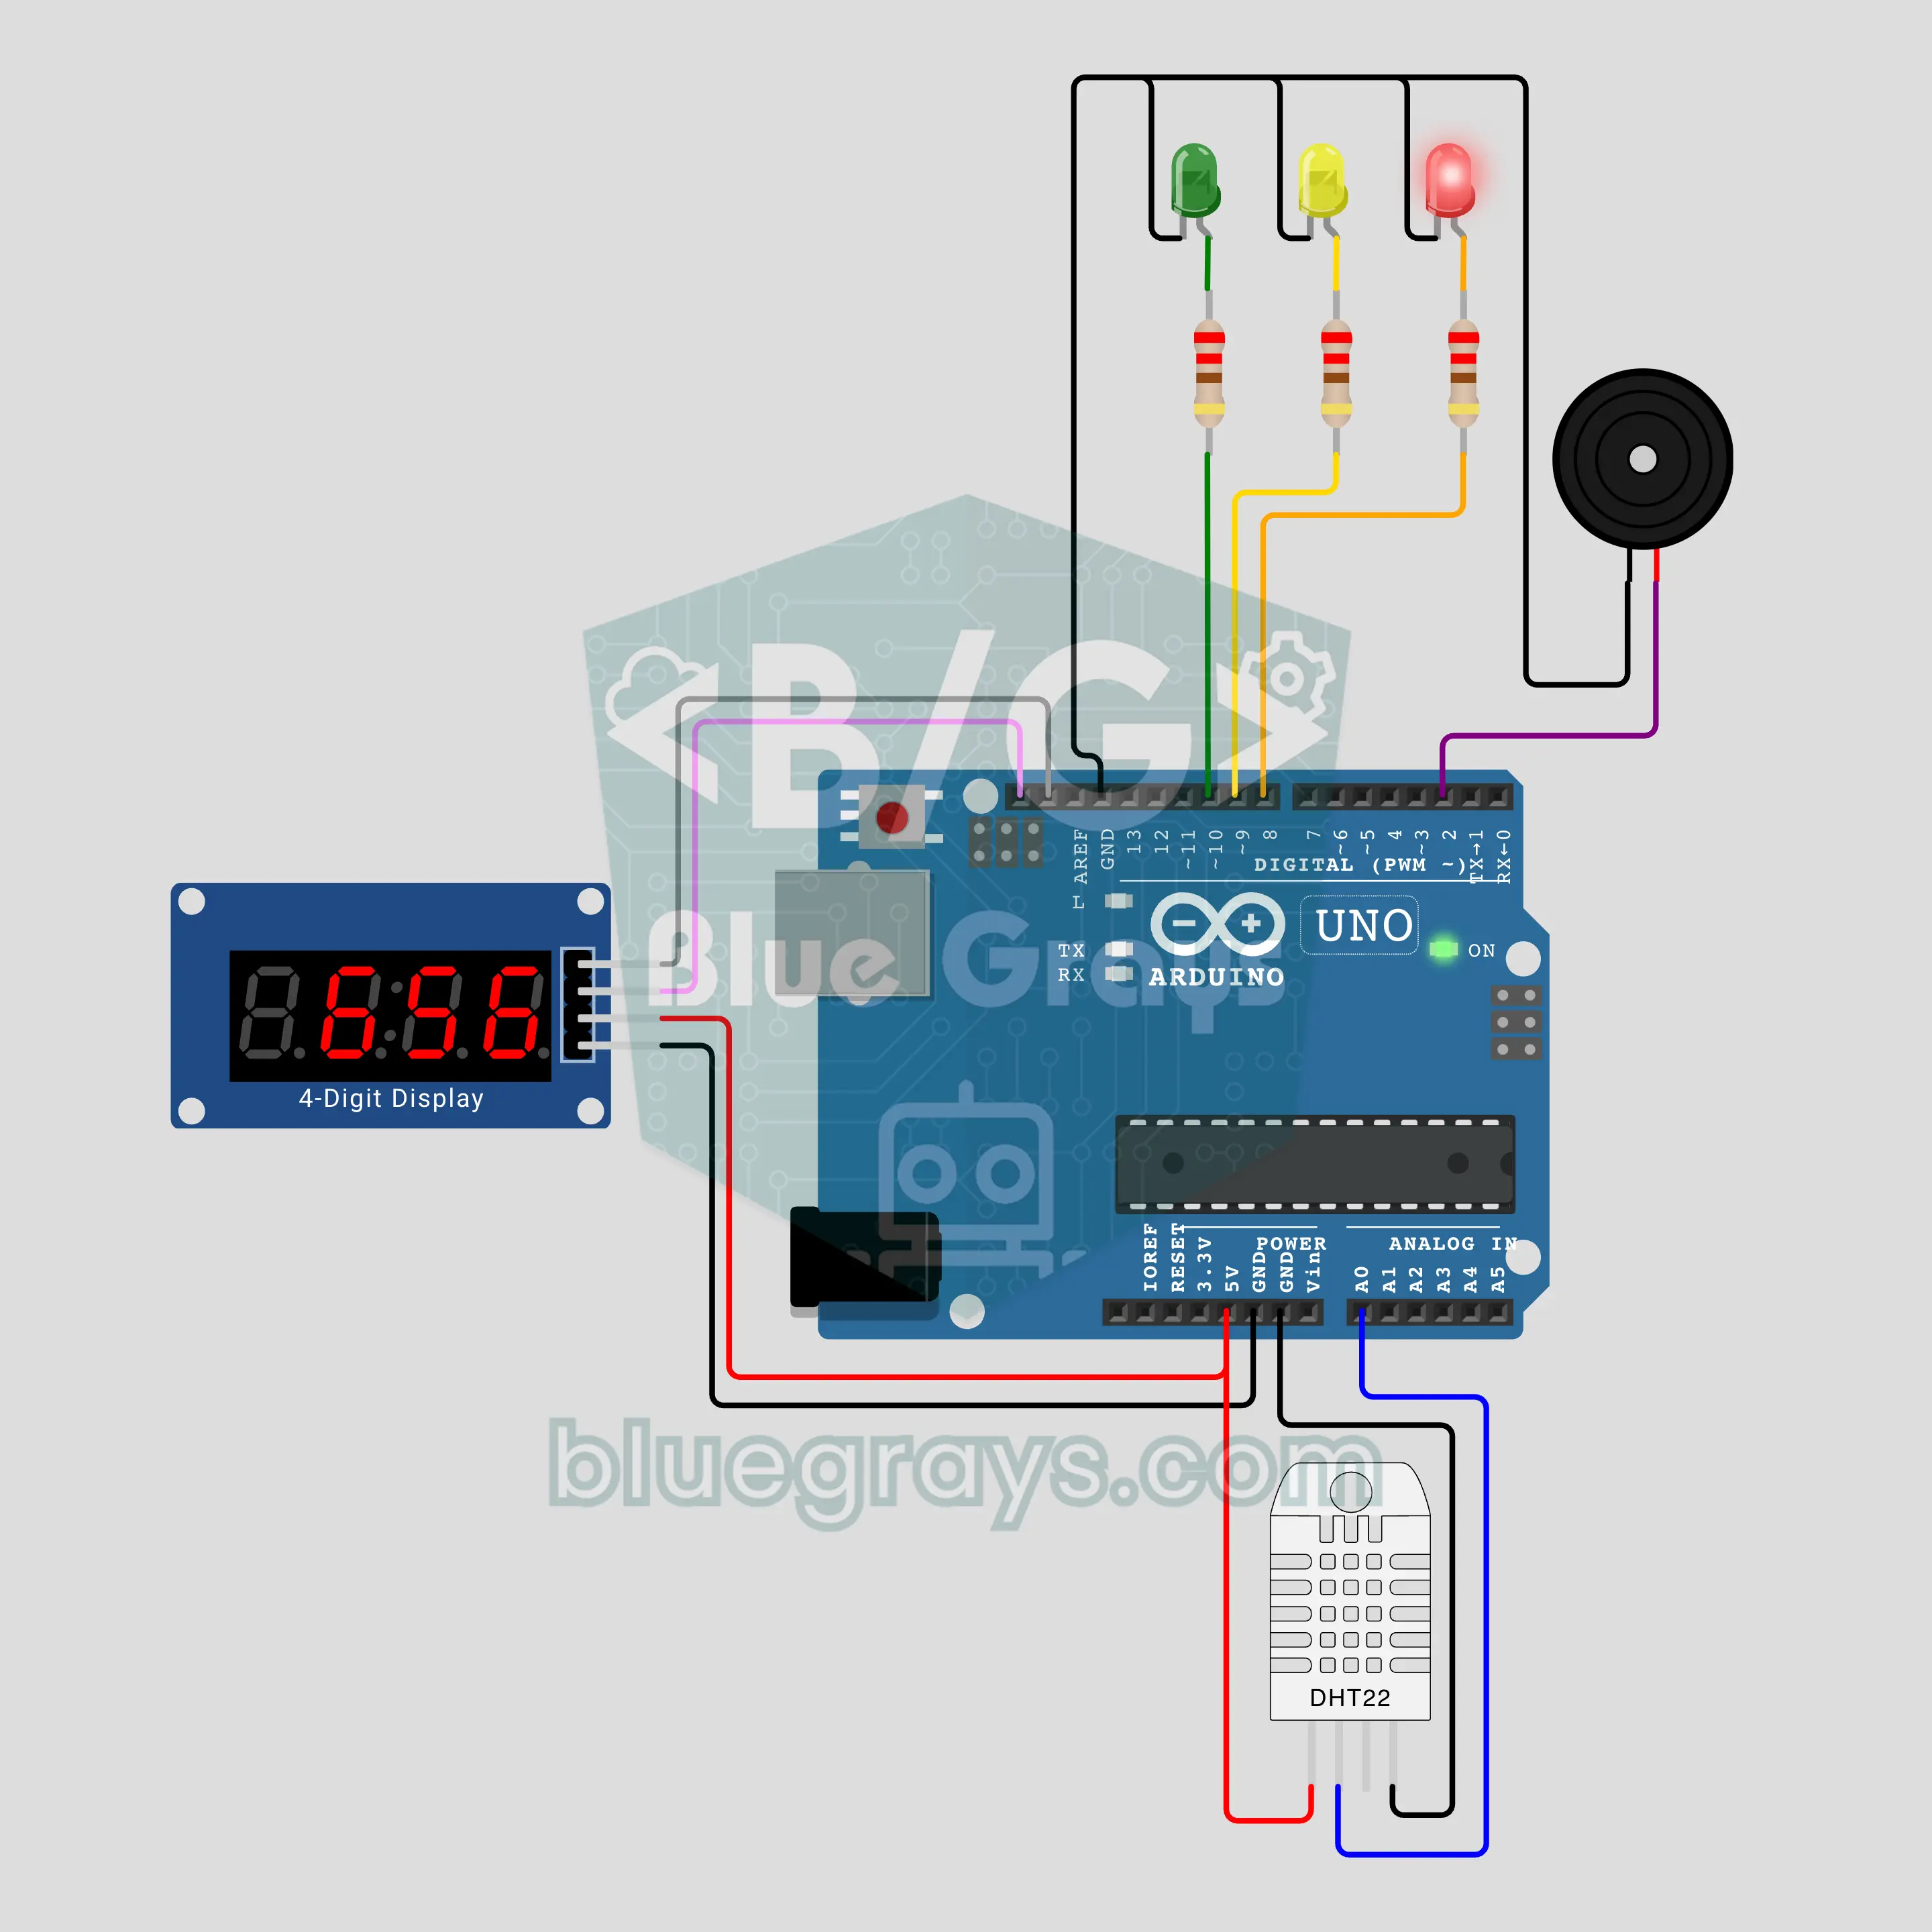
จับเวลาอาบน้ำ 5 นาทีด้วย Arduino เริ่มอัตโนมัติเมื่อความชื้นเพิ่ม (DHT22 + TM1637 + บัซเซอร์)
เลิกเถียงกันว่า "ใครอาบน้ำมา 20 นาทีแล้ว?" เมื่อ DHT22 ตรวจพบความชื้นที่เพิ่มจากไอน้ำ ระบบจะเริ่มจับเวลาเองโดยไม่ต้องกดปุ่ม จอ TM1637 แสดงนาที:วินาที พร้อม LED สีเขียว เหลืองและแดงบอกช่วงเวลา บัซเซอร์ดังเมื่อครบ 5 นาที แล้วเตือนสั้นๆ ทุกนาที เมื่อความชื้นลดลง ระบบจะหยุดจับเวลาและค้างเวลาสุดท้ายไว้บนจอ
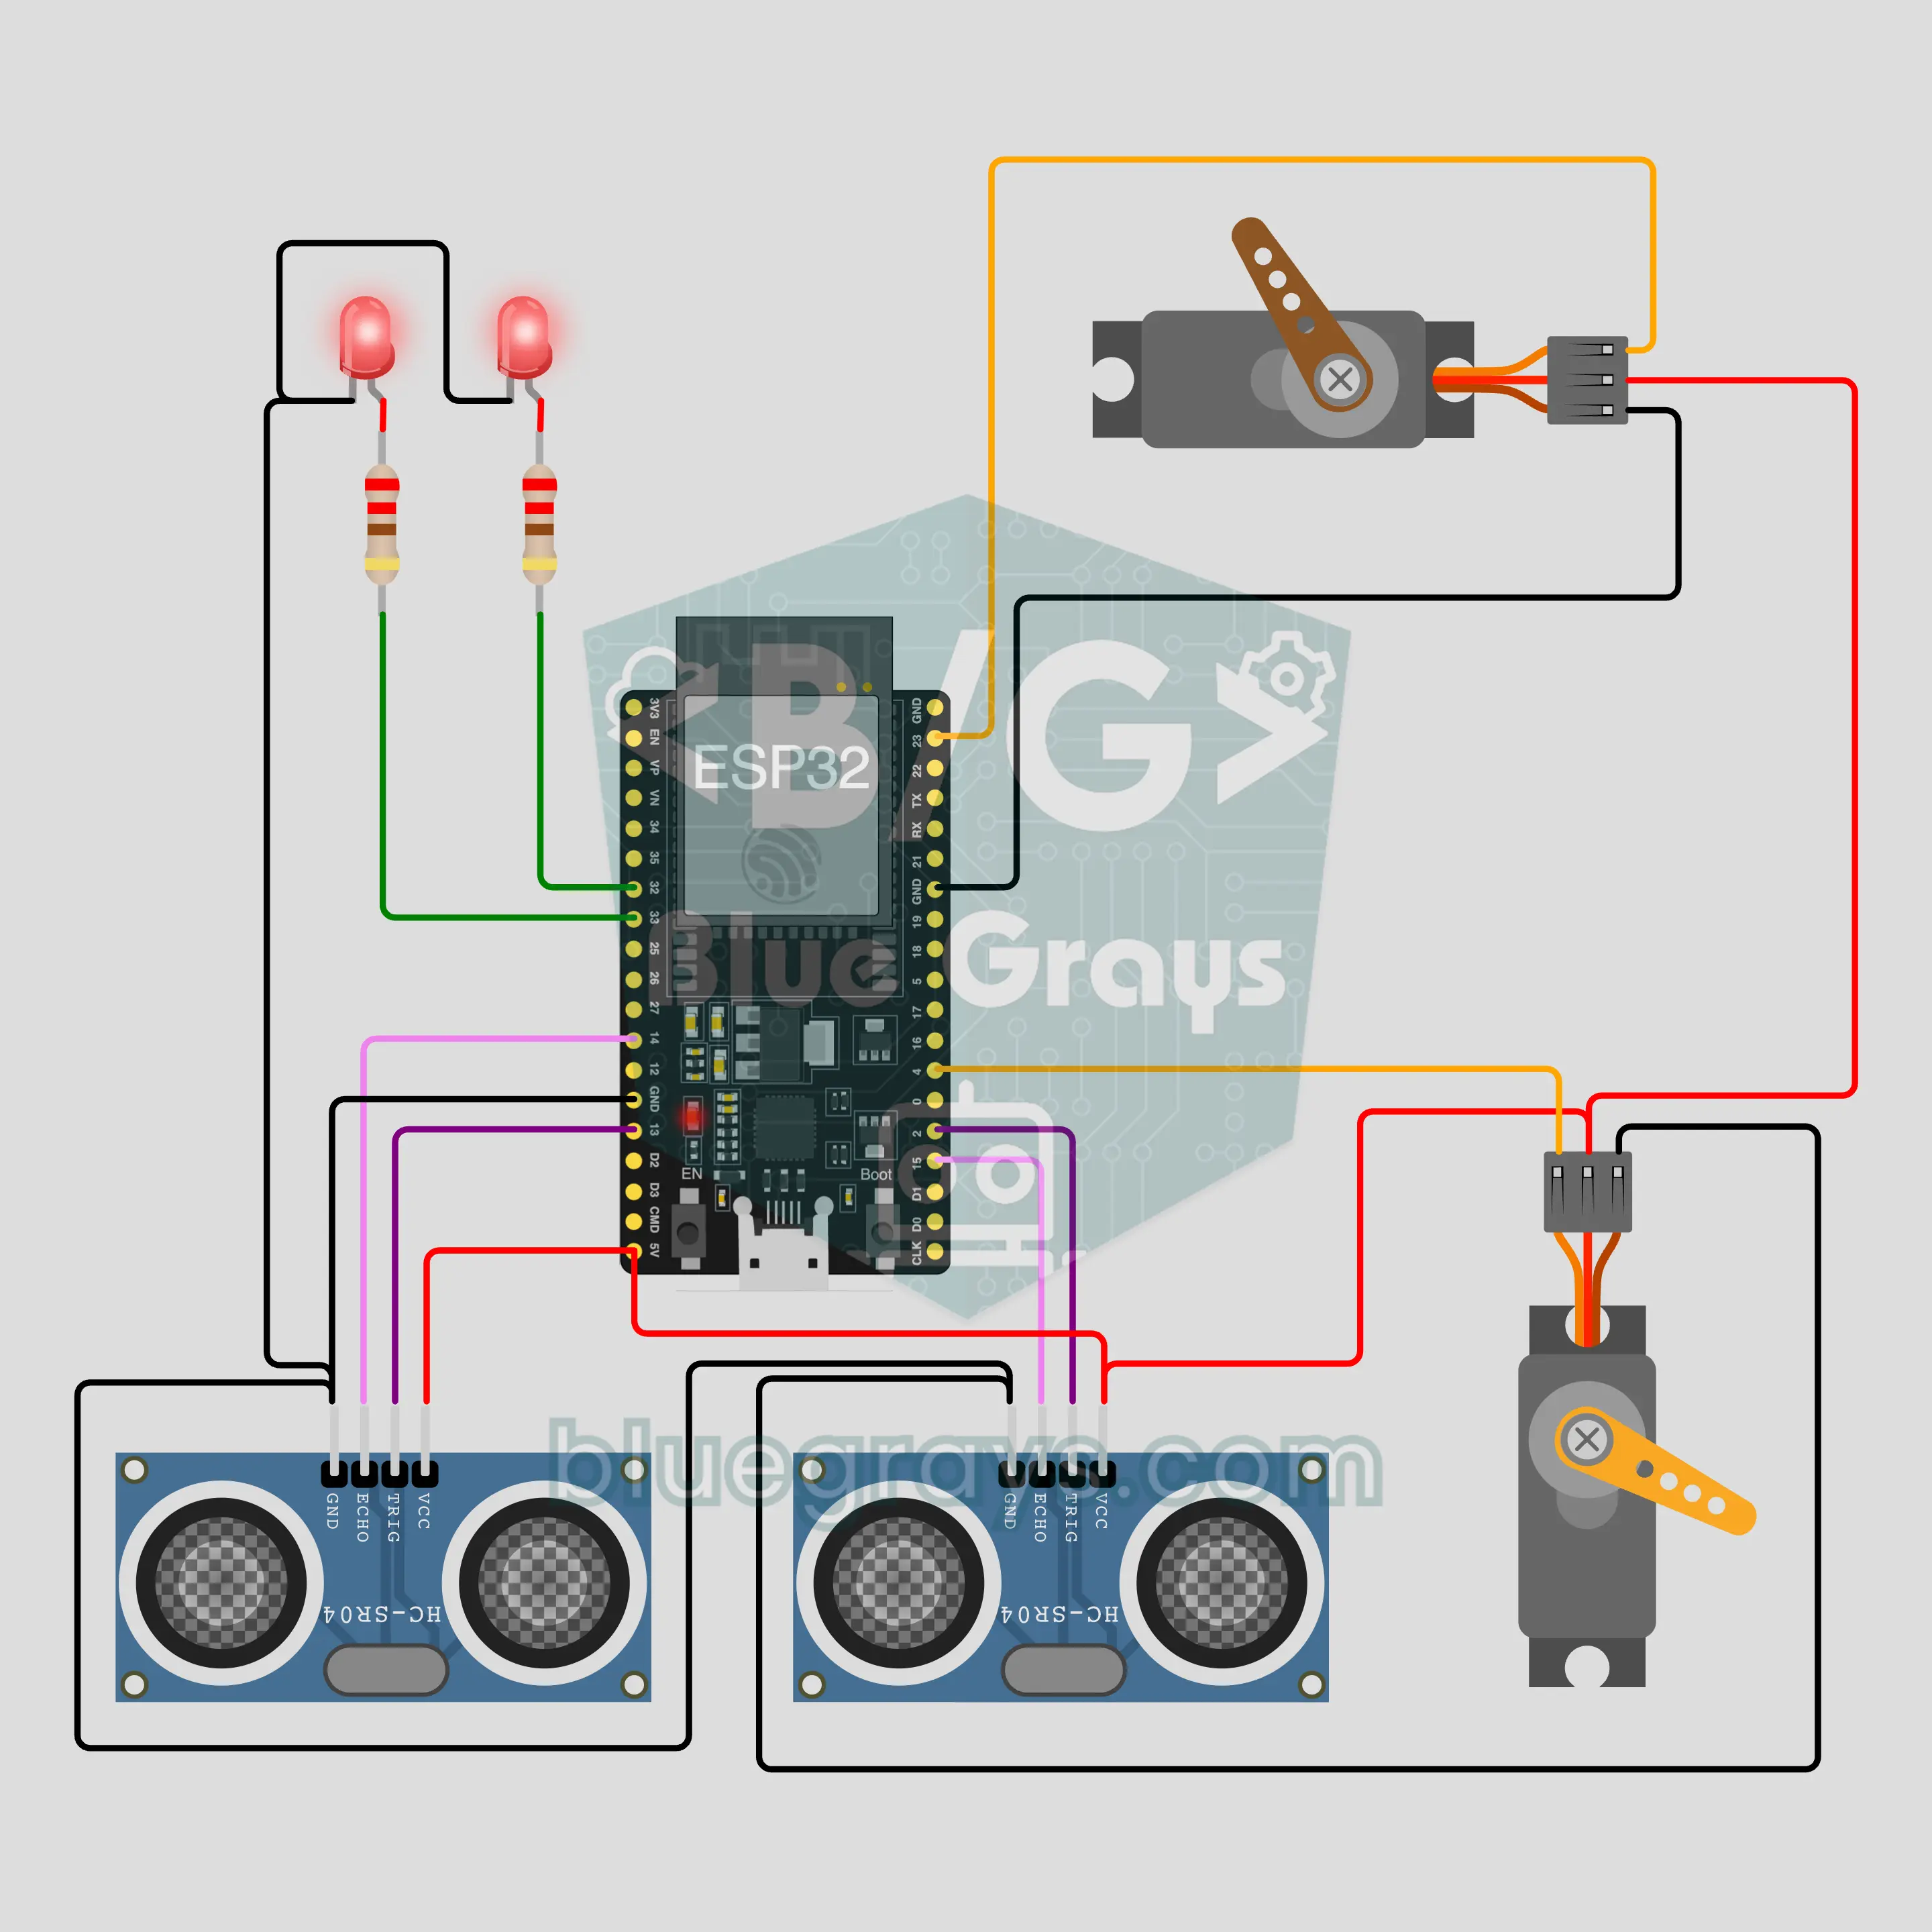
หัวหุ่นยนต์ ESP32 หันตามคุณและหรี่ตาได้ (HC-SR04 2 ตัว + เซอร์โว 2 ตัว)
หัวหุ่นยนต์ชวนขนลุกแต่ก็ตลก หันตามคุณไม่ว่าจะเดินไปทางไหนในห้อง HC-SR04 2 ตัวสลับกันวัดระยะ เซอร์โวจะหันหัวไปทางเซ็นเซอร์ที่เห็นคุณอยู่ใกล้กว่า ถ้าเข้าใกล้เกินไป เซอร์โวเปลือกตาจะทำให้ตาหรี่ลง ดวงตา LED ดับและมองคุณอย่างระแวง เมื่อไม่มีใครอยู่จะมองไปรอบๆ ถ้าไม่มีใครมานานก็หลับ และสะดุ้งตื่นเมื่อมีคนเข้ามา
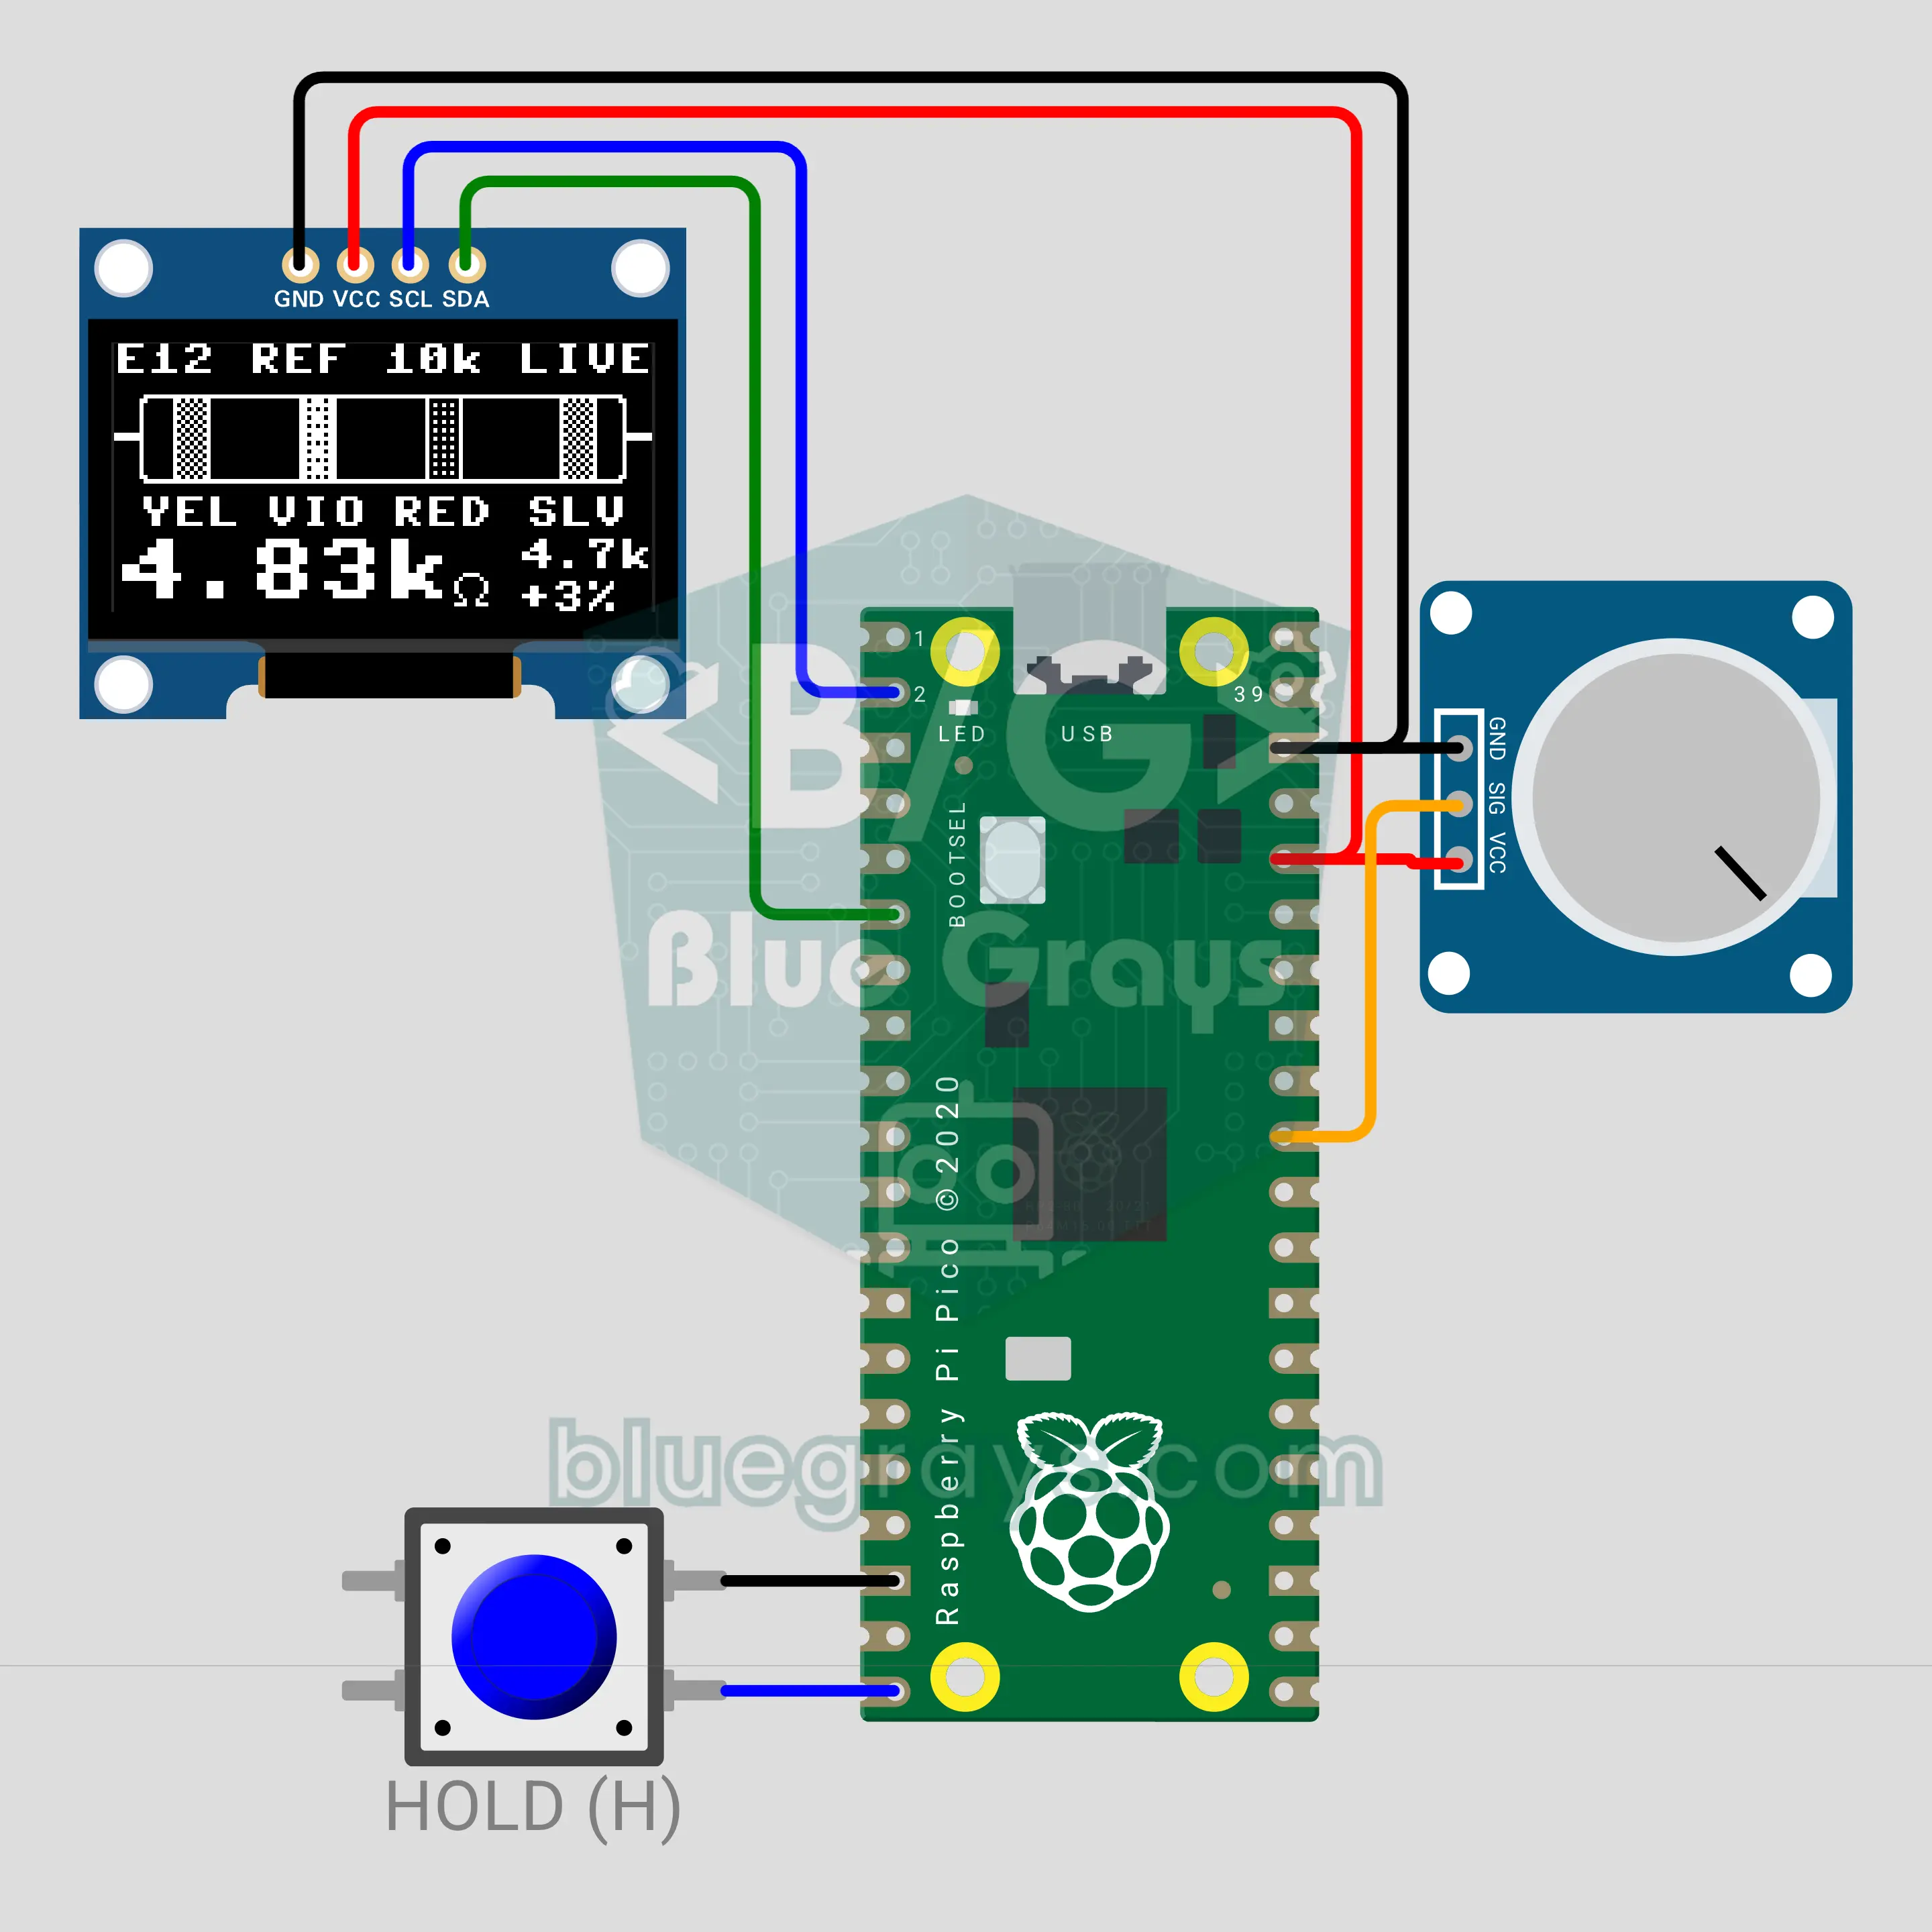
เครื่องอ่านรหัสสีตัวต้านทานด้วย Raspberry Pi Pico W: โอห์มมิเตอร์ (OLED + วงจรแบ่งแรงดัน)
ไม่ต้องท่องจำแถบสี เพียงต่อตัวต้านทานเข้ากับโพรบ 2 ข้าง Raspberry Pi Pico W จะใช้ร่วมกับตัวต้านทานอ้างอิงเป็นวงจรแบ่งแรงดัน แล้วคำนวณค่าด้วยกฎของโอห์ม ระบบสลับค่าอ้างอิง 1k, 10k และ 100k อัตโนมัติ จอ OLED 0.96 นิ้ววาดตัวต้านทานพร้อมแถบสี 4 แถบ แสดงชื่อสี (YEL VIO RED SLV) และค่ามาตรฐาน E12/E24 ที่ใกล้ที่สุดพร้อมค่าความคลาดเคลื่อน กดสั้นเพื่อค้างค่าที่วัดได้ กดค้างเพื่อเปลี่ยนชุดค่ามาตรฐาน

สายพานคัดแยกกล่องตามความสูงด้วย Arduino (NEMA 17 + A4988 + HC-SR04 + เซอร์โว + LCD)
จำลองสายพานคัดแยกในโรงงานไว้บนโต๊ะ สเต็ปเปอร์มอเตอร์ NEMA 17 กับไดรเวอร์ A4988 ขับสายพานต่อเนื่อง ส่วน HC-SR04 เหนือสายพานวัดความสูงของกล่องที่ผ่าน ระบบติดตามกล่องจากเซ็นเซอร์ถึงแขนผลักด้วยจำนวนสเต็ปของสายพาน กล่องสูงตั้งแต่ 6 cm จะถูกแขนเซอร์โว SG90 ผลักออกด้านข้าง ส่วนกล่องเตี้ยวิ่งต่อไป จอ I2C LCD นับกล่องเตี้ยและสูง พร้อมแสดงค่าที่วัดล่าสุดและจำนวนกล่องที่กำลังติดตามบนสายพาน
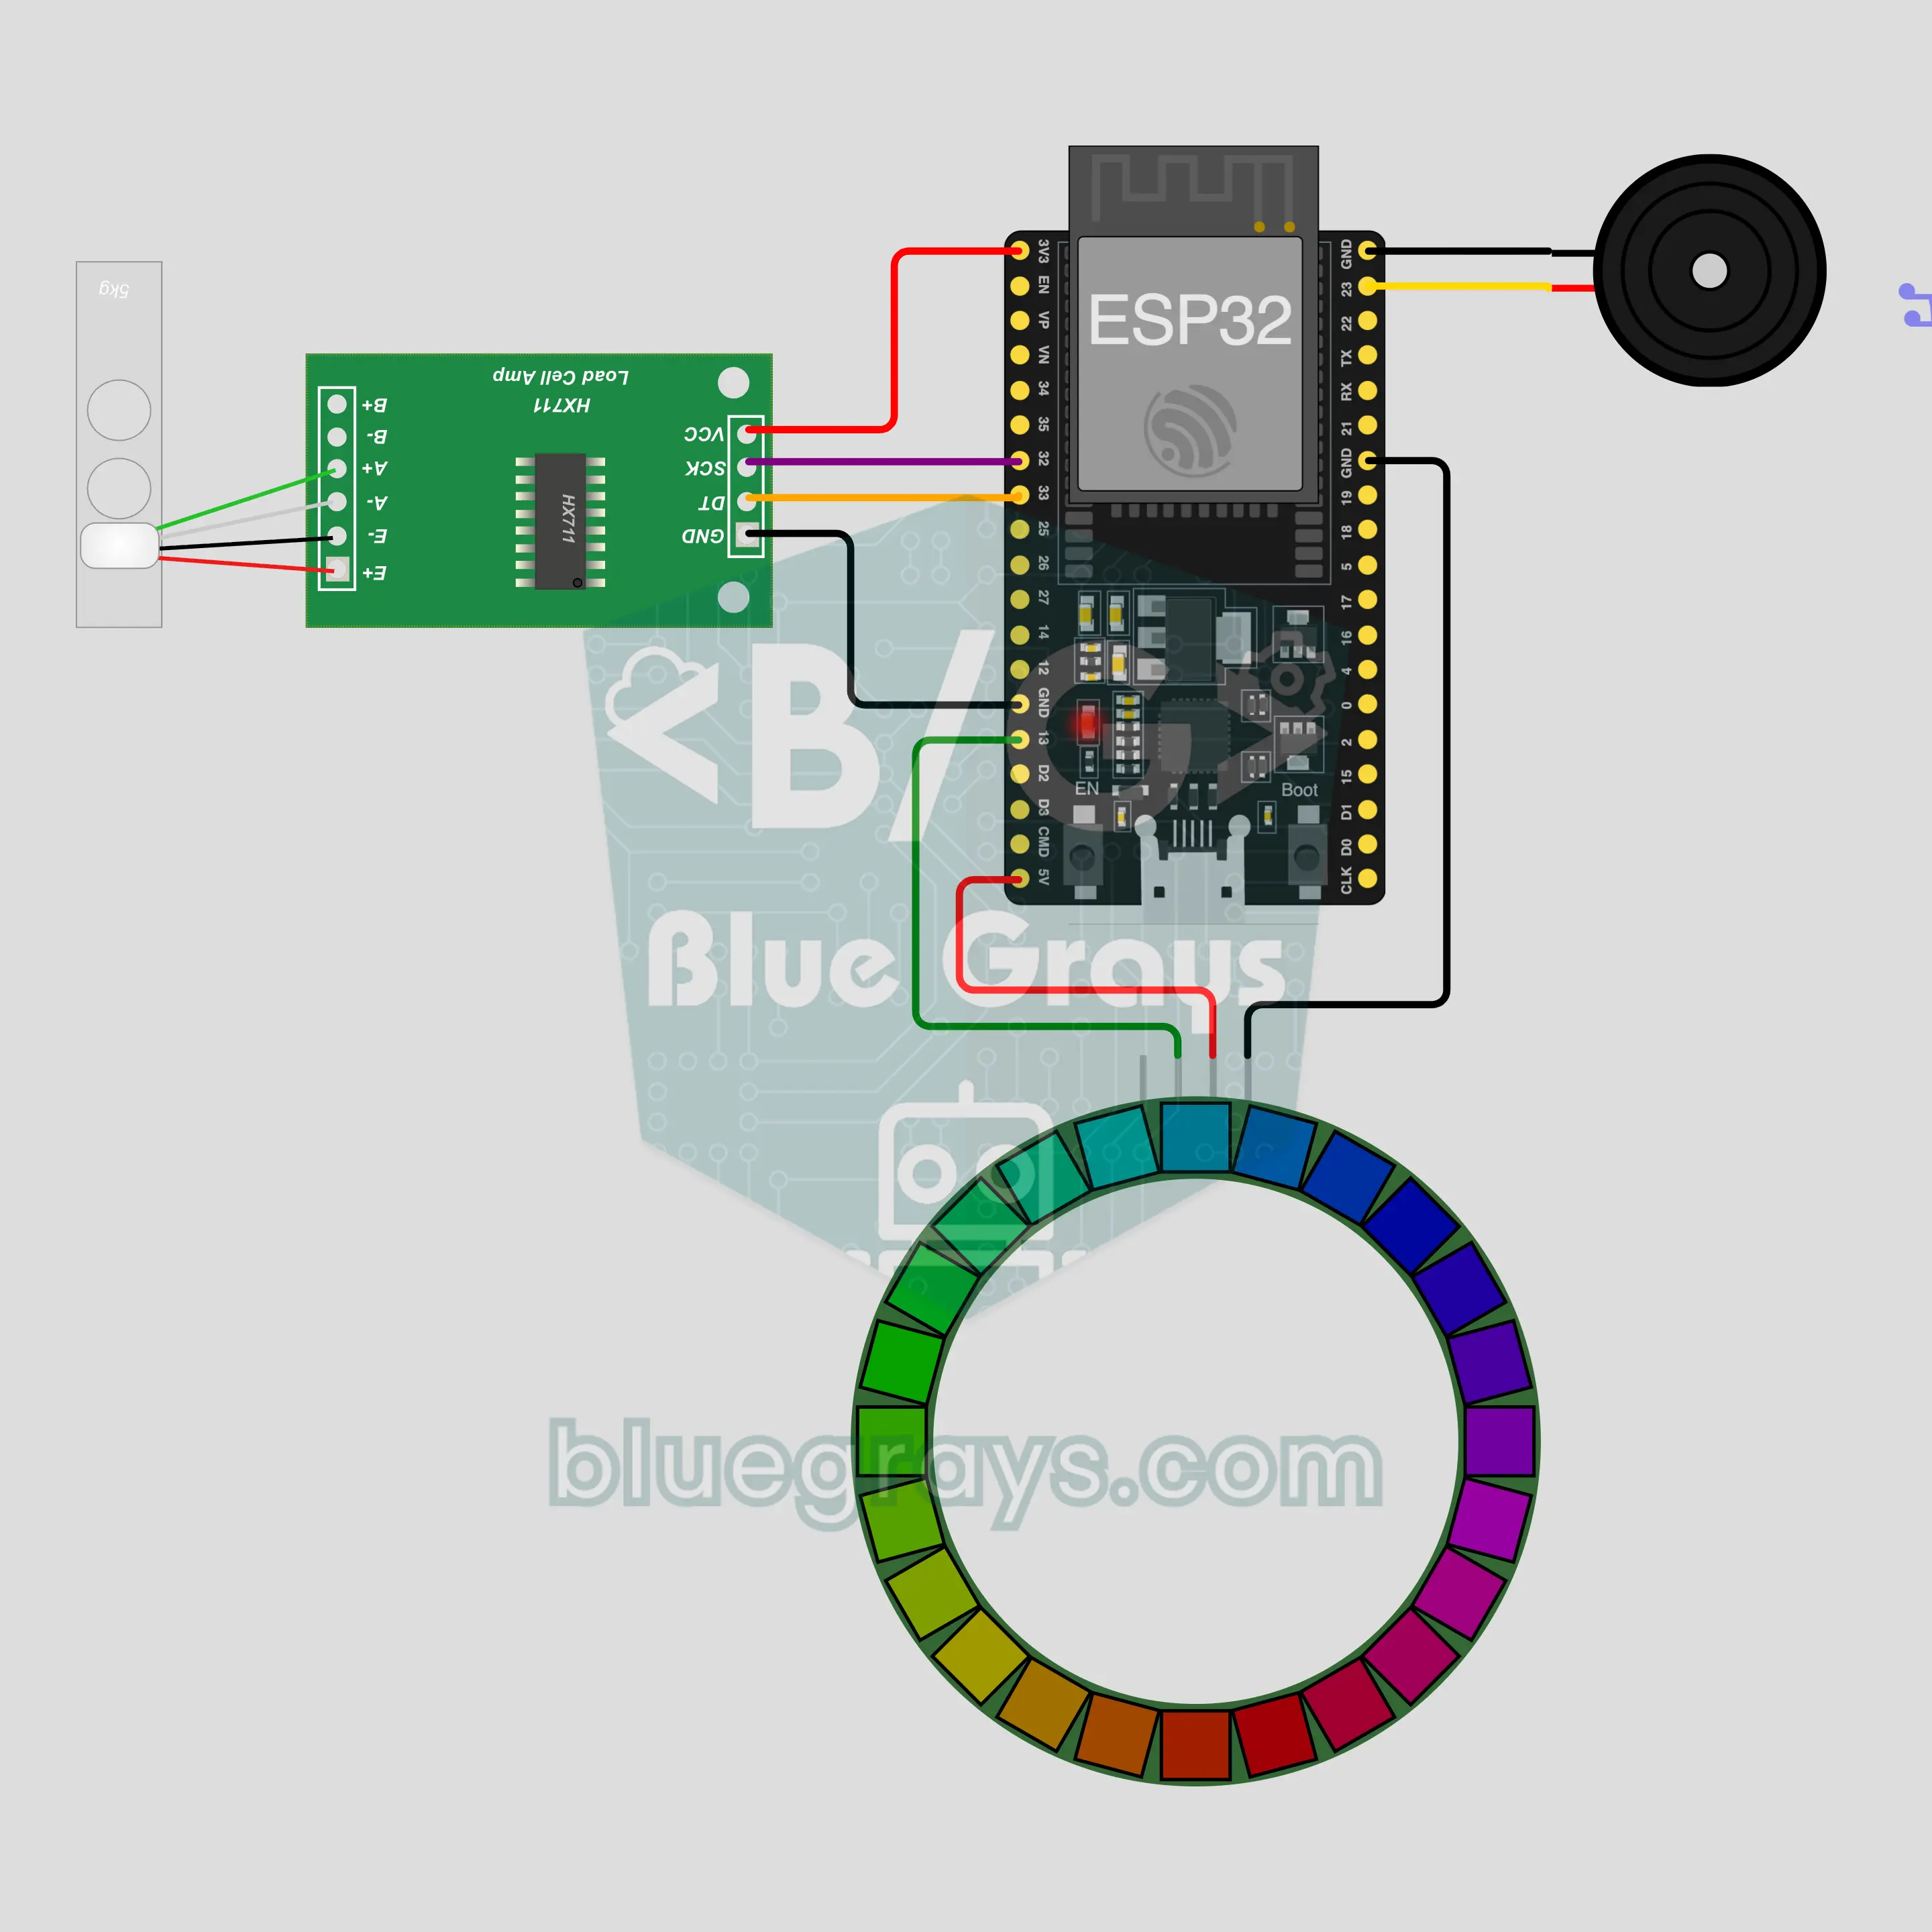
ESP32 ดื่มน้ำหรือยัง? ที่รองแก้วอัจฉริยะ (HX711 + โหลดเซลล์ + วงแหวน LED 24 ดวง + บัซเซอร์)
ที่รองแก้ววัดปริมาณน้ำที่ดื่มจากน้ำหนักแก้ว เมื่อยกแก้วแล้ววางกลับ น้ำหนักที่ลดลงคือปริมาณน้ำที่ดื่ม โดยไม่นับการเติมน้ำ วงแหวน LED 24 ดวงค่อยๆ เติมสีฟ้าจนถึงเป้าหมาย 2000 ml ต่อวัน หากไม่ดื่มนาน 45 นาที บัซเซอร์จะดังและส่วนที่ยังไม่เต็มจะกะพริบสีส้มเป็นจังหวะ HX711 และโหลดเซลล์ใช้ค่าเฉลี่ยเพื่อให้น้ำหนักนิ่ง เมื่อถึงเป้าหมายจะมีไฟสายรุ้งหมุนรอบวง