
Rotary encoder Arduino: KY-040 istifadəsi, kəsilmə və menyu nümunəsi
Rotary encoder Arduino ilə necə istifadə olunur? KY-040 qoşulması, A/B faza ilə oxuma, kəsilmə ilə klik buraxmadan sayma, debounce, LCD menyu, ESP32 PCNT və Pico kodu.
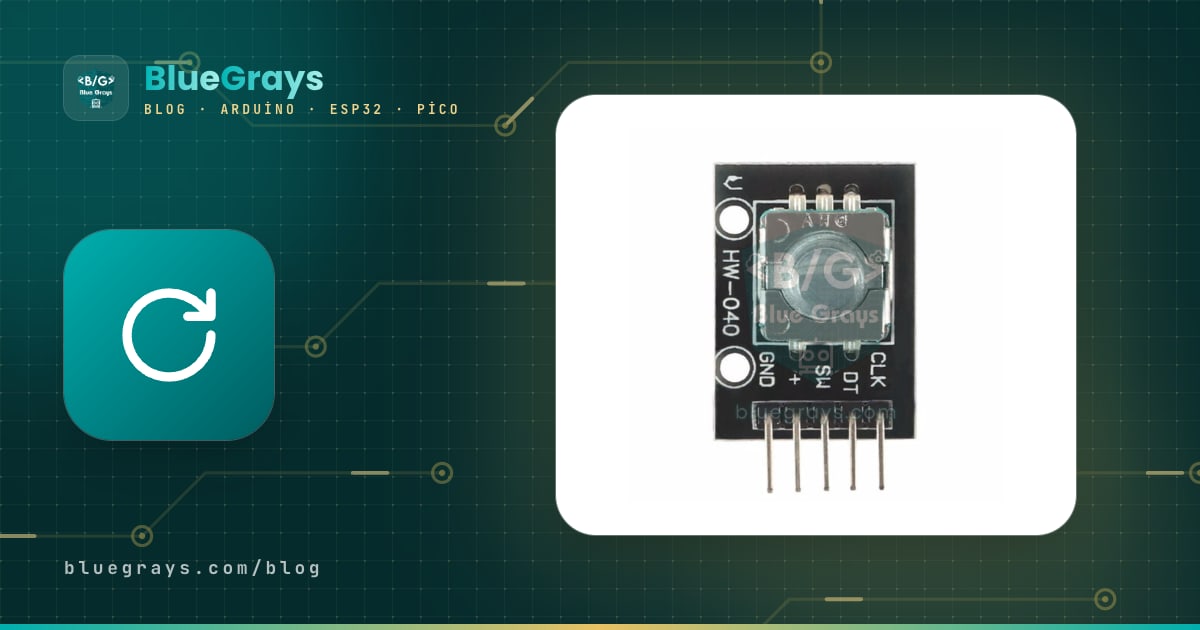
Rotary encoder (fırlanan kodlaşdırıcı) Arduino layihələrində sonsuz fırlana bilən, hər klikdə bir addım sayan və oxuna basanda düymə kimi işləyən rəqəmsal tənzimləmə düyməsidir. Rotary encoder Arduino-ya qoşulanda 3D printerlərdəki menyu düyməsi, osiloskopların tənzimləmə düyməsi və ya avtomobillərdəki səs düyməsi kimi davranır: neçə klik və hansı istiqamətdə fırlatdığını bilir, heç vaxt həddə dirənmir. Hobbi dəstlərində ən çox rast gələcəyin model beş pinli KY-040 moduludur.
Bu bələdçidə KY-040-ın potensiometrdən fərqini, A və B fazalarından (kvadratur) istiqamətin necə tapıldığını, kontakt titrəməsini aparat və proqramla necə süzəcəyini və kəsilmə (interrupt) ilə tək bir klik belə buraxmadan necə sayacağını öyrənəcəksən. Sonra Encoder kitabxanası ilə qısa yolu, LCD və OLED ekranda menyuda gəzməyi, ESP32-nin aparat sayğacı PCNT-ni və Raspberry Pi Pico üçün MicroPython kodunu addım-addım quracağıq.
Rotary encoder nədir, necə işləyir?
KY-040 kimi mexaniki encoder-in içində oxda fırlanan dişli kontakt diski və bu diskə sürtünən iki kiçik açar var. Ox fırlandıqca bu iki açar növbə ilə açılıb bağlanır və CLK (A) ilə DT (B) pinlərində kvadrat dalğa şəklində impulslar yaranır. İki dalğa bir-birindən dörddə bir period, yəni 90 dərəcə sürüşdürülüb; buna kvadratur (dik fazalı) siqnal deyilir. Mikrokontroller hansı dalğanın əvvəl dəyişdiyinə baxaraq istiqaməti, dəyişikliklərin sayına baxaraq nə qədər fırlandığını tapır. Encoder öz mövqeyini yadda saxlamır, yalnız hərəkəti bildirir. Buna görə KY-040 artımlı (incremental) encoder-dir: açılışda mövqe sıfırdır və saymaq işi tamamilə sənin kodundadır.
| Xüsusiyyət | KY-040 dəyəri |
|---|---|
| Növ | Mexaniki, artımlı (incremental), A/B çıxışlı |
| Klik sayı | Dövrədə 20 klik (bəzi encoder-lərdə 30) |
| İmpuls sayı | Dövrədə 20 tam A/B tsikli, yəni 80 kənar |
| Bucaq həlli | Klik başına 18 dərəcə |
| Pinlər | CLK (A), DT (B), SW (düymə), + (qida), GND |
| Qida | 3,3–5 V (yalnız pull-up rezistorlarını qidalandırır) |
| Daxili rezistorlar | CLK və DT-də 10 kΩ pull-up; SW rezistoru hər modulda qoşulu deyil |
| Düymə | Normalda açıq; oxa basanda SW pini GND-yə qoşulur (aktiv LOW) |
| Fırlanma | Məhdudiyyətsiz, dayanacaq yoxdur |
Rotary encoder ilə potensiometr arasındakı fərq
İlk baxışda encoder potensiometrə çox bənzəyir: ikisinin də fırlanan oxu var və ikisi də dəyəri tənzimləmək üçündür. Amma iş prinsipləri tamamilə fərqlidir. Potensiometr gərginlik bölücüdür; oxun mövqeyinə görə 0 ilə 5 V arasında analoq gərginlik verir və analogRead ilə oxunur. Encoder isə gərginlik yox, impuls yaradır; mövqeyi yox, dəyişikliyi bildirir.

| Xüsusiyyət | Potensiometr | Rotary encoder (KY-040) |
|---|---|---|
| Fırlanma | Təxminən 270–300 dərəcə, məhdud | Məhdudiyyətsiz, fasiləsiz 360 dərəcə |
| Çıxış | Analoq gərginlik (0–5 V) | Rəqəmsal impulslar (A və B) |
| Oxuma | analogRead (ADC) | digitalRead və ya kəsilmə ilə sayma |
| Mövqe məlumatı | Mütləq; elektrik kəsilsə belə oxun mövqeyi dəyər verir | Nisbi; açılışda mövqe bilinmir |
| Klik hissi | Yoxdur, hamar fırlanır | Var, dövrədə adətən 20 klik |
| Düymə | Yoxdur | Var (oxa basanda) |
| Tipik problem | Zamanla xırıltı və dəyərin oynaması | Kontakt titrəməsi (proqramla həll olunur) |
| Tipik istifadə | Səs səviyyəsi, servo bucağı, analoq tənzimləmə | Menyuda gəzmə, addımlı say tənzimləməsi, cihaz paneli |
Qısası, dəyər oxun fiziki mövqeyi ilə bir-bir üst-üstə düşməlidirsə (servo qolunu əllə yönəltmək və ya sadə səs tənzimi kimi) potensiometr daha sadədir. Menyuda gəzmək, rəqəmi dəqiq addımlarla artırıb azaltmaq, eyni düymə ilə bir neçə ayarı dəyişmək və ya dəyəri proqramdan da dəyişə bilmək istəyirsənsə, encoder daha çevikdir. Məsələn, dəyər ekranda 50-dirsə və telefondan 80 edilsə belə, encoder-i fırlatdıqda 80-dən davam edirsən; potensiometrdə isə düymənin mövqeyi ilə ekrandakı dəyər artıq uyğun gəlmir.
A və B fazaları: kvadratur oxuma məntiqi
KY-040 klikdə dayananda iki açar da açıqdır və pull-up rezistorları sayəsində CLK ilə DT ikisi də HIGH (1) oxunur. Düyməni bir klik fırlatdıqda iki xətt növbə ilə LOW-a düşür və növbə ilə yenidən HIGH-a qalxır. Saat istiqamətində əvvəl CLK, əks istiqamətdə əvvəl DT düşür. Bu dörd vəziyyətli ardıcıllıq Qrey kodudur: hər addımda yalnız bir bit dəyişir. Aşağıdakı cədvəl bir kliklik hərəkət boyunca iki pinin oxuduğu dəyərləri göstərir:
| Addım | Saat istiqaməti (CLK, DT) | Əks istiqamət (CLK, DT) |
|---|---|---|
| Klikdə dayanır | 1, 1 | 1, 1 |
| 1-ci keçid | 0, 1 | 1, 0 |
| 2-ci keçid | 0, 0 | 0, 0 |
| 3-cü keçid | 1, 0 | 0, 1 |
| 4-cü keçid (növbəti klik) | 1, 1 | 1, 1 |
Cədvəldən iki sadə qayda çıxır. Birincisi: CLK düşəndə DT hələ də HIGH-dırsa, fırlanma saat istiqamətindədir; DT artıq LOW-dursa, əks istiqamətdədir. İkincisi: bir klikdə dörd keçid olur, yəni dövrədə 20 klik 80 keçid deməkdir. Sadə kodlar yalnız birinci qaydadan istifadə edir və klik başına bir dəfə sayır. Möhkəm kodlar isə dörd keçidin hamısını izləyir; beləliklə, titrəyən və ya yarımçıq qalan hərəkətləri ayıra bilir. Hansı istiqamətin saat istiqaməti sayılacağı modula və naqil bağlantısına görə dəyişə bilər; sayğac əks istiqamətdə irəliləyirsə, kodda CLK ilə DT pinlərinin yerini dəyişmək kifayətdir.
KY-040 pinləri və qoşulma sxemi
| KY-040 pini | Vəzifəsi | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|---|
| CLK | A fazası | D2 | GPIO 25 | GP16 |
| DT | B fazası | D3 | GPIO 26 | GP17 |
| SW | Düymə (basanda LOW) | D4 | GPIO 27 | GP18 |
| + | Qida | 5V | 3V3 | 3V3(OUT) |
| GND | Torpaq | GND | GND | GND |
Arduino Uno və Nano-da aparat kəsilməsi yalnız D2 və D3 pinlərində var, buna görə CLK və DT-ni bu iki pinə qoşmaq ən yaxşısıdır. Mega-da 2, 3, 18, 19, 20 və 21; Leonardo-da 0, 1, 2, 3 və 7 kəsilmə pinləridir. ESP32 və Pico-da isə demək olar ki, hər GPIO kəsilmə yarada bilər. Platanın pin xəritəsinə Pinout alətindən baxa bilərsən. SW pini üçün kodda INPUT_PULLUP istifadə et: bəzi modullarda bu xəttə rezistor qoşulmayıb və boş qalan pin təsadüfən basılmış kimi oxunur. ESP32-də GPIO 34–39 yalnız girişdir və daxili pull-up yoxdur; SW üçün bu pinləri seçmə.
Addım-addım ilk sınaq: sorğulama (polling) ilə oxuma
- KY-040-ın CLK pinini D2-yə, DT pinini D3-ə, SW pinini D4-ə qoş.
- + pinini 5V-a, GND pinini Arduino-nun GND pininə qoş.
- Aşağıdakı kodu Arduino IDE-yə yapışdır və plataya yüklə.
- Serial Monitor-u aç və sürəti 115200 baud et.
- Düyməni iki istiqamətdə bir neçə klik fırlat, sonra oxa basaraq sayğacı sıfırla.
1// KY-040: CLK -> D2, DT -> D3, SW -> D4, + -> 5V, GND -> GND
2const byte PIN_CLK = 2;
3const byte PIN_DT  = 3;
4const byte PIN_SW  = 4;
5
6int counter = 0;
7int lastClk;
8
9void setup() {
10  pinMode(PIN_CLK, INPUT_PULLUP);   // modülde 10k pull-up zaten var / the module already has 10k pull-ups
11  pinMode(PIN_DT, INPUT_PULLUP);
12  pinMode(PIN_SW, INPUT_PULLUP);    // basınca LOW okunur / reads LOW when pressed
13  Serial.begin(115200);
14  lastClk = digitalRead(PIN_CLK);
15}
16
17void loop() {
18  int clk = digitalRead(PIN_CLK);
19  if (clk != lastClk && clk == LOW) {      // CLK düşen kenar / CLK falling edge
20    if (digitalRead(PIN_DT) == HIGH) {     // DT hâlâ HIGH: saat yönü / DT still HIGH: clockwise
21      counter++;
22      Serial.print("CW  ");
23    } else {                               // DT zaten LOW: ters yön / DT already LOW: counter-clockwise
24      counter--;
25      Serial.print("CCW ");
26    }
27    Serial.println(counter);
28  }
29  lastClk = clk;
30
31  if (digitalRead(PIN_SW) == LOW) {        // mile basıldı / shaft pressed
32    delay(20);                             // buton sıçramasını bekle / wait out the button bounce
33    if (digitalRead(PIN_SW) == LOW) {
34      counter = 0;
35      Serial.println("Sifirlandi / reset");
36      while (digitalRead(PIN_SW) == LOW) {}   // bırakılmasını bekle / wait for release
37    }
38  }
39}
Kod hər loop dövründə CLK-nı oxuyur və yalnız CLK-nın HIGH-dan LOW-a düşdüyü anı tutur. O anda DT hələ də HIGH-dırsa, düymə saat istiqamətində, LOW-dursa əks istiqamətdə fırlanıb. Bu üsulu başa düşmək ən asandır, amma iki zəif nöqtəsi var. Birincisi, loop başqa işlərlə (ekranın yenilənməsi, delay, sensor oxuma) məşğul olanda gələn impulslar buraxılır və sürətli fırlatdıqda sayğac geridə qalır. İkincisi, mexaniki kontaktlar titrəyir: CLK bir dəfə düşərkən bir neçə dəfə LOW-HIGH edə bilər və kod tək bir klikdə iki-üç klik sayar. Növbəti iki bölmə bu iki problemi həll edir.
Kontakt titrəməsi (debounce): aparat və proqramla həll
Encoder-in içindəki metal yaylar kontakta toxunan anda bir neçə dəfə sıçrayıb ancaq sonra oturur. İstehsalçı datasheet-lərində bu müddət adətən bir neçə millisaniyə kimi verilir (məs. ən çoxu 2 ms). Düymələrdə titrəməni "son dəyişiklikdən sonra 20–50 ms gözlə" deyərək həll edirsən, amma encoder-də bu işə yaramır: sürətli fırlanan encoder-də iki kənar arasında cəmi bir neçə millisaniyə olur və uzun gözləmə real addımları da udur. Bunun əvəzinə bu üsullardan istifadə olunur:
- Aparat filtri: CLK və DT ilə GND arasına birər 10–100 nF kondensator qoy. Moduldakı 10 kΩ pull-up ilə birlikdə RC filtri yaranır; zaman sabiti 10 kΩ × 10 nF = 0,1 ms ilə 10 kΩ × 100 nF = 1 ms arasındadır və qısa sıçrayışları udur. Dəyəri RC zaman sabiti aləti ilə hesablaya, üzərində 103 və ya 104 yazılan kondensatorun dəyərini kondensator kodu aləti ilə həll edə bilərsən.
- Vəziyyət cədvəli: Hər iki xəttin hər kənarında köhnə və yeni AB vəziyyətinə baxılır. Titrəmə eyni iki vəziyyət arasında irəli-geri getmək deməkdir; bu da növbə ilə +1 və −1 yaradır və bir-birini sıfırlayır. Eyni anda iki bitin dəyişdiyi keçidlər yanlış sayılıb atlanır.
- Yalnız klikdə qərar ver: Dörddə bir addımlar yığılır və sayğac yalnız encoder klikə oturanda (iki xətt də HIGH) artırılır və ya azaldılır. Beləliklə, klik üzərində titrəyən kontakt menyuda kursoru oynatmır.
- Düymə üçün zaman kilidi: SW pini adi düymə kimi davranır; ona millis() ilə 30 ms-lik kilid qoymaq kifayətdir.
Kəsilmə (interrupt) ilə addım buraxmadan oxuma
Kəsilmə pin dəyişən anda prosessorun əlindəki işi buraxıb qısa bir funksiyanı (ISR) işlətməsidir. Encoder xətlərini kəsilməyə qoşanda loop içində 50 ms-lik delay olsa və ya ekran yavaş yenilənsə belə, heç bir kənar buraxılmır. Aşağıdakı kod CLK və DT-nin hər iki kənarında işləyir, yuxarıda izah etdiyimiz vəziyyət cədvəlindən istifadə edir və yalnız klikə oturanda sayır. Mövzunun əsasları üçün Arduino interrupt yazısına da baxa bilərsən.
1// KY-040: CLK -> D2 (INT0), DT -> D3 (INT1), SW -> D4, + -> 5V
2const byte PIN_CLK = 2;
3const byte PIN_DT  = 3;
4const byte PIN_SW  = 4;
5
6// İndeks: (eski AB << 2) | yeni AB / Index: (old AB << 2) | new AB
7const int8_t QEM[16] = {0, -1, 1, 0, 1, 0, 0, -1, -1, 0, 0, 1, 0, 1, -1, 0};
8
9volatile long position = 0;   // tık sayısı, ISR ile loop paylaşır / detent count shared by ISR and loop
10uint8_t lastAB = 3;           // son durum, 3 = ikisi de HIGH / last state, 3 = both HIGH
11int8_t quarter = 0;           // iki tık arası çeyrek adımlar / quarter steps between detents
12
13void readEncoder() {
14  uint8_t ab = (digitalRead(PIN_CLK) << 1) | digitalRead(PIN_DT);
15  quarter += QEM[(lastAB << 2) | ab];
16  lastAB = ab;
17  if (ab == 3) {                          // tıka oturdu / settled in a detent
18    if (quarter > 1) position++;          // saat yönü / clockwise
19    else if (quarter < -1) position--;    // ters yön / counter-clockwise
20    quarter = 0;
21  }
22}
23
24bool buttonPressed() {
25  static bool lastState = HIGH;
26  static unsigned long lastChange = 0;
27  bool state = digitalRead(PIN_SW);
28  if (state != lastState && millis() - lastChange > 30) {   // 30 ms kilit / 30 ms lockout
29    lastChange = millis();
30    lastState = state;
31    return state == LOW;                  // yalnızca basış anı / only the moment of pressing
32  }
33  return false;
34}
35
36void setup() {
37  pinMode(PIN_CLK, INPUT_PULLUP);
38  pinMode(PIN_DT, INPUT_PULLUP);
39  pinMode(PIN_SW, INPUT_PULLUP);
40  Serial.begin(115200);
41  lastAB = (digitalRead(PIN_CLK) << 1) | digitalRead(PIN_DT);
42  attachInterrupt(digitalPinToInterrupt(PIN_CLK), readEncoder, CHANGE);   // her iki kenar / both edges
43  attachInterrupt(digitalPinToInterrupt(PIN_DT), readEncoder, CHANGE);
44}
45
46long lastPosition = 0;
47
48void loop() {
49  noInterrupts();                         // 4 baytı güvenle kopyala / copy the 4 bytes safely
50  long pos = position;
51  interrupts();
52
53  if (pos != lastPosition) {
54    Serial.print(pos > lastPosition ? "CW  " : "CCW ");
55    Serial.println(pos);
56    lastPosition = pos;
57  }
58
59  if (buttonPressed()) {
60    noInterrupts();
61    position = 0;
62    interrupts();
63    Serial.println("Sifirlandi / reset");
64  }
65
66  delay(50);   // loop yavaş olsa da tık kaçmaz / no detent is lost even with a slow loop
67}| Kod hissəsi | Nə edir? |
|---|---|
| QEM[16] cədvəli | Köhnə və yeni AB vəziyyətindən +1, −1 və ya 0 yaradır; iki xəttin eyni anda dəyişdiyi yanlış keçidləri 0 sayır |
| attachInterrupt(..., CHANGE) | CLK və DT-nin həm yüksələn, həm düşən kənarında readEncoder() funksiyasını işlədir |
| quarter | İki klik arasındakı dörddə bir addımları yığır; titrəmədən gələn +1 və −1 cütləri bir-birini sıfırlayır |
| if (ab == 3) | Qərar yalnız encoder klikə oturanda (iki xətt də HIGH) verilir; yığılan dəyər +2 və ya daha çoxdursa, bir klik sayılır |
| volatile long position | ISR ilə loop-un paylaşdığı dəyişən; volatile kompilyatorun köhnə surətdən istifadə etməsinin qarşısını alır |
| noInterrupts() / interrupts() | 4 baytlıq long dəyişəni köçürərkən ISR-in araya girməsinin qarşısını alır |
| buttonPressed() | SW üçün 30 ms kilidli debounce; yalnız basılma anında bir dəfə true qaytarır |
Encoder kitabxanası ilə qısa yol
Öz ISR-ini yazmaq istəmirsənsə, Paul Stoffregen-in Encoder kitabxanası eyni işi optimallaşdırılmış kodla görür. Arduino IDE-də Library Manager-i açıb "Encoder" axtar və Paul Stoffregen-in kitabxanasını quraşdır; quraşdırma addımları üçün Arduino kitabxanası əlavə etmə bələdçisinə göz ata bilərsən. Kitabxana hər iki pin kəsilmə pini olanda ən yaxşı, yalnız konstruktora verilən ilk pin kəsilmə pini olanda yaxşı, heç biri olmayanda aşağı performansla işləyir. Hər kənarı saydığı üçün dəyər bir klikdə 4 dəyişir; klik sayını tapmaq üçün 4-ə bölməlisən.
1#include <Encoder.h>
2
3// Önce DT (3), sonra CLK (2): saat yönü artı sayılır / DT (3) first, then CLK (2): clockwise counts up
4Encoder knob(3, 2);
5const byte PIN_SW = 4;
6long lastDetent = 0;
7
8void setup() {
9  pinMode(PIN_SW, INPUT_PULLUP);
10  Serial.begin(115200);
11}
12
13void loop() {
14  long detent = knob.read() / 4;          // 4 kenar = 1 tık / 4 edges = 1 detent
15  if (detent != lastDetent) {
16    lastDetent = detent;
17    Serial.println(detent);
18  }
19  if (digitalRead(PIN_SW) == LOW) {       // basınca sıfırla / reset on press
20    knob.write(0);
21  }
22}
read() indiyədək ümumi kənar sayını verir, write(0) sayğacı sıfırlayır, readAndReset() isə oxuyub eyni anda sıfırlayır. Konstruktora əvvəl DT, sonra CLK pinini verməyimizin səbəbi istiqamət işarəsidir: bu ardıcıllıqla saat istiqaməti müsbət sayılır. Səndə tərs çıxsa, 2 ilə 3-ün yerini dəyiş. Kitabxana pinlərin daxili pull-up rezistorlarını da özü qoşur.
LCD ekranda rotary encoder ilə menyuda gəzmə

Encoder-in ən çox istifadə olunduğu yer menyulardır: düyməni fırladaraq sətirlər arasında gəzirsən, basaraq seçilmiş ayarı redaktə rejiminə salırsan, fırladaraq dəyəri dəyişirsən, bir daha basaraq menyuya qayıdırsan. Aşağıdakı nümunə RGB LED-in qırmızı, yaşıl və göy kanallarını 0–255 arasında tənzimləyir və dəyərləri I2C LCD ekranda göstərir. LCD-ni A4 (SDA) və A5 (SCL) pinlərinə, ortaq katodlu RGB LED-in rəng ayaqlarını 220 Ω rezistorlarla D9, D10 və D11-ə qoş.
1#include <Wire.h>
2#include <LiquidCrystal_I2C.h>
3
4LiquidCrystal_I2C lcd(0x27, 16, 2);           // adres 0x27 ya da 0x3F / address 0x27 or 0x3F
5
6const byte PIN_CLK = 2, PIN_DT = 3, PIN_SW = 4;
7const byte COUNT = 3;
8const byte LED_PINS[COUNT] = {9, 10, 11};     // RGB LED, PWM pinleri / PWM pins
9const char* NAMES[COUNT] = {"Kirmizi/Red", "Yesil/Green", "Mavi/Blue"};
10int values[COUNT] = {0, 0, 0};                // 0-255 parlaklık / brightness
11
12const int8_t QEM[16] = {0, -1, 1, 0, 1, 0, 0, -1, -1, 0, 0, 1, 0, 1, -1, 0};
13volatile int steps = 0;                       // loop'un işlemediği tıklar / detents not yet handled by loop
14uint8_t lastAB = 3;
15int8_t quarter = 0;
16
17int selected = 0;                             // seçili satır / selected item
18bool editing = false;                         // değer düzenleme modu / value edit mode
19
20void readEncoder() {
21  uint8_t ab = (digitalRead(PIN_CLK) << 1) | digitalRead(PIN_DT);
22  quarter += QEM[(lastAB << 2) | ab];
23  lastAB = ab;
24  if (ab == 3) {
25    if (quarter > 1) steps++;
26    else if (quarter < -1) steps--;
27    quarter = 0;
28  }
29}
30
31bool buttonPressed() {
32  static bool lastState = HIGH;
33  static unsigned long lastChange = 0;
34  bool state = digitalRead(PIN_SW);
35  if (state != lastState && millis() - lastChange > 30) {
36    lastChange = millis();
37    lastState = state;
38    return state == LOW;
39  }
40  return false;
41}
42
43void drawMenu() {
44  int top = selected > COUNT - 2 ? COUNT - 2 : selected;   // görünen ilk satır / first visible row
45  for (byte row = 0; row < 2; row++) {
46    int i = top + row;
47    char mark = ' ';
48    if (i == selected) mark = editing ? '*' : '>';
49    char line[17];
50    snprintf(line, sizeof(line), "%c%-11s%4d", mark, NAMES[i], values[i]);
51    lcd.setCursor(0, row);
52    lcd.print(line);
53  }
54}
55
56void setup() {
57  pinMode(PIN_CLK, INPUT_PULLUP);
58  pinMode(PIN_DT, INPUT_PULLUP);
59  pinMode(PIN_SW, INPUT_PULLUP);
60  for (byte i = 0; i < COUNT; i++) pinMode(LED_PINS[i], OUTPUT);
61  lcd.init();
62  lcd.backlight();
63  lastAB = (digitalRead(PIN_CLK) << 1) | digitalRead(PIN_DT);
64  attachInterrupt(digitalPinToInterrupt(PIN_CLK), readEncoder, CHANGE);
65  attachInterrupt(digitalPinToInterrupt(PIN_DT), readEncoder, CHANGE);
66  drawMenu();
67}
68
69void loop() {
70  noInterrupts();
71  int s = steps;                              // biriken tıkları al / take the pending detents
72  steps = 0;
73  interrupts();
74
75  if (s != 0) {
76    if (editing) {
77      values[selected] = constrain(values[selected] + s * 5, 0, 255);   // tık başına 5 / 5 per detent
78      analogWrite(LED_PINS[selected], values[selected]);
79    } else {
80      selected = constrain(selected + s, 0, COUNT - 1);
81    }
82    drawMenu();
83  }
84
85  if (buttonPressed()) {                      // bas: düzenle ya da bitir / press: edit or finish
86    editing = !editing;
87    drawMenu();
88  }
89}
Seçilmiş sətrin əvvəlində > işarəsi, redaktə rejimində isə * işarəsi görünür. Encoder kodu əvvəlki nümunə ilə eynidir; yeganə fərq ISR-in mövqe əvəzinə işlənməmiş klik sayını (steps) yığması və loop-un bunu oxuyub sıfırlamasıdır. Beləliklə, loop bir müddət məşğul qalsa belə, heç bir klik itmir, yığılanlar növbəti dövrdə toplu işlənir. Redaktə rejimində hər klik dəyəri 5 dəyişir; daha incə tənzimləmə üçün addımı 1-ə endirə və ya sürətli fırladanda addımı böyüdən təcil əlavə edə bilərsən.
Eyni menyunu OLED ekranda göstərmək üçün yalnız drawMenu() funksiyasını dəyişmək kifayətdir. Aşağıdakı versiya seçilmiş sətri ağ zolaq üzərində tərs rəngdə çəkir. LCD kitabxanasının əvəzinə Adafruit SSD1306 və Adafruit GFX kitabxanalarını əlavə et, lcd obyektini sil və setup() içində lcd.init() əvəzinə display.begin() çağır.
1// LCD menü kodunda değişecek kısımlar / parts to change in the LCD menu sketch
2#include <Adafruit_GFX.h>
3#include <Adafruit_SSD1306.h>
4
5Adafruit_SSD1306 display(128, 64, &Wire, -1);
6// setup() içinde lcd.init() ve lcd.backlight() yerine / in setup() instead of lcd.init() and lcd.backlight():
7//   display.begin(SSD1306_SWITCHCAPVCC, 0x3C);
8
9void drawMenu() {
10  display.clearDisplay();
11  display.setTextSize(1);
12  for (byte i = 0; i < COUNT; i++) {
13    int y = i * 16;
14    if (i == selected) {
15      display.fillRect(0, y, 128, 14, SSD1306_WHITE);   // seçili satır çubuğu / highlight bar
16      display.setTextColor(SSD1306_BLACK);
17    } else {
18      display.setTextColor(SSD1306_WHITE);
19    }
20    display.setCursor(4, y + 3);
21    display.print(NAMES[i]);
22    display.setCursor(98, y + 3);
23    display.print(values[i]);
24    if (i == selected && editing) display.print('*');   // düzenleme işareti / edit marker
25  }
26  display.display();
27}ESP32 ilə rotary encoder: PCNT aparat sayğacı
ESP32-nin içində PCNT (Pulse Counter) adlı, impulsları prosessoru heç məşğul etmədən sayan aparat bloku var. Hər blokun iki kanalı olduğu üçün A/B siqnalını birbaşa həll edə bilər; klassik ESP32-də 8, ESP32-S2 və S3-də 4 PCNT bloku var. Sayğac 16 bitlikdir və qısa pozuntuları süzən glitch filtri daxildir. Bu filtr ən çoxu təxminən 12,8 mikrosaniyəyə qədər tənzimlənə bilər, yəni kontakt titrəməsinin hamısını yox, yalnız çox qısa iynələri udur. Titrəmənin qalanını dörd kənarlı sayma özü tarazlayır: irəli-geri sıçrayışlar +1 və −1 kimi bir-birini sıfırlayır. Aşağıdakı kod Arduino ESP32 nüvəsinin 3.x versiyası ilə gələn ESP-IDF sürücüsündən istifadə edir.
1#include "driver/pulse_cnt.h"
2#include "driver/gpio.h"
3
4// KY-040: CLK -> GPIO 25, DT -> GPIO 26, SW -> GPIO 27, + -> 3V3
5const int PIN_CLK = 25;
6const int PIN_DT  = 26;
7const int PIN_SW  = 27;
8
9pcnt_unit_handle_t unit = NULL;
10
11void setup() {
12  Serial.begin(115200);
13  pinMode(PIN_SW, INPUT_PULLUP);
14
15  pcnt_unit_config_t unitCfg = {};
16  unitCfg.low_limit = -10000;                 // sınıra varınca sayaç 0'a döner / the counter returns to 0 at a limit
17  unitCfg.high_limit = 10000;
18  ESP_ERROR_CHECK(pcnt_new_unit(&unitCfg, &unit));
19
20  pcnt_glitch_filter_config_t filterCfg = {};
21  filterCfg.max_glitch_ns = 1000;             // 1 µs'den kısa iğneleri yok say / ignore spikes shorter than 1 µs
22  ESP_ERROR_CHECK(pcnt_unit_set_glitch_filter(unit, &filterCfg));
23
24  pcnt_chan_config_t aCfg = {};
25  aCfg.edge_gpio_num = PIN_CLK;               // A kanalı: CLK kenarları, DT seviyesi / channel A: CLK edges, DT level
26  aCfg.level_gpio_num = PIN_DT;
27  pcnt_channel_handle_t chA = NULL;
28  ESP_ERROR_CHECK(pcnt_new_channel(unit, &aCfg, &chA));
29
30  pcnt_chan_config_t bCfg = {};
31  bCfg.edge_gpio_num = PIN_DT;                // B kanalı: DT kenarları, CLK seviyesi / channel B: DT edges, CLK level
32  bCfg.level_gpio_num = PIN_CLK;
33  pcnt_channel_handle_t chB = NULL;
34  ESP_ERROR_CHECK(pcnt_new_channel(unit, &bCfg, &chB));
35
36  // 4x çözme: iki hattın tüm kenarları sayılır / 4x decoding: every edge of both lines is counted
37  ESP_ERROR_CHECK(pcnt_channel_set_edge_action(chA, PCNT_CHANNEL_EDGE_ACTION_DECREASE, PCNT_CHANNEL_EDGE_ACTION_INCREASE));
38  ESP_ERROR_CHECK(pcnt_channel_set_level_action(chA, PCNT_CHANNEL_LEVEL_ACTION_KEEP, PCNT_CHANNEL_LEVEL_ACTION_INVERSE));
39  ESP_ERROR_CHECK(pcnt_channel_set_edge_action(chB, PCNT_CHANNEL_EDGE_ACTION_INCREASE, PCNT_CHANNEL_EDGE_ACTION_DECREASE));
40  ESP_ERROR_CHECK(pcnt_channel_set_level_action(chB, PCNT_CHANNEL_LEVEL_ACTION_KEEP, PCNT_CHANNEL_LEVEL_ACTION_INVERSE));
41
42  gpio_pullup_en((gpio_num_t)PIN_CLK);        // çıplak encoder için iç pull-up / internal pull-up for a bare encoder
43  gpio_pullup_en((gpio_num_t)PIN_DT);
44
45  ESP_ERROR_CHECK(pcnt_unit_enable(unit));
46  ESP_ERROR_CHECK(pcnt_unit_clear_count(unit));
47  ESP_ERROR_CHECK(pcnt_unit_start(unit));
48}
49
50int lastDetent = 0;
51
52void loop() {
53  int count = 0;
54  pcnt_unit_get_count(unit, &count);
55  int detent = count / 4;                     // 4 kenar = 1 tık / 4 edges = 1 detent
56  if (detent != lastDetent) {
57    lastDetent = detent;
58    Serial.printf("Tik / detent: %d  (ham / raw: %d)\n", detent, count);
59  }
60  if (digitalRead(PIN_SW) == LOW) {           // basınca sıfırla / reset on press
61    pcnt_unit_clear_count(unit);
62  }
63  delay(20);
64}
Kodda iki kanal bir-birinin güzgüsü kimi qurulur: A kanalı CLK-nın kənarlarını sayır və istiqaməti DT-nin səviyyəsinə görə çevirir, B kanalı isə DT-nin kənarlarını CLK-ya görə sayır. Nəticədə hər klikdə sayğac 4 dəyişir. Sayğac ±10000 həddinə çatanda sıfıra qayıdır; daha geniş aralıq lazımdırsa, flags.accum_count ayarı və izləmə nöqtələri (watch point) ilə daşmaları yığa bilərsən. ESP32-C3-də PCNT bloku yoxdur; bu platada kəsilməli Arduino kodundan istifadə et. Arduino ESP32 nüvəsinin 2.x versiyasındasansa və ya daha qısa kod istəyirsənsə, eyni aparatdan istifadə edən ESP32Encoder kitabxanası attachFullQuad() və getCount() funksiyaları ilə eyni işi görür. ESP32-də MicroPython istifadə edirsənsə, yeni versiyalardakı (məs. 1.27) machine.Encoder sinfi də arxa planda PCNT-dən istifadə edir. ESP32-yə təzə başlayırsansa, əvvəl ESP32 nədir yazısına göz at.
Raspberry Pi Pico və MicroPython ilə rotary encoder
Pico-nun hər GPIO pini kəsilmə yarada bildiyi üçün encoder-i MicroPython-da Pin.irq() ilə oxumaq asandır. Aşağıdakı kod Arduino nümunəsindəki vəziyyət cədvəlinin eynisindən istifadə edir və encoder-i LED dimmer-ə çevirir: hər klik parlaqlığı 5 faiz dəyişir, oxa basmaq LED-i yandırıb söndürür. CLK-nı GP16-ya, DT-ni GP17-yə, SW-ni GP18-ə, LED-i də 220 Ω rezistorla GP15-ə qoş. MicroPython quraşdırılması üçün Raspberry Pi Pico nədir yazısına baxa bilərsən.
1from machine import Pin, PWM
2import time
3
4clk = Pin(16, Pin.IN, Pin.PULL_UP)     # A fazı / phase A
5dt = Pin(17, Pin.IN, Pin.PULL_UP)      # B fazı / phase B
6sw = Pin(18, Pin.IN, Pin.PULL_UP)      # buton, basınca 0 / button, 0 when pressed
7led = PWM(Pin(15))                     # LED + 220 ohm
8led.freq(1000)
9
10# İndeks: (eski AB << 2) | yeni AB / Index: (old AB << 2) | new AB
11QEM = (0, -1, 1, 0, 1, 0, 0, -1, -1, 0, 0, 1, 0, 1, -1, 0)
12last_ab = (clk.value() << 1) | dt.value()
13quarter = 0
14position = 10                          # 0-20 tık, başlangıç %50 / 0-20 detents, start at 50 %
15
16def on_edge(pin):
17    global last_ab, quarter, position
18    ab = (clk.value() << 1) | dt.value()
19    quarter += QEM[(last_ab << 2) | ab]
20    last_ab = ab
21    if ab == 3:                        # tıka oturdu / settled in a detent
22        if quarter > 1 and position < 20:
23            position += 1
24        elif quarter < -1 and position > 0:
25            position -= 1
26        quarter = 0
27
28clk.irq(trigger=Pin.IRQ_RISING | Pin.IRQ_FALLING, handler=on_edge)
29dt.irq(trigger=Pin.IRQ_RISING | Pin.IRQ_FALLING, handler=on_edge)
30
31on = True
32shown = -1
33while True:
34    if sw.value() == 0:                # mile basıldı / shaft pressed
35        time.sleep_ms(20)              # sıçramayı bekle / wait out the bounce
36        if sw.value() == 0:
37            on = not on
38            shown = -1                 # yeniden yaz / force an update
39            while sw.value() == 0:     # bırakılmasını bekle / wait for release
40                time.sleep_ms(10)
41    if position != shown:
42        shown = position
43        led.duty_u16(shown * 65535 // 20 if on else 0)
44        print("Parlaklik / brightness: %d%%" % (shown * 5), "acik / on" if on else "kapali / off")
45    time.sleep_ms(10)
Dəyərin hədlərini (0–20 klik) kəsilmə funksiyasının içində yoxladıq; beləliklə, əsas dövr dəyişəni yalnız oxuyur və iki tərəfin eyni anda yazdığı yarış vəziyyəti yaranmır. LED parlaqlığının necə tənzimləndiyini PWM nədir yazısında tapa bilərsən. Hazır həll istəsən, micropython-rotary layihəsindəki rotary_irq_rp2 modulu hədd, başa sarma (wrap) və istiqamət çevirmə ayarları ilə gəlir. Çox sürətli fırlanan mühərrik encoder-ləri üçün isə Pico-nun PIO bloku ilə prosessoru heç yormadan sayma aparmaq olar. MicroPython-a təzəsənsə, MicroPython əsasları yazısı yaxşı başlanğıcdır.
Rotary encoder növləri: mexaniki, optik və maqnit
| Növ | Necə işləyir? | Tipik həll | Harada istifadə olunur? |
|---|---|---|---|
| Mexaniki (KY-040, EC11) | Kontakt diski və iki açar | Dövrədə 12–30 klik | Menyu düymələri, səs tənzimi, cihazların ön panelləri |
| Optik | Yarıqlı disk, LED və fototranzistor | Dövrədə yüzlərlə minlərlə impuls | CNC dəzgahları, robot oynaqları, sənaye mühərrikləri |
| Maqnit (Hall effektli) | Maqnitli disk və Hall sensorları | Mühərrik oxunda dövrədə bir neçə impuls (məs. 7 və ya 11) | Encoder-li N20 və reduktorlu DC mühərriklər |
| Mütləq (absolute) | Hər mövqe üçün ayrı kod yaradır | Məsələn, AS5600-də 12 bit (4096 mövqe) | Robot qolları, bucaq ölçmə; açılışda mövqeyi bilir |
Bu yazıdakı kodlar A/B çıxışlı digər artımlı encoder-lərlə də işləyir. Məsələn, encoder-li reduktorlu DC mühərrikdə mühərrik oxunda dövrədə 11 impuls verən Hall encoder-i, dörd kənarlı sayma və 1:30 dişli nisbəti ilə çıxış oxunun hər dövründə 11 × 4 × 30 = 1320 say yaradır. İmpuls sürəti saniyədə minlərə çatanda kəsilməli kod prosessorun vaxtının nəzərəçarpacaq hissəsini alır; ESP32-nin PCNT bloku isə bu sayı zəhmətsiz görür. Sənaye optik encoder-ləri əksərən 5–24 V ilə işləyir və açıq kollektor və ya diferensial çıxış verir; qoşmazdan əvvəl çıxış növünü və gərginliyini mütləq datasheet-dən yoxla.
Rotary encoder ilə layihə ideyaları
- Rəqəmsal səs düyməsi: DFPlayer Mini ilə çalan musiqinin səsini encoder ilə tənzimlə, oxa basanda növbəti mahnıya keç.
- Rəng seçən lampa: WS2812B LED halqasında rəng tonunu encoder ilə fırlat, basanda parlaqlıq rejiminə keç.
- Dəqiq mövqeləndirmə: Hər klik step mühərrikini müəyyən addım irəlilətsin; kamera sürüşdürücüsü və ya fırlanan masa düzəlt.
- Mətbəx taymeri: Müddəti encoder ilə tənzimlə, basanda geri sayım başlasın, vaxt bitəndə buzzer çalsın.
- Oyun idarəetməsi: Encoder-i Pong-da raket kimi istifadə et; Arduino oyun layihələrində coystikdən daha dəqiq idarəetmə təmin edir.
- Saat və həyəcan siqnalı tənzimi: RTC saat modulunun saatını və həyəcan siqnalını tək düymə ilə tənzimlə.
- Test cihazı paneli: PWM tezliyini, siqnal generatorunun dəyərini və ya lehim stansiyasının hədəf temperaturunu incə addımlarla dəyiş.
Tez-tez edilən səhvlər və həlli
| Problem | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Bir klikdə 2 və ya 4 sayır | Hər kənar ayrıca sayılır və ya kontaktlar titrəyir | Kənar sayını 4-ə böl, vəziyyət cədvəlindən istifadə et, CLK və DT-yə 10–100 nF kondensator əlavə et |
| Hər iki klikdən birini sayır | 30 klikli / 15 impulslu encoder; hər klik yarım tsikldir | Kitabxana dəyərini 4 əvəzinə 2-yə böl; cədvəl kodunda if (ab == 3) şərtini if (ab == 3 || ab == 0) et |
| İstiqamət tərsdir | CLK və DT yerini dəyişib və ya modul fərqlidir | Koddakı CLK və DT pin nömrələrinin yerini dəyiş |
| Sürətli fırlatdıqda addım buraxılır | Polling istifadə olunur, loop-da delay var | Kəsilmədən və ya ESP32 PCNT-dən istifadə et, ISR-i qısa saxla |
| Düymə özbaşına basılır | SW pini boşdadır, pull-up yoxdur | pinMode(SW, INPUT_PULLUP) istifadə et |
| Sayğac təsadüfi tullanır | GND ortaq deyil, naqillər uzun və ya boşdur | GND-ni ortaq et, naqilləri qısalt, breadboard təmasını yoxla |
| fatal error: driver/pulse_cnt.h: No such file or directory / undefined reference to 'pcnt_new_unit' | Arduino ESP32 nüvəsi 2.x (birinci xəta) və ya PCNT bloku olmayan ESP32-C3 (ikinci xəta) | Boards Manager-dən nüvəni 3.x-ə yenilə və ya ESP32Encoder kitabxanasından istifadə et; C3-də kəsilməli koddan istifadə et |
| LCD-də yalnız kvadratlar var | Kontrast ayarı və ya I2C ünvanı yanlışdır | Arxadakı trimpotu fırlat, ünvanı 0x27 əvəzinə 0x3F ilə yoxla |
Rotary encoder layihəyə peşəkar istifadəçi interfeysi qazandırmağın ən ucuz yollarından biridir: tək düymə ekranla birlikdə onlarla ayarı idarə edə bilər. Əvvəl polling kodu ilə məntiqi qavra, sonra kəsilməli və ya PCNT-li versiyaya keç və menyu nümunəsini öz layihənə uyğunlaşdır. BlueGrays tətbiqində potensiometrlə servo idarəsi, I2C LCD ekran, düymə və 7 seqmentli sayğac layihələrini dövrə sxemləri və addım-addım kodları ilə tapa, bu layihələrdə potensiometr və ya düymənin yerinə encoder qoyaraq onları asanlıqla inkişaf etdirə bilərsən.
Tez-tez verilən suallar
Rotary encoder ilə potensiometr arasındakı fərq nədir?
Potensiometr oxun mövqeyinə görə analoq gərginlik verir, fırlanması təxminən 270–300 dərəcə ilə məhduddur və analogRead ilə oxunur. Rotary encoder isə məhdudiyyətsiz fırlanır və hər klikdə rəqəmsal impuls yaradır; mövqeyi yox, hərəkətin istiqamətini və miqdarını bildirir. Menyuda gəzmə və addımlı ayarlar üçün encoder, mövqeyə bağlı sadə ayarlar üçün potensiometr daha uyğundur.
Rotary encoder niyə bir klikdə iki addım sayır və ya addım atlayır?
Artıq saymanın səbəbi adətən kontakt titrəməsi və ya hər kənarın ayrıca sayılmasıdır; klik başına 4 kənarı 4-ə bölmək və vəziyyət cədvəlindən istifadə etmək bunu həll edir. Addım atlaması isə loop məşğul olanda gələn impulsların buraxılmasından qaynaqlanır. CLK və DT-ni kəsilmə pinlərinə qoşub kəsilmə ilə oxusan və lazım gələrsə 10–100 nF kondensator əlavə etsən, problem aradan qalxır.
KY-040 rotary encoder 3,3 V ilə işləyirmi?
Bəli. KY-040 yalnız mexaniki açarlardan və pull-up rezistorlarından ibarət olduğu üçün 3,3 V ilə də problemsiz işləyir. ESP32 və Raspberry Pi Pico-da + pinini mütləq 3V3-ə qoş; 5 V ilə qidalandırsan, pull-up rezistorları CLK və DT xətlərini 5 V-a çəkir və 3,3 V-luq girişlərin həddi aşılır.
KY-040 bir dövrədə neçə addım (impuls) verir?
Geniş yayılmış KY-040 modulları dövrədə 20 klik verir və hər klikdə A ilə B xətləri bir tam tsikl edir. Hər tsikldə dörd kənar olduğu üçün dövrədə 80 kənar sayılır və klik başına bucaq 18 dərəcədir. Bəzi encoder-lər 30 klik və 15 impuls verir; bunlarda hər klik yarım tsikl deməkdir.
Rotary encoder kəsilmə (interrupt) olmadan oxuna bilərmi?
Bəli, loop içində CLK pinini davamlı yoxlayan sorğulama (polling) üsulu ilə oxuna bilər və yavaş fırladılan menyu düyməsi üçün çox vaxt kifayətdir. Amma loop-da delay, ekran yenilənməsi və ya uzun hesablamalar varsa, sürətli fırladılan kliklər buraxılır. Etibarlı nəticə üçün kəsilmə, ESP32-də isə PCNT aparat sayğacı tövsiyə olunur.
Arduino-ya bir neçə rotary encoder qoşmaq olarmı?
Olar. Uno-da yalnız D2 və D3 aparat kəsilməsi verdiyi üçün Encoder kitabxanası ilə hər encoder-in konstruktora ilk verilən pinini kəsilmə pininə, digərini adi pinə qoşa və ya pin dəyişmə kəsilməsindən (pin change interrupt) istifadə edə bilərsən. Mega-da altı kəsilmə pini var, klassik ESP32-də 8 PCNT bloku ilə 8 encoder aparatda sayıla bilər, Pico-da isə hər GPIO kəsilmə yarada bilər.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Düymə ilə LED yandırma (On Off)
Düyməyə bir dəfə basanda işıq yanır, bir daha basanda sönür; tam otağındakı lampa düyməsi kimi.

ESP32 ilə düymədən LED idarəsi (Toggle)
Düyməyə hər basanda LED-in vəziyyəti dəyişir: yanırsa sönür, sönükdürsə yanır. Klassik toggle (keçid) nümunəsi. Debounce (sıçrama önləmə) ilə düymənin mexaniki küyünü təmizləyərək bir basışda bir dəyişiklik təmin edirik.

Raspberry Pi Pico düymə debounce müqayisəsi: IRQ vs Software Polling
Düyməyə bir dəfə basanda kod 3-4 dəfə saydısa, səbəb contact bounce-dur: düymənin metal kontaktları toxunma anında mikrosaniyələr ərzində dəfələrlə açılıb-bağlanır! Bu layihədə eyni düyməni 2 fərqli üsulla sayıb Serial-da yan-yana müqayisə edirik: RAW polling (bounce-u tutur, səhv sayır) və IRQ + proqram debounce (düzgün sayır).

Potensiometrlə servo mühərrikdən istifadə
Potensiometrin düyməsini çevirdikcə servo mühərrikin qolu da onunla birlikdə dönür; düymənin bir ucu sıfır dərəcəyə, o biri ucu yarım dövrəyə uyğundur.

ESP32 potensiometr ilə LED parlaqlığı (analoq → PWM)
Bu layihədə potensiometrlə LED parlaqlığını analoq olaraq idarə edirik. ESP32-nin ADC pini potensiometrdən gələn 0-3.3V gərginliyi oxuyur, sonra bu dəyər PWM (Pulse Width Modulation) siqnalına çevrilərək LED-ə göndərilir. Beləliklə potensiometri çevirdikcə LED pilləli şəkildə parlayır və sönür. Arduino Core 3.0+ ilə analogWrite() birbaşa istifadə oluna bilər; ESP32-S2/S3-də ADC dəqiqliyi 12-bitə sabitlənir.
7 seqmentli displey və düymələrlə sayğac
Üç düymeli sadə sayğac: birinə basdıqca ekrandakı rəqəm bir artır, digərinə basdıqca bir azalır, üçüncüsü sıfıra qaytarır.

I2C ilə LCD ekran istifadəsi
Arduino-ya öz ekranını qazandır və ilk mesajını yazdır. İki sətirlik LCD ekran yalnız bir neçə naqillə qoşulur; əvvəlcə üst sətrə salam, ardınca alt sətrə ikinci yazı gəlir, ekran təmizlənir və…

Raket top oyunu - SSD1306
Bir top, iki raket və sən: video oyunların ən qədimlərindən olan stolüstü tennisi kiçik OLED ekranda oynayırsan.