
Fuente de alimentación para protoboard MB102: 5V/3.3V y límites
Cómo usar la fuente de alimentación para protoboard MB102: entrada de 6,5–12 V, jumpers de 5 V y 3,3 V, corriente real, calor del AMS1117, servos y GND común.
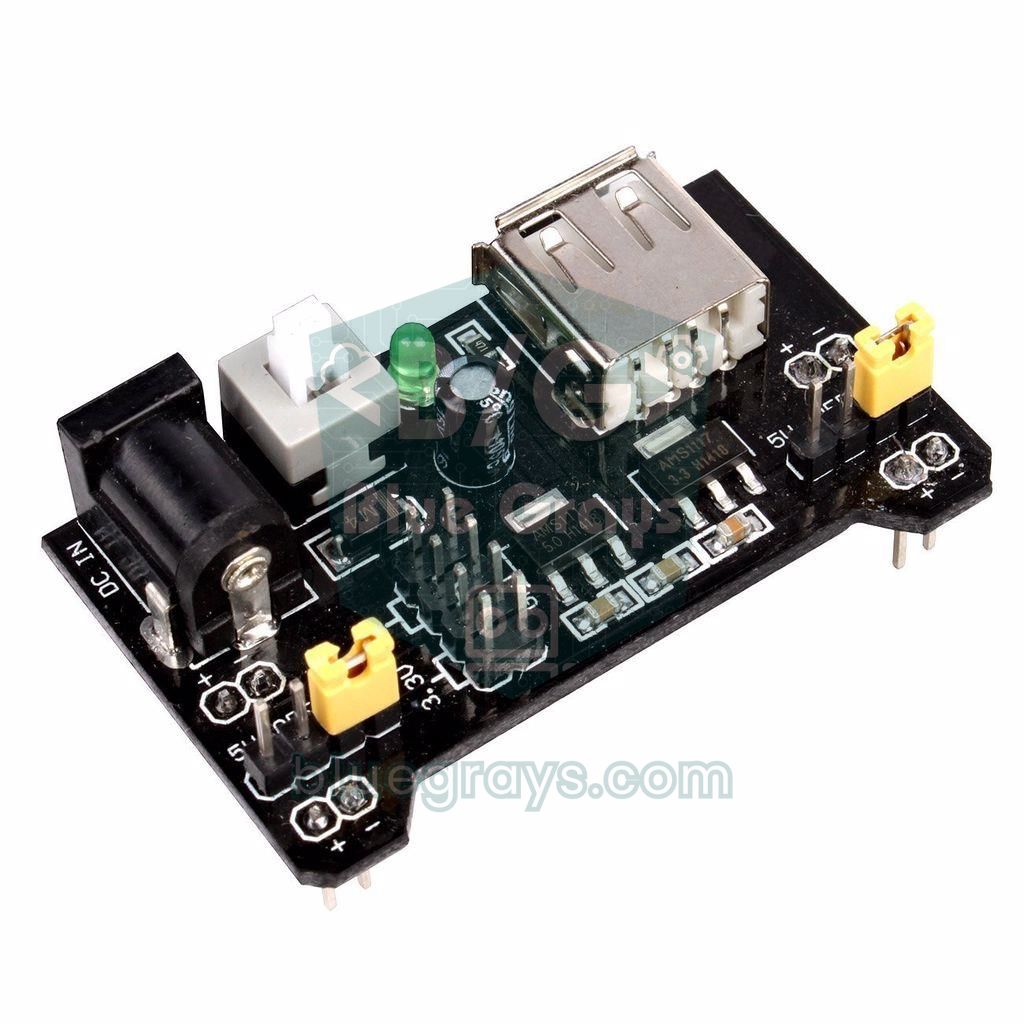
Una fuente de alimentación para protoboard (el modelo más común es la MB102) es una placa pequeña que regula la tensión de un adaptador de corriente o de un USB y la reparte como 5 V y 3,3 V por los raíles de alimentación de la protoboard. Se pincha directamente en un extremo de la protoboard, alimenta por separado los raíles positivo y negativo de cada lado y lleva jumpers para elegir 5 V o 3,3 V en cada raíl. Así puedes alimentar sensores, pantallas e integrados sin forzar el regulador del propio Arduino, y usar juntas piezas de 3,3 V y de 5 V en la misma protoboard.
Pero esta placa tiene un límite de corriente mucho más bajo de lo que se suele pensar. En este artículo verás, con cálculos, las piezas de la MB102, cómo elegir el adaptador correcto, la configuración de los jumpers, cuántos miliamperios da de verdad y por qué se calienta el regulador AMS1117. Después verás por qué los servos y motores no funcionan con este módulo, la entrada USB, cómo colocarla en la protoboard en el sentido correcto, el GND común con el Arduino y los errores más frecuentes.
¿Qué es una fuente de alimentación para protoboard y cómo funciona?
La placa MB102 lleva dos reguladores lineales: el AMS1117-5.0 baja la tensión de entrada a 5 V y el AMS1117-3.3 a 3,3 V. En la mayoría de las placas el regulador de 3,3 V se alimenta de la salida de 5 V, así que la corriente que tomas del raíl de 3,3 V también pasa antes por el regulador de 5 V. En la entrada hay un diodo contra la conexión invertida, un interruptor y un LED que indica que hay tensión. Las dos filas de pines de la parte inferior encajan en los raíles positivo y negativo de los dos bordes de la protoboard.
| Característica | Valor |
|---|---|
| Entrada (jack DC) | 6,5–12 V DC, jack de 5,5 × 2,1 mm, positivo al centro |
| Entrada (USB) | 5 V, conector USB-A; se salta el regulador y los 5 V van directos al raíl |
| Salidas | 5 V y 3,3 V; se eligen por separado en cada lado con un jumper |
| Reguladores | AMS1117-5.0 y AMS1117-3.3 (encapsulado SOT-223, sin disipador) |
| Corriente sobre el papel | 1 A para el AMS1117; los vendedores suelen indicar "menos de 700 mA" para el módulo |
| Corriente continua realista | 200–500 mA según la tensión de entrada (mira el cálculo de calor más abajo) |
| Pines de salida extra | Tiras de pines de 5 V, 3,3 V y GND en la parte superior |
| Protección | Diodo contra polaridad invertida en la entrada; sin fusible contra cortocircuitos |
¿Qué adaptador elijo? Lo que significa la entrada de 6,5–12 V
Para que un regulador lineal funcione, su entrada tiene que estar cierto margen por encima de la salida; esa diferencia se llama tensión de caída (dropout) y en el AMS1117 ronda 1,1–1,3 V según la corriente de carga. El diodo de protección de la entrada se lleva además unas décimas de voltio. Por eso necesitas al menos 6,5 V en la entrada para que la salida de 5 V sea de verdad 5 V. Si conectas un adaptador de 5 V verás 3,5–4 V en la salida y el Arduino, la pantalla o los sensores funcionarán de forma inestable. En el extremo superior el problema es el calor: cuanto más alta es la tensión de entrada, más potencia disipa el regulador en forma de calor.
| Adaptador | Resultado | Recomendación |
|---|---|---|
| Adaptador de 5 V (en el jack DC) | La salida se queda en unos 3,5–4 V | No lo uses; conecta las fuentes de 5 V por la entrada USB |
| 7–7,5 V | 5 V estables, el menor calentamiento | La mejor opción |
| Adaptador de 9 V | 5 V estables, calentamiento moderado | Bien para cargas ligeras (menos de 300 mA) |
| Adaptador de 12 V | 5 V estables, pero el regulador se calienta mucho | Solo para cargas de 150–200 mA |
| Pila de 9 V | Funciona, pero sus 300–500 mAh se agotan enseguida | No recomendable salvo para pruebas cortas |
Configurar los jumpers de 5 V y 3,3 V
En cada extremo de la placa hay una tira de tres pines con un jumper; cada una controla el raíl de alimentación de un lado de la protoboard. Si pones el jumper en el lado marcado "5V", ese raíl tiene 5 V; en "3.3V", tiene 3,3 V; si quitas el jumper por completo, ese raíl queda sin alimentación. Así puedes poner un lado a 5 V para una LCD y el Arduino y el otro a 3,3 V para un nRF24L01 o un sensor. Los raíles negativos (GND) de los dos lados siempre son comunes.
| Jumper izquierdo | Jumper derecho | Raíl izquierdo | Raíl derecho | Ejemplo de uso |
|---|---|---|---|---|
| 5V | 5V | 5 V | 5 V | Piezas de 5 V como Arduino, LCD, HC-SR04 |
| 3.3V | 3.3V | 3,3 V | 3,3 V | Sensores de 3,3 V con un ESP32 o una Pico |
| 5V | 3.3V | 5 V | 3,3 V | Circuito mixto: LCD de 5 V en un lado, módulo de 3,3 V en el otro |
| Quitado | 5V | Sin tensión | 5 V | Apagar un lado temporalmente |
El límite real de corriente: por qué incluso 700 mA es optimista
La hoja de datos del AMS1117 dice 1 A, y los vendedores dicen "menos de 700 mA" para el módulo. Pero esas cifras dan por hecho que el regulador está bien refrigerado. Un regulador lineal disipa como calor la diferencia entre la tensión de entrada y la de salida: P = (Vent − Vsal) × I. En la MB102 el regulador va soldado a una pequeña superficie de cobre de la placa y no tiene disipador. Un encapsulado SOT-223 así puede disipar alrededor de 1 W de forma continua; por encima se calienta, entra en protección térmica y corta o baja la salida.
| Tensión de entrada | Calor a 100 mA | Calor a 300 mA | Calor a 500 mA | Valoración |
|---|---|---|---|---|
| 7 V | 0,2 W | 0,6 W | 1,0 W | Utilizable hasta 500 mA, en el límite |
| 9 V | 0,4 W | 1,2 W | 2,0 W | Se calienta demasiado por encima de 300 mA |
| 12 V | 0,7 W | 2,1 W | 3,5 W | Entra en protección térmica por encima de 200 mA |

El lado de 3,3 V se calcula aparte: como el regulador de 3,3 V se alimenta de 5 V, genera (5 − 3,3) × I de calor; a 300 mA son 0,5 W. Además, esos 300 mA se suman también a la carga del regulador de 5 V. En resumen, la MB102 es ideal para circuitos de unos cientos de miliamperios, como LED, sensores, una LCD y un Arduino Nano. Para más, pasa a un regulador conmutado como el reductor LM2596; esos reguladores convierten la diferencia de tensión en corriente de forma eficiente en lugar de en calor.
Presupuesto de corriente: ¿cuánto consume tu circuito?
Antes de elegir el módulo, suma a grandes rasgos la corriente total de las piezas de tu circuito. Los valores de abajo son medias típicas; las piezas con motor o inalámbricas tienen picos breves mucho más altos. Si la corriente continua total supera 300 mA o los picos 500 mA, la MB102 sola no basta.
| Pieza | Corriente típica | Nota |
|---|---|---|
| Arduino Uno / Nano | 30–50 mA | Incluidos los LED de la placa y el chip USB |
| Placa de desarrollo ESP32 | 80–250 mA | Picos de 400–500 mA al transmitir por Wi-Fi |
| LCD 16x2 (retroiluminación encendida) | 20–30 mA | Junto con el adaptador I2C |
| OLED de 0,96 pulgadas | 10–25 mA | Según los píxeles encendidos |
| LED rojo (con 220 Ω) | ~14 mA | Por LED |
| LED WS2812B | Hasta ~60 mA | Por LED en blanco total; 10 LED son 600 mA |
| Servo SG90 | ~10 mA en reposo, 100–250 mA en movimiento | Hasta 650 mA forzado |
| Módulo de relé (1 canal) | 70–90 mA | Con la bobina activada |
| HC-SR04 | ~15 mA | Durante la medida |
¿Por qué no sirve para servos y motores?
En cuanto un servo SG90 empieza a moverse consume durante un instante unos cientos de miliamperios, y hasta 650 mA cuando está forzado; en servos grandes como el MG996R se superan los 2 A. Los motores de corriente continua y los motores paso a paso también piden mucha corriente al arrancar. Esa corriente repentina choca con el límite del regulador y el raíl de 5 V cae por un momento por debajo de 4 V. También cae la tensión de un Arduino alimentado desde el mismo raíl y la placa se reinicia sola; el servo tiembla y aparecen caracteres extraños en la LCD. Además, el ruido de las escobillas de los motores estropea las medidas de los sensores delicados.
- Alimenta servos y motores desde una fuente aparte: un adaptador de 5 V que dé al menos 2 A, un convertidor reductor como el LM2596 o 4 pilas AA son buenas opciones.
- Une los GND: aunque uses otra fuente, conecta el GND de la fuente de los motores al GND del Arduino; si no, la señal se queda sin referencia.
- Pon un condensador en la alimentación del servo: un condensador electrolítico de 470–1000 µF entre los cables de alimentación del servo suaviza los picos bruscos de corriente.
- Usa la MB102 solo para la parte lógica: que el Arduino, los sensores y la pantalla tiren de la MB102 y los motores de su propia fuente.
Si quieres ver esa caída con tus propios ojos, prueba el código de abajo. El Arduino Uno puede medir su propia tensión de alimentación comparando su referencia interna de 1,1 V con la alimentación; no hace falta ninguna conexión externa. Alimenta el Arduino y el servo desde el raíl de 5 V de la MB102 y observa la tensión mínima en el Monitor Serie mientras se mueve el servo:
1// Arduino kendi besleme gerilimini ölçer, servo hareket ederken düşüşü yakalar
2// The Arduino measures its own supply voltage and catches the dip while a servo moves
3// Arduino 5V ve GND -> MB102 5 V hattı / Arduino 5V and GND -> MB102 5 V rail; servo sinyali / servo signal -> D9
4#include <Servo.h>
5
6Servo servo;
7long minVcc = 99999;
8
9long readVcc() {
10  // Dahili 1,1 V referansını AVcc'ye göre ölç / measure the internal 1.1 V reference against AVcc
11  ADMUX = _BV(REFS0) | _BV(MUX3) | _BV(MUX2) | _BV(MUX1);
12  delay(2);                                // referansın oturmasını bekle / let the reference settle
13  ADCSRA |= _BV(ADSC);                     // dönüşümü başlat / start the conversion
14  while (bit_is_set(ADCSRA, ADSC));        // bitmesini bekle / wait until done
15  long result = ADCL;
16  result |= ADCH << 8;
17  return 1125300L / result;                // 1,1 V x 1023 x 1000 / sonuç = mV / result in mV
18}
19
20void setup() {
21  Serial.begin(9600);
22  servo.attach(9);
23}
24
25void loop() {
26  for (int angle = 0; angle <= 180; angle += 90) {
27    servo.write(angle);
28    unsigned long start = millis();
29    while (millis() - start < 600) {       // hareket boyunca ölç / measure during the move
30      long vcc = readVcc();
31      if (vcc < minVcc) minVcc = vcc;
32    }
33    Serial.print("Aci / Angle: ");
34    Serial.print(angle);
35    Serial.print("  Vcc: ");
36    Serial.print(readVcc());
37    Serial.print(" mV  en dusuk / minimum: ");
38    Serial.print(minVcc);
39    Serial.println(" mV");
40  }
41}
El resultado puede desviarse ±10 % según el valor real de la referencia interna; para una medida más precisa, mide una vez el raíl de 5 V con el multímetro y ajusta la constante 1125300 en consecuencia. Si con el servo conectado el mínimo baja de 4,5 V o la placa se reinicia, es hora de pasar el servo a una fuente aparte.
La entrada USB: entrada y salida de alimentación a la vez
El conector USB-A de la MB102 se puede usar de dos formas. Cuando alimentas la placa por el jack DC, el conector pasa a ser una salida de 5 V y puede alimentar un pequeño dispositivo USB. Cuando la alimentas con un cable USB A-A o una batería externa (power bank), el conector pasa a ser una entrada: en ese caso los 5 V que llegan se saltan el regulador de 5 V y van directos al raíl, mientras el regulador de 3,3 V sigue funcionando. El puerto USB de un ordenador suele dar 500 mA (900 mA en USB 3) y la única protección contra cortocircuitos es el límite de corriente del puerto. Si usas un power bank, recuerda que muchos modelos se apagan solos con poca corriente.
Colocarla en la protoboard en el sentido correcto
La MB102 está pensada para el extremo de las protoboards estándar de 830 puntos: los pines inferiores encajan en los dos raíles de alimentación (positivo y negativo) de cada lado. En la parte inferior o superior de la placa hay marcas + y −; asegúrate de que coincidan con las líneas roja (positivo) y azul (negativo) de la protoboard. En algunas protoboards las líneas de color están impresas al revés o no existen; si pinchas el módulo al revés, el raíl positivo pasa a ser GND, el negativo pasa a ser 5 V y todo tu circuito recibe la polaridad invertida. En protoboards largas los raíles de alimentación pueden estar cortados en el centro; si las piezas del otro extremo no funcionan, comprueba la continuidad de los raíles.
- Pon el interruptor del módulo en apagado y coloca los jumpers en la tensión que quieras.
- Presiona el módulo sobre el extremo de la protoboard de forma que las marcas + y − coincidan con los raíles rojo y azul.
- Conecta el adaptador al jack DC y enciende; el LED debería encenderse.
- Mide los dos raíles con el multímetro; si los valores son correctos, apaga y empieza a montar el circuito.
- Cuando el circuito esté listo, revisa otra vez las conexiones, sobre todo GND, antes de encender.
GND común con el Arduino y cómo alimentar el Arduino
Hay dos formas correctas de usar la MB102 con un Arduino. Primera: el Arduino se alimenta por USB y la MB102 solo alimenta los sensores y módulos. En ese caso debes conectar el pin GND del Arduino al raíl negativo de la protoboard; sin GND común, la señal de 5 V que envía el Arduino no tiene referencia en el otro lado y el circuito se comporta al azar. Tienes los detalles en el artículo GND y masa común. Segunda: alimentar también el Arduino desde la MB102. Conectas el raíl de 5 V al pin 5V del Arduino y el raíl negativo a GND; así se salta el regulador propio del Arduino.
- Si alimentas el Arduino por el pin 5V, no conectes el USB: en el Uno no hay un aislamiento completo entre el pin 5V y el USB, y las dos fuentes de 5 V quedan unidas.
- No metas 5 V por el pin VIN: VIN va al regulador del Arduino y necesita al menos 7 V; con 5 V la placa no funciona bien.
- No alimentes el ESP32 desde el raíl de 3,3 V: los picos de 400–500 mA del Wi-Fi fuerzan el regulador de 3,3 V de la MB102 y provocan el error de brownout. Alimenta la placa de desarrollo ESP32 con 5 V por su pin 5V/VIN.
- Alimenta la Raspberry Pi Pico por el pin VSYS: VSYS admite 1,8–5,5 V, así que el raíl de 5 V le va bien. Usa esta vía en lugar de meter tensión desde fuera por el pin 3V3.
Vigilar la tensión de alimentación con el ESP32 y la Raspberry Pi Pico
Con el ESP32 no puedes medir directamente el raíl de 5 V, porque sus entradas ADC aguantan como mucho 3,3 V. La solución es un divisor de tensión con dos resistencias de 10 kΩ: el raíl de 5 V se reduce a la mitad y puede conectarse con seguridad al GPIO 34. La función analogReadMilliVolts() usa la calibración de fábrica del ESP32 para devolver milivoltios directamente, y la media de 32 lecturas reduce el ruido:
1// ESP32 ile MB102 5 V hattını izlemek / Monitoring the MB102 5 V rail with an ESP32
2// 5 V hattı -> 10k -> GPIO 34 -> 10k -> GND (gerilim bölücü / voltage divider)
3const int SENSE_PIN = 34;          // yalnız giriş, ADC1 / input only, ADC1
4const float DIVIDER = 2.0;         // 10k + 10k: gerilim yarıya iner / voltage is halved
5const float LOW_LIMIT = 4.75;      // bu değerin altı sorunlu / below this is a problem
6
7void setup() {
8  Serial.begin(115200);
9  analogSetPinAttenuation(SENSE_PIN, ADC_11db);   // 0-3,3 V aralığı / 0-3.3 V range
10}
11
12void loop() {
13  uint32_t sum = 0;
14  for (int i = 0; i < 32; i++) {   // 32 ölçümün ortalaması / average of 32 readings
15    sum += analogReadMilliVolts(SENSE_PIN);
16  }
17  float rail = (sum / 32.0) * DIVIDER / 1000.0;
18  Serial.printf("5V hatti / 5V rail: %.2f V %s\n", rail,
19                rail < LOW_LIMIT ? "DUSUK / LOW" : "normal");
20  delay(500);
21}
En la Raspberry Pi Pico no hacen falta piezas extra: la placa lleva un divisor que divide VSYS entre tres, conectado al canal ADC3 (GPIO 29). Cuando conectas el raíl de 5 V de la MB102 a VSYS, el código MicroPython de abajo muestra la alimentación y el valor más bajo registrado. En la Pico W este canal se comparte con el chip inalámbrico y la lectura necesita otro método; el código es para la Pico sin Wi-Fi.
1# Raspberry Pi Pico (W olmayan / non-W): VSYS gerilimini okumak / reading the VSYS voltage
2# MB102 5 V hattı -> Pico VSYS (pin 39), GND -> GND
3from machine import ADC
4import time
5
6vsys = ADC(29)                       # ADC3: VSYS / 3 iç bölücü / internal VSYS / 3 divider
7low = 99.0
8
9while True:
10    volts = vsys.read_u16() * 3.3 / 65535 * 3
11    if volts < low:
12        low = volts                  # en düşük değeri sakla / keep the lowest value
13    print("VSYS: {:.2f} V  en dusuk / min: {:.2f} V".format(volts, low))
14    time.sleep(0.5)
Proyectos adecuados para la MB102 y proyectos que no lo son
- Adecuado: pruebas con LED y botones. El semáforo, el LED corredor y los proyectos con botones consumen unas decenas de miliamperios.
- Adecuado: circuitos con sensores y pantallas. Los circuitos de medida con DHT11, LDR, HC-SR04, LCD 16x2 y OLED son ideales para la MB102.
- Adecuado: circuitos con tensiones mixtas. Un Arduino de 5 V en un lado y un módulo de 3,3 V en el otro.
- En el límite: un único servo pequeño. Un SG90 moviéndose sin carga puede funcionar, pero con carga espera reinicios y temblores.
- No adecuado: robots con motores y varios servos. Los coches robot que mueven motores con un L298N necesitan su propio pack de baterías.
- No adecuado: tiras de LED largas. Más de 10 LED WS2812B a pleno brillo superan el límite del módulo.
Errores frecuentes y soluciones
| Síntoma | Causa probable | Solución |
|---|---|---|
| El LED no se enciende | Interruptor apagado, adaptador con negativo al centro o averiado | Enciende, mide la salida y la polaridad del adaptador |
| 3,5–4,5 V en el raíl de 5 V | Entrada por debajo de 6,5 V o demasiada corriente | Usa un adaptador de 7–9 V, reduce la carga |
| El raíl de un lado está muerto | El jumper de ese lado se ha salido o está flojo | Coloca el jumper firmemente en la posición 5V o 3.3V |
| El regulador quema al tocarlo | Tensión de entrada alta y demasiada corriente | Baja la entrada a 7 V o usa un reductor como el LM2596 |
| El Arduino se reinicia cuando se mueve el servo | La corriente brusca hunde el raíl de 5 V | Alimenta el servo con otra fuente de 5 V, une los GND, añade un condensador |
| Se miden 9–12 V en el raíl de 5 V | El AMS1117-5.0 se ha averiado en cortocircuito | Deja de usar el módulo de inmediato y cámbialo |
| Los sensores dan valores aleatorios | No hay GND común entre el Arduino y el módulo | Conecta el GND del Arduino al raíl negativo de la protoboard |
La MB102 es la forma más práctica de tener 5 V y 3,3 V limpios y seleccionables en una protoboard, siempre que conozcas sus límites: usa un adaptador de 7–9 V, mantén la corriente total en unos cientos de miliamperios, alimenta los motores aparte y comparte siempre el GND. En la app BlueGrays encontrarás proyectos de LED, semáforo, servo y motor paso a paso, explicados paso a paso con esquemas de circuito, lista de materiales y código.
Preguntas frecuentes
¿Cuántos amperios da el módulo de alimentación MB102?
El regulador AMS1117 es de 1 A sobre el papel y los vendedores indican menos de 700 mA para el módulo. Pero como no tiene disipador, la corriente continua realista ronda los 500 mA con 7 V de entrada, 300 mA con 9 V y 200 mA con 12 V.
¿Qué adaptador se conecta a una fuente para protoboard?
Al jack DC se le puede conectar un adaptador de 6,5 a 12 V; los mejores resultados se obtienen con 7–9 V. Un adaptador de 5 V no basta, la salida se queda en unos 4 V. A 12 V el regulador se calienta rápido, así que solo deben alimentarse cargas ligeras.
¿Puede la MB102 alimentar un servomotor?
Un único servo pequeño moviéndose sin carga puede funcionar, pero con carga un servo consume hasta 650 mA, el raíl de 5 V cae y el Arduino puede reiniciarse. Los servos y motores deben alimentarse con una fuente de 5 V aparte y con los GND unidos.
Mi fuente para protoboard se calienta, ¿es normal?
Que se ponga algo tibia es normal; un regulador lineal convierte en calor la diferencia entre entrada y salida. Si quema al tocarla, la tensión de entrada es demasiado alta o la corriente demasiado grande. Bajar la entrada a 7 V o usar un convertidor reductor lo soluciona.
¿Se puede alimentar la MB102 por USB?
Sí, se pueden meter 5 V por el conector USB. En ese caso se salta el regulador de 5 V y la tensión del USB va directa al raíl, mientras el regulador de 3,3 V sigue funcionando. La corriente queda limitada por el puerto del ordenador (normalmente 500 mA).
¿Puedo alimentar un Arduino con la fuente para protoboard?
Sí. Conectas el raíl de 5 V al pin 5V del Arduino y el raíl negativo a GND, y no debes conectar el cable USB al mismo tiempo. Aunque el Arduino funcione por USB, debe compartir el GND con el módulo.
Proyectos para hacer después de leer esto
Ver todos los proyectos
Parpadeo de LED
El primer hola de la electrónica: encender y apagar un solo LED. El Arduino enciende y apaga el LED a intervalos cortos, así que la luz parpadea rápido. Ves de la forma más sencilla cómo la placa cont

Semáforo
Una copia en miniatura del semáforo que ves cada día en la calle. El rojo se queda dos segundos, el amarillo brilla un instante, el verde se queda dos segundos y luego vuelve al rojo pasando otra vez

Luz secuencial LED
Luces que se encienden una tras otra, como si corrieran. El Arduino enciende seis LED de uno en uno; cada uno brilla un instante y se apaga, así que la luz recorre la fila de principio a fin y vuelve

Uso del servomotor
El brazo de un pequeño servomotor gira por turnos a tres posiciones: al principio del todo, justo al centro y al final del todo, esperando dos segundos en cada parada. El Arduino le dice al motor en q

Funcionamiento del servomotor con potenciómetro
A medida que giras el mando del potenciómetro, el brazo del servomotor gira con él: un extremo del mando equivale a cero grados y el otro a media vuelta. El Arduino lee sin parar la posición del mando

Uso del motor paso a paso
Un motor que gira paso a paso, justo lo que tú quieras, como la aguja de un reloj. A través de una placa controladora, el Arduino hace girar un pequeño motor paso a paso una vuelta completa en un sent

Uso de la tira LED WS2812B
Conoces una tira LED inteligente en la que puedes dar color a cada luz por separado. El Arduino enciende primero los cinco primeros LED en rojo, un segundo después los otros cinco en azul, luego los a

Coche controlado por Bluetooth con L298N
Convierte tu móvil en un mando y conduce tu propio coche robot. El Arduino recibe por un módulo Bluetooth las órdenes de una app de control remoto en el móvil y mueve las ruedas con un controlador de