
Sensor PIR HC-SR505: mini PIR con Arduino, ESP32, Pico y AM312
Sensor PIR HC-SR505: diferencias con el HC-SR501 y el AM312, tiempo fijo de 8 s, uso a 3,3 V, cálculo de batería y código para Arduino, ESP32 y Pico.

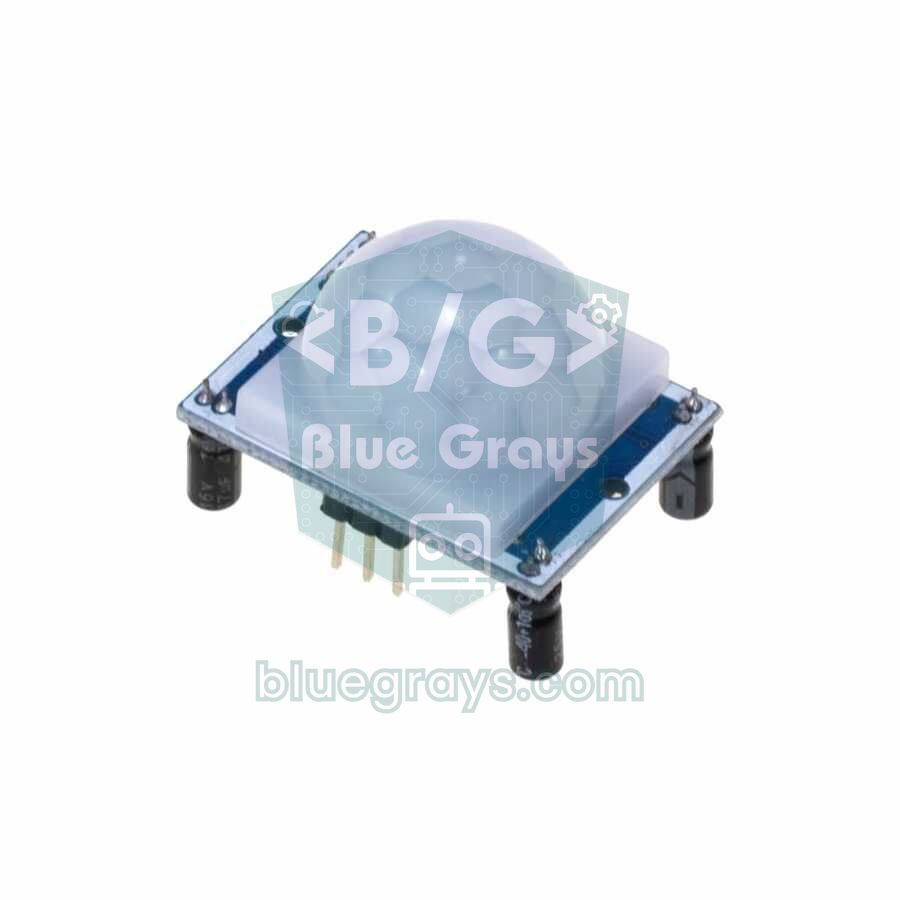
El sensor PIR HC-SR505 es un mini sensor de movimiento PIR (infrarrojo pasivo) de alrededor de 1 cm de diámetro y 2,5 cm de alto, sin potenciómetros ni jumpers de ajuste. Hace lo mismo que el clásico HC-SR501, es decir, detecta a una persona o un animal que se mueve en su campo de visión y pone su salida en HIGH, pero en un cuerpo mucho más pequeño. Es ideal para timbres, luces de clóset, cajitas de alarma y sensores con batería. El AM312, del mismo tamaño, funciona desde 2,7 V y suele ser la mejor opción para ESP32, Raspberry Pi Pico y proyectos con batería.
En este artículo verás cómo funciona el HC-SR505, en qué se diferencia del HC-SR501 y del AM312 en una tabla comparativa, cómo trabajar con su tiempo fijo de 8 segundos, los límites de usarlo a 3,3 V y un cálculo real de duración de batería. Después escribiremos un código para Arduino que cuenta los movimientos y mide el tiempo de salida, un código que despierta un ESP32 del deep sleep con movimiento y espera dormido hasta que termine, y un código de MicroPython con interrupciones para la Raspberry Pi Pico.
¿Qué es el HC-SR505 y cómo funciona?
En el corazón de todo sensor PIR hay un elemento piroeléctrico formado por dos mitades. Cuando todo está quieto, ambas mitades reciben la misma radiación infrarroja y sus señales se cancelan. Cuando alguien con calor corporal cruza el campo de visión, primero una mitad y luego la otra reciben más radiación, y el sensor interpreta esa diferencia como movimiento. La pequeña lente de Fresnel del frente divide el campo de visión en zonas y hace más grande esa diferencia. En el HC-SR505, el circuito que procesa la señal, el regulador y la lente caben en una plaquita diminuta, y el tiempo de salida y la sensibilidad vienen fijados de fábrica. Al detectar movimiento, la salida se queda en HIGH unos 8 segundos, y si hay un nuevo movimiento en ese tiempo el conteo vuelve a empezar (redisparo).
| Característica | HC-SR505 |
|---|---|
| Voltaje de alimentación | 4,5–20 V (regulador de 3,3 V en la placa) |
| Corriente en reposo | Menos de 60 µA |
| Salida | Digital: 3,3 V con movimiento, 0 V sin movimiento |
| Alcance de detección | Hasta 3 metros |
| Ángulo de detección | Un cono de menos de 100° |
| Tiempo de salida | Unos 8 segundos (±30 %), no ajustable |
| Modo de disparo | Redisparable: la salida sigue en HIGH mientras haya movimiento |
| Tamaño | Unos 10 mm de diámetro, 23–25 mm de alto |
| Temperatura de trabajo | −20 a +80 °C |
HC-SR501 vs HC-SR505 vs AM312
| Característica | HC-SR501 | HC-SR505 | AM312 |
|---|---|---|---|
| Tamaño | Placa de 32 × 24 mm, domo grande | Unos 10 mm de diámetro | Unos 10 mm, parecido al HC-SR505 |
| Alimentación | 4,5–20 V | 4,5–20 V | 2,7–12 V |
| Corriente en reposo | Unos 50 µA | Menos de 60 µA | Menos de 0,1 mA |
| Nivel de salida | 3,3 V | 3,3 V | Unos 3 V |
| Alcance | 3–7 m, ajustable | Hasta 3 m | 3–5 m |
| Ángulo | Unos 110° | Menos de 100° | Menos de 100° |
| Tiempo de salida | 3 s – 5 min, con potenciómetro | Fijo, unos 8 s | Fijo, unos 2 s |
| Modo de disparo | Jumper H (redisparable) o L (único) | Solo redisparable | Solo redisparable |
| ¿Cuándo elegirlo? | Cuartos y pasillos, mayor alcance | Cajas pequeñas, sistemas de 5 V | 3,3 V, batería, ESP32 y Pico |
En pocas palabras: si vas a vigilar un cuarto grande o un pasillo largo y quieres ajustar el tiempo con un desarmador, el HC-SR501 sigue siendo la opción más flexible. Si tu caja es pequeña y tu sistema ya funciona con 5 V, el HC-SR505 cumple. Si usas una placa de 3,3 V como el ESP32 o la Pico, o vas a alimentar el sensor directo de una celda de litio, elige el AM312: está hecho oficialmente para bajo voltaje y su tiempo de salida corto de 2 segundos mantiene despierto al microcontrolador menos tiempo. Los tres tienen una salida de unos 3 V, así que ninguno necesita divisor de voltaje para conectarse al ESP32.
¿El HC-SR505 funciona con 3,3 V?
Oficialmente no: el HC-SR505 lleva en la placa un pequeño regulador con salida de 3,3 V, y el mínimo indicado para el módulo es de 4,5 V. Si le das 3,3 V a la entrada del regulador, el circuito interno recibe unos 3,1–3,2 V. Muchos sensores funcionan igual, pero la sensibilidad puede bajar y aumentar los disparos falsos, así que no conviene diseñar un producto confiando en eso. Ese límite también define qué baterías usar: 3 pilas AA dan 4,5 V nuevas pero pronto bajan de ahí; 4 pilas AA o NiMH son más seguras para el HC-SR505. Con una sola celda Li-ion de 3,7 V el HC-SR505 queda por debajo de su límite, mientras que el AM312 sigue funcionando hasta 2,7 V.
Conexión: Arduino Uno, ESP32 y Pico
| Pin del sensor | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| VCC (+), HC-SR505 | 5V | VIN (5V) | VBUS (5V) |
| VCC (+), AM312 | 5V o 3.3V | 3V3 | 3V3 (OUT) |
| OUT | D2 | GPIO 33 | GP16 |
| GND (−) | GND | GND | GND |
Código para Arduino: contar movimientos y medir el tiempo de salida
El siguiente código primero espera 30 segundos a que el sensor se caliente, luego suma uno al contador cada vez que empieza un movimiento y, cuando la salida vuelve a LOW, muestra cuántos segundos estuvo en HIGH. El LED integrado también sigue a la salida. Esta pequeña prueba es la forma más fácil de saber si tu sensor es un HC-SR505 o un AM312 y de ver cómo funciona el redisparo. Abre el Monitor Serie a 115200 baudios:
1// HC-SR505 / AM312 testi: hareketi say, çıkışın HIGH kalma süresini ölç / count motion, measure how long OUT stays HIGH
2const int PIR_PIN = 2;
3const int LED_PIN = 13;                      // dahili LED / built-in LED
4
5bool lastState = LOW;
6unsigned long riseTime = 0;
7unsigned int events = 0;
8
9void setup() {
10  pinMode(PIR_PIN, INPUT);
11  pinMode(LED_PIN, OUTPUT);
12  Serial.begin(115200);
13  Serial.println(F("Isinma 30 sn / warming up 30 s"));
14  delay(30000);                              // açılıştaki yanlış tetiklemeleri atla / skip false triggers at power-up
15  Serial.println(F("Hazir / ready"));
16}
17
18void loop() {
19  bool state = digitalRead(PIR_PIN);
20  digitalWrite(LED_PIN, state);              // LED çıkışı takip eder / LED follows the output
21  if (state == HIGH && lastState == LOW) {   // yükselen kenar: hareket başladı / rising edge: motion started
22    riseTime = millis();
23    events++;
24    Serial.print(F("Hareket / motion #"));
25    Serial.println(events);
26  }
27  if (state == LOW && lastState == HIGH) {   // düşen kenar: tutma süresi bitti / falling edge: hold time over
28    float seconds = (millis() - riseTime) / 1000.0;
29    Serial.print(F("OUT HIGH kaldi / stayed HIGH: "));
30    Serial.print(seconds, 1);
31    Serial.println(F(" s"));
32  }
33  lastState = state;
34}
Si mueves la mano una vez y la retiras, verás unos 8 segundos con un HC-SR505 (entre 5,6 y 10,4 segundos según la unidad) y unos 2 segundos con un AM312. Si sigues moviéndote frente al sensor, el conteo vuelve a empezar con cada movimiento y leerás un valor mucho más largo; eso es el redisparo. Si quieres que la luz se quede encendida 20 segundos o 2 minutos después del último movimiento, controla el tiempo en el código y no en el sensor; explicamos cómo hacerlo con millis() en sensor de movimiento PIR.
Cómo trabajar con tiempo y sensibilidad fijos
La gran diferencia del HC-SR505 es que no se puede ajustar. Puedes alargar el tiempo en el código todo lo que quieras, pero no bajarlo de 8 segundos; para un juego o un contador que necesite respuesta rápida, el AM312 de 2 segundos encaja mejor. La sensibilidad también es fija, así que la zona de detección se moldea de forma física y no por software. En teoría, un cono de 100° cubre a 3 metros un área de unos 7 metros de ancho; en la práctica la detección se debilita hacia los bordes. Estos trucos ayudan a reducir la zona y las falsas alarmas:
- Tapa parte de la lente con cinta: Si cubres la mitad inferior de la lente con cinta opaca, el sensor verá menos a las mascotas en el piso y los cambios de temperatura cerca del suelo.
- Ponle un tubo de papel o plástico: Un tubo de 2–3 cm delante del sensor reduce su vista a un cono estrecho, ideal para una puerta o un solo pasillo.
- Altura y orientación correctas: Monta el sensor a 1,5–2 metros de altura; un PIR detecta mejor cuando el movimiento cruza su campo de lado a lado, y nota más tarde a alguien que camina directo hacia él.
- Aléjalo de fuentes de calor: Calentadores, salidas del aire acondicionado, ventanas con sol y focos calientes disparan el sensor con cambios bruscos de temperatura.
- No lo pongas detrás de un vidrio: El vidrio común no deja pasar la radiación infrarroja del calor corporal; un PIR detrás de una ventana no ve el movimiento de afuera.
Bajo consumo y proyectos con batería
En reposo los mini PIR consumen menos de 60–100 µA, así que el sensor por sí solo no puede agotar una celda 18650 en años. Lo que realmente decide la duración de la batería es la placa a la que va conectado. Un Arduino Uno consume unos 45–50 mA aunque no haga nada y acaba con una batería de 2000 mAh en menos de dos días. Por eso, en un sensor de movimiento con batería, el microcontrolador debe pasar casi todo el tiempo dormido y despertar solo cuando la salida del PIR pasa a HIGH. La tabla muestra valores aproximados con una celda 18650 de 2000 mAh y 50 movimientos al día:
| Montaje | Corriente dormido | Consumo diario | Duración aproximada |
|---|---|---|---|
| ESP32 DevKit (AMS1117, LED de encendido, chip USB) + HC-SR505 | Unos 6 mA | Unos 145 mAh | 2 semanas |
| Módulo ESP32 solo + LDO MCP1700 + mini PIR, sin WiFi | Unos 75 µA | Unos 2,5 mAh | Más de 2 años en teoría |
| Mismo montaje, aviso por WiFi en cada movimiento | Unos 75 µA | Unos 6,5 mAh | Unos 10 meses |
La primera fila no sorprende: el regulador AMS1117 de las placas de desarrollo consume por sí solo unos 5 mA. Para una batería que dure, alimenta el módulo ESP32 con un LDO como el MCP1700, cuya corriente de reposo es de apenas unos µA. En la segunda fila la batería dura tanto que el límite real es su propia autodescarga. Puedes hacer el cálculo de tu montaje con la herramienta Duración de batería, leer sobre los mAh en capacidad de la batería y aprender a usar las celdas 18650 con seguridad en batería Li-ion 18650.
ESP32 deep sleep: despertar con un HC-SR505 o un AM312
Con el despertador ext0, el ESP32 puede vigilar el nivel de un solo pin GPIO RTC incluso en deep sleep. Aquí hay una trampa que la mayoría de los ejemplos pasa por alto: si la placa despierta cuando la salida del PIR pasa a HIGH, hace su tarea y se vuelve a dormir de inmediato, la salida sigue en HIGH y despierta otra vez al instante. Durante los 8 segundos de salida del HC-SR505 la placa se prende y se apaga decenas de veces y desperdicia batería. El siguiente código lo resuelve así: al despertar por movimiento suma uno al contador y enciende el LED; después, si la salida sigue en HIGH, se duerme con un temporizador de 2 segundos. Cuando la salida vuelve a LOW, vuelve a activar el despertador ext0. El contador se guarda en la memoria RTC_DATA_ATTR, que no se borra en deep sleep.
1// ESP32 derin uyku + HC-SR505 / AM312: hareketle uyan, çıkış sakinleşene kadar uyuyarak bekle / ESP32 deep sleep: wake on motion, wait asleep until the output settles
2#include "driver/rtc_io.h"
3
4const gpio_num_t PIR_PIN = GPIO_NUM_33;          // RTC GPIO olmalı / must be an RTC GPIO
5const int LED_PIN = 2;                           // çoğu DevKit'te dahili LED / onboard LED on most DevKits
6const uint64_t RECHECK_US = 2ULL * 1000000ULL;   // OUT HIGH ise 2 sn sonra yeniden bak / recheck in 2 s while OUT is HIGH
7RTC_DATA_ATTR int motionCount = 0;               // derin uykuda silinmez / survives deep sleep
8
9void sleepUntilMotion() {
10  rtc_gpio_pullup_dis(PIR_PIN);
11  rtc_gpio_pulldown_en(PIR_PIN);                 // boşta LOW kalsın / keep LOW when idle
12  esp_sleep_enable_ext0_wakeup(PIR_PIN, 1);      // OUT HIGH olunca uyan / wake when OUT goes HIGH
13  esp_deep_sleep_start();
14}
15
16void sleepAndRecheck() {
17  esp_sleep_enable_timer_wakeup(RECHECK_US);     // hareket sürüyor: uyuyarak bekle / motion goes on: wait asleep
18  esp_deep_sleep_start();
19}
20
21void setup() {
22  Serial.begin(115200);
23  pinMode(LED_PIN, OUTPUT);
24  esp_sleep_wakeup_cause_t cause = esp_sleep_get_wakeup_cause();
25
26  if (cause == ESP_SLEEP_WAKEUP_EXT0) {          // yeni hareket / new motion
27    motionCount++;
28    Serial.printf("Hareket / motion #%d\n", motionCount);
29    digitalWrite(LED_PIN, HIGH);                 // bildirim kodu buraya / notification code goes here
30    delay(200);
31    digitalWrite(LED_PIN, LOW);
32  } else if (cause != ESP_SLEEP_WAKEUP_TIMER) {  // ilk açılış ya da reset / first boot or reset
33    Serial.println("Sensor isiniyor 30 sn / sensor warming up 30 s");
34    delay(30000);
35  }
36
37  rtc_gpio_deinit(PIR_PIN);                      // pini normal girişe çevir / turn the pin back into a normal input
38  pinMode(PIR_PIN, INPUT);
39  if (digitalRead(PIR_PIN) == HIGH) sleepAndRecheck();  // hâlâ HIGH: hemen uyanmamak için bekle / still HIGH: avoid an instant re-wake
40  sleepUntilMotion();
41}
42
43void loop() {
44}Mini PIR con la Raspberry Pi Pico (MicroPython)
En la Pico es más limpio usar una interrupción (IRQ) que leer el sensor todo el tiempo: la función se ejecuta sola cada vez que cambia la salida y el loop principal queda disponible para otras tareas. El siguiente código suma uno al contador y enciende el LED en el flanco de subida, y en el flanco de bajada muestra cuánto tiempo estuvo la salida en HIGH. Alimenta el AM312 desde el pin 3V3 (OUT) y el HC-SR505 desde VBUS; en ambos casos OUT va a GP16:
1# HC-SR505 / AM312 ile Raspberry Pi Pico: kesmeyle hareket sayacı / motion counter with an interrupt
2from machine import Pin
3import time
4
5pir = Pin(16, Pin.IN, Pin.PULL_DOWN)   # GP16; boştayken LOW kalsın / stays LOW when idle
6led = Pin(25, Pin.OUT)                 # dahili LED; Pico W'de Pin("LED") / onboard LED; Pin("LED") on Pico W
7count = 0
8rise_ms = 0
9
10def on_change(pin):
11    global count, rise_ms
12    if pin.value():                    # hareket başladı / motion started
13        count += 1
14        rise_ms = time.ticks_ms()
15        led.on()
16        print("Hareket / motion #", count)
17    else:                              # tutma süresi bitti / hold time over
18        led.off()
19        held = time.ticks_diff(time.ticks_ms(), rise_ms) / 1000
20        print("HIGH kaldi / stayed HIGH: {:.1f} s".format(held))
21
22time.sleep(30)                         # ısınma süresi / warm-up time
23pir.irq(trigger=Pin.IRQ_RISING | Pin.IRQ_FALLING, handler=on_change)
24
25while True:
26    time.sleep(1)
Incluso en sus modos de sueño con MicroPython, la Pico no baja tanto como el ESP32 en deep sleep. Para un proyecto en el escritorio o conectado a la corriente da igual, pero para un sensor de movimiento que debe funcionar meses con batería conviene un ESP32 o un Arduino Pro Mini, cuya corriente dormido baja a microamperios cuando le quitas el LED de encendido y el regulador.
Disparos falsos y cómo evitarlos
| Síntoma | Causa probable | Solución |
|---|---|---|
| Se dispara solo varias veces al encender | El sensor se está calentando y aprendiendo el entorno | Espera 30 segundos después de encender o ignora los primeros disparos |
| Se dispara cuando se enciende el WiFi del ESP32 | El mini PIR capta las ondas de radio de la antena | Aleja el sensor al menos 10 cm de la antena y agrega capacitores de 100 nF y 10 µF entre VCC y GND |
| Nunca se dispara | HC-SR505 alimentado con menos de 4,5 V o sensor detrás de un vidrio | Aliméntalo con 5 V o cámbialo por un AM312; quita el vidrio |
| La salida nunca vuelve a LOW | Movimiento o cambios de temperatura constantes en su campo de visión | Aleja el sensor de calentadores, aire acondicionado y cortinas que se mueven, tapa parte de la lente |
| Disparos al azar cuando la batería se está acabando | La alimentación del sensor se vuelve inestable al bajar el voltaje | Alimenta el sensor desde una línea regulada y recarga la batería a tiempo |
| El ESP32 despierta sin parar | Se duerme con el despertador ext0 mientras la salida está en HIGH | Espera con temporizador a que la salida esté en LOW, como hace el código de este artículo |
Ideas de proyectos con el HC-SR505
- Luz para clóset y cajones: Que una tira LED pequeña se encienda al abrir la puerta y meter la mano, y se apague sola 8 segundos después.
- Alarma de movimiento con batería: Un ESP32 espera en deep sleep y avisa por Telegram cuando detecta movimiento.
- Timbre en la entrada: Un buzzer toca una melodía corta cuando alguien se acerca a la puerta.
- Disparador de cámara para fauna: Un movimiento en el jardín toma una foto con una ESP32-CAM.
- Sistema de alarma inteligente: Combina varios mini PIR con sensores de puertas y ventanas para armar un sistema de alarma con Arduino.
- Detección a través de una caja: Si el sensor tiene que ver a través de una caja de plástico, prueba el sensor de radar RCWL-0516 en lugar de un PIR.
El HC-SR505 y el AM312 son la forma más práctica de detectar movimiento en cualquier lugar donde no cabe un módulo PIR grande: tres cables, nada que ajustar y un consumo de microamperios. Cuál elegir depende del voltaje de tu sistema y del tiempo de salida que necesites. En la app BlueGrays puedes ver paso a paso, con diagramas y código listo, los proyectos de timbre y luz con sensor de movimiento, de iluminación automática con ESP32 y PIR y de alarma de movimiento con ESP32 y avisos por Telegram.
Preguntas frecuentes
¿Qué diferencia hay entre el HC-SR505 y el HC-SR501?
El HC-SR505 es un PIR diminuto, de unos 1 cm de diámetro y sin ajustes: su tiempo de salida está fijo en unos 8 segundos y su alcance en unos 3 metros. El HC-SR501 es más grande y tiene dos potenciómetros para ajustar un alcance de 3 a 7 metros y un tiempo de 3 segundos a 5 minutos. Ambos se alimentan con 4,5–20 V y dan una salida de 3,3 V.
¿El sensor PIR HC-SR505 funciona con 3,3 V?
El mínimo oficial es de 4,5 V, porque lleva un regulador de 3,3 V en la placa. Muchas unidades funcionan a 3,3 V, pero la sensibilidad puede bajar y aumentar los disparos falsos. Para sistemas de 3,3 V y baterías de litio de una celda es más seguro el AM312, que funciona desde 2,7 V.
¿Se puede ajustar el tiempo del HC-SR505?
No, no tiene potenciómetros ni jumpers; la salida se queda en HIGH unos 8 segundos tras cada movimiento y más tiempo si el movimiento continúa. En el código puedes alargar el tiempo todo lo que quieras, pero no bajar de 8 segundos. Si necesitas una respuesta más rápida, usa el AM312, con unos 2 segundos de salida.
¿Cuál es el alcance del sensor PIR HC-SR505?
Detecta movimiento hasta unos 3 metros dentro de un cono de menos de 100°. Funciona mejor cuando el movimiento cruza su campo de visión de lado a lado. Si necesitas más alcance, usa el HC-SR501, que se puede ajustar a unos 7 metros.
¿Qué conviene comprar, AM312 o HC-SR505?
Si tu sistema funciona con 5 V y te sirve un tiempo de salida de 8 segundos, el HC-SR505 es suficiente. En placas de 3,3 V como el ESP32 o la Pico, en proyectos con batería y en aplicaciones que piden respuesta rápida, el AM312, que funciona con 2,7–12 V y tiene 2 segundos de salida, es mejor opción.
¿Un mini PIR puede despertar al ESP32 del deep sleep?
Sí. Conecta el pin OUT a un GPIO RTC como el GPIO 33 y configura el despertador ext0 en nivel HIGH; el ESP32 despertará con el movimiento. Antes de volver a dormir la placa, espera a que la salida regrese a LOW o despertará otra vez al instante. El código de este artículo pasa esa espera dormido con un temporizador.
Proyectos para hacer después de leer esto
Ver todos los proyectos
Detector de movimiento con sensor de movimiento
Un vigilante sencillo que te avisa cuando alguien entra en la habitación. El sensor de movimiento capta el calor que desprende el cuerpo humano, y el Arduino mantiene el LED encendido mientras hay…

Timbre y luz con sensor de movimiento
Cuando alguien se acerca a tu puerta, te enteras antes de que llame. En cuanto el sensor de movimiento detecta a alguien, se enciende el LED y el zumbador toca un timbre de tres notas de agudo a…

Iluminación automática con el sensor de movimiento PIR del ESP32
Un sensor de movimiento PIR HC-SR501 detecta a quien entra en la habitación y enciende un LED automáticamente. millis() controla cuánto sigue encendido: cada lectura HIGH renueva la hora del último movimiento y el LED se apaga al menos 10 segundos después del último HIGH. El código además espera 50 ms con delay(50) en cada ciclo, así que el bucle no es del todo no bloqueante. Ideal para escaleras, pasillos, baños o armarios.

Iluminación Inteligente ESP32 (PIR + LDR + Relé + OLED)
Con un ESP32, un sensor de movimiento PIR, un sensor de luz LDR y un módulo de relé convertimos el pasillo, el baño o la despensa de tu casa en iluminación inteligente. Si ya hay luz, la lámpara no se enciende aunque haya movimiento, así no gasta energía de día. La luz se queda encendida 30 segundos y el tiempo se alarga solo mientras siga habiendo movimiento.

Sistema de Alarma de Movimiento ESP32 (PIR + Buzzer + LED + Telegram)
Una alarma de seguridad inteligente: cuando el sensor PIR detecta movimiento, suena el zumbador, se enciende el LED y el dueño recibe al instante una notificación por Telegram. Una espera de 30 segundos (cooldown) limita cada cuánto se repite la alarma; no elimina las falsas detecciones del sensor PIR. Sirve para casa, garaje, almacén o estudio.

Modo de suspensión profunda del ESP32 — Ahorro de batería (OLED + contador en RTC RAM)
El modo Deep Sleep del ESP32 apaga la CPU y la mayoría de los periféricos y reduce el consumo a unos 10µA, algo clave para dispositivos IoT con batería. Este proyecto usa tres fuentes de activación: un temporizador (15 s), un pin externo (EXT0, el botón en GPIO 33) y un pin táctil (T0/GPIO 4). Los contadores marcados con RTC_DATA_ATTR se conservan durante el deep sleep.

Iluminación inteligente de escaleras y pasillos
Pisas la escalera o entras en el pasillo y las luces se encienden escalón a escalón en la dirección en la que caminas.