
Proyectos que usan este componente
Parpadeo LED Integrado Raspberry Pi Pico (GP25 LED Onboard)
¡El proyecto de apertura de la serie Raspberry Pi Pico! Hacemos parpadear el LED integrado (LED verde conectado a GP25) para verificar que la placa funciona — un experimento clásico "Hello World". SIN componentes externos, solo Pico y cable USB. El código está escrito en **MicroPython** (el lenguaje oficialmente respaldado por la Raspberry Pi Foundation). Aprende la clase `machine.Pin`, el modo `Pin.OUT`, los métodos `led.on()/off()` y `time.sleep()` en Thonny IDE. Sigue cada cambio en vivo en l
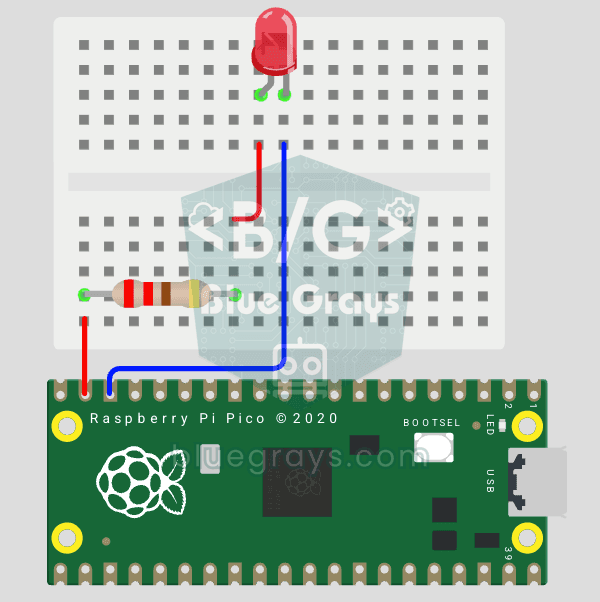
Encendido de un LED externo con la Raspberry Pi Pico (GP14 + placa de pruebas)
El siguiente paso tras el LED integrado de Pico: conectar un LED externo a la placa de pruebas y controlarlo a través del pin GP14. Con este proyecto aprenderás a utilizar cualquier pin GPIO de uso general del Pico como salida, la polaridad del LED (patilla larga = ánodo/+, patilla corta = cátodo/–) y por qué es imprescindible utilizar una resistencia limitadora de corriente (220 Ω). Si no colocas la resistencia, el LED recibirá una corriente excesiva y podría quemarse. El circuito es muy sencil
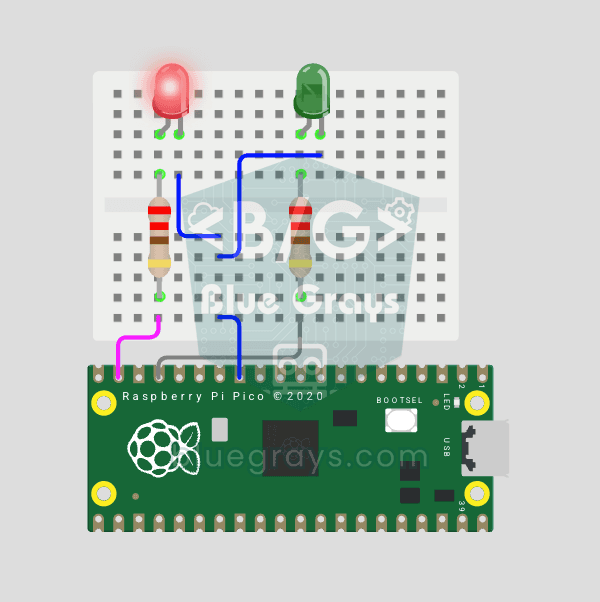
Raspberry Pi Pico Dos LEDs alternos (Flip-Flop, GP14 + GP13)
El siguiente paso después del LED único en el Pico: dos LEDs parpadean alternativamente en un patrón flip-flop clásico. Dos LEDs de diferentes colores (rojo en GP14, verde en GP13) intercambian estados cada 500ms. `Pin.toggle()` de MicroPython hace el código corto. Base de semáforos, luces de policía.
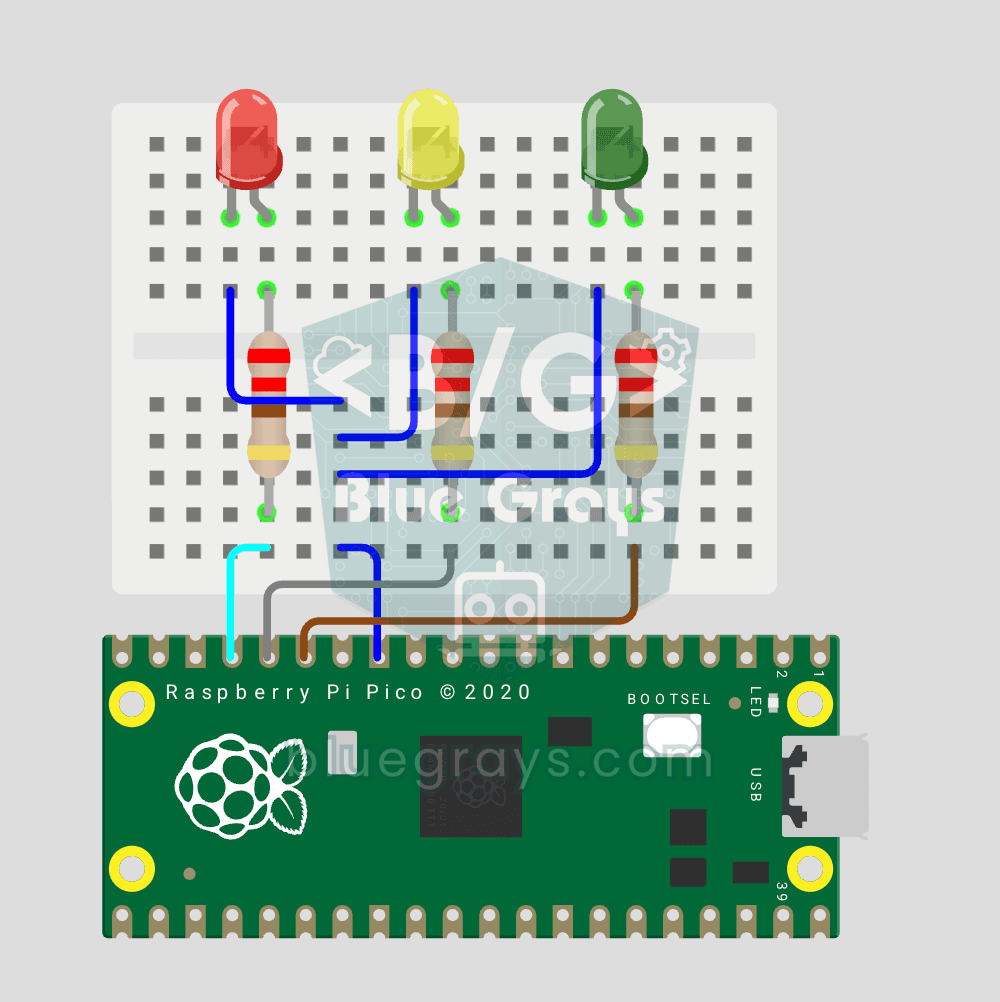
Simulador de Semáforo Raspberry Pi Pico (3 LEDs Secuenciales, GP11/GP12/GP13)
Simulamos un semáforo real con LEDs rojo, amarillo y verde. Verde 4 seg "pase", amarillo 1,5 seg "prepárese", rojo 3 seg "detenga" y rojo+amarillo 1 seg "arranque" (patrón europeo). Aprende definición de función, lógica de máquina de estados y sincronización multi-GPIO. Circuito simple: 3 LEDs en GP11/GP12/GP13.
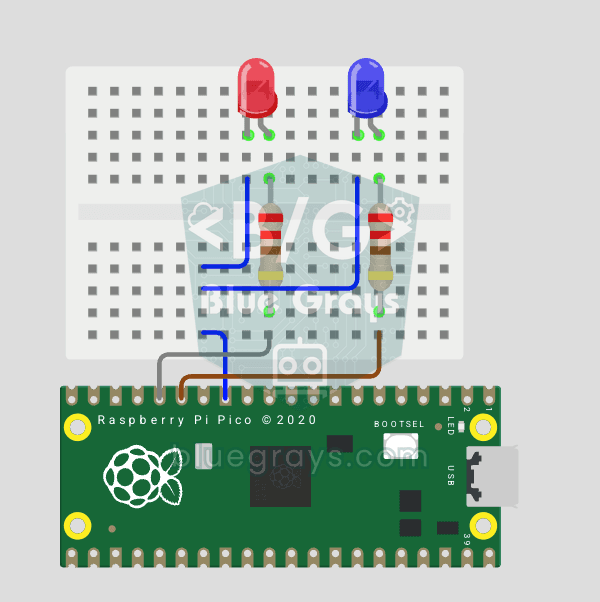
Raspberry Pi Pico Efecto Luces Policía (Rojo + Azul Estroboscopio, GP11 + GP12)
¡Simulamos la barra de luces de un coche de policía con una Raspberry Pi Pico en su forma más sencilla! 🚨 Los LED rojo y azul se turnan (flip-flop): mientras el rojo está encendido el azul está apagado, y cada 0,3 segundos se intercambian, sin fin. El código escribe los dos pasos directamente en un único bucle `while True`; la velocidad se ajusta con la constante `WAIT_MS`.
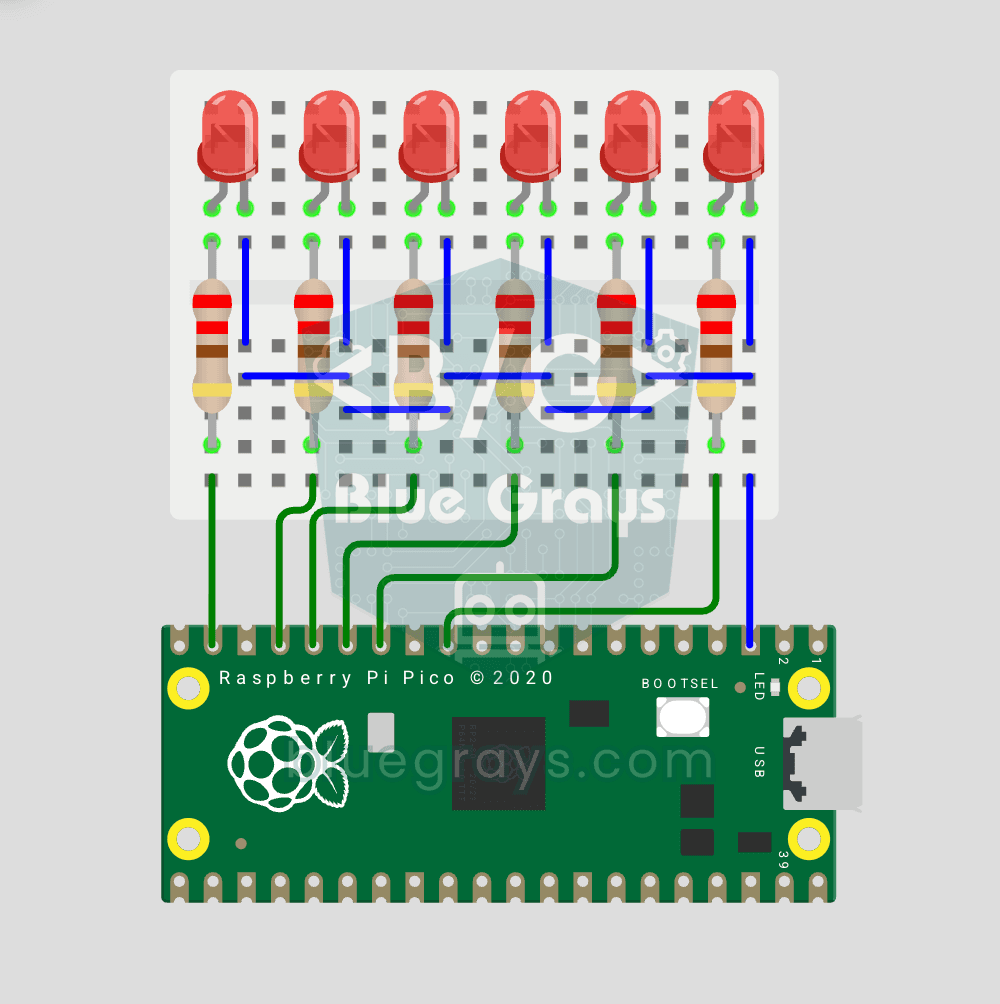
Raspberry Pi Pico LED Secuencial (6 LEDs, GP14 → GP9)
¡Animación clásica de LED secuencial con Pico — versión 6 LEDs! 🌊 6 LEDs se encienden de izquierda a derecha secuencialmente. Aprende lista Python, comprensión de listas ([Pin(p, Pin.OUT) for p in LED_PINS]), bucle for con control de pines y enumerate(). 6 LEDs en GP9-GP14, cada uno con resistencia 220Ω. Código muy limpio: en lugar de definir 6 LEDs uno por uno, usamos una lista — incluso 100 LEDs mantendrían el código igual. Simula en Wokwi o construye en 5-7 minutos en breadboard.
Raspberry Pi Pico Flip-Flop Policía 3 Ráfaga (2 LED GP11 + GP12)
Variación rítmica del proyecto luces policía — flip-flop 3 ráfaga! 🚨 Mismo circuito 2 LEDs que #151, pero patrón diferente: LED rojo parpadea 3 veces rápidamente, luego azul 3 veces, indefinidamente.
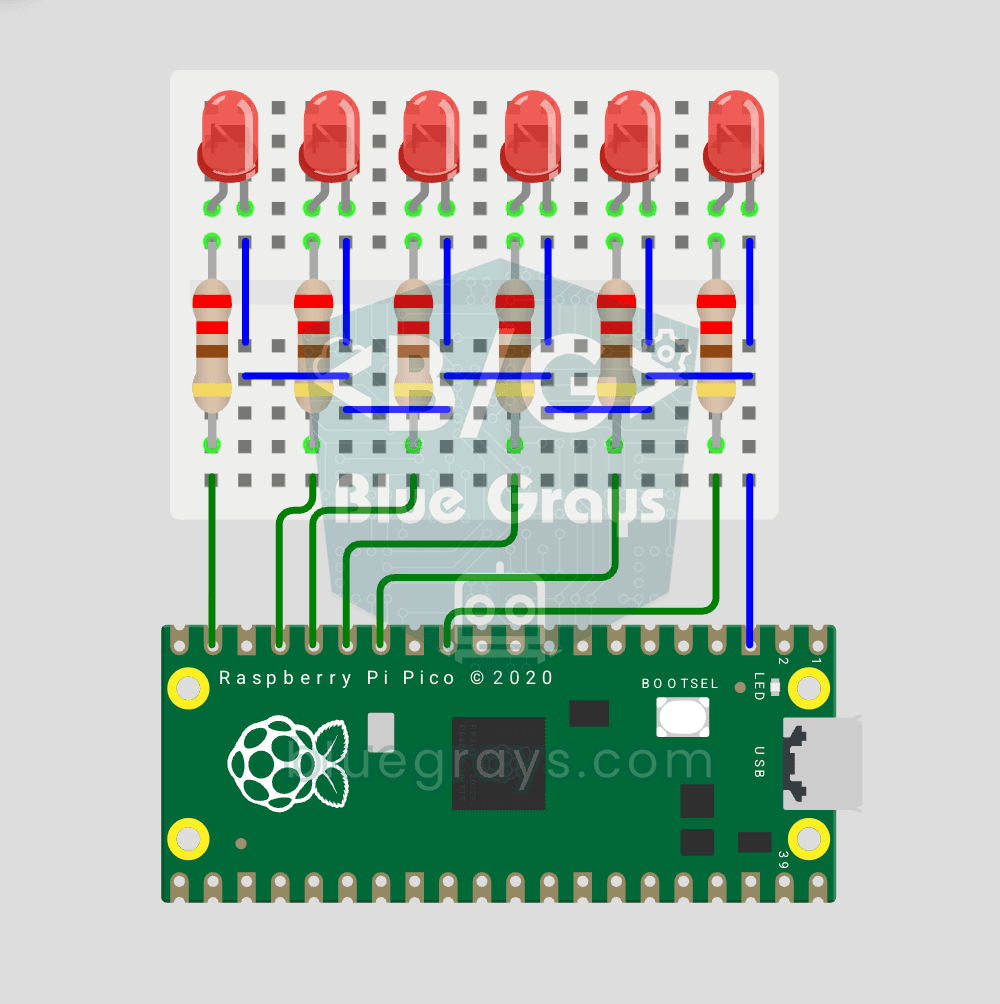
Raspberry Pi Pico Knight Rider LED Escáner (6 LED Ida-Vuelta, GP9 ↔ GP14)
¡Efecto escáner LED "Knight Rider" clásico con Pico! 🚗 6 LEDs van de izquierda a derecha, luego de derecha a izquierda, indefinidamente. Aprende `reversed()` y dos bucles for separados para patrón ida-vuelta.
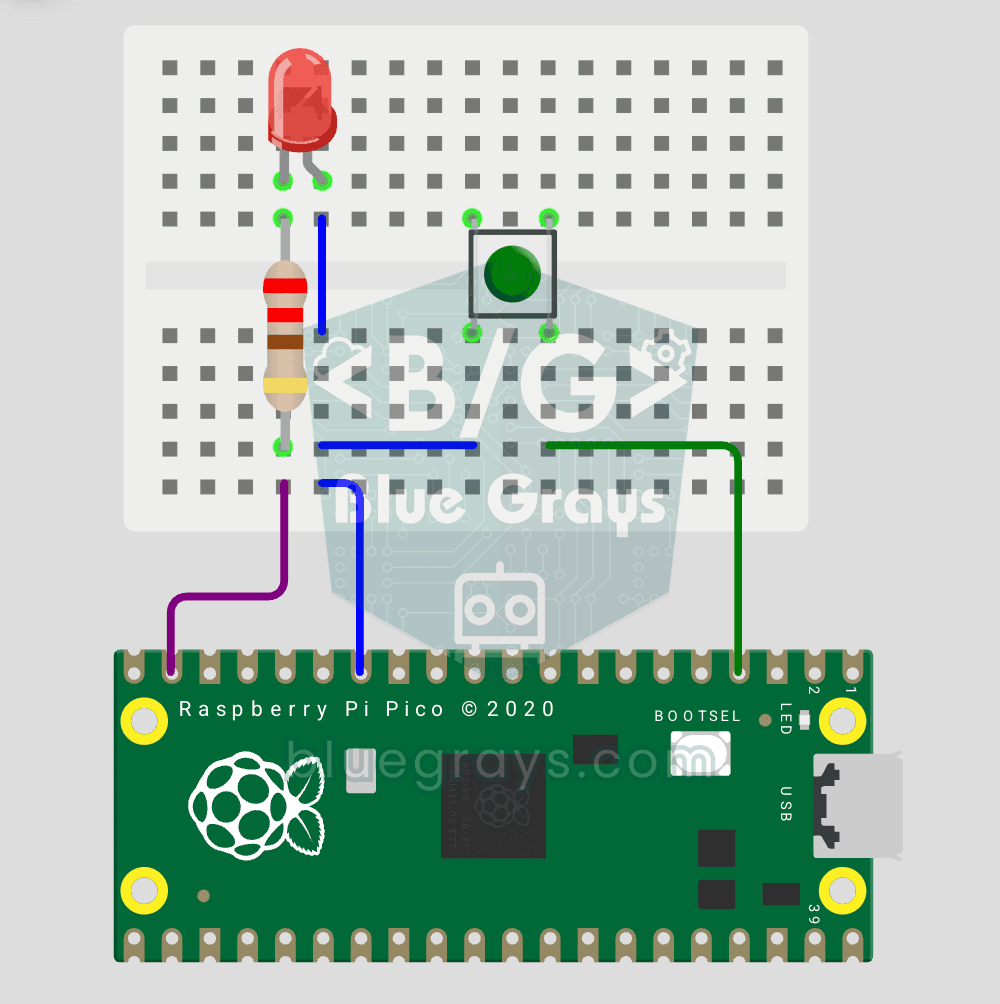
Raspberry Pi Pico LED Controlado por Botón (Push, GP14 + GP2)
¡Primer proyecto de **entrada** con Pico — lectura de botón! 🔘 LED se enciende mientras el botón está presionado. Aprende `Pin.IN`, `Pin.PULL_UP` y `button.value()`. GP14 LED, GP2 botón con PULL_UP interno. Presionado = 0, liberado = 1 — estándar.
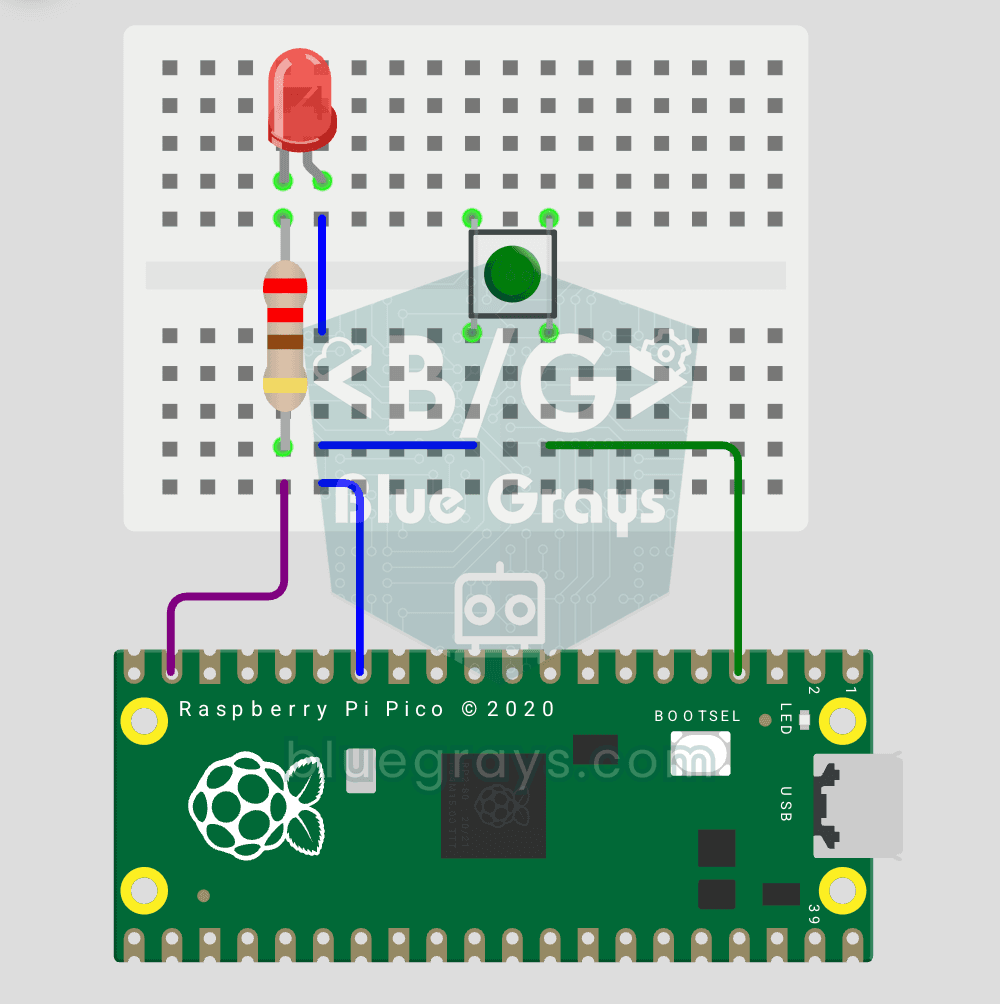
Raspberry Pi Pico Botón Toggle LED (GP14 + GP2)
¡Botón + LED — siguiente nivel! 🔁 A diferencia de #155, no necesitas mantener el botón presionado. Presiona y suelta → LED encendido. Presiona de nuevo → LED apagado (toggle). Mismo circuito que #155, gran diferencia de código. Aprende edge detection, state tracking y debounce.
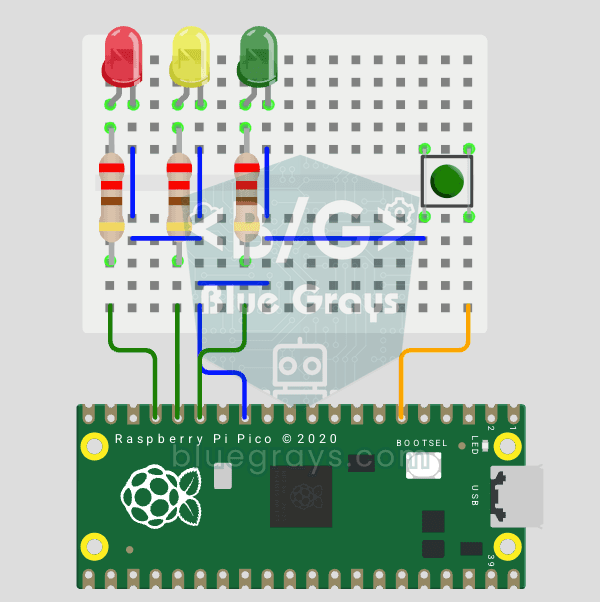
Semáforo Raspberry Pi Pico con selector de 4 modos (máquina de estados, GP11-13 + GP4)
¡4 modos diferentes para el semáforo con un solo botón! 🚦 Cada vez que se pulsa el botón, cambia el modo: **Ciclo normal** (rojo → ámbar → verde en ese orden), **Solo rojo** (señal de parada), **Ámbar intermitente** (atención/modo nocturno), **Apagado** (mantenimiento). Conceptos: **máquina de estados** (la variable `mode` determina qué comportamiento se ejecutará), **ciclo de modos por módulo** (`(mode + 1) % 4` → 0→1→2→3→0, ciclo infinito), **sincronización sin bloqueo** (`time.ticks_ms()` + `
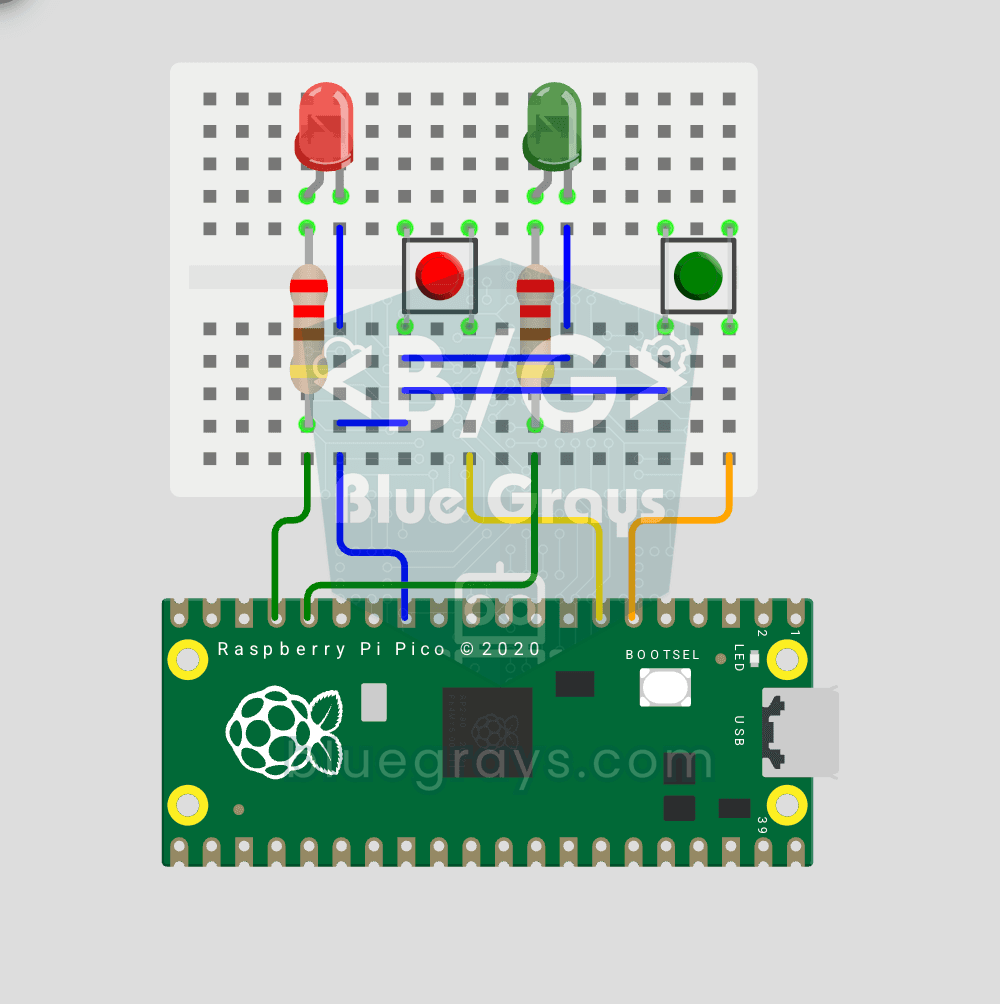
Control independiente de 2 LED con 2 botones en la Raspberry Pi Pico (GP12-13 + GP4-5)
2 botones, 2 LED: ¡totalmente independientes entre sí! 🔴🟢 Cada botón controla su propio LED: al pulsar BTN1 se enciende el LED rojo; al pulsar BTN2, se enciende el LED verde. Si pulsas los dos a la vez, se encienden ambos LED (funcionamiento en paralelo). Conceptos: **gestión de objetos de pines múltiples** (varias entradas/salidas simultáneas), **operador ternario** (`1 if x else 0` — el if-else compacto de Python), **control independiente de E/S** (lógica de funcionamiento en paralelo), **mapa