
Bluetooth na servo lock gamit ang ESP32
Kontrolin mula sa phone sa Bluetooth ang SG90 servo bilang maliit na trangka: i-lock, buksan o itakda ang anggulo, walang internet o Wi-Fi. Hakbang-hakbang na gabay ito sa Servo lock na Bluetooth template ng app, gamit ang ESP32, servo at 3 wire. Pumunta sa Workshop › Mga Device › Magdagdag ng device › Bluetooth, piliin ang Servo lock at i-upload ang code sa Kunin ang code. Binubuksan din ng I-set up bilang Bluetooth panel na button dito ang wizard na may template na ito.
Video
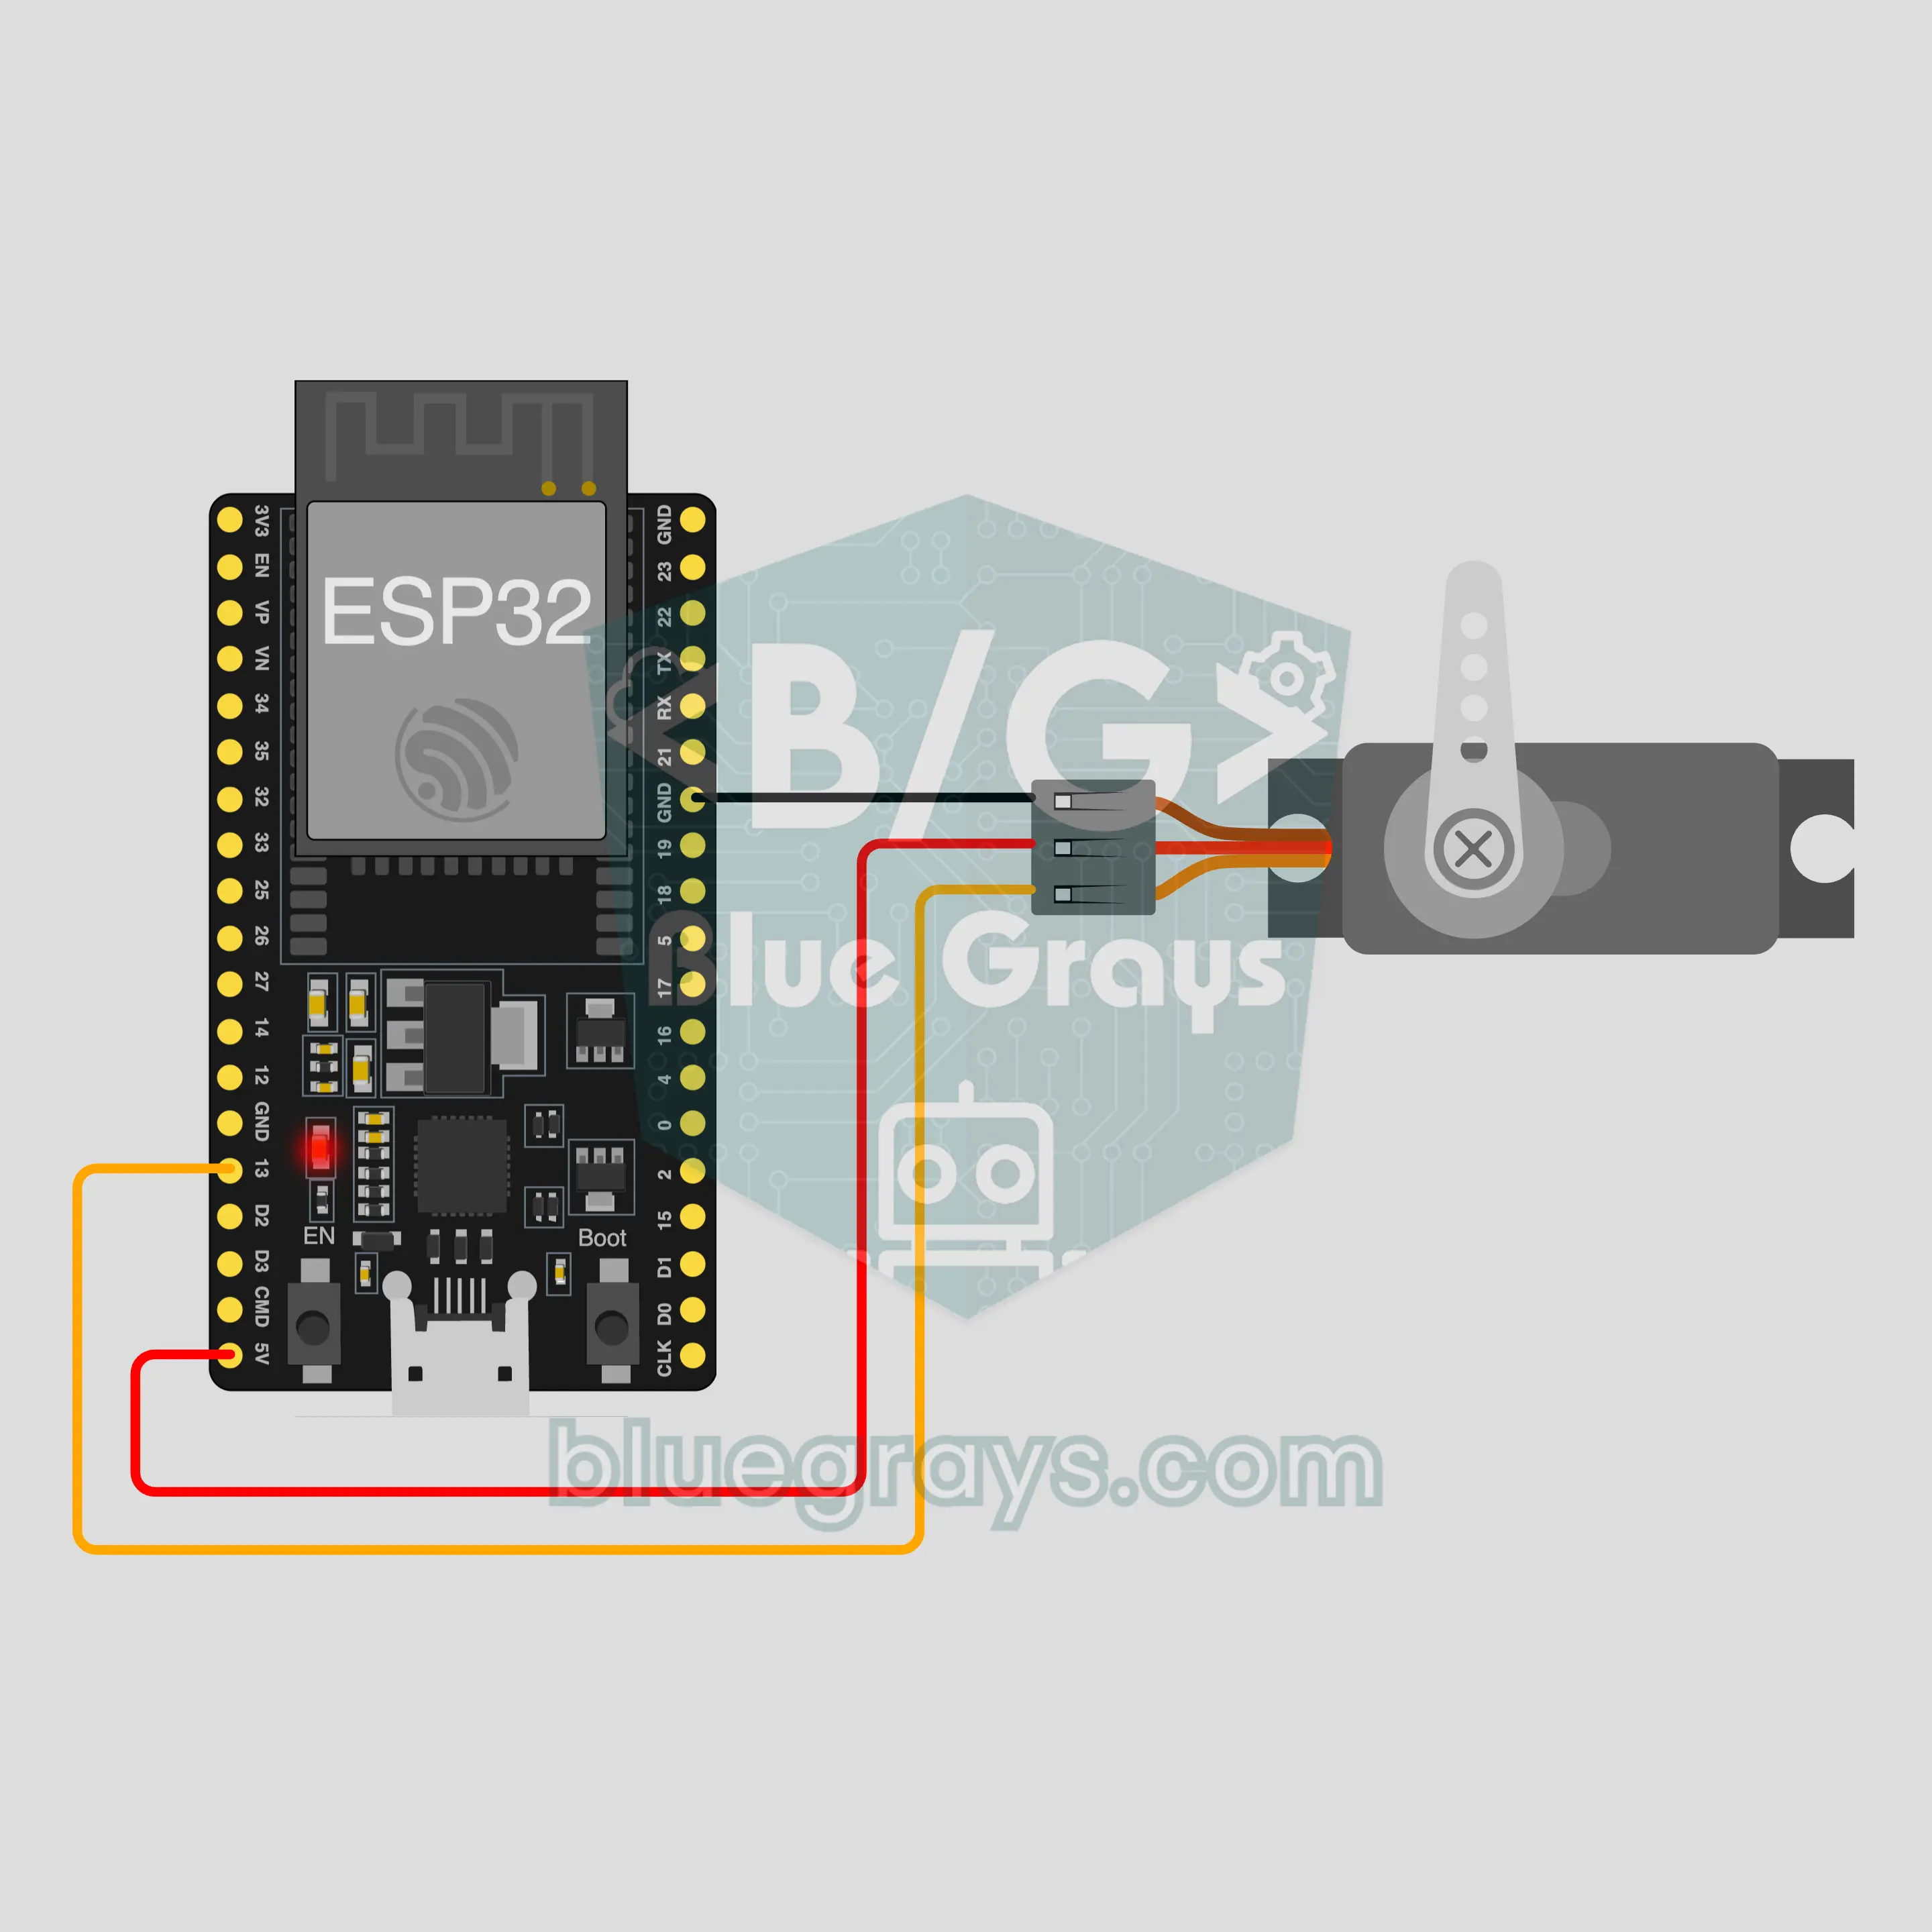
Circuit diagram
Source code
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Kilit                  │
5// └───────────────────────────┘
6// Servo lock
7// Arduino IDE board: ESP32 Dev Module
8// the BLE library comes with the ESP32 board package, nothing extra to install
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13#include <ESP32Servo.h>  // Library Manager: 'ESP32Servo'
14
15const char BLE_NAME[] = "BG-Kilit";  // the board advertises with this name, the app finds it in the list by it
16
17// Pins: change them here if you wired differently
18const int SERVO_PIN = 13;
19const int LOCKED_ANGLE = 90, OPEN_ANGLE = 0;  // servo angles for locked and open
20const bool LOCK_ON_DISCONNECT = true;  // If the connection drops the lock closes (set false to leave it as it is)
21
22void btWrite(const char *text);
23void onValue(const char *key, const char *value);
24void sendAll();
25void onLinkLost();
26
27// ── The app sends "key=value" lines; on "?" the board sends all its values ──
28char line[65];
29uint8_t lineLen = 0;
30unsigned long lastRxMs = 0;
31
32bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
33bool isOn(const char *v) { return v[0] == '1'; }
34
35void sendText(const char *key, const char *value) {
36  char out[72];
37  snprintf(out, sizeof(out), "%s=%s\n", key, value);
38  btWrite(out);
39}
40
41void sendInt(const char *key, long value) {
42  char text[12];
43  snprintf(text, sizeof(text), "%ld", value);
44  sendText(key, text);
45}
46
47void sendFloat(const char *key, float value) {
48  char text[16];
49  dtostrf(value, 1, 1, text);
50  sendText(key, text);
51}
52
53void handleLine(char *text) {
54  char *eq = strchr(text, '=');
55  if (eq == nullptr) {
56    if (text[strlen(text) - 1] == '?') {
57      btWrite("@v=1.0\n");  // the "@v" line tells the app the code version
58      sendAll();
59    }
60    return;
61  }
62  *eq = '\0';
63  onValue(text, eq + 1);
64}
65
66void feed(char c) {
67  lastRxMs = millis();
68  if (c == '\n' || c == '\r') {
69    if (lineLen == 0) return;
70    line[lineLen] = '\0';
71    lineLen = 0;
72    handleLine(line);
73  } else if (lineLen < sizeof(line) - 1) {
74    line[lineLen++] = c;
75  }
76}
77
78// ── Bluetooth (Nordic UART) ──
79#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
81#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
82
83BLECharacteristic *txChar = nullptr;
84volatile bool linked = false;
85volatile bool linkLost = false;
86// incoming bytes move from the Bluetooth task to loop() through a small ring buffer
87const int RX_SIZE = 256;
88volatile uint8_t rxBuf[RX_SIZE];
89volatile int rxHead = 0, rxTail = 0;
90
91class ServerEvents : public BLEServerCallbacks {
92  void onConnect(BLEServer *server) override { linked = true; }
93  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
94};
95
96class RxEvents : public BLECharacteristicCallbacks {
97  void onWrite(BLECharacteristic *c) override {
98    auto v = c->getValue();
99    for (size_t i = 0; i < v.length(); i++) {
100      int next = (rxHead + 1) % RX_SIZE;
101      if (next == rxTail) break;
102      rxBuf[rxHead] = (uint8_t)v[i];
103      rxHead = next;
104    }
105  }
106};
107
108// lines go out in 20-byte packets (works with every phone)
109void btWrite(const char *text) {
110  if (!linked || txChar == nullptr) return;
111  size_t n = strlen(text);
112  for (size_t i = 0; i < n; i += 20) {
113    size_t len = n - i < 20 ? n - i : 20;
114    txChar->setValue((uint8_t *)text + i, len);
115    txChar->notify();
116    delay(4);
117  }
118}
119
120void btBegin() {
121  BLEDevice::init(BLE_NAME);
122  BLEServer *server = BLEDevice::createServer();
123  server->setCallbacks(new ServerEvents());
124  BLEService *uart = server->createService(UART_SERVICE);
125  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
126  txChar->addDescriptor(new BLE2902());
127  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
128  rx->setCallbacks(new RxEvents());
129  uart->start();
130  BLEAdvertisementData adv;
131  adv.setFlags(0x06);
132  adv.setCompleteServices(BLEUUID(UART_SERVICE));
133  BLEAdvertisementData scan;
134  scan.setName(BLE_NAME);
135  BLEAdvertising *advertising = BLEDevice::getAdvertising();
136  advertising->setAdvertisementData(adv);
137  advertising->setScanResponseData(scan);
138  BLEDevice::startAdvertising();
139}
140
141void btPoll() {
142  while (rxTail != rxHead) {
143    char c = (char)rxBuf[rxTail];
144    rxTail = (rxTail + 1) % RX_SIZE;
145    feed(c);
146  }
147  if (linkLost) {
148    linkLost = false;
149    onLinkLost();
150    delay(100);
151    BLEDevice::startAdvertising();
152  }
153}
154
155// ── ESP32 ──
156Servo servo;
157bool locked = true;
158int angle = LOCKED_ANGLE;
159
160void moveTo(int a) {
161  angle = constrain(a, 0, 180);
162  servo.write(angle);
163}
164
165void onValue(const char *key, const char *value) {
166  if (is(key, "kilit")) {
167    locked = isOn(value);
168    moveTo(locked ? LOCKED_ANGLE : OPEN_ANGLE);
169    sendInt("aci", angle);
170  } else if (is(key, "aci")) {
171    moveTo(atoi(value));
172    if (locked != (angle == LOCKED_ANGLE)) {
173      locked = !locked;
174      sendInt("kilit", locked);
175    }
176  }
177}
178
179void sendAll() {
180  sendInt("kilit", locked);
181  sendInt("aci", angle);
182}
183
184void onLinkLost() {
185  if (LOCK_ON_DISCONNECT && !locked) {
186    locked = true;
187    moveTo(LOCKED_ANGLE);
188  }
189}
190
191void setup() {
192  Serial.begin(115200);
193  servo.setPeriodHertz(50);
194  servo.attach(SERVO_PIN, 500, 2500);
195  moveTo(LOCKED_ANGLE);
196  btBegin();
197  Serial.print(F("BlueGrays Bluetooth: "));
198  Serial.println(BLE_NAME);
199}
200
201void loop() {
202  btPoll();
203}
204FAQ
Gumagana ba ito sa iPhone?
Oo. Nakikipag-usap sa iPhone at Android ang built-in na Bluetooth Low Energy (BLE) ng ESP32. Hindi makakonekta ang iPhone sa mga classic na Bluetooth module gaya ng HC-05 at HC-06, at hindi kailangan ng project na ito ang mga iyon. Huwag subukang i-pair ang board sa Bluetooth settings ng phone mo; puwedeng hindi lumabas doon ang mga BLE board, at normal iyon. Ang BlueGrays app ang gumagawa ng koneksyon.
Bakit kusa itong nagla-lock kapag naputol ang koneksyon?
Sinadya iyon. Dahil true ang LOCK_ON_DISCONNECT na setting sa code, ibinabalik ng board ang trangka sa naka-lock na anggulo (90 degrees) kapag lumayo ang phone nang lampas sa abot o isinara ang app, para hindi maiwang bukas ang lock nang hindi sinasadya. Naka-lock din ang board pagka-on nito. Kung gusto mong manatili itong bukas, gawing false ang value na iyon at i-upload ulit ang code. Gumagana rin ang parehong proteksyon kung binuksan mo ang trangka gamit ang Anggulo ng servo na slider sa halip na ang Lock na switch: itinuturing ng board na bukas ang anumang anggulong hindi 90.
Puwede ko ba itong gamitin para i-lock ang totoong pinto o kaha de yero?
Hindi, learning project ito. Maliit na hobby servo na may plastik na gear ang SG90; umiikot ang horn nito kapag pinuwersa mo, at kapag nawalan ng kuryente, wala na itong lakas na pumigil. Bukod doon, walang password ang Bluetooth link sa code na ito: puwede ring kumonekta sa board at magpadala ng command ang ibang phone na malapit. Subukan ito sa trangka ng kahon, drawer o model na pinto; huwag itong pagkatiwalaan para sa totoong pinto o mahahalagang gamit.
Ano ang pagkakaiba ng Lock na switch at ng angle slider?
Inililipat ng Lock na switch ang trangka sa dalawang posisyong nakasulat sa code: naka-lock sa 90 degrees, bukas sa 0. Sa bawat pagbabago, iniuulat ng board ang bagong anggulo sa panel, kaya tumatalon ang slider sa value na iyon. Iniikot naman ng Anggulo ng servo na slider ang horn kahit saan sa pagitan ng 0 at 180 degrees; kapaki-pakinabang ito para mahanap kung saan talaga sumasara ang trangka mo. Isulat ang mga value na mahahanap mo sa mga linyang LOCKED_ANGLE at OPEN_ANGLE ng code. Kapag inilipat mo ang slider sa anumang anggulong hindi 90, itinuturing ng board na bukas ang lock at ganoon din ang ipinapakita ng Lock na switch sa panel; kapag eksaktong 90 ulit, naka-lock ulit ang ipinapakita nito.