
Tuklasin ang mga Arduino project
Daan-daang project mula baguhan hanggang advanced, may schematic, code at video.
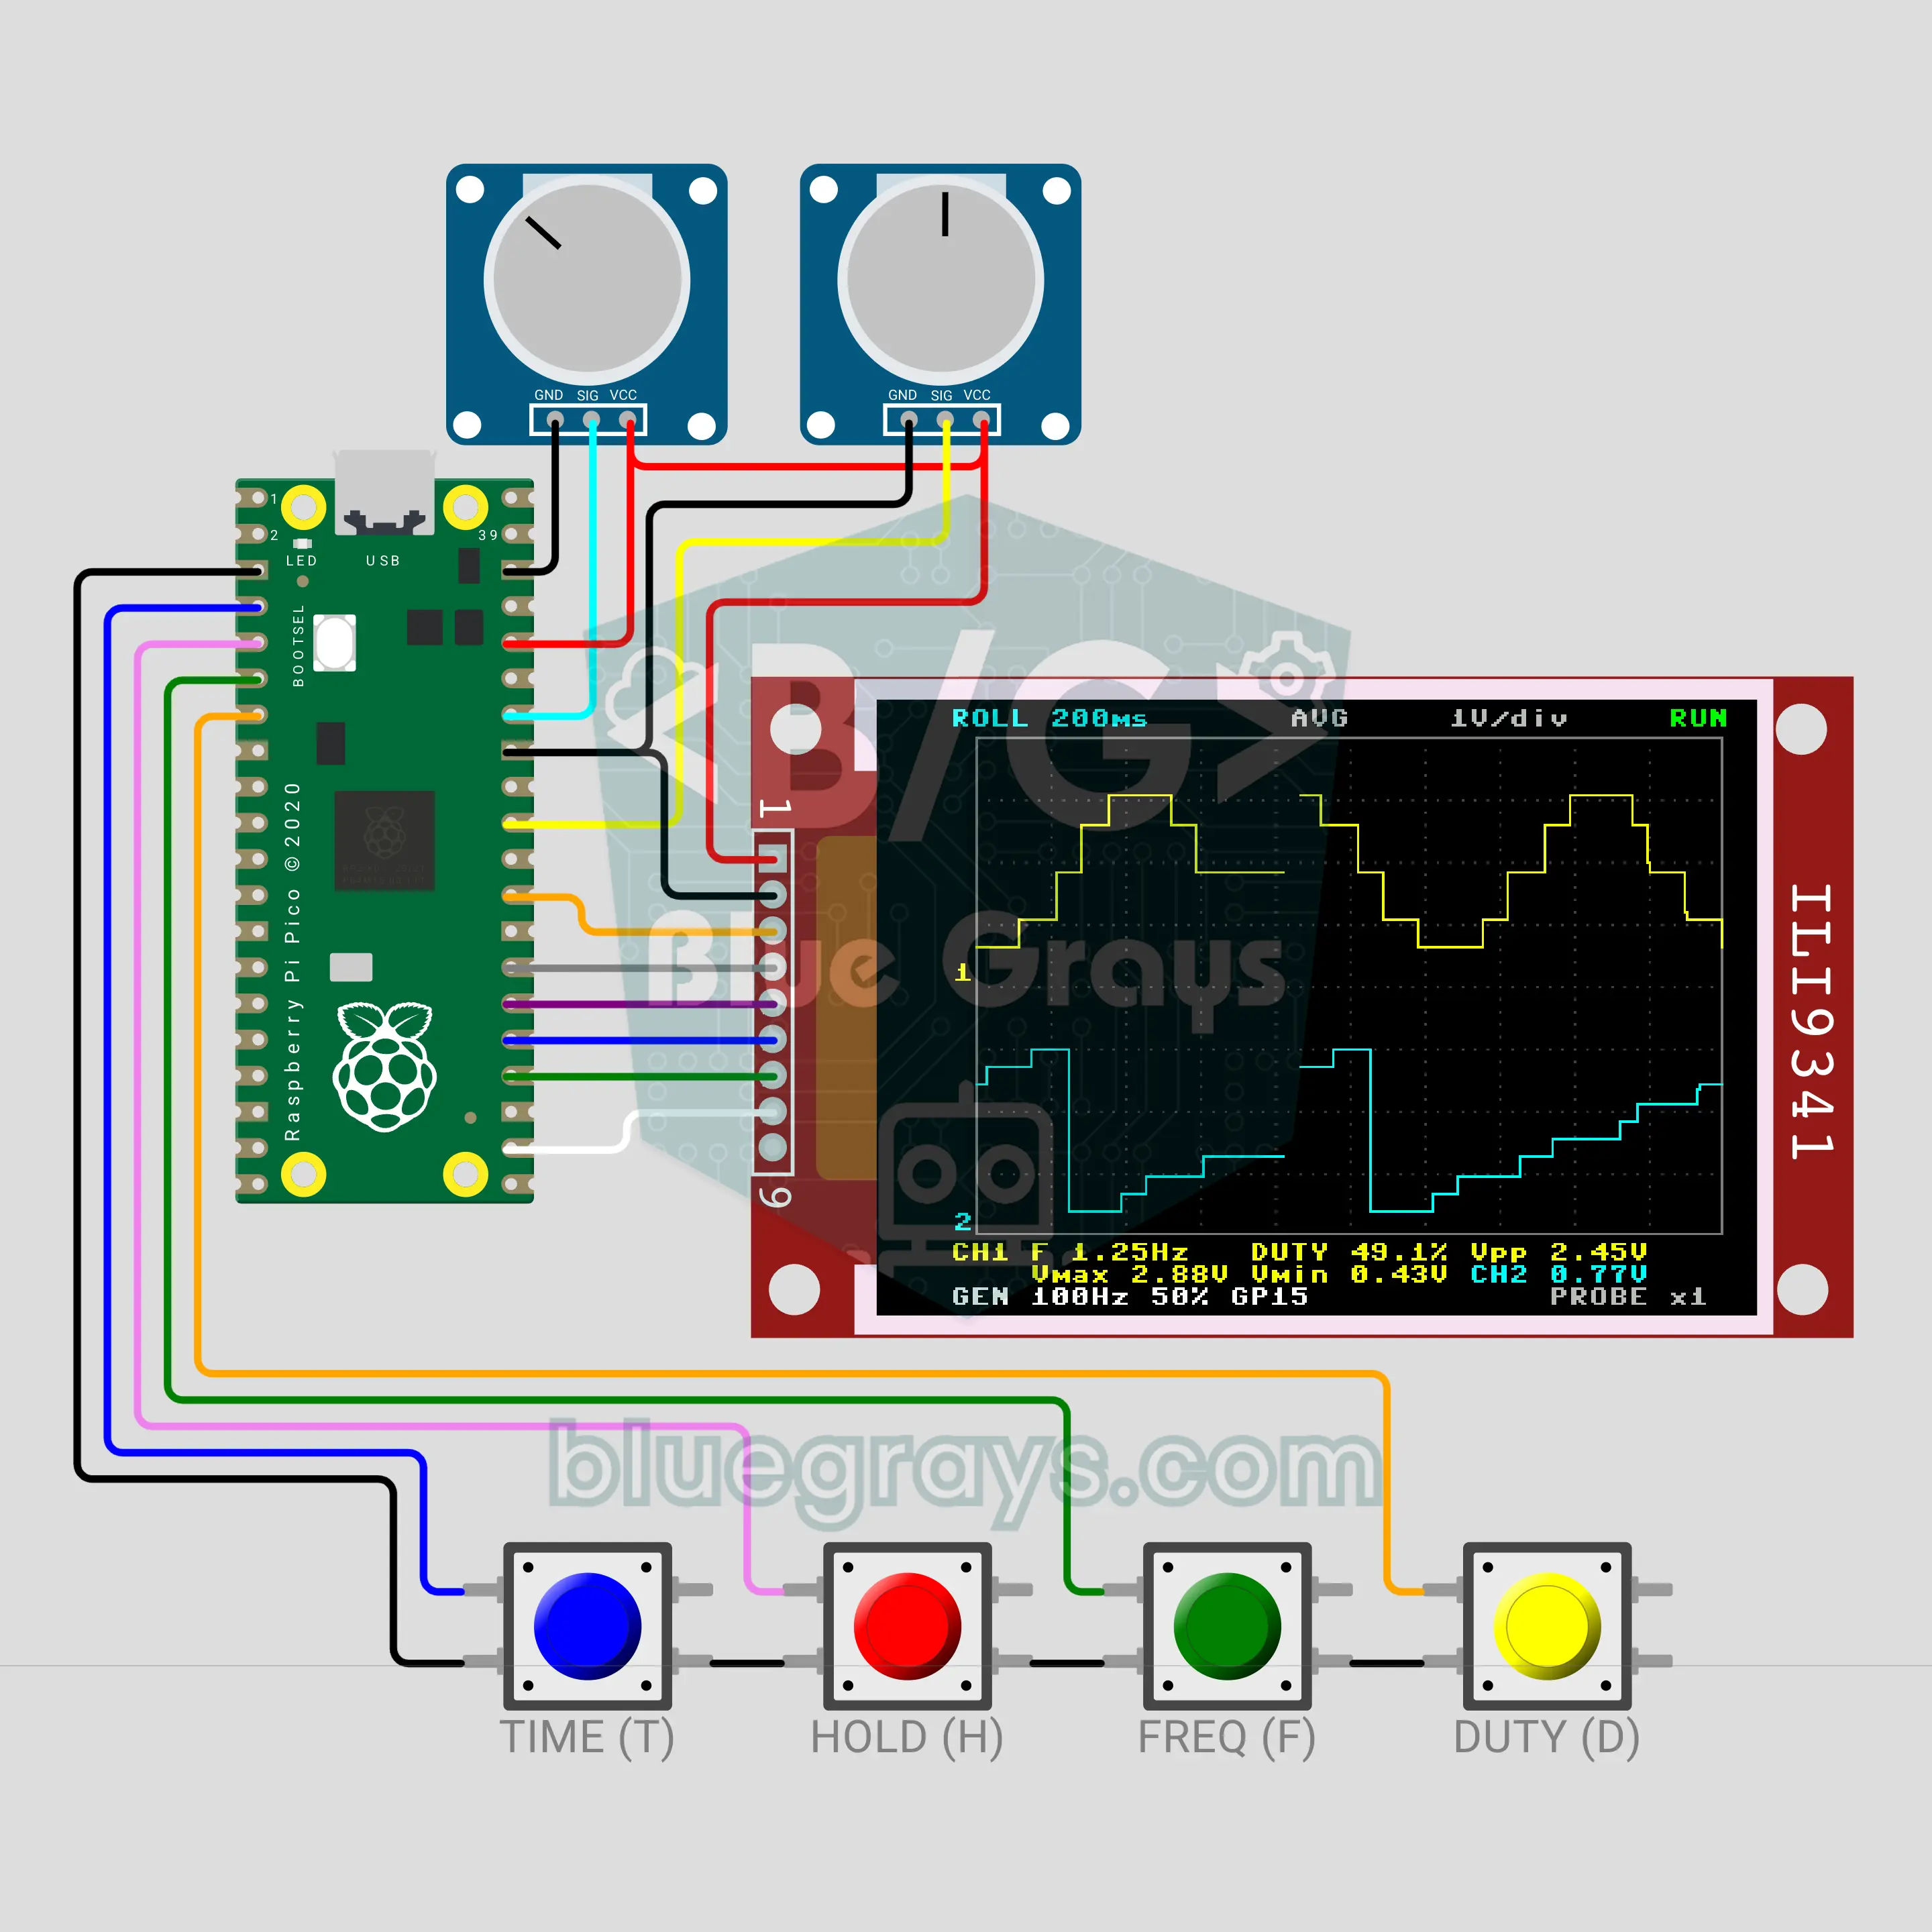
Mini oscilloscope gamit ang Raspberry Pi Pico (ILI9341 TFT display + potentiometer + PWM test signal)
Bersyong pang-estudyante ng oscilloscope sa lab: kumukuha ang ADC ng Raspberry Pi Pico ng libu-libong sample bawat segundo at iginuguhit ng ILI9341 color screen ang signal sa grid. Pinapanatiling nakatigil ng trigger ang wave habang sinusukat ang frequency, duty cycle at peak-to-peak voltage. Gumagawa ang GP15 ng sarili nitong PWM test signal, ini-scroll ng ROLL mode ang dalawang channel na parang chart recorder at pinapahinto ng HOLD ang larawan. 0–3.3 V lang ang nasusukat nito.

PID ball and beam gamit ang ESP32 (HC-SR04 + servo + I2C LCD + 3 potentiometer)
Ang klasikong eksperimento sa control engineering, nasa mesa mo: kinikiling ng servo ang beam at hinahawakan ng PID ang bola sa target. Binabago nang live ng tatlong potentiometer ang Kp, Ki at Kd: sa P lang, umuugoy ang bola, pinapakalma ito ng D at inaalis ng I ang bahagyang kiling ng beam para eksaktong tumigil ang bola sa target. Nasa I2C LCD ang beam, bola, target, settling time at overshoot. Sa SIM mode, physics model ang nagpapagulong sa bola; sa REAL mode, sinusukat ito ng HC-SR04.
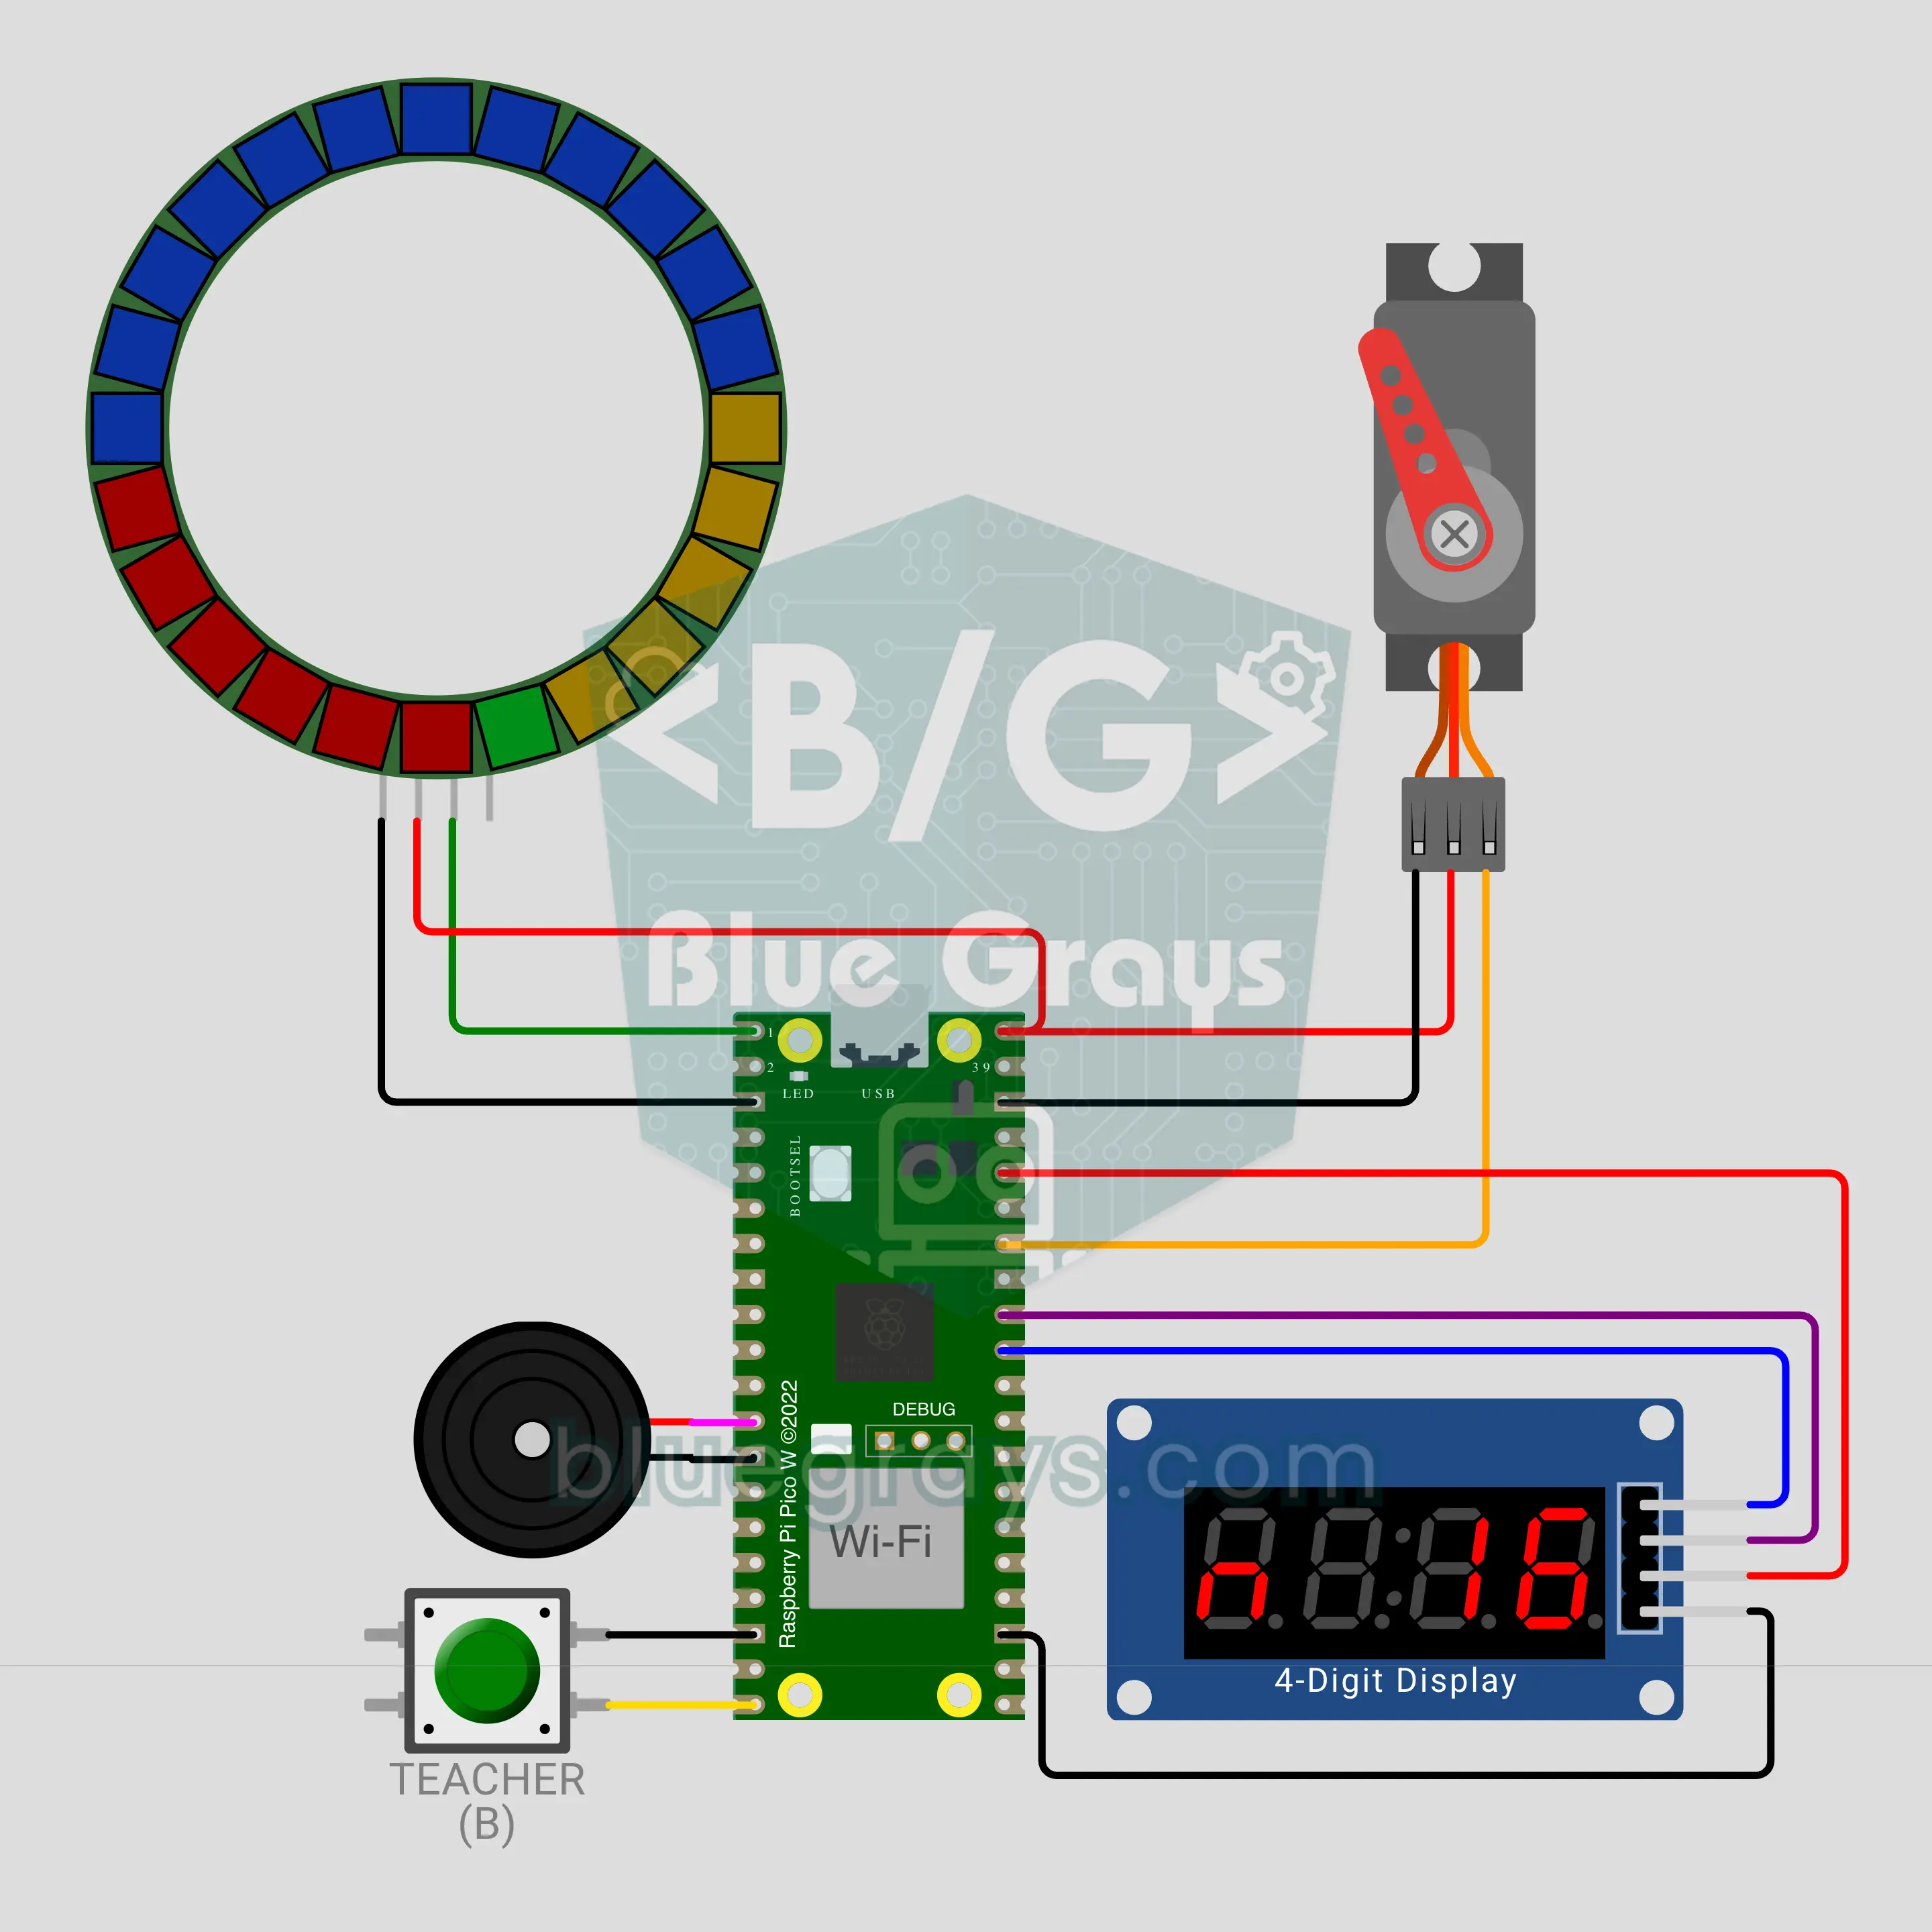
Live na botohan sa klase gamit ang Raspberry Pi Pico W (MQTT + LED ring + SG90 servo + TM1637)
Makita agad ang sagot ng buong klase! Kinokolekta ng Raspberry Pi Pico W ang mga botong A/B/C/D o YES/NO mula sa phone ng mga estudyante sa MQTT; nagiging live na pie chart ang 24-LED ring, itinuturo ng karayom ng SG90 servo ang nangungunang option at binibilang ng TM1637 ang mga boto. Isang boto bawat phone, at kung magbago ang isip ng isa, ang huling boto lang ang bibilangin. May beep ang naka-time na tanong sa huling 5 segundo, at umiilaw ang tamang option kapag isinara ang tanong.
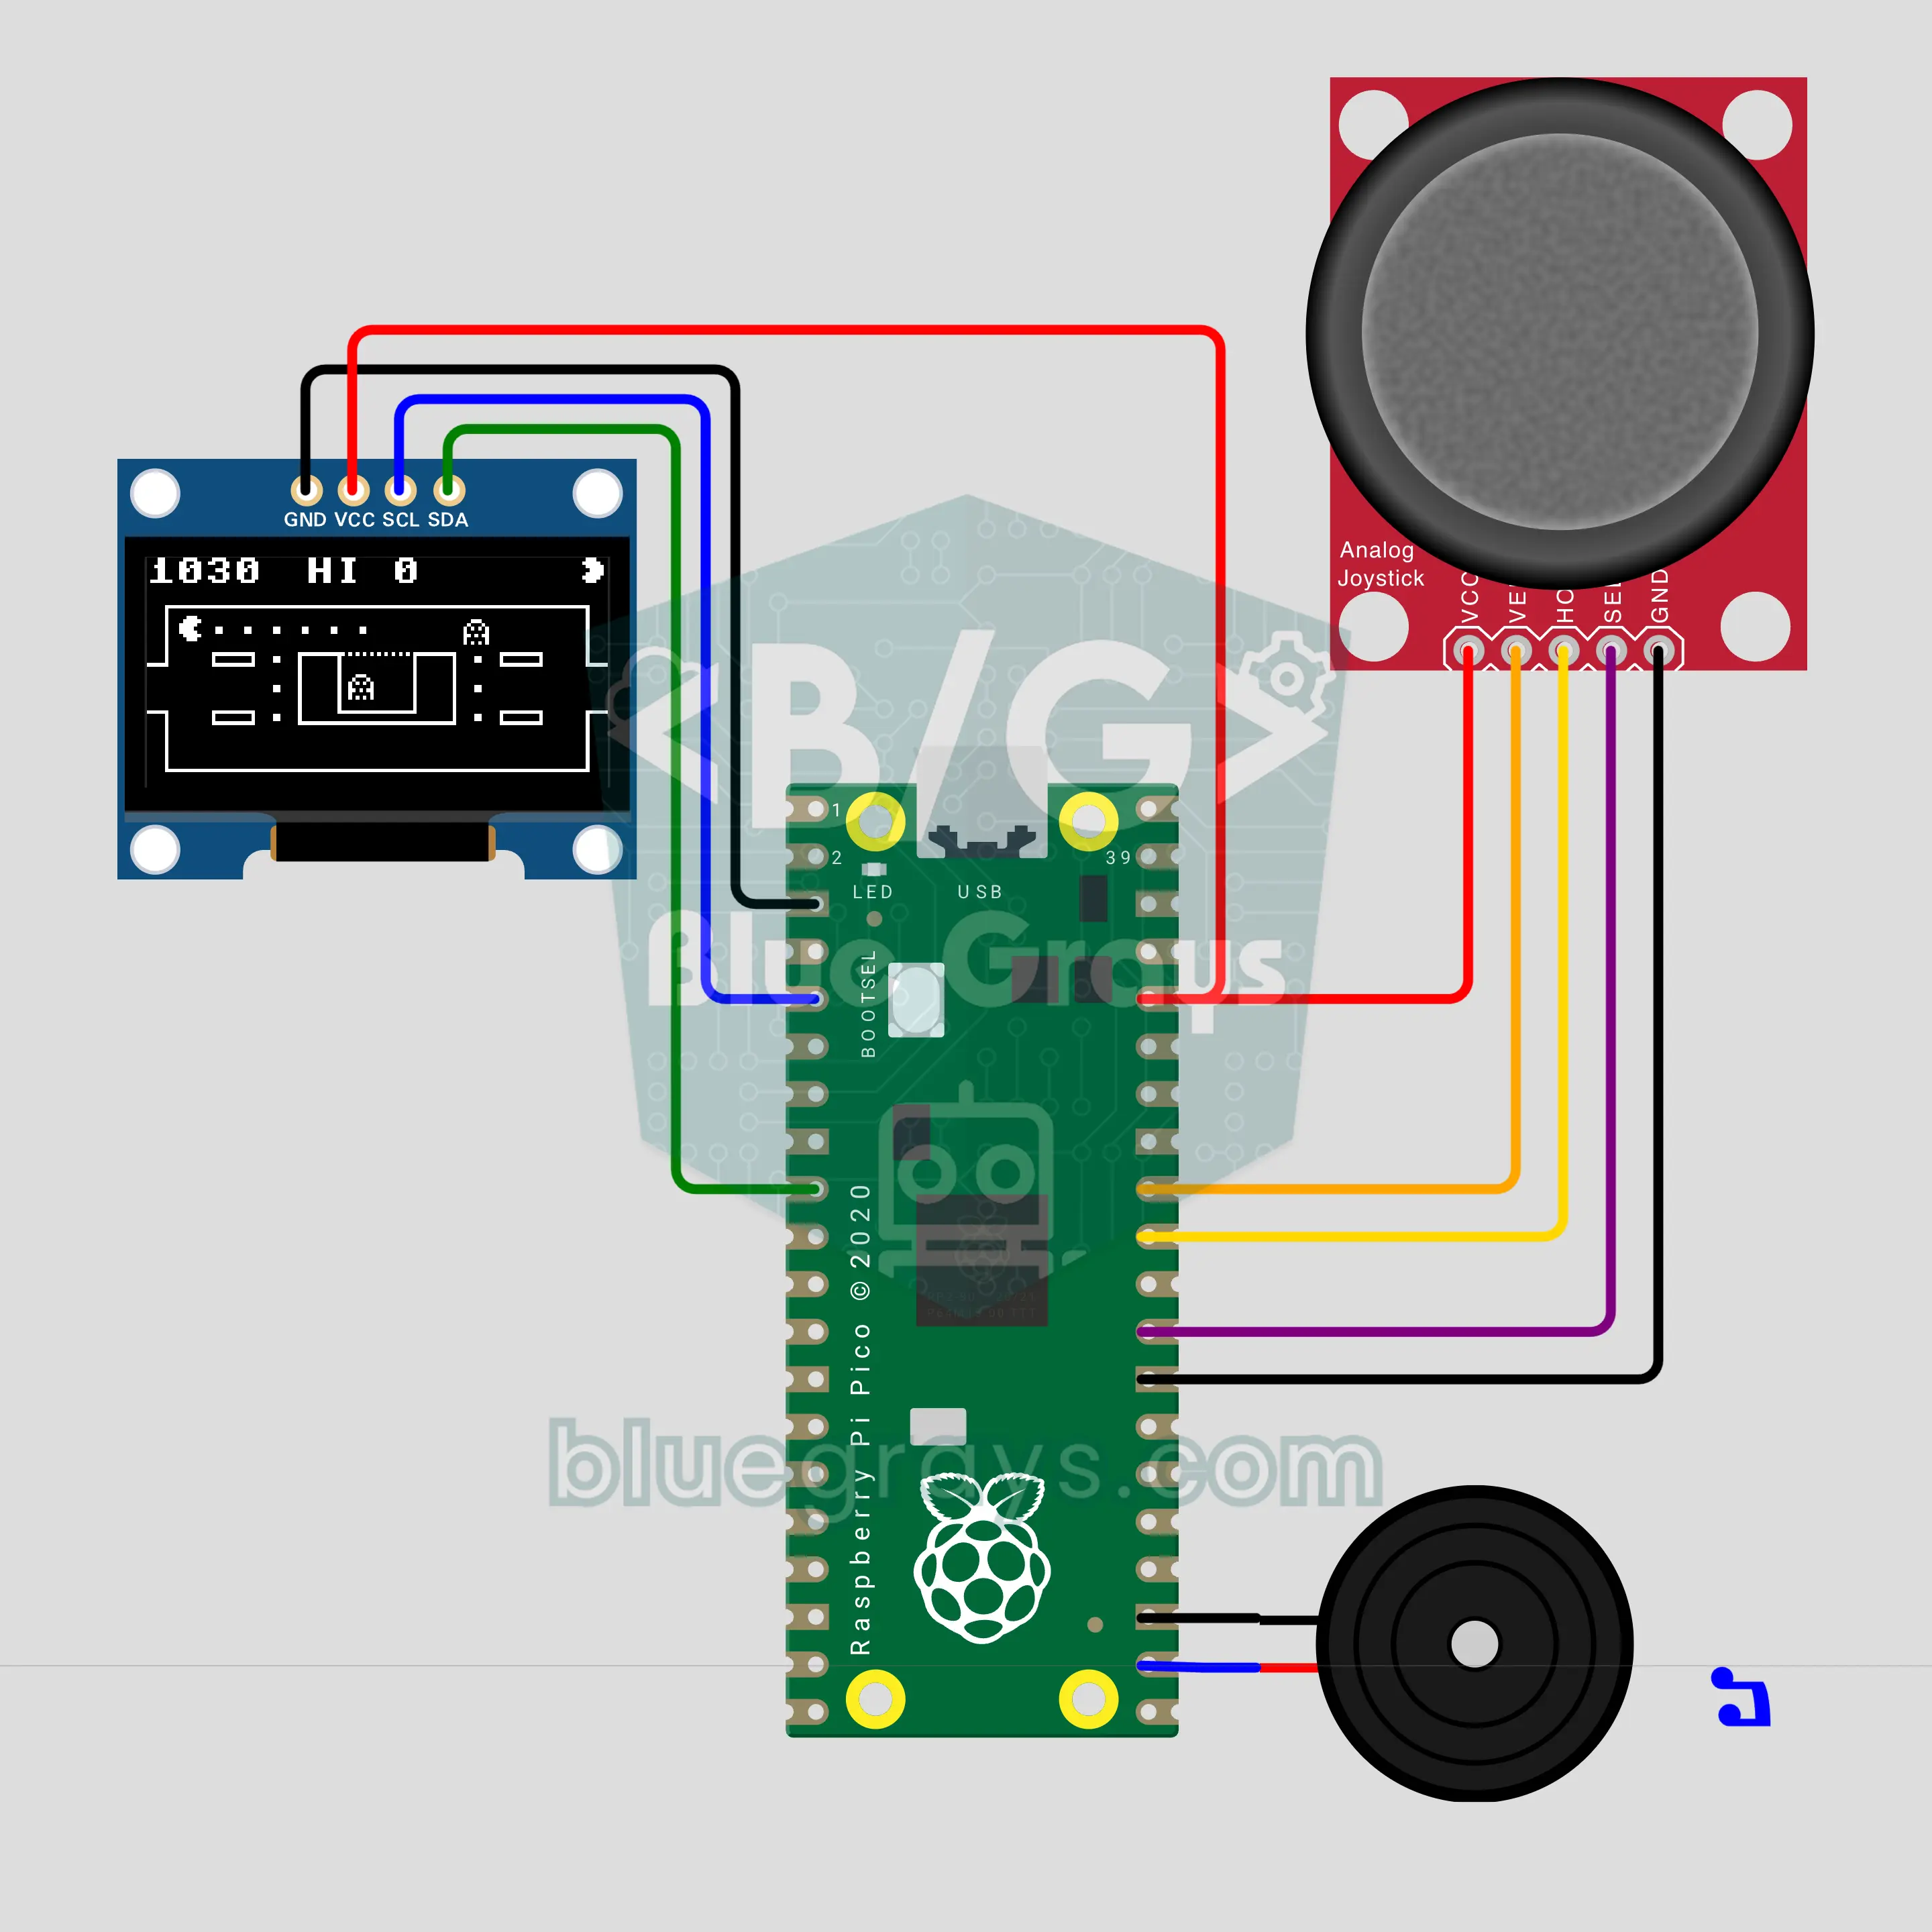
Maze Hunter gamit ang Raspberry Pi Pico: kainin ang mga tuldok, iwasan ang mga multo (OLED + joystick + buzzer)
Ang habulan sa maze ng mga arcade noong dekada 80, nasa Raspberry Pi Pico na: kinakain ng bidang bumubuka-sara ang bibig ang mga tuldok sa maze sa 0.96 inch na OLED habang hinahabol ito ng dalawang multo na may kani-kaniyang paraan. Joystick ang pang-maneho, at buzzer ang ngatngat, siren at intro tune. Tinatakot ng power dot ang mga multo nang 6 na segundo, at bigla kang nagiging mangangaso. 3 buhay, mga multong bumibilis bawat level at high score na hindi nabubura kahit mag-brownout.
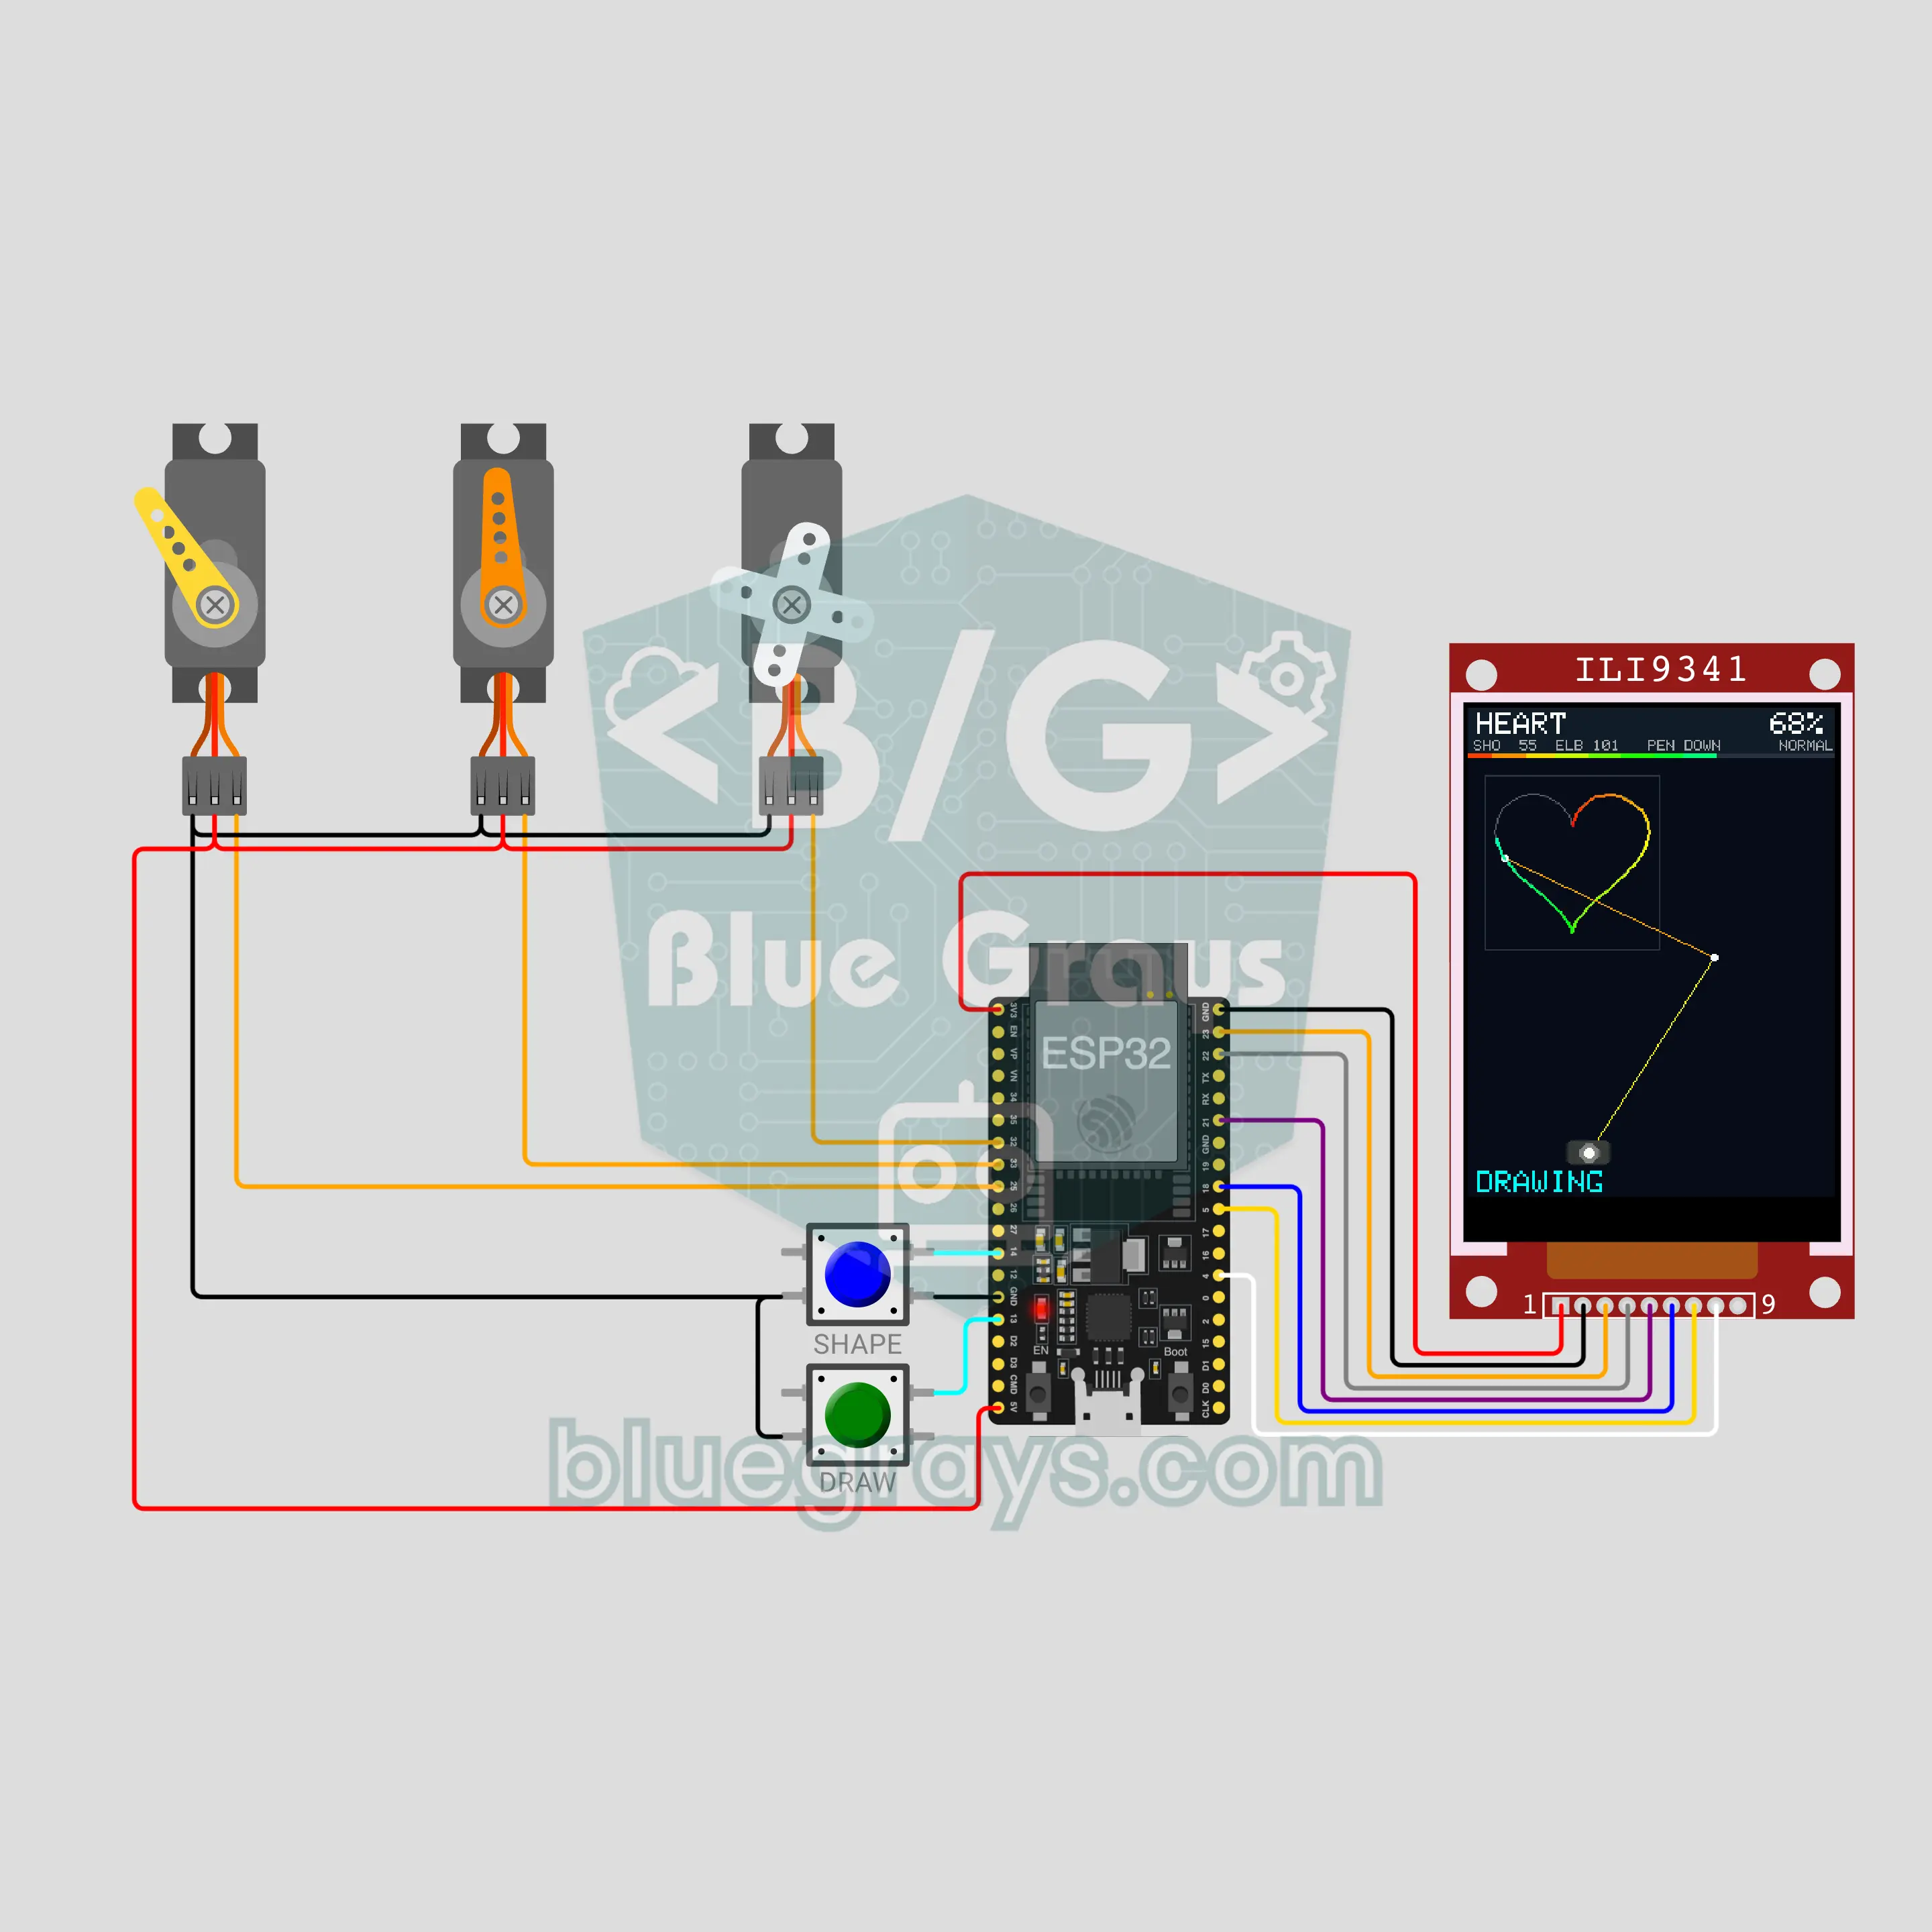
Robot arm na gumuguhit gamit ang ESP32 (3 servo + ILI9341 TFT display + 2 button)
Gumuguhit sa papel ang robot arm na may dalawang joint ng puso, bituin, bahay, spiral at ng salitang MERHABA, habang itinataas at ibinababa ng ikatlong servo ang pen. Ginagawang anggulo ng balikat at siko ng ESP32 ang bawat punto gamit ang inverse kinematics at ginagalaw ang braso nang tig-0.5 mm; OUT OF REACH kapag hindi maabot. Nasa ILI9341 display ang malabong target, ang live na galaw ng braso at bakas na pula hanggang asul. Dalawang button: hugis, pause, cancel at bilis.
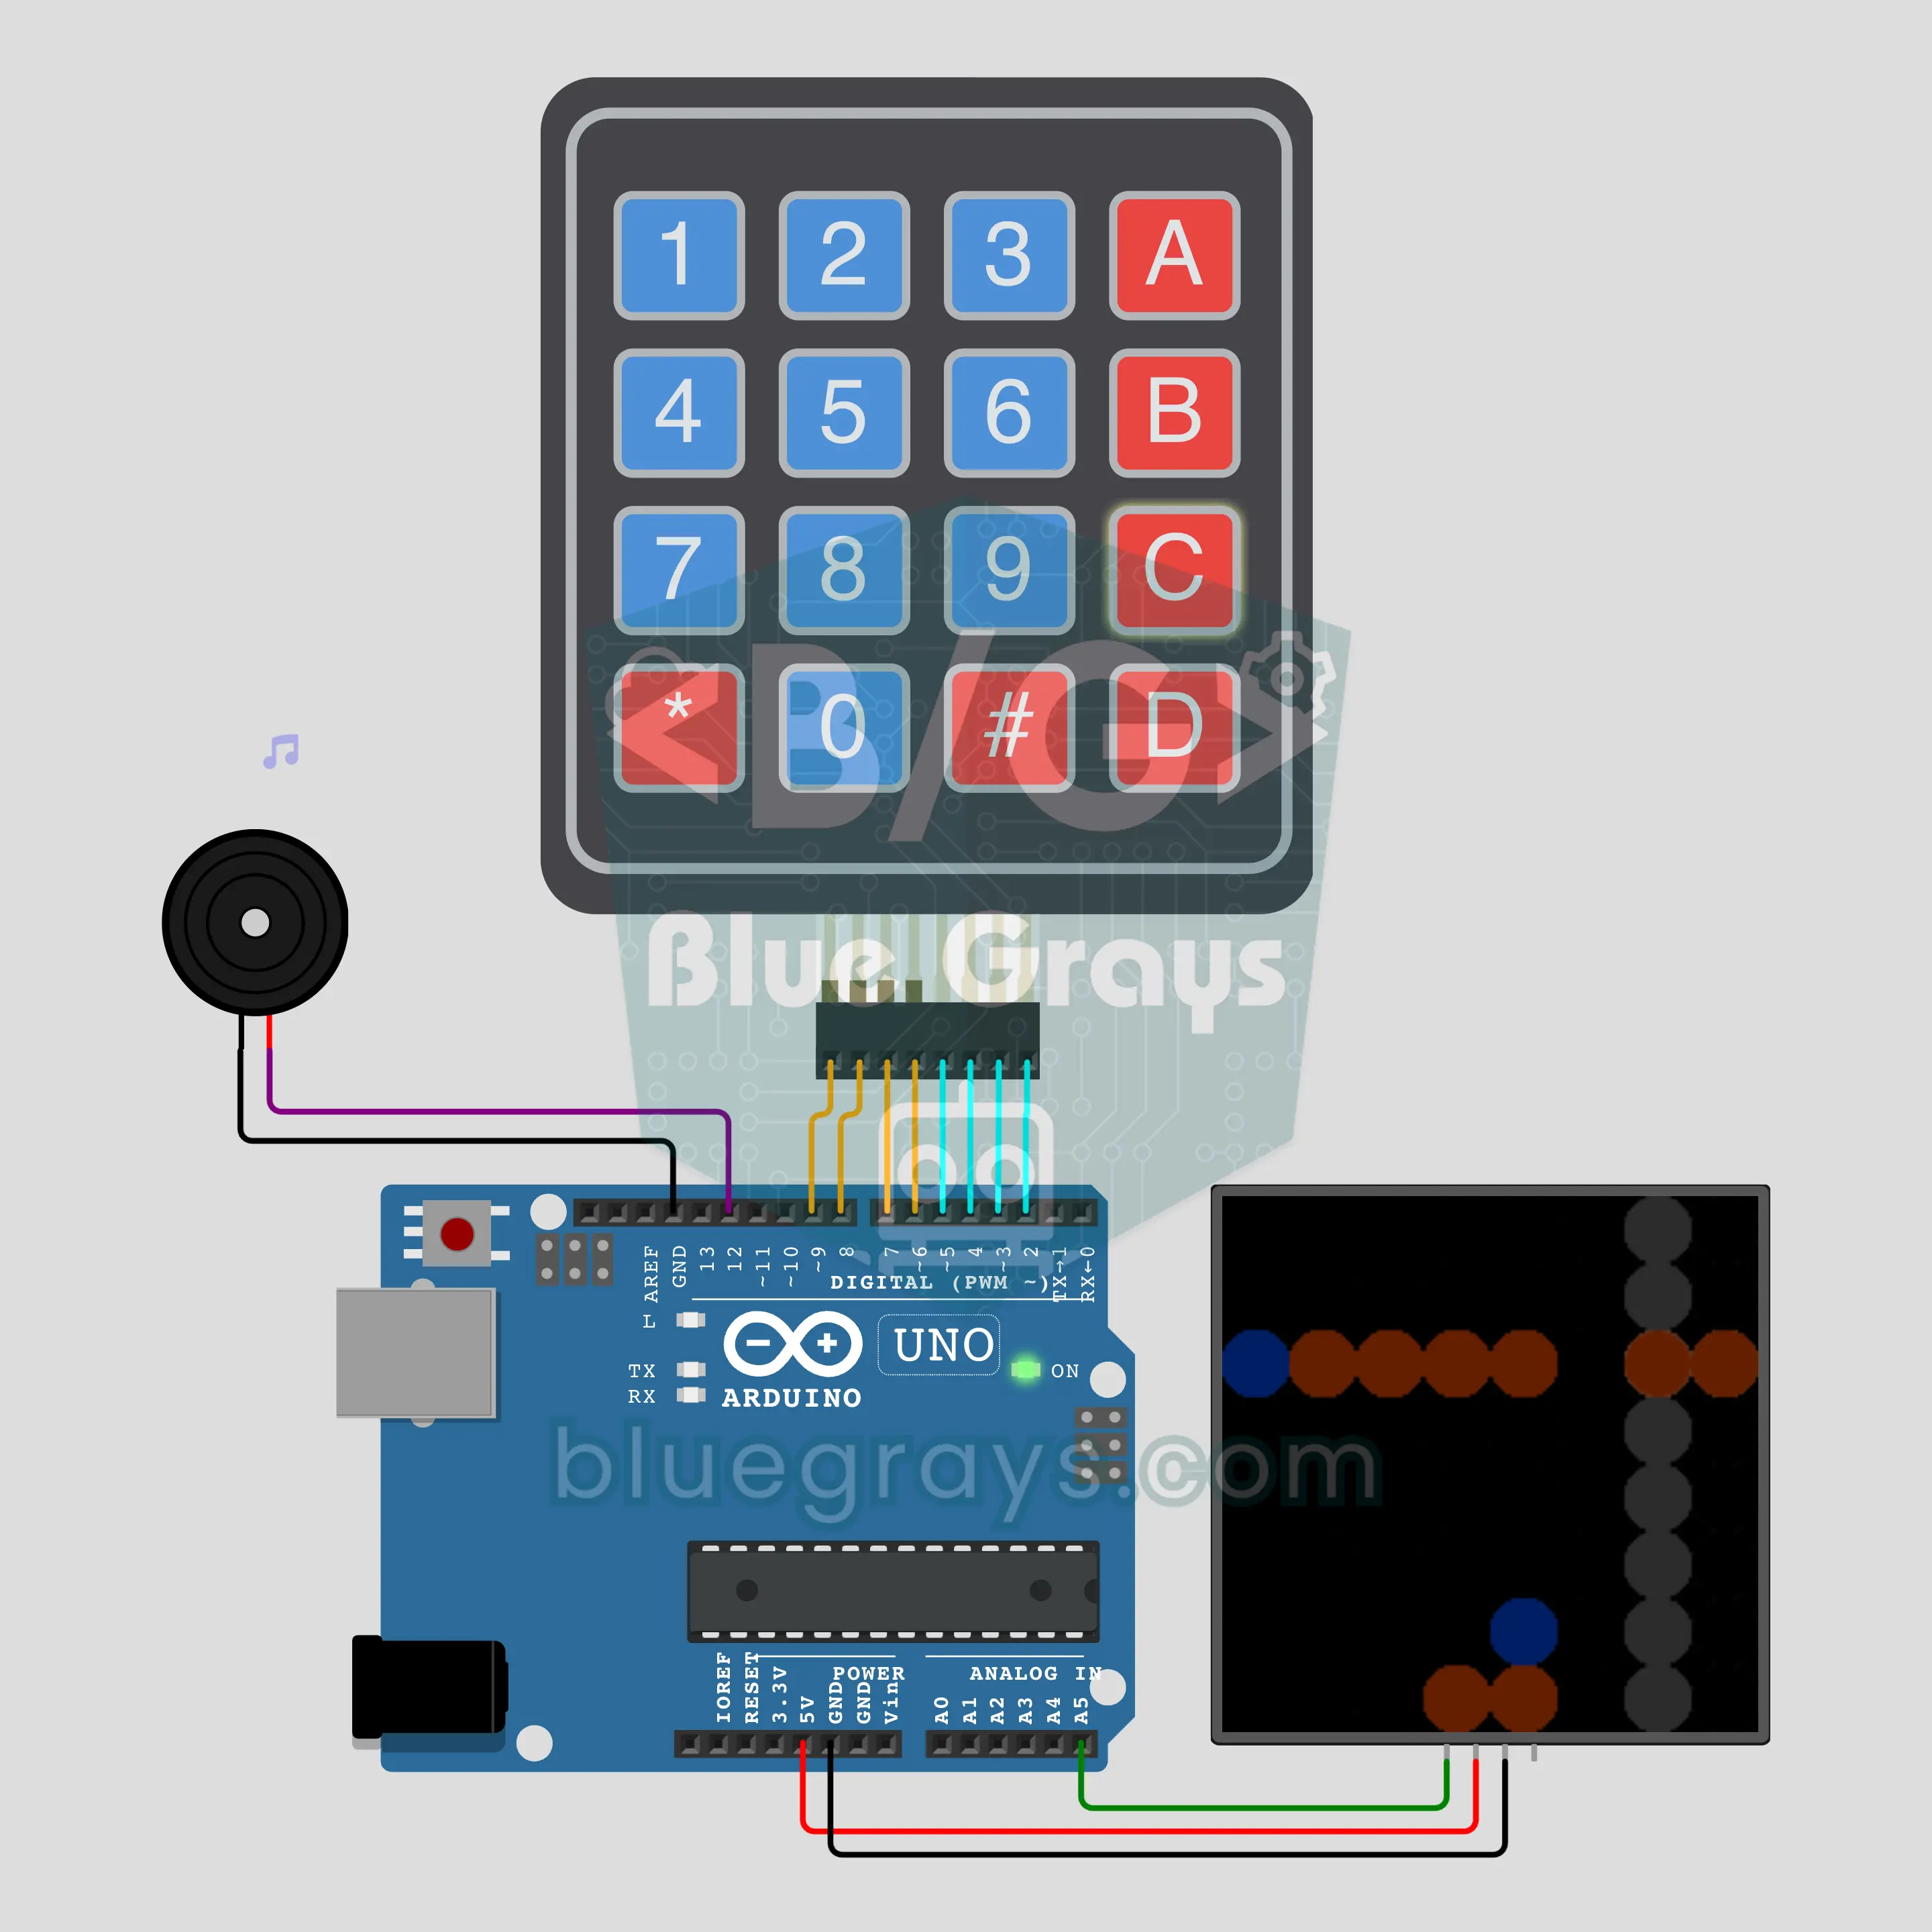
Labanang pandagat laban sa Arduino (4x4 keypad + 8x8 NeoPixel + buzzer)
Ang klasikong larong labanang pandagat sa papel at ballpen, ngayon ay Arduino na ang kalaban mo. Palihim nitong inilalagay ang dalawang fleet sa 8x8 na dagat, at nagta-type ka ng coordinate mula A1 hanggang H8 sa 4x4 keypad para magpaputok. Sa 8x8 NeoPixel matrix, pula ang tama, asul ang sablay at orange ang lumubog na barko, habang tumutugtog ang buzzer ng sipol, lagaslas at pagsabog. Kapag sumablay ka, gaganti ang Arduino sa fleet mo gamit ang hunt at target mode.
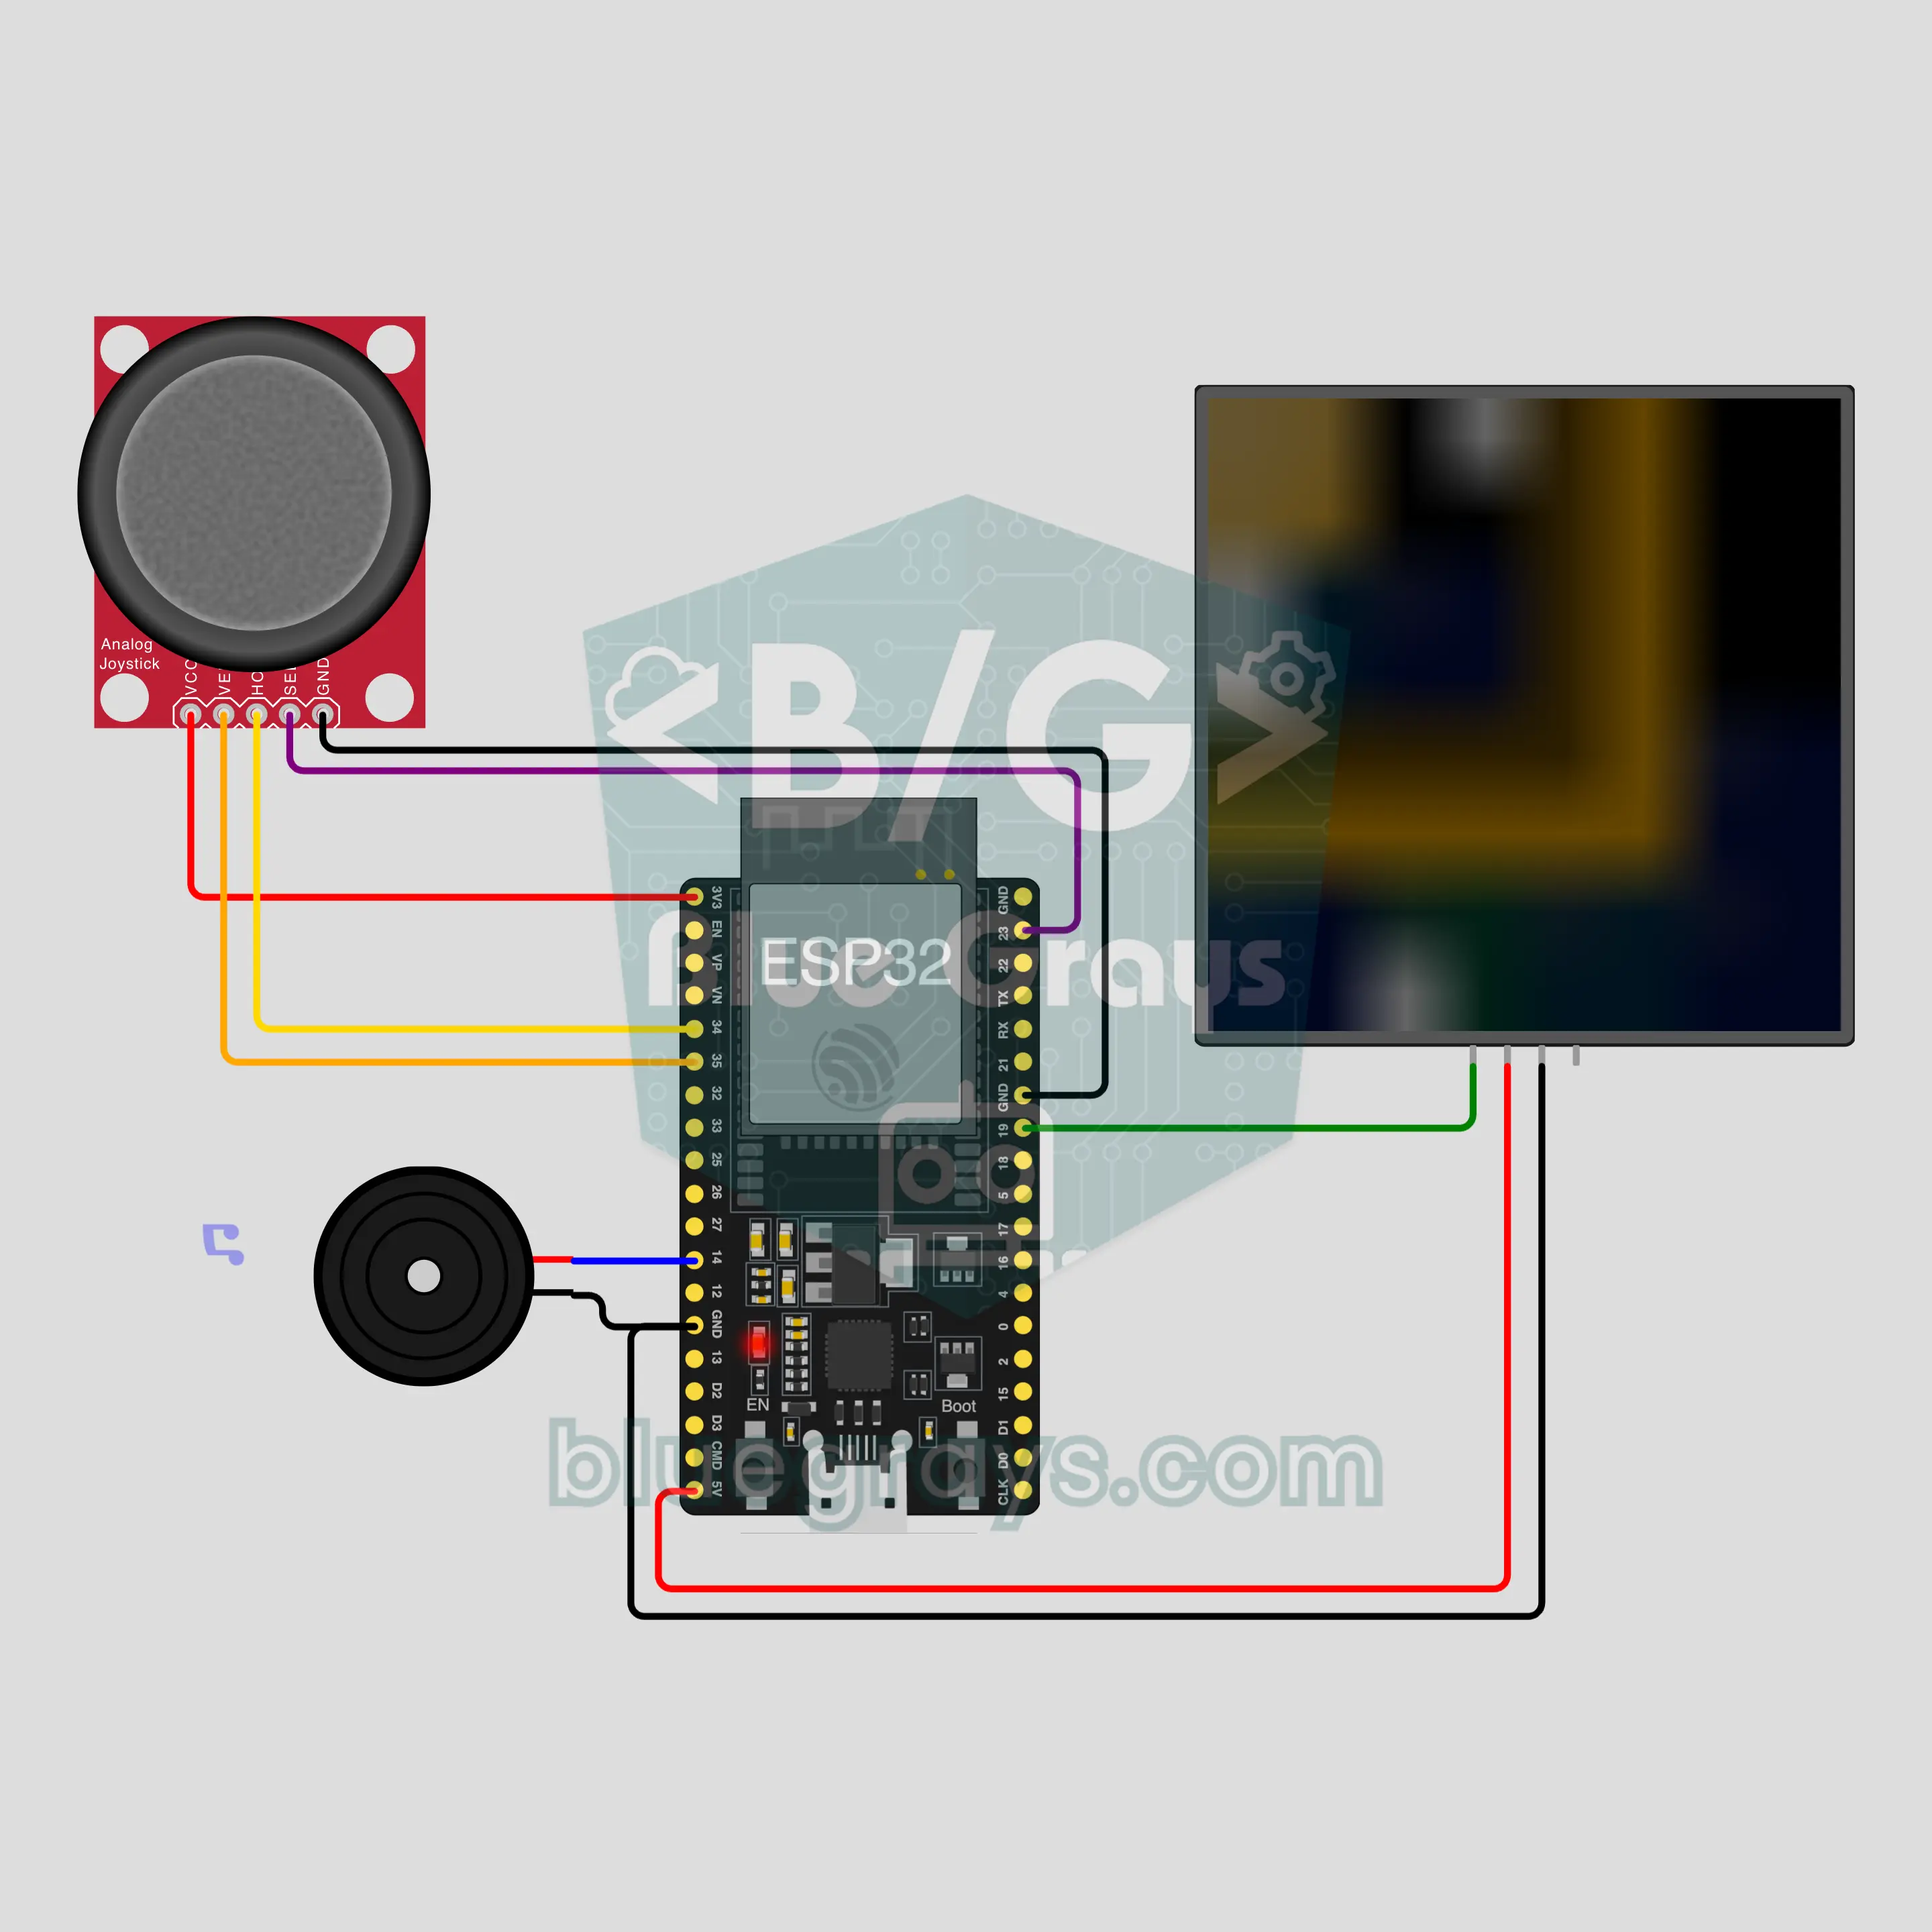
2048 sa matrix gamit ang ESP32: i-slide at pagsamahin (8x8 NeoPixel + joystick + buzzer)
Ang nakakaadik na sliding puzzle na parang 2048 sa mga phone, nasa 8x8 NeoPixel matrix na. 4x4 na tile ang board at walang digit: may sariling kulay ang bawat numero, asul ang 2, ginto ang 2048. Mag-slide gamit ang joystick; kapag nagsama ang magkaparehong numero, tumutugtog ang buzzer ng notang tumataas kasabay ng numero. Pag-abot sa 2048, nagsisimula ang selebrasyon ng gintong ring, at kapag wala nang galaw, dumadaan sa matrix ang score at itinatago ang best mo.
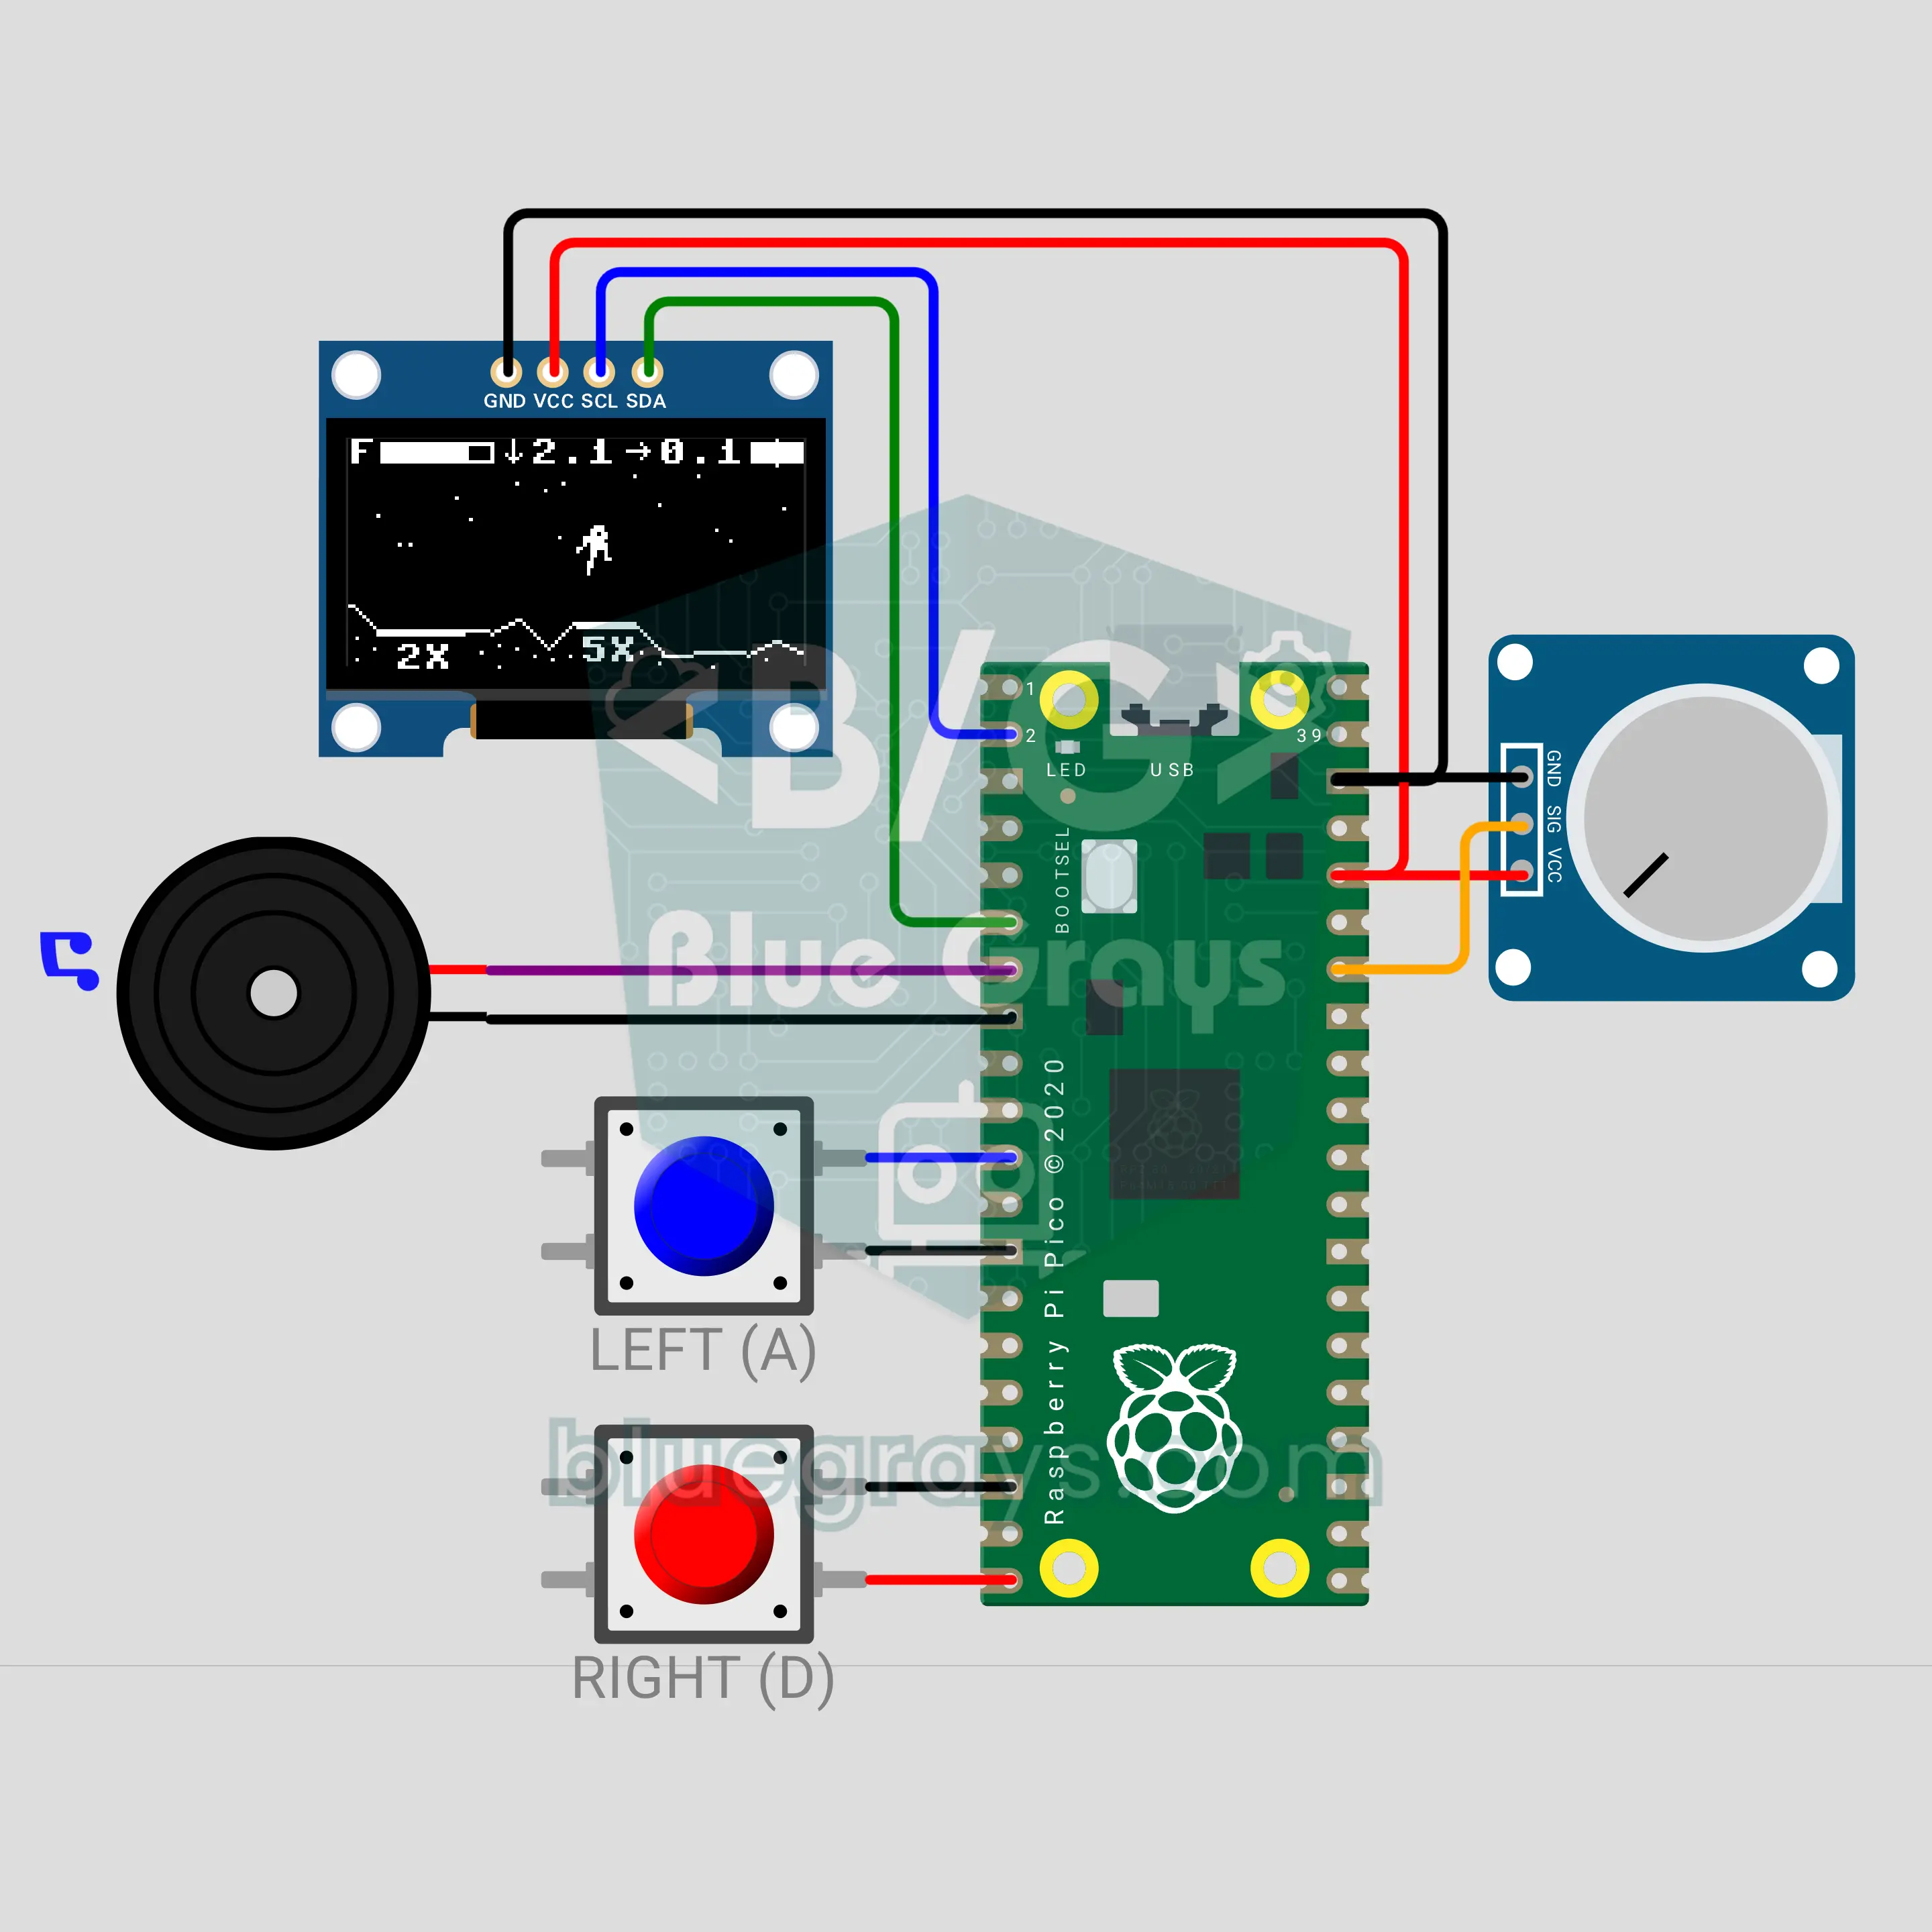
Paglapag sa buwan gamit ang Raspberry Pi Pico W: lumapag bago maubos ang fuel (OLED + pot + 2 button + buzzer)
Paglapag sa buwan na parang arcade classic noong 1979, nasa Raspberry Pi Pico W na: potentiometer ang throttle, at pinaiikot ng dalawang button ang module. Patuloy itong hinihila pababa ng gravity ng buwan habang ipinapakita ng 0.96 inch na OLED ang fuel, ang patayo at patagilid na bilis. Lumapag nang patayo sa pad nang mas mababa sa 2 m/s para makakuha ng score; kapag naubos ang nag-iisang tangke, tapos na ang laro. Laro at aralin sa physics: sa eksaktong kalahating throttle, lumulutang ito.
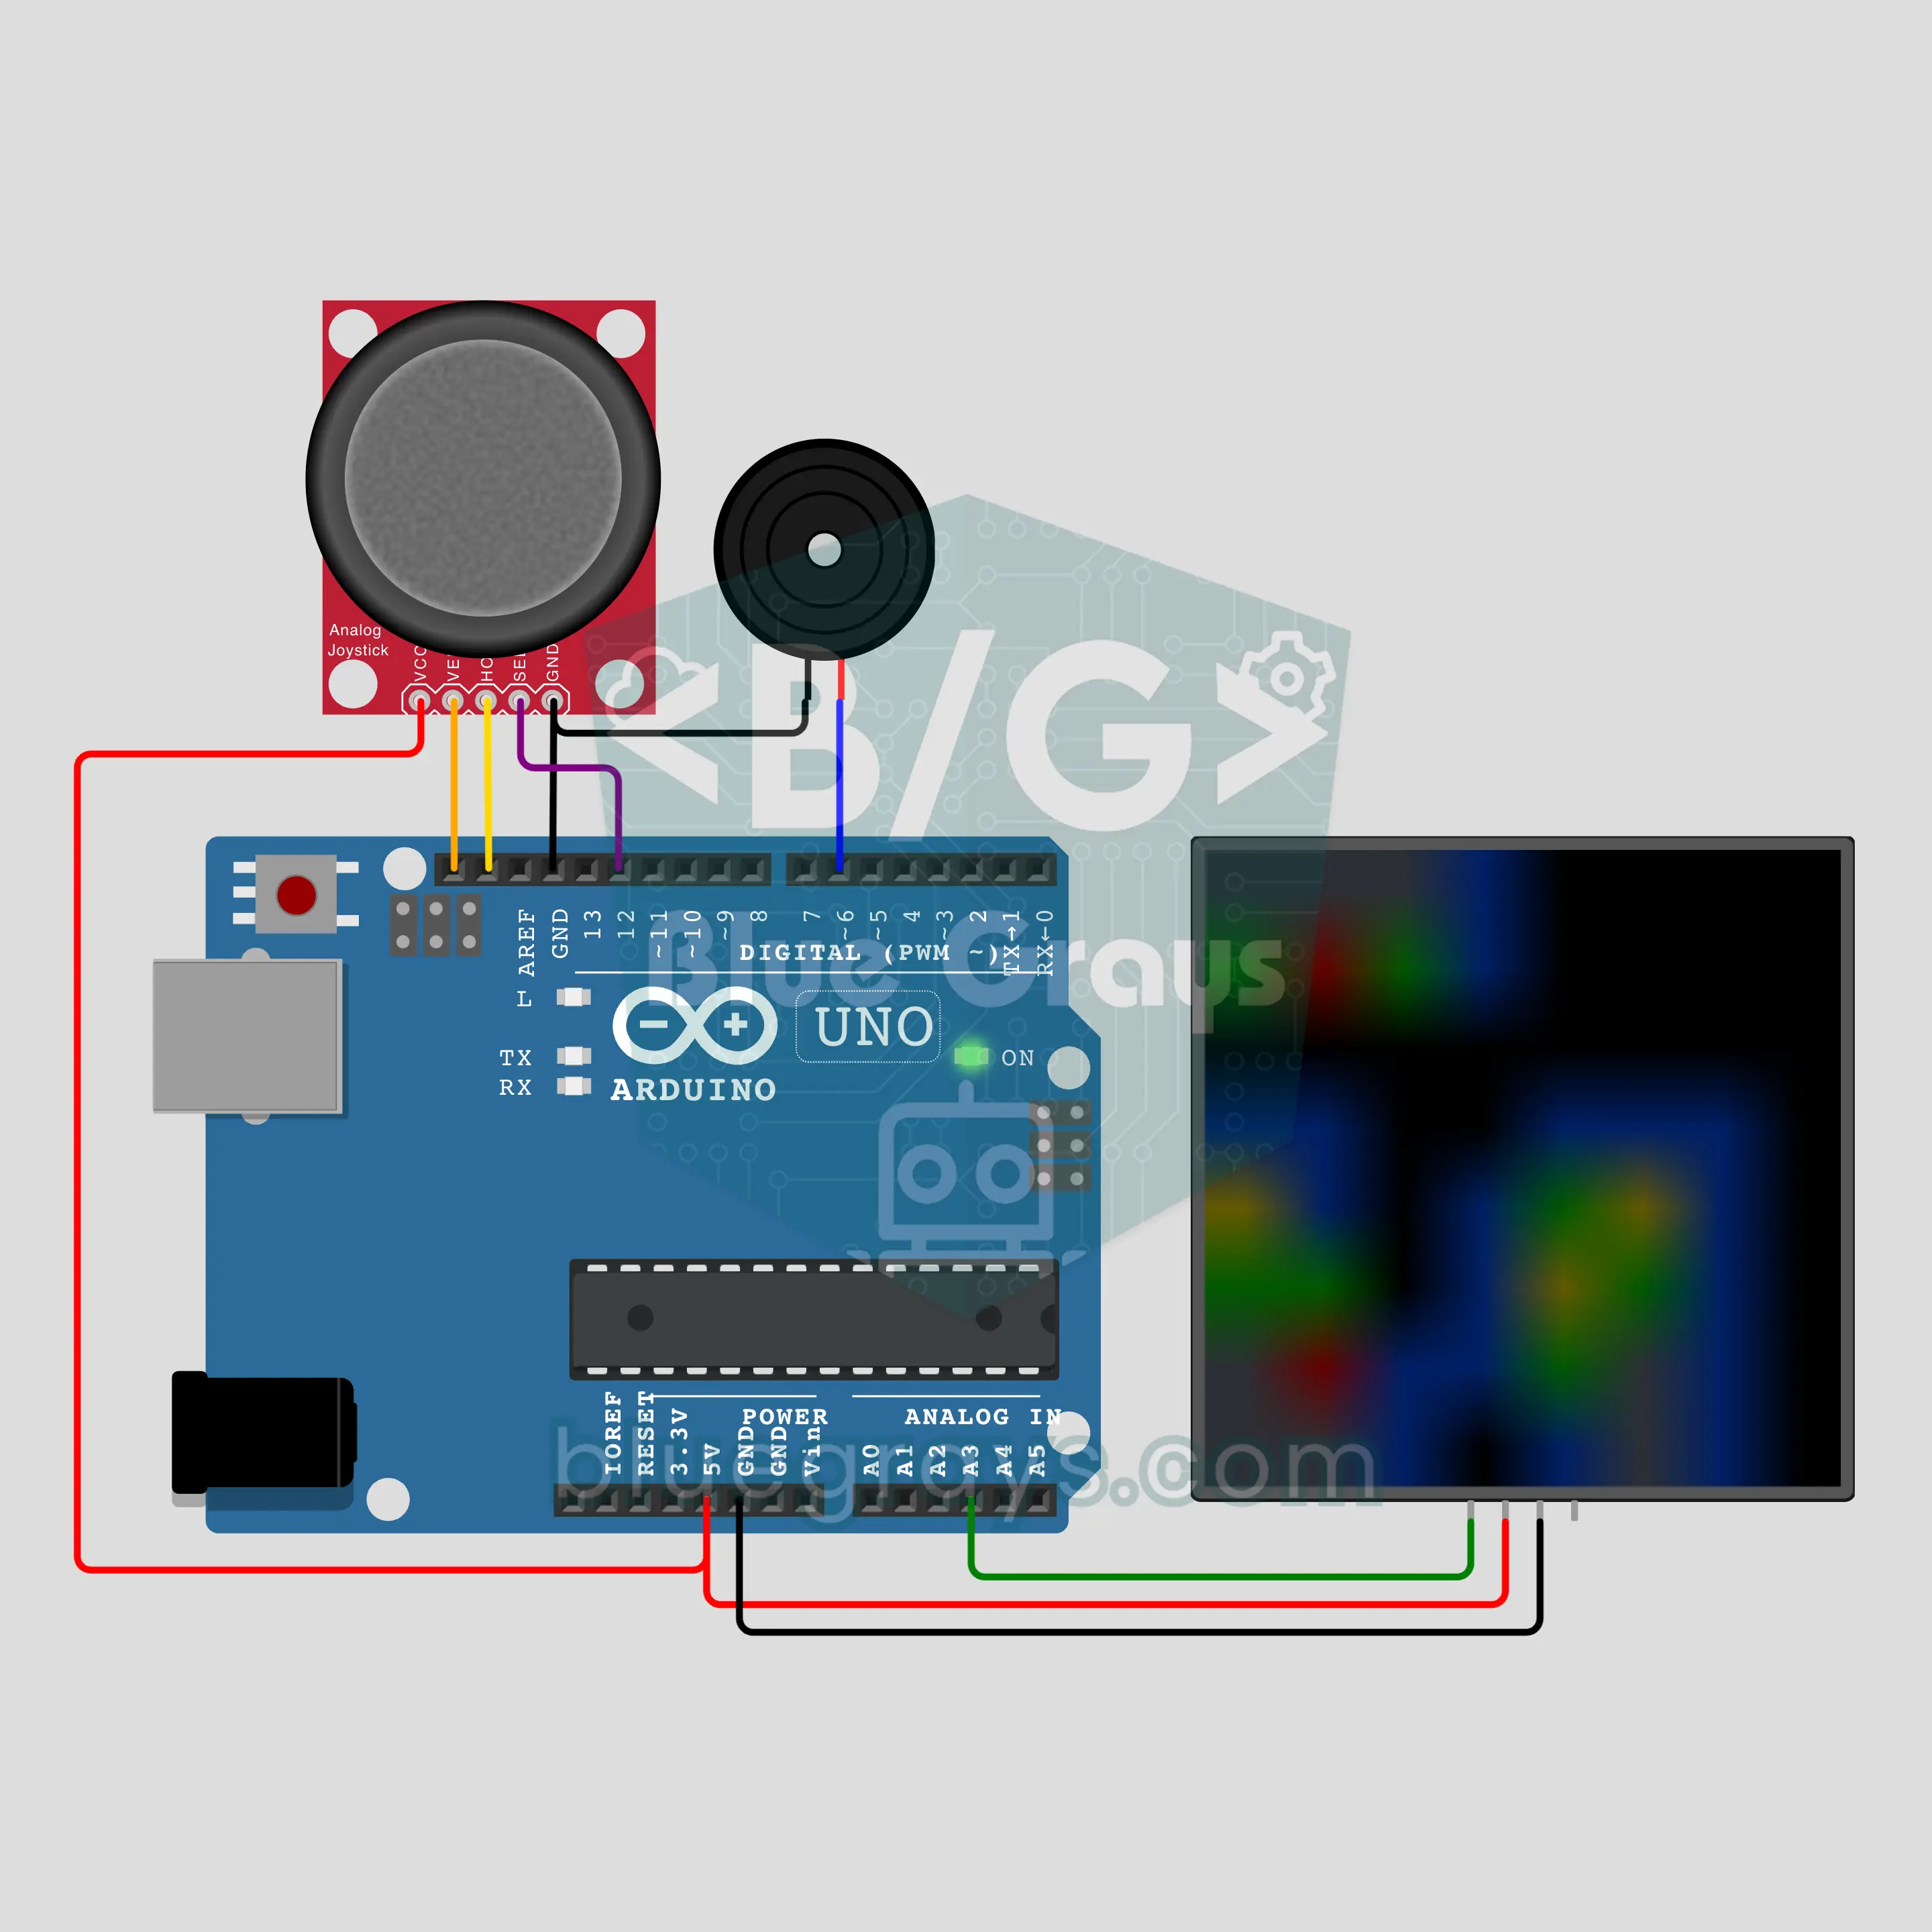
Minesweeper sa Arduino (8x8 NeoPixel + joystick + buzzer)
Ang maalamat na larong parang minesweeper ng mga lumang computer, nasa 8x8 NeoPixel matrix na. May nakatagong mina sa 10 sa 64 na cell; walang digit, may sariling kulay ang bawat numero: 1 asul, 2 berde, 3 pula. Igalaw ang cursor gamit ang joystick, maikling pindot para magbukas, mahabang pindot para mag-flag. Binubuksan ng bakanteng cell ang paligid nito nang alon-alon gamit ang queue; tumama sa mina at sasabog ang mga mina nang ring-ring, hanapin lahat para sa rainbow at fanfare ng buzzer.

Industrial sorting conveyor sa Arduino: mga kahong pinagbubukod ayon sa taas (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Modelo sa mesa ng sorting line sa pabrika: pinatatakbo ng NEMA 17 stepper sa A4988 driver ang belt, at sinusukat ng HC-SR04 sa itaas ng belt ang taas ng bawat dumaraang kahon. Sinusubaybayan ang bawat kahon sa pamamagitan ng belt step mula sa sensor hanggang sa braso; itinutulak sa gilid ng SG90 servo na braso ang mga kahong 6 cm pataas, at tuloy lang ang mabababa. Binibilang ng I2C LCD ang maiikli at matataas na kahon at ipinapakita ang huling reading at kung ilang kahon ang nasa belt.

Industrial mixing tank sa Arduino: fill, mix, drain gamit ang PLC logic (HC-SR04 + 2 relay + NEMA 17 + A4988 + LCD + E-Stop)
Ang klasikong batch process na gawain sa mga klase ng industrial automation: punuin ang tangke, haluin, patuluin, bilangin ang batch. Tumatakbo ang code nang hakbang-hakbang gamit ang PLC logic (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Binubuksan ng dalawang relay ang inlet at outlet valve, sinusukat ng HC-SR04 ang lebel at umiikot at bumabaligtad ang NEMA 17 na mixer. May START, STOP, latching na EMERGENCY STOP, tower lamp at timeout fault ito.

Robot vacuum cleaner gamit ang ESP32: lumiliko sa harang at minamapa ang kuwarto (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bumper + OLED)
Robot vacuum cleaner na may dalawang gulong na gumagalaw na parang totoo. Pinaiikot ng dalawang NEMA 17 stepper ang mga gulong: gumuguhit ito ng spiral, dumidiretso, bumabagal at lumiliko kapag may nakitang harang ang HC-SR04, umaatras at lumalayo kapag tumama ang bumper, at umiikot sa gilid ng mga pader. Kinukuwenta nito ang posisyon mula sa mga step ng gulong at ipinapakita sa OLED ang mapa ng kuwarto kasama ang porsyentong nalinis at oras, saka bumabalik sa pinagsimulan.