
Tuklasin ang mga Arduino project
Daan-daang project mula baguhan hanggang advanced, may schematic, code at video.

Kotseng kontrolado ng Bluetooth gamit ang L298N
Gawing remote ang phone mo at imaneho ang sarili mong robot car. Tumatanggap ang Arduino ng mga utos mula sa remote-control app sa phone mo sa pamamagitan ng Bluetooth module at pinapaikot ang mga…

Robot na umiiwas sa harang
Paano kung gumawa ka ng matalinong sasakyan na kusang naghahanap ng daan? Patuloy na sinusuri ng Robot na umiiwas sa harang ang paligid nito dahil sa ultrasonic sensor sa harap nito.

Koreograpiya ng mga servo sa bilog - animated na pattern gamit ang 32 servo
Isang visual na animation project na pinapatakbo ng 32 servo motor na nakaayos nang pabilog sa Arduino Mega. Pinamamahalaan ang mga servo sa iisang array, nakakabit sa mga pin 22–53 ng Mega, at nagsasagawa ng apat na pagkakasunod ng galaw: magulong panginginig sa random na anggulo, sabay-sabay na sweep, alon na umiikot sa bilog, at karayom ng compass na kumikiling pakaliwa at pakanan.

RFID door lock gamit ang ESP32 (RC522 + servo + OLED + buzzer + LED)
Gumagawa tayo ng smart door lock gamit ang ESP32, RC522 RFID module, SG90 servo, SSD1306 OLED display, active buzzer at 2 LED. Kapag na-scan ang card, ikinukumpara ang UID nito sa mga awtorisadong card na nakatakda sa code; kapag tugma, magbubukas ang lock sa servo (berdeng LED + 2 maikling beep) at magla-lock ulit pagkalipas ng 5 segundo. Kapag hindi kilala ang card, sisindi ang pulang LED, tatlong mabilis na beep ang tutunog at ipapakita ang UID nito sa OLED.

PID ball and beam gamit ang ESP32 (HC-SR04 + servo + I2C LCD + 3 potentiometer)
Ang klasikong eksperimento sa control engineering, nasa mesa mo: kinikiling ng servo ang beam at hinahawakan ng PID ang bola sa target. Binabago nang live ng tatlong potentiometer ang Kp, Ki at Kd: sa P lang, umuugoy ang bola, pinapakalma ito ng D at inaalis ng I ang bahagyang kiling ng beam para eksaktong tumigil ang bola sa target. Nasa I2C LCD ang beam, bola, target, settling time at overshoot. Sa SIM mode, physics model ang nagpapagulong sa bola; sa REAL mode, sinusukat ito ng HC-SR04.
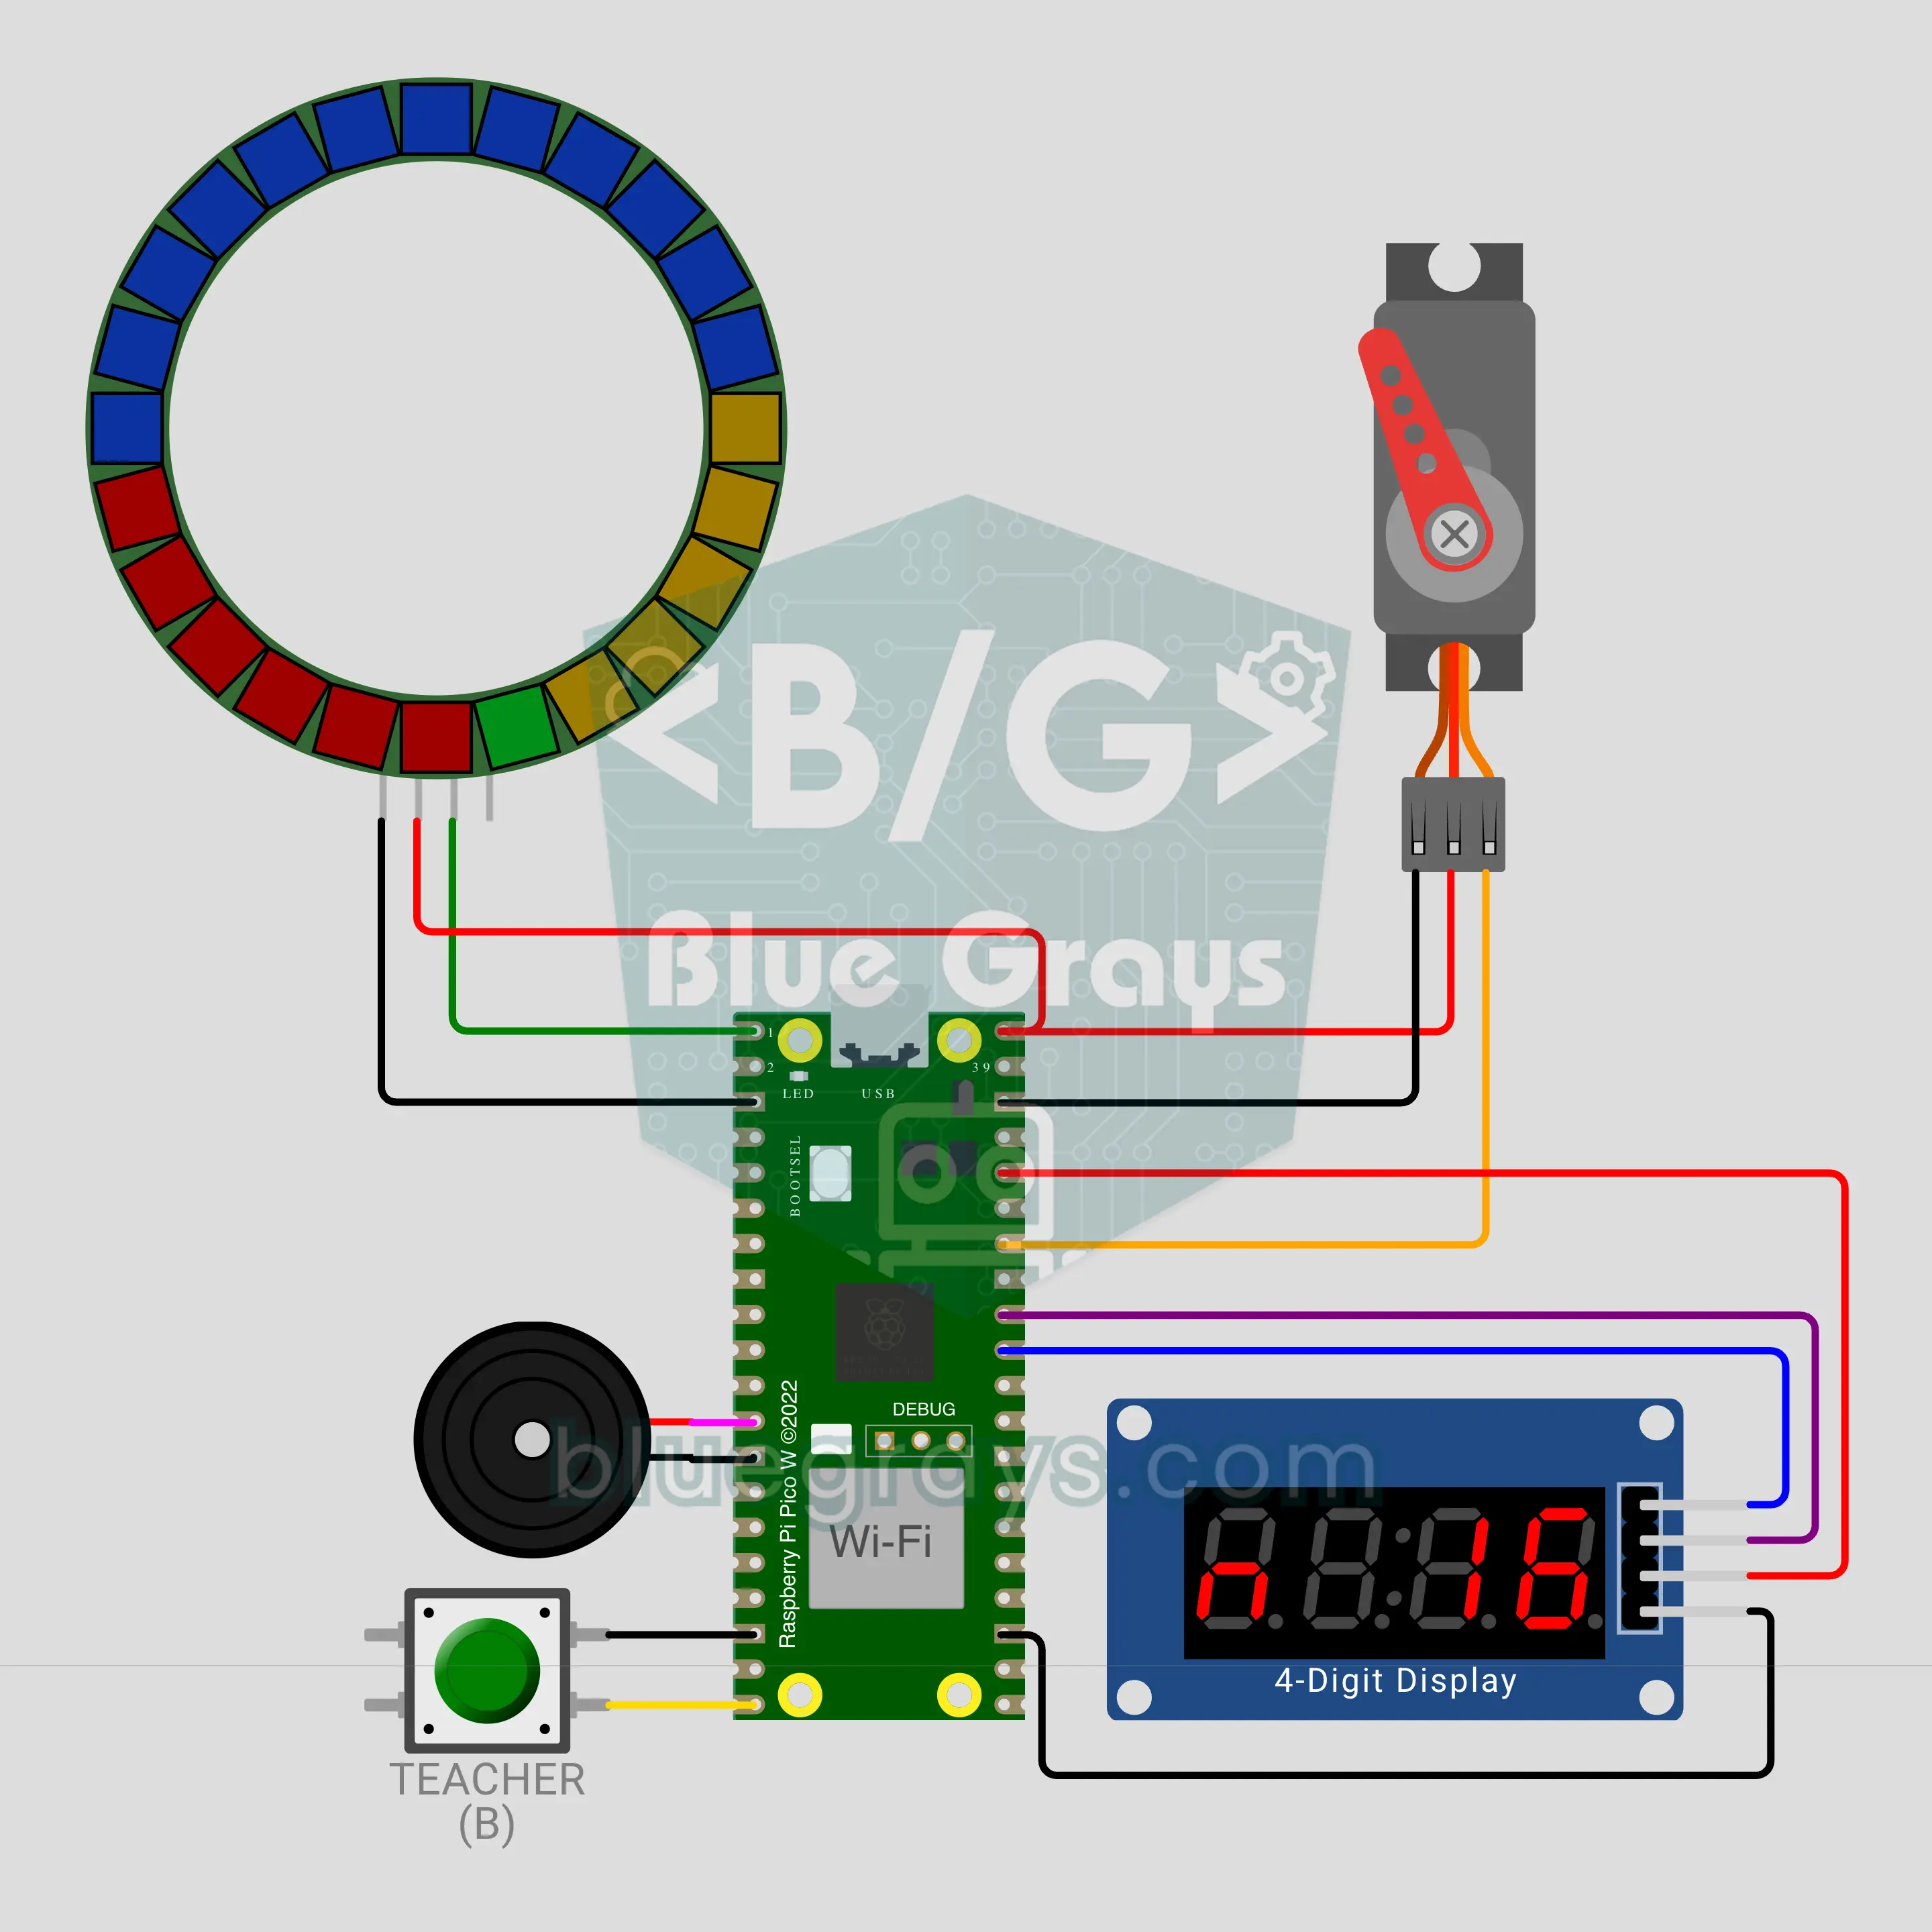
Live na botohan sa klase gamit ang Raspberry Pi Pico W (MQTT + LED ring + SG90 servo + TM1637)
Makita agad ang sagot ng buong klase! Kinokolekta ng Raspberry Pi Pico W ang mga botong A/B/C/D o YES/NO mula sa phone ng mga estudyante sa MQTT; nagiging live na pie chart ang 24-LED ring, itinuturo ng karayom ng SG90 servo ang nangungunang option at binibilang ng TM1637 ang mga boto. Isang boto bawat phone, at kung magbago ang isip ng isa, ang huling boto lang ang bibilangin. May beep ang naka-time na tanong sa huling 5 segundo, at umiilaw ang tamang option kapag isinara ang tanong.
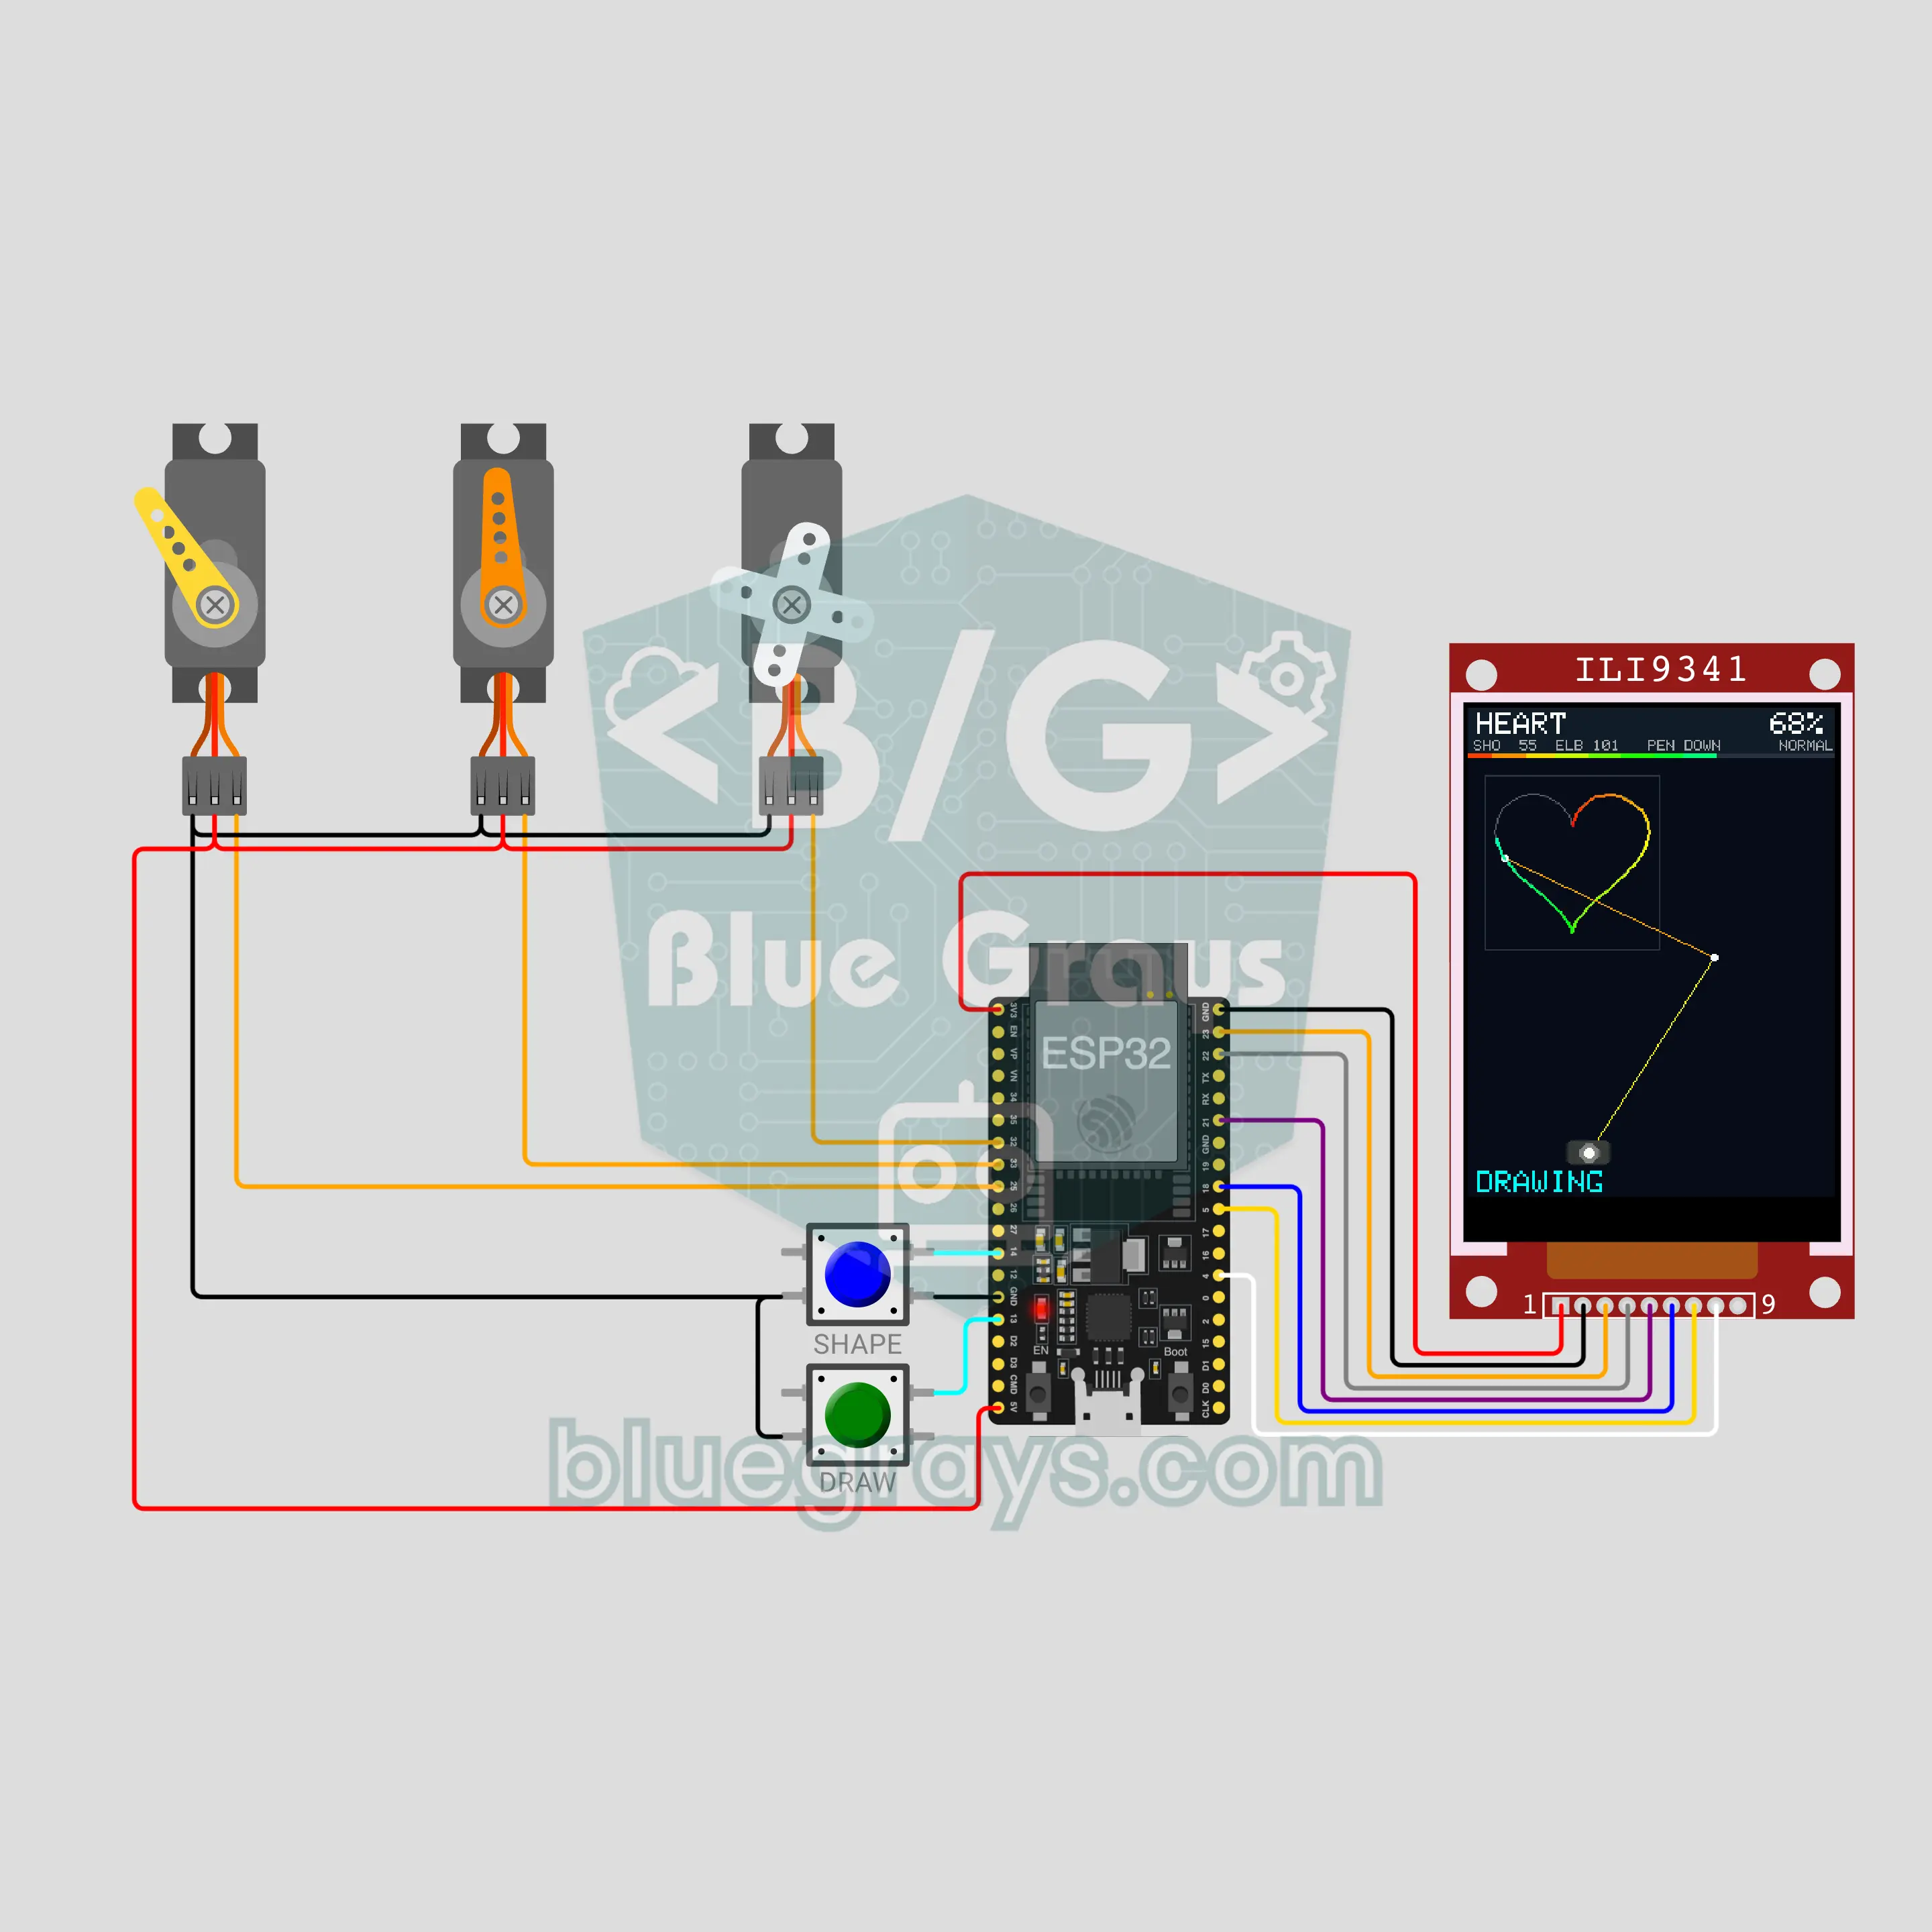
Robot arm na gumuguhit gamit ang ESP32 (3 servo + ILI9341 TFT display + 2 button)
Gumuguhit sa papel ang robot arm na may dalawang joint ng puso, bituin, bahay, spiral at ng salitang MERHABA, habang itinataas at ibinababa ng ikatlong servo ang pen. Ginagawang anggulo ng balikat at siko ng ESP32 ang bawat punto gamit ang inverse kinematics at ginagalaw ang braso nang tig-0.5 mm; OUT OF REACH kapag hindi maabot. Nasa ILI9341 display ang malabong target, ang live na galaw ng braso at bakas na pula hanggang asul. Dalawang button: hugis, pause, cancel at bilis.

Industrial sorting conveyor sa Arduino: mga kahong pinagbubukod ayon sa taas (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Modelo sa mesa ng sorting line sa pabrika: pinatatakbo ng NEMA 17 stepper sa A4988 driver ang belt, at sinusukat ng HC-SR04 sa itaas ng belt ang taas ng bawat dumaraang kahon. Sinusubaybayan ang bawat kahon sa pamamagitan ng belt step mula sa sensor hanggang sa braso; itinutulak sa gilid ng SG90 servo na braso ang mga kahong 6 cm pataas, at tuloy lang ang mabababa. Binibilang ng I2C LCD ang maiikli at matataas na kahon at ipinapakita ang huling reading at kung ilang kahon ang nasa belt.

Industrial mixing tank sa Arduino: fill, mix, drain gamit ang PLC logic (HC-SR04 + 2 relay + NEMA 17 + A4988 + LCD + E-Stop)
Ang klasikong batch process na gawain sa mga klase ng industrial automation: punuin ang tangke, haluin, patuluin, bilangin ang batch. Tumatakbo ang code nang hakbang-hakbang gamit ang PLC logic (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Binubuksan ng dalawang relay ang inlet at outlet valve, sinusukat ng HC-SR04 ang lebel at umiikot at bumabaligtad ang NEMA 17 na mixer. May START, STOP, latching na EMERGENCY STOP, tower lamp at timeout fault ito.

Robot vacuum cleaner gamit ang ESP32: lumiliko sa harang at minamapa ang kuwarto (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bumper + OLED)
Robot vacuum cleaner na may dalawang gulong na gumagalaw na parang totoo. Pinaiikot ng dalawang NEMA 17 stepper ang mga gulong: gumuguhit ito ng spiral, dumidiretso, bumabagal at lumiliko kapag may nakitang harang ang HC-SR04, umaatras at lumalayo kapag tumama ang bumper, at umiikot sa gilid ng mga pader. Kinukuwenta nito ang posisyon mula sa mga step ng gulong at ipinapakita sa OLED ang mapa ng kuwarto kasama ang porsyentong nalinis at oras, saka bumabalik sa pinagsimulan.
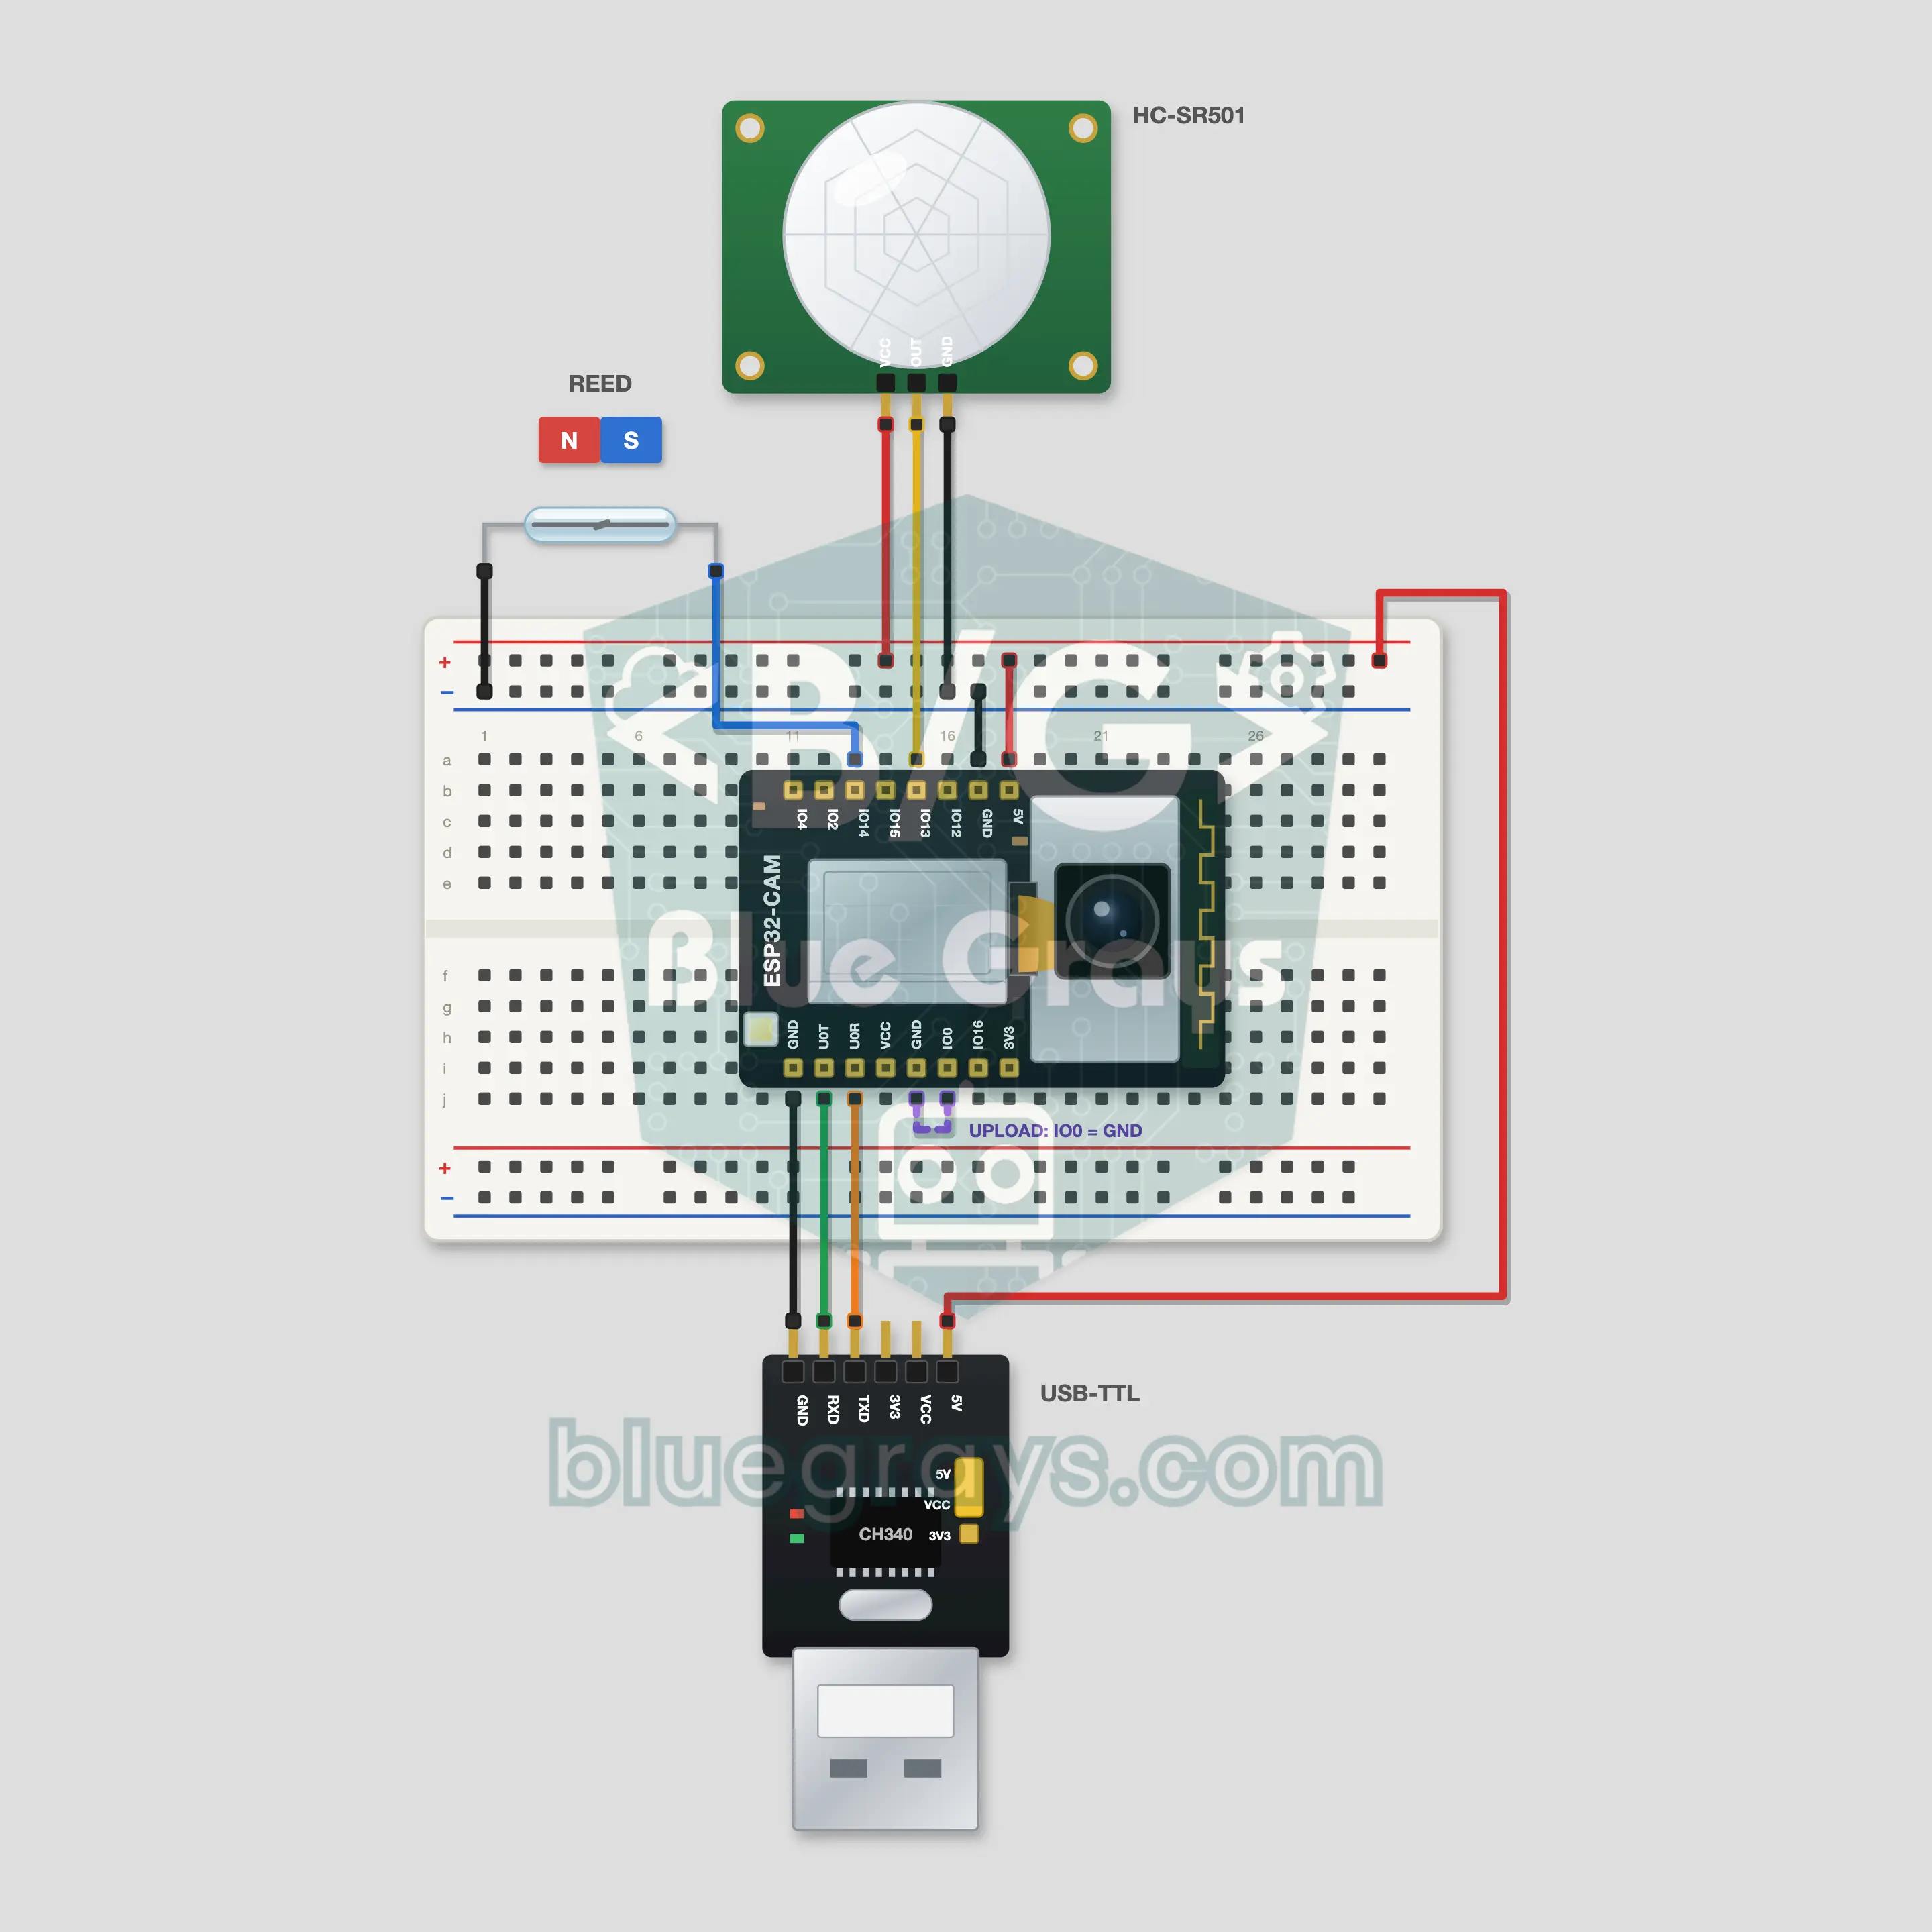
Security camera na may Telegram gamit ang ESP32-CAM
Kapag bumukas ang pinto mo o may gumalaw sa kuwarto, kukuha ng larawan ang ESP32-CAM at ipapadala ito ng Telegram bot mo sa phone mo. Binabantayan ng reed switch at magnet ang pinto, at binabantayan ng PIR HC-SR501 ang kuwarto. I-type ang /photo sa bot para sa larawan kahit kailan mo gusto; pinapatakbo ng /flash on, /alarm off at /status ang camera mula saanman. Sa sarili mong chat id lang nakikinig ang bot. Makukuha mo ang token sa @BotFather; nasa FAQ ang mga hakbang.