
Tuklasin ang mga Arduino project
Daan-daang project mula baguhan hanggang advanced, may schematic, code at video.

Paggamit ng servo motor
Halinhinang pumupunta sa tatlong posisyon ang braso ng maliit na servo motor: sa pinakasimula, sa mismong gitna at sa pinakadulo, at naghihintay ito nang dalawang segundo sa bawat hinto.

Pagpapagalaw ng servo motor gamit ang potentiometer
Habang pinipihit mo ang knob ng potentiometer, sumasabay sa pag-ikot ang braso ng servo motor: zero degree ang isang dulo ng knob, at kalahating ikot ang kabilang dulo.
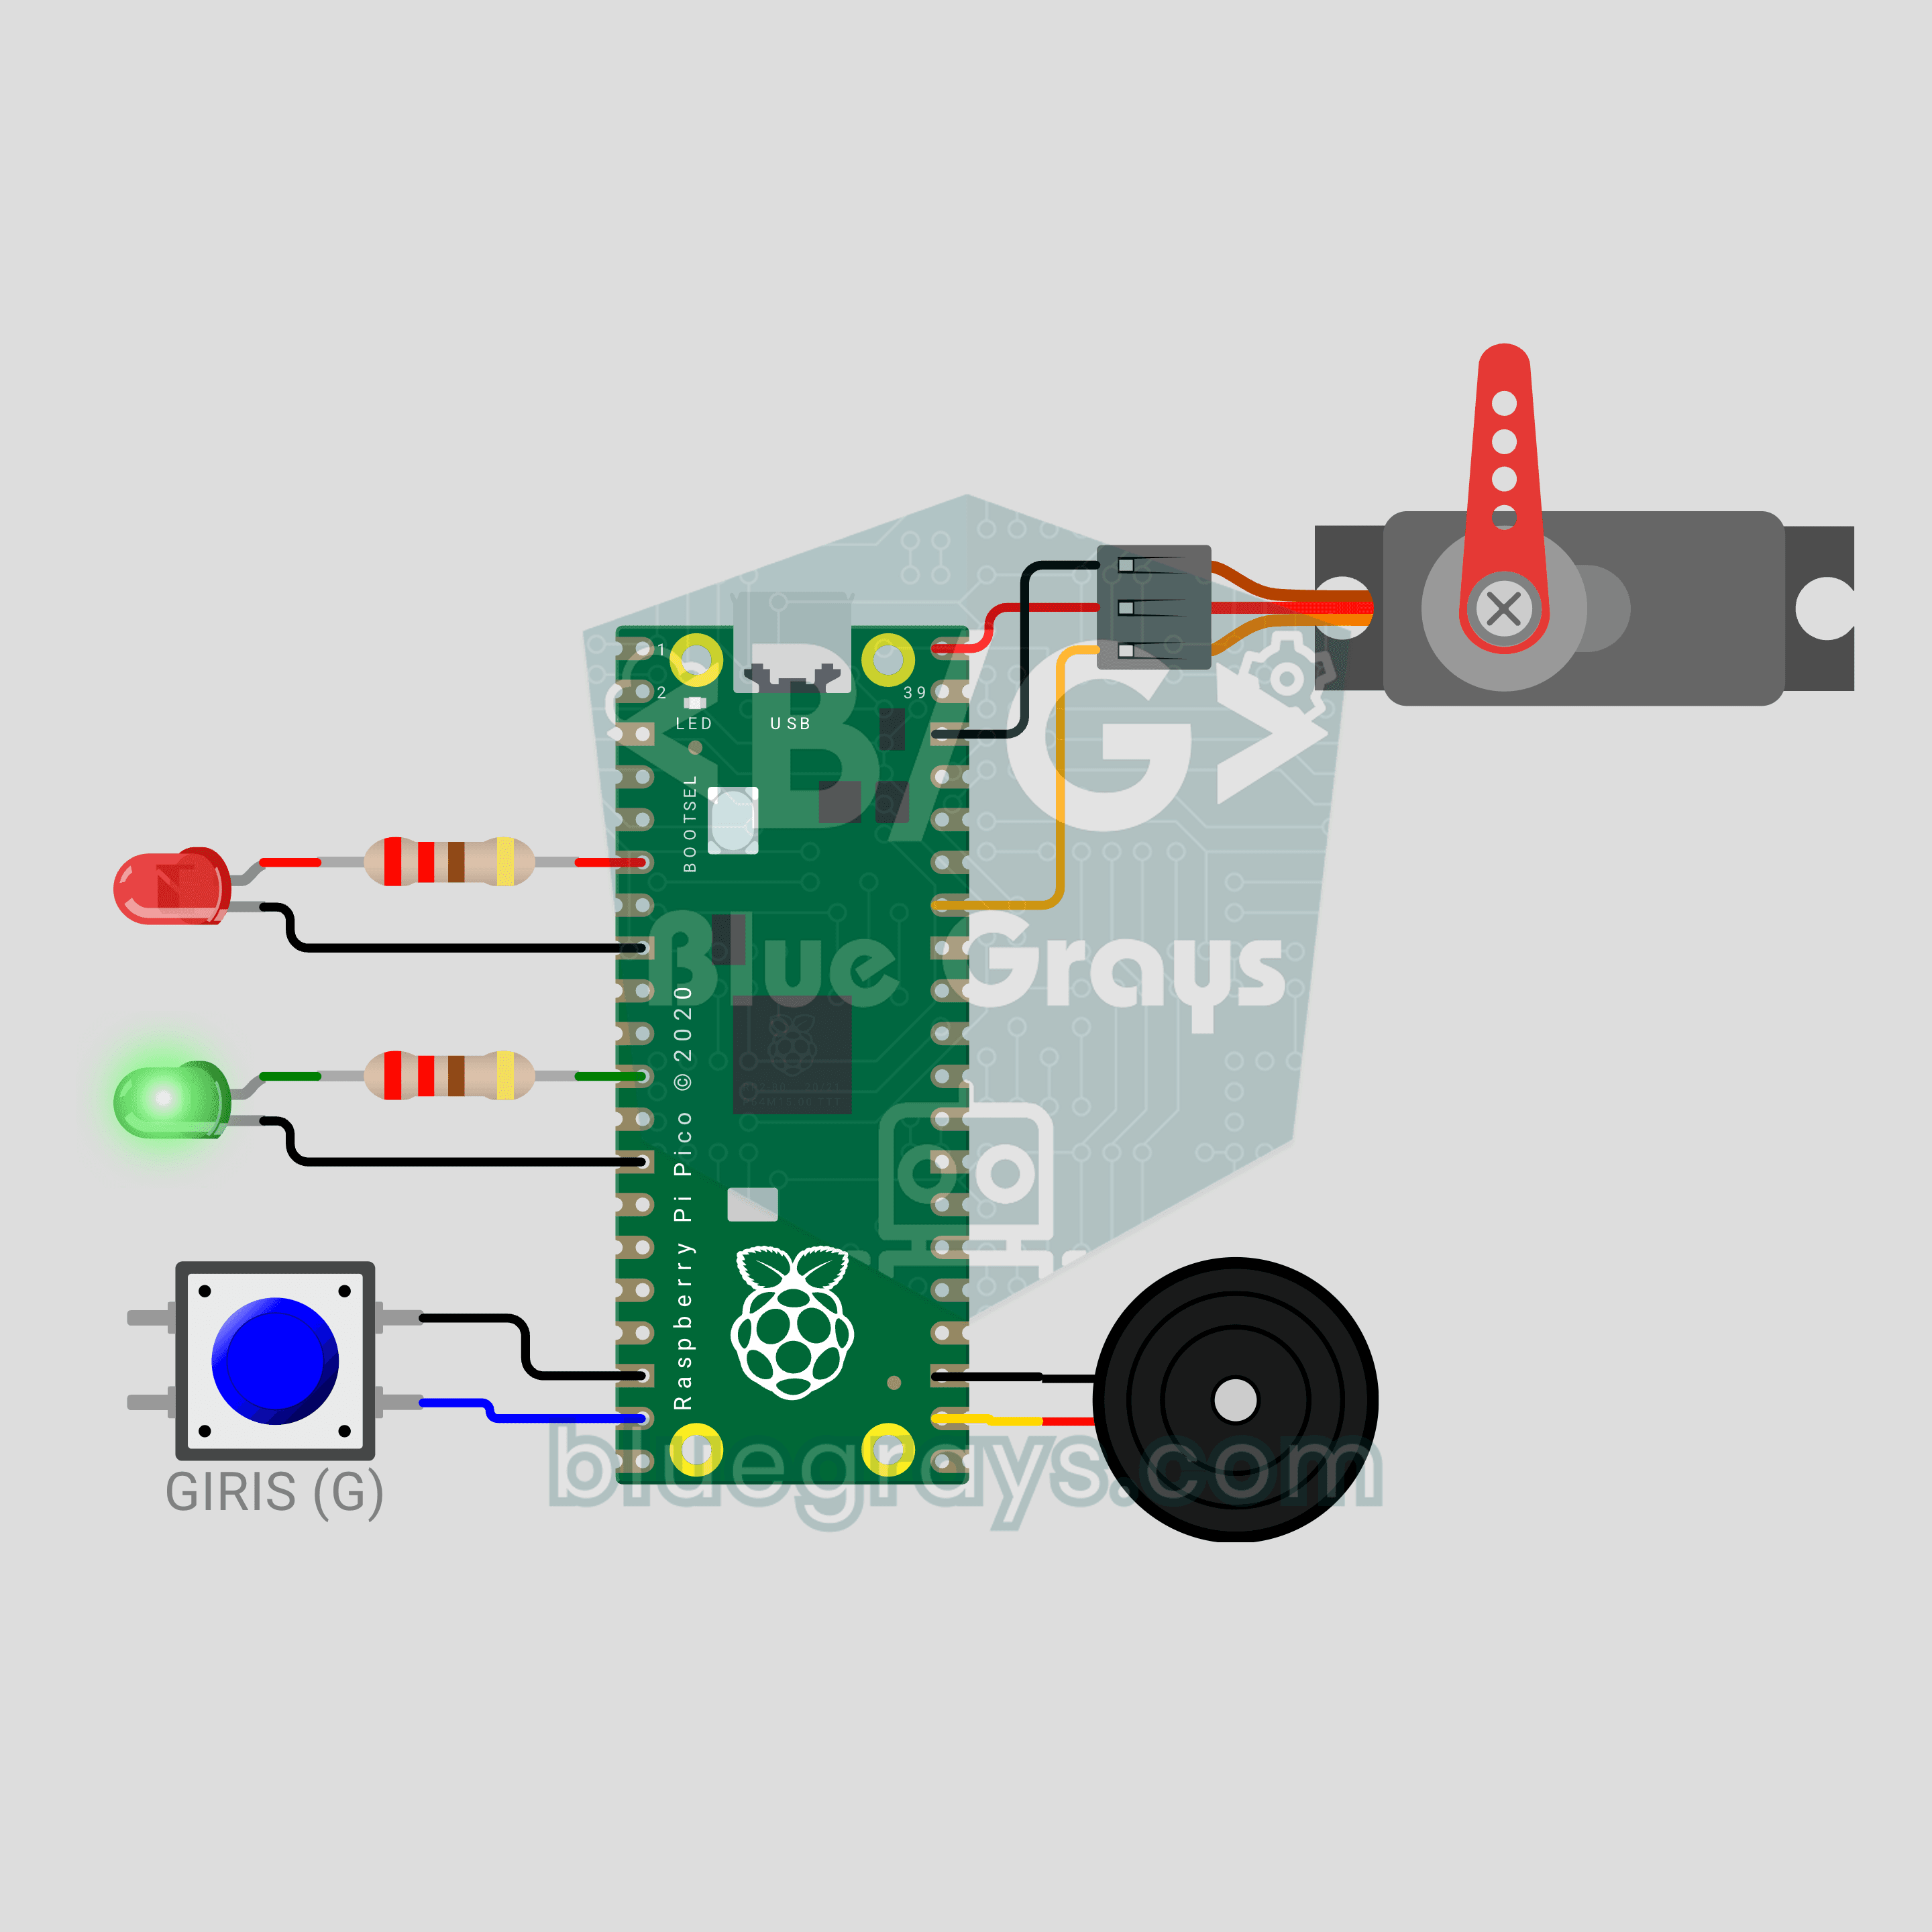
Parking barrier gamit ang Raspberry Pi Pico (SG90 servo + 2 LED + button + buzzer)
Maliit na modelo ng boom barrier sa pasukan ng paradahan! Pindutin ang button at maayos na itataas ng Raspberry Pi Pico ang braso gamit ang SG90 servo habang sumisindi ang berdeng LED. Mananatili itong bukas nang 3 segundo, saka dahan-dahang bababa habang kumikislap ang pulang LED at may babalang beep mula sa buzzer. Pindutin ulit habang bumababa at agad na tataas ang braso para sa kaligtasan. Servo control, state machine at non-blocking timing sa iisang project.
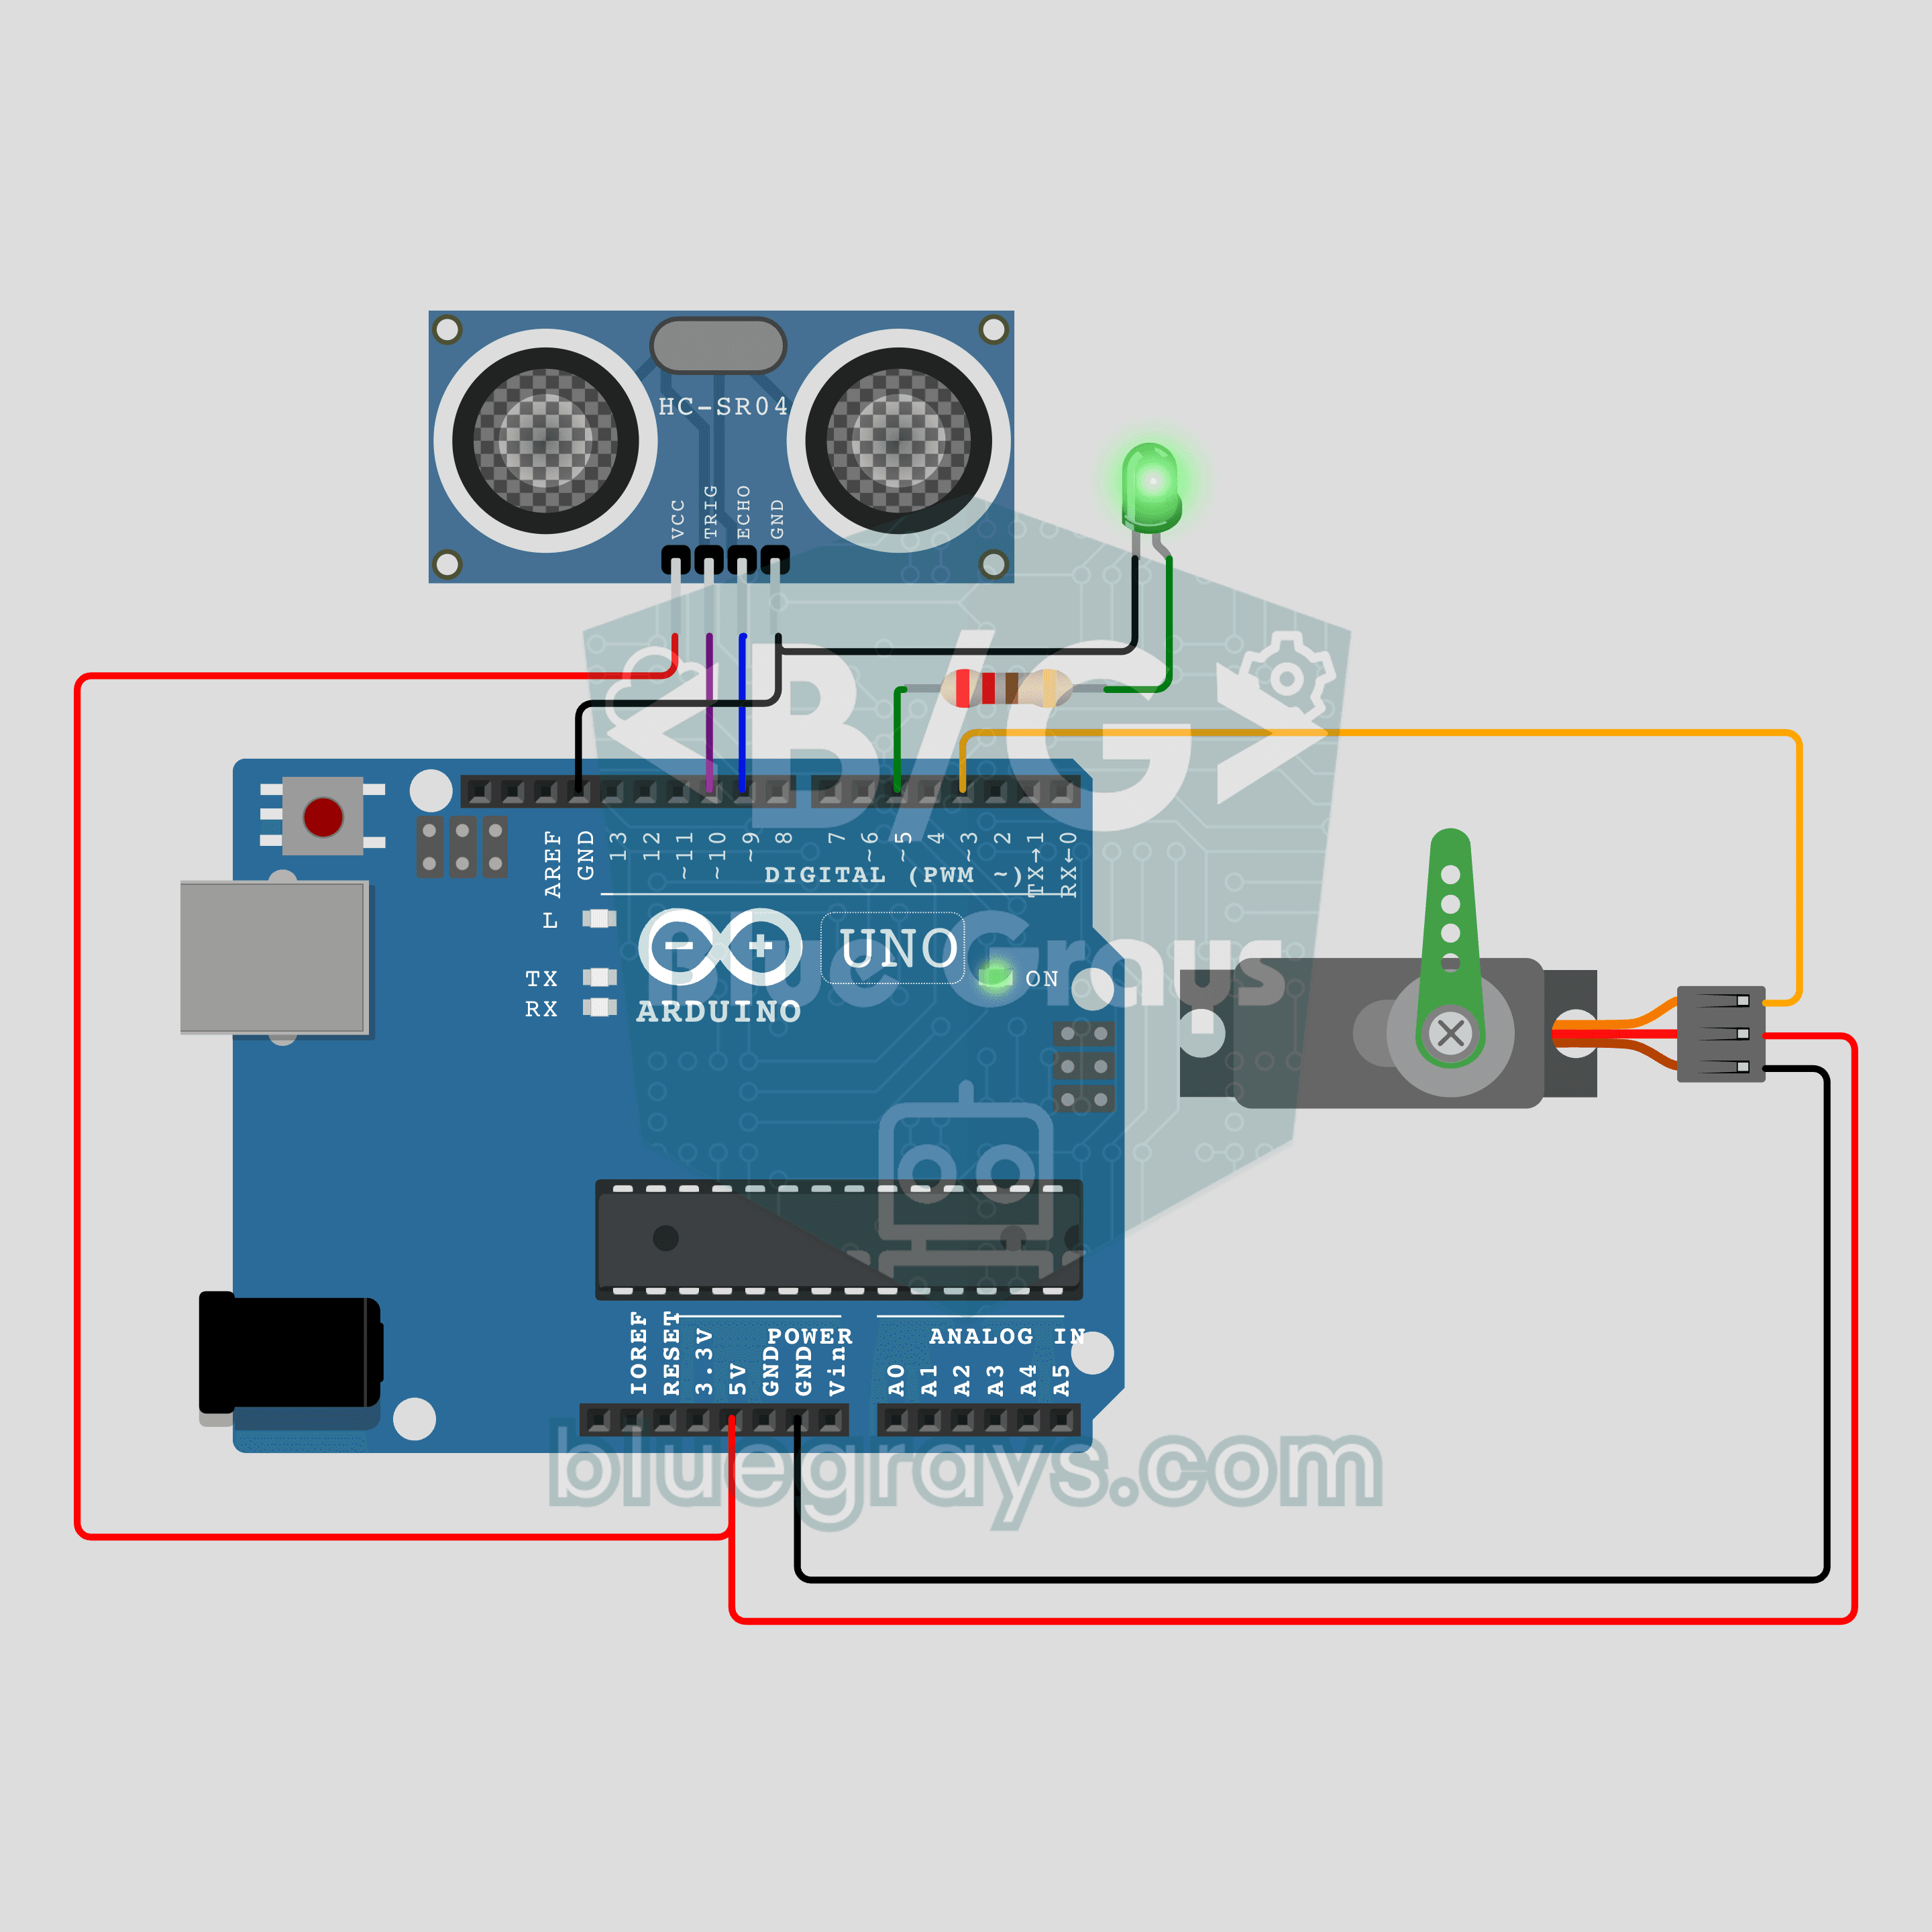
Touchless na basurahan sa Arduino (HC-SR04 + SG90 servo + LED)
Ikaway ang kamay at kusang bubukas ang takip! Kapag nakita ng HC-SR04 ultrasonic sensor ang kamay mo sa mas malapit sa 15 cm, itataas ng SG90 servo ang takip sa loob ng kalahating segundo at sisindi ang LED. Kapag wala na ang kamay, maghihintay ang takip nang 3 s at dahan-dahang magsasara. Bubukas ulit ito kapag may kamay na nade-detect habang nagsasara; posible pa rin ang pagdikit dahil sa pagkaantala ng sukat o kamay na hindi nade-detect. Paborito sa school project, kapaki-pakinabang sa bahay.
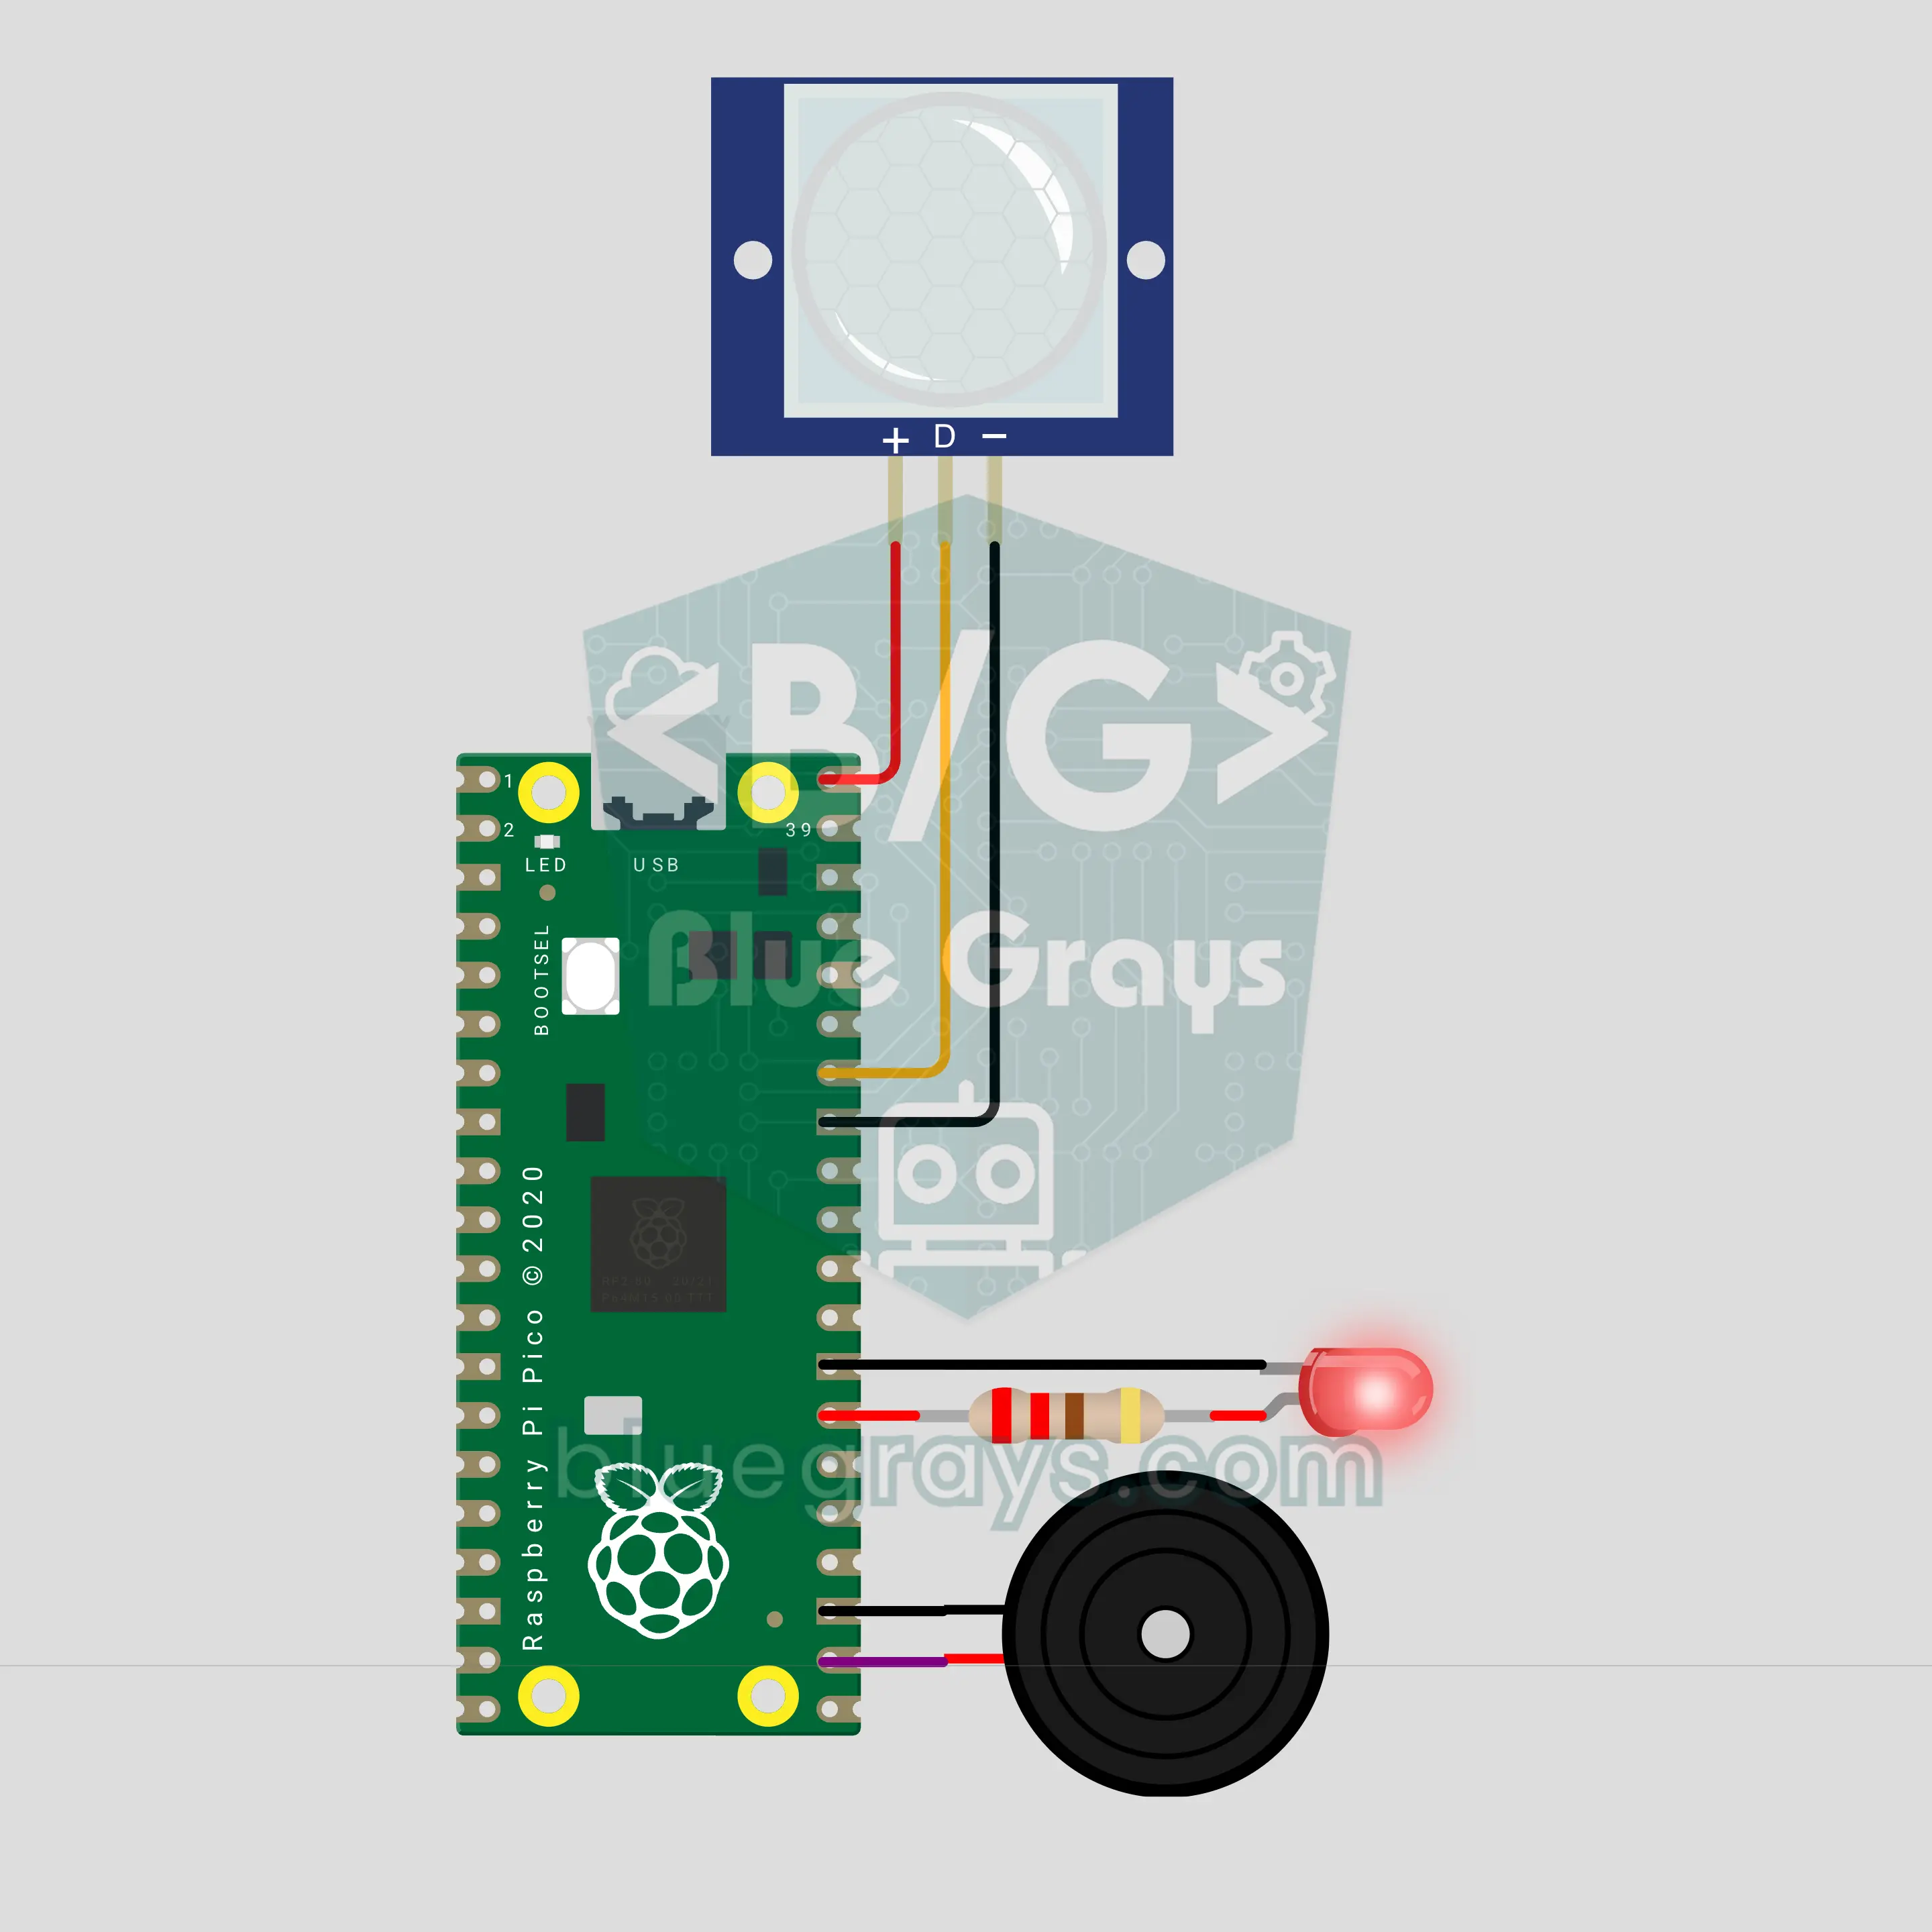
PIR motion alarm gamit ang Raspberry Pi Pico (PIR sensor + buzzer + LED)
Pumasok nang isang beses at may babala ka, pumasok ulit at tutunog ang siren! Gagawa tayo ng two-stage na motion alarm gamit ang Raspberry Pi Pico at PIR motion sensor. Kusa itong nag-a-arm pagkatapos ng countdown. Ding-dong na babala sa buzzer ang unang galaw; kapag may ikalawang galaw sa loob ng 15 segundo, tutunog ang siren at mag-i-strobe ang LED. Pagkatapos, kusa itong nag-a-arm ulit at itinatala ang bawat event kasama ang timestamp.
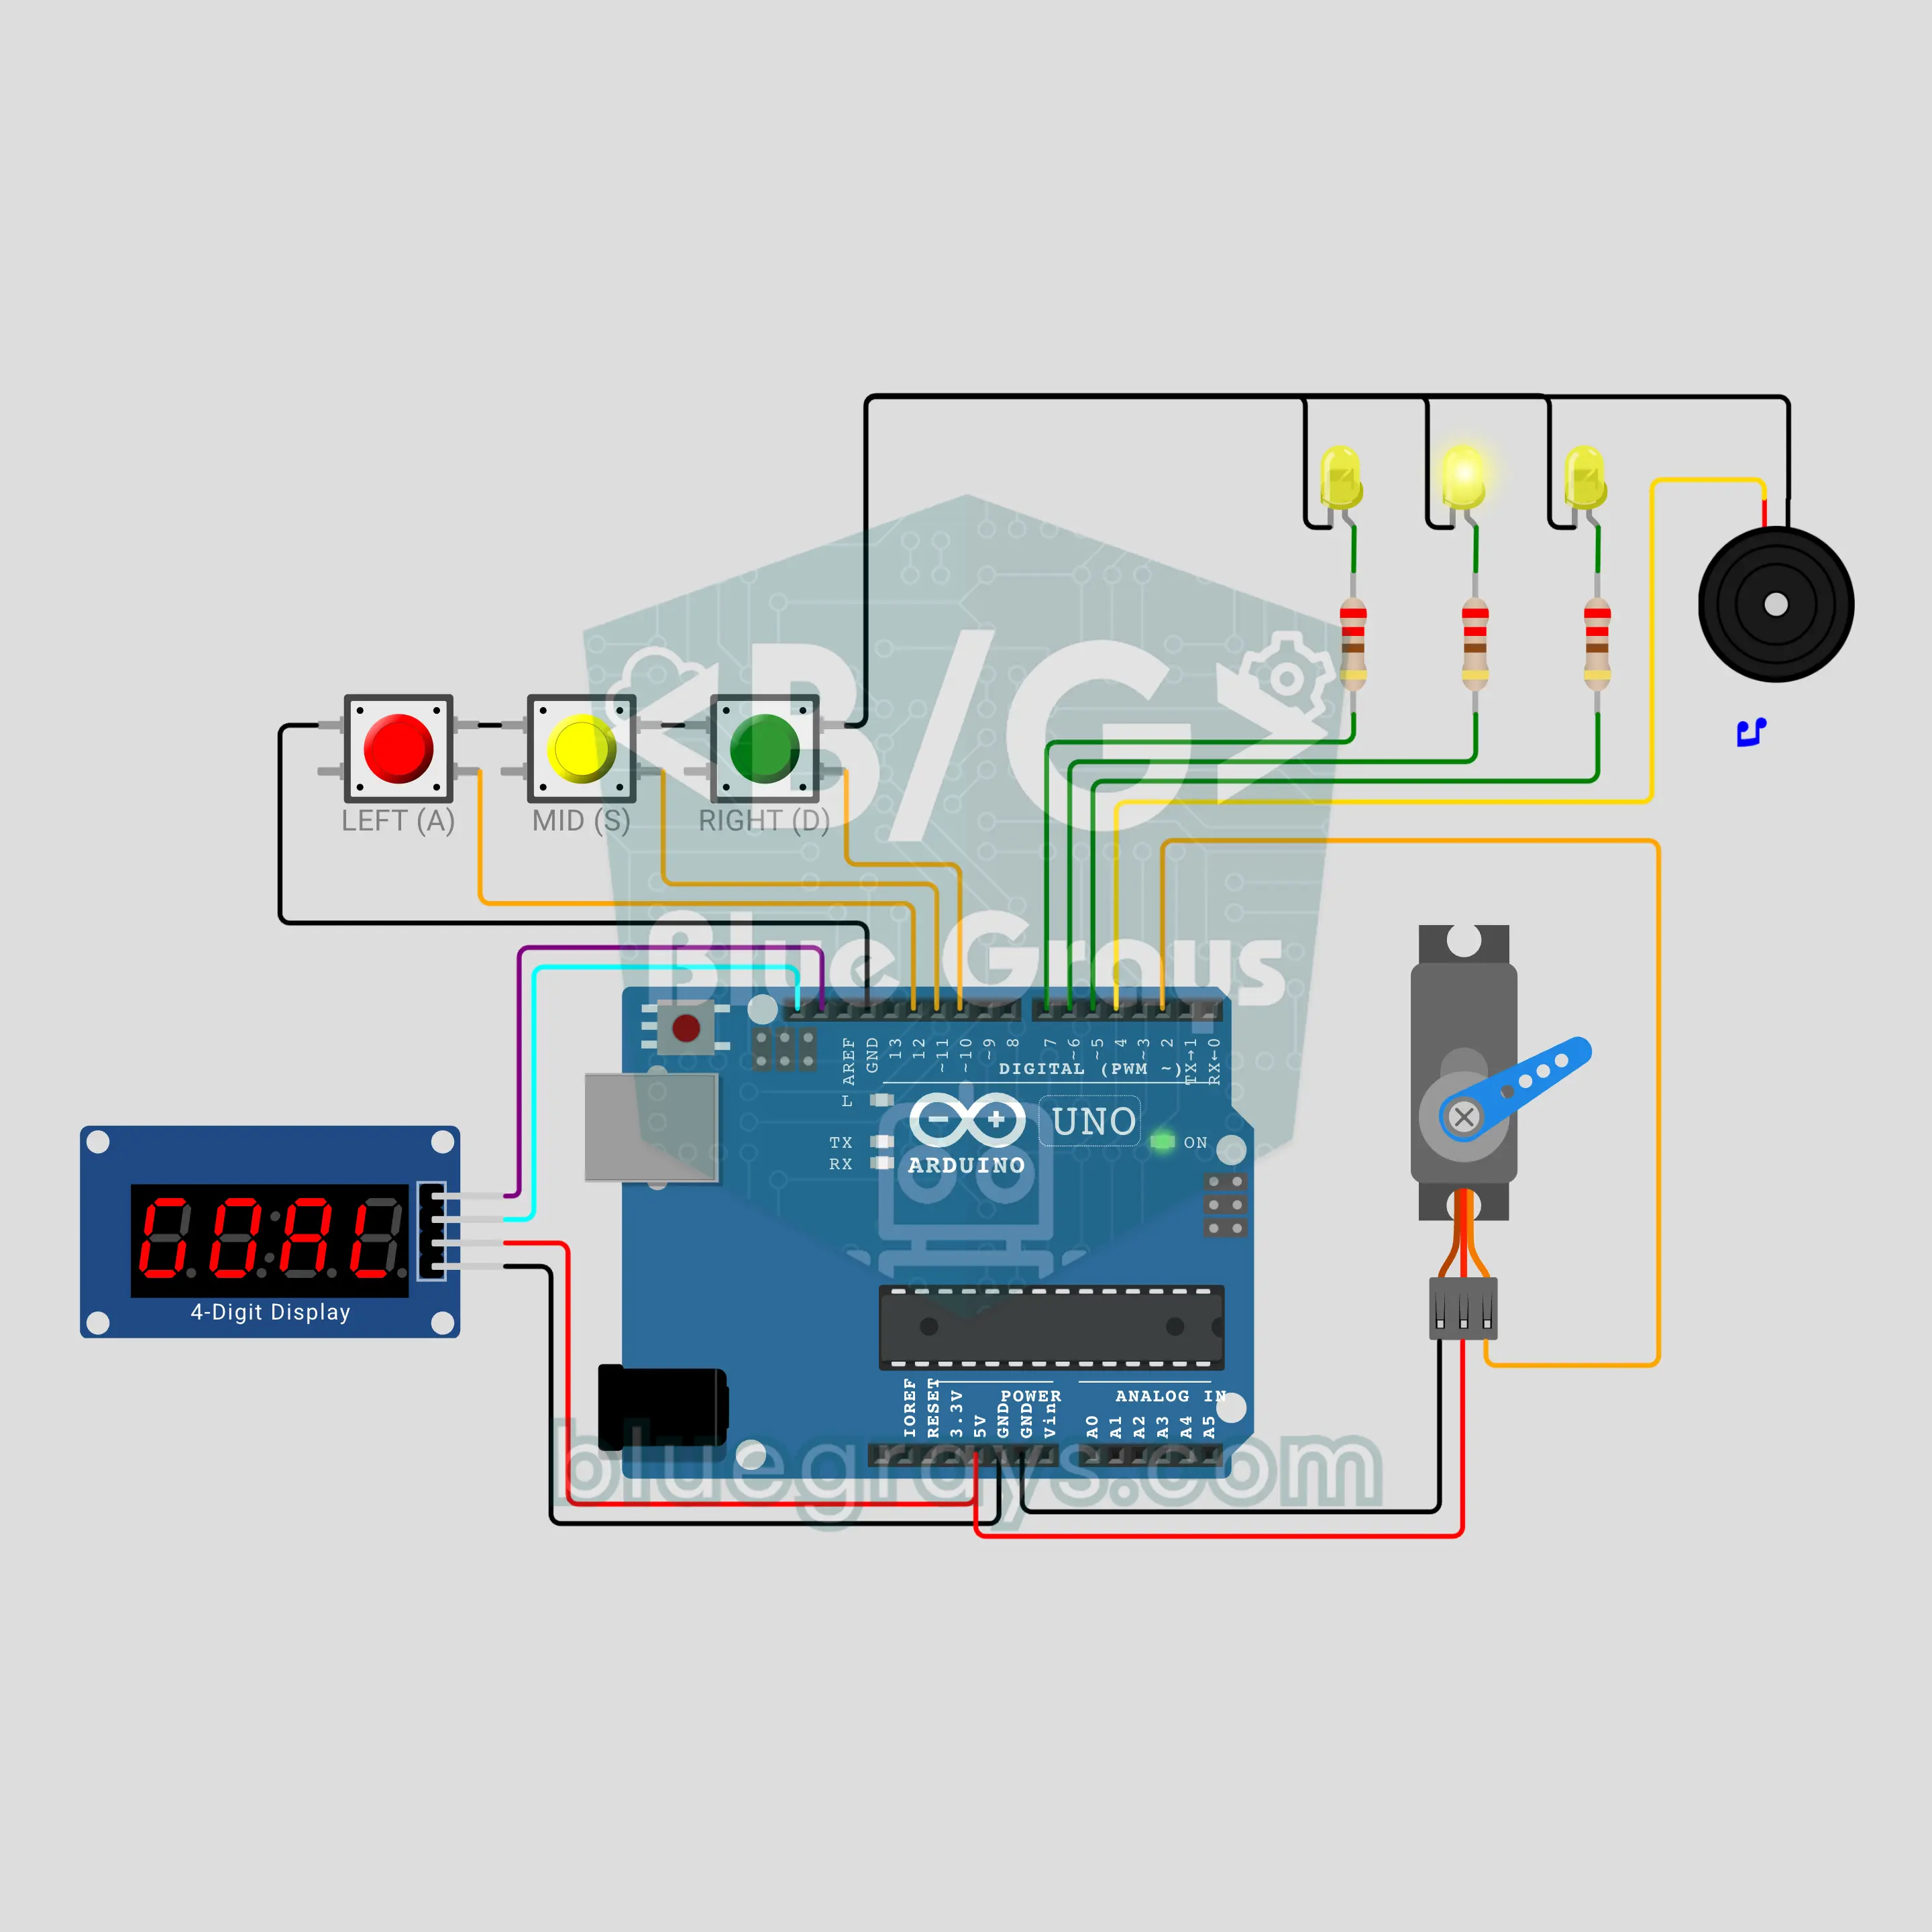
Larong penalty shootout sa Arduino (servo na goalkeeper + TM1637 display)
Penalty shootout na may 5 sipa sa mesa mo! Pagkatapos ng 3-2-1 na beep at pito, sisipa ka gamit ang kaliwa, gitna o kanang button, at sabay na sasalto sa isang sulok ang SG90 servo na keeper. Natututo ang keeper: kapag paulit-ulit kang sumisipa sa iisang sulok, mas madalas na itong sasalto roon. Nasa TM1637 display ang score, nasa mga LED ang sulok ng bola, at galing sa passive buzzer ang himig ng goal. Randomness, weighted na tsansa at servo control sa iisang laro.
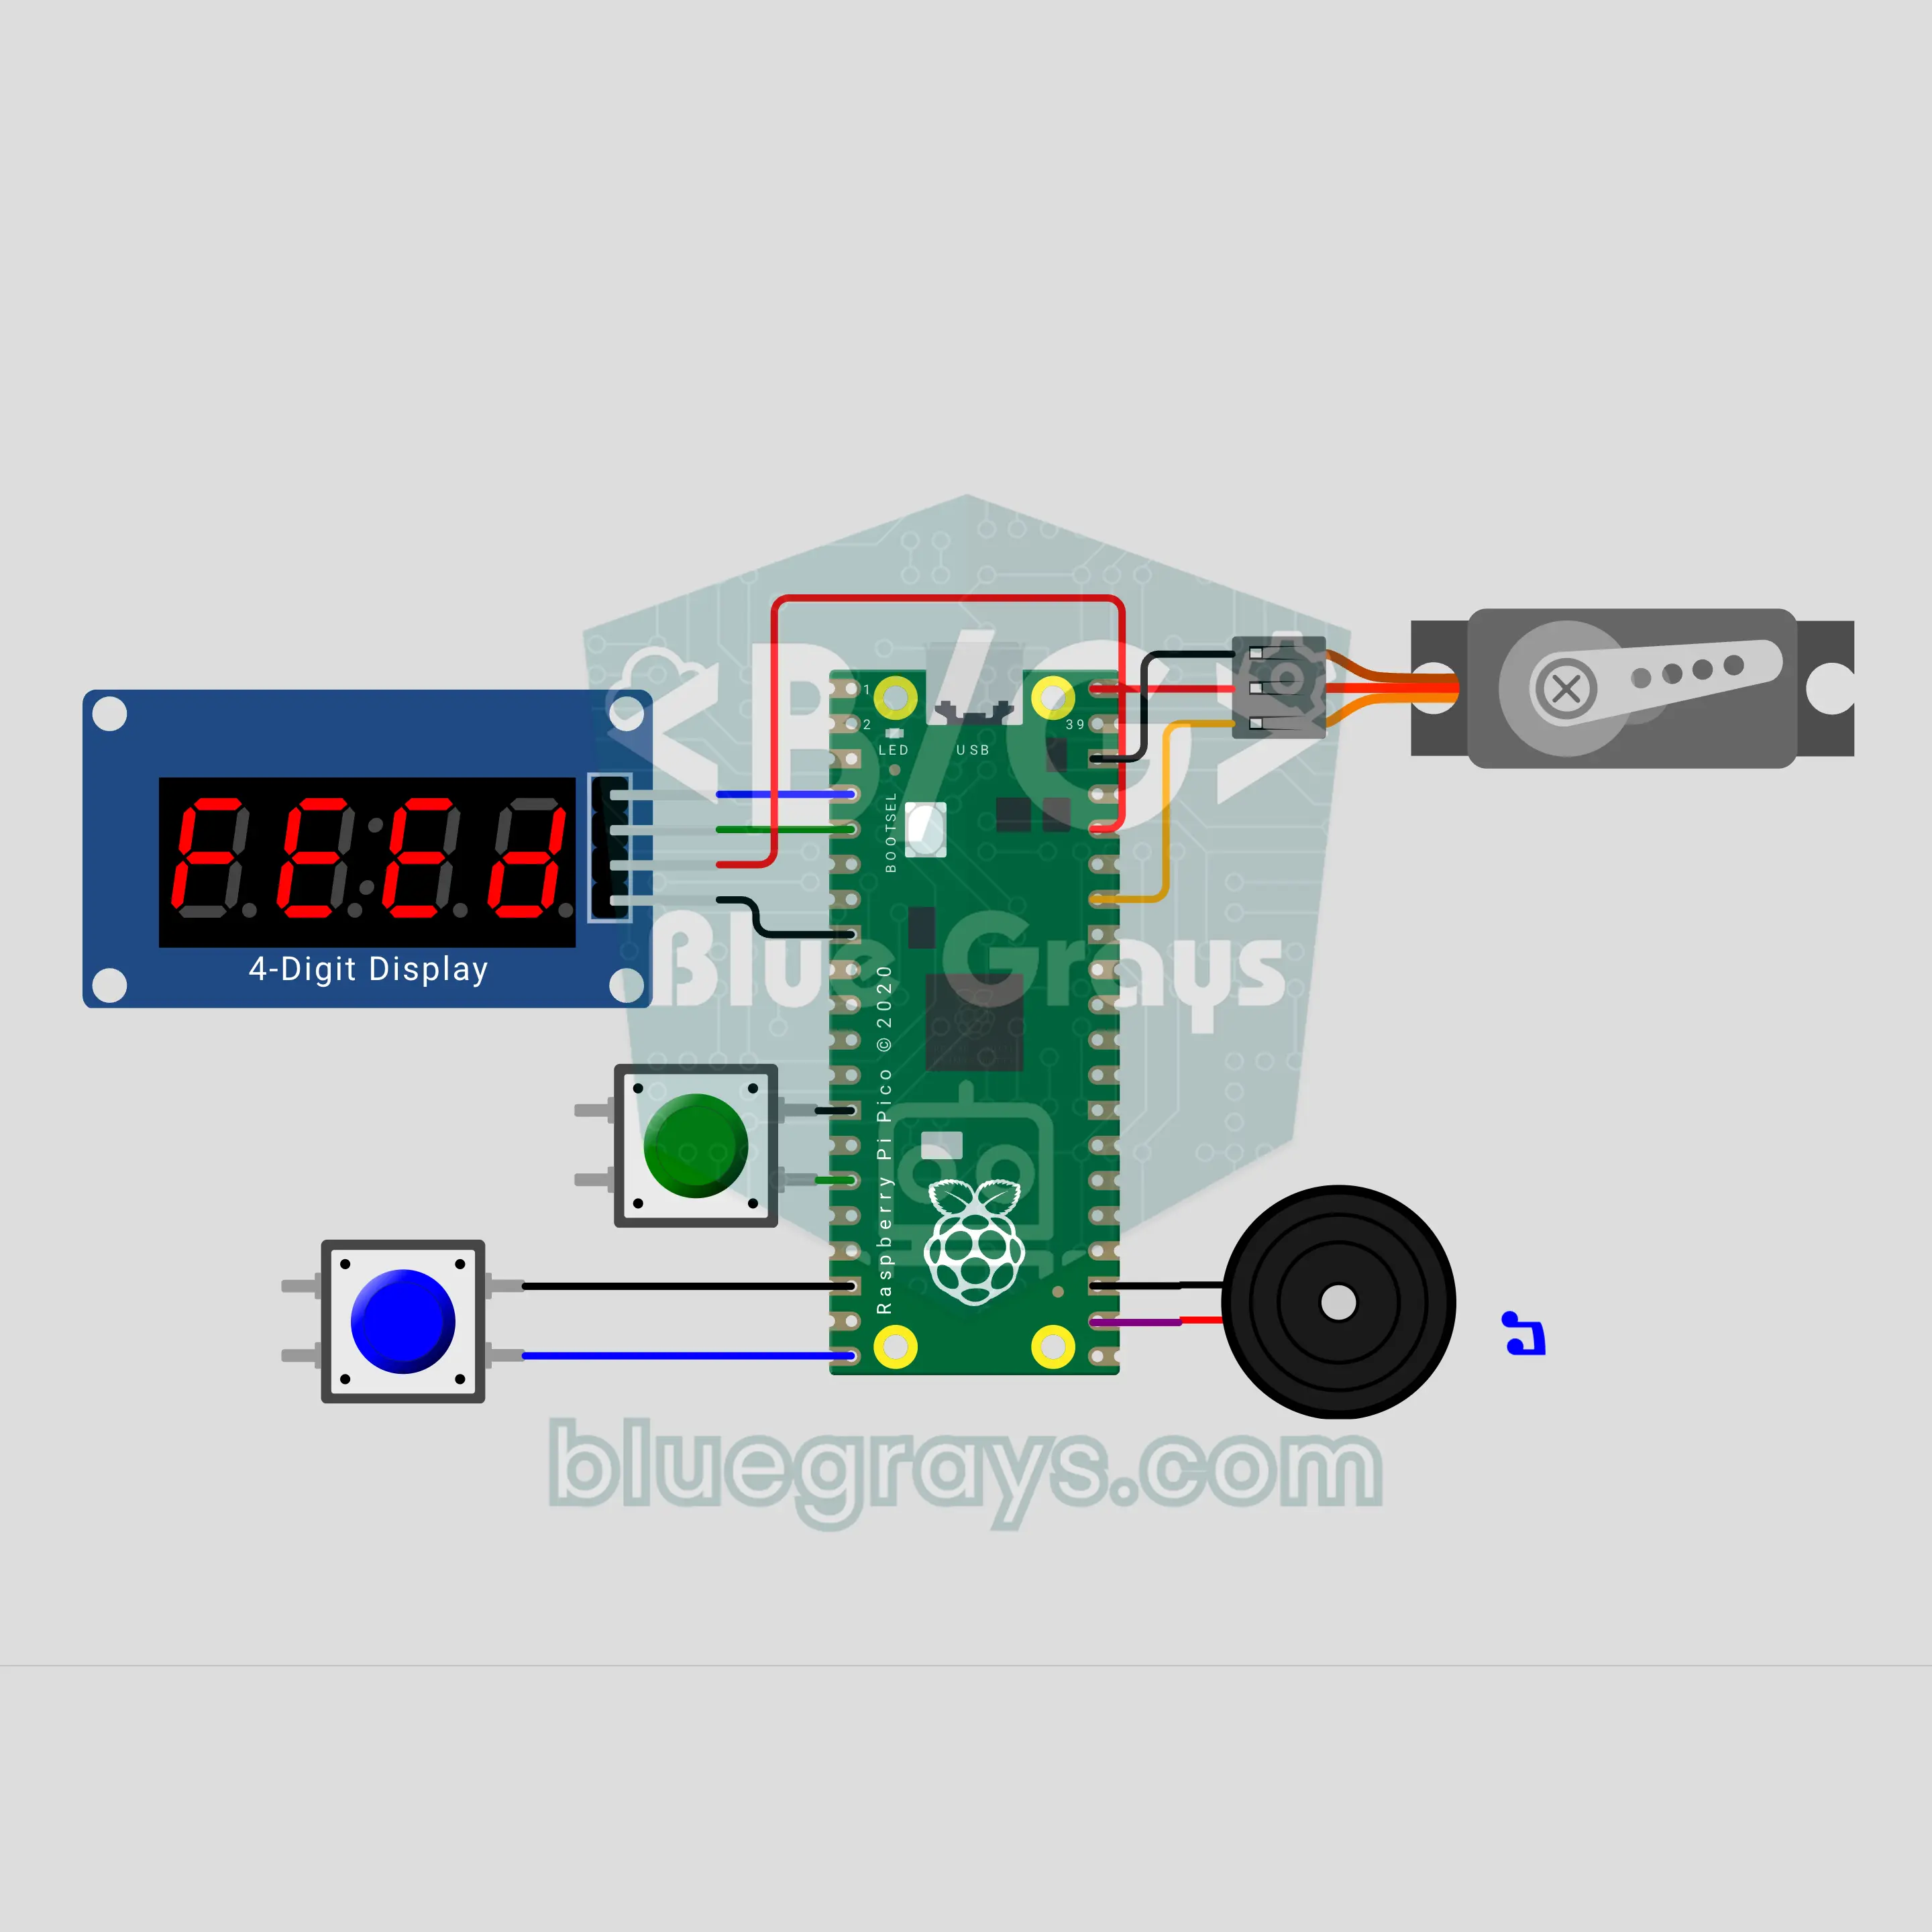
Awtomatikong pakainan ng alaga gamit ang Raspberry Pi Pico (SG90 servo + TM1637 + buzzer)
Magbabakasyon ka? Hindi magugutom ang isda, pusa o ibon mo! Nagbibilang pababa ang Raspberry Pi Pico hanggang sa susunod na kain sa TM1637 display; pagdating ng oras, tumutugtog ang buzzer ng maikling himig at binubuksan at isinasara ng SG90 servo ang takip ng hopper nang isang beses bawat portion. Pumili ng pagitan na 4, 6, 8, 12 o 24 oras; pinipigilan ng double-feed guard ang sobrang pagpapakain. Naka-save ang mga setting, kaya nagpapatuloy ang countdown pagkatapos mawalan ng kuryente.
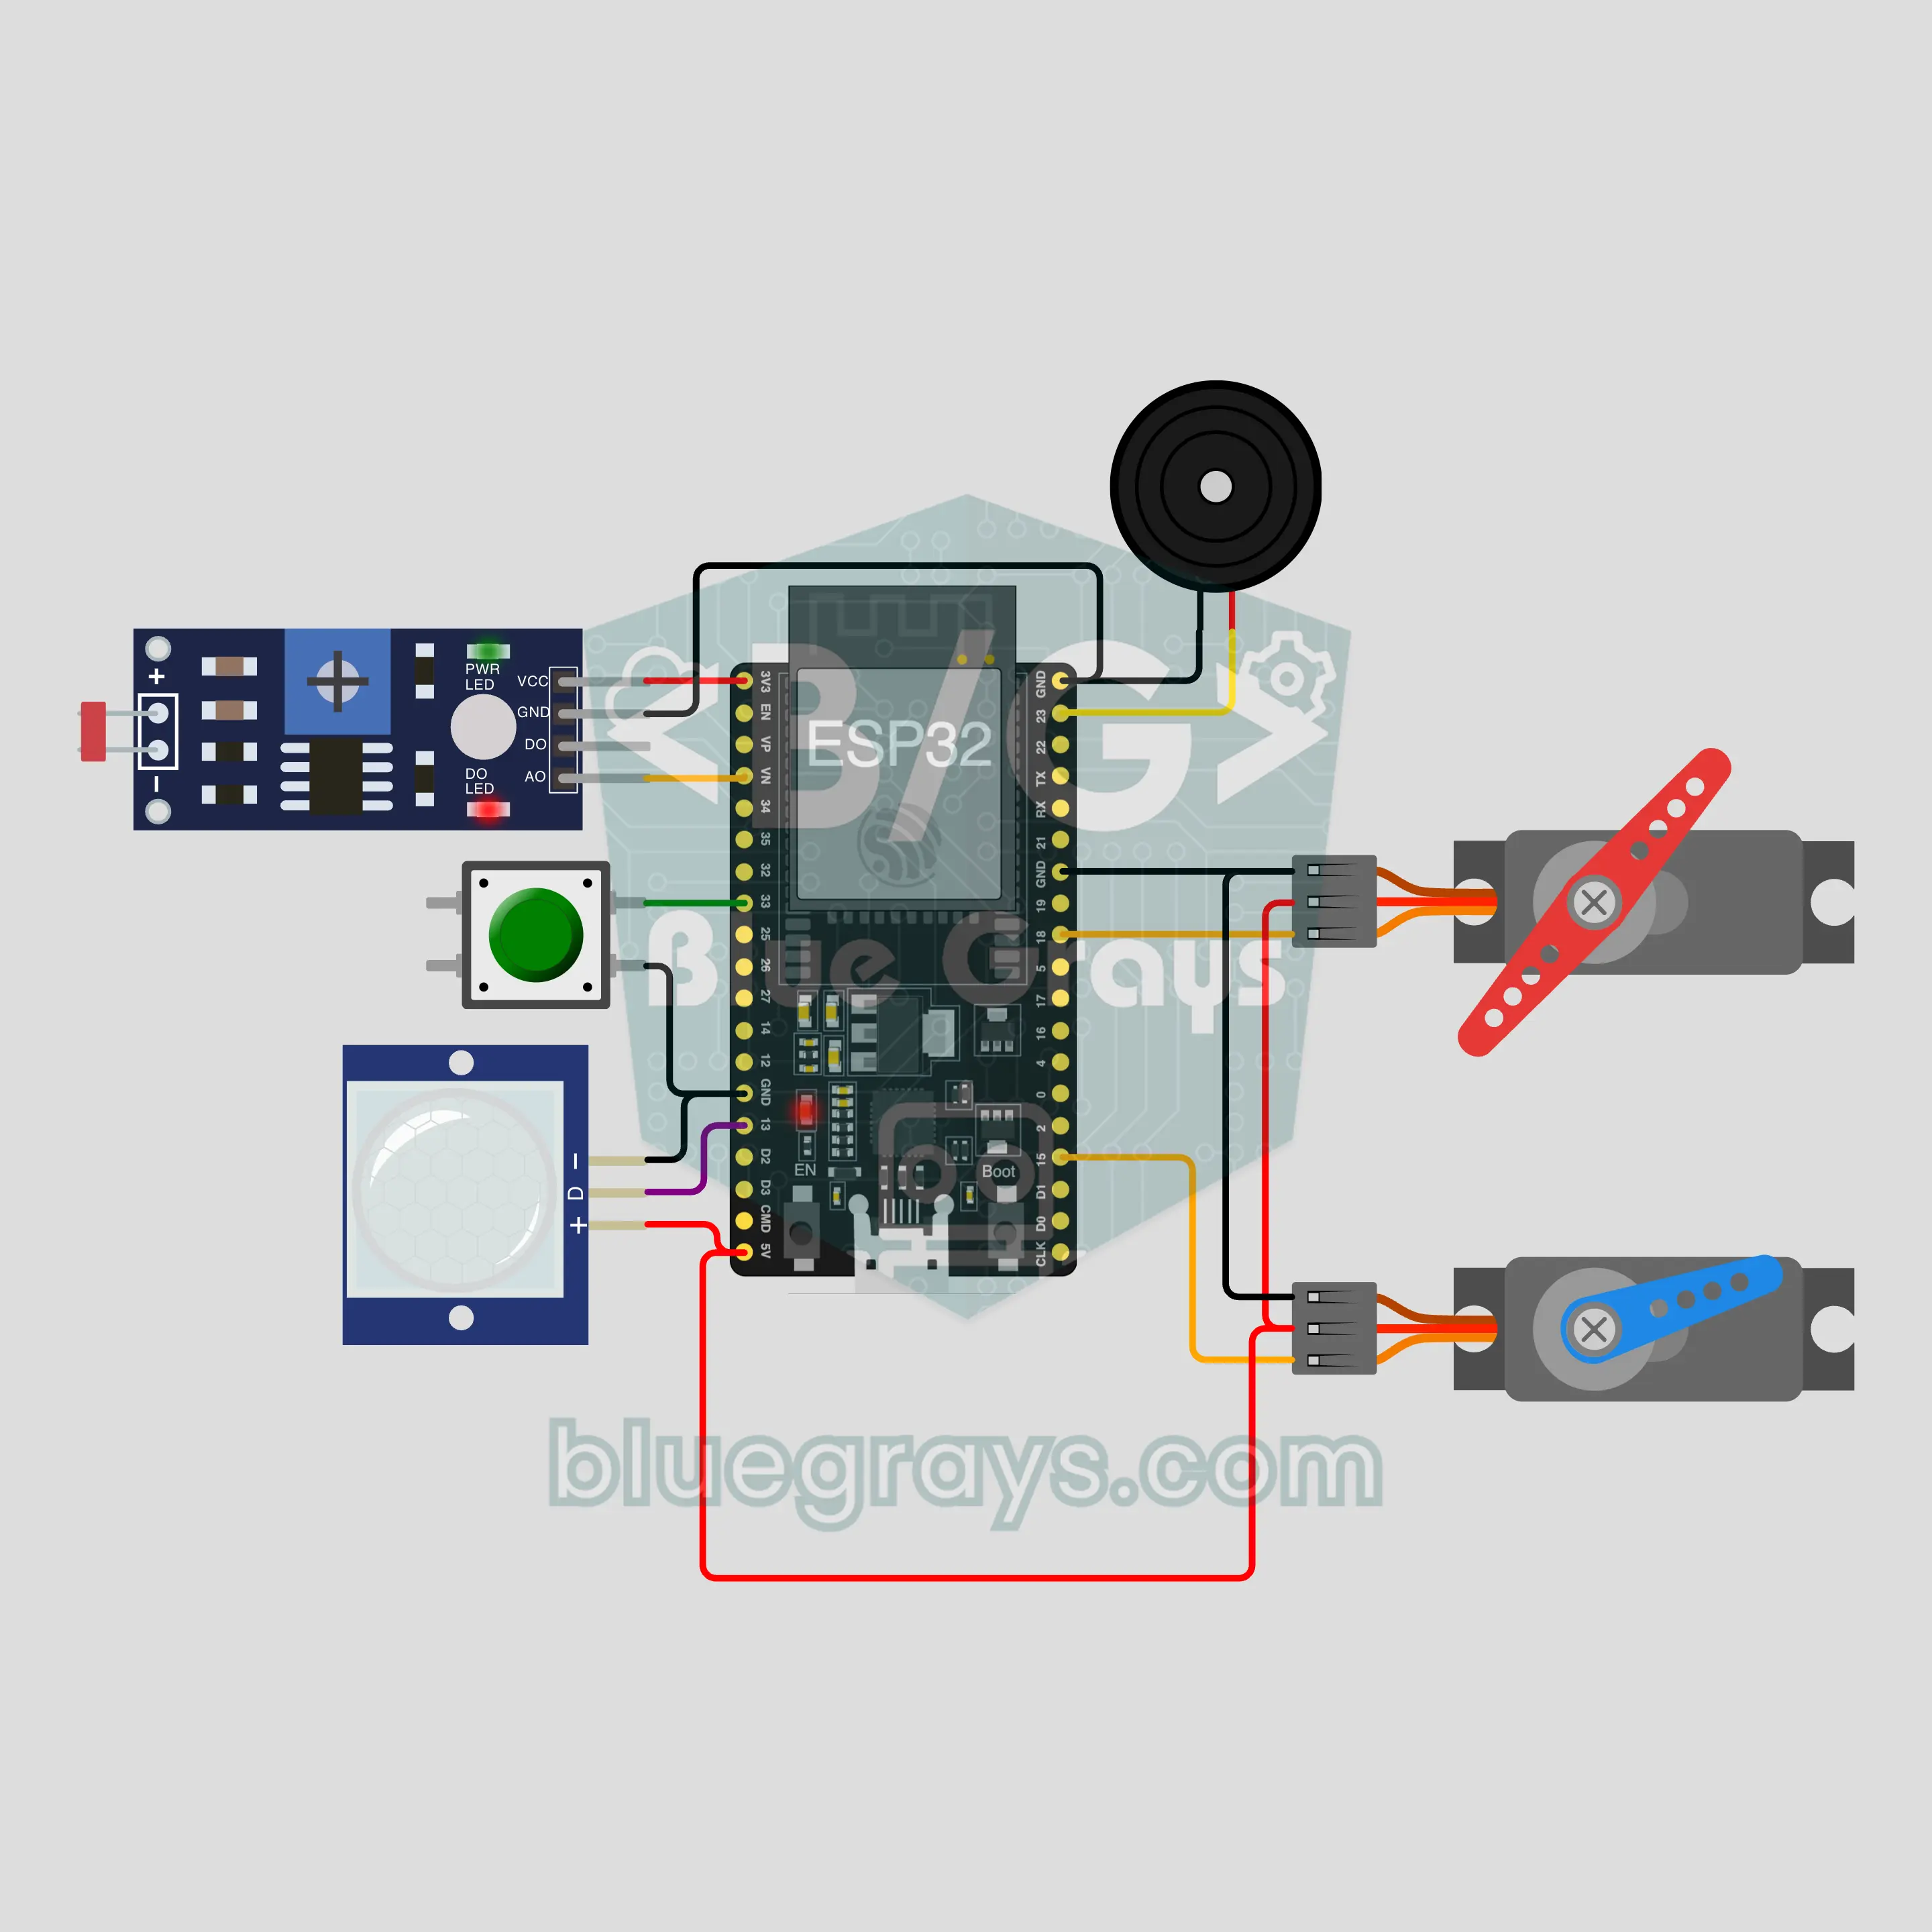
Awtomatikong laruan ng pusa gamit ang ESP32 (PIR + 2 servo + LDR + buzzer)
Libangin ang pusa mo habang mag-isa ito sa bahay! Kapag nakita ng PIR sensor ang pusa, sumisiyap ang buzzer na parang ibon at gumagalaw na parang biktima ang feather wand sa dalawang SG90 servo: takbo ng daga, taguan, zigzag, bilog at kislot ng insekto. Isang minuto ang bawat laro, pagkatapos ay nagpapahinga ang laruan; kapag madilim ang nakikita ng LDR, hindi ito kailanman naglalaro sa gabi. Galing sa hardware randomness ng ESP32 ang mga galaw, kaya hindi ito matututunan ng pusa.
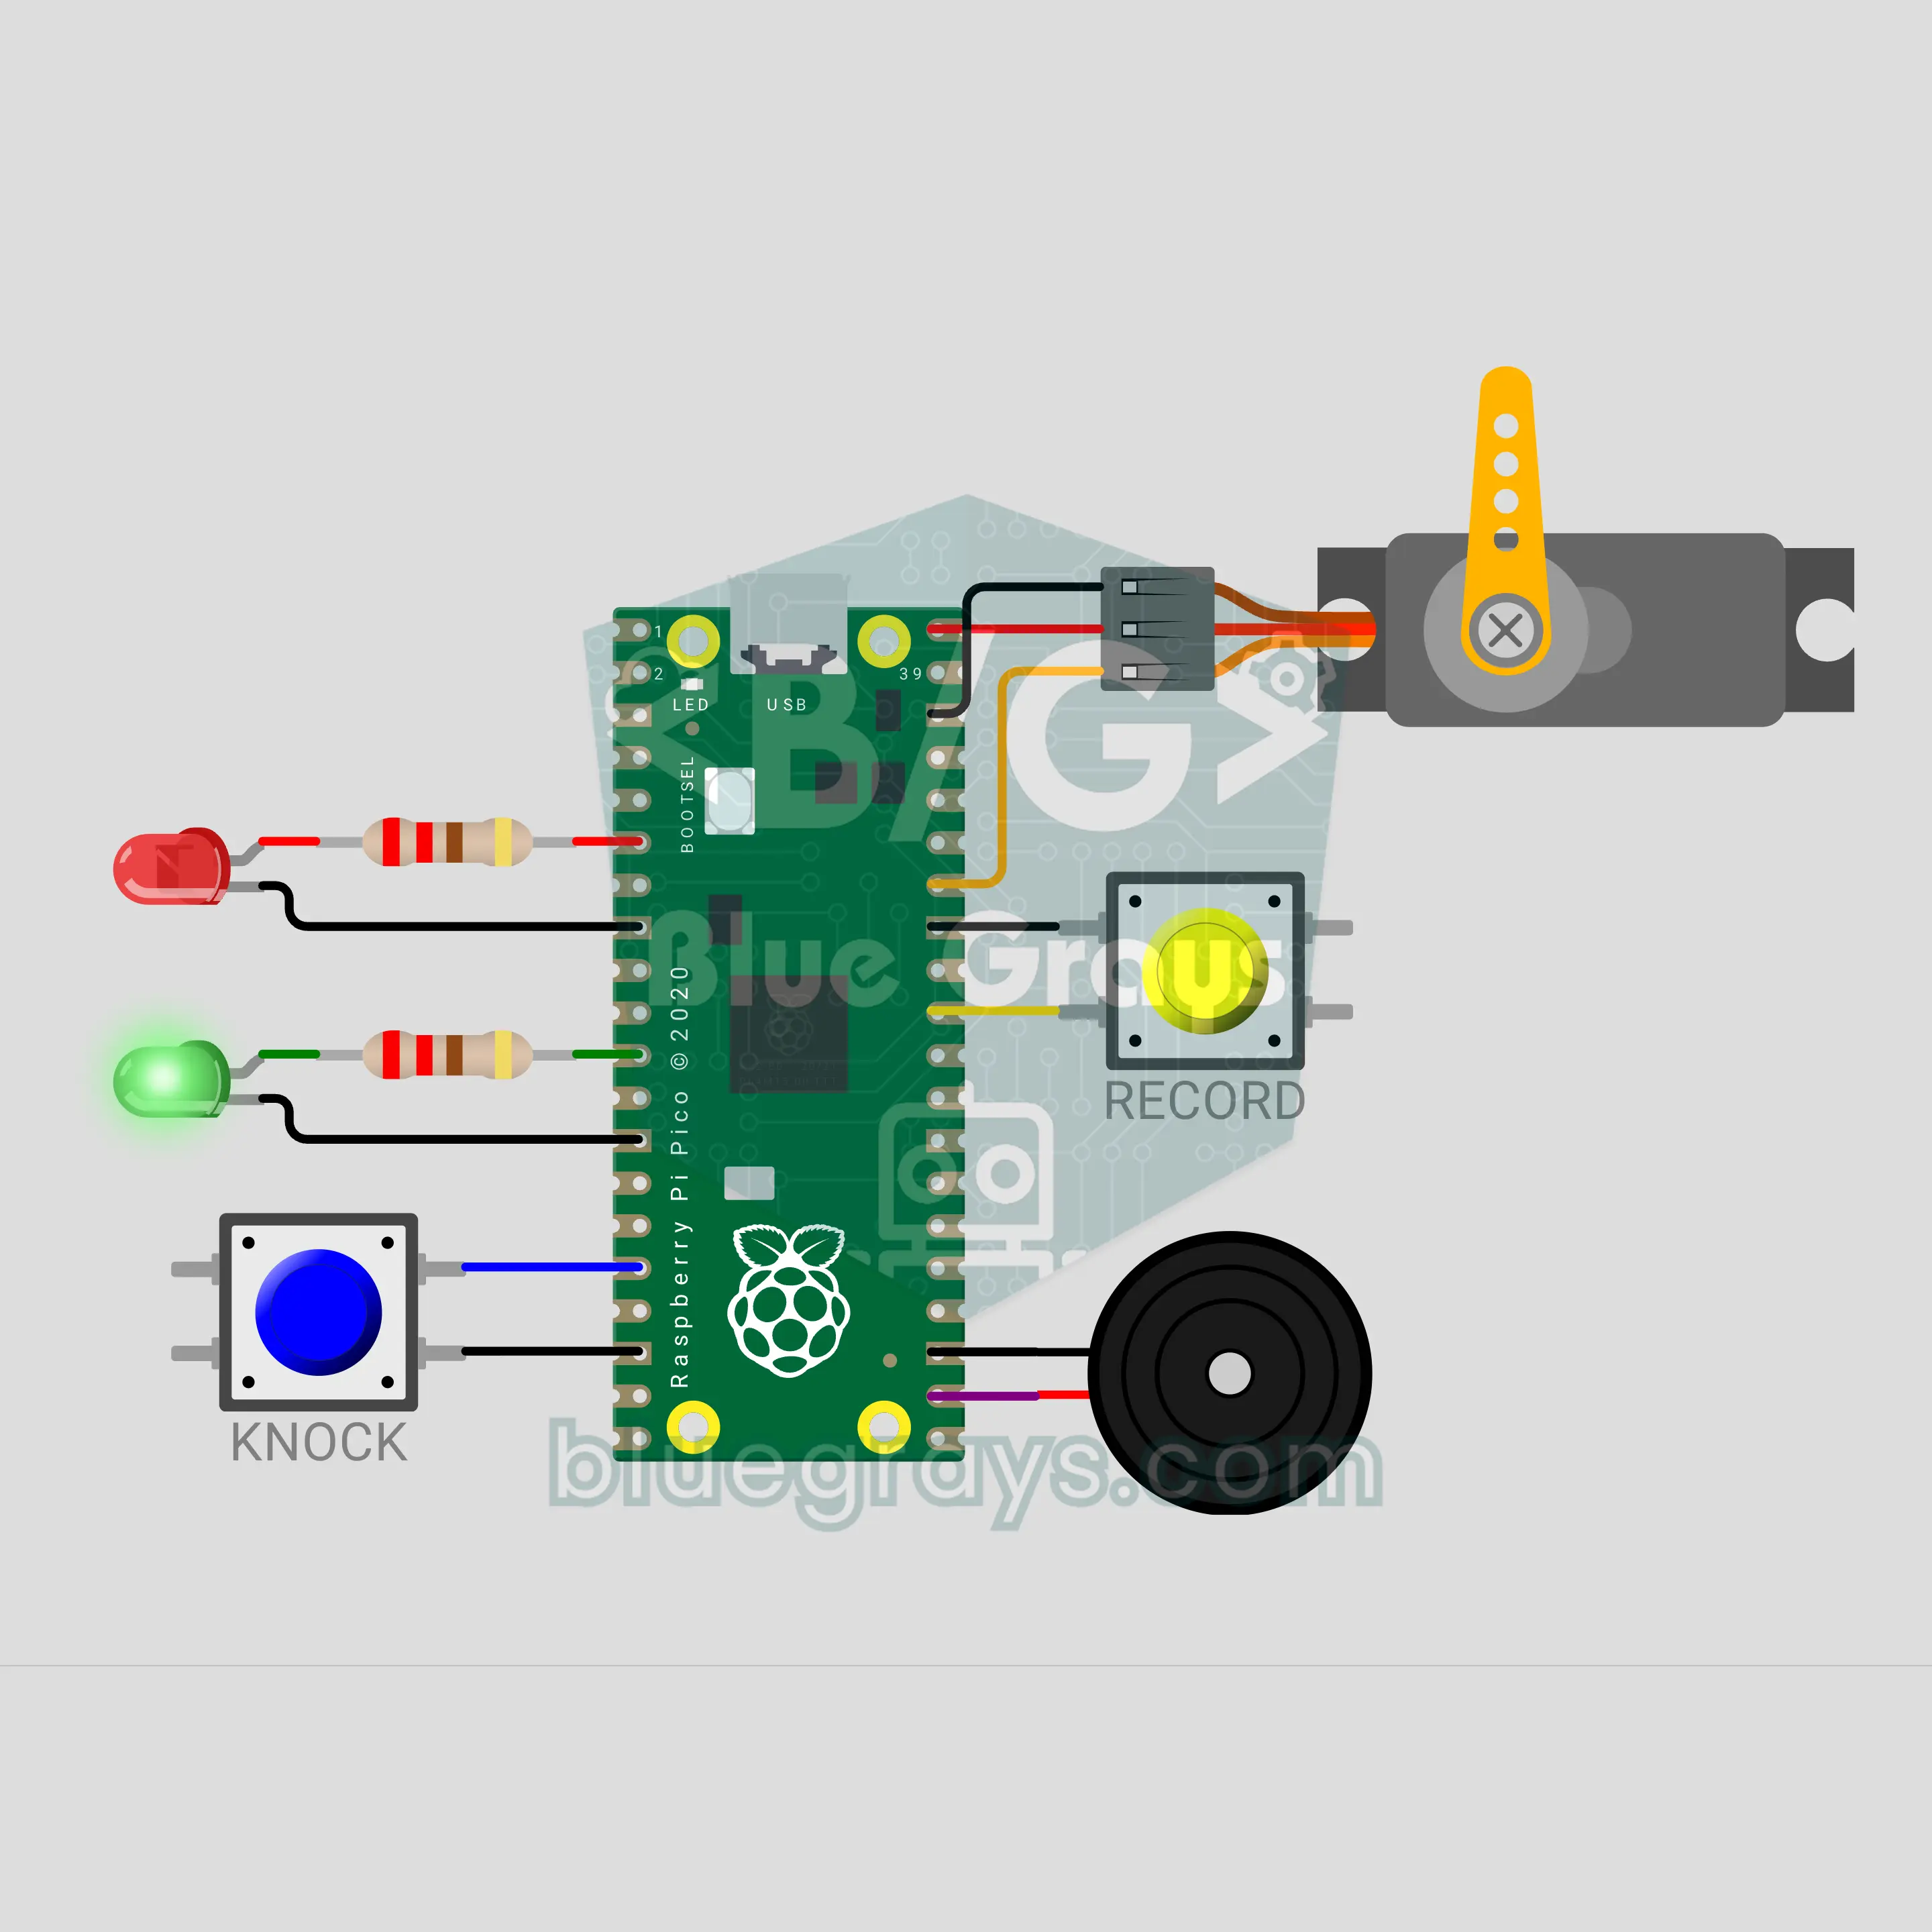
Lock na bumubukas sa lihim na katok gamit ang Raspberry Pi Pico (SG90 servo + 2 button + 2 LED + buzzer)
Ritmo ang password, hindi numero: kumatok sa takip sa tamang pattern at aangat ang trangka! Inoorasan ng Raspberry Pi Pico ang bawat katok, ini-scale ang mga pagitan ayon sa pinakamahaba at ikinukumpara sa naka-save na ritmo, kaya ayos lang kung mabilis o mabagal. Kapag tugma, iniaangat ng SG90 servo ang trangka, sisindi ang berdeng LED at may "ta-da" ang buzzer; 10 segundong hintay pagkatapos ng 3 sunod na mali. Habang bukas, pindutin nang matagal ang RECORD para mag-save ng sariling ritmo.
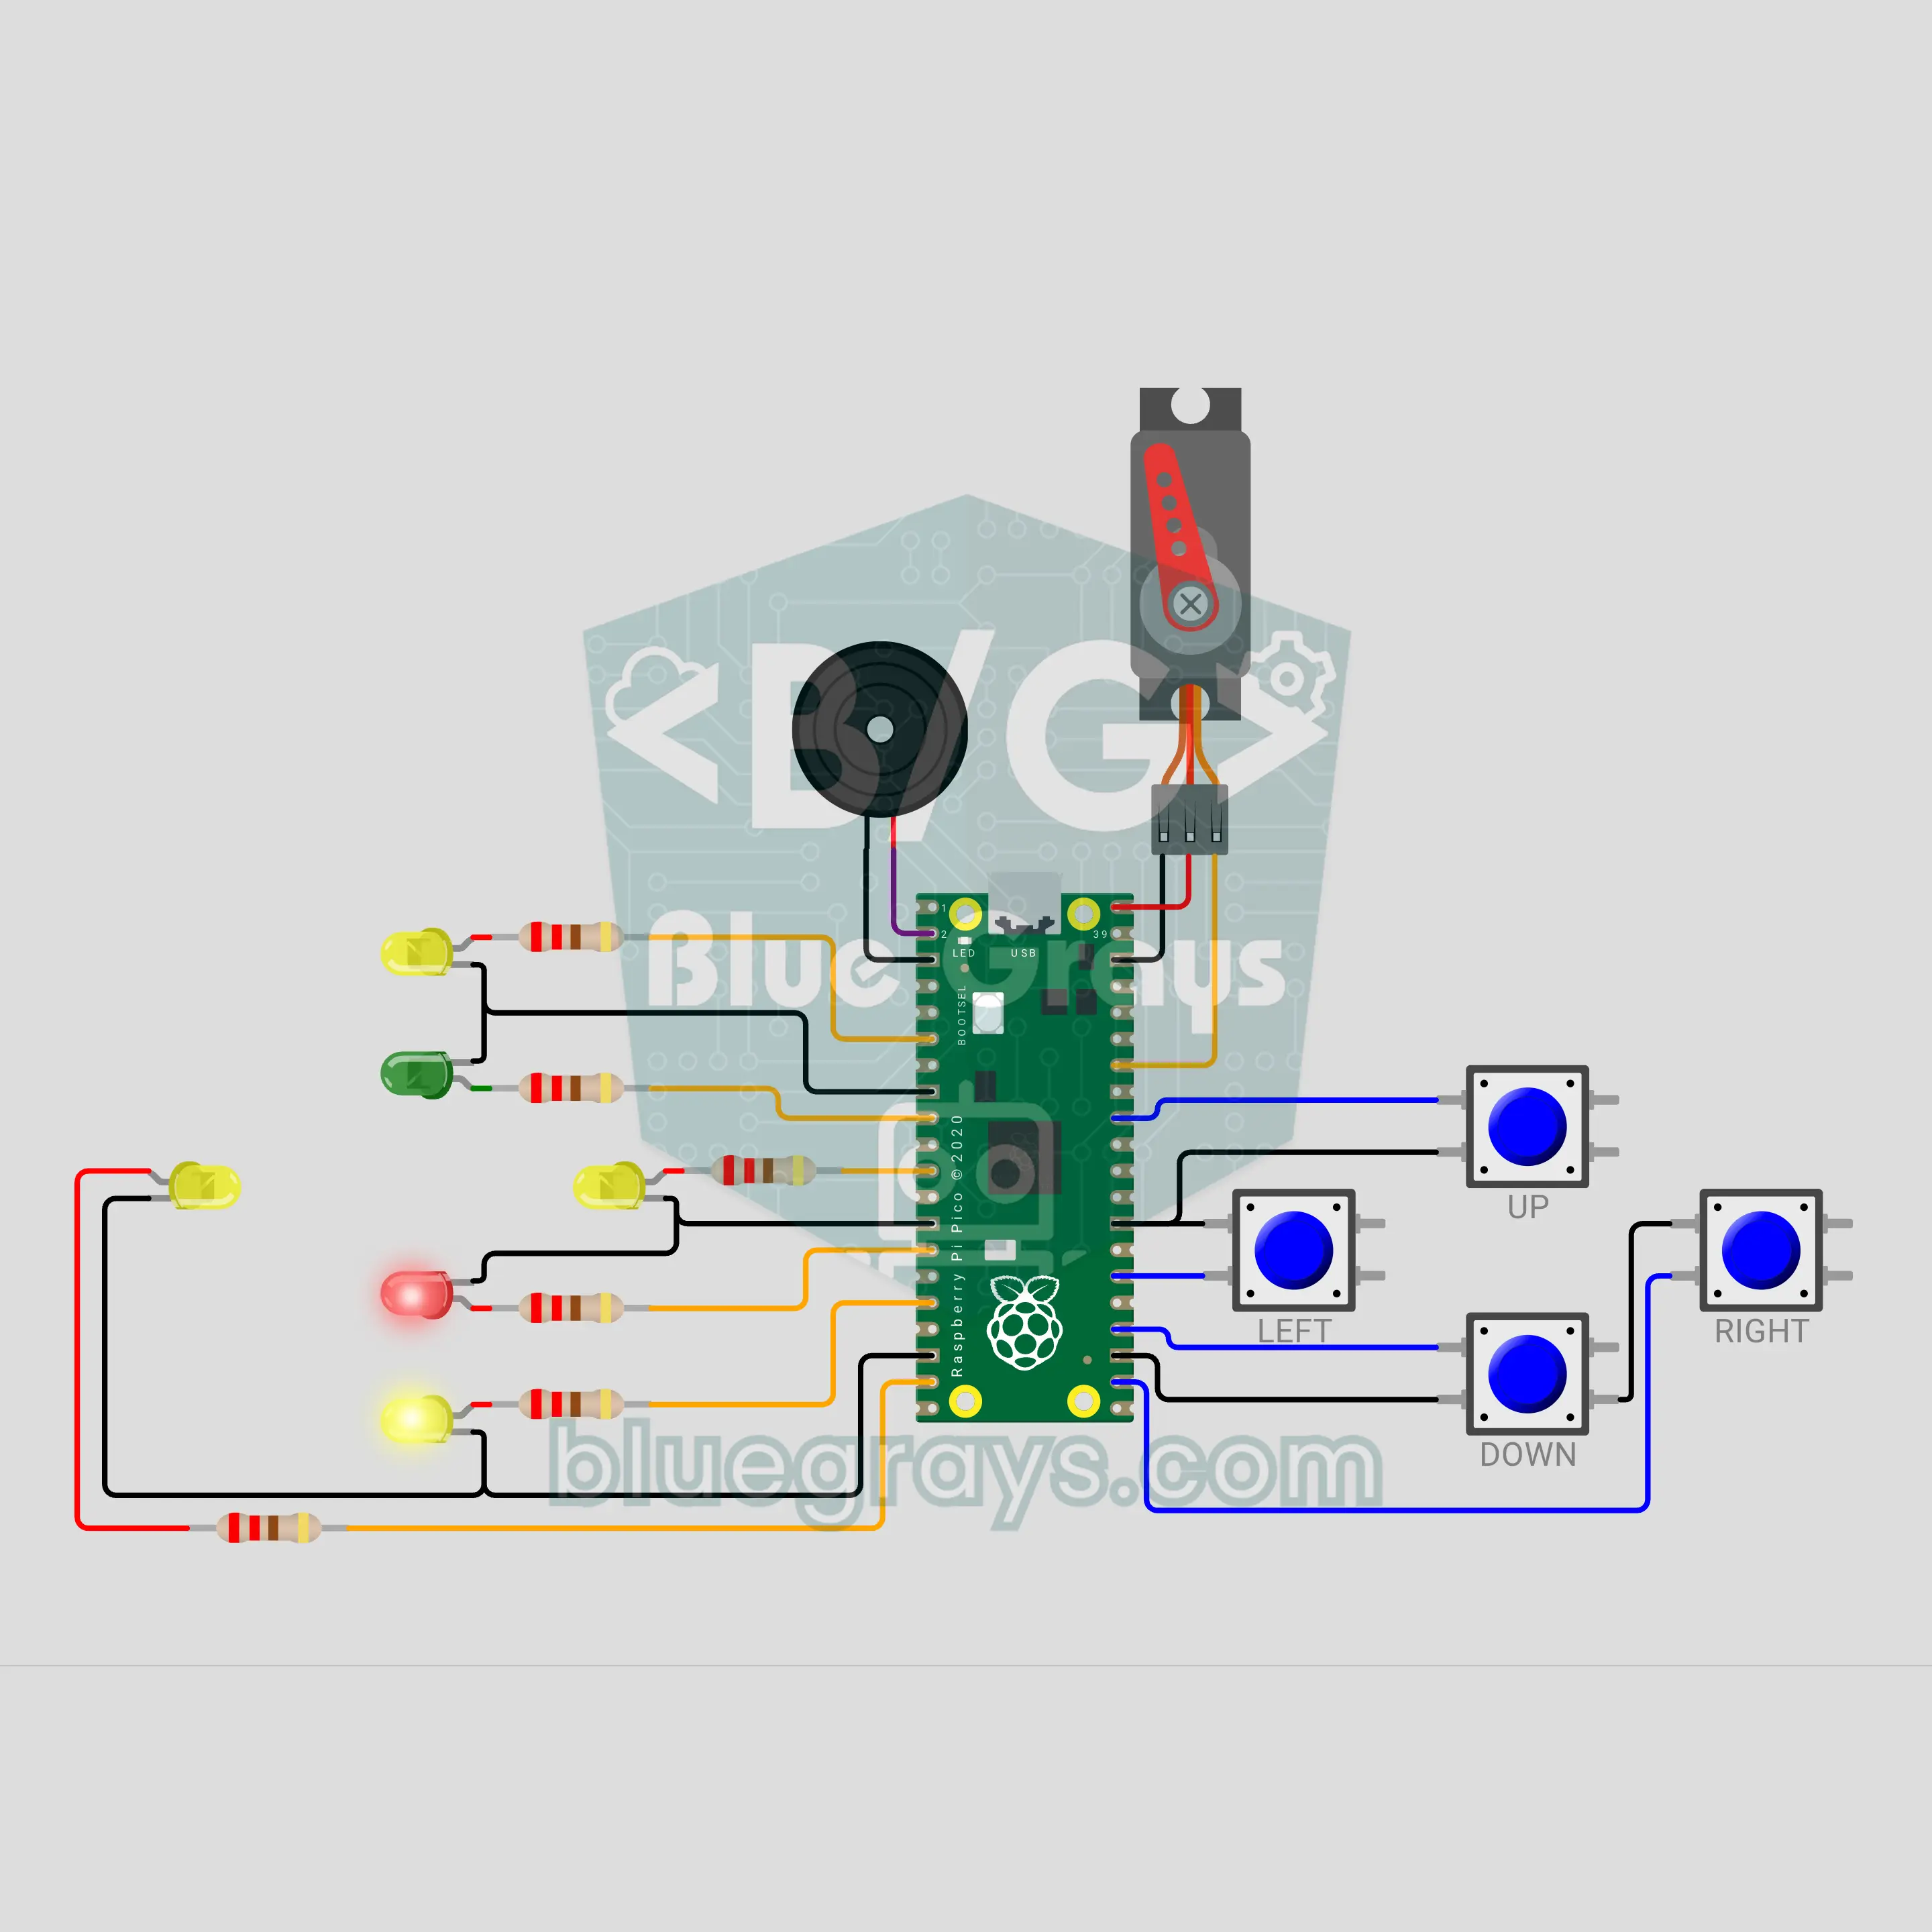
Reverse Corner: brain game gamit ang Raspberry Pi Pico (6 LED + 4 button + servo + buzzer)
Pareho ang direksyon kapag berde, kabaligtaran kapag pula, at huwag pumindot kapag may "boom"! 20-segundong laro ng focus at reflex sa Raspberry Pi Pico: ipinapakita ng isa sa 4 na dilaw na LED na nakaayos na parang plus ang direksyon, ipinapakita ng berde o pulang LED sa gitna ang patakaran, at sumasagot ka gamit ang 4 na button. Umiikli ang oras ng pagsagot sa bawat tama at sinusubok ng mga bitag ang daliri mo. Umaakyat ang score sa servo na karayom ng dial, mula TURTLE hanggang LIGHTNING.
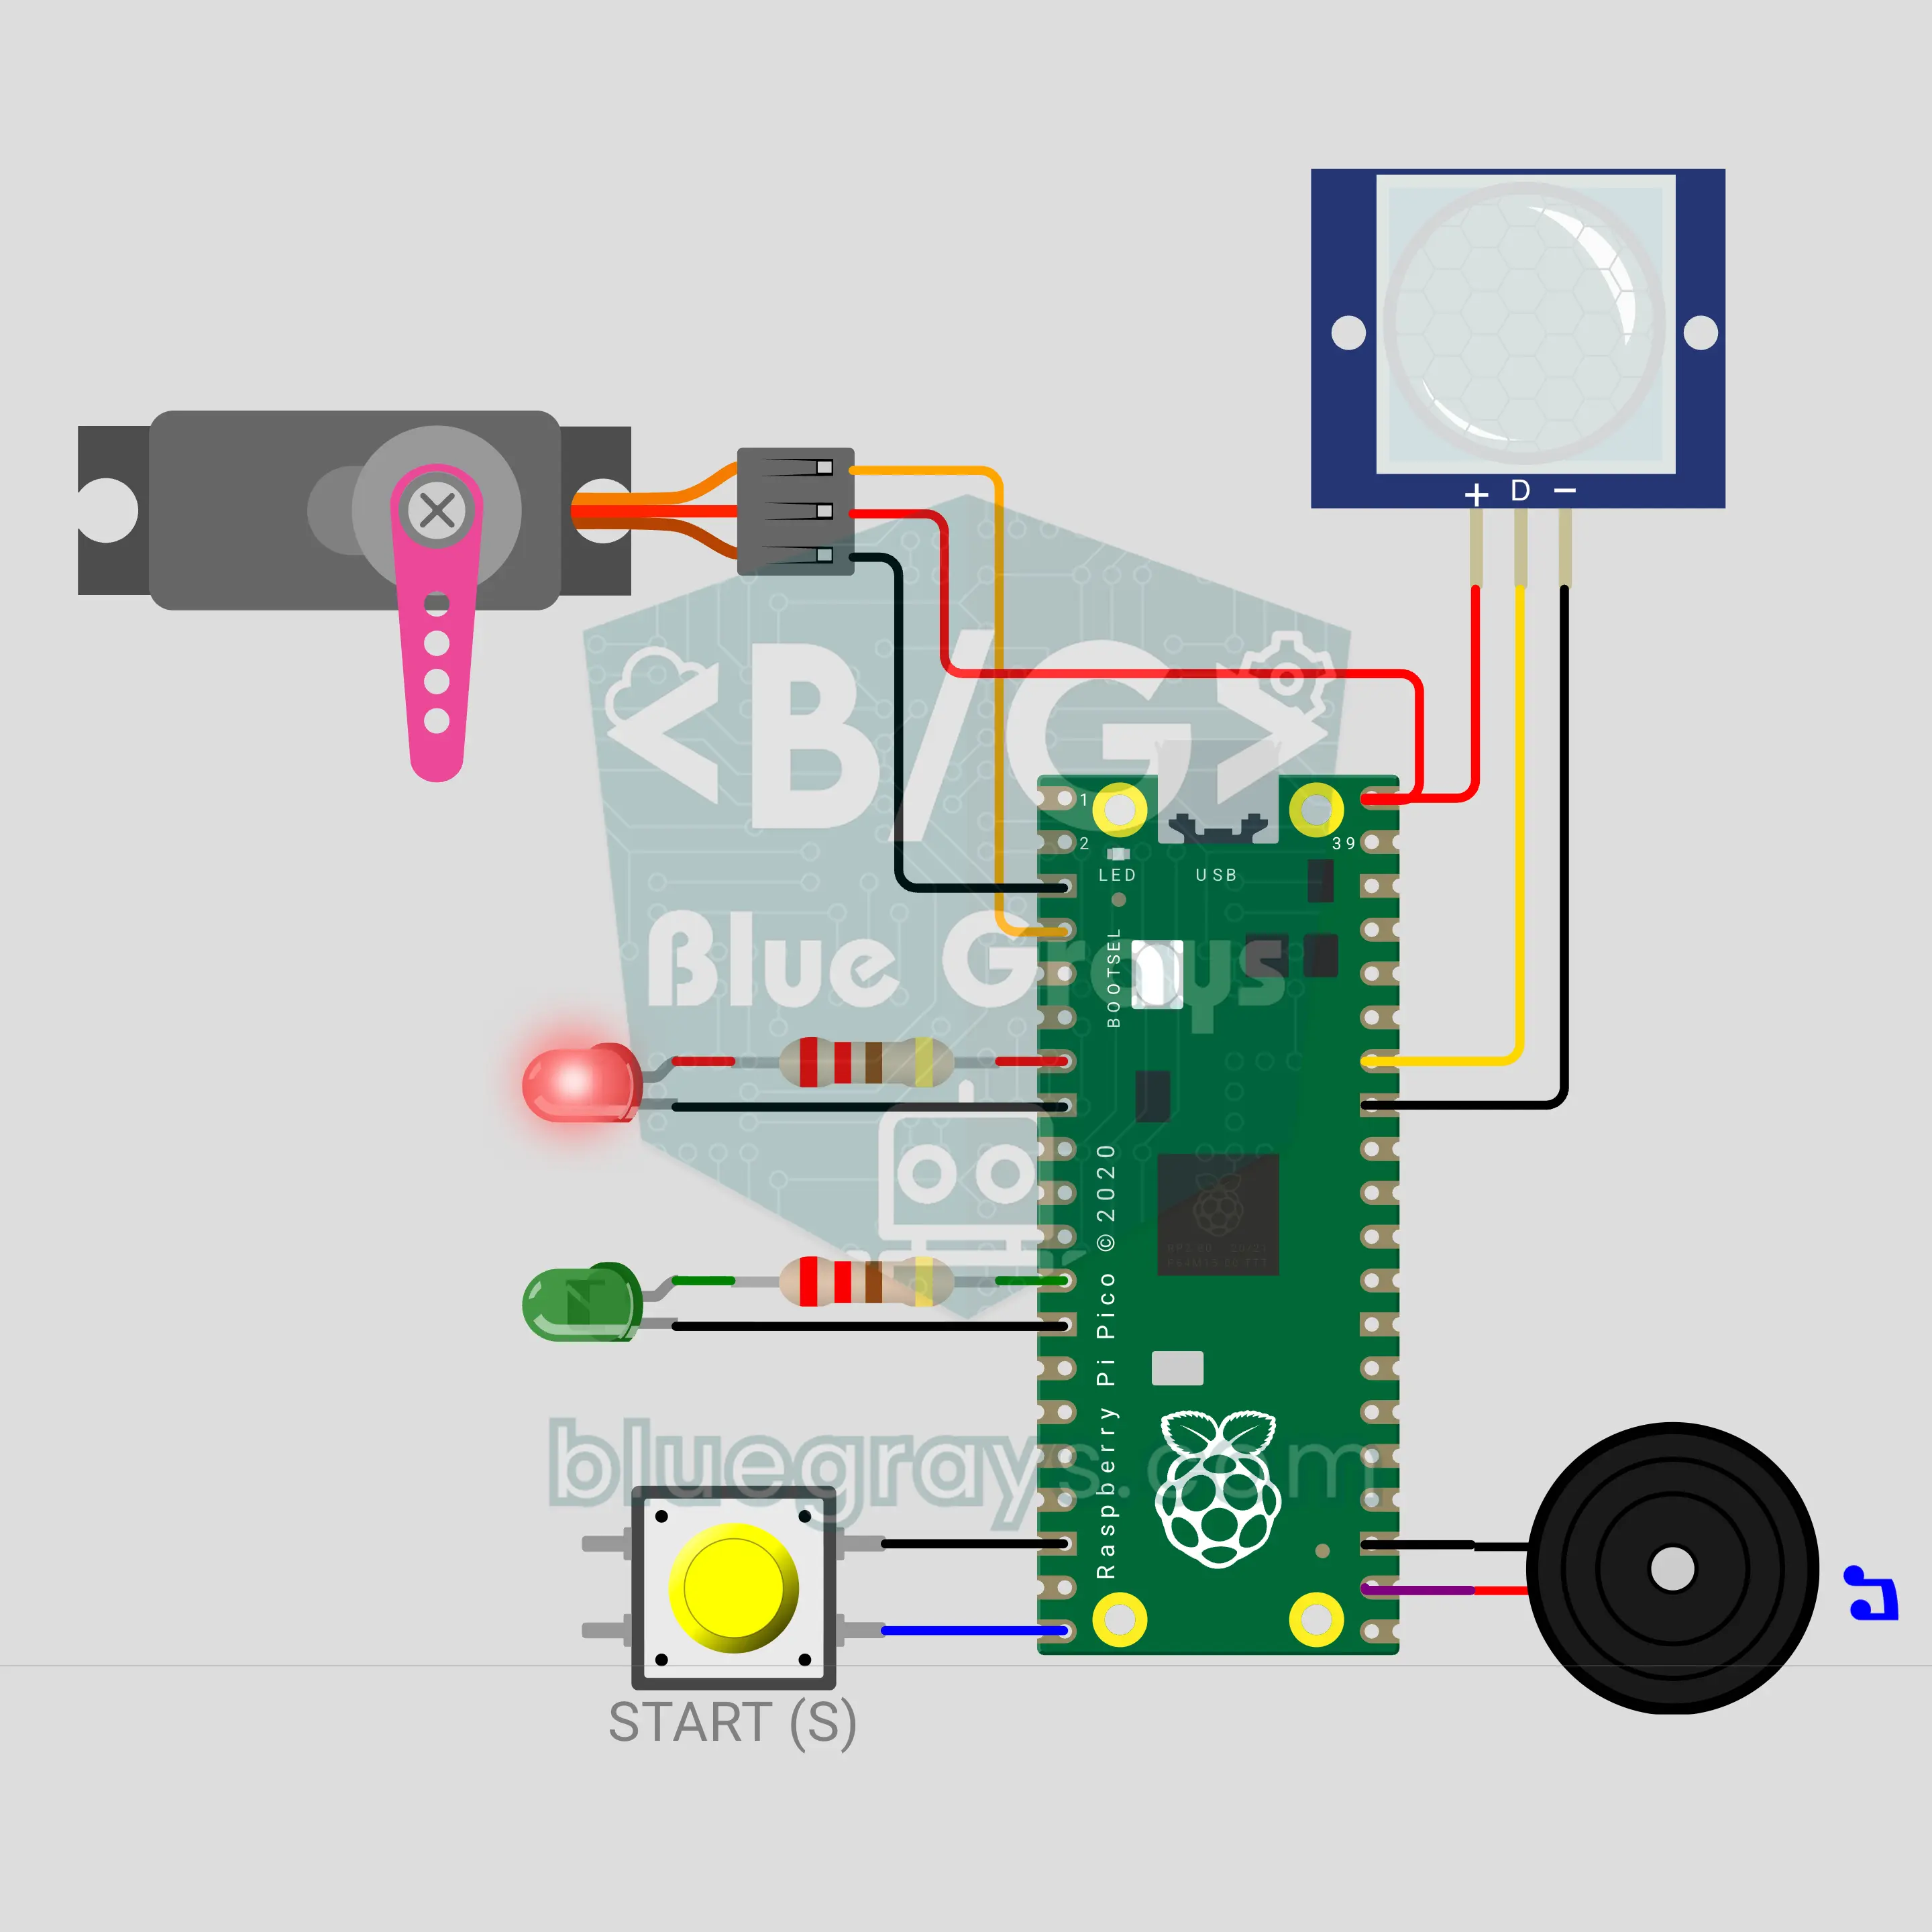
Red Light, Green Light gamit ang Raspberry Pi Pico W: ang manika na nakakahuli sa gumagalaw (PIR + servo + buzzer)
Ang larong pambatang pinasikat ng isang TV series, nasa mesa mo na: sa green light, tumatalikod ang manika at tumutugtog ng orihinal na himig habang dahan-dahan kang umaabante. Kapag natapos ang himig, umiikot ang ulong servo, bumubukas ang red light at nahuhuli ng PIR sensor ang sinumang gumalaw: tumutunog ang alarm at umiiling ang manika. Bumibilis at nag-iiba ang haba ng himig bawat round; manatiling nakatigil sa 5 round gamit ang Raspberry Pi Pico W o hawakan ang manika sa green para manalo.
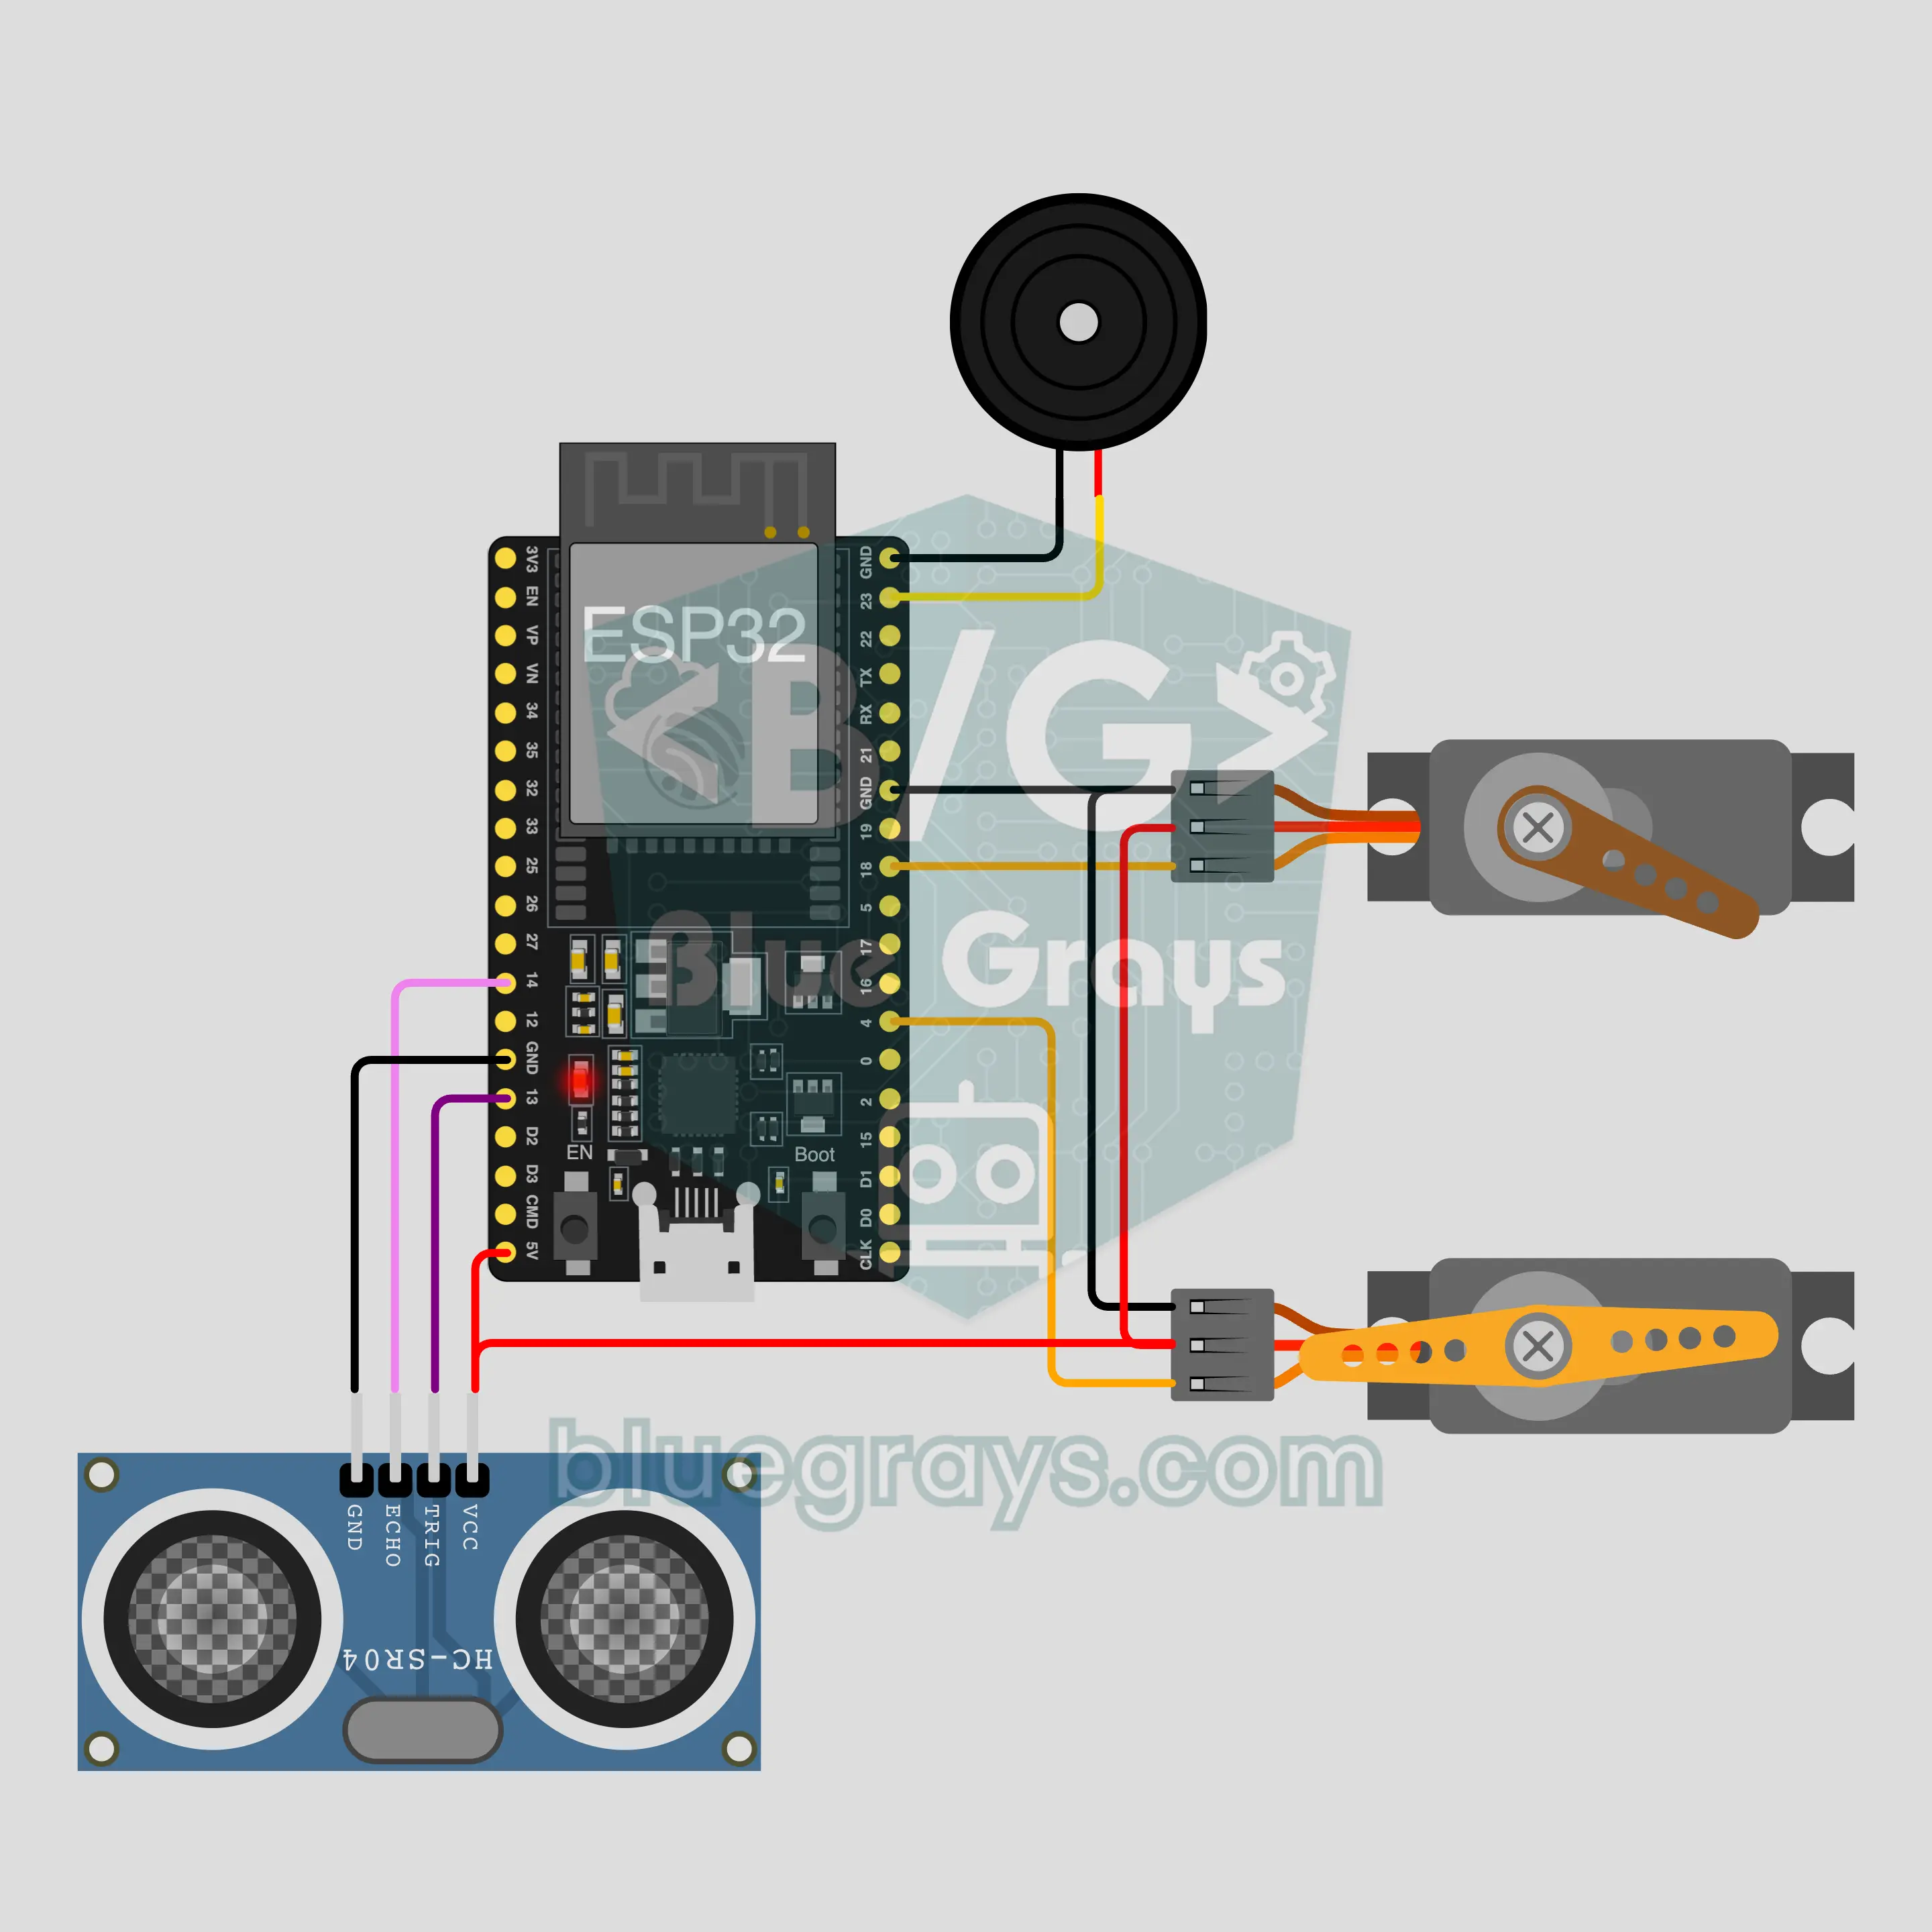
Robot na aso na nakakakita sa iyo gamit ang ESP32: kumakawag ng buntot at tumatahol (HC-SR04 + 2 servo + buzzer)
Robot na asong natutulog at humihilik kapag walang tao, pagkatapos ay nagigising kapag inabot mo ang kamay mo at ikinikiling ang ulo para bumati. Ang HC-SR04 ang mga mata nito: habang lumalapit ka, bumibilis ang kawag ng servo ng buntot, at sa ilalim ng 15 cm, tumatahol ito ng "aw aw". Lumayo ka at maghihintay ito, saka magtatampo: tumatalikod ang servo ng ulo at bumubuntong-hininga ang buzzer. Bumalik ka at tuwang-tuwa ito. Nakabatay sa state machine, median filter at non-blocking timing.