
Tuklasin ang mga Arduino project
Daan-daang project mula baguhan hanggang advanced, may schematic, code at video.
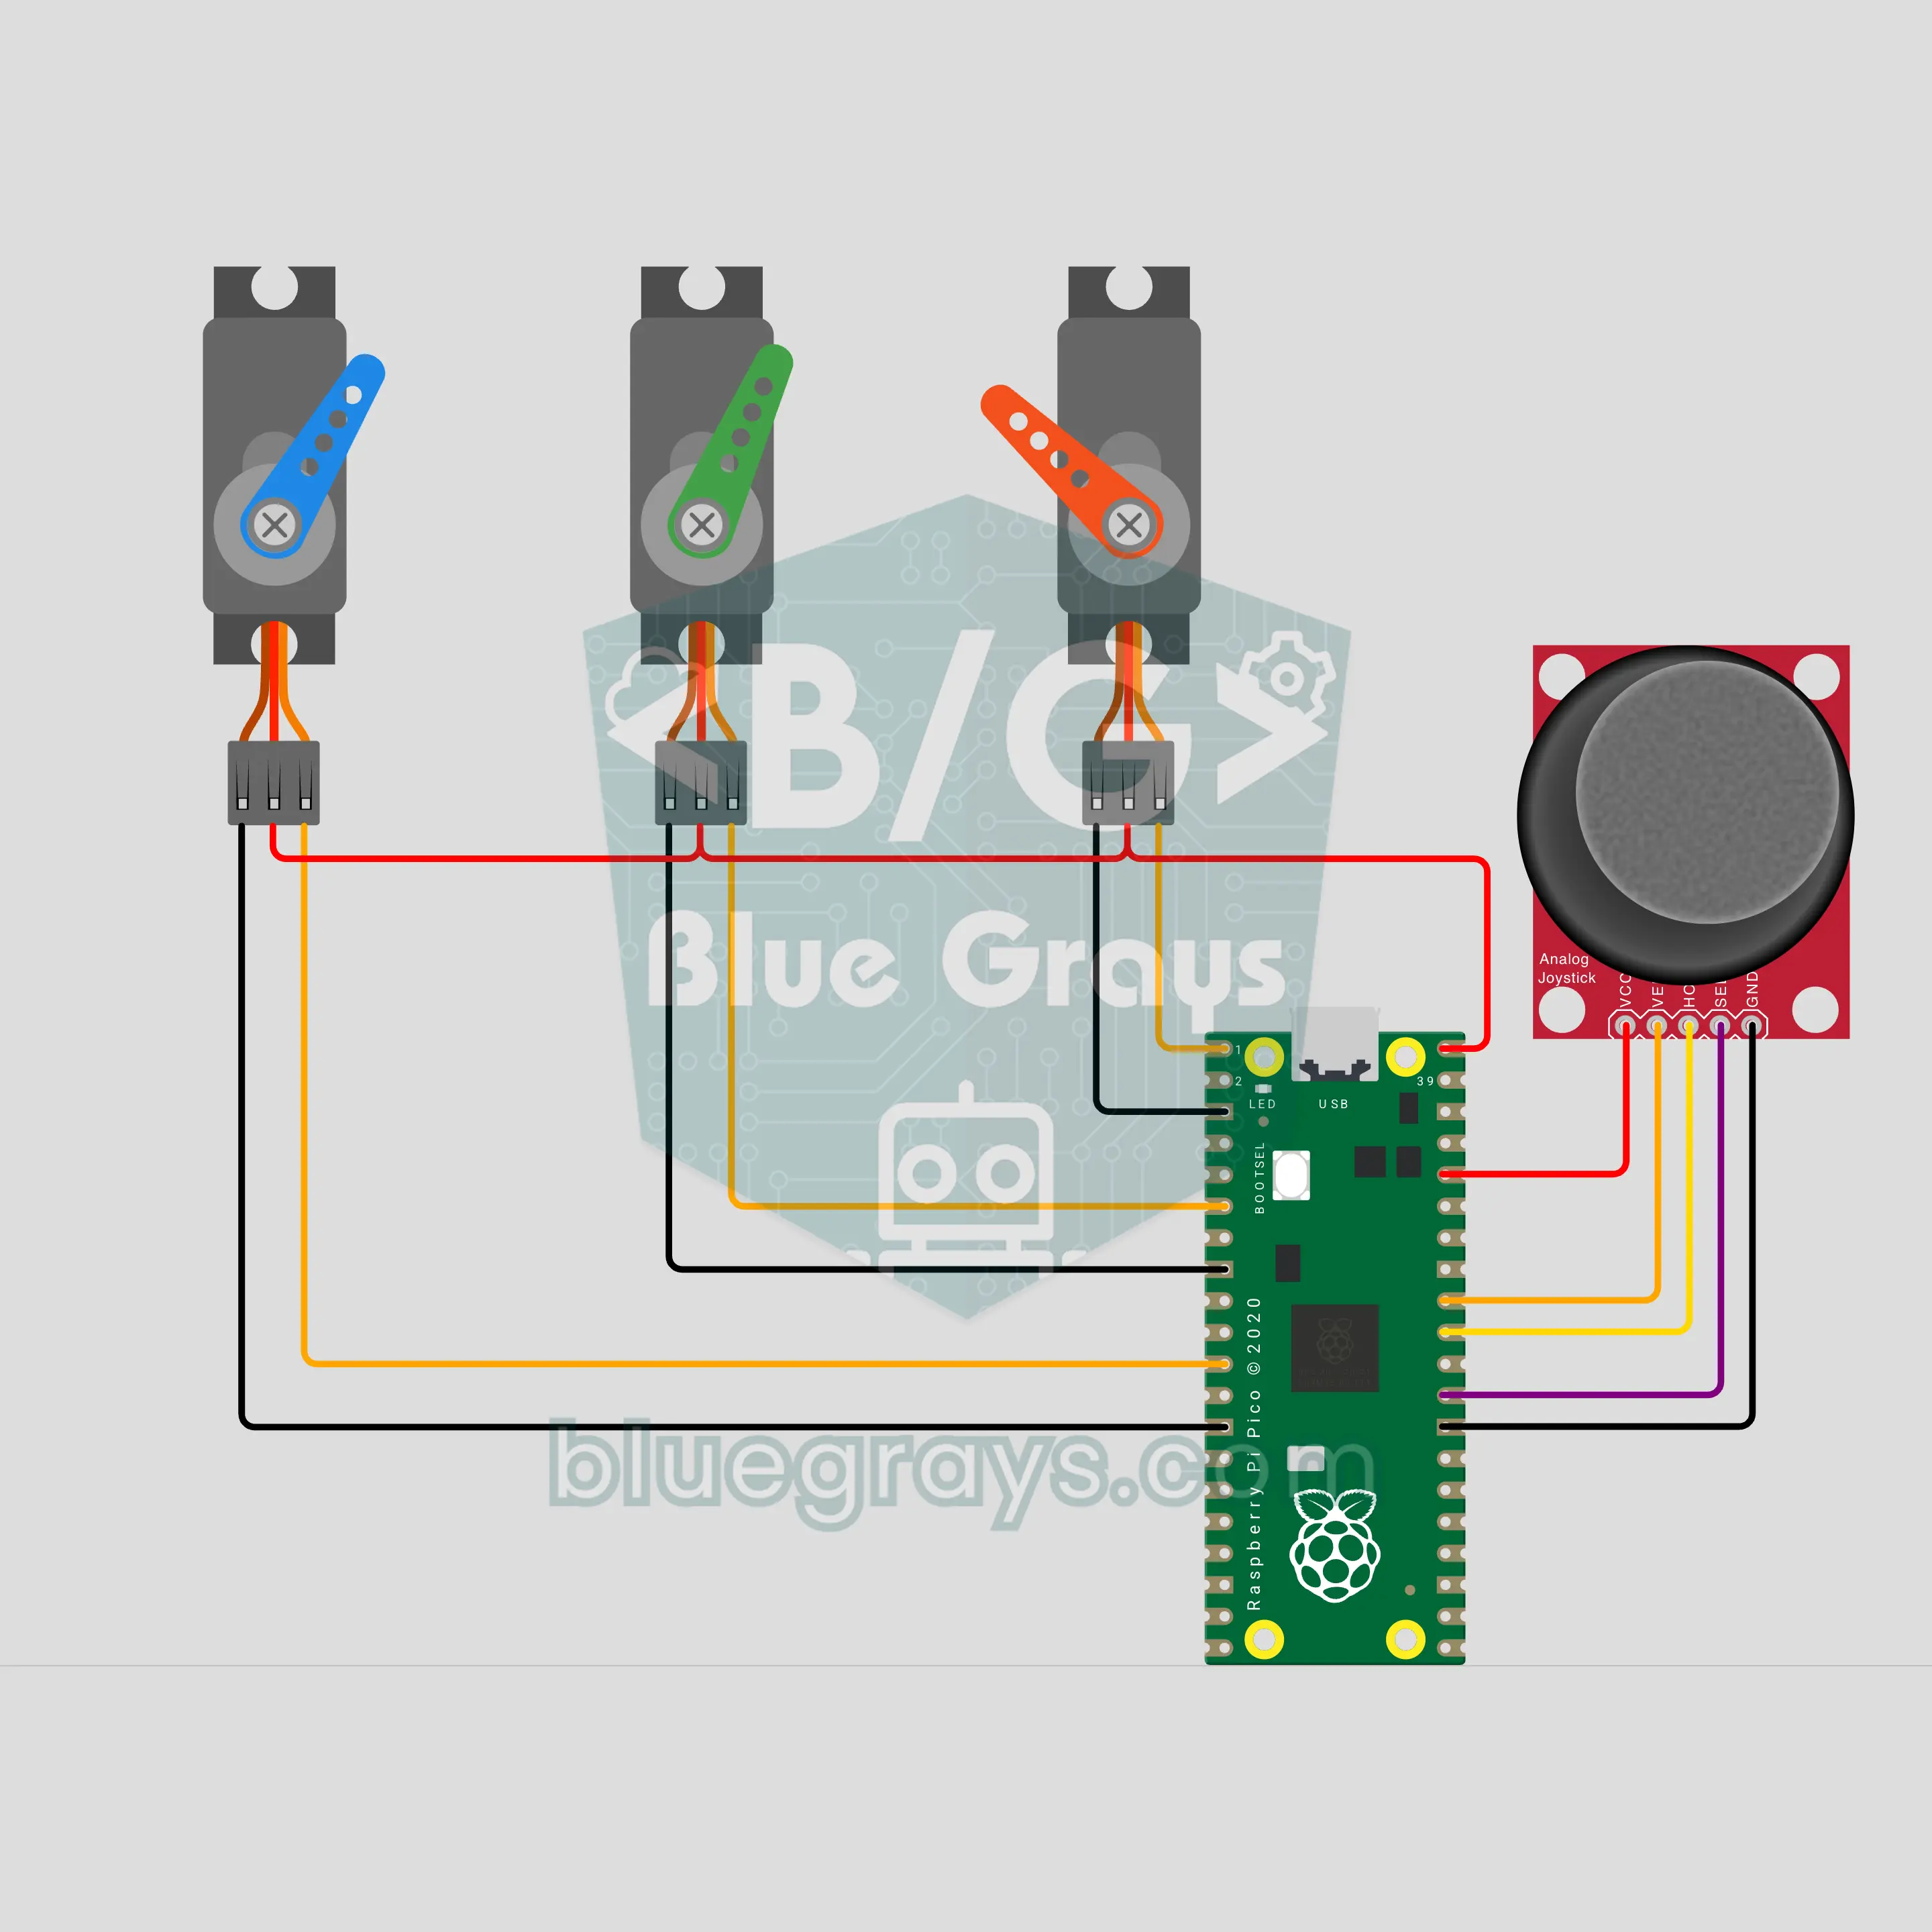
Animatronic na mata ng robot gamit ang Raspberry Pi Pico W: tumitingin, kumukurap at umiidlip gamit ang joystick (joystick + 3 servo)
Maliit na bersyon ng mga mekanikal na mata na ginagamit sa shooting ng pelikula: pinaiikot ng tatlong SG90 servo ang mata pakaliwa at pakanan, pataas at pababa, at binubuksan at isinasara ang talukap. Itulak ang joystick kahit saang direksyon at maayos na dudulas doon ang mata; pindutin ito para kumurap, pindutin nang matagal para manatiling nakapikit. Kapag pinabayaan, palinga-linga ang mata ng Raspberry Pi Pico W at saka iidlip; hawakan ang joystick at magigising ito nang gulat.
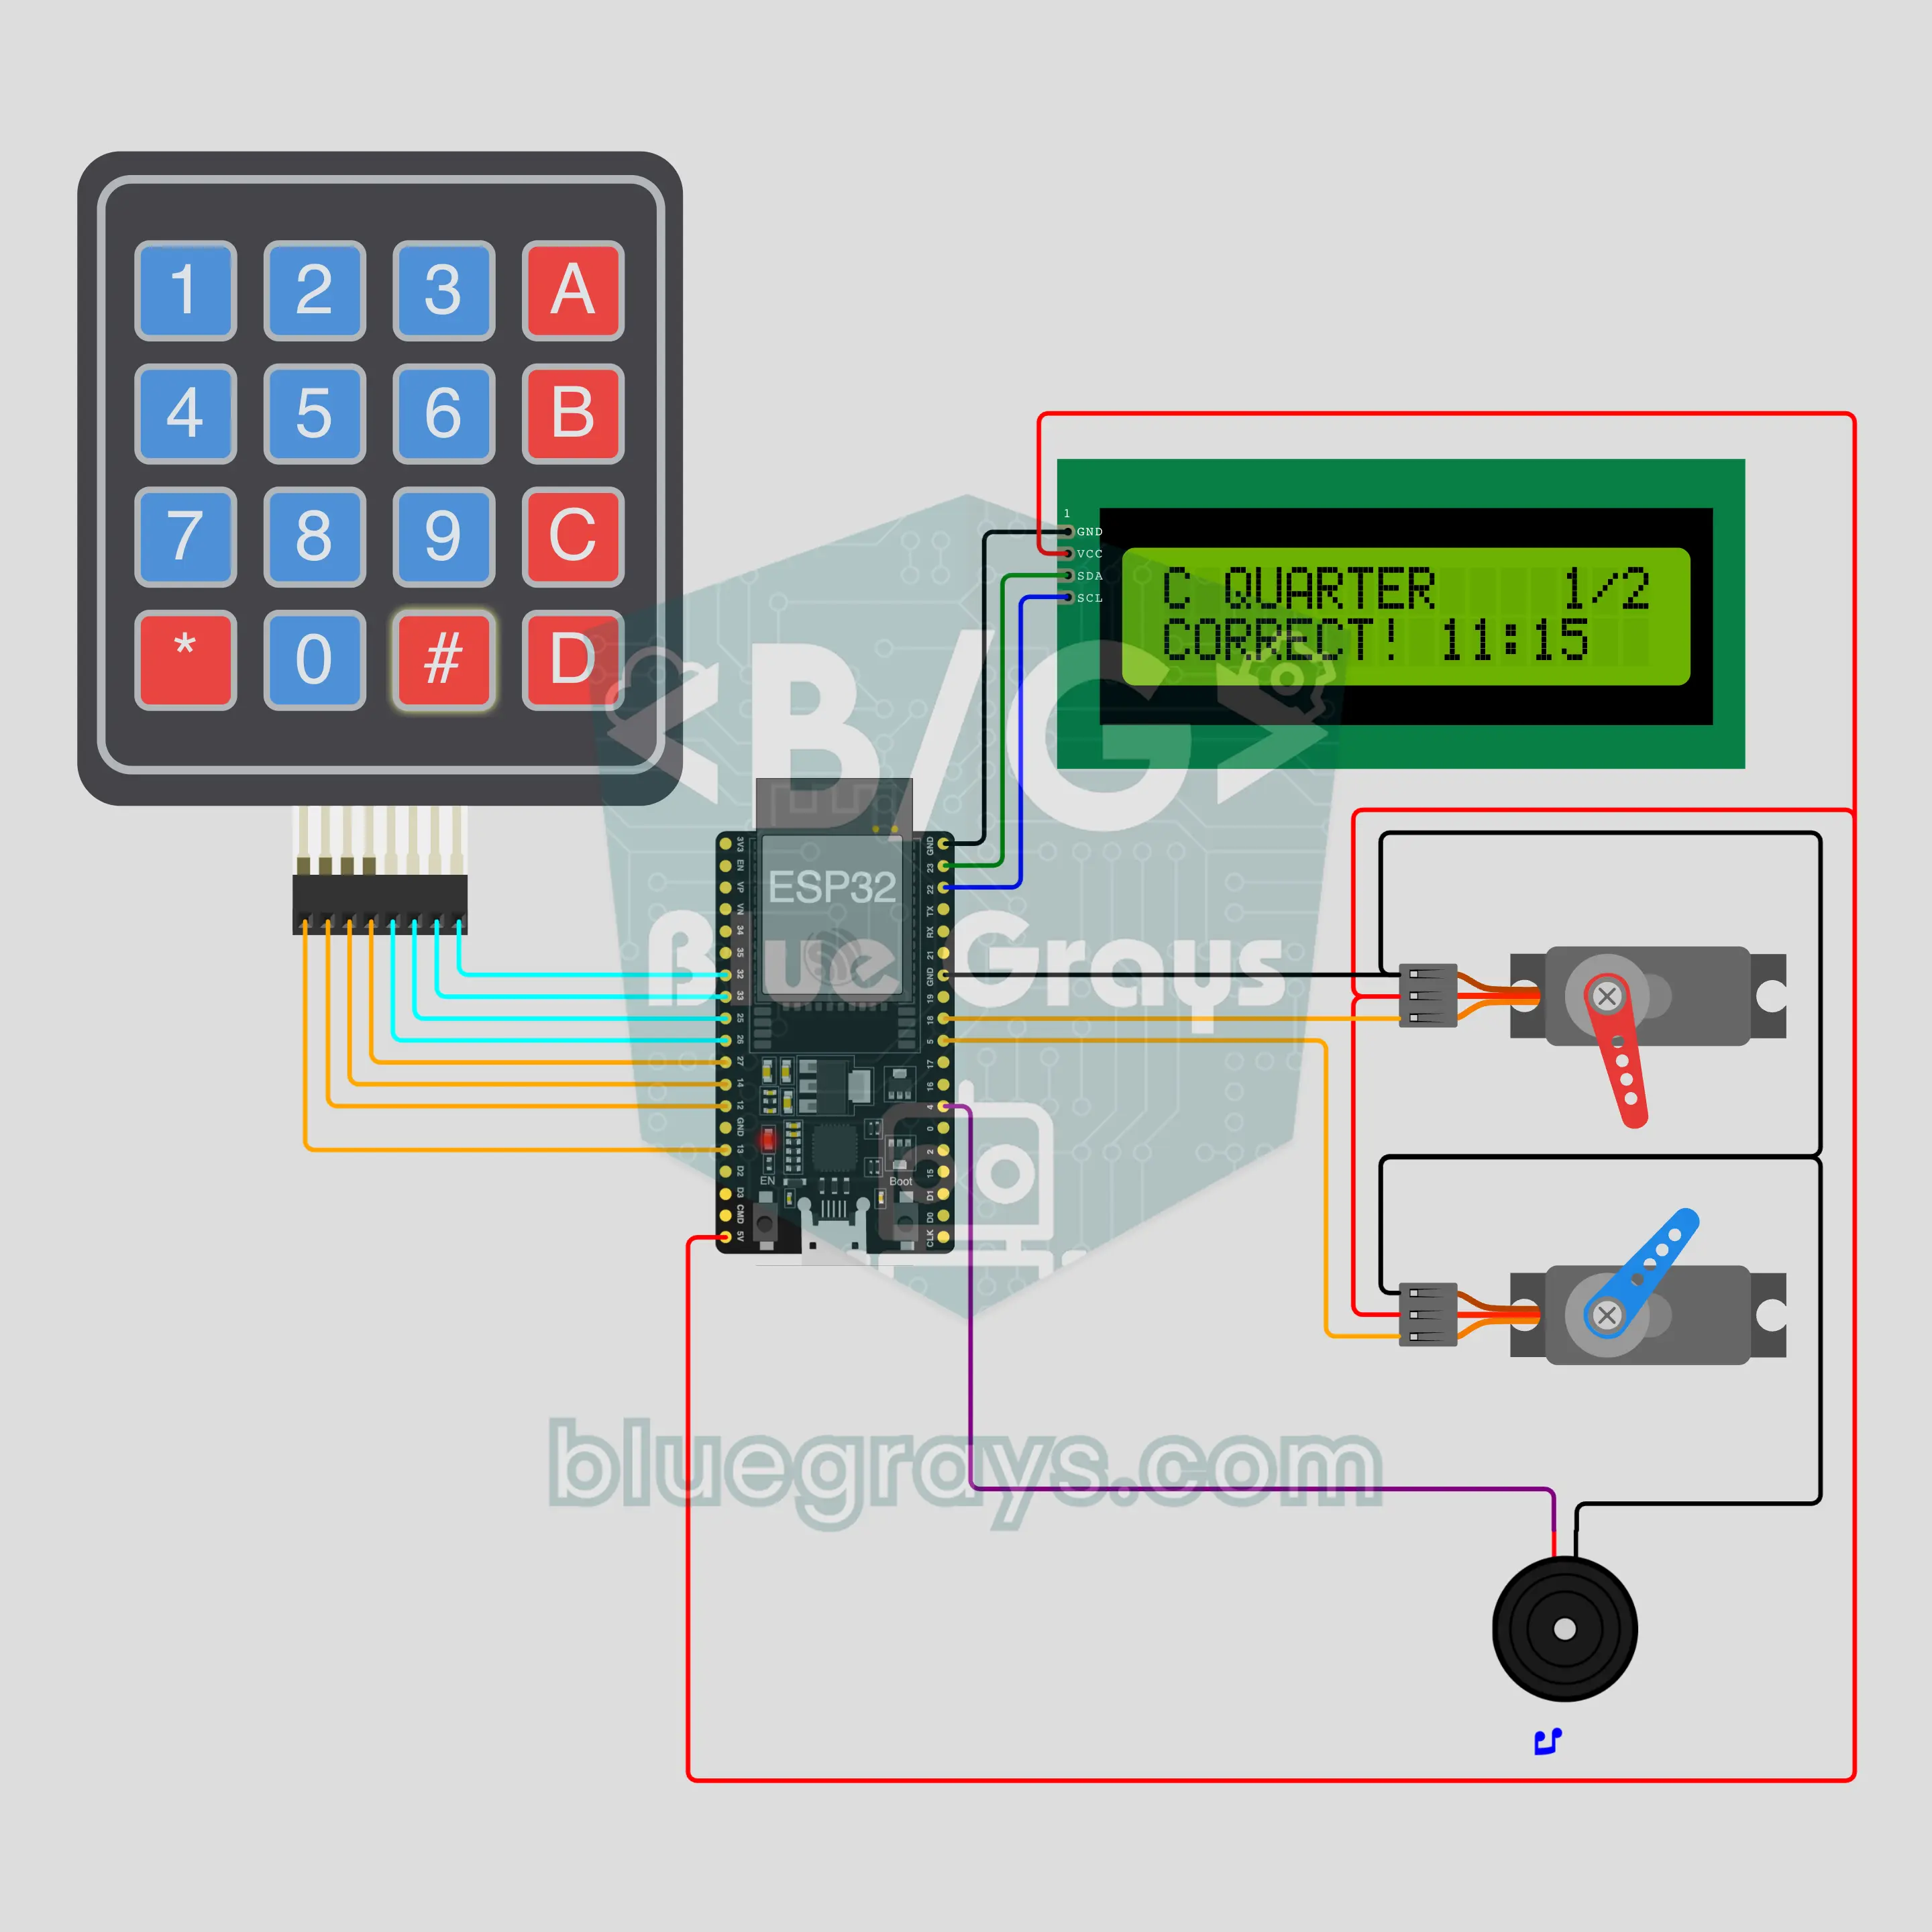
Anong oras na? Guro sa pagbasa ng analog na orasan gamit ang ESP32 (2 servo + keypad + I2C LCD + buzzer)
Larong pagbasa ng orasan para sa elementarya: nagiging kamay ng oras at minuto ang dalawang SG90 servo sa kalahating-bilog na dial at nagpapakita ng random na oras; ita-type ito ng bata sa keypad at kukumpirmahin gamit ang #. May masayang himig ang tamang sagot; sa mali, gumagalaw-galaw ang kamay na namali ng basa at ipinapakita ng I2C LCD ang tamang oras. 4 na level: eksaktong oras, kalahati, quarter at 5 minuto.
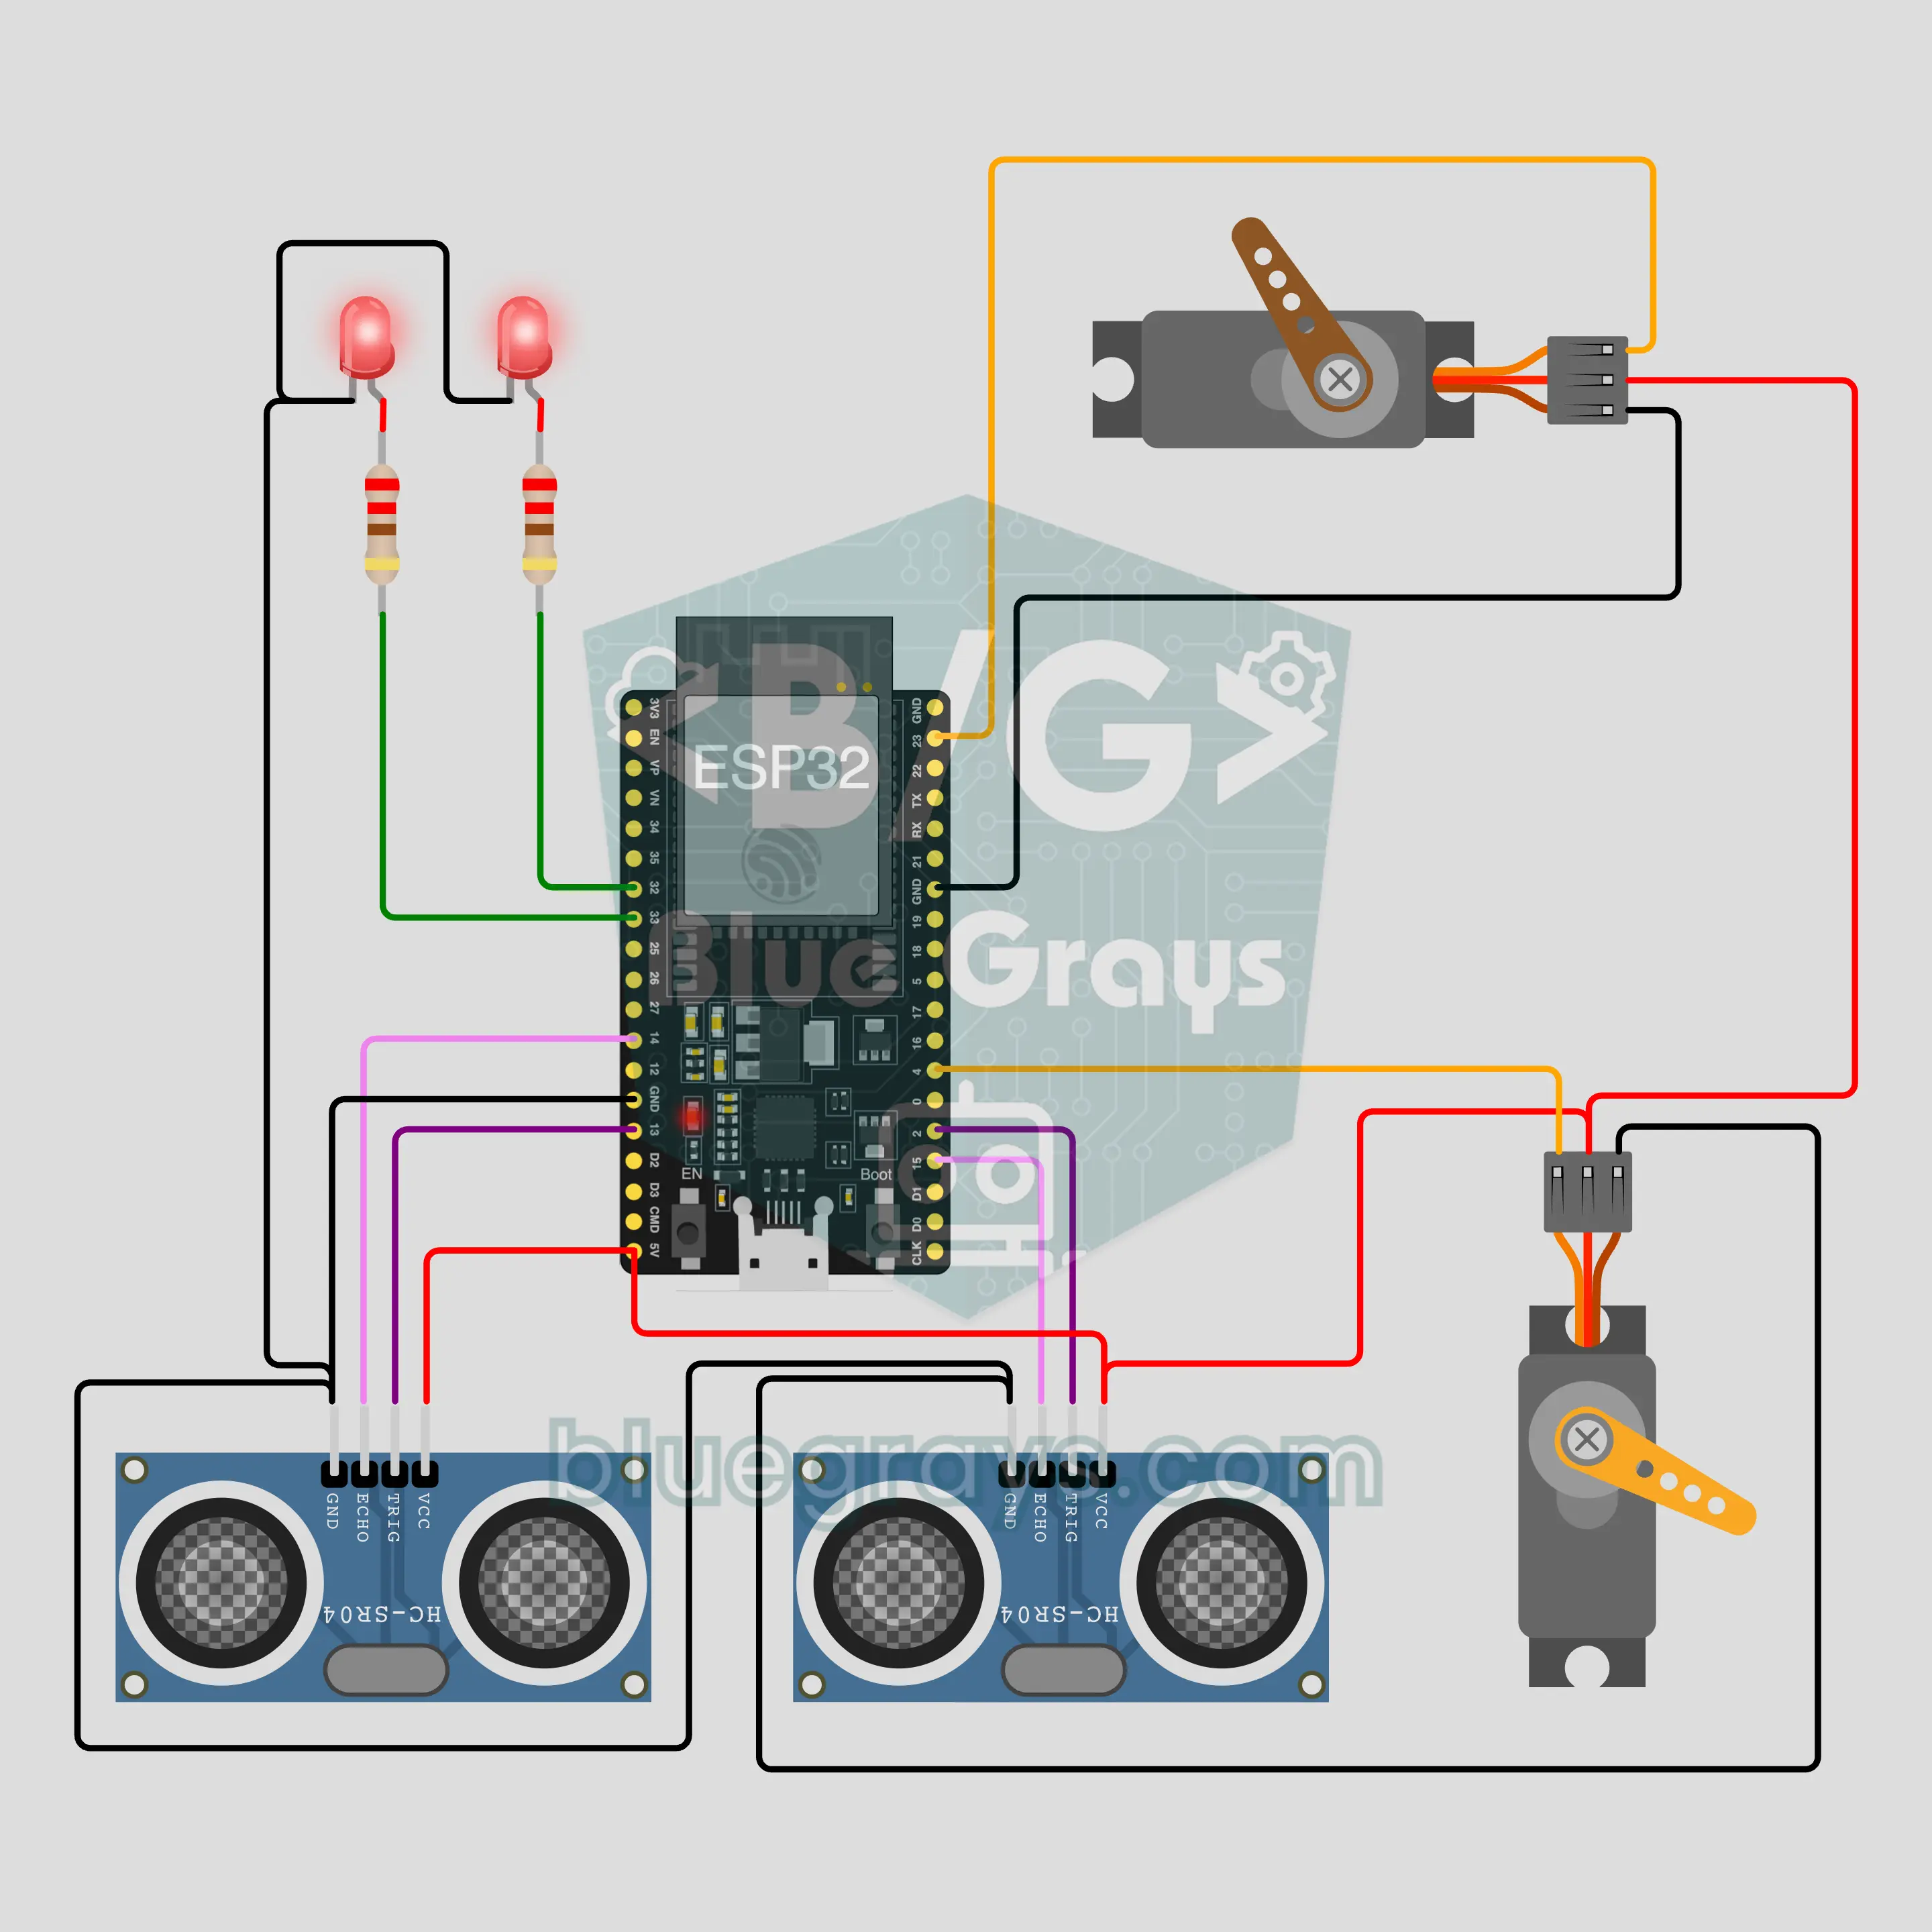
Robot head na sumusunod sa iyo gamit ang ESP32: lumilingon at naniningkit ang mata (2 HC-SR04 + 2 servo)
Nakakakilabot pero nakakatawang robot head na humaharap sa iyo saan ka man pumunta sa kuwarto. Salitang sumusukat ang dalawang HC-SR04, at lumilingon ang servo ng ulo sa sensor na mas malapit kang nakikita. Lumapit nang sobra at kikitid ang servo ng talukap, lalabo ang mga LED na mata at titingnan ka ng robot nang may hinala. Kapag walang tao, palinga-linga ito, pagkaraan ng ilang sandali ay natutulog, at nagigising nang gulat kapag may dumating.
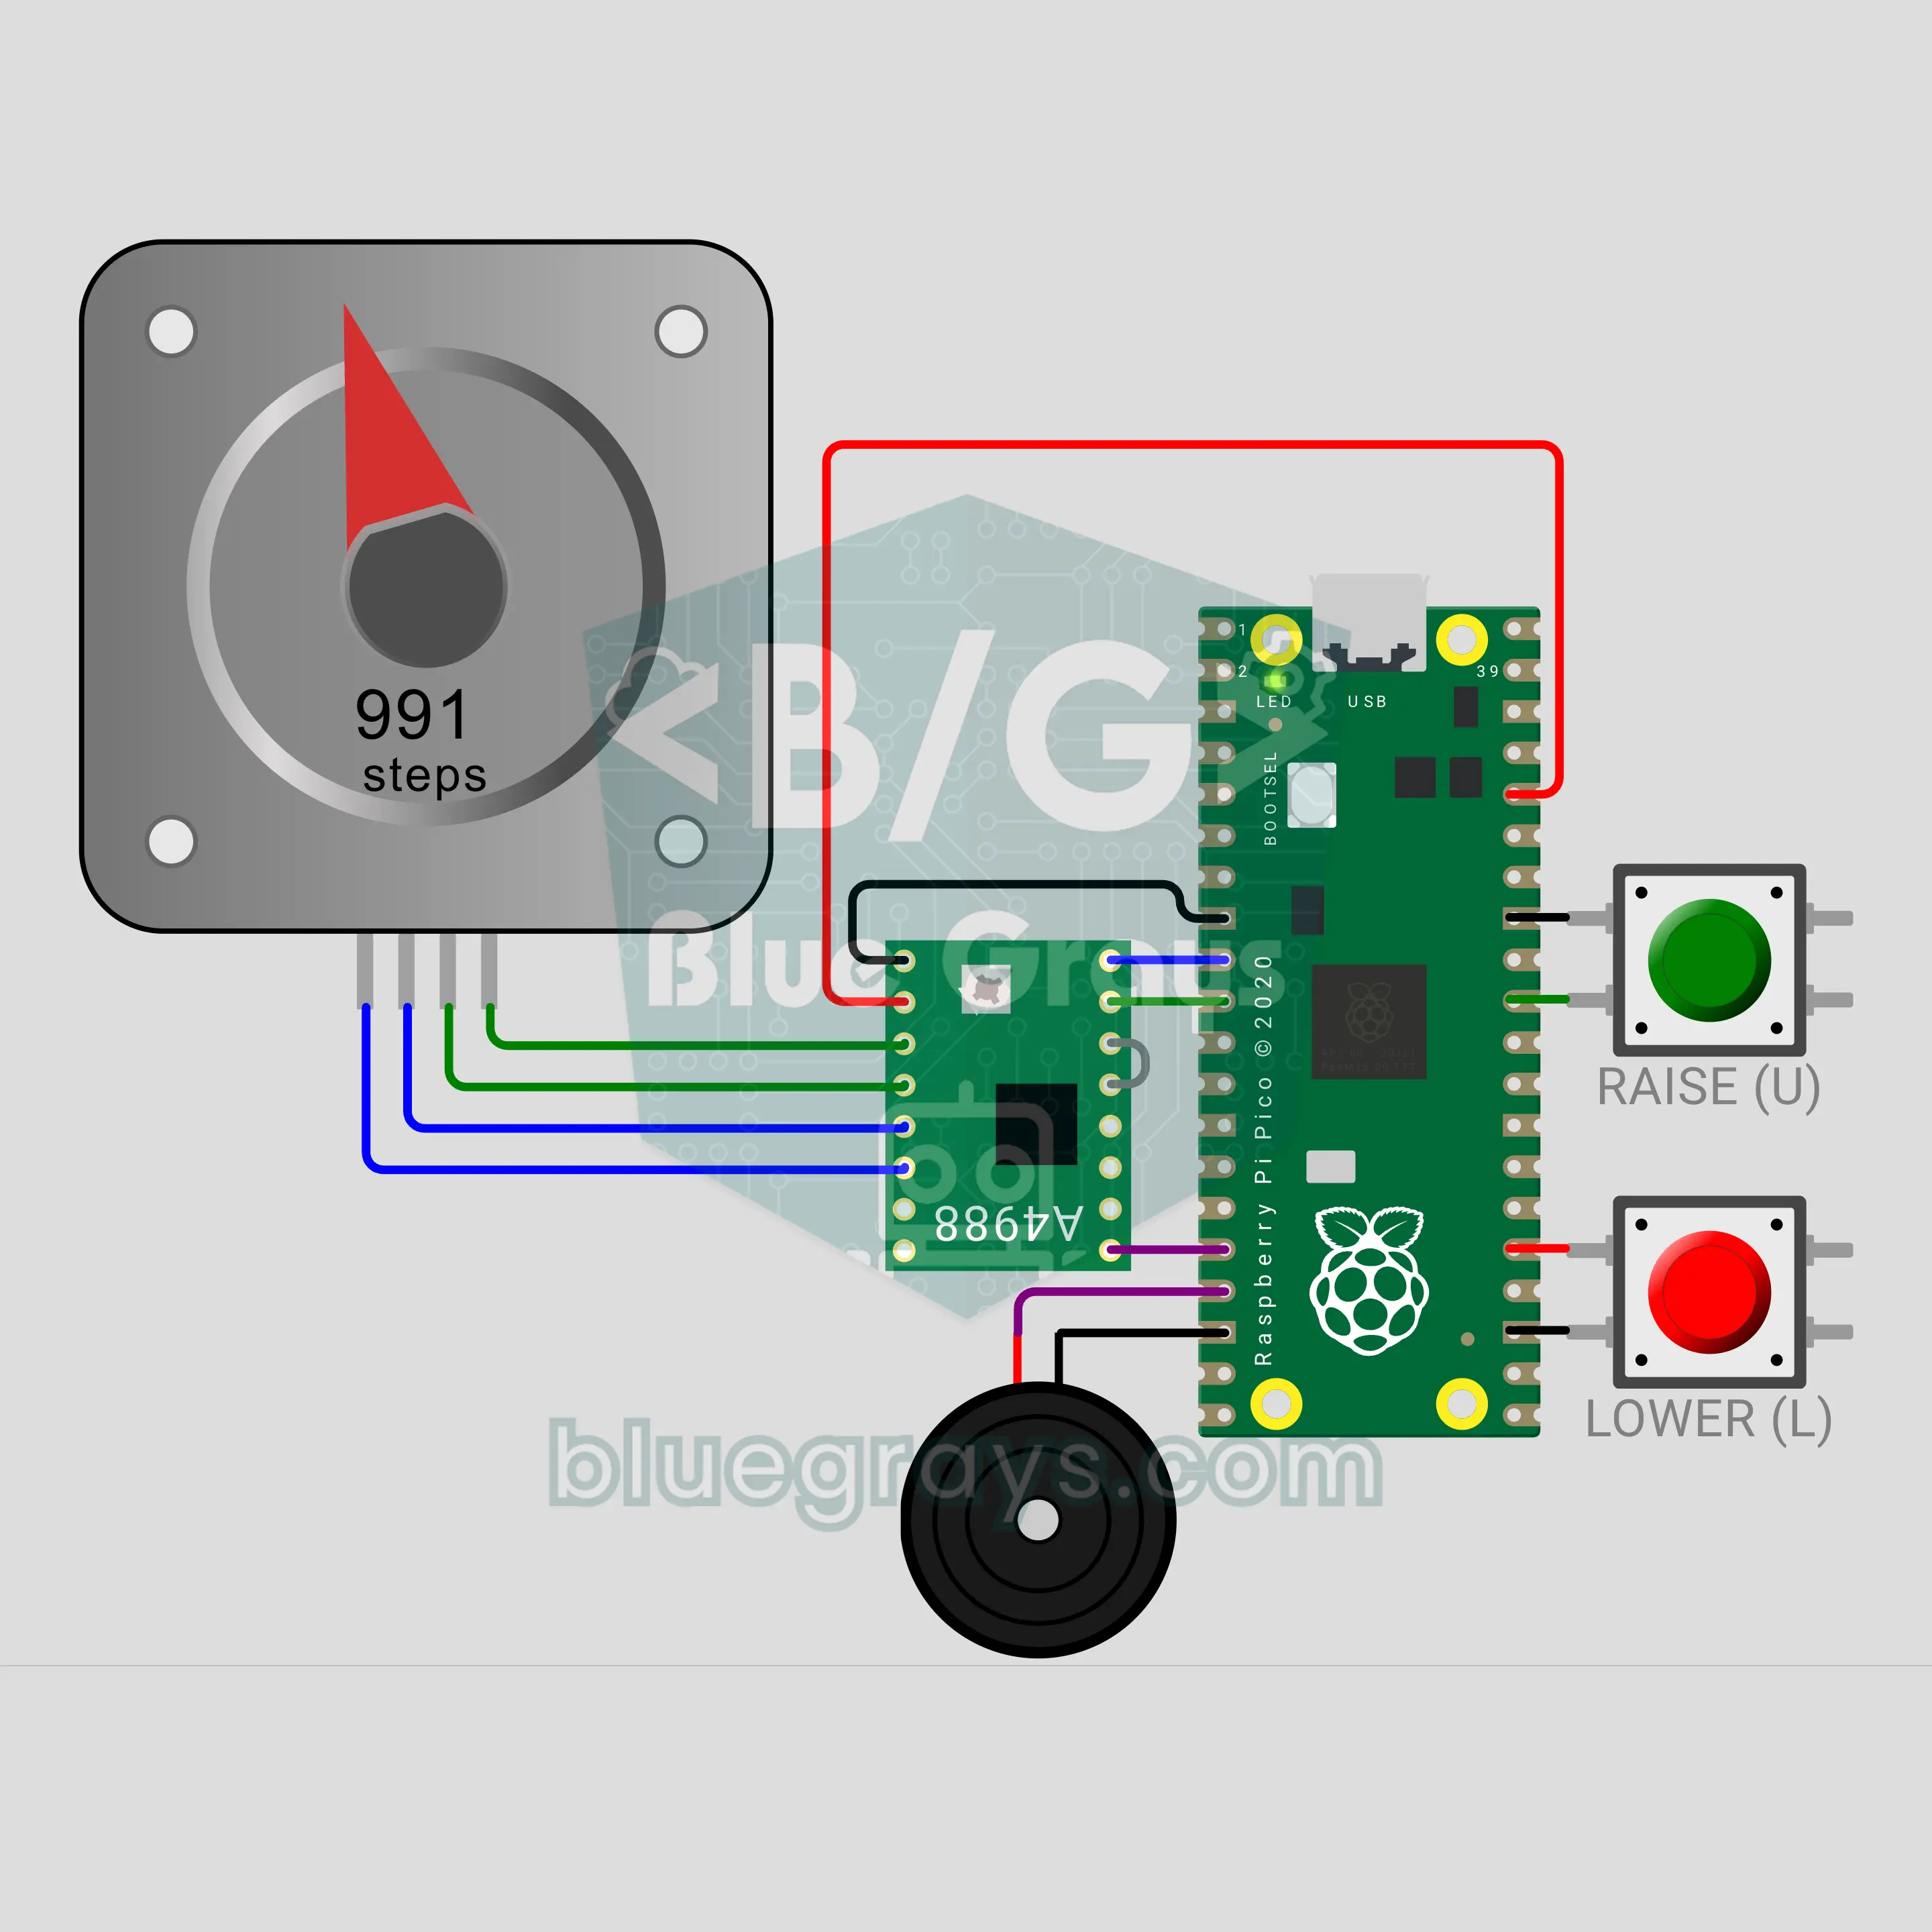
Flagpole gamit ang Raspberry Pi Pico W: de-motor na poste na maayos na nagtataas ng watawat (NEMA 17 + A4988 + 2 button + buzzer)
De-motor na flagpole gamit ang Raspberry Pi Pico W. Pindutin ang berdeng button at iikirin ng NEMA 17 stepper ang lubid, itataas ang watawat nang may malambot na simula, pantay na bilis at malambot na hinto sa loob ng 40 segundo. Ibinababa ito ng pulang button; pindutin ito nang 1 segundo at aakyat muna sa tuktok ang watawat, saka bababa sa half-mast. Nalalaman ang posisyon sa pagbilang ng step, pinapagana ng A4988 driver ang motor mula sa 12 V, at maiikling beep lang ang ibinibigay ng buzzer.
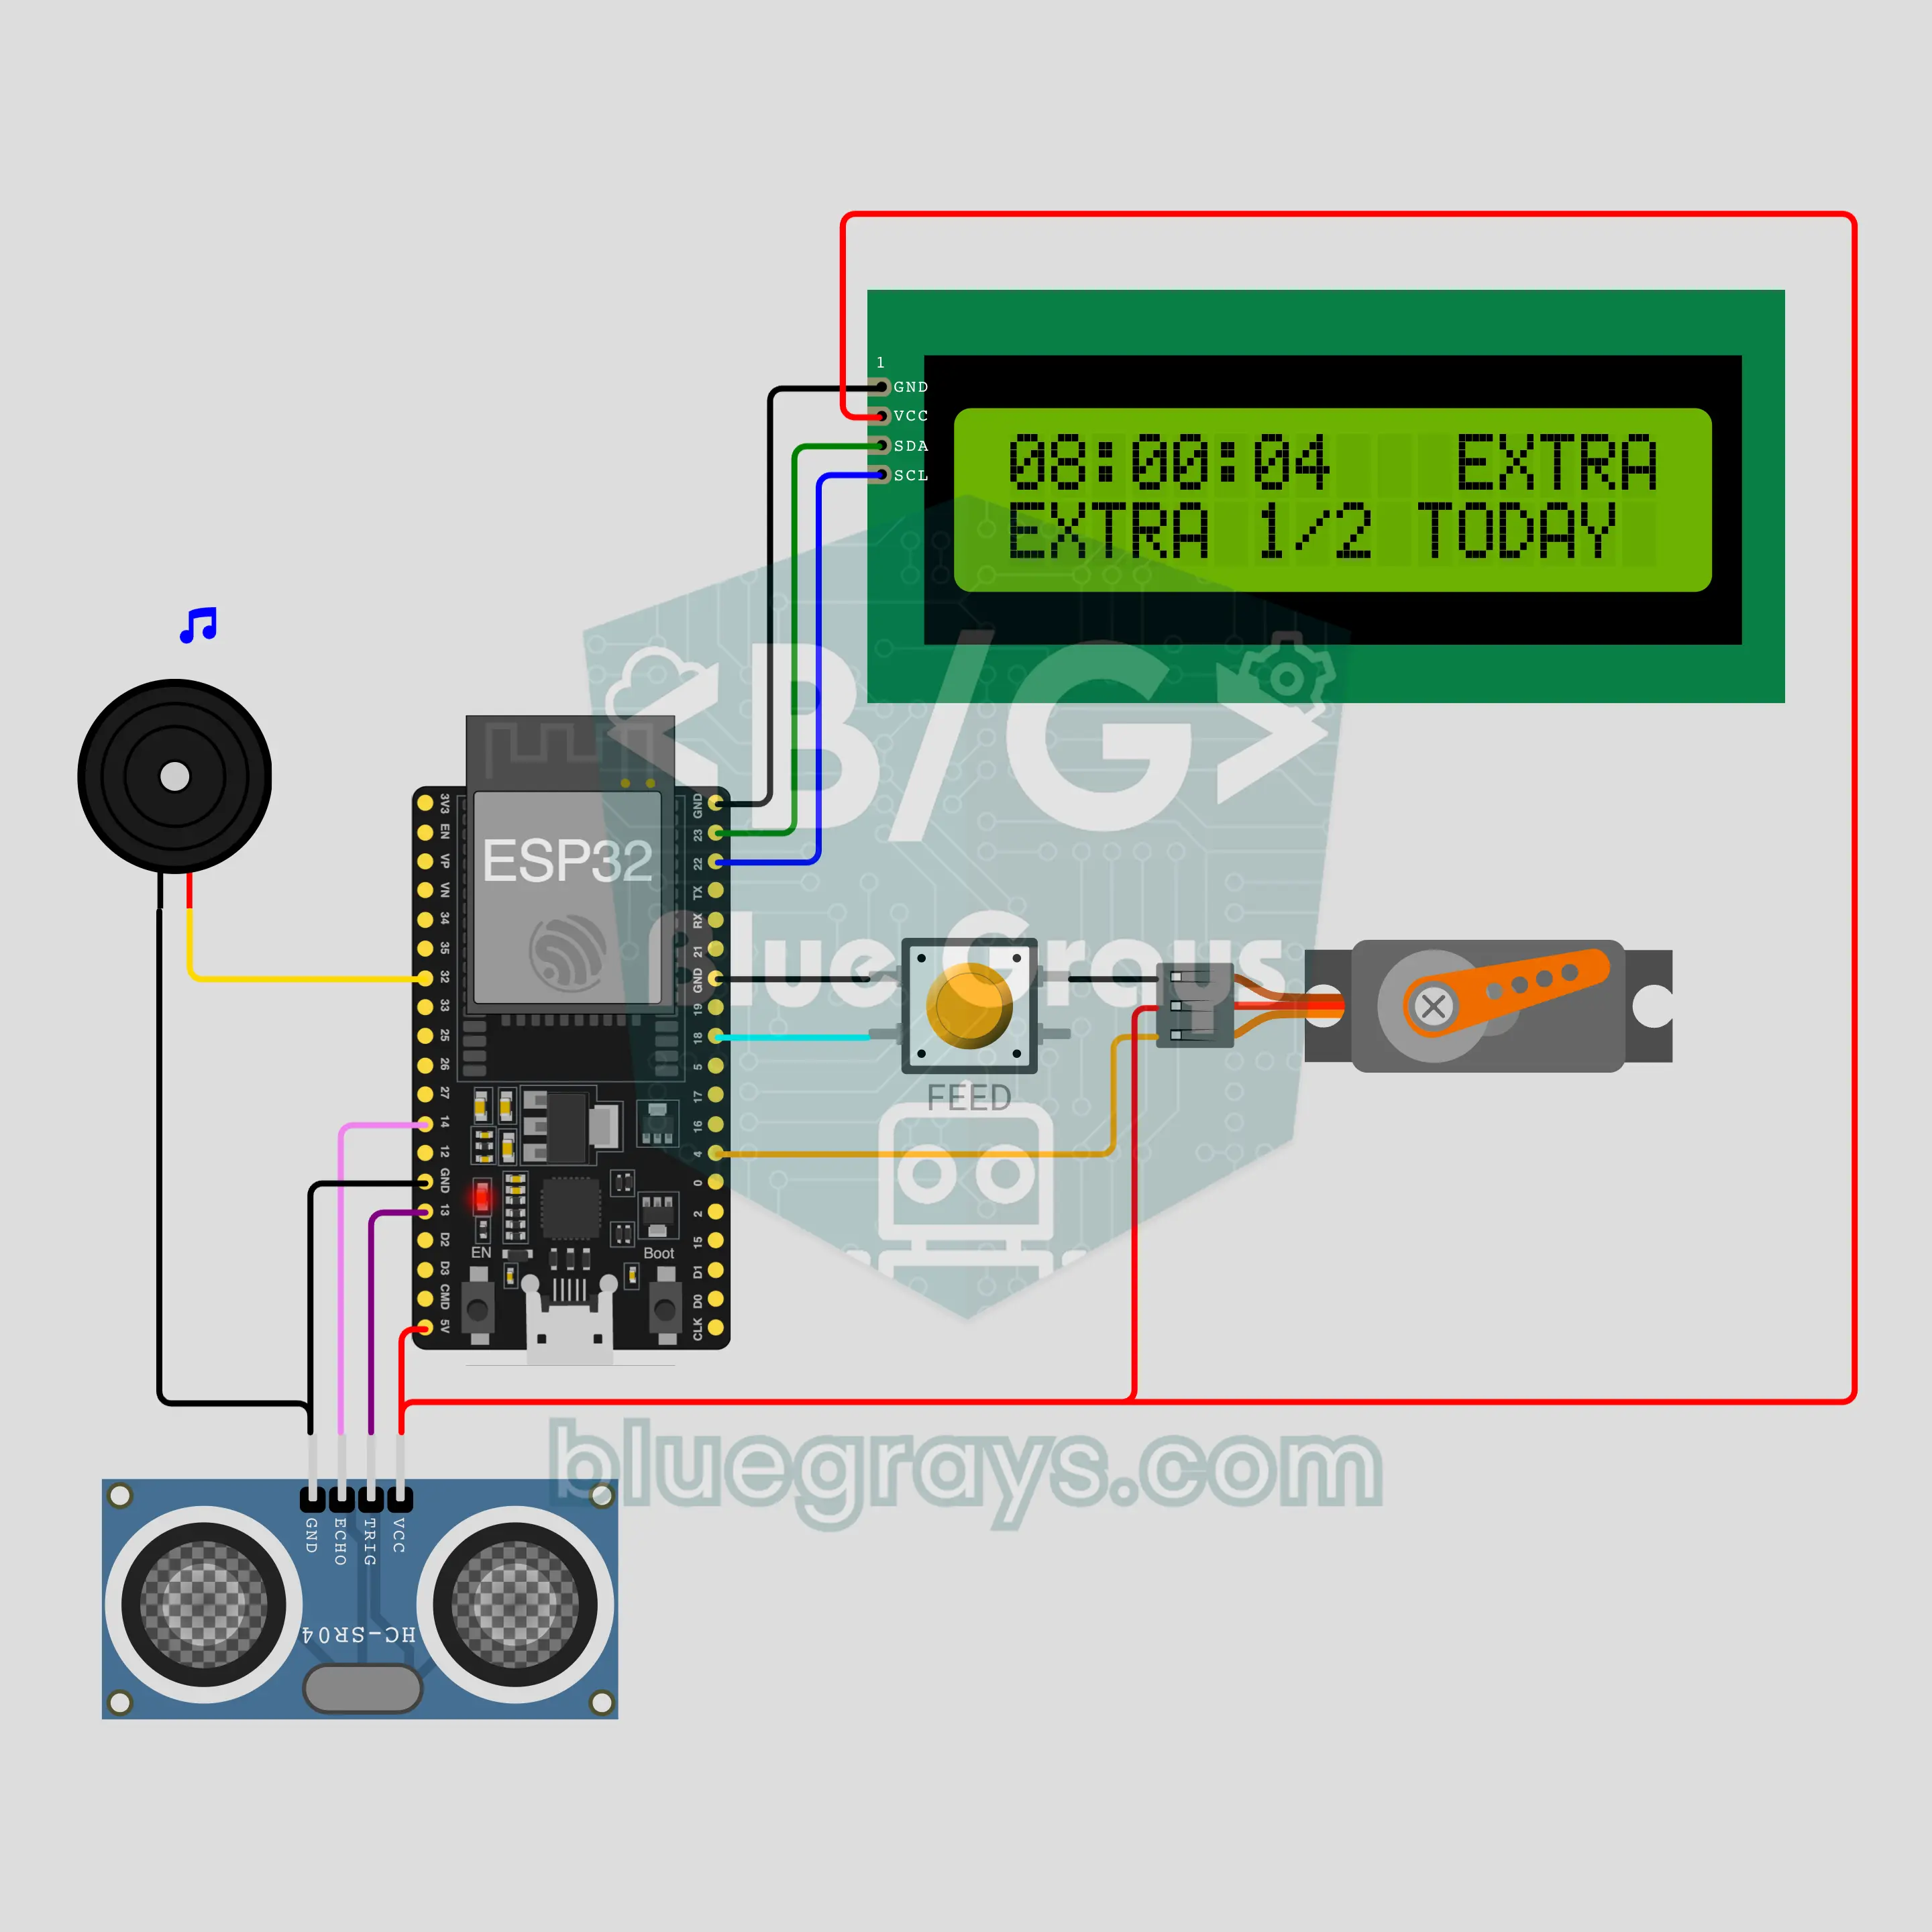
Awtomatikong pakainan ng alaga na may Wi-Fi gamit ang ESP32: pagkain sa oras, notification sa phone (servo + HC-SR04 + LCD + NTP + ntfy)
Awtomatikong pakainan ng pusa, aso o isda sa ESP32: oras mula sa internet (NTP), may food bell bago ang 3 pagkain araw-araw, saka binubuksan at inaalog ng SG90 servo ang takip ng hopper nang isang beses bawat portion. Sinusukat ng HC-SR04 ang laman ng hopper at nagbababala kapag paubos na; dumarating sa phone mo sa ntfy ang bawat pagkain at babala. May button para sa extra na portion (hanggang 2 bawat araw) o pag-skip ng araw; hindi magugutom ang alaga kahit walang internet o kuryente.
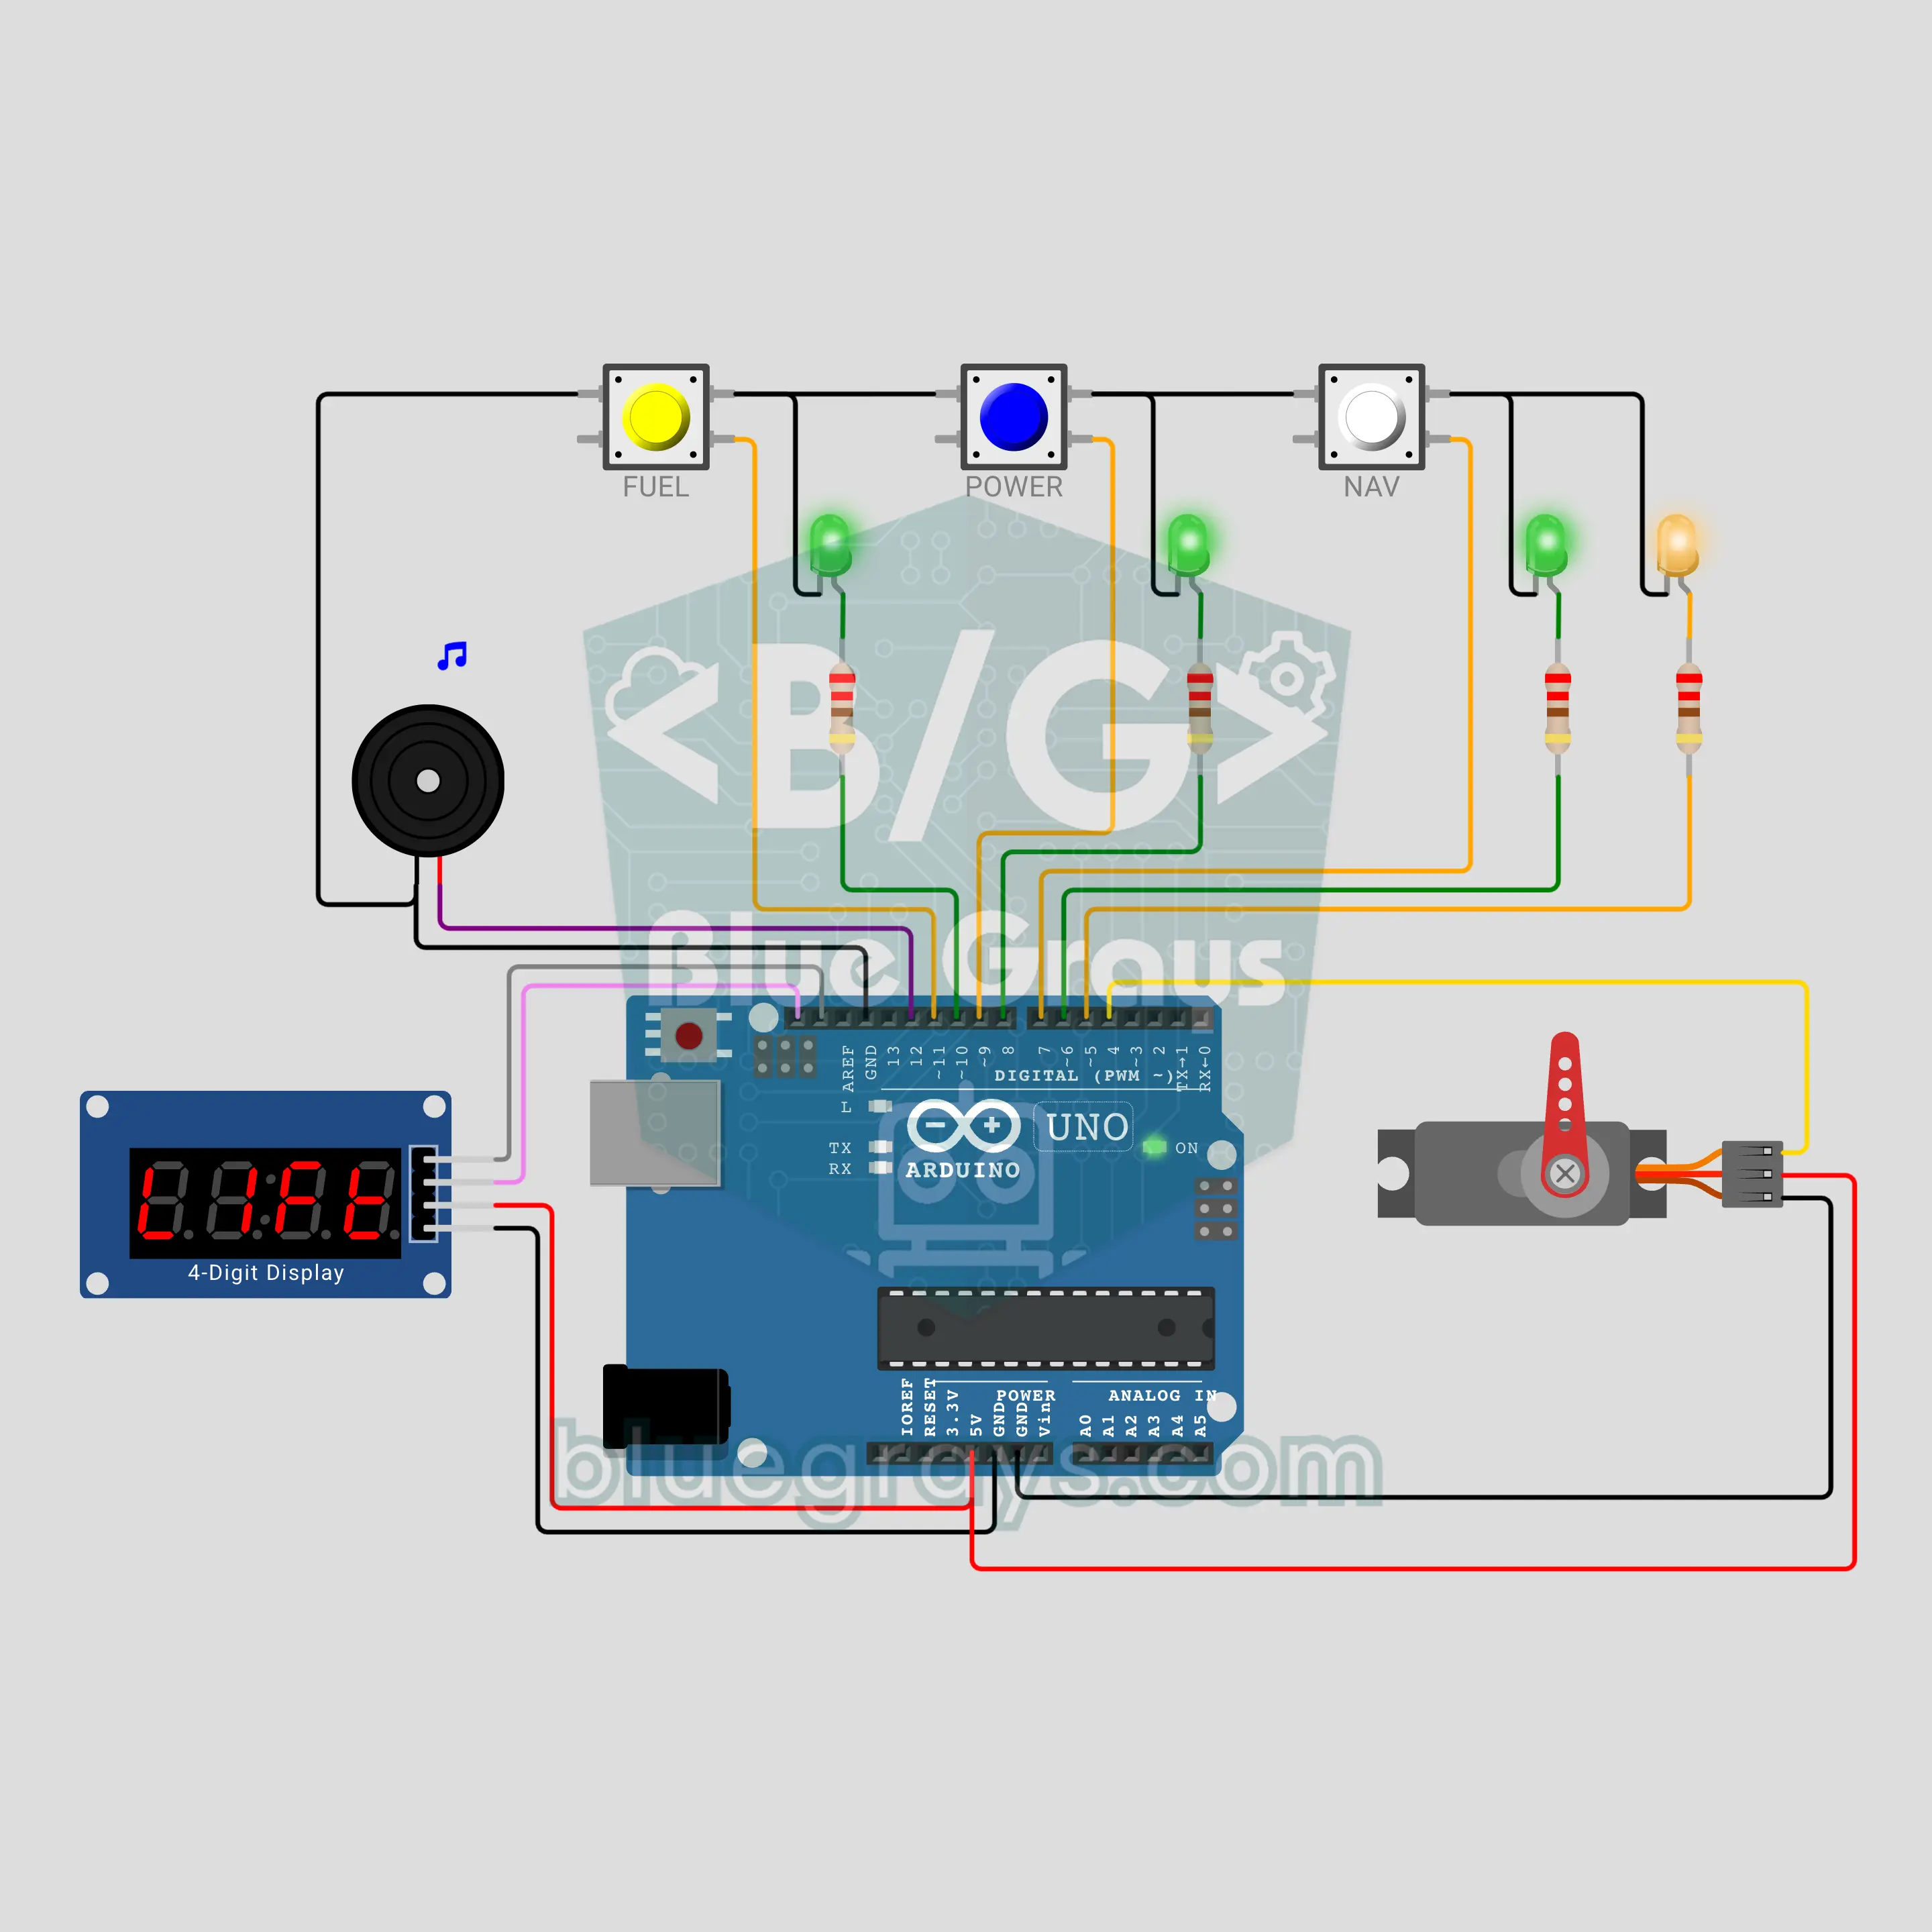
Rocket launch pad sa Arduino: countdown at tower arm (TM1637 + 3 button + servo + buzzer)
Launch control desk para sa mga bata: pumindot ng button at magsisimula ang T minus 10 na countdown sa TM1637 display. Isa-isang tinatanong ang tatlong sistema (FUEL, POWER, NAV); dapat mong pindutin sa loob ng 3 segundo ang button ng sistemang kumikislap ang berdeng ilaw. Kung may nahuli o pumindot nang wala sa turno, titigil ang bilang sa HOLD. Kapag GO na ang tatlo, sa zero, iniuugoy ng servo palayo ang tower arm, kumukutitap ang flame LED at umuugong ang buzzer na parang makina.
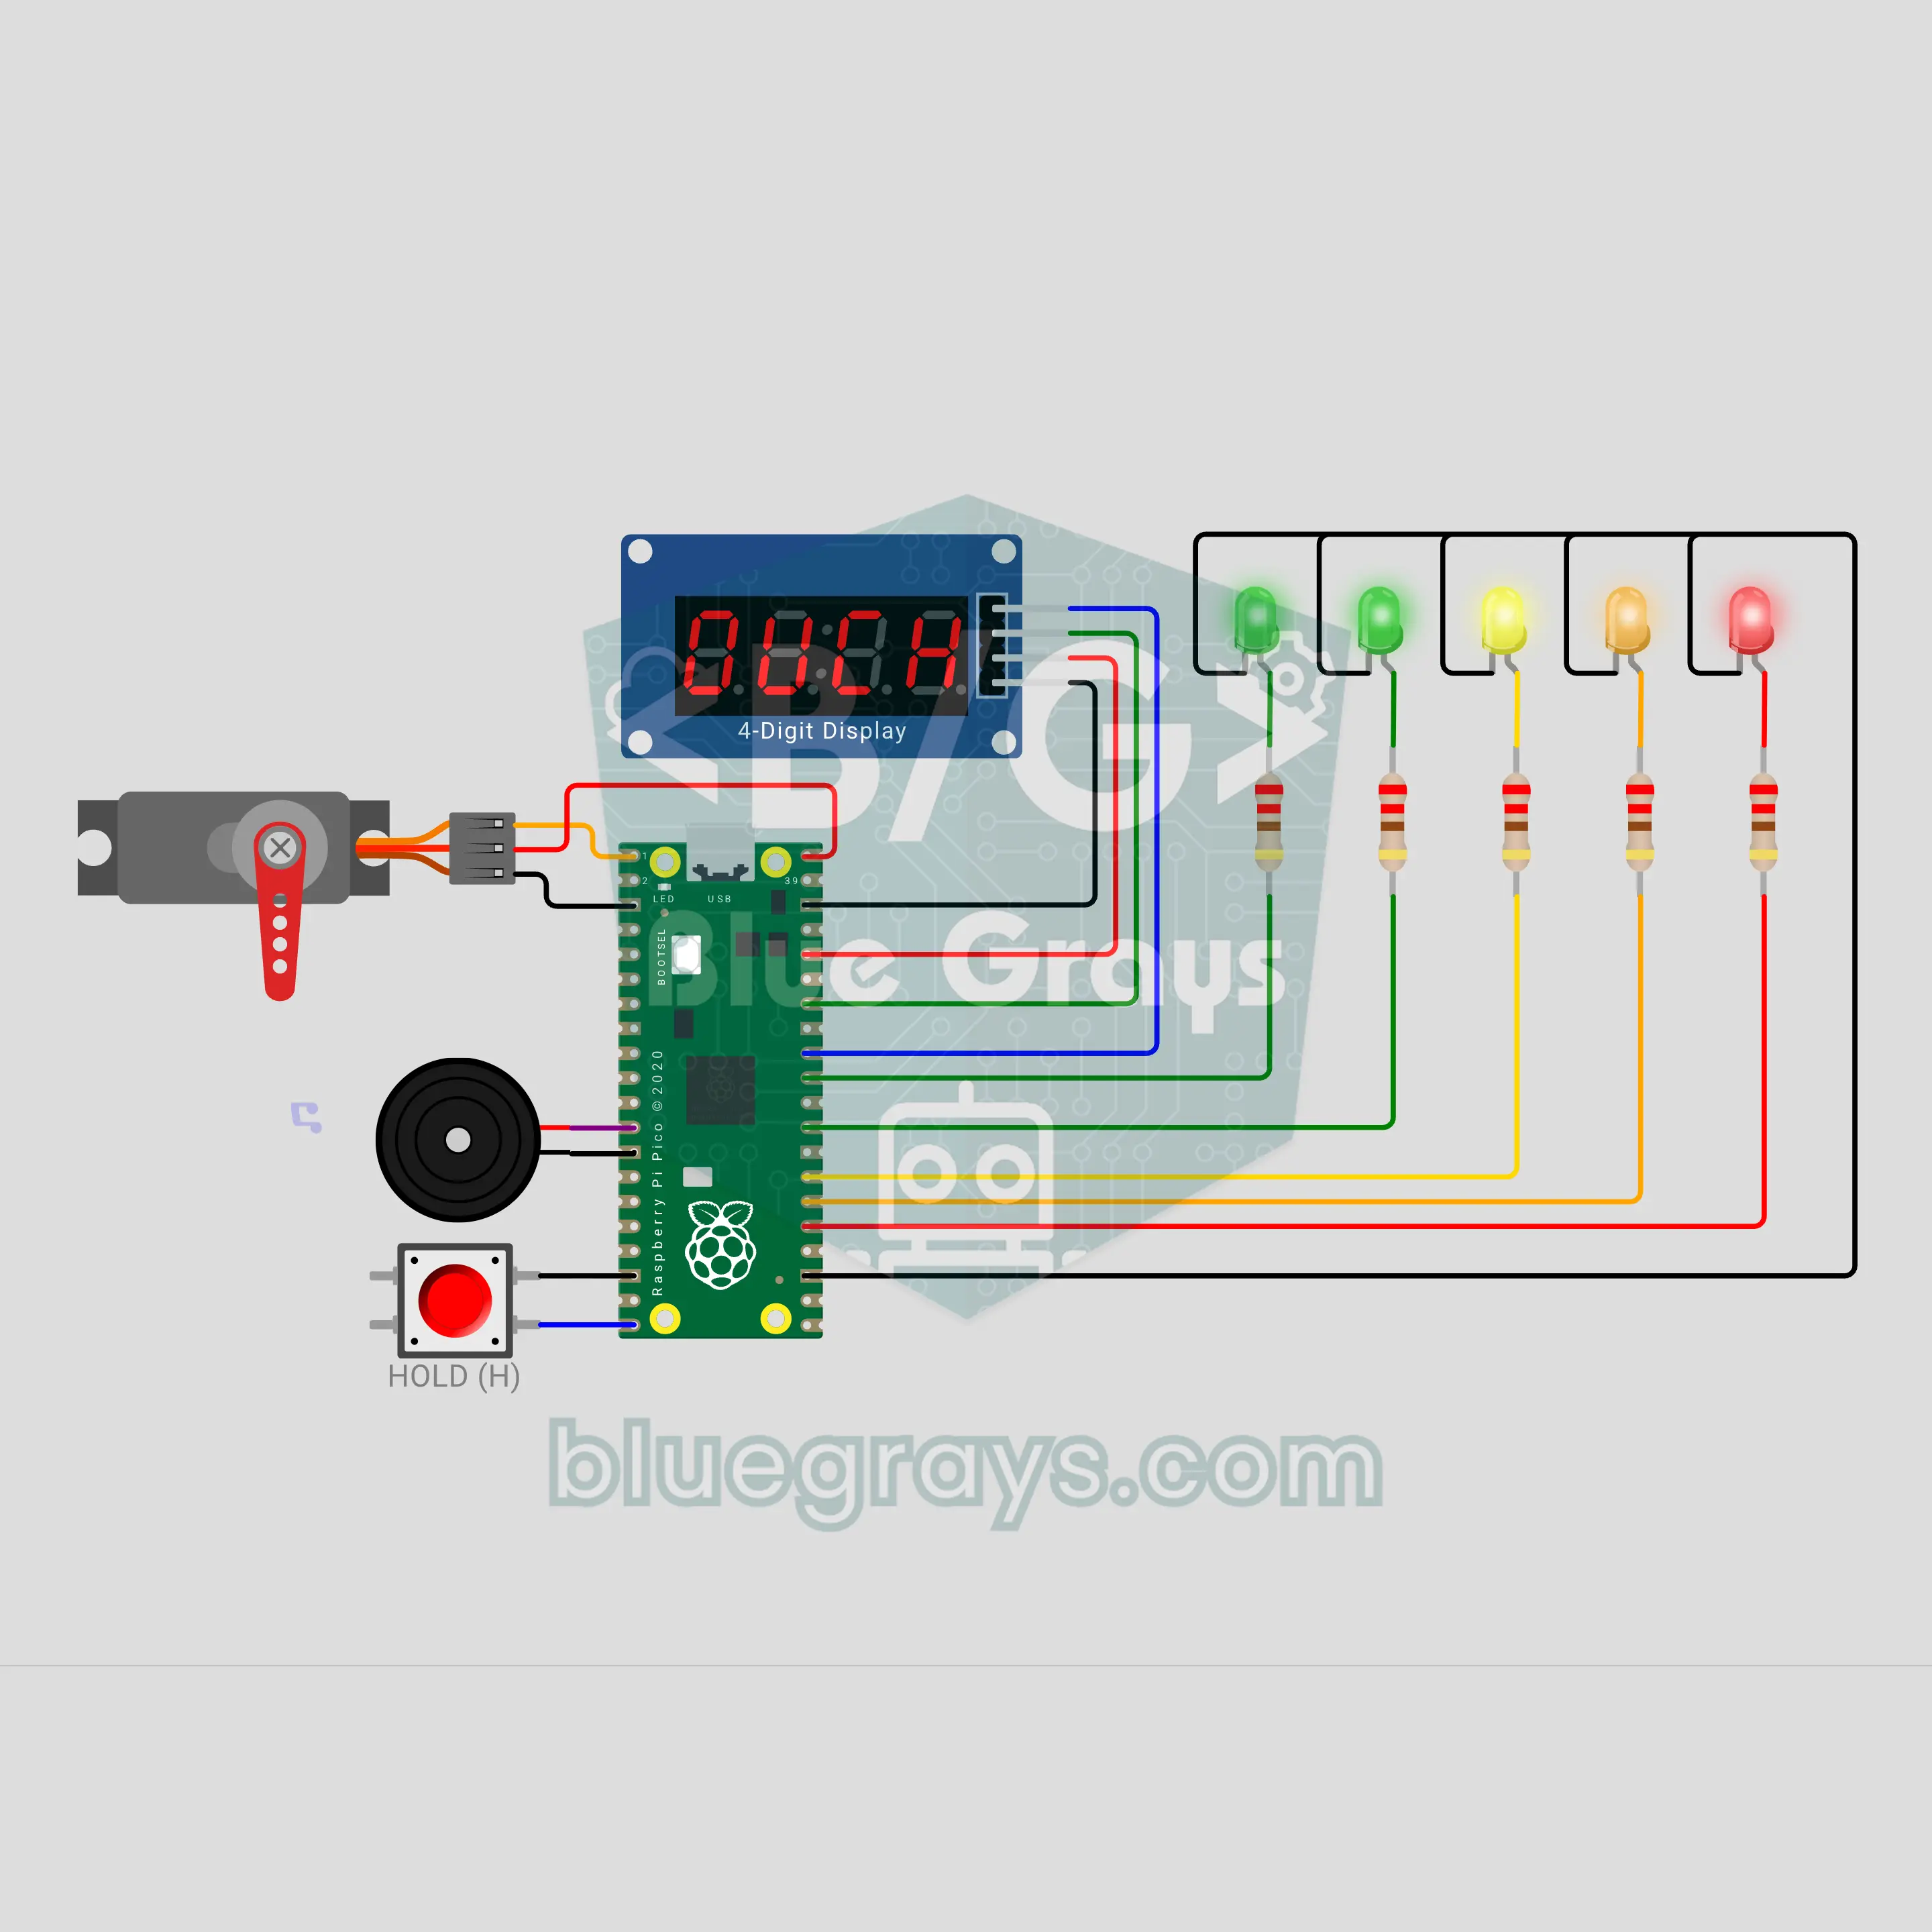
Pindutin kung kaya mo gamit ang Raspberry Pi Pico W: hugutin ang kamay bago sumara ang bitag (button + servo + TM1637 + 5 LED + buzzer)
Larong pindutin kung kaya mo gamit ang Raspberry Pi Pico W: pindutin ang button at huwag bitawan, nasa bitag ang kamay mo. Binibilang ng TM1637 ang ikasampu ng segundo, napupuno ang mga tension LED, bumibilis ang tibok ng puso at tinatakot ka ng servo na bitag sa pekeng kibot. Sumasara ang bitag sa nakatagong sandali; kumikislap ang pulang LED 0.3 s bago noon. Bumitaw sa tamang oras at score mo ang oras, may naka-save na record; mahuli ka at 0 ang score. Laro ng tapang at reaction game sa isa.
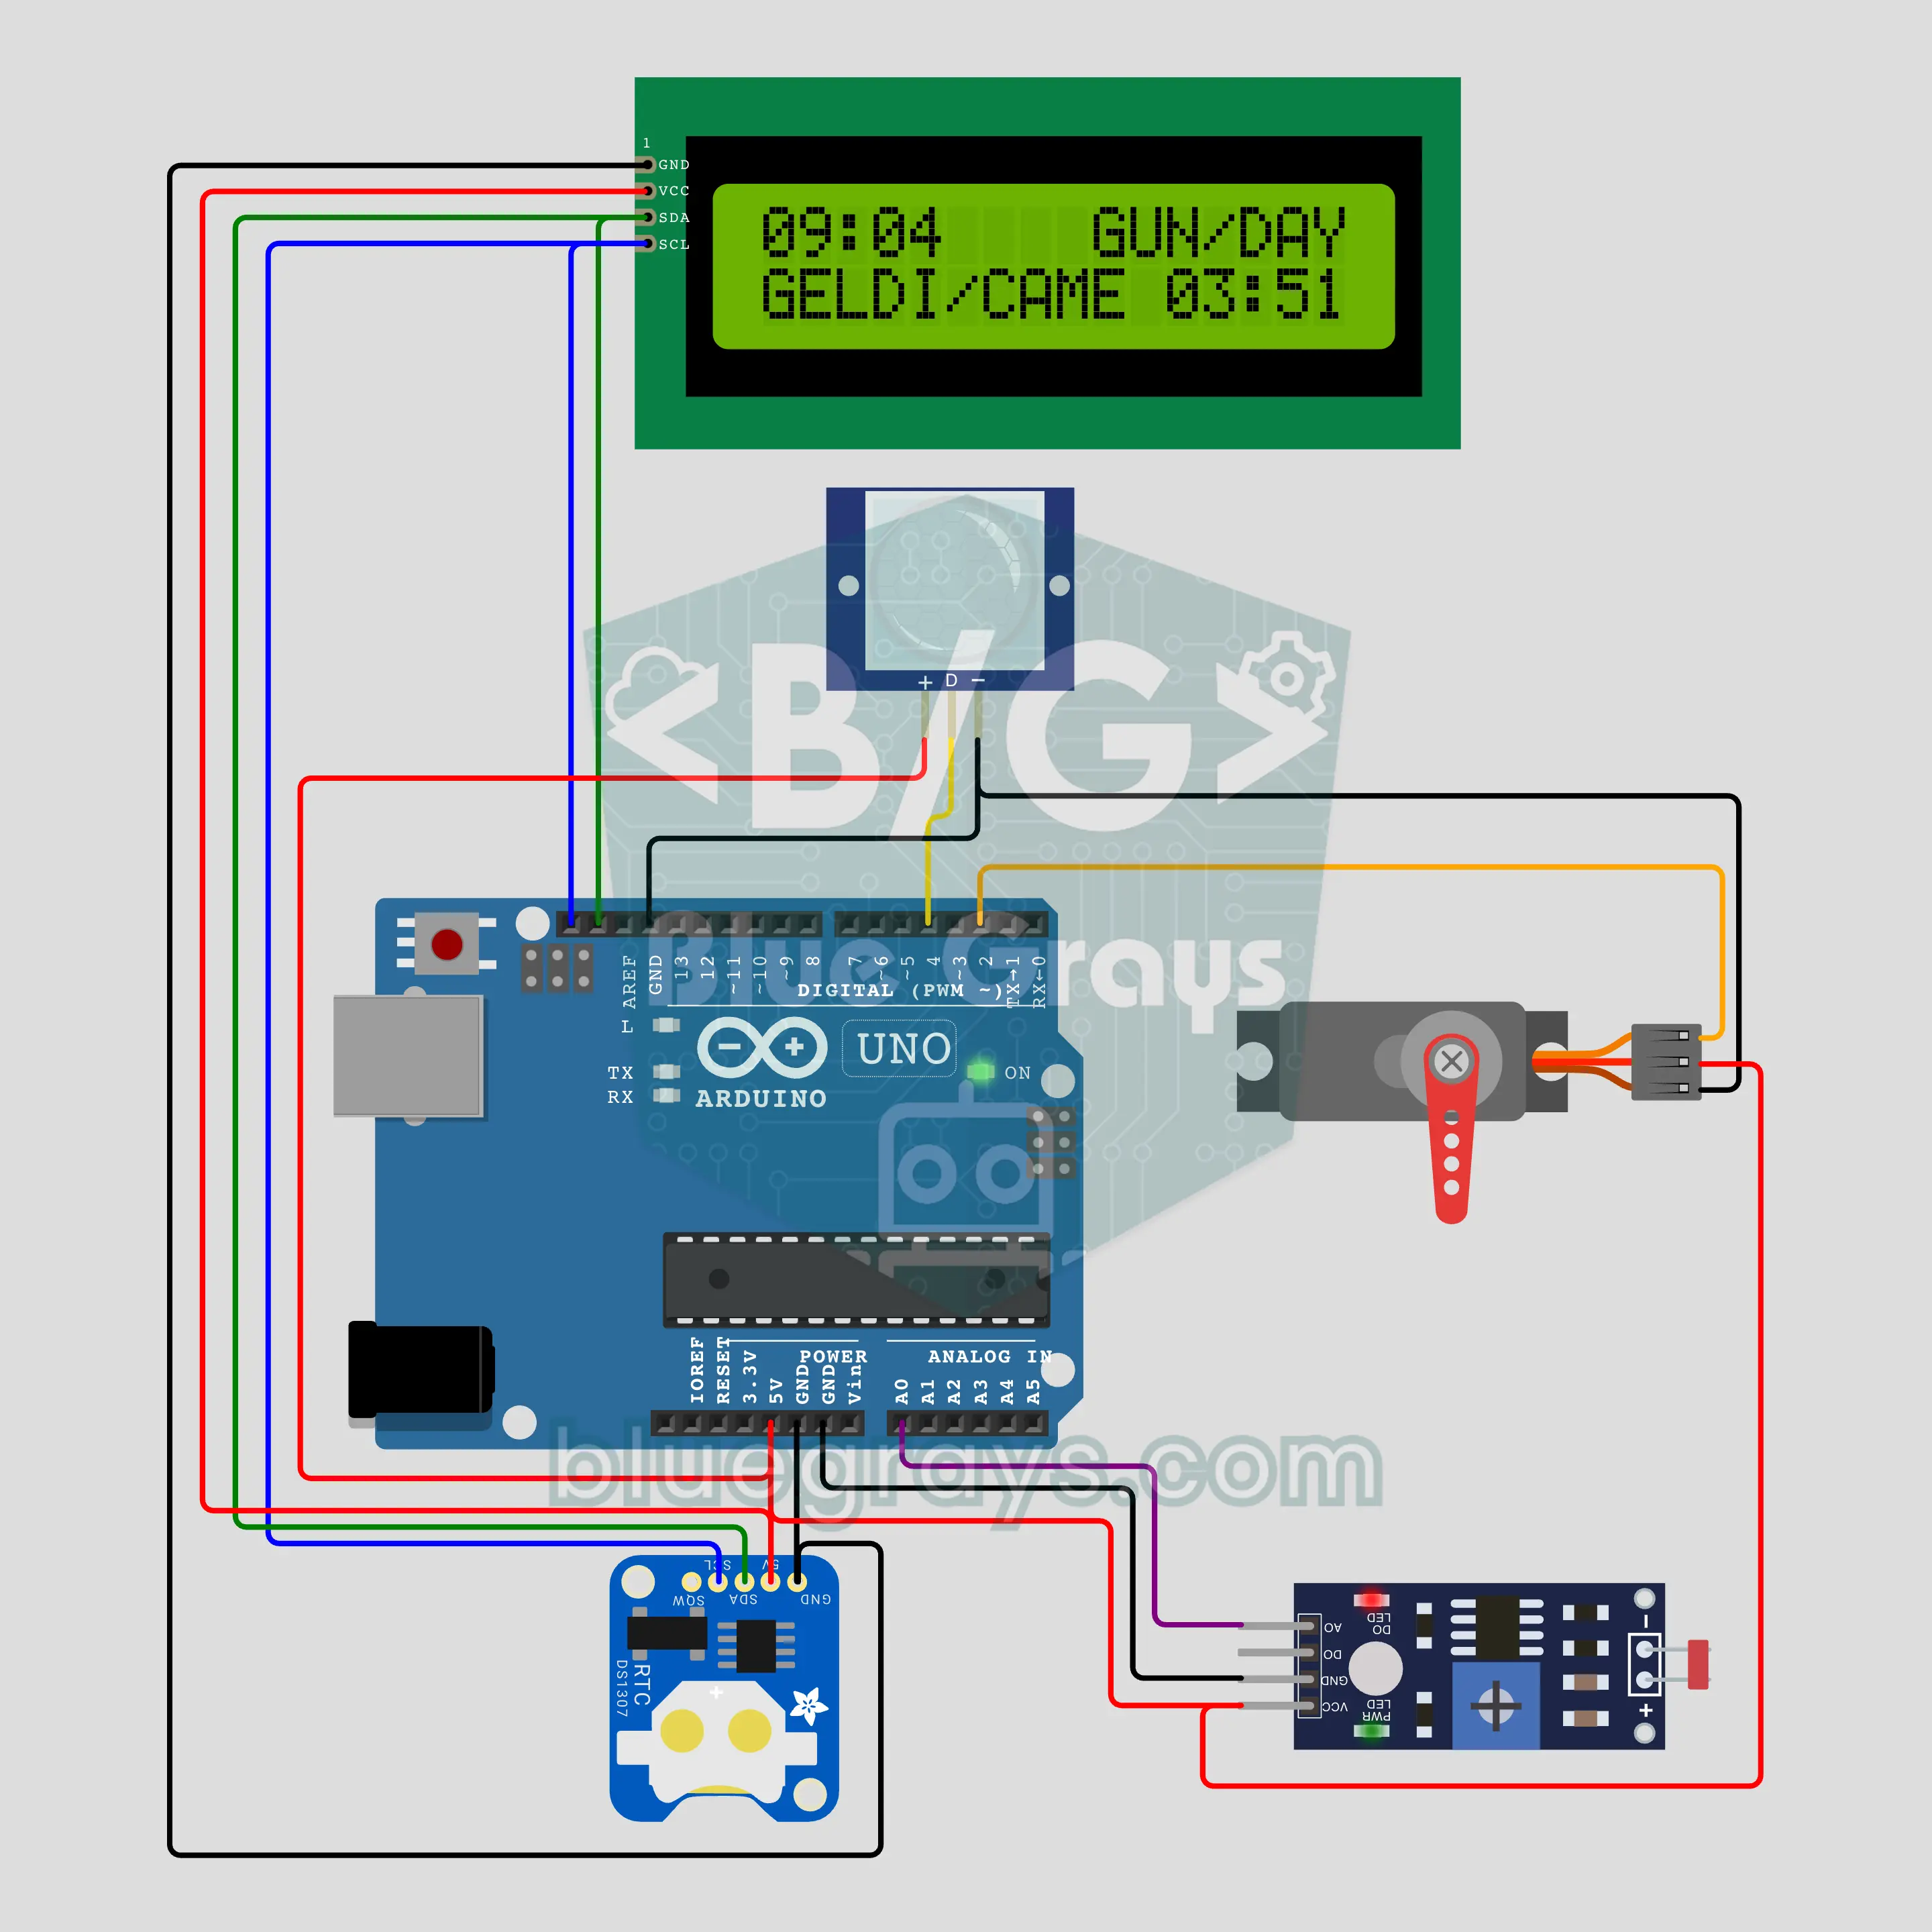
Bitag para kay Santa: anong oras siya dumating? (Arduino + PIR + DS1307 + LCD)
Kusang naa-arm ang bitag kapag namatay ang ilaw. Kapag may galaw sa PIR, binabasa at sine-save ang oras mula sa DS1307, at pumapaling pakaliwa't pakanan ang camera sa servo; buong gabi, walang ibinubunyag ang I2C LCD. Sa umaga, ipinapakita ng screen ang oras ng unang bisita at ang bilang ng bisita. Nasa code ang pag-sense ng gabi at araw gamit ang LDR at hysteresis, ang rising edge detection ng PIR at ang non-blocking na galaw ng servo gamit ang millis().
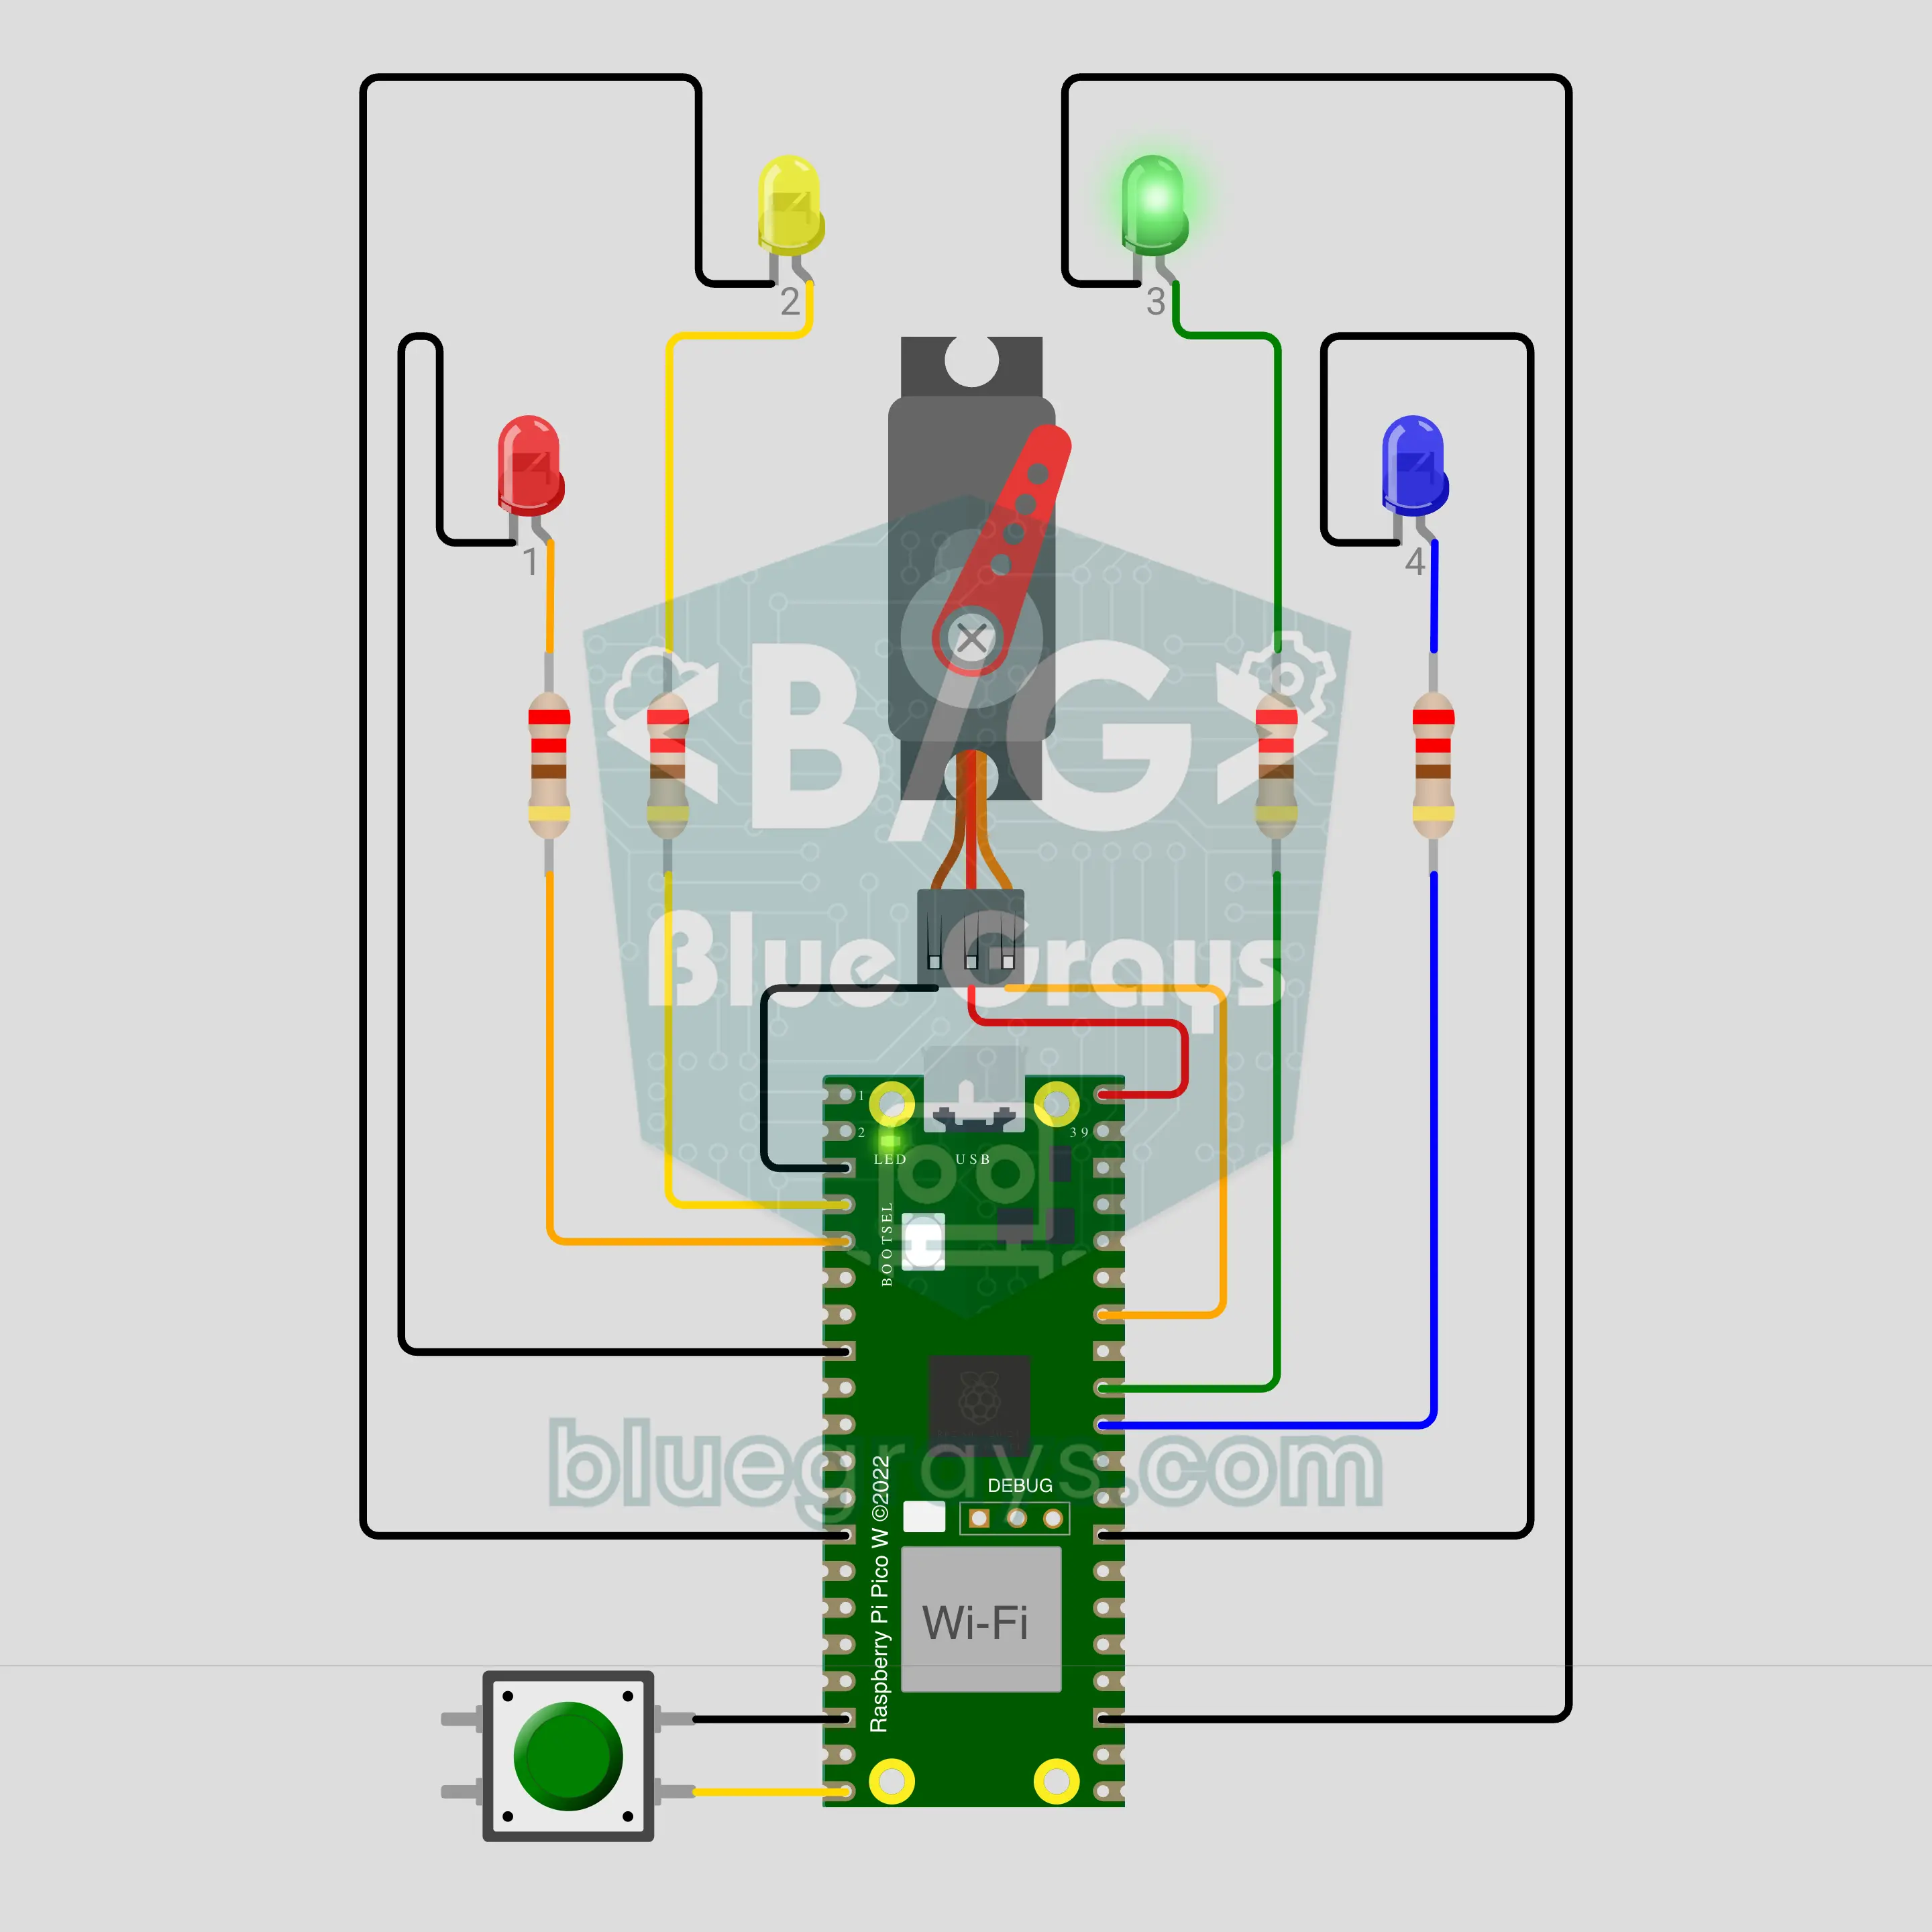
Chore wheel gamit ang Raspberry Pi Pico W: sino ang maghuhugas ng pinggan? (servo + NTP + ntfy)
Kumukuha ng oras sa internet ang Raspberry Pi Pico W at ipinapasa sa susunod ang paghuhugas ng pinggan tuwing hatinggabi. Itinuturo ng servo pointer ang pangalan ngayong araw at kumikislap ang LED niya. Kapag tapos, pindutin ang button: nananatiling nakasindi ang LED, tumatango ang pointer at may notification na "done" sa phone. Kung wala pang pumindot pagsapit ng 20:00, may paalala. Pindutin nang 1 segundo at bubunot ng pangalan para sa dagdag na gawain gaya ng basura.

IoT na pambukas ng kurtina gamit ang ESP32 (SG90 servo)
I-tap ang + o − sa phone mo at iikot ang servo sa anggulong iyon sa parehong sandali: buksan at isara ang model na kurtina, tilt rod ng blinds o maliit na takip saanman. Hakbang-hakbang na gabay ito sa Servo curtain na IoT template ng app, gamit ang ESP32 at SG90 servo na may 3 wire lang. Pumunta sa Workshop › Mga Device › Magdagdag ng device; ihahanda ni Ohmi ang code kasama ang sarili mong device key. Halimbawa lang ang code dito: placeholder ang key at mga detalye ng Wi-Fi.
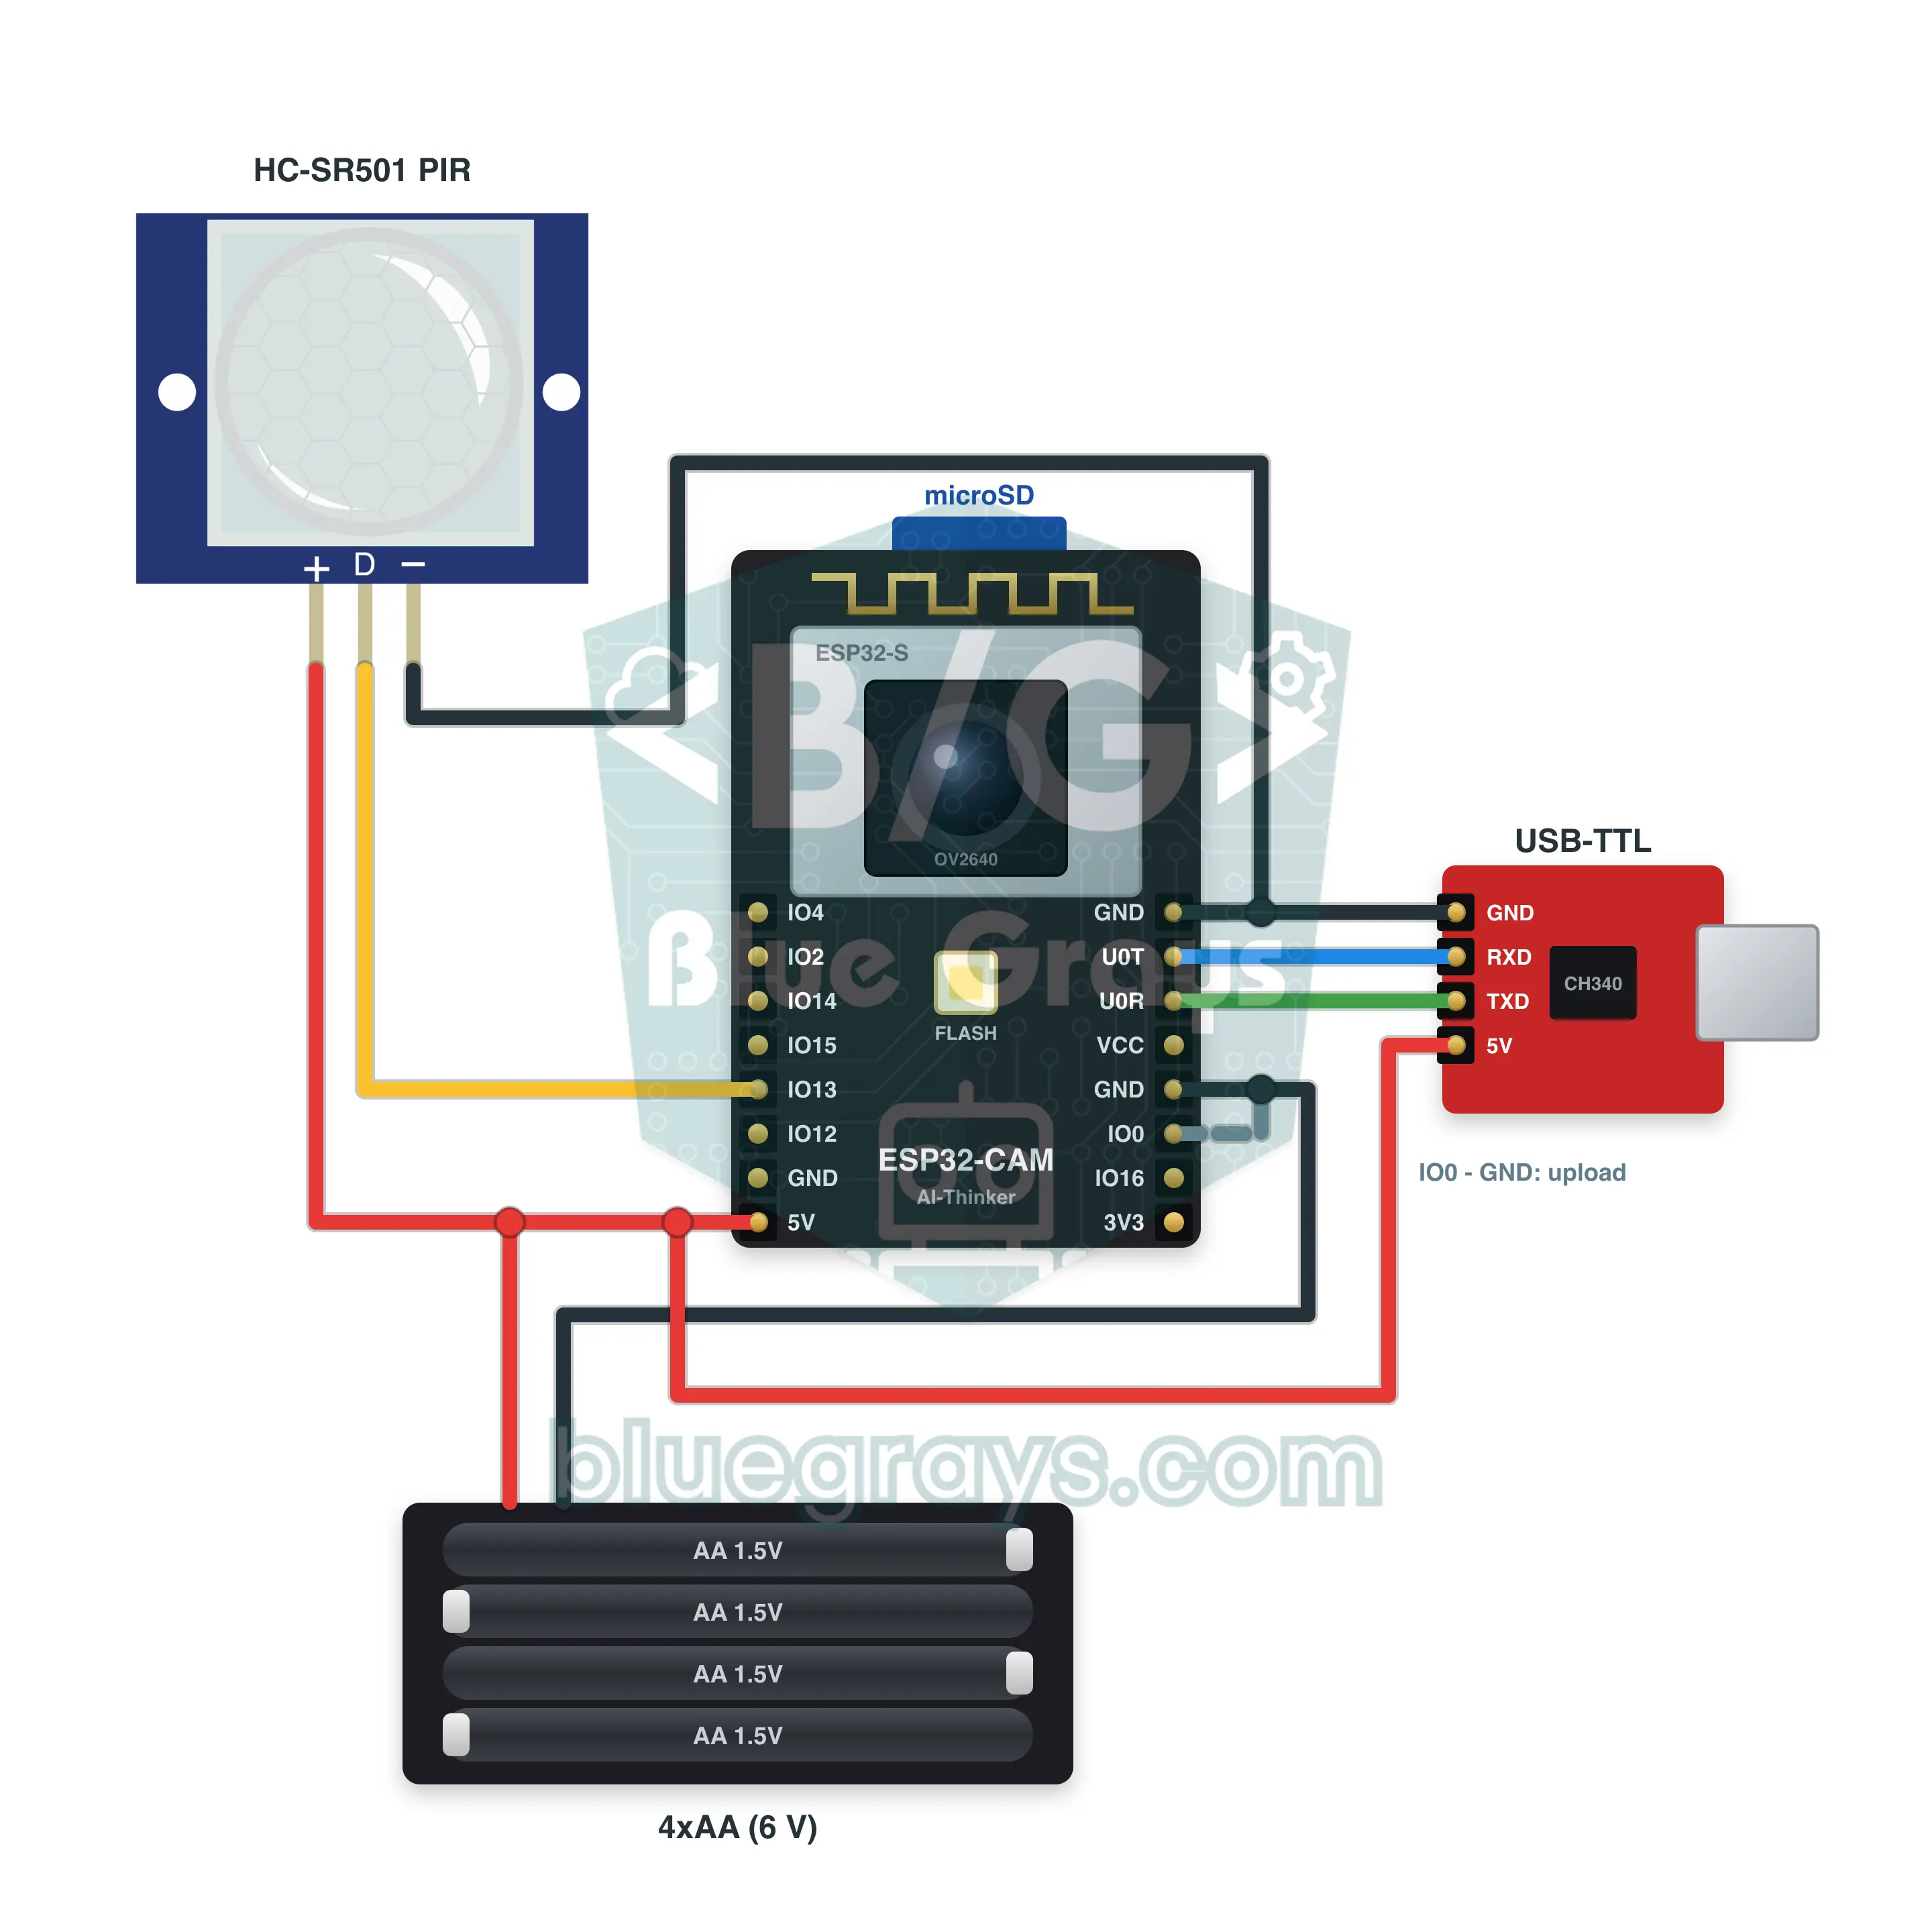
Camera na kumukuha ng larawan kapag may galaw gamit ang ESP32-CAM (PIR + microSD)
Motion camera na de-baterya para sa bahay ng ibon o sa pintuan. Kapag may nakitang galaw ang HC-SR501 PIR, gigising ang ESP32-CAM mula sa deep sleep, kukuha ng 3 larawan at ise-save ang mga ito nang sunud-sunod sa microSD slot ng board bilang foto_0001.jpg, foto_0002.jpg. Nasa EEPROM ang numero ng larawan, kaya hindi nagugulo ang pagkakasunod-sunod kahit magpalit ng baterya. Kapag tapos na ang galaw, babalik sa tulog ang board; hindi kailangan ng Wi-Fi o app.
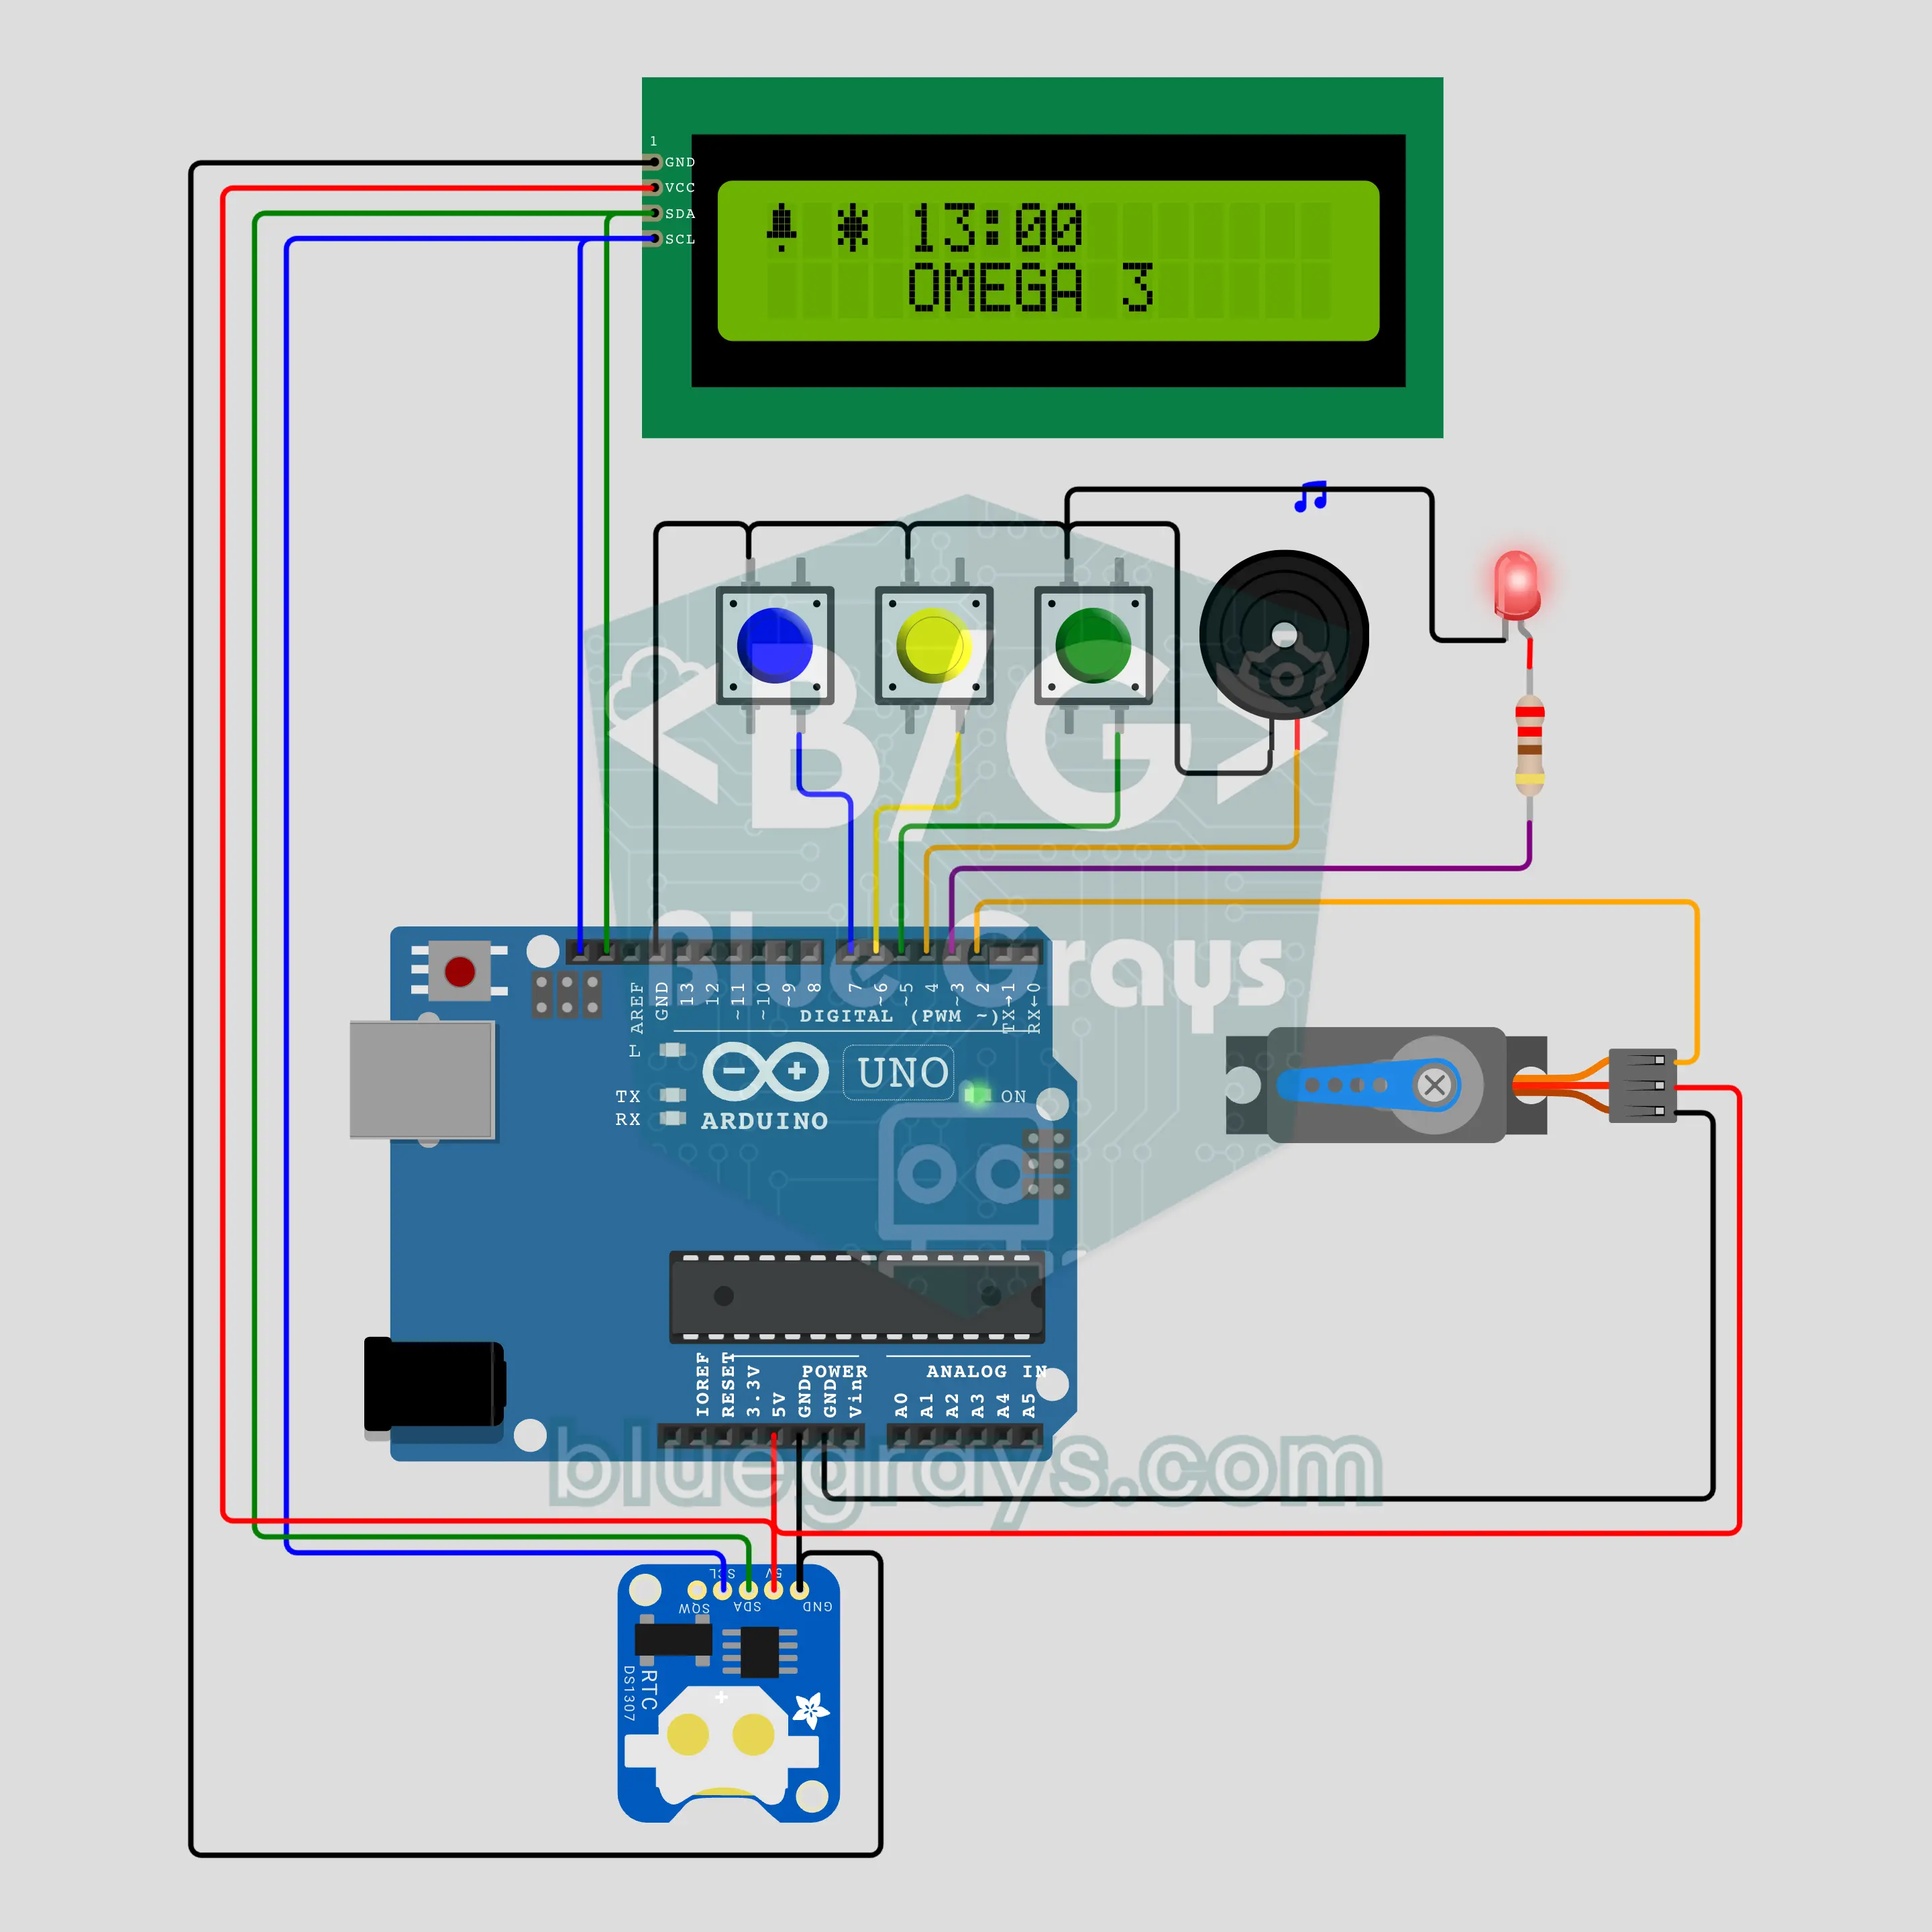
Matalinong lalagyan ng gamot sa Arduino: servo na takip na nagbubukas ng tamang kahon sa oras (SG90 + DS1307 + I2C LCD + 3 button)
Lalagyan ng gamot na kusang nagbubukas ng tamang kahon! May kahon para sa umaga, tanghali, gabi at bago matulog ang bilog na lalagyan; sa oras ng gamot, iniikot ng SG90 servo ang takip nang tig-45 degree papunta sa kahong iyon, tutunog ang buzzer at kukurap ang LED. Pindutin ang OK at sasara ang takip; kung walang pindot, babalik ang babala makalipas ang 10 minuto. Ang DS1307 ang may hawak ng oras; itinatakda ang pangalan at oras sa 3 button at iniimbak sa EEPROM.