
Tuklasin ang mga Arduino project
Daan-daang project mula baguhan hanggang advanced, may schematic, code at video.
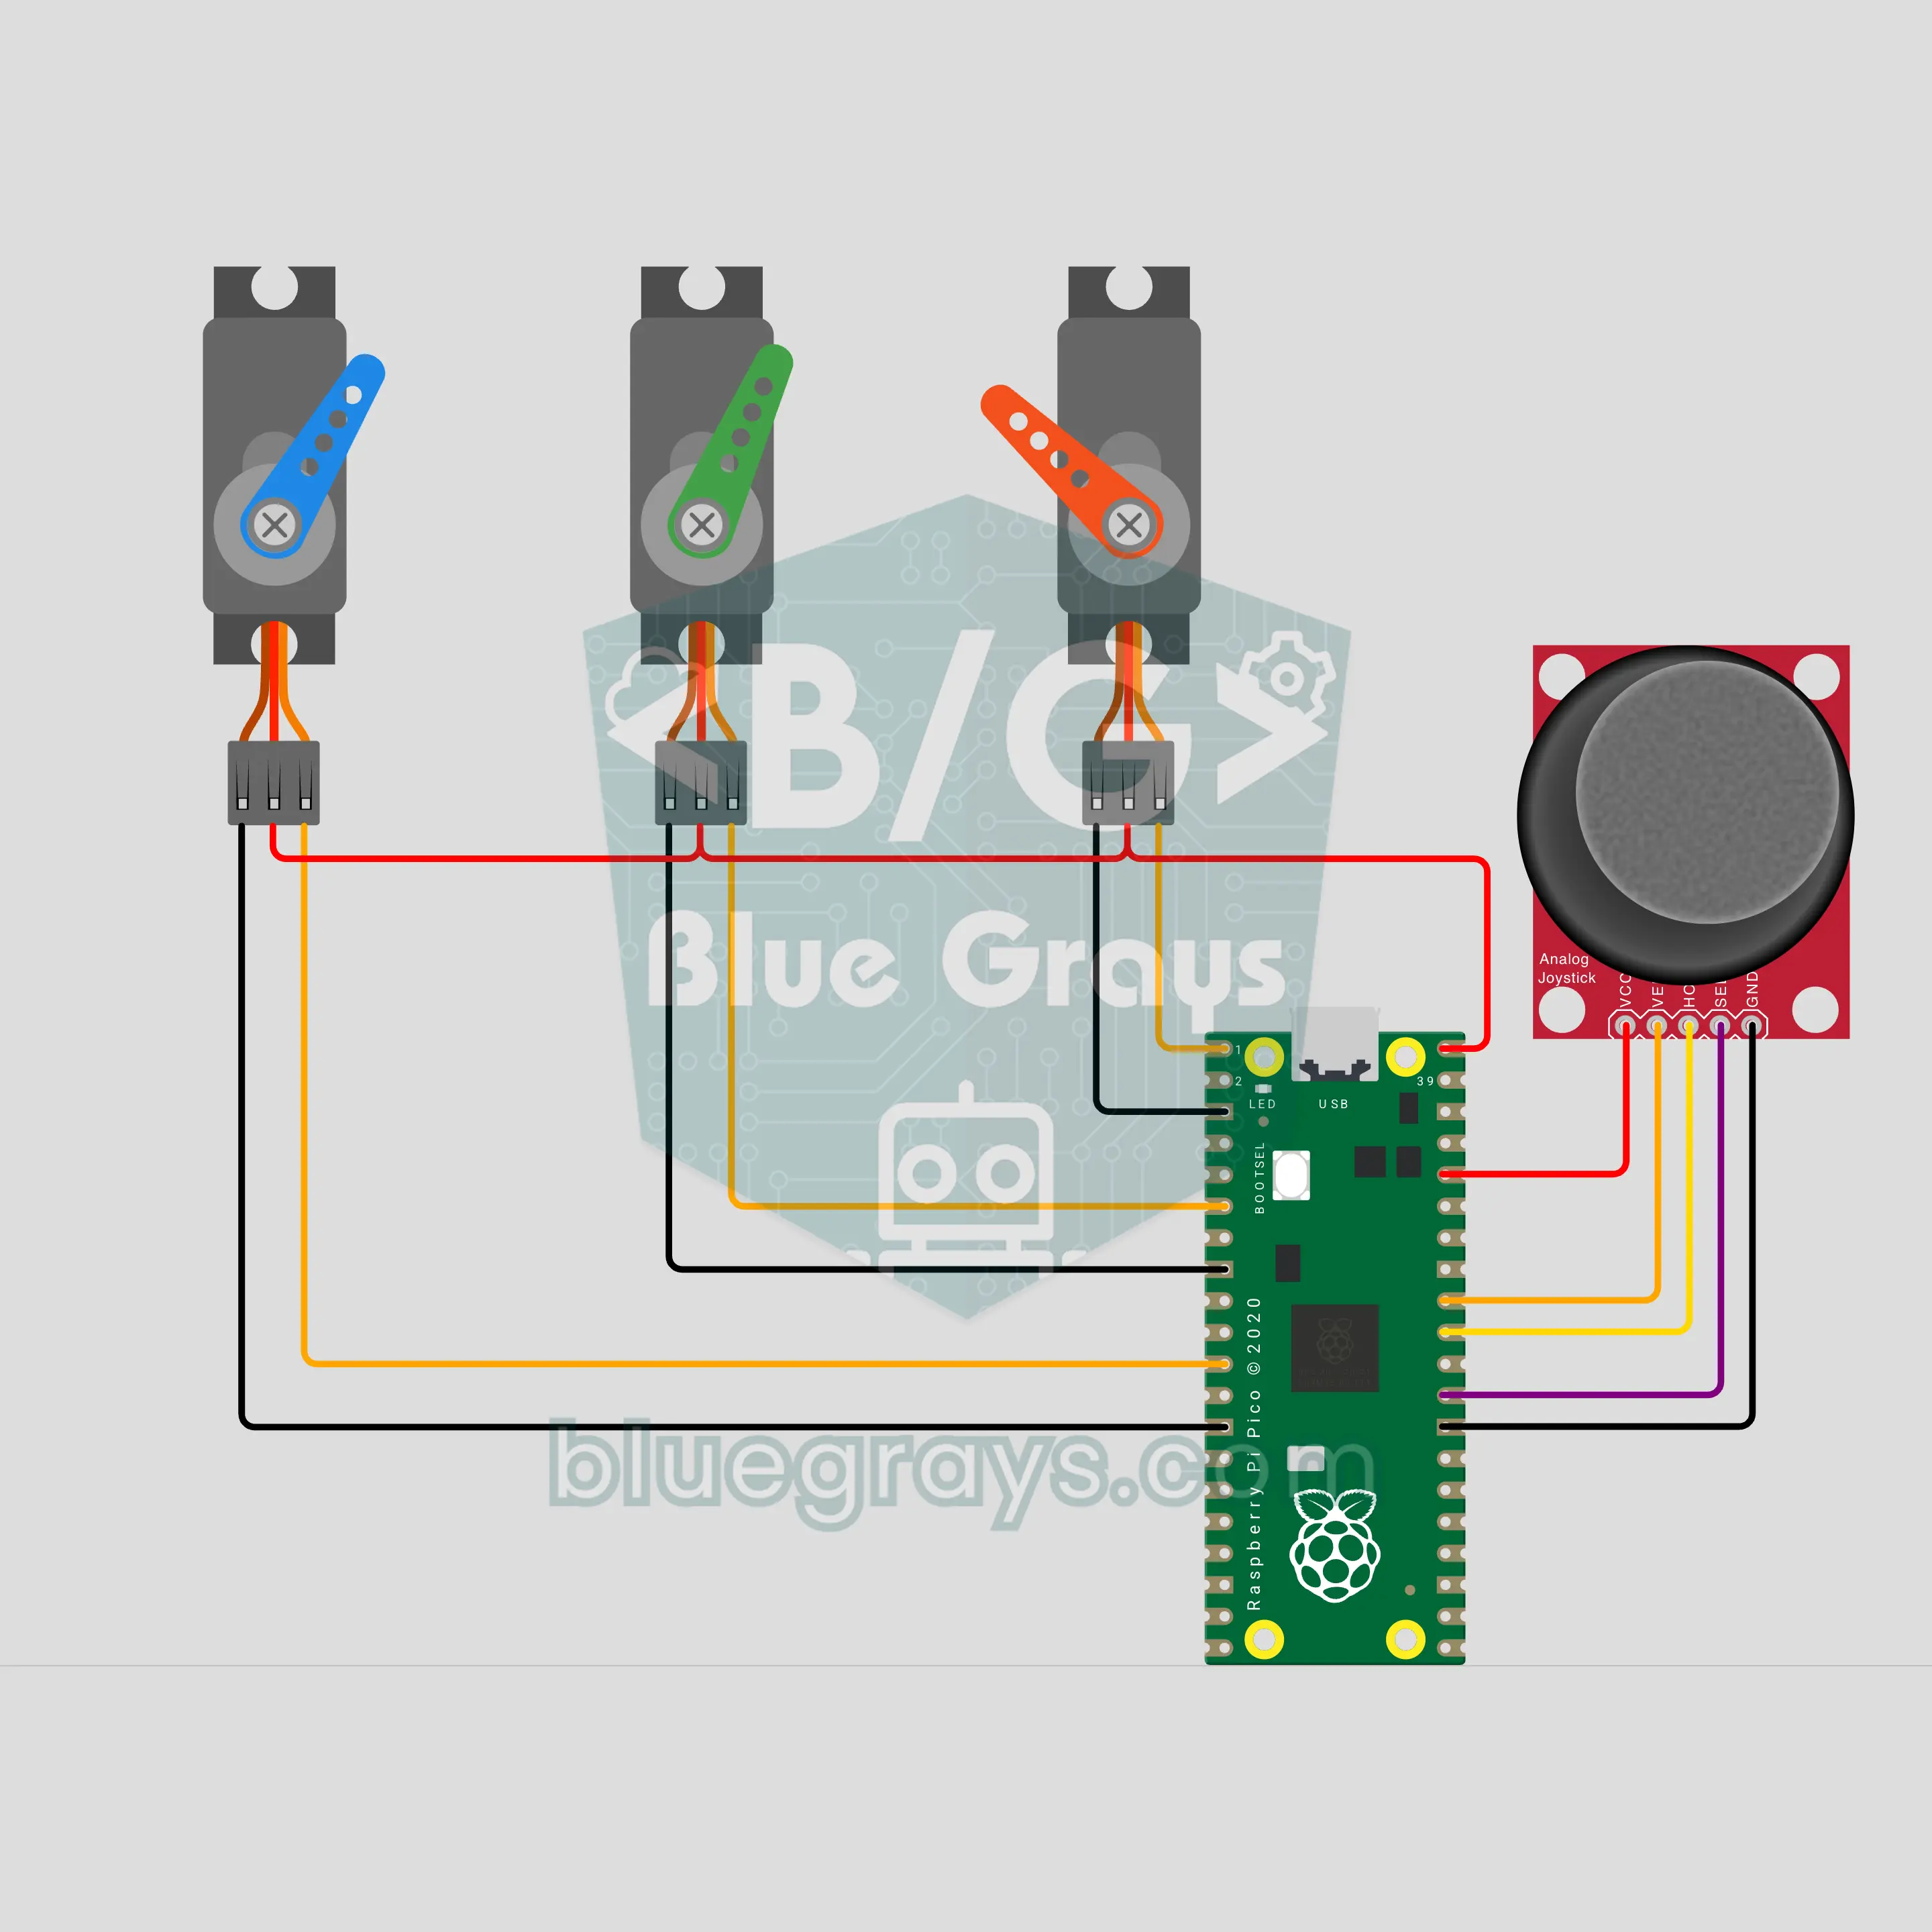
Animatronic na mata ng robot gamit ang Raspberry Pi Pico W: tumitingin, kumukurap at umiidlip gamit ang joystick (joystick + 3 servo)
Maliit na bersyon ng mga mekanikal na mata na ginagamit sa shooting ng pelikula: pinaiikot ng tatlong SG90 servo ang mata pakaliwa at pakanan, pataas at pababa, at binubuksan at isinasara ang talukap. Itulak ang joystick kahit saang direksyon at maayos na dudulas doon ang mata; pindutin ito para kumurap, pindutin nang matagal para manatiling nakapikit. Kapag pinabayaan, palinga-linga ang mata ng Raspberry Pi Pico W at saka iidlip; hawakan ang joystick at magigising ito nang gulat.
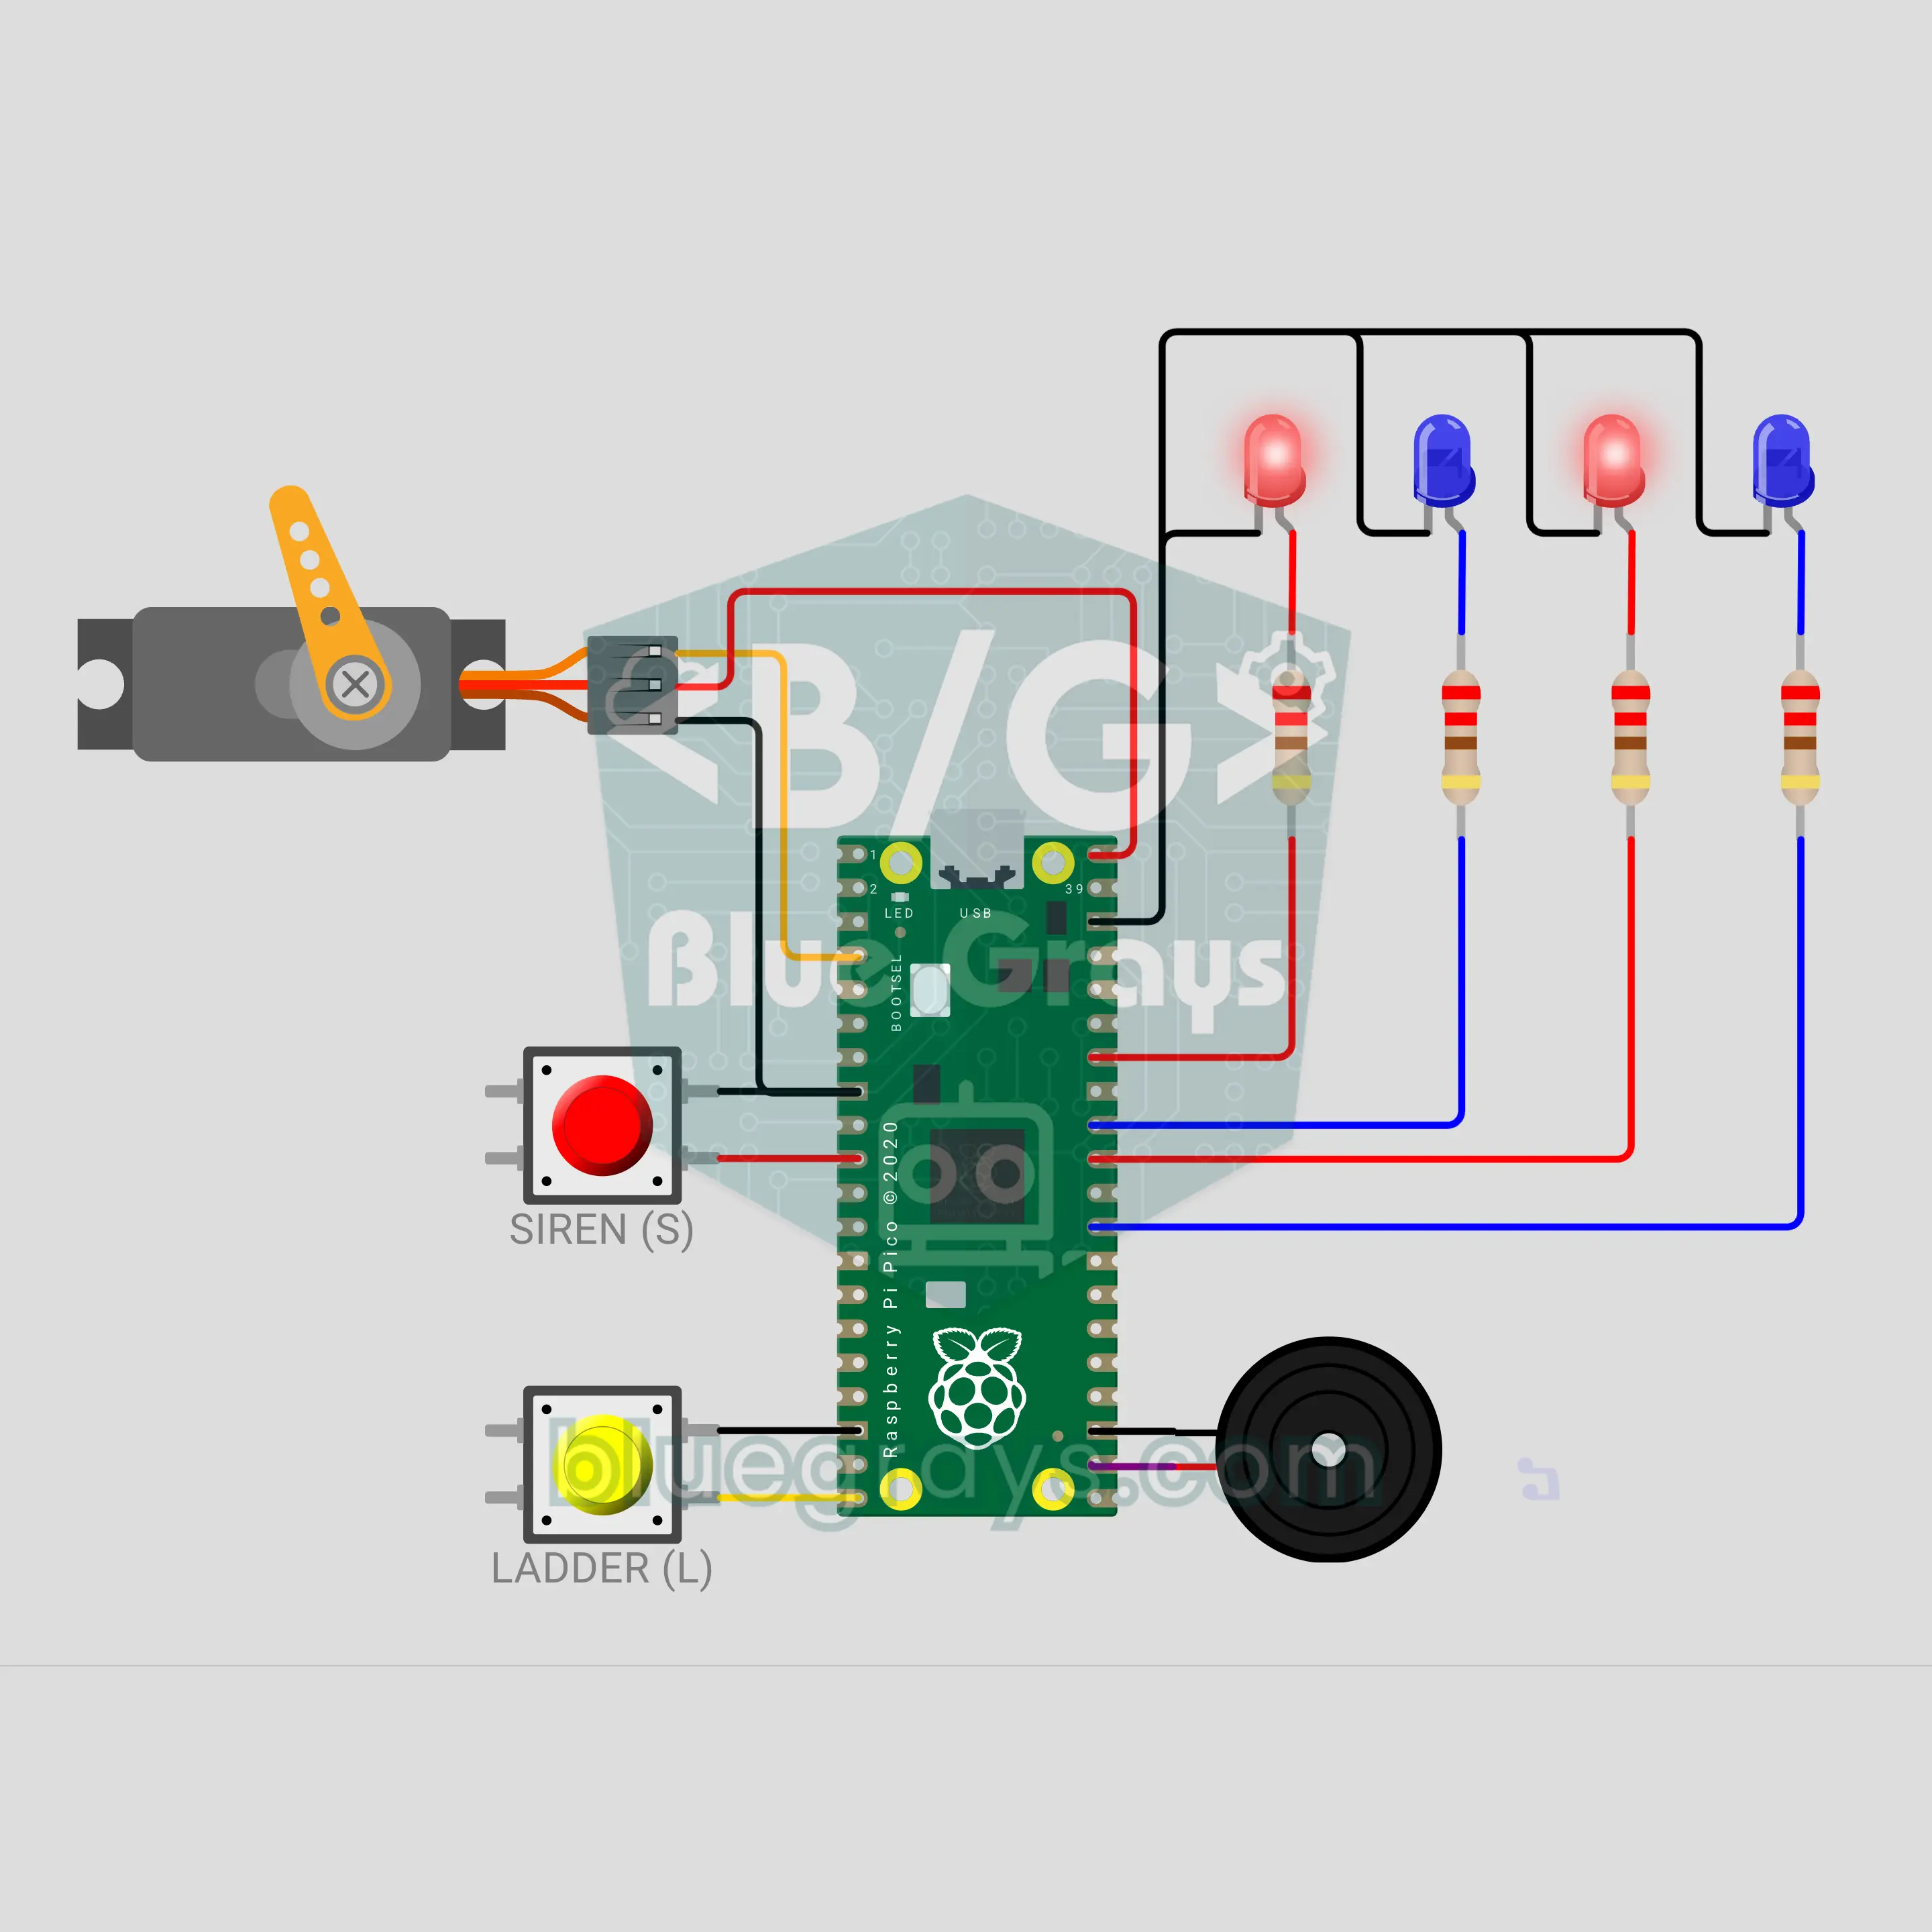
Hagdan ng laruang fire truck gamit ang Raspberry Pi Pico W: siren, kumikislap na ilaw at umaangat na hagdan (servo + 4 LED + 2 button + buzzer)
Laruang fire truck sa mesa gamit ang Raspberry Pi Pico W. Pindutin ang pulang button at tataas-baba ang two-tone na siren habang kumikislap sa parehong kumpas ang dalawang pula at dalawang asul na LED. Pindutin ang dilaw na button at dahan-dahang itataas ng SG90 servo ang hagdan; pindutin ulit para ibaba ito, may babalang beep habang gumagalaw. Sabay na gumagana ang dalawa, at kusang tumitigil ang nakalimutang siren pagkalipas ng 60 segundo.
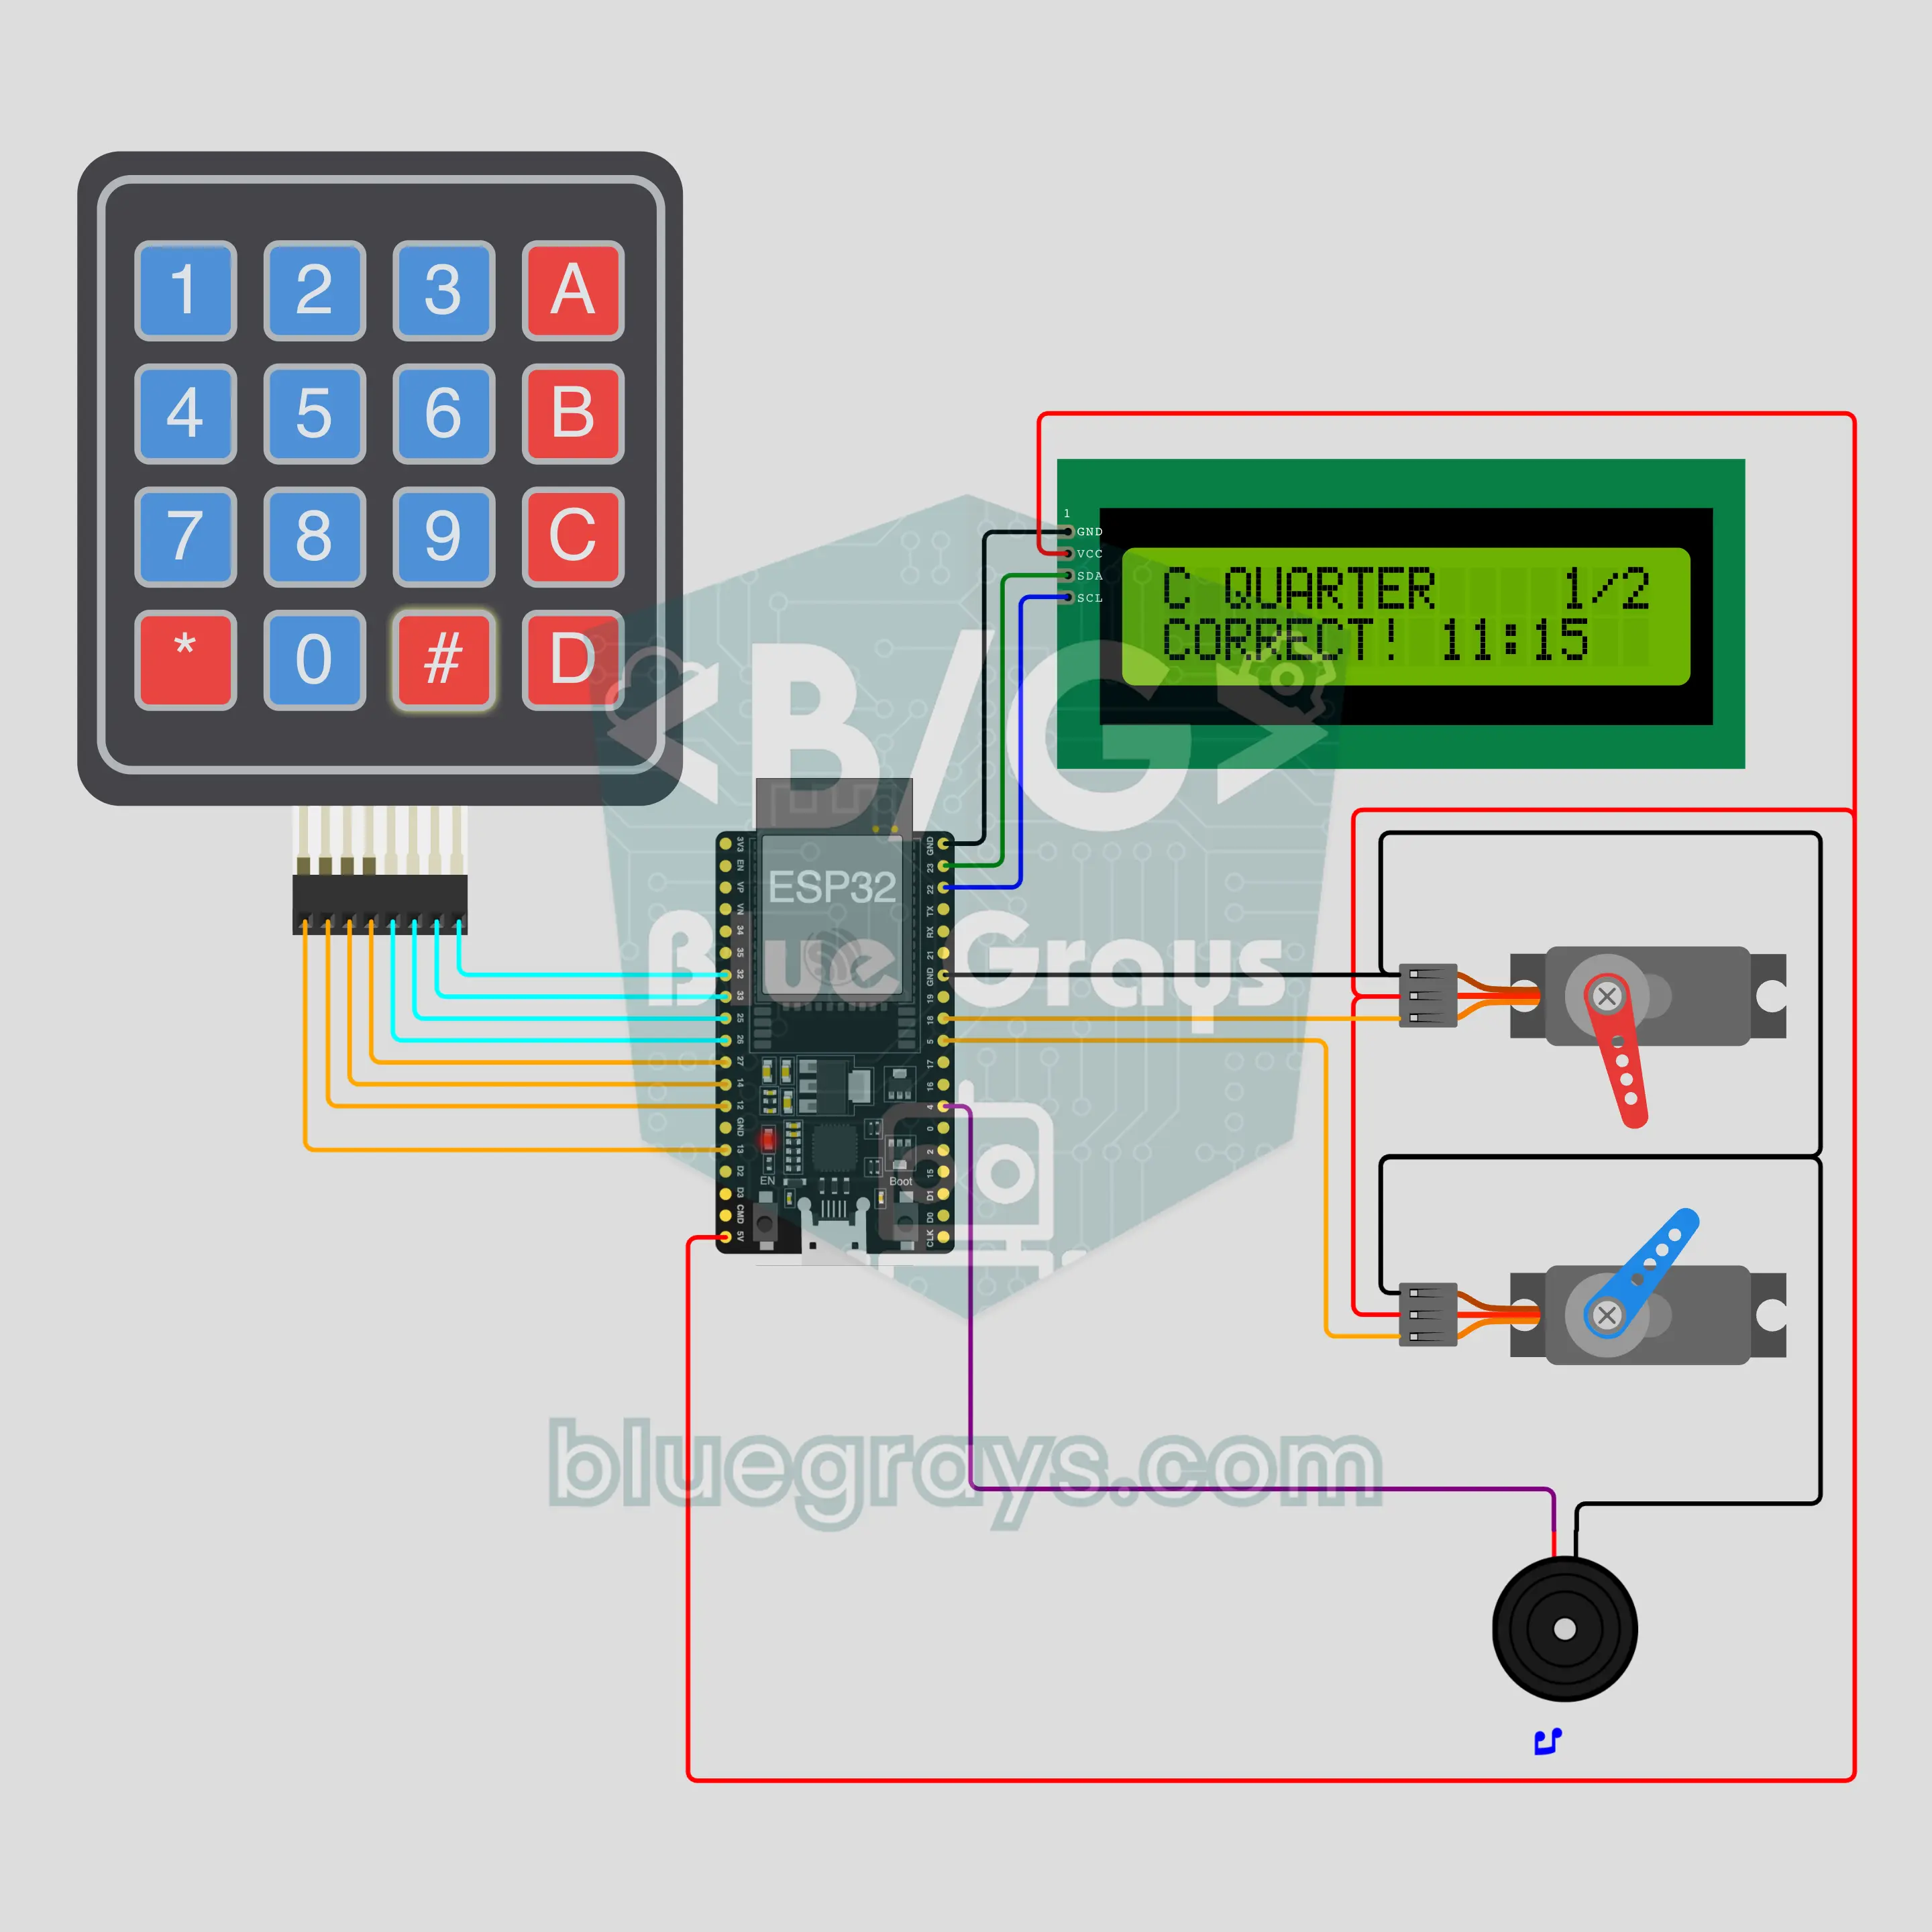
Anong oras na? Guro sa pagbasa ng analog na orasan gamit ang ESP32 (2 servo + keypad + I2C LCD + buzzer)
Larong pagbasa ng orasan para sa elementarya: nagiging kamay ng oras at minuto ang dalawang SG90 servo sa kalahating-bilog na dial at nagpapakita ng random na oras; ita-type ito ng bata sa keypad at kukumpirmahin gamit ang #. May masayang himig ang tamang sagot; sa mali, gumagalaw-galaw ang kamay na namali ng basa at ipinapakita ng I2C LCD ang tamang oras. 4 na level: eksaktong oras, kalahati, quarter at 5 minuto.
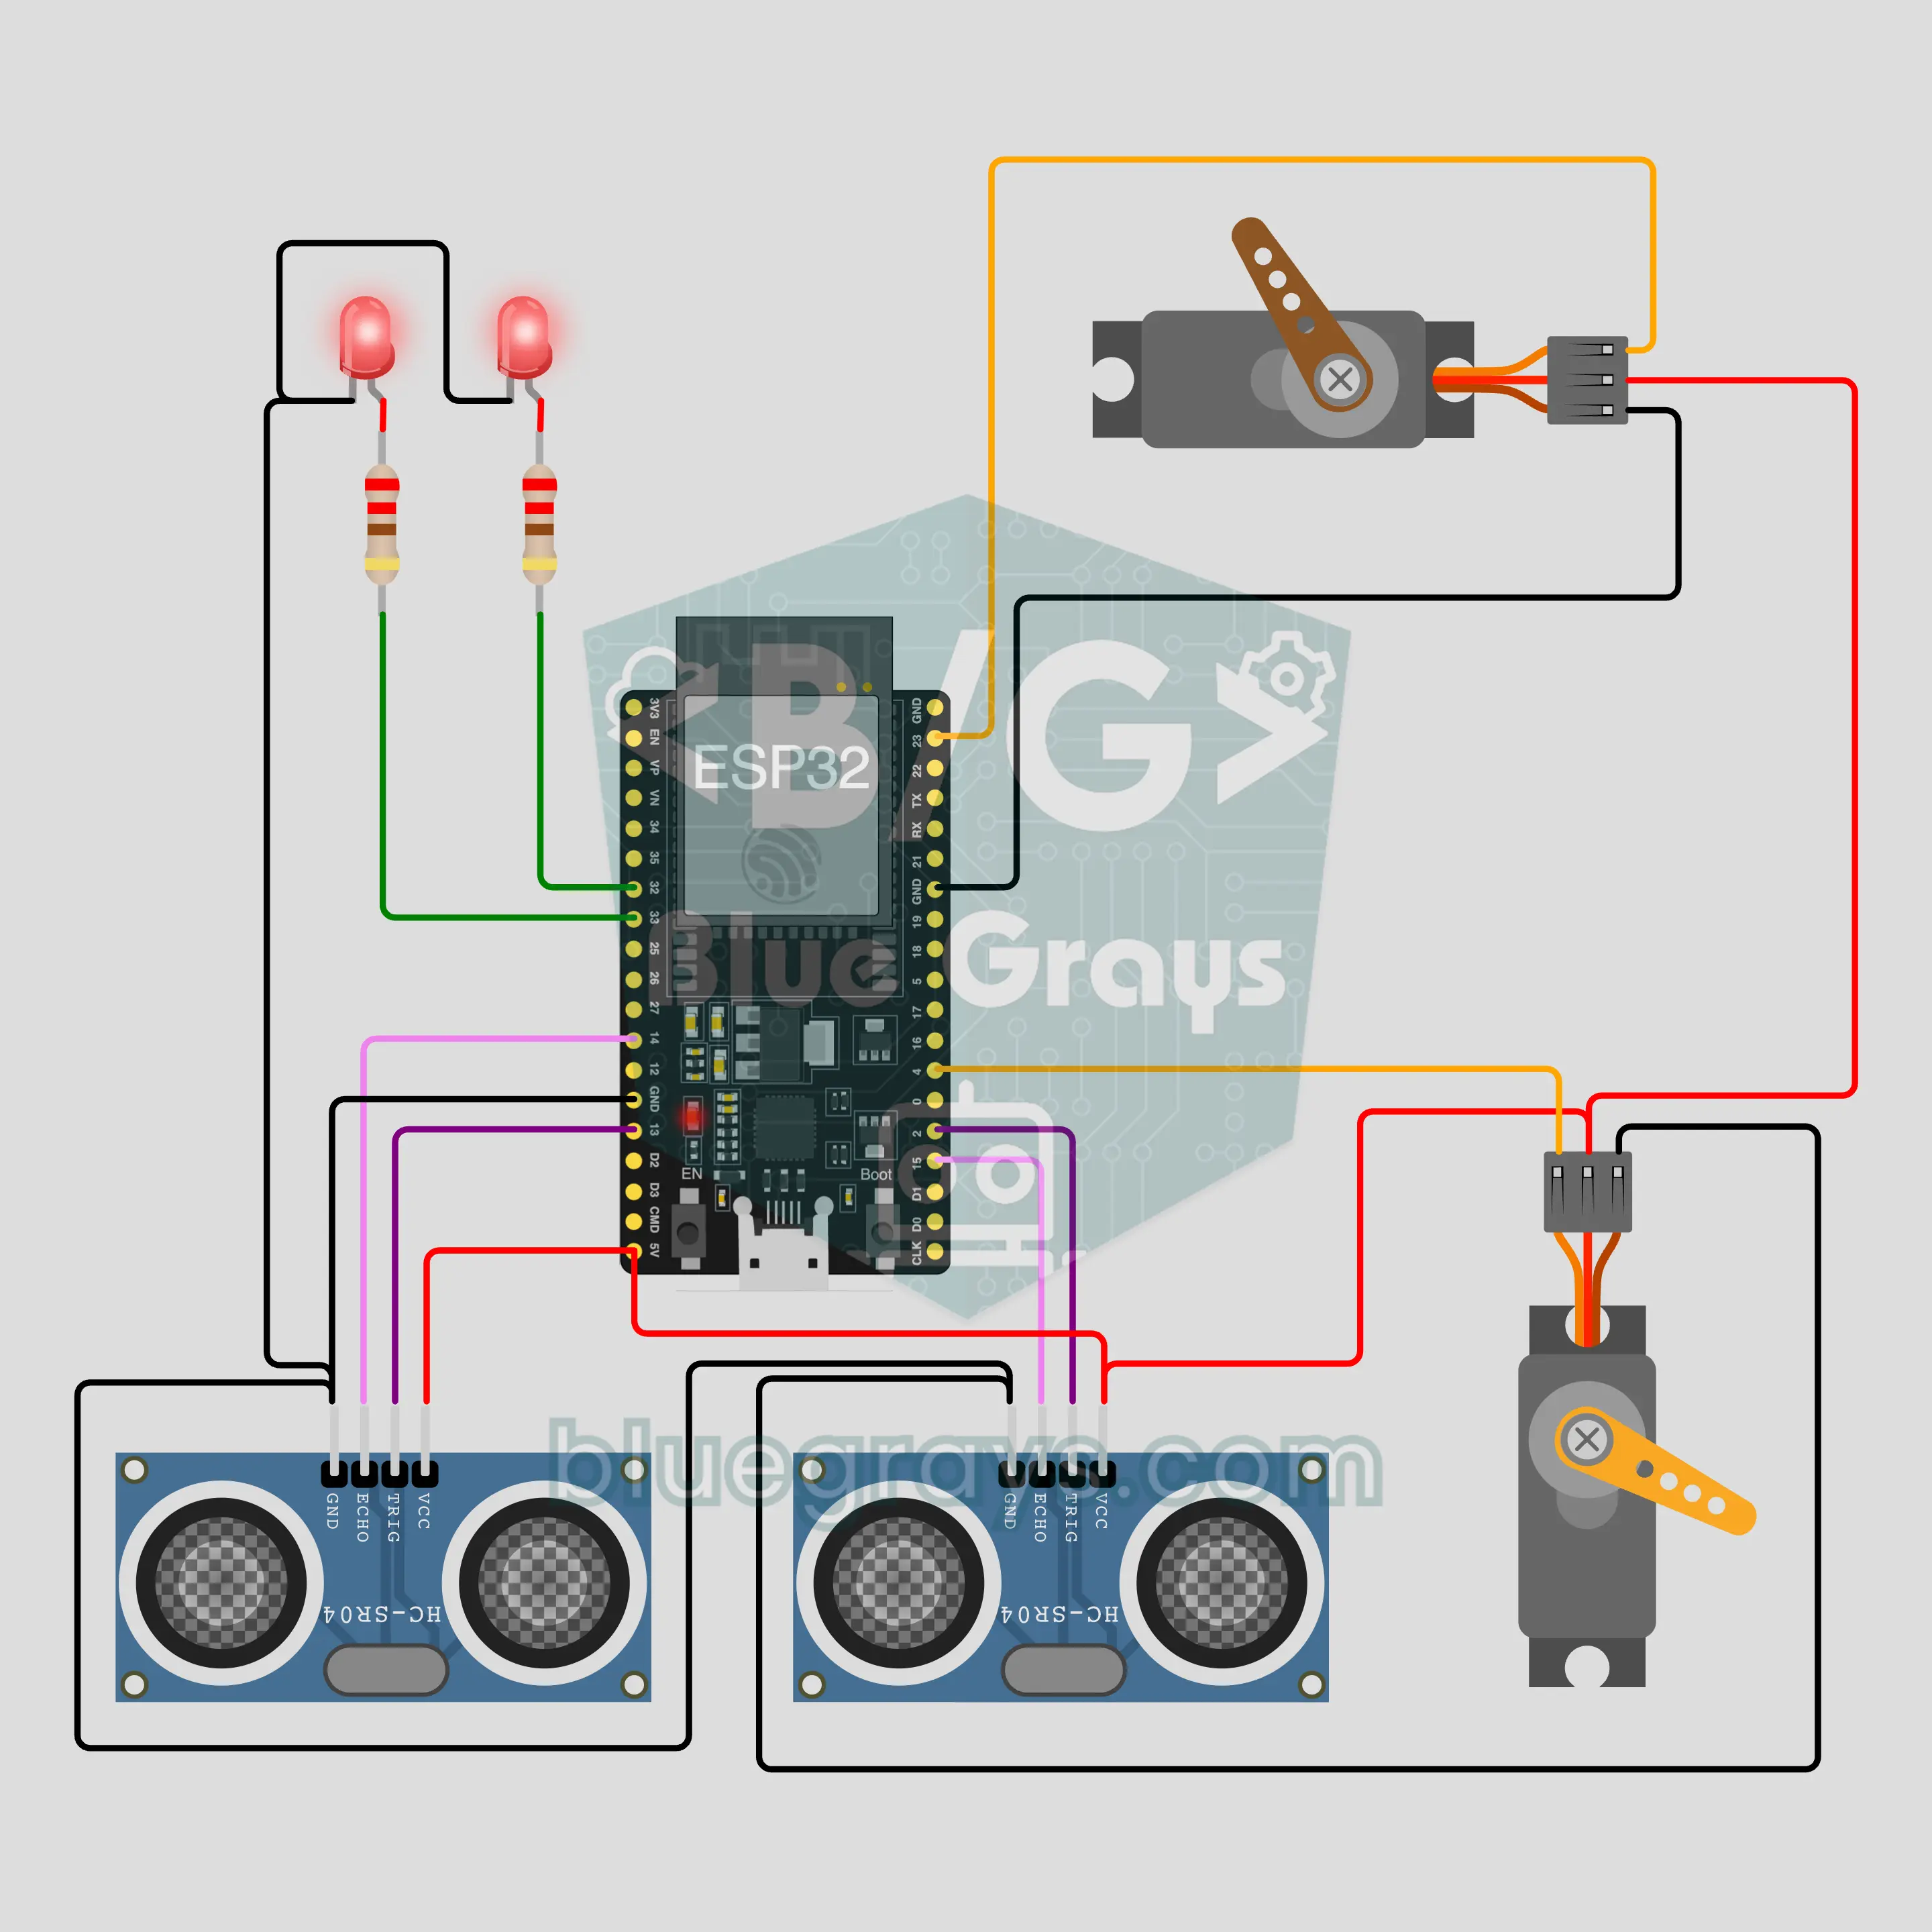
Robot head na sumusunod sa iyo gamit ang ESP32: lumilingon at naniningkit ang mata (2 HC-SR04 + 2 servo)
Nakakakilabot pero nakakatawang robot head na humaharap sa iyo saan ka man pumunta sa kuwarto. Salitang sumusukat ang dalawang HC-SR04, at lumilingon ang servo ng ulo sa sensor na mas malapit kang nakikita. Lumapit nang sobra at kikitid ang servo ng talukap, lalabo ang mga LED na mata at titingnan ka ng robot nang may hinala. Kapag walang tao, palinga-linga ito, pagkaraan ng ilang sandali ay natutulog, at nagigising nang gulat kapag may dumating.

Industrial sorting conveyor sa Arduino: mga kahong pinagbubukod ayon sa taas (NEMA 17 + A4988 + HC-SR04 + servo + LCD)
Modelo sa mesa ng sorting line sa pabrika: pinatatakbo ng NEMA 17 stepper sa A4988 driver ang belt, at sinusukat ng HC-SR04 sa itaas ng belt ang taas ng bawat dumaraang kahon. Sinusubaybayan ang bawat kahon sa pamamagitan ng belt step mula sa sensor hanggang sa braso; itinutulak sa gilid ng SG90 servo na braso ang mga kahong 6 cm pataas, at tuloy lang ang mabababa. Binibilang ng I2C LCD ang maiikli at matataas na kahon at ipinapakita ang huling reading at kung ilang kahon ang nasa belt.
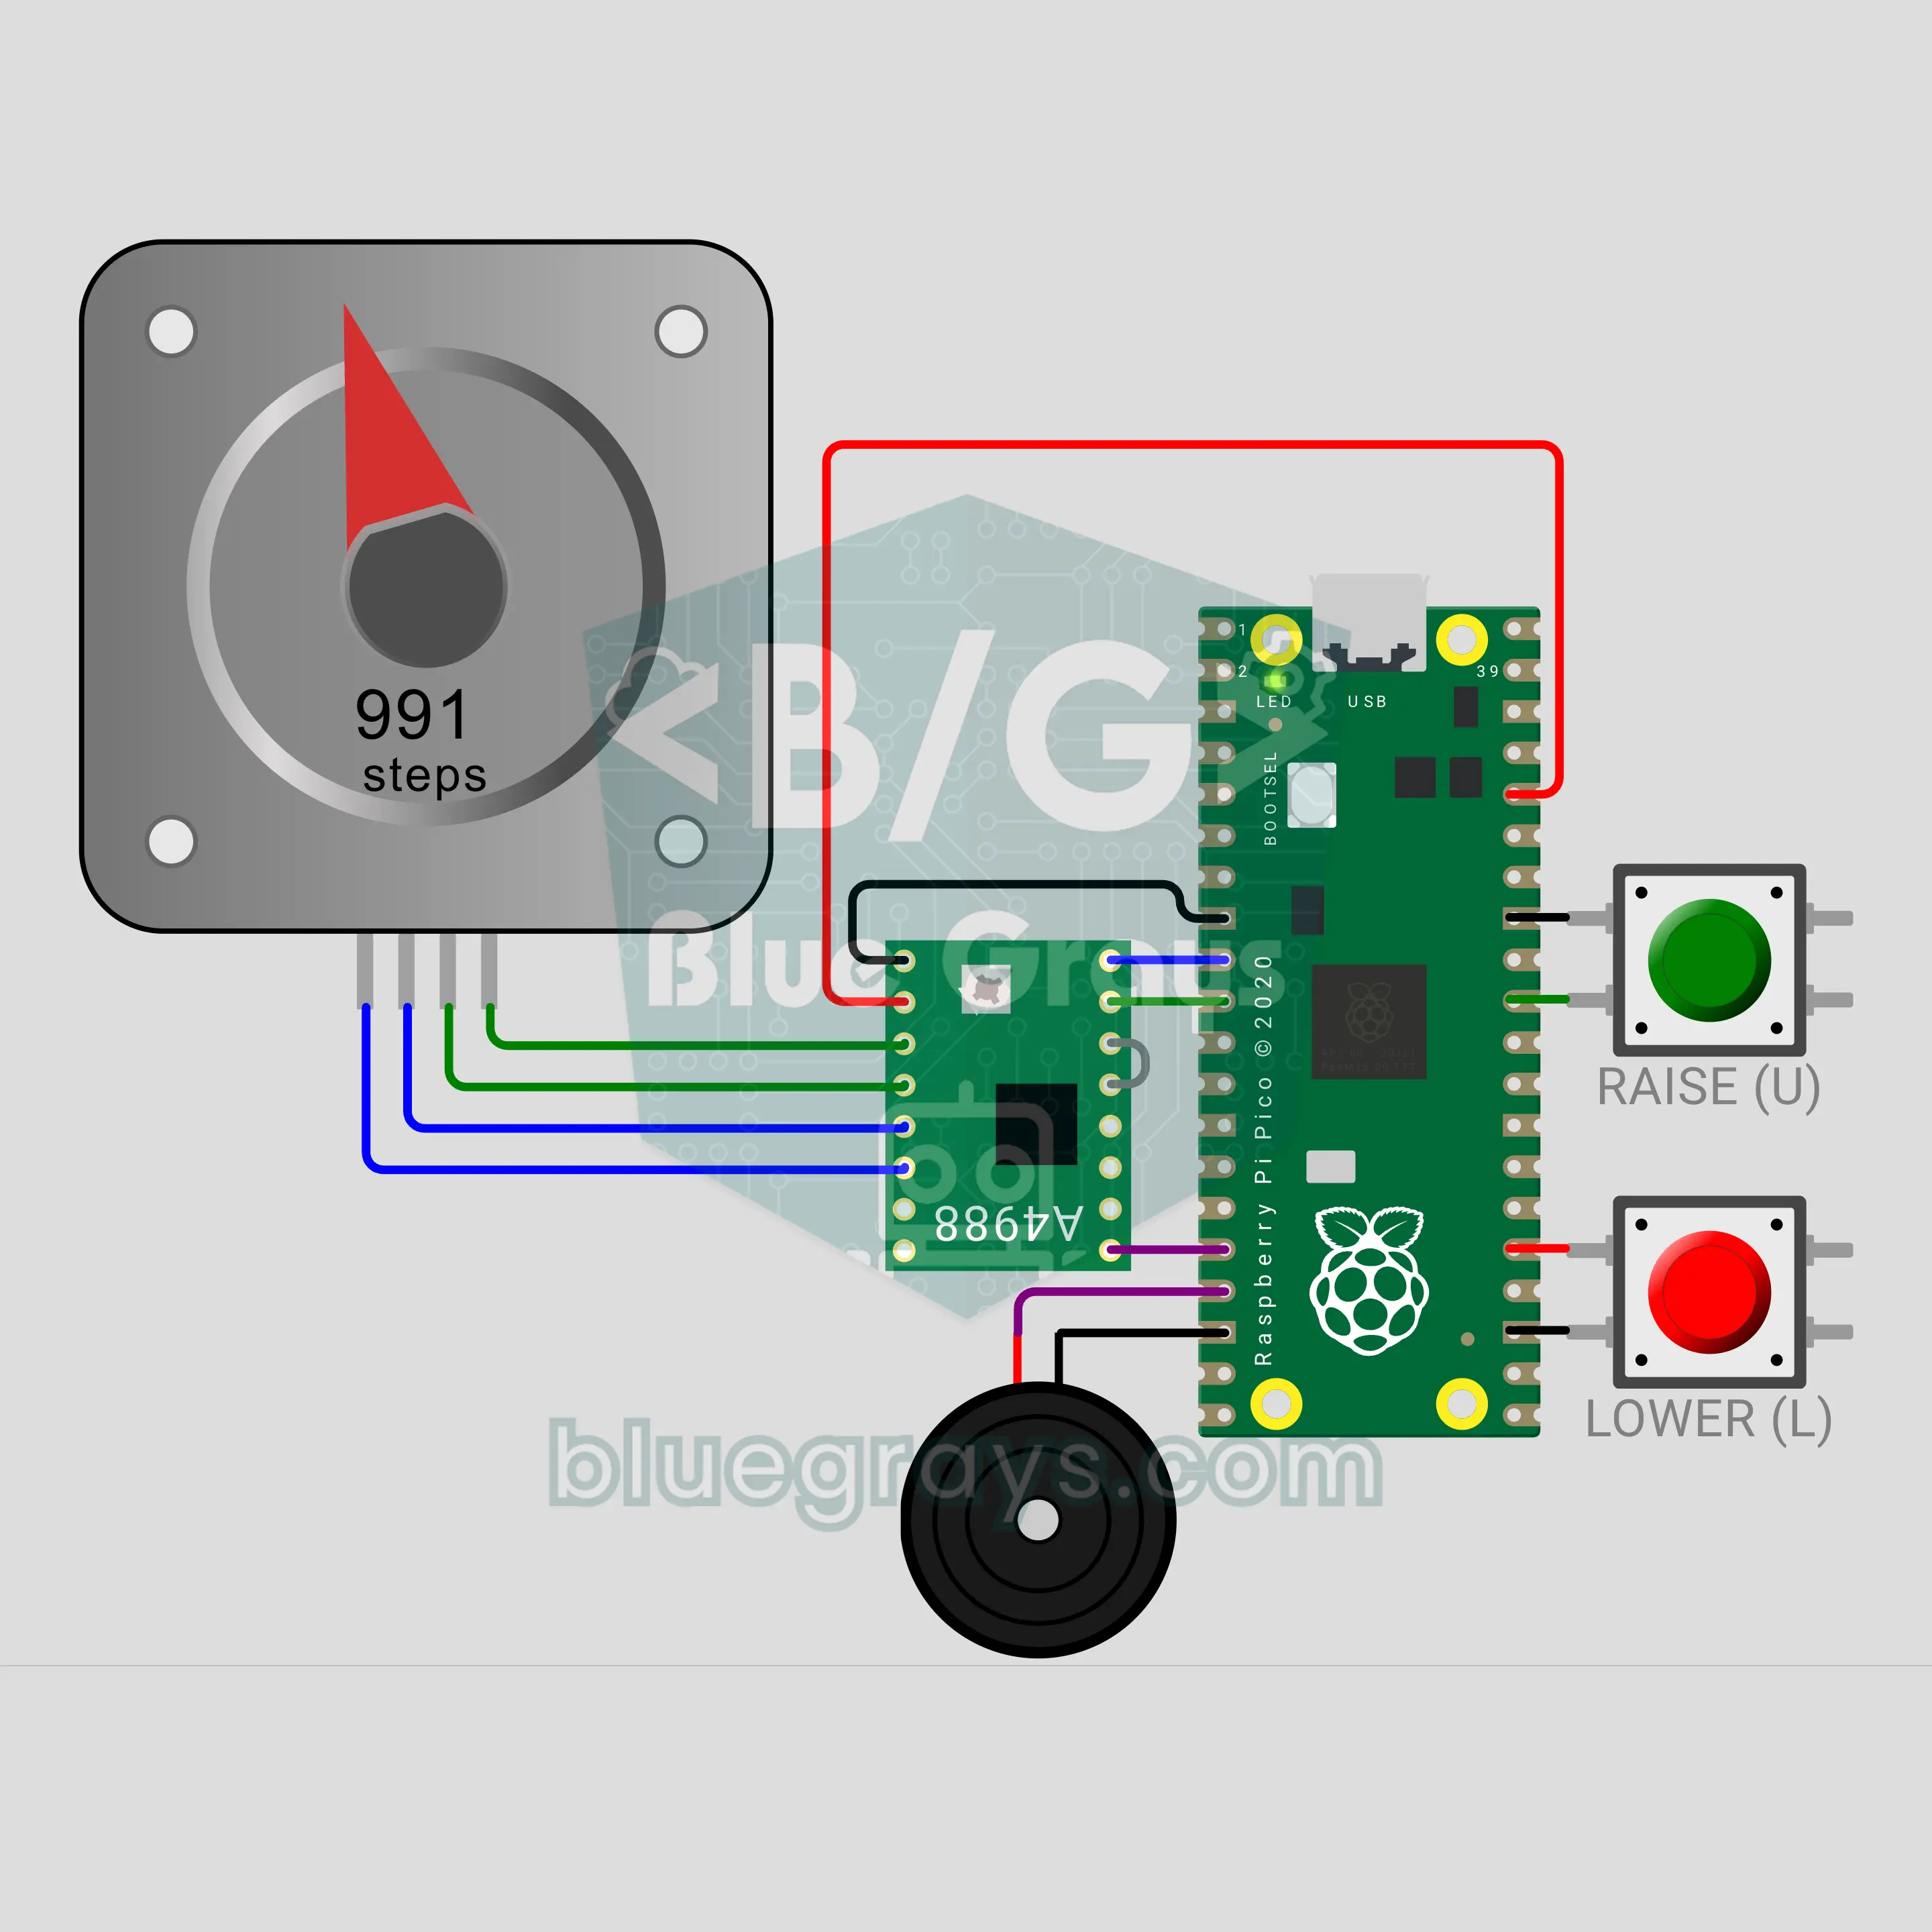
Flagpole gamit ang Raspberry Pi Pico W: de-motor na poste na maayos na nagtataas ng watawat (NEMA 17 + A4988 + 2 button + buzzer)
De-motor na flagpole gamit ang Raspberry Pi Pico W. Pindutin ang berdeng button at iikirin ng NEMA 17 stepper ang lubid, itataas ang watawat nang may malambot na simula, pantay na bilis at malambot na hinto sa loob ng 40 segundo. Ibinababa ito ng pulang button; pindutin ito nang 1 segundo at aakyat muna sa tuktok ang watawat, saka bababa sa half-mast. Nalalaman ang posisyon sa pagbilang ng step, pinapagana ng A4988 driver ang motor mula sa 12 V, at maiikling beep lang ang ibinibigay ng buzzer.
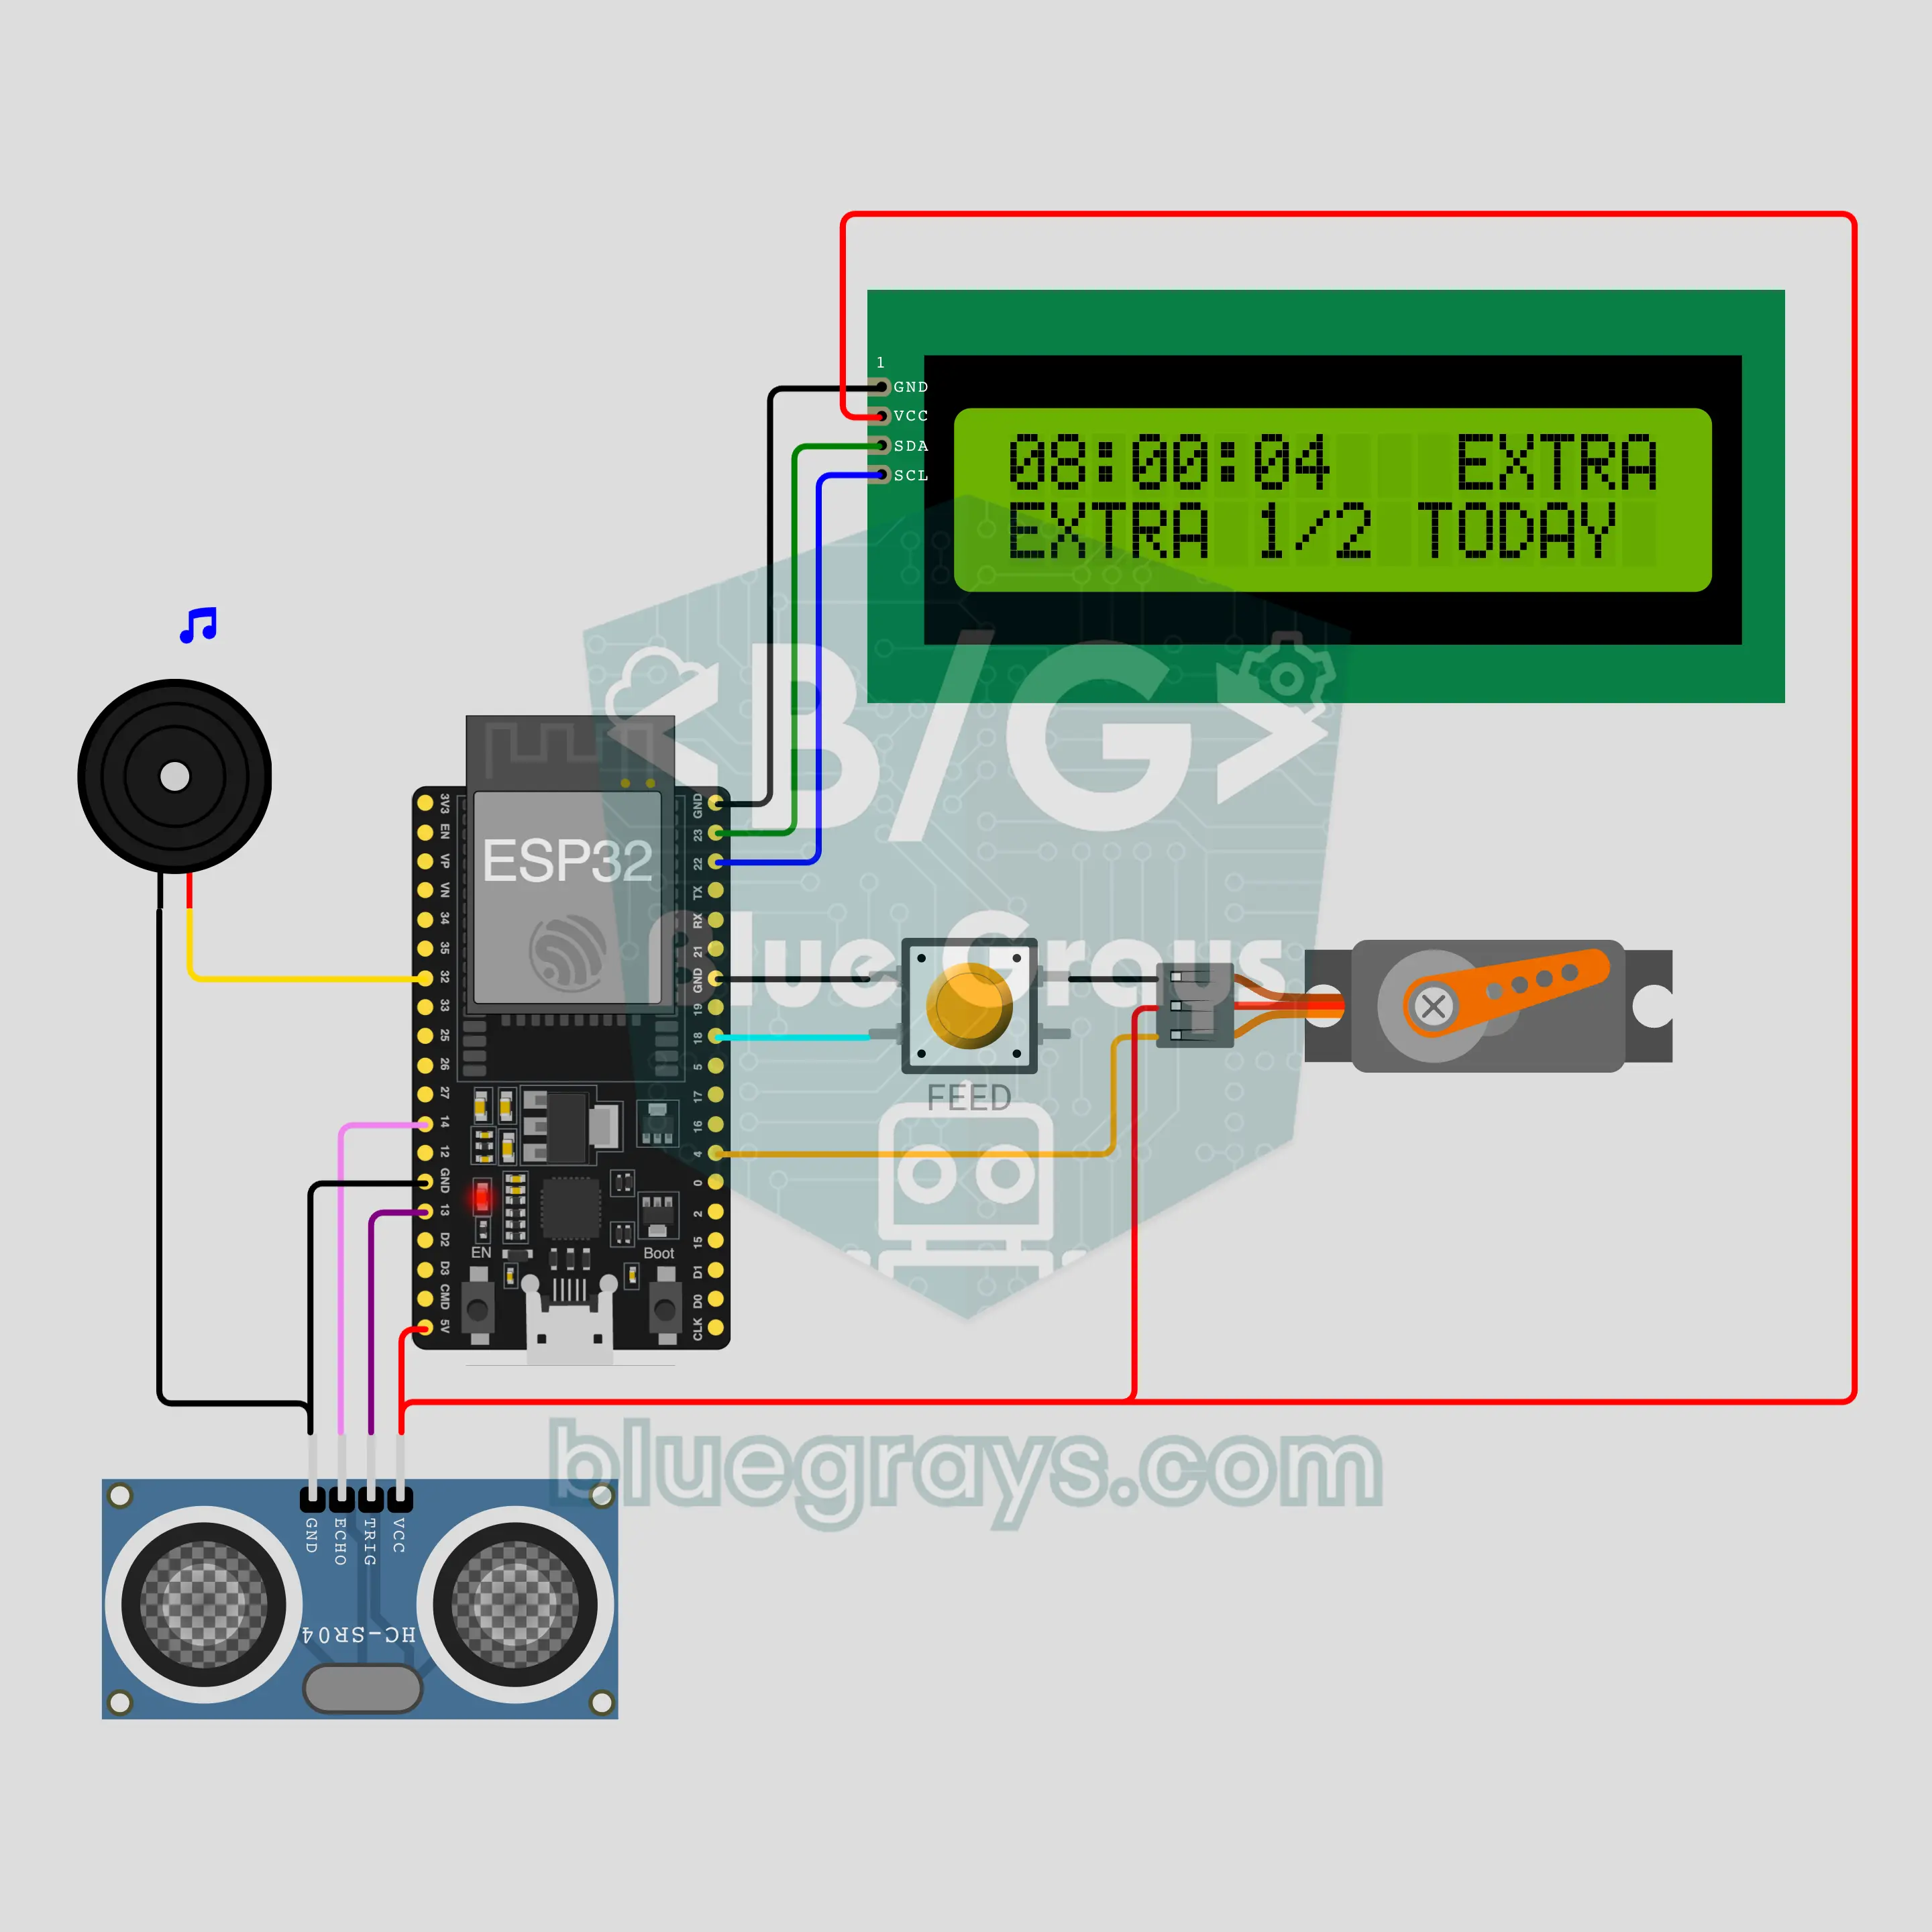
Awtomatikong pakainan ng alaga na may Wi-Fi gamit ang ESP32: pagkain sa oras, notification sa phone (servo + HC-SR04 + LCD + NTP + ntfy)
Awtomatikong pakainan ng pusa, aso o isda sa ESP32: oras mula sa internet (NTP), may food bell bago ang 3 pagkain araw-araw, saka binubuksan at inaalog ng SG90 servo ang takip ng hopper nang isang beses bawat portion. Sinusukat ng HC-SR04 ang laman ng hopper at nagbababala kapag paubos na; dumarating sa phone mo sa ntfy ang bawat pagkain at babala. May button para sa extra na portion (hanggang 2 bawat araw) o pag-skip ng araw; hindi magugutom ang alaga kahit walang internet o kuryente.
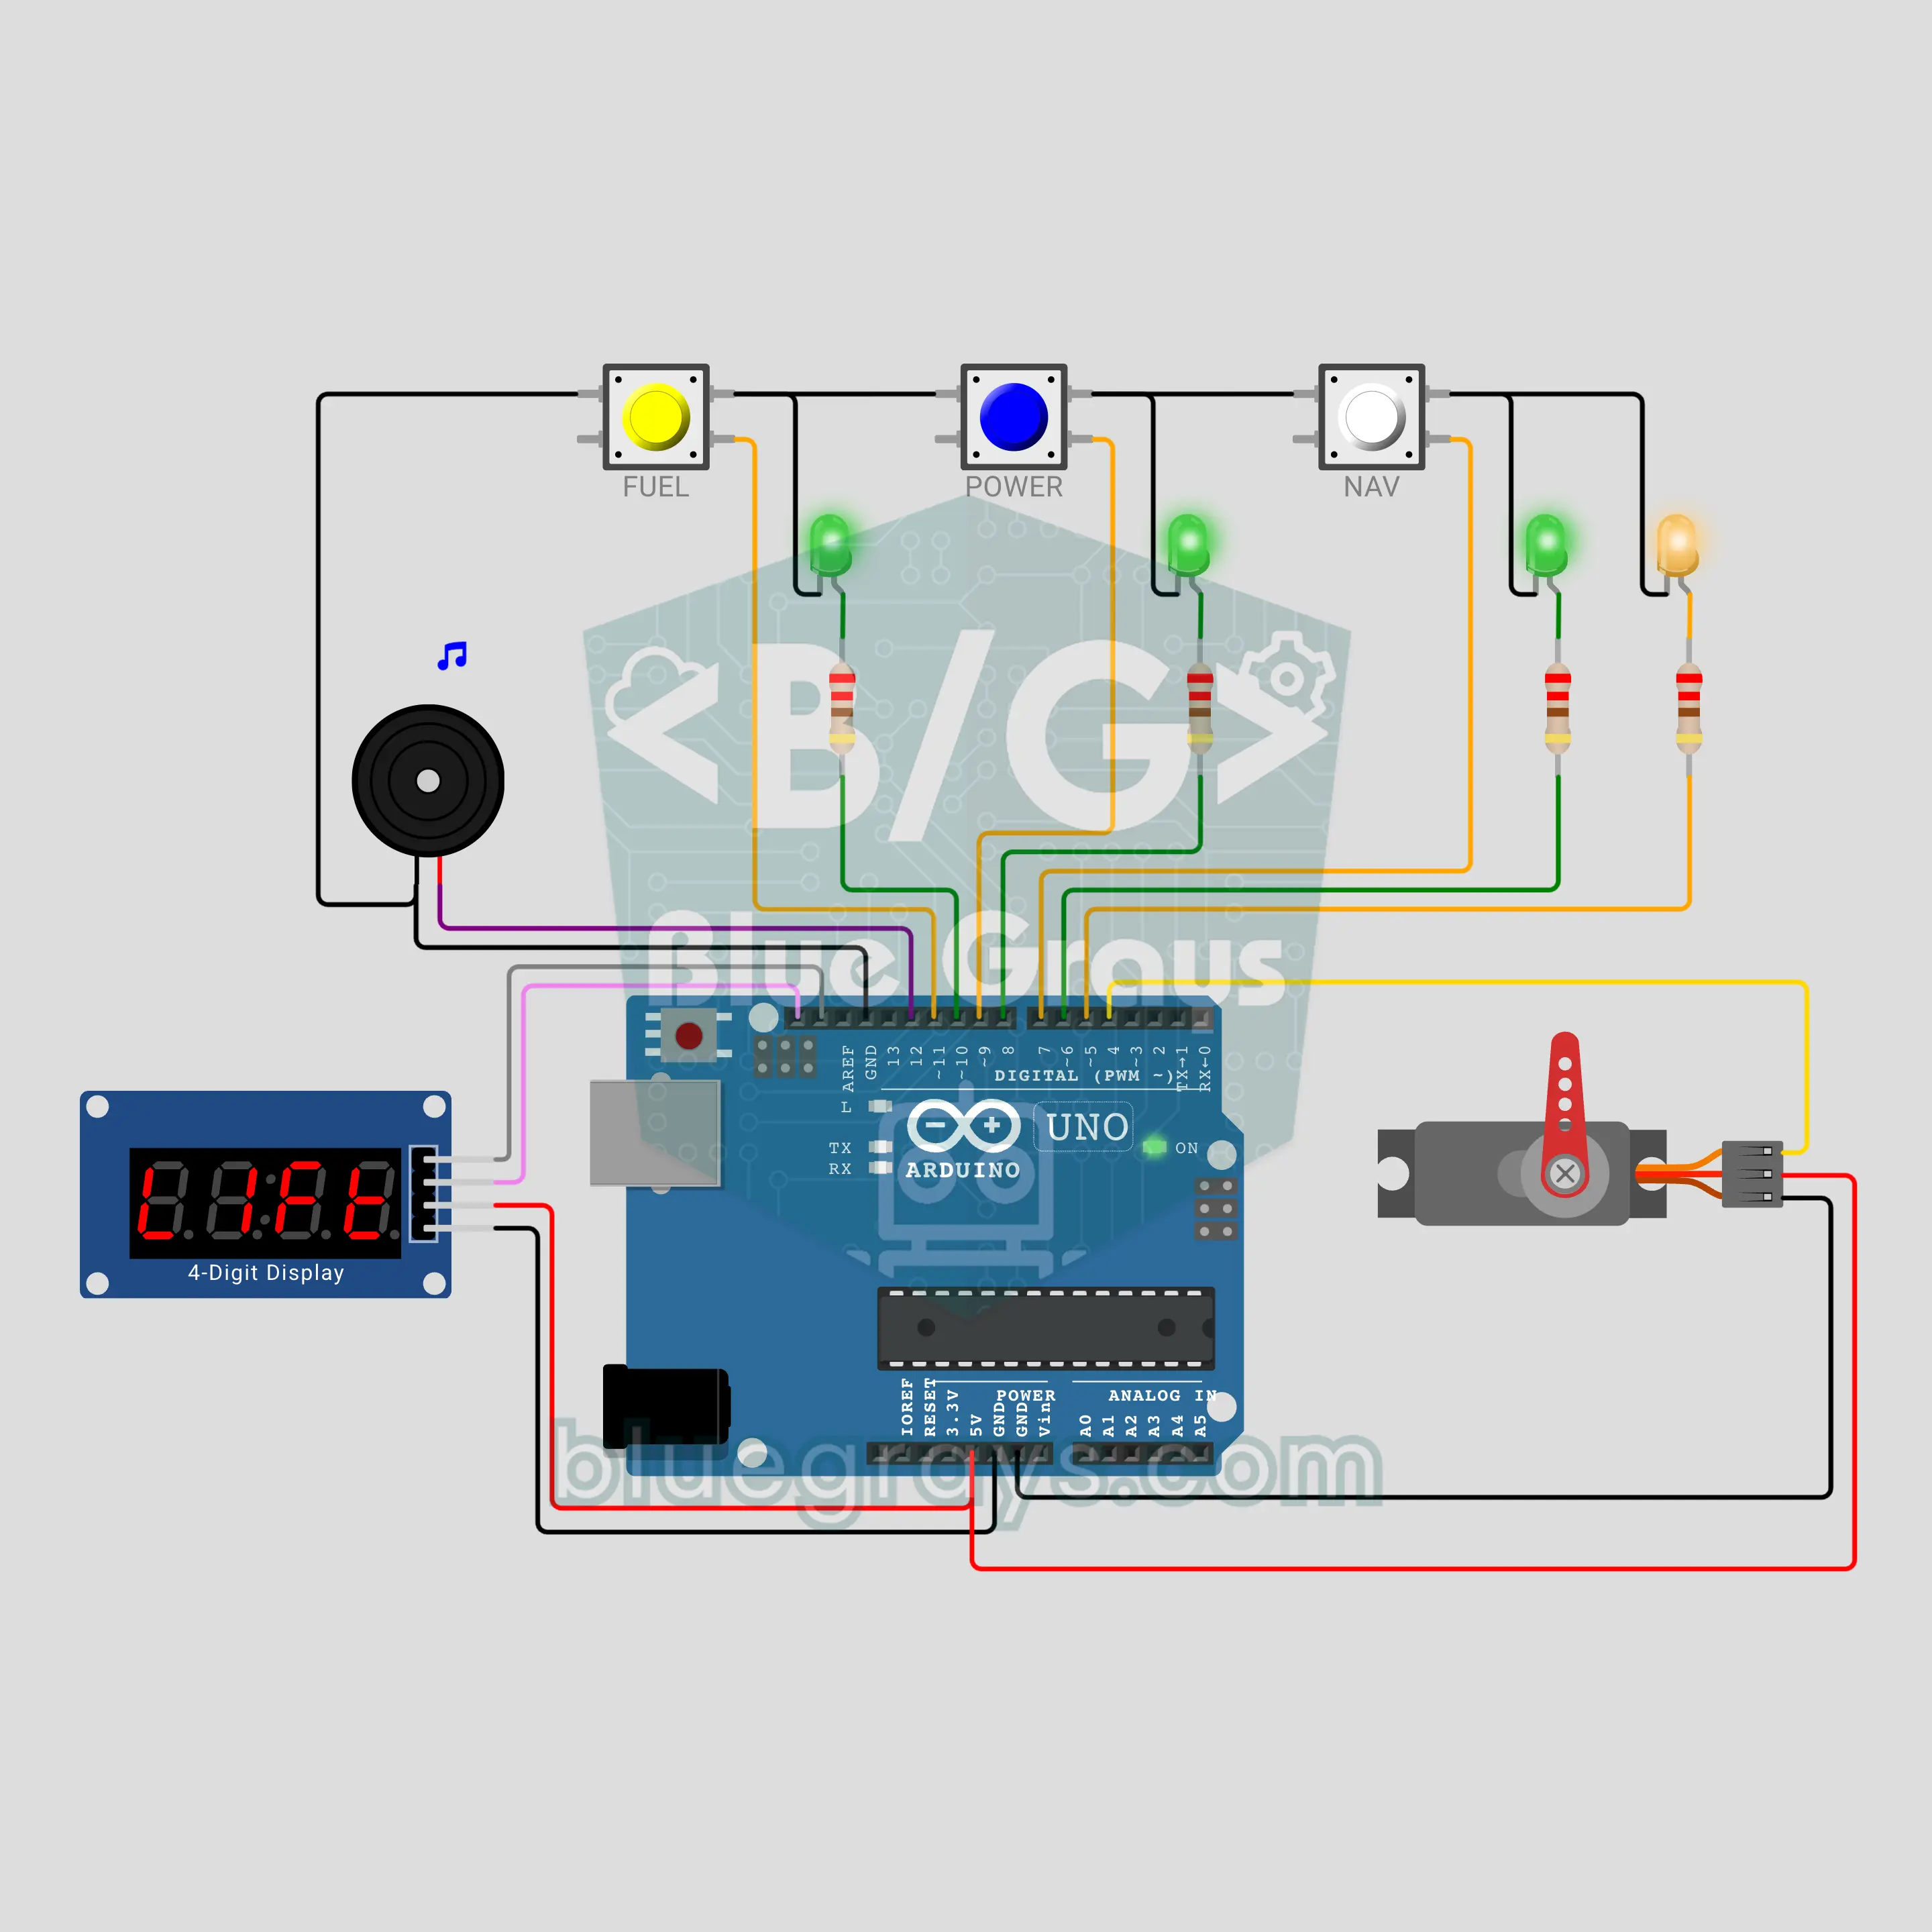
Rocket launch pad sa Arduino: countdown at tower arm (TM1637 + 3 button + servo + buzzer)
Launch control desk para sa mga bata: pumindot ng button at magsisimula ang T minus 10 na countdown sa TM1637 display. Isa-isang tinatanong ang tatlong sistema (FUEL, POWER, NAV); dapat mong pindutin sa loob ng 3 segundo ang button ng sistemang kumikislap ang berdeng ilaw. Kung may nahuli o pumindot nang wala sa turno, titigil ang bilang sa HOLD. Kapag GO na ang tatlo, sa zero, iniuugoy ng servo palayo ang tower arm, kumukutitap ang flame LED at umuugong ang buzzer na parang makina.

Industrial mixing tank sa Arduino: fill, mix, drain gamit ang PLC logic (HC-SR04 + 2 relay + NEMA 17 + A4988 + LCD + E-Stop)
Ang klasikong batch process na gawain sa mga klase ng industrial automation: punuin ang tangke, haluin, patuluin, bilangin ang batch. Tumatakbo ang code nang hakbang-hakbang gamit ang PLC logic (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Binubuksan ng dalawang relay ang inlet at outlet valve, sinusukat ng HC-SR04 ang lebel at umiikot at bumabaligtad ang NEMA 17 na mixer. May START, STOP, latching na EMERGENCY STOP, tower lamp at timeout fault ito.

Robot vacuum cleaner gamit ang ESP32: lumiliko sa harang at minamapa ang kuwarto (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 bumper + OLED)
Robot vacuum cleaner na may dalawang gulong na gumagalaw na parang totoo. Pinaiikot ng dalawang NEMA 17 stepper ang mga gulong: gumuguhit ito ng spiral, dumidiretso, bumabagal at lumiliko kapag may nakitang harang ang HC-SR04, umaatras at lumalayo kapag tumama ang bumper, at umiikot sa gilid ng mga pader. Kinukuwenta nito ang posisyon mula sa mga step ng gulong at ipinapakita sa OLED ang mapa ng kuwarto kasama ang porsyentong nalinis at oras, saka bumabalik sa pinagsimulan.
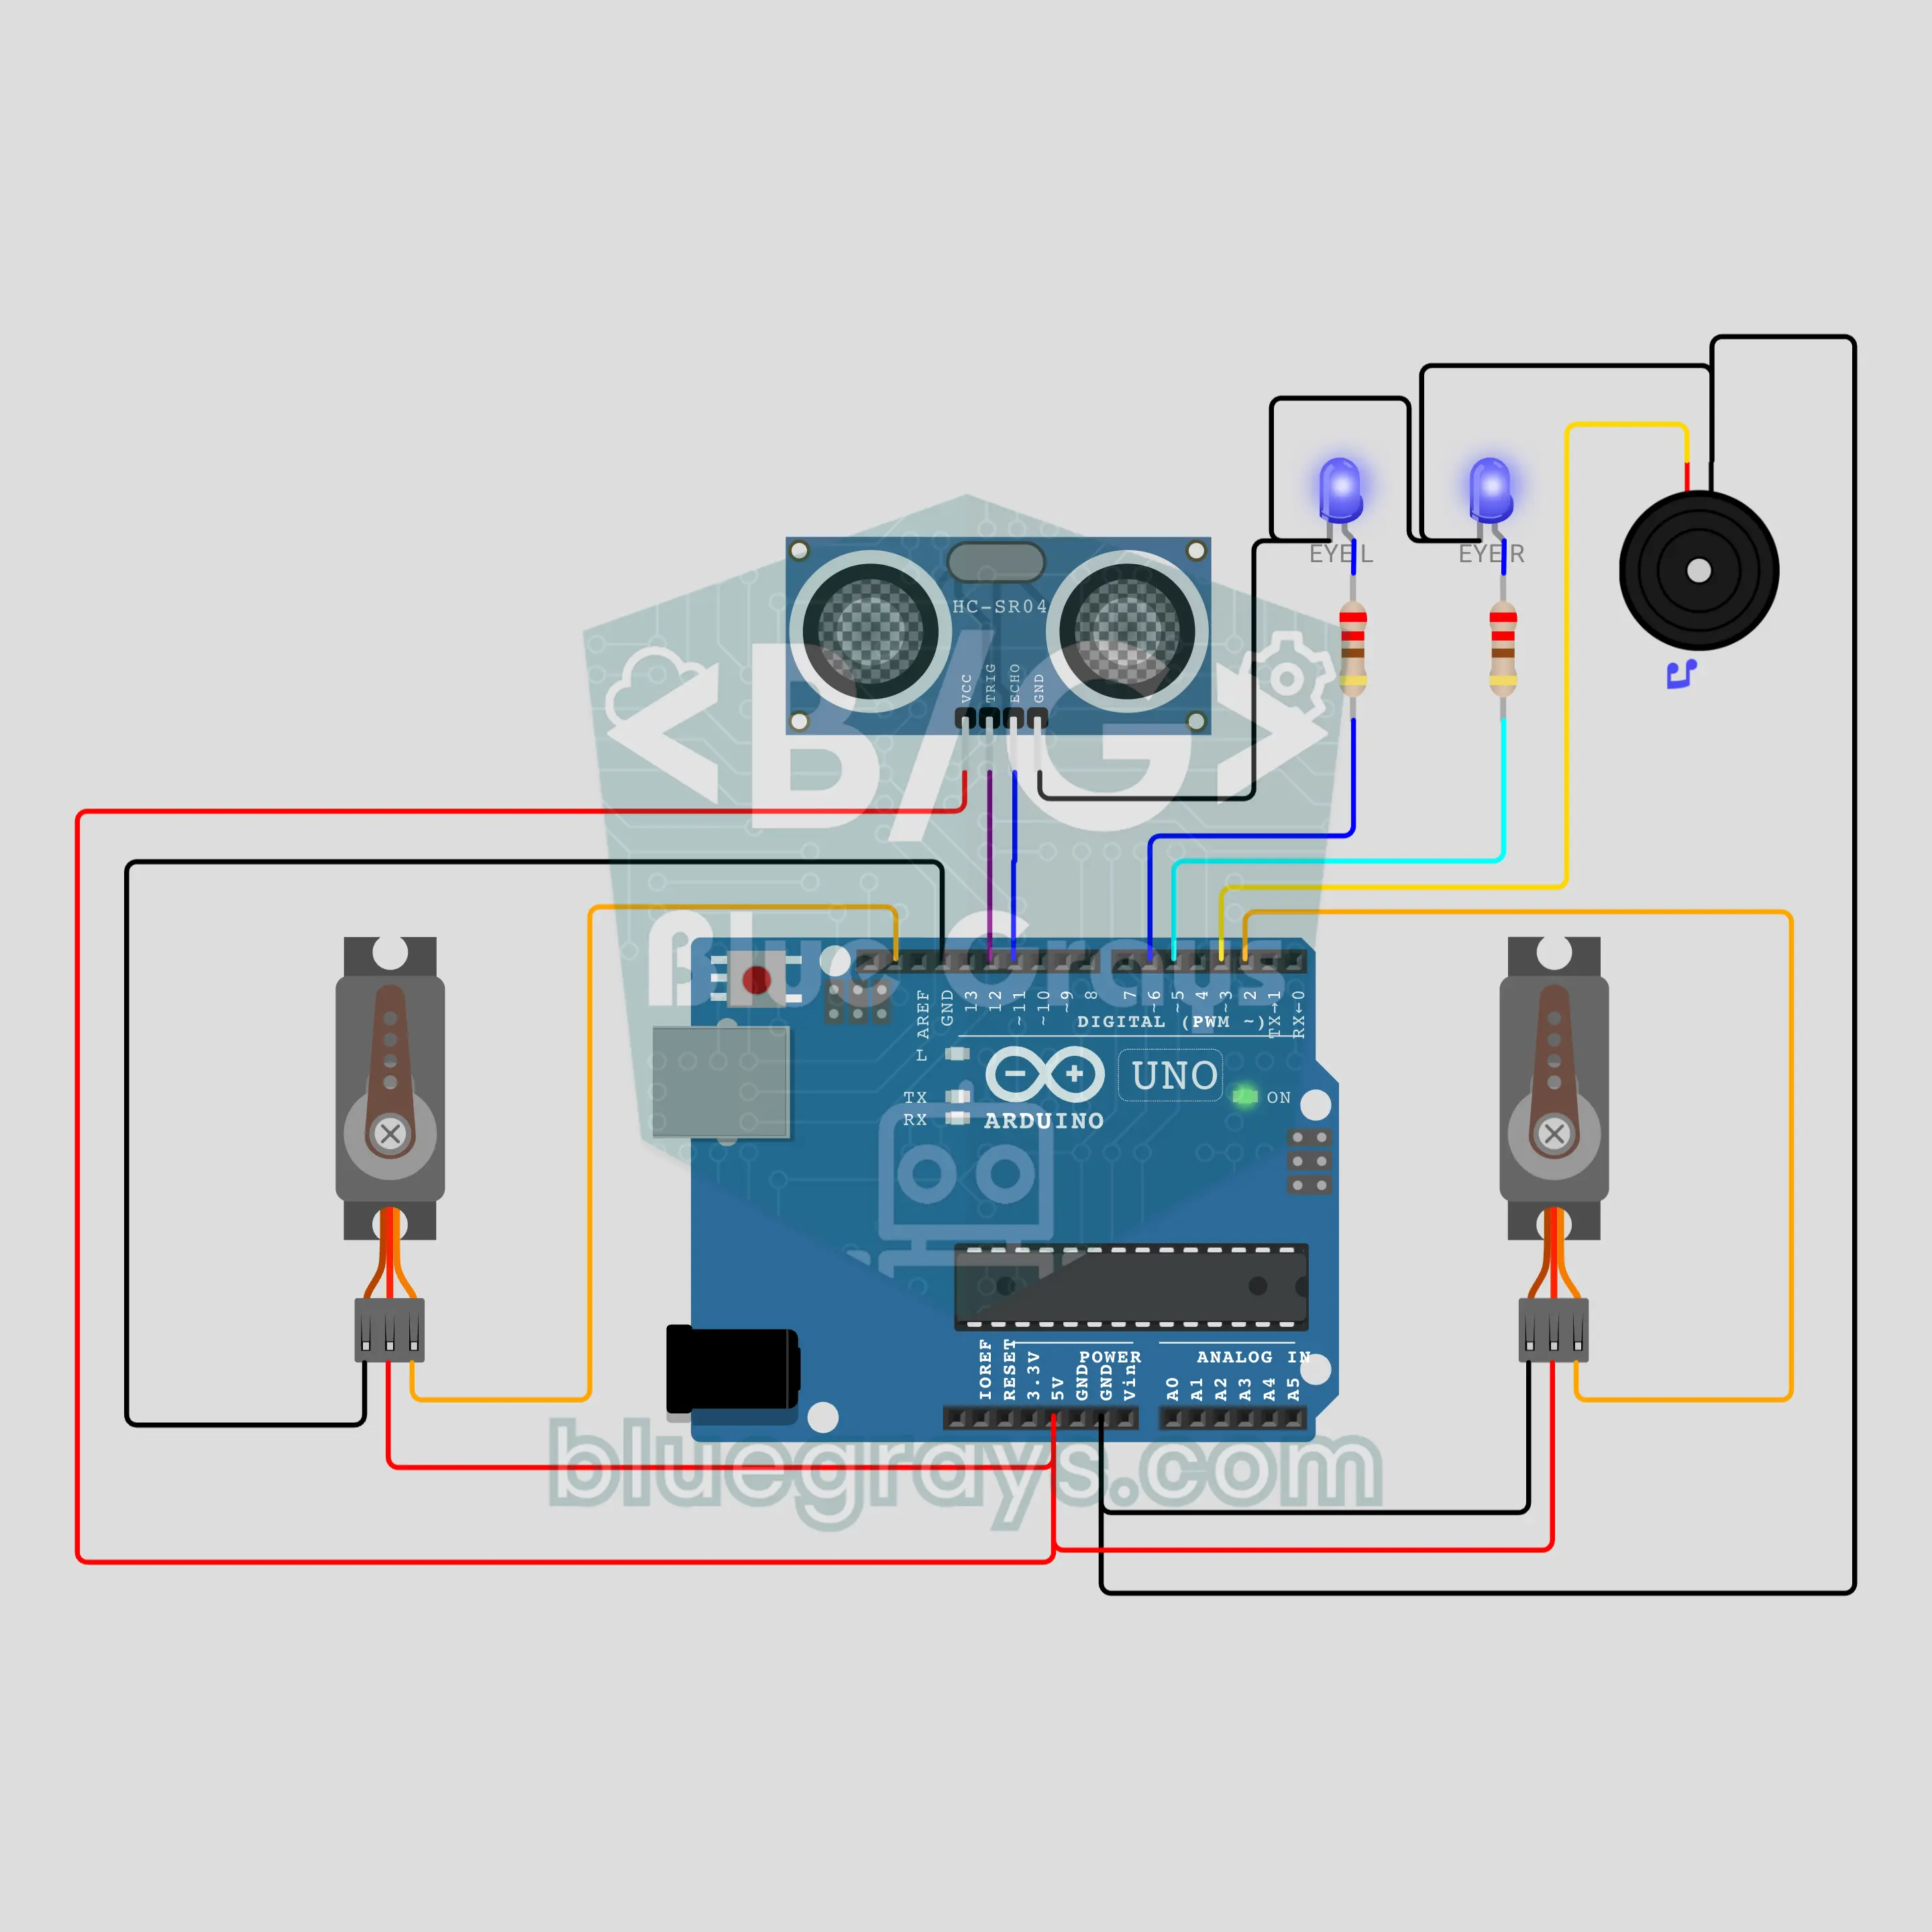
Kumakantang snowman sa Arduino: kumakaway kapag lumapit ka at sumasayaw (HC-SR04 + 2 servo + 2 LED + buzzer)
Snowman na nabubuhay para sa shop window o pinto ng paaralan. Sinusukat ng HC-SR04 kung sino ang nasa harap: sa loob ng 1 metro, sisindi ang asul na LED na mata, kakaway ang kanang braso at magsasabi ng "hello" ang buzzer. Sa loob ng 30 cm, tutugtugin nito ang Jingle Bells, salitang tataas ang dalawang servo na braso sa kumpas at kikislap ang mga mata sa bawat nota. Kapag umalis ang tao, kakaway ng paalam ang kaliwang braso; kapag walang tao, mabagal na kumukurap ang mga mata.
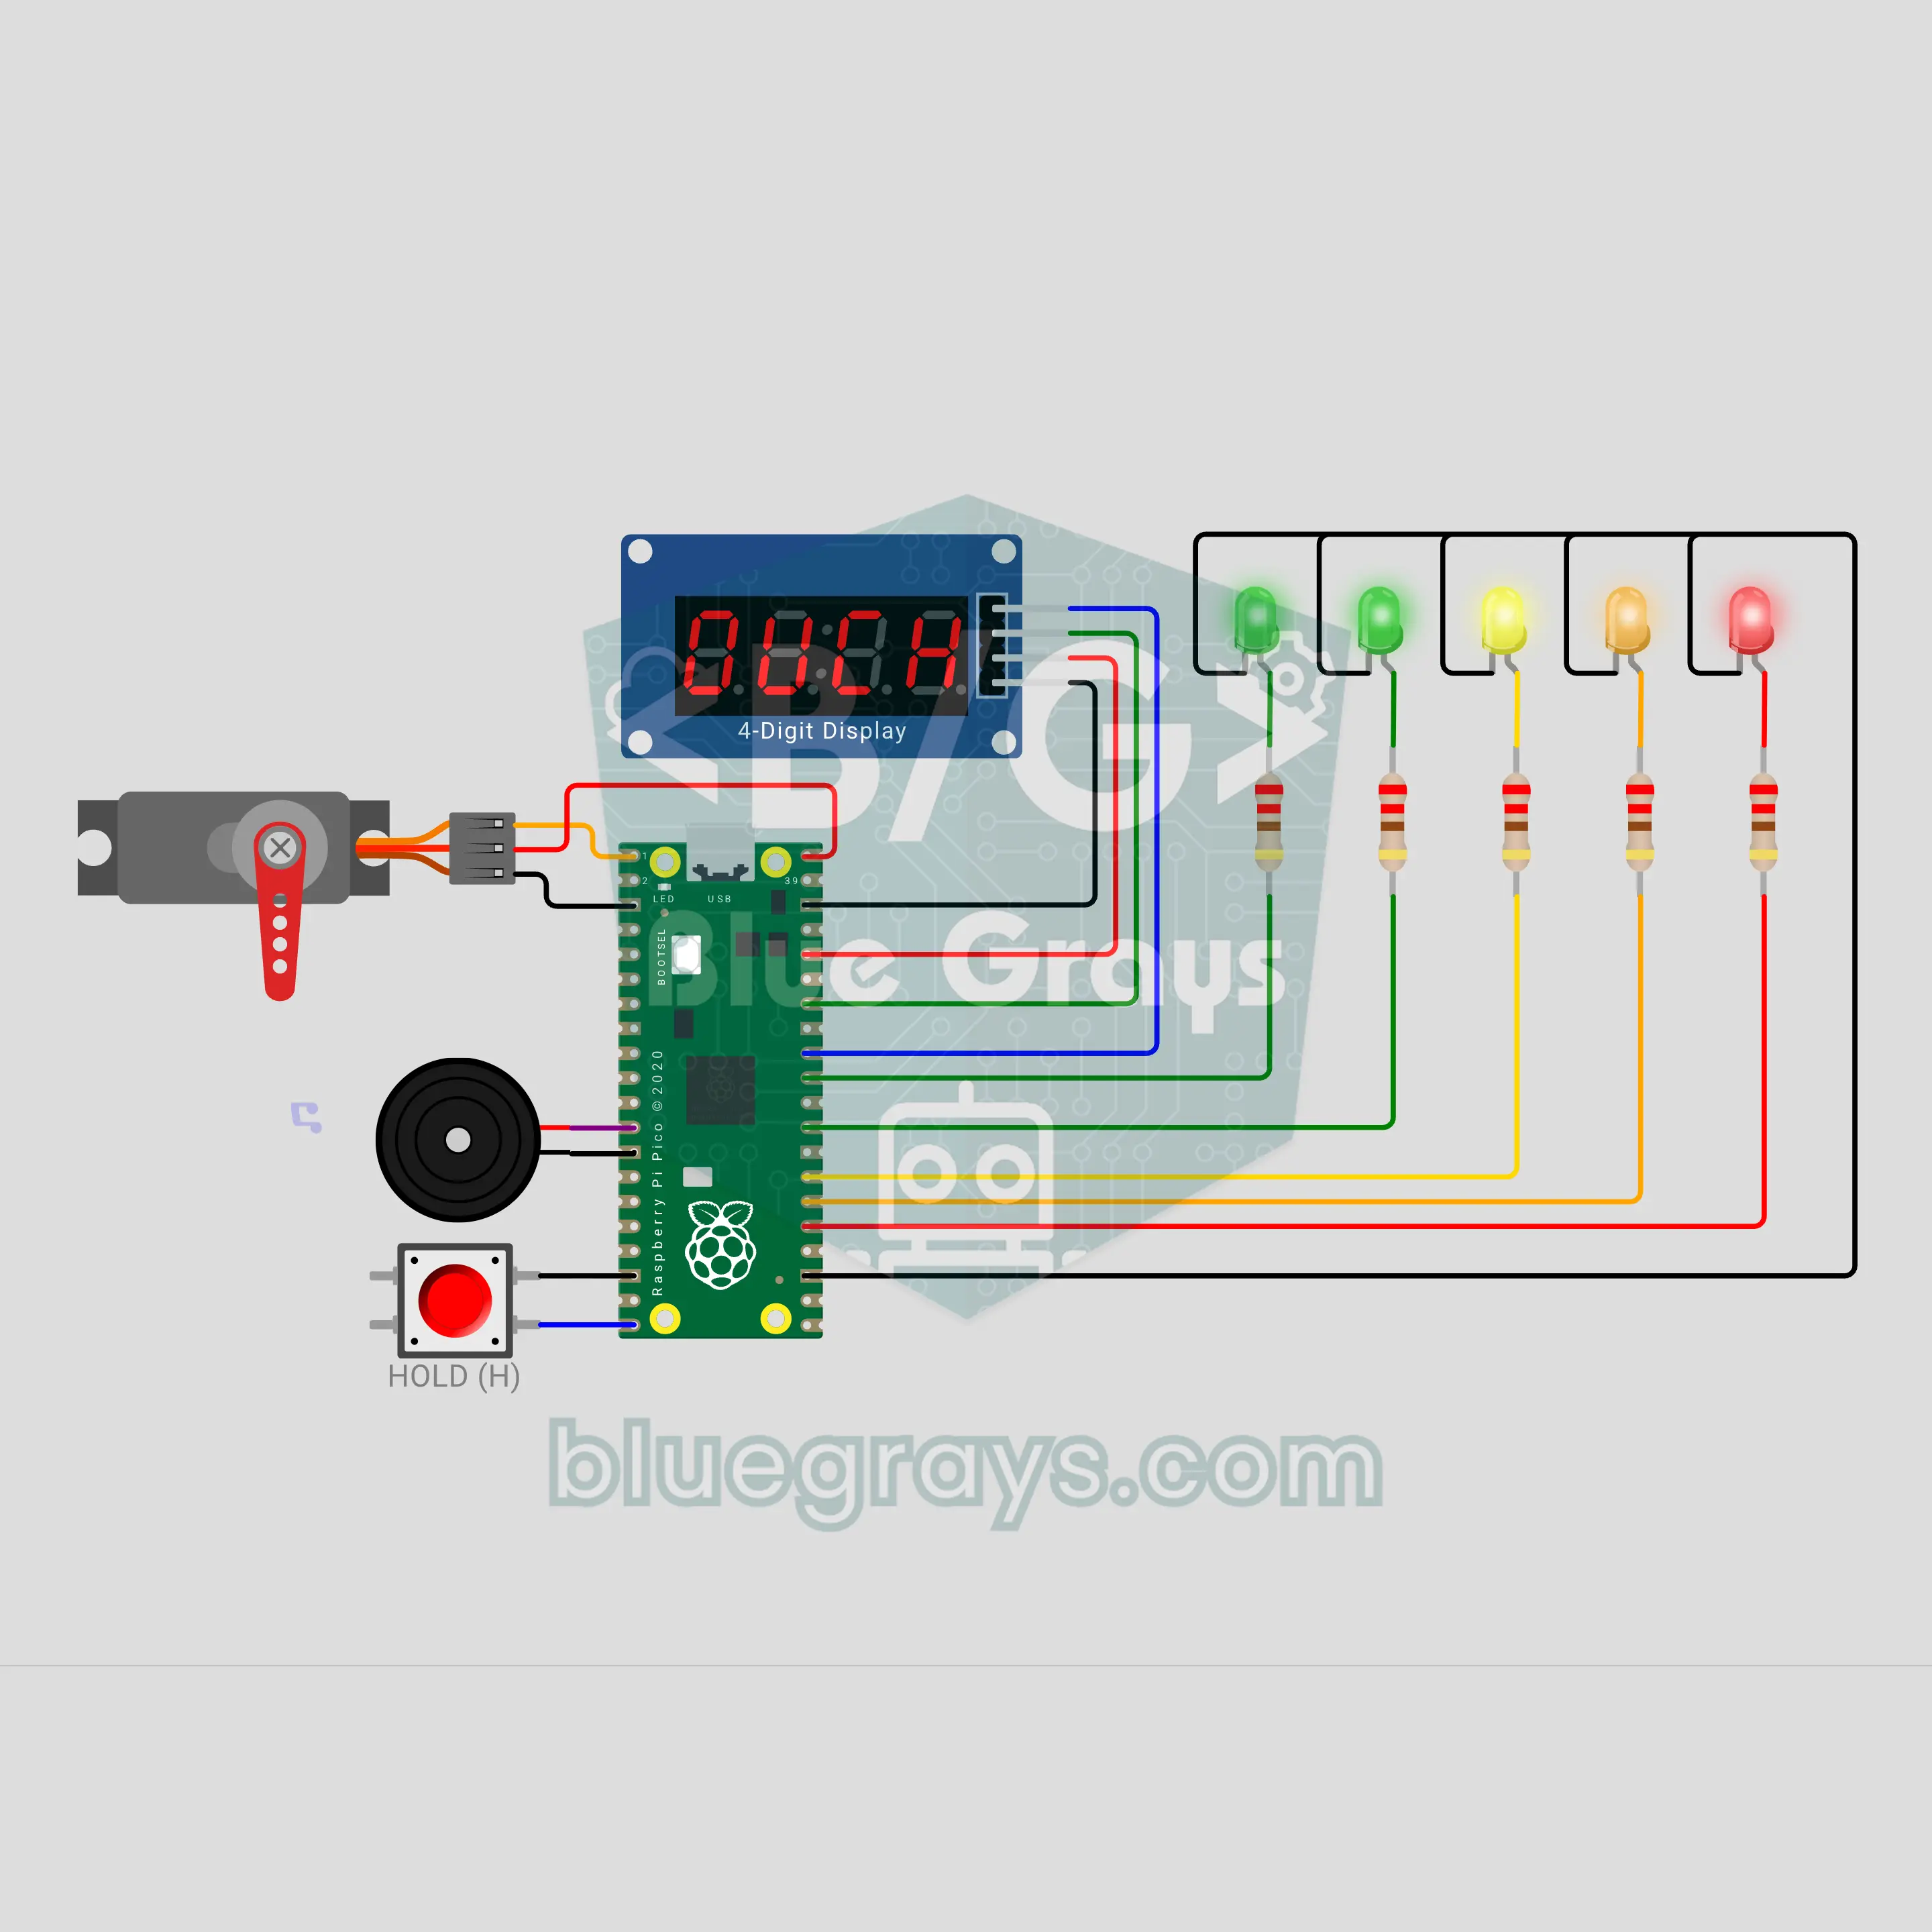
Pindutin kung kaya mo gamit ang Raspberry Pi Pico W: hugutin ang kamay bago sumara ang bitag (button + servo + TM1637 + 5 LED + buzzer)
Larong pindutin kung kaya mo gamit ang Raspberry Pi Pico W: pindutin ang button at huwag bitawan, nasa bitag ang kamay mo. Binibilang ng TM1637 ang ikasampu ng segundo, napupuno ang mga tension LED, bumibilis ang tibok ng puso at tinatakot ka ng servo na bitag sa pekeng kibot. Sumasara ang bitag sa nakatagong sandali; kumikislap ang pulang LED 0.3 s bago noon. Bumitaw sa tamang oras at score mo ang oras, may naka-save na record; mahuli ka at 0 ang score. Laro ng tapang at reaction game sa isa.