
Tuklasin ang mga Arduino project
Daan-daang project mula baguhan hanggang advanced, may schematic, code at video.
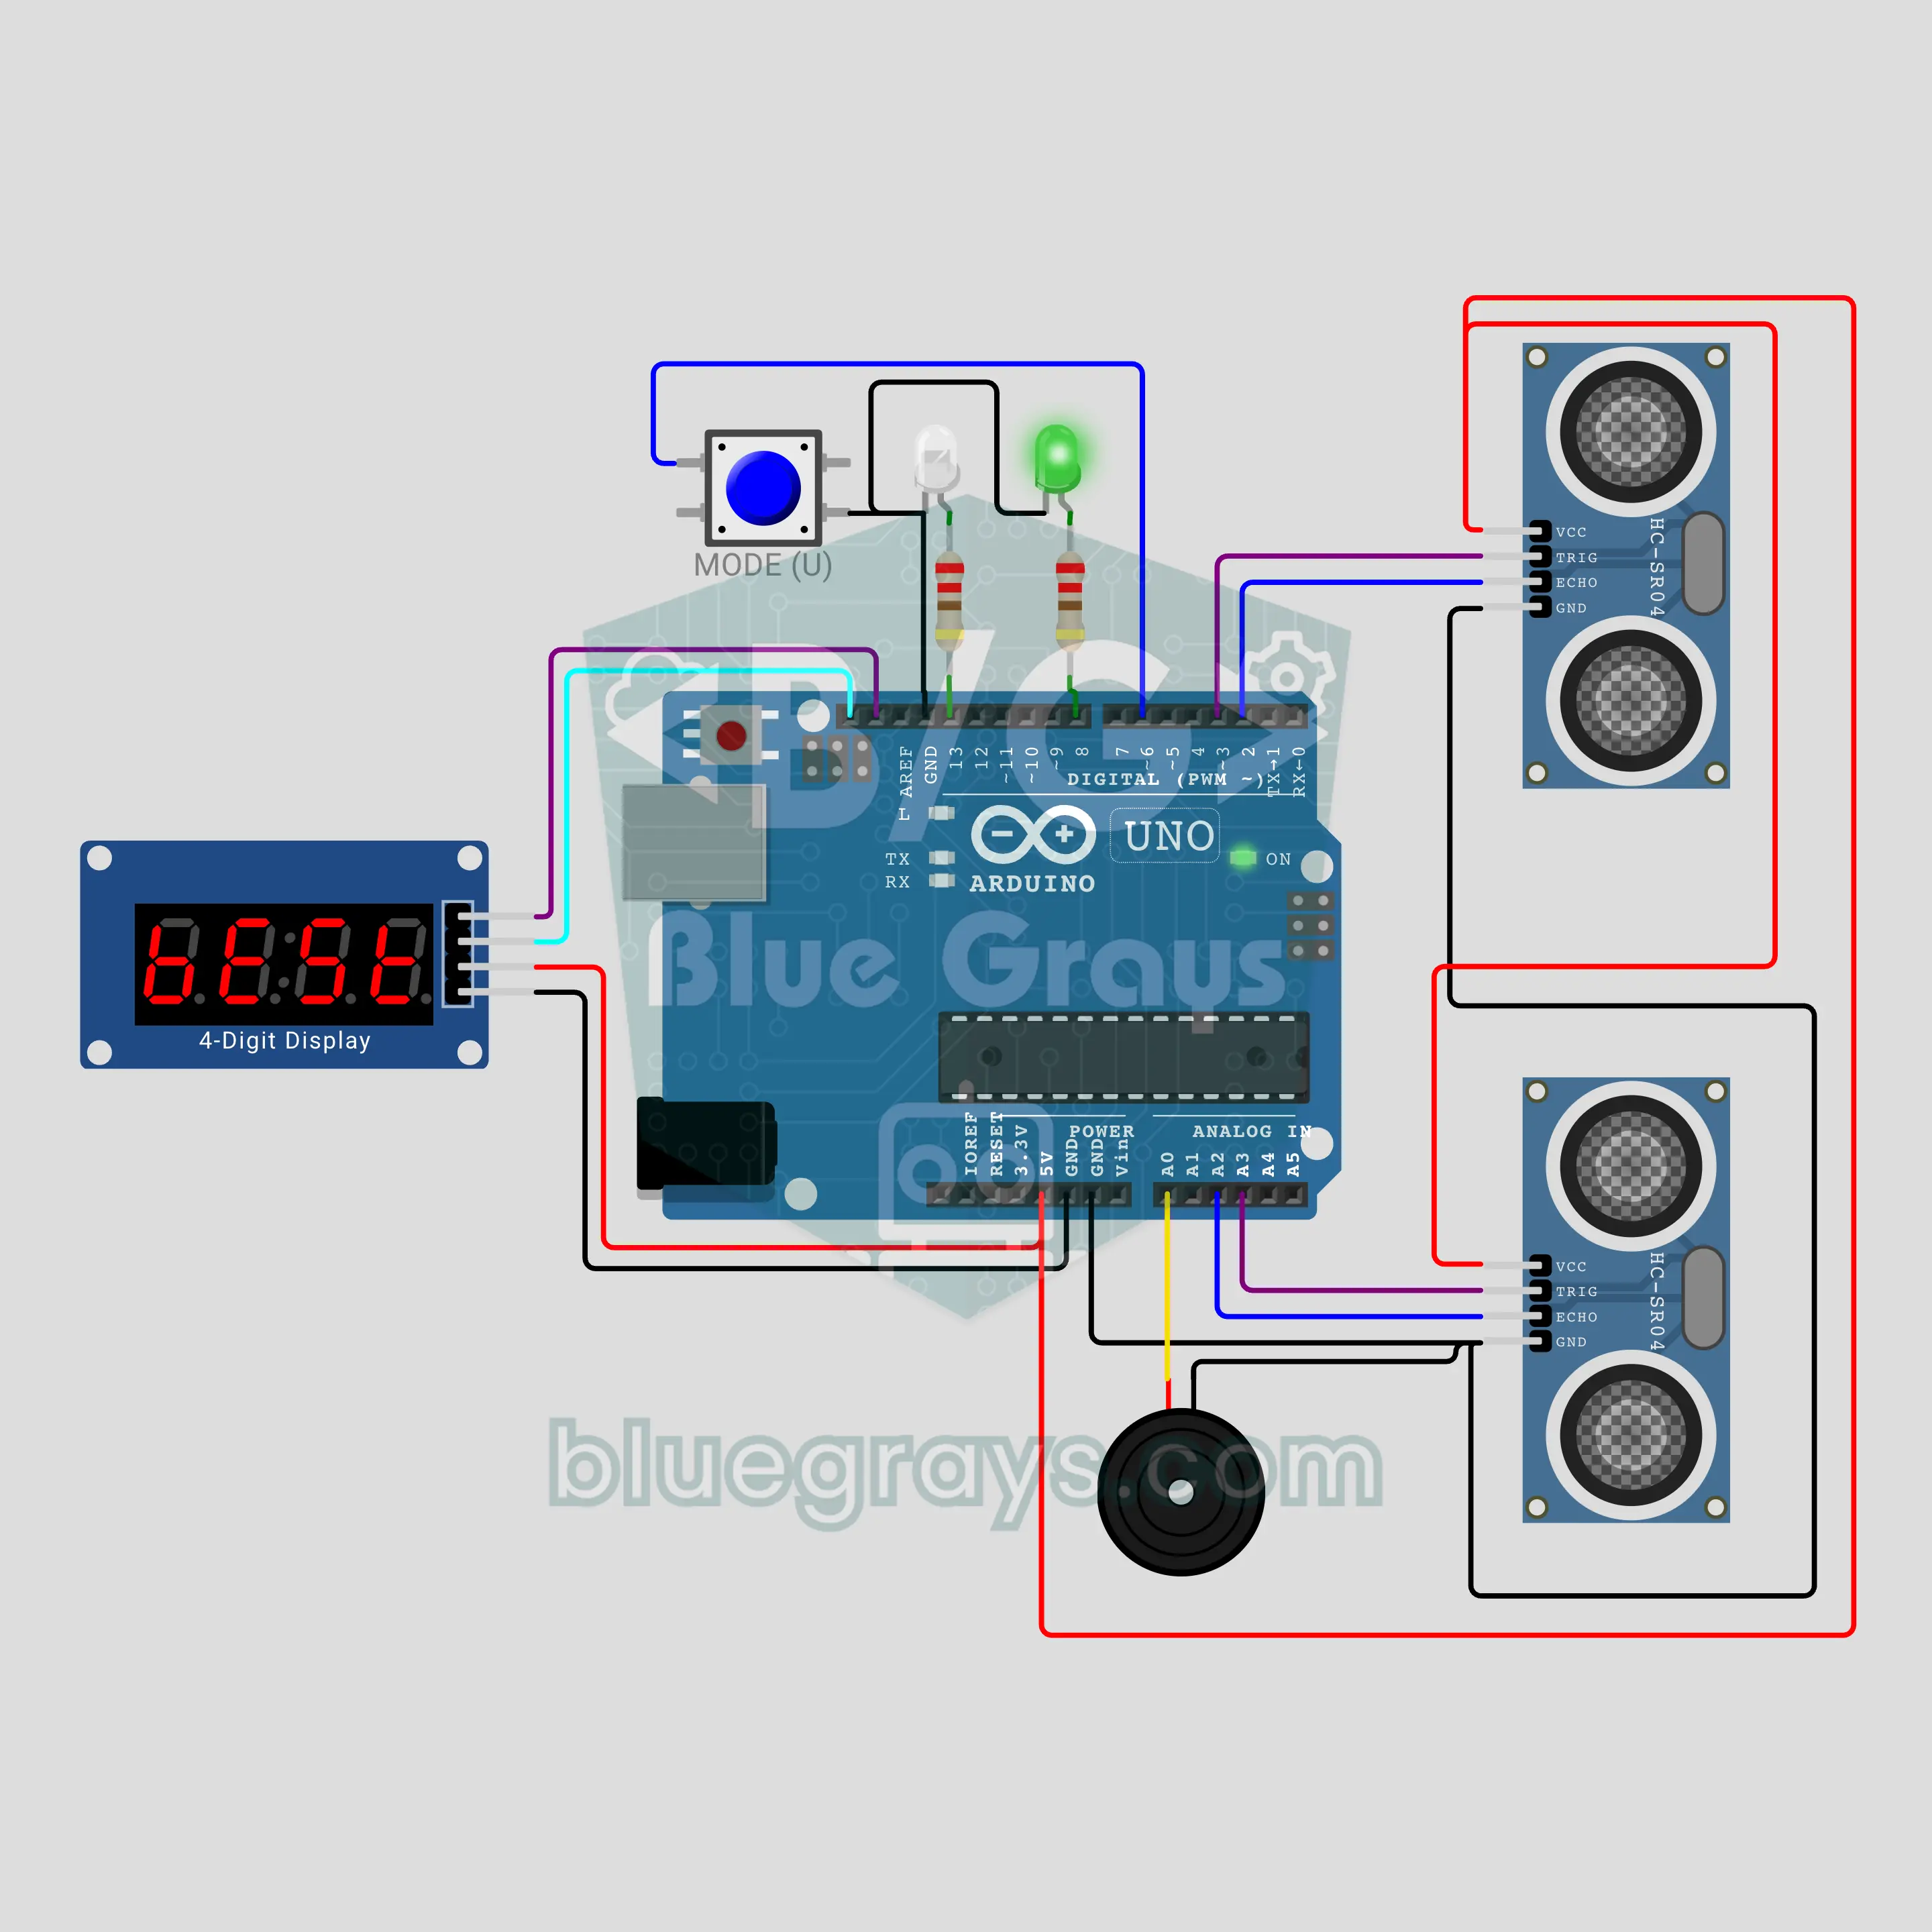
Speed radar para sa laruang kotse sa Arduino (2 HC-SR04 + TM1637 display)
Speed radar para sa mga laruang kotse! Nakapuwesto ang dalawang HC-SR04 sensor nang 20 cm ang layo sa gilid ng track at inoorasan ang kotse habang dumadaan gamit ang micros(): bilis = distansya / oras. Ipinapakita ng TM1637 ang resulta sa cm/s, km/h o bilang 1:64 scale na totoong bilis. Kapag lumampas sa limit, kumikislap ang puting LED na parang flash ng speed camera at tumutunog ang siren; may minus sign ang pabaligtad na direksyon at nananatili sa EEPROM ang record.
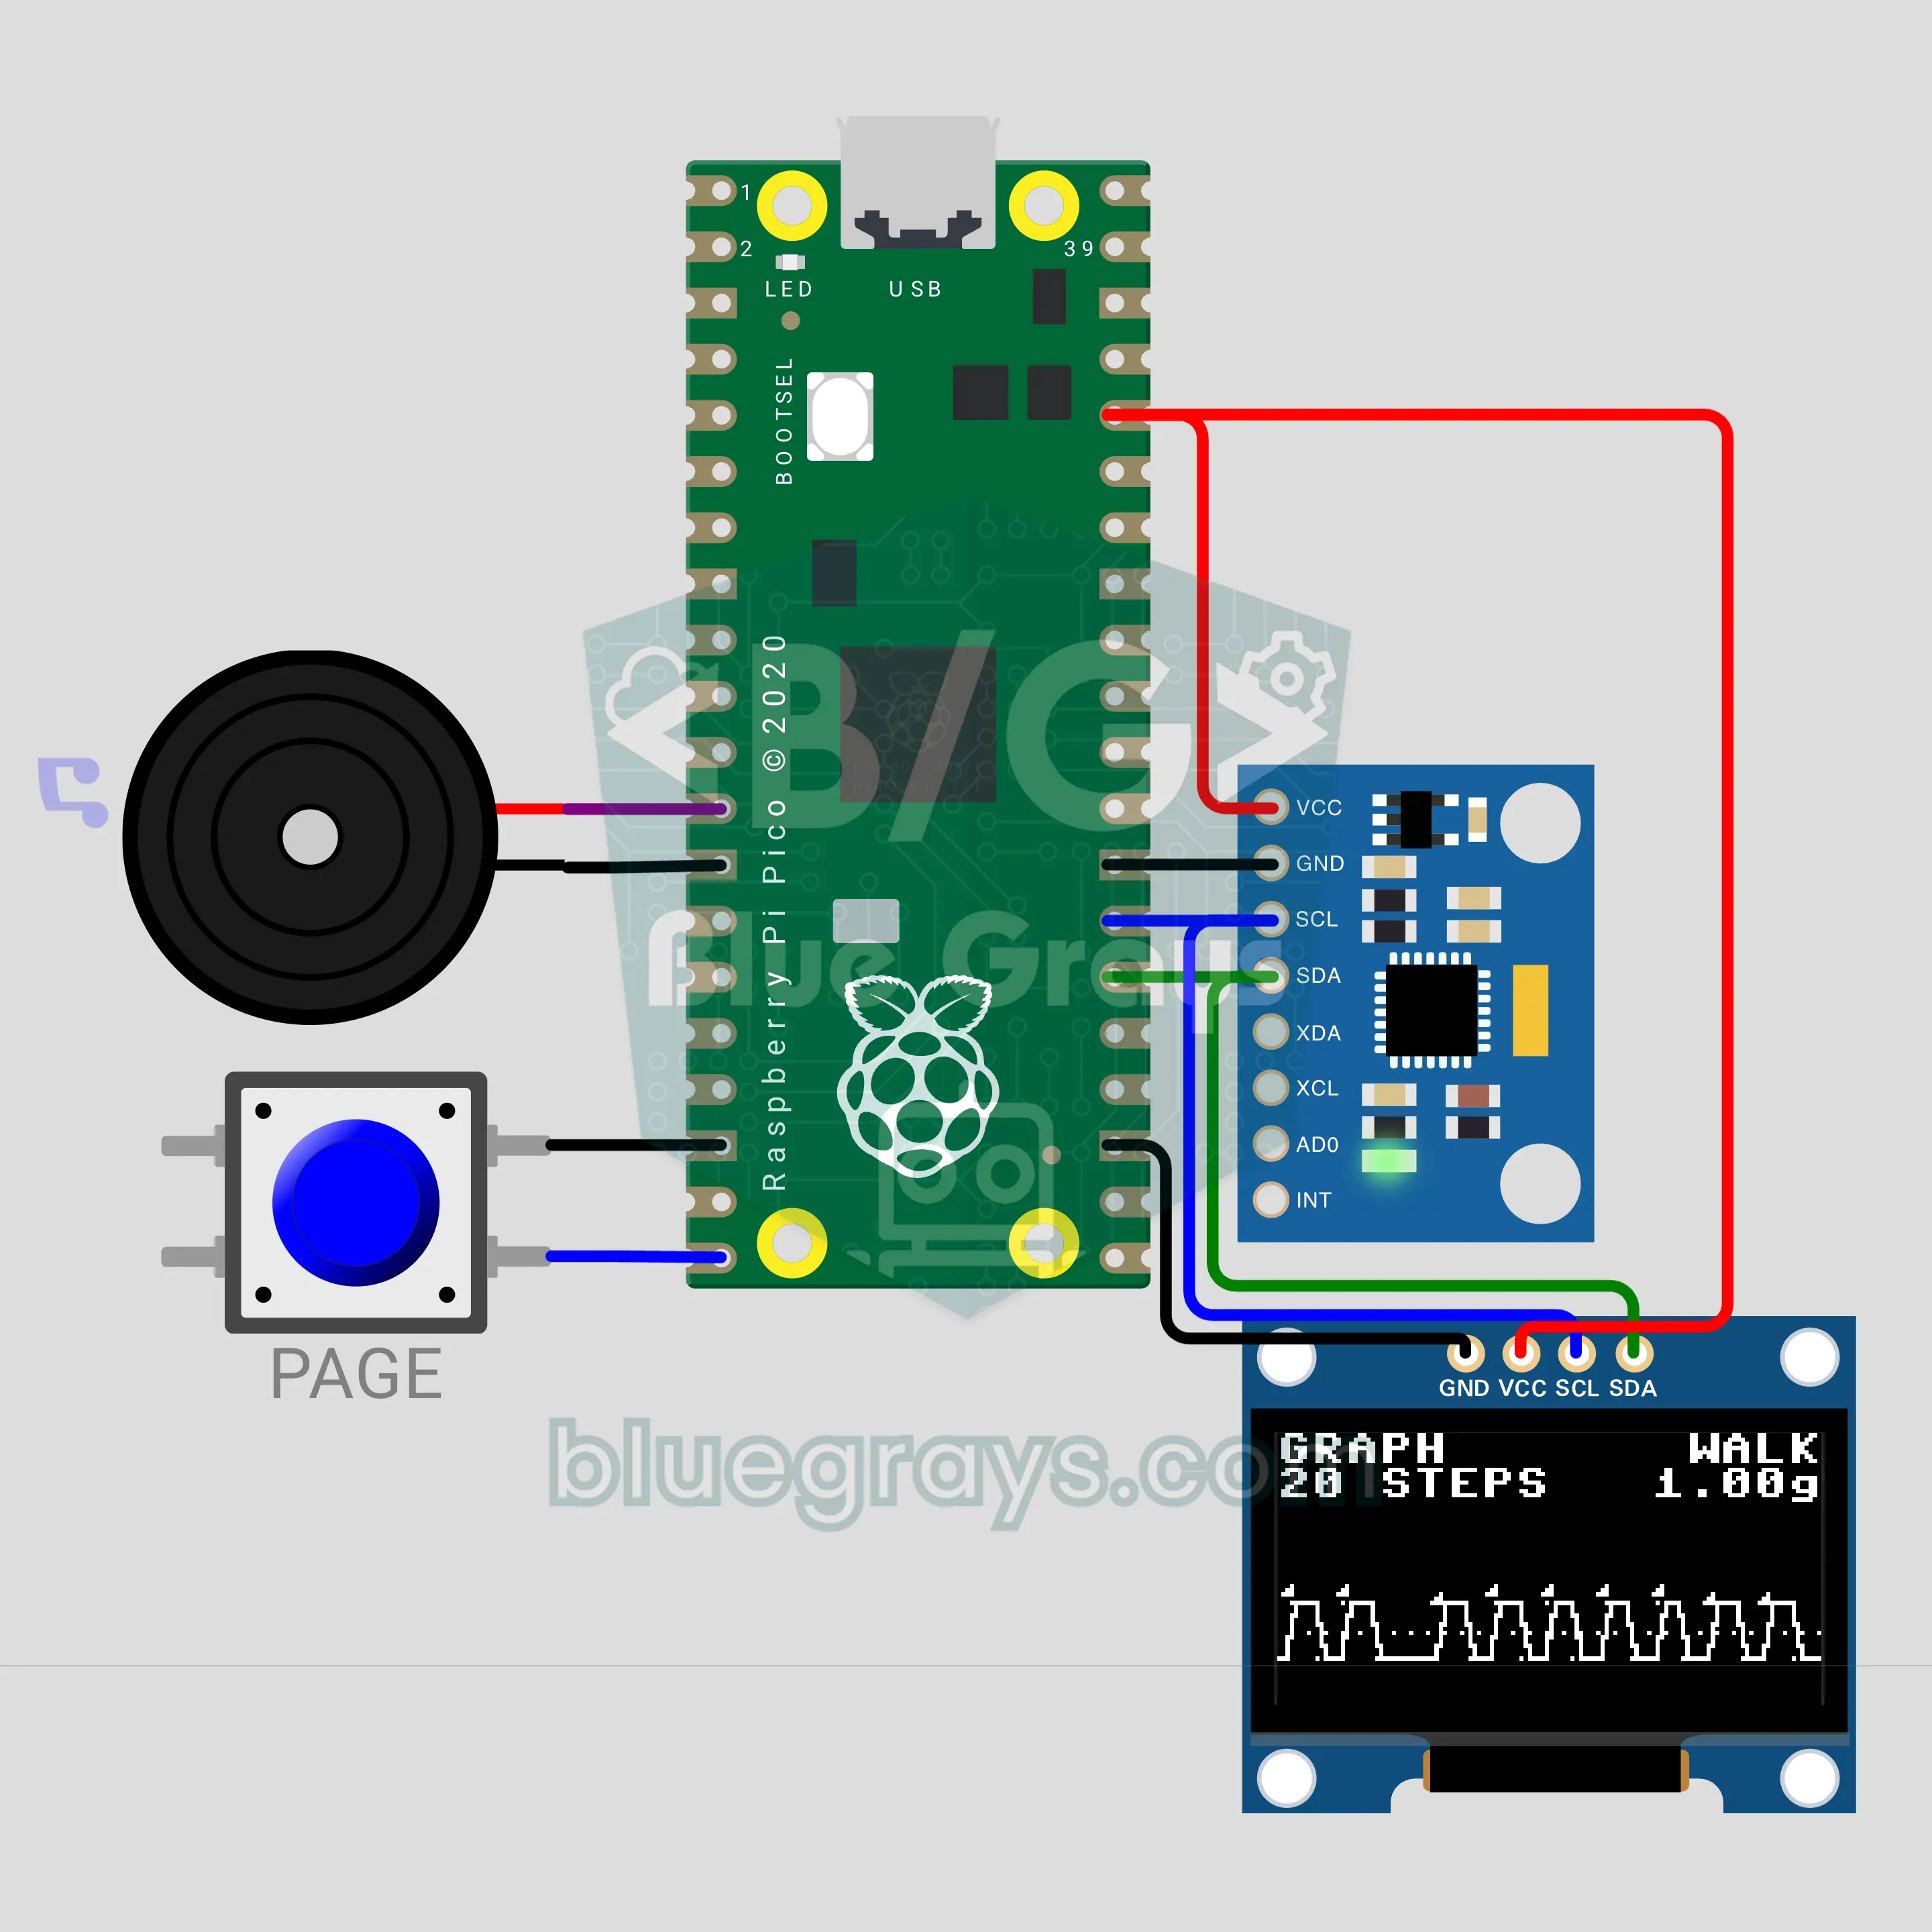
Step counter gamit ang Raspberry Pi Pico: pedometer (MPU-6050 + OLED + buzzer)
Tingnan sa sarili mong circuit kung paano nagbibilang ng hakbang ang smart watch! Binabasa ng Raspberry Pi Pico ang MPU-6050 accelerometer nang 50 beses bawat segundo, pinapakinis ang signal at binibilang ang peak na ginagawa ng bawat hakbang. Ipinapakita ng 0.96 inch na OLED ang hakbang, distansya, calories at cadence, at iginuguhit ng live na graph page nang magkakapatong ang raw na signal, ang average at ang threshold. Sa goal, tumutugtog ang buzzer ng himig, at naka-save sa flash ang bilang.
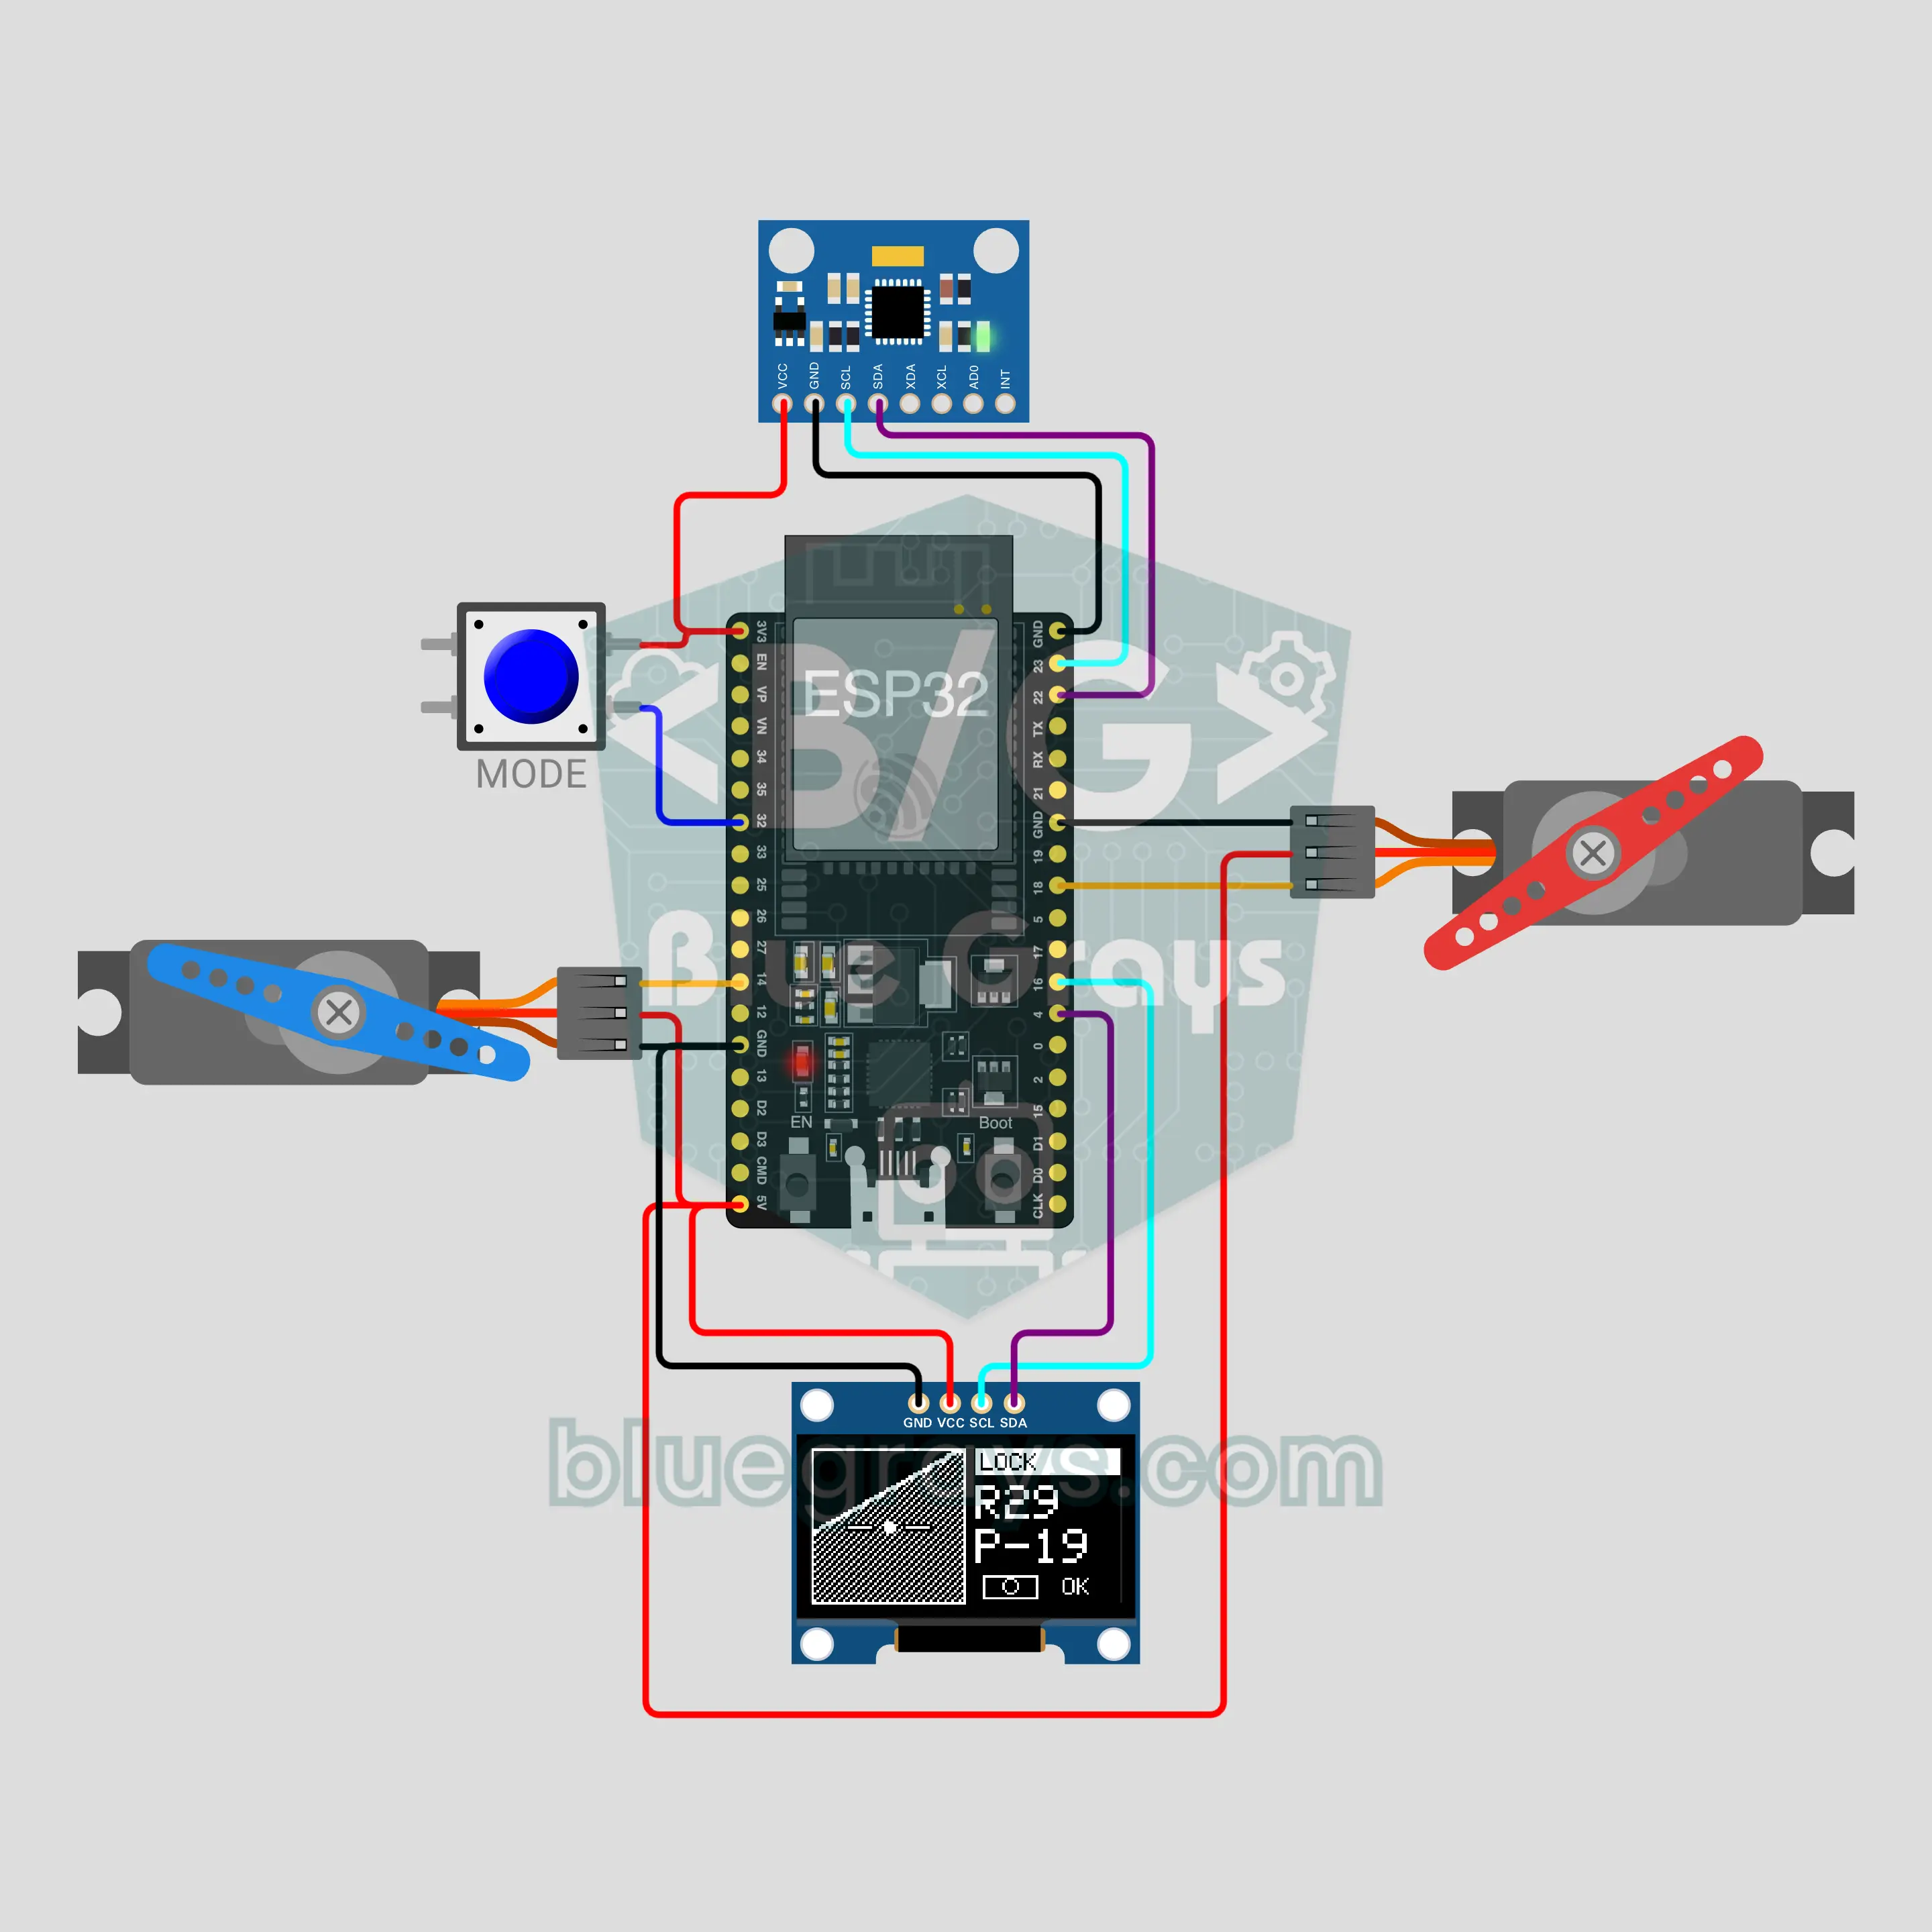
Camera gimbal gamit ang ESP32 (MPU-6050 + 2 servo + OLED)
Tuklasin mismo ang sikreto ng mga phone gimbal! Habang kumikiling ang hawakan, sinusukat ng MPU-6050 ang anggulo at pasalungat na umiikot ang dalawang SG90 servo para manatiling pantay ang platform sa itaas. Kinukuwenta ang anggulo nang 200 beses bawat segundo gamit ang complementary filter na naghahalo ng gyroscope at accelerometer. Gumuguhit ang 0.96 inch na OLED ng artificial horizon na parang gauge ng eroplano, at lumilipat ang isang button sa LOCK, FOLLOW at CENTER.
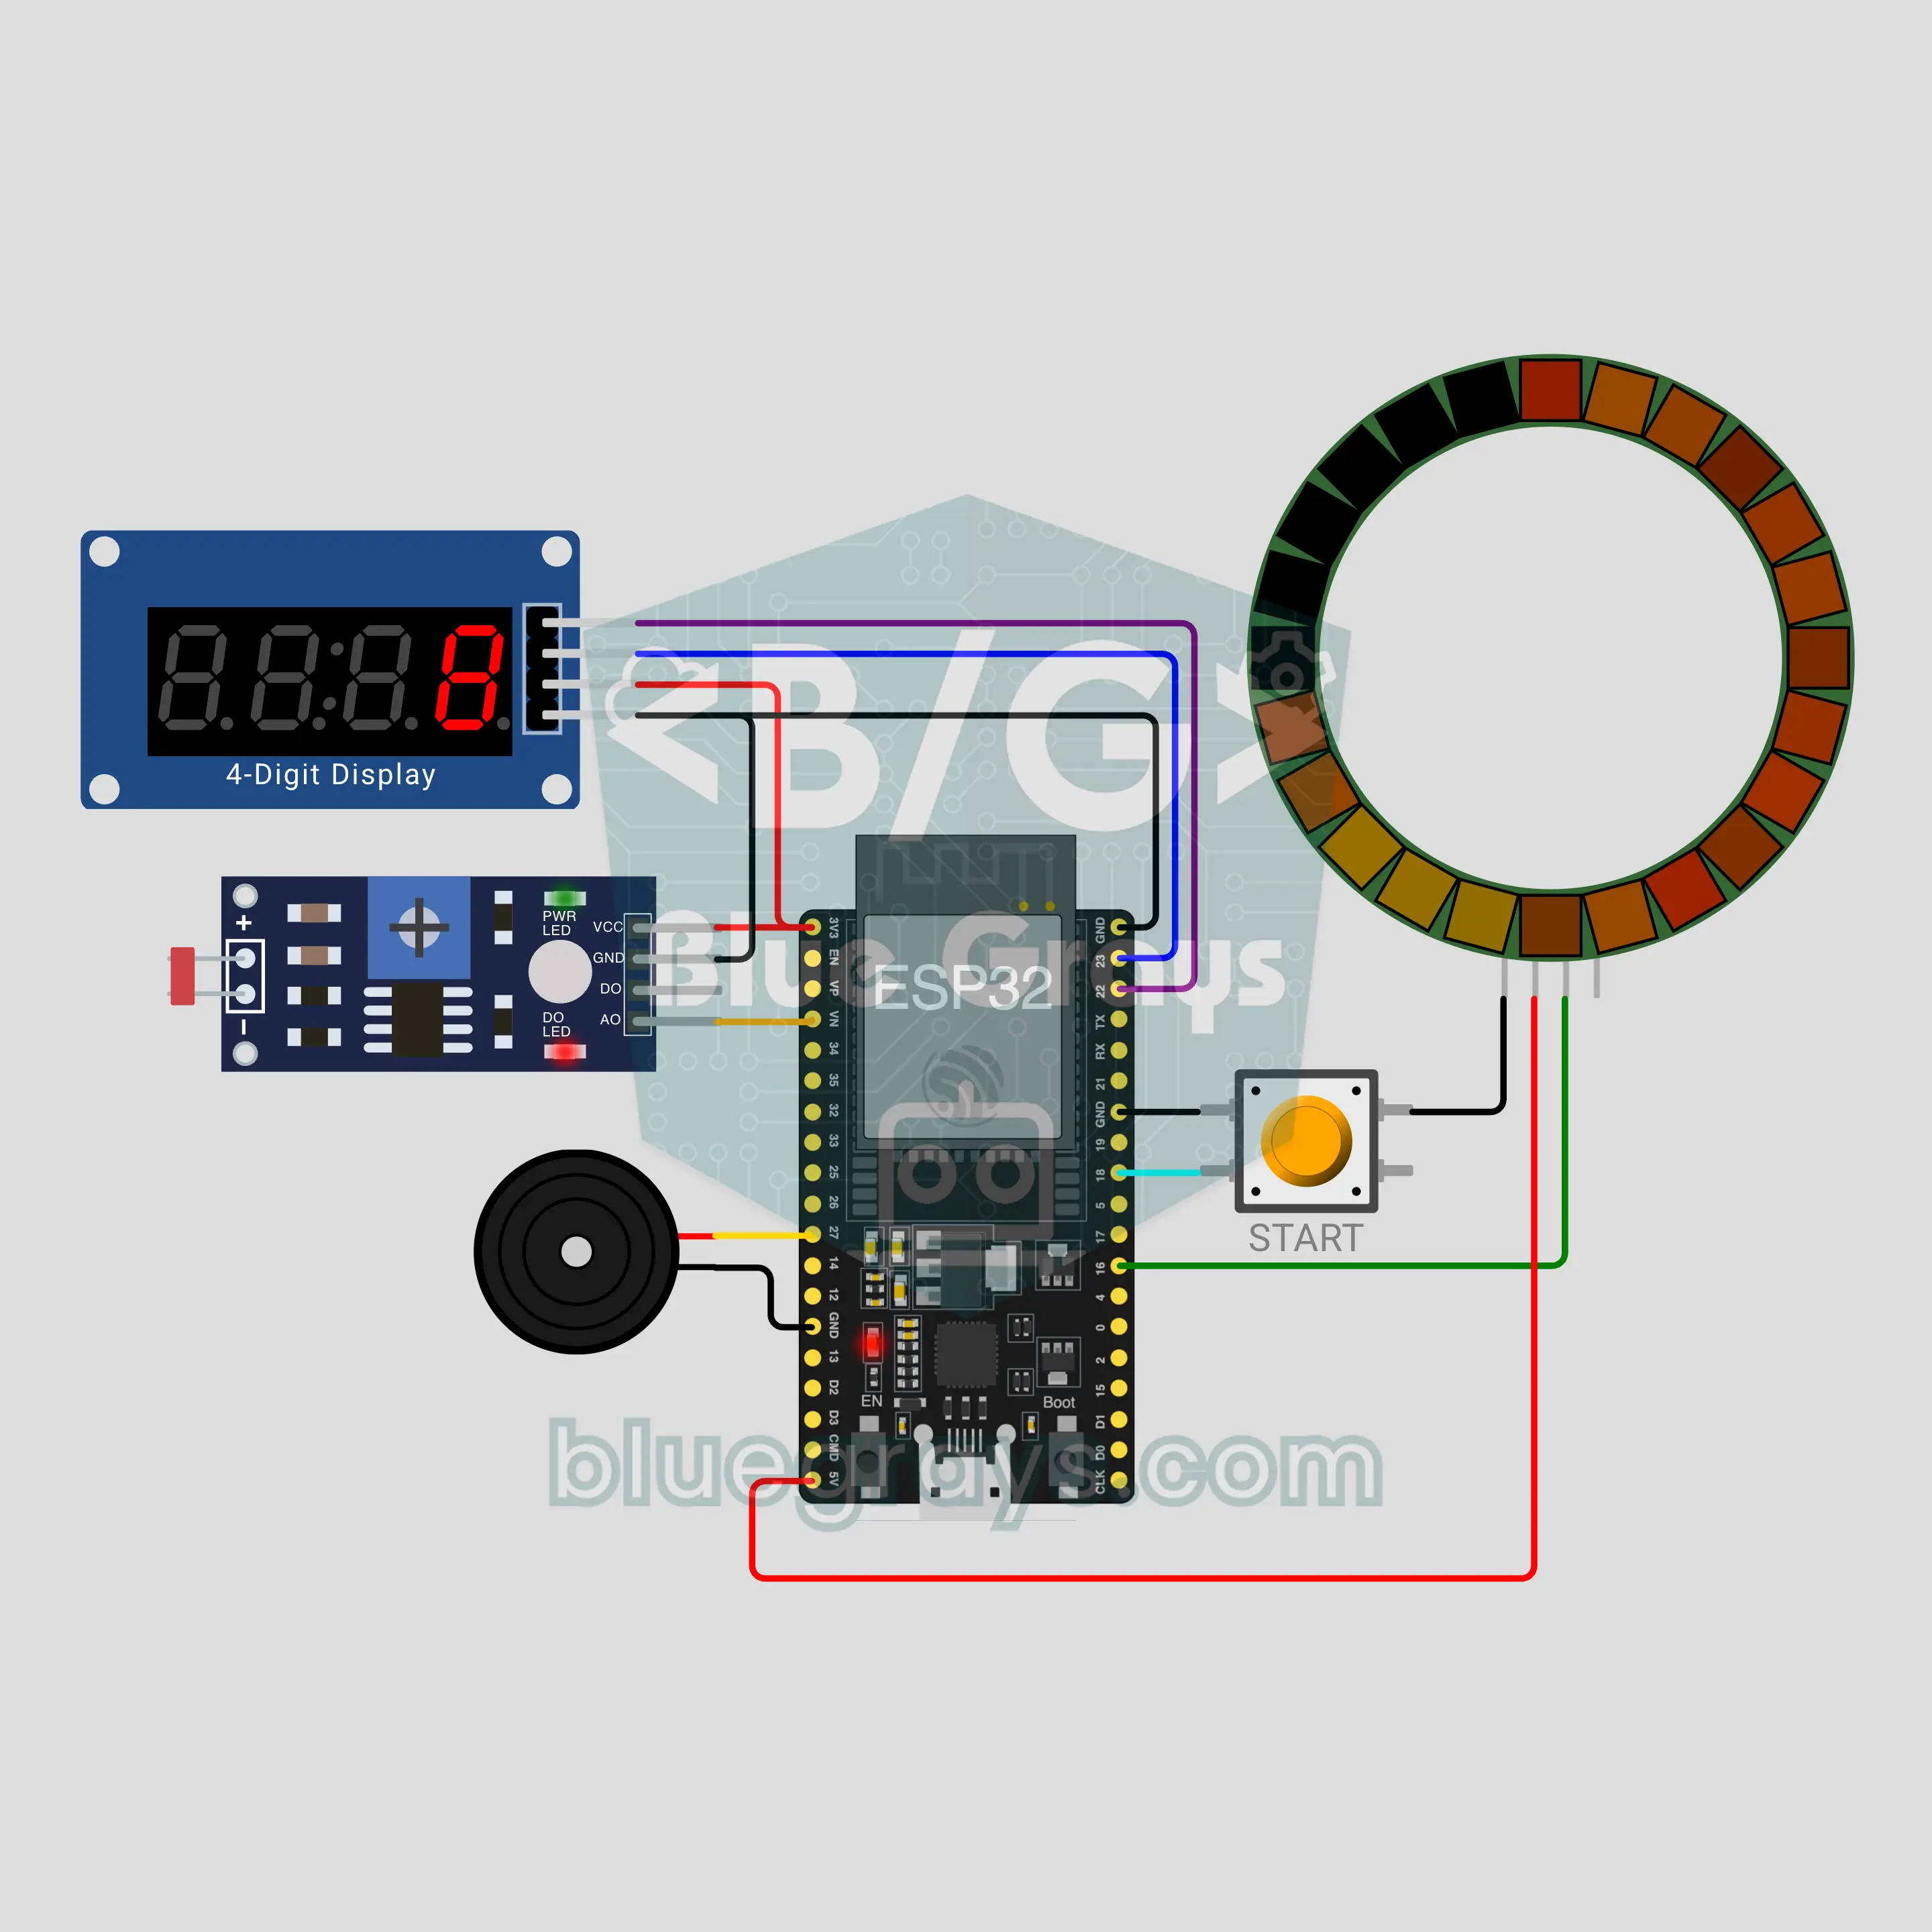
Arcade na basketball machine gamit ang ESP32 (LDR + TM1637 + 24 LED ring)
Ang basketball machine ng perya, nasa mesa mo na! Habang nahuhulog ang bola sa karton na ring, napuputol nito ang liwanag sa LDR light gate, at nagbibilang ng shoot ang ESP32. Lumiliit na arko sa 24 LED ring ang natitirang oras at nasa TM1637 ang score; 3 puntos ang shoot sa huling 10 segundo, at pinag-aapoy ng 3 shoot sa loob ng 2 segundo ang ring. Sinusundan ng threshold ang mabagal na average ng liwanag, kaya hindi kailanman nagiging shoot ang pagsara ng kurtina.
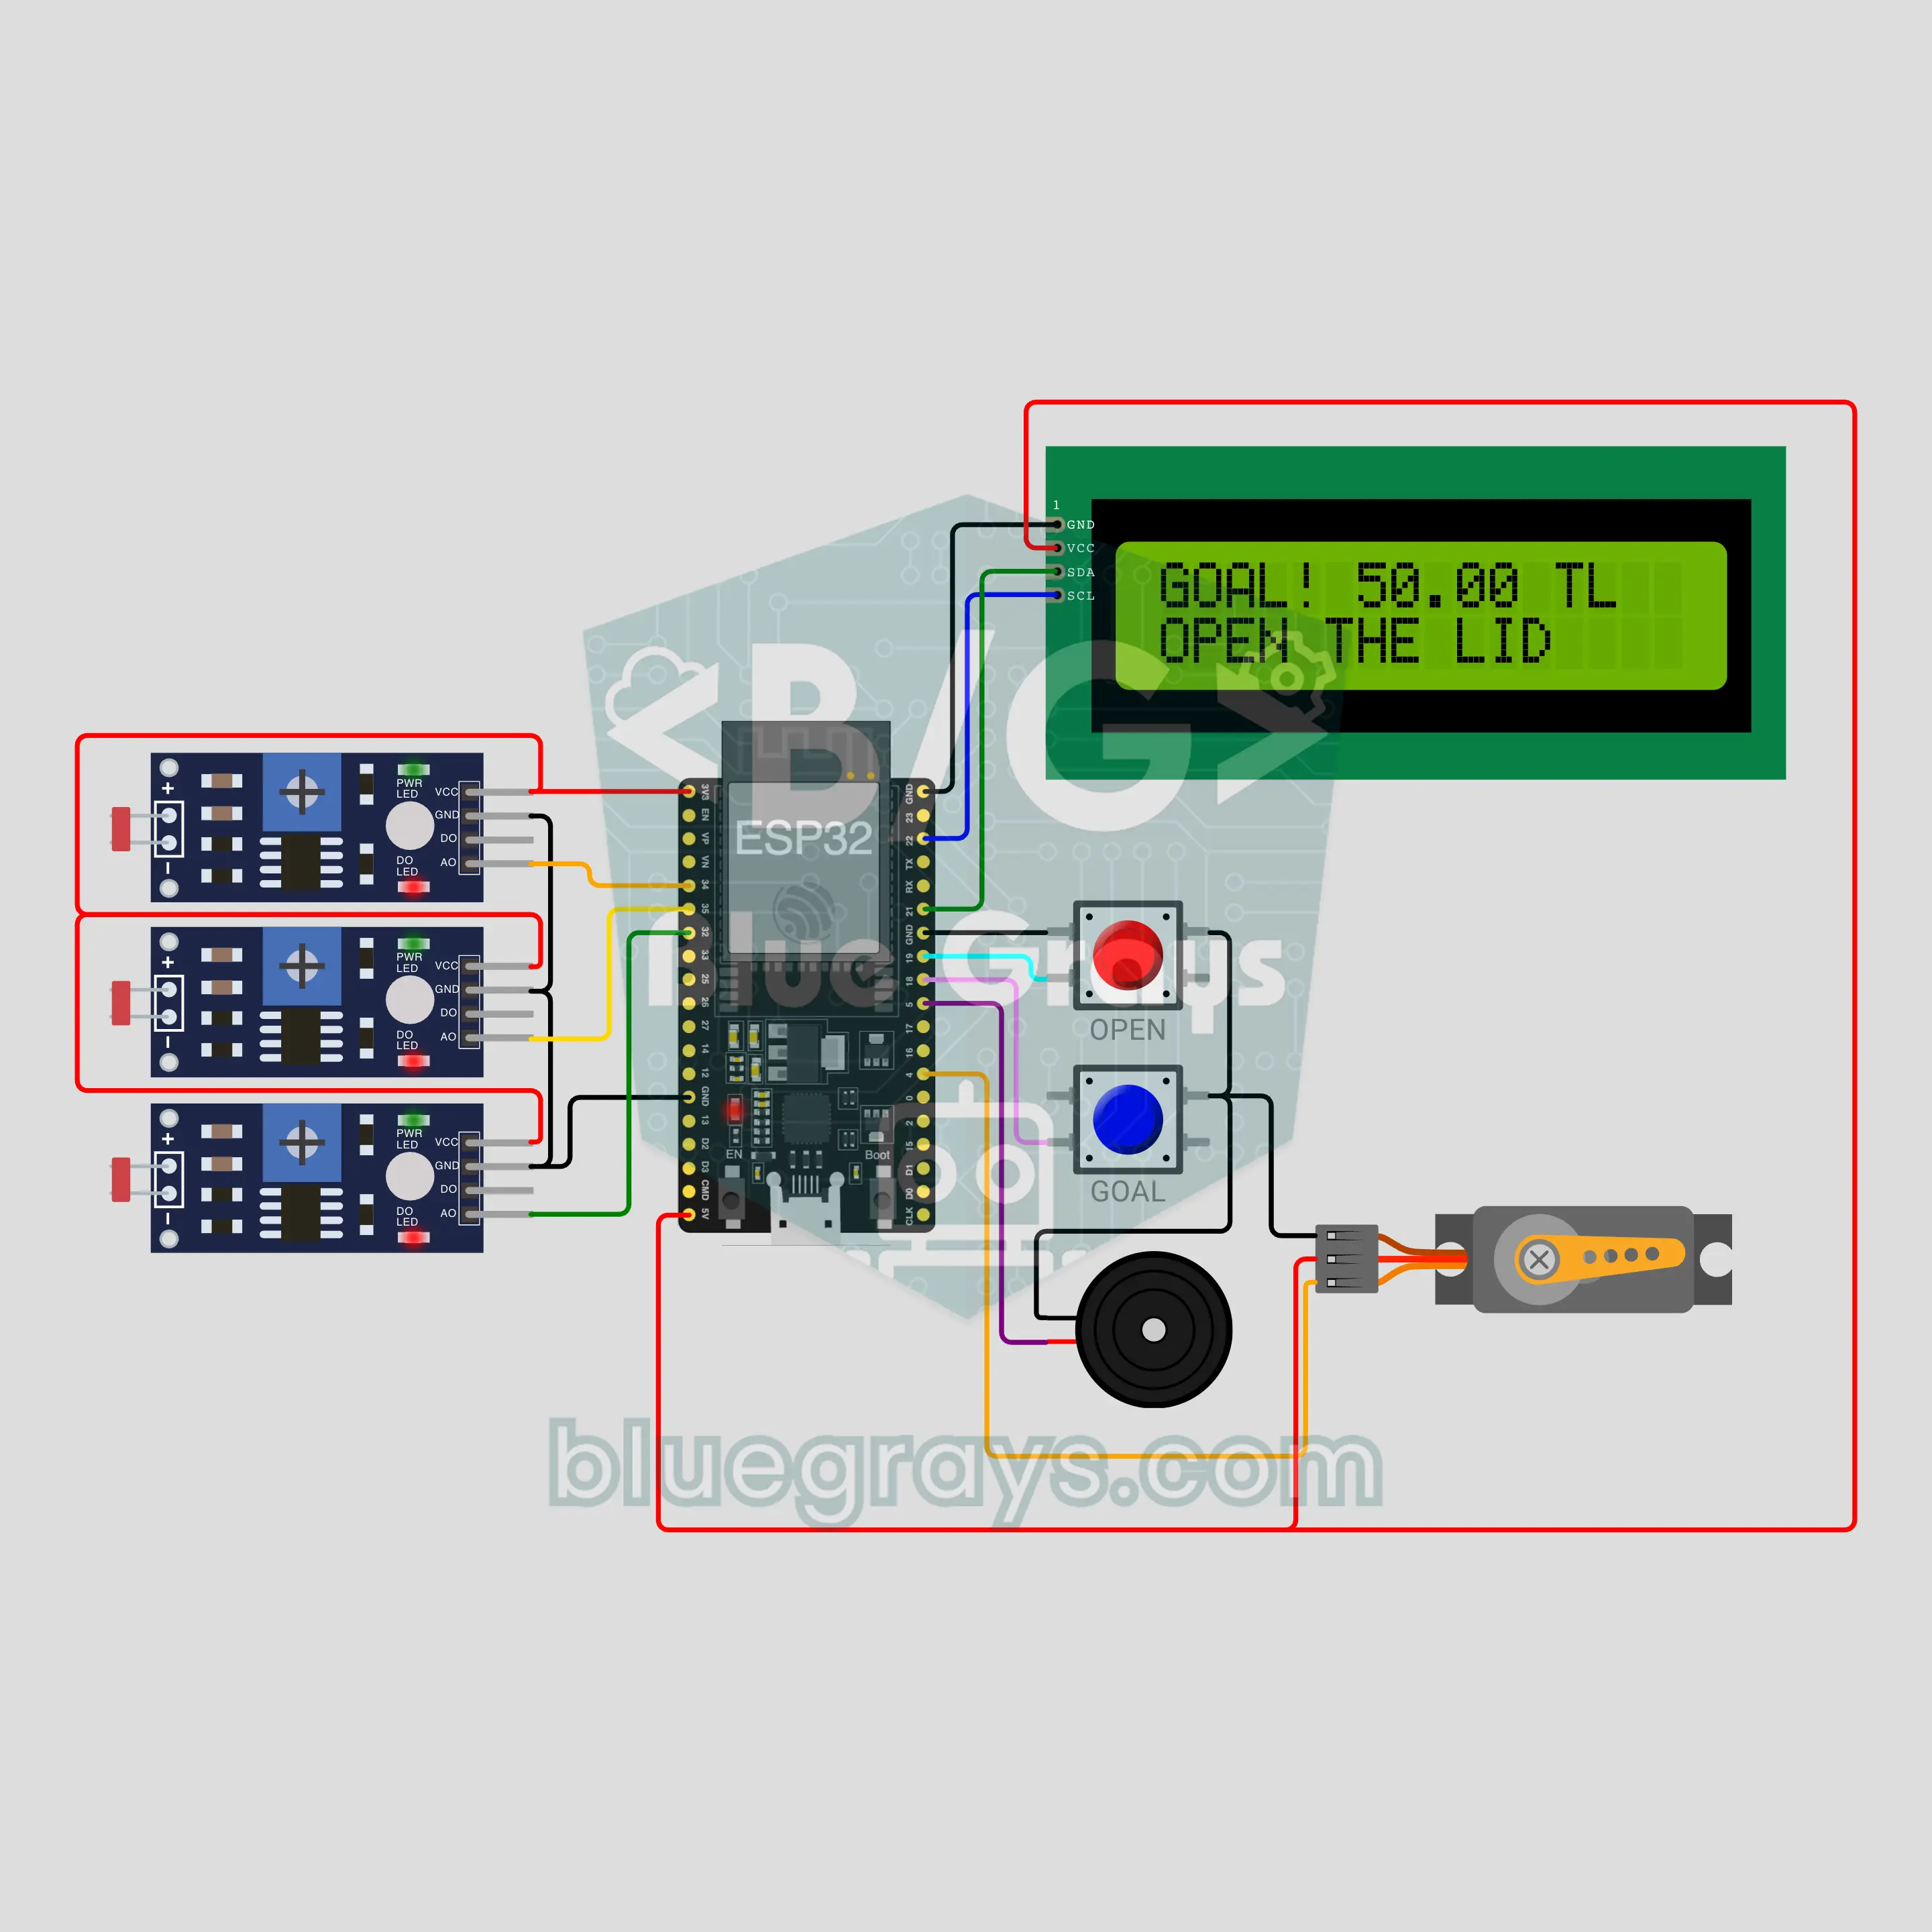
Alkansyang nagbibilang ng barya gamit ang ESP32 (3 LDR + I2C LCD + servo lock)
Alkansyang nagsasabi kung magkano na ang naipon mo! Dumudulas ang mga barya sa pahilig na rampa at nahuhulog sa unang butas na kasya sila; nakikita ng LDR light gate sa ilalim ng bawat butas ang anino at idinadagdag ng ESP32 ang baryang iyon. Naka-setup ito para sa barya ng Türkiye (25 kuruş, 50 kuruş, 1 lira) at madaling palitan sa barya mo. Pinupuno ng I2C LCD ang goal bar, tumutugtog ang fanfare sa goal at bumubukas ang servo lock; bago iyon, magulang lang ang makakapagbukas ng takip.
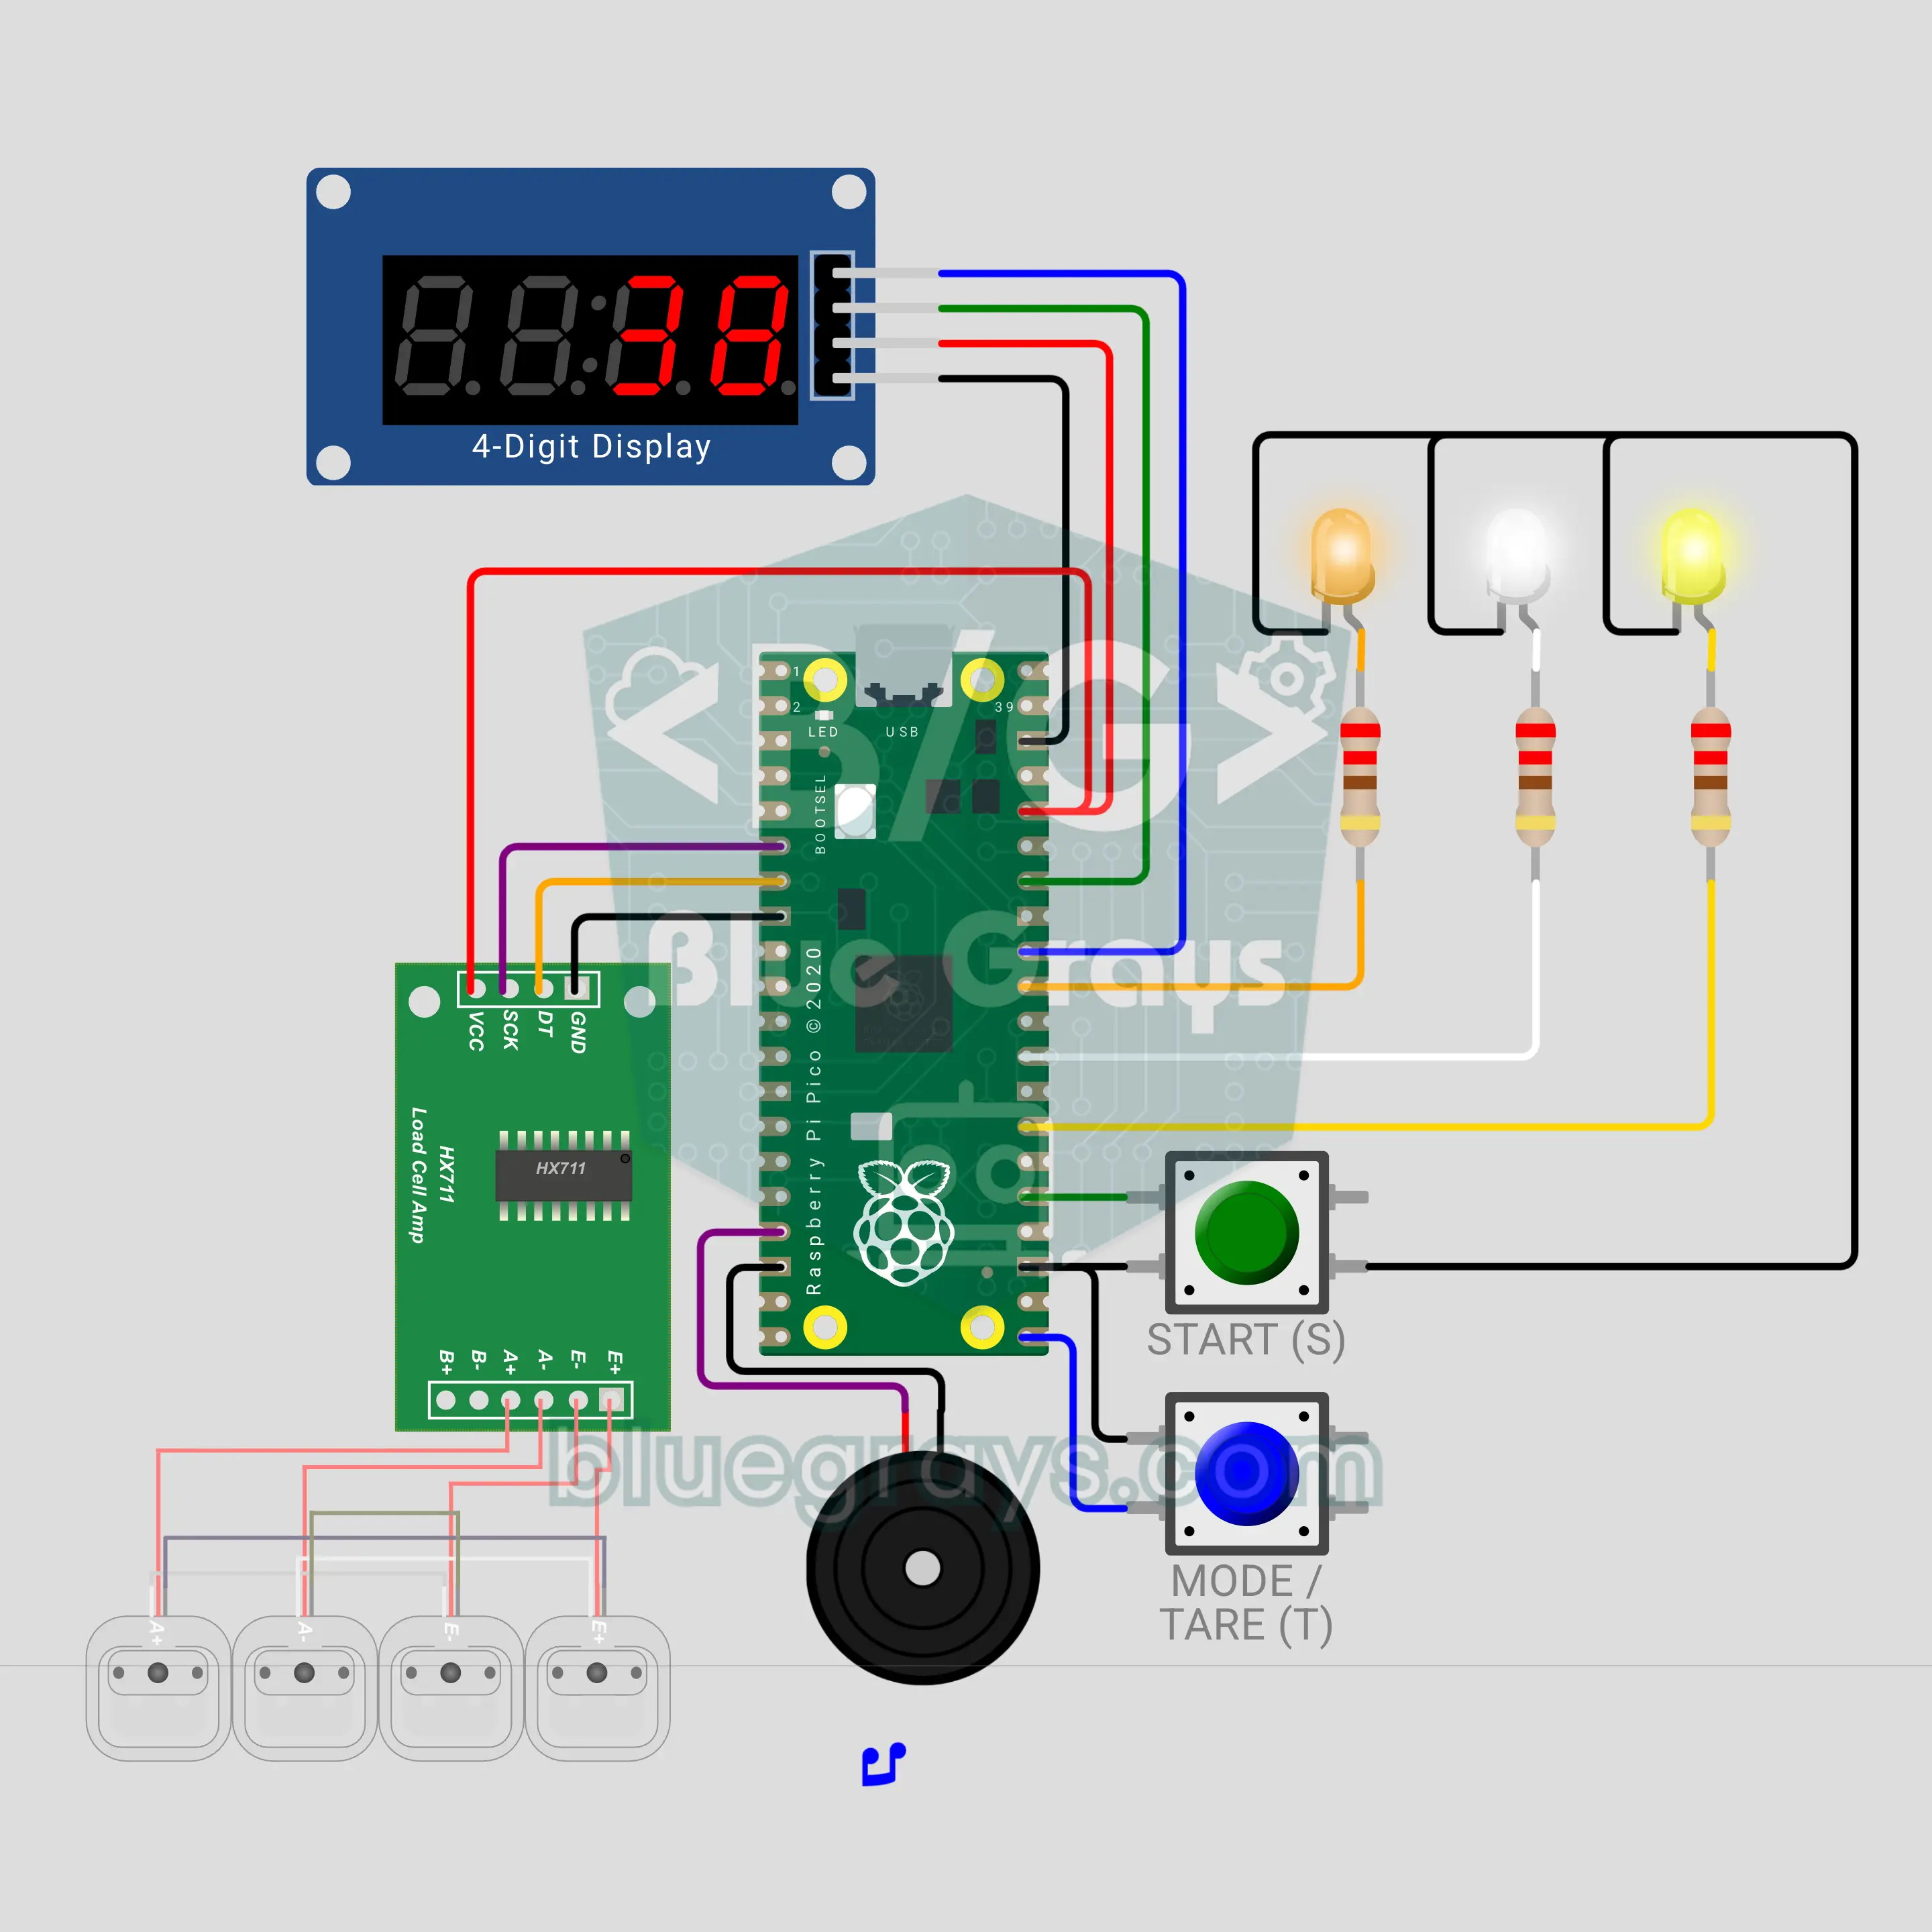
Panukat ng lakas ng pagpisil gamit ang Raspberry Pi Pico (HX711 + load cell + TM1637 + 3 LED + buzzer)
Ang bersyong pisil ng strength tester sa perya! Pisilin ang 50 kg na load cell sa pagitan ng dalawang hawakan: binabasa ng HX711 ang puwersa, nagbibilang pataas sa kilo ang TM1637, tumataas ang tono ng buzzer at ipinapakita ng 3 LED ang bronze, silver at gold. Naitatabi ang peak, at nananatili sa best.txt ang record kahit mawalan ng kuryente. Sa duel mode, salitang pumipisil ang dalawang player at may fanfare ang nanalo.
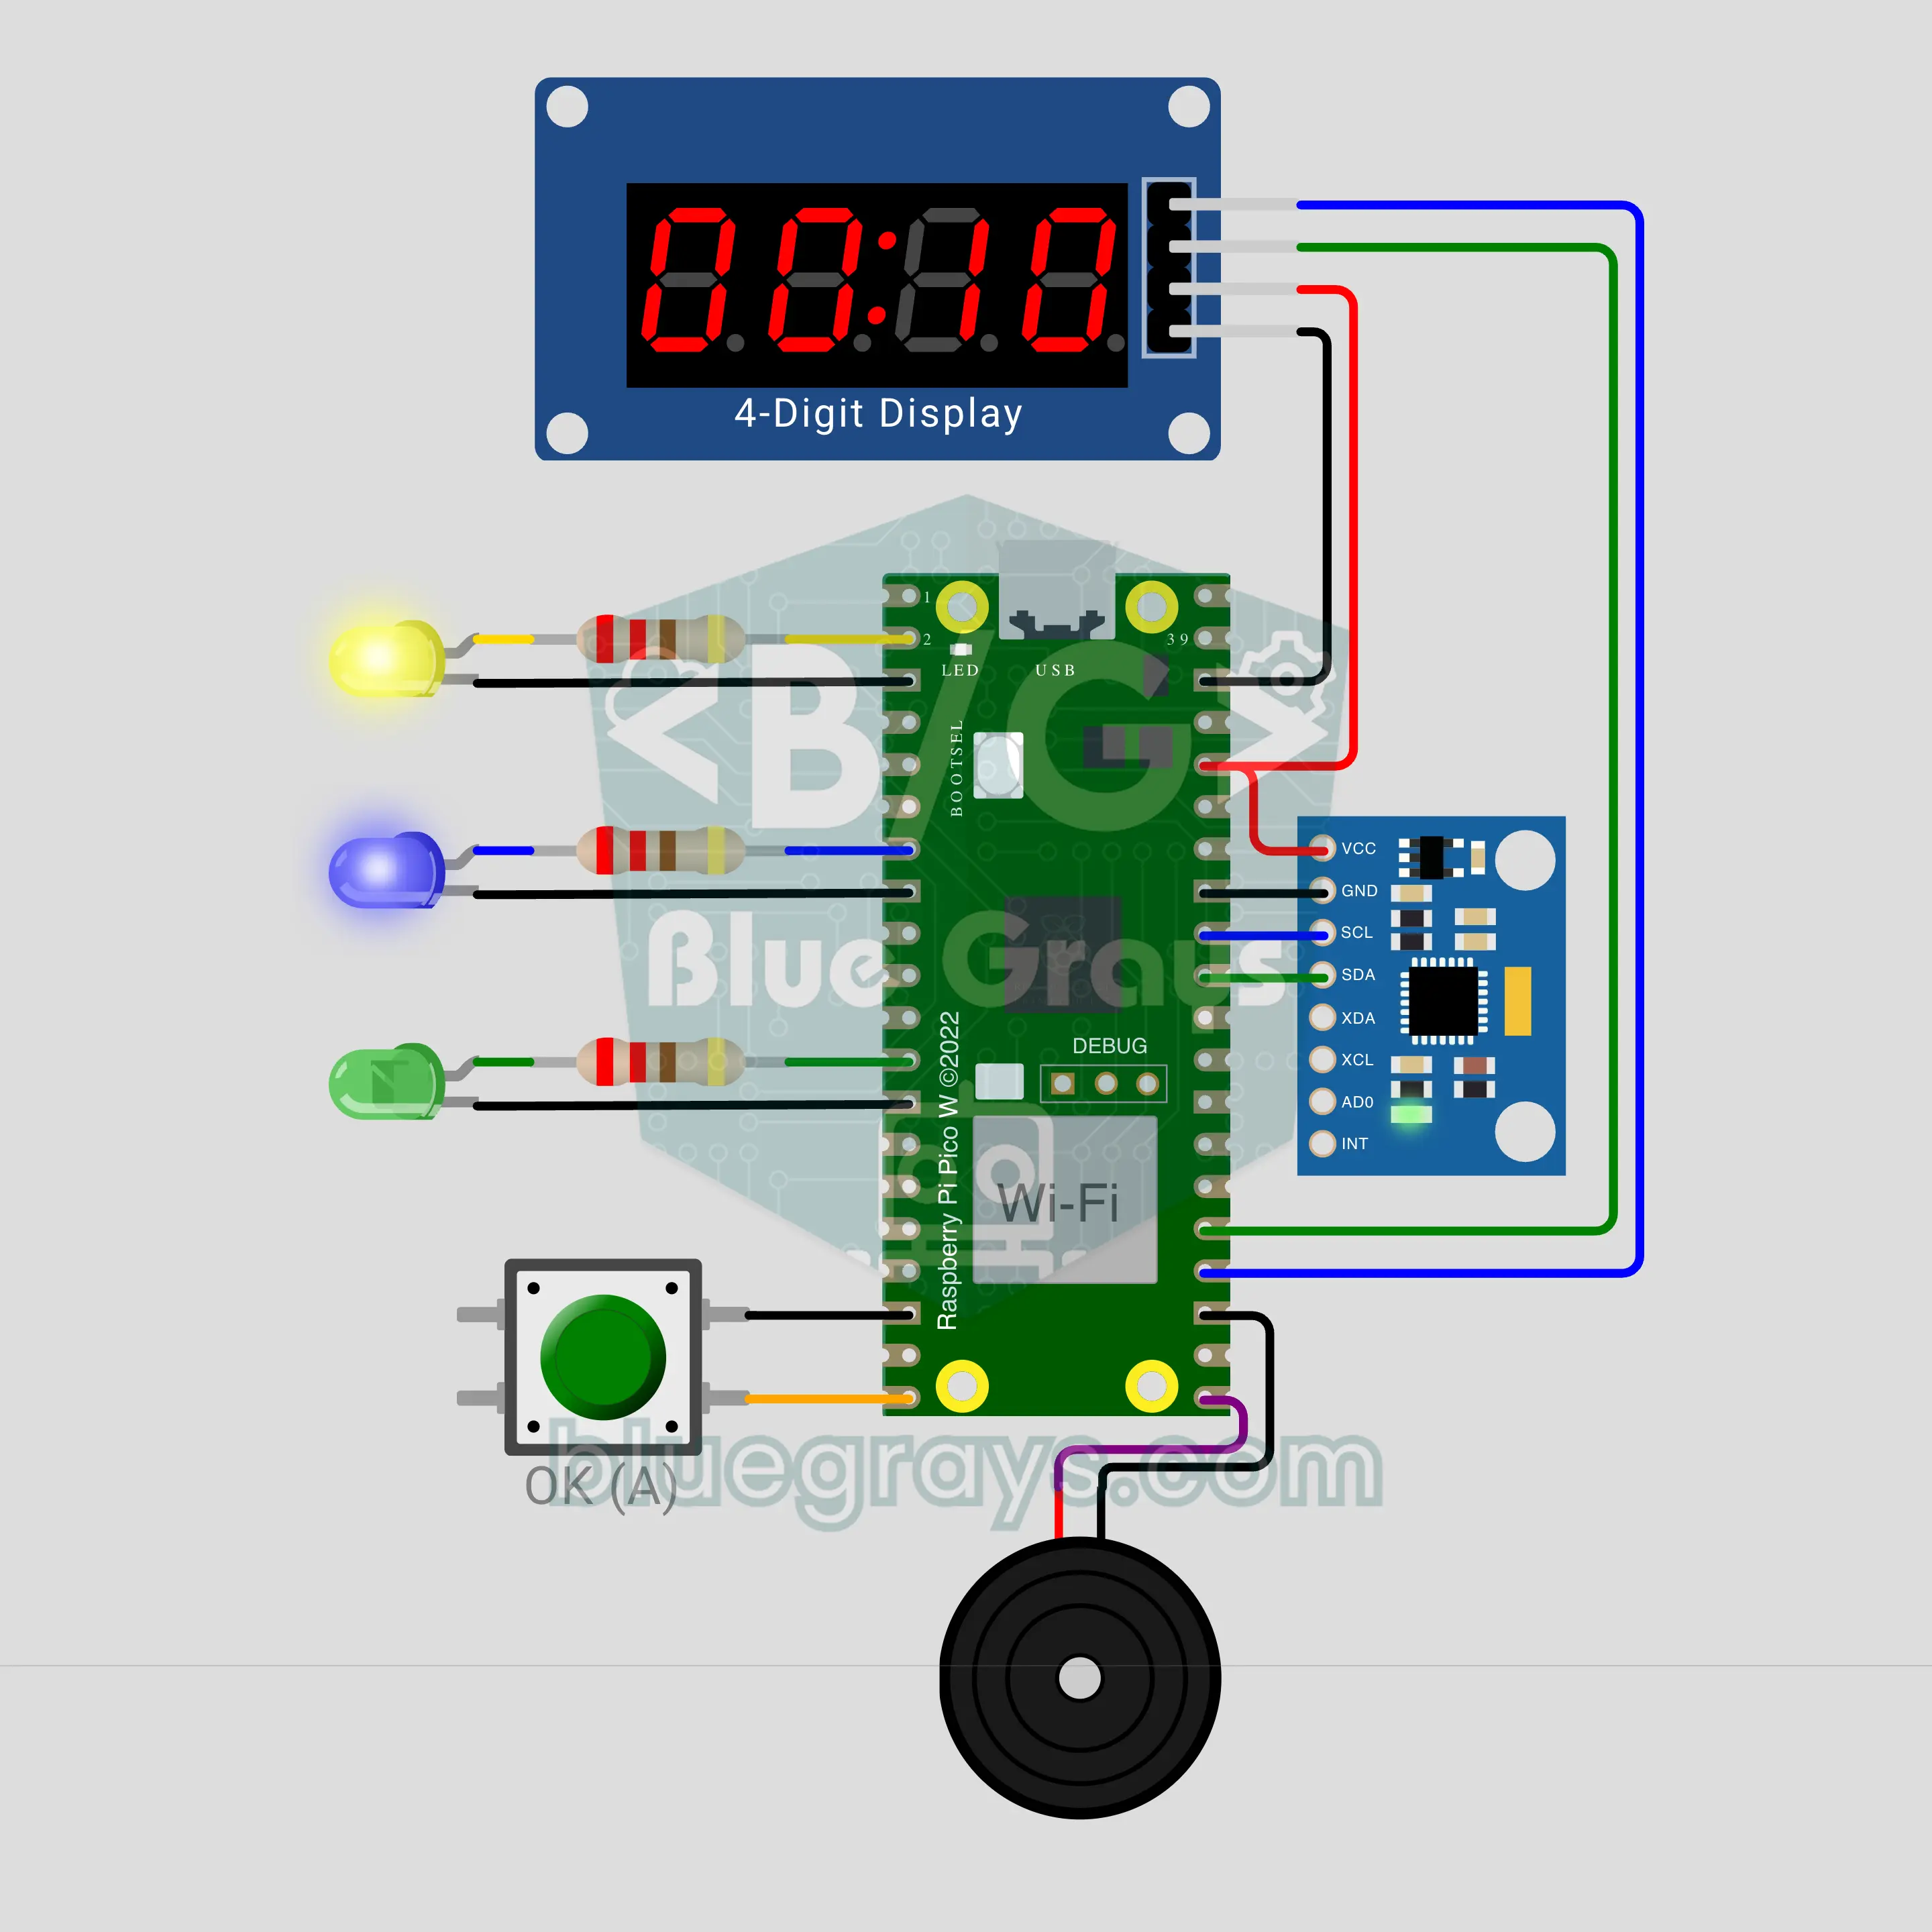
Notifier na tapos na ang labada gamit ang Raspberry Pi Pico W (MPU-6050 + TM1637 + buzzer)
Maliit na kahong nagsasabi sa phone mo kapag tapos na ang labada! Sinusukat ng Raspberry Pi Pico W ang uga gamit ang MPU-6050 sa ibabaw ng makina; habang tumatakbo ito, binibilang ng TM1637 display ang oras at sumisindi ang asul na LED habang nag-i-spin. Pagkalipas ng 3 minutong walang uga, sisindi ang berdeng LED, magdo-dobleng beep ang buzzer at darating sa phone mo ang "tapos na ang labada" kasama ang tagal ng takbo. Kapag hindi kinumpirma, may ikalawang paalala pagkalipas ng 10 minuto.
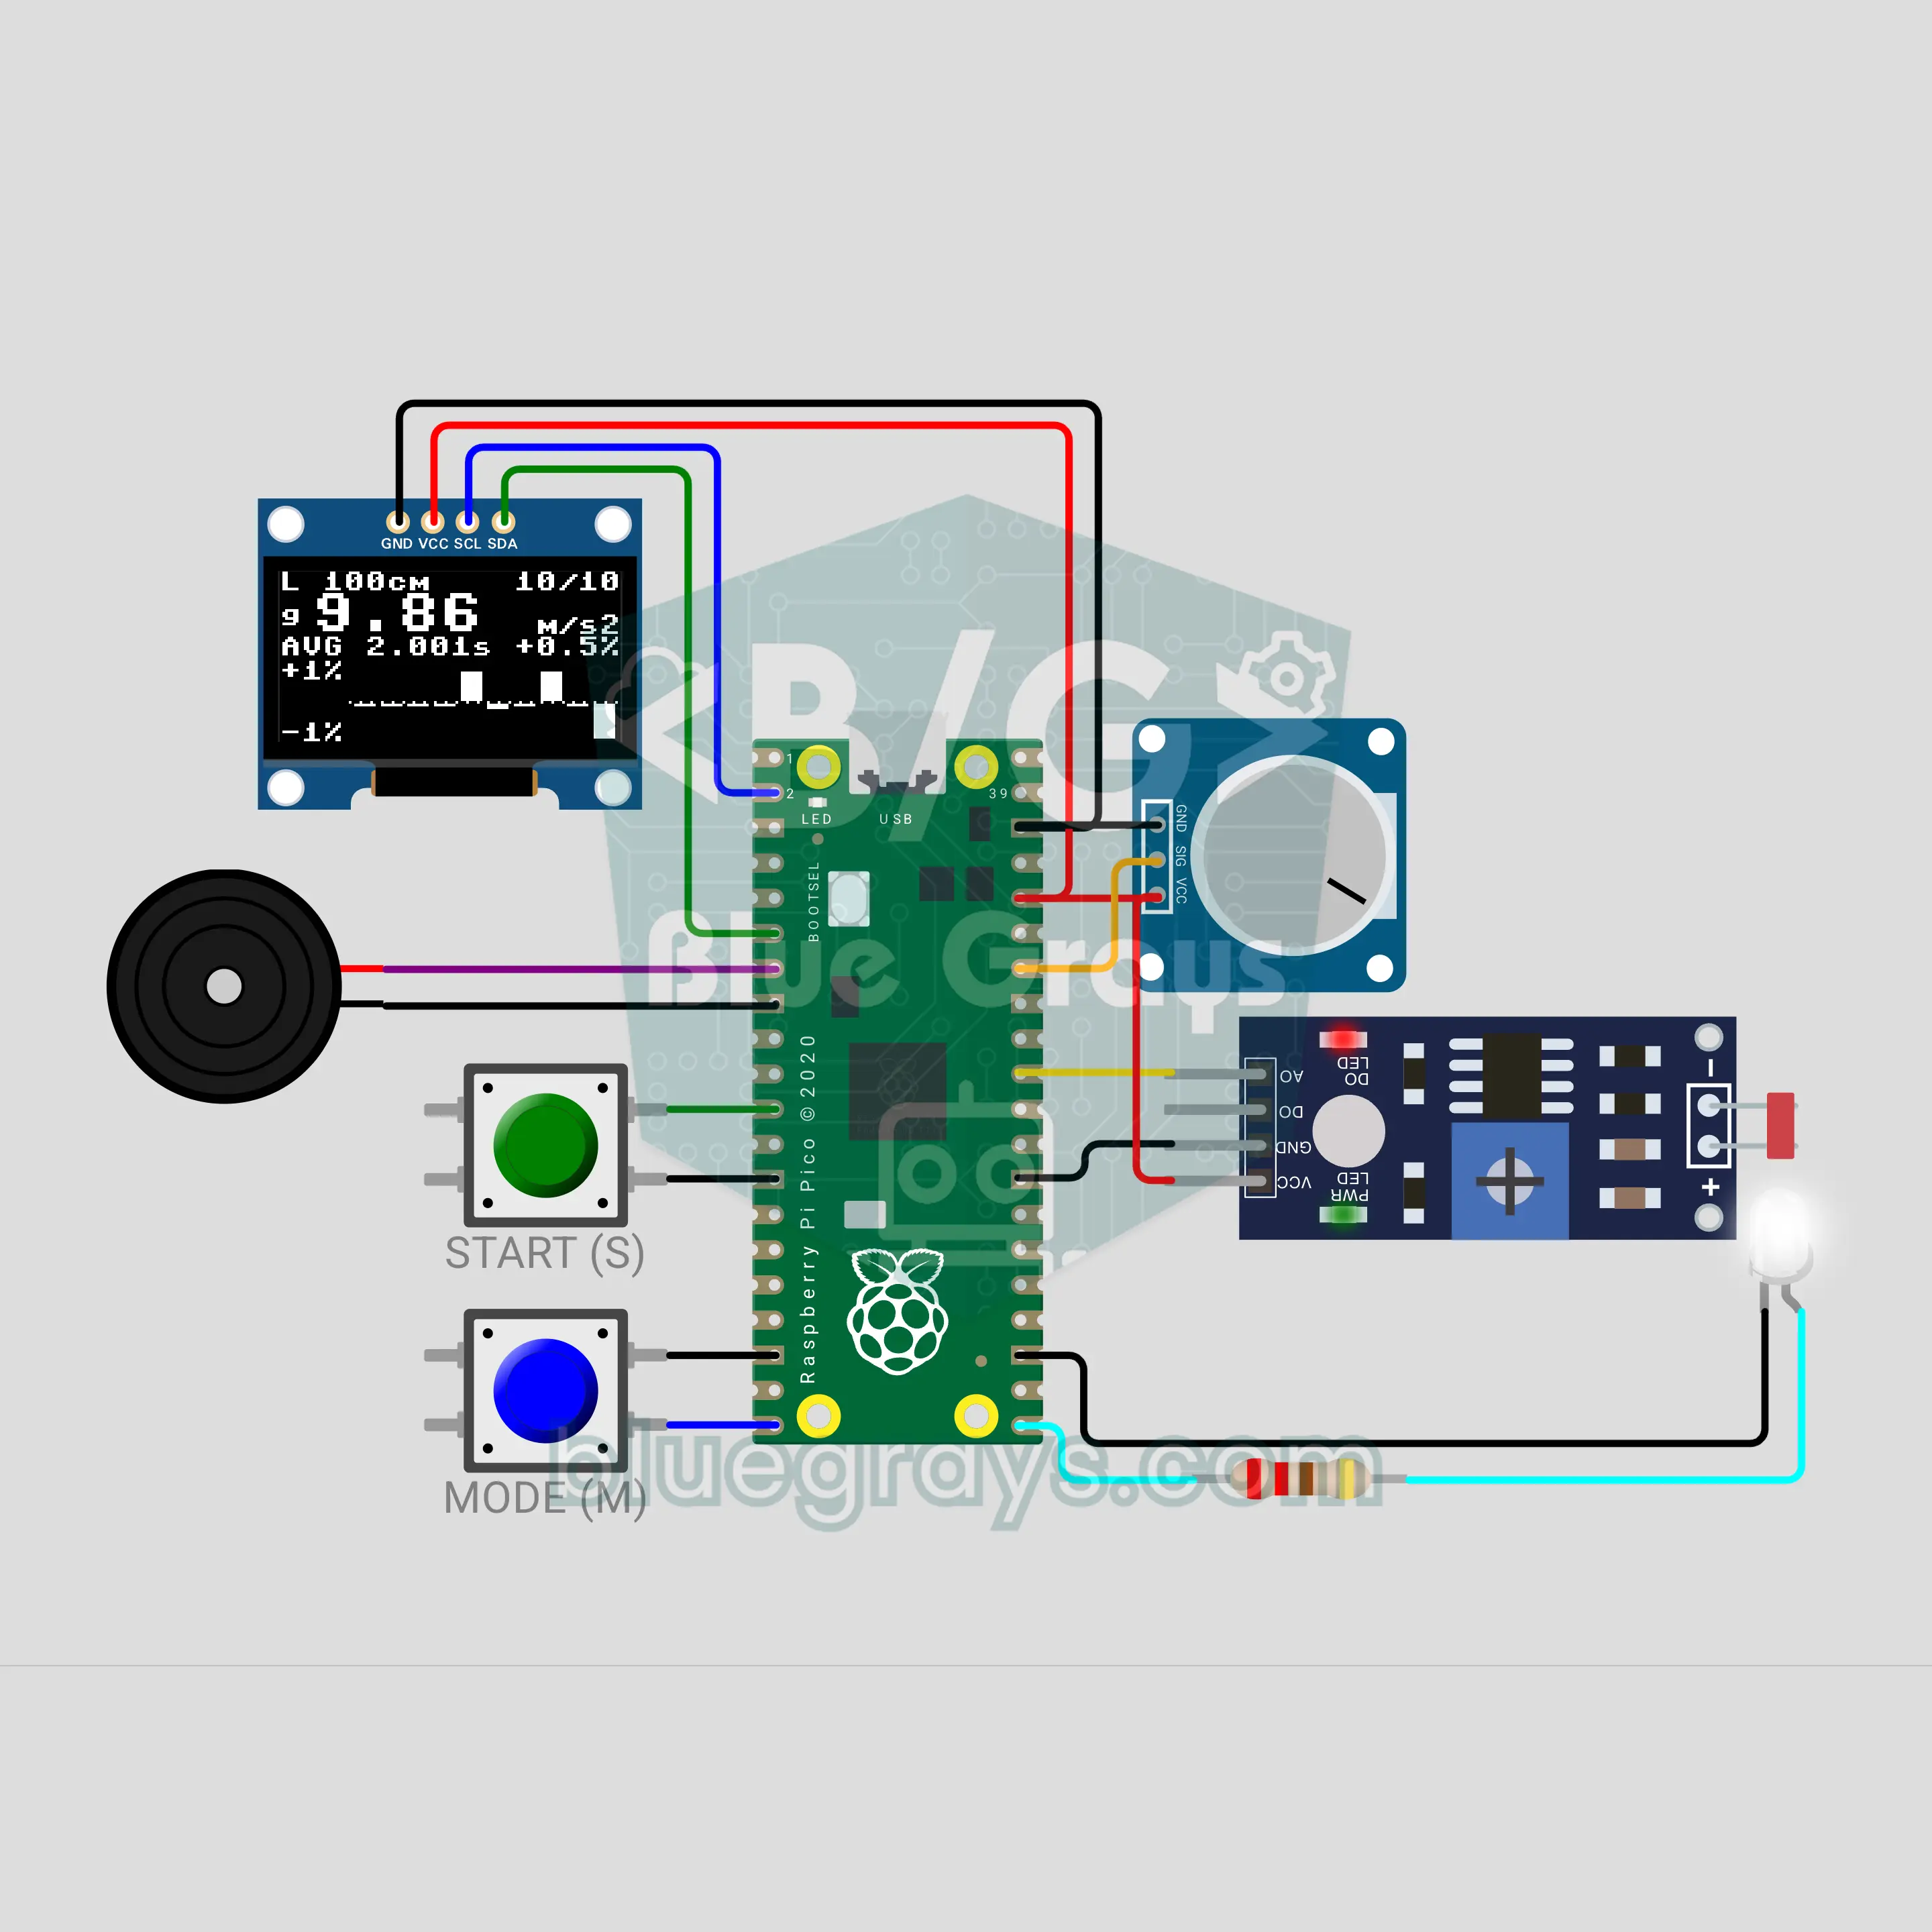
Panukat ng gravity na may pendulum gamit ang Raspberry Pi Pico (LED + LDR light gate + OLED + potentiometer)
Ang klasikong eksperimento sa physics lab, nasa mesa mo na: habang umuugoy ang pabigat sa tali, sinusukat ng LED + LDR light gate ang oras ng bawat pagdaan. Kinukuha ng Raspberry Pi Pico ang period mula sa average ng 10 ugoy, itinatakda mo ang haba ng tali gamit ang potentiometer, at kinukuwenta ang g = 4π²L/T². Ipinapakita ng OLED ang period, g, ang porsyento ng error at graph ng bawat ugoy, at tumitik ang buzzer sa bawat pagdaan. Sa reverse mode, ginagamit ang g = 9.81 para makuha ang haba.
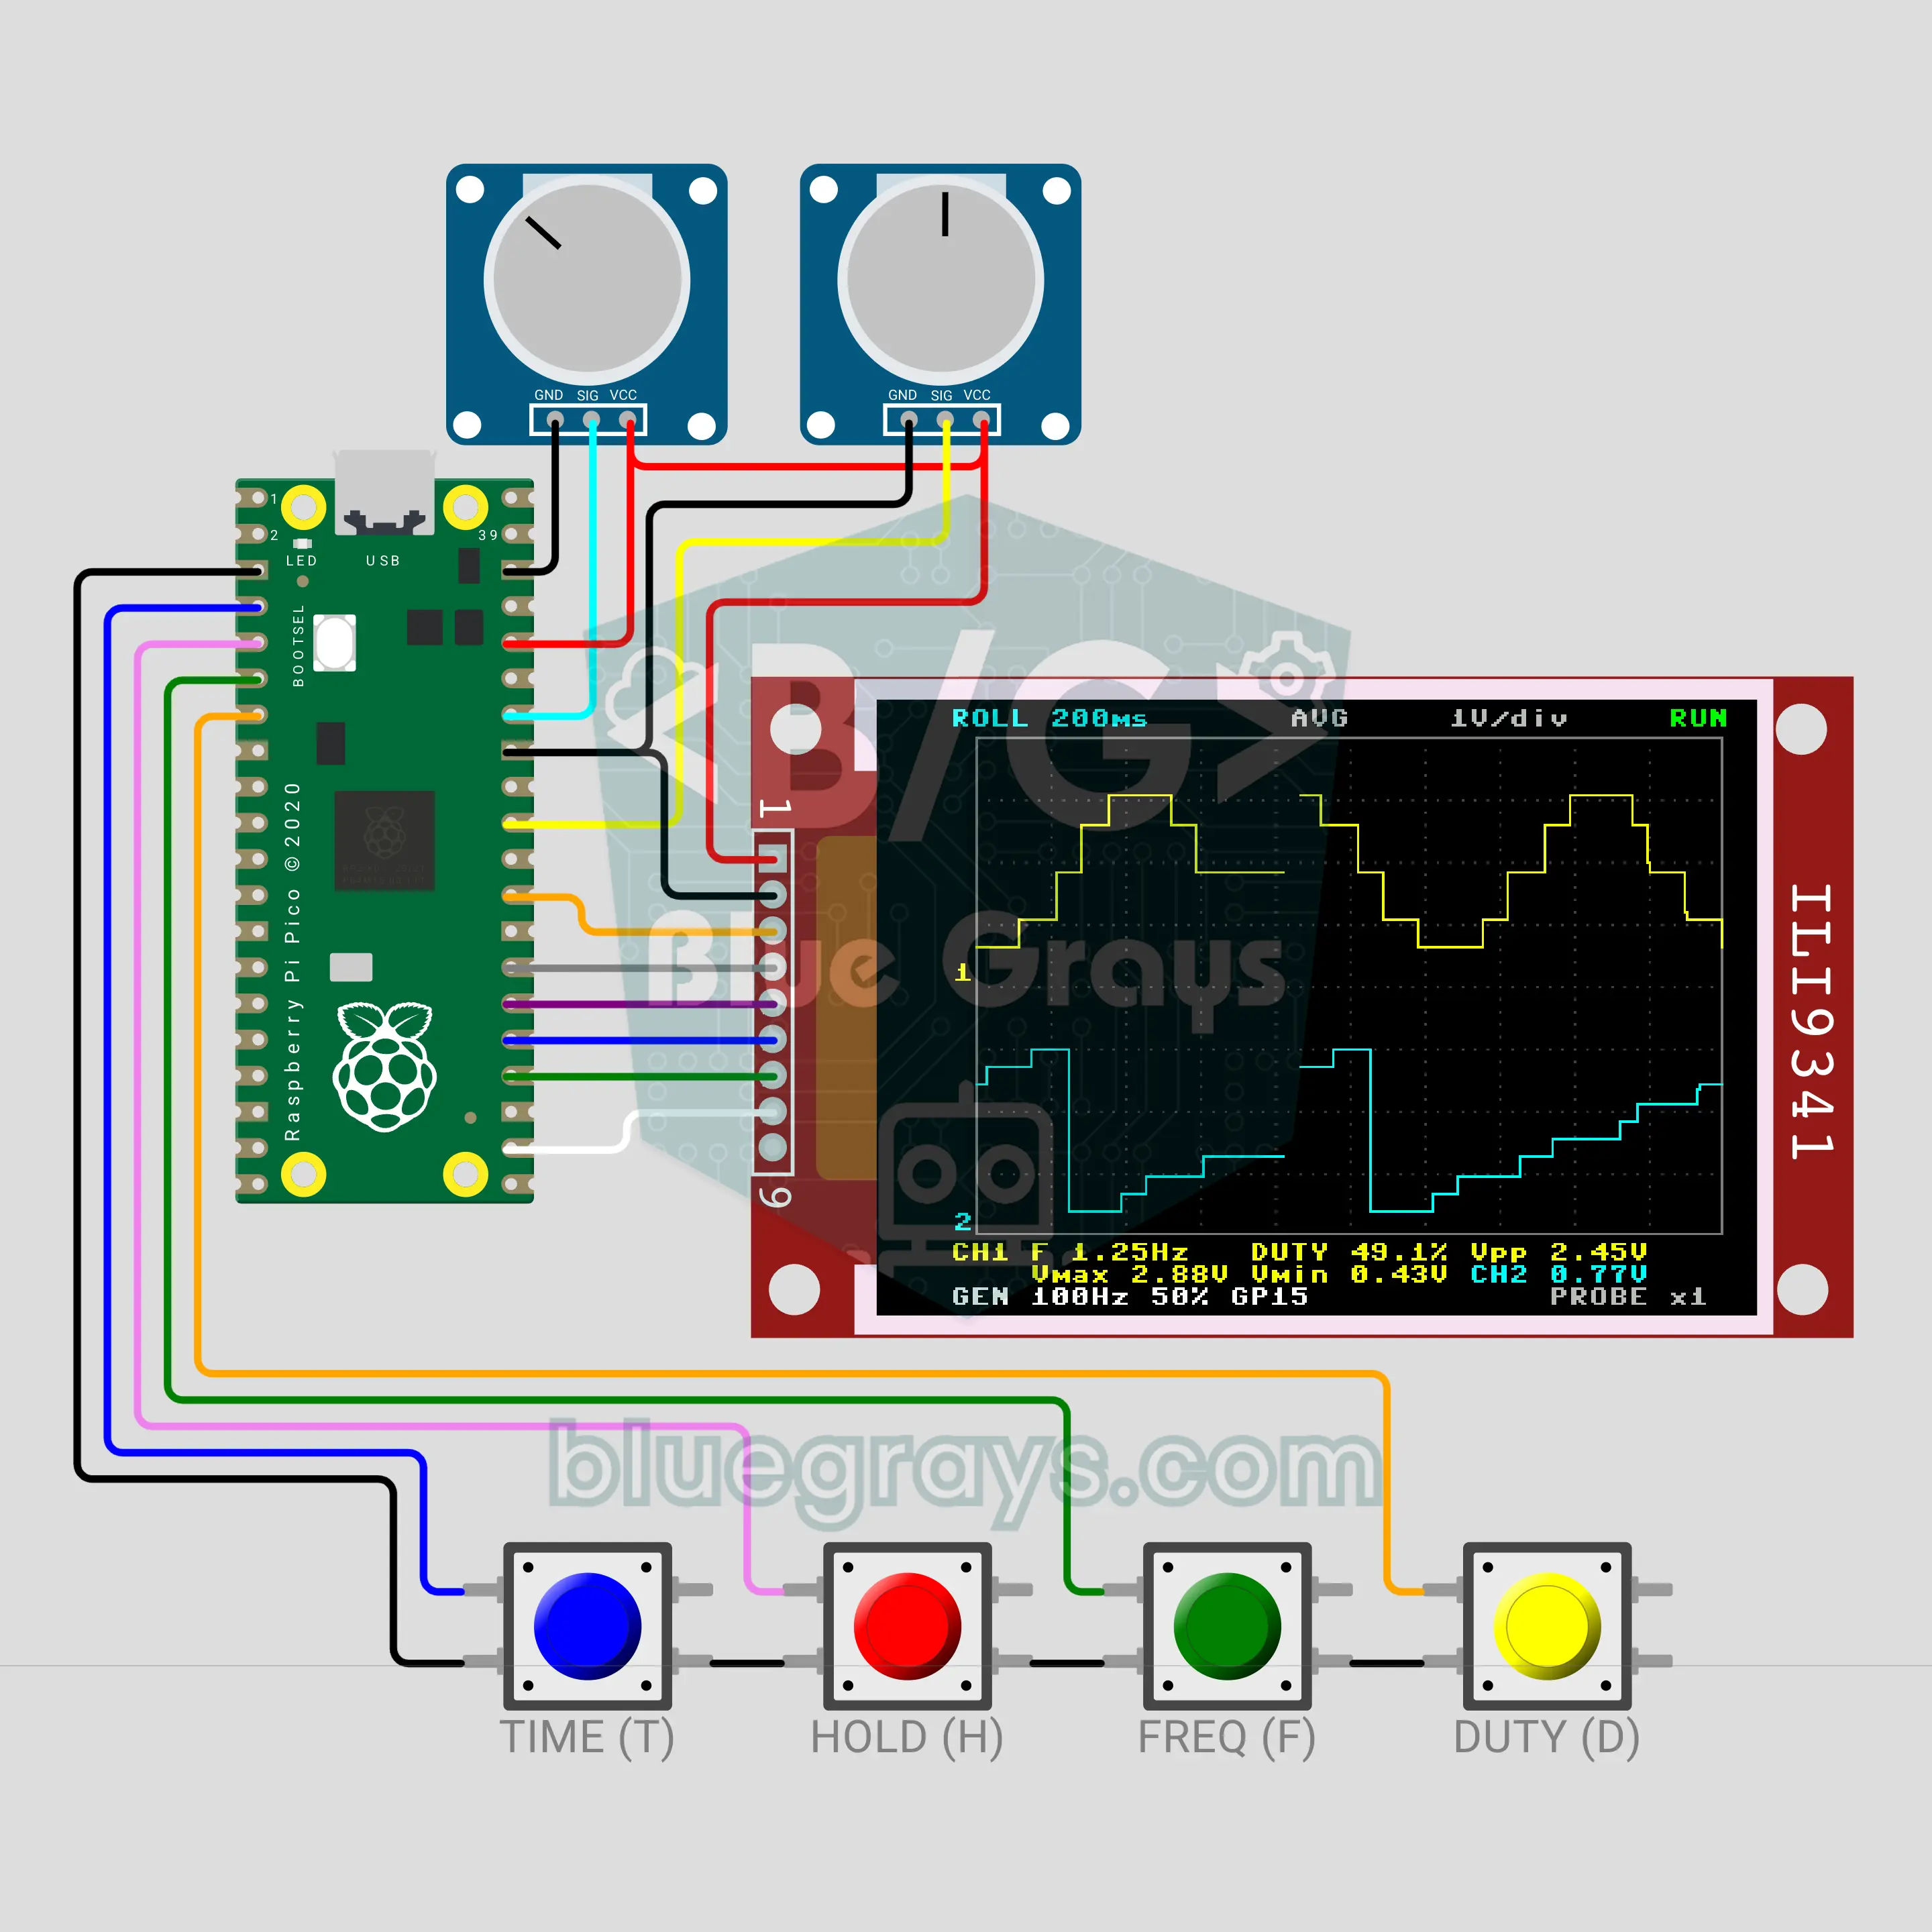
Mini oscilloscope gamit ang Raspberry Pi Pico (ILI9341 TFT display + potentiometer + PWM test signal)
Bersyong pang-estudyante ng oscilloscope sa lab: kumukuha ang ADC ng Raspberry Pi Pico ng libu-libong sample bawat segundo at iginuguhit ng ILI9341 color screen ang signal sa grid. Pinapanatiling nakatigil ng trigger ang wave habang sinusukat ang frequency, duty cycle at peak-to-peak voltage. Gumagawa ang GP15 ng sarili nitong PWM test signal, ini-scroll ng ROLL mode ang dalawang channel na parang chart recorder at pinapahinto ng HOLD ang larawan. 0–3.3 V lang ang nasusukat nito.

PID ball and beam gamit ang ESP32 (HC-SR04 + servo + I2C LCD + 3 potentiometer)
Ang klasikong eksperimento sa control engineering, nasa mesa mo: kinikiling ng servo ang beam at hinahawakan ng PID ang bola sa target. Binabago nang live ng tatlong potentiometer ang Kp, Ki at Kd: sa P lang, umuugoy ang bola, pinapakalma ito ng D at inaalis ng I ang bahagyang kiling ng beam para eksaktong tumigil ang bola sa target. Nasa I2C LCD ang beam, bola, target, settling time at overshoot. Sa SIM mode, physics model ang nagpapagulong sa bola; sa REAL mode, sinusukat ito ng HC-SR04.
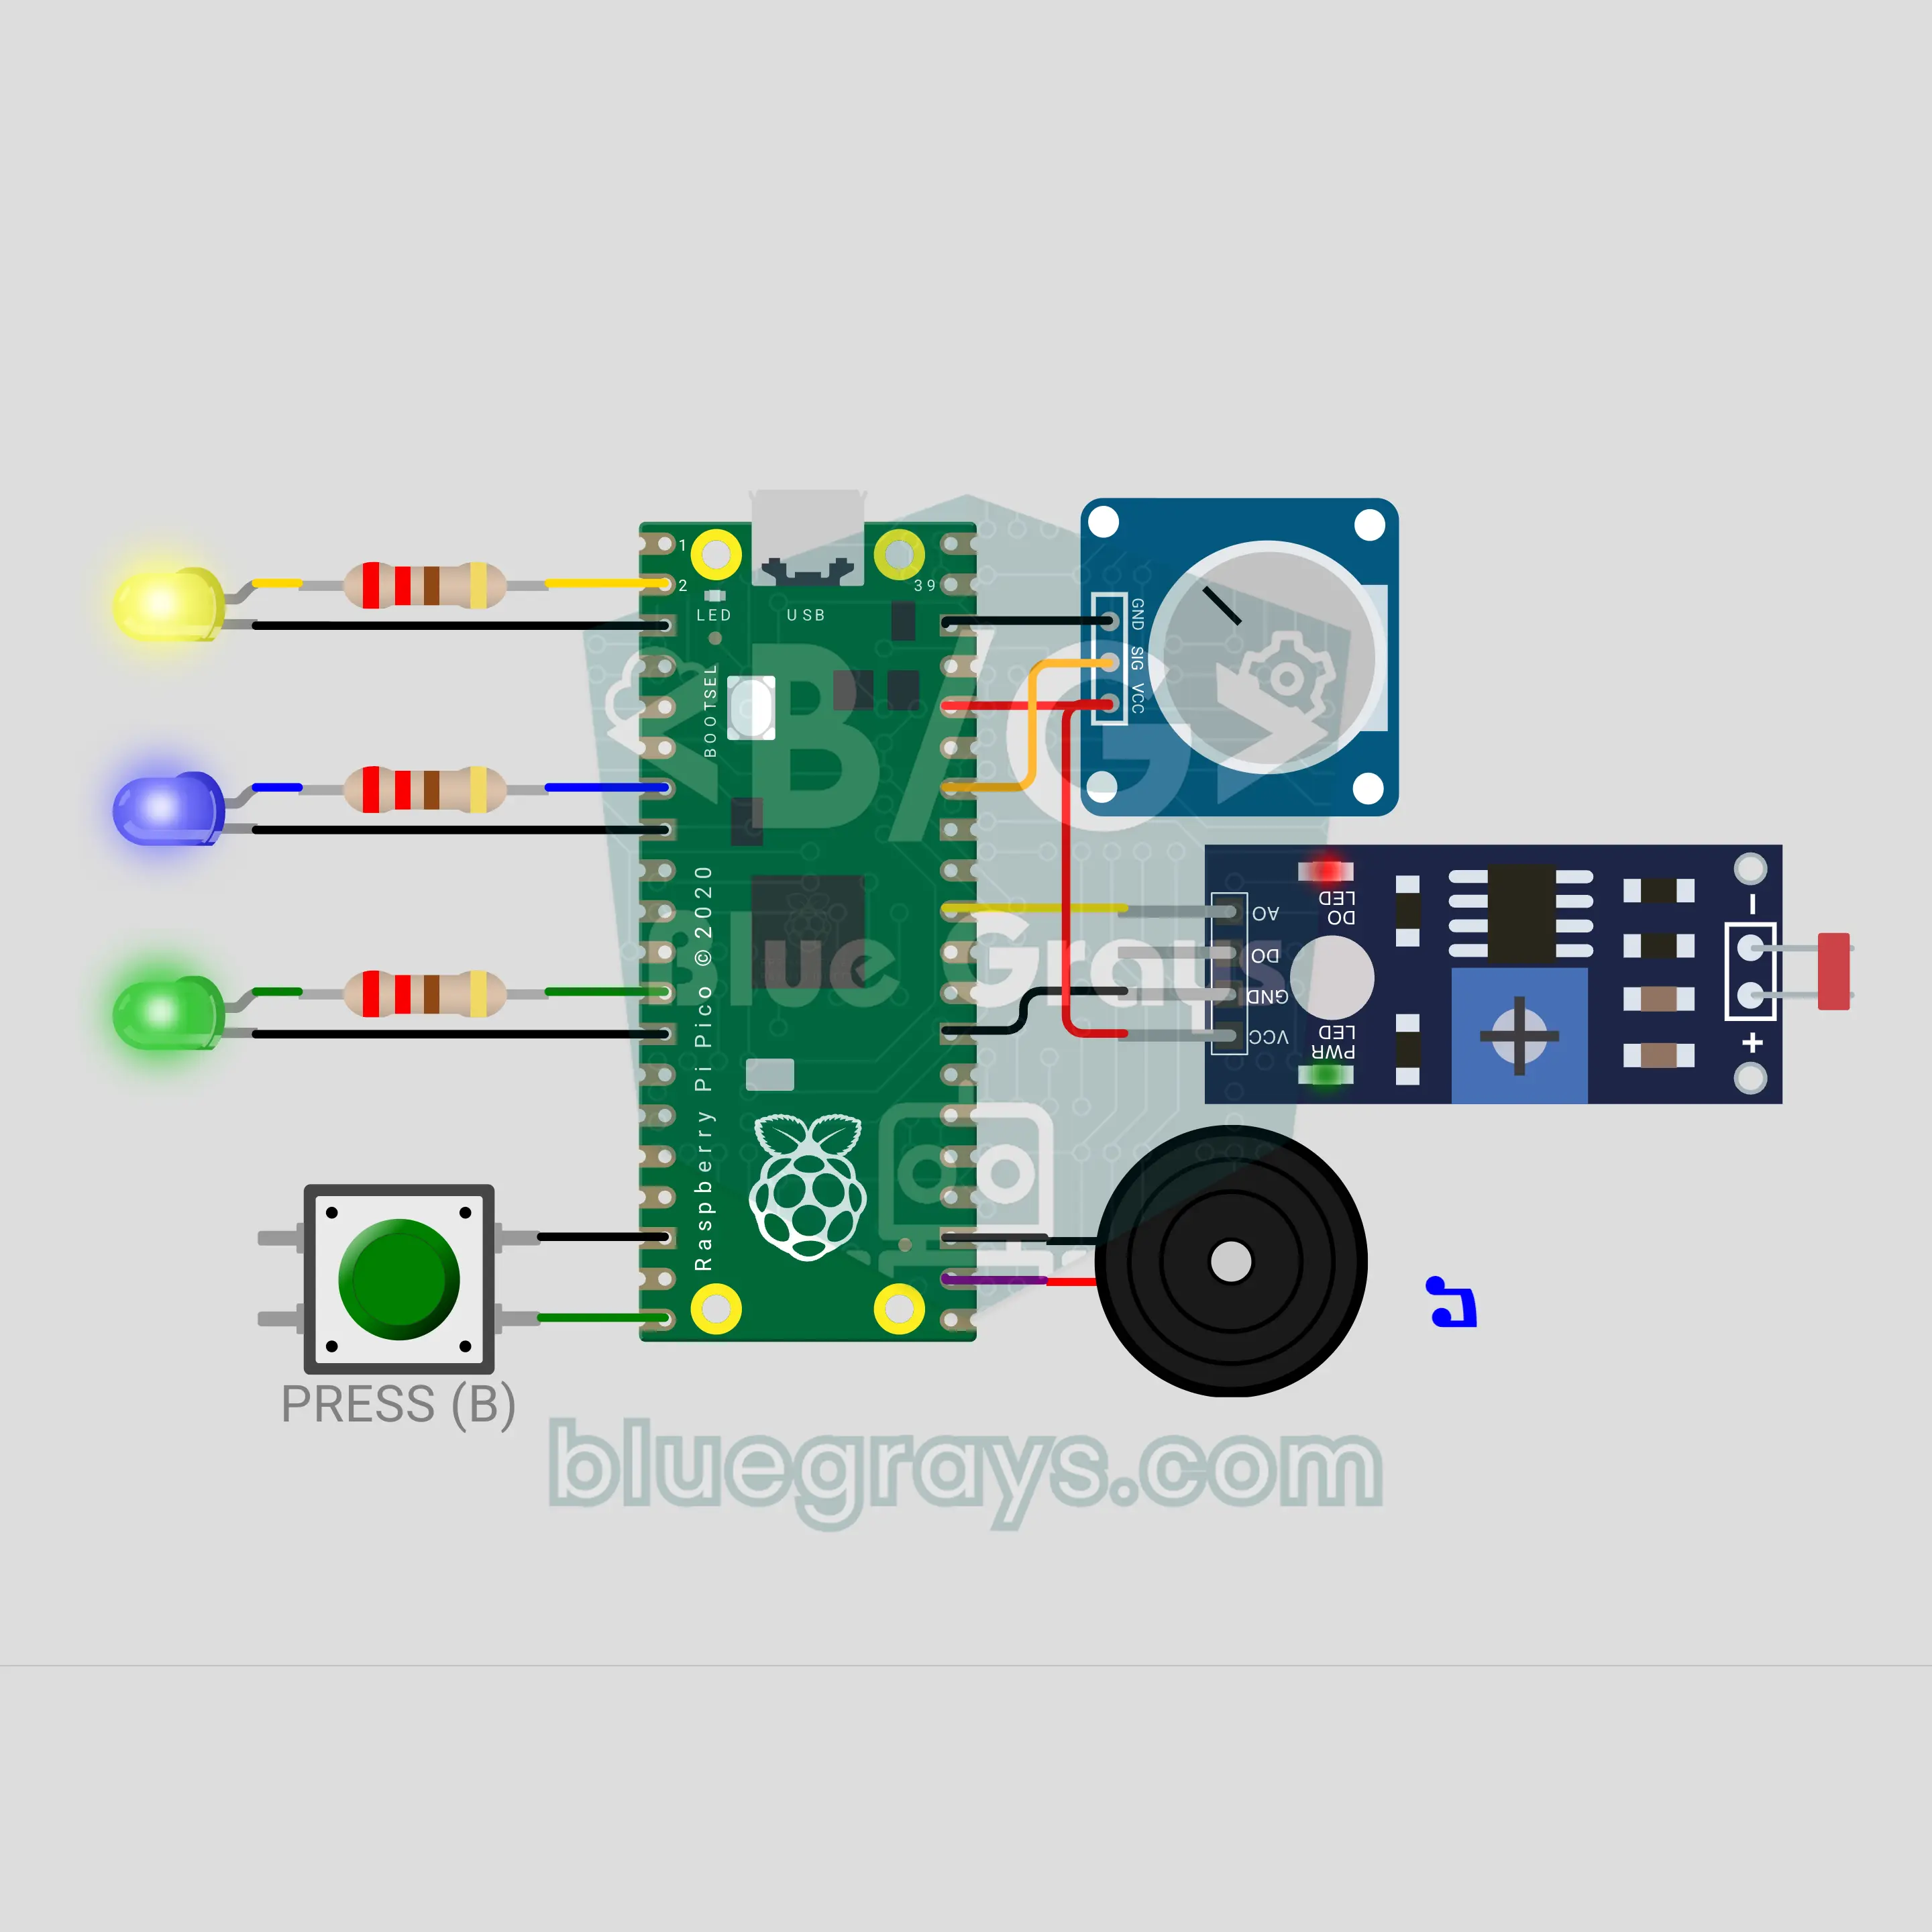
Press It! Turn It! Cover It! na command game gamit ang Raspberry Pi Pico W (button + pot + LDR + 3 LED + buzzer)
Larong reflex na parang mga command toy noong dekada 90: random na sinasabi ng Raspberry Pi Pico W ang PRESS IT, TURN IT o COVER IT, at pipindutin mo ang button, iikutin ang pot mula sa isang dulo papunta sa kabila o tatakpan ng kamay ang LDR. May sariling LED at tunog ang bawat command. Umiikli ang oras sa bawat tamang sagot, mula 2.5 segundo hanggang 0.9. GAME OVER kapag mali o huli ang galaw, at binibilang ang score mo sa mga LED.
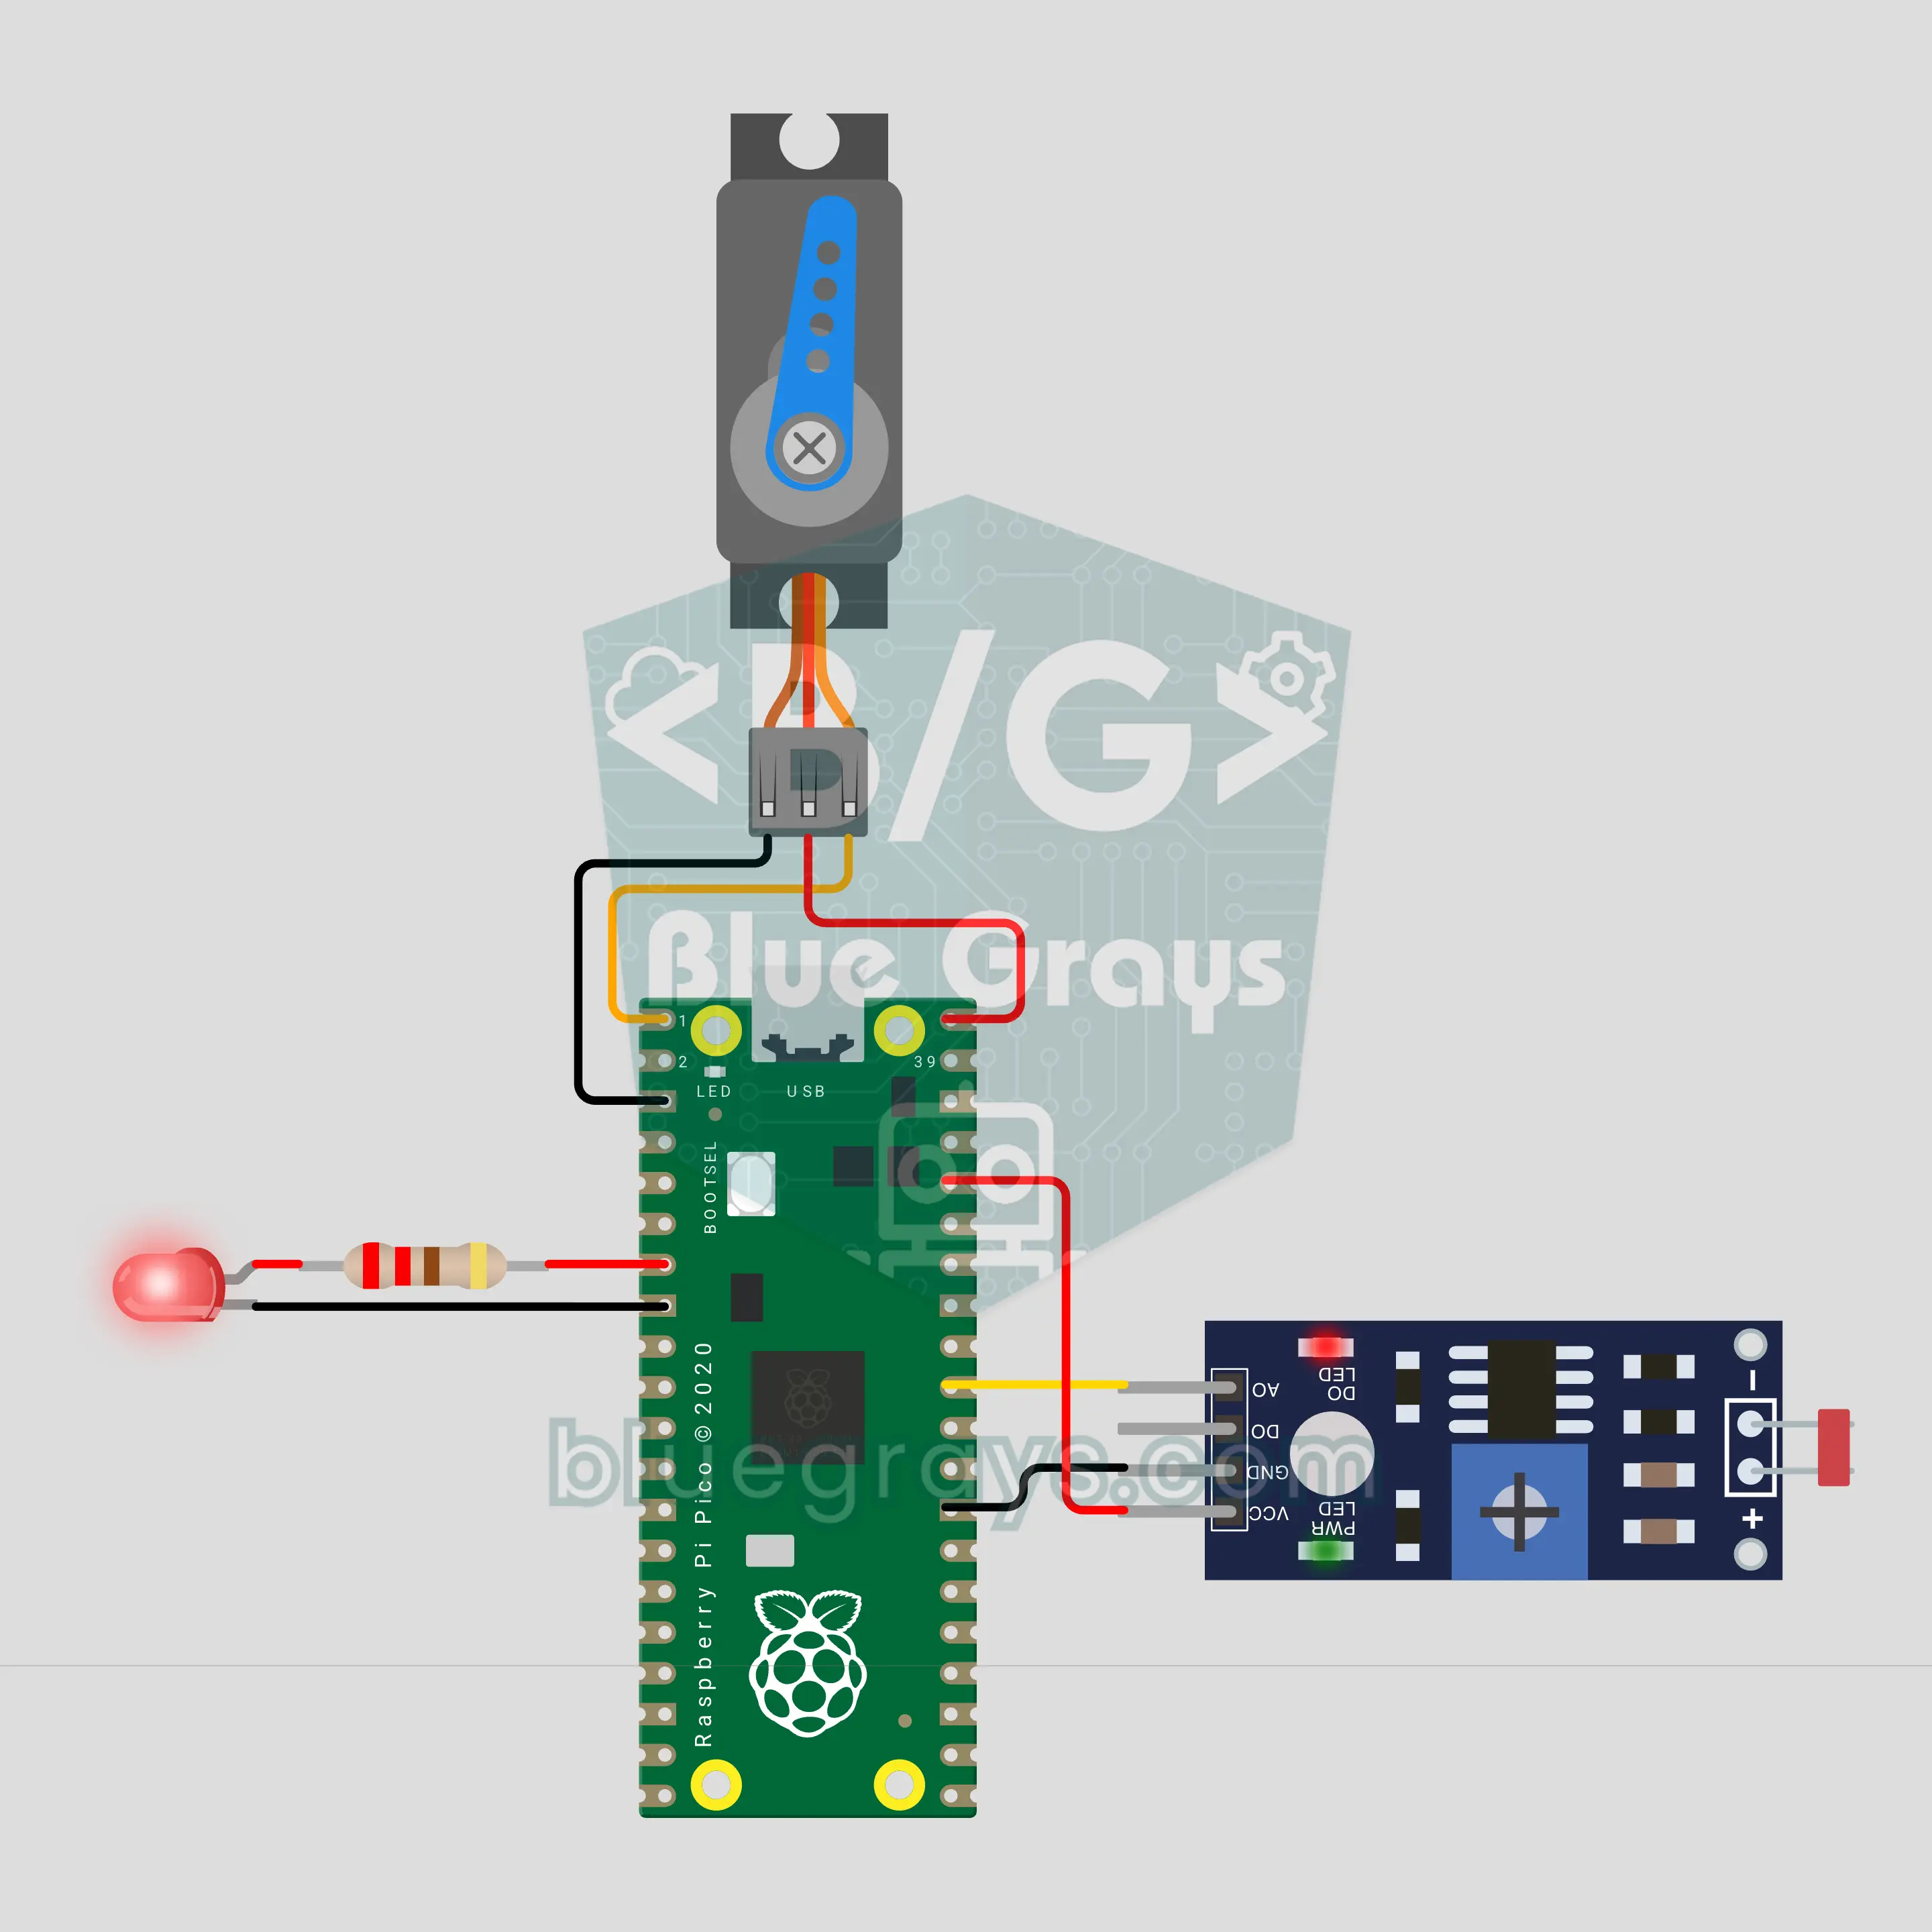
Nilalaro ng Raspberry Pi Pico W ang dinosaur game: servo bot na may LDR na mata (LDR + servo + LED)
Nilalaro na ng Raspberry Pi Pico W ang dinosaur game na kahawig ng lumalabas kapag walang internet. Nakikita ng LDR na nakadikit sa screen ang cactus, pinipindot ng SG90 servo ang space bar at ipinapakita ng LED ang nakikita ng bot. Tinatantya ng Pico ang bilis ng laro mula sa tagal ng pagdaan ng bawat cactus at mas maagang pumipindot habang bumibilis ito. Kusa itong nagka-calibrate sa pagsisimula at lumilipat sa night mode kapag dumilim ang screen.