
इस पार्ट का इस्तेमाल करने वाले प्रोजेक्ट
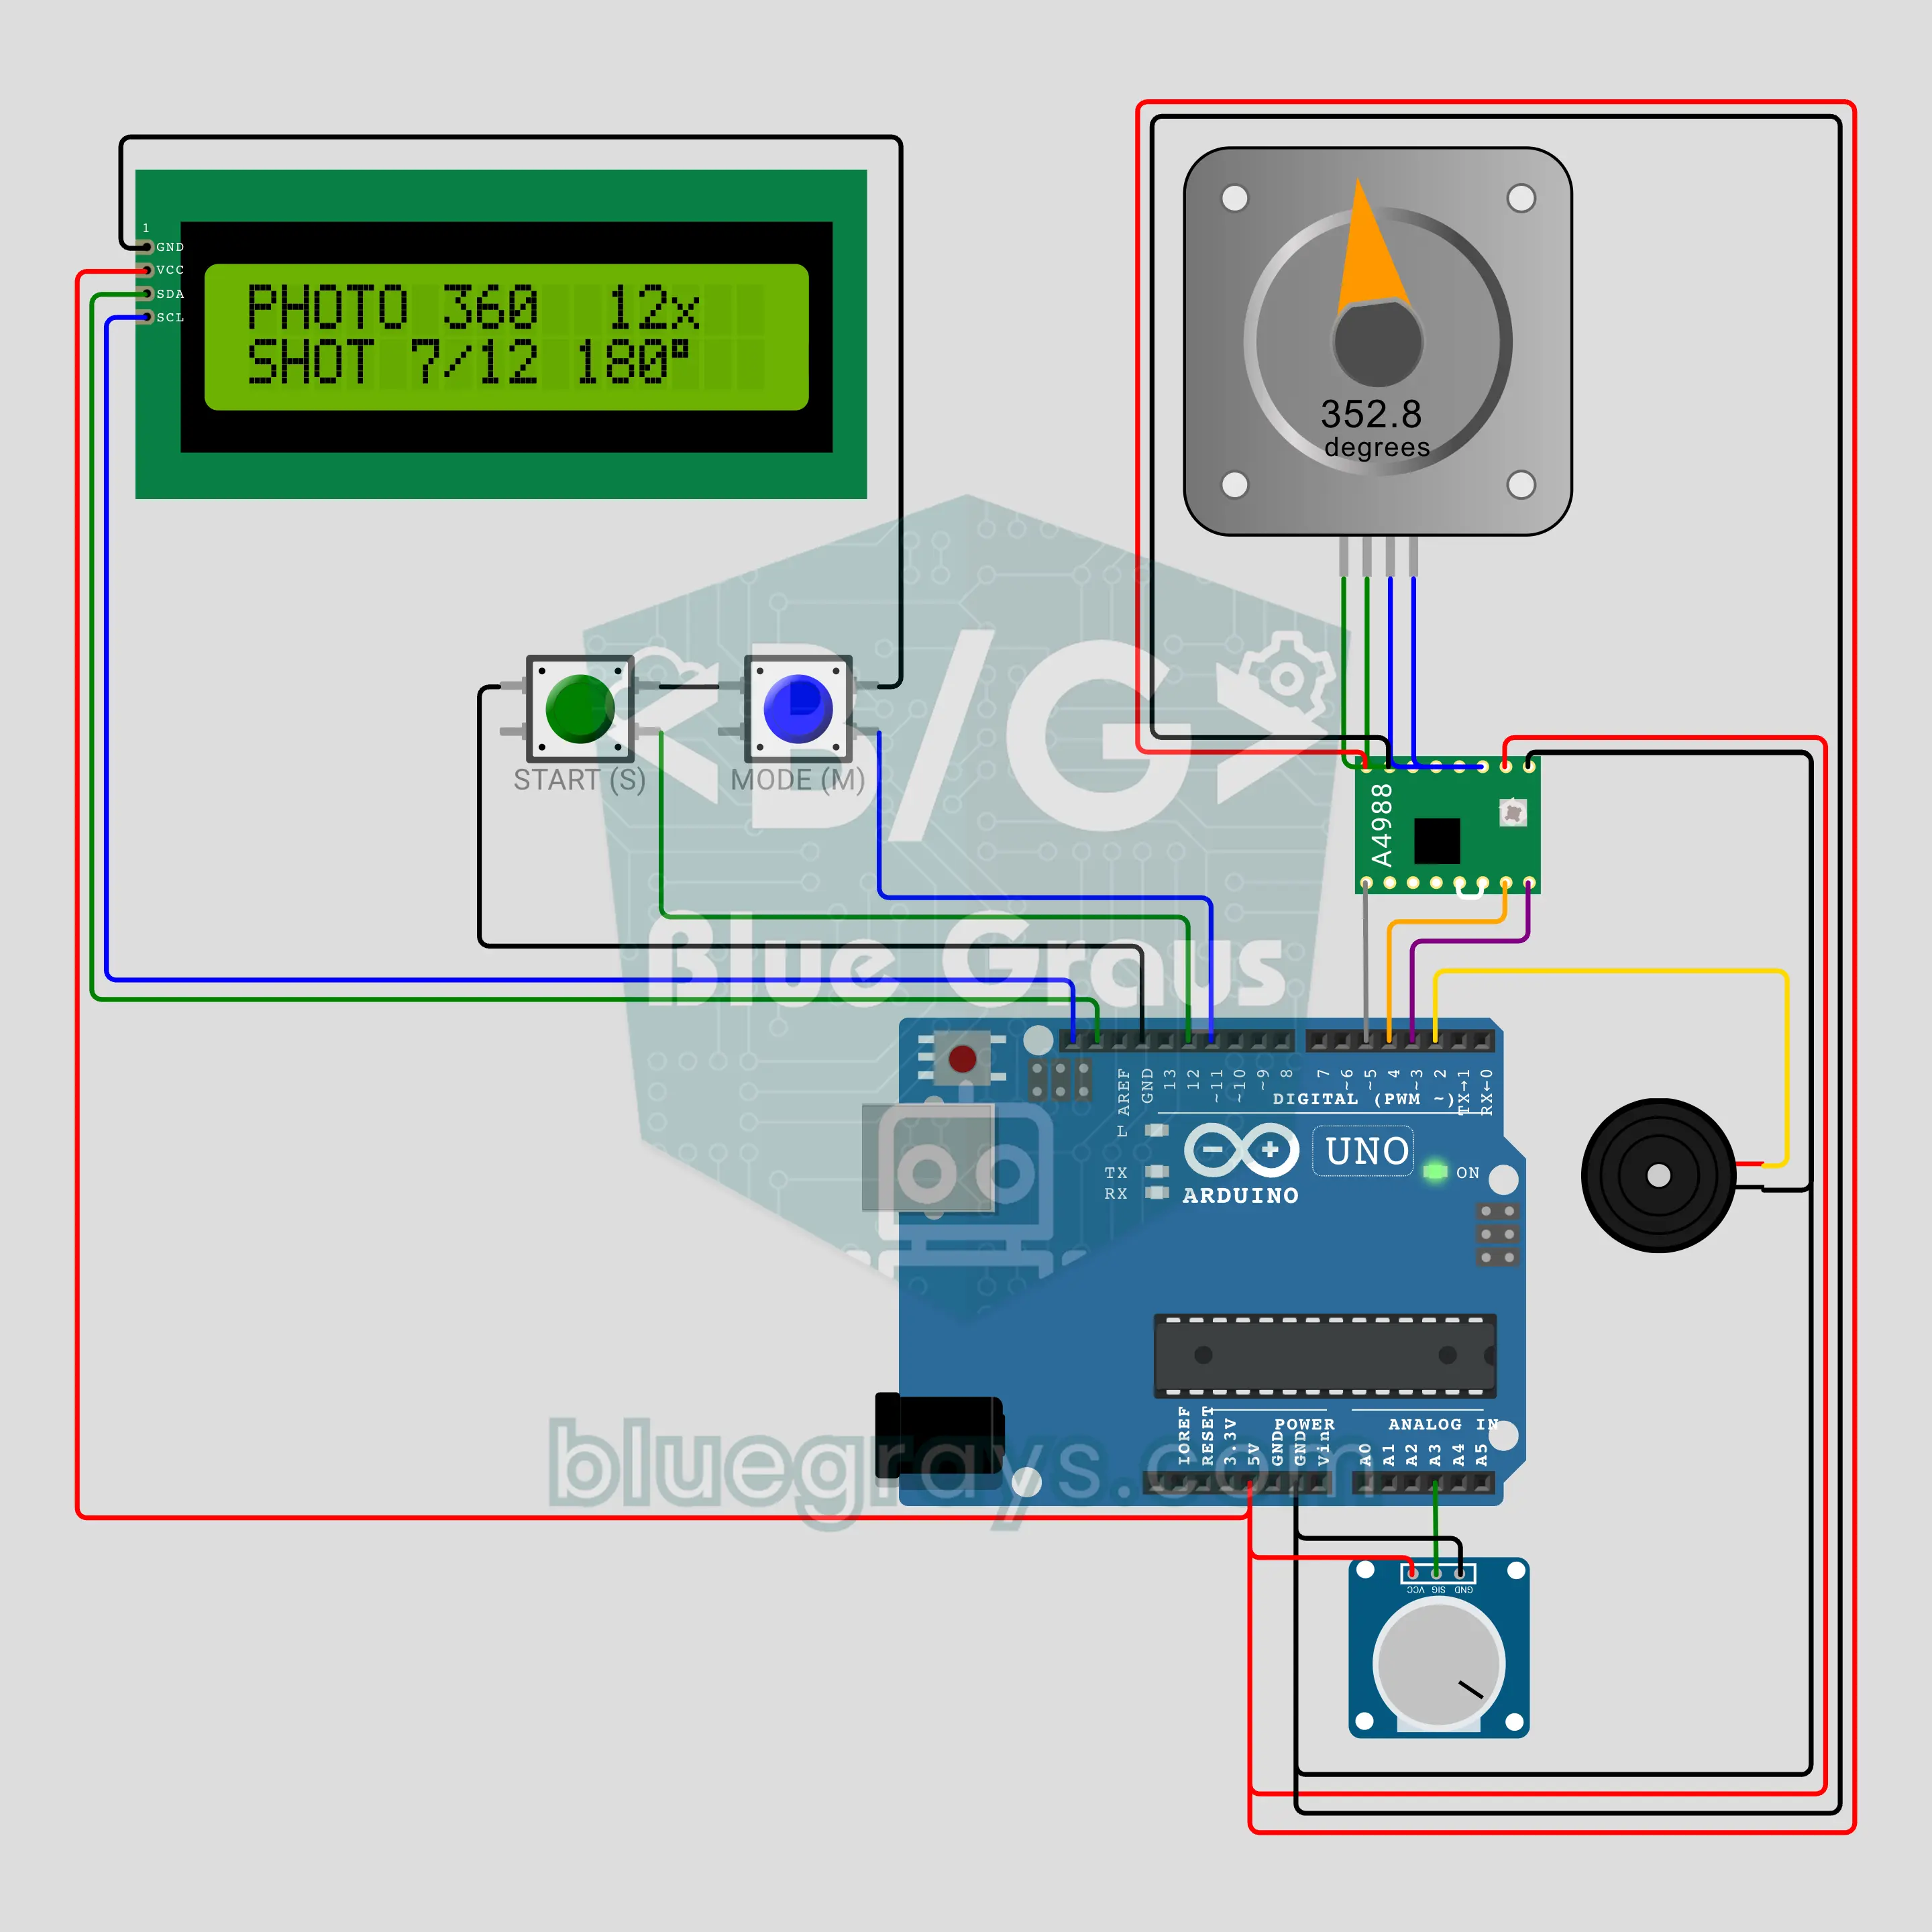
Arduino प्रोडक्ट टर्नटेबल (NEMA 17 स्टेपर मोटर + A4988 + LCD)
प्रोडक्ट फ़ोटो और 360 डिग्री वीडियो के लिए अपना टर्नटेबल बनाएँ! NEMA 17 स्टेपर को A4988 सिर्फ़ दो सिग्नल से चलाता है और यह आराम से तेज़ और धीमा होता है, इसलिए प्रोडक्ट कभी डगमगाता नहीं। तीन मोड हैं: पॉट से स्पीड वाला लगातार घूमना, एक चक्कर को 12, 24 या 36 पड़ावों में बाँटने वाला फ़ोटो 360, जिसमें हर पड़ाव पर बीप होती है, और शोकेस जैसा ±90° झूलना। I2C LCD स्पीड, कोण और फ़ोटो की गिनती दिखाता है।
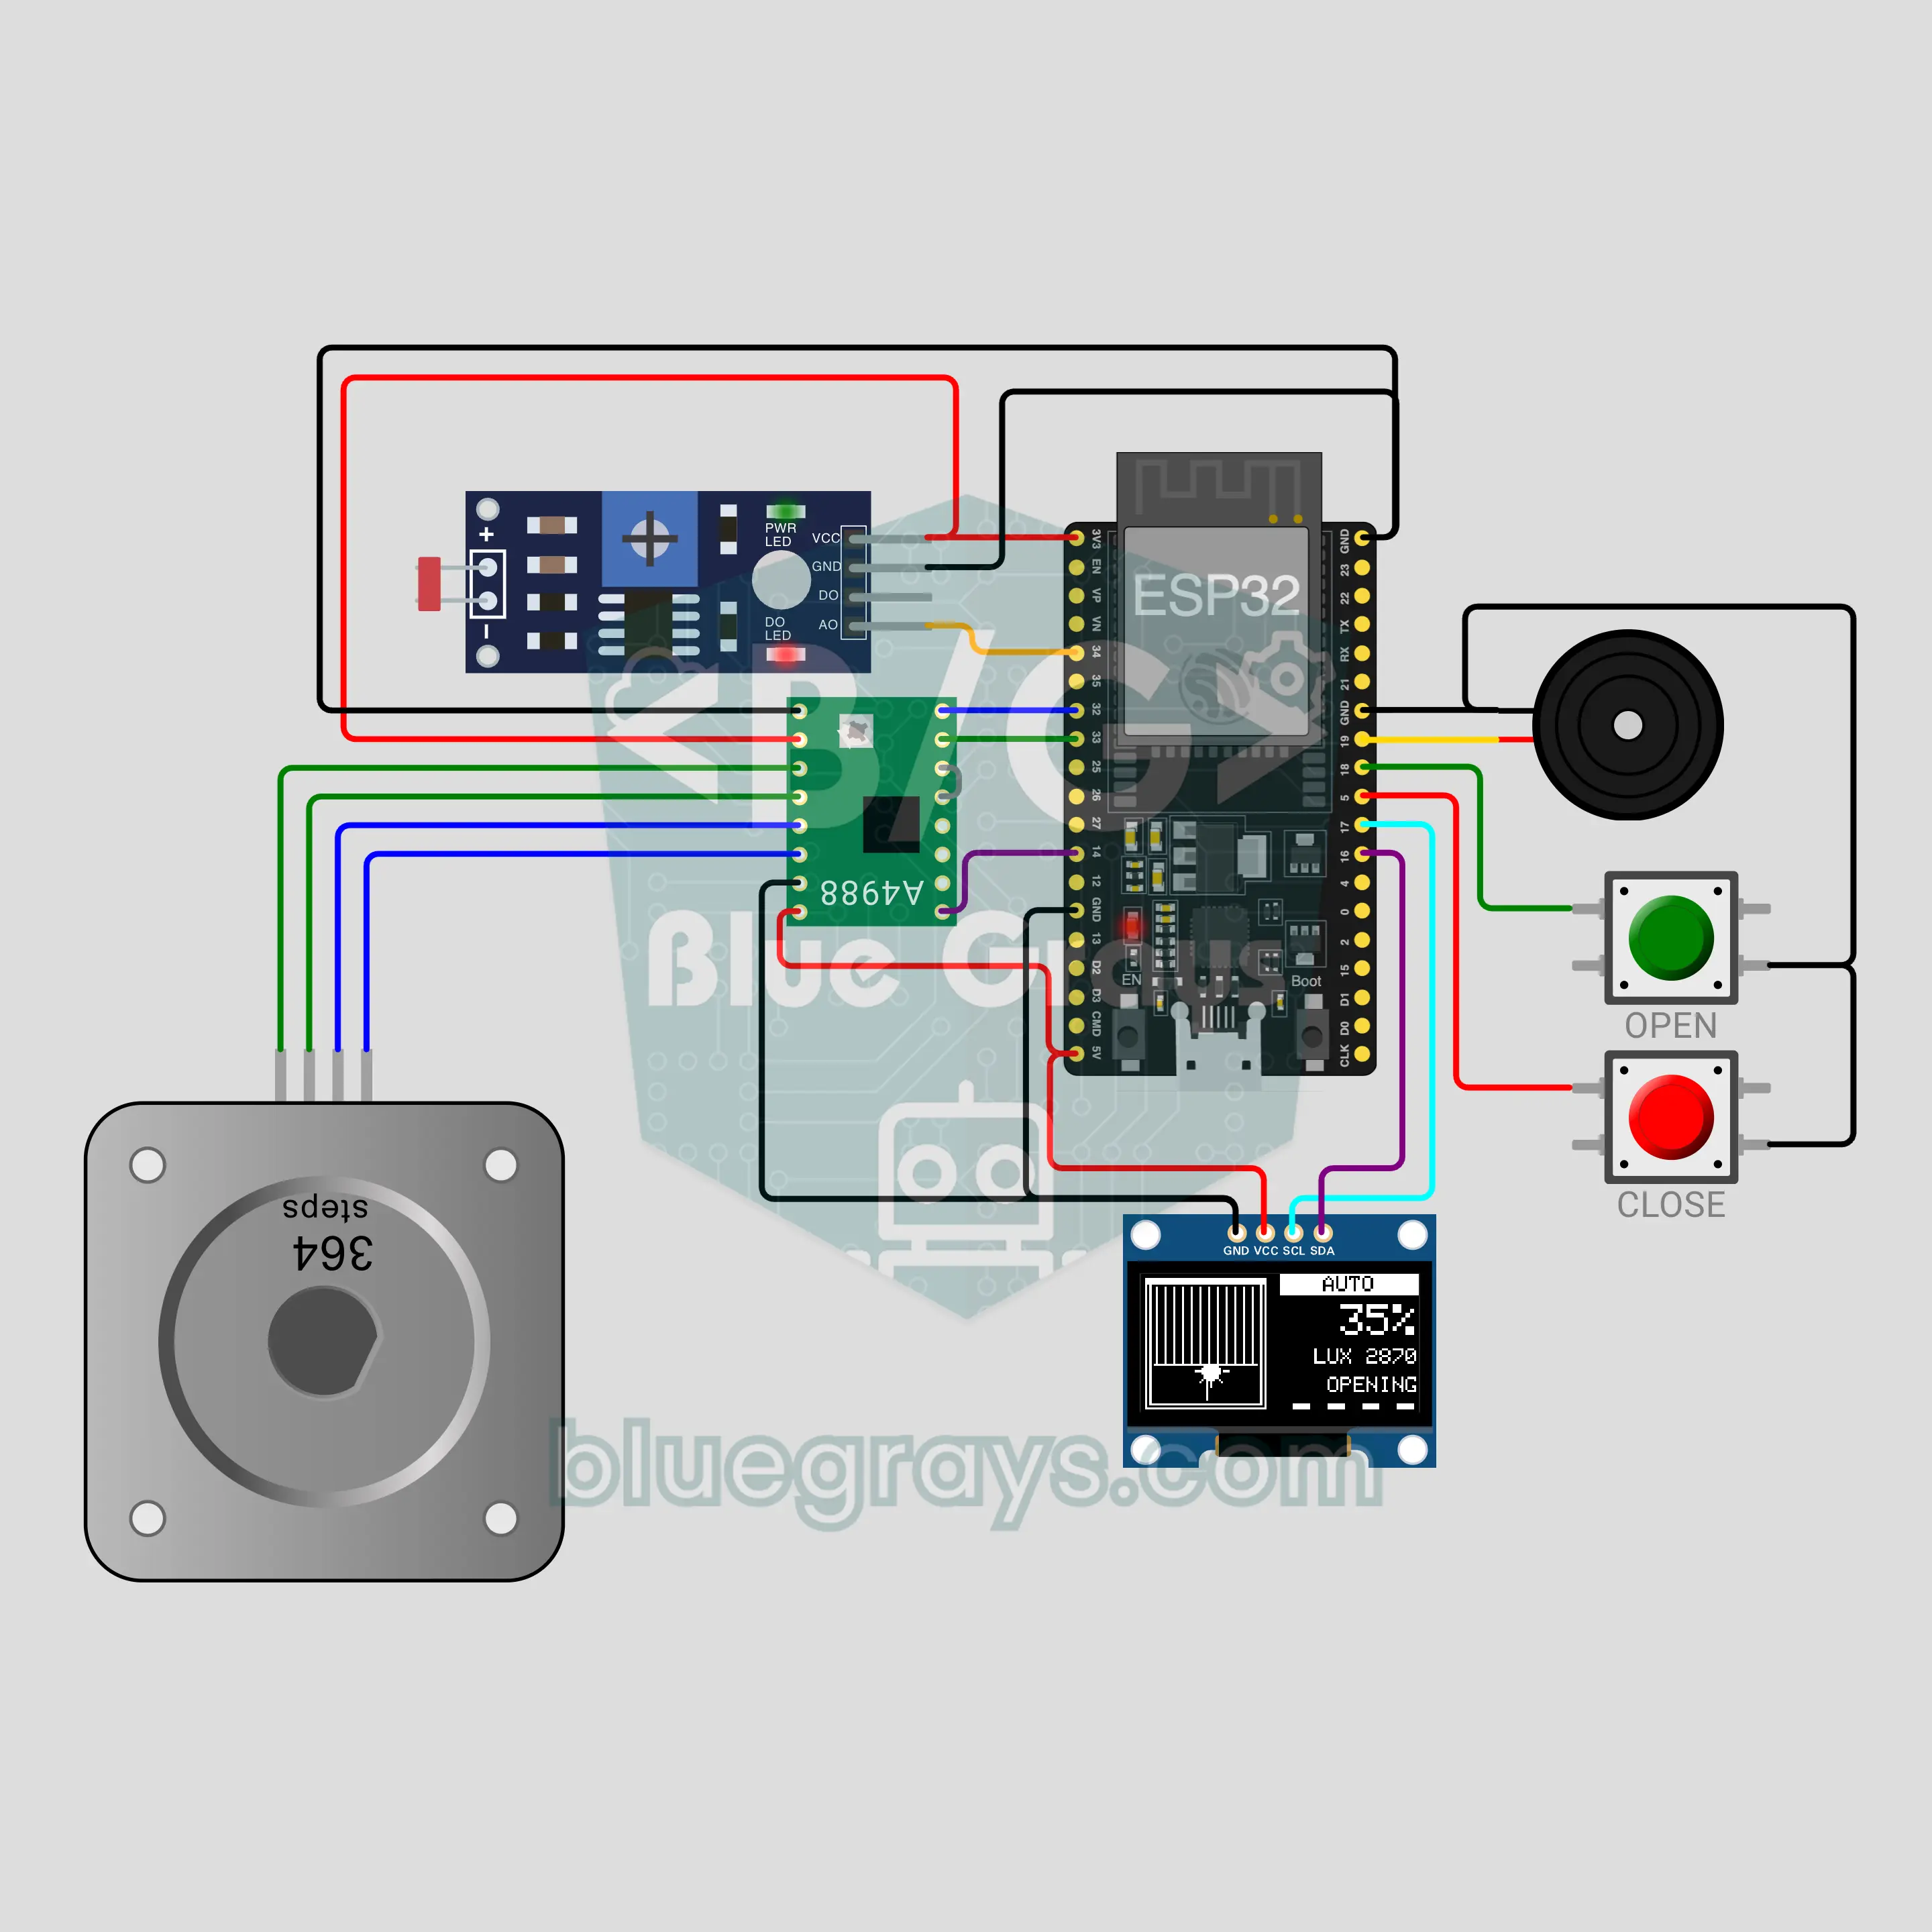
ESP32 स्मार्ट पर्दा (NEMA 17 + A4988 + LDR + OLED)
सूरज निकलने पर पर्दा खुद खुलता है और अँधेरा होने पर बंद हो जाता है! LDR रोशनी मापता है, A4988 ड्राइवर NEMA 17 स्टेपर को धीरे से शुरू और बंद करते हुए घुमाता है, और 0.96 इंच OLED खिड़की की ड्रॉइंग, पर्दा कितना खुला है और सूरज या चाँद दिखाता है। दो बटन इसे हाथ से खोलते और बंद करते हैं, और एक को दबाए रखने पर यह बीच में रुक जाता है। पोज़ीशन फ़्लैश में सेव होती है, इसलिए बिजली जाने के बाद भी पर्दे को पता रहता है कि वह कहाँ है।
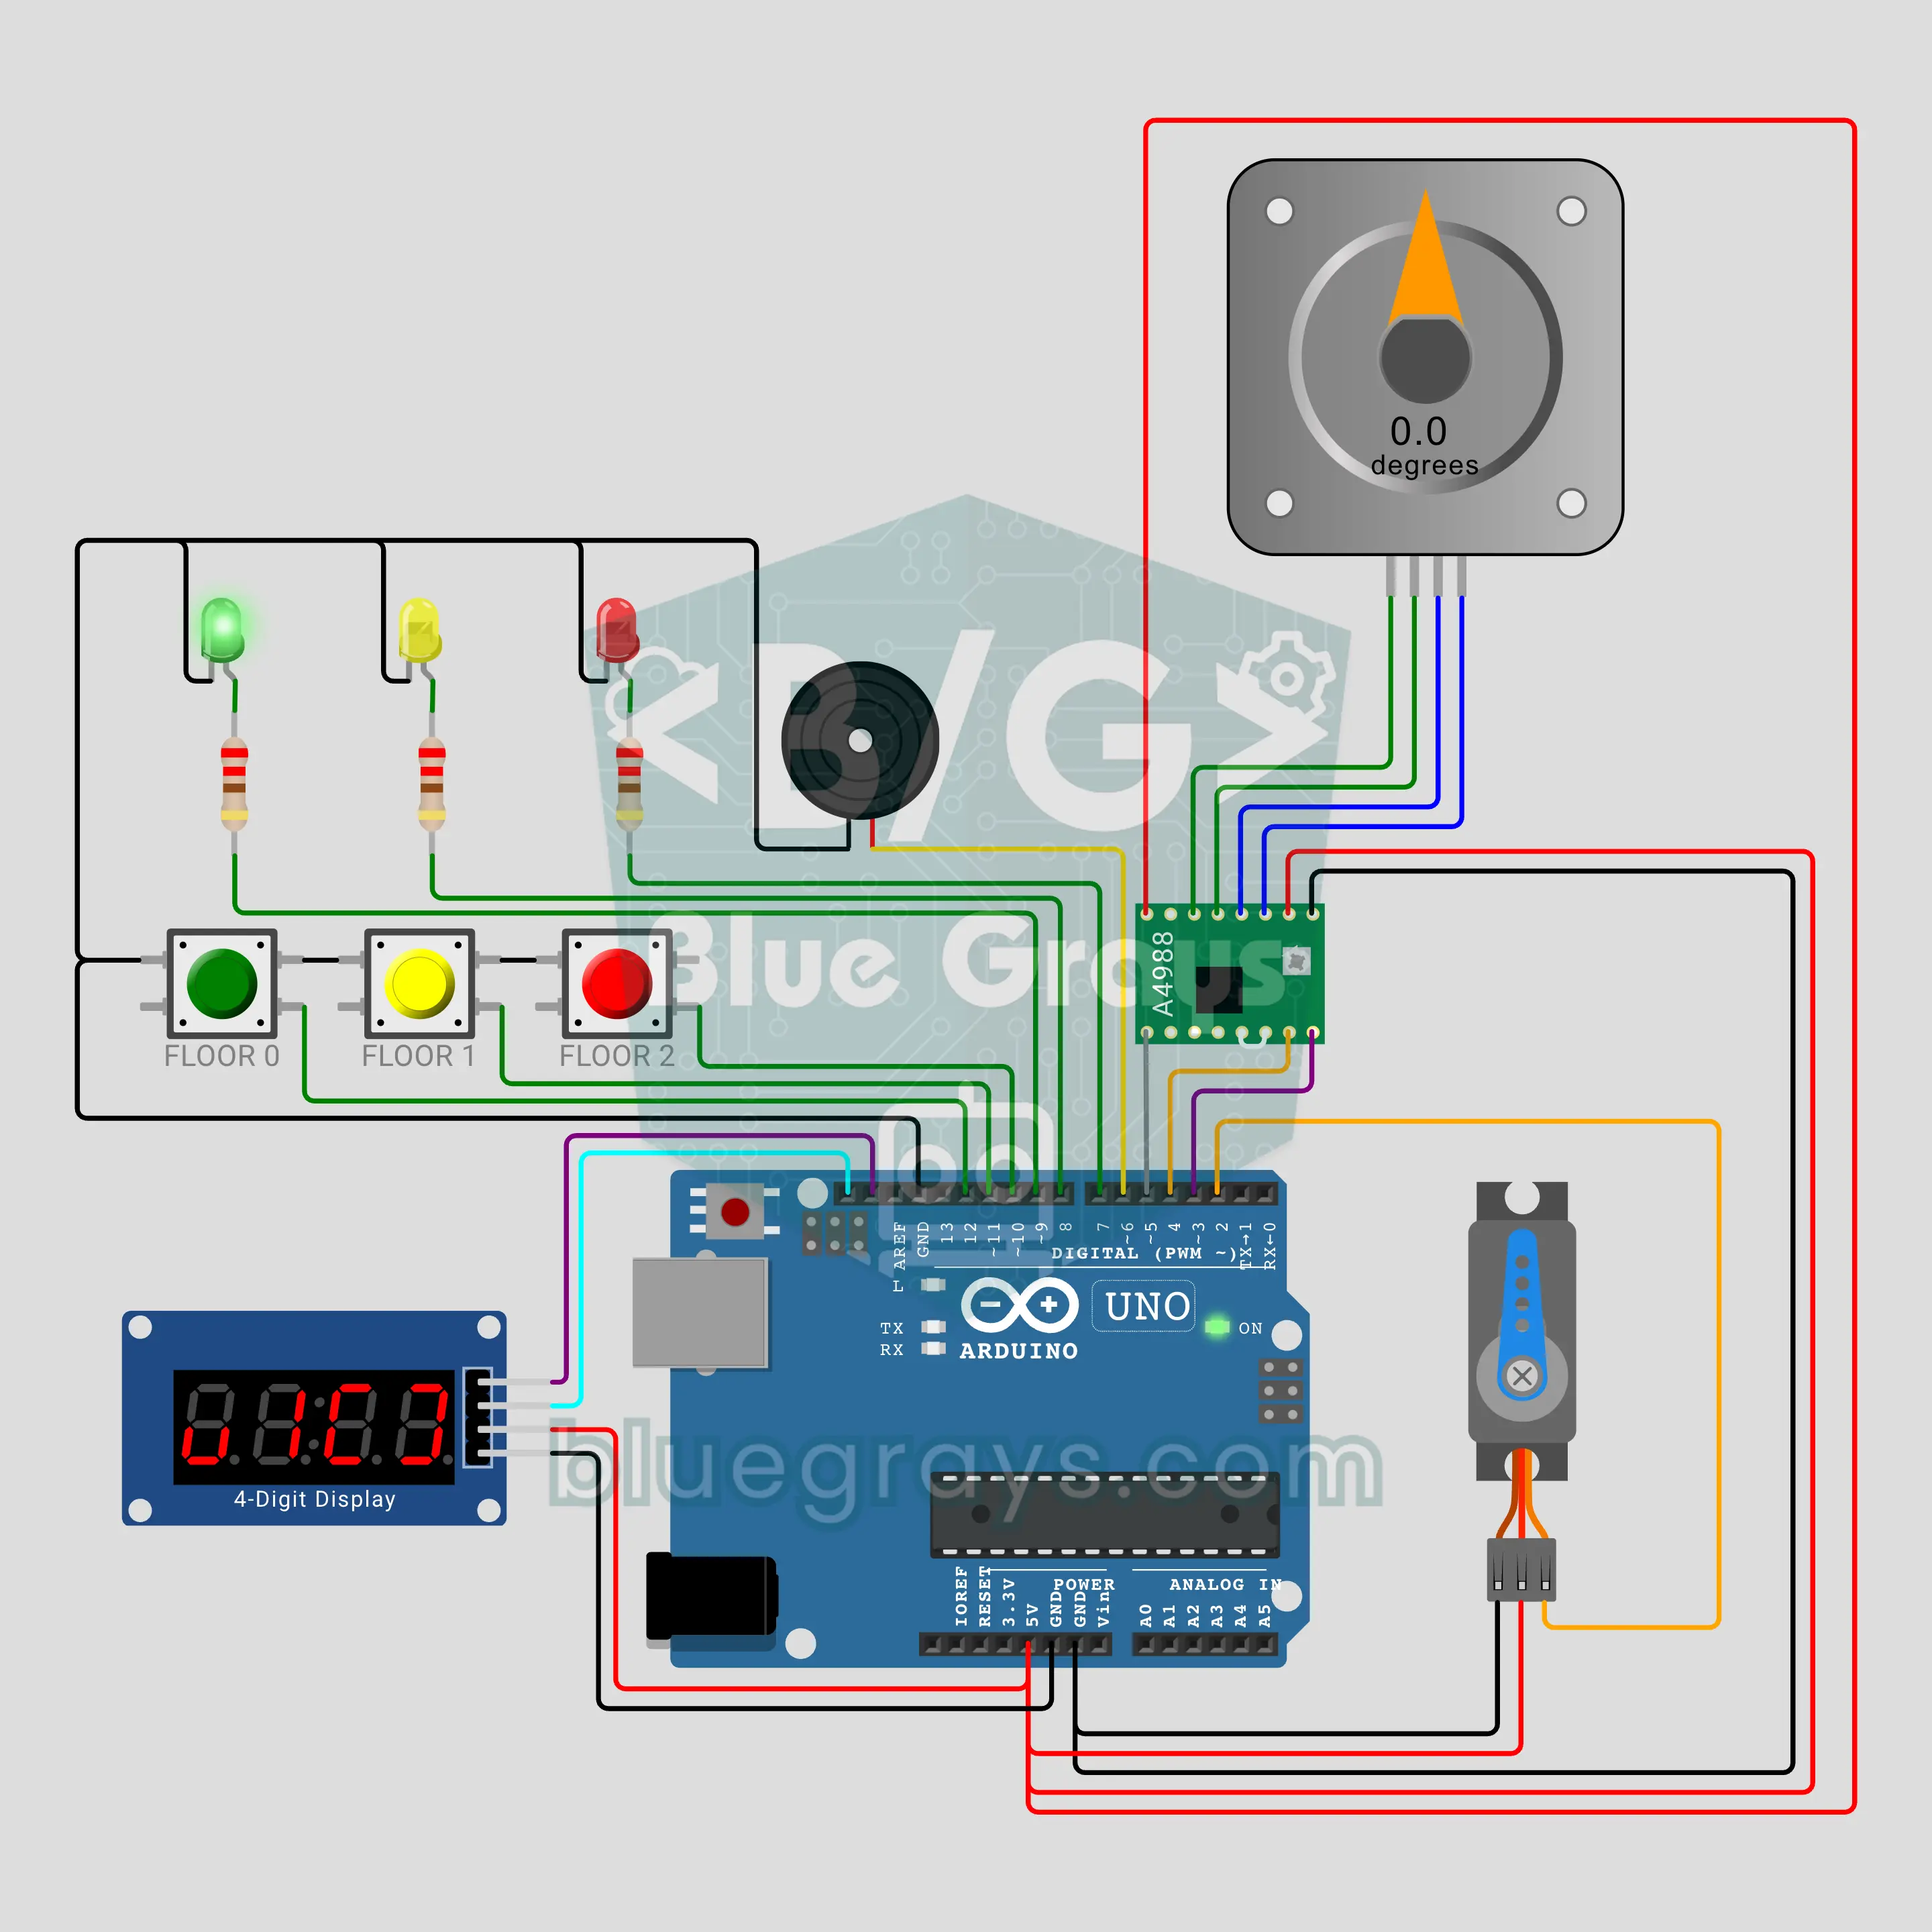
Arduino 3 मंज़िला लिफ़्ट (NEMA 17 स्टेपर मोटर + A4988 + सर्वो दरवाज़ा + TM1637)
साइंस फ़ेयर में सबका ध्यान खींचने वाली मॉडल लिफ़्ट बनाएँ! A4988 से चलने वाली NEMA 17 स्टेपर मोटर केबिन को आराम से ऊपर-नीचे ले जाती है; हर मंज़िल पर "डिंग-डॉन्ग" बजता है, SG90 सर्वो दरवाज़ा खोलता है और तीन चेतावनी बीप के बाद बंद करता है। कॉल असली लिफ़्ट की तरह पूरी होती हैं: पहले आगे की मंज़िलें, फिर वापसी, और रास्ते की कॉल पर केबिन रुकती है। TM1637 डिस्प्ले दिशा का तीर, मंज़िल और दरवाज़े की स्थिति दिखाता है।
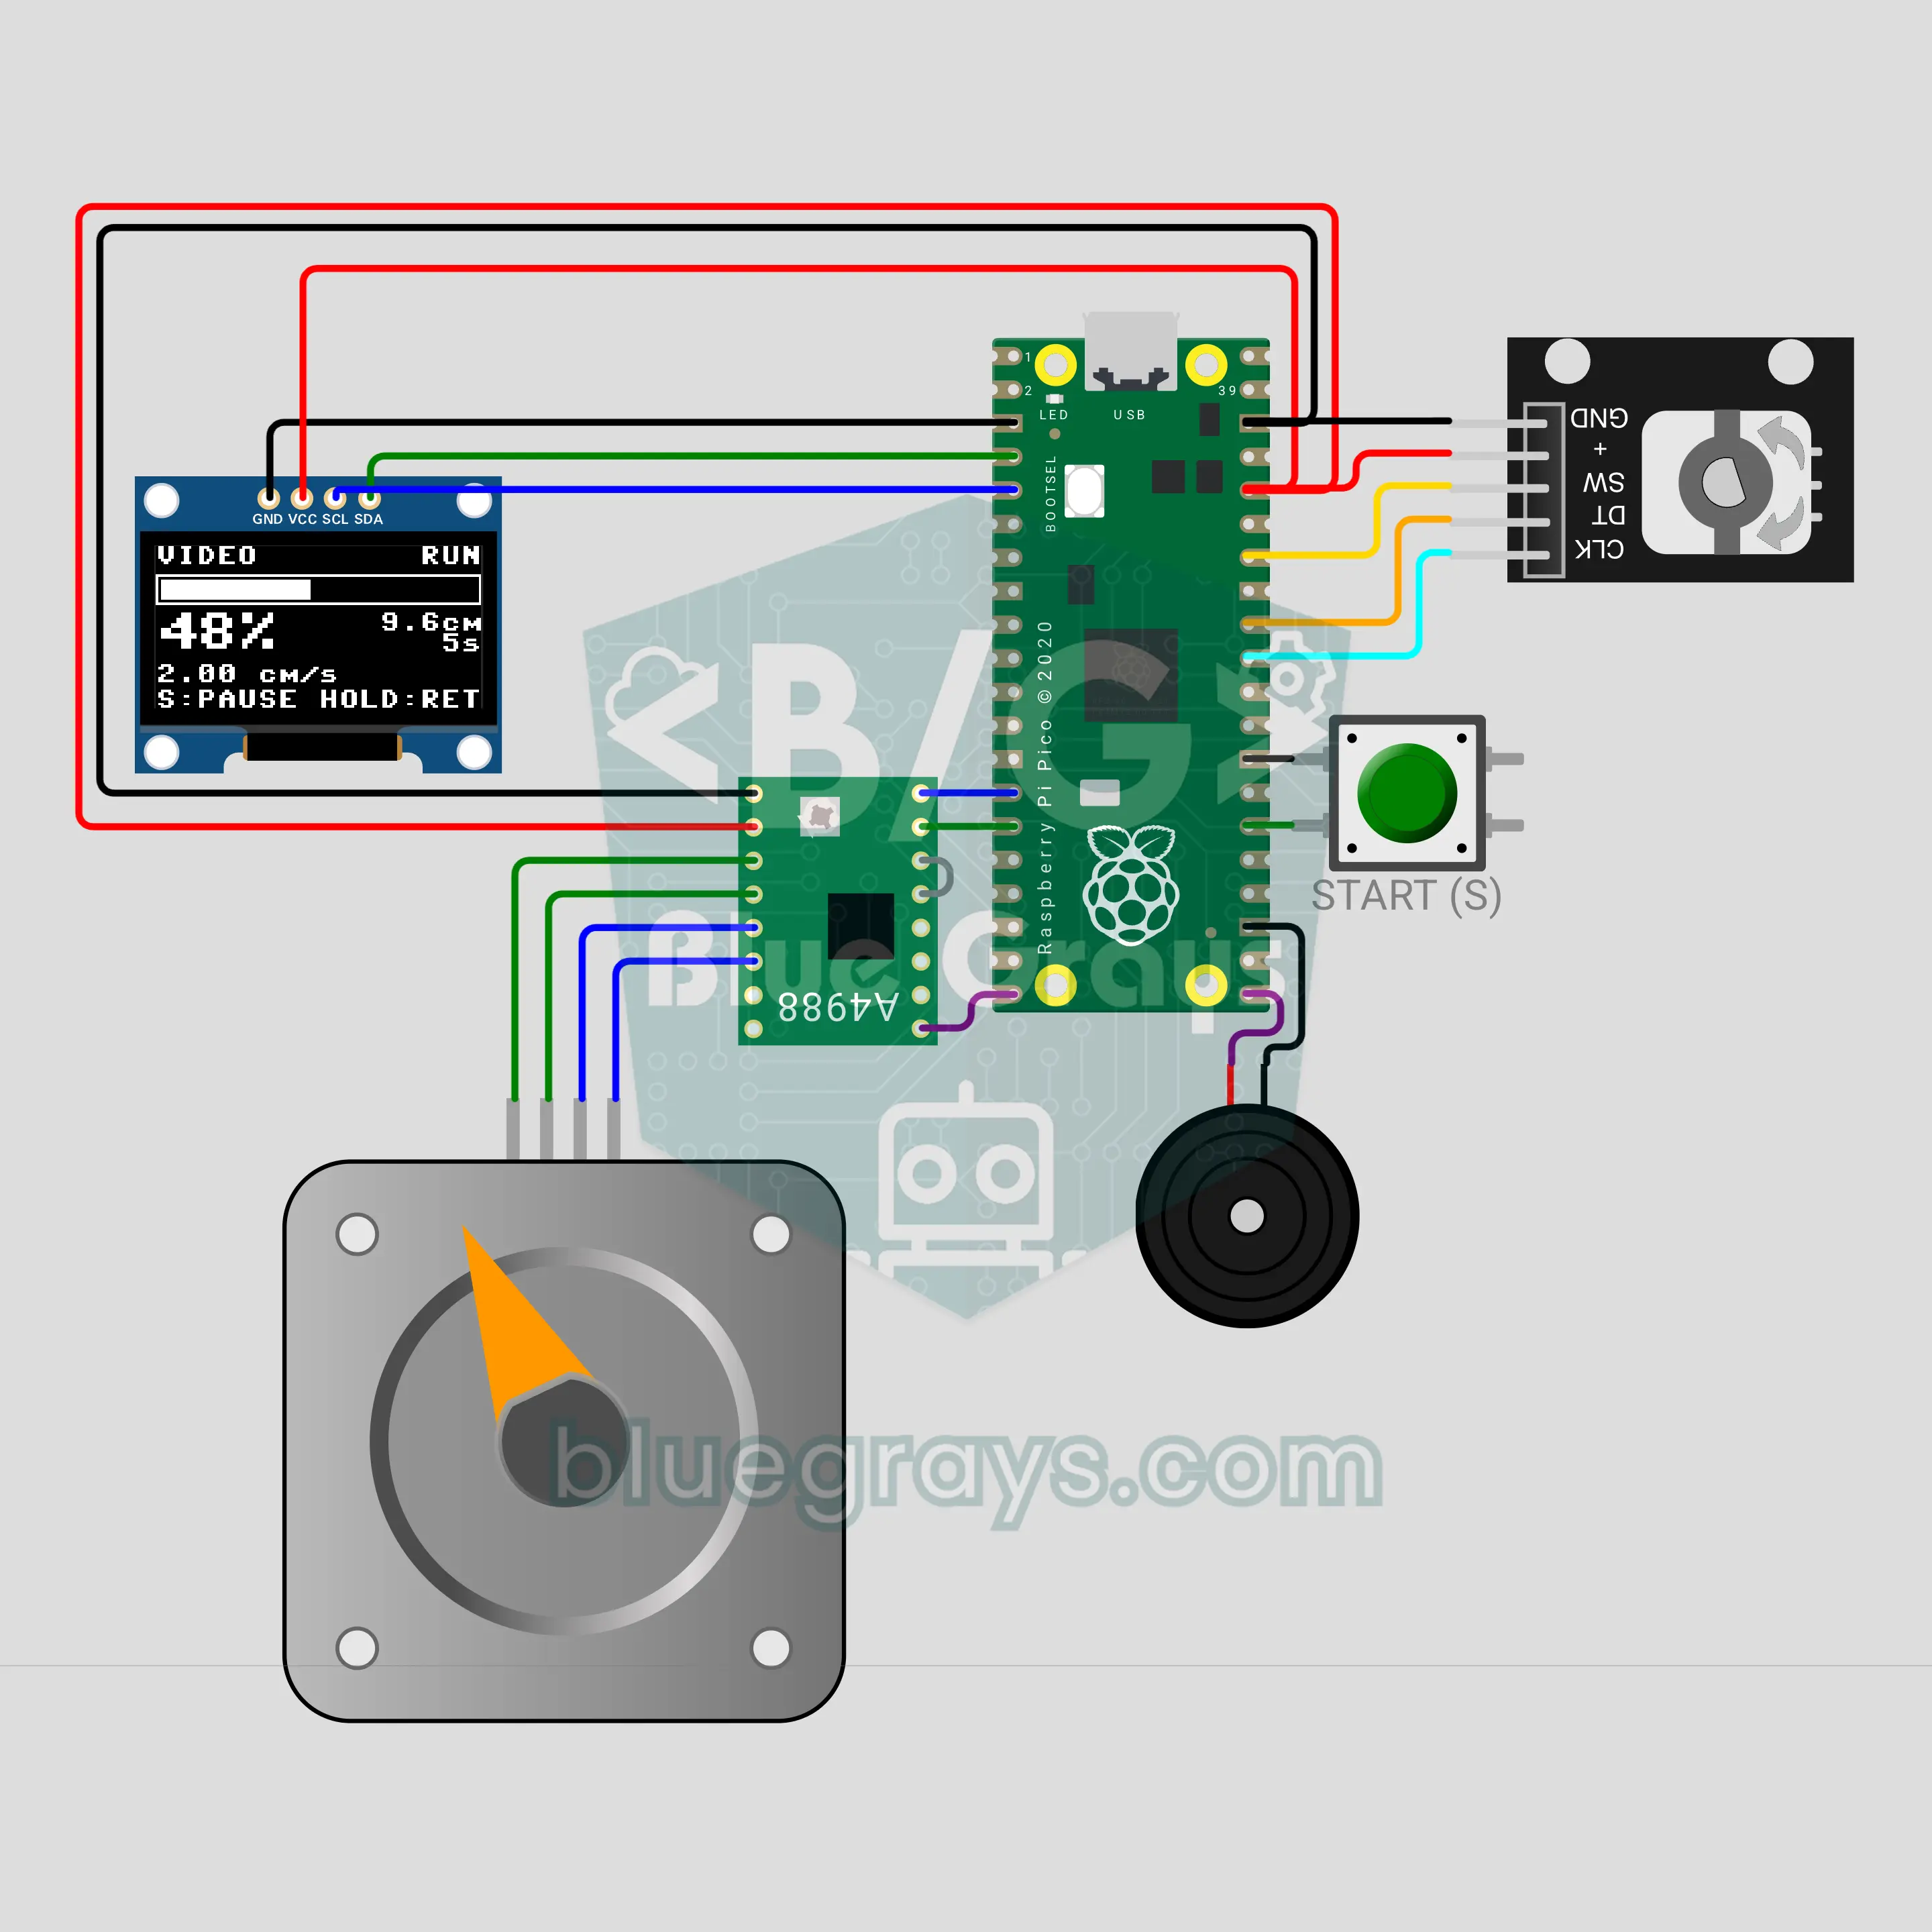
Raspberry Pi Pico टाइमलैप्स कैमरा स्लाइडर (NEMA 17 + A4988 + KY-040 + OLED)
फ़िल्मों जैसे स्लाइडिंग शॉट के लिए अपना स्लाइडर बनाएँ! Raspberry Pi Pico A4988 ड्राइवर के ज़रिए NEMA 17 स्टेपर को बहुत धीरे और आराम से घुमाता है, और कैरिज फ़ोन या कैमरे को रेल पर ले जाती है। KY-040 एनकोडर से आप मेन्यू में मोड, दूरी, समय, दिशा और फ़्रेम की संख्या चुनते हैं। VIDEO मोड में कैरिज धीरे से शुरू होकर धीरे से रुकती है; TIMELAPSE मोड में यह हर फ़्रेम पर रुककर कंपन थमने का इंतज़ार करती है। OLED प्रगति और बचा समय दिखाता है।
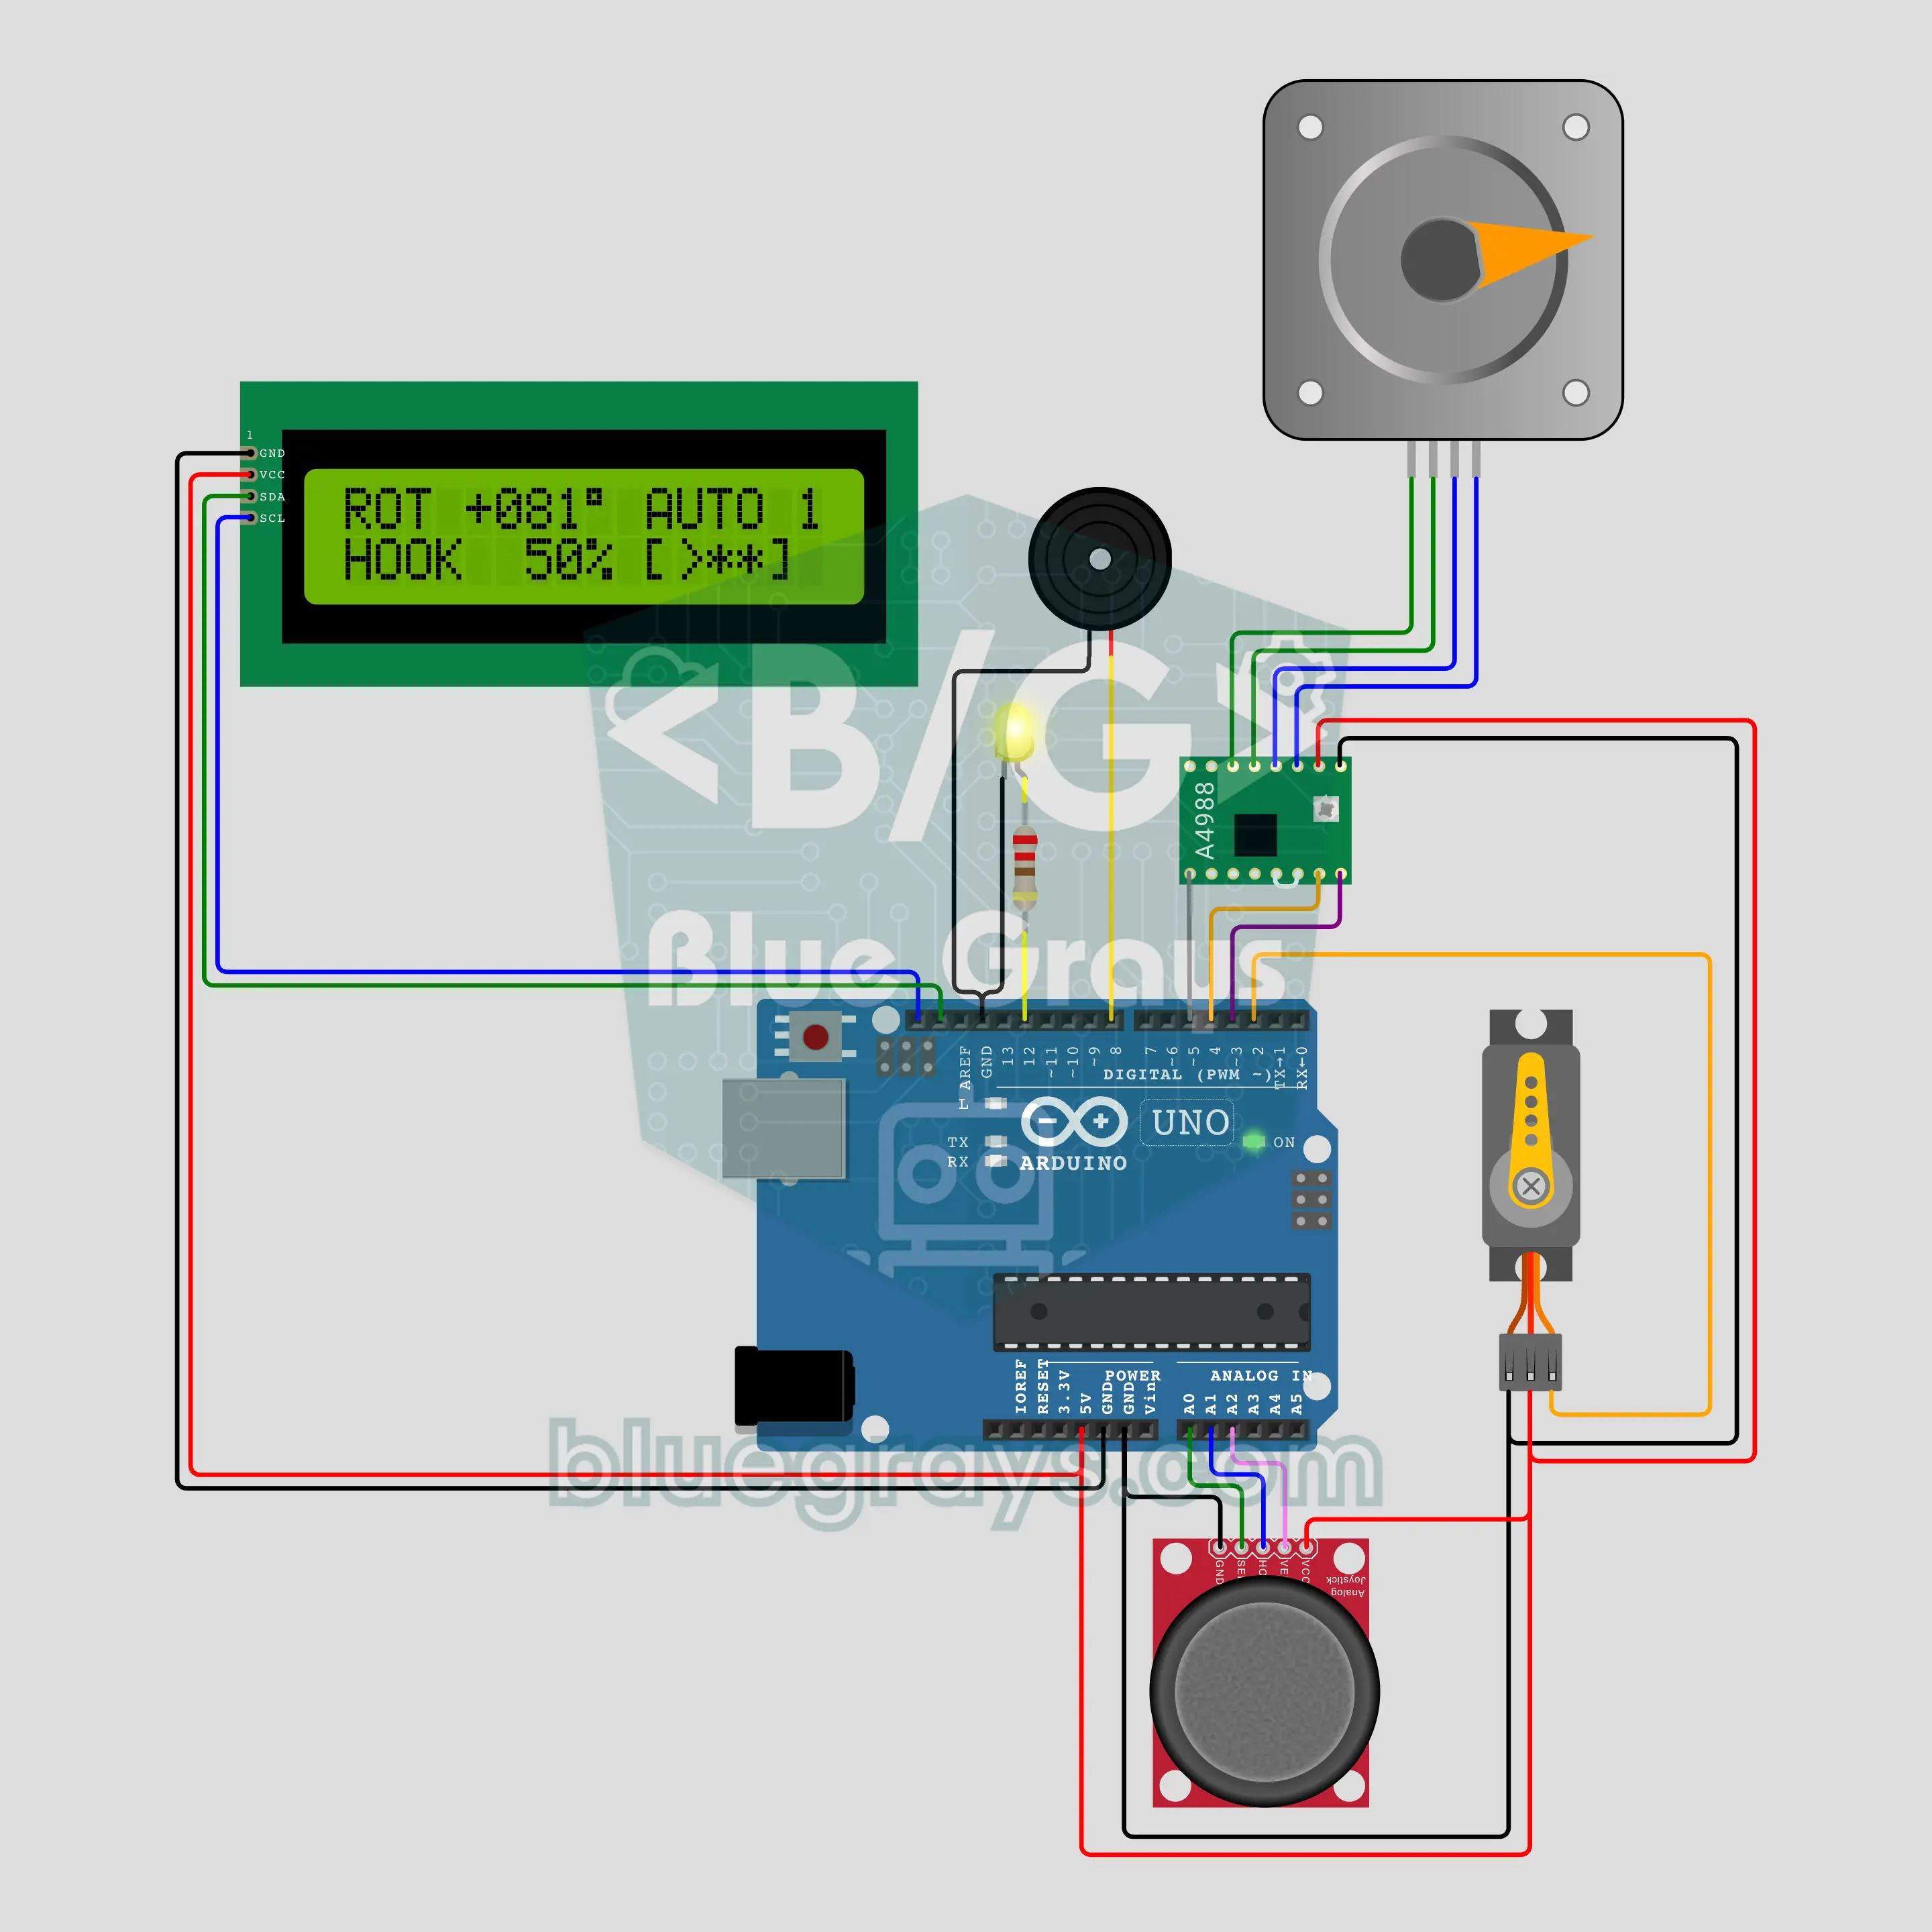
Arduino टावर क्रेन (NEMA 17 स्टेपर मोटर + A4988 + सर्वो + जॉयस्टिक + I2C LCD)
टेबल पर रखने वाली टावर क्रेन: A4988 ड्राइवर पर लगा NEMA 17 स्टेपर टावर को स्पीड रैंप के साथ घुमाता है, SG90 सर्वो हुक को नीचे-ऊपर करता है, और जॉयस्टिक ऑपरेटर का लीवर है। घुमाव ±170° पर रुक जाता है; टावर घूमते समय पीली बीकन लाइट चमकती है और बज़र "बीप-बीप" करता है। जॉयस्टिक का बटन 3 पड़ाव सेव करता है; लंबा दबाने पर क्रेन खुद भार ढोती है, और लीवर छूते ही STOP हो जाता है। I2C LCD पर कोण, हुक की गहराई और पड़ाव दिखते हैं।

Arduino इंडस्ट्रियल सॉर्टिंग कन्वेयर: ऊँचाई के हिसाब से डिब्बे छाँटना (NEMA 17 + A4988 + HC-SR04 + सर्वो + LCD)
फ़ैक्टरी की सॉर्टिंग लाइन का टेबल मॉडल: A4988 ड्राइवर पर लगा NEMA 17 स्टेपर बेल्ट को चलाता रहता है, और बेल्ट के ऊपर लगा HC-SR04 गुज़रने वाले हर डिब्बे की ऊँचाई मापता है। सेंसर से आर्म तक हर डिब्बे को बेल्ट के स्टेप से ट्रैक किया जाता है; 6 cm और उससे ऊँचे डिब्बों को SG90 सर्वो आर्म एक तरफ़ धकेल देता है, नीचे वाले आगे बढ़ जाते हैं। I2C LCD छोटे और ऊँचे डिब्बे गिनता है और आखिरी रीडिंग और बेल्ट पर मौजूद डिब्बों की संख्या दिखाता है।
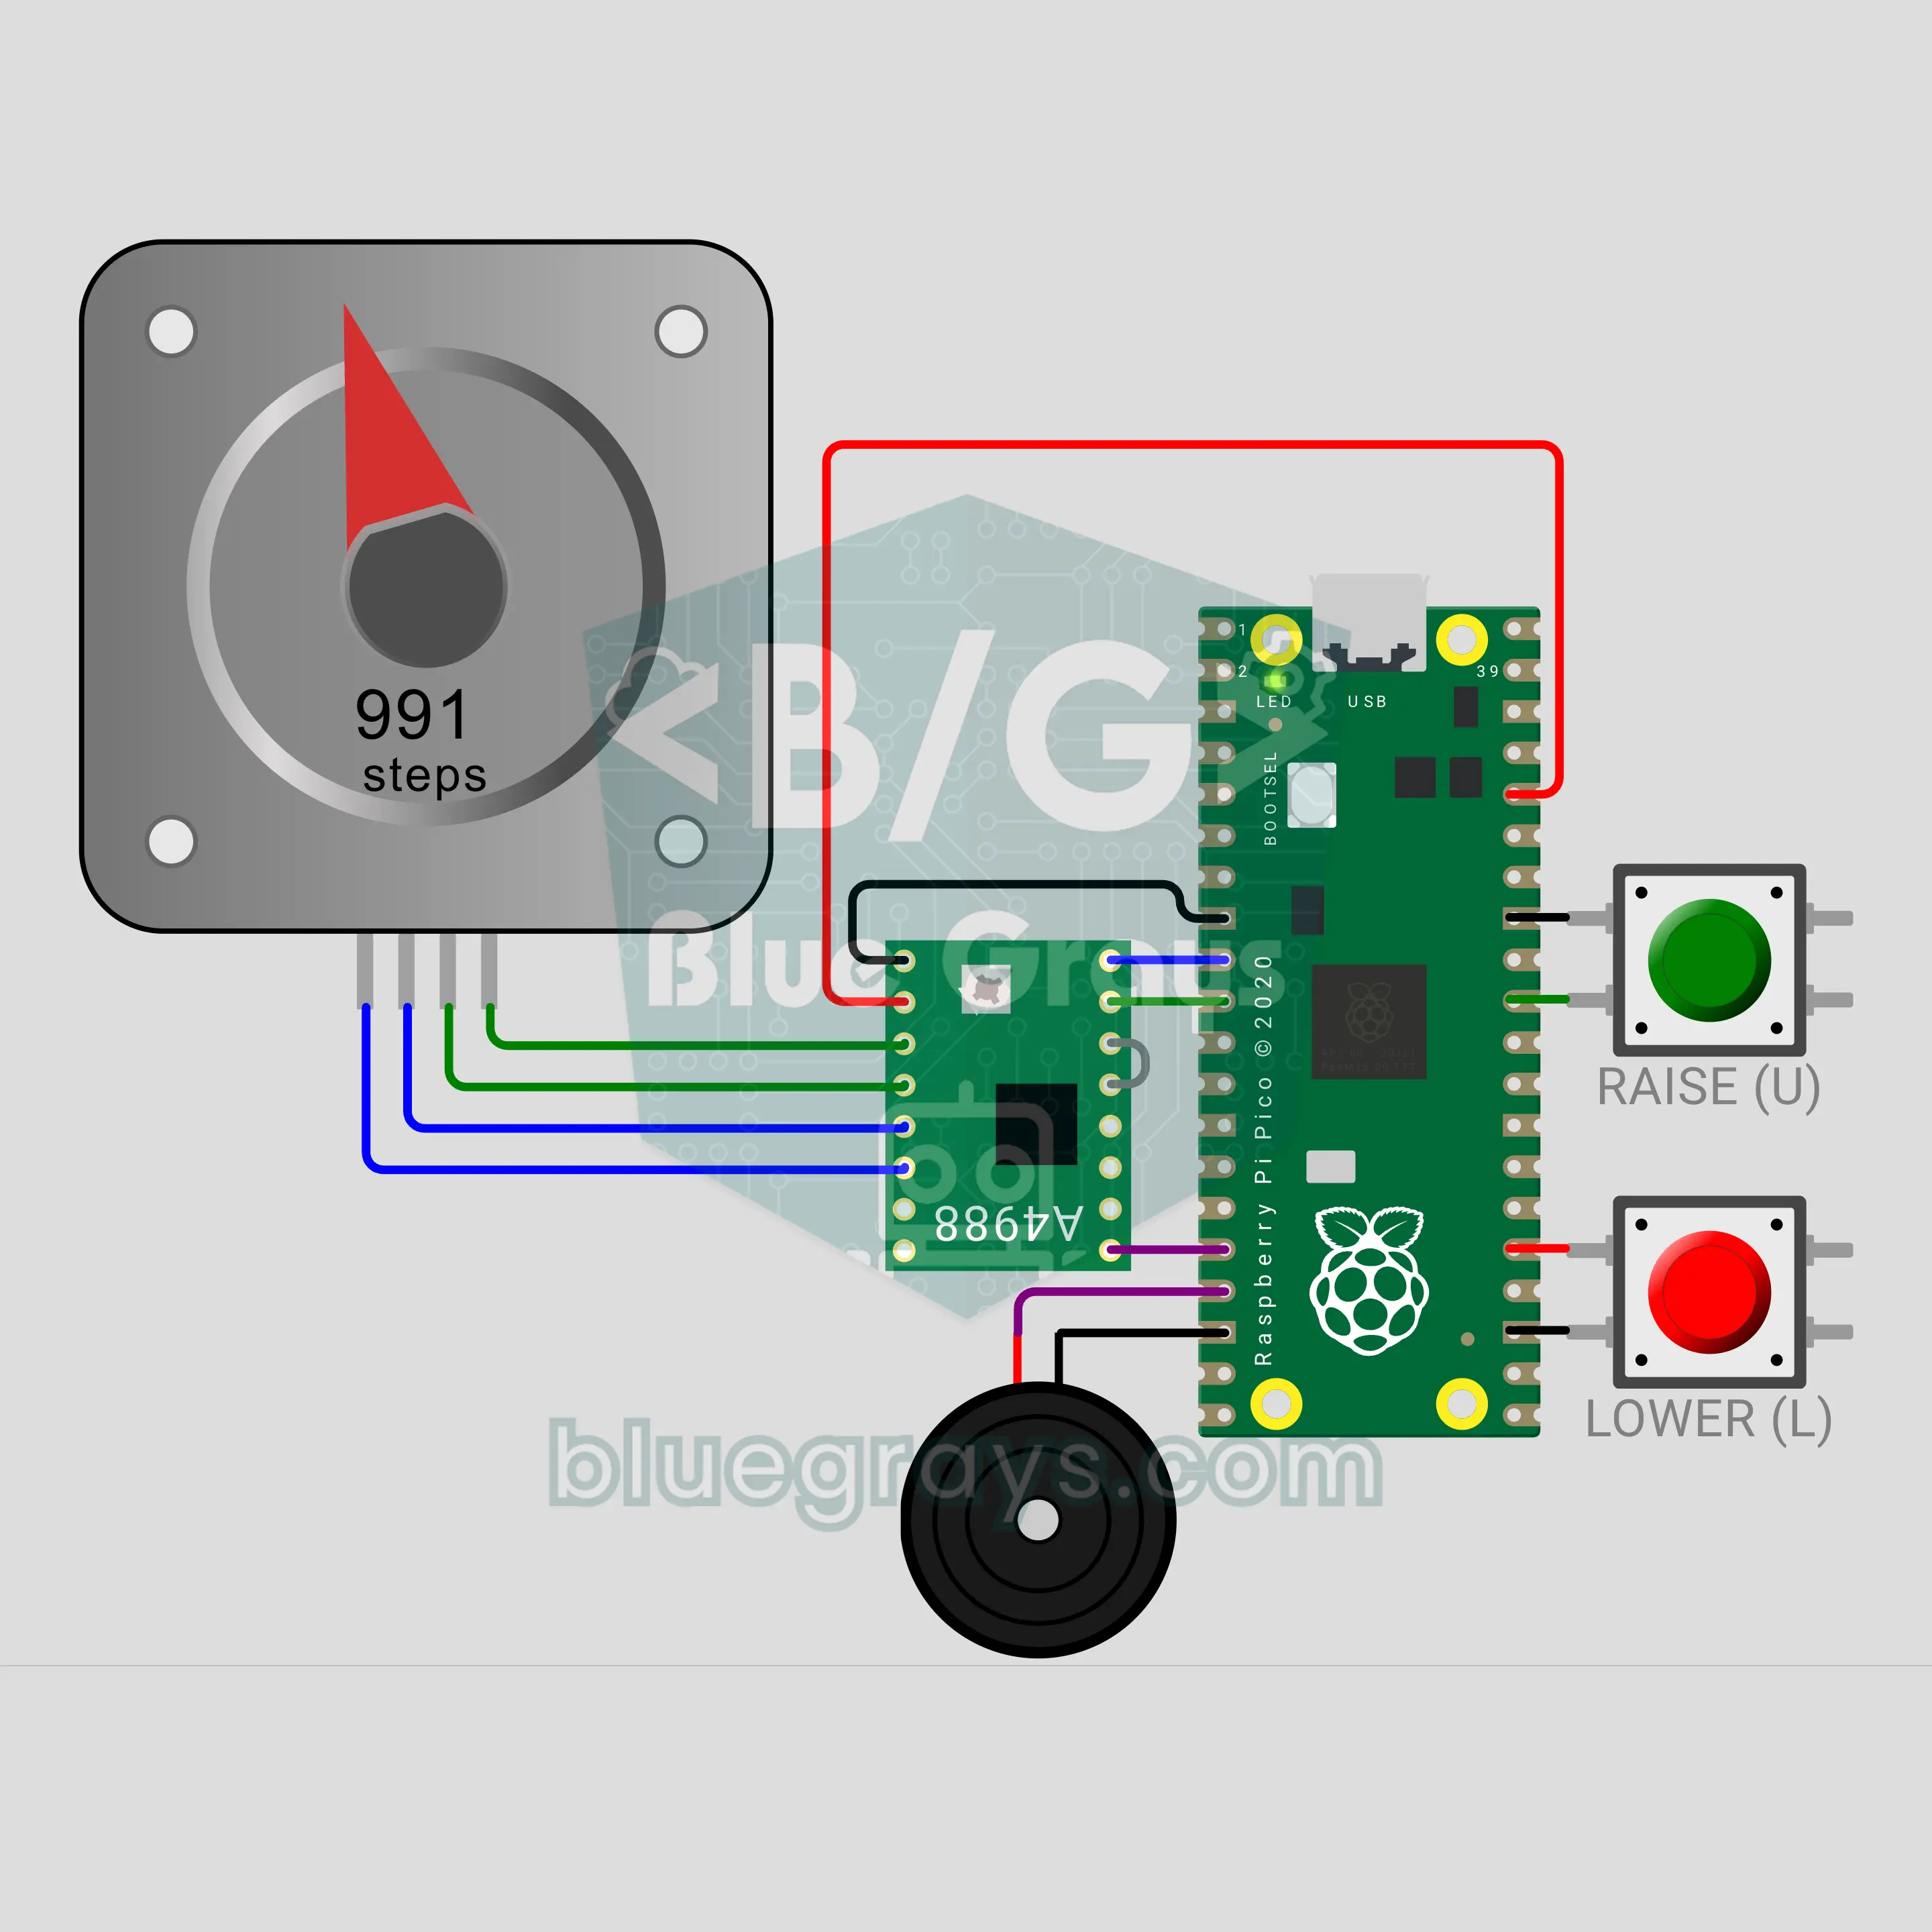
Raspberry Pi Pico W झंडे का खंभा: झंडे को आराम से फहराने वाला मोटर वाला खंभा (NEMA 17 + A4988 + 2 बटन + बज़र)
Raspberry Pi Pico W से मोटर वाला झंडे का खंभा। हरा बटन दबाएँ और NEMA 17 स्टेपर रस्सी लपेटता है, और झंडा नरम शुरुआत, एक जैसी स्पीड और नरम रुकावट के साथ 40 सेकंड में ऊपर जाता है। लाल बटन उसे नीचे लाता है; 1 सेकंड दबाकर रखें तो झंडा पहले सबसे ऊपर जाता है, फिर आधा झुकाया जाता है। पोज़िशन स्टेप गिनकर रखी जाती है, A4988 ड्राइवर मोटर को 12 V से चलाता है, और बज़र सिर्फ़ छोटी बीप देता है।

Arduino इंडस्ट्रियल मिक्सिंग टैंक: PLC लॉजिक से भरना, मिलाना, खाली करना (HC-SR04 + 2 रिले + NEMA 17 + A4988 + LCD + इमरजेंसी स्टॉप)
इंडस्ट्रियल ऑटोमेशन क्लास का क्लासिक बैच प्रोसेस टास्क: टैंक भरें, मिलाएँ, खाली करें, बैच गिनें। कोड PLC लॉजिक से स्टेप-दर-स्टेप चलता है (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE)। दो रिले इनलेट और आउटलेट वाल्व खोलते हैं, HC-SR04 लेवल मापता है और NEMA 17 मिक्सर घूमता है और दिशा बदलता है। इसमें START, STOP, लैच होने वाला EMERGENCY STOP, टावर लैंप और टाइमआउट फ़ॉल्ट है।

ESP32 रोबोट वैक्यूम क्लीनर: रुकावट पर मुड़ता है और कमरे का नक्शा बनाता है (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 बम्पर + OLED)
दो पहियों वाला रोबोट वैक्यूम क्लीनर, जो असली की तरह चलता है। दो NEMA 17 स्टेपर पहिए घुमाते हैं: यह सर्पिल बनाता है, सीधा चलता है, HC-SR04 रुकावट देखे तो धीमा होकर मुड़ता है, बम्पर टकराए तो पीछे हटकर दूसरी ओर मुड़ता है, और दीवारों के साथ-साथ किनारे का चक्कर लगाता है। यह पहियों के स्टेप से अपनी पोज़िशन निकालता है और OLED पर साफ़ हुए प्रतिशत और समय के साथ कमरे का नक्शा दिखाता है, फिर अपनी शुरुआती जगह पर लौट आता है।