
ESP32 Bluetooth कार (L298N)
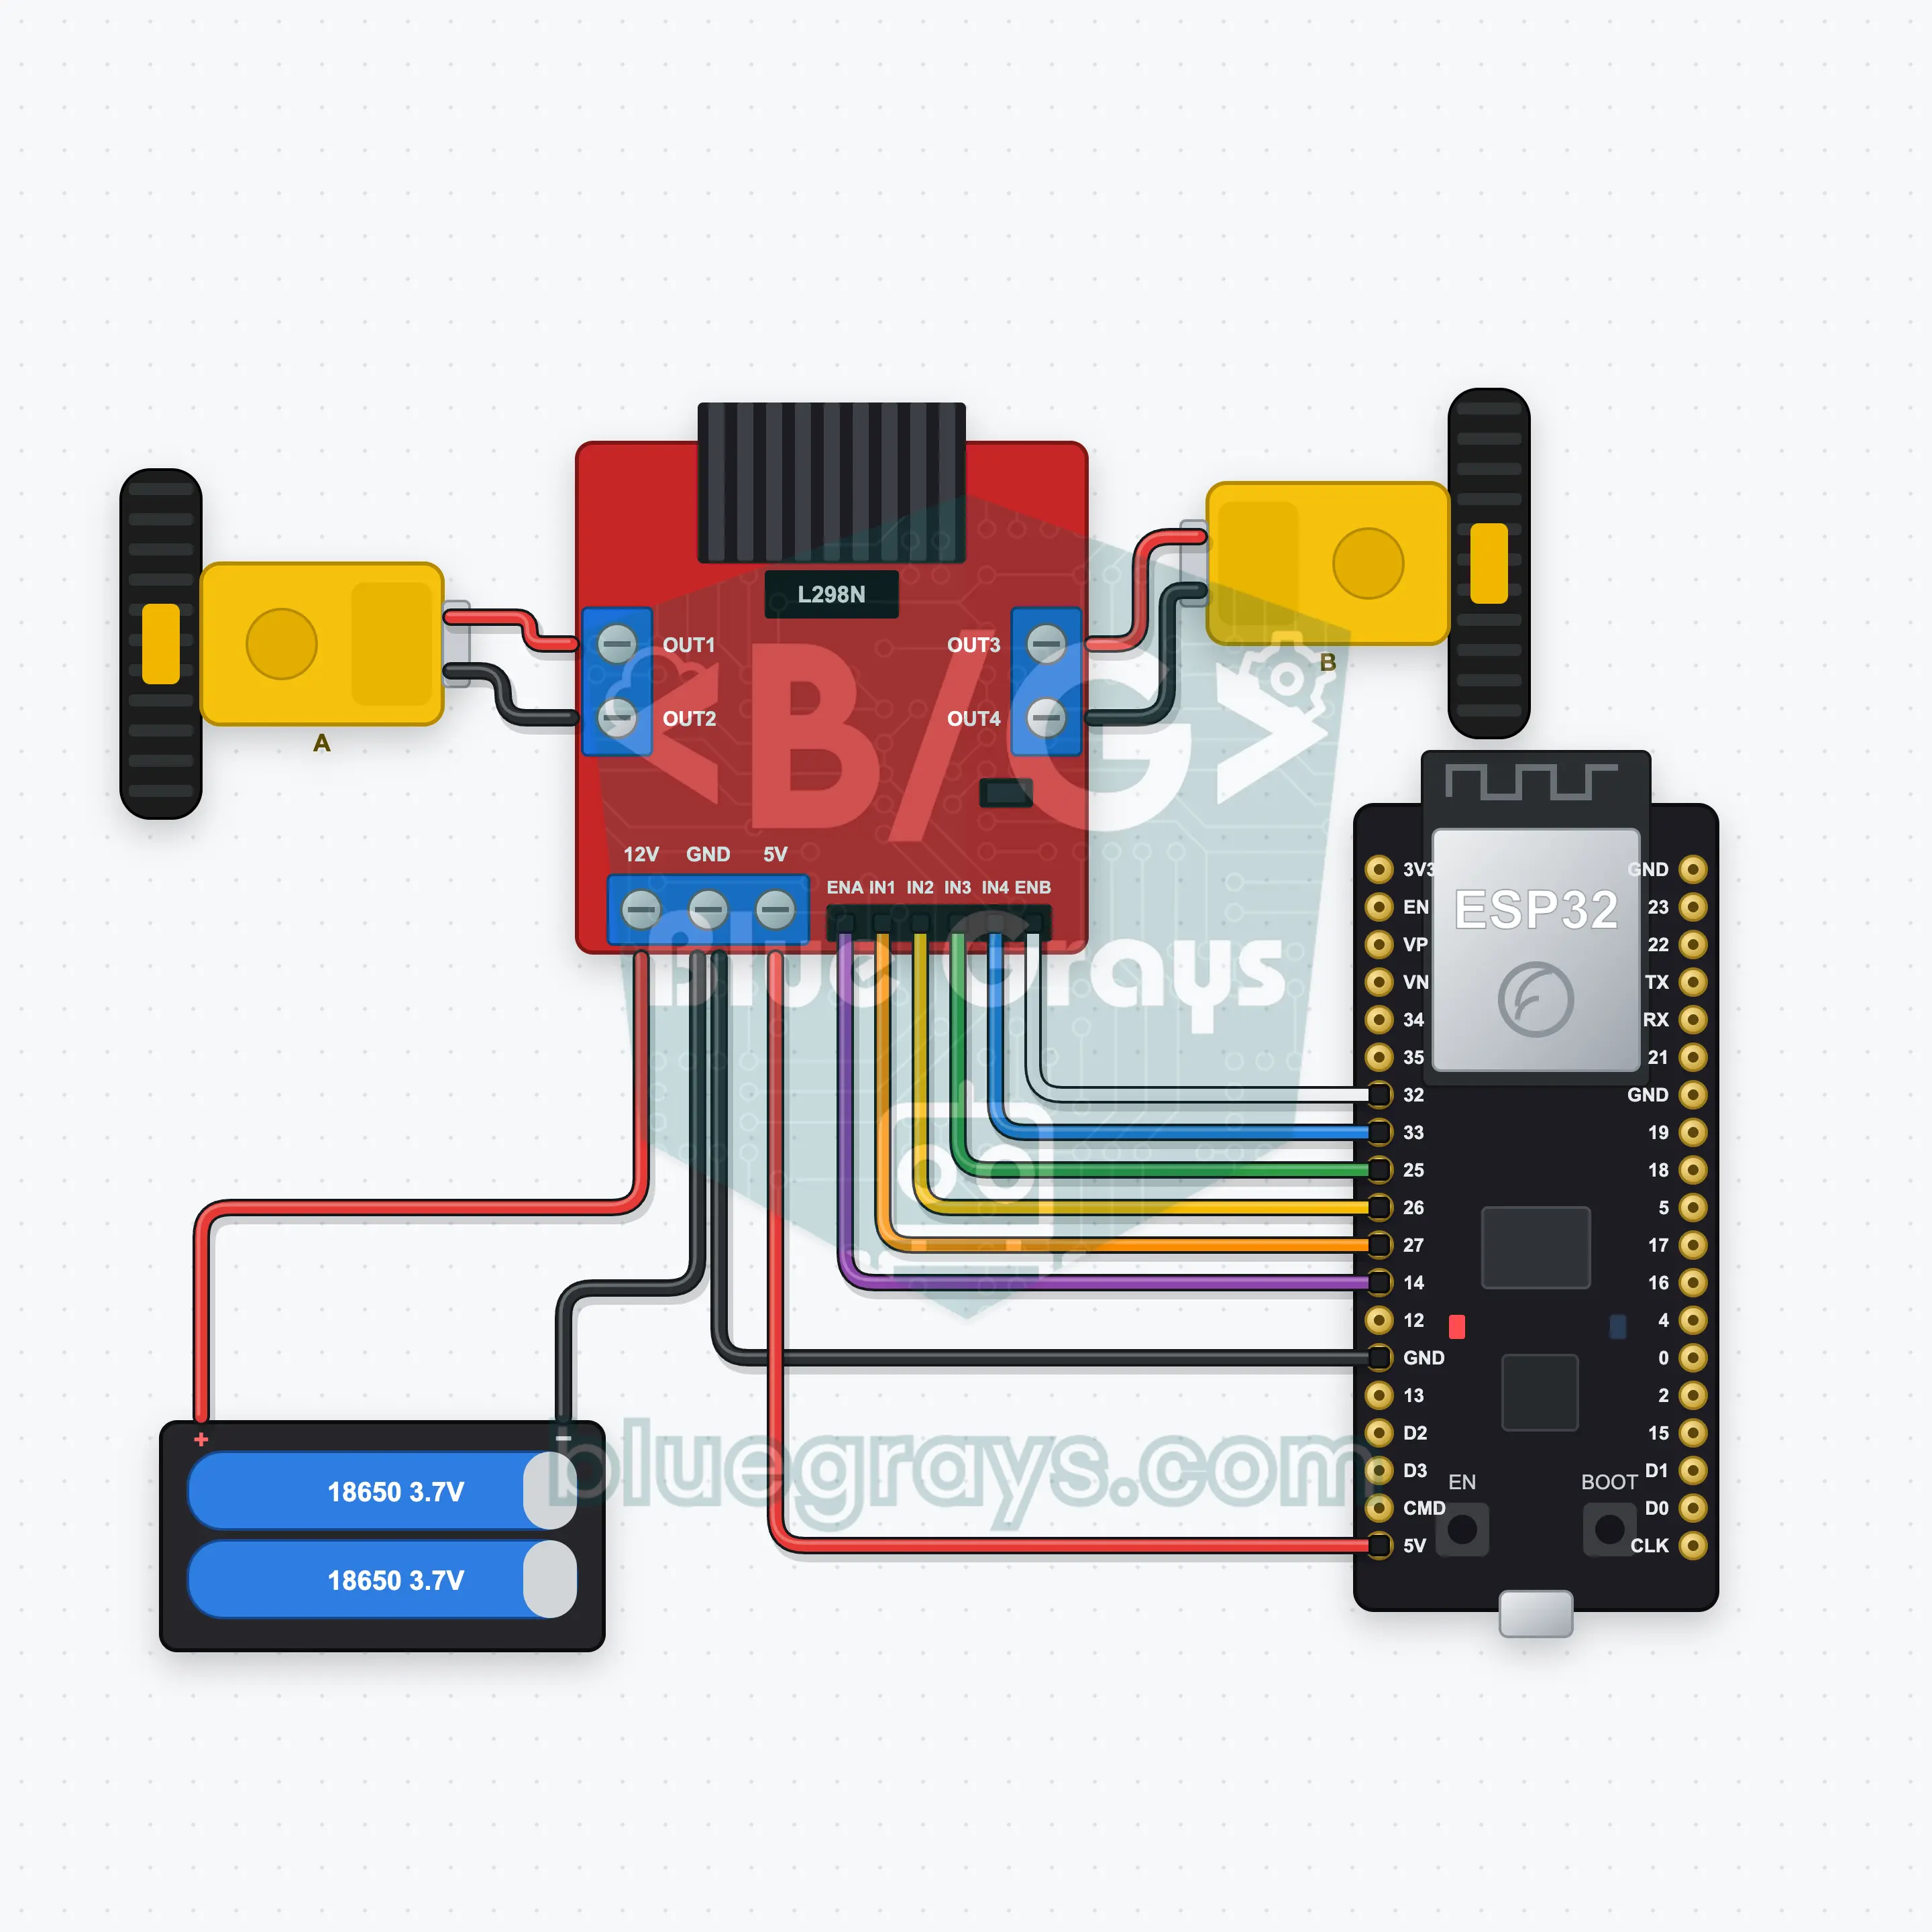
फ़ोन के जॉयस्टिक से Bluetooth पर दो पहियों वाली कार चलाएँ; इंटरनेट की ज़रूरत नहीं, iPhone और Android दोनों पर चलती है। यह प्रोजेक्ट ऐप के कार रिमोट Bluetooth टेम्पलेट की स्टेप बाय स्टेप गाइड है, जो ESP32, L298N और दो मोटर से बना है। मेरी वर्कशॉप › मेरे डिवाइस › डिवाइस जोड़ें › Bluetooth पर जाएँ, कार रिमोट चुनें और कोड लें से कोड अपलोड करें। इस पेज का Bluetooth पैनल बनाएँ बटन इसी टेम्पलेट के साथ विज़ार्ड खोलता है।
वीडियो
सर्किट डायग्राम
सोर्स कोड
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Araba                  │
5// └───────────────────────────┘
6// Car remote
7// Arduino IDE board: ESP32 Dev Module
8// the BLE library comes with the ESP32 board package, nothing extra to install
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13
14const char BLE_NAME[] = "BG-Araba";  // the board advertises with this name, the app finds it in the list by it
15
16// Pins: change them here if you wired differently
17const int ENA = 14, IN1 = 27, IN2 = 26;  // Motor A (ENA, IN1, IN2) is the left wheel, motor B (ENB, IN3, IN4) the right one
18const int ENB = 32, IN3 = 25, IN4 = 33;
19const unsigned long COMMAND_TIMEOUT_MS = 500;  // Safety: the motors stop if no command arrives for 500 ms (the app repeats it while you drive)
20
21void btWrite(const char *text);
22void onValue(const char *key, const char *value);
23void sendAll();
24void onLinkLost();
25
26// ── The app sends "key=value" lines; on "?" the board sends all its values ──
27char line[65];
28uint8_t lineLen = 0;
29unsigned long lastRxMs = 0;
30
31bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
32bool isOn(const char *v) { return v[0] == '1'; }
33
34void sendText(const char *key, const char *value) {
35  char out[72];
36  snprintf(out, sizeof(out), "%s=%s\n", key, value);
37  btWrite(out);
38}
39
40void sendInt(const char *key, long value) {
41  char text[12];
42  snprintf(text, sizeof(text), "%ld", value);
43  sendText(key, text);
44}
45
46void sendFloat(const char *key, float value) {
47  char text[16];
48  dtostrf(value, 1, 1, text);
49  sendText(key, text);
50}
51
52void handleLine(char *text) {
53  char *eq = strchr(text, '=');
54  if (eq == nullptr) {
55    if (text[strlen(text) - 1] == '?') {
56      btWrite("@v=1.0\n");  // the "@v" line tells the app the code version
57      sendAll();
58    }
59    return;
60  }
61  *eq = '\0';
62  onValue(text, eq + 1);
63}
64
65void feed(char c) {
66  lastRxMs = millis();
67  if (c == '\n' || c == '\r') {
68    if (lineLen == 0) return;
69    line[lineLen] = '\0';
70    lineLen = 0;
71    handleLine(line);
72  } else if (lineLen < sizeof(line) - 1) {
73    line[lineLen++] = c;
74  }
75}
76
77// ── Bluetooth (Nordic UART) ──
78#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
79#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
81
82BLECharacteristic *txChar = nullptr;
83volatile bool linked = false;
84volatile bool linkLost = false;
85// incoming bytes move from the Bluetooth task to loop() through a small ring buffer
86const int RX_SIZE = 256;
87volatile uint8_t rxBuf[RX_SIZE];
88volatile int rxHead = 0, rxTail = 0;
89
90class ServerEvents : public BLEServerCallbacks {
91  void onConnect(BLEServer *server) override { linked = true; }
92  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
93};
94
95class RxEvents : public BLECharacteristicCallbacks {
96  void onWrite(BLECharacteristic *c) override {
97    auto v = c->getValue();
98    for (size_t i = 0; i < v.length(); i++) {
99      int next = (rxHead + 1) % RX_SIZE;
100      if (next == rxTail) break;
101      rxBuf[rxHead] = (uint8_t)v[i];
102      rxHead = next;
103    }
104  }
105};
106
107// lines go out in 20-byte packets (works with every phone)
108void btWrite(const char *text) {
109  if (!linked || txChar == nullptr) return;
110  size_t n = strlen(text);
111  for (size_t i = 0; i < n; i += 20) {
112    size_t len = n - i < 20 ? n - i : 20;
113    txChar->setValue((uint8_t *)text + i, len);
114    txChar->notify();
115    delay(4);
116  }
117}
118
119void btBegin() {
120  BLEDevice::init(BLE_NAME);
121  BLEServer *server = BLEDevice::createServer();
122  server->setCallbacks(new ServerEvents());
123  BLEService *uart = server->createService(UART_SERVICE);
124  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
125  txChar->addDescriptor(new BLE2902());
126  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
127  rx->setCallbacks(new RxEvents());
128  uart->start();
129  BLEAdvertisementData adv;
130  adv.setFlags(0x06);
131  adv.setCompleteServices(BLEUUID(UART_SERVICE));
132  BLEAdvertisementData scan;
133  scan.setName(BLE_NAME);
134  BLEAdvertising *advertising = BLEDevice::getAdvertising();
135  advertising->setAdvertisementData(adv);
136  advertising->setScanResponseData(scan);
137  BLEDevice::startAdvertising();
138}
139
140void btPoll() {
141  while (rxTail != rxHead) {
142    char c = (char)rxBuf[rxTail];
143    rxTail = (rxTail + 1) % RX_SIZE;
144    feed(c);
145  }
146  if (linkLost) {
147    linkLost = false;
148    onLinkLost();
149    delay(100);
150    BLEDevice::startAdvertising();
151  }
152}
153
154// ── ESP32 ──
155int speedLimit = 80;  // speed limit from the app (0–100 %)
156unsigned long lastCommandMs = 0;
157bool moving = false;
158
159// if the car drives backwards, swap that motor's two wires
160void motor(int en, int a, int b, int power) {
161  power = constrain(power, -100, 100);
162  digitalWrite(a, power > 0 ? HIGH : LOW);
163  digitalWrite(b, power < 0 ? HIGH : LOW);
164  analogWrite(en, abs(power) * speedLimit * 255L / 10000);
165}
166
167void drive(int left, int right) {
168  motor(ENA, IN1, IN2, left);
169  motor(ENB, IN3, IN4, right);
170  moving = left != 0 || right != 0;
171  lastCommandMs = millis();
172}
173
174void onValue(const char *key, const char *value) {
175  if (is(key, "joy")) {  // Joystick: y is forward/back, x turns; mixed into left and right wheel speeds
176    const char *comma = strchr(value, ',');
177    int x = atoi(value), y = comma ? atoi(comma + 1) : 0;
178    drive(constrain(y + x, -100, 100), constrain(y - x, -100, 100));
179  } else if (is(key, "yon")) {
180    if (is(value, "ileri")) drive(100, 100);
181    else if (is(value, "geri")) drive(-100, -100);
182    else if (is(value, "sol")) drive(-70, 70);
183    else if (is(value, "sag")) drive(70, -70);
184    else drive(0, 0);
185  } else if (is(key, "hiz")) {
186    speedLimit = constrain(atoi(value), 0, 100);
187  }
188}
189
190void sendAll() {
191  sendInt("hiz", speedLimit);
192}
193
194void onLinkLost() {
195  drive(0, 0);  // Connection lost: the motors stop
196}
197
198void setup() {
199  Serial.begin(115200);
200  int pins[] = { ENA, IN1, IN2, ENB, IN3, IN4 };
201  for (int pin : pins) pinMode(pin, OUTPUT);
202  drive(0, 0);
203  btBegin();
204  Serial.print(F("BlueGrays Bluetooth: "));
205  Serial.println(BLE_NAME);
206}
207
208void loop() {
209  btPoll();
210  if (moving && millis() - lastCommandMs > COMMAND_TIMEOUT_MS) drive(0, 0);
211}
212FAQ
क्या यह iPhone के साथ चलती है? यह HC-05 से कैसे अलग है?
हाँ, यह iPhone और Android दोनों पर चलती है। HC-05 और HC-06 जैसे क्लासिक Bluetooth मॉड्यूल iPhone से कनेक्ट नहीं हो सकते, इसलिए यह प्रोजेक्ट ESP32 का बिल्ट-इन Bluetooth Low Energy इस्तेमाल करता है और इसे अलग मॉड्यूल की ज़रूरत नहीं। बोर्ड को फ़ोन की Bluetooth सेटिंग्स में पेयर करने की कोशिश न करें; कनेक्शन सिर्फ़ BlueGrays ऐप बनाता है।
कार पीछे की ओर चलती है या एक पहिया उल्टा घूमता है।
जो मोटर गलत दिशा में घूमती है, उसके दोनों तार L298N के स्क्रू टर्मिनल पर आपस में बदलें (बाईं मोटर OUT1/OUT2, दाईं मोटर OUT3/OUT4); कोड की कमेंट भी यही कहती है। अगर आगे दबाने पर कार अपनी जगह पर घूमती है, तो सिर्फ़ एक मोटर उल्टी है। अगर दोनों सही दिशा में घूमती हैं लेकिन बायाँ दबाने पर कार दाईं ओर मुड़ती है, तो बाईं और दाईं मोटर आपस में बदलें।
ESP32 को पावर कैसे दें? क्या USB और बैटरी एक साथ जुड़ सकते हैं?
2× 18650 बैटरियाँ (7.4 V) L298N के 12V इनपुट पर जाती हैं, और L298N का 5V आउटपुट ESP32 के VIN पिन को पावर देता है; इसके लिए L298N पर 5V रेगुलेटर जम्पर लगा रहना चाहिए। इस तरह कार बिना केबल के चलती है। अपलोड करते समय USB लगा हो, तो बैटरी बंद करें या 5V वाला तार निकाल दें, ताकि दोनों सप्लाई आपस में न टकराएँ। L298N का GND और ESP32 का GND हमेशा जुड़े रहने चाहिए।
रेंज कितनी है? कनेक्शन टूटने पर कार क्या करती है?
खुली जगह में Bluetooth Low Energy आमतौर पर 10 से 30 मीटर तक पहुँचता है; बीच में दीवारें और लोग इसे कम कर देते हैं। कनेक्शन टूटते ही बोर्ड तुरंत मोटर रोक देता है और फिर से ब्रॉडकास्ट शुरू करता है, ताकि आप ऐप से दोबारा कनेक्ट कर सकें। 500 ms तक कोई कमांड न मिले तो भी कार रुक जाती है, ताकि वह रेंज से बाहर भागती न रहे।