
ESP32 और HC-SR04 अल्ट्रासोनिक डिस्टेंस सेंसर
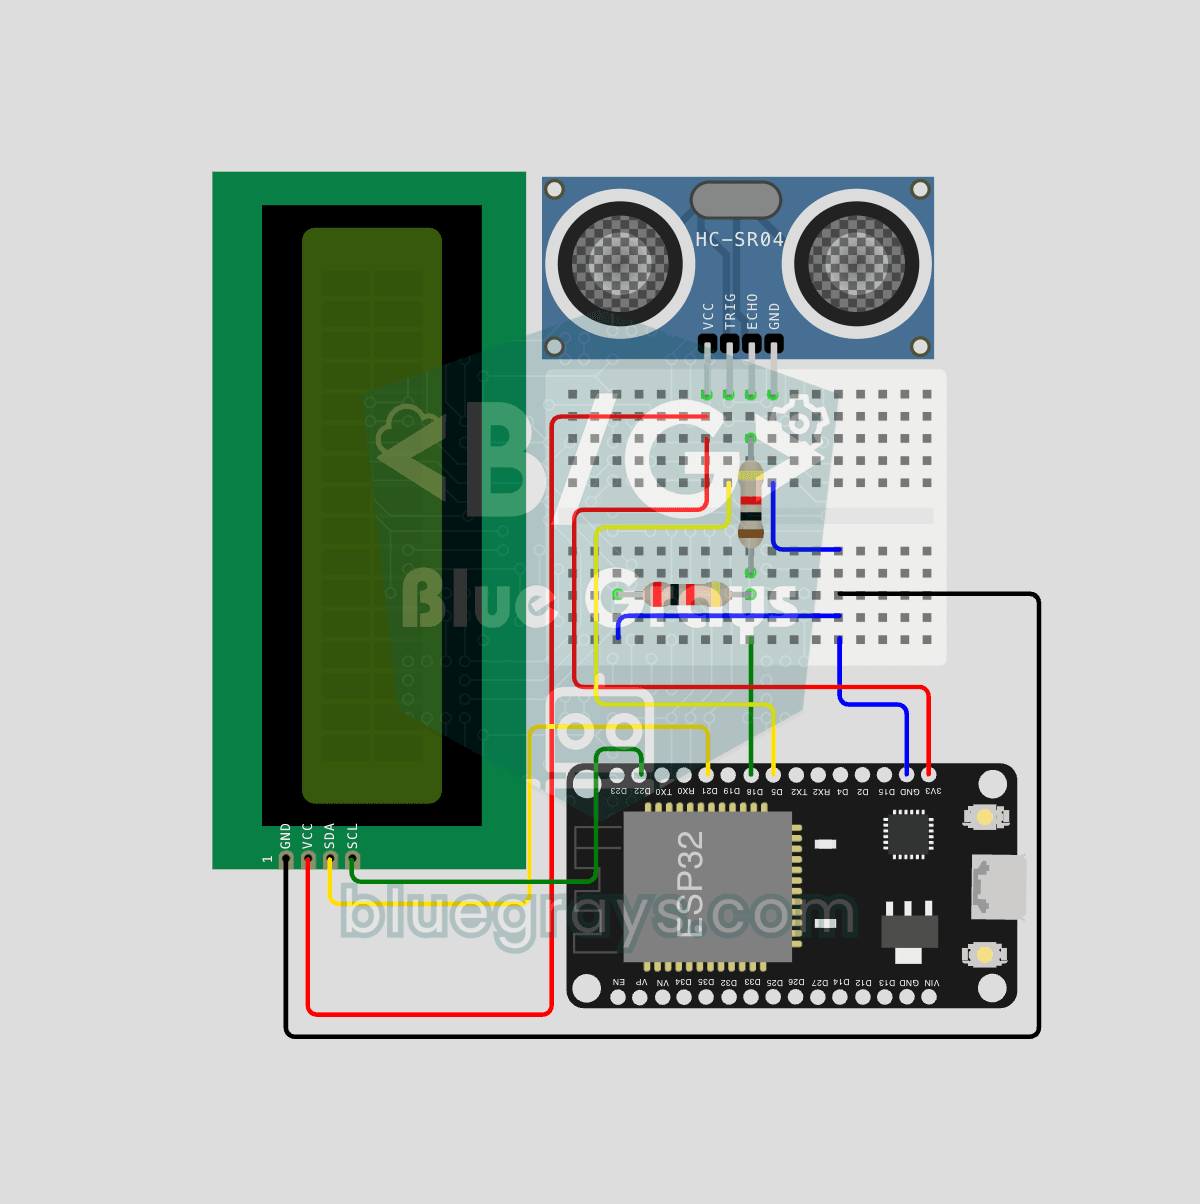
HC-SR04 अल्ट्रासोनिक सेंसर यह मापकर दूरी निकालता है कि उसकी ध्वनि पल्स को किसी चीज़ से टकराकर लौटने में कितना समय लगता है (time of flight)। इस प्रोजेक्ट में ESP32, TRIG पिन पर 10 माइक्रोसेकंड की पल्स भेजता है और pulseIn() से ECHO पिन का गूँज समय पढ़ता है। दूरी 16x2 I2C LCD पर cm में दिखती है। HC-SR04, 5V पर चलता है, इसलिए ECHO पिन पर वोल्टेज डिवाइडर ज़रूरी है, वरना ESP32 का 3.3V GPIO खराब हो जाता है।

वीडियो
सर्किट डायग्राम
सोर्स कोड
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   ESP32 HC-SR04 Ultrasonic Distance Sensor
4// ─────────────────────────────────────────
5// Triggers the HC-SR04 with a TRIG pulse, computes the distance (cm) from
6// the ECHO time and shows it on a 16x2 I2C LCD every 0.2 s. If no echo
7// comes back, the screen shows "Menzil disinda" (out of range).
8//
9// Pins:
10//   GPIO 5  -> HC-SR04 TRIG
11//   GPIO 18 -> HC-SR04 ECHO (via a voltage divider)
12//   Divider: ECHO -> 1k -> GPIO 18 -> 2k -> GND
13//   GPIO 21 -> LCD SDA, GPIO 22 -> LCD SCL
14//   HC-SR04 and LCD VCC -> 5V (VIN), GND -> GND
15
16#include <Wire.h>
17#include <LiquidCrystal_I2C.h>
18
19// Pin definitions
20const int TRIG_PIN = 5;
21const int ECHO_PIN = 18;   // Needs a 1k + 2k voltage divider
22
23// LCD addr 0x27 or 0x3F
24LiquidCrystal_I2C lcd(0x27, 16, 2);
25
26const float SOUND_SPEED_CM_PER_US = 0.0343f;      // Speed of sound (cm/us)
27const unsigned long PULSE_TIMEOUT_US = 30000UL;   // Echo timeout (~5 m)
28
29void setup() {
30  pinMode(TRIG_PIN, OUTPUT);
31  pinMode(ECHO_PIN, INPUT);
32  digitalWrite(TRIG_PIN, LOW);
33
34  // DevKit V1 default I2C pins
35  Wire.begin(21, 22);
36
37  lcd.init();
38  lcd.backlight();
39
40  // Splash screen 3 s
41  lcd.setCursor(3, 0);
42  lcd.print("BlueGrays");
43  lcd.setCursor(1, 1);
44  lcd.print("HC-SR04 v1.0");
45  delay(3000);
46
47  // Main screen
48  lcd.clear();
49  lcd.setCursor(0, 0);
50  lcd.print("Distance:");
51}
52
53// Reads the distance in cm, -1 on error
54float readDistanceCm() {
55  // A 10 us TRIG pulse starts a measurement
56  digitalWrite(TRIG_PIN, LOW);
57  delayMicroseconds(2);
58  digitalWrite(TRIG_PIN, HIGH);
59  delayMicroseconds(10);
60  digitalWrite(TRIG_PIN, LOW);
61
62  unsigned long duration = pulseIn(ECHO_PIN, HIGH, PULSE_TIMEOUT_US);
63  if (duration == 0) return -1.0f;
64  // Round trip, so divide by 2
65  return (duration * SOUND_SPEED_CM_PER_US) / 2.0f;
66}
67
68void loop() {
69  float distance = readDistanceCm();
70
71  // Clear bottom row
72  lcd.setCursor(0, 1);
73  lcd.print("                ");
74  lcd.setCursor(0, 1);
75
76  if (distance < 0) {
77    lcd.print("Out of range");
78  } else {
79    lcd.print(distance, 1);   // 1 decimal place
80    lcd.print(" cm");
81  }
82
83  delay(200);
84}
85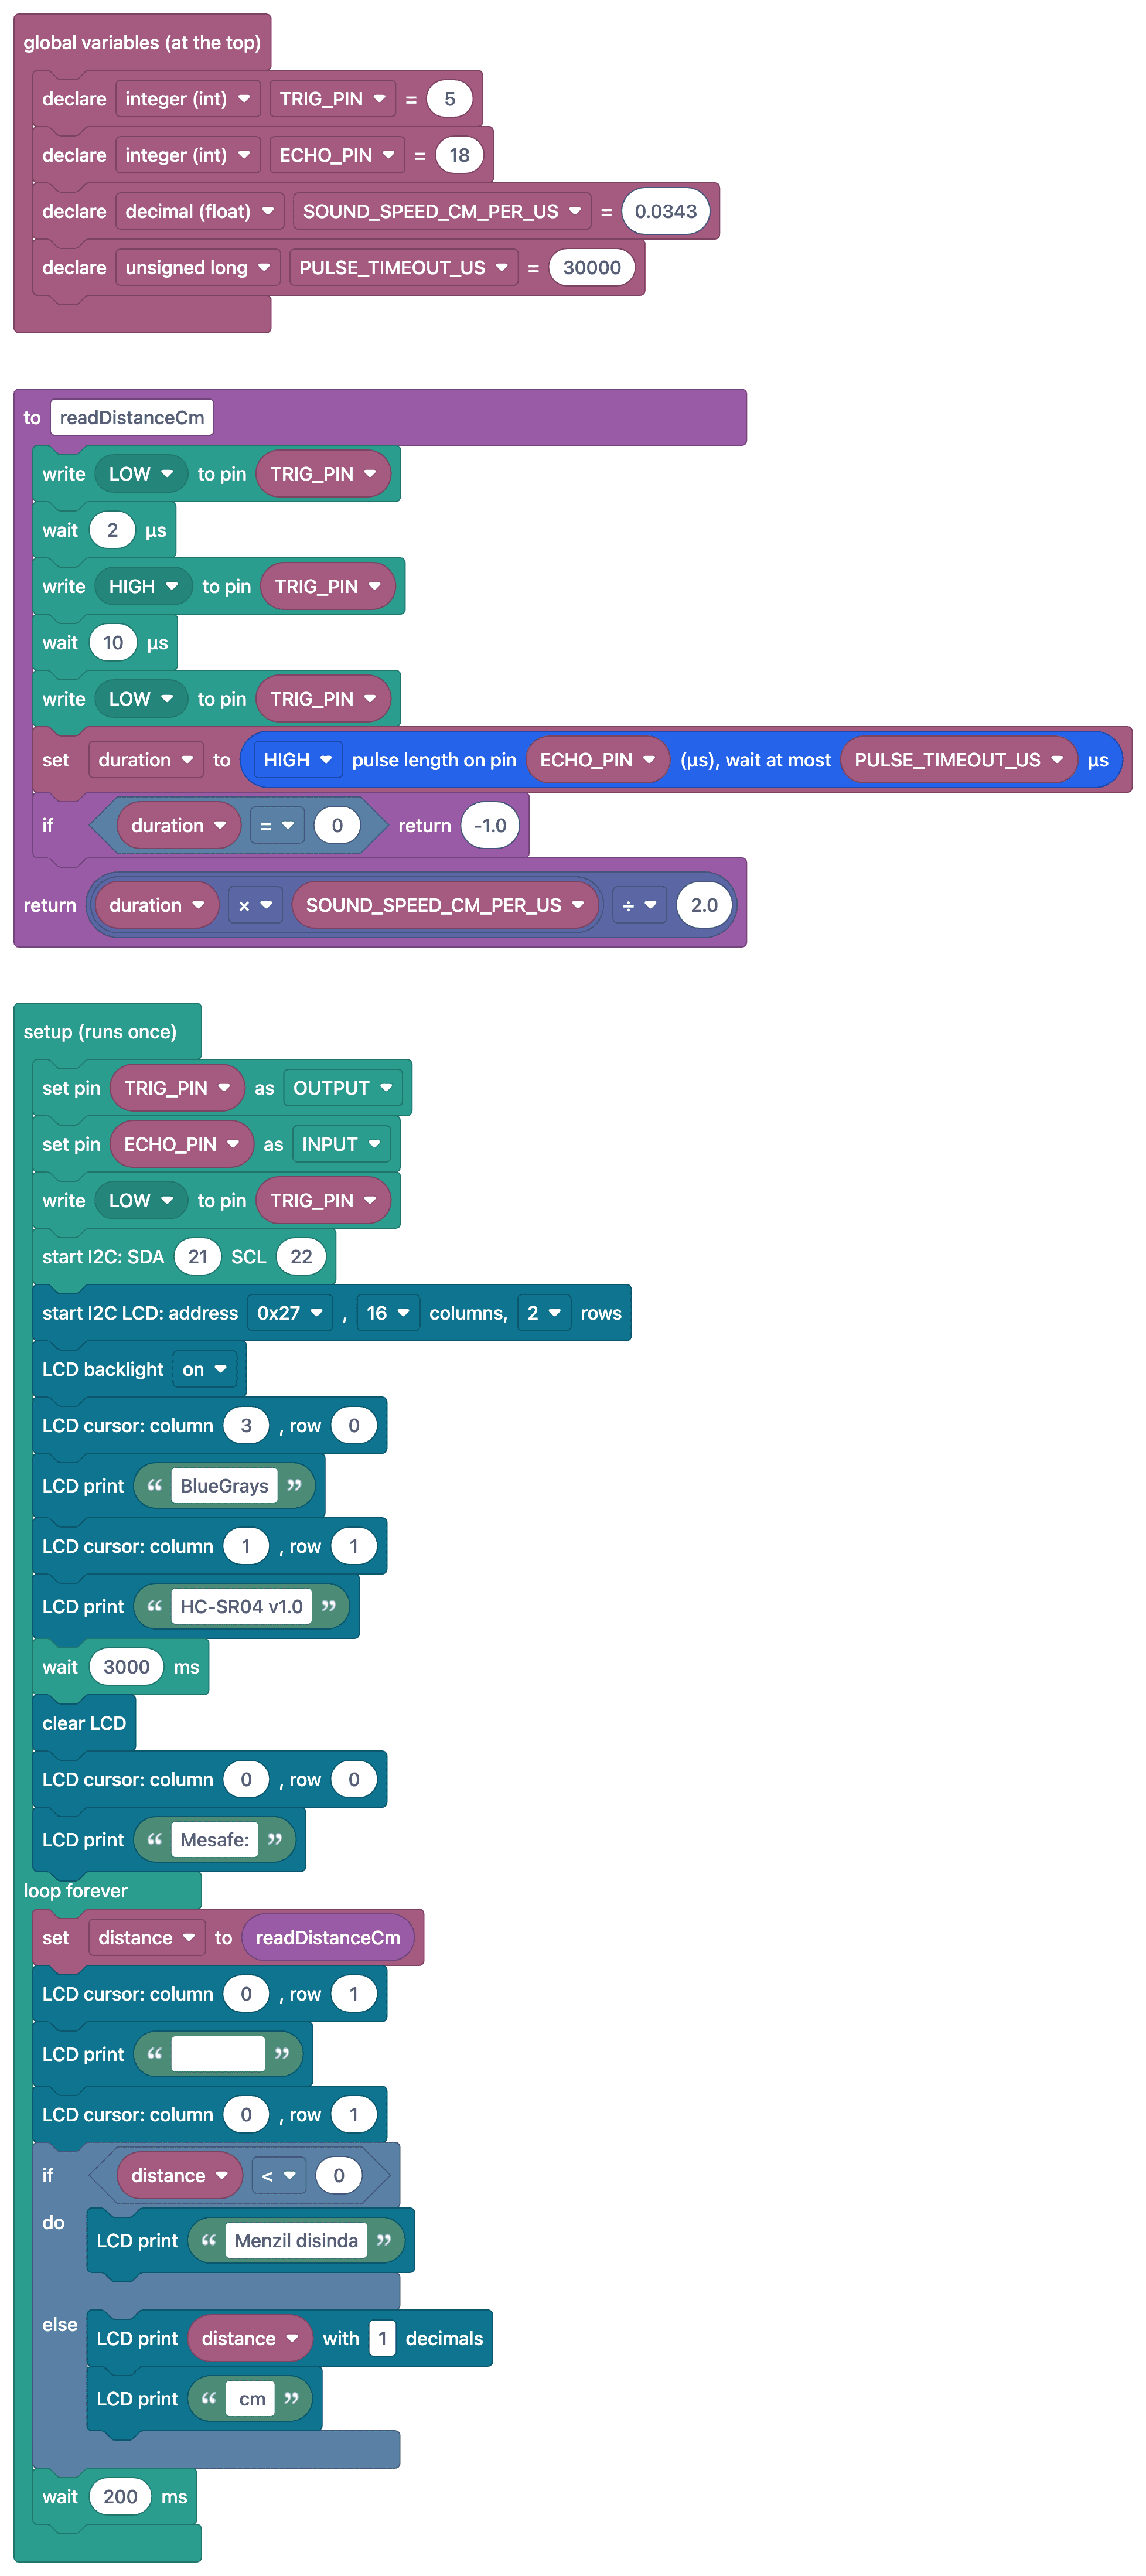
FAQ
ECHO लाइन पर वोल्टेज डिवाइडर क्यों लगाया जाता है?
HC-SR04, 5 V पर चलता है और ECHO पिन 5 V देता है; ESP32 के इनपुट ज़्यादा से ज़्यादा 3.3 V झेलते हैं। 1 kΩ और 2 kΩ रेज़िस्टर से बना वोल्टेज डिवाइडर 5 V को लगभग 3.3 V तक घटाकर ESP32 को बचाता है।
क्या TRIG पिन पर भी डिवाइडर चाहिए?
नहीं। TRIG, ESP32 से सेंसर की ओर जाने वाला सिग्नल है; ESP32 का 3.3 V वाला HIGH आमतौर पर HC-SR04 भरोसे से पहचान लेता है।
क्या HC-SR04P के साथ डिवाइडर चाहिए?
HC-SR04P और RCWL-1601 जैसे मॉडल 3.3 V पर चल सकते हैं; तब ECHO आउटपुट भी 3.3 V होता है और डिवाइडर की ज़रूरत नहीं पड़ती।
दूरी का माप और सटीक कैसे बनाएँ?
ध्वनि की रफ़्तार तापमान के साथ बदलती है (20 °C पर लगभग 343 m/s)। तापमान सेंसर से ध्वनि की रफ़्तार ठीक करने और कई मापों का मीडियन लेने से सटीकता बढ़ती है।