
Arduino प्रोजेक्ट खोजें
शुरुआती से एडवांस्ड तक सैकड़ों प्रोजेक्ट, सर्किट डायग्राम, कोड और वीडियो के साथ। अपने लेवल से शुरू करें।

L298N से Bluetooth कंट्रोल वाली कार
अपने फ़ोन को रिमोट बनाएँ और अपनी रोबोट कार चलाएँ। Arduino आपके फ़ोन के रिमोट कंट्रोल ऐप से कमांड Bluetooth मॉड्यूल के ज़रिए लेता है और मोटर ड्राइवर से पहिये घुमाता है; कार आगे, पीछे, बाएँ, दाएँ और…

रुकावट से बचने वाला रोबोट
क्या आप अपना रास्ता खुद ढूँढने वाली एक स्मार्ट गाड़ी बनाना चाहेंगे? रुकावट से बचने वाला रोबोट सामने लगे अल्ट्रासोनिक सेंसर से लगातार अपने आसपास को स्कैन करता है। रुकावट मिलने पर वह रुकता है, सर्वो…

सर्वो सर्कल कोरियोग्राफ़ी - 32 सर्वो से एनिमेटेड पैटर्न
Arduino Mega पर गोल घेरे में लगी 32 सर्वो मोटरों से चलने वाला विज़ुअल एनिमेशन प्रोजेक्ट। सभी सर्वो एक ही ऐरे से संभाली जाती हैं, Mega के पिन 22–53 से जुड़ती हैं और चार मूवमेंट क्रम दिखाती हैं: रैंडम एंगल पर बेतरतीब झटके, एक साथ स्वीप, घेरे में घूमती लहर और दाएँ-बाएँ झूलती कंपास की सुई।

ESP32 RFID दरवाज़े का ताला (RC522 + सर्वो + OLED + बज़र + LED)
ESP32, RC522 RFID मॉड्यूल, SG90 सर्वो, SSD1306 OLED डिस्प्ले, एक्टिव बज़र और 2 LED से एक स्मार्ट दरवाज़े का ताला बनाया जाता है। कार्ड स्कैन होने पर उसका UID कोड में दिए गए मंज़ूर कार्डों से मिलाया जाता है; मेल खाए, तो सर्वो ताला खोलता है (हरा LED + 2 छोटी बीप) और 5 सेकंड बाद फिर बंद कर देता है। अनजान कार्ड पर लाल LED जलता है, 3 तेज़ बीप बजती हैं और OLED पर उसका UID दिखता है।

ESP32 PID बॉल एंड बीम (HC-SR04 + सर्वो + I2C LCD + 3 पोटेंशियोमीटर)
कंट्रोल इंजीनियरिंग का क्लासिक प्रयोग आपकी टेबल पर: सर्वो एक बीम को झुकाता है और PID गेंद को लक्ष्य पर टिकाए रखता है। तीन पोटेंशियोमीटर Kp, Ki और Kd को लाइव बदलते हैं: सिर्फ़ P से गेंद झूलती रहती है, D उसे शांत करता है और I बीम के हल्के झुकाव को खत्म करता है ताकि गेंद ठीक लक्ष्य पर रुके। I2C LCD पर बीम, गेंद और लक्ष्य के साथ सेटलिंग टाइम और ओवरशूट दिखते हैं। SIM मोड में एक फ़िज़िक्स मॉडल गेंद को लुढ़काता है; REAL मोड में HC-SR04 उसे मापता है।
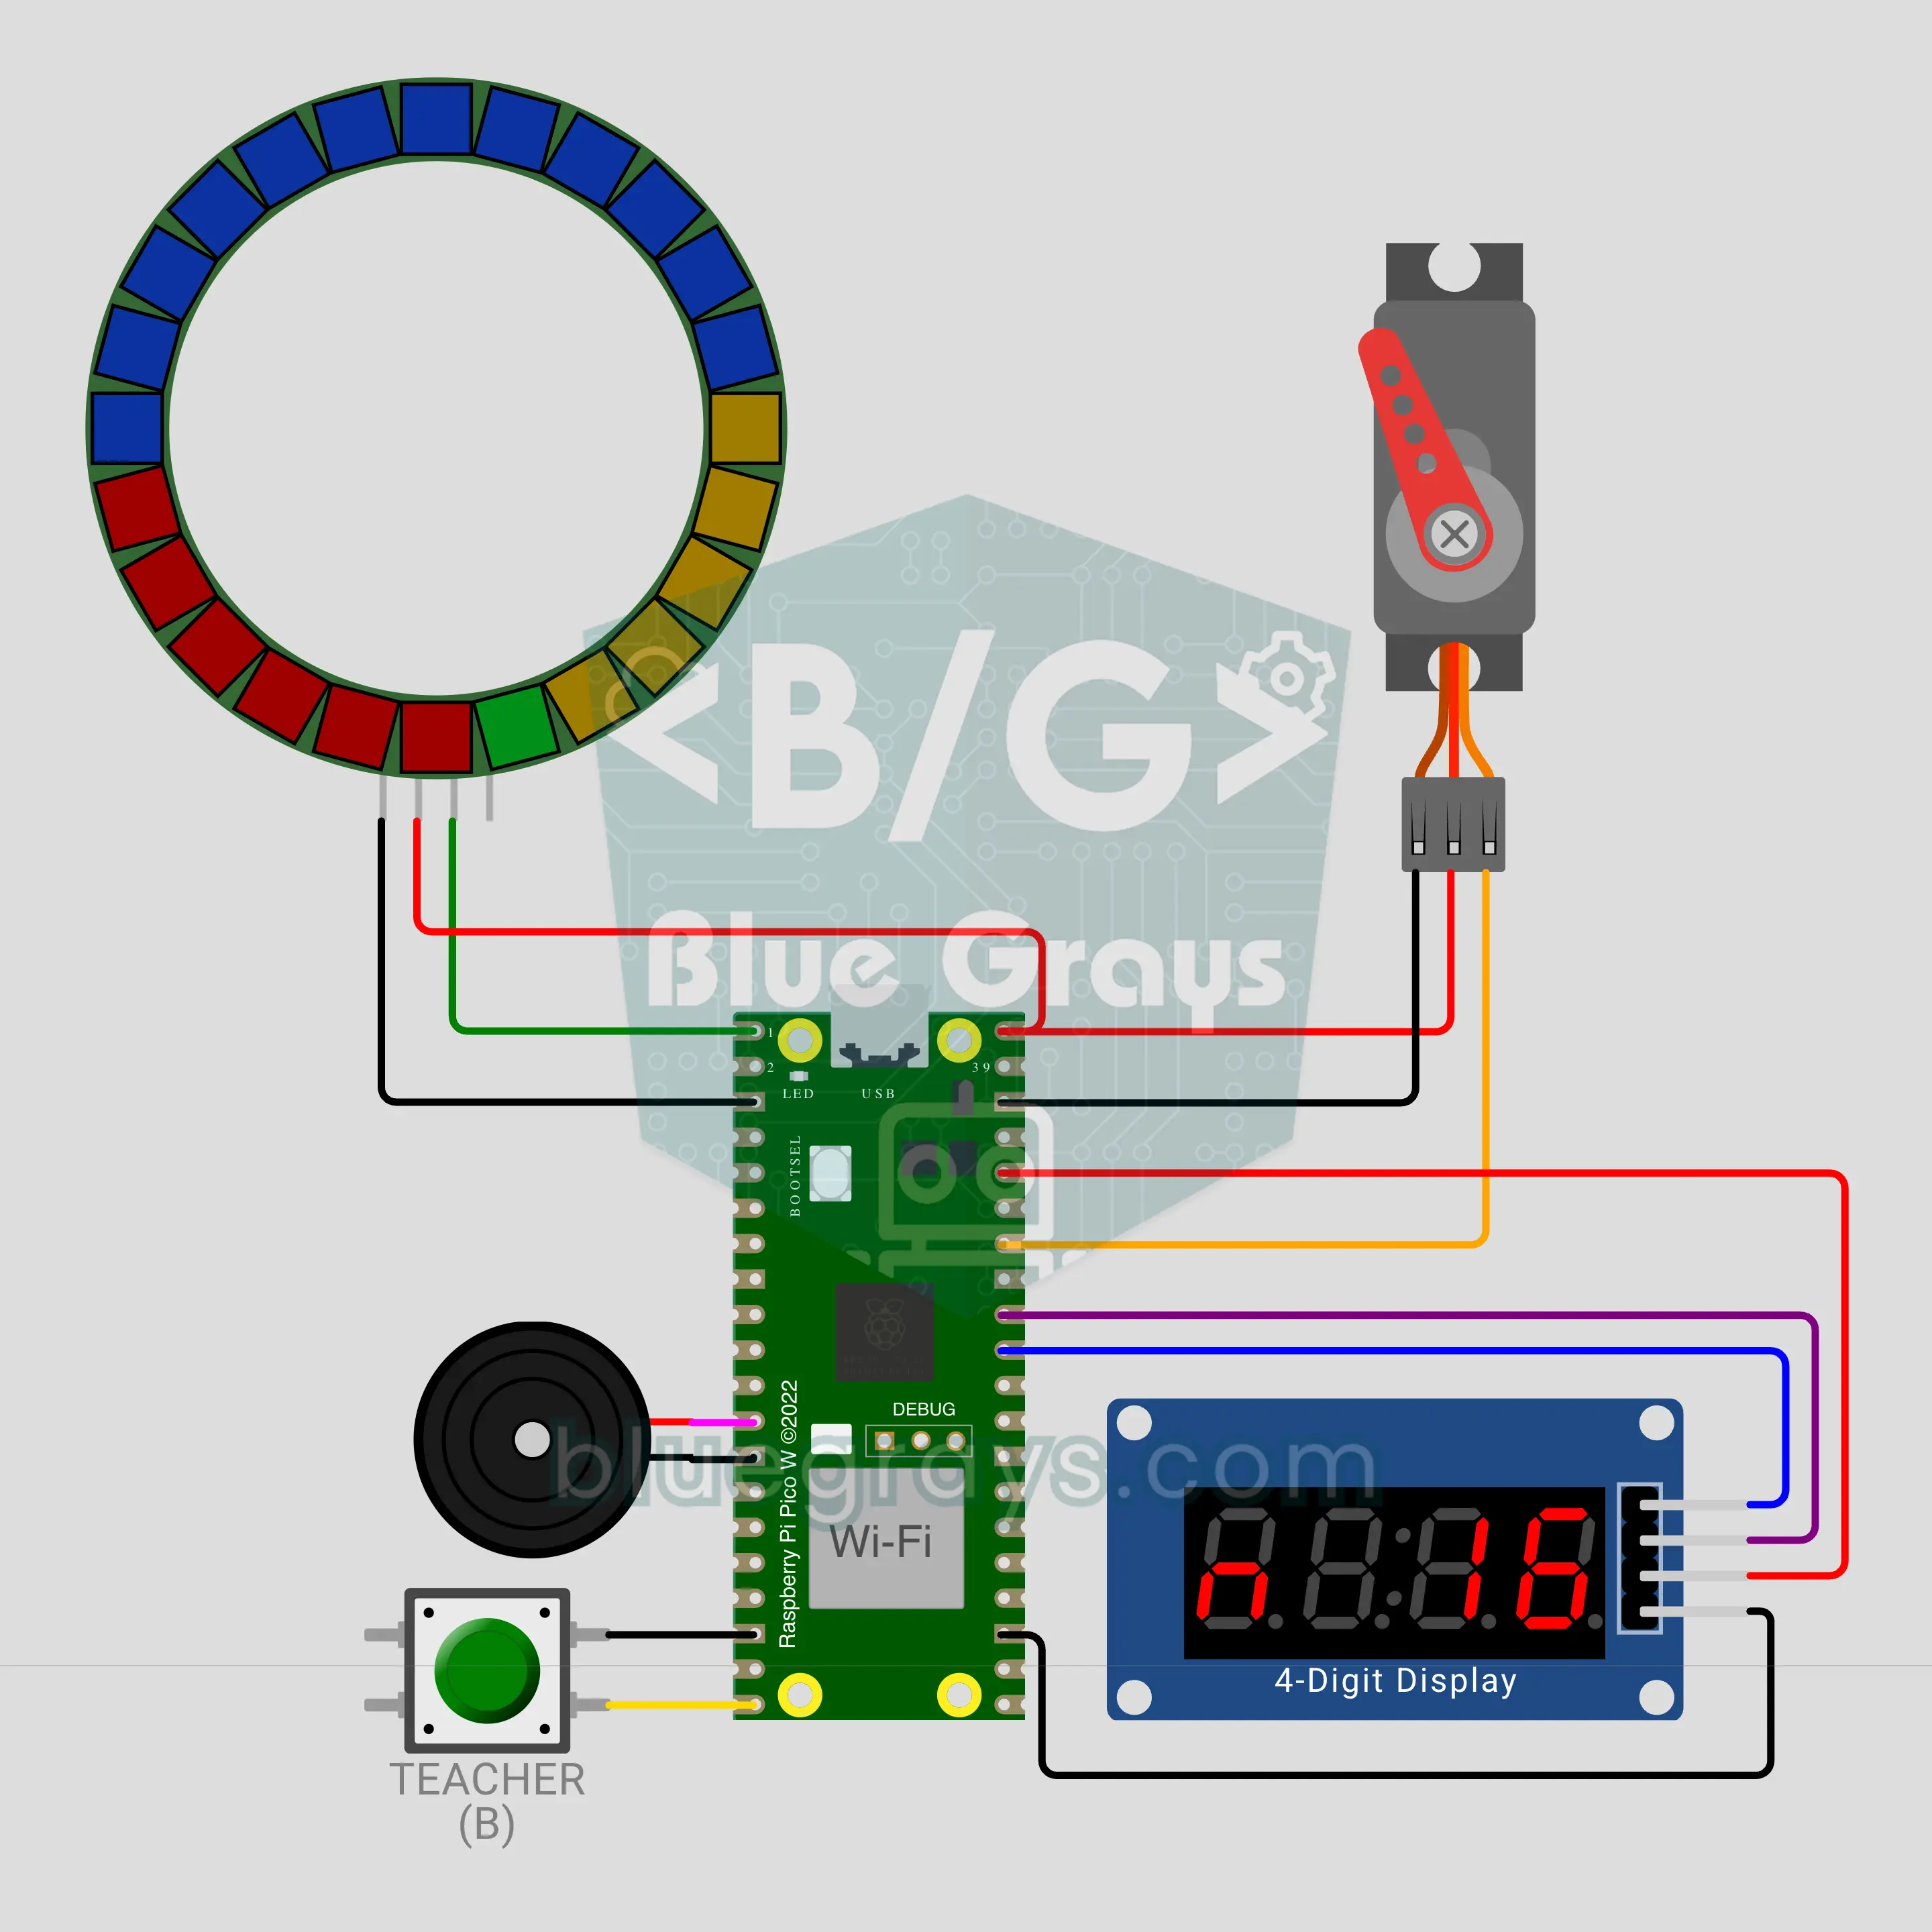
Raspberry Pi Pico W लाइव क्लासरूम पोल (MQTT + LED रिंग + SG90 सर्वो + TM1637)
पूरी क्लास का जवाब आते ही देखें! Raspberry Pi Pico W छात्रों के फ़ोन से MQTT के ज़रिए A/B/C/D या YES/NO वोट इकट्ठा करता है; 24 LED वाली रिंग लाइव पाई चार्ट बन जाती है, SG90 सर्वो की सुई आगे चल रहे विकल्प की ओर इशारा करती है और TM1637 वोट गिनता है। हर फ़ोन का एक वोट, और अगर कोई अपना मन बदले तो सिर्फ़ आखिरी वोट गिना जाता है। समय वाले सवालों में आखिरी 5 सेकंड में बीप बजती है, और सवाल बंद करने पर सही विकल्प चमक उठता है।
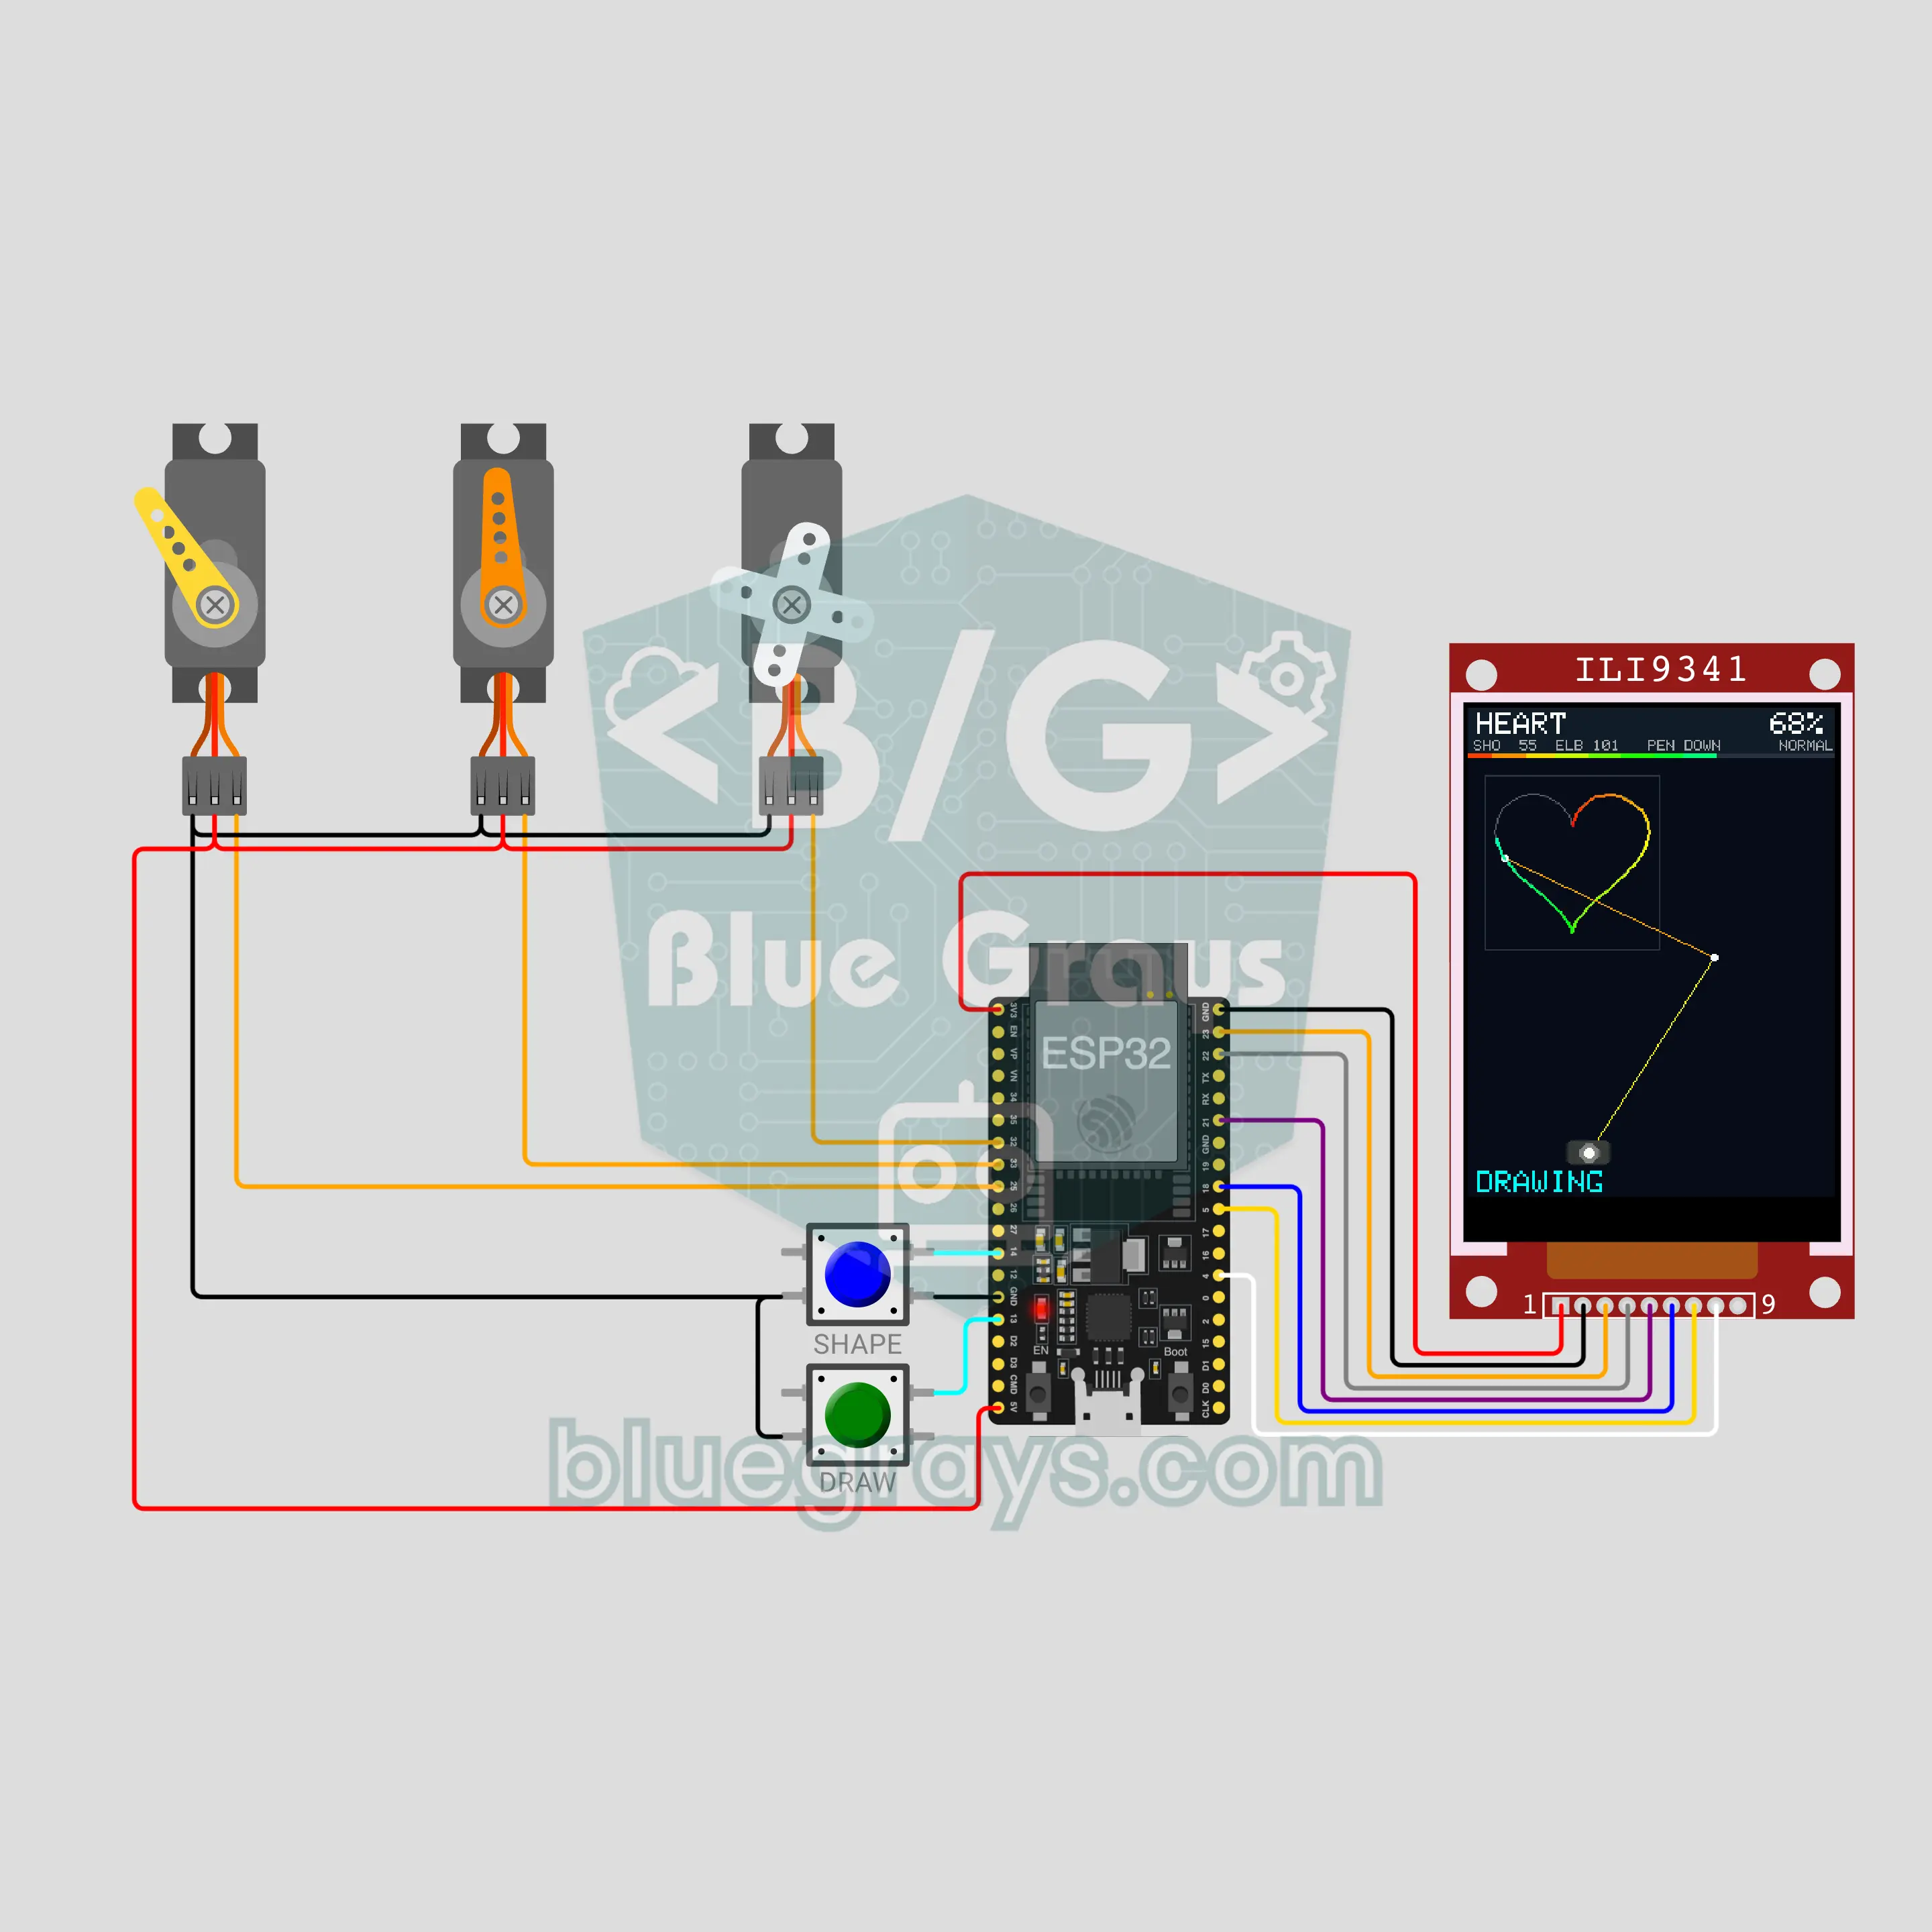
ESP32 ड्रॉइंग रोबोट आर्म (3 सर्वो + ILI9341 TFT डिस्प्ले + 2 बटन)
दो जोड़ों वाली रोबोट आर्म कागज़ पर दिल, सितारा, घर, सर्पिल और MERHABA (तुर्की में "नमस्ते") शब्द बनाती है, जबकि तीसरा सर्वो पेन को उठाता और नीचे करता है। ESP32 इनवर्स काइनेमैटिक्स से हर बिंदु को कंधे और कोहनी के कोणों में बदलता है और आर्म को 0.5 mm के स्टेप में चलाता है; कोई बिंदु पहुँच से बाहर हो तो OUT OF REACH दिखाता है। ILI9341 डिस्प्ले पर हल्का लक्ष्य, लाइव चलती आर्म और लाल से नीले में बदलती लकीर दिखती है। दो बटन: आकृति, विराम, रद्द और स्पीड।

Arduino इंडस्ट्रियल सॉर्टिंग कन्वेयर: ऊँचाई के हिसाब से डिब्बे छाँटना (NEMA 17 + A4988 + HC-SR04 + सर्वो + LCD)
फ़ैक्टरी की सॉर्टिंग लाइन का टेबल मॉडल: A4988 ड्राइवर पर लगा NEMA 17 स्टेपर बेल्ट को चलाता रहता है, और बेल्ट के ऊपर लगा HC-SR04 गुज़रने वाले हर डिब्बे की ऊँचाई मापता है। सेंसर से आर्म तक हर डिब्बे को बेल्ट के स्टेप से ट्रैक किया जाता है; 6 cm और उससे ऊँचे डिब्बों को SG90 सर्वो आर्म एक तरफ़ धकेल देता है, नीचे वाले आगे बढ़ जाते हैं। I2C LCD छोटे और ऊँचे डिब्बे गिनता है और आखिरी रीडिंग और बेल्ट पर मौजूद डिब्बों की संख्या दिखाता है।

Arduino इंडस्ट्रियल मिक्सिंग टैंक: PLC लॉजिक से भरना, मिलाना, खाली करना (HC-SR04 + 2 रिले + NEMA 17 + A4988 + LCD + इमरजेंसी स्टॉप)
इंडस्ट्रियल ऑटोमेशन क्लास का क्लासिक बैच प्रोसेस टास्क: टैंक भरें, मिलाएँ, खाली करें, बैच गिनें। कोड PLC लॉजिक से स्टेप-दर-स्टेप चलता है (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE)। दो रिले इनलेट और आउटलेट वाल्व खोलते हैं, HC-SR04 लेवल मापता है और NEMA 17 मिक्सर घूमता है और दिशा बदलता है। इसमें START, STOP, लैच होने वाला EMERGENCY STOP, टावर लैंप और टाइमआउट फ़ॉल्ट है।

ESP32 रोबोट वैक्यूम क्लीनर: रुकावट पर मुड़ता है और कमरे का नक्शा बनाता है (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 बम्पर + OLED)
दो पहियों वाला रोबोट वैक्यूम क्लीनर, जो असली की तरह चलता है। दो NEMA 17 स्टेपर पहिए घुमाते हैं: यह सर्पिल बनाता है, सीधा चलता है, HC-SR04 रुकावट देखे तो धीमा होकर मुड़ता है, बम्पर टकराए तो पीछे हटकर दूसरी ओर मुड़ता है, और दीवारों के साथ-साथ किनारे का चक्कर लगाता है। यह पहियों के स्टेप से अपनी पोज़िशन निकालता है और OLED पर साफ़ हुए प्रतिशत और समय के साथ कमरे का नक्शा दिखाता है, फिर अपनी शुरुआती जगह पर लौट आता है।
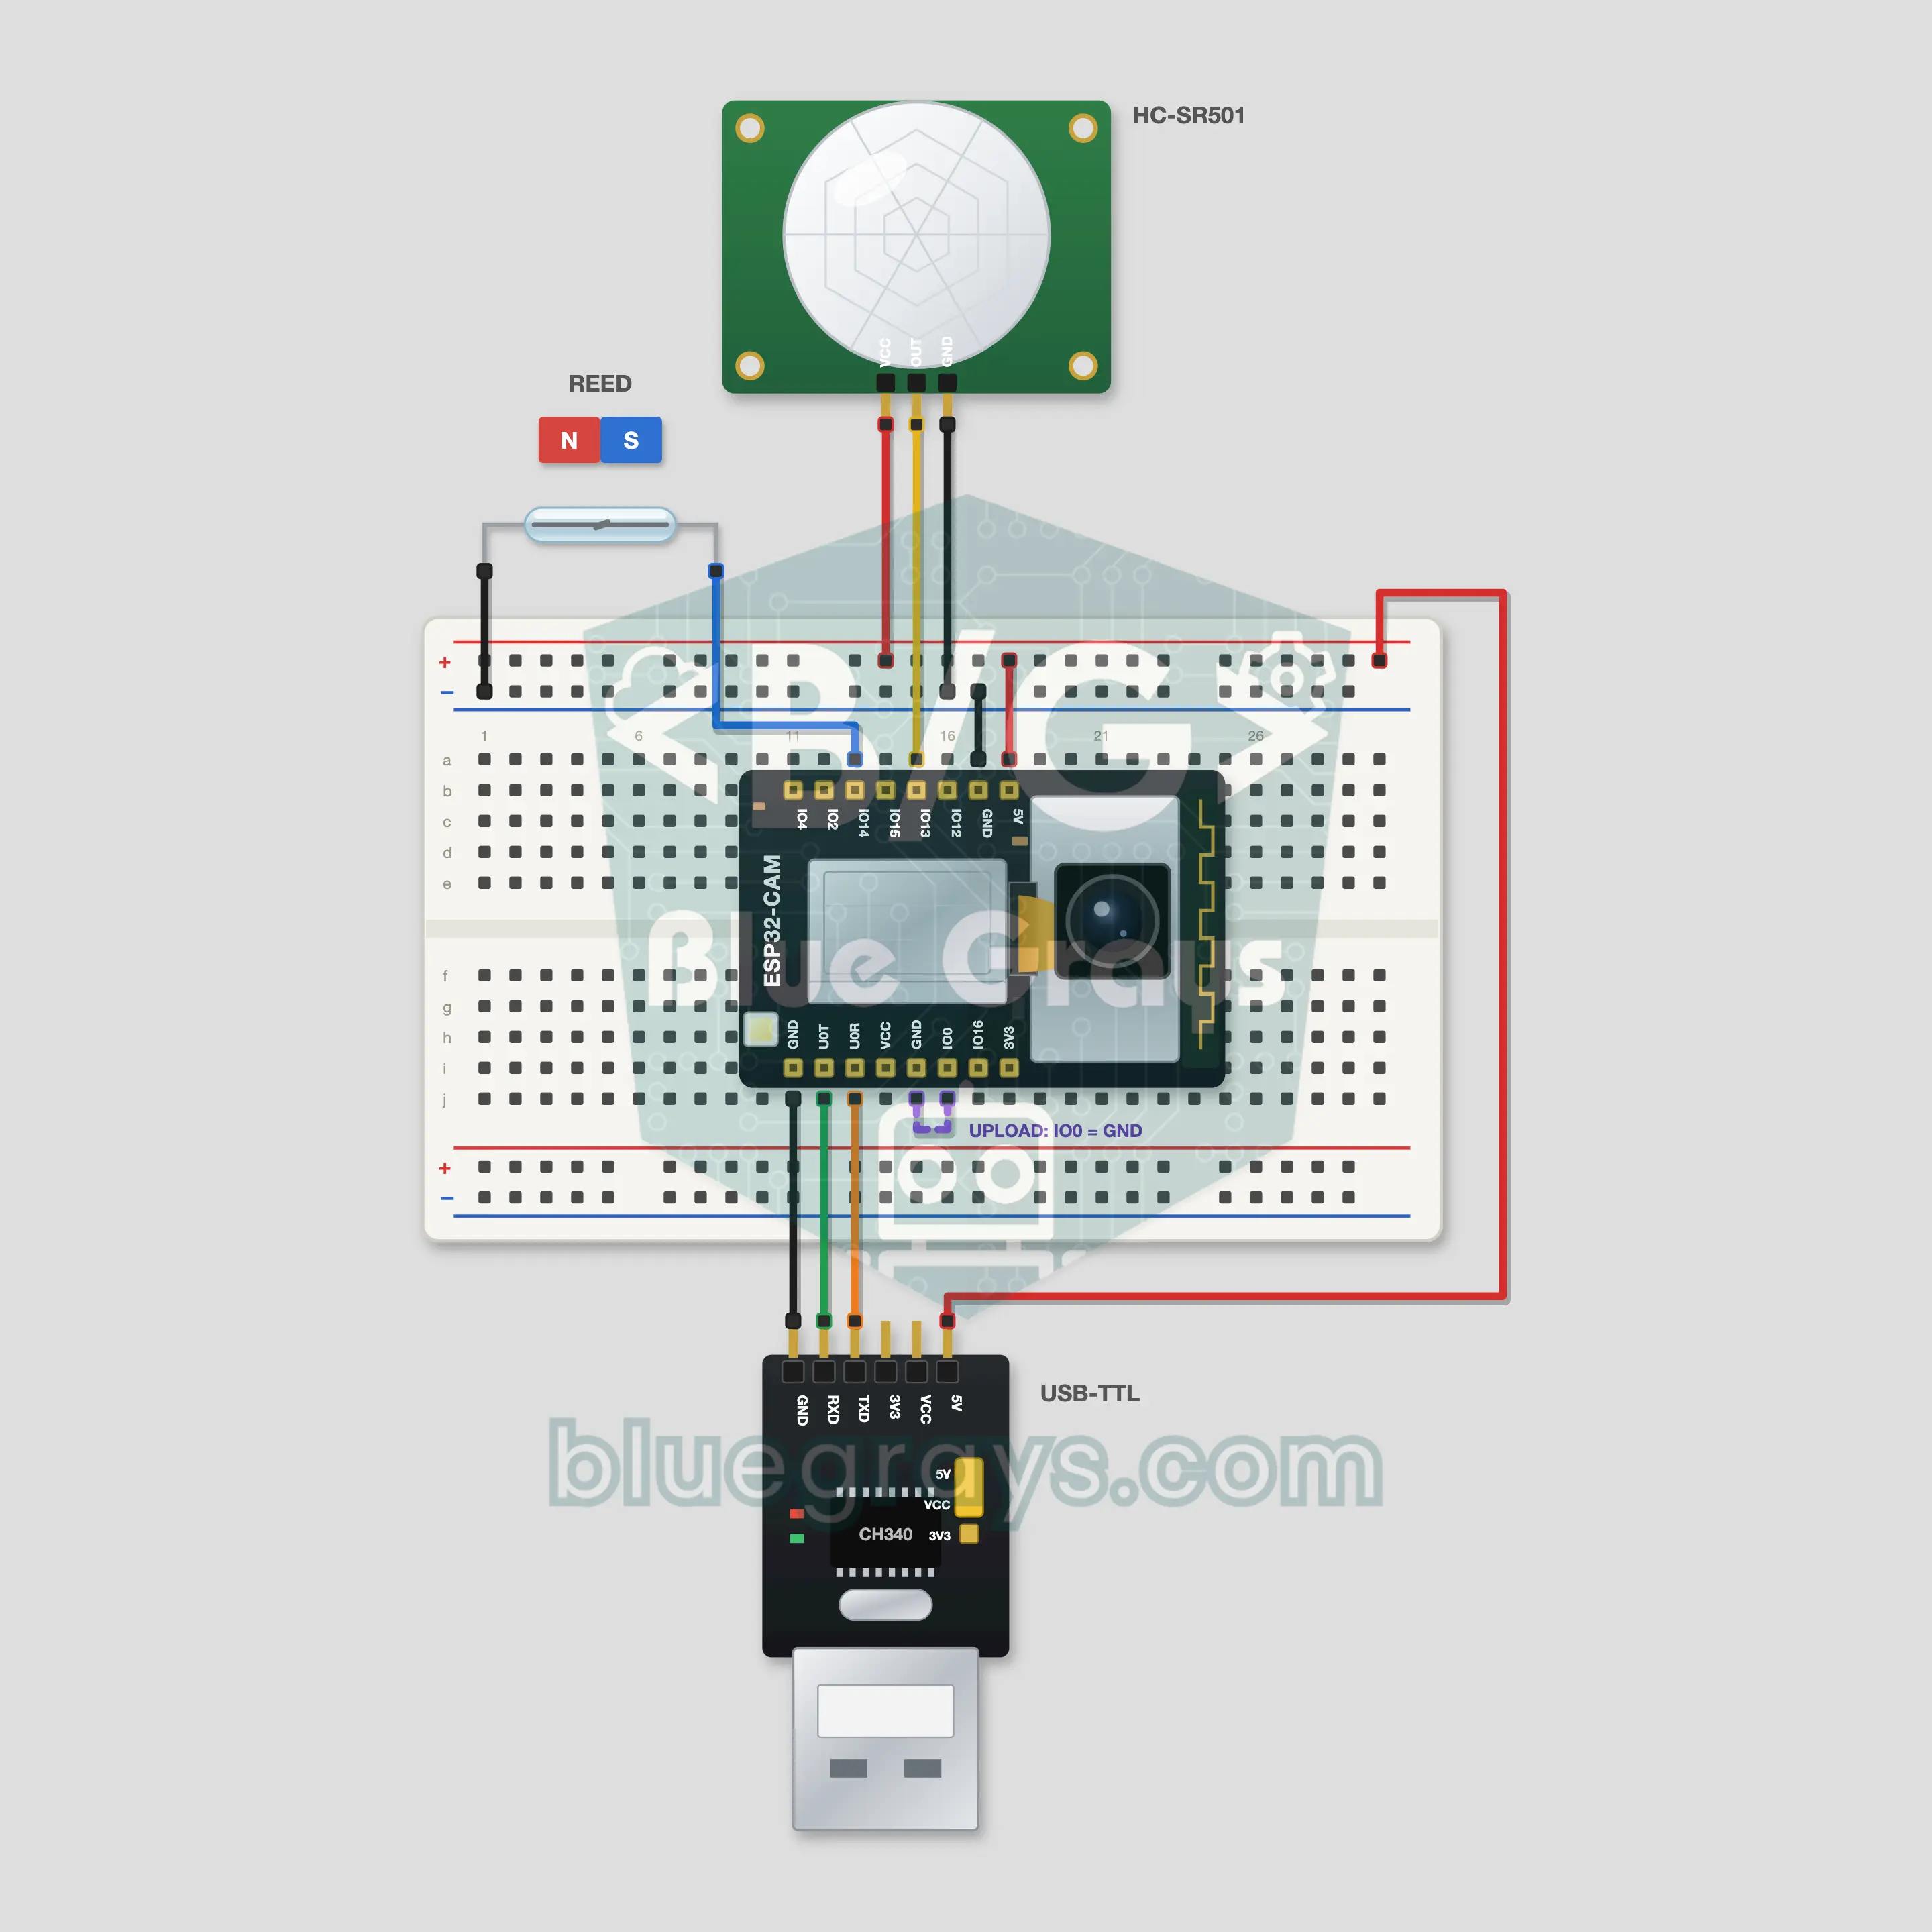
ESP32-CAM Telegram सिक्योरिटी कैमरा
जब आपका दरवाज़ा खुले या कमरे में कुछ हिले, तो ESP32-CAM फ़ोटो खींचता है और आपका Telegram बॉट उसे आपके फ़ोन पर भेज देता है। रीड स्विच और चुंबक दरवाज़े की निगरानी करते हैं, PIR HC-SR501 कमरे पर नज़र रखता है। जब चाहें फ़ोटो के लिए बॉट को /photo लिखें; /flash on, /alarm off और /status से कहीं से भी कैमरा चलाएँ। बॉट सिर्फ़ आपके अपने chat id की बात सुनता है। टोकन आपको @BotFather से मिलता है; स्टेप्स FAQ में हैं।