
Arduino प्रोजेक्ट खोजें
शुरुआती से एडवांस्ड तक सैकड़ों प्रोजेक्ट, सर्किट डायग्राम, कोड और वीडियो के साथ। अपने लेवल से शुरू करें।
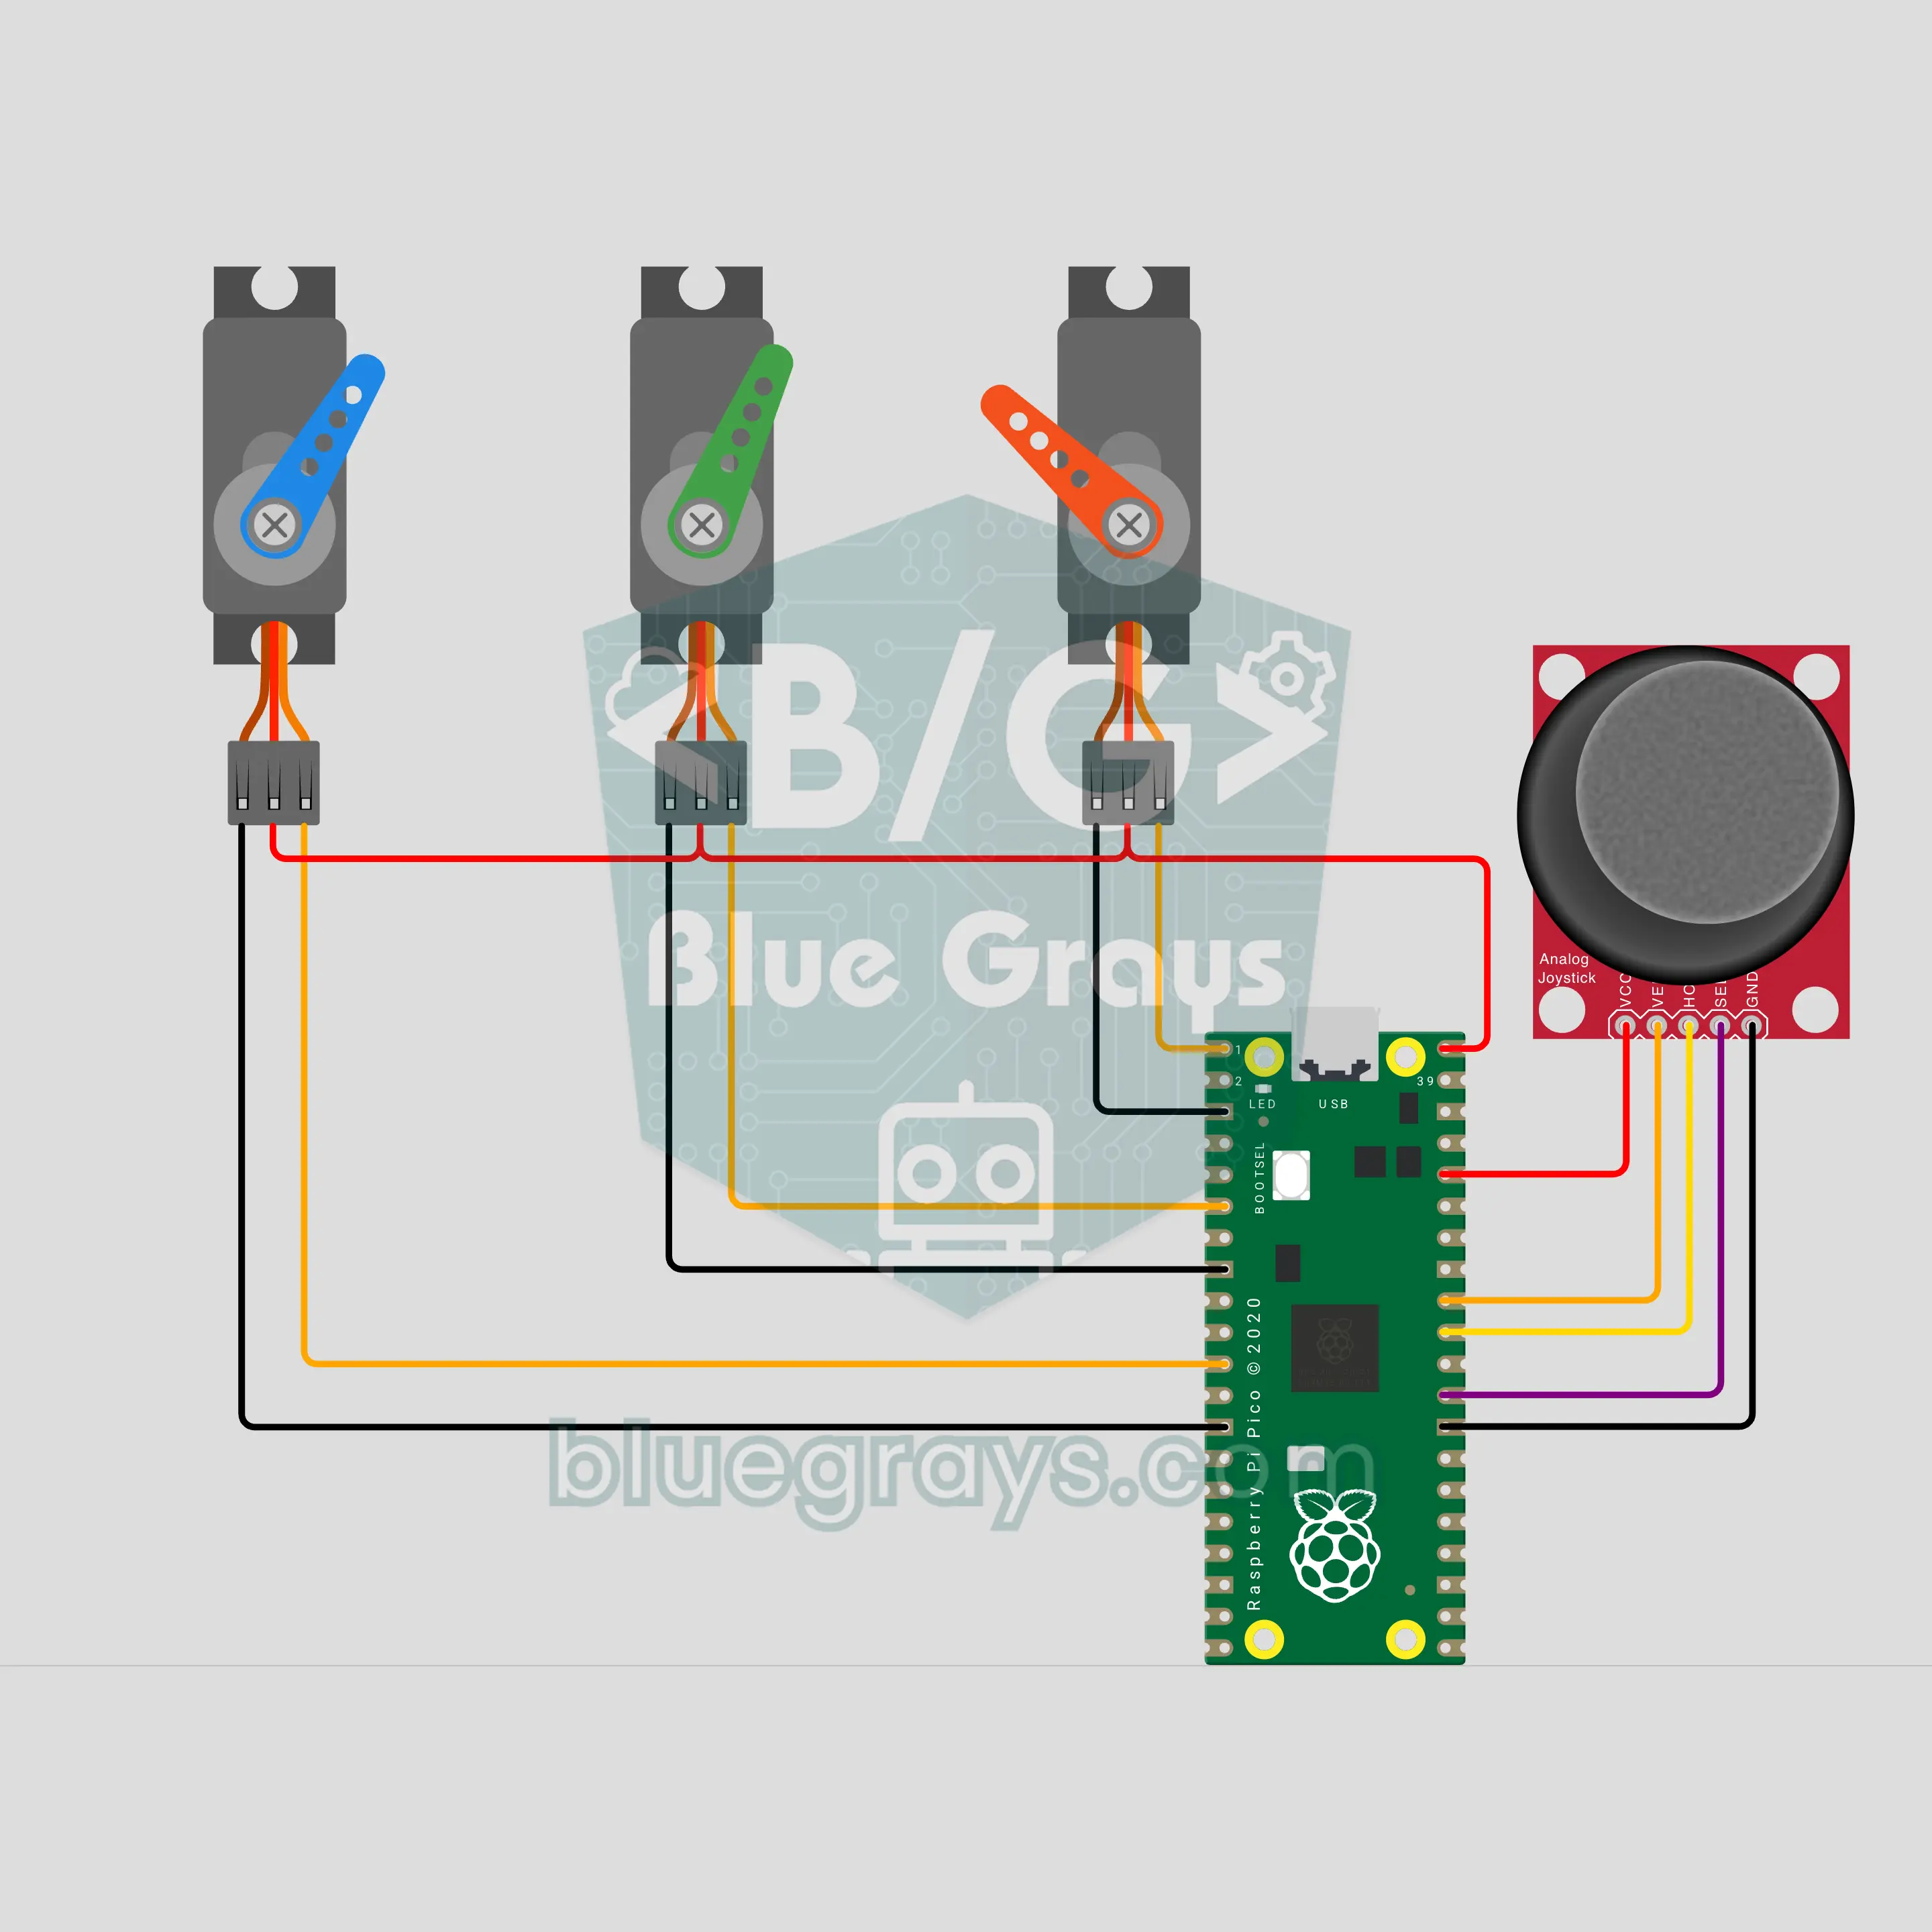
Raspberry Pi Pico W एनिमैट्रॉनिक रोबोट आँख: जॉयस्टिक से देखती, झपकती और ऊँघती है (जॉयस्टिक + 3 सर्वो)
फ़िल्म के सेट पर इस्तेमाल होने वाली मैकेनिकल आँखों का छोटा रूप: तीन SG90 सर्वो आँख को बाएँ-दाएँ, ऊपर-नीचे घुमाते हैं और पलक को खोलते-बंद करते हैं। जॉयस्टिक को किसी भी तरफ़ धकेलें और आँख आराम से उधर खिसक जाती है; दबाएँ तो झपकती है, दबाकर रखें तो आँख बंद रहती है। अकेला छोड़ने पर Raspberry Pi Pico W आँख को इधर-उधर देखने देता है और फिर उसे ऊँघ आ जाती है; जॉयस्टिक छूते ही वह चौंककर जाग जाती है।
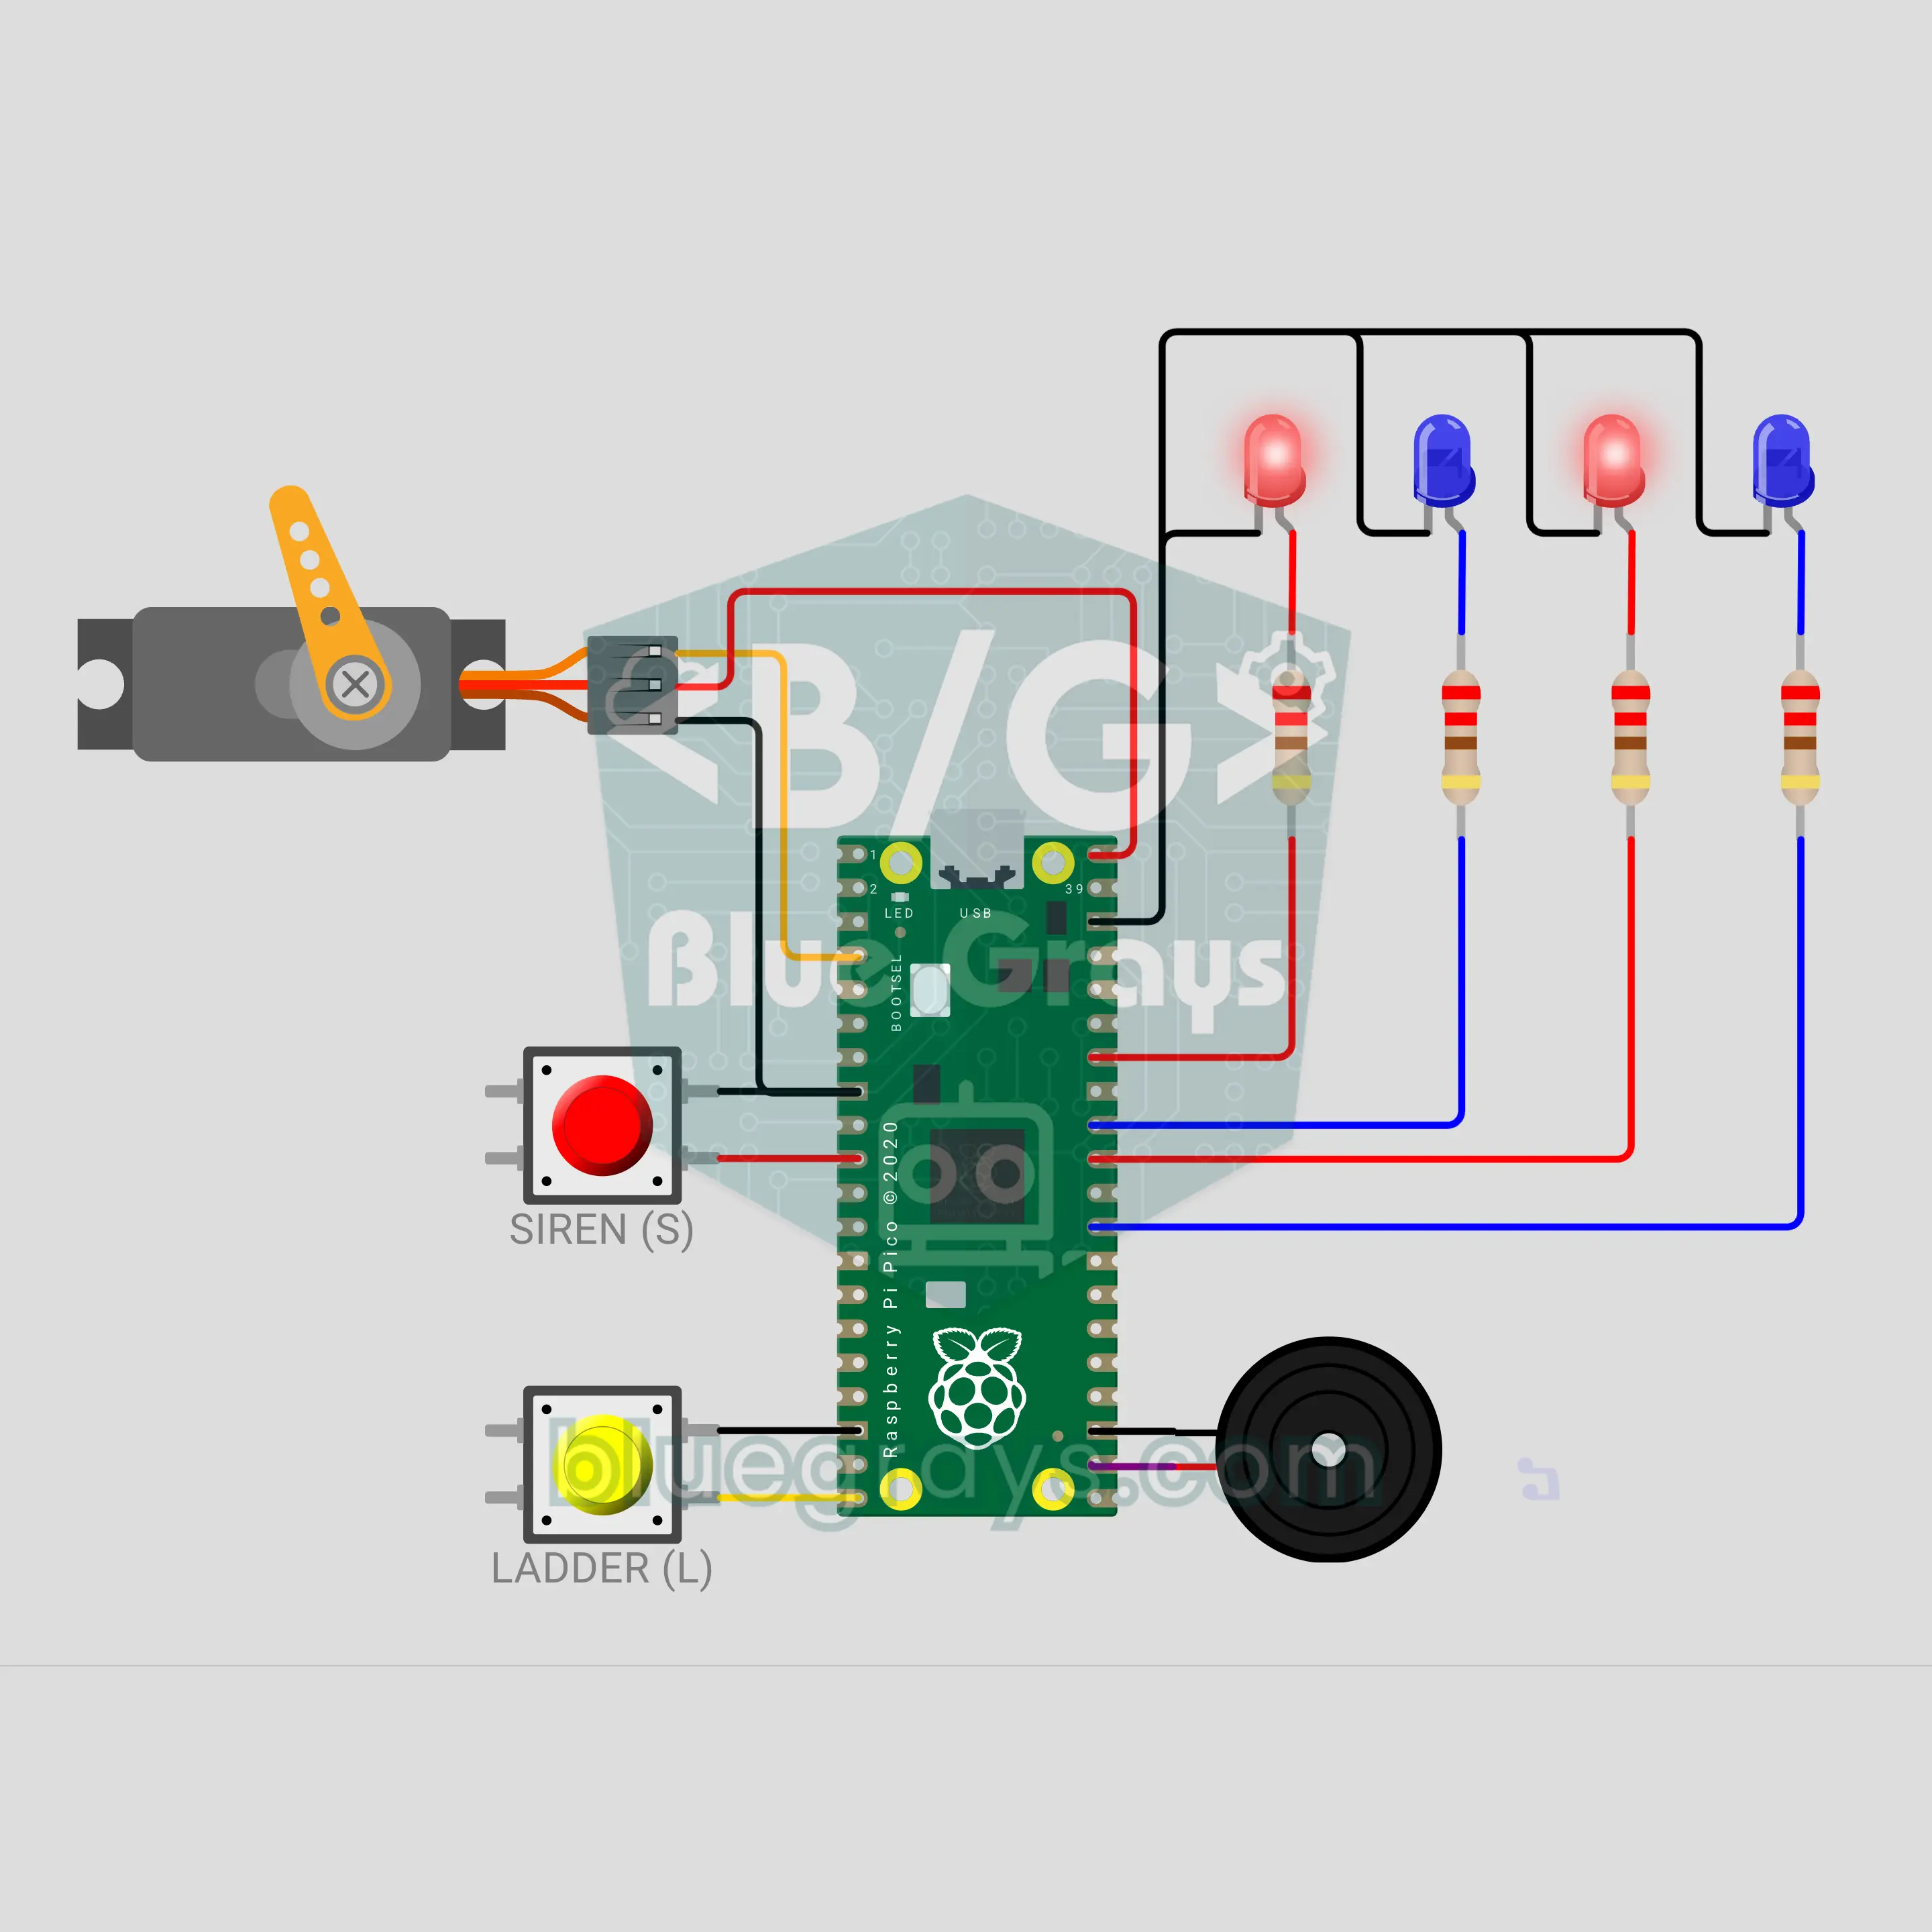
Raspberry Pi Pico W खिलौना फ़ायर ब्रिगेड सीढ़ी: सायरन, चमकती लाइटें और उठती सीढ़ी (सर्वो + 4 LED + 2 बटन + बज़र)
Raspberry Pi Pico W से टेबल पर रखने वाली खिलौना फ़ायर ब्रिगेड गाड़ी। लाल बटन दबाएँ तो दो सुरों वाला सायरन ऊपर-नीचे होता है, जबकि दो लाल और दो नीले LED उसी ताल पर चमकते हैं। पीला बटन दबाएँ तो SG90 सर्वो सीढ़ी को धीरे-धीरे उठाता है; फिर दबाएँ तो नीचे करता है, और चलते समय चेतावनी बीप बजती है। दोनों साथ में काम करते हैं, और भूला हुआ सायरन 60 सेकंड बाद अपने आप बंद हो जाता है।
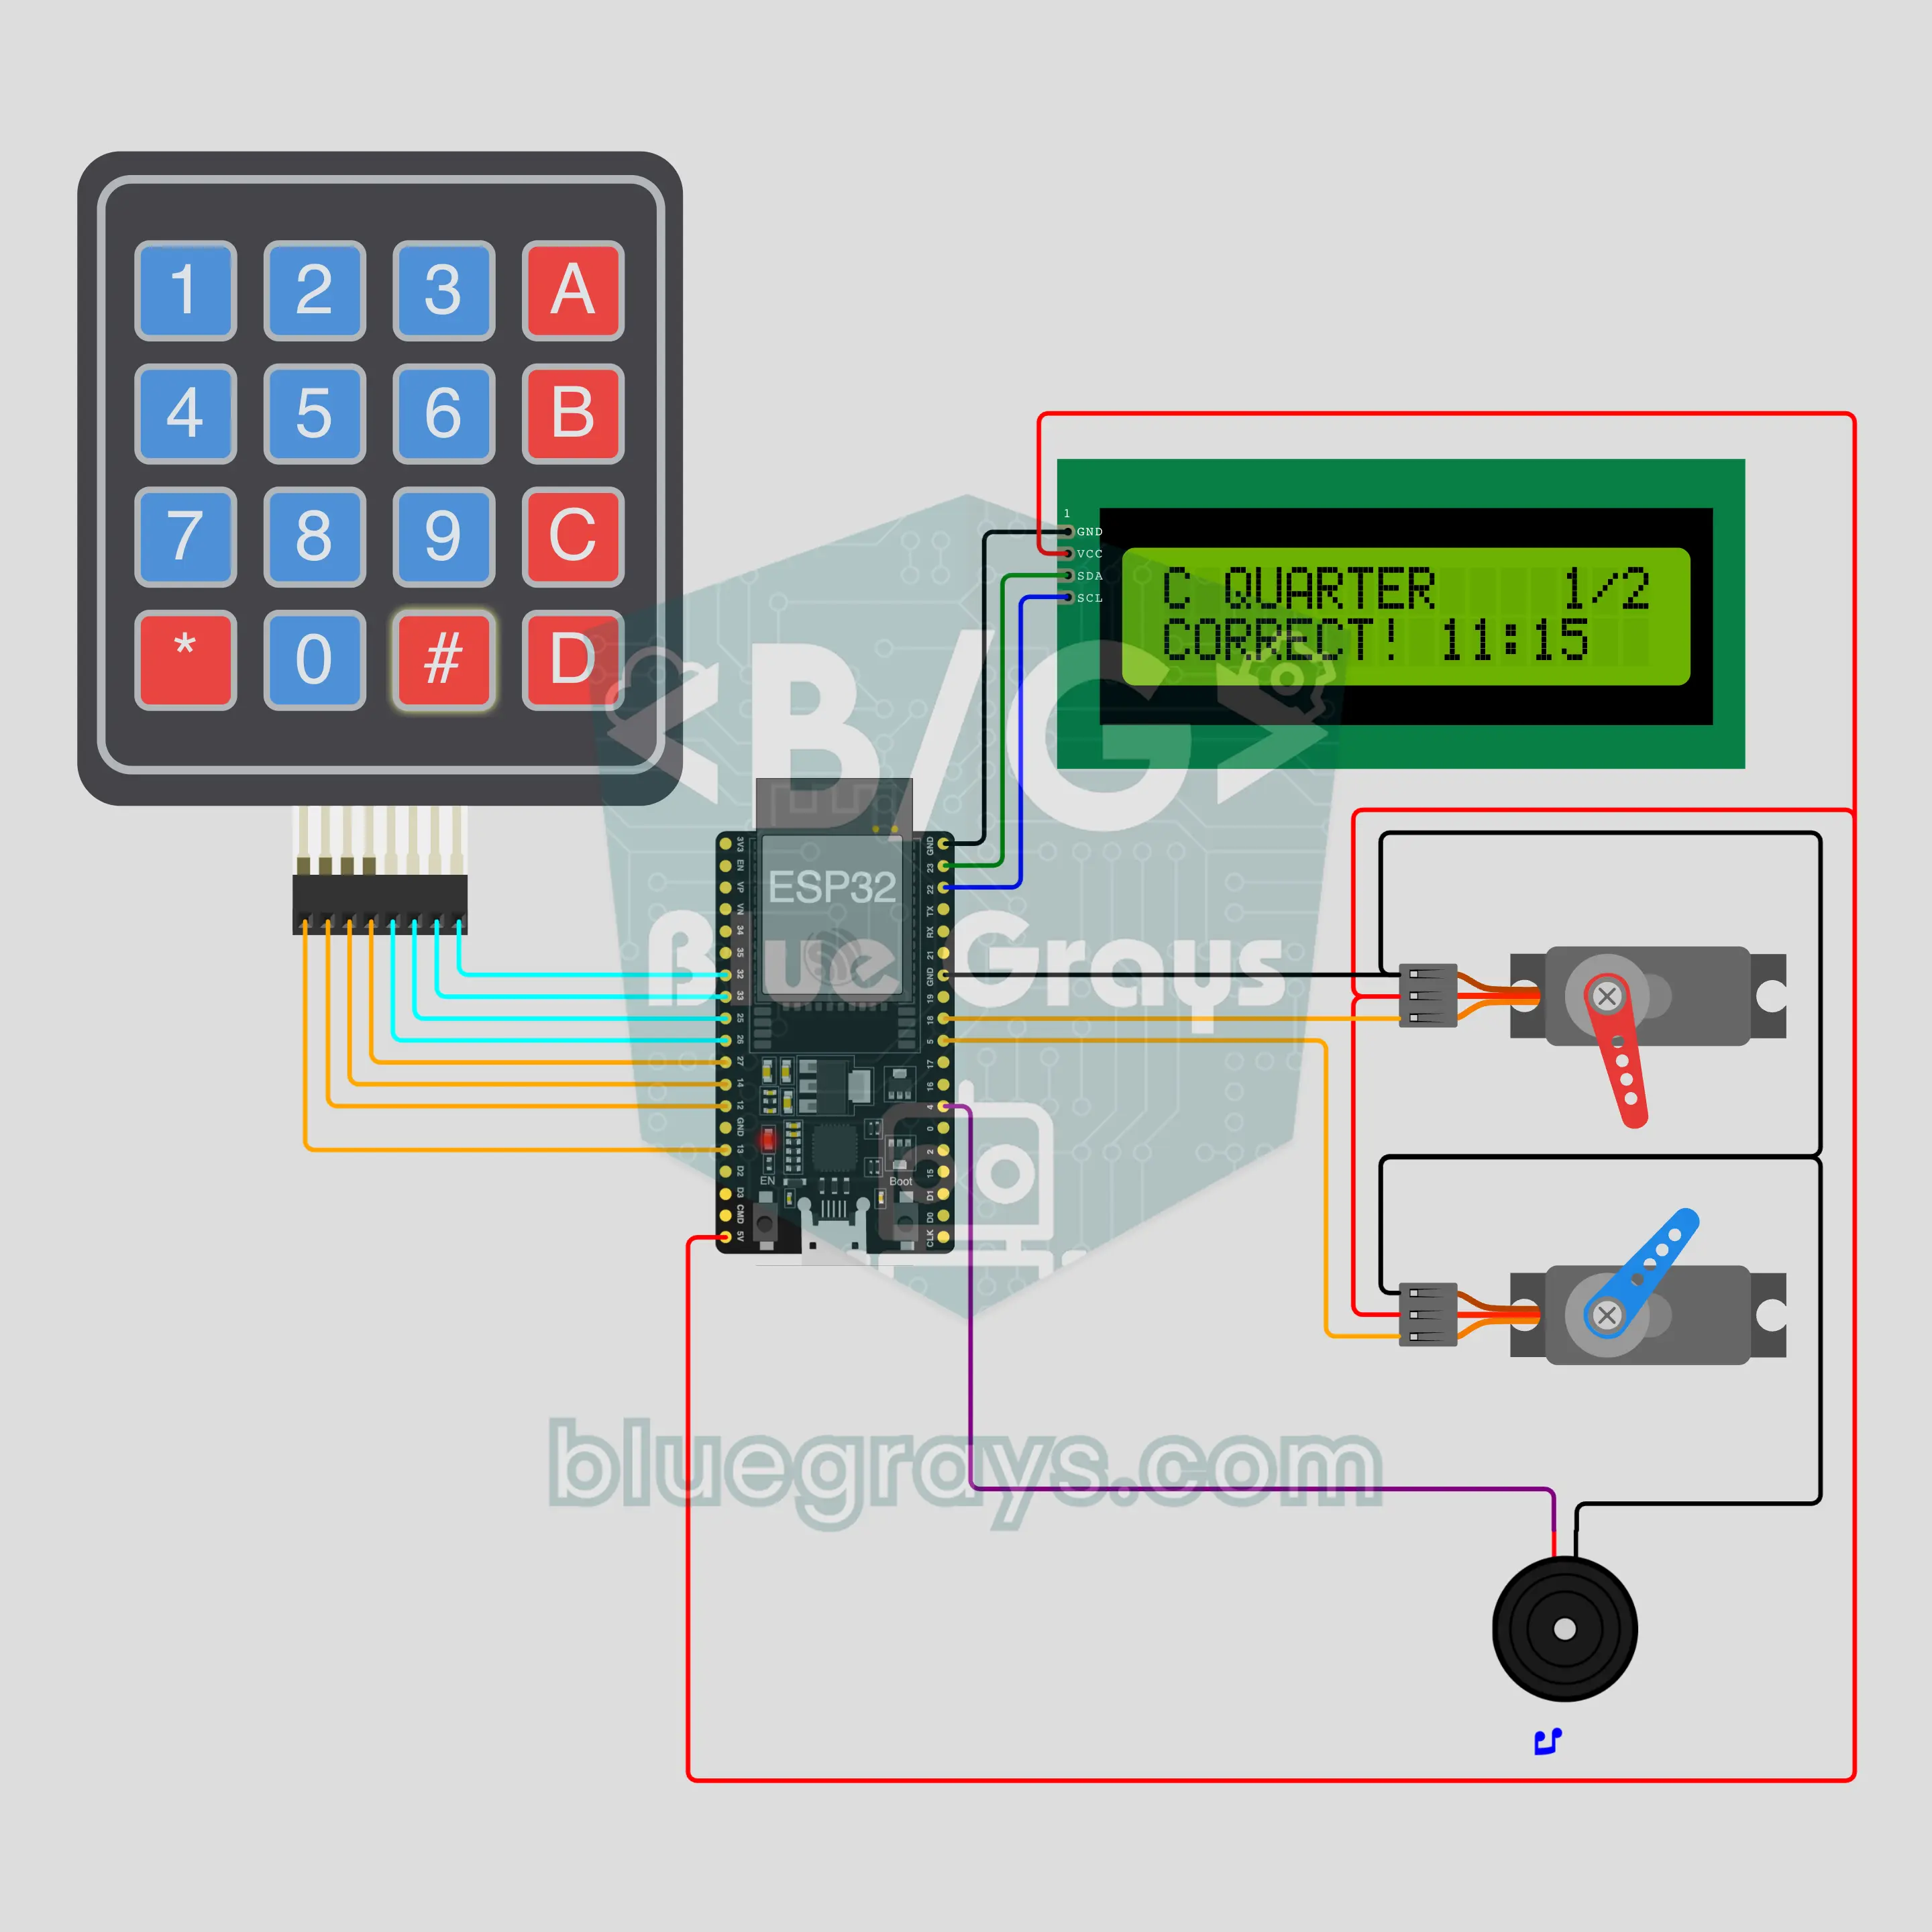
ESP32 कितने बजे हैं? घड़ी देखना सिखाने वाला टीचर (2 सर्वो + कीपैड + I2C LCD + बज़र)
प्राइमरी स्कूल के लिए घड़ी पढ़ने का गेम: दो SG90 सर्वो आधे गोले वाले डायल पर घंटे और मिनट की सुई बनकर एक रैंडम समय दिखाते हैं; बच्चा कीपैड पर समय टाइप करता है और # से पक्का करता है। सही जवाब पर खुशी की धुन बजती है; गलत जवाब पर गलत पढ़ी गई सुई हिलती है और I2C LCD सही समय दिखाता है। 4 लेवल: पूरे घंटे, आधे घंटे, चौथाई घंटे और 5 मिनट।
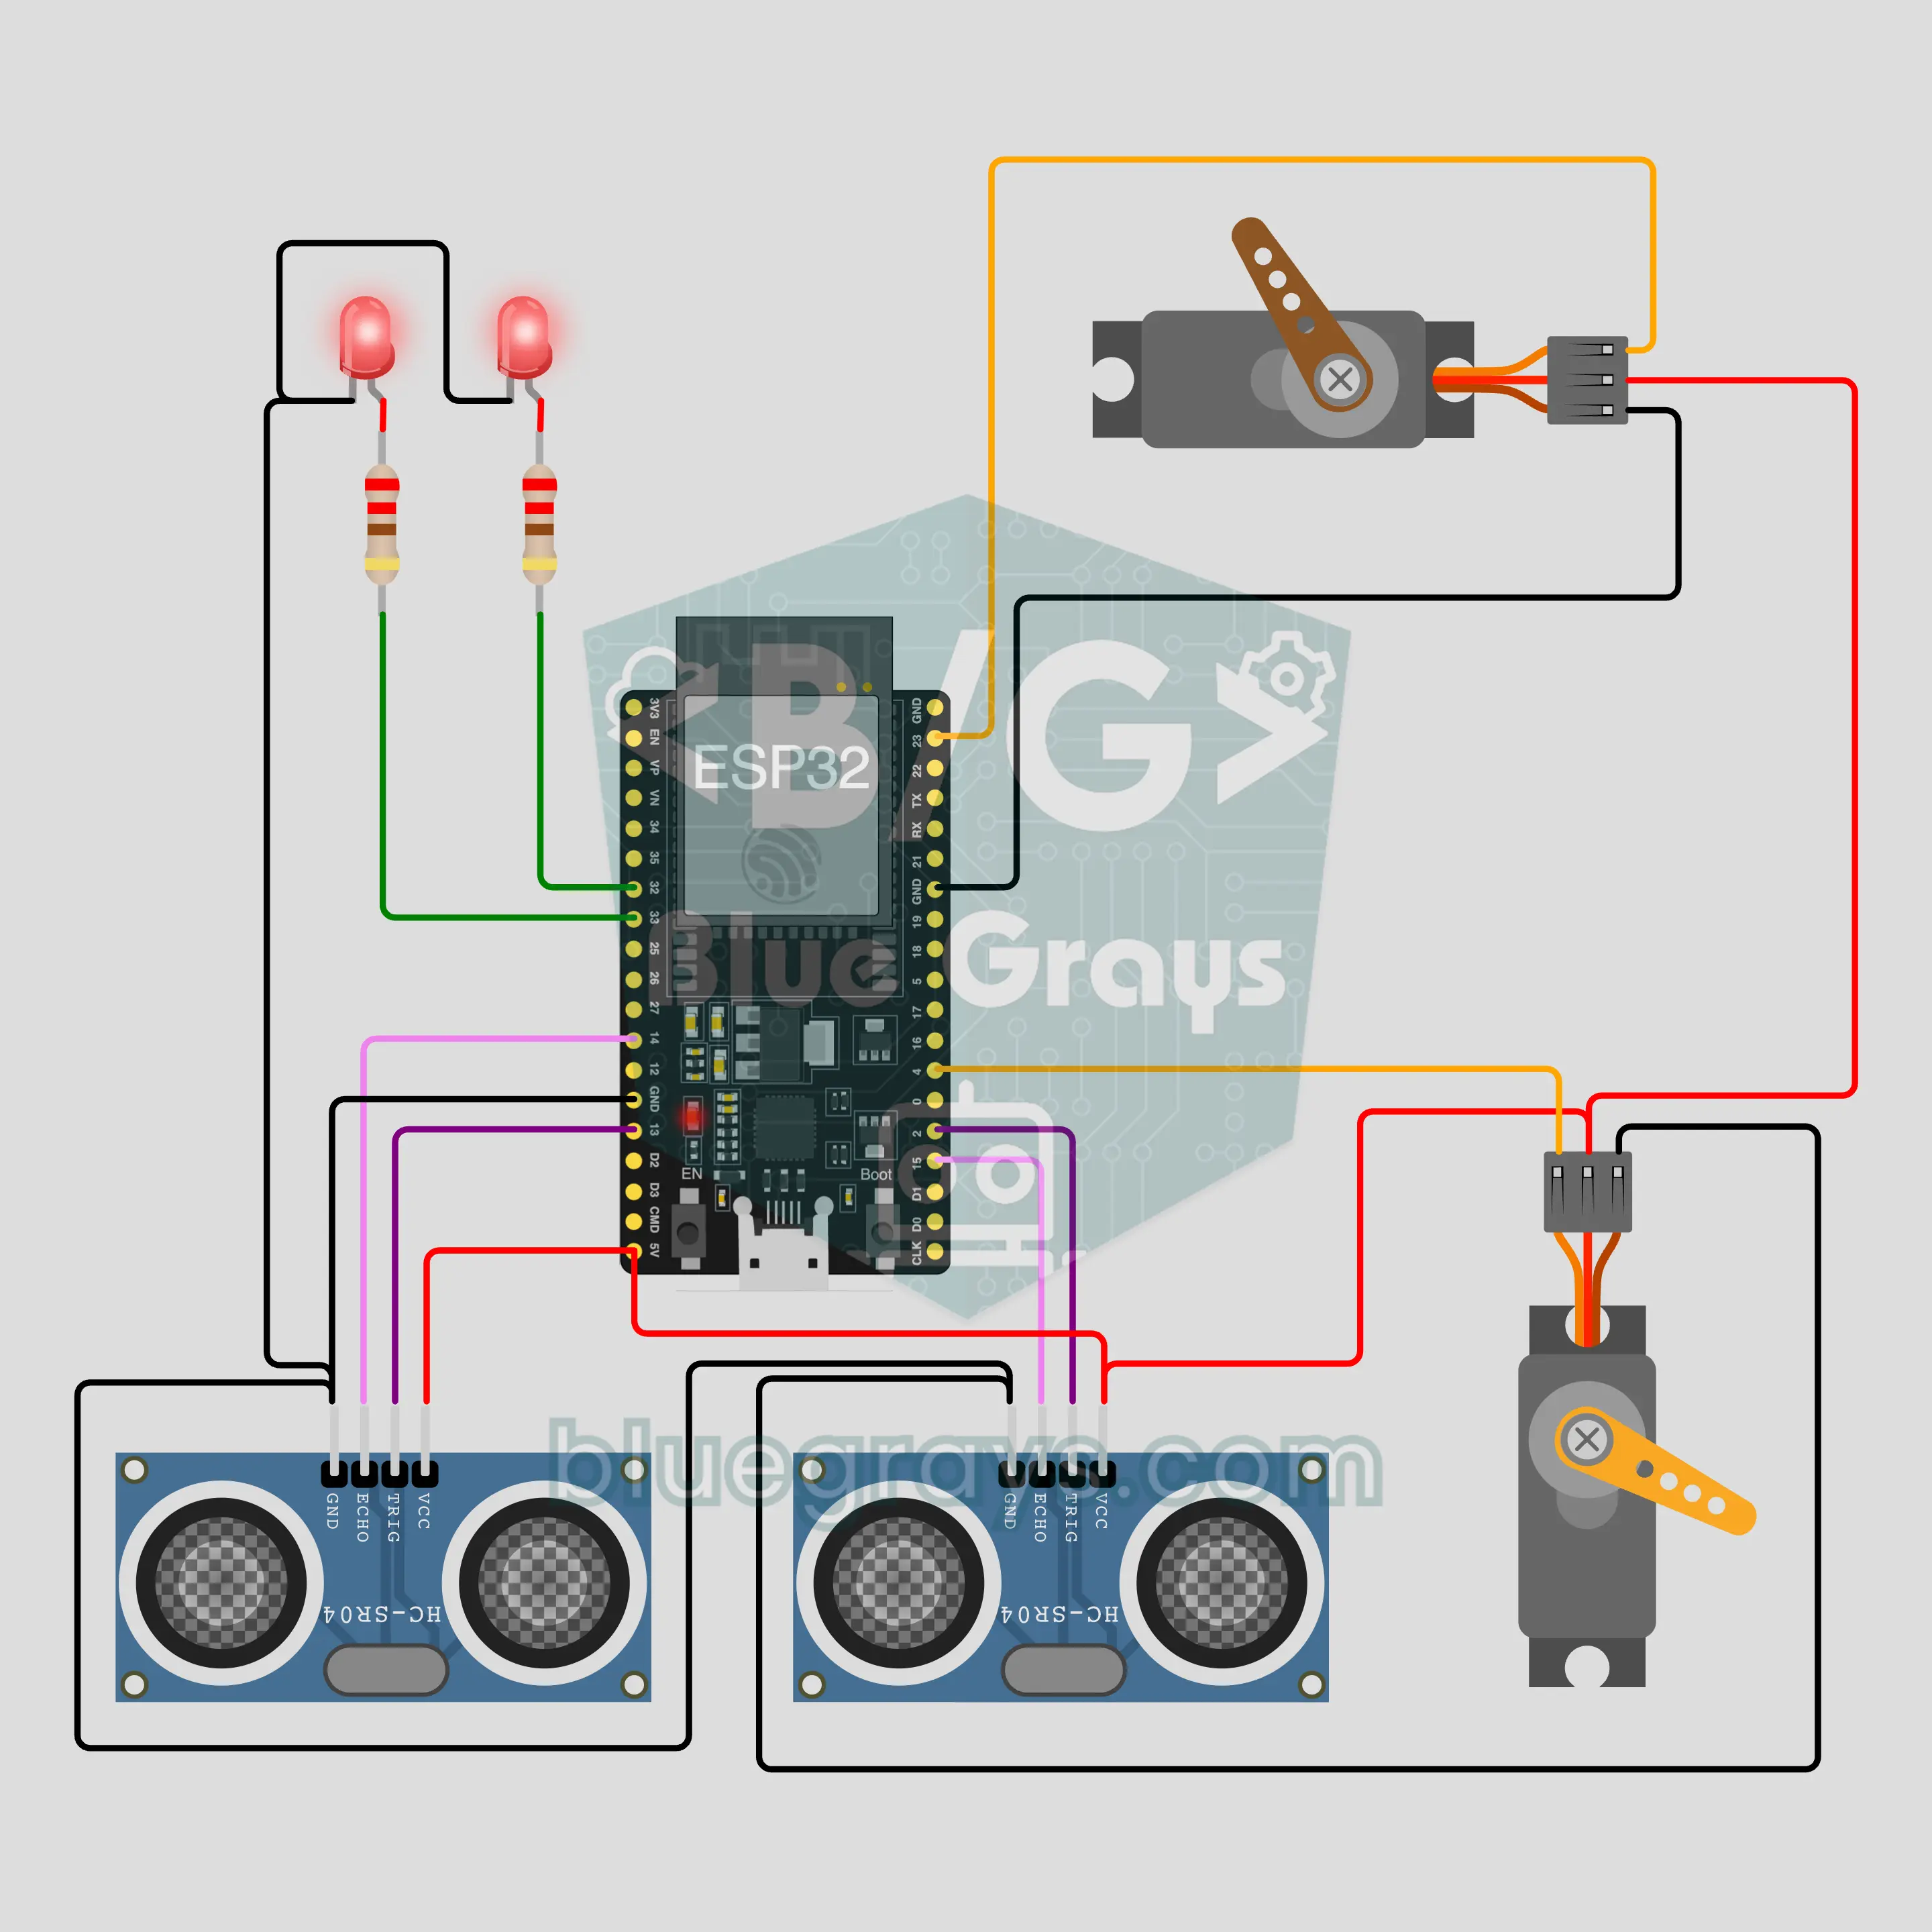
आपका पीछा करने वाला ESP32 रोबोट सिर: सिर घुमाता है, आँखें सिकोड़ता है (2 HC-SR04 + 2 सर्वो)
थोड़ा डरावना पर मज़ेदार रोबोट सिर, जो कमरे में आप जहाँ भी जाएँ, आपकी ओर मुड़ जाता है। दो HC-SR04 बारी-बारी से मापते हैं, और सिर वाला सर्वो उस सेंसर की ओर घूमता है जो आपको ज़्यादा पास देखता है। बहुत पास आएँ तो पलक वाला सर्वो आँख सिकोड़ता है, LED आँखें मद्धम होती हैं और रोबोट आपको शक भरी नज़र से देखता है। कोई न हो तो वह इधर-उधर देखता है, कुछ देर बाद सो जाता है, और किसी के आते ही चौंककर जाग जाता है।

Arduino इंडस्ट्रियल सॉर्टिंग कन्वेयर: ऊँचाई के हिसाब से डिब्बे छाँटना (NEMA 17 + A4988 + HC-SR04 + सर्वो + LCD)
फ़ैक्टरी की सॉर्टिंग लाइन का टेबल मॉडल: A4988 ड्राइवर पर लगा NEMA 17 स्टेपर बेल्ट को चलाता रहता है, और बेल्ट के ऊपर लगा HC-SR04 गुज़रने वाले हर डिब्बे की ऊँचाई मापता है। सेंसर से आर्म तक हर डिब्बे को बेल्ट के स्टेप से ट्रैक किया जाता है; 6 cm और उससे ऊँचे डिब्बों को SG90 सर्वो आर्म एक तरफ़ धकेल देता है, नीचे वाले आगे बढ़ जाते हैं। I2C LCD छोटे और ऊँचे डिब्बे गिनता है और आखिरी रीडिंग और बेल्ट पर मौजूद डिब्बों की संख्या दिखाता है।
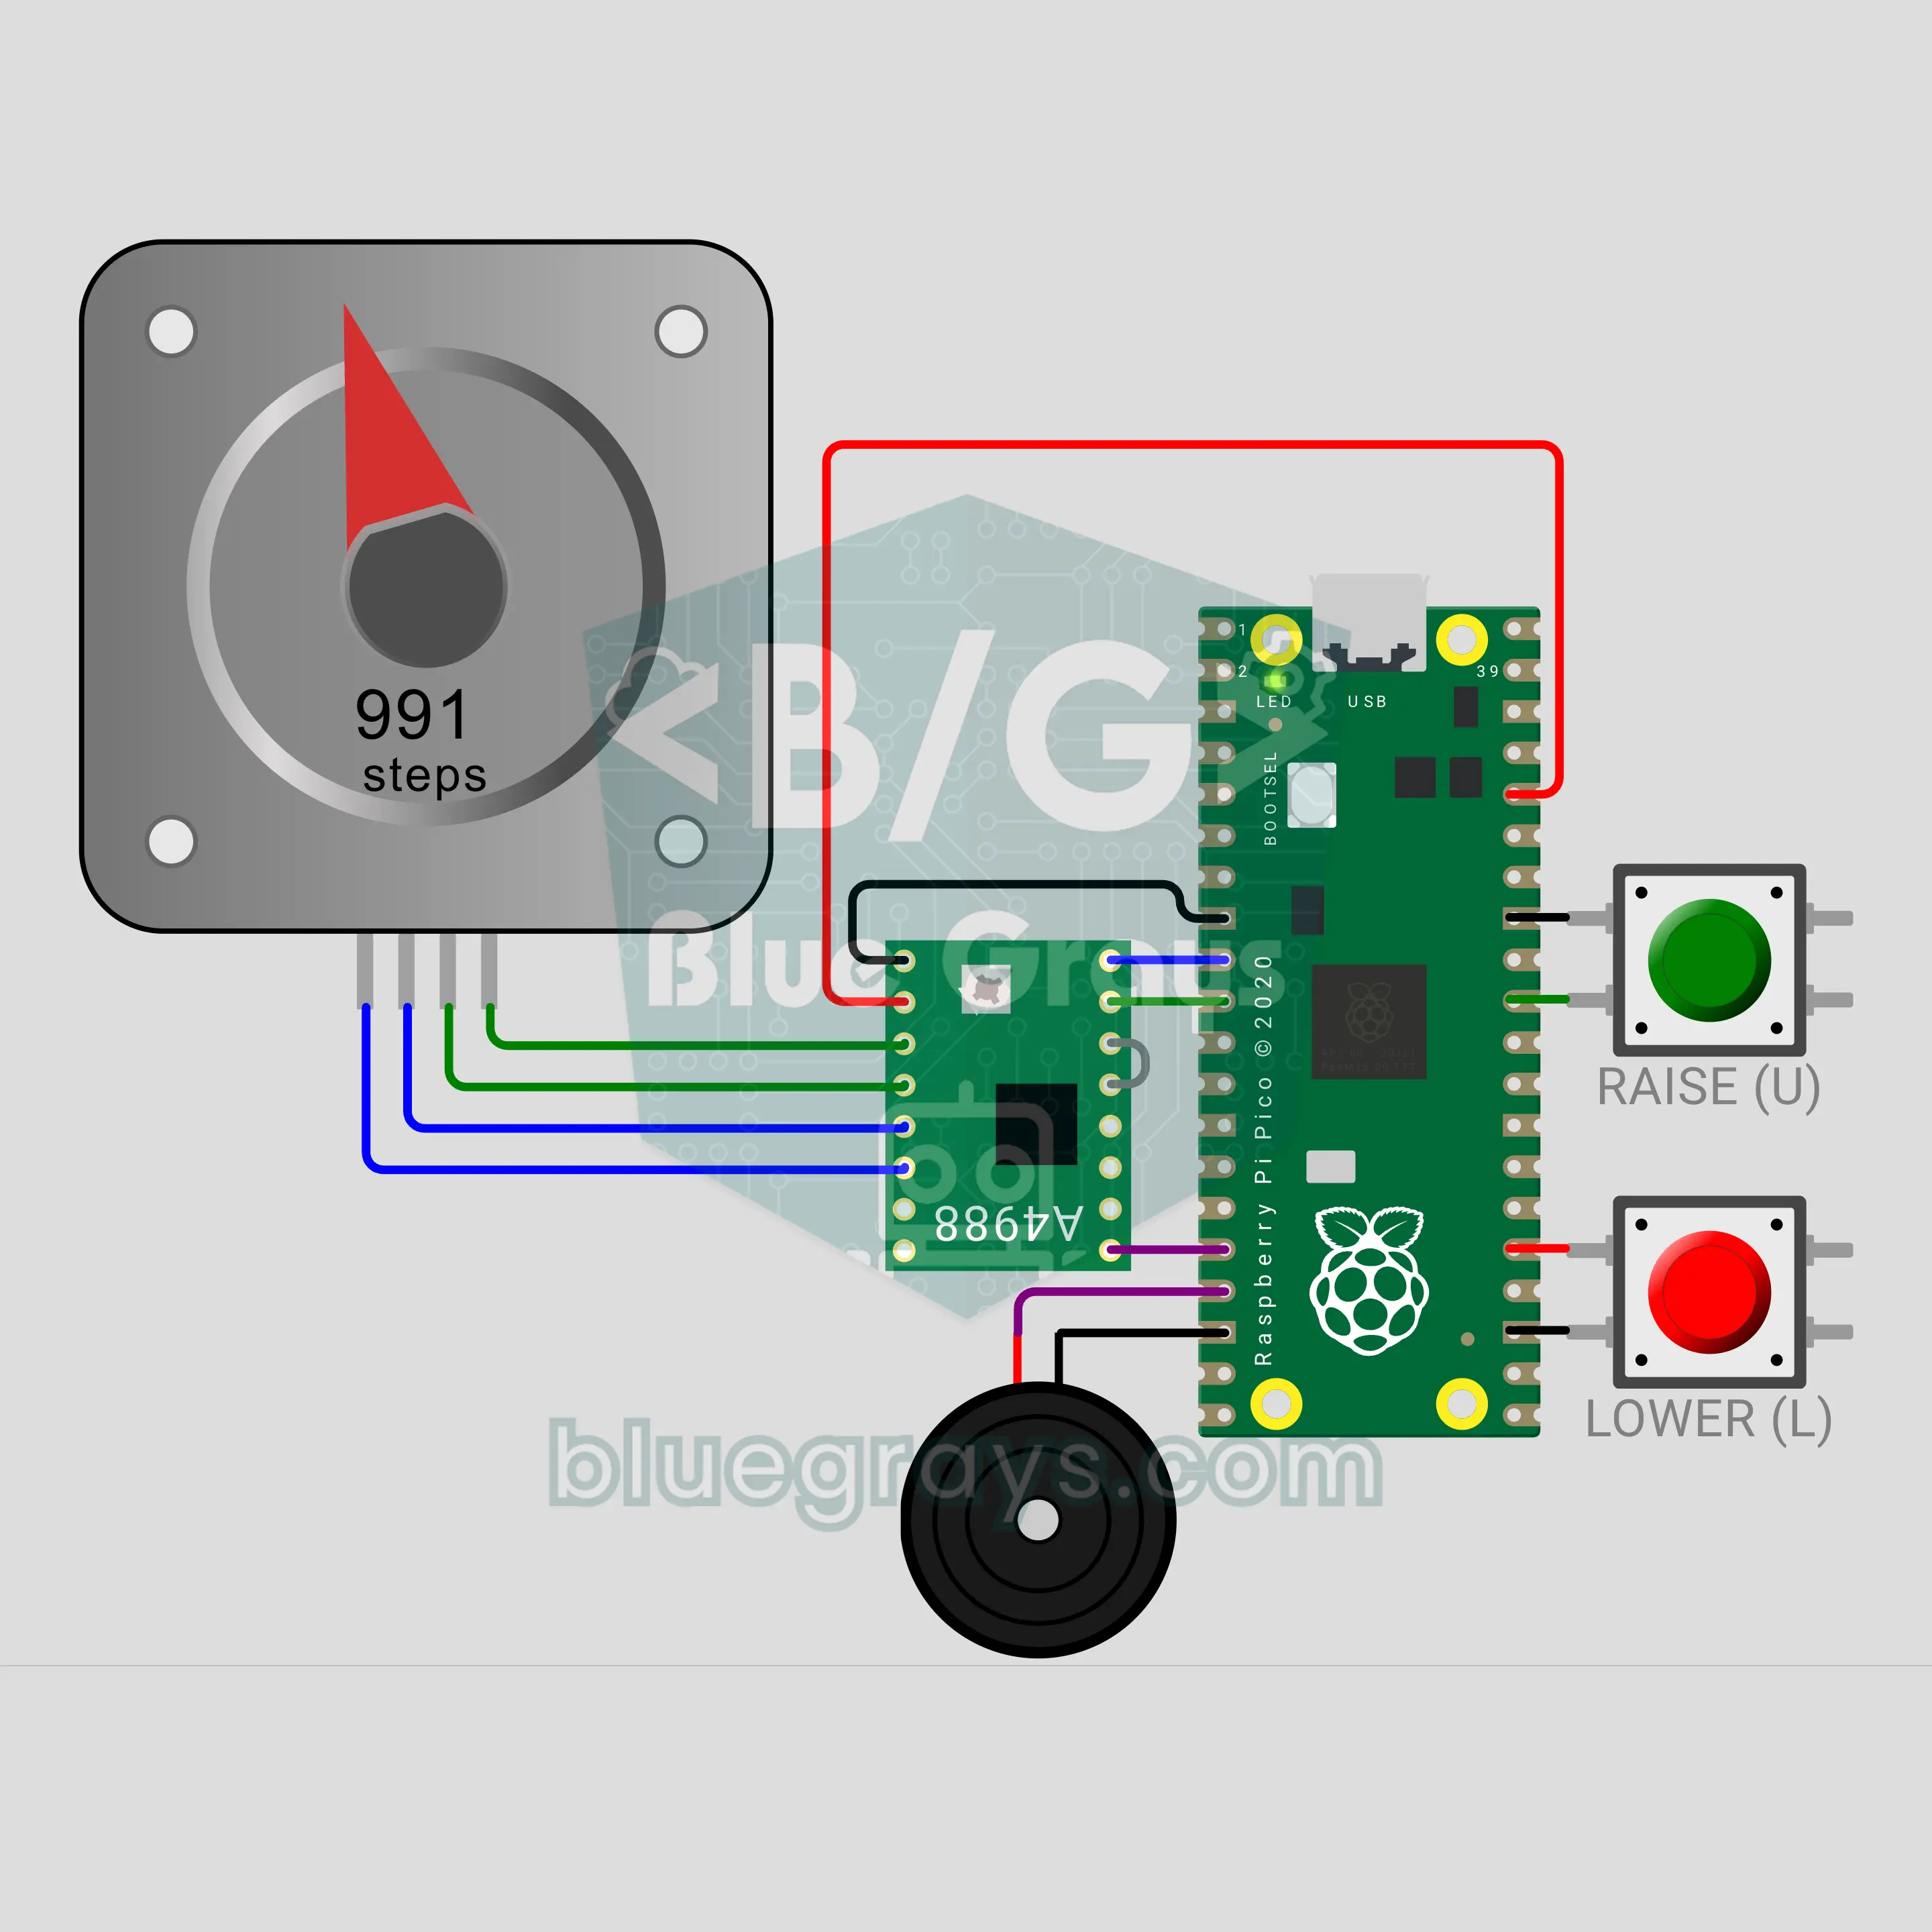
Raspberry Pi Pico W झंडे का खंभा: झंडे को आराम से फहराने वाला मोटर वाला खंभा (NEMA 17 + A4988 + 2 बटन + बज़र)
Raspberry Pi Pico W से मोटर वाला झंडे का खंभा। हरा बटन दबाएँ और NEMA 17 स्टेपर रस्सी लपेटता है, और झंडा नरम शुरुआत, एक जैसी स्पीड और नरम रुकावट के साथ 40 सेकंड में ऊपर जाता है। लाल बटन उसे नीचे लाता है; 1 सेकंड दबाकर रखें तो झंडा पहले सबसे ऊपर जाता है, फिर आधा झुकाया जाता है। पोज़िशन स्टेप गिनकर रखी जाती है, A4988 ड्राइवर मोटर को 12 V से चलाता है, और बज़र सिर्फ़ छोटी बीप देता है।
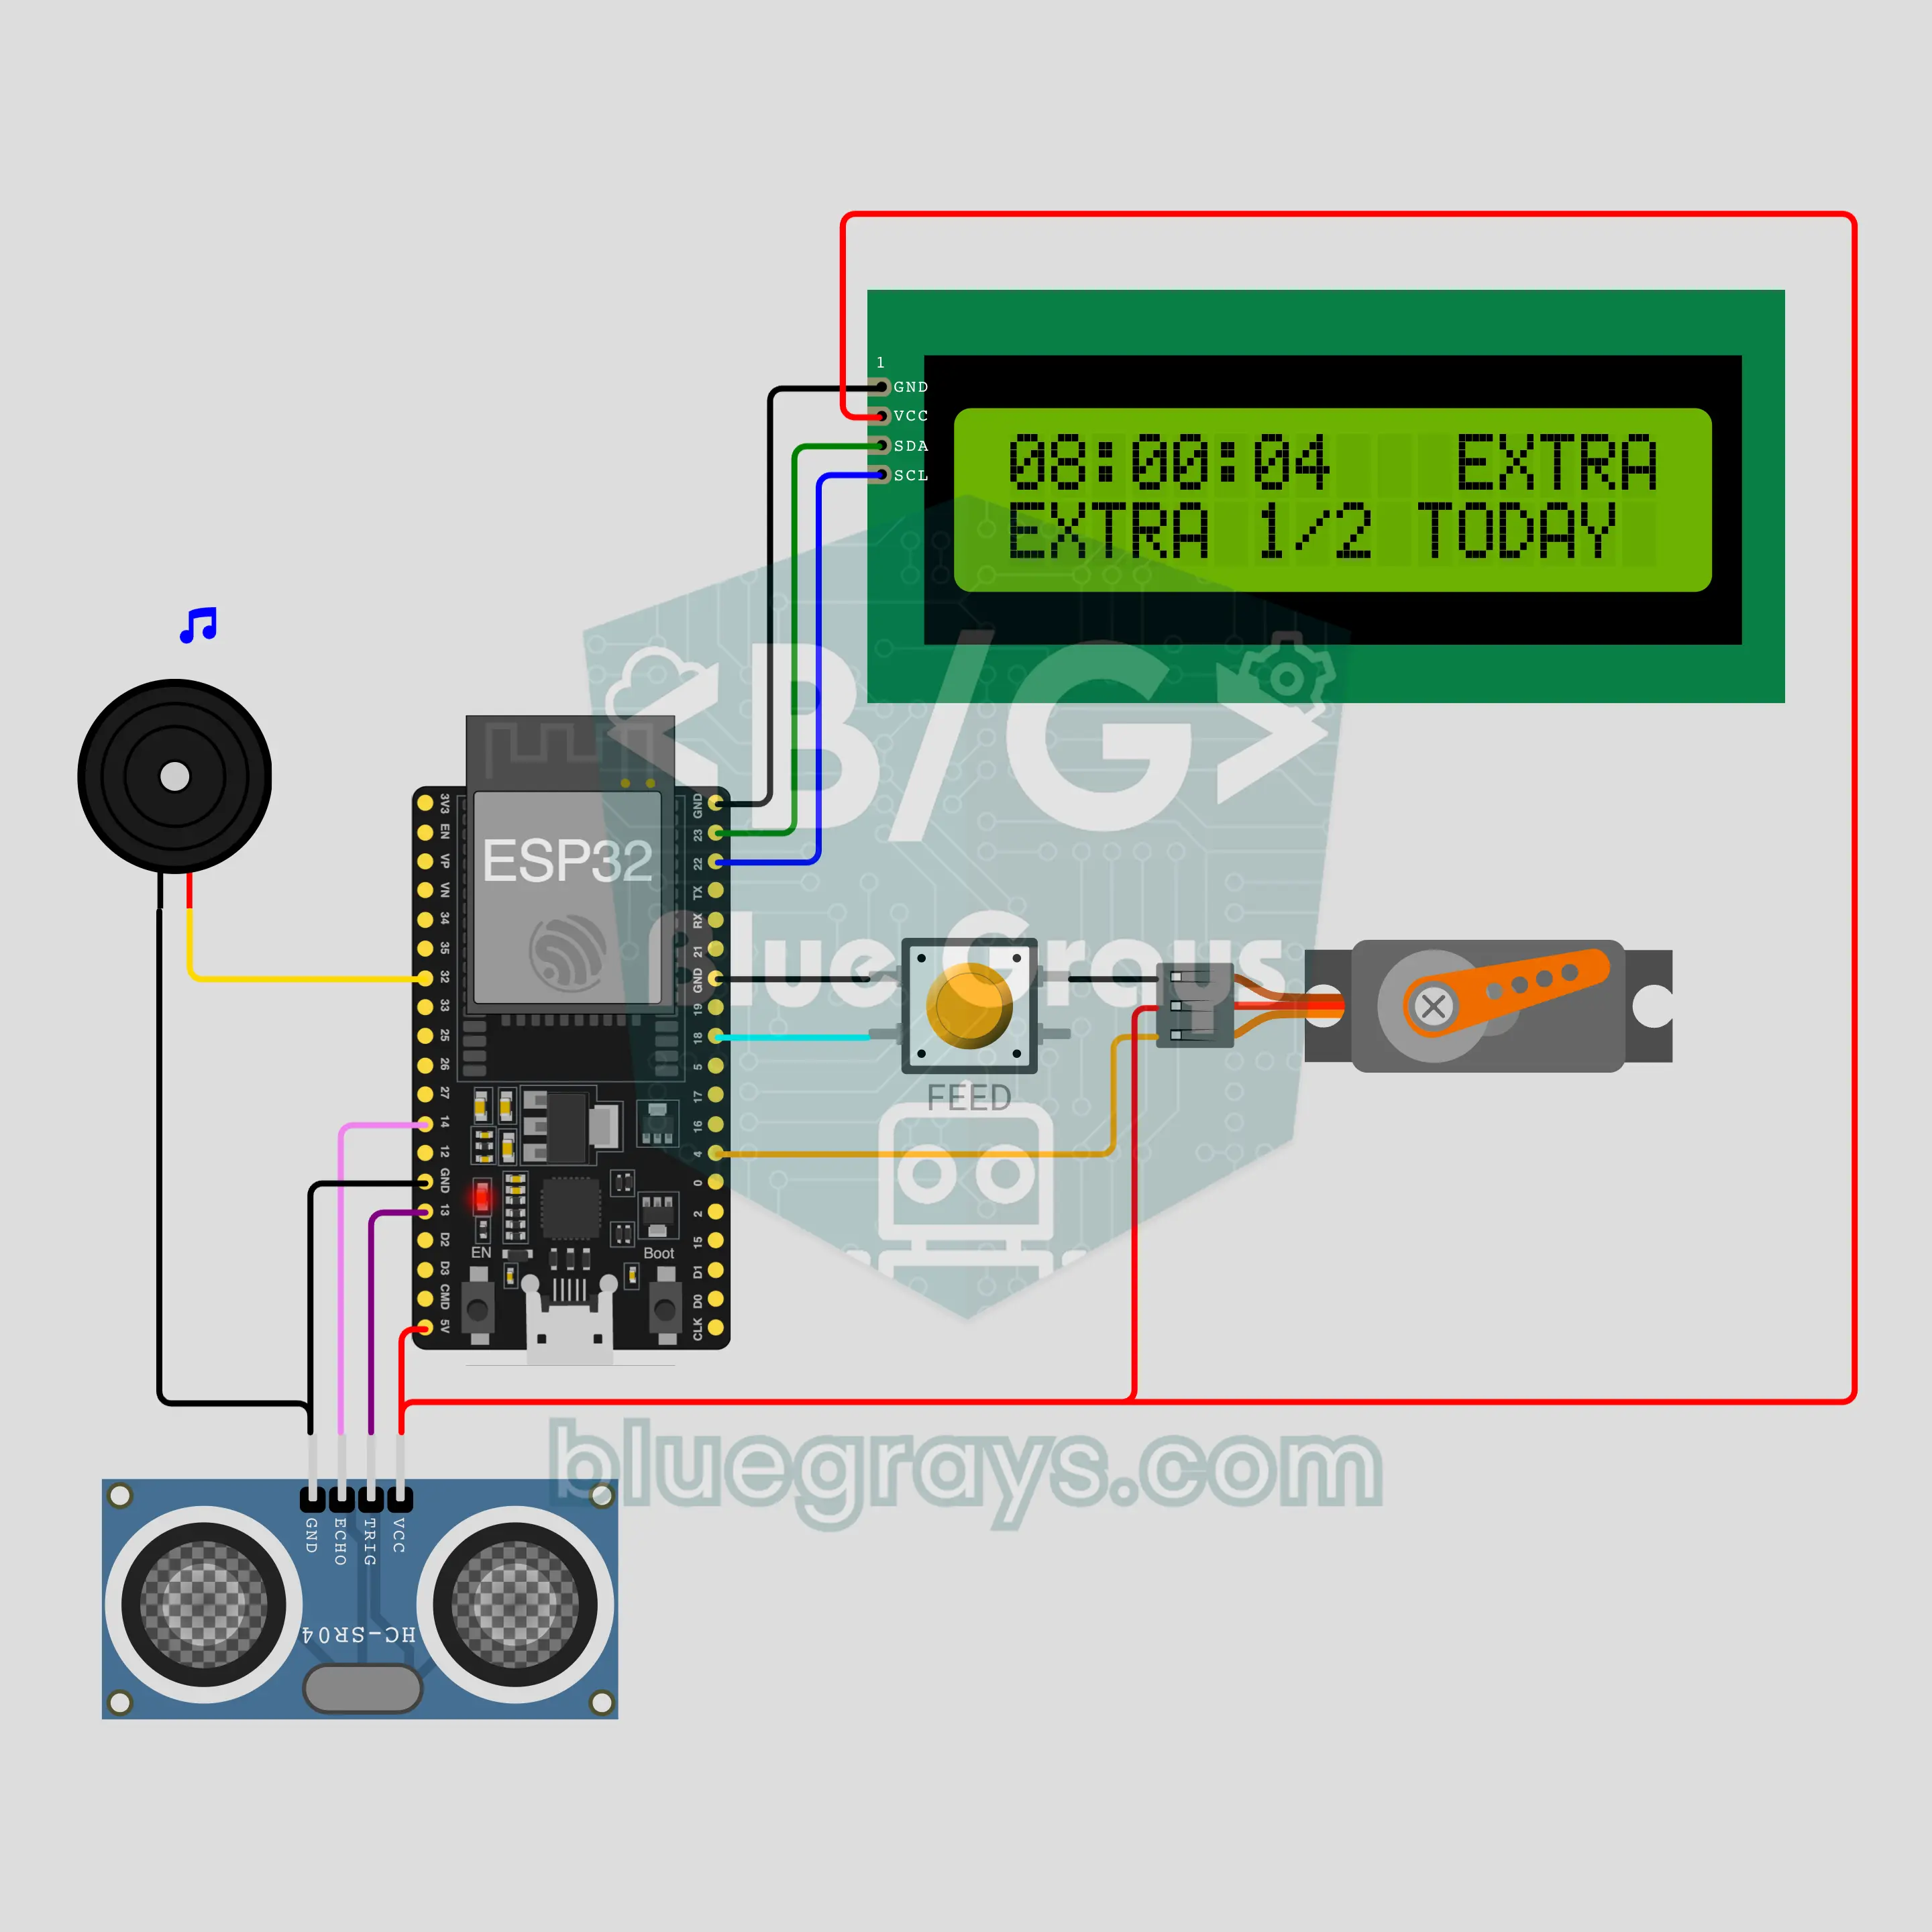
ESP32 Wi-Fi ऑटोमैटिक पेट फ़ीडर: समय पर खाना, फ़ोन पर सूचना (सर्वो + HC-SR04 + LCD + NTP + ntfy)
बिल्ली, कुत्ते या मछली के लिए ESP32 ऑटोमैटिक पेट फ़ीडर: यह समय इंटरनेट (NTP) से लेता है, दिन के 3 खानों में से हर एक से पहले खाने की घंटी बजाता है, फिर SG90 सर्वो हर हिस्से के लिए एक बार दाने के डिब्बे का ढक्कन खोलकर हिलाता है। HC-SR04 मापता है कि डिब्बा कितना भरा है और कम होने पर चेतावनी देता है; हर खाना और कमी की चेतावनी ntfy से फ़ोन तक पहुँचती है। एक बटन एक अतिरिक्त हिस्सा देता है (दिन में ज़्यादा से ज़्यादा 2) या उस दिन को छोड़ देता है, और इंटरनेट या बिजली जाने पर भी पालतू भूखा नहीं रहता।
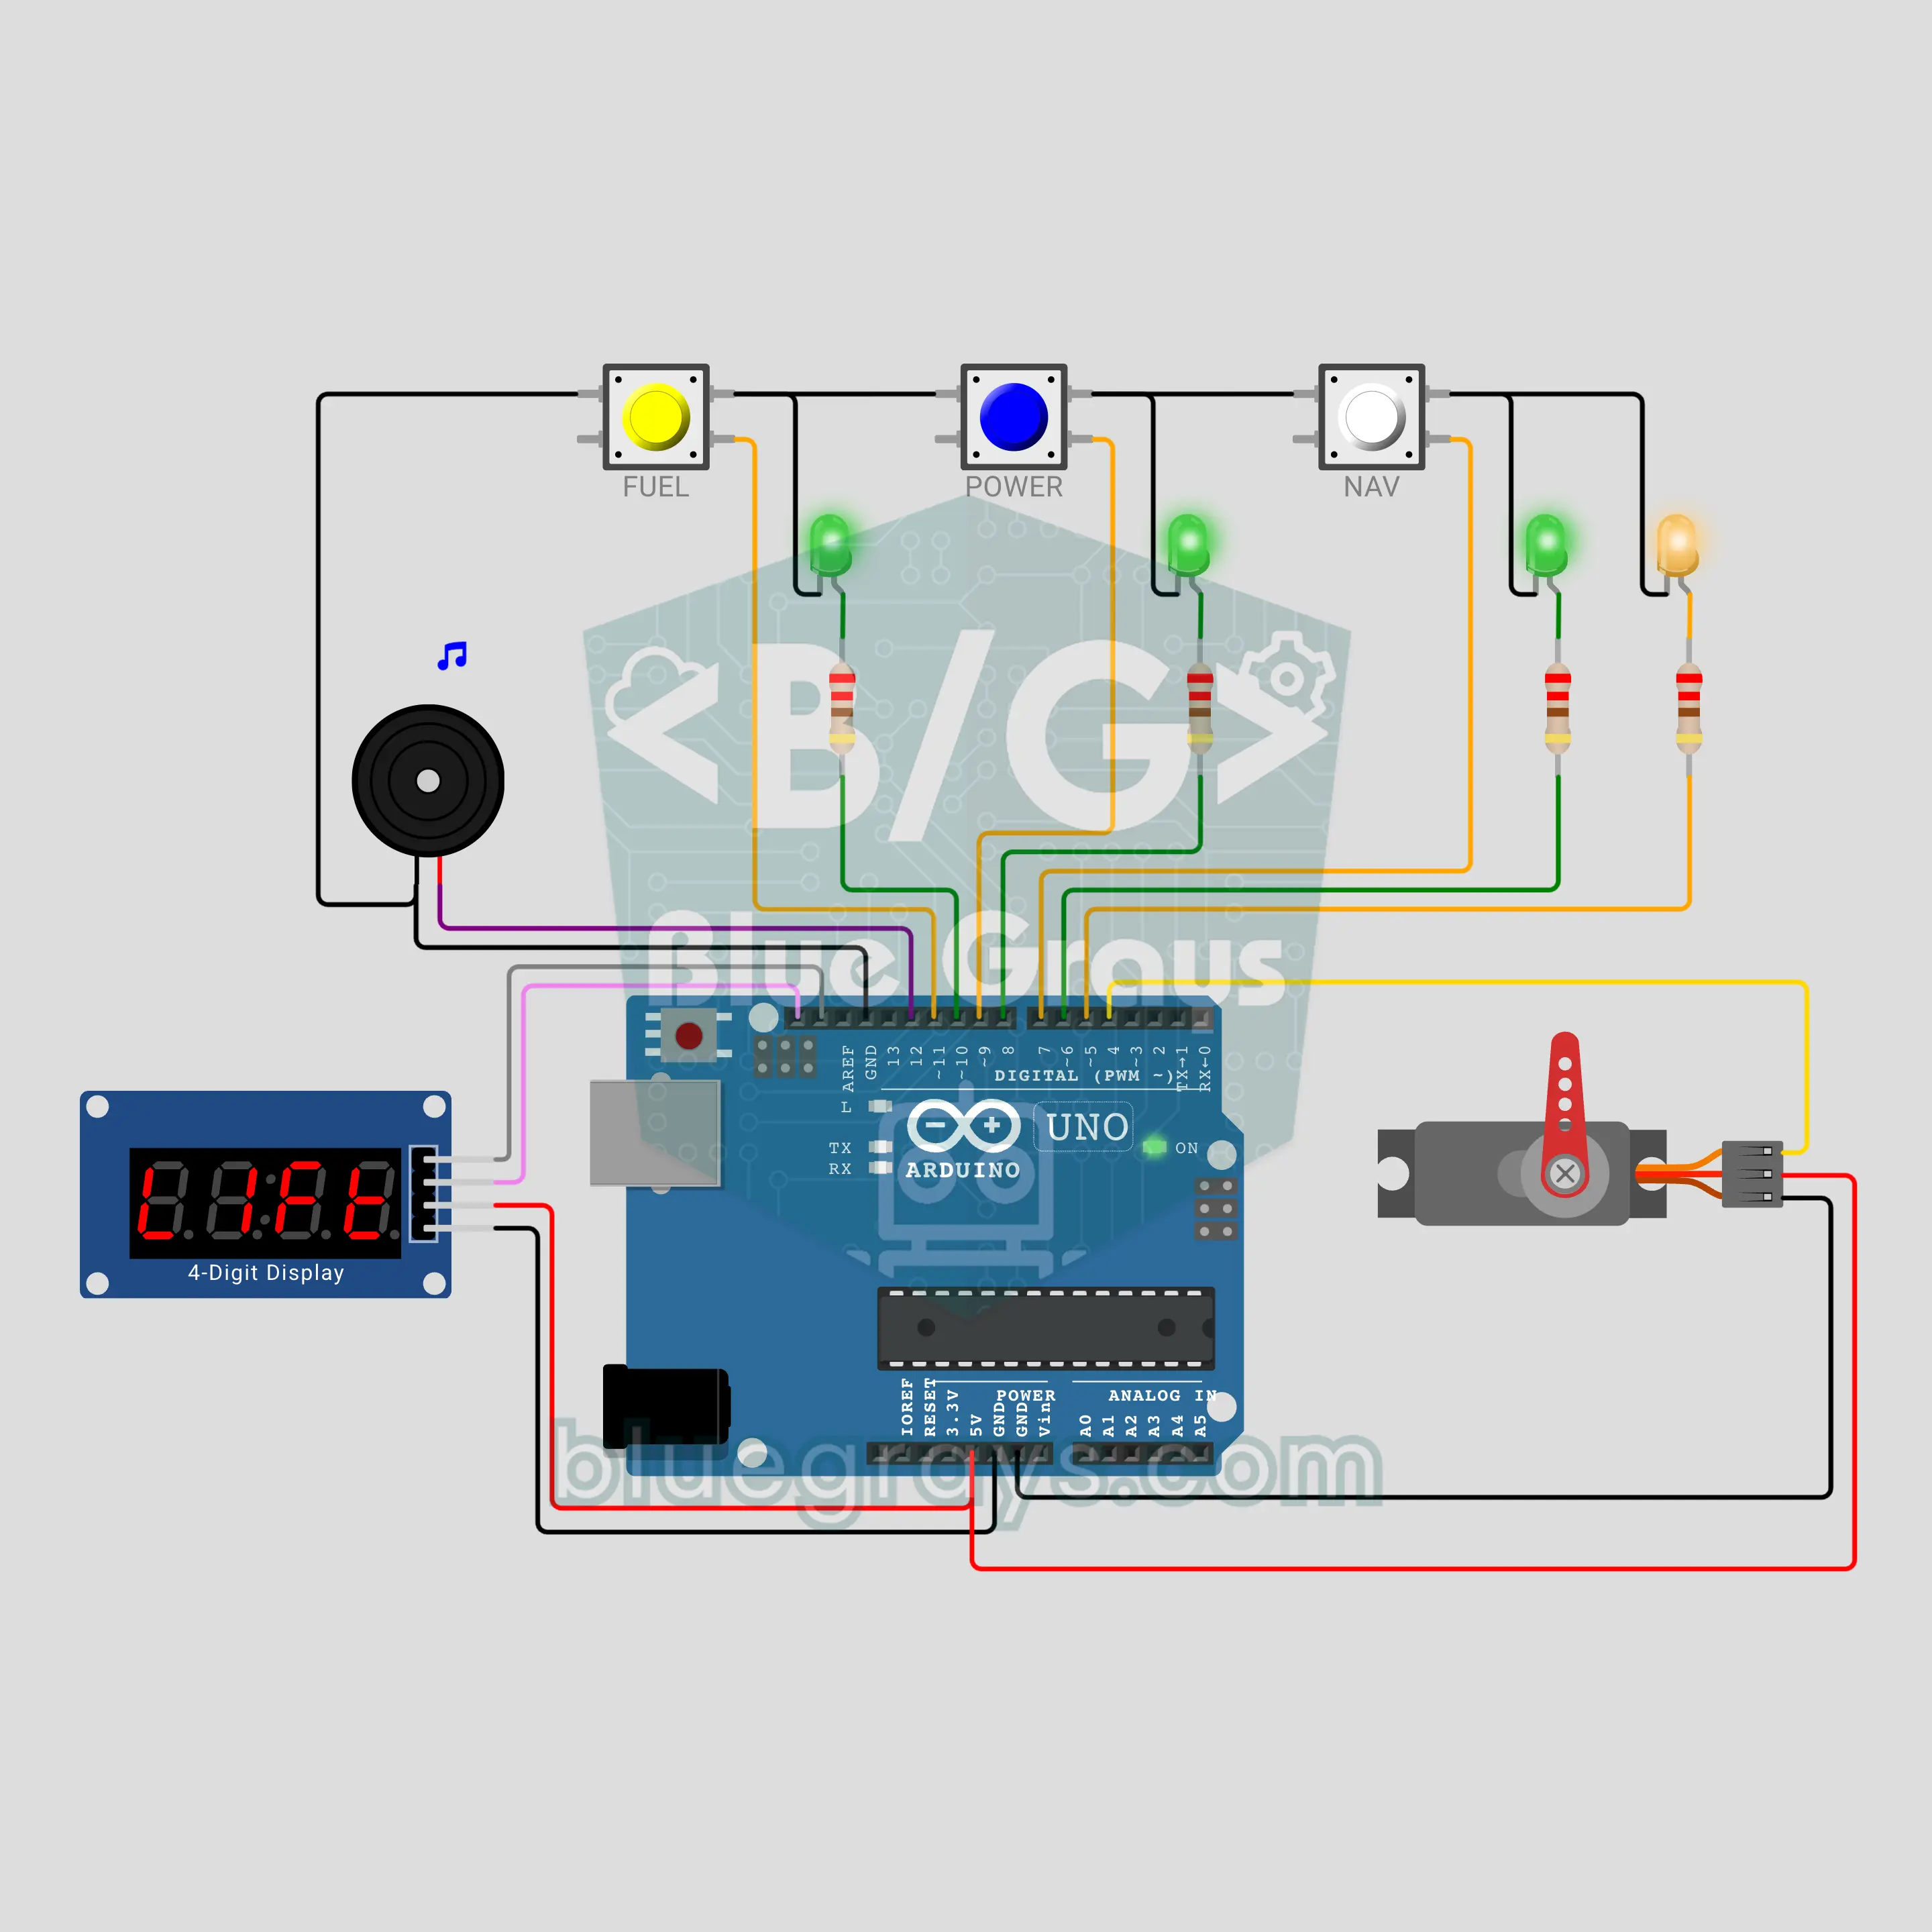
Arduino रॉकेट लॉन्च पैड: उलटी गिनती और टावर आर्म (TM1637 + 3 बटन + सर्वो + बज़र)
बच्चों के लिए लॉन्च कंट्रोल डेस्क: बटन दबाएँ और TM1637 डिस्प्ले पर T माइनस 10 की उलटी गिनती शुरू हो जाती है। तीन सिस्टम (FUEL, POWER, NAV) क्रम से पूछे जाते हैं; जिस सिस्टम की हरी लाइट झपक रही हो, उसका बटन 3 सेकंड के अंदर दबाना होता है। कोई देर करे या बारी से पहले दबाए, तो गिनती HOLD के साथ रुक जाती है। तीनों GO हों तो शून्य पर सर्वो टावर आर्म को हटा देता है, लपट वाला LED टिमटिमाता है और बज़र इंजन की तरह गरजता है।

Arduino इंडस्ट्रियल मिक्सिंग टैंक: PLC लॉजिक से भरना, मिलाना, खाली करना (HC-SR04 + 2 रिले + NEMA 17 + A4988 + LCD + इमरजेंसी स्टॉप)
इंडस्ट्रियल ऑटोमेशन क्लास का क्लासिक बैच प्रोसेस टास्क: टैंक भरें, मिलाएँ, खाली करें, बैच गिनें। कोड PLC लॉजिक से स्टेप-दर-स्टेप चलता है (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE)। दो रिले इनलेट और आउटलेट वाल्व खोलते हैं, HC-SR04 लेवल मापता है और NEMA 17 मिक्सर घूमता है और दिशा बदलता है। इसमें START, STOP, लैच होने वाला EMERGENCY STOP, टावर लैंप और टाइमआउट फ़ॉल्ट है।

ESP32 रोबोट वैक्यूम क्लीनर: रुकावट पर मुड़ता है और कमरे का नक्शा बनाता है (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 बम्पर + OLED)
दो पहियों वाला रोबोट वैक्यूम क्लीनर, जो असली की तरह चलता है। दो NEMA 17 स्टेपर पहिए घुमाते हैं: यह सर्पिल बनाता है, सीधा चलता है, HC-SR04 रुकावट देखे तो धीमा होकर मुड़ता है, बम्पर टकराए तो पीछे हटकर दूसरी ओर मुड़ता है, और दीवारों के साथ-साथ किनारे का चक्कर लगाता है। यह पहियों के स्टेप से अपनी पोज़िशन निकालता है और OLED पर साफ़ हुए प्रतिशत और समय के साथ कमरे का नक्शा दिखाता है, फिर अपनी शुरुआती जगह पर लौट आता है।
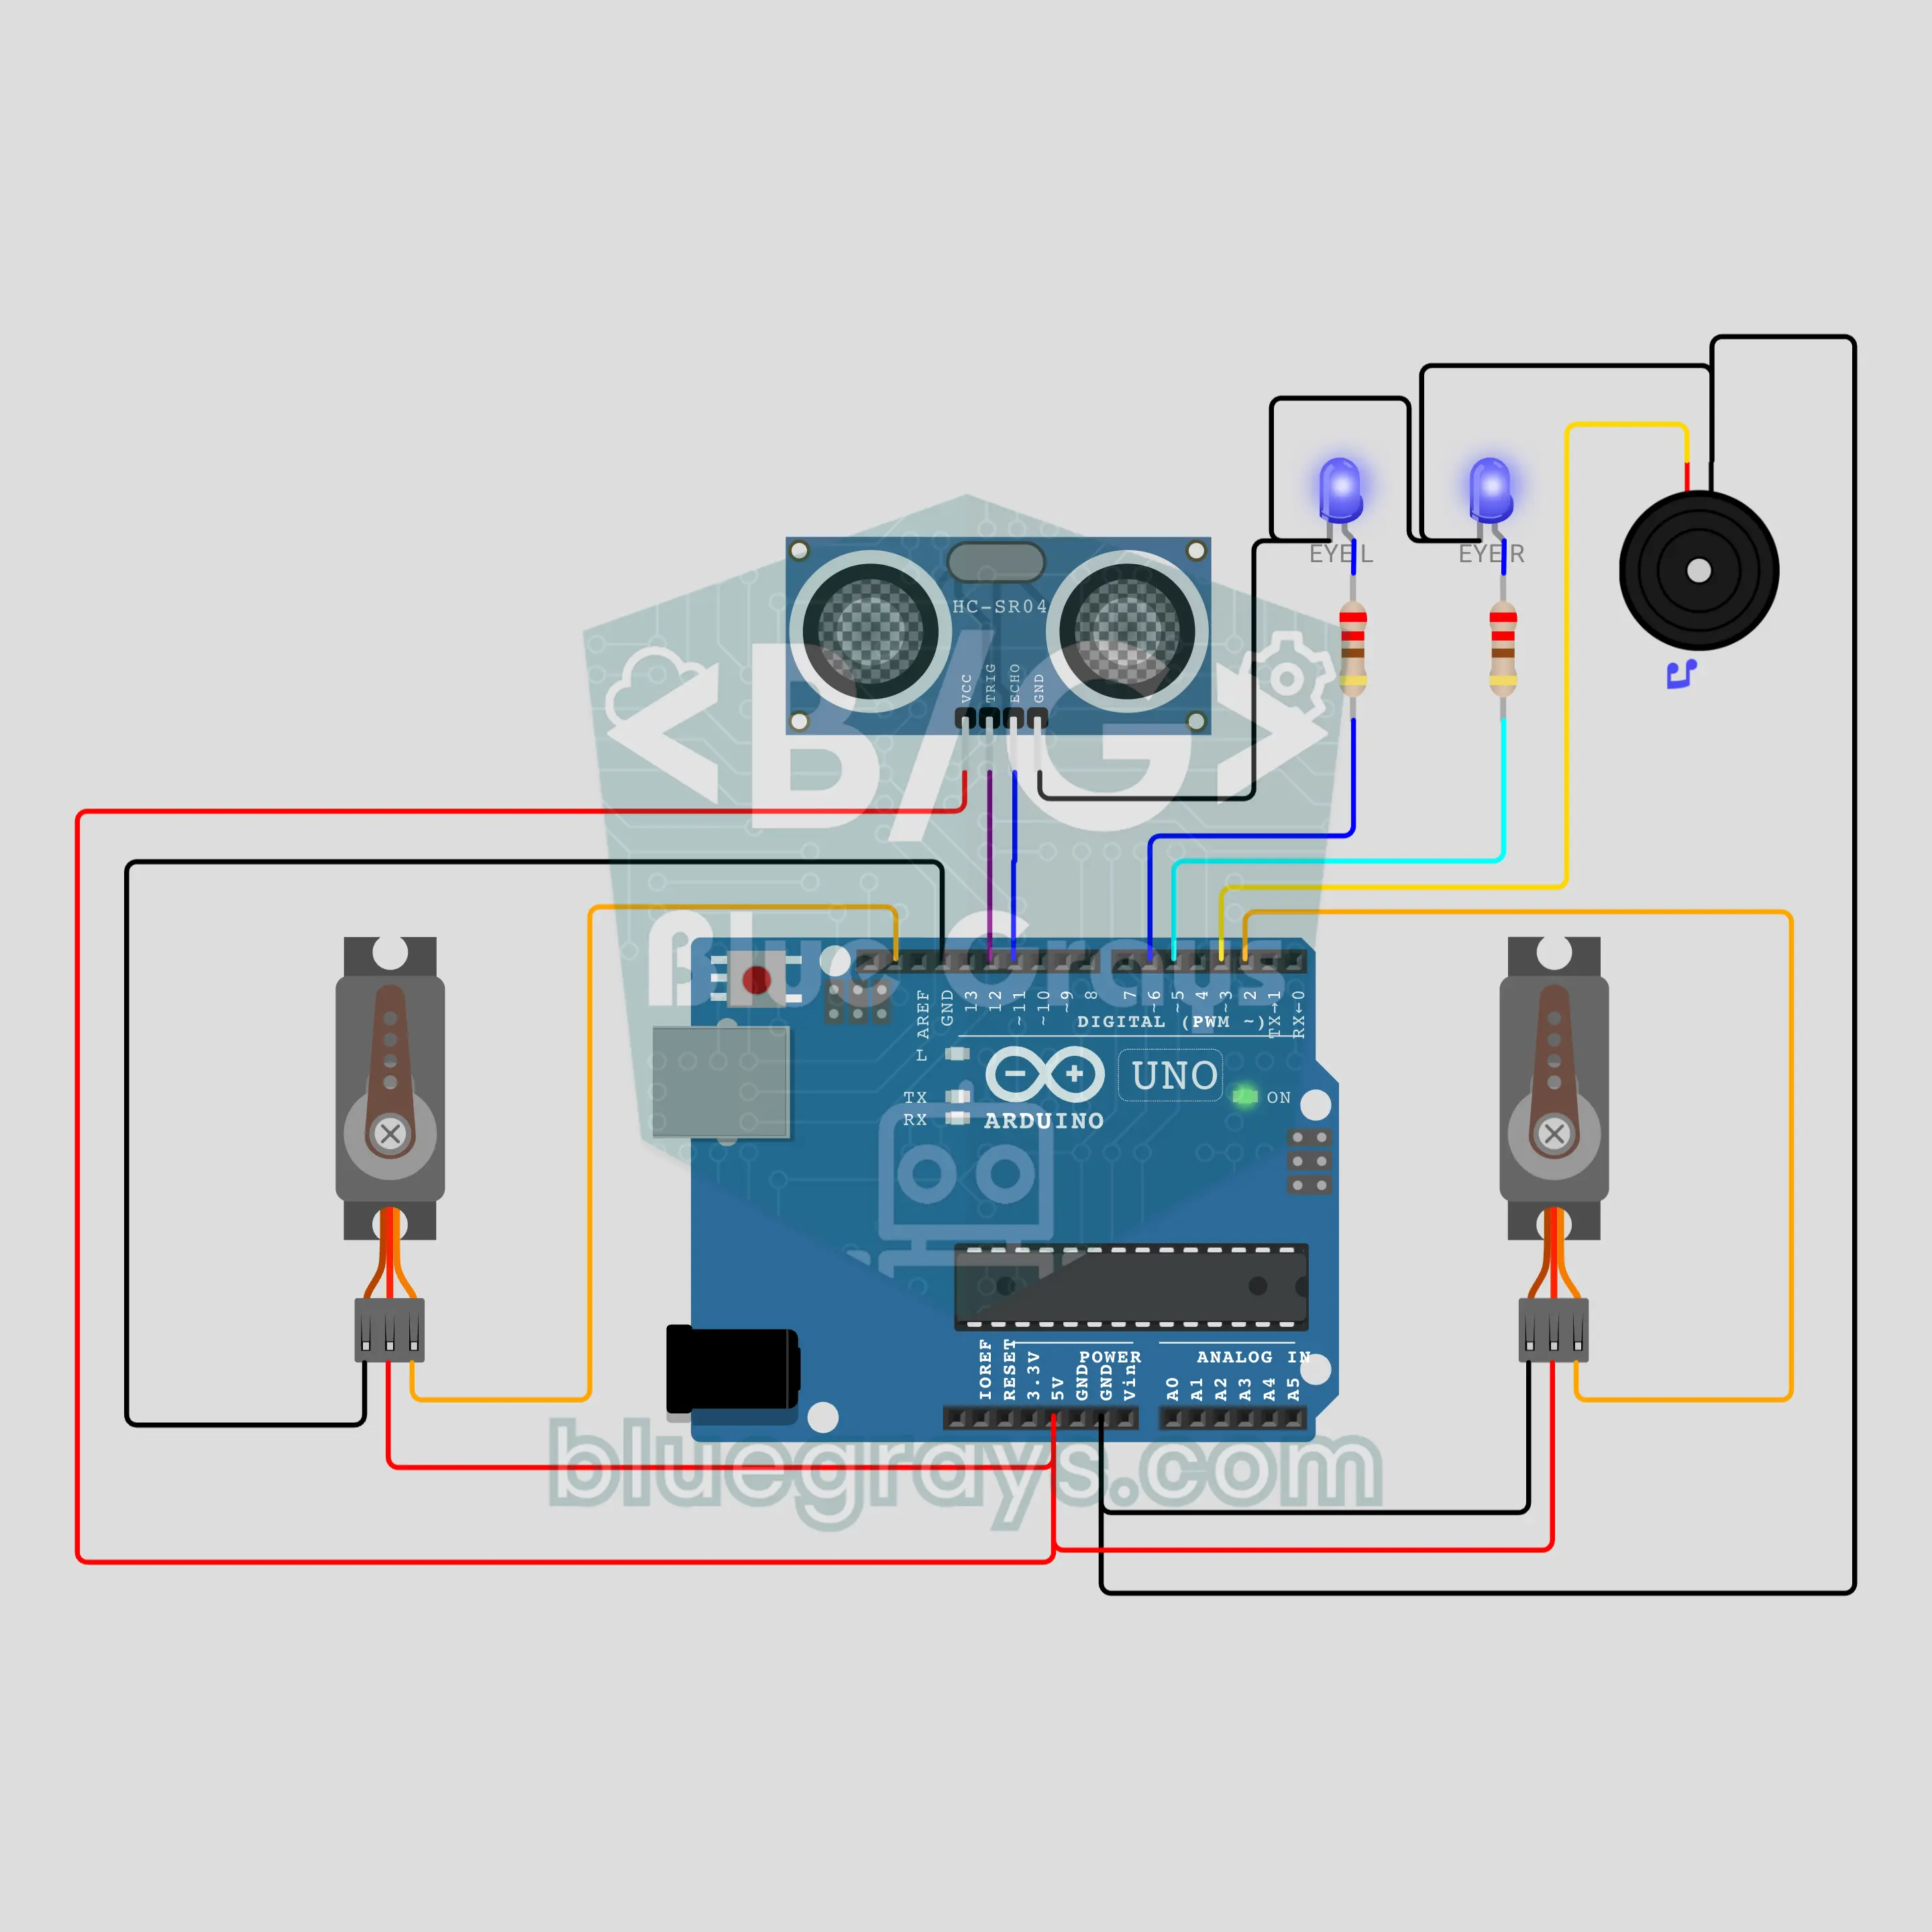
Arduino गाने वाला स्नोमैन: पास आने पर हाथ हिलाता और नाचता है (HC-SR04 + 2 सर्वो + 2 LED + बज़र)
दुकान की खिड़की या स्कूल के दरवाज़े के लिए जीवंत हो उठने वाला स्नोमैन। HC-SR04 मापता है कि सामने कौन है: 1 मीटर के अंदर नीली LED आँखें जलती हैं, दायाँ हाथ हिलता है और बज़र "हैलो" कहता है। 30 cm के अंदर यह Jingle Bells बजाता है, दोनों सर्वो हाथ ताल पर बारी-बारी से उठते हैं और हर सुर पर आँखें चमकती हैं। व्यक्ति के दूर जाने पर बायाँ हाथ अलविदा कहता है; कोई न हो तो आँखें धीरे-धीरे झपकती हैं।
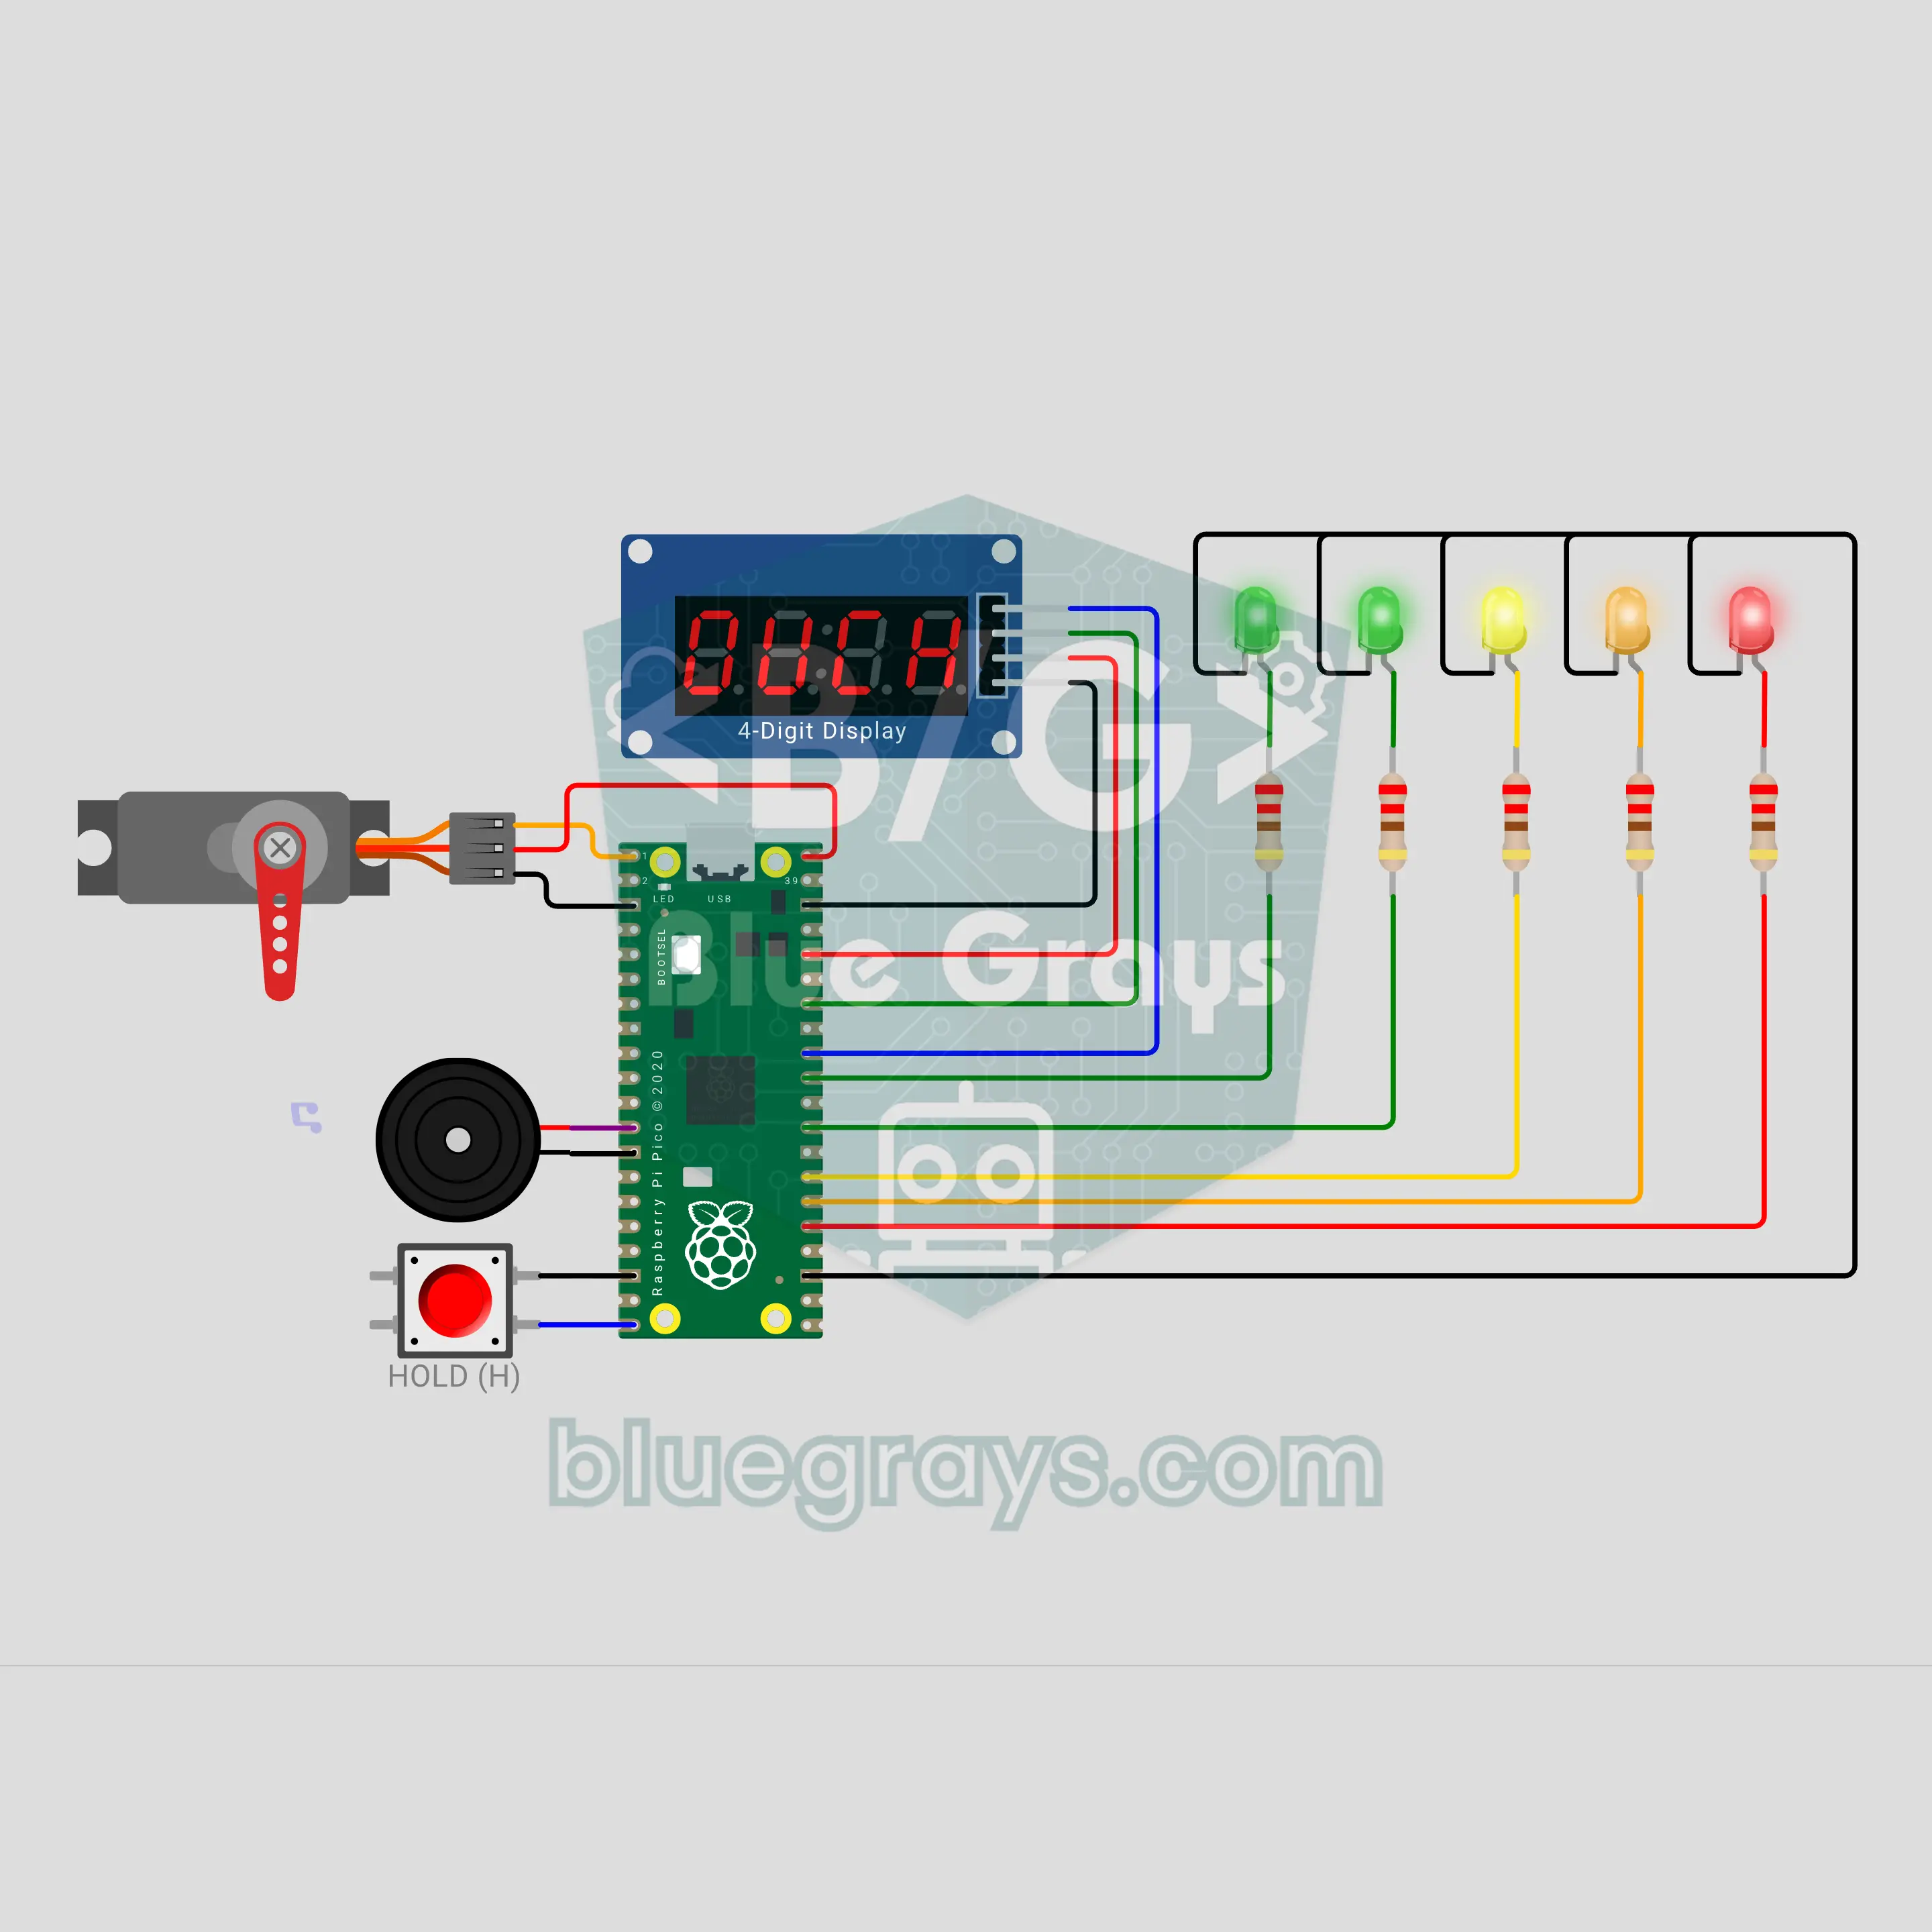
Raspberry Pi Pico W दम है तो दबाएँ: जाल बंद होने से पहले हाथ निकालें (बटन + सर्वो + TM1637 + 5 LED + बज़र)
Raspberry Pi Pico W से "दम है तो दबाएँ" गेम: बटन दबाएँ और दबाए रखें, आपका हाथ जाल में है। TM1637 सेकंड के दसवें हिस्से में समय गिनता है, तनाव वाले LED भरते जाते हैं, धड़कन तेज़ होती है और सर्वो जाल नकली झटकों से डराता है। जाल किसी छिपे पल पर बंद होता है; लाल LED 0.3 s पहले चमकता है। समय पर छोड़ दें तो समय आपका स्कोर है, सेव होने वाले रिकॉर्ड के साथ; पकड़े गए तो स्कोर 0। हिम्मत और रिएक्शन, दोनों का एक गेम।