
L9110S Arduino: Driver Motor Dua Kanal dan Kontrol Kecepatan PWM
Bagaimana cara menghubungkan driver motor L9110S ke Arduino? Pinout, kontrol arah dan kecepatan PWM, batas 800 mA, contoh mobil robot dan kipas, plus kode untuk Uno, ESP32, dan Pico.

L9110S adalah modul driver motor dua kanal seukuran ujung jari yang sangat murah, dan memungkinkanmu mengendalikan arah sekaligus kecepatan dua motor DC kecil secara bersamaan. Pasangan L9110S dan Arduino adalah salah satu kombinasi paling praktis untuk mobil robot mini bertenaga baterai, kipas kecil, perahu mainan, dan proyek berbaling-baling. Modul ini membawa dua chip L9110S, dan masing-masing bisa menggerakkan satu motor dengan arus kontinu sekitar 800 mA per kanal pada rentang 2,5–12 V.
Pin Arduino tidak bisa memberi arus yang cukup untuk menjalankan motor secara langsung: satu pin Uno paling banyak memberi 20–40 mA, sedangkan motor kuning bergearbox kecil menarik arus berkali-kali lipat dari itu ketika mulai berputar. Untuk membalik arah motor, kamu juga harus membalik arah arus yang mengalir melaluinya. Di artikel ini kamu akan mempelajari pinout L9110S, tabel kebenarannya, kontrol kecepatan PWM, dan batas arusnya, lalu menulis kode untuk mobil robot dengan Arduino Uno, kipas yang dikendalikan potensiometer dengan ESP32, dan MicroPython di Raspberry Pi Pico. Di bagian terakhir kita akan memperjelas kapan L9110S bisa menggantikan L298N dan kapan tidak.
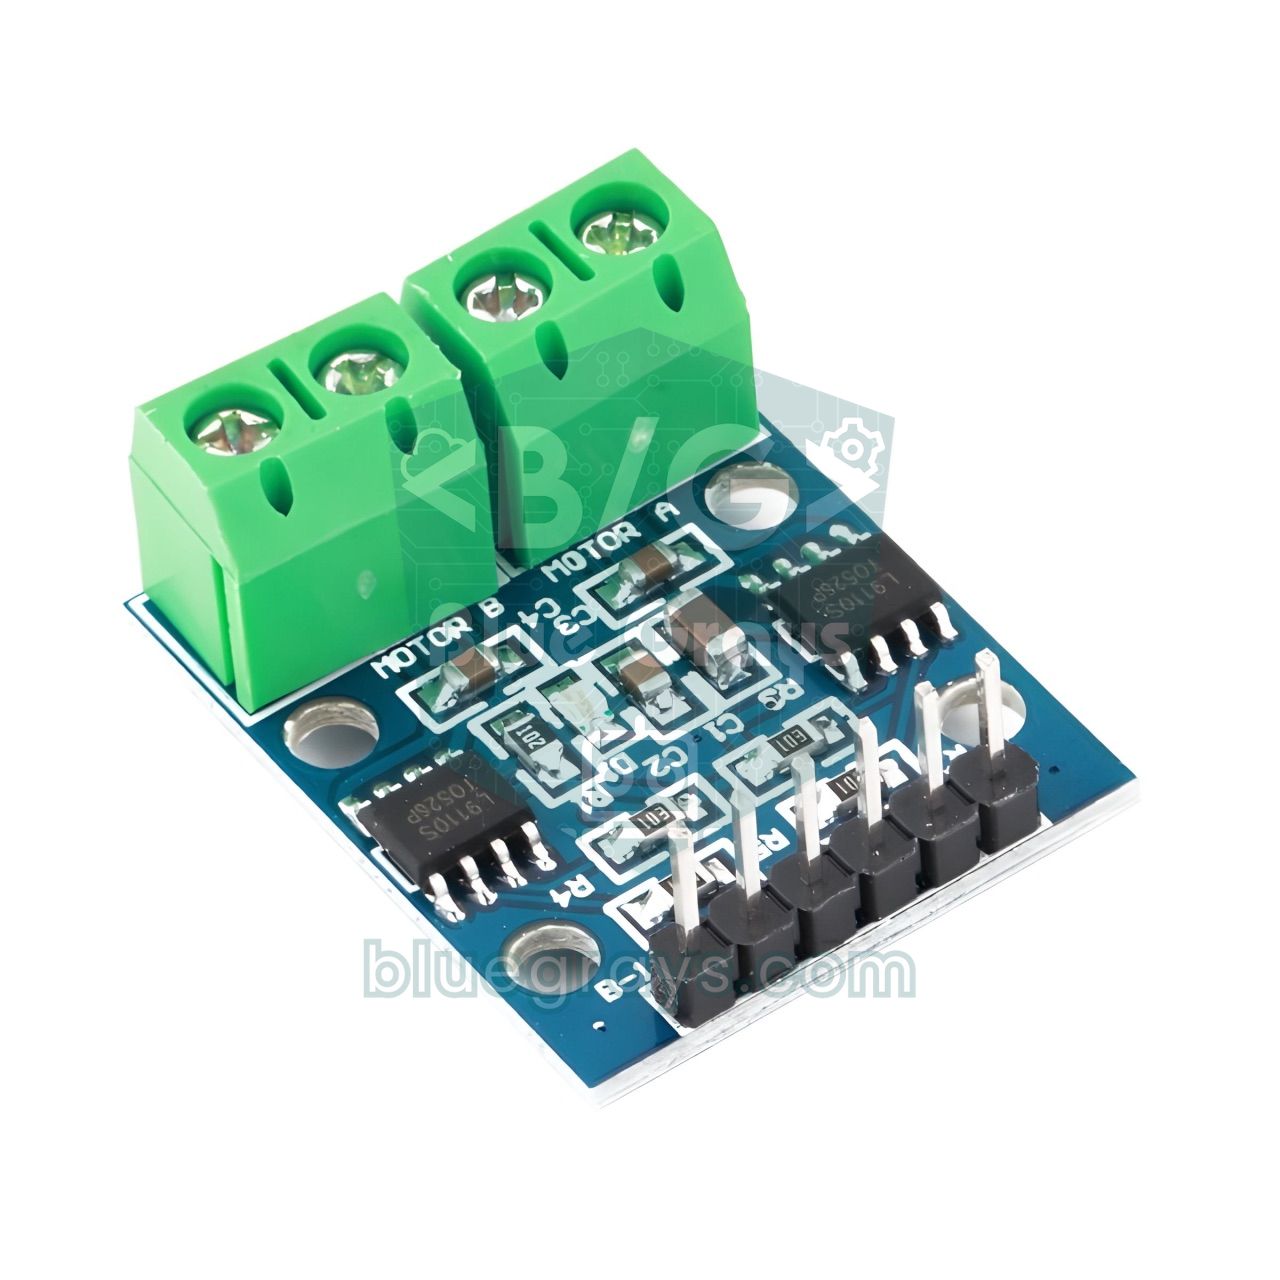
Apa itu L9110S dan bagaimana cara kerjanya?
Di dalam L9110S ada H-bridge yang terdiri dari empat sakelar. Ketika sakelar-sakelar itu membuka dan menutup berpasangan secara diagonal, arus mengalir melalui motor ke satu arah atau ke arah sebaliknya, dan motor pun berputar maju atau mundur. Setiap H-bridge punya dua pin input (IA dan IB) dan dua pin output (OA dan OB). Beri IA HIGH dan IB LOW, motor berputar ke satu arah; tukar keduanya, motor berputar ke arah lain. Kalau kamu memberi sinyal PWM ke salah satu dari dua input ini, tegangan rata-rata yang diterima motor berubah, dan dengan cara itulah kamu mengatur kecepatannya. Chip ini juga punya dioda proteksi terhadap lonjakan tegangan balik yang dihasilkan motor ketika berhenti atau berganti arah, jadi kamu tidak perlu menambahkan dioda eksternal. Modul ini tidak punya catu logika terpisah atau regulator 5 V: tegangan yang kamu berikan ke pin VCC menyuplai chip sekaligus motor.
| Fitur | Nilai |
|---|---|
| Chip driver | 2 × L9110S (satu untuk setiap motor) |
| Jumlah kanal | 2 motor DC atau 1 motor stepper bipolar kecil |
| Tegangan catu (VCC) | 2,5–12 V |
| Arus kontinu | Sekitar 800 mA per kanal |
| Arus puncak | Sekitar 1,5 A dalam waktu singkat |
| Input logika | Kompatibel dengan 3,3 V dan 5 V |
| Kontrol kecepatan | PWM di pin input (tanpa pin enable terpisah) |
| Proteksi | Dioda freewheeling bawaan |
| Ukuran | Sekitar 3 × 2,5 cm, beberapa gram |
Pinout L9110S dan tabel kebenaran
| Pin | Fungsi |
|---|---|
| B-IA | Input 1 motor B (bisa diberi PWM) |
| B-IB | Input 2 motor B (bisa diberi PWM) |
| GND | Ground bersama (kutub negatif baterai dan GND mikrokontroler) |
| VCC | Catu motor dan chip, 2,5–12 V |
| A-IA | Input 1 motor A (bisa diberi PWM) |
| A-IB | Input 2 motor A (bisa diberi PWM) |
| MOTOR A / MOTOR B | Terminal sekrup dua kutub tempat motor dihubungkan |
| A-IA | A-IB | Motor A |
|---|---|---|
| HIGH | LOW | Berputar maju |
| LOW | HIGH | Berputar mundur |
| LOW | LOW | Berhenti |
| HIGH | HIGH | Berhenti |
| PWM | LOW | Maju, kecepatan sesuai duty cycle |
| LOW | PWM | Mundur, kecepatan sesuai duty cycle |
“Maju” dan “mundur” di sini hanya label; arah putaran motor yang sebenarnya bergantung pada urutan kabelnya dipasang ke terminal. Kalau motor berputar ke arah yang salah, cukup tukar kedua kabelnya, tidak perlu mengutak-atik kode. Karena modul ini tidak punya pin ENA/ENB seperti L298N, kamu memberi PWM ke salah satu dari dua input untuk mengatur kecepatan. Kalau pin PWM-mu terbatas, kamu bisa menahan satu input tetap HIGH dan memberi PWM ke input lainnya, tetapi logikanya jadi terbalik: makin tinggi duty cycle, motor justru makin lambat, karena motor berhenti ketika kedua input HIGH. Karena itu, cara paling rapi adalah menyediakan dua pin PWM untuk setiap motor.
Pengkabelan L9110S: Arduino Uno, ESP32, dan Pico
| Pin L9110S | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| A-IA | D5 | GPIO 25 | GP16 |
| A-IB | D6 | GPIO 26 | GP17 |
| B-IA | D9 | GPIO 32 | GP18 |
| B-IB | D10 | GPIO 33 | GP19 |
| VCC | Kutub positif baterai (mis. 4×AA, 6 V) | Kutub positif baterai (mis. 4×AA, 6 V) | Kutub positif baterai (mis. 4×AA, 6 V) |
| GND | GND (disatukan dengan kutub negatif baterai) | GND (disatukan dengan kutub negatif baterai) | GND (disatukan dengan kutub negatif baterai) |
| Kaki tengah (wiper) potensiometer (opsional) | A0 | GPIO 34 | GP26 |
Pilih catu daya yang mendekati tegangan nominal motormu. Untuk motor kuning bergearbox TT dan motor mikro N20, 4 baterai AA (sekitar 6 V) adalah awal yang ideal. Dua sel Li-Ion 18650 yang dirangkai seri memberi 7,4 V (8,4 V ketika penuh); motor 6 V masih sanggup menerimanya, tetapi lebih cepat panas dan aus, jadi sebaiknya batasi kecepatan maksimum dengan PWM. Menyolder kapasitor elektrolit 100 µF di jalur VCC modul dekat terminal, serta kapasitor keramik 100 nF di antara kedua terminal setiap motor, sangat mengurangi derau motor yang sampai ke mikrokontroler. Untuk memperkirakan umur baterai, kamu bisa memakai kalkulator umur baterai: robot yang menarik total 450 mA dari baterai AA 2000 mAh bertahan kira-kira 2000 / 450 ≈ 4,4 jam; dalam praktiknya sedikit lebih singkat.
Langkah demi langkah: mobil robot dengan L9110S (Arduino Uno)
- Pasang kedua motor DC bergearbox di sasis; hubungkan motor kiri ke terminal MOTOR A dan motor kanan ke MOTOR B.
- Hubungkan pin A-IA dan A-IB modul ke pin D5 dan D6 Uno, lalu B-IA dan B-IB ke D9 dan D10; keempatnya mendukung PWM.
- Hubungkan kutub positif tempat baterai 4×AA ke pin VCC modul dan kutub negatifnya ke GND.
- Buat ground bersama dengan menghubungkan pin GND modul ke pin GND Uno memakai kabel jumper.
- Beri daya Uno lewat USB dan upload kode di bawah; untuk uji pertama, angkat roda dari lantai.
- Kalau ada motor yang berputar ke arah yang salah, tukar kedua kabel motor itu di terminal.

1// L9110S ile iki motorlu robot araba / Two-motor robot car with L9110S
2const int A_IA = 5;   // Sol motor girişi 1 (PWM) / left motor input 1 (PWM)
3const int A_IB = 6;   // Sol motor girişi 2 (PWM) / left motor input 2 (PWM)
4const int B_IA = 9;   // Sağ motor girişi 1 (PWM) / right motor input 1 (PWM)
5const int B_IB = 10;  // Sağ motor girişi 2 (PWM) / right motor input 2 (PWM)
6
7// hız: -255 tam geri, 0 dur, 255 tam ileri / speed: -255 full reverse, 0 stop, 255 full forward
8void setMotor(int pinIA, int pinIB, int speed) {
9  speed = constrain(speed, -255, 255);
10  if (speed > 0) {
11    analogWrite(pinIA, speed);   // ileri / forward
12    analogWrite(pinIB, 0);
13  } else if (speed < 0) {
14    analogWrite(pinIA, 0);       // geri / reverse
15    analogWrite(pinIB, -speed);
16  } else {
17    analogWrite(pinIA, 0);       // dur / stop
18    analogWrite(pinIB, 0);
19  }
20}
21
22void drive(int left, int right) {
23  setMotor(A_IA, A_IB, left);
24  setMotor(B_IA, B_IB, right);
25}
26
27void setup() {
28  pinMode(A_IA, OUTPUT);
29  pinMode(A_IB, OUTPUT);
30  pinMode(B_IA, OUTPUT);
31  pinMode(B_IB, OUTPUT);
32  drive(0, 0);
33  delay(2000);                   // tekerlekleri kaldırmak için süre / time to lift the wheels
34}
35
36void loop() {
37  for (int s = 80; s <= 200; s += 5) {   // yumuşak kalkış / soft start
38    drive(s, s);
39    delay(30);
40  }
41  delay(1500);                   // 200 hızla ileri / forward at speed 200
42  drive(0, 0);
43  delay(500);
44  drive(-160, -160);             // geri / reverse
45  delay(1000);
46  drive(0, 0);
47  delay(500);
48  drive(-150, 150);              // yerinde sola dön / spin left in place
49  delay(600);
50  drive(150, -150);              // yerinde sağa dön / spin right in place
51  delay(600);
52  drive(0, 0);
53  delay(2000);
54}| Potongan kode | Fungsinya |
|---|---|
| setMotor(pinIA, pinIB, speed) (atur motor) | Mengirim PWM ke satu input dan 0 ke input lainnya sesuai tanda kecepatan; positif berarti maju, negatif mundur, 0 berhenti. |
| constrain(speed, -255, 255) (batasi nilai) | Memangkas nilai yang melebihi rentang analogWrite. |
| drive(left, right) (kendalikan dua motor) | Mengendalikan kedua motor bersamaan; nilai yang sama membuat mobil jalan lurus, tanda yang berlawanan membuatnya berputar di tempat. |
| perulangan for (80 → 200) | Start lembut: mengurangi lonjakan arus dan selip roda. |
| drive(-150, 150) (putar di tempat) | Motor kiri berputar mundur dan motor kanan maju; mobil berputar ke kiri pada porosnya sendiri. |
Kontrol kecepatan dengan PWM: duty cycle dan tegangan rata-rata
PWM memberi tegangan rata-rata ke motor dengan menyalakan dan mematikan pin ratusan kali per detik. Berkat inersianya, motor merasakan pulsa cepat ini sebagai nilai rata-rata. Kamu bisa menghitung tegangan rata-rata secara kasar dengan rumus V_rata = V_catu × duty / 255: dengan catu 6 V, analogWrite(pin, 150) setara dengan sekitar 6 × 150 / 255 ≈ 3,5 V. Di Arduino Uno, pin D5 dan D6 menghasilkan PWM sekitar 980 Hz, sedangkan pin D9 dan D10 sekitar 490 Hz; sedikit dengungan dari motor pada frekuensi ini adalah hal biasa. Di ESP32 dan Pico kamu bisa memilih frekuensinya sendiri; sekitar 1 kHz adalah awal yang aman untuk L9110S. Pada frekuensi yang sangat tinggi, chip menghasilkan lebih banyak panas di setiap pensaklaran, sedangkan pada frekuensi yang sangat rendah motor berputar tersendat-sendat. Untuk detail lebih lanjut, lihat artikel Apa Itu PWM?.
Batas arus: motor apa saja yang sanggup digerakkan L9110S?
Batas terpenting L9110S adalah arus kontinu sekitar 800 mA per kanal. Nilai yang perlu kamu perhatikan bukan arus motor tanpa beban, melainkan arus stall-nya. Ketika motor mulai berputar, atau ketika roda menabrak rintangan dan berhenti, hanya hambatan lilitan yang membatasi arus dan motor menarik arus maksimumnya. Kamu bisa memperkirakannya secara kasar dengan hukum Ohm: kalau hambatan lilitan yang kamu ukur dengan multimeter 5 Ω dan catunya 6 V, arus stall-nya sekitar 6 / 5 = 1,2 A. Ini tidak masalah selama start yang singkat, tetapi kalau mobil mendorong tembok dan tertahan berdetik-detik dengan roda yang tidak bisa berputar, chip cepat panas. Karena modul ini tidak punya heatsink, sebaiknya jangan biarkan beban kontinu di atas 500 mA per kanal berlangsung lama.
| Motor | Arus tipikal | Untuk L9110S |
|---|---|---|
| Motor mikro bergearbox N20 (6 V) | 30–100 mA tanpa beban | Sangat cocok |
| Motor kuning bergearbox TT (3–6 V) | 150–250 mA tanpa beban, sekitar 1 A ketika stall | Cocok; hindari stall yang lama |
| Motor DC tipe 130 + baling-baling | 200–500 mA | Cocok (kipas mini) |
| Kipas komputer brushless 5 V | 100–250 mA | Cocok untuk satu arah saja |
| Motor 12 V dengan gearbox logam (25GA/37GA) | 2–5 A ketika stall | Tidak cocok, butuh driver yang lebih kuat |
| Motor RS-550 / 775 | Beberapa ampere hingga puluhan ampere | Sama sekali tidak cocok |
L9110S dengan ESP32: kecepatan dan arah kipas dengan potensiometer
Pin ESP32 bekerja pada 3,3 V dan input L9110S membaca level ini tanpa masalah; kamu tidak perlu level shifter. Pada contoh di bawah, kita menghubungkan motor 130 kecil berbaling-baling ke terminal MOTOR A. Dengan potensiometer yang kaki luarnya ke 3V3 dan GND serta kaki tengahnya ke GPIO 34, kipas berhenti ketika kenop ada di tengah; putar ke satu arah dan kipas meniup makin kencang, putar ke arah lain dan kipas menyedot ke arah sebaliknya. Zona mati kecil di tengah mencegah pembacaan potensiometer yang naik-turun membuat motor terus bergerak maju-mundur. Kode ini memisahkan perbedaan LEDC antara ESP32 Arduino core 2.x dan 3.x dengan #if; kalau ingin memakai kanal B juga, kamu bisa menambahkan GPIO 32 dan 33 dengan cara yang sama.
1// ESP32 + L9110S: potansiyometre ile fan hızı ve yönü / fan speed and direction with a potentiometer
2const int FAN_IA = 25;      // Motor A girişi 1 / Motor A input 1
3const int FAN_IB = 26;      // Motor A girişi 2 / Motor A input 2
4const int POT_PIN = 34;     // Potansiyometre orta ucu (ADC1) / potentiometer wiper (ADC1)
5const int PWM_FREQ = 1000;  // PWM frekansı (Hz) / PWM frequency (Hz)
6const int PWM_RES = 8;      // 8 bit: 0-255 / 8 bit: 0-255
7const int DEAD_ZONE = 40;   // ortadaki ölü bölge / dead zone around the middle
8
9void pwmBegin(int pin, int channel) {
10#if ESP_ARDUINO_VERSION_MAJOR >= 3
11  (void)channel;                          // 3.x kanalı kendisi seçer / 3.x picks the channel itself
12  ledcAttach(pin, PWM_FREQ, PWM_RES);
13#else
14  ledcSetup(channel, PWM_FREQ, PWM_RES);  // 2.x: önce kanal ayarı / 2.x: set up the channel first
15  ledcAttachPin(pin, channel);
16#endif
17}
18
19void pwmSet(int pin, int channel, int duty) {
20#if ESP_ARDUINO_VERSION_MAJOR >= 3
21  (void)channel;
22  ledcWrite(pin, duty);                   // 3.x: pin numarasıyla / 3.x: by pin number
23#else
24  (void)pin;
25  ledcWrite(channel, duty);               // 2.x: kanal numarasıyla / 2.x: by channel number
26#endif
27}
28
29void setFan(int speed) {
30  speed = constrain(speed, -255, 255);
31  if (speed >= 0) {
32    pwmSet(FAN_IA, 0, speed);   // üfle / blow
33    pwmSet(FAN_IB, 1, 0);
34  } else {
35    pwmSet(FAN_IA, 0, 0);       // ters yönde em / suck in reverse
36    pwmSet(FAN_IB, 1, -speed);
37  }
38}
39
40void setup() {
41  Serial.begin(115200);
42  analogReadResolution(12);     // 0-4095
43  pwmBegin(FAN_IA, 0);
44  pwmBegin(FAN_IB, 1);
45  setFan(0);
46}
47
48void loop() {
49  int raw = analogRead(POT_PIN);
50  int speed = map(raw, 0, 4095, -255, 255);
51  if (abs(speed) < DEAD_ZONE) speed = 0;  // ortada dur / stop in the middle
52  setFan(speed);
53  Serial.printf("ADC: %d  Hiz/Speed: %d\n", raw, speed);
54  delay(50);
55}
Raspberry Pi Pico dan MicroPython dengan L9110S
Setiap pin GPIO di Pico bisa menghasilkan PWM hardware, jadi kamu cukup bebas memilih pin. Pada contoh ini, motor kiri ada di GP16 dan GP17, dan motor kanan di GP18 dan GP19. Kodenya mendefinisikan setiap motor sebagai class dan menerima kecepatan dalam persen (-100 sampai 100), jadi kamu tidak perlu berurusan dengan rentang 0–65535 milik duty_u16. Beri daya Pico lewat USB dan motor dari paket baterai yang terhubung ke VCC modul, lalu satukan kedua GND. Ketika kamu menghentikan program dengan Ctrl+C di Thonny, blok KeyboardInterrupt menghentikan motor dengan aman; tanpa blok itu, hardware PWM tetap berjalan dan mobilmu bisa melaju jatuh dari meja.
1from machine import Pin, PWM
2import time
3
4class Motor:
5    def __init__(self, pin_ia, pin_ib, freq=1000):
6        self.ia = PWM(Pin(pin_ia))       # IA girişi / IA input
7        self.ib = PWM(Pin(pin_ib))       # IB girişi / IB input
8        self.ia.freq(freq)
9        self.ib.freq(freq)
10        self.stop()
11
12    def speed(self, percent):            # -100 geri ... 100 ileri / -100 reverse ... 100 forward
13        percent = max(-100, min(100, percent))
14        duty = int(abs(percent) * 65535 // 100)
15        if percent > 0:
16            self.ia.duty_u16(duty)
17            self.ib.duty_u16(0)
18        elif percent < 0:
19            self.ia.duty_u16(0)
20            self.ib.duty_u16(duty)
21        else:
22            self.stop()
23
24    def stop(self):
25        self.ia.duty_u16(0)
26        self.ib.duty_u16(0)
27
28left = Motor(16, 17)    # A-IA = GP16, A-IB = GP17
29right = Motor(18, 19)   # B-IA = GP18, B-IB = GP19
30
31def drive(l, r, ms):
32    left.speed(l)
33    right.speed(r)
34    time.sleep_ms(ms)
35
36try:
37    while True:
38        for s in range(30, 81, 5):       # yumuşak kalkış / soft start
39            drive(s, s, 40)
40        drive(80, 80, 1500)              # ileri / forward
41        drive(0, 0, 500)
42        drive(-60, -60, 1000)            # geri / reverse
43        drive(0, 0, 500)
44        drive(-60, 60, 600)              # yerinde sola dön / spin left in place
45        drive(0, 0, 2000)
46except KeyboardInterrupt:
47    left.stop()                          # Ctrl+C ile güvenli dur / safe stop on Ctrl+C
48    right.stop()
L9110S atau L298N? Mana yang sebaiknya kamu pakai?
| Fitur | Modul L9110S | Modul L298N |
|---|---|---|
| Tegangan motor | 2,5–12 V | Sekitar 5–35 V |
| Arus per kanal | Sekitar 800 mA kontinu | Sekitar 2 A kontinu |
| Jatuh tegangan di driver | Rendah | Sekitar 2 V atau lebih |
| Kontrol kecepatan | PWM di pin IA/IB | PWM di pin ENA/ENB |
| Pin kontrol yang dibutuhkan | 4 | 6 (4 dengan jumper) |
| Regulator 5 V bawaan | Tidak ada | Ada (dengan catu hingga 12 V) |
| Ukuran dan berat | Sangat kecil, beberapa gram | Besar, dengan heatsink |
| Logika 3,3 V | Kompatibel | Biasanya berfungsi |
Singkatnya, kalau motormu di bawah 12 V dan tidak ada yang jauh melebihi 1 A bahkan ketika stall, L9110S adalah pilihan yang lebih baik: lebih kecil, lebih ringan, dan tidak membuang sekitar 2 V yang hilang di transistor bipolar L298N. Perbedaan ini sangat terasa di proyek bertenaga baterai: dengan paket baterai 6 V, L298N hanya menyisakan sekitar 4 V untuk motor, sedangkan L9110S meneruskan sebagian besar tegangan catu ke motor dan mobilmu jelas melaju lebih cepat. Sebaliknya, untuk motor 12 V dengan gearbox logam, sasis berat, beban kontinu di atas 1 A, atau catu di atas 12 V, kamu butuh L298N atau driver MOSFET yang lebih modern. Untuk perbandingan detail dengan alternatif seperti TB6612FNG, lihat artikel perbandingan driver motor.
Ide proyek dengan L9110S
- Mobil mini yang dikendalikan lewat Bluetooth: dengan modul HC-05, panggil fungsi drive() sesuai huruf yang dikirim dari ponselmu.
- Robot penghindar rintangan: pasang HC-SR04 di depan dan buat robot yang mundur lalu berbelok ketika ada rintangan lebih dekat dari 20 cm; detailnya ada di artikel Robot Penghindar Rintangan.
- Robot pengikut garis: ikuti garis hitam dengan dua sensor TCRT5000; motor N20 dan L9110S menghasilkan robot yang ringan dan lincah.
- Kipas yang dikendalikan suhu: naikkan kecepatan kipas secara bertahap dengan PWM sesuai suhu yang terukur; logikanya bisa kamu temukan di artikel kontrol kipas Arduino.
- Kemudi ala tank dengan joystick: ubah sumbu X dan Y joystick menjadi kecepatan motor kiri dan kanan.
- Mobil yang dikendalikan lewat Wi-Fi: kirim perintah arah dan kecepatan dari tombol di halaman web yang disajikan ESP32.
- Derek mini atau pembuka tirai: gulung tali dengan motor bergearbox; hentikan motor di titik ujung dengan limit switch.
Kesalahan umum dan cara mengatasinya
| Gejala | Kemungkinan penyebab | Solusi |
|---|---|---|
| Motor tidak berputar sama sekali | Tidak ada GND bersama, atau tidak ada catu yang sampai ke VCC | Hubungkan GND modul ke GND board dan ukur VCC dengan multimeter |
| Motor tidak berputar pada kecepatan rendah, hanya mendengung | Nilai duty di bawah ambang awal motor | Naikkan kecepatan minimum ke sekitar 70–100 |
| Arduino reset ketika motor mulai berputar | Motor diberi daya dari jalur 5V yang sama dengan board | Pakai baterai terpisah untuk motor dan tambahkan kapasitor 100 µF di VCC |
| Berputar ke satu arah tetapi tidak ke arah lain | Salah satu input terhubung ke pin non-PWM atau ada kabel yang tidak menyambung | Hubungkan keempat input ke pin PWM dan periksa kabel jumper |
| Chip menjadi sangat panas | Arus motor melebihi batas 800 mA, atau motor dalam kondisi stall | Pakai motor yang lebih kecil, hindari stall, atau beralih ke L298N |
| Pengaturan kecepatan bekerja terbalik | Satu input HIGH dan input lainnya PWM | Jadikan input tetap itu LOW, atau kurangkan nilai duty dari 255 |
| Motor berputar sebentar ketika ESP32 menyala | Pin yang dipilih mengeluarkan sinyal ketika start-up | Pakai pin yang tetap diam ketika boot, seperti GPIO 25, 26, 32, dan 33 |
L9110S adalah driver yang ringan, murah, dan efisien untuk proyek bertenaga baterai dengan motor kecil; kalau kamu tahu batasnya dan memasangkannya dengan motor yang tepat, driver ini akan bekerja tanpa masalah dalam waktu lama. Ketika beralih ke motor yang lebih besar, kamu tetap bisa memakai logika arah dan PWM yang sama dengan L298N. Di aplikasi BlueGrays, kamu akan menemukan skema rangkaian dan kode langkah demi langkah untuk proyek seperti mobil yang dikendalikan lewat Bluetooth, robot penghindar rintangan, dan kontrol PWM dengan potensiometer, dan kamu bisa dengan mudah menyesuaikan pengkabelan L9110S di sini ke proyek-proyek itu. Panduan membuat mobil robot Arduino juga akan membantumu memilih sasis, roda, dan baterai.
Pertanyaan umum
Berapa ampere yang sanggup ditangani L9110S?
L9110S bisa memberi arus kontinu sekitar 800 mA per kanal, dengan arus puncak jangka pendek sekitar 1,5 A. Karena modul ini punya dua chip, ia menggerakkan dua motor secara terpisah, masing-masing dengan batas ini. Agar awet, aturan yang baik adalah menjaga arus kontinu per motor di bawah 500–600 mA.
Apakah L9110S bisa menggerakkan motor 12 V?
Tegangan catu maksimum modul ini 12 V, jadi motor 12 V yang kecil secara teori bisa digerakkan. Namun, kebanyakan motor 12 V menarik arus jauh di atas 1 A ketika stall, dan chip yang bekerja di batasnya akan panas. Untuk motor 12 V, L298N atau driver berbasis MOSFET adalah pilihan yang lebih aman.
Apakah L9110S bisa bekerja dengan ESP32 dan 3,3 V?
Bisa. Pin input L9110S membaca level logika 3,3 V sebagai HIGH, jadi kamu bisa menghubungkannya langsung ke ESP32, Raspberry Pi Pico, dan board 3,3 V lainnya. Kamu cukup memberi daya motor secara terpisah ke VCC dan menyatukan GND-nya.
Mana yang lebih baik, L9110S atau L298N?
Untuk proyek bertenaga baterai dengan motor kecil, L9110S lebih baik; ukurannya lebih kecil dan lebih ringan, dan tidak kehilangan sekitar 2 V seperti L298N. Kalau arus motor melebihi 1 A atau kamu butuh catu di atas 12 V, pilih L298N.
Apakah L9110S bisa menggerakkan motor stepper?
Bisa, dua H-bridge di modul ini mampu menggerakkan dua kumparan motor stepper bipolar (4 kabel) yang kecil, dan library Stepper Arduino bekerja dengan pengkabelan ini. Arus kumparannya tidak boleh melebihi 800 mA. Untuk motor unipolar 5 kabel seperti 28BYJ-48, board ULN2003 lebih cocok.
Kenapa L9110S jadi sangat panas?
Penyebab panas yang paling umum adalah motor menarik arus mendekati batas chip; terutama motor dengan roda macet atau beban berat yang mendekati arus stall-nya. Tegangan catu yang lebih tinggi dari tegangan nominal motor juga menaikkan arus. Pakai motor yang lebih kecil, batasi kecepatan maksimum dengan PWM, atau beralih ke driver yang lebih kuat.
Proyek untuk dibuat setelah membaca ini
Lihat semua proyek
Mobil Kendali Bluetooth dengan L298N
Jadikan ponselmu remote dan kendarai mobil robotmu sendiri. Arduino menerima perintah dari aplikasi remote control di ponselmu lewat modul Bluetooth dan memutar roda dengan driver motor; mobil maju…

Robot Penghindar Rintangan
Bagaimana kalau membuat kendaraan pintar yang mencari jalannya sendiri? Robot Penghindar Rintangan terus memindai sekelilingnya berkat sensor ultrasonik di depannya.

Kendali Kecerahan LED dengan Potensiometer ESP32 (Analog → PWM)
Di proyek ini, kita mengendalikan kecerahan LED secara analog memakai potensiometer. Pin ADC ESP32 membaca tegangan 0-3,3V dari potensiometer, lalu nilai ini diubah menjadi sinyal PWM (Pulse Width Modulation) dan dikirim ke LED. Hasilnya, ketika kamu memutar potensiometer, LED perlahan menerang dan meredup. Dengan Arduino Core 3.0+, analogWrite() bisa langsung dipakai; di ESP32-S2/S3, resolusi ADC tetap 12-bit.

LED Fade dengan PWM ESP32
Mengubah kecerahan LED secara halus dari 0 ke maksimum, dan dari maksimum ke 0. Kita mengendalikan PWM dengan analogWrite() seperti di Arduino; sintaks yang sama bekerja tanpa masalah di ESP32 Arduino Core 3.0+. Definisi pin + pinMode + analogWrite sudah cukup.

LED Fade PWM Raspberry Pi Pico (Efek Bernapas)
LED tidak lagi sekadar berkedip, ia bernapas! Dengan PWM (Pulse Width Modulation) Pico, kecerahan LED naik lalu turun perlahan, seperti lampu MacBook yang tidur. Pelajari kelas machine.PWM, duty_u16() (kecerahan 16-bit 0–65535), frekuensi PWM (freq(1000): 1000 siklus per detik, tanpa kedipan terlihat), loop range() bertahap, dan output mirip analog dari pin digital. PWM juga dipakai untuk warna RGB, motor, servo, dan buzzer.

Kendali Servo dengan Joystick
Arahkan dua motor dengan joystick, persis seperti memutar kamera keamanan. Dorong tuas ke kiri atau kanan dan servo bawah berputar perlahan, dorong ke atas atau bawah dan servo atas mendongak dan…

Menggerakkan Motor Servo dengan Potensiometer
Ketika kamu memutar kenop potensiometer, lengan motor servo ikut berputar: satu ujung kenop berarti nol derajat, ujung lainnya berarti setengah putaran.

Menggunakan Motor Stepper
Motor yang berputar selangkah demi selangkah, persis sejauh yang kamu mau, seperti jarum jam.