
Shield motori L293D Arduino: AFMotor, 4 motori, stepper e servo
Come usare lo shield motori L293D: libreria AFMotor, jumper PWR, pin liberi, auto 4WD, passo-passo, servo, limite di 0,6 A e cosa fare se i motori non girano.
Lo shield motori L293D (L293D motor shield) è una scheda driver per motori che si innesta direttamente sopra un Arduino Uno e ti permette di pilotare 4 motori DC, 2 motori passo-passo e 2 servo da un'unica scheda. I suoi due chip L293D forniscono la corrente che serve ai motori, ne invertono il verso di rotazione e ne regolano la velocità con il PWM: così puoi controllare tutti i motori di una macchinina robot a quattro ruote senza un solo cavetto jumper. Quasi tutte le schede in commercio sono copie del vecchio Motor Shield V1 di Adafruit e si programmano con la stessa libreria: AFMotor.
In questa guida scoprirai cosa c'è sullo shield, quali pin di Arduino occupa e quali restano liberi per i sensori, come funziona il famigerato jumper PWR in tre diversi schemi di alimentazione, i comandi della libreria AFMotor e il codice completo di una macchinina robot a quattro ruote guidata dal telefono. Nelle ultime sezioni parliamo del limite di corrente di 0,6 A, del perché il chip scalda, del confronto con l'L298N e di tutte le cause note del problema "i motori non girano", raccolte in un'unica tabella.
Cos'è lo shield motori L293D e come funziona?
Per far girare un motore DC nei due versi serve un circuito a quattro interruttori chiamato ponte H; spieghiamo il principio in dettaglio in Controllo di motori DC con l'L298N. Il chip L293D contiene due ponti H e, siccome lo shield ne monta due, hai in tutto quattro canali motore. La "D" nel nome indica che i diodi di protezione, che assorbono i picchi di tensione inversa prodotti da un motore allo spegnimento, sono integrati nel chip. Inoltre l'L293D spegne da solo le uscite quando si surriscalda.
Il vero trucco dello shield è il registro a scorrimento 74HC595 al centro. Ognuno dei quattro motori richiede due segnali per il verso e uno per la velocità, per un totale di 12 pin di Arduino. Lo shield invia gli otto segnali di verso in serie al 74HC595 e per questo usa solo 4 pin (D4, D7, D8, D12), più 4 pin PWM per la velocità (D3, D5, D6, D11). Questo progetto fa risparmiare pin, ma ha un prezzo: non puoi pilotare i motori direttamente con digitalWrite, serve una libreria che carichi i bit di verso nel registro. Quella libreria è AFMotor.
| Caratteristica | Valore |
|---|---|
| Chip driver | 2 × L293D (4 ponti H in totale) |
| Controllo del verso | Registro a scorrimento 74HC595 (D4, D7, D8, D12) |
| Tensione dei motori | 4,5–25 V (morsettiera di alimentazione esterna) |
| Corrente per canale | 0,6 A continui, 1,2 A di picco molto breve |
| Regolazione della velocità | PWM a 8 bit, setSpeed(0–255) |
| Motori pilotabili | 4 motori DC, 2 passo-passo oppure 2 DC + 1 passo-passo |
| Servo | 2, alimentati dalla linea 5 V di Arduino (D9 e D10) |
| Protezioni | Diodi integrati, spegnimento per sovratemperatura |
| Schede compatibili | Arduino Uno R3 e Mega 2560 (Uno R4 e Leonardo non supportati) |
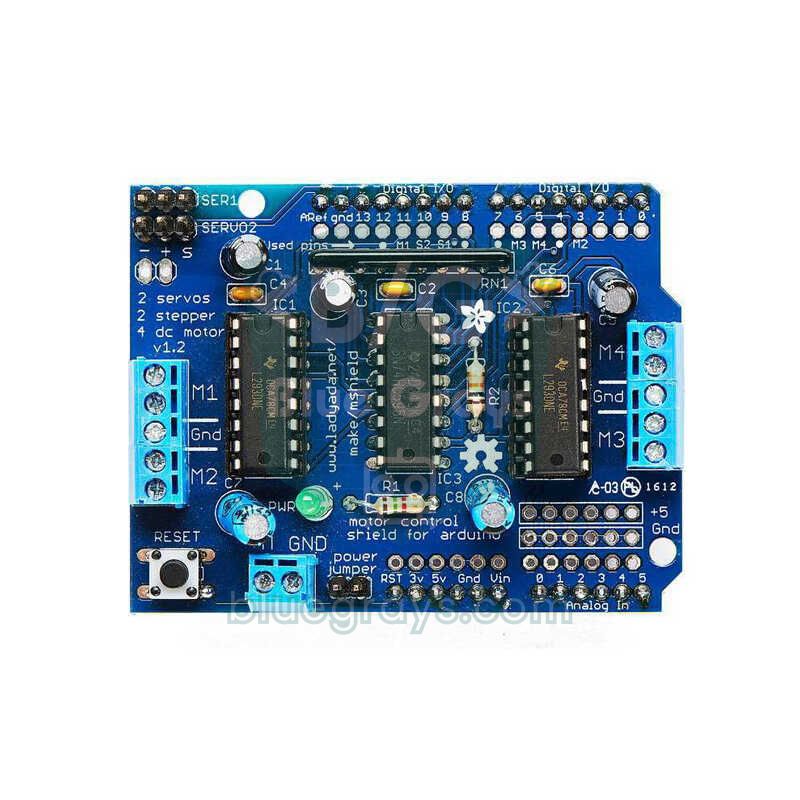
Cosa c'è sulla scheda? Morsettiere, connettori e jumper
| Componente | Funzione |
|---|---|
| Morsettiera M1 e M2 (sinistra) | Motori DC 1 e 2; la vite GND centrale serve per il filo comune di un passo-passo unipolare |
| Morsettiera M3 e M4 (destra) | Motori DC 3 e 4, oppure la porta passo-passo 2 |
| EXT_PWR (+M e GND) | Ingresso di alimentazione dei motori: batterie o alimentatore |
| Jumper PWR | Se inserito, collega l'alimentazione dei motori alla linea Vin di Arduino |
| SER1 e SERVO_2 | Due connettori per servo (−, +, S); D10 e D9 |
| LED PWR | Indica se c'è alimentazione per i motori; se è spento, i motori non girano |
| Pulsante RESET | Copia del pulsante di reset di Arduino sopra lo shield |
| Fila A0–A5 | Pin analogici liberi; su quasi tutte le schede accanto ci sono anche file di +5V e GND |
Quali pin usa lo shield e quali restano liberi?
| Pin di Arduino | Funzione sullo shield | Quando è occupato? |
|---|---|---|
| D3 | Velocità di M2 (PWM, Timer2) | Quando si usa M2 o il passo-passo 1 |
| D4 | Clock del 74HC595 (CLK) | Quando si usa un qualsiasi motore DC o passo-passo |
| D5 | Velocità di M4 (PWM, Timer0) | Quando si usa M4 o il passo-passo 2 |
| D6 | Velocità di M3 (PWM, Timer0) | Quando si usa M3 o il passo-passo 2 |
| D7 | Abilitazione uscite del 74HC595 (EN) | Quando si usa un qualsiasi motore |
| D8 | Ingresso dati del 74HC595 (DATA) | Quando si usa un qualsiasi motore |
| D9 | Segnale di SERVO_2 (Timer1) | Solo se si usa quel servo |
| D10 | Segnale di SER1 (Timer1) | Solo se si usa quel servo |
| D11 | Velocità di M1 (PWM, Timer2) | Quando si usa M1 o il passo-passo 1 |
| D12 | Latch del 74HC595 (LATCH) | Quando si usa un qualsiasi motore |
| D0, D1 | Non usati (linea seriale USB) | Durante il caricamento e con il monitor seriale aperto |
| D2 | Non usato; sulla scheda c'è una piccola piazzola di saldatura | Mai |
| D13 | Non usato, ma non accessibile sopra lo shield | Mai |
| A0–A5 (D14–D19) | Non usati; portati in fila sul bordo | Mai |
I sei pin analogici liberi bastano e avanzano per i sensori, perché A0–A5 dell'Uno funzionano all'occorrenza anche come pin digitali 14–19. Una distribuzione pratica può essere: un sensore di distanza HC-SR04 o un modulo Bluetooth con SoftwareSerial su A0 e A1, sensori di linea o di ostacoli su A2 e A3 e il bus I2C (OLED, LCD, MPU6050) su A4 e A5. Per un encoder sulla ruota o un pulsante con attachInterrupt() l'unico pin libero è D2; l'altro pin di interrupt dell'Uno, D3, è il pin di velocità di M2. Se non usi servo, anche D9 e D10 restano liberi. Puoi vedere la piedinatura della tua scheda nello strumento Pinout e cosa fa ogni pin in Pinout Arduino Uno.
Alimentazione e jumper PWR: tre modi corretti di collegarlo
La morsettiera a due viti EXT_PWR sul bordo inferiore della scheda è l'ingresso di alimentazione dei motori; il polo positivo di solito è marcato "+M" o "+" e il negativo "GND". Il jumper PWR subito accanto collega questa linea motori al pin Vin di Arduino. Con il jumper inserito le due schede si alimentano da un'unica sorgente: la tensione che dai a EXT_PWR alimenta anche Arduino tramite Vin, oppure un alimentatore collegato al jack DC di Arduino alimenta anche i motori. Senza jumper le due linee sono del tutto separate. Il LED PWR sulla scheda si accende solo quando arriva l'alimentazione dei motori; è la prima cosa da controllare prima di occuparti dei motori.
| Schema | Alimentazione di Arduino | Alimentazione dei motori | Jumper PWR |
|---|---|---|---|
| Sorgente unica (batterie o alimentatore 7–12 V) | La stessa sorgente, tramite Vin | EXT_PWR o il jack DC di Arduino | Inserito |
| Arduino da USB, motori a batteria | Cavo USB | EXT_PWR | Rimosso |
| Due sorgenti separate (la più sicura) | Jack DC o USB | EXT_PWR | Rimosso |
Nelle macchinine robot la soluzione più comune è la sorgente unica: colleghi un pacco di due celle 18650 a EXT_PWR, inserisci il jumper e sia Arduino sia i motori funzionano con la stessa batteria. È semplice, ma quando i motori partono e assorbono molta corrente la tensione della batteria può calare per un attimo e Arduino può riavviarsi. Se ti succede, la soluzione definitiva è togliere il jumper e alimentare Arduino da una sorgente separata (power bank, USB o un alimentatore da 9 V). Per le prove sul banco il secondo schema è il più pratico: Arduino resta collegato al computer, i motori vanno a batteria e il jumper è rimosso.
Quale batteria scegliere? A seconda della corrente, i transistor di uscita dell'L293D si mangiano circa 1,5–2,6 V, quindi il motore riceve altrettanto meno della tensione della batteria. Per i motori TT gialli da 3–6 V dei kit robotici, due celle al litio 18650 (7,4 V nominali, 8,4 V a piena carica) sono l'ideale: i motori ricevono circa 5,5–6 V e, con il jumper inserito, anche il regolatore di Arduino lavora tranquillo. Quattro pile AA (6 V) lasciano ai motori solo 4 V circa e non bastano ad alimentare Arduino tramite Vin. Una pila da 9 V non eroga più di qualche centinaio di milliampere: i motori non girano affatto oppure la pila si scarica in pochi minuti. Puoi stimare l'autonomia con il calcolatore di durata della batteria e leggere tutte le opzioni di alimentazione in Alimentare Arduino con batteria.
Installare la libreria AFMotor
- Apri il Gestore librerie dell'Arduino IDE (Strumenti > Gestisci librerie oppure Ctrl+Maiusc+I).
- Scrivi Adafruit Motor Shield nella ricerca. Compaiono due risultati: Adafruit Motor Shield library, con "V1 firmware" nella descrizione, e Adafruit Motor Shield V2 Library.
- Per lo shield L293D installa la V1. La libreria V2 è per una scheda completamente diversa che comunica via I2C e usa chip TB6612.
- Aggiungi la riga #include <AFMotor.h> all'inizio del tuo sketch.
- Se vuoi, apri File > Esempi > Adafruit Motor Shield library > MotorTest e prova la scheda con un motore su M1.
Primo sketch: far girare un motore DC avanti, indietro e a velocità diverse
Fissa i due fili del motore alle due viti esterne della morsettiera M1 e lascia libera la vite GND centrale. Collega il pacco batterie a EXT_PWR, collega Arduino al computer via USB e togli il jumper PWR (il secondo schema qui sopra). Se il LED PWR è acceso, carica il codice qui sotto: il motore prima accelera e rallenta dolcemente, poi gira all'indietro per due secondi e si ferma.
1#include <AFMotor.h>                  // Adafruit Motor Shield V1 kütüphanesi / library
2
3AF_DCMotor motor(1);                  // M1 klemensi / M1 terminal
4
5void setup() {
6  Serial.begin(9600);
7  Serial.println(F("L293D motor testi / motor test"));
8  motor.setSpeed(200);                // 0–255; bunu unutursan motor dönmez / skip this and the motor won't turn
9  motor.run(RELEASE);                 // başlangıçta dur / start stopped
10}
11
12void loop() {
13  motor.run(FORWARD);                 // ileri / forward
14  for (int s = 60; s <= 255; s++) {   // yavaşça hızlan / ramp up
15    motor.setSpeed(s);
16    delay(10);
17  }
18  for (int s = 255; s >= 60; s--) {   // yavaşça yavaşla / ramp down
19    motor.setSpeed(s);
20    delay(10);
21  }
22  motor.run(RELEASE);                 // dur / stop
23  delay(500);
24
25  motor.setSpeed(180);
26  motor.run(BACKWARD);                // geri / backward
27  delay(2000);
28  motor.run(RELEASE);
29  delay(1000);
30}| Comando | Cosa fa |
|---|---|
| AF_DCMotor motor(1); | Crea il motore della morsettiera M1; accetta numeri da 1 a 4 |
| AF_DCMotor motor(1, MOTOR12_64KHZ); | Sceglie anche la frequenza PWM di M1 e M2 |
| motor.setSpeed(200); | Imposta la velocità da 0 a 255 (0 fermo, 255 al massimo) |
| motor.run(FORWARD); | Gira in avanti |
| motor.run(BACKWARD); | Gira all'indietro |
| motor.run(RELEASE); | Smette di pilotare il motore; il motore si ferma |
| motor.run(BRAKE); | Definito nella libreria, ma nella V1 non fa nulla |
La velocità si regola accendendo e spegnendo l'alimentazione del motore migliaia di volte al secondo; i dettagli sono in Cos'è il PWM?. Poiché M1 e M2 usano il Timer2, puoi sceglierne la frequenza: MOTOR12_64KHZ, MOTOR12_8KHZ (predefinita), MOTOR12_2KHZ e MOTOR12_1KHZ. A 64 kHz il fischio del motore non si sente più, ma l'L293D scalda di più. M3 e M4 invece dipendono dal Timer0; dato che questo timer fa funzionare anche millis() e delay(), la libreria non ne tocca la frequenza e questi due canali lavorano sempre a circa 1 kHz.
Codice della macchinina robot a quattro ruote (4WD)

L'uso preferito dello shield motori L293D è la macchinina robot a quattro ruote, perché ciascuno dei quattro motori ha la sua morsettiera e non c'è un groviglio di fili. Queste macchinine non hanno lo sterzo; curvano come un carro armato: se le due ruote di sinistra girano in un verso e le due di destra nell'altro, la macchinina ruota sul posto. Per questo il codice non controlla i motori uno per uno, ma in due gruppi: lato sinistro e lato destro. Per il controllo dal telefono colleghiamo un modulo Bluetooth HC-05 ai pin liberi A0 e A1 con SoftwareSerial; il modulo è spiegato nel dettaglio in Modulo Bluetooth HC-05.
| Componente | Collegamento |
|---|---|
| Motore anteriore sinistro | M1 |
| Motore posteriore sinistro | M2 |
| Motore posteriore destro | M3 |
| Motore anteriore destro | M4 |
| HC-05 TXD | A0 (RX di SoftwareSerial) |
| HC-05 RXD | A1, tramite un partitore di tensione da 1 kΩ + 2 kΩ (5 V → 3,3 V) |
| HC-05 VCC e GND | La fila +5V e GND dello shield |
| 2 celle 18650 (7,4 V) | EXT_PWR (+M e GND), jumper PWR inserito |
1#include <AFMotor.h>
2#include <SoftwareSerial.h>
3
4AF_DCMotor frontLeft(1);              // M1: sol ön / front left
5AF_DCMotor rearLeft(2);               // M2: sol arka / rear left
6AF_DCMotor rearRight(3);              // M3: sağ arka / rear right
7AF_DCMotor frontRight(4);             // M4: sağ ön / front right
8
9SoftwareSerial bt(A0, A1);            // RX = A0 (HC-05 TXD), TX = A1 (HC-05 RXD, bölücüyle / via a divider)
10
11int speed = 200;                      // 0–255 arası sürüş hızı / driving speed 0–255
12
13void setSide(AF_DCMotor &a, AF_DCMotor &b, int value) {   // -255 … 255
14  uint8_t dir = value > 0 ? FORWARD : (value < 0 ? BACKWARD : RELEASE);
15  uint8_t pwm = constrain(abs(value), 0, 255);
16  a.setSpeed(pwm);
17  b.setSpeed(pwm);
18  a.run(dir);
19  b.run(dir);
20}
21
22void drive(int left, int right) {     // sol ve sağ taraf / left and right side
23  setSide(frontLeft, rearLeft, left);
24  setSide(frontRight, rearRight, right);
25}
26
27void setup() {
28  Serial.begin(9600);                 // hata ayıklama / debugging
29  bt.begin(9600);                     // HC-05 varsayılan hızı / default baud rate
30  drive(0, 0);
31}
32
33void loop() {
34  if (!bt.available()) return;
35  char c = bt.read();
36  Serial.println(c);
37
38  switch (c) {
39    case 'F': drive(speed, speed);        break;   // ileri / forward
40    case 'B': drive(-speed, -speed);      break;   // geri / backward
41    case 'L': drive(-speed, speed);       break;   // yerinde sola / spin left
42    case 'R': drive(speed, -speed);       break;   // yerinde sağa / spin right
43    case 'G': drive(speed / 3, speed);    break;   // ileri-sola kavis / curve forward-left
44    case 'I': drive(speed, speed / 3);    break;   // ileri-sağa kavis / curve forward-right
45    case 'S': drive(0, 0);                break;   // dur / stop
46    case 'q': speed = 255;                break;   // tam hız / full speed
47    default:
48      if (c >= '0' && c <= '9') speed = map(c - '0', 0, 9, 90, 240);   // hız kademesi / speed step
49  }
50}
Il cuore del codice è la funzione drive(sinistra, destra): riceve per ogni lato un valore da -255 a 255; positivo significa avanti, negativo indietro e zero fermo. setSide() dà la stessa velocità e lo stesso verso ai due motori di un lato. I comandi sono le singole lettere inviate dalle app del tipo "Arduino Bluetooth RC Car" degli store: F avanti, B indietro, L e R rotazione sul posto, G e I curva, S stop. Il cursore di velocità dell'app invia una cifra da 0 a 9; il codice la trasforma in un valore PWM tra 90 e 240 e, visto che il minimo è 90, i motori partono anche al livello più basso. Se una ruota gira al contrario non cambiare il codice: scambia i due fili di quel motore nella morsettiera. Per il montaggio del telaio e una versione a due motori vedi Macchinina robot Arduino.
Pilotare motori passo-passo: 28BYJ-48 e NEMA 17
Lo shield può pilotare due motori passo-passo contemporaneamente: la porta 1 usa le morsettiere M1 e M2 e la porta 2 usa M3 e M4. Con un motore bipolare (4 fili, come un NEMA 17) colleghi una bobina a M1 e l'altra a M2. Con un motore unipolare (5 o 6 fili) le due bobine vanno sempre a M1 e M2 e il filo comune va alla vite GND al centro della morsettiera. Per il diffusissimo 28BYJ-48 il collegamento è: fili blu e giallo su M1, rosa e arancione su M2, filo comune rosso su GND. L'uso di questo motore con la scheda ULN2003 è spiegato in Cos'è un motore passo-passo?.
| Tipo di passo | Come funziona | Quando usarlo |
|---|---|---|
| SINGLE | Una sola bobina alimentata alla volta | Corrente minima, coppia minima |
| DOUBLE | Due bobine alimentate insieme | Coppia maggiore; la scelta più comune |
| INTERLEAVE | Alterna una e due bobine (mezzo passo) | Risoluzione doppia, rotazione più fluida |
| MICROSTEP | Le correnti delle bobine cambiano gradualmente con il PWM; ogni passo intero è diviso in 16 | Rotazione lenta e silenziosa; la coppia cala |
Il 28BYJ-48 è un motore da 5 V; per questa prova alimenta i motori con 4 pile AA (6 V), togli il jumper e alimenta Arduino da USB. A causa del riduttore interno, un giro completo è di 2048 passi interi:
1#include <AFMotor.h>
2
3// 28BYJ-48: tam adımda tur başına 2048 adım / 2048 full steps per revolution
4AF_Stepper stepper(2048, 1);          // 1 = M1 + M2, 2 = M3 + M4
5
6void setup() {
7  stepper.setSpeed(10);               // dakikada 10 tur / 10 RPM
8}
9
10void loop() {
11  stepper.step(2048, FORWARD, DOUBLE);       // bir tur ileri, güçlü tork / one turn forward, more torque
12  delay(500);
13  stepper.step(4096, BACKWARD, INTERLEAVE);  // yarım adımla bir tur geri / one turn back in half steps
14  stepper.release();                         // bobinleri kapat, ısınmasın / de-energise the coils
15  delay(1000);
16}
setSpeed() imposta i giri al minuto; per via del riduttore, il 28BYJ-48 non supera i 10–15 giri/min circa. Il punto a cui fare attenzione è che step() è bloccante: finché il motore non ha completato i passi richiesti, loop() non fa nient'altro. Se vuoi leggere sensori o pilotare motori DC mentre il passo-passo gira, usa la funzione onestep() della libreria insieme alla libreria AccelStepper; l'esempio AFMotor_ConstantSpeed incluso nella libreria mostra proprio questo. Chiamare release() durante le pause spegne le bobine ed evita il riscaldamento, ma intanto l'albero perde la coppia di tenuta.
Collegare i servo: i connettori SER1 e SERVO_2
I due connettori a tre pin nell'angolo dello shield sono per i servo. Secondo le serigrafie della scheda i pin sono − (GND), + (5 V) e S (segnale): il filo marrone del servo va su −, quello rosso su + e quello arancione su S. Secondo lo schema della scheda, SER1 è collegato a D10 e SERVO_2 a D9 (alcune fonti riportano i numeri al contrario; se il servo non si muove, prova l'altro pin nel codice). I servo si pilotano con la libreria standard Servo, e il Timer1 che usa sull'Uno non entra in conflitto con i timer dei motori: motori DC e servo funzionano insieme senza problemi.
I servo non sono alimentati dalla batteria dei motori, ma dalla linea 5 V di Arduino. Per un SG90 non è un problema, ma servo grandi come l'MG996R possono assorbire più di 1 A mentre si muovono; il regolatore di Arduino scalda, la tensione crolla e la scheda si riavvia. Con i servo grandi collega al connettore solo il filo di segnale, alimenta + e − del servo da una sorgente separata da 5–6 V e unisci le masse. Trovi i dettagli in Servo MG996R con Arduino e Che cos'è un servomotore?. Il codice qui sotto fa oscillare a destra e a sinistra il servo su SER1 mentre il motore su M3 gira:
1#include <AFMotor.h>
2#include <Servo.h>
3
4AF_DCMotor motor(3);                  // M3 klemensi / M3 terminal
5Servo servo1;                         // SER1 başlığı / SER1 header
6
7void setup() {
8  servo1.attach(10);                  // SER1 = D10, SERVO_2 = D9
9  motor.setSpeed(170);
10  motor.run(FORWARD);                 // motor dönerken servo tarar / servo sweeps while the motor runs
11}
12
13void loop() {
14  for (int a = 20; a <= 160; a += 2) {   // sağa tara / sweep right
15    servo1.write(a);
16    delay(15);
17  }
18  for (int a = 160; a >= 20; a -= 2) {   // sola tara / sweep left
19    servo1.write(a);
20    delay(15);
21  }
22}
Limite di corrente (0,6 A) e riscaldamento
La riga più importante del datasheet dell'L293D è 0,6 A continui e 1,2 A di picco per canale. Il valore di picco vale solo per impulsi molto brevi; se un motore assorbe 1 A per diversi secondi, il chip va in sofferenza. Un semplice calcolo mostra perché scalda: l'L293D è un driver di vecchio tipo a transistor bipolari e, a 0,6 A, perde tipicamente 1,4 V sul transistor superiore e 1,2 V su quello inferiore. Quando un motore assorbe 0,6 A, nel chip si producono quindi 0,6 A × 2,6 V ≈ 1,6 W di calore; due motori sullo stesso chip ne producono il doppio, circa 3 W. Un piccolo chip DIP senza dissipatore non riesce a smaltire quel calore, la sua temperatura sale rapidamente e alla fine la protezione termica spegne le uscite. Il sintomo è noto: i motori girano per un po', si fermano e ripartono quando il chip si è raffreddato.
I motori TT gialli assorbono circa 150 mA a vuoto e 200–300 mA mentre avanzano sul pavimento, valori entro i limiti dello shield. Il problema sono i momenti in cui una ruota spinge contro un ostacolo o la macchinina ruota sul posto: un motore TT bloccato può assorbire 1–1,5 A, e in una 4WD tutti e quattro i motori sforzano insieme durante la rotazione sul posto. Per conoscere la corrente reale del tuo motore, collega un multimetro in serie al motore e misura tenendo ferma la ruota con la mano per un attimo; come fare è spiegato in Come usare il multimetro. Per tenere fresco lo shield:
- Partenza dolce: non saltare da 0 a 255 di colpo; aumenta la velocità gradualmente in 200–300 ms e la corrente di spunto cala nettamente.
- Non bloccare il motore: nei robot che evitano ostacoli, ferma la macchinina prima che urti; un motore bloccato è quello che scalda di più.
- Incolla dissipatori sui chip: piccoli dissipatori in alluminio con nastro termico abbassano un po' la temperatura dell'L293D.
- Salda un secondo L293D sopra: anche Adafruit indica che, per aumentare la capacità di corrente, si può saldare un secondo L293D sopra i chip esistenti, piedino su piedino; i due chip si dividono la corrente.
- Non usare più tensione del necessario: dare 12 V a motori da 6 V aumenta corrente e calore.
- Passa al driver giusto: se il tuo motore assorbe in modo continuo più di 0,6 A, usa un driver basato su L298N o TB6612FNG.
Shield motori L293D o L298N?

| Caratteristica | Shield motori L293D | Modulo L298N |
|---|---|---|
| Numero di motori | 4 DC, oppure 2 passo-passo + 2 servo | 2 DC o 1 passo-passo |
| Corrente per canale | 0,6 A continui, 1,2 A di picco | 2 A continui, 3 A di picco |
| Tensione motori | 4,5–25 V | 5–35 V |
| Caduta di tensione | Circa 1,5–2,6 V | Circa 2–3 V |
| Collegamento | Si innesta sull'Uno, senza fili | Con cavetti jumper; scegli tu i pin |
| Pin usati | 8 pin fissi + D9 e D10 per i servo | 6 pin (ENA, IN1–IN4, ENB) |
| Libreria | AFMotor obbligatoria | Non serve (digitalWrite, analogWrite) |
| ESP32 e Pico | Non adatto | Utilizzabile direttamente |
| Ideale per | Macchinine 4WD con motori TT, kit didattici | Motori più potenti, robot 2WD |
In breve, se costruisci una 4WD con motori TT su un Arduino Uno, lo shield L293D riduce al minimo i cablaggi e riunisce i quattro motori su un'unica scheda. Se i tuoi motori sono più potenti, se la tua scheda è un ESP32 o un Pico o se ci tieni a scegliere i pin, l'L298N è più flessibile; i dettagli sono in Controllo di motori DC con l'L298N. Se cerchi qualcosa di più efficiente di entrambi, il TB6612FNG a MOSFET ha una caduta di tensione molto bassa e allunga la durata delle batterie. Confrontiamo quale tipo di motore è adatto a quale lavoro in Motore DC, servomotore e motore passo-passo.
Funziona con ESP32, Raspberry Pi Pico o Mega?
Con l'Arduino Mega 2560 funziona senza problemi: lo shield si innesta sui primi pin digitali e analogici del Mega e AFMotor conosce i timer del Mega. Con Uno R4, Leonardo, ESP32 e Raspberry Pi Pico, invece, non funziona, perché AFMotor scrive direttamente nei registri dei timer di ATmega328P e ATmega2560. Con un ESP32 selezionato la compilazione si interrompe con 'DC_MOTOR_PWM_RATE' was not declared in this scope, con un Leonardo con #error "This chip is not supported!". Le schede ESP32 in formato Uno (come l'ESPDuino-32) si innestano fisicamente sullo shield, ma i numeri dei pin e il livello di segnale a 3,3 V sono diversi. Con queste schede è molto più semplice usare un L298N, un TB6612FNG o un singolo chip L293D al posto dello shield. Gli ingressi dell'L293D considerano HIGH tutto ciò che supera 2,3 V, quindi funzionano direttamente con schede a 3,3 V:
| Pin dell'L293D | Funzione | Raspberry Pi Pico | ESP32 |
|---|---|---|---|
| 1 (1,2EN) | Velocità (PWM) | GP15 | GPIO 25 |
| 2 (1A) | Verso 1 | GP14 | GPIO 26 |
| 7 (2A) | Verso 2 | GP13 | GPIO 27 |
| 3 e 6 (1Y, 2Y) | Morsetti del motore | Al motore | Al motore |
| 4, 5, 12, 13 | GND (anche il calore esce da questi pin) | GND | GND |
| 16 (VCC1) | Alimentazione logica, 5 V | VBUS (pin 40) | 5V (VIN) |
| 8 (VCC2) | Alimentazione dei motori | Positivo della batteria | Positivo della batteria |
1from machine import Pin, PWM
2import time
3
4en = PWM(Pin(15))                 # L293D pin 1 (1,2EN): hız / speed
5en.freq(1000)
6in1 = Pin(14, Pin.OUT)            # L293D pin 2 (1A): yön / direction
7in2 = Pin(13, Pin.OUT)            # L293D pin 7 (2A): yön / direction
8
9def motor(speed):                 # -100 … 100
10    in1.value(1 if speed > 0 else 0)
11    in2.value(1 if speed < 0 else 0)
12    en.duty_u16(int(abs(speed) * 655.35))
13
14while True:
15    motor(80)                     # ileri / forward
16    time.sleep(2)
17    motor(0)                      # dur / stop
18    time.sleep(0.5)
19    motor(-60)                    # geri / backward
20    time.sleep(2)
21    motor(0)
22    time.sleep(0.5)
Le masse del Pico e della batteria devono assolutamente essere collegate. Sull'ESP32 costruisci la stessa logica nel linguaggio di Arduino: verso con digitalWrite e velocità con analogWrite sui pin della tabella. Se queste schede sono nuove per te, comincia da Cos'è l'ESP32? e Cos'è il Raspberry Pi Pico?.
I motori non girano: errori frequenti e soluzioni
| Sintomo | Causa probabile | Soluzione |
|---|---|---|
| Nessun motore gira, il LED PWR è spento | Manca l'alimentazione dei motori: EXT_PWR vuoto o solo USB collegato | Collega una batteria da 6–12 V a EXT_PWR; finché il LED è spento i motori non girano |
| Il LED è acceso, il codice è caricato ma il motore non si muove | Manca setSpeed() oppure il numero del motore non corrisponde alla morsettiera | Aggiungi setSpeed(200) in setup(); verifica che AF_DCMotor(1) corrisponda a M1 |
| Il motore ronza ma non gira | Valore PWM troppo basso o batteria scarica | Parti sopra 100; ricarica la batteria o usa due 18650 |
| "AFMotor.h: No such file or directory" | Libreria non installata oppure installata la V2 | Installa la Adafruit Motor Shield library V1 dal Gestore librerie |
| Errore "This chip is not supported!" o "DC_MOTOR_PWM_RATE" | Uno R4, Leonardo o ESP32 selezionato come scheda | Scegli Uno o Mega in Strumenti > Scheda |
| Arduino si riavvia quando partono i motori | La corrente di spunto fa calare la tensione della batteria (brownout) | Togli il jumper e alimenta Arduino a parte; salda un condensatore da 100 nF sui morsetti del motore |
| Il motore gira per un po' e poi si ferma, il chip scotta | È intervenuta la protezione termica dell'L293D | Riduci il carico, usa la partenza dolce, aggiungi dissipatori o passa all'L298N |
| I motori cambiano verso a caso | D4, D7, D8 o D12 sono usati per altro nel codice | Sposta i sensori su A0–A5 |
| La velocità di M1 e M2 non cambia, M3 e M4 vanno bene | tone() o IRremote stanno usando il Timer2 | Sposta quei motori su M3 e M4 o elimina il codice in conflitto |
| Una ruota gira al contrario | Fili del motore invertiti nella morsettiera | Scambia i due fili di quel motore |
| La scheda si comporta in modo strano con lo shield montato | Il connettore USB dell'Uno tocca le saldature sotto lo shield, oppure c'è un pin piegato | Metti del nastro isolante sopra il connettore USB, raddrizza i pin e rimonta lo shield |
Idee di progetto con lo shield motori L293D
- Macchinina 4WD comandata via Bluetooth: un robot a trazione integrale che guidi dal telefono con il codice qui sopra.
- Robot evita ostacoli: una macchinina che scandaglia davanti a sé con un HC-SR04 montato sul servo di SER1 e svolta verso la direzione più libera; la guida completa è in Robot evita ostacoli con Arduino.
- Robot seguilinea: segui una linea nera sul pavimento con sensori a infrarossi su A0–A3; la taratura PID è in Robot seguilinea con Arduino.
- Slider per fotocamera: fai scorrere lentamente una fotocamera su una guida con un motore passo-passo e gira dei timelapse.
- Testa pan-tilt: collega due servo ai due connettori per servo e orienta una fotocamera o un laser su due assi; per più servo vedi Braccio robotico Arduino.
- Tenda automatica o nastro trasportatore: apri e chiudi una tenda con un motore DC in base alla luce, oppure costruisci un piccolo nastro trasportatore.
Riassumendo, per usare bene lo shield motori L293D: installa la libreria V1, controlla il LED PWR, imposta il jumper in base allo schema di alimentazione, non dimenticare setSpeed(), collega i sensori ad A0–A5 e tieni i motori sotto il limite di 0,6 A. Con queste regole un piccolo shield porta da solo tutta la forza di un robot a quattro motori. Nell'app BlueGrays trovi la macchinina comandata via Bluetooth, il robot evita ostacoli e progetti con motori passo-passo e servo, passo dopo passo, con schemi elettrici e codice.
Domande frequenti
Quanti motori può pilotare lo shield motori L293D?
Lo shield può pilotare 4 motori DC contemporaneamente, ognuno in modo indipendente avanti, indietro e a velocità diverse. Al posto dei motori DC puoi collegare anche 2 motori passo-passo (le coppie M1–M2 e M3–M4) oppure 2 motori DC più 1 passo-passo. In più ci sono due connettori per servo; i servo si pilotano da D9 e D10, indipendentemente dai motori.
A cosa serve il jumper PWR dello shield motori L293D?
Con il jumper inserito, l'alimentazione dei motori dello shield è collegata alla linea Vin di Arduino e le due schede funzionano con un'unica sorgente. Se alimenti Arduino da USB e i motori con una batteria separata, devi togliere il jumper. Collegare sorgenti separate al jack DC e a EXT_PWR con il jumper inserito mette in corto i due alimentatori.
Quale batteria collegare allo shield motori L293D?
Per le macchinine robot con motori TT la scelta migliore sono due celle al litio 18650 (7,4 V); dato che l'L293D perde circa 2 V, i motori ricevono 5,5–6 V. Quattro pile AA lasciano ai motori solo 4 V circa e una pila da 9 V non eroga abbastanza corrente per i motori. Fai attenzione alla polarità quando colleghi la batteria a EXT_PWR, perché la morsettiera non è protetta contro l'inversione.
Come si risolve l'errore "AFMotor.h: No such file or directory"?
Questo errore significa che la libreria AFMotor non è installata. Cerca Adafruit Motor Shield nel Gestore librerie e installa la Adafruit Motor Shield library la cui descrizione cita la V1. La libreria V2 è per un'altra scheda e non contiene il file AFMotor.h.
Quanta corrente regge lo shield motori L293D e perché scalda?
Ogni canale eroga 0,6 A in continuo e 1,2 A per picchi molto brevi. Poiché i transistor dell'L293D perdono circa 2,6 V a 0,6 A, si producono quasi 1,5 W di calore per motore; per questo il chip scalda e si spegne se si supera il limite. Evita che i motori si blocchino e usa un driver più potente, come l'L298N, per motori che assorbono in modo continuo più di 0,6 A.
Meglio lo shield motori L293D o l'L298N?
Se costruisci una 4WD con motori TT su un Arduino Uno, lo shield L293D è più pratico perché si innesta senza fili e ha quattro canali motore. Se usi motori più potenti, un ESP32 o un Pico, o vuoi scegliere tu i pin, l'L298N con 2 A per canale è più adatto. Entrambi perdono circa 2 V della tensione dei motori.
Progetti da realizzare dopo questo articolo
Vedi tutti i progetti
Auto controllata via Bluetooth con L298N
Trasforma il telefono in un telecomando e guida la tua auto robot. L'Arduino riceve tramite un modulo Bluetooth i comandi di un'app di controllo remoto sul telefono e fa girare le ruote con un driver

Robot che evita gli ostacoli
Che ne dite di costruire un veicolo intelligente che trova la propria strada? L'Obstacle Avoiding Robot scruta costantemente l'ambiente circostante grazie al sensore a ultrasuoni posto davanti a lui.

Utilizzo del motore passo-passo
Un motore che gira passo dopo passo, esattamente quanto vuoi tu, come la lancetta di un orologio. Tramite una scheda driver, l'Arduino fa compiere a un piccolo motore passo-passo un giro completo in u

Costruzione del servomotore a 360 gradi dal motore passo-passo
Insegna a un normale motore passo-passo ad andare all'angolo che vuoi, lungo tutto il giro. L'Arduino calcola quanti passi servono per ogni angolo; il motore va a turno a 0, 90, 45, 180, 135 e 360 gra

Utilizzo del servomotore
Il braccio di un piccolo servomotore ruota a turno in tre posizioni: tutto all'inizio, esattamente a metà e tutto alla fine, aspettando due secondi a ogni fermata. L'Arduino dice al motore a quale ang

Funzionamento del servomotore con potenziometro
Mentre giri la manopola del potenziometro, il braccio del servomotore ruota insieme a lei: un'estremità della manopola corrisponde a zero gradi, l'altra a mezzo giro. L'Arduino legge di continuo la po

Controllare un LED dal telefono tramite Bluetooth
Una piccola prova per accendere e spegnere le luci della tua stanza dal telefono. Il modulo Bluetooth passa all'Arduino le lettere che invii dal telefono; una lettera accende il LED rosso, un'altra qu

TCRT5000 Rilevamento di superfici bianche e nere
Con il piccolo sensore che fa da occhio ai robot seguilinea capisci se il pavimento è nero o bianco. Il TCRT5000 manda una luce invisibile verso il pavimento e controlla quanta ne torna indietro; sul