
L9110SとArduino:2チャンネルのモータードライバとPWMによる速度制御
L9110SモータードライバをArduinoにつなぐ方法を解説します。ピン配置、回転方向とPWMによる速度制御、800 mAの電流制限、ロボットカーとファンの例、Uno・ESP32・Picoのコードを紹介します。

L9110Sは、指先ほどの大きさでとても安い2チャンネルのモータードライバモジュールです。2個の小型DCモーターの回転方向と速度を同時に制御できます。L9110SとArduinoの組み合わせは、電池で動くミニロボットカー、小型ファン、おもちゃのボート、プロペラを使ったプロジェクトにとても実用的です。モジュールにはL9110Sチップが2個載っていて、それぞれが2.5〜12 Vの範囲で、1チャンネルあたり約800 mAの連続電流でモーターを駆動できます。
Arduinoのピンは、モーターを直接回すだけの電流を流せません。Unoのピン1本が出せるのは最大20〜40 mAですが、黄色い小型のギア付きモーターは起動時にその何倍もの電流を消費します。また、モーターの回転方向を変えるには、モーターに流れる電流の向きを逆にする必要があります。この記事では、L9110Sのピン配置、真理値表、PWMによる速度制御、電流制限を学び、Arduino Unoでロボットカー、ESP32でポテンショメーターで操作するファン、Raspberry Pi PicoでMicroPythonのコードを書きます。最後のセクションでは、L9110SがL298Nの代わりになる場合とならない場合をはっきりさせます。
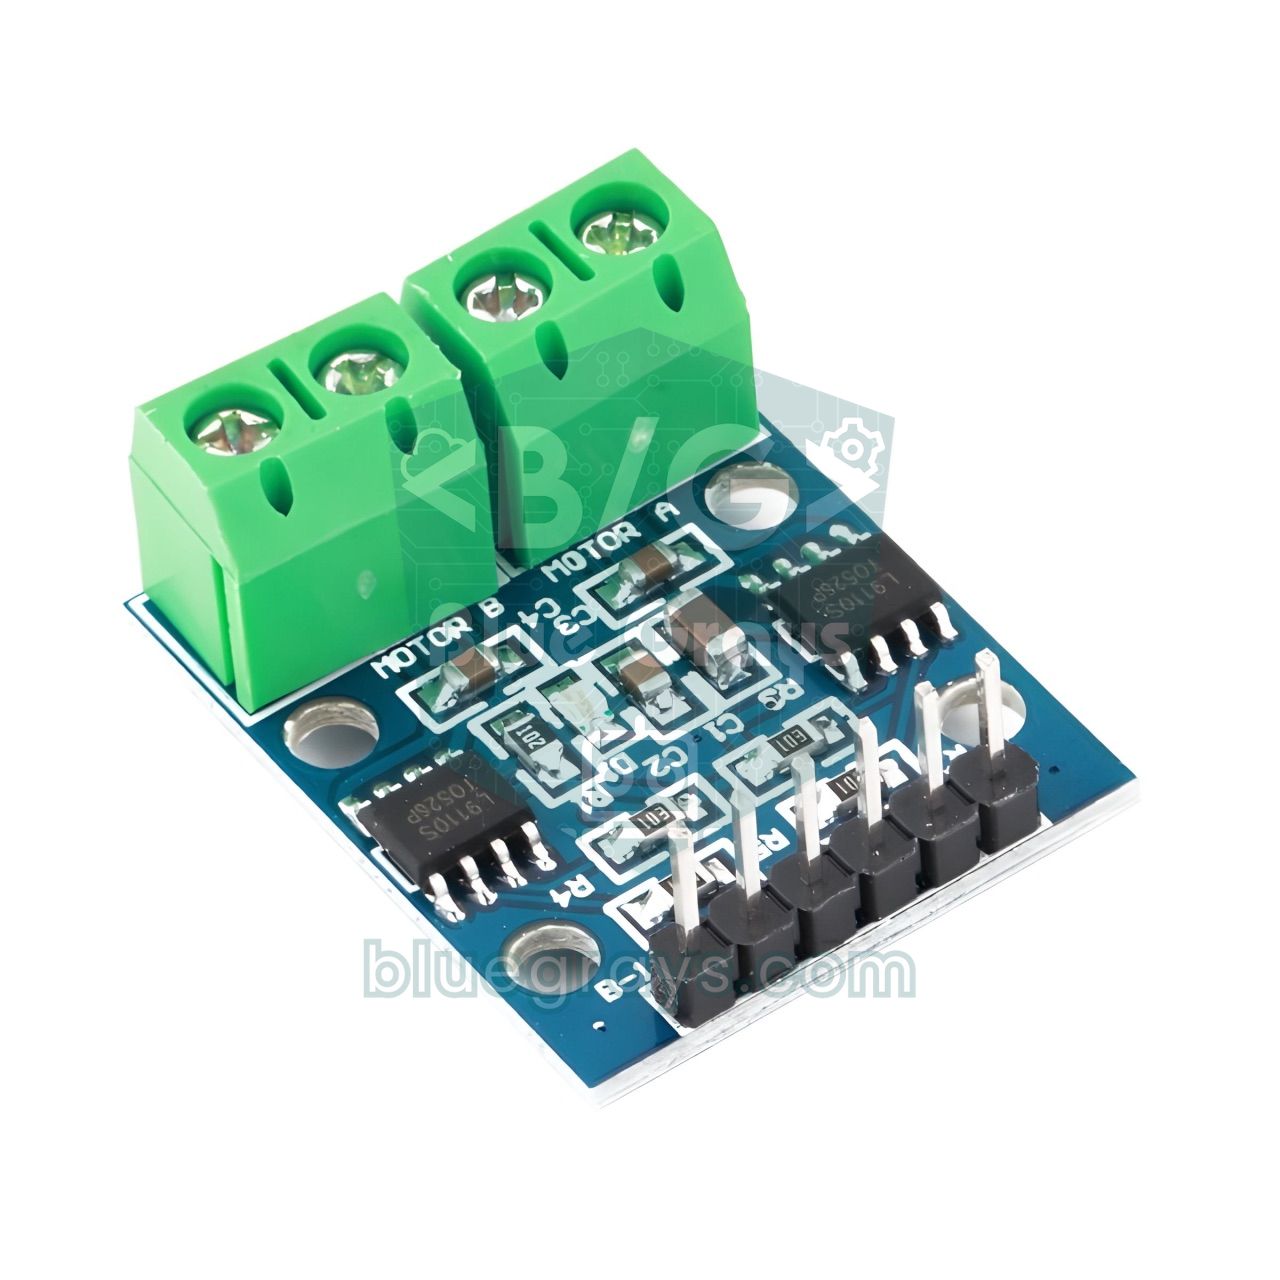
L9110Sとは?どのように動作する?
L9110Sの内部には、4つのスイッチでできたHブリッジがあります。スイッチが対角線上のペアで開閉すると、電流がモーターを一方向または逆方向に流れ、それに合わせてモーターが正転または逆転します。各Hブリッジには入力ピンが2本(IAとIB)、出力ピンが2本(OAとOB)あります。IAをHIGH、IBをLOWにするとモーターは一方向に回り、逆にするともう一方向に回ります。この2つの入力のどちらかにPWM信号を加えると、モーターにかかる平均電圧が変わり、速度を調整できます。チップには、モーターが停止したり回転方向を変えたりするときに発生する逆電圧のパルスから守る保護ダイオードも内蔵されているので、外付けのダイオードは不要です。モジュールには独立したロジック用電源や5 Vレギュレーターはありません。VCCピンに加えた電圧が、チップとモーターの両方の電源になります。
| 項目 | 値 |
|---|---|
| ドライバチップ | 2 × L9110S(モーター1個につき1個) |
| チャンネル数 | DCモーター2個、または小型のバイポーラ型ステッピングモーター1個 |
| 電源電圧(VCC) | 2.5〜12 V |
| 連続電流 | 1チャンネルあたり約800 mA |
| ピーク電流 | 短時間なら約1.5 A |
| ロジック入力 | 3.3 Vと5 Vに対応 |
| 速度制御 | 入力ピンにPWM(独立したイネーブルピンなし) |
| 保護 | 還流ダイオードを内蔵 |
| サイズ | 約3 × 2.5 cm、数グラム |
L9110Sのピン配置と真理値表
| ピン | 役割 |
|---|---|
| B-IA | モーターBの入力1(PWM可) |
| B-IB | モーターBの入力2(PWM可) |
| GND | 共通グラウンド(電池のマイナスとマイコンのGND) |
| VCC | モーターとチップの電源、2.5〜12 V |
| A-IA | モーターAの入力1(PWM可) |
| A-IB | モーターAの入力2(PWM可) |
| MOTOR A / MOTOR B | モーターをつなぐ2極のネジ端子 |
| A-IA | A-IB | モーターA |
|---|---|---|
| HIGH | LOW | 正転 |
| LOW | HIGH | 逆転 |
| LOW | LOW | 停止 |
| HIGH | HIGH | 停止 |
| PWM | LOW | 正転、速度はデューティ比で決まる |
| LOW | PWM | 逆転、速度はデューティ比で決まる |
ここでの「正転」と「逆転」は呼び方にすぎません。モーターが実際にどちらに回るかは、端子に線をつなぐ順番で決まります。モーターが逆に回るときは、コードをいじるより2本の線を入れ替えるだけで十分です。L298NのようなENA/ENBピンがないので、速度を変えるには2つの入力のどちらかにPWMを加えます。PWMピンが足りない場合は、一方の入力をHIGHに固定してもう一方にPWMを加えることもできますが、このときは論理が逆になります。両方の入力がHIGHになるとモーターが止まるため、デューティ比を上げるほどモーターは遅くなります。そのため、モーター1個につきPWMピンを2本割り当てるのがいちばんすっきりした方法です。
L9110Sの配線:Arduino Uno、ESP32、Pico
| L9110Sのピン | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| A-IA | D5 | GPIO 25 | GP16 |
| A-IB | D6 | GPIO 26 | GP17 |
| B-IA | D9 | GPIO 32 | GP18 |
| B-IB | D10 | GPIO 33 | GP19 |
| VCC | 電池のプラス(例:単3電池4本(4×AA)、6 V) | 電池のプラス(例:単3電池4本(4×AA)、6 V) | 電池のプラス(例:単3電池4本(4×AA)、6 V) |
| GND | GND(電池のマイナスと共通) | GND(電池のマイナスと共通) | GND(電池のマイナスと共通) |
| ポテンショメーターのワイパー(任意) | A0 | GPIO 34 | GP26 |
電源には、モーターの定格電圧に近いものを選びます。黄色いTTギア付きモーターやN20マイクロモーターなら、単3電池4本(約6 V)が最初の電源として最適です。18650リチウムイオン電池を2本直列にすると7.4 V(満充電時8.4 V)になります。6 Vのモーターでも使えますが、熱くなりやすく消耗も早いので、PWMで最高速度を制限するのがおすすめです。モジュールのVCCラインに端子の近くで100 µFの電解コンデンサを、各モーターの2つの端子の間に100 nFのセラミックコンデンサをはんだ付けすると、マイコンに届くモーターのノイズを大きく減らせます。電池の持ちを見積もるには電池寿命計算ツールを使えます。2000 mAhの単3電池で合計450 mAを消費するロボットなら、おおよそ2000 / 450 ≈ 4.4時間動きます。実際にはもう少し短くなります。
ステップごとに作る:L9110Sでロボットカー(Arduino Uno)
- 2個のギア付きDCモーターをシャーシに取り付け、左のモーターをMOTOR A、右のモーターをMOTOR Bの端子につなぎます。
- モジュールのA-IAとA-IBをUnoのD5とD6に、B-IAとB-IBをD9とD10につなぎます。4本ともPWM対応のピンです。
- 単3電池4本用の電池ボックス(4×AA)のプラスをモジュールのVCCピンに、マイナスをGNDピンにつなぎます。
- モジュールのGNDピンとUnoのGNDピンをジャンパーワイヤーでつなぎ、共通グラウンドにします。
- UnoにUSBで電源を供給し、下のコードを書き込みます。最初のテストではタイヤを床から浮かせてください。
- モーターが逆に回るときは、そのモーターの2本の線を端子で入れ替えます。

1// L9110S ile iki motorlu robot araba / Two-motor robot car with L9110S
2const int A_IA = 5;   // Sol motor girişi 1 (PWM) / left motor input 1 (PWM)
3const int A_IB = 6;   // Sol motor girişi 2 (PWM) / left motor input 2 (PWM)
4const int B_IA = 9;   // Sağ motor girişi 1 (PWM) / right motor input 1 (PWM)
5const int B_IB = 10;  // Sağ motor girişi 2 (PWM) / right motor input 2 (PWM)
6
7// hız: -255 tam geri, 0 dur, 255 tam ileri / speed: -255 full reverse, 0 stop, 255 full forward
8void setMotor(int pinIA, int pinIB, int speed) {
9  speed = constrain(speed, -255, 255);
10  if (speed > 0) {
11    analogWrite(pinIA, speed);   // ileri / forward
12    analogWrite(pinIB, 0);
13  } else if (speed < 0) {
14    analogWrite(pinIA, 0);       // geri / reverse
15    analogWrite(pinIB, -speed);
16  } else {
17    analogWrite(pinIA, 0);       // dur / stop
18    analogWrite(pinIB, 0);
19  }
20}
21
22void drive(int left, int right) {
23  setMotor(A_IA, A_IB, left);
24  setMotor(B_IA, B_IB, right);
25}
26
27void setup() {
28  pinMode(A_IA, OUTPUT);
29  pinMode(A_IB, OUTPUT);
30  pinMode(B_IA, OUTPUT);
31  pinMode(B_IB, OUTPUT);
32  drive(0, 0);
33  delay(2000);                   // tekerlekleri kaldırmak için süre / time to lift the wheels
34}
35
36void loop() {
37  for (int s = 80; s <= 200; s += 5) {   // yumuşak kalkış / soft start
38    drive(s, s);
39    delay(30);
40  }
41  delay(1500);                   // 200 hızla ileri / forward at speed 200
42  drive(0, 0);
43  delay(500);
44  drive(-160, -160);             // geri / reverse
45  delay(1000);
46  drive(0, 0);
47  delay(500);
48  drive(-150, 150);              // yerinde sola dön / spin left in place
49  delay(600);
50  drive(150, -150);              // yerinde sağa dön / spin right in place
51  delay(600);
52  drive(0, 0);
53  delay(2000);
54}| コードの部分 | 働き |
|---|---|
| setMotor(pinIA, pinIB, speed)(モーターの設定) | 速度の符号に応じて、一方の入力にPWM、もう一方に0を出力します。正の値は正転、負の値は逆転、0は停止です。 |
| constrain(speed, -255, 255)(範囲の制限) | analogWriteの範囲を超える値を切り詰めます。 |
| drive(left, right)(2個のモーターを駆動) | 2個のモーターをまとめて制御します。同じ値なら直進し、符号が逆なら車はその場で回転します。 |
| forループ(80 → 200) | ソフトスタート:急な電流のピークとタイヤの空転を減らします。 |
| drive(-150, 150)(その場で左に旋回) | 左のモーターが逆転、右のモーターが正転し、車はその場で左に回ります。 |
PWMによる速度制御:デューティ比と平均電圧
PWMは、ピンを1秒間に何百回もオン・オフして、モーターに平均的な電圧を加える方法です。モーターは慣性があるので、この速いパルスを平均として受け取ります。平均電圧はV平均 = V電源 × duty / 255の式でおおよそ計算できます。6 Vの電源では、analogWrite(pin, 150)は約6 × 150 / 255 ≈ 3.5 Vに相当します。Arduino UnoのD5とD6は約980 Hz、D9とD10は約490 HzのPWMを出力します。この周波数でモーターから少し高い音が聞こえるのは正常です。ESP32とPicoでは周波数を自分で選べます。L9110Sなら1 kHz前後から始めると安全です。周波数が高すぎるとスイッチングのたびにチップの発熱が増え、低すぎるとモーターがガタガタと回ります。詳しくは「PWMとは?」の記事を見てください。
電流制限:L9110Sで駆動できるモーターは?
L9110Sのいちばん重要な制限は、1チャンネルあたり約800 mAの連続電流です。注目すべきなのは、モーターが無負荷で消費する電流ではなくストール電流です。モーターが起動するときや、タイヤが障害物に当たって止まったときは、巻線の抵抗だけが電流を制限するので、モーターは最大の電流を消費します。これはオームの法則でおおよそ見積もれます。テスターで測った巻線抵抗が5 Ωで電源が6 Vなら、ストール電流は約6 / 5 = 1.2 Aです。短い起動の間なら問題ありませんが、車が壁に押し付けられてタイヤが回らないまま何秒も続くと、チップはすぐに熱くなります。モジュールにはヒートシンクがないので、1チャンネルあたり500 mAを超える連続負荷を長く続けないのがいちばん安全です。
| モーター | 一般的な電流 | L9110Sでの可否 |
|---|---|---|
| N20マイクロギア付きモーター(6 V) | 無負荷で30〜100 mA | とても向いている |
| TT黄色ギア付きモーター(3〜6 V) | 無負荷で150〜250 mA、ストール時は約1 A | 使える。長いストールは避ける |
| 130型DCモーター+プロペラ | 200〜500 mA | 使える(ミニファン) |
| 5 Vのブラシレスのパソコン用ファン | 100〜250 mA | 一方向でのみ使える |
| 12 Vの金属ギア付きモーター(25GA/37GA) | ストール時2〜5 A | 向いていない。より強力なドライバが必要 |
| RS-550 / 775モーター | 数アンペアから数十アンペア | まったく向いていない |
ESP32とL9110S:ポテンショメーターでファンの速度と向きを操作
ESP32のピンは3.3 Vで動作しますが、L9110Sの入力はこのレベルを問題なく読み取れるので、レベル変換モジュールは不要です。下の例では、プロペラを付けた小型の130モーターをMOTOR Aの端子につなぎます。外側の端子を3V3とGNDに、ワイパーをGPIO 34につないだポテンショメーターが中央にあるとファンは止まります。一方に回すとだんだん速く風を送り、反対に回すと逆向きに吸い込みます。中央の小さな不感帯は、ポテンショメーターの読み取り値のふらつきでモーターが前後に動き続けるのを防ぎます。コードは、ESP32 Arduinoコア2.xと3.xのLEDCの違いを#ifで分けています。チャンネルBも使いたい場合は、GPIO 32と33を同じように追加できます。
1// ESP32 + L9110S: potansiyometre ile fan hızı ve yönü / fan speed and direction with a potentiometer
2const int FAN_IA = 25;      // Motor A girişi 1 / Motor A input 1
3const int FAN_IB = 26;      // Motor A girişi 2 / Motor A input 2
4const int POT_PIN = 34;     // Potansiyometre orta ucu (ADC1) / potentiometer wiper (ADC1)
5const int PWM_FREQ = 1000;  // PWM frekansı (Hz) / PWM frequency (Hz)
6const int PWM_RES = 8;      // 8 bit: 0-255 / 8 bit: 0-255
7const int DEAD_ZONE = 40;   // ortadaki ölü bölge / dead zone around the middle
8
9void pwmBegin(int pin, int channel) {
10#if ESP_ARDUINO_VERSION_MAJOR >= 3
11  (void)channel;                          // 3.x kanalı kendisi seçer / 3.x picks the channel itself
12  ledcAttach(pin, PWM_FREQ, PWM_RES);
13#else
14  ledcSetup(channel, PWM_FREQ, PWM_RES);  // 2.x: önce kanal ayarı / 2.x: set up the channel first
15  ledcAttachPin(pin, channel);
16#endif
17}
18
19void pwmSet(int pin, int channel, int duty) {
20#if ESP_ARDUINO_VERSION_MAJOR >= 3
21  (void)channel;
22  ledcWrite(pin, duty);                   // 3.x: pin numarasıyla / 3.x: by pin number
23#else
24  (void)pin;
25  ledcWrite(channel, duty);               // 2.x: kanal numarasıyla / 2.x: by channel number
26#endif
27}
28
29void setFan(int speed) {
30  speed = constrain(speed, -255, 255);
31  if (speed >= 0) {
32    pwmSet(FAN_IA, 0, speed);   // üfle / blow
33    pwmSet(FAN_IB, 1, 0);
34  } else {
35    pwmSet(FAN_IA, 0, 0);       // ters yönde em / suck in reverse
36    pwmSet(FAN_IB, 1, -speed);
37  }
38}
39
40void setup() {
41  Serial.begin(115200);
42  analogReadResolution(12);     // 0-4095
43  pwmBegin(FAN_IA, 0);
44  pwmBegin(FAN_IB, 1);
45  setFan(0);
46}
47
48void loop() {
49  int raw = analogRead(POT_PIN);
50  int speed = map(raw, 0, 4095, -255, 255);
51  if (abs(speed) < DEAD_ZONE) speed = 0;  // ortada dur / stop in the middle
52  setFan(speed);
53  Serial.printf("ADC: %d  Hiz/Speed: %d\n", raw, speed);
54  delay(50);
55}
Raspberry Pi PicoとMicroPythonでL9110Sを使う
PicoはすべてのGPIOピンでハードウェアPWMを出力できるので、ピンをかなり自由に選べます。例では左のモーターをGP16とGP17に、右のモーターをGP18とGP19につないでいます。コードは各モーターをクラスとして定義し、速度をパーセント(-100〜100)で受け取るので、duty_u16の0〜65535の範囲を気にする必要はありません。PicoはUSBから、モーターはモジュールのVCCにつないだ電池パックから電源を供給し、2つのGNDをつなぎます。ThonnyでCtrl+Cを押してプログラムを止めると、KeyboardInterruptのブロックがモーターを安全に止めます。このブロックがないとPWMのハードウェアが動き続け、車が机から落ちることがあります。
1from machine import Pin, PWM
2import time
3
4class Motor:
5    def __init__(self, pin_ia, pin_ib, freq=1000):
6        self.ia = PWM(Pin(pin_ia))       # IA girişi / IA input
7        self.ib = PWM(Pin(pin_ib))       # IB girişi / IB input
8        self.ia.freq(freq)
9        self.ib.freq(freq)
10        self.stop()
11
12    def speed(self, percent):            # -100 geri ... 100 ileri / -100 reverse ... 100 forward
13        percent = max(-100, min(100, percent))
14        duty = int(abs(percent) * 65535 // 100)
15        if percent > 0:
16            self.ia.duty_u16(duty)
17            self.ib.duty_u16(0)
18        elif percent < 0:
19            self.ia.duty_u16(0)
20            self.ib.duty_u16(duty)
21        else:
22            self.stop()
23
24    def stop(self):
25        self.ia.duty_u16(0)
26        self.ib.duty_u16(0)
27
28left = Motor(16, 17)    # A-IA = GP16, A-IB = GP17
29right = Motor(18, 19)   # B-IA = GP18, B-IB = GP19
30
31def drive(l, r, ms):
32    left.speed(l)
33    right.speed(r)
34    time.sleep_ms(ms)
35
36try:
37    while True:
38        for s in range(30, 81, 5):       # yumuşak kalkış / soft start
39            drive(s, s, 40)
40        drive(80, 80, 1500)              # ileri / forward
41        drive(0, 0, 500)
42        drive(-60, -60, 1000)            # geri / reverse
43        drive(0, 0, 500)
44        drive(-60, 60, 600)              # yerinde sola dön / spin left in place
45        drive(0, 0, 2000)
46except KeyboardInterrupt:
47    left.stop()                          # Ctrl+C ile güvenli dur / safe stop on Ctrl+C
48    right.stop()
L9110SとL298N、どちらを使う?
| 項目 | L9110Sモジュール | L298Nモジュール |
|---|---|---|
| モーター電圧 | 2.5〜12 V | 約5〜35 V |
| 1チャンネルあたりの電流 | 連続で約800 mA | 連続で約2 A |
| ドライバでの電圧降下 | 小さい | 約2 V以上 |
| 速度制御 | IA/IBピンにPWM | ENA/ENBピンにPWM |
| 必要な制御ピン | 4 | 6(ジャンパー使用時は4) |
| 5 Vレギュレーター内蔵 | なし | あり(電源12 Vまで) |
| サイズと重さ | とても小さく、数グラム | 大きく、ヒートシンク付き |
| 3.3 Vロジック | 対応 | たいてい動作する |
まとめると、モーターが12 V未満で、ストール時でもどれも1 Aをあまり超えないなら、L9110Sのほうがよい選択です。小さくて軽く、L298Nのバイポーラトランジスタで失われる約2 Vを無駄にしません。この差は電池で動くプロジェクトでとてもはっきり出ます。6 Vの電池パックでは、L298Nだとモーターに残るのは4 V前後ですが、L9110Sは電源電圧のほとんどをモーターに届けるので、車は目に見えて速く走ります。一方、12 Vの金属ギア付きモーター、重いシャーシ、1 Aを超える連続負荷、12 Vより高い電源には、L298Nや、より新しいMOSFETを使ったドライバが必要です。TB6612FNGなどとの詳しい比較は、「モータードライバの比較」の記事を見てください。
L9110Sを使ったプロジェクトのアイデア
- Bluetoothで操作するミニカー:HC-05モジュールを使い、スマホから届く文字に応じてdrive()関数を呼び出します。
- 障害物を避けるロボット:前にHC-SR04を付け、障害物が20 cmより近づいたら後退して向きを変えるロボットを作ります。詳しくは「障害物を避けるロボット」の記事にあります。
- ライントレースロボット:2個のTCRT5000センサーで黒い線をたどります。N20モーターとL9110Sで、軽くて機敏なロボットになります。
- 温度で動くファン:測った温度に応じて、PWMでファンの速度を段階的に上げます。考え方は「Arduinoのファン制御」の記事にあります。
- ジョイスティックで戦車のように操縦:ジョイスティックのX軸とY軸を、左右のモーターの速度に変換します。
- Wi-Fiで操作する車:ESP32が配信するWebページのボタンから、方向と速度の命令を送ります。
- ミニクレーンやカーテンの自動開閉:ギア付きモーターでひもを巻き取り、両端ではリミットスイッチでモーターを止めます。
よくある間違いと対処法
| 症状 | 考えられる原因 | 対処法 |
|---|---|---|
| モーターがまったく回らない | 共通GNDがない、またはVCCに電源が来ていない | モジュールのGNDをボードのGNDにつなぎ、VCCをテスターで測る |
| 低速で回らず、うなるだけ | デューティの値がモーターの起動しきい値より低い | 最低速度を70〜100くらいに上げる |
| モーターが起動するとArduinoがリセットする | モーターがボードと同じ5Vラインから電源を取っている | モーターには別の電池を使い、VCCに100 µFのコンデンサを追加する |
| 一方向には回るが、反対方向には回らない | 入力の1本がPWM非対応のピンにつながっている、または線の接触不良 | 4本の入力をすべてPWMピンにつなぎ、ジャンパーワイヤーを確認する |
| チップがとても熱くなる | モーターの電流が800 mAの制限を超えている、またはモーターがストールしている | 小さいモーターを使う、ストールを避ける、またはL298Nに切り替える |
| 速度の調整が逆に働く | 一方の入力がHIGHで、もう一方がPWM | 固定する入力をLOWにする、またはデューティの値を255から引く |
| ESP32の起動時にモーターが一瞬回る | 選んだピンが起動時に信号を出している | GPIO 25、26、32、33など、起動時に静かなピンを使う |
L9110Sは、小型モーターを使う電池駆動のプロジェクトに向いた、軽くて安く効率のよいドライバです。限界を知って適切なモーターと組み合わせれば、長く問題なく動きます。大きなモーターに移るときも、同じ方向制御とPWMの考え方をL298Nでそのまま使えます。BlueGraysアプリでは、Bluetooth操作の車、障害物回避ロボット、ポテンショメーターによるPWM制御などのプロジェクトを、ステップごとの回路図とコード付きで見られます。ここで紹介したL9110Sの配線も、これらのプロジェクトに簡単に応用できます。シャーシ、タイヤ、電池の選び方は「Arduinoロボットカーの作り方」のガイドが参考になります。
よくある質問
L9110Sは何アンペアまで流せますか?
L9110Sは1チャンネルあたり約800 mAの連続電流を流せ、短時間のピーク電流は約1.5 Aです。モジュールにはチップが2個あるので、2個のモーターをそれぞれこの制限で別々に駆動します。長持ちさせるには、モーター1個あたりの連続電流を500〜600 mA未満に抑えるのがよい目安です。
L9110Sで12 Vのモーターを駆動できますか?
モジュールの最大電源電圧は12 Vなので、理論上は12 Vの小型モーターを駆動できます。ただし、12 Vのモーターの多くはストール時に1 Aを大きく超える電流を消費し、限界で動くチップは熱くなります。12 VのモーターにはL298NやMOSFETを使ったドライバのほうが安全です。
L9110SはESP32や3.3 Vで動作しますか?
はい。L9110Sの入力ピンは3.3 VのロジックレベルをHIGHとして読み取るので、ESP32、Raspberry Pi Picoなどの3.3 Vのボードに直接つなげます。モーターの電源を別にVCCに供給し、GNDをつなぐだけで十分です。
L9110SとL298N、どちらがよいですか?
小型モーターを使う電池駆動のプロジェクトなら、L9110Sのほうがよいです。小さくて軽く、L298Nのように約2 Vの電圧を失いません。モーターの電流が1 Aを超える場合や、12 Vより高い電源が必要な場合はL298Nを選んでください。
L9110Sでステッピングモーターを駆動できますか?
はい。モジュールの2つのHブリッジで、小型のバイポーラ型(4線式)ステッピングモーターの2つのコイルを駆動でき、ArduinoのStepperライブラリもこの配線で動作します。コイルの電流は800 mAを超えないようにしてください。28BYJ-48のような5線式のユニポーラ型モーターには、ULN2003のボードのほうが向いています。
L9110Sがとても熱くなるのはなぜですか?
発熱のいちばん多い原因は、モーターがチップの限界に近い電流を消費していることです。特に、タイヤが詰まったモーターや重い負荷のかかったモーターはストール電流に近づきます。電源電圧がモーターの定格電圧より高い場合も電流が増えます。小さいモーターを使う、PWMで最高速度を制限する、またはより強力なドライバに切り替えてください。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
L298Nで作るBluetooth操作の車
スマートフォンをリモコンにして、自作のロボットカーを操作できます。ArduinoはBluetoothモジュールを通じてスマートフォンのリモコンアプリから指令を受け取り、モータードライバーで車輪を回します。前進、後退、左右や斜めへの移動ができ、速度もスマートフォンから調整できます。停止ボタンを押すと、短いブレーキ動作でモーターがすぐに止まります。

障害物回避ロボット
自分で進む道を見つける、賢い車を作ってみませんか?障害物回避ロボットは、前面の超音波センサーで周囲を常に調べます。障害物を見つけると停止し、サーボモーターで左右を確認して、最も障害物の少ない方向を選んで進みます。自動運転の基礎を学ぶのにぴったりの入門プロジェクトです。

ESP32と可変抵抗でLEDの明るさを制御(アナログ→PWM)
可変抵抗を使ってLEDの明るさをアナログ操作で調整します。ESP32のADCピンで可変抵抗からの0-3.3Vの電圧を読み取り、PWM(パルス幅変調)信号に変換してLEDに出力します。可変抵抗を回すと、LEDが徐々に明るくなったり暗くなったりします。Arduino Core 3.0+ではanalogWrite()を直接使えます。ESP32-S2/S3ではADCの分解能を12ビットに固定します。

ESP32のPWMでLEDをフェード
LEDの明るさを0から最大へ、最大から0へと滑らかに変化させます。Arduinoと同じようにanalogWrite()でPWMを制御します。ESP32 Arduino Core 3.0+では同じ構文がそのまま使えます。ピンの定義とpinMode、analogWriteだけで実現できます。

Raspberry Pi PicoのPWMでLEDをフェード(呼吸のような明滅)
LEDを単に点滅させるだけでなく、呼吸するように明滅させます!Raspberry Pi PicoのPWM(パルス幅変調)を使い、スリープ中のMacBookのランプのように、明るさをゆっくり上げてからゆっくり下げます。machine.PWMクラス、duty_u16()(0–65535の16ビットの明るさ)、PWM周波数(freq(1000)で1秒間に1000回オン・オフし、ちらつきを感じさせない)、range()による段階的なループ(増加と減少)、デジタルピンからのアナログのような出力を学びます。PWMはRGBの混色やモーターなどに使われる、組み込み開発の基本技術です。

ジョイスティックでサーボモーターを制御
防犯カメラの向きを変えるように、ジョイスティックで2つのモーターを操作します。スティックを左右に倒すと下側のサーボモーターがゆっくり回り、上下に倒すと上側のサーボモーターが上下に傾きます。手を離すと、どちらもその位置で止まります。カメラやレーザーの台座など、2方向に動く装置の基礎を作ります。

ポテンショメーターでサーボモーターを操作
ポテンショメーターのつまみを回すと、サーボモーターのアームもそれに合わせて回ります。つまみの一方の端が0度、もう一方の端が半回転に対応します。Arduinoがつまみの位置を常に読み取り、サーボモーターが動きにすぐ反応します。ロボットアームや回転式カメラ台などのプロジェクトへの第一歩です。

ステッピングモーターの使い方
時計の針のように、必要な分だけ正確に少しずつ回転するモーターです。Arduinoがドライバーボードを介して小さなステッピングモーターを一方向に1回転させ、1秒待ってから逆方向に1回転させます。ドア、カーテン、回転台など、正確な回転が必要なプロジェクトの基礎を学べます。