
インダクタとは?インダクタンス、ヘンリー、コイルのコードと用途
インダクタとは何でしょうか。インダクタンスとヘンリー、エネルギーの蓄積、カラーコードとSMDコード、降圧・昇圧回路とLCフィルタ、リレーの逆起電力とフライバックダイオード、Arduinoによる測定を解説します。
インダクタとは何かを簡単に説明すると、インダクタ(コイル)は導線を何回も輪状に巻いて作る部品で、流れる電流の変化に逆らう性質があります。電流が流れると周囲に磁界が生まれ、インダクタはその磁界にエネルギーを蓄えます。電流が減ろうとすると、そのエネルギーを放出して電流を流し続けようとします。この単純な性質を利用して、インダクタは降圧・昇圧モジュール、ノイズフィルタ、ラジオ回路、リレー、モーター、トランスに使われています。
この記事では、インダクタの仕組み、インダクタンスとその単位であるヘンリーの意味、コンデンサとの違い、蓄えるエネルギーの量、時定数について学びます。カラーコードやSMDコードから値を読み取る方法、降圧・昇圧コンバーターやLCフィルタでの役割、リレーやモーターのコイルに生じる逆起電力とそれを抑えるダイオード、巻き数からインダクタンスを見積もる方法、Arduinoで簡単なインダクタンス計を作る方法を順に説明します。
インダクタとは?どのように動作する?
導線に電流が流れると、その周囲に磁界が生まれます。導線をまっすぐに伸ばす代わりに輪状に巻くと、それぞれの巻き線が作る磁界が重なり、コイルの内部に強く集中した磁界が生まれます。注目したいのは、この磁界が変化するときの動きです。ファラデーの法則によると、変化する磁界は導線に電圧を誘導します。レンツの法則によると、その電圧は常に変化を妨げる向きに生じます。電流を増やそうとすると、インダクタは逆向きの電圧を生じて増加を遅らせます。電流を遮断しようとすると、電流を流し続ける向きの電圧を生じます。
これはフライホイールにたとえられます。重いフライホイールは回し始めるのが難しく、回り始めると止めるのも難しくなります。インダクタは電流に対して同じ働きをします。これに対してコンデンサは電圧を対象に働き、電圧が急激に変化するのを防ぎます。そのため、電子回路では両者を組み合わせて使うことが多く、双子のような部品と考えられています。コンデンサについてまだ読んでいない場合は、コンデンサとは?のガイドを読むと、この比較を理解しやすくなります。
| 特性 | インダクタ(コイル) | コンデンサ |
|---|---|---|
| エネルギーを蓄える場所 | 磁界 | 電界 |
| 何の急激な変化に逆らうか | 電流 | 電圧 |
| 基本式 | V = L × di/dt | I = C × dV/dt |
| 直流(DC)での動作 | 短絡に近い状態(導線の抵抗のみ) | 開放に近い状態(電流は流れない) |
| 周波数が高くなると | 抵抗(リアクタンス)が増える | 抵抗(リアクタンス)が減る |
| 単位 | ヘンリー(H) | ファラド(F) |
| 記号 | L | C |
インダクタンスとその単位、ヘンリー
インダクタが電流の変化にどれだけ強く逆らうかは、インダクタンスで決まります。記号はL、単位はヘンリー(H)です。電流が1秒間に1アンペア変化したときに、端子間に1ボルトの電圧が生じるインダクタのインダクタンスを1ヘンリーと定義します。式ではV = L × di/dtと表します。1ヘンリーは電子回路では非常に大きな値で、電子工作の回路では主にマイクロヘンリー(µH)やミリヘンリー(mH)の範囲のインダクタを使います。
| 単位 | ヘンリー換算 | 主な使用例 |
|---|---|---|
| ナノヘンリー(nH) | 0.000000001 H | Wi-Fi、Bluetooth、ラジオ回路、SMDチップインダクタ |
| マイクロヘンリー(µH) | 0.000001 H | 降圧・昇圧モジュール、フィルタ、LoRaやRFのモジュール |
| ミリヘンリー(mH) | 0.001 H | 音声フィルタ、リレーコイル、コモンモードチョーク |
| ヘンリー(H) | 1 H | 古い電源のチョーク、大型トランスの巻き線 |
インダクタンスは、巻き数(N)、コイルの断面積、長さ、内部のコアの材質という4つの要素で決まります。特に重要なのは巻き数です。インダクタンスは巻き数の2乗に比例して増えるため、巻き数を2倍にするとインダクタンスは4倍になります。コイルの内部にフェライトや鉄粉のコアを入れると、同じ巻き数でもインダクタンスが数十倍から数百倍に増えます。そのため、小さなフェライトコアのインダクタでも、大きな空芯インダクタより高い値になることがあります。
磁界へのエネルギーの蓄積と時定数
電流が流れているインダクタは、磁界にE = ½ × L × I²のエネルギーを蓄えます。たとえば、3 Aが流れる33 µHのパワーインダクタが蓄えるエネルギーは、0.5 × 0.000033 × 9 = 約150マイクロジュールです。ごく小さな量に見えますが、降圧コンバーターはこのエネルギーの蓄積と放出を1秒間に150,000回繰り返すことで、ワット単位の電力を入力側から出力側へ移します。エネルギーは電流の2乗に比例するため、電流を2倍にすると蓄えるエネルギーは4倍になります。
インダクタと抵抗を直列につないで電圧をかけると、電流は瞬時に増えるのではなく、徐々に増加します。この立ち上がりの速さを決めるのが時定数で、τ = L / Rと表します。10 mHのインダクタと100 Ωの抵抗を直列につないだ場合、τ = 0.01 / 100 = 100 µsです。これはコンデンサのRC時定数に対応するインダクタ側の時定数で、同じ割合で変化します。
| 経過時間 | 最終値に対する電流の割合 |
|---|---|
| 1 τ | 63% |
| 2 τ | 86% |
| 3 τ | 95% |
| 4 τ | 98% |
| 5 τ | 99%(実用上は完了) |
誘導性リアクタンス:交流でインダクタはどう動作する?
直流では、インダクタに現れるのは導線の抵抗だけです。この値はDCR(直流抵抗)と呼ばれ、良質なパワーインダクタでは数十ミリオーム程度です。一方、交流では電流が絶えず変化するため、インダクタがそれに逆らい、誘導性リアクタンスと呼ばれる周波数に依存する抵抗が現れます。式はXL = 2 × π × f × Lです。10 mHのインダクタでは、50 Hzで2 × 3.14 × 50 × 0.01 = 3.14 Ωにすぎませんが、100 kHzでは6283 Ωになります。つまり、インダクタは低周波や直流を通しやすく、高周波を通しにくい部品です。コンデンサは逆の性質を持ち、両者を組み合わせることがフィルタの仕組みの要点です。
インダクタの種類
| 種類 | 外観 | 主な用途 |
|---|---|---|
| 空芯 | 太い導線を巻いた中空のコイル | 無線送信機、高周波回路 |
| フェライトロッド | 棒状のコアに巻いた導線 | AMラジオのアンテナ、フィルタ |
| トロイダル(リング形) | リング状のコアに巻いた導線 | 電源、チョーク、漏れ磁束が少ない用途 |
| アキシャル型(カラーコード付き) | 抵抗に似た形状で色帯がある | フィルタ、古い回路、キット |
| SMDチップインダクタ | 小さな長方形で、コードがあるものと無表示のものがある | 携帯電話、Wi-FiやBluetoothのモジュール |
| パワーインダクタ(シールド型・非シールド型) | 角形または円筒形で、330や101などのコードがある | 降圧・昇圧モジュール、DC-DCコンバーター |
| コモンモードチョーク | 2つの巻き線を持つリング | USBや電源入力のノイズ抑制 |
| リレーやソレノイドのコイル | 機構を引き寄せる電磁石 | リレー、錠、バルブ、ブザー |
カラーコードからインダクタの値を読む
アキシャル型インダクタは抵抗によく似ており、同じ色の対応表で値を読み取れます。違うのは、読み取った値の単位がオームではなくマイクロヘンリー(µH)になる点だけです。最初の2本の色帯が数値、3本目が乗数、4本目が誤差を示します。たとえば、茶・黒・黒は10 × 1 = 10 µH、茶・黒・茶は10 × 10 = 100 µH、黄・紫・黒は47 µH、赤・赤・金は22 × 0.1 = 2.2 µHです。誤差の色帯では、金が±5%、銀が±10%、黒が±20%を表します。色を暗記する必要はありません。「抵抗のカラーコード」ツールで数値を調べ、単位をµHとして読み取れます。一部の軍用規格のインダクタでは、最初の色帯が幅広い銀色になっています。これは値ではなく規格を示すため、読み取るときには飛ばします。
SMDインダクタのコード:101、4R7、47Nの意味は?
SMDパワーインダクタやチップインダクタには、通常3文字のコードが付いており、こちらも値の単位はµHです。3桁のコードでは、最初の2桁が数値、3桁目が後ろに付けるゼロの個数を示します。RはµH単位の小数点、Nはナノヘンリー単位の小数点を表します。手作業で読み解く代わりに、「インダクタコード」ツールも使えます。
| コード | 計算 | 値 |
|---|---|---|
| 100 | 10 × 10⁰ | 10 µH |
| 101 | 10 × 10¹ | 100 µH |
| 102 | 10 × 10² | 1000 µH = 1 mH |
| 220 | 22 × 10⁰ | 22 µH |
| 330 | 33 × 10⁰ | 33 µH |
| 4R7 | 4.7 | 4.7 µH |
| R47 | 0.47 | 0.47 µH = 470 nH |
| 47N | 47 nH | 0.047 µH |
| 2N2 | 2.2 nH | 0.0022 µH |
降圧・昇圧コンバーターでのインダクタの役割
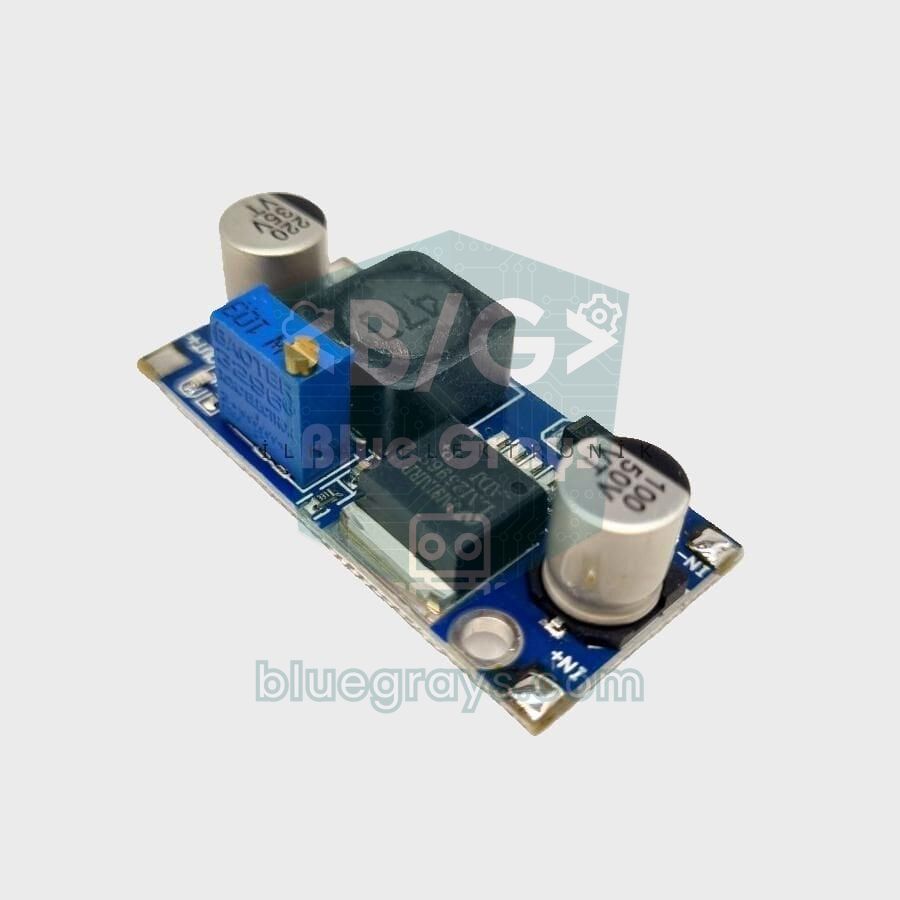
スイッチング方式の降圧コンバーターと昇圧コンバーターは、インダクタがエネルギーを蓄える性質を使い、熱として消費せずに電圧を変換します。降圧コンバーターでは、トランジスタが1秒間に数万回オンとオフを繰り返します。トランジスタがオンの間は、インダクタを通って負荷へ電流が流れ、インダクタにエネルギーが蓄えられます。トランジスタがオフになると、インダクタは蓄えたエネルギーをダイオード経由で負荷へ供給し、電流を流し続けます。出力側のコンデンサはリップルを平滑化します。理想的には、出力電圧はトランジスタがオンになっている時間の割合(D、デューティ比)で決まり、降圧ではVout = D × Vin、昇圧ではVout = Vin / (1 − D)となります。そのため、LM2596のようなモジュールは12 Vを5 Vに80〜90%の効率で変換できます。一方、7805のようなリニアレギュレーターは、差の7 Vを熱に変えます。
インダクタを選ぶ際に最も重要な2つの値は、インダクタンスと飽和電流(Isat)です。インダクタを流れる電流は、スイッチングの各周期で少しずつ増減します。このリップルはΔI = (Vin − Vout) × D / (f × L)で求められます。150 kHzで動作するLM2596が、33 µHのインダクタを使って12 Vを5 Vに降圧するとします。D = 5 / 12 = 0.42、ΔI = 7 × 0.42 / (150,000 × 0.000033) ≈ 0.59 Aとなります。負荷電流が2 Aなら、インダクタを流れるピーク電流は2 + 0.3 = 2.3 Aで、飽和電流はこの値より大きい必要があります。インダクタが飽和するとインダクタンスが急激に低下し、電流が制御できずに増加して、モジュールが発熱し、うなり音を出します。モジュールを正しく使う方法は、LM2596降圧モジュールのガイドを参照してください。
LCフィルタ:インダクタとコンデンサでノイズを除去
インダクタを直列、コンデンサを並列に接続すると、LCローパスフィルタになります。インダクタが高周波ノイズを通しにくくし、通過したノイズをコンデンサがグラウンドへ逃がします。遮断周波数はf = 1 / (2 × π × √(L × C))で求められます。10 µHのインダクタと100 µFのコンデンサでは、遮断周波数は約5 kHzです。降圧モジュールの出力に現れる150 kHzのスイッチングノイズは、この周波数の30倍に相当し、この2次フィルタでおよそ1000分の1まで減衰します。高感度のアナログ測定回路、音声回路、RFモジュールに電源を供給する際には、この簡単なフィルタが大きな効果を発揮します。
同じ式はLC共振回路の基本にもなります。インダクタとコンデンサを並列につなぎ、短時間エネルギーを与えると、エネルギーが両者の間を行き来し、回路はまさにこの周波数で振動します。古いラジオで放送局を選ぶために回すつまみは、実際にはコンデンサの値を変えて共振周波数を調整しています。後ほど、この振動を利用してArduinoでインダクタを測定します。
リレーやモーターのコイルの逆起電力とフライバックダイオード

リレー、モーター、ソレノイド錠、ソレノイドバルブは、いずれもコイルを使っています。トランジスタやMOSFETで駆動している場合、電流を遮断した瞬間、コイルは電流を流し続けるために電圧の極性を反転させ、先ほどの例のような高いスパイク電圧を生じます。これを逆起電力、または誘導性キックバックと呼びます。対策はとても簡単で、コイルの両端にダイオードを逆向きに接続します。ダイオードのカソード(帯のある側)をコイルの+端子、アノードをトランジスタにつながる側に接続します。コイルが通常どおり動作している間、ダイオードは逆バイアスされているため何も働きません。電流を遮断すると、コイルの電流がダイオードを通って循環し、エネルギーが安全に減衰します。
| 負荷 | 推奨する保護方法 | 補足 |
|---|---|---|
| 5 Vまたは12 Vのリレー | 1N4007または1N4148ダイオード | 市販のリレーモジュールでは、すでにボードに実装済み |
| 小型DCモーター | 1N5819ショットキーダイオードと100 nFのコンデンサ | コンデンサはブラシのノイズも抑える |
| ソレノイド錠またはソレノイドバルブ | 1N4007または、より大きな電流に対応する1N5408 | 大電流を流す場合は、ダイオードも大電流に対応する必要がある |
| L298Nで駆動するモーター | モジュール内蔵のダイオード | L298チップを単体で使う場合は外付けダイオードが必要 |
| L293Dで駆動するモーター | チップ内部の保護ダイオード | L293(Dなし)にはダイオードがない |
ダイオードには小さな副作用もあります。コイルのエネルギーがゆっくり減衰するため、リレー接点の復帰が少し遅れます。ほとんどのプロジェクトでは気になりませんが、非常に速い復帰が必要な場合は、ダイオードと直列にツェナーダイオードを追加します。ダイオードの種類と正しい向きはダイオードとは?を、トランジスタによるリレーの駆動はトランジスタとは?とリレーモジュールとは?を参照してください。Arduinoのピンにコイルを直接接続すると、ピンの電流上限を超えるうえに、逆起電力でマイコンが破損するおそれがあります。必ず間にトランジスタかMOSFETを入れてください。
巻き数からインダクタンスを見積もる
自分でコイルを巻く場合は、インダクタンスを計算で見積もれます。単層の空芯コイルには、長さをセンチメートルで扱うWheelerの式が便利です。L (µH) = r² × N² / (22.9 × r + 25.4 × l)と表します。ここで、rはコイルの半径、lは巻き線部分の長さ(どちらもcm)、Nは巻き数です。たとえば、直径2 cm(半径1 cm)の筒に、長さ3 cmにわたって50回巻くと、L = 1 × 2500 / (22.9 + 76.2) ≈ 25 µHとなります。
リング形(トロイダル)のコアでは、メーカーがコアのAL値を示しているため、計算はさらに簡単です。式はL = AL × N²です。ALの単位は通常nH/turn²です。AL = 50 nH/turn²のリングに20回巻くと、L = 50 × 400 = 20,000 nH = 20 µHとなります。特定の値が必要な場合は、式を変形してN = √(L / AL)で求めます。計算はあくまで概算です。巻き線の密着具合や導線の太さで値が数%変わるため、完成したコイルを測定するのが確実です。
| 変更 | インダクタンスへの影響 |
|---|---|
| 巻き数を2倍にする | 4倍になる(N²) |
| 半径を大きくする | 増える |
| 同じ巻き数をより長い範囲に広げる | 減る |
| フェライトや鉄粉のコアを入れる | 数十倍から数百倍に増える |
| コアを抜く、またはギャップを設ける | 減るが、飽和電流は大きくなる |
Arduinoでインダクタを測定:LC共振法
ほとんどのテスターではインダクタンスを測れませんが、Arduino Uno、LM339コンパレーター、いくつかの部品があれば、便利なインダクタンス計を作れます。仕組みは、コイルと容量が既知のコンデンサを並列につなぎ、短時間電流を流してエネルギーを蓄えた後、電流を遮断するというものです。回路は共振周波数で振動します。LM339がその振動を矩形波に変換し、ArduinoがpulseIn()で半周期を測定して、f = 1 / (2π√(LC))からインダクタンスを逆算します。
- ArduinoのD13ピンを、220 Ωの抵抗と1N4148ダイオードを介してLC回路の上側の接続点につないでください。
- 測定するコイルと2 µFのフィルムコンデンサ(1 µFを2個並列接続)を、その上側の接続点とGNDの間に並列につないでください。
- LC回路の上側の接続点を1 kΩの抵抗を介してLM339の+入力につなぎ、−入力をGNDにつないでください。
- LM339に5VとGNDから電源を供給し、出力をD11につないで、出力と5Vの間に1 kΩのプルアップ抵抗を追加してください。
- コードを書き込み、シリアルモニタを115200ボーで開いて、測定値を確認してください。
1// LC rezonansıyla bobin ölçer / LC resonance inductance meter
2// D13 -> 220 Ω -> 1N4148 -> LC (bobin ve kondansatör paralel) -> LM339 (+) giriş
3// D13 -> 220 Ω -> 1N4148 -> LC tank (coil and capacitor in parallel) -> LM339 (+) input
4// LM339 (-) GND'ye, çıkış D11'e ve 1 kΩ ile 5V'a / LM339 (-) to GND, output to D11 with 1 kΩ to 5V
5
6const int DRIVE_PIN = 13;              // LC devresini şarj eden pin / pin that charges the tank
7const int SENSE_PIN = 11;              // karşılaştırıcı çıkışı / comparator output
8const double C_FARAD = 2.0e-6;         // kondansatörün gerçek değeri (2 µF) / real capacitor value (2 µF)
9
10void setup() {
11  Serial.begin(115200);
12  pinMode(DRIVE_PIN, OUTPUT);
13  pinMode(SENSE_PIN, INPUT);
14}
15
16void loop() {
17  digitalWrite(DRIVE_PIN, HIGH);
18  delay(5);                            // bobinden akım geçsin, enerji depolansın / let current build up in the coil
19  digitalWrite(DRIVE_PIN, LOW);        // akımı kes: LC salınmaya başlar / cut the current: the tank starts ringing
20  delayMicroseconds(100);
21
22  unsigned long halfPeriod = pulseIn(SENSE_PIN, HIGH, 5000);   // yarım periyot (µs), 0 = zaman aşımı / half period (µs), 0 = timeout
23  if (halfPeriod > 0) {
24    double f = 1.0e6 / (2.0 * halfPeriod);                      // frekans (Hz) / frequency (Hz)
25    double L = 1.0 / (4.0 * PI * PI * f * f * C_FARAD);         // f = 1 / (2π√(LC)) formülünden / from f = 1 / (2π√(LC))
26    Serial.print("f = ");
27    Serial.print(f, 0);
28    Serial.print(" Hz   L = ");
29    Serial.print(L * 1.0e6, 1);                                 // µH cinsinden / in µH
30    Serial.println(" uH");
31  } else {
32    Serial.println("Salinim yok / no oscillation");
33  }
34  delay(500);
35}
精度はコンデンサに大きく左右されます。式にCが直接含まれるため、コンデンサの実際の容量をテスターで測り、コードのC_FARADの行に入力してください。セラミックコンデンサは電圧や温度で容量が変わるため、フィルムコンデンサの方が適しています。2 µFの場合、100 µHのコイルは約11 kHzで振動し、半周期は44 µsです。この構成は約50 µHから数十mHの範囲で良好な結果が得られますが、非常に小さなコイルでは周波数が高くなり、精度が低下します。Picoでは、LM339の出力を3V3にプルアップすれば同じ回路を作れます。MicroPythonでは、pulseIn()の代わりにtime_pulse_us()を使います。
1from machine import Pin, time_pulse_us
2import math
3import time
4
5drive = Pin(15, Pin.OUT)               # 330 Ω ve diyot üzerinden LC'ye / to the tank through 330 Ω and a diode
6sense = Pin(14, Pin.IN)                # LM339 çıkışı, 3V3'e 1 kΩ / LM339 output, 1 kΩ pull-up to 3V3
7C_FARAD = 2.0e-6                       # kondansatör değeri / capacitor value
8
9while True:
10    drive.value(1)
11    time.sleep_ms(5)                   # bobin akımı otursun / let the coil current settle
12    drive.value(0)                     # salınımı başlat / start the ringing
13    half = time_pulse_us(sense, 0, 5000)   # ilk LOW yarım periyot (µs), eksi = zaman aşımı / first LOW half period (µs), negative = timeout
14    if half > 0:
15        f = 1e6 / (2 * half)
16        L = 1 / (4 * math.pi ** 2 * f ** 2 * C_FARAD)
17        print("f = %d Hz  L = %.1f uH" % (int(f), L * 1e6))
18    else:
19        print("Salinim yok / no oscillation")
20    time.sleep_ms(500)
インダクタ選びで確認する値
| 項目 | 意味 | 重要な理由 |
|---|---|---|
| インダクタンス(L) | µHまたはmHで表す値 | 回路が必要とする値に合わせる必要がある |
| 誤差 | 値がずれる範囲(±10%、±20%) | フィルタや共振回路で重要 |
| 飽和電流(Isat) | インダクタンスが大きく低下し始める電流 | ピーク電流をこの値未満に抑える必要がある |
| 定格電流(Irms) | 過熱せずに流せる電流 | 平均電流をこの値未満に抑える必要がある |
| 直流抵抗(DCR) | 導線の抵抗 | 小さいほど発熱と損失が少ない |
| 自己共振周波数(SRF) | インダクタがコンデンサのように動作し始める周波数 | 動作周波数をこの値より十分低くする必要がある |
| シールド型・非シールド型 | 磁界が外部へ漏れるかどうか | シールド型は周囲の回路への影響が少ない |
よくある間違いと対策
- ダイオードなしでリレーを駆動する:数回のオン・オフでトランジスタが壊れたり、Arduinoが不規則にリセットされたりします。コイルの両端に逆向きのダイオードを接続してください。
- インダクタンスだけを見て交換する:同じµH値でも、小型の部品を降圧モジュールに使うと飽和して過熱します。飽和電流も確認してください。
- SMDコードを読み違える:330を330 µHと考えてしまう例です。実際は33 µHです。「インダクタコード」ツールで確かめてください。
- カラーコードをオームで読む:アキシャル型インダクタで読み取った値の単位はµHです。茶・黒・茶は100 Ωではなく100 µHです。
- インダクタを並べて配置する:非シールド型のインダクタを2個並べると、互いの磁界が影響し合います。向きを直角にして取り付けるか、シールド型を使ってください。
- モジュールのうなり音を放置する:降圧モジュールからかすかなうなり音がする場合、通常はインダクタが過負荷になっているか、飽和しています。負荷を減らすか、より大きな電力に対応するモジュールを使ってください。
インダクタは一見ただの導線の巻き線ですが、電流を平滑化し、エネルギーを運び、ノイズを除去する多用途な部品です。インダクタンスが電流の変化に逆らうこと、そしてその性質が役立つ一方で危険にもなることを覚えておけば、リレー、モーター、電源のプロジェクトをより安全に作れます。BlueGraysアプリには、リレーで220 Vのランプをオン・オフするプロジェクト、ブザー、ステッピングモーター、L298Nによるモーター制御のプロジェクトがあり、手順ごとの回路図とコードを確認できます。また、「ツール」タブのインダクタコードとカラーコードのツールを使えば、値をすばやく読み取れます。
よくある質問
インダクタは何をする部品ですか?
インダクタは電流の急激な変化に逆らい、磁界にエネルギーを蓄えます。この性質により、降圧・昇圧モジュールでエネルギーを運ぶ、高周波ノイズを除去する、ラジオでコンデンサと組み合わせて周波数を選ぶ、リレーやモーターで電磁石として動きを生み出す、といった働きをします。
インダクタとコンデンサはどう違いますか?
インダクタは磁界にエネルギーを蓄えて電流の変化に逆らい、コンデンサは電界にエネルギーを蓄えて電圧の変化に逆らいます。直流では、インダクタは短絡、コンデンサは開放のように動作します。周波数が高くなると、インダクタの抵抗は増え、コンデンサの抵抗は減ります。
インダクタンスの単位は何ですか?
インダクタの値はインダクタンスで、ヘンリー(H)を単位として表します。電子回路では、主にミリヘンリー(mH)、マイクロヘンリー(µH)、ナノヘンリー(nH)を使います。1 mHは1000 µH、1 µHは1000 nHに相当します。
SMDインダクタの101はどういう意味ですか?
コード101は、最初の2桁の10の後ろにゼロを1個付けるという意味で、値の単位はマイクロヘンリーです。つまり101 = 100 µHです。同様に、100 = 10 µH、220 = 22 µH、4R7 = 4.7 µH、47N = 47 nHとなります。
リレーコイルの両端にダイオードをつなぐのはなぜですか?
リレーコイルの電流を遮断すると、コイルに高い逆向きの電圧(逆起電力)が生じます。このスパイク電圧で、リレーを駆動するトランジスタやArduinoが破損するおそれがあります。コイルの両端に逆向きに接続したダイオードは、その電流に安全な経路を与え、エネルギーを安全に消費させます。市販のリレーモジュールでは、このダイオードがすでにボードに実装されています。
テスターでインダクタを確認するには?
抵抗レンジで測定すると、正常なインダクタは数オーム以下を示します。OLが表示される場合は断線しています。インダクタンスを測るには、LCRメーターかインダクタンスレンジ付きのテスターが必要です。どちらもない場合は、Arduino、LM339、容量が既知のコンデンサを使い、LC共振法でおおよその値を求められます。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
ブザーの使い方
呼び鈴やアラームがどうやって音を出すのか、気になったことはありませんか?Arduinoが小さなブザーを短い間隔で鳴らし、音を出す、止める、を繰り返します。電気で音が生まれる仕組みを学び、メロディーを演奏するプロジェクトへの第一歩を踏み出せます。

LEDの点滅
電子工作の第一歩は、1個のLEDを点けたり消したりすることです。Arduinoで短い間隔で点灯と消灯を繰り返すと、LEDが素早く点滅します。ボードが光を制御する仕組みを最もシンプルな形で確かめ、これから取り組むプロジェクトの基礎を身につけます。

ボタンを押している間だけ220V電球を点灯
ボタンを押している間は実際の220ボルトの電球が点灯し、離すとすぐに消灯します。Arduinoの小さな信号では電球を直接点灯できないため、電気で動くスイッチであるリレーを間に入れ、電球の回路を開閉します。ボードで家庭の照明を操作するための第一歩です。家庭用電源を扱う際は十分に注意し、不安がある場合は詳しい人に手伝ってもらってください。

ボタンを押すたびに220V電球の点灯・消灯を切り替え
小さなボタンで、家庭の電球を点灯・消灯してみませんか?ボタンを押すとArduinoがリレーを切り替えて電球を点灯させ、もう一度押すと消灯させます。リレーは、ボードの弱い信号で家庭用電源を安全に切り替える仲介役です。220ボルトを扱う際は、必ず大人に手伝ってもらってください。
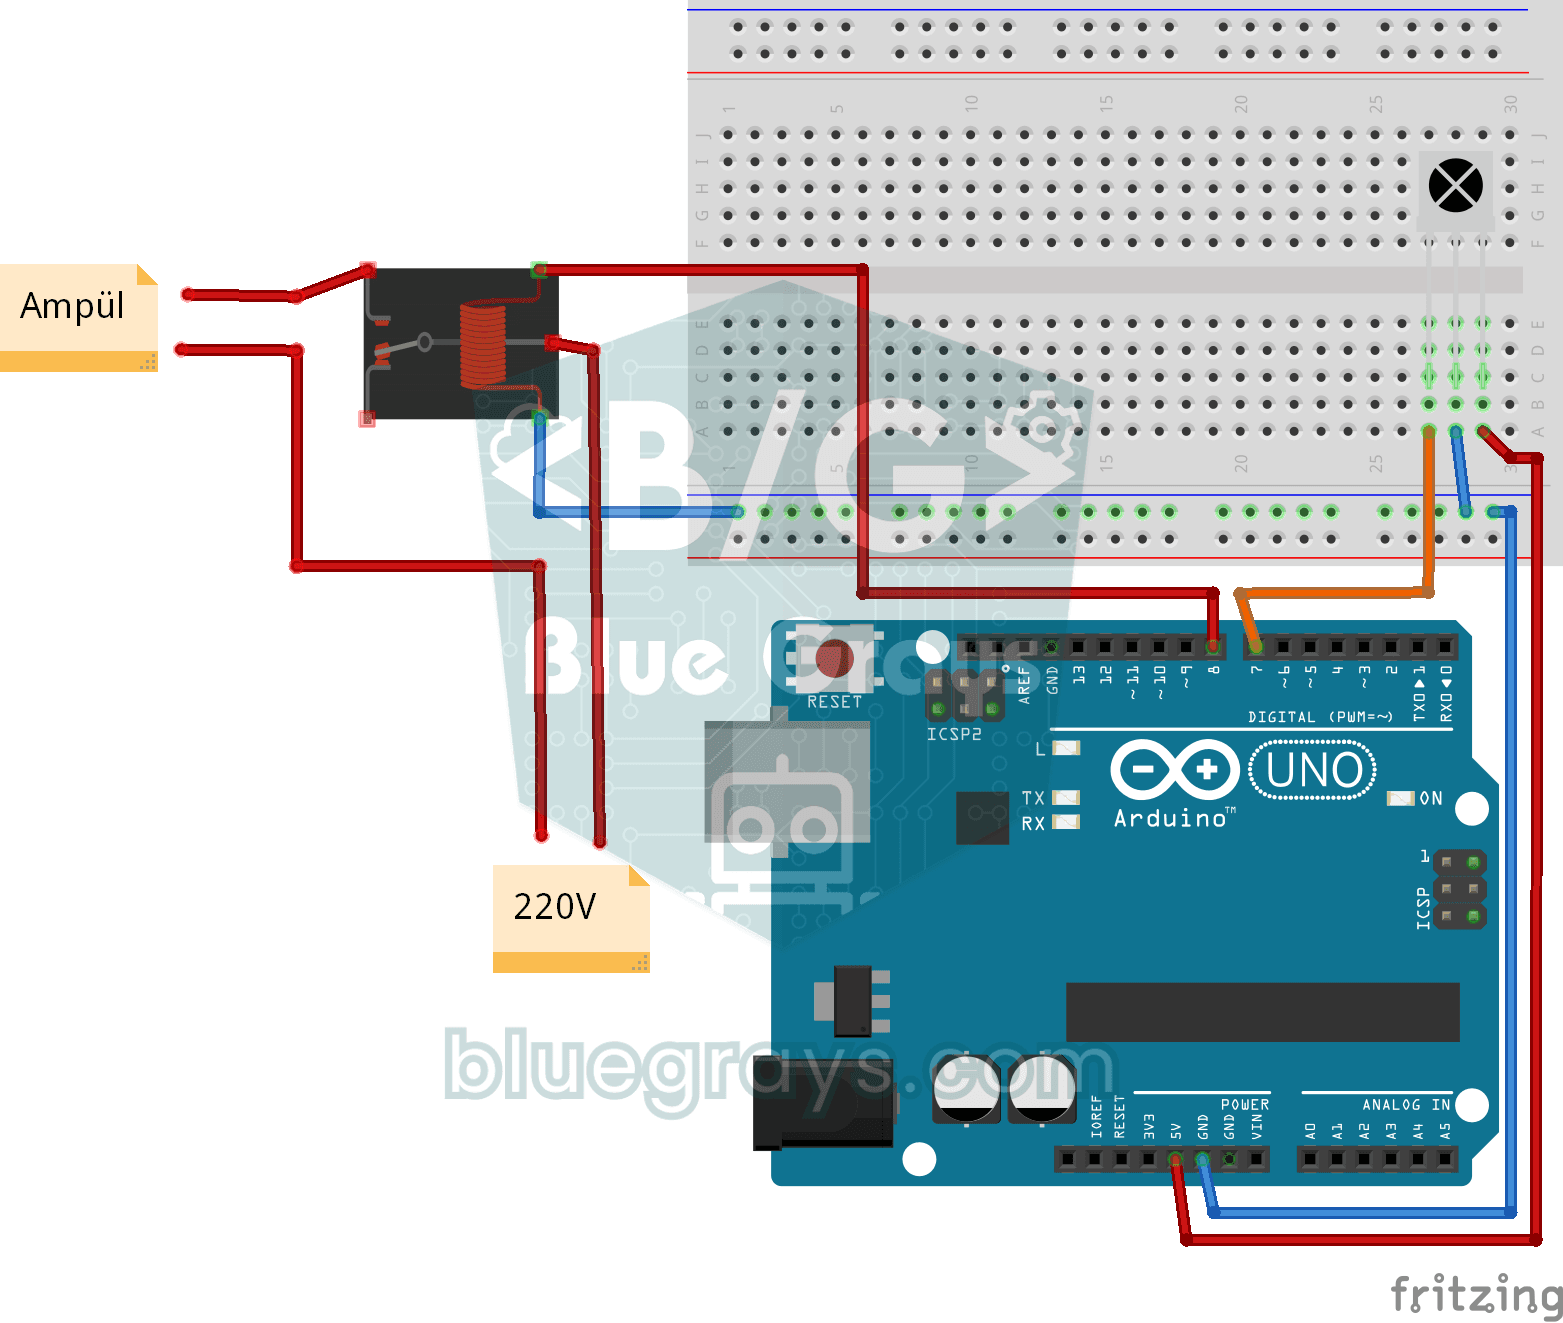
リモコンで220V電球を点灯・消灯
ソファに座ったまま、テレビのリモコンで家庭の電球を点灯・消灯します。Arduinoがリモコンから届く目に見えない光の信号を読み取り、電源ボタンを押すとリレーを動かして電球を点灯させ、消音ボタンを押すと消灯させます。家庭用電源を扱うため、配線は大人と一緒に、必ずプラグを抜いた状態で行ってください。

ステッピングモーターの使い方
時計の針のように、必要な分だけ正確に少しずつ回転するモーターです。Arduinoがドライバーボードを介して小さなステッピングモーターを一方向に1回転させ、1秒待ってから逆方向に1回転させます。ドア、カーテン、回転台など、正確な回転が必要なプロジェクトの基礎を学べます。

L298Nで作るBluetooth操作の車
スマートフォンをリモコンにして、自作のロボットカーを操作できます。ArduinoはBluetoothモジュールを通じてスマートフォンのリモコンアプリから指令を受け取り、モータードライバーで車輪を回します。前進、後退、左右や斜めへの移動ができ、速度もスマートフォンから調整できます。停止ボタンを押すと、短いブレーキ動作でモーターがすぐに止まります。

障害物回避ロボット
自分で進む道を見つける、賢い車を作ってみませんか?障害物回避ロボットは、前面の超音波センサーで周囲を常に調べます。障害物を見つけると停止し、サーボモーターで左右を確認して、最も障害物の少ない方向を選んで進みます。自動運転の基礎を学ぶのにぴったりの入門プロジェクトです。