
ESP32 Bluetooth サーボロック
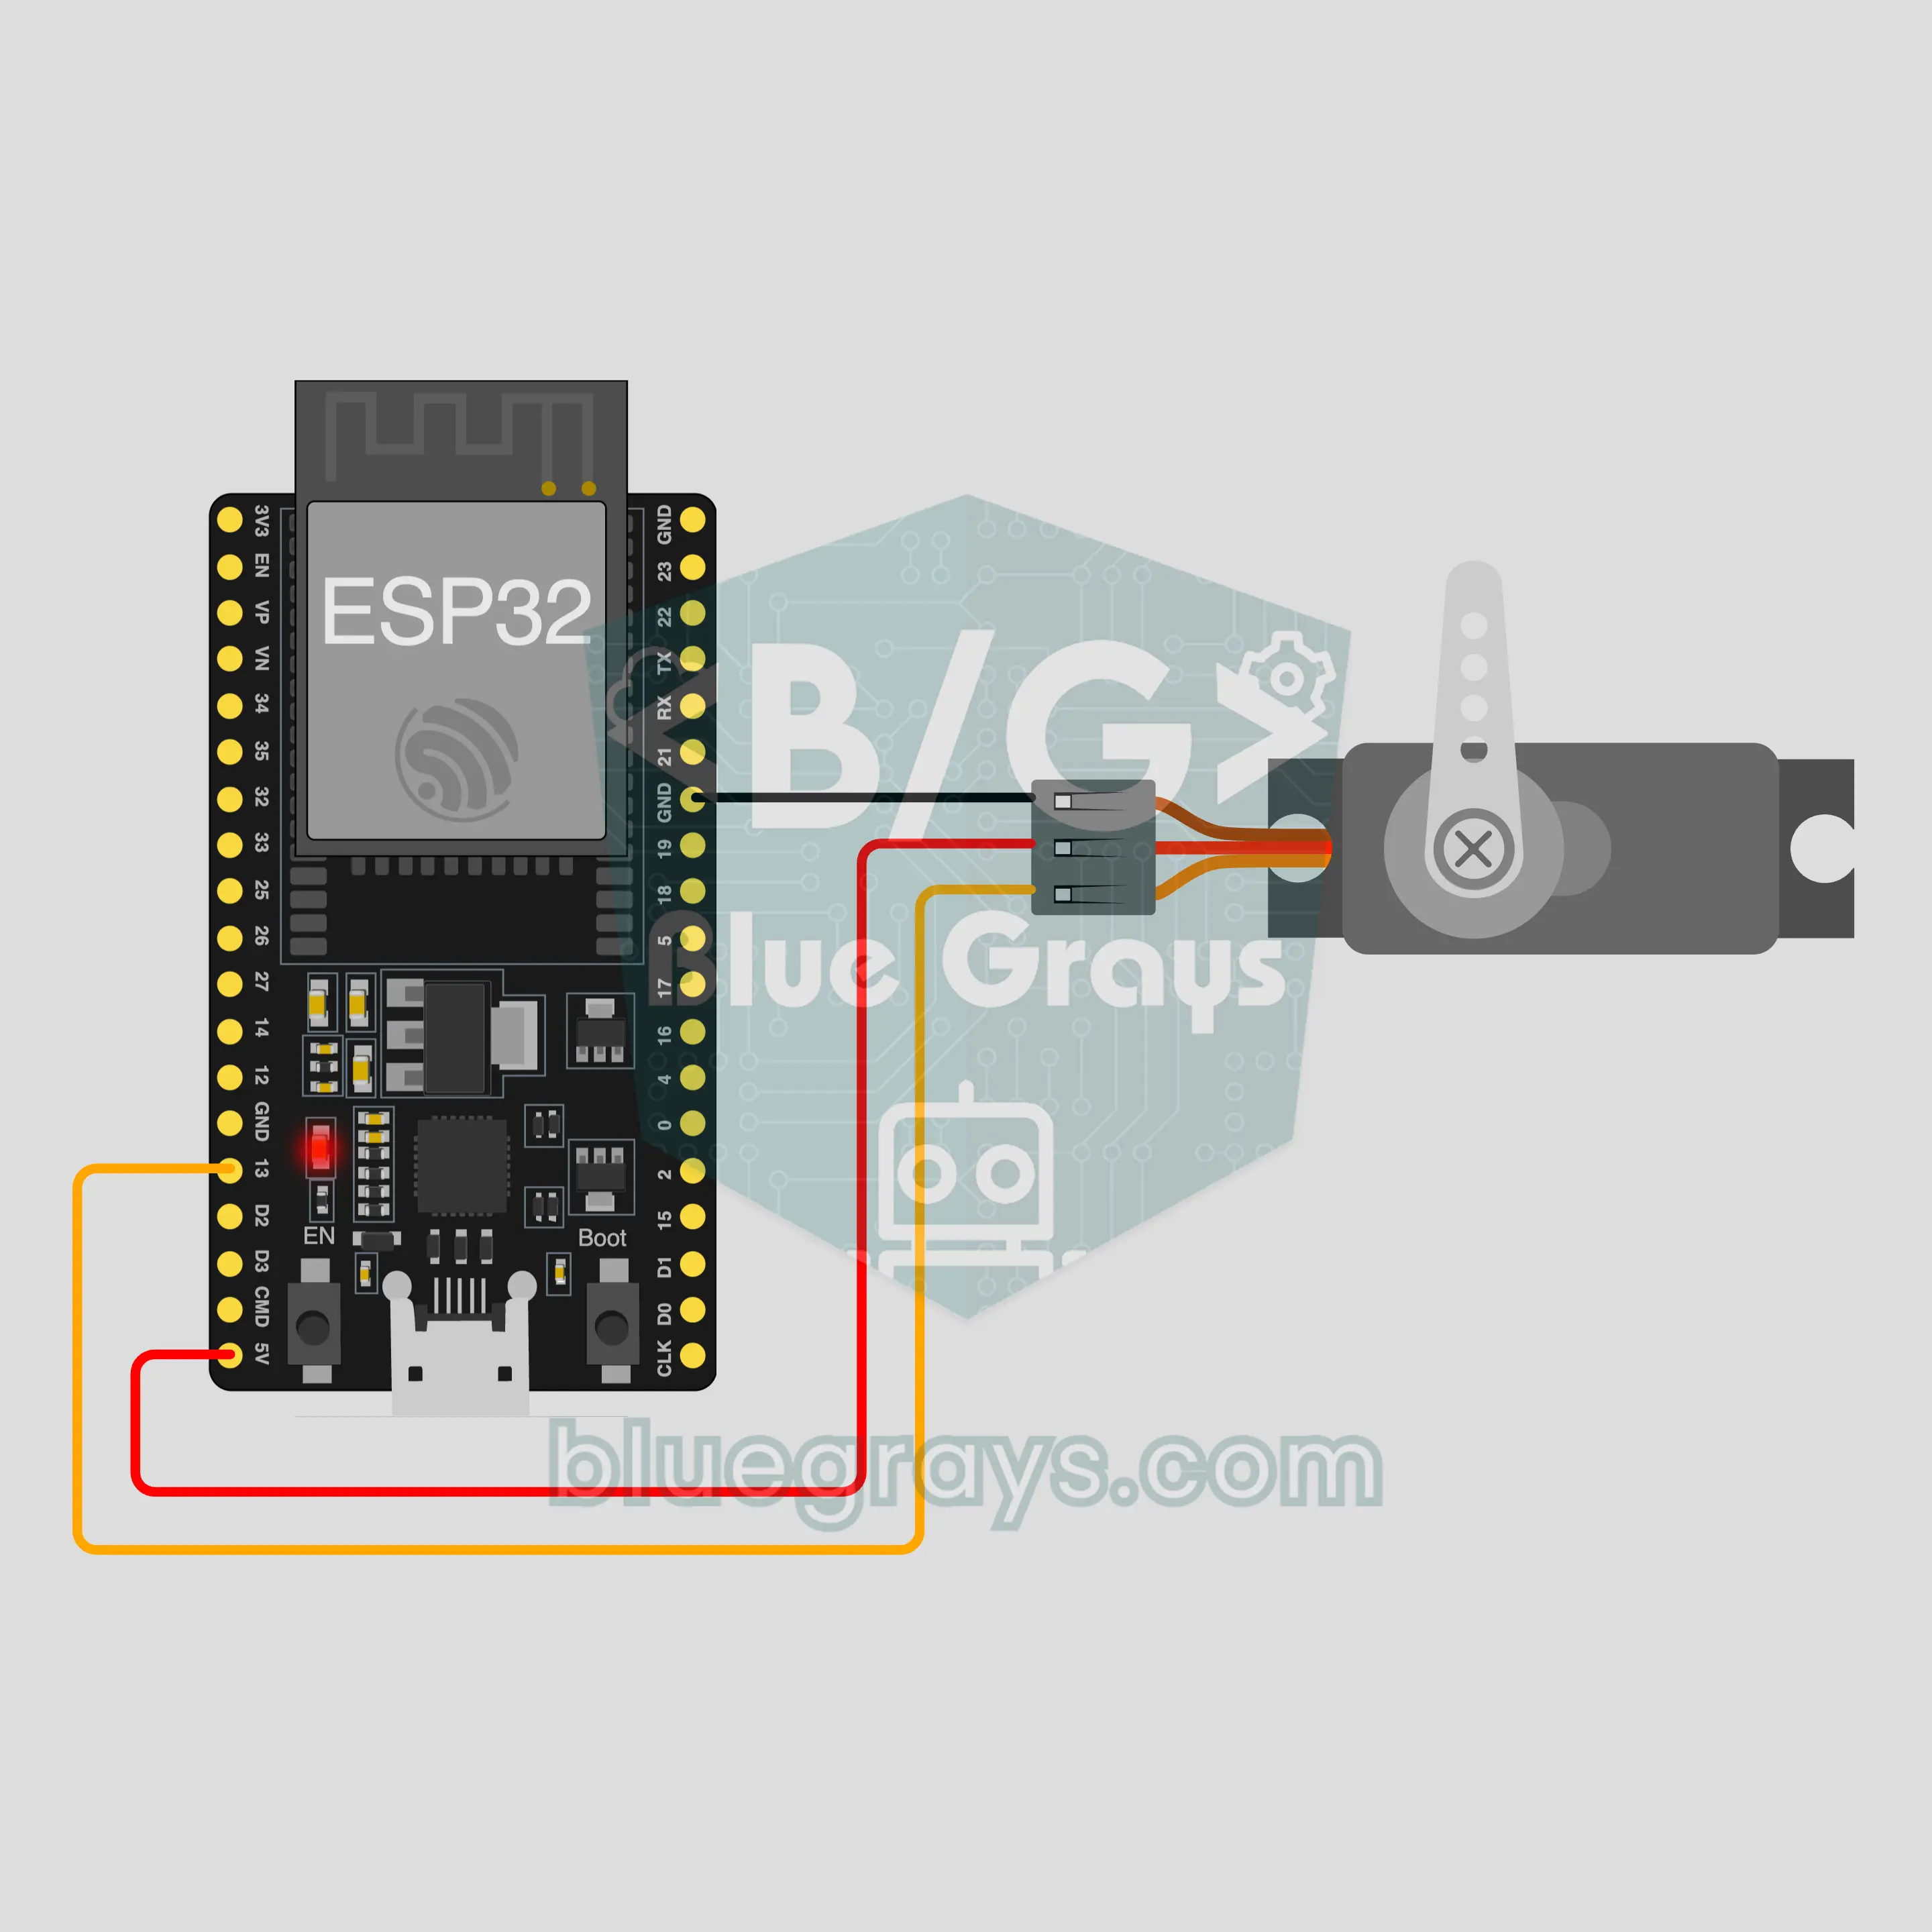
スマホからBluetoothでSG90サーボを小さなかんぬきのように動かします。ロックする、開ける、角度を手で合わせる、どれもインターネットやWi-Fiなしでできます。このプロジェクトは、アプリのBluetoothテンプレートサーボロックの手順ガイドで、ESP32とサーボ1個、ジャンパー線3本で組み立てます。マイ工房 › デバイス › デバイスを追加 › Bluetoothに進み、サーボロックを選んでコードを取得からボードに書き込みます。このページのBluetoothパネルとして設定ボタンからも、このテンプレートでウィザードが開きます。
動画
回路図
ソースコード
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Kilit                  │
5// └───────────────────────────┘
6// サーボロック
7// Arduino IDEのボード:ESP32 Dev Module
8// BLEライブラリはESP32ボードパッケージに含まれているので、追加のインストールは不要です
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13#include <ESP32Servo.h>  // ライブラリマネージャー:'ESP32Servo'
14
15const char BLE_NAME[] = "BG-Kilit";  // ボードはこの名前で発信し、アプリは一覧でこの名前を探します
16
17// ピン:配線が違う場合はここを変更してください
18const int SERVO_PIN = 13;
19const int LOCKED_ANGLE = 90, OPEN_ANGLE = 0;  // ロック時と解除時のサーボ角度
20const bool LOCK_ON_DISCONNECT = true;  // 接続が切れるとロックが閉まります(そのままにしたい場合は false)
21
22void btWrite(const char *text);
23void onValue(const char *key, const char *value);
24void sendAll();
25void onLinkLost();
26
27// ── アプリは「キー=値」の行を送ります。「?」を受け取るとボードは全部の値を返します ──
28char line[65];
29uint8_t lineLen = 0;
30unsigned long lastRxMs = 0;
31
32bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
33bool isOn(const char *v) { return v[0] == '1'; }
34
35void sendText(const char *key, const char *value) {
36  char out[72];
37  snprintf(out, sizeof(out), "%s=%s\n", key, value);
38  btWrite(out);
39}
40
41void sendInt(const char *key, long value) {
42  char text[12];
43  snprintf(text, sizeof(text), "%ld", value);
44  sendText(key, text);
45}
46
47void sendFloat(const char *key, float value) {
48  char text[16];
49  dtostrf(value, 1, 1, text);
50  sendText(key, text);
51}
52
53void handleLine(char *text) {
54  char *eq = strchr(text, '=');
55  if (eq == nullptr) {
56    if (text[strlen(text) - 1] == '?') {
57      btWrite("@v=1.0\n");  // 「@v」の行でアプリにコードのバージョンを伝えます
58      sendAll();
59    }
60    return;
61  }
62  *eq = '\0';
63  onValue(text, eq + 1);
64}
65
66void feed(char c) {
67  lastRxMs = millis();
68  if (c == '\n' || c == '\r') {
69    if (lineLen == 0) return;
70    line[lineLen] = '\0';
71    lineLen = 0;
72    handleLine(line);
73  } else if (lineLen < sizeof(line) - 1) {
74    line[lineLen++] = c;
75  }
76}
77
78// ── Bluetooth (Nordic UART) ──
79#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
81#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
82
83BLECharacteristic *txChar = nullptr;
84volatile bool linked = false;
85volatile bool linkLost = false;
86// 受信したバイトは小さなリングバッファを通ってBluetoothタスクからloop()へ渡ります
87const int RX_SIZE = 256;
88volatile uint8_t rxBuf[RX_SIZE];
89volatile int rxHead = 0, rxTail = 0;
90
91class ServerEvents : public BLEServerCallbacks {
92  void onConnect(BLEServer *server) override { linked = true; }
93  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
94};
95
96class RxEvents : public BLECharacteristicCallbacks {
97  void onWrite(BLECharacteristic *c) override {
98    auto v = c->getValue();
99    for (size_t i = 0; i < v.length(); i++) {
100      int next = (rxHead + 1) % RX_SIZE;
101      if (next == rxTail) break;
102      rxBuf[rxHead] = (uint8_t)v[i];
103      rxHead = next;
104    }
105  }
106};
107
108// 行は20バイトずつのパケットで送ります(どのスマホでも動きます)
109void btWrite(const char *text) {
110  if (!linked || txChar == nullptr) return;
111  size_t n = strlen(text);
112  for (size_t i = 0; i < n; i += 20) {
113    size_t len = n - i < 20 ? n - i : 20;
114    txChar->setValue((uint8_t *)text + i, len);
115    txChar->notify();
116    delay(4);
117  }
118}
119
120void btBegin() {
121  BLEDevice::init(BLE_NAME);
122  BLEServer *server = BLEDevice::createServer();
123  server->setCallbacks(new ServerEvents());
124  BLEService *uart = server->createService(UART_SERVICE);
125  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
126  txChar->addDescriptor(new BLE2902());
127  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
128  rx->setCallbacks(new RxEvents());
129  uart->start();
130  BLEAdvertisementData adv;
131  adv.setFlags(0x06);
132  adv.setCompleteServices(BLEUUID(UART_SERVICE));
133  BLEAdvertisementData scan;
134  scan.setName(BLE_NAME);
135  BLEAdvertising *advertising = BLEDevice::getAdvertising();
136  advertising->setAdvertisementData(adv);
137  advertising->setScanResponseData(scan);
138  BLEDevice::startAdvertising();
139}
140
141void btPoll() {
142  while (rxTail != rxHead) {
143    char c = (char)rxBuf[rxTail];
144    rxTail = (rxTail + 1) % RX_SIZE;
145    feed(c);
146  }
147  if (linkLost) {
148    linkLost = false;
149    onLinkLost();
150    delay(100);
151    BLEDevice::startAdvertising();
152  }
153}
154
155// ── ESP32 ──
156Servo servo;
157bool locked = true;
158int angle = LOCKED_ANGLE;
159
160void moveTo(int a) {
161  angle = constrain(a, 0, 180);
162  servo.write(angle);
163}
164
165void onValue(const char *key, const char *value) {
166  if (is(key, "kilit")) {
167    locked = isOn(value);
168    moveTo(locked ? LOCKED_ANGLE : OPEN_ANGLE);
169    sendInt("aci", angle);
170  } else if (is(key, "aci")) {
171    moveTo(atoi(value));
172    if (locked != (angle == LOCKED_ANGLE)) {
173      locked = !locked;
174      sendInt("kilit", locked);
175    }
176  }
177}
178
179void sendAll() {
180  sendInt("kilit", locked);
181  sendInt("aci", angle);
182}
183
184void onLinkLost() {
185  if (LOCK_ON_DISCONNECT && !locked) {
186    locked = true;
187    moveTo(LOCKED_ANGLE);
188  }
189}
190
191void setup() {
192  Serial.begin(115200);
193  servo.setPeriodHertz(50);
194  servo.attach(SERVO_PIN, 500, 2500);
195  moveTo(LOCKED_ANGLE);
196  btBegin();
197  Serial.print(F("BlueGrays Bluetooth: "));
198  Serial.println(BLE_NAME);
199}
200
201void loop() {
202  btPoll();
203}
204よくある質問
iPhoneでも使えますか?
はい。ESP32に内蔵されたBluetooth Low Energy(BLE)は、iPhoneともAndroidともやり取りできます。iPhoneはHC-05やHC-06のようなクラシックBluetoothモジュールにはつながりませんが、このプロジェクトではそれらは使いません。スマホのBluetooth設定でボードをペアリングしようとしないでください。BLEボードはそこに表示されないことがありますが、正常です。接続はBlueGraysアプリが行います。
接続が切れると勝手にロックされるのはなぜですか?
わざとそうしています。コードのLOCK_ON_DISCONNECTという設定がtrueなので、スマホが離れたりアプリを閉じたりすると、ボードはかんぬきをロックの角度(90度)に戻します。開けたまま忘れるのを防ぐためです。電源を入れたときもロックした状態で始まります。開いたままにしたい場合は、この値をfalseにしてコードを書き込み直してください。ロックスイッチではなくサーボの角度スライダーでかんぬきを開けた場合も、同じ保護が働きます。ボードは90度以外の角度をすべて開いた状態とみなします。
本物のドアや金庫の鍵として使えますか?
いいえ、これは学習用のプロジェクトです。SG90はプラスチックギヤの小さなホビー用サーボで、力をかけるとホーンが回ってしまい、電源が切れると押さえる力もなくなります。さらに、このコードのBluetooth接続にはパスワードがなく、近くにある別のスマホもボードに接続してコマンドを送れます。箱や引き出し、模型のドアのかんぬきで試してください。本物のドアや貴重品を任せてはいけません。
ロックスイッチと角度スライダーは何が違いますか?
ロックスイッチは、コードに書かれた2つの位置にかんぬきを動かします。ロックが90度、開いた状態が0度です。切り替えるたびにボードが新しい角度をパネルに伝えるので、スライダーもその値に動きます。一方、サーボの角度スライダーは0度から180度までの好きな位置にホーンを回します。自分のかんぬきが実際にどこで閉まるかを探すのに便利です。見つけた値はコードのLOCKED_ANGLEとOPEN_ANGLEの行に書き込みましょう。スライダーを90度以外の角度に動かすと、ボードはロックが開いたとみなし、パネルのロックスイッチもその表示に変わります。ちょうど90度に戻すと、またロック中の表示になります。